
フィジカルAI研究室を作る Log#38 | ロボットアームの成否を Gemini が動画で判定、人は迷った回だけ見る
この記事の素材(コード・ログ・データ 5ファイル・まとめてダウンロードあり)arrow_downwardAIで読む ChatGPT・Claude などで、この記事に質問できます expand_more
Google の判断専用モデル Gemini Decision 1 に、小型ロボットアーム mechArm 270 で Physical Intelligence の π0.5 を実機で動かした録画をまるごと渡すと、人が確かめた19本のうち18本で、成功か失敗かの判定が人と合った。外れた1本も、確信度が高いのに「ブロックが箱の中にあるか」の値が低いという食い違いで見分けられた。 実物のアームの録画での話です。1本あたりの判定は手元の Mac から送って中央値1.8秒、この回の試しすべてで約0.12ドルでした。
この回の試しで、次のことが変わりました。
- 人が録画を見る回を絞れる:人の判定がまだなかった推論の記録51本のうち、「人へ」に回ったのは3本だけだった。人がその3本を見たところ、成功か失敗かは3本とも AI と同じだった。前に人が25回を確かめたときは約40分かかっていた(LOG512)ので、見る本数が減ったぶん時間も減る見込み(この回は人の時間を測っていない)
- 人の付けた印の誤りが見つかった:推論のときに「成功」と入力していた1本は、録画のピントが合っておらず、アームも1チャンクも動いていなかった。AI の確信度が低かったので録画を見直し、人が「失敗」で付け直した
- 判定の画面の AI を、Claude から Gemini に切り替える依頼(依頼211)を出した。動画を見て選択肢ごとの確率と確信度で答えるので、「人へ」回す回を数字で分けられる
きっかけは、X で見かけた Erik Kokalj さんの投稿です。ごみの選別ラインの動画で、物を切り抜いて背景を消してから Gemini の Decisions API に「何の素材か」を聞き、Jev や OpenAI の同じ種類の API と正確さ・費用・速さを比べていました。同じ API は、Log#33(LOG497)で、アームのお手本56本の静止画を判定させたことがあります。そのときは「箱に入ったか」は全部当てられたものの、「今の Claude の判定と比べてどちらが良いか」と「推論の記録で使えるか」は確かめていませんでした。この回は、π0.5 を動かした推論の記録の録画を、動画のまま渡しました。
| やったこと | なぜ | 結果 |
|---|---|---|
推論の記録20本(人の判定あり)の録画を縮めて渡し、成否を聞いた(1版) | 動画で当たるか、確信度が誤りと結びつくかを見る | 19本中17本が合った。外れた2本は確信度0.41と0.43 |
外れた2本の録画を1コマずつ見た | なぜ外れたかを知る | 1本は人の印の誤り(アームが動いていない)。もう1本は、箱の横でつかんだままを「入れた」と読んだ |
最後のコマを高い解像度で足し、「最後もつかんだままか」を聞いた(2版) | 箱の横でつかんだままの見誤りを減らす | 19本中18本が合った。前の見誤りは直った |
人の判定がない51本に、2版で先回り判定を付けた | 人が見る回を絞る | 「人へ」は3本。人が確かめて、成否は3本とも合っていた |
判定の画面の AI を Gemini に切り替える依頼を出した(依頼211) | 次に推論の記録が増えたときに使う | 依頼箱で実行待ち |
数字は、記録(runs/pi05_policy_verdicts_gemini_v1.csv)と出力から数えた値です。決めた「人へ回す」決まりは、同じ19本の結果を見てから足したものなので、新しい記録で当たり続けるかはまだ確かめていません。
GPU を買うか借りるかの判断は、Runpod で実際に借りて学習させた費用をもとに、別のページにまとめています。この回で判定した推論も、その借り方で動かしたものです。
導入比較ガイドロボットAIの学習用GPU、買うか借りるか実際に借りて学習させた費用と、損益分岐の計算機で決められますarrow_forward作業ログ ― 推論の記録の録画を Gemini Decision 1 に判定させ、人が見る回を絞るまで
ここから下は作業の記録です。コードと出力は全量で載せます。効果を書いた所のうち、数字で書いたものは測った値、「見込み」と書いたものはまだ確かめていない値です。
この回で何度も出てくる言葉を先に言い換えておきます。
- π0.5:Physical Intelligence が公開しているロボット用の AI。上カメラの画像と関節の角度を見て、次の動きを出す
- 推論の記録:π0.5 を実機で動かした1回分の記録。KIOXIA の
runs/pi05_policy/{名前}/に入り、上カメラの録画recording/top.mp4もここにある - チャンク:π0.5 が一度に出す、動きのひとまとまり。「送ったチャンク 0」は、アームを1回も動かしていないこと
- 判定の表:推論の記録ごとに、成功か失敗か・だれが付けたかを書き足していく表(
runs/pi05_policy_verdicts_v1.csv)。Log#36(LOG512)で作った - 確信度:AI が自分の答えにどれだけ自信があるかを0〜1で表した値。この回は0.5未満を「人へ」回した
- 依頼箱:Claude Code への依頼をファイルで置いておく Mac のフォルダ。置くと見張り係が順に Claude Code に渡し、結果を書き戻す
Gemini Decisions API は、選択肢に確率を付けて返すだけの API
Gemini Decisions API は、Google が2026年11月11日に出した API で、使うモデルは Gemini Decision 1(gemini-decision-1)です。文章を書かず、こちらが用意した問いに、選択肢ごとの確率と確信度を付けて返します。1回の問い合わせで、同じ動画や画像に最大1,000問まで聞けます。
| 言葉 | 意味 |
|---|---|
noul | はい/いいえの問い。返る値は「はい」の確率 |
choice | 選択肢から1つ選ぶ問い(2〜255択)。選んだもの・選択肢ごとの確率・確信度が返る |
score | 段階で点を付ける問い |
| 入力 | 文章・画像・音声・動画・PDF。動画は base64 の中身ごとでも送れた |
| 料金 | 入力100万トークンあたり0.10ドル。出力は0(文章を書かないため) |
このプロジェクトでは、推論の記録に「成功したか」を先に付ける AI として使えるかを試しました。今の判定の画面の AI(依頼183 の seed_verdicts.py --ai)は Claude Sonnet 4.6 に6コマの静止画を見せ、文章で答えさせています。
Gemini Decisions API を画像1枚で呼べるか確かめた
最初は、きっかけの投稿の画面写真(ごみの選別ラインの画像)1枚に3つの問いを投げて、呼び方と返り値の形を確かめました。画面写真をそのまま送ったので、文字やラベルが重なっていて、投稿のように物を切り抜いて背景を消すこともしていません。
API のキーは、AI Studio で作ったものを Mac の自分のフォルダ(~/.config/p2m/gemini_api_key)に置き、スクリプトが読むだけにしました。キーは git の外です。
try_decisions.py(画像1枚での確かめ)
"""Gemini Decisions API のお試し。使い方: GEMINI_API_KEY=... python3 try_decisions.py 画像"""
import base64, getpass, json, os, sys, time, urllib.request
import getpass, os, pathlib
KEY_FILE = pathlib.Path.home() / ".config" / "p2m" / "gemini_api_key"
key = os.environ.get("GEMINI_API_KEY", "")
if not (key and key.isascii()) and KEY_FILE.exists():
    key = KEY_FILE.read_text().strip()
if not (key and key.isascii()):
    key = getpass.getpass("Gemini の API キーを貼って Enter(画面には出ません。次回からは聞きません): ").strip()
    KEY_FILE.parent.mkdir(parents=True, exist_ok=True)
    KEY_FILE.write_text(key); KEY_FILE.chmod(0o600)
img = sys.argv[1] if len(sys.argv) > 1 else "belt.png"
body = {
  "model": "gemini-decision-1",
  "input": [
    {"type": "image", "mime_type": "image/png", "resolution": "medium",
     "data": base64.b64encode(open(img, "rb").read()).decode()},
  ],
  "questions": {
    "conveyor_visible": {"type": "noul",
      "instructions": "Is there a conveyor belt carrying waste items in this image?"},
    "main_material": {"type": "choice",
      "instructions": "What is the material of the large green item in the center of the conveyor?",
      "criteria": {"PET": "PET plastic bottle", "film": "plastic film or bag",
                   "paper": "paper", "aluminum": "aluminum can", "other": "something else"}},
    "scene_clarity": {"type": "score",
      "instructions": "How clearly can the individual waste items be distinguished?",
      "criteria": ["unclear", "somewhat clear", "clear", "very clear"]},
  },
}
req = urllib.request.Request("https://generativelanguage.googleapis.com/v1beta/decisions",
  data=json.dumps(body).encode(), method="POST",
  headers={"x-goog-api-key": key, "Content-Type": "application/json"})
t = time.time()
with urllib.request.urlopen(req) as r: res = json.load(r)
print(f"往復 {1000*(time.time()-t):.0f} ms")
print(json.dumps(res, ensure_ascii=False, indent=2))
try_decisions.py の出力
(base) shimazueiichi@shimadzueiichinoMacBook-Pro decisions_test % python3 try_decisions.py
Gemini の API キーを貼って Enter(画面には出ません):
往復 1888 ms
{
  "answers": {
    "main_material": {
      "confidence": 0.5206491290641175,
      "choice": "paper",
      "probabilities": {
        "PET": 0.10064465015132458,
        "aluminum": 0.03201212982675028,
        "paper": 0.5206491290641175,
        "other": 0.07395551960422951,
        "film": 0.27273857135357804
      },
      "type": "choice"
    },
    "scene_clarity": {
      "confidence": 0.3761143543766926,
      "score": 1.6765526988639552,
      "probabilities": {
        "0": 0.13496888807065086,
        "3": 0.2177036162789567,
        "1": 0.27121314127369983,
        "2": 0.3761143543766926
      },
      "legend": {
        "2": "clear",
        "0": "unclear",
        "3": "very clear",
        "1": "somewhat clear"
      },
      "type": "score"
    },
    "conveyor_visible": {
      "confidence": 0.9164608943746316,
      "noul": 0.9164608943746316,
      "type": "noul"
    }
  },
  "usage": {
    "total_tokens": 784,
    "total_input_tokens": 784,
    "input_tokens_by_modality": [
      {
        "modality": "text",
        "tokens": 240
      },
      {
        "modality": "image",
        "tokens": 544
      }
    ],
    "total_output_tokens": 0
  }
}
コンベアが写っているかは「はい」0.92 で正しく答えました。中央の緑の物は、見た目はフィルムに近いのに「紙」0.52 で、2番目がフィルム0.27でした。外れた答えには確信度0.52という低めの値が付いていて、迷いが数字に出ていました。往復は1.9秒、入力は784トークン(画像544・文章240)で、約0.00008ドルでした。
人の判定がある推論の記録20本を選び、録画を縮めた
人の判定と比べるために、判定の表から人が確かめた回を選びました。人が確定した回(human・human_only・human_fixed_ai)で録画がある回は35行あり、成功は2本しかなかったので、推論のときに入力した印(run_input)の成功から8本を足して、成功10本・失敗10本にしました。成功の8本は人が後から確かめた印ではない、という弱さがあります。
20本を選んだコード(Mac の作業用の shell で実行)
cd $HOME/mnt/r2r2r-data/runs; python3 - <<'EOF'
import csv,os,glob,random
rows=list(csv.DictReader(open('pi05_policy_verdicts_v1.csv')))
last={}
for r in rows:
    if r['labeler'] in('human','human_only','human_fixed_ai','run_input') and r['outcome'] in('success','failure'):
        p=last.get(r['run_stem'])
        # human labels win over run_input; later rows win
        if p is None or r['labeler']!='run_input' or p['labeler']=='run_input': last[r['run_stem']]=r
def vid(s):
    v=glob.glob(f"pi05_policy/{s}/recording/top.mp4"); return v[0] if v else None
c=[(s,r) for s,r in last.items() if vid(s)]
S=[x for x in c if x[1]['outcome']=='success']; F=[x for x in c if x[1]['outcome']=='failure']
print(len(S),len(F))
random.seed(1)
hs=[x for x in S if x[1]['labeler']!='run_input']; rs=[x for x in S if x[1]['labeler']=='run_input']
pickS=hs+random.sample(rs,10-len(hs))
hf=[x for x in F if x[1]['labeler']!='run_input']
pickF=random.sample(hf,10)
out=os.path.expanduser('~/mnt/r2r2r-scripts/decisions_test/manifest.csv')
with open(out,'w',newline='') as f:
    w=csv.writer(f); w.writerow(['run_stem','human_outcome','pick','place','labeler'])
    for s,r in pickS+pickF: w.writerow([s,r['outcome'],r['pick'],r['place'],r['labeler']])
print(open(out).read())
EOF
出力は 43 30 でした(録画があって印のある回のうち、成功43・失敗30)。
元の録画は1920×1080・約10コマ/秒で、1本が最大116MB ありました。送れる大きさにするため、640px 幅・1秒2コマに縮めた写しを作りました(20本で6.2MB)。元の録画は読むだけです。失敗の1本(pi05_20261110_194015)は元の録画が壊れていて(moov atom not found)、19本で試しました。
録画を縮めたコマンド
cd $HOME/mnt/r2r2r-scripts/decisions_test; for s in $(tail -n +2 manifest.csv | cut -d, -f1); do [ -f videos/$s.mp4 ] || ffmpeg -nostdin -loglevel error -y -i $HOME/mnt/r2r2r-data/runs/pi05_policy/$s/recording/top.mp4 -vf "fps=2,scale=640:-2" -c:v libx264 -preset veryfast -crf 30 -an videos/$s.mp4; done; ls videos | wc -l; du -sh videos
最初は -nostdin を付けずに回し、ffmpeg が一覧の残りを読み込んでしまって途中の名前が崩れたので、付けて回し直しました。
manifest.csv(照らし合わせる20本と人の判定)
照らし合わせのあとで1本の人の判定を付け直したので、下はその後の中身です(pi05_20261031_185246 の行。理由は後の節)。
run_stem,human_outcome,pick,place,labeler
pi05_20261110_112639,success,yes,yes,human_fixed_ai
pi05_20261114_182327,success,yes,yes,human
pi05_20261101_190347,success,yes,yes,run_input
pi05_20261114_180457,success,yes,yes,run_input
pi05_20261031_181946,success,yes,yes,run_input
pi05_20261106_184650,success,yes,yes,run_input
pi05_20261031_185246,failure,no,not_applicable,human_only
pi05_20261113_193254,success,yes,yes,run_input
pi05_20261111_101720,success,yes,yes,run_input
pi05_20261111_160851,success,yes,yes,run_input
pi05_20261111_161402,failure,yes,no,human_only
pi05_20261111_101102,failure,yes,no,human_only
pi05_20261106_184312,failure,no,unknown,human_only
pi05_20261031_183426,failure,yes,no,human_only
pi05_20261111_102043,failure,yes,no,human_only
pi05_20261030_185133,failure,no,not_applicable,human_only
pi05_20261110_114106,failure,yes,no,human
pi05_20261111_101217,failure,yes,no,human_only
pi05_20261110_194015,failure,no,not_applicable,human
pi05_20261111_101557,failure,yes,no,human_only
1版:録画だけを渡し、19本中17本が人の判定と合った
この記事のコード・ログ・データは、1ファイルずつ下に置いています。全文はリンク先にあります。
ファイルの一覧(5本)
01_judge_videos.py.txt ― judge_videos.py(1版)・3,963字
02_judge_v2.py.txt ― judge_v2.py(2版)・5,384字
03_sec07.txt ― judge_v2.py の出力(人の判定がない51本)・5,269字
04_pi05_policy_verdicts_gemini_v1.csv ― pi05_policy_verdicts_gemini_v1.csv(全70行)・13,656字
05_sec09.md ― 依頼211 の依頼文・3,462字
問いは3つにしました。「つかんで持ち上げたか」「最後に箱の中にあるか」と、結果を「成功」「つかめず」「つかんだが置けず」から選ぶ問いです。成功以外を選んだら失敗として、人の判定と比べます。
judge_videos.py(1版)
"""π0.5 の推論の動画を Gemini Decisions API に判定させ、人の判定と照らし合わせる(お試し)。
使い方: cd ~/r2r2r-scripts/decisions_test && python3 judge_videos.py
入力: manifest.csv(人の判定)と videos/{run_stem}.mp4(640px・2fps に縮めた写し)
出力: results.jsonl(1本ずつの生の答え)と summary.txt(合った割合)
"""
import base64, csv, getpass, json, os, time, urllib.error, urllib.request

import getpass, os, pathlibjudge_videos.py の出力(1回目)
(base) shimazueiichi@shimadzueiichinoMacBook-Pro decisions_test % cd ~/r2r2r-scripts/decisions_test && python3 judge_videos.py
Gemini の API キーを貼って Enter(画面には出ません):
[1] pi05_20261110_112639 人:success AI:success            確信0.76 箱の中0.88 ○ 1573ms 8750tok
[2] pi05_20261114_182327 人:success AI:success            確信0.78 箱の中0.77 ○ 2097ms 13203tok
[3] pi05_20261101_190347 人:success AI:success            確信0.91 箱の中0.91 ○ 3514ms 17656tok
[4] pi05_20261114_180457 人:success AI:success            確信0.97 箱の中0.90 ○ 1462ms 6560tok
[5] pi05_20261031_181946 人:success AI:success            確信0.97 箱の中0.92 ○ 1787ms 21452tok
[6] pi05_20261106_184650 人:success AI:success            確信0.95 箱の中0.90 ○ 1338ms 6852tok
[7] pi05_20261031_185246 人:success AI:failed_grasp       確信0.41 箱の中0.38 × 10¹⁸ms 4151tok
[8] pi05_20261113_193254 人:success AI:success            確信0.97 箱の中0.93 ○ 3271ms 9918tok
[9] pi05_20261111_101720 人:success AI:success            確信0.89 箱の中0.84 ○ 1463ms 6414tok
[10] pi05_20261111_160851 人:success AI:success            確信0.94 箱の中0.88 ○ 3172ms 18970tok
[11] pi05_20261111_161402 人:failure AI:grasped_not_placed 確信0.55 箱の中0.17 ○ 2022ms 13422tok
[12] pi05_20261111_101102 人:failure AI:grasped_not_placed 確信0.61 箱の中0.14 ○ 1882ms 4005tok
[13] pi05_20261106_184312 人:failure AI:grasped_not_placed 確信0.56 箱の中0.14 ○ 2205ms 4662tok
[14] pi05_20261031_183426 人:failure AI:grasped_not_placed 確信0.72 箱の中0.12 ○ 10767ms 21014tok
[15] pi05_20261111_102043 人:failure AI:success            確信0.43 箱の中0.44 × 893ms 4735tok
[16] pi05_20261030_185133 人:failure AI:grasped_not_placed 確信0.67 箱の中0.15 ○ 12711ms 47148tok
[17] pi05_20261110_114106 人:failure AI:grasped_not_placed 確信0.63 箱の中0.16 ○ 1412ms 10502tok
[18] pi05_20261111_101217 人:failure AI:failed_grasp       確信0.53 箱の中0.11 ○ 1424ms 3932tok
[19] pi05_20261110_194015: 動画なし(飛ばす)
[20] pi05_20261111_101557 人:failure AI:grasped_not_placed 確信0.43 箱の中0.32 ○ 2265ms 4224tok
合った割合: 17/19
入力トークン合計: 227570(約 $0.0228)
judge_videos.py の出力(2回目・同じ19本をもう一度)
キーの保存の仕組みを足したあとに同じ19本でもう一度回しました。答えは19本すべて同じで、確信度の揺れは最大0.06(「箱の中」0.88→0.82 など)でした。0.5の境目をまたいだ回はありませんでした。
(base) shimazueiichi@shimadzueiichinoMacBook-Pro decisions_test % cd ~/r2r2r-scripts/decisions_test && python3 judge_videos.py
Gemini の API キーを貼って Enter(画面には出ません。次回からは聞きません):
[1] pi05_20261110_112639 人:success AI:success            確信0.76 箱の中0.82 ○ 1201ms 8750tok
[2] pi05_20261114_182327 人:success AI:success            確信0.78 箱の中0.77 ○ 2810ms 13203tok
[3] pi05_20261101_190347 人:success AI:success            確信0.91 箱の中0.91 ○ 1922ms 17656tok
[4] pi05_20261114_180457 人:success AI:success            確信0.97 箱の中0.95 ○ 969ms 6560tok
[5] pi05_20261031_181946 人:success AI:success            確信0.95 箱の中0.92 ○ 1664ms 21452tok
[6] pi05_20261106_184650 人:success AI:success            確信0.95 箱の中0.90 ○ 1299ms 6852tok
[7] pi05_20261031_185246 人:success AI:failed_grasp       確信0.41 箱の中0.38 × 561ms 4151tok
[8] pi05_20261113_193254 人:success AI:success            確信0.97 箱の中0.93 ○ 1457ms 9918tok
[9] pi05_20261111_101720 人:success AI:success            確信0.89 箱の中0.84 ○ 1089ms 6414tok
[10] pi05_20261111_160851 人:success AI:success            確信0.94 箱の中0.88 ○ 2144ms 18970tok
[11] pi05_20261111_161402 人:failure AI:grasped_not_placed 確信0.55 箱の中0.17 ○ 3010ms 13422tok
[12] pi05_20261111_101102 人:failure AI:grasped_not_placed 確信0.61 箱の中0.14 ○ 1360ms 4005tok
[13] pi05_20261106_184312 人:failure AI:grasped_not_placed 確信0.56 箱の中0.14 ○ 1098ms 4662tok
[14] pi05_20261031_183426 人:failure AI:grasped_not_placed 確信0.72 箱の中0.12 ○ 1284ms 21014tok
[15] pi05_20261111_102043 人:failure AI:success            確信0.43 箱の中0.44 × 822ms 4735tok
[16] pi05_20261030_185133 人:failure AI:grasped_not_placed 確信0.67 箱の中0.15 ○ 9410ms 47148tok
[17] pi05_20261110_114106 人:failure AI:grasped_not_placed 確信0.63 箱の中0.16 ○ 1742ms 10502tok
[18] pi05_20261111_101217 人:failure AI:failed_grasp       確信0.53 箱の中0.11 ○ 911ms 3932tok
[19] pi05_20261110_194015: 動画なし(飛ばす)
[20] pi05_20261111_101557 人:failure AI:grasped_not_placed 確信0.43 箱の中0.32 ○ 1205ms 4224tok
合った割合: 17/19
入力トークン合計: 227570(約 $0.0228)
外れた2本は、どちらも確信度が0.5を下回っていました(0.41と0.43)。確信度0.5以上の16本はすべて人の判定と合っていたので、「0.5未満だけ人が見る」と決めれば、人が見るのは19本中3本で済み、誤りは全部そこに入ります。失敗の判定は確信度が0.5〜0.7台と低めで、成功の判定(0.9前後が多い)と差がありました。
外れた2本の録画を見た:1本は人の印の誤り、1本は箱の横でつかんだまま
外れた2本の縮めた録画から16コマを並べた画像を作って見ました。
16コマを並べた画像を作ったコマンド
cd $HOME/mnt/r2r2r-scripts/decisions_test; mkdir -p peek; for s in pi05_20261031_185246 pi05_20261111_102043; do d=$(ffprobe -v error -show_entries format=duration -of csv=p=0 videos/$s.mp4); n=$(ffprobe -v error -count_frames -select_streams v -show_entries stream=nb_read_frames -of csv=p=0 videos/$s.mp4); echo "$s dur=$d frames=$n"; step=$(( (n+15)/16 )); ffmpeg -nostdin -loglevel error -y -i videos/$s.mp4 -vf "select='not(mod(n\,$step))',scale=480:-2,drawtext=text='%{pts\:hms}':x=8:y=8:fontsize=22:fontcolor=yellow:box=1:boxcolor=black,tile=4x4" -frames:v 1 peek/${s}_sheet.jpg 2>&1 | tail -2; done; ls -la peek
pi05_20261031_185246 dur=53.000000 frames=106
pi05_20261111_102043 dur=60.500000 frames=121
pi05_20261031_185246:人は成功、AI は「つかめず」(確信度0.41)
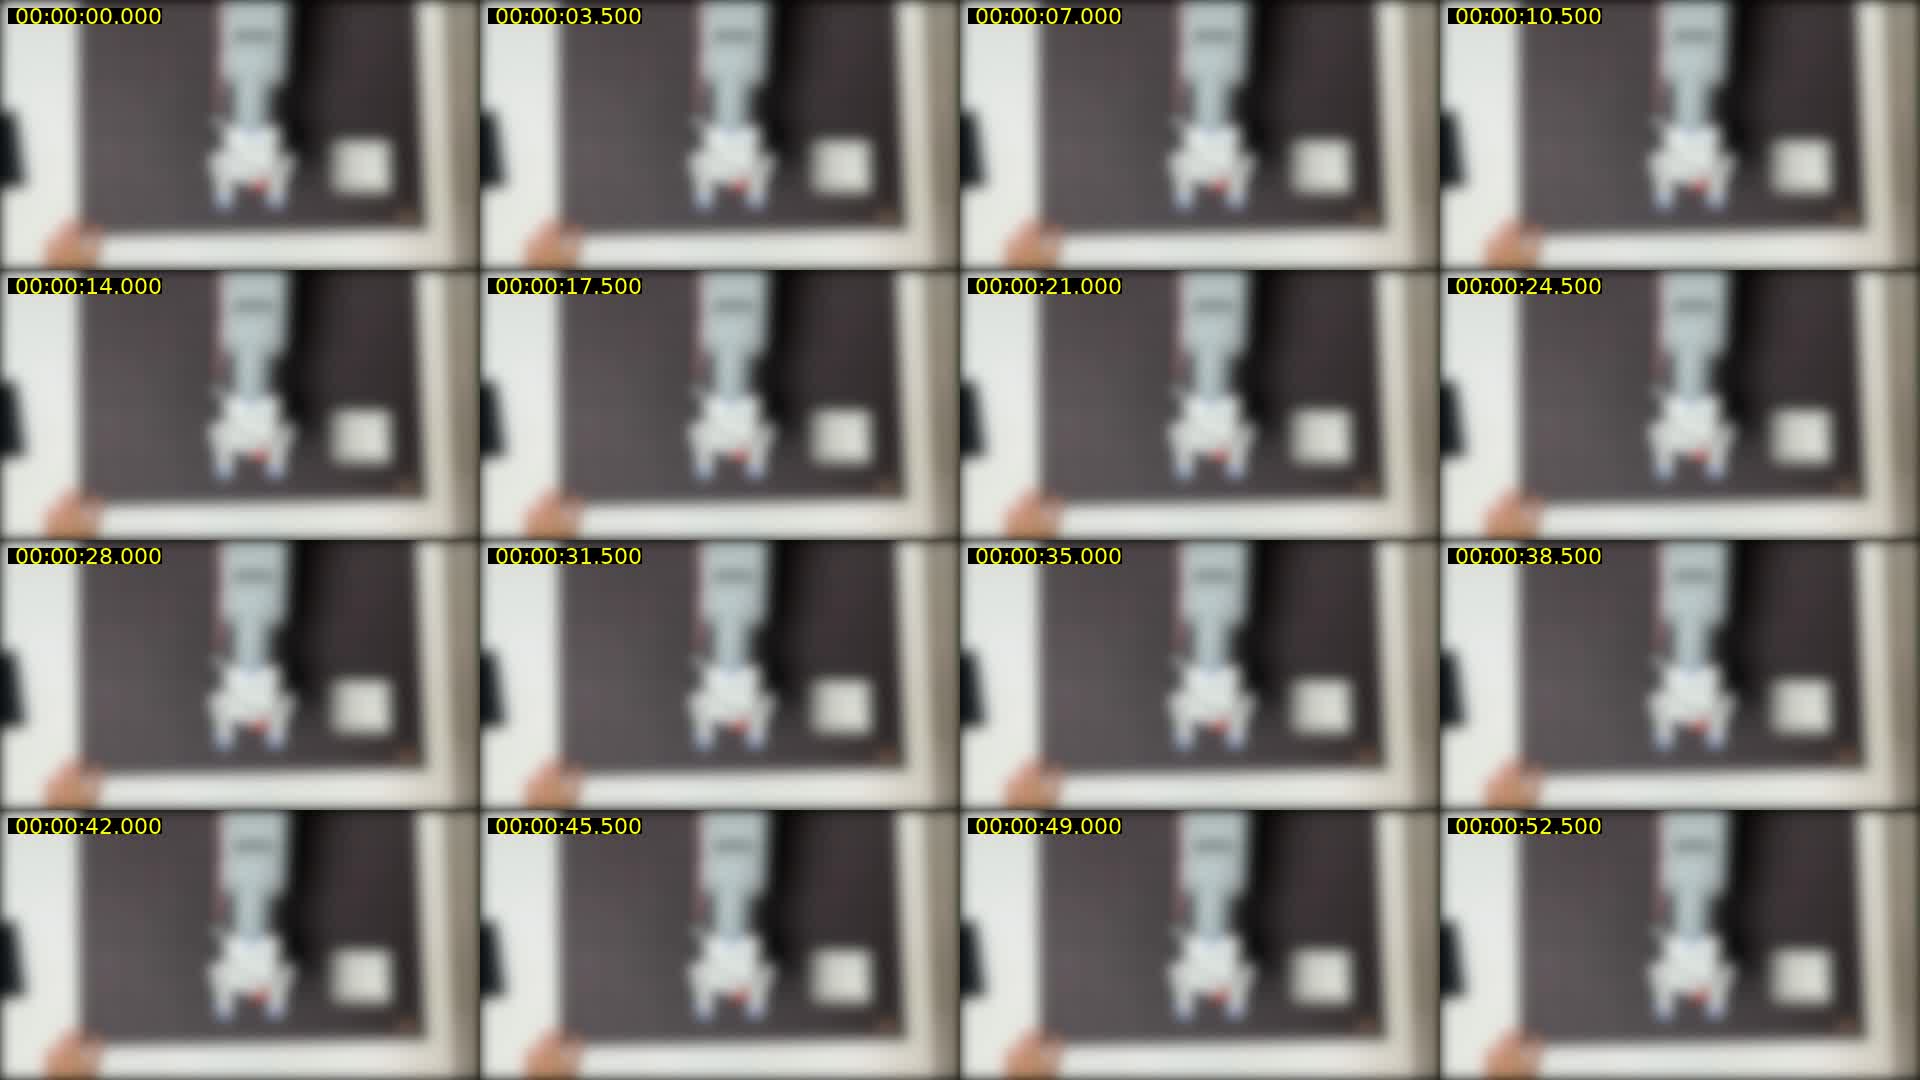
録画は最初から最後までピントが合っておらず、アームも53秒の間ほとんど動いていません。記録の JSON を見ると、π0.5 に送ったチャンクの履歴(history_left)が空で、終わり方は手で止めたことを示す q でした。
== pi05_20261031_185246
{'frames': 531, 'elapsed_sec': 60.143, 'effective_fps': 8.829, 'status': 'ok'}
{'end_reason': 'q', 'result': 'completed', 'outcome': 'success', 'rewinds': 0, 'corrections': 0, 'prompt': None}
chunks 0
2026-10-31T18:53:55.872352,pi05_20261031_185246,yes,yes,success,run_input,,,,{run_stem}.json の outcome を写した (記録したときの入力)
成功の印は、推論を終えたときに入力した値(run_input)がそのまま写されたもので、人が録画を見て確かめた印ではありませんでした。外れたのは AI ではなく、人の印のほうだった可能性が高い。 録画を見て、人が判定の画面で「失敗(つかめなかった・そこまで行かなかった)」に付け直しました(下の判定の表の行)。
pi05_20261111_102043:人は失敗、AI は成功(確信度0.43)
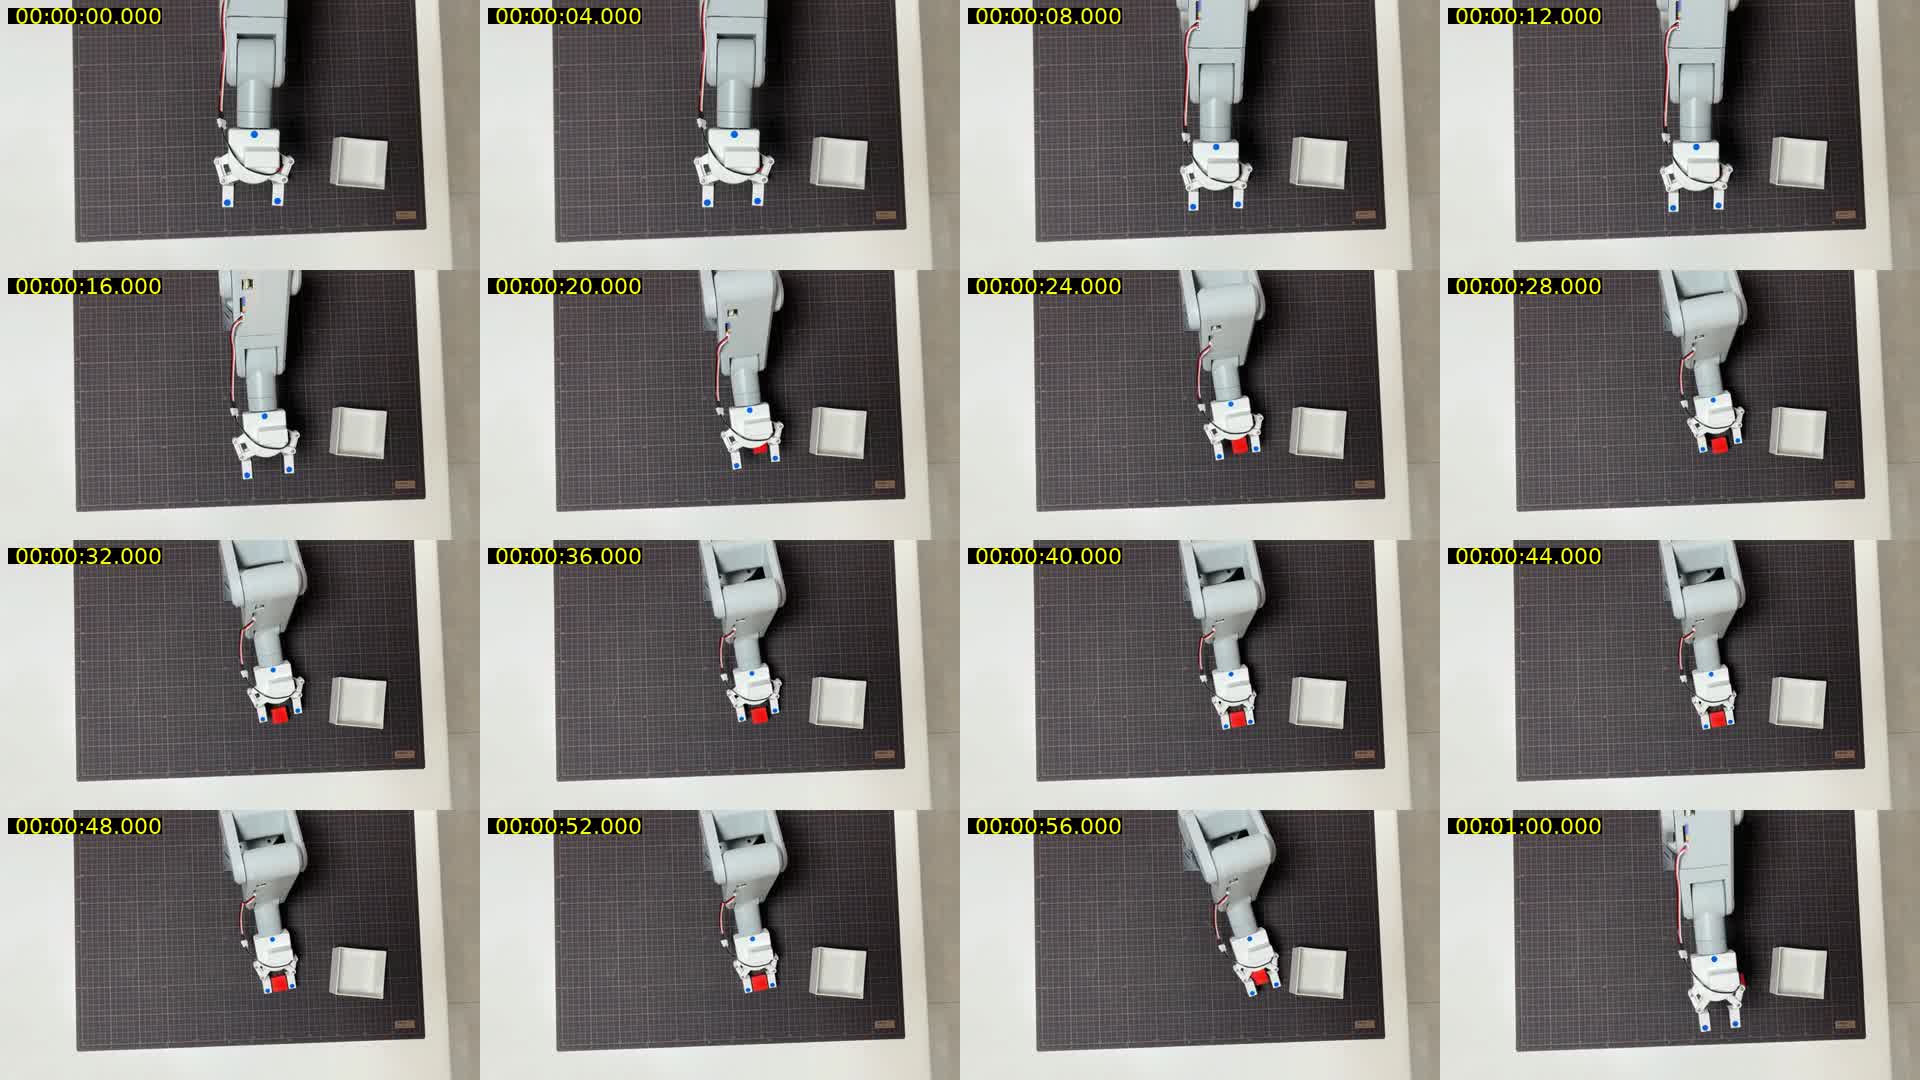
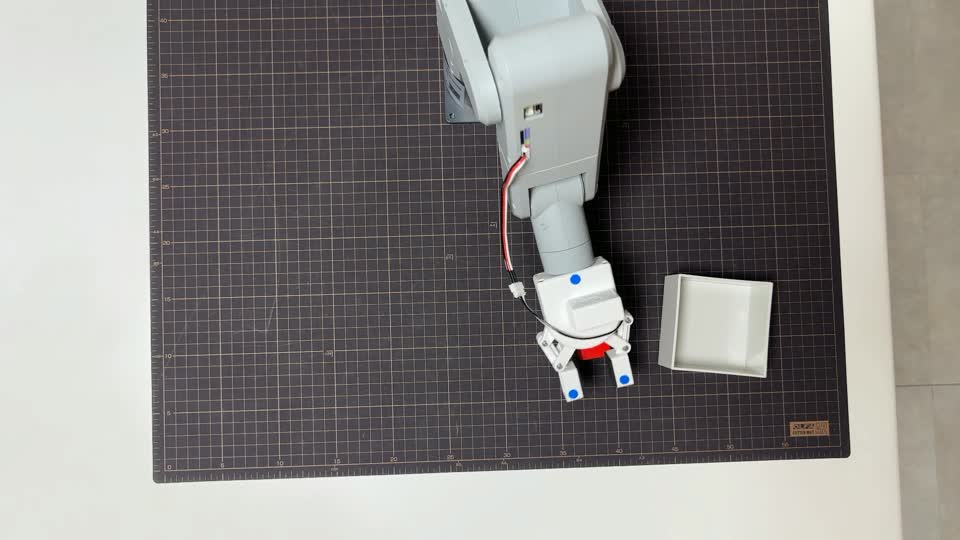
20秒ごろに赤いブロックをつかみ、最後は箱のすぐ横まで運んでいますが、放していません。元の録画の最後のコマでも、つかんだまま箱の左にありました。AI は「箱の横でつかんでいる」状態を「入れた」と読んだようです。ただ、このときも「箱の中」の確率は0.44で、迷いは数字に出ていました。
外れた2本の記録の中身を見たコマンドと出力
cd $HOME/mnt/r2r2r-data/runs/pi05_policy; for s in pi05_20261031_185246 pi05_20261111_102043; do echo "== $s"; python3 -c "
import json;m=json.load(open('$s/recording/top_meta.json'));print({k:m.get(k) for k in ['frames','elapsed_sec','effective_fps','status']})
j=json.load(open('$s/$s.json'));print({k:j.get(k) for k in ['end_reason','result','outcome','rewinds','corrections','prompt']}); print('chunks',len(j.get('history_left',[])))"; grep "$s" ../pi05_policy_verdicts_v1.csv; done
== pi05_20261031_185246
{'frames': 531, 'elapsed_sec': 60.143, 'effective_fps': 8.829, 'status': 'ok'}
{'end_reason': 'q', 'result': 'completed', 'outcome': 'success', 'rewinds': 0, 'corrections': 0, 'prompt': None}
chunks 0
2026-10-31T18:53:55.872352,pi05_20261031_185246,yes,yes,success,run_input,,,,{run_stem}.json の outcome を写した (記録したときの入力)
== pi05_20261111_102043
{'frames': 607, 'elapsed_sec': 69.016, 'effective_fps': 8.795, 'status': 'ok'}
{'end_reason': 'h', 'result': 'completed', 'outcome': 'failure', 'rewinds': 0, 'corrections': 0, 'prompt': None}
chunks 9
2026-11-11T10:22:02.476686,pi05_20261111_102043,no,no,failure,run_input,,,,{run_stem}.json の outcome を写した (記録したときの入力)
2026-11-15T08:25:45+09:00,pi05_20261111_102043,no,no,failure,human_only,,,top.mp4,
2026-11-15T08:30:48+09:00,pi05_20261111_102043,yes,no,failure,human_only,,,top.mp4,
人の印の誤りを除けば、1版は19本中18本が合っていたことになります。
2版:最後のコマを足し、「最後もつかんだままか」を聞いた
箱の横でつかんだままの見誤りを減らすため、3つ直しました。
- 縮めた動画に加えて、最後のコマを1280px 幅の jpg で一緒に送る(
resolution: high) - 「最後のコマで、ブロックはまだ爪の間にあるか」を聞く問いを足す
- 結果の選択肢に「アームがほとんど動かない/映像がぼやけて見えない」を足す
ねらい:箱の横でつかんだままの回を「成功」と読ませない。 変わったこと:送るものが動画1本から動画+高解像度の最後のコマになり、問いが3つから4つになった。 変わった結果:19本で試すと、前の見誤り(102043)が「つかんだが置けず」に直り、人の印の誤りだった185246 は「人へ」に回った(下の出力)。
最後のコマを切り出したコマンド
cd $HOME/mnt/r2r2r-scripts/decisions_test; mkdir -p last_frames; end=$((SECONDS+160)); for s in $( (tail -n +2 manifest_unlabeled.csv; tail -n +2 manifest.csv) | cut -d, -f1 | sort -u); do [ $SECONDS -gt $end ] && break; [ -f last_frames/$s.jpg ] || ffmpeg -nostdin -loglevel error -y -sseof -0.5 -i $HOME/mnt/r2r2r-data/runs/pi05_policy/$s/recording/top.mp4 -frames:v 1 -vf scale=1280:-2 -q:v 4 last_frames/$s.jpg 2>/dev/null; done; ls last_frames | wc -l; du -sh last_frames
63
5.2M	last_frames
この切り出しは、録画の本当の最後から0.5秒手前のコマです。あとで判定の画面のコード(seed_verdicts.py)を読み直して分かったのですが、録画の終わりには、人がブロックを箱から出している区間(top_frame_log.csv の mode が wait か home)が入ることがあります。今の画面の AI は、その区間を除いた「π0.5 が動いていた区間の終わり」までからコマを選んでいます。2版はそこを除いていなかったので、依頼211 では除く形にしました。
judge_v2.py(2版)
"""π0.5 の推論の記録を Gemini Decisions API で先回り判定する(2版)。
1版からの変更: 最後の1コマを高い解像度の画像として動画と一緒に送り、「最後もつかんだままか」を聞く。
使い方:
  python3 judge_v2.py manifest.csv            … 人の判定がある19本で、直したことが効くか確かめる
  python3 judge_v2.py manifest_unlabeled.csv  … 人の判定がまだない記録に先回り判定を付ける
出力: v2_{manifestの名前}.csv(1本1行)と v2_{manifestの名前}.jsonl(生の答え)
判定の表(pi05_policy_verdicts_v1.csv)には書かない。
"""judge_v2.py の出力(人の判定がある19本)
(base) shimazueiichi@shimadzueiichinoMacBook-Pro decisions_test % cd ~/r2r2r-scripts/decisions_test && python3 judge_v2.py manifest.csv && python3 judge_v2.py manifest_unlabeled.csv
Gemini の API キーを貼って Enter(画面には出ません。次回からは聞きません):
[1] pi05_20261110_112639 AI:success            確信0.62 持ったまま0.29 箱の中0.36 → 自動 ○ 人:success
[2] pi05_20261114_182327 AI:success            確信0.75 持ったまま0.12 箱の中0.70 → 自動 ○ 人:success
[3] pi05_20261101_190347 AI:success            確信0.97 持ったまま0.06 箱の中0.93 → 自動 ○ 人:success
[4] pi05_20261114_180457 AI:success            確信0.98 持ったまま0.05 箱の中0.93 → 自動 ○ 人:success
[5] pi05_20261031_181946 AI:success            確信0.97 持ったまま0.04 箱の中0.92 → 自動 ○ 人:success
[6] pi05_20261106_184650 AI:success            確信0.88 持ったまま0.12 箱の中0.82 → 自動 ○ 人:success
[7] pi05_20261031_185246 AI:failed_grasp       確信0.32 持ったまま0.37 箱の中0.32 → 人へ ○ 人:failure
[8] pi05_20261113_193254 AI:success            確信0.97 持ったまま0.09 箱の中0.92 → 自動 ○ 人:success
[9] pi05_20261111_101720 AI:success            確信0.97 持ったまま0.05 箱の中0.92 → 自動 ○ 人:success
[10] pi05_20261111_160851 AI:success            確信0.97 持ったまま0.06 箱の中0.94 → 自動 ○ 人:success
[11] pi05_20261111_161402 AI:grasped_not_placed 確信0.65 持ったまま0.18 箱の中0.14 → 自動 ○ 人:failure
[12] pi05_20261111_101102 AI:grasped_not_placed 確信0.68 持ったまま0.09 箱の中0.10 → 自動 ○ 人:failure
[13] pi05_20261106_184312 AI:success            確信0.86 持ったまま0.11 箱の中0.44 → 自動 × 人:failure
[14] pi05_20261031_183426 AI:grasped_not_placed 確信0.56 持ったまま0.09 箱の中0.09 → 自動 ○ 人:failure
[15] pi05_20261111_102043 AI:grasped_not_placed 確信0.61 持ったまま0.11 箱の中0.18 → 自動 ○ 人:failure
[16] pi05_20261030_185133 AI:grasped_not_placed 確信0.71 持ったまま0.08 箱の中0.07 → 自動 ○ 人:failure
[17] pi05_20261110_114106 AI:grasped_not_placed 確信0.87 持ったまま0.06 箱の中0.10 → 自動 ○ 人:failure
[18] pi05_20261111_101217 AI:failed_grasp       確信0.69 持ったまま0.10 箱の中0.09 → 自動 ○ 人:failure
[19] pi05_20261110_194015: 動画か最後のコマがない(飛ばす)
[20] pi05_20261111_101557 AI:grasped_not_placed 確信0.64 持ったまま0.17 箱の中0.10 → 自動 ○ 人:failure

本数 19 / 自動 18 / 人へ 1 / 入力トークン 250978(約 $0.0251)
合った割合: 18/19 自動のうち合った: 17/18
19本中18本が合いました。新しく外れたのは pi05_20261106_184312 の1本で、AI は確信度0.86で「成功」と答えたのに、「箱の中にあるか」は0.44でした。答えと「箱の中」の値が食い違っています。そこで「成功と答えたのに、箱の中が0.5未満なら人へ回す」と決めると、この19本では次のようになります。
| 決まり | 自動で決まった本数 | そのうち人と合った | 人へ回った本数 |
|---|---|---|---|
確信度0.5未満を人へ(2版の出力のまま) | 18 | 17 | 1 |
上に、成功なのに箱の中0.5未満を人へを足す | 16 | 16 | 3(184312・185246・112639) |
112639 は人も成功としていた回で、人へ回ったのは空振りです。この決まりは、同じ19本の結果を見てから足したものです。新しい記録で同じように効くかは、まだ確かめていません。
人の判定がない51本に先回り判定を付け、人が見たのは3本
判定の表で、人が確かめた行がない回は127本あり、そのうち録画があるのは53本、壊れていた2本を除いて51本でした。残りの74本は録画がないので、この回は対象にしていません。51本の多く(40本)は、推論のときに入力した「成功」の印だけが付いている回です。
51本を選んだコード
cd $HOME/mnt/r2r2r-data/runs; python3 - <<'EOF'
import csv,os,collections,subprocess
rows=list(csv.DictReader(open('pi05_policy_verdicts_v1.csv')))
H={'human','human_only','human_fixed_ai'}
by=collections.defaultdict(list)
for r in rows: by[r['run_stem']].append(r)
nohuman=[s for s,rs in by.items() if not any(r['labeler'] in H for r in rs)]
withv=[s for s in nohuman if os.path.exists(f'pi05_policy/{s}/recording/top.mp4')]
print('runs',len(by),'no human',len(nohuman),'with video',len(withv))
c=collections.Counter(by[s][-1]['labeler']+':'+by[s][-1]['outcome'] for s in withv); print(c)
bad=[]
for s in withv:
    p=subprocess.run(['ffprobe','-v','error','-show_entries','format=duration','-of','csv=p=0',f'pi05_policy/{s}/recording/top.mp4'],capture_output=True,text=True)
    if p.returncode or not p.stdout.strip(): bad.append(s)
print('broken',len(bad),bad[:5])
good=[s for s in withv if s not in bad]
with open(os.path.expanduser('~/mnt/r2r2r-scripts/decisions_test/manifest_unlabeled.csv'),'w',newline='') as f:
    w=csv.writer(f); w.writerow(['run_stem','latest_labeler','latest_outcome'])
    for s in sorted(good): w.writerow([s,by[s][-1]['labeler'],by[s][-1]['outcome']])
print('targets',len(good))
EOF
runs 176 no human 127 with video 53
Counter({'run_input:success': 40, 'rule:not_applicable': 7, 'run_input:failure': 4, 'rule:not_judgeable': 2})
broken 2 ['pi05_20261110_191618', 'pi05_20261110_192201']
targets 51
manifest_unlabeled.csv(人の判定がない51本)
run_stem,latest_labeler,latest_outcome
pi05_20261030_184245,run_input,success
pi05_20261030_190659,run_input,failure
pi05_20261030_210821,rule,not_applicable
pi05_20261030_210954,run_input,success
pi05_20261031_175527,run_input,success
pi05_20261031_180435,run_input,success
pi05_20261031_181946,run_input,success
pi05_20261031_182545,run_input,success
pi05_20261031_184016,run_input,success
pi05_20261031_185428,rule,not_applicable
pi05_20261101_190347,run_input,success
pi05_20261101_190854,run_input,success
pi05_20261101_192101,run_input,success
pi05_20261101_192418,run_input,success
pi05_20261101_192758,run_input,failure
pi05_20261101_193041,run_input,success
pi05_20261101_193411,run_input,success
pi05_20261101_195421,rule,not_applicable
pi05_20261101_195807,rule,not_applicable
pi05_20261101_200345,rule,not_applicable
pi05_20261106_183926,run_input,success
pi05_20261106_184452,run_input,success
pi05_20261106_184650,run_input,success
pi05_20261106_184906,run_input,success
pi05_20261106_185050,run_input,failure
pi05_20261106_185554,run_input,success
pi05_20261110_111034,run_input,success
pi05_20261110_111726,rule,not_applicable
pi05_20261110_112346,run_input,success
pi05_20261110_112924,run_input,success
pi05_20261110_191905,rule,not_applicable
pi05_20261111_095426,run_input,success
pi05_20261111_095717,run_input,success
pi05_20261111_095917,run_input,success
pi05_20261111_100659,run_input,success
pi05_20261111_100857,run_input,success
pi05_20261111_101329,run_input,success
pi05_20261111_101720,run_input,success
pi05_20261111_101918,run_input,failure
pi05_20261111_102516,run_input,success
pi05_20261111_160851,run_input,success
pi05_20261113_193254,run_input,success
pi05_20261113_193542,run_input,success
pi05_20261113_193712,run_input,success
pi05_20261113_193939,run_input,success
pi05_20261113_194108,run_input,success
pi05_20261114_180457,run_input,success
pi05_20261114_180704,run_input,success
pi05_20261114_181300,run_input,success
pi05_20261114_182039,run_input,success
pi05_20261114_182211,run_input,success
judge_v2.py の出力(人の判定がない51本)
Gemini の API キーを貼って Enter(画面には出ません。次回からは聞きません):
[1] pi05_20261030_184245 AI:success            確信0.98 持ったまま0.09 箱の中0.91 → 自動 前の印:run_input:success
[2] pi05_20261030_190659 AI:grasped_not_placed 確信0.80 持ったまま0.12 箱の中0.13 → 自動 前の印:run_input:failure
[3] pi05_20261030_210821 AI:no_motion          確信0.67 持ったまま0.29 箱の中0.15 → 自動 前の印:rule:not_applicable
[4] pi05_20261030_210954 AI:success            確信0.98 持ったまま0.06 箱の中0.93 → 自動 前の印:run_input:success
[5] pi05_20261031_175527 AI:success            確信0.92 持ったまま0.09 箱の中0.90 → 自動 前の印:run_input:success
[6] pi05_20261031_180435 AI:success            確信0.98 持ったまま0.08 箱の中0.91 → 自動 前の印:run_input:success
[7] pi05_20261031_181946 AI:success 確信0.97 持ったまま0.04 箱の中0.92 → 自動 前の印:run_input:success推論のときに入力した印と AI の判定は、44本でそろいました(成功40本・失敗4本)。「対象外」などの決めの印(rule)が付いていた9本は、AI も「ほとんど動かない」か「つかめず」と答えていて、食い違いはありません。
人が見る回は3本になりました。確信度が0.5未満の2本(195421 の0.41、185050 の0.49)と、成功と答えたのに「箱の中」が0.19だった095426 です。エイイチが判定の画面で3本の録画を見て確定しました。
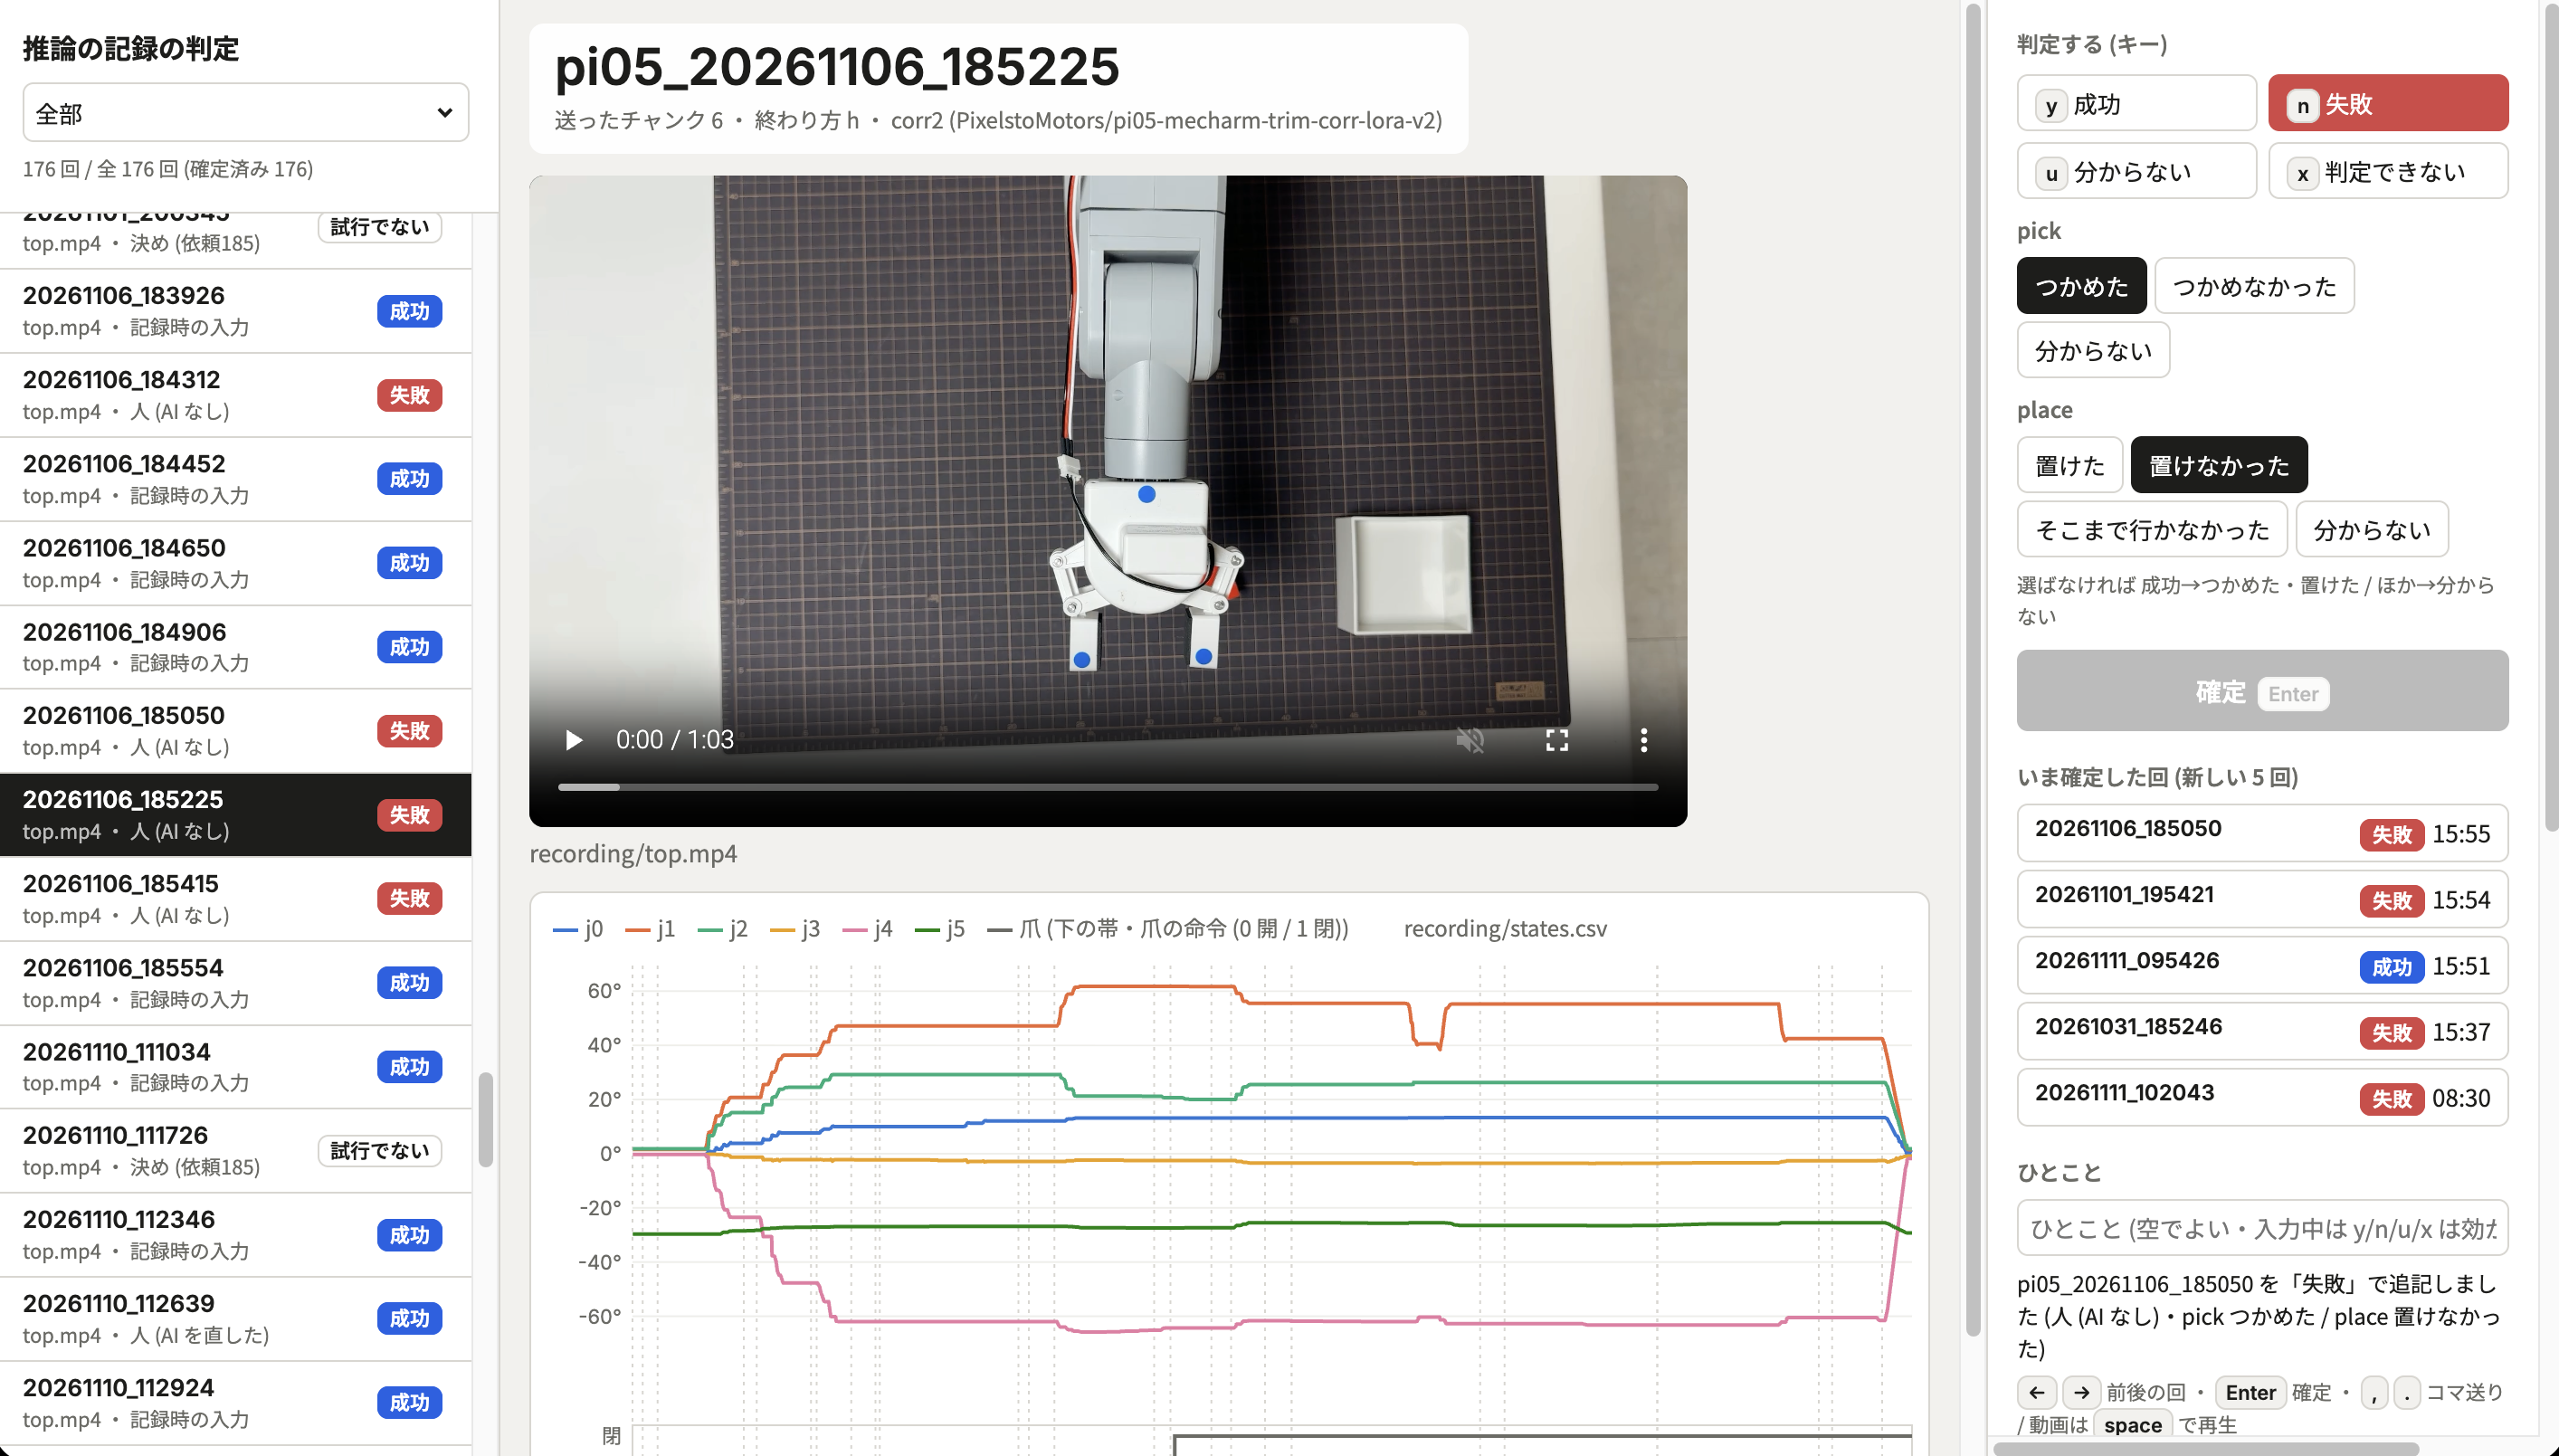
| 推論の記録 | 人の判定 | AI(2版) | 見立て |
|---|---|---|---|
pi05_20261111_095426 | 成功 | 成功(確信度0.56・箱の中0.19) | 成否は合っていた。食い違いの決まりは空振り |
pi05_20261101_195421 | 失敗(つかめなかった) | つかめず(0.41) | 合っていた |
pi05_20261106_185050 | 失敗(つかんだが置けず) | つかめず(0.49) | 成否は合っていた。どこで失敗したかは外れ |
判定の表の、この回で見た推論の記録の行(確定の前後)
2026-10-31T18:53:55.872352,pi05_20261031_185246,yes,yes,success,run_input,,,,{run_stem}.json の outcome を写した (記録したときの入力)
2026-11-06T18:44:31.023111,pi05_20261106_184312,no,no,failure,run_input,,,,{run_stem}.json の outcome を写した (記録したときの入力)
2026-11-06T18:52:08.660638,pi05_20261106_185050,no,no,failure,run_input,,,,{run_stem}.json の outcome を写した (記録したときの入力)
2026-11-11T09:57:02.585831,pi05_20261111_095426,yes,yes,success,run_input,,,,{run_stem}.json の outcome を写した (記録したときの入力)
2026-11-11T10:22:02.476686,pi05_20261111_102043,no,no,failure,run_input,,,,{run_stem}.json の outcome を写した (記録したときの入力)
2026-11-14T20:31:34+09:00,pi05_20261101_195421,no,no,failure,ai,failure,[送ったチャンク 0] 全6枚を通じてロボットアームの爪は赤いブロックに近づいておらず、赤いブロックは元の位置に留まったままである。最終フレームでも赤いブロックは白い箱の外にあり、つかみ・配置ともに実行されていない。,top.mp4,
2026-11-14T22:44:54+09:00,pi05_20261101_195421,unknown,unknown,not_applicable,rule,failure,[送ったチャンク 0] 全6枚を通じてロボットアームの爪は赤いブロックに近づいておらず、赤いブロックは元の位置に留まったままである。最終フレームでも赤いブロックは白い箱の外にあり、つかみ・配置ともに実行されていない。,top.mp4,エイイチの決め 2026-11-14 依頼185 決め2: 送ったチャンク 0 (アームを動かしていない・試行になっていない)
2026-11-15T08:20:27+09:00,pi05_20261106_184312,no,unknown,failure,human_only,,,top.mp4,
2026-11-15T08:25:45+09:00,pi05_20261111_102043,no,no,failure,human_only,,,top.mp4,
2026-11-15T08:30:48+09:00,pi05_20261111_102043,yes,no,failure,human_only,,,top.mp4,
2026-11-15T15:37:36+09:00,pi05_20261031_185246,no,not_applicable,failure,human_only,,,top.mp4,ピントずれ・アーム動かず
2026-11-15T15:51:47+09:00,pi05_20261111_095426,yes,yes,success,human_only,,,top.mp4,
2026-11-15T15:54:31+09:00,pi05_20261101_195421,no,not_applicable,failure,human,failure,[送ったチャンク 0] 全6枚を通じてロボットアームの爪は赤いブロックに近づいておらず、赤いブロックは元の位置に留まったままである。最終フレームでも赤いブロックは白い箱の外にあり、つかみ・配置ともに実行されていない。,top.mp4,
2026-11-15T15:55:23+09:00,pi05_20261106_185050,yes,no,failure,human_only,,,top.mp4,
pi05_20261101_195421 は送ったチャンクが0の回で、これまでの決め(決め2)では「対象外」として成功率の分母に入れていなかった回です。人が「失敗」で確定したので、成功率の分母に入ります。
成功か失敗かは、人が確かめた範囲で、2版の外れは184312 の1本だけでした。一方で、失敗した回がどこで失敗したか(つかめなかったのか、つかんだが置けなかったのか)は、人と食い違う回が残ります(1版では失敗8本のうち3本、2版の51本では人が見た2本のうち1本)。どこで失敗したかの判定は、まだ人が見る必要があります。
Gemini の判定は判定の表に入れず、別のファイルに置いた
はじめは、2版の判定を判定の表に「AI の行」として書き足すつもりでした。判定の画面のコード(pi05/verdict_viewer/verdicts.py)を読むと、確定の扱いはこうなっていました。
- 推論のときに入力した印(run_input)・人の行・決めの行(rule)は、どれも「確定」として扱う
- 確定した回には AI の行を足さない(依頼185 と codex のレビュー R2 で決めた)
- 人があとで確定するとき、直前の AI の行と同じかどうかで labeler(human か human_fixed_ai)が変わる。「AI が判定できないとした回」を印にする決め3も、AI の行を見ている
51本はすべて確定扱いだったので、書き足すと決まりに反し、ほかの動きの意味もずれます。そこで、Gemini の判定は別のファイルに分けました。MASTER の保存先テーブルに1行足してから置いています。
| データ | 置き場所 |
|---|---|
Gemini Decisions API が付けた判定(2版・70行) | KIOXIA の runs/pi05_policy_verdicts_gemini_v1.csv |
作り方のコード(4つ)と、選んだ回の一覧 | r2r2r-scripts の decisions_test/(コミット f47799e) |
縮めた動画・最後のコマ・生の答え | 同じ decisions_test/ の中。.gitignore で git に入れない |
pi05_policy_verdicts_gemini_v1.csv を作ったコード
cd $HOME/mnt/r2r2r-scripts/decisions_test && python3 - <<'EOF'
import csv,os
out=os.path.expanduser('~/mnt/r2r2r-data/runs/pi05_policy_verdicts_gemini_v1.csv')
assert not os.path.exists(out)
cols=['judged_at','run_stem','model','method','ai_outcome','ai_success_or_failure','ai_conf','route','p_grasped','p_holding_at_end','p_in_box_at_end','tokens','ms','set','human_or_previous_label_at_judge']
rows=[]
for f,setname in (('v2_manifest.csv','human_checked_19'),('v2_manifest_unlabeled.csv','unlabeled_51')):
    for r in csv.DictReader(open(f)):
        rows.append({'judged_at':'2026-11-15','run_stem':r['run_stem'],'model':'gemini-decision-1',
          'method':'v2: 動画640px2fps(low)+最後のコマ1280px(high)・質問4つ・確信度0.5未満は人へ',
          'ai_outcome':r['ai_outcome'],'ai_success_or_failure':r['ai_success_or_failure'],'ai_conf':r['ai_conf'],'route':r['route'],
          'p_grasped':r['p_grasped'],'p_holding_at_end':r['p_holding_at_end'],'p_in_box_at_end':r['p_in_box_at_end'],
          'tokens':r['tokens'],'ms':r['ms'],'set':setname,
          'human_or_previous_label_at_judge':r.get('human') or r.get('previous_label','')})
with open(out,'w',newline='',encoding='utf-8') as f:
    w=csv.DictWriter(f,fieldnames=cols,lineterminator='\n'); w.writeheader(); w.writerows(rows)
print(len(rows),'rows ->',out)
EOF
pi05_policy_verdicts_gemini_v1.csv(全70行)
judged_at,run_stem,model,method,ai_outcome,ai_success_or_failure,ai_conf,route,p_grasped,p_holding_at_end,p_in_box_at_end,tokens,ms,set,human_or_previous_label_at_judge
2026-11-15,pi05_20261110_112639,gemini-decision-1,v2: 動画640px2fps(low)+最後のコマ1280px(high)・質問4つ・確信度0.5未満は人へ,success,success,0.619,auto,0.763,0.292,0.357,9982,1389,human_checked_19,success
2026-11-15,pi05_20261114_182327,gemini-decision-1,v2: 動画640px2fps(low)+最後のコマ1280px(high)・質問4つ・確信度0.5未満は人へ,success,success,0.749,auto,0.636,0.119,0.701,14435,2752,human_checked_19,success
2026-11-15,pi05_20261101_190347,gemini-decision-1,v2: 動画640px2fps(low)+最後のコマ1280px(high)・質問4つ・確信度0.5未満は人へ,success,success,0.972,auto,0.58,0.057,0.929,18888,3781,human_checked_19,success
2026-11-15,pi05_20261114_180457,gemini-decision-1,v2: 動画640px2fps(low)+最後のコマ1280px(high)・質問4つ・確信度0.5未満は人へ,success,success,0.983,auto,0.922,0.051,0.93,7792,1415,human_checked_19,success
2026-11-15,pi05_20261031_181946,gemini-decision-1,v2: 動画640px2fps(low)+最後のコマ1280px(high)・質問4つ・確信度0.5未満は人へ,success,success,0.972,auto,0.902,0.04,0.919,22684,1758,human_checked_19,success
2026-11-15,pi05_20261106_184650,gemini-decision-1,v2: 動画640px2fps(low)+最後のコマ1280px(high)・質問4つ・確信度0.5未満は人へ,success,success,0.88,auto,0.83,0.118,0.824,8084,1282,human_checked_19,success
2026-11-15,pi05_20261031_185246,gemini-decision-1,v2: 動画640px2fps(low)+最後のコマ1280px(high)・質問4つ・確信度0.5未満は人へ,failed_grasp,failure,0.318,human,0.36,0.368,0.322,5383,1571,human_checked_19,failuredecisions_test/.gitignore
videos/
last_frames/
peek/
belt.png
*.jsonl
summary.txt
v2_*.csv
依頼211:判定の画面の AI を Claude から Gemini に切り替える
次に推論の記録が増えたときに使えるよう、判定の画面の「AI の先回り判定」を Gemini に切り替える依頼を、依頼箱に置きました。2版との違いは、録画の終わりの、人がブロックを箱から出していることのある区間を除くことと、「人へ」に回す回を判定の表では outcome を unknown にして残すことです。Claude の道は消さずに、--ai-model claude で選べるようにしています。この回の時点では、依頼箱で前の依頼の終わりを待っていて、結果はまだ出ていません。
ねらい:推論の記録が増えるたびに、人が見る回を確信度で絞る。 変わったこと:先回り判定が、6コマの静止画で文章を答える形から、動画と最後のコマで選択肢の確率を返す形になる(依頼211 が通れば)。 見込める効果:この回の51本と同じ割合なら、人が録画を見るのは6%ほどの回で済む見込み。新しい記録で確かめる。
依頼211 の依頼文
---
作業フォルダ: /Users/shimazueiichi/r2r2r-scripts
上限時間: 90
---
# 依頼211:推論の記録の判定の画面の「AI の先回り判定」を Claude から Gemini Decisions API に切り替える

## ねらい
かかった費用と時間
| 試し | 本数 | 入力トークン | 費用(0.10ドル/100万トークン) | 1本の往復(中央値) |
|---|---|---|---|---|
| 画像1枚 | 1 | 784 | 約0.00008ドル | 1,888ms(1回だけ) |
| 1版(1回目) | 19 | 227,570 | 約0.023ドル | 1,882ms |
| 1版(2回目) | 19 | 227,570 | 約0.023ドル | 1,299ms |
| 2版(人の判定がある19本) | 19 | 250,978 | 約0.025ドル | 1,758ms |
| 2版(人の判定がない51本) | 51 | 520,105 | 約0.052ドル | 1,903ms |
| 合計 | 109回 | 1,227,007 | 約0.12ドル | ― |
往復の時間は、手元の Mac から動画を送って答えが返るまでです。長い録画の2本(入力4万トークン台)は9〜13秒かかりました。Google が言う150〜250ミリ秒は、モデルが答えを出す時間だけの値です。
次にやること:依頼211 を通し、新しい推論の記録で決まりを確かめる
- 依頼211 の報告を読み、通っていれば、次に π0.5 を実機で動かした記録に Gemini で先回り判定を付ける
- 「確信度0.5未満」「成功なのに箱の中0.5未満」を人へ回す決まりが、この回の19本・51本以外の記録でも誤りを拾えるかを数える
- どこで失敗したかの判定は、Gemini の答えを使わず、人が付ける
出典
- Erik Kokalj さんの X の投稿(ごみの選別ラインで Gemini Decisions API・Jev・OpenAI を比べたもの):x.com/erik_kokalj
- Google:Gemini Decisions API: Fast, calibrated multimodal decisions
- Log#33(LOG497):アームの成否判定を Google の Gemini Decision 1 に任せられるか
- Log#36(LOG512):ロボットアームの学習データに、成否を付ける判定の画面を作った