
フィジカルAI研究室を作る Log#39 | mechArm 270 のお手本、送信の無視を0.2秒ずらしてゼロに
この記事の素材(コード・ログ・データ 19ファイル・まとめてダウンロードあり)arrow_downwardAIで読む ChatGPT・Claude などで、この記事に質問できます expand_more
小型ロボットアーム mechArm 270 で Physical Intelligence の π0.5 に学ばせるお手本を撮るとき、角度を送ったあとの1秒の待ちを、アームの中の Pi で0.2秒・Mac で0.8秒に分けたら、13本・104回の送信で無視は0回になり、角度を1秒以上読めない抜けは爪を開け閉めする3か所だけになった。 実機で撮った記録です。待つ長さの合計は1.0秒のままで、アームの動きは変えていません。
この回の作業で、次のことが変わりました。
- お手本の角度が、動いている最中も測った値になった:アームがいちばん大きく動く「送ったあとの1秒」の角度を読めるようになり、1本あたりの抜けは、前の撮り方(案A)の11か所から3か所に減った
- 撮影が止まらなくなった:前の回に試した形(案2)では、16回の送信のうち1回が無視され、アームが19秒止まった。今回の形では104回で0回
- 1本にかかる時間は前と同じ:区間ごとの送信の往復は1.03〜1.05秒で、前の撮り方と変わらない。1本は約35秒
- Pi に勝手に入っていた新しい版の部品(pymycobot 4.0.4)を、前の版の 2.9.6 に戻して固定した。4.0.4 のまま daemon を立ち上げ直すと、命令のたびに最大1.5秒待つ動きに変わるところだった
- 費用はかかっていない:撮影は実機とコードだけ。このあと回す学習の費用は、終わったら追記する
前の回(LOG514)で、送ったあとの1秒の待ちを Pi の中から Mac に移すと、その間も角度を読めて、抜けは11か所から3か所に減りました。ところが2本目で送信が1回無視され、アームが19秒動きませんでした。調べると、Pi の常駐プログラム(daemon)が、角度を書き込んだ約0.01秒後に自分で角度を読みにいっていて、その瞬間はアームの基板が半分近く返事をしていませんでした。この読みを0.2秒あとにずらせば無視は起きにくい、というのが今回の案Fです。
| やったこと | なぜ | 結果 |
|---|---|---|
Pi の部品の版と、送ったあとの1秒の待ち方を比べて決めた | 4.0.4 が入っていた/案2で送信が無視された | 2.9.6 に戻す・案Fで撮りながら無視を数える、に決めた |
| 案Fを入れた(依頼225) | 書き込み直後の読みを0.2秒ずらす | 待ちは daemon 0.2秒+Mac 0.8秒。テスト・codex のレビューを通した |
Pi の pymycobot を 2.9.6 に戻した(依頼226・227) | 4.0.4 だと送り方が変わる | 1回目は有線がつながっておらず、つなぎ直して戻した |
実機で位置1〜5を13本撮った | 案Fで無視が出ないかを数える | 104回で無視0。抜けは3か所(すべて爪の開け閉め)。12本でつかめた |
撮ったお手本10本だけで π0.5 を学習する(依頼228) | 新しい撮り方のお手本が学習にどう効くかの手がかり | 学習中。結果は追記する |
試しの記録と、この回に使った材料(依頼文・報告・差分・比べた表・ターミナルの全文・この回の終わりのコード)は KIOXIA の lab/Log38/ に入れています。
GPU を買うか借りるかの判断は、Runpod で実際に借りて学習させた費用をもとに、別のページにまとめています。この回で撮ったお手本も、その借り方で学習させています。
導入比較ガイドロボットAIの学習用GPU、買うか借りるか実際に借りて学習させた費用と、損益分岐の計算機で決められますarrow_forward作業ログ ― Pi の部品を戻し、案Fでお手本を13本撮るまで
ここから下は作業の記録です。依頼文・報告・コードの差分・ターミナルの出力は全量で載せます。効果を書いた所のうち、数字で書いたものは実機で測った値、「見込み」と書いたものはまだ確かめていない値です。
この回で何度も出てくる言葉を先に言い換えておきます。
- π0.5:Physical Intelligence が公開しているロボット用の AI。上カメラの画像と関節の角度を見て、次の動きを出す
- お手本:π0.5 に学ばせるための、アームを動かした記録。この回で撮るのは、手で教えた要所の姿勢を再生して撮る「手教示」のお手本。1本は上カメラの動画と、関節の角度の記録(
states.csv)でできている - daemon:mechArm 270 の中の Raspberry Pi で動いている、命令を受けてアームへ送る常駐のプログラム。Mac はこれに角度を送り、角度を読む
- 送ったあとの1秒:角度を送ったあと、次の区間の到達の確かめを始めるまで1.0秒待つ決まり。前は、この1秒を daemon の中で眠って待っていたので、その間は角度を読めなかった
- 送信の無視:角度を送ったのに、アームが1°も動かなかった回。もとからある再送の決まり(5秒待ってもう一度送る)で動き直すが、その間お手本は止まる
- 依頼箱:Claude Code への依頼をファイルで置いておく Mac のフォルダ。置くと見張り係が順に Claude Code に渡し、結果を書き戻す
- Claude Code:Anthropic の、コードを書いて動かす AI。この回のコードと Pi の作業は、すべて依頼箱から Claude Code が行った
pymycobot は、Pi から mechArm へ命令を送るための部品
pymycobot は、mechArm 270 を作っている Elephant Robotics が公開している Python の部品です。daemon はこれを使って、角度の書き込み(send_angles)や読み取り(get_angles)をアームの基板に送っています。
| 言葉 | この回での意味 |
|---|---|
| 2.9.6 | これまでのお手本・推論をすべて撮ってきた版。送るときは書いて終わり(約0.01秒)で、届いたかは確かめない |
| 4.0.4 | 11/15 に Pi の Python 3.6 側へ入れ替わっていた新しい版。返事を待ち、来なければ同じ命令を最大3回書き直す |
| 置き場所 | Pi には Python 3.6 用と Python 2.7 用の2か所に pymycobot がある。daemon は起動の設定で 2.7 側を読んでいる |
このプロジェクトでは、daemon が 2.9.6 で動く前提で、送信の往復の時間や再送の決まりを作ってきました。版が変わると、お手本の時間の流れそのものが変わります。
Pi の pymycobot 4.0.4 と、送ったあとの1秒の待ち方を決めた
前の回の終わりに、決めることが2つ残っていました。どちらも、どちらが得かを比べてから決めました。
pymycobot 2.9.6 と 4.0.4 の比べ
| 2.9.6(動いていた版) | 4.0.4(入れ替わっていた版) | |
|---|---|---|
| 送り方 | 書いて終わり(約0.01秒) | アームの返事を待ち、返事がなければ最大3回送り直す(1回0.5秒待つ) |
| 良い所 | お手本109本、約860回の送信がこの版で撮れている。時間の流れも分かっている | 送信が無視されたとき、自動で送り直してくれる(はず) |
| 悪い所 | 届いたかどうかを確かめない。19秒止まった件はここが弱い | 10/19 に、すべての命令が1.5秒かかった(0.5秒×3回)。mechArm の基板が、4.0.4 の待つ返事を返していないと見ている |
4.0.4 の良い所は、mechArm がちゃんと返事を返す場合にしか効きません。10/19 の1.5秒は、返事が来ないので毎回3回送り直していた跡だと見ています。そうなると1回の命令で同じ角度が3回書かれ、今までのお手本と時間の流れが変わります。学習に使うデータの撮り方が途中で変わるのは損が大きいので、2.9.6 に戻して版を固定することにしました。
送ったあとの1秒の待ち方:案A・案2・案F
上の図解で、3つの案の角度を読む時機と、実機で数えた結果を切り替えて見られます。
| 案 | やること | 抜け | 送信の無視 |
|---|---|---|---|
| 案A | daemon で1.0秒待つ(前のお手本の撮り方) | 1本11か所 | 約860回で0回 |
| 案2 | 書き込んだらすぐ返し、Mac で1.0秒待つ(依頼213) | 1本3〜4か所 | 16回で1回 |
| 案F | daemon で0.2秒待ってから返し、Mac で0.8秒待つ | 撮る前は見込み | 撮る前は分からない |
案Aは確実に撮れますが、穴は11か所のまま残り、お手本の質は前回の学習(成功率59.8%)と同じです。案Fは、最初の0.2秒だけ誰も読まず、残りの0.8秒は読みます。引き金と見ている書き込み直後の読みを0.2秒あとにずらすので、無視が起きにくくなり、抜けは案2に近い所まで減る見込みでした。万一無視されても、もとからある再送の決まりで動き直すので、損は時間だけです。
そこで、案Fでお手本を撮り、撮りながら無視の回数を数える形にしました。確かめのために別の試しを撮る必要はなく、位置1〜5のお手本を撮る本数がそのまま確かめになります。1回でも無視が出たら、--send-wait-on daemon を付けて案Aに切り替え、続きを撮る決まりにしました。
依頼225:案Fを入れ、pymycobot 2.9.6 の部品を用意した
この記事のコード・ログ・データは、1ファイルずつ下に置いています。全文はリンク先にあります。
ファイルの一覧(19本)
01_sec03.txt ― 依頼225 の詳しい報告(claude_code_reports/20261116_225.txt)・7,846字
02_sec03.txt ― 依頼225 のコードの差分(コミット da3b062)・39,898字
03_sec03.txt ― 依頼225 の record_teach_demo.py の差分(git の外のため、直す前の写しとの差)・19,471字
04_sec04.txt ― 依頼227 の詳しい報告(claude_code_reports/20261116_227.txt)・3,754字
05_sec04.txt ― 依頼227 のコードの差分(コミット 5504791)・6,886字
06_sec05.txt ― recorder のターミナルの全文(11/13 から動いていた録画係を止めて立ち上げ直したところから、175405 まで)・145,412字
07_sec06.txt ― 13本と前の回の3本を比べた表(pi05/teach_state_rate.py の出力)・5,249字
08_sec06.csv ― 台帳(pick_place_ledger_v3.csv)のこの回の行・6,646字
09_sec10.json ― お手本ごとの採否(datasets/mecharm_redblock_box_split10_v1/index.json)・7,129字
10_sec10.txt ― lab_train.sh のターミナルの全文(lab/Log38/train/lab_train_20261116_185117.txt)・86,551字
11_sec11.txt ― 依頼229 のコードの差分:電源で浅さの基準を分ける(コミット 8591da2)・20,413字
12_sec11.txt ― 依頼229 のコードの差分:split10_v2 の学習の設定を足す(コミット e8079be)・15,466字
13_sec11.json ― お手本ごとの採否(datasets/mecharm_redblock_box_split10_v2/index.json)・7,769字
14_sec11.md ― 依頼240 で Claude Code が返した報告・3,454字
15_sec11.txt ― 依頼240 の詳しい報告(claude_code_reports/20261117_240.txt)・4,420字
16_sec11.txt ― 依頼240 のコードの差分:Runpod の API を v2 に移す(コミット 3592c73)・50,274字
17_sec11.txt ― 13:13 の lab_train.sh のターミナルの全文(lab/Log38/train/lab_train_20261117_131323.txt)・146,214字
18_dynamic_tracking_limits_drag_teaching_record_teach_demo.py.txt ― dynamic_tracking_limits/drag_teaching/record_teach_demo.py・215,371字
19_pi05_teach_state_rate.py.txt ― pi05/teach_state_rate.py・12,968字
依頼225 は、Pi の部品を戻すことと、案Fを入れることの2つを頼みました。Pi には1回もつながらなかったので、部品を戻す作業はできず、Mac に 2.9.6 の部品(wheel)を用意したところで止まりました。案Fは入り、撮り方の既定になりました。
送る時機が変わる変更なので、codex のレビューを3回通しています。1回目の必須の指摘は、すぐに例外で返ったときに待ちの合計が1.0秒を割ることでした。送信の始めから1.0秒に届くまで Mac で待ち足す形に直しています。
依頼225 の依頼文
---
作業フォルダ: /Users/shimazueiichi/r2r2r-scripts
上限時間: 90
---
# 依頼225:Pi の pymycobot を 2.9.6 に戻して固定し、手教示の再生に案F(送ったあとの 1.0 秒を daemon 0.2 秒+Mac 0.8 秒に分ける)を入れる

依頼213 と依頼215 の報告(claude_code_reports/20261115_213.txt・20261115_215.txt)を読んでから始める。

エイイチの決定(2026-11-16):
1. Pi の Python 3.6 の pymycobot を 2.9.6 に戻す(11/15 Pi 時刻 15:46 に 4.0.4 に入れ替わっていた件)
2. 依頼215 の案F で撮る。daemon に wait=0.2 で送り、返事が来てから Mac で 0.8 秒待つ(合わせて 1.0 秒。縮めない)。お手本(位置1〜5)を撮りながら、送信が無視された回数を数える。無視が出たら、エイイチがその場で `--send-wait-on daemon`(案A)に切り替えて撮り続ける

## 1. pymycobot を 2.9.6 に戻す(Pi)
- いまの Pi の Python 3.6 の pymycobot の版と、置き場所を確かめて報告に書く
- 2.9.6 に戻す。Pi がネットにつながらないなら、Mac で 2.9.6 の wheel を取ってきて scp で送って入れる。4.0.4 の wheel(/home/ubuntu/pymycobot-4.0.4-py3-none-any.whl)は消さずに残す
- 戻したあと、Python 3.6 で import して 2.9.6 と出ることを確かめる
- 動いている daemon は立ち上げ直さない(いまも 2.9.6 で動いているため)。立ち上げ直したときに 2.9.6 を読むことは、上の import で確かめれば足りる
- 誰が・何のために 4.0.4 を入れたかの手がかり(pip のログ・シェルの履歴・whl の置かれた時刻)があれば、読むだけで報告に書く。消さない

## 2. 案F を入れる(record_teach_demo.py)
- `--send-wait-on` に split を足す。split のときは daemon に wait=0.2 で送り、返事が来てから Mac で 0.8 秒待つ。秒数は引数で変えられるようにし、既定は 0.2 と 0.8
- **既定を split にする**(いまの既定 mac は、送信が無視された形なのでやめる)。daemon・mac もこれまでどおり選べるように残す
- Mac で待つ 0.8 秒の間は、依頼213 と同じく電流の記録スレッドが角度を読んでよい。daemon が待っている 0.2 秒の間は、電流の記録スレッドも読まない
- 試行 JSON と states.csv に、どの形で撮ったか(split と秒数)を残す
- 数えるもの:送信が無視された回(送ってから到達の待ちが切れて再送した回と、そのときの動いた角度 0.00° か)を、1本ごとの試行 JSON と teach_state_rate.py の表に出す。daemon.log の「send_angles 後の現在角度: None」の数も、1本ごとに数えられるなら出す
- 変えないもの:関節の目標・速さ・送る回数、到達と静止の確かめ、爪の前後で読みを止めること、爪の待ち、再送の決まり、daemon のコード(tools/pi/mecharm_daemon.py は触らない)。send_coords は使わない。指示していない所は変えない
- 直す前の写しを残す。テストを足し、今あるテストが通ることを確かめる
- codex レビューを通す(送る時機の変更なので)

## 3. 実機は動かさない
撮るのはエイイチ。ドライランまでで止める。報告には、位置1〜5 を撮るときのコマンドと、1本ごとに見る所(無視の回数・1 秒を超える抜け・send_daemon_rtt_sec が約 0.23 秒か)を書く。

## 4. 報告
claude_code_reports/20261116_225.txt。1 の版の確かめ、2 のやったこと・テスト・codex の結果、変えたファイル、コミット番号(個別に add)、決めてほしいこと。
依頼225 で Claude Code が返した報告
# 結果:20261116_225_pymycobotを2.9.6に戻し案Fで送ったあとの1秒を分ける

- 状態:完了
- 始めた時刻:2026-11-16 10:20
- 終わった時刻:2026-11-16 11:30(70分)
- 作業フォルダ:/Users/shimazueiichi/r2r2r-scripts
- この続きを Claude Code で話すとき:作業フォルダで `claude --resume 92cc4a2d-91d5-4d64-9511-6bf7bdfc9851`

## Claude Code の報告

この続きでやることは、もう残っていません。codex の 2 回目は確かめ済みで、そのあと 3 回目も通しました(必須なし)。報告ファイルを書いてコミットするところまで終わっています。

やったこと
- codex 2 回目の確かめ: 必須の指摘はありませんでした。推奨は 2 件で、どちらも直しました。
  - 先頭 HOME の再送が例外になったとき、それが「読みNone見込み」に混ざる件。例外になった送信を区間ごとに残し、見込みの数から外すようにしました。
  - 本物のソケットで期限切れを通すテストがない件。テストを 1 本足しました。
- codex 3 回目: 必須なし。推奨 2 件は据え置きにしました。
  - 先頭 HOME の再送が例外になる流れを、再生を通しで流して確かめるテスト。
  - 3.2 秒は 1 回の受信の期限で、つなぎ直しまで含めた送信全体の上限ではない、という点を報告に書くこと。
- 報告ファイル(claude_code_reports/20261116_225.txt)を書き、コミットしました。

結果
- test_send_wait_split.py は 27 件、test_send_wait_mac.py は 25 件、すべて通りました。
- そのほか関係するテスト 4 本(test_teach_current_actuals・test_teach_currents・test_power_ab・test_no_step_confirm)も、流し直してすべて通りました。
- コミットは da3b062 と 0c33288 です(ファイルを 1 つずつ指定して add しました)。

変えたファイル
- 前の報告で挙げたものから増えていません。

決めてほしいこと
- 前の報告の 1〜4 と同じです。いちばん先なのは、Pi につながらなかったため pymycobot を 2.9.6 に戻す作業がまだできていない件です。
依頼225 の詳しい報告(claude_code_reports/20261116_225.txt)
依頼225 Pi の pymycobot を 2.9.6 に戻して固定し、手教示の再生に案F(送ったあとの 1.0 秒を daemon 0.2 秒+Mac 0.8 秒に分ける)を入れる

実機は動かしていない。Pi にはつながらなかった(下の 1)。

■ 1. pymycobot を 2.9.6 に戻す(Pi)… できていない
- Pi(ubuntu@192.168.2.1)に SSH も ping も届かなかった(2026-11-16 10:20 ごろと 11:40 ごろの 2 回。Mac に 192.168.2.x の口がなく、有線がつながっていないか Pi の電源が切れている見込み)
- そのため、いまの版・置き場所の確かめ、2.9.6 への入れ替え、import での確かめ、4.0.4 を誰が入れたかの手がかり読みは、どれもできていない
- 用意だけした: Mac で 2.9.6 の wheel を取ってきた依頼225 のコードの差分(コミット da3b062)
commit da3b062d89d269806d3390a878418410619bfcbb
Author: Eiichi Shimazu <studio@adaptdesign.jp>
Date:   Mon Nov 16 11:19:58 2026 +0900

    手教示の再生で送信のあとの 1.0 秒を daemon 0.2 秒 + Mac 0.8 秒に分ける形 (依頼 225・依頼 215 の案 F) のテストと集計の列を足す

    record_teach_demo.py (git の外) に --send-wait-on split (既定) を足した分のテスト pi05/test_send_wait_split.py と,
teach_state_rate.py に 送信が無視された回・daemon の読みが返事なしの見込み・daemon 往復の中央と最大・待ちの形の列を足す.依頼225 の報告にコミット番号を書いた差分(コミット 0c33288)
commit 0c332885e18d110a2f6e2a6029dfff1896131a78
Author: Eiichi Shimazu <studio@adaptdesign.jp>
Date:   Mon Nov 16 11:20:04 2026 +0900

    依頼 225 の報告にコミット番号を書く

    Co-Authored-By: Claude Opus 5.5 <noreply@anthropic.com>

diff --git a/claude_code_reports/20261116_225.txt b/claude_code_reports/20261116_225.txt
index b963ace..e875ce8 100644
--- a/claude_code_reports/20261116_225.txt
+++ b/claude_code_reports/20261116_225.txt
@@ -95,3 +95,4 @@ Pi の pymycobot を 2.9.6 に戻すのは、daemon を立ち上げ直す前な
 2. 2.9.6 の「固定」の形: pip で上げ直されないよう、Pi の requirements や手順書に pymycobot==2.9.6 を書くか(どこに書くか)
 3. 位置1〜5 を撮るかどうかと、その時期(Pi を戻してから)
 4. split のソケットの期限が 3.2 秒(daemon の形は 4.0 秒)になる。daemon の返事は 0.23〜0.33 秒の見込みなので足りるとみたが、4.0 秒にそろえたいなら visual_servo_pick.py を触ることになる(今回の範囲の外)
+コミット: da3b062(teach_state_rate.py・test_send_wait_mac.py・test_send_wait_split.py・この報告を個別に add。record_teach_demo.py と wheel は git の外)
依頼225 の record_teach_demo.py の差分(git の外のため、直す前の写しとの差)
--- dynamic_tracking_limits/drag_teaching/record_teach_demo.py.bak_pre_req225_20261116	2026-11-15 09:21:53.001091052 +0000
+++ dynamic_tracking_limits/drag_teaching/record_teach_demo.py	2026-11-16 02:06:30.703822639 +0000
@@ -221,12 +221,20 @@
 # 読み直し 12 回(≒3.7s)に化けやすい(段階C 1回目の lift が実測 3.7196s)。
 SEND_WAIT_SEC = rpp.SEND_WAIT_SEC                  # 1.0
 # 依頼 213(依頼 197 の案 2・エイイチ判断 2026-11-15): 送信のあとの 1.0 秒を **どこで待つか**。
-#   "mac"(既定): daemon には wait=0 で送り、返ってから Mac 側で SEND_WAIT_SEC 待つ。
+# "mac" : daemon には wait=0 で送り、返ってから Mac 側で SEND_WAIT_SEC 待つ。依頼226・227:Pi の pymycobot を 2.9.6 に戻した
依頼226 は、Pi がつながるのを30秒おきに最大15分待ってから戻す形にしました。このときは Mac と Pi の有線がつながっておらず、15分たっても届かなかったので、依頼のとおり何もせずに終わっています。有線をつなぎ直し、同じ依頼を依頼227 として流し直すと、1回目の SSH で通りました。
- Python 3.6 側の pymycobot は 4.0.4 だった。sudo を付けて 2.9.6 に入れ直し、import して 2.9.6 と出ることを確かめた
- daemon は、電源を入れたときに自動で立ち上がっていた。起動の設定が Python 2.7 側の 2.9.6 を読ませていたので、4.0.4 では動いておらず、立ち上げ直していない
- 4.0.4 が入った理由:Pi の操作の履歴に、版を指定しない
sudo pip3 install pymycobotが2回あった。最新版が入るこの打ち方が原因と見ている。誰がいつ打ったかは、Pi の時計が電源を入れるたびに2022年に戻るので、時刻で並べられなかった - 固定:
tools/pi/requirements_pi.txtにpymycobot==2.9.6と書き、Pi 用の手順書を作った - 撮る前の基準として、daemon の記録で書き込み直後の読みに返事がなかった回を数えた。2,186回
ねらい:daemon をいつ立ち上げ直しても、これまでと同じ送り方でお手本と推論が動くようにする
変わったこと:Pi の Python 3.6 側も Python 2.7 側も 2.9.6 にそろった。版は requirements と手順書で固定した
見込める効果:Pi の電源の入れ直しや daemon の立ち上げ直しで、送信の往復が1.5秒に伸びることがなくなる(見込み。次に daemon を立ち上げ直したときの送信の往復で確かめる)
起動の設定に残っている「Python 2.7 側を読ませる」設定と、Pi の時計のずれは、今回は触っていません。外すと daemon の立ち上げ直しが要るうえ、どちらの置き場所も今は 2.9.6 だからです。
依頼226 の依頼文(依頼227 も同じ文)
---
作業フォルダ: /Users/shimazueiichi/r2r2r-scripts
上限時間: 45
---
# 依頼226:Pi がつながるのを待って、pymycobot を 2.9.6 に戻し、固定して、daemon を 2.9.6 で動く状態にする

依頼225 の報告(claude_code_reports/20261116_225.txt)の「1. Pi がつながったらやる手順」を読んでから始める。

エイイチがいま Pi の電源を入れて有線をつなぎ直している(2026-11-16 14:40)。

## 0. つながるのを待つ
- ubuntu@192.168.2.1 に SSH が通るまで、30 秒おきに最大 15 分試す。15 分で通らなければ、何もせずに報告して終わる

## 1. 2.9.6 に戻す(依頼225 の手順 1〜4 のとおり)
- いまの版・置き場所・whl の時刻を確かめて報告に書く。4.0.4 を誰が入れたかの手がかりは読むだけ
- Mac に用意した tools/pi/wheels/pymycobot-2.9.6-py3-none-any.whl を送って入れる。4.0.4 の whl は消さない
- Python 3.6 で import して 2.9.6 と出ることを確かめる

## 2. daemon を 2.9.6 で動く状態にする
- Pi の電源を入れ直したので、daemon が動いているか、動いているならいつ起動したかを確かめる
- 2.9.6 に戻す前に起動した daemon(4.0.4 を読んでいる)なら、立ち上げ直す。動いていなければ、いつもの立ち上げ方(tools/pi のスクリプトや lab の手順)で立ち上げる。daemon のコードは変えない
- 立ち上げたあと、daemon の Python が 2.9.6 を読んでいることを確かめる(daemon.log か、プロセスの使う python で import)
- daemon.log の「send_angles 後の現在角度: None」の数を、この時点で数えて報告に書く(撮影の前の基準)

## 3. 固定する
- Pi 用の requirements(なければ tools/pi/requirements_pi.txt を作る)と tools/pi の手順書に pymycobot==2.9.6 を書く。個別に add して commit

## 4. 実機は動かさない
アームを動かす命令は送らない(daemon の立ち上げで動く分は除く)。

## 5. 報告
claude_code_reports/20261116_226.txt。版の確かめ(前と後)、daemon の起動時刻と読んでいる版、None の数、commit 番号、決めてほしいこと。
依頼226 で Claude Code が返した報告(Pi につながらなかった)
# 結果:20261116_226_Piをつないでpymycobotを2.9.6に戻しdaemonを立ち上げる

- 状態:完了
- 始めた時刻:2026-11-16 14:41
- 終わった時刻:2026-11-16 14:56(16分)
- 作業フォルダ:/Users/shimazueiichi/r2r2r-scripts
- この続きを Claude Code で話すとき:作業フォルダで `claude --resume 85760a84-4e69-4201-98ab-1c6a50cdf246`

## Claude Code の報告

**やったこと**
- 最初に、依頼225 の報告にある「Pi がつながったらやる手順」を読みました。
- 次に、Pi(ubuntu@192.168.2.1)への SSH を約 30 秒おきに 30 回試しました。1 回目は 14:41:33、最後は 14:56:05 です。
- 最後に 14:56:18 にもう一度、ping と SSH で確かめました。
- 15 分たってもつながらなかったので、依頼のとおり Pi には何もせずに終えました。
- 実機は動かしていません。

**結果**
- **SSH:** 30 回とも通りませんでした。最後の確かめでも、ping は 2 回とも返事がなく、SSH は 22 番の口で時間切れでした。
- **Mac の有線:** Mac には 192.168.0.83(Wi-Fi)しかなく、192.168.2.x の口がありません。依頼225 のときと同じく、有線の口が Mac に出ていない見込みです。
- **2.9.6 への入れ替え:** していません。前の版も後の版も確かめられていません。wheel は Mac の `tools/pi/wheels/` に置いたままです。
- **daemon:** 起動時刻も、読んでいる版も確かめられていません。立ち上げもしていません。
- **「現在角度: None」の数:** 数えられていません。
- **固定:** requirements と手順書には書いていません。Pi はまだ 2.9.6 に戻っていないので、「固定済み」と書くと Pi の中身と食い違うためです。

**変えたファイル**
- `claude_code_reports/20261116_226.txt`(報告)。個別に add して commit しました(7fa8b28、報告にコミット番号を書いたのが 4101868)。
- `logs/20261116_1456.md`(作業のまとめ。git には入れていません)

**決めてほしいこと**
1. **有線の確認:** Mac 側のアダプタ、ケーブル、Pi の電源ランプを見てください。Mac の「システム設定 > ネットワーク」で、有線の口が「接続済み」になって 192.168.2.x が付けば、つながっています。
2. **流し直し:** つながったあと、この依頼(226)をそのまま流し直すかどうか。
依頼226 の詳しい報告(claude_code_reports/20261116_226.txt)
依頼226 Pi がつながるのを待って pymycobot を 2.9.6 に戻し、固定して、daemon を 2.9.6 で動く状態にする

結論: Pi に 15 分つながらなかったので、依頼のとおり何もせずに終えた。実機は動かしていない。

■ やったこと
- 依頼225 の報告(claude_code_reports/20261116_225.txt)の「1. Pi がつながったらやる手順」を読んだ
- ubuntu@192.168.2.1 に SSH(~/.ssh/id_rsa_pi・ConnectTimeout 5 秒)を約 30 秒おきに 30 回試した
  1 回目 2026-11-16 14:41:33、30 回目 14:56:05。30 回とも通らなかった
- 最後に 14:56:18 にもう一度確かめた: ping 2 回とも返事なし、SSH は port 22 で時間切れ
- Mac の口: 192.168.0.83(Wi-Fi 側)だけで、192.168.2.x の口がない。依頼225 のときと同じで、有線の口が Mac に上がっていない(ケーブル・アダプタ・Pi の電源・Pi の起動の途中のどれか)見込み

■ 結果
- 版の確かめ(前・後): できていない(つながらず)
- 2.9.6 への入れ替え: していない。tools/pi/wheels/pymycobot-2.9.6-py3-none-any.whl は Mac に置いたまま
- daemon の起動時刻と読んでいる版: 確かめられていない。立ち上げもしていない
- daemon.log の「send_angles 後の現在角度: None」の数: 数えられていない
- 固定(requirements_pi.txt・手順書への pymycobot==2.9.6): 入れ替えができていないので書いていない
  (依頼の 3 は戻したあとの固定なので、戻す前に「2.9.6 に固定済み」と書くと Pi の中身と食い違うため)

■ 変えたファイル
- claude_code_reports/20261116_226.txt(この報告)だけ
コミット: 報告の最後の行

■ 決めてほしいこと
1. Mac に 192.168.2.x の口が出ていない。有線(Mac 側のアダプタ・ケーブル・Pi の電源ランプ)を見てほしい。Mac の「システム設定 > ネットワーク」で有線の口が「接続済み」になり、192.168.2.x が付いているかが目安
2. つながったあと、この依頼(226)をそのまま流し直すか
コミット: 7fa8b28(この報告を個別に add)

■ 流し直し(依頼227・2026-11-16 17:46〜)
Pi につながり、python3.6 の pymycobot を 4.0.4 → 2.9.6 に戻した。daemon はもとから 2.9.6(PYTHONPATH で python2.7 側)を読んでいたので立ち上げ直していない。None の数 2186。固定は tools/pi/requirements_pi.txt・tools/pi/README.md。
くわしくは claude_code_reports/20261116_227.txt
依頼227 で Claude Code が返した報告(流し直し)
# 結果:20261116_227_Piをつないでpymycobotを2.9.6に戻しdaemonを立ち上げる_流し直し

- 状態:完了
- 始めた時刻:2026-11-16 17:46
- 終わった時刻:2026-11-16 17:49(3分)
- 作業フォルダ:/Users/shimazueiichi/r2r2r-scripts
- この続きを Claude Code で話すとき:作業フォルダで `claude --resume 77b3f5da-4fdb-4bc7-a194-75ae7097efa0`

## Claude Code の報告

やったこと
- Pi へは 1 回目の SSH(17:46、Mac の時刻)でつながりました。
- 入れ替える前に、いまの版、置き場所、whl の時刻、4.0.4 を入れた手がかりを読みました。
- Mac の 2.9.6 の whl を Pi に送り、sudo を付けて python3.6 に入れました。sudo を付けたのは、置き場所が root の /usr/local だったからです。4.0.4 の whl は消していません。
- daemon の起動時刻と、daemon が読んでいる版を確かめました。daemon はもとから 2.9.6 を読んでいたので、立ち上げ直していません。daemon のコードも変えていません。
- アームを動かす命令は送っていません。daemon にもつないでいません。

結果
- 版(前): python3.6 で import すると 4.0.4(/usr/local/lib/python3.6/dist-packages)でした。
  - 2.9.6 は別の置き場所(/usr/local/lib/python2.7/dist-packages)にも入っていました。
- 版(後): python3.6 で import すると 2.9.6 と出ます。pip show も 2.9.6 です。送った whl の sha256 は Mac と Pi で同じでした。
- 4.0.4 を入れた手がかり: ~/.bash_history に、版を付けない「sudo pip3 install pymycobot」が 2 か所あります。/home/ubuntu には 4.0.4 の whl も置いてありました。どちらで入ったか、誰がいつ入れたかは決めきれません。Pi の時計が電源を入れるたびに戻るので、時刻で並べられないためです。
- daemon の起動時刻: Pi の時計で 14:34:21(Mac で 17:43 ごろ)。systemd が電源を入れたときに立ち上げたもので、2.9.6 に入れ替える前です。
- daemon が読んでいる版: 2.9.6 です。起動スクリプトが PYTHONPATH を python2.7 側に向けているためで、daemon.log の起動の行とプロセスの環境の両方で確かめました。依頼の「4.0.4 を読んでいるなら立ち上げ直す」に当たらないので、立ち上げ直していません。
- daemon.log の「send_angles 後の現在角度: None」の数: 2186(撮影の前の基準)。
- コミット: 5504791(固定のファイルと報告)、b536c59(報告にコミット番号を書いたもの)。

変えたファイル
- Pi: python3.6 の pymycobot を 4.0.4 から 2.9.6 に替えました。/home/ubuntu に 2.9.6 の whl を置きました。
- tools/pi/requirements_pi.txt(新しく作成。pymycobot==2.9.6)
- tools/pi/README.md(新しく作成): tools/pi に手順書が無かったので作りました。2.9.6 に固定すること、2 つの置き場所、入れ直し方、確かめ方を書いています。
- claude_code_reports/20261116_227.txt(この依頼の報告)
- claude_code_reports/20261116_226.txt(依頼で指定された報告。前回の報告が入っていたので上書きせず、流し直しの結果を末尾に足しました)
- logs/ に作業サマリー(git の外)

決めてほしいこと
1. 2.9.6 が python3.6 側と python2.7 側の 2 か所にあります。python3.6 側も 2.9.6 になったので、起動スクリプトの PYTHONPATH はもう要りません。このまま残すか、外して python3.6 側にそろえるかを決めてください。外す場合は daemon の立ち上げ直しが要ります。
2. Pi の時計が 2022-10-13 に戻っていて、Mac より約 3 時間 9 分遅れています。電源を入れるたびに戻る見込みです。ログの時刻を合わせる仕組みを入れるかどうかを決めてください。
3. 位置 1〜5 の撮影をいつ流すかを決めてください。コマンドは依頼225 の報告にあります。None の数の基準は 2186 です。
依頼227 の詳しい報告(claude_code_reports/20261116_227.txt)
依頼227(依頼226 の流し直し) Pi をつないで pymycobot を 2.9.6 に戻し、固定して、daemon を 2.9.6 で動く状態にする

結論: Pi の python3.6 の pymycobot を 4.0.4 から 2.9.6 に戻した。daemon は電源を入れたときに立ち上がっていて、もとから 2.9.6 を読んでいたので立ち上げ直していない。実機は動かしていない(アームに命令は送っていない)。

■ 0. つながるまで
- 2026-11-16 17:46:33(Mac)に 1 回目で SSH が通った。Mac に 192.168.2.2 の口が出ていた
- Pi の時計は 2022-10-13 のまま(電源を入れるたびに戻る)。Pi 14:38:32 = Mac 17:47:59 ごろで、Pi が約 3 時間 9 分遅い。下の Pi の時刻はこの時計の値
- Pi の起動: 14:33:55(Pi の時計。Mac で 17:43 ごろ)依頼227 のコードの差分(コミット 5504791)
commit 550479133faecb687c5dd26efd88c5eefa4518ed
Author: Eiichi Shimazu <studio@adaptdesign.jp>
Date:   Mon Nov 16 17:48:52 2026 +0900

    Pi の pymycobot を 2.9.6 に固定する: tools/pi/requirements_pi.txt と手順書 tools/pi/README.md を足し, 依頼 227 (226 の流し直し) の報告を書く

    Co-Authored-By: Claude Opus 5.5 <noreply@anthropic.com>
tools/pi/requirements_pi.txt
# Pi (ubuntu@192.168.2.1, Python 3.6) で使うもの。上げ直さない。
# 4.0.4 だと send_angles・爪のたびに返事を 0.5 秒 × 3 回待ち、同じ指令を 3 回書く (依頼225・226)。
# 入れ方は tools/pi/README.md
pymycobot==2.9.6
pyserial
実機の1本目(175405):録画係が前の日から止まっていて、上カメラは0コマ
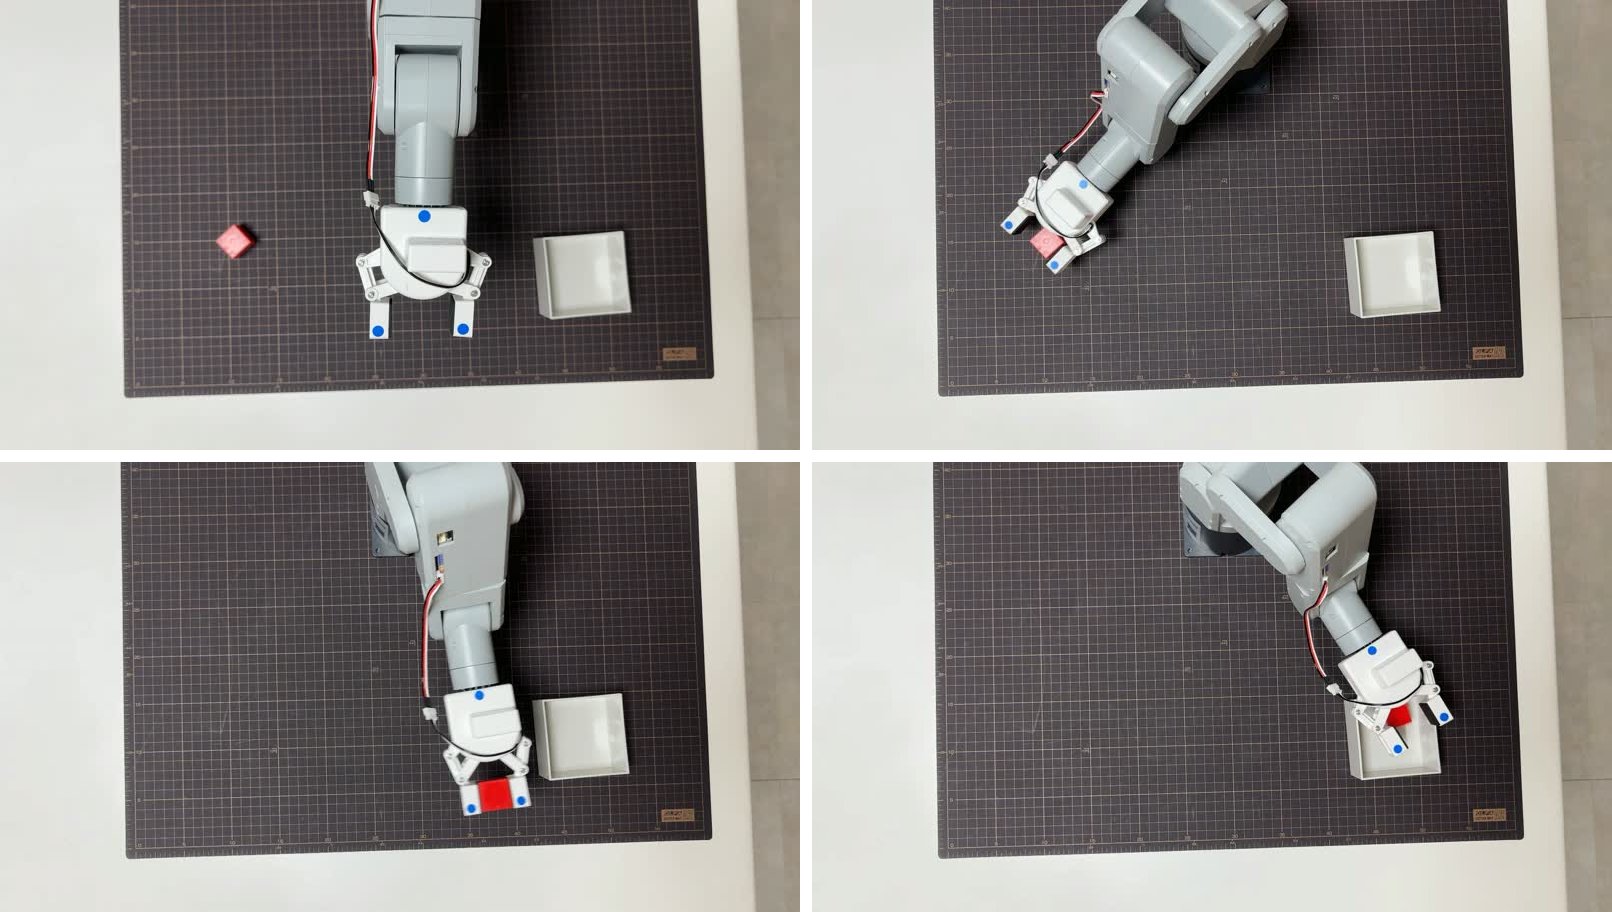
1本目(run_0001_20261116_175405)は位置1で撮り、アームはつかんで箱に入れました。8回送って無視は0回、1秒を超える抜けは3か所でした。ところが、上カメラの動画が0コマでした。
録画係(recorder.py)のターミナルを見ると、11/15 19時半ごろの撮影(192952)を最後に、カメラを開き直しては映像を読めない、をずっと繰り返していました。カメラの口(index=2)は開けても、iPhone から映像が届いていません。翌日 iPhone をつなぎ直したことで、録画係が握っていたつながりが切れたままになった、と見ています。上カメラの iPhone 自体は動いていました。
録画係を Ctrl-C で止めて立ち上げ直すと直りました。この1本は動画がないので学習には使わず、角度の記録の数えにだけ使っています。
撮る前に、録画係に「read 連続失敗」が続いていないかを見るのは、前の回の終わりにも書いた手順でした。日をまたいで録画係を立ち上げたままにしていると、同じことが起きます。
recorder のターミナルの全文(11/13 から動いていた録画係を止めて立ち上げ直したところから、175405 まで)
Last login: Sun Nov 15 16:46:44 on ttys006
(base) shimazueiichi@shimadzueiichinoMacBook-Pro ~ % cd ~/r2r2r-scripts
python3 dynamic_tracking_limits/place/place_modules/recorder.py --top --no-side
Traceback (most recent call last):
  File "/Users/shimazueiichi/r2r2r-scripts/dynamic_tracking_limits/place/place_modules/recorder.py", line 742, in <module>
    sys.exit(main())
             ^^^^^^
File "/Users/shimazueiichi/r2r2r-scripts/dynamic_tracking_limits/place/place_modules/recorder.py", line 540, in main位置1〜5で12本:13本・104回の送信で、無視は0回
録画係を立ち上げ直してから、位置1〜5を順に撮りました。コマンドは、位置ごとに手で教えた記録のファイル名を替えるだけです。
| 位置 | 手で教えた記録( --teach) |
|---|---|
| 1 | drag_v2_20261109_094222.json(11/9 に教え直した記録) |
| 2 | drag_v2_20221013_230205.json |
| 3 | drag_v2_20261109_123000.json(11/9 に教え直した記録) |
| 4 | drag_v2_20261109_130300.json(ゲームパッドで教え直した記録) |
| 5 | drag_v2_20221013_233323.json |
cd ~/r2r2r-scripts
python3 dynamic_tracking_limits/drag_teaching/record_teach_demo.py measure
python3 dynamic_tracking_limits/drag_teaching/record_teach_demo.py run --teach drag_v2_20261109_094222.json --grip-value 20 --power 5A --execute
| run | 位置 | つかむ・置く | 上カメラ | 角度の行 | 1秒超の抜け | 無視 | daemon の往復(中央) |
|---|---|---|---|---|---|---|---|
| 175405 | 1 | yes・yes | 0コマ | 139 | 3 | 0 | 0.240秒 |
| 180222 | 1 | yes・yes | 1,123コマ | 163 | 3 | 0 | 0.240秒 |
| 180445 | 1 | yes・yes | 1,105コマ | 156 | 3 | 0 | 0.240秒 |
| 180649 | 2 | yes・yes | 1,123コマ | 162 | 3 | 0 | 0.233秒 |
| 180850 | 2 | yes・yes | 1,144コマ | 170 | 3 | 0 | 0.236秒 |
| 181120 | 3 | yes・yes | 1,066コマ | 145 | 3 | 0 | 0.240秒 |
| 181313 | 3 | yes・yes | 1,056コマ | 146 | 3 | 0 | 0.234秒 |
| 181524 | 4 | yes・yes | 1,081コマ | 153 | 3 | 0 | 0.236秒 |
| 181726 | 4 | no・no | 1,105コマ | 156 | 3 | 0 | 0.239秒 |
| 181848 | 4 | yes・yes | 1,091コマ | 155 | 3 | 0 | 0.240秒 |
| 182124 | 5 | yes・yes | 1,036コマ | 139 | 3 | 0 | 0.239秒 |
| 182309 | 5 | yes・yes | 1,067コマ | 147 | 3 | 0 | 0.233秒 |
| 182848 | 4 | yes・yes | 1,102コマ | 156 | 3 | 0 | 0.234秒 |
13本・104回の送信で、送信の無視は0回でした。daemon の往復は最大でも0.262秒で、書き込み直後の読みに返事がなかった印(0.33秒前後への伸び)は1回もありません。 1秒を超える抜けは、13本とも爪を開け閉めしている3か所だけです。
ねらい:送ったあとの1秒の角度を読みつつ、送信が無視されないようにする
変わったこと:1秒を超える抜けは、案Aの1本11か所から3か所に。送信の無視は、案2の16回で1回から、104回で0回に。daemon の往復は0.03秒前後から0.24秒前後になった(0.2秒待ってから返すため)
見込める効果:お手本の角度が、動いている最中も測った値でそろう。撮影が送信の無視で止まらない。区間ごとの送信の往復(待ちを含む)は1.03〜1.05秒で前と同じなので、1本の長さは変わらない
案2の16回で1回という割合のままなら、104回で1回も出ない見込みは、およそ0.1%です。案Fで、書き込み直後の読みをずらしたことが効いている、と見ています。ただ、原因を1つに決めきったわけではありません。書き込み直後の読みが引き金だという見立ては、送信が無視された1回からしか出ていないからです。
daemon の記録で返事がなかった回を、撮る前の2,186回と撮ったあとで比べる数えは、Pi に入らないとできないので、今回は数えていません。代わりに、試行の記録の「読みNone見込み」(daemon の往復が待ちより0.08秒以上長い送信)を数え、13本とも0でした。
13本と前の回の3本を比べた表(pi05/teach_state_rate.py の出力)
before は前の回(11/15)の案2の2本(192142・192614)と案Aの1本(192952)、after がこの回の13本です。
## before (3 本)
  run | actual | うち電流 | 間 中央 | 90% | 1秒超 | poll中央 | send中央 | 本体だけ中央 | 本体90% | 電流だけ中央 | 逆順 | 送らず | 見込み超え | 静止reads | 再送 | 無視 | うち0.00° | 無視の角度 | 読みNone見込み | daemon往復中央 | daemon往復最大 | 待ち | 結果
  run_0001_20261115_192142 | 182 | 117 | 0.118 | 0.300 | 3 | 0.120 | 0.064 | 0.324 | 1.061 | 0.122 | 0 | 0 | 0 | 12 | 0 | 0 | 0 | - | - | 0.031 | 0.128 | mac | completed
  run_0001_20261115_192614 | 277 | 173 | 0.119 | 0.301 | 4 | 0.119 | 0.064 | 0.323 | 1.055 | 0.204 | 0 | 0 | 0 | 12 | 1 | 1 | 1 | 0.00 | - | 0.032 | 0.134 | mac | completed
  run_0001_20261115_192952 | 125 | 61 | 0.117 | 0.306 | 11 | 0.112 | 1.053 | 0.324 | 1.053 | 0.296 | 0 | 0 | 0 | 12 | 0 | 0 | 0 | - | - | 1.031 | 1.055 | daemon | completed
  (本ごとの中央値) actual 182 | うち電流 117 | 間 中央 0.118 | 90% 0.301 | 1秒超 4 | poll中央 0.119 | send中央 0.064 | 本体だけ中央 0.324 | 本体90% 1.055 | 電流だけ中央 0.204 | 逆順 0 | 送らず 0 | 見込み超え 0 | 静止reads 12 | 再送 0 | 無視 0 | うち0.00° 0 | 読みNone見込み - | daemon往復中央 0.032 | daemon往復最大 0.134
台帳(pick_place_ledger_v3.csv)のこの回の行
timestamp,run_stem,trial_no,pick_verdict,pick_reason,pick_confidence,place_verdict,place_reason,place_confidence,block_pick_x,block_pick_z,block_place_x,block_place_z,box_x,box_z,in_box_geom,in_box_dist_mm,final_j1,final_j2,final_j3,final_j4,final_j5,final_j6,gripper,place_capture_path,tip_pick_x,tip_pick_z,tip_block_dx_mm,tip_block_dz_mm,tip_block_dist_mm,run_dir,tip_capture_path,pick_capture_path,align_j0_final,align_red_x_mm,align_converged,pick_pose_id,pick_used_j0,pick_used_j1,pick_used_j2,pick_used_j3,pick_used_j4,pick_used_j5,place_pose_id,place_used_j0,place_used_j1,place_used_j2,place_used_j3,place_used_j4,place_used_j5,corr_cell_key,corr_applied_dx,corr_applied_dz,target_before,target_after,vlm_pick_verdict,pick_dist_override,side_ap_place_capture_path,side_place_capture_path,side_place_verdict,side_place_confidence,side_place_reason,place_corr_cell_key,place_corr_applied_dx,place_corr_applied_dz,place_target_before,place_target_after,box_shift_dx,box_shift_dz,box_shift_dist,box_hit_flag,box_hit_thresh_mm,place_height_cell,place_height_dee_y_mm,place_height_j4_selected,place_corr_reason,box_shift_reason,place_img_path,recording_path,recording_fps,recording_frames,recording_status
2026-11-16T17:54:40.667751,run_0001_20261116_175405,1,yes,,,yes,,,204.3,190.6,,,-188.8,190.5,,,0.26,1.49,1.84,0.35,-2.37,-30.32,0,,,,,,,/Volumes/KIOXIA/r2r2r-data/runs/run_pick_place/run_0001_20261116_175405,,,,,,teach:drag_v2_20261109_094222.json:PICK,-40.42,80.50,0.35,1.40,-75.49,-29.97,teach:drag_v2_20261109_094222.json:PLACE,43.94,60.82,7.29,10.01,-72.15,-30.14,,,,,,,,,,,,,,,,,,,,,,,,,,,,,recording/,0.000,0,ok
2026-11-16T18:03:00.127971,run_0001_20261116_180222,1,yes,,,yes,,,44.5,-43.9,,,-199.3,187.7,,,0.70,1.49,2.28,0.26,-2.46,-30.23,0,,,,,,,/Volumes/KIOXIA/r2r2r-data/runs/run_pick_place/run_0001_20261116_180222,,,,,,teach:drag_v2_20261109_094222.json:PICK,-41.04,80.50,0.08,0.52,-75.41,-29.88,teach:drag_v2_20261109_094222.json:PLACE,43.85,60.90,7.29,10.10,-72.94,-29.97,,,,,,,,,,,,,,,,,,,,,,,,,,,,,recording/,0.000,0,ok
2026-11-16T18:05:21.963079,run_0001_20261116_180445,1,yes,,,yes,,,45.0,-35.5,,,-199.1,187.9,,,1.05,1.58,2.28,0.17,-2.46,-30.32,0,,,,,,,/Volumes/KIOXIA/r2r2r-data/runs/run_pick_place/run_0001_20261116_180445,,,,,,teach:drag_v2_20261109_094222.json:PICK,-41.04,80.50,0.08,0.87,-75.49,-30.05,teach:drag_v2_20261109_094222.json:PLACE,43.85,60.90,7.47,10.19,-71.89,-30.23,,,,,,,,,,,,,,,,,,,,,,,,,,,,,recording/,0.000,0,ok
2026-11-16T18:07:27.424438,run_0001_20261116_180649,1,yes,,,yes,,,45.4,-36.0,,,-199.4,187.9,,,1.40,1.40,-0.17,1.05,-1.93,-31.72,0,,,,,,,/Volumes/KIOXIA/r2r2r-data/runs/run_pick_place/run_0001_20261116_180649,,,,,,teach:drag_v2_20221013_230205.json:PICK,-34.89,87.89,-33.92,6.76,-46.49,-34.54,teach:drag_v2_20221013_230205.json:PLACE,44.73,70.22,-8.34,11.68,-65.21,-39.02,,,,,,,,,,,,,,,,,,,,,,,,,,,,,recording/,0.000,0,ok
2026-11-16T18:09:28.777860,run_0001_20261116_180850,1,yes,,,yes,,,218.3,253.1,,,-200.7,194.7,,,0.96,1.40,-0.08,0.61,-2.10,-31.72,0,,,,,,,/Volumes/KIOXIA/r2r2r-data/runs/run_pick_place/run_0001_20261116_180850,,,,,,teach:drag_v2_20221013_230205.json:PICK,-34.89,87.89,-33.92,7.03,-46.58,-34.62,teach:drag_v2_20221013_230205.json:PLACE,44.64,70.31,-8.43,11.77,-65.47,-38.93,,,,,,,,,,,,,,,,,,,,,,,,,,,,,recording/,0.000,0,ok
2026-11-16T18:11:56.153445,run_0001_20261116_181120,1,yes,,,yes,,,133.0,236.6,,,-201.1,194.4,,,2.02,1.66,1.84,0.00,-2.37,-30.84,0,,,,,,,/Volumes/KIOXIA/r2r2r-data/runs/run_pick_place/run_0001_20261116_181120,,,,,,teach:drag_v2_20261109_123000.json:PICK,-25.48,69.08,9.05,-0.87,-66.44,-29.79,teach:drag_v2_20261109_123000.json:PLACE,41.04,63.01,2.54,3.25,-68.29,-30.76,,,,,,,,,,,,,,,,,,,,,,,,,,,,,recording/,0.000,0,ok
2026-11-16T18:13:49.644703,run_0001_20261116_181313,1,yes,,,yes,,,141.5,241.7,,,-201.0,203.1,,,2.28,1.93,1.75,0.00,-2.28,-30.84,0,,,,,,,/Volumes/KIOXIA/r2r2r-data/runs/run_pick_place/run_0001_20261116_181313,,,,,,teach:drag_v2_20261109_123000.json:PICK,-25.13,69.08,9.05,-0.96,-66.44,-29.97,teach:drag_v2_20261109_123000.json:PLACE,41.04,63.01,2.90,3.33,-68.29,-30.76,,,,,,,,,,,,,,,,,,,,,,,,,,,,,recording/,0.000,0,ok位置4の1本目(181726)はつかめず、位置4は3本の成功になった
位置4の181726 は、完走して送信の無視も0回でしたが、爪がブロックをつかめていません。台帳のつかむ・置くは、どちらも no です。アームの送り方はほかの本と同じなので、ブロックの置き位置が少しずれた見込みが高いと見ています。失敗した動きを π0.5 に真似させないよう、この本はお手本から外します。
位置4の成功が足りないと思い、追加でもう1本(182848)撮りました。あとで台帳を見直すと、位置4では181726 の前に181524 も撮れていて、成功は181524・181848・182848 の3本でした。数え漏れで、1本余分に撮っています。学習には、位置ごとに2本ずつそろえるため、位置4は181848 と182848 を使います。
横から撮った実機の動画と、位置5を撮ったときのターミナル
上カメラとは別に、スマホで横から撮った動画です。どれも、ブロックをつかんで持ち上げ、箱に入れて HOME に戻るまでが写っています。4本がどの run に当たるかは、記録と突き合わせていません。
依頼228:この回のお手本10本だけで π0.5 を学習する(結果は追記する)
今のモデル(成功率59.8%)は、位置ごとに10本、計50本のお手本(deep_even10_v1)で学習しています。この50本は、送ったあとの1秒の角度が抜けたままの古い撮り方です。学習するデータは、3つから選びました。
| 案 | 中身 | 良い所 | 気になる所 |
|---|---|---|---|
| 50本+この回の10本 | 60本 | すぐ回せる | 古い撮り方が多数で、新しい撮り方の効果が見えにくい |
新しい撮り方で50本そろえてから | あと40本撮る(約1.5時間) | 成功率が上がれば、撮り方の効果と言える | 学習は撮り終えてから |
| この回の10本だけ | 位置ごとに2本 | 新しい撮り方だけのお手本になる | 本数が少なく、59.8% とは比べにくい |
この回の10本だけで、試しに学習することにしました。前の50本の5分の1なので、成功率は下がるかもしれません。それでも、送ったあとの1秒も測った角度でそろえたお手本が学習でどう効くかの、最初の手がかりになります。ステップ数・学習率・GPU は前のモデルと同じにして、比べられるようにしました。
使うのは、上カメラが撮れて、つかめた本から位置ごとに2本です(位置1:180222・180445、位置2:180649・180850、位置3:181120・181313、位置4:181848・182848、位置5:182124・182309)。175405(上カメラ0コマ)と181726(つかめなかった)は入れていません。
依頼228 の依頼文
---
作業フォルダ: /Users/shimazueiichi/r2r2r-scripts
上限時間: 240
---
# 依頼228:案F(split)で撮った今日のお手本10本だけで π0.5 を学習する(Runpod・Log38)

エイイチの決定(2026-11-16):今日、案F(送ったあとの 1.0 秒を daemon 0.2 秒+Mac 0.8 秒に分ける・依頼225)で撮ったお手本 10 本(位置1〜5 を 2 本ずつ)だけで、試しに学習する。古い撮り方の deep_even10_v1(50 本)は混ぜない。

## 使う run(KIOXIA の runs/run_pick_place/)
- 位置1:run_0001_20261116_180222、run_0001_20261116_180445
- 位置2:run_0001_20261116_180649、run_0001_20261116_180850
- 位置3:run_0001_20261116_181120、run_0001_20261116_181313
- 位置4:run_0001_20261116_181848、run_0001_20261116_182848
- 位置5:run_0001_20261116_182124、run_0001_20261116_182309
- 入れない:run_0001_20261116_175405(上カメラ 0 コマ)、run_0001_20261116_181726(つかめなかった)

## 1. データにする(Mac)
- deep_even10_v1 を作ったときと同じ流れ(build_demo_episodes.py → check_dataset.py → count_by_position.py → LeRobot 形式)で、新しいデータセット mecharm_redblock_box_split10_v1 を作る。元の run は読むだけ
- 浅くつかんだお手本(閉じて 1 秒後に爪先の印から 24px を超えてはみ出す)と人の指が写ったお手本は、今までの決まりどおり外す。外したら run の名前と理由を報告に書く。外して位置ごとの本数がそろわなくなっても、そのまま学習してよい
- 位置ごとの本数を count_by_position.py で確かめて報告に書く

## 2. 学習(Runpod)
- lab_train.sh の形で回す:π0.5 base から新しく LoRA 学習。ステップ数・学習率・GPU は deep_even10_lora_v1 と同じにする(比べられるように)。学習率の下げきりはステップ数に合わせる(11/9 の決め)
- 正規化の値はこのデータセットから測る
- 終わったら、モデルを Hugging Face の非公開リポジトリ pi05-mecharm-split10-lora-v1 に上げ、KIOXIA の checkpoints/pi05_mecharm_split10_lora_v1/ に assets ごと置く。Pod は削除まで行う(停止で終わらせない)
- 借りた GPU の型番・時間・費用(円も)を残す。学習の記録(損失の推移など)は KIOXIA の lab/Log38/ に置く

## 3. 実機は動かさない
推論の試しはエイイチが明日以降に行う。報告に推論を始めるコマンドを書く。

## 4. 報告
claude_code_reports/20261116_228.txt。データにした本数と外した本、学習の設定(deep_even10_lora_v1 と並べた表)、損失の推移、費用、モデルの置き場所、Pod を削除したこと、推論を始めるコマンド、決めてほしいこと。
学習の結果は、終わったらこの節のあとに追記します。
追記:依頼228 ― 学習は終わったが、使えたお手本は10本のうち5本だった
公開したあと、11/17 の1時2分に学習が終わりました。Runpod の A40 で368分、費用は約3.62ドル(約572円)です。モデルは Hugging Face の非公開リポジトリ PixelstoMotors/pi05-mecharm-split10-lora-v1 と、KIOXIA の checkpoints/pi05_mecharm_split10_lora_v1/2999/ に置き、Pod は削除まで済んでいます。
ただ、学習に入ったお手本は10本のうち5本でした。 5本が、浅くつかんだお手本を外す決まり(爪を閉じて1秒後に、ブロックが爪先の印から24px(約9mm)を超えてはみ出していたら外す)に当たって外れ、位置2と位置3のお手本は1本も入っていません。
| run | 位置 | 閉じて1秒後のはみ出し | 学習に |
|---|---|---|---|
| 180222 | 1 | 16.3px | 入れた |
| 180445 | 1 | 12.0px | 入れた |
| 180649 | 2 | 24.4px | 外した(浅い) |
| 180850 | 2 | 25.9px | 外した(浅い) |
| 181120 | 3 | 40.7px | 外した(浅い) |
| 181313 | 3 | 49.0px | 外した(浅い) |
| 181848 | 4 | 19.5px | 入れた |
| 182848 | 4 | 10.5px | 入れた |
| 182124 | 5 | 29.5px | 外した(浅い) |
| 182309 | 5 | 4.7px | 入れた |
台帳では、10本ともつかんで箱に入れています。外れたのは、つかめたが浅かった本です。位置2の2本は24.4px と25.9px で、線のすぐ上でした。位置3の2本は40px を超えていて、はっきり浅いです。位置3の手で教えた記録(11/9 に教え直したもの)が、浅くつかむ姿勢のままになっている見込みがあります。
前のモデル(Log27・deep_even10_lora_v1) | この回(Log38・split10_lora_v1) | |
|---|---|---|
| お手本 | 50本(位置ごとに10本)・7,128コマ | 5本(位置1・4が2本、5が1本、2・3は0本)・663コマ |
| 撮り方 | 送ったあとの1秒を daemon で待つ(案A) | 0.2秒+0.8秒に分ける(案F) |
| 学習 | π0.5 base から LoRA・3,000ステップ | 同じ |
| GPU・時間 | A40・372分24秒 | A40・368分3秒 |
| 費用 | 約3.66ドル(約579円) | 約3.62ドル(約572円) |
| 最後の loss | 0.0036 | 0.0017 |
loss は前のモデルの半分ほどまで下がりました。ただ、663コマを3,000ステップ(1回に32コマ)で学習しているので、同じお手本を何十回もなぞって覚えた分が大きいと見ています。loss が低いことは、実機でつかめることを意味しません。位置2と位置3のお手本がないので、その置き場所での推論は、今のところ見込みが薄いです。
loss の進み:0.1103(step 0)→ 0.0418(step 100)→ 0.0176(step 200)→ 0.0081(step 550)→ 0.0038(step 1250)→ 0.0024(step 1950)→ 0.0017(step 2950)
依頼228 そのものは、依頼箱の上限の4時間(22時32分)で止まっています。学習は Claude Code とは別に Pod の中で動き続け、終わったあとのモデルの持ち帰りと Pod の削除も、学習のスクリプト(lab_train.sh)が自分で行いました。そのため、下の Claude Code の報告は途中までです。
次は、実機で推論して判定の画面で成否を付け、前のモデルと比べます。位置2と位置3は、深くつかめるように撮り直すか、手で教えた記録から見直すかを先に決める必要があります。
依頼228 で Claude Code が返した報告(時間切れ)
# 結果:20261116_228_案Fのお手本10本だけでpi05を学習する

- 状態:時間切れ(途中で止めました)
- 始めた時刻:2026-11-16 18:32
- 終わった時刻:2026-11-16 22:32(240分)
- 作業フォルダ:/Users/shimazueiichi/r2r2r-scripts
- この続きを Claude Code で話すとき:作業フォルダで `claude --resume 6c4ffdcc-ed30-4ceb-a086-5539ec2facac`

## Claude Code の報告

学習は 3000 ステップのうち 1420 まで進みました(loss 0.0038)。上限の 7 時間までは、あと 4 時間残っています。
学習の結果のまとめ(lab/Log38/train/result_20261116_185117.txt)
lab_train.sh Log38  2026-11-17 01:01:46
結果: 成功: 学習が終わりました (step 2999, loss 0.0017). Hugging Face と KIOXIA に置き, Pod を消しました. 368 分 3 秒 (6.13 時間) × 1時間 0.59 ドル = 約 3.62 ドル (約 572 円. 1ドル=158円)
学習: pi05_mecharm_split10_lora --exp-name=split10_v1  最後のチェックポイント 2999  最後の loss 0.0017 (Step 2950)
Hugging Face (PixelstoMotors/pi05-mecharm-split10-lora-v1): ok PixelstoMotors/pi05-mecharm-split10-lora-v1 に 34 ファイル 6,335,870,288 バイトを上げ, 名前・バイト数が全部合うのを確かめた
KIOXIA: /Volumes/KIOXIA/r2r2r-data/checkpoints/pi05_mecharm_split10_lora_v1/2999 に置いた (34 ファイル 6335870288 バイト. Pod 側と名前・バイト数が全部合った). assets の正規化の値は測り直したものと sha256 が同じ
ログを持ち帰った → /Volumes/KIOXIA/r2r2r-data/lab/Log38/train
Pod (id wpub58pa522qyv) は消した (API で確かめた)
借りていた時間 368 分 3 秒 (6.13 時間) × 1時間 0.59 ドル = 約 3.62 ドル (約 572 円. 1ドル=158円)
正規化の値 (Pod で測り直した. sha256 2386d18fd80f190a87bcfa816d248f795b060fac51d6c63a66a2da4b148e7ba7): /Volumes/KIOXIA/r2r2r-data/lab/Log38/train/norm_stats.json
由来: /Volumes/KIOXIA/r2r2r-data/lab/Log38/train/train_provenance_20261117_010144.json ・ /Volumes/KIOXIA/r2r2r-data/checkpoints/pi05_mecharm_split10_lora_v1/2999/train_provenance.json ・ Hugging Face (PixelstoMotors/pi05-mecharm-split10-lora-v1) にも置いた
ターミナルの記録: /Volumes/KIOXIA/r2r2r-data/lab/Log38/train/lab_train_20261116_185117.txt
お手本ごとの採否(datasets/mecharm_redblock_box_split10_v1/index.json)
{
  "run_0001_20261116_180222": {
    "run": "run_0001_20261116_180222",
    "used": true,
    "reason": "ok",
    "steps": 137,
    "idle_trimmed_sec": 15.3,
"steps_before_mid_trim": 212,前のモデル(Log27)の学習の結果のまとめ(lab/Log27/train/result_20261109_153622.txt)
lab_train.sh Log27  2026-11-09 21:50:59
結果: 成功: 学習が終わりました (step 2999, loss 0.0036). Hugging Face と KIOXIA に置き, Pod を消しました. 372 分 24 秒 (6.21 時間) × 1時間 0.59 ドル = 約 3.66 ドル (約 579 円. 1ドル=158円)
学習: pi05_mecharm_deep_even10_lora --exp-name=deep_even10_v1  最後のチェックポイント 2999  最後の loss 0.0036 (Step 2950)
Hugging Face (PixelstoMotors/pi05-mecharm-deep-even10-lora-v1): ok PixelstoMotors/pi05-mecharm-deep-even10-lora-v1 に 32 ファイル 6,335,846,833 バイトを上げ, 名前・バイト数が全部合うのを確かめた
KIOXIA: /Volumes/KIOXIA/r2r2r-data/checkpoints/pi05_mecharm_deep_even10_lora_v1/2999 に置いた (32 ファイル 6335846833 バイト. Pod 側と名前・バイト数が全部合った). assets の正規化の値は測り直したものと sha256 が同じ
ログを持ち帰った → /Volumes/KIOXIA/r2r2r-data/lab/Log27/train
Pod (id arn304g7xu5wfk) は消した (API で確かめた)
借りていた時間 372 分 24 秒 (6.21 時間) × 1時間 0.59 ドル = 約 3.66 ドル (約 579 円. 1ドル=158円)
正規化の値 (Pod で測り直した. sha256 813fcb8cccd147c1d49e5c06e695587142d4535ff7c1f27b9fc94ea6aee66ce4): /Volumes/KIOXIA/r2r2r-data/lab/Log27/train/norm_stats.json
由来: /Volumes/KIOXIA/r2r2r-data/lab/Log27/train/train_provenance.json ・ /Volumes/KIOXIA/r2r2r-data/checkpoints/pi05_mecharm_deep_even10_lora_v1/2999/train_provenance.json ・ Hugging Face (PixelstoMotors/pi05-mecharm-deep-even10-lora-v1) にも置いた
ターミナルの記録: /Volumes/KIOXIA/r2r2r-data/lab/Log27/train/lab_train_20261109_153622.txt
lab_train.sh のターミナルの全文(lab/Log38/train/lab_train_20261116_185117.txt)
[LOG   ] ターミナルの出力を残します → /Volumes/KIOXIA/r2r2r-data/lab/Log38/train/lab_train_20261116_185117.txt
[LAB   ] 2026-11-16 18:51:17  学習  GPU=NVIDIA A40 (借りられなければ NVIDIA RTX A6000 NVIDIA L40S)
         --model split1 (π0.5 base → PixelstoMotors/pi05-mecharm-split10-lora-v1)  データ mecharm_redblock_box_split10_v1
         pi05_mecharm_split10_lora --exp-name=split10_v1  steps=3000  init=base  上限 7 時間  記録 /Volumes/KIOXIA/r2r2r-data/lab/Log38/train
         学習率: warmup 300・peak 5e-5・decay_steps 3000・decay_lr 5e-6 (add_deep_config.py --variant split1)

=== 0. 送るものと Mac の道具を確かめる  (18:51:17)
[DATA ] tar の sha256 e26553f57a91… (由来に残す)追記2:つかみの浅さの基準を 12V・5A の電源に合わせて50px に直し、10本で学習し直した
1つ目の追記の結果を見て、浅いお手本を外す基準そのものを見直しました。浅いと何が困るのかを聞かれ、つかんだあとに落としやすいこと(11/11 の推論で位置5の失敗の多くがそれだった)を答えたところ、エイイチから次の指摘がありました。
抜けるのは電源替えてからなくなってるので多少浅くても大丈夫だけどね。
24px の基準を決めた 11/7 は、電源がまだ 12V・2A でした。11/13 に 12V・5A に替えてから、爪の握りが強くなっています。実際、この回の10本は、40px を超えて浅かった位置3の2本も含めて、全部ブロックを箱まで運べていました。
前に決めた基準はあくまでも前の電源アダプターでの話なので、今の基準に直しましょう
そこで、電源ごとに基準を分けました。試行の記録に電源が 5A と書いてあるお手本は50px まで、2A のお手本と電源の記録がないお手本は24px のままです。前に撮ったお手本の採否は変わりません。
ねらい:電源を替えて握りが強くなったのに、前の電源のころの基準でお手本を捨てないようにする
変わったこと:この回の10本は、5本しか入らなかったのが10本とも入った。位置2・3のお手本も2本ずつ入り、位置ごとの本数がそろった
見込める効果:位置2・3でも推論できるモデルになる。浅いお手本が入った位置で成功率が落ちないかは、実機の推論で確かめる(見込み)
Runpod の REST API v1 が終わっていて、学習の前に v2 に移した
基準を直したあとの学習は、すぐには始まりませんでした。06:20 に流した学習のスクリプトが、Runpod の窓口(rest.runpod.io)の名前を引けずに止まりました。Pod を借りる前に止まったので、費用はかかっていません。
Mac のネットワークの不具合と見て流し直しましたが(依頼239)、同じでした。Claude Code が調べると、家のルーターでも、外の DNS でも、Runpod の正式な名前サーバーでも、その名前がありませんでした。Runpod の移行の案内(https://docs.runpod.io/api-reference-v2/migrate-from-v1 )によると、REST API の v1 は 2026-11-15 に終わり、窓口は https://api.runpod.io/v2 に移っています。前の晩の学習は、終わったはずの v1 がまだ答えていたので、最後まで回っていました。
学習のスクリプトの Runpod の呼び出しを、すべて v2 に移しました(依頼240)。 Pod の一覧は複数ページを読む形に、Pod の状態の名前は v2 のものに、SSH の先の読み方も変わっています。Pod を作るときは、v2 でテンプレートを使うと要らない50GB の保存場所が付くので、テンプレートの中身を直接書く形にしました。Pod の削除と、Pod が自分を消す見張りの所は、消し損ねると料金がかかり続けるので、codex のレビューを2回通しています。
| 使い道 | v1 | v2 |
|---|---|---|
| 窓口 | ||
| Pod の一覧 | GET /pods(配列がそのまま返る) | GET /pods(pods とページの情報。1ページ1,000個まで) |
| Pod の様子 | desiredStatus | status(PROVISIONING・STARTING・RUNNING・EXITED・ERROR・TERMINATED) |
| SSH の先 | publicIp・portMappings | ssh.direct.host・ssh.direct.port |
| Pod を作る | テンプレートと gpuTypeIds など | image・gpu・cloud・disk などを直接書く |
| 空きがないとき | 返ってくる文で見分ける | HTTP 400 を空きなしとして待つ |
| Pod を消す | DELETE /pods/{podId} | DELETE /pods/{id}(204) |
本物の窓口でも、Pod を作って消し、一覧から消えたことまで確かめました。最初に作った Pod は、学習の時間の上限(7時間)を付け忘れていたので、準備の途中で止めて消しています(1分10秒・約2円)。上限を付けて作り直した Pod で、13時20分に学習が始まりました。
10本で学習し直した結果
19時28分に学習が終わりました。Runpod の A40 で373分、費用は約3.67ドル(約580円)です。モデルは Hugging Face の非公開リポジトリ PixelstoMotors/pi05-mecharm-split10-lora-v2 と、KIOXIA の checkpoints/pi05_mecharm_split10_lora_v2/2999/ に置き、Pod は削除まで済んでいます。
| 前のモデル(Log27) | 1つ目の追記(split10_lora_v1) | この追記(split10_lora_v2) | |
|---|---|---|---|
| お手本 | 50本・7,128コマ | 5本・663コマ(位置2・3は0本) | 10本・1,309コマ(位置ごとに2本) |
| 撮り方 | 案A | 案F | 案F |
| 浅さの基準 | 24px | 24px | 50px(5A のお手本) |
| GPU・時間 | A40・372分 | A40・368分 | A40・373分 |
| 費用 | 約579円 | 約572円 | 約580円 |
| 最後の loss | 0.0036 | 0.0017 | 0.0021 |
loss の進み:0.1094(step 0)→ 0.0449(step 100)→ 0.0202(step 200)→ 0.0088(step 550)→ 0.0043(step 1250)→ 0.0029(step 1950)→ 0.0027(step 2650)→ 0.0021(step 2950)
ステップ数が同じなので、お手本の本数が少ないほど、同じお手本を何度もなぞって loss が低く出ます。loss の低さは、実機でうまくいくかを表しません。次は、このモデルで位置1〜5の実機推論をして、判定の画面で成否を付け、前のモデル(成功率59.8%)と比べます。
依頼229 の依頼文
---
作業フォルダ: /Users/shimazueiichi/r2r2r-scripts
上限時間: 60
---
# 依頼229:つかみの浅さの基準を 12V・5A の電源に合わせて 50px に直し、案F の10本で π0.5 を学習し直す(Log38)

依頼228 の結果(KIOXIA の lab/Log38/train/result_20261116_185117.txt と datasets/mecharm_redblock_box_split10_v1/index.json)を読んでから始める。

エイイチの決定(2026-11-17):浅いお手本を外す基準(閉じて 1 秒後のはみ出し 24px)は、12V・2A の電源のころに、つかんだあとに落とす失敗が多かったので決めたもの。12V・5A に替えてからは抜けなくなったので、今の電源に合わせて基準を直す。

## 1. 基準を直す
- 電源が 5A のお手本(試行 JSON の power が 5A)の基準を 50px にする。2A のお手本の基準は 24px のまま残す(前のデータセットの作り方が変わらないように)
- build_demo_episodes.py の既定・DEEP_DEMOS.md・ほかに 24px を書いている所を、上の決まりに合わせて直す。決まりの理由(電源を替えてから抜けなくなった・2026-11-17 エイイチの決定)も書く
- 指が写ったお手本を外す決まりはそのまま
- 個別に add して commit

## 2. データにする
- 依頼228 と同じ10本(位置1:180222・180445、位置2:180649・180850、位置3:181120・181313、位置4:181848・182848、位置5:182124・182309)で、新しいデータセット mecharm_redblock_box_split10_v2 を作る。split10_v1 は消さない・変えない
- 10本とも入ったことを count_by_position.py で確かめる。外れた本があれば、理由を報告に書く

## 3. 学習する(Runpod)
- 依頼228 と同じ設定(π0.5 base から LoRA・3,000 ステップ・学習率・A40)で、lab_train.sh を Log38 で回す
- モデルは Hugging Face の非公開リポジトリ pi05-mecharm-split10-lora-v2、KIOXIA の checkpoints/pi05_mecharm_split10_lora_v2/ に置く。Pod は削除まで
- 学習は6時間ほどかかり、依頼の上限より長い。lab_train.sh を nohup で走らせ、学習が始まって loss が出たのを確かめたら、報告を書いて依頼を終える(終わったあとの片付けは lab_train.sh が行う)

## 4. 実機は動かさない

## 5. 報告
claude_code_reports/20261117_229.txt。直した所と commit 番号、10本の採否(はみ出しの px)、学習が始まった時刻と最初の loss、終わる見込みの時刻。
依頼229 で Claude Code が返した報告(時間切れで報告なし)
# 結果:20261117_229_つかみの浅さの基準を5A用に直し案Fの10本で学習し直す

- 状態:時間切れ(途中で止めました)
- 始めた時刻:2026-11-17 05:50
- 終わった時刻:2026-11-17 06:50(60分)
- 作業フォルダ:/Users/shimazueiichi/r2r2r-scripts

## Claude Code の報告

(報告がありません。終了コード 0。_stderr.txt を見てください。ログインが切れているときは、ターミナルで claude を開いて /login)
依頼229 のコードの差分:電源で浅さの基準を分ける(コミット 8591da2)
commit 8591da232ea2611e456a72ff8312da04e90afb81
Author: Eiichi Shimazu <studio@adaptdesign.jp>
Date:   Tue Nov 17 06:09:01 2026 +0900

    つかみの浅さの線を電源で分ける: 試行 JSON の power が 5A の本は 50px, 2A・記録なしの本は今までどおり 24px (前のデータセットの作り方を変えない). 24px は 12V・2A のころにつかんだあとに落とす失敗が多かったので決めた線で, 12V・5A に替えてからは抜けなくなったため (エイイチの決め 2026-11-17). grasp_depth.py に run_power・line_for を足し judge が電源で線を選ぶ (使った線と電源を grasp_depth の max_protrude_px・power に残す). build_demo_episodes.py・build_correction_episodes.py に --max-protrude-px-5a (既定 50) を足す. DEEP_DEMOS.md に決まりと理由を書く. 指の写った本を外す決まりはそのまま. テストを足す (依頼 229)

    Co-Authored-By: Claude Opus 5.5 <noreply@anthropic.com>
依頼229 のコードの差分:split10_v2 の学習の設定を足す(コミット e8079be)
commit e8079be4ce4a9b26f4278afa7411759ab32e9001
Author: Eiichi Shimazu <studio@adaptdesign.jp>
Date:   Tue Nov 17 06:19:53 2026 +0900

    浅さの線を電源 5A の本は 50px に直して作った mecharm_redblock_box_split10_v2 (案F の 10 本) で π0.5 base から学習する lab_train.sh --model split2 を足す (split1 と同じ LoRA・batch 32・warmup 300・peak 5e-5・decay_lr 5e-6・decay_steps はステップ数と同じ・3000 ステップ. 設定 pi05_mecharm_split10_v2_lora・exp split10_v2・上げる先 PixelstoMotors/pi05-mecharm-split10-lora-v2・Pod の /workspace/ckpt/split10_v2_2999). add_deep_config.py と pod_prep_deep.sh に --variant split2 (本数 10) を足す. テストを足す・直す (依頼 229)

    Co-Authored-By: Claude Opus 5.5 <noreply@anthropic.com>
お手本ごとの採否(datasets/mecharm_redblock_box_split10_v2/index.json)
{
  "run_0001_20261116_180222": {
    "run": "run_0001_20261116_180222",
    "used": true,
    "reason": "ok",
    "steps": 137,
    "idle_trimmed_sec": 15.3,
"steps_before_mid_trim": 212,06:20 の lab_train.sh のターミナルの全文(rest.runpod.io を引けずに止まった)
[LOG   ] ターミナルの出力を残します → /Volumes/KIOXIA/r2r2r-data/lab/Log38/train/lab_train_20261117_061959.txt
[LAB   ] 2026-11-17 06:19:59  学習  GPU=NVIDIA A40 (借りられなければ NVIDIA RTX A6000 NVIDIA L40S)
         --model split2 (π0.5 base → PixelstoMotors/pi05-mecharm-split10-lora-v2)  データ mecharm_redblock_box_split10_v2
         pi05_mecharm_split10_v2_lora --exp-name=split10_v2  steps=3000  init=base  上限 7 時間  記録 /Volumes/KIOXIA/r2r2r-data/lab/Log38/train
         学習率: warmup 300・peak 5e-5・decay_steps 3000・decay_lr 5e-6 (add_deep_config.py --variant split2)

=== 0. 送るものと Mac の道具を確かめる  (06:19:59)
[DATA  ] tar の sha256 55e7eb298e9a… (由来に残す)
[DATA  ] tar 38096896 バイト  (/Volumes/KIOXIA/r2r2r-data/datasets/mecharm_redblock_box_split10_v2/mecharm_redblock_box_split10_v2_raw_episodes.tar)
[PROV  ] 始める時点のコード (e8079be・変更あり) と入力 3 つの指紋を測った
[MAC   ] 終わるまでスリープしないようにした (caffeinate pid 96365). ふたは閉じない
    (1 秒)

=== 1. Pod を作る  (06:20:00)
[POD   ] 前の記録は /Volumes/KIOXIA/r2r2r-data/lab/Log38/train/lab_pod_20261117_062000.json に残しました
curl: (6) Could not resolve host: rest.runpod.io

[STOP  ] 「1. Pod を作る」で止まりました: Pod の一覧を API から取れない (HTTP )

=== 由来 (train_provenance.json) を書く
[PROV  ] /Volumes/KIOXIA/r2r2r-data/lab/Log38/train/train_provenance_20261117_062000.json
[PROV  ] 由来: /Volumes/KIOXIA/r2r2r-data/lab/Log38/train/train_provenance_20261117_062000.json

=== かかった時間
  0. 送るものと Mac の道具を確かめる      1 秒

[RESULT] 失敗: Pod の一覧を API から取れない (HTTP ) (Pod は借りていません)
[RESULT] まとめ → /Volumes/KIOXIA/r2r2r-data/lab/Log38/train/result_20261117_061959.txt
06:20 の学習の結果のまとめ(result_20261117_061959.txt)
lab_train.sh Log38  2026-11-17 06:20:01
結果: 失敗: Pod の一覧を API から取れない (HTTP ) (Pod は借りていません)
Pod は借りていません
由来: /Volumes/KIOXIA/r2r2r-data/lab/Log38/train/train_provenance_20261117_062000.json
ターミナルの記録: /Volumes/KIOXIA/r2r2r-data/lab/Log38/train/lab_train_20261117_061959.txt
依頼239 の依頼文
---
作業フォルダ: /Users/shimazueiichi/r2r2r-scripts
上限時間: 30
---
# 依頼239:依頼229 の学習(split10_v2・Log38)を流し直す

依頼229 で、基準の直し(8591da2)・データセット mecharm_redblock_box_split10_v2(10本とも入った)・lab_train.sh --model split2(e8079be)まではできた。06:20 の lab_train.sh は「1. Pod を作る」で `curl: (6) Could not resolve host: rest.runpod.io` で止まり、Pod は借りていない(lab/Log38/train/result_20261117_061959.txt)。

## やること
1. Mac から rest.runpod.io の名前が引けて、API に届くかを確かめる(届かなければ何もせずに報告して終わる)
2. 06:20 と同じ形(lab_train.sh --model split2・Log38・3000 ステップ・π0.5 base から)で、nohup で走らせ直す。コードと設定は変えない
3. Pod ができ、学習が始まって最初の loss が出たのを確かめたら、報告を書いて依頼を終える(終わったあとの片付けは lab_train.sh が行う)

## 報告
claude_code_reports/20261117_239.txt。1 の確かめの結果、Pod の GPU、学習が始まった時刻と最初の loss、終わる見込みの時刻。
依頼239 で Claude Code が返した報告
# 結果:20261117_239_依頼229の学習split10_v2を流し直す

- 状態:完了
- 始めた時刻:2026-11-17 08:17
- 終わった時刻:2026-11-17 08:18(1分)
- 作業フォルダ:/Users/shimazueiichi/r2r2r-scripts
- この続きを Claude Code で話すとき:作業フォルダで `claude --resume 302f8e10-1bb7-456c-a6ba-7f2d360d22ba`

## Claude Code の報告

**やったこと**
- Mac から RunPod の API の宛先 rest.runpod.io に届くかを確かめました。
- 名前が引けず API に届かなかったので、依頼の決まりどおり lab_train.sh は走らせていません。
- 報告ファイルを書いてコミットしました(155d580)。

**結果**
- curl では 06:20 と同じ `Could not resolve host: rest.runpod.io` で失敗しました。
- dig では、家のルーター(192.168.0.1)・1.1.1.1・8.8.8.8 のどれに聞いても「その名前は無い(NXDOMAIN)」でした。runpod.io を管理する名前サーバー(ns-86.awsdns-10.com)に直接聞いても同じです。
- 比べると、api.runpod.io は引けました(172.66.158.78 ほか)。google.com にも HTTPS で届きます(200)。
- このため、Mac のネットや DNS の問題ではありません。rest.runpod.io という名前が、今は RunPod 側の DNS に無い状態です。
- Pod は借りていません。そのため、Pod の GPU・学習が始まった時刻・最初の loss・終わる見込みの時刻はどれもありません。
- この宛先を使っているのは lab_lib.sh の 14 行目と 594 行目です。コードと設定は変えていません。
- 06:20 の報告ファイル(lab/Log38/train/result_20261117_061959.txt)は、このリポジトリの中には見つかりませんでした。

**変えたファイル**
- claude_code_reports/20261117_239.txt(新しく作成)

**決めてほしいこと**
- RunPod 側の一時的な不具合とみて、時間をおいて同じ形で流し直すか。それとも、RunPod の今の案内を調べて lab_lib.sh の API の宛先を直す依頼を出すか。
依頼239 の詳しい報告(claude_code_reports/20261117_239.txt)
依頼239 報告(2026-11-17)

1. Mac から rest.runpod.io への確かめ
- curl https://rest.runpod.io/v1/pods → curl: (6) Could not resolve host: rest.runpod.io(06:20 と同じ)
- dig rest.runpod.io:家のルーター(192.168.0.1)・1.1.1.1・8.8.8.8 のどれも NXDOMAIN
- runpod.io の正式な名前サーバー (ns-86.awsdns-10.com) に直接聞いても NXDOMAIN
- 比べ:api.runpod.io は引ける(Cloudflare 172.66.158.78 / 104.20.37.192)。google.com にも HTTPS 200 で届く
→ Mac のネットや DNS の問題ではなく、rest.runpod.io という名前が今は RunPod 側の DNS に無い。API に届かない。

2・3. 学習の流し直し
- 依頼の決まり(届かなければ何もせずに報告して終わる)に従い、lab_train.sh は走らせていない。Pod は借りていない。
- Pod の GPU・学習の開始時刻・最初の loss・終わる見込み:なし(走らせていないため)

参考
- lab_lib.sh:14 RUNPOD_API=https://rest.runpod.io/v1、lab_lib.sh:594 RUNPOD_REST=${LAB_WD_API:-https://rest.runpod.io/v1} がこの名前を使っている。コードは変えていない。

決めてほしいこと
- RunPod 側の一時的な DNS の不具合として時間をおいて流し直すか、API の宛先を替える(RunPod の今の案内を調べて lab_lib.sh を直す)依頼を出すか。
依頼240 の依頼文
---
作業フォルダ: /Users/shimazueiichi/r2r2r-scripts
上限時間: 120
---
# 依頼240:Runpod の REST API を v1 から v2 に移し、依頼229 の学習(split10_v2・Log38)を流す

依頼239 の報告(claude_code_reports/20261117_239.txt)を読んでから始める。

## なぜ
rest.runpod.io が引けない原因は、Runpod が REST API v1 をやめたため。Runpod の移行の案内(https://docs.runpod.io/api-reference-v2/migrate-from-v1 )では、v1 は 2026-11-15 に終わり、宛先が https://rest.runpod.io/v1 から https://api.runpod.io/v2 に変わる。パスと、送る・返る JSON の形も変わっている(Pod の操作のまとめ方・エラーの形など)。api.runpod.io は Mac から引けている。

## 1. v2 に移す
- 案内と v2 の OpenAPI(https://api.runpod.io/v2/openapi.json )を読み、lab_lib.sh・lab_train.sh・lab_start.sh・lab_stop.sh と、Pod の中の見張り(Pod が自分を消す仕組み。LAB_WD_API)で使っている v1 の呼び出しを、すべて v2 に移す(Pod の一覧・作成・状態・削除と、GPU の在庫・値段など、使っている所すべて)
- 移した呼び出しの、v1 と v2 の対応の表を報告に書く
- 鍵の置き場所・読み方は変えない。学習の中身(設定・データ・ステップ数)は変えない
- テスト(偽の API で通すもの)を v2 の形に直し、通ることを確かめる
- Pod の削除は、失敗すると借りたままお金がかかり続ける所なので、codex のレビューを通す(削除と見張りの所は必ず見てもらう)
- 個別に add して commit

## 2. 本物の API で確かめる(お金のかからない所から)
- v2 で Pod の一覧を取る(読むだけ)。今借りている Pod がないことを確かめる
- 作成と削除は、3 の学習の始まりと終わりで確かめる。学習が始まったら、Runpod の一覧に Pod が 1 台だけあることを v2 で確かめる

## 3. 学習を流す
- 依頼229 で作った形のまま(lab_train.sh --model split2・Log38・データ mecharm_redblock_box_split10_v2・π0.5 base から 3,000 ステップ)で、nohup で走らせる
- Pod ができ、学習が始まって最初の loss が出たのを確かめたら、報告を書いて依頼を終える(終わったあとの片付けは lab_train.sh が行う)

## 4. 実機は動かさない

## 5. 報告
claude_code_reports/20261117_240.txt。v1→v2 の対応の表、直したファイルと commit 番号、テスト、codex の指摘と直したこと、一覧の確かめ、Pod の GPU、学習が始まった時刻と最初の loss、終わる見込みの時刻、決めてほしいこと。
依頼240 で Claude Code が返した報告
# 結果:20261117_240_RunpodのAPIをv2に移しsplit10_v2の学習を流す

- 状態:完了
- 始めた時刻:2026-11-17 12:22
- 終わった時刻:2026-11-17 13:32(70分)
- 作業フォルダ:/Users/shimazueiichi/r2r2r-scripts
- この続きを Claude Code で話すとき:作業フォルダで `claude --resume 985f2297-1306-472d-8ef5-25d47864b236`
- 止められた操作:1件(いちばん下に一覧)依頼240 の詳しい報告(claude_code_reports/20261117_240.txt)
依頼240 報告(2026-11-17)Runpod の REST API を v1 から v2 に移し, split10_v2 (Log38) の学習を流した

1. v1 → v2 の対応(lab_lib.sh・lab_train.sh・lab_start.sh・lab_stop.sh・Pod の見張り)
| 使い道 | v1 | v2 |
| 宛先 | https://rest.runpod.io/v1 | https://api.runpod.io/v2 (Mac 側 RUNPOD_API・見張りの既定 LAB_WD_API) |
| Pod の一覧 | GET /pods → はだかの配列 | GET /pods → {"pods":[...], "pagination":{hasNextPage, nextCursor}}. 1 ページ 1000 個まで. 新しい lab_list_pods が ?cursor= で全ページを読み配列にする. 途中の失敗・形の違い・cursor がない/文字列でないときは失敗 (一部を全部としない) |
| Pod 1 つの様子 | GET /pods/{podId} の desiredStatus (RUNNING/EXITED/TERMINATED) | GET /pods/{id} の status (PROVISIONING/STARTING/RUNNING/EXITED/ERROR/TERMINATED). PROVISIONING・STARTING・RUNNING を running, EXITED を stopped, TERMINATED を gone, ERROR・知らない値は分からないとして止まる |
| SSH の先 | publicIp・portMappings["22"] | ssh.direct.host・ssh.direct.port (status が RUNNING のときだけ使う) |依頼240 のコードの差分:Runpod の API を v2 に移す(コミット 3592c73)
commit 3592c73d61016c8fe54cb5a469c14c52b4399056
Author: Eiichi Shimazu <studio@adaptdesign.jp>
Date:   Tue Nov 17 13:11:52 2026 +0900

    Runpod の REST API を v1 (rest.runpod.io/v1. 2026-11-15 に終わった) から v2 (api.runpod.io/v2) に移す (依頼 240)

    - 宛先: Mac 側 RUNPOD_API と Pod の見張りの既定 (LAB_WD_API) を https://api.runpod.io/v2 に. 削除は DELETE /pods/<id> のまま (v2 は 204)
- 一覧: v2 は {pods, pagination} で 1 ページ 1000 個まで. lab_list_pods が全ページを読んで配列にする. 途中の失敗・形の違い・cursor がないときは失敗 (一部だけを全部としない)13:12 の lab_train.sh のターミナルの全文(上限の付け忘れで止めて消した)
[LOG   ] ターミナルの出力を残します → /Volumes/KIOXIA/r2r2r-data/lab/Log38/train/lab_train_20261117_131201.txt
[LAB   ] 2026-11-17 13:12:01  学習  GPU=NVIDIA A40 (借りられなければ NVIDIA RTX A6000 NVIDIA L40S)
         --model split2 (π0.5 base → PixelstoMotors/pi05-mecharm-split10-lora-v2)  データ mecharm_redblock_box_split10_v2
         pi05_mecharm_split10_v2_lora --exp-name=split10_v2  steps=3000  init=base  上限 5 時間  記録 /Volumes/KIOXIA/r2r2r-data/lab/Log38/train
         学習率: warmup 300・peak 5e-5・decay_steps 3000・decay_lr 5e-6 (add_deep_config.py --variant split2)

=== 0. 送るものと Mac の道具を確かめる  (13:12:01)
[DATA  ] tar の sha256 55e7eb298e9a… (由来に残す)
[DATA  ] tar 38096896 バイト  (/Volumes/KIOXIA/r2r2r-data/datasets/mecharm_redblock_box_split10_v2/mecharm_redblock_box_split10_v2_raw_episodes.tar)
[PROV  ] 始める時点のコード (3592c73・変更あり) と入力 3 つの指紋を測った
[MAC   ] 終わるまでスリープしないようにした (caffeinate pid 18539). ふたは閉じない
    (1 秒)

=== 1. Pod を作る  (13:12:02)
[POD   ] NVIDIA A40 を借ります (空きがなければ 30 秒おきに 5 回まで)
[POD   ] 作った: id xq5x0ejounueob  GPU=NVIDIA A40  1時間 0.59 ドル  (記録 /Volumes/KIOXIA/r2r2r-data/lab/Log38/train/lab_pod.json)
[POD   ] 上限: 11-17 18:12 (5 時間) を過ぎたら, ログを持ち帰って消します
    (1 秒)

=== 2. Pod が立ち上がるまで待つ  (13:12:03)

[STOP  ] 「2. Pod が立ち上がるまで待つ」で止めます: TERM (kill) で止めた
[LOG   ] (1/3) Pod に入れない (状態 RUNNING)
[LOG   ] 10 秒待ってやり直します
[LOG   ] train_split10_v2.log は Pod にない (持ち帰れなかった)
[LOG   ] gpu_train.csv は Pod にない (持ち帰れなかった)
[LOG   ] train_run.log は Pod にない (持ち帰れなかった)
[LOG   ] prep_deep.log は Pod にない (持ち帰れなかった)
[LOG   ] watchdog.log は Pod にない (持ち帰れなかった)
[LOG   ] Pod 側にチェックポイントはない (/workspace/openpi/checkpoints/pi05_mecharm_split10_v2_lora/split10_v2)

=== Pod を消す (id xq5x0ejounueob)  (13:13:11)
[STOP  ] 削除 (Terminate) を送った (13:13:13)
[STOP  ] Pod (id xq5x0ejounueob) が消えたことを API で確かめた
[COST  ] 借りていた時間 1 分 10 秒 (0.02 時間) × 1時間 0.59 ドル = 約 0.01 ドル (約 2 円. 1ドル=158円)  GPU=NVIDIA A40

=== 由来 (train_provenance.json) を書く
[PROV  ] /Volumes/KIOXIA/r2r2r-data/lab/Log38/train/train_provenance_20261117_131313.json
[PROV  ] 由来: /Volumes/KIOXIA/r2r2r-data/lab/Log38/train/train_provenance_20261117_131313.json

=== かかった時間
  0. 送るものと Mac の道具を確かめる      1 秒
  1. Pod を作る                          1 秒

[RESULT] 失敗: TERM (kill) で止めた. ログを持ち帰った (0 個). Pod は消しました. 1 分 10 秒 (0.02 時間) × 1時間 0.59 ドル = 約 0.01 ドル (約 2 円. 1ドル=158円)
[RESULT] まとめ → /Volumes/KIOXIA/r2r2r-data/lab/Log38/train/result_20261117_131201.txt
13:12 の学習の結果のまとめ(result_20261117_131201.txt)
lab_train.sh Log38  2026-11-17 13:13:14
結果: 失敗: TERM (kill) で止めた. ログを持ち帰った (0 個). Pod は消しました. 1 分 10 秒 (0.02 時間) × 1時間 0.59 ドル = 約 0.01 ドル (約 2 円. 1ドル=158円)
わけ: TERM (kill) で止めた
ログを持ち帰った (0 個) → /Volumes/KIOXIA/r2r2r-data/lab/Log38/train
Pod (id xq5x0ejounueob) は消した (API で確かめた)
借りていた時間 1 分 10 秒 (0.02 時間) × 1時間 0.59 ドル = 約 0.01 ドル (約 2 円. 1ドル=158円)
由来: /Volumes/KIOXIA/r2r2r-data/lab/Log38/train/train_provenance_20261117_131313.json
ターミナルの記録: /Volumes/KIOXIA/r2r2r-data/lab/Log38/train/lab_train_20261117_131201.txt
13:13 の学習の結果のまとめ(result_20261117_131323.txt)
lab_train.sh Log38  2026-11-17 19:28:44
結果: 成功: 学習が終わりました (step 2999, loss 0.0021). Hugging Face と KIOXIA に置き, Pod を消しました. 373 分 14 秒 (6.22 時間) × 1時間 0.59 ドル = 約 3.67 ドル (約 580 円. 1ドル=158円)
学習: pi05_mecharm_split10_v2_lora --exp-name=split10_v2  最後のチェックポイント 2999  最後の loss 0.0021 (Step 2950)
Hugging Face (PixelstoMotors/pi05-mecharm-split10-lora-v2): ok PixelstoMotors/pi05-mecharm-split10-lora-v2 に 35 ファイル 6,335,864,303 バイトを上げ, 名前・バイト数が全部合うのを確かめた
KIOXIA: /Volumes/KIOXIA/r2r2r-data/checkpoints/pi05_mecharm_split10_lora_v2/2999 に置いた (35 ファイル 6335864303 バイト. Pod 側と名前・バイト数が全部合った). assets の正規化の値は測り直したものと sha256 が同じ
ログを持ち帰った → /Volumes/KIOXIA/r2r2r-data/lab/Log38/train
Pod (id 3mp75lup1z9mji) は消した (API で確かめた)
借りていた時間 373 分 14 秒 (6.22 時間) × 1時間 0.59 ドル = 約 3.67 ドル (約 580 円. 1ドル=158円)
正規化の値 (Pod で測り直した. sha256 f096c13a142b87b6b2b551e7a56dd56efca48f9719ba2be846f76c79efb84e29): /Volumes/KIOXIA/r2r2r-data/lab/Log38/train/norm_stats_20261117_132024.json
由来: /Volumes/KIOXIA/r2r2r-data/lab/Log38/train/train_provenance_20261117_192841.json ・ /Volumes/KIOXIA/r2r2r-data/checkpoints/pi05_mecharm_split10_lora_v2/2999/train_provenance.json ・ Hugging Face (PixelstoMotors/pi05-mecharm-split10-lora-v2) にも置いた
ターミナルの記録: /Volumes/KIOXIA/r2r2r-data/lab/Log38/train/lab_train_20261117_131323.txt
13:13 の lab_train.sh のターミナルの全文(lab/Log38/train/lab_train_20261117_131323.txt)
[LOG   ] ターミナルの出力を残します → /Volumes/KIOXIA/r2r2r-data/lab/Log38/train/lab_train_20261117_131323.txt
[LAB   ] 2026-11-17 13:13:23  学習  GPU=NVIDIA A40 (借りられなければ NVIDIA RTX A6000 NVIDIA L40S)
         --model split2 (π0.5 base → PixelstoMotors/pi05-mecharm-split10-lora-v2)  データ mecharm_redblock_box_split10_v2
         pi05_mecharm_split10_v2_lora --exp-name=split10_v2  steps=3000  init=base  上限 7 時間  記録 /Volumes/KIOXIA/r2r2r-data/lab/Log38/train
         学習率: warmup 300・peak 5e-5・decay_steps 3000・decay_lr 5e-6 (add_deep_config.py --variant split2)

=== 0. 送るものと Mac の道具を確かめる  (13:13:23)
[DATA ] tar の sha256 55e7eb298e9a… (由来に残す)この回の終わりのコード
dynamic_tracking_limits/drag_teaching/record_teach_demo.py
#!/usr/bin/env python3
# -*- coding: utf-8 -*-
"""record_teach_demo.py — 手で教えた動きを daemon 経由で再生しながら π0.5 のお手本として記録する(Mac 側).

目的:
  drag_teach_v2.py で教えた記録(teach JSON)を、Pi の検証済み再生
  (waypoint_streaming_replay.py = WPSR)と同じ計画・同じ送信流儀で
**Mac から daemon 経由**で再生し、上カメラ映像(recorder.py)と実測角をpi05/teach_state_rate.py
#!/usr/bin/env python3
"""teach_state_rate.py — 手教示の記録 (record_teach_demo.py run --execute) の実測角の間隔を, 直す前と後の本で並べる
(2026-11-15 依頼 202. 数え方は依頼 197 の KIOXIA diag/teach_state_rate_20261115/measure_gaps.py と同じ).

依頼 202 で, 電流の記録スレッド (read_servo) が読んだ角度も states.csv の actual 行に書くようにした
(note 列が source=current_thread. 本体の読み = 到達・静止の確かめなどは note が空のまま). 実機で 1 本 → 5 本撮って,
  - states.csv の actual の間隔 (全部・本体の読みだけ・電流スレッドの読みだけ) の中央値・90% 点・1 秒超
- 間の原因ごと (poll = 到達・静止の確かめの間 / send = 送信の待ち / gripper = 爪の待ち / stage_change)出典
- Physical Intelligence「π0.5」 https://www.pi.website/blog/pi05
- Elephant Robotics「pymycobot」 https://github.com/elephantrobotics/pymycobot
- Anthropic「Claude Code」 https://www.anthropic.com/claude-code
- LOG514(フィジカルAI研究室を作る Log#37)mechArm 270 のお手本、角度の抜けを11か所から3か所に https://pixelstomotors.com/record/mecharm-270-demo-angle-gaps-11-to-3