サービスロボット導入シミュレーション Log#30 | 配膳ロボットが詰まる所へ、動画が自動で寄る
この記事の素材(コード・ログ・データ 9ファイル・まとめてダウンロードあり)arrow_downwardAIで読む ChatGPT・Claude などで、この記事に質問できます expand_more
配膳ロボットがどこで詰まっているかは、店全体を斜めから引いて撮った4Kの録画を1回撮り、その回の「ロボットが止まった記録」から場所と時刻を拾って切り出すと、自動で寄った動画にできる。Unity(ゲームや3Dの映像を作るソフト)でファミレスを再現したシミュレーションで、42卓の店に配膳ロボットを2台入れた回を撮ると、ドリンクバーの横で2台が道をふさぎ合い、10分近く向かい合ったまま動けない場面に、カメラを置き直さずに寄れた。 Unity 側の客の「瞬間移動」(急に席の上に移される誤り)を直した版で6店を撮り直すと、③⑦は同じドリンクバーの横、④は島の間の通路に、止まった時間の長い問題が出た。あわせて、郊外の大型店(70卓)の図面を2つ作り、サイトの試算で選べるようにした。
これで、シミュレーションの結果を見せる手間と、見る人が分かるまでの時間が変わります。
- 店の人やロボットを提案する人が、数字の表を読まずに「この店のどこで、なぜ止まるか」を動画で見られる。引き(店全体の流れ)と寄り(問題の場面)を目的で分けたので、寄りには必ず問題が映る
- 寄る場所を人が選ばなくてよい。止まりの記録(stops.csv)から、止まった時間の合計が長い順に3つを拾い、輪と説明の文字まで付けて1本の動画にする。③の店では、4Kの録画(2本・約1時間)から69秒の動画を作るのに、こちらの作業環境で約5分だった
- 大型店でも、図面のある店として試算できるようになった。大型店の試算は今まで「60卓・厨房から卓まで8〜35m」という仮の値だけだったが、図面から卓ごとの距離を測った2つの店(⑧・⑨)を足した(試算は全部で 38,982 条件)
きっかけは、データと文字だけでは伝わりにくいので、Unity の比較動画を記事に載せたいということでした。真上からの録画は通路の形はよく分かりますが、人とロボットが「動いている店」には見えません。そこで斜めのカメラを足して角度を探しました。ところが、決まった場所(受け渡し口・入口・通路)に寄るカメラを置くと、寄りすぎて何が映っているか分からないうえ、その場所でいつも問題が起きているとは限りません。寄りは「問題が起きている所を見る」ためのものと決め、問題の場所と時刻を記録から拾う形に変えました。
| やったこと | なぜ | 結果 |
|---|---|---|
録画に斜めのカメラを足し、角度を試した | 真上だけでは店らしく見えない | 60°見下ろし・左30°と右30°を基本にした |
決まった場所に寄るカメラを試した | 部分を大きく見せたい | 寄りすぎて分からず、やめた |
4Kの引きを1回撮り、止まりの記録から寄りを切り出した | 問題は回してみないと分からない | ③で、2台が向かい合う場面に自動で寄れた |
夜に⑦④⑤⑥②を撮って動画にした | 店ごとの問題を並べたい | 5店とも撮れたが、4店は録画が2時間で止まった |
郊外の大型店の図面を2つ作り、試算に足した | 大型店の試算が仮の値だけだった | ⑧(受け渡し口が奥の真ん中)・⑨(厨房が右・入口が角)を公開 |
| 大型店を Unity に建てた | 大型店でも問題の動画を作りたい | 客の「瞬間移動」が多く、Unity 側の直しが要ると分かった |
瞬間移動を直し、上限80分で6店を撮り直した | 動画に客が急に席に現れる場面が映る | 瞬間移動は③で 57 → 22 回、⑧で 181 → 38 回。4店は全員帰るまで撮れた。⑧⑨はまだ撮っていない |
配膳ロボットを自分の店に入れたらどうなるかは、このシリーズの試算をもとにした別のページで試せます。
 導入前シミュレーション配膳ロボットを、導入前に自分の店舗でシミュレーション店舗の図面と人数から、何人で回るか・どこで止まるか・月いくらかかるかを出しますarrow_forward
作業ログ ― 斜めのカメラで、店を「引き」と「寄り」の2つの目的に分けた
この記事のコード・ログ・データは、1ファイルずつ下に置いています。全文はリンク先にあります。
ファイルの一覧(9本)
01_sec01.py.txt ― focus_clips.py:止まりの記録から問題を拾い、引きから寄りを切り出す / focus_clips.py(全文)・8,270字
02_sec06.py.txt ― 大型店の店の形を作るコード / tools/sim_layouts/large_store.py(全文)・10,498字
03_sec06.py.txt ― 大型店の店の形を作るコード / tools/sim_layouts/large_plan_images.py(全文)・5,268字
04_sec06.py.txt ― 試算とページに大型店を足したコード / tools/serving_sim/build_page_large.py(全文)・5,746字
05_sec06.txt ― 試算とページに大型店を足したコード / unity_export.py・haizen_sim.py・export_params.py・servingSim.ts の差分(git diff d2e7334 origin/main)・7,987字
06_sec06.md ― 依頼箱の依頼と報告(全文) / 20261102_66_問題に寄る動画の素材を撮る_20261102_1329.md・3,033字
07_sec06.md ― 依頼箱の依頼と報告(全文) / 20261102_67_大型店8と9を建てて確かめる_20261102_1430.md・4,026字
08_sec06.md ― 依頼箱の依頼と報告(全文) / 20261102_70_大型店8と9を直した店の形で建て直して確かめる_20261102_2020.md・3,460字
09_sec06.md ― 依頼箱の依頼と報告(全文) / 20261102_71_夜_問題に寄る動画の素材を店ごとに撮って動画にする_20261102_2038.md・3,340字
ここから下は作業ログです。Unity の作業は、Mac の Claude Code に「依頼箱」(依頼の文を置くと、Mac の見張り係が Claude Code に順に渡し、報告を書き戻すフォルダ)で頼んでいます。依頼の番号は依頼箱の通し番号です。効果のうち、時間・回数・距離は測った値、それ以外は見込みです。
Unity の録画に、斜めのカメラの切り替えを足した(依頼61)
これまでの録画は、どれも真上からの正投影(遠近のない、図面のような映し方)でした。録画のしくみ(SimTimeRecorder.cs)に、起動の引数で斜めのカメラを足せる切り替えを足しました。透視投影(遠くの物が小さく映る、ふつうのカメラの映し方)で、回の間ずっと動かさない固定のカメラです。
-ssRecCam 名前,方位,見下ろす角度,注視点x,注視点y,距離,画角,幅,高さ
③(効率重視・入口が角、42卓)を1回回し、1回の中で3つの角度から同時に撮りました(店の 840〜1140 秒・道の線なし・1920×1080)。
| 角度 | 見下ろす角度 | 注視点 (x, y) | 距離 | 画角(縦) | 見えにくかった所 |
|---|---|---|---|---|---|
| A | 60° | (12, 8) | 24.6 m | 40° | ほぼ全部見える。奥の部屋の塊の向こうだけ見えない |
| B | 45° | (12, 8) | 25.5 m | 40° | 手前の外壁で、手前の窓側の席と会計の列が半分ほど隠れる |
| C | 30° | (12, 8) | 26.8 m | 40° | 手前の外壁で、店の手前の帯がほぼ隠れる。受け渡し口の前のロボットは頭しか見えない時がある |
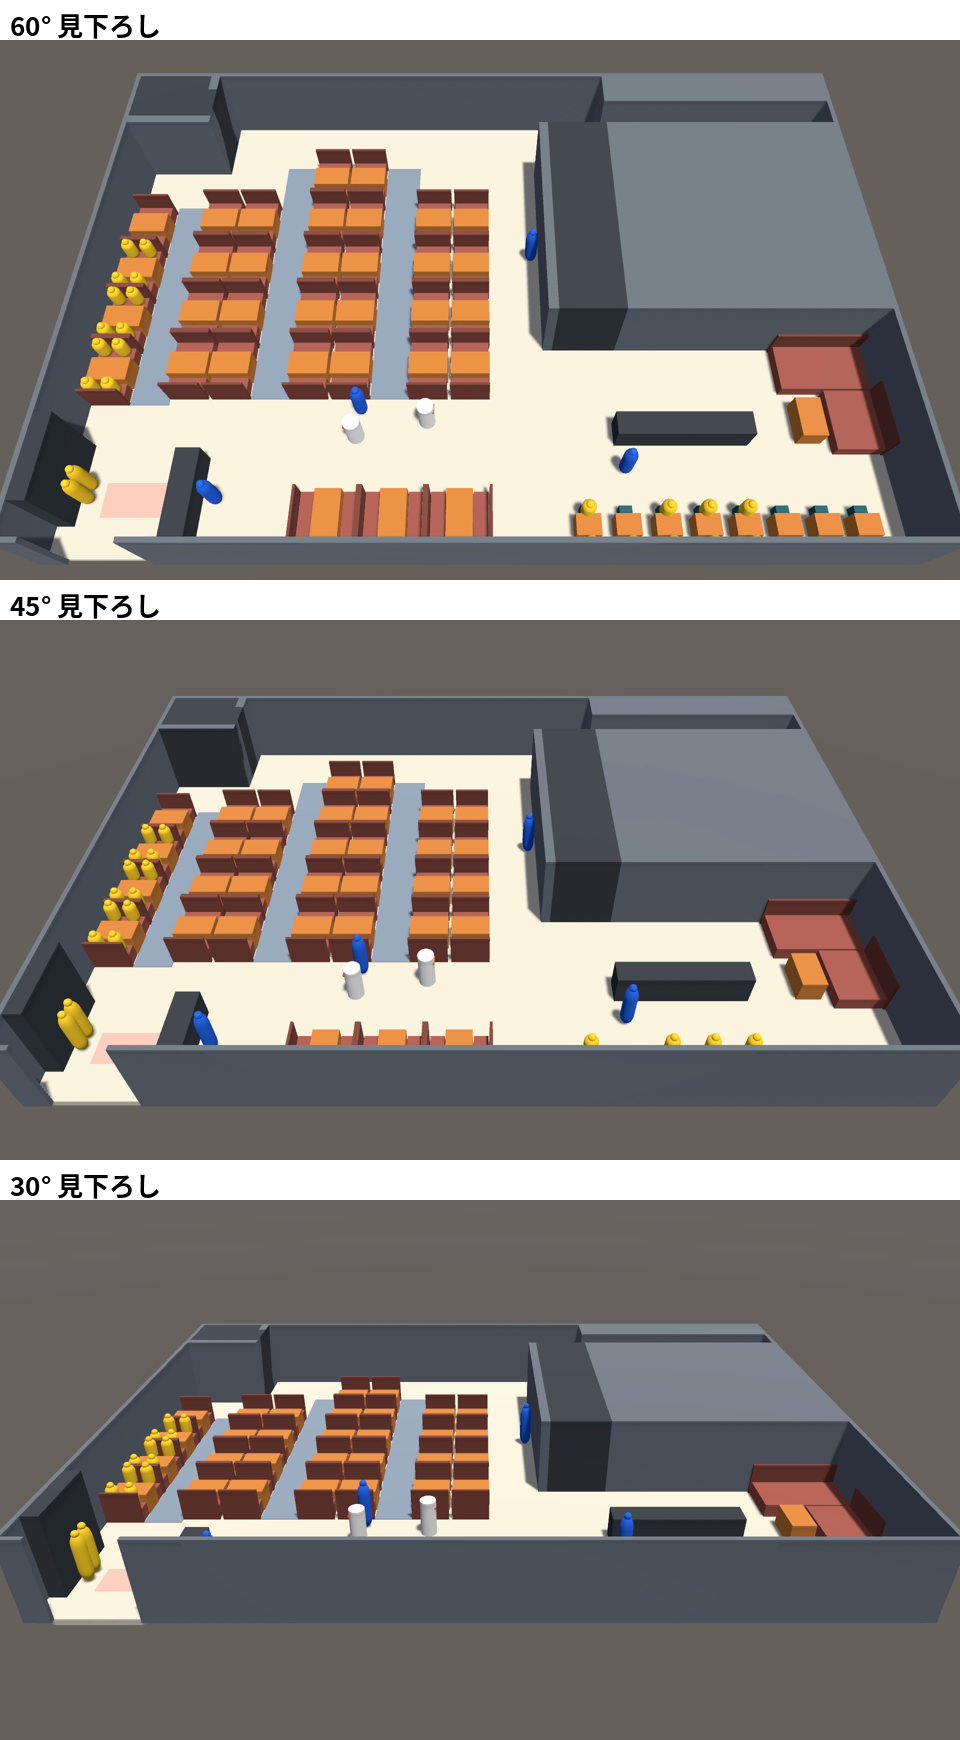
距離は「店全体と奥の壁の上が画面の 97% に入る、いちばん近い所」を計算で決めています(Claude Code の報告)。60°は通路と卓の形が読め、30°は立体感は出るものの、肝心の受け渡し口の前が壁に隠れました。
60°見下ろしのまま、店を左右に30°・45°回した(依頼63)
正面からだと店が真横に見えるので、60°見下ろしをもとに、カメラの向き(方位)を左右に回しました。
| 名前 | 方位 | 距離 | カメラの位置(x, y, 高さ m) |
|---|---|---|---|
| obl60_l30 | +30°(左手前から) | 39.4 m | (2.2, −9.1, 34.1) |
| obl60_l45 | +45° | 43.1 m | (−3.2, −7.2, 37.3) |
| obl60_r30 | −30°(右手前から) | 39.4 m | (21.9, −9.1, 34.1) |
| obl60_r45 | −45° | 43.1 m | (27.2, −7.2, 37.3) |
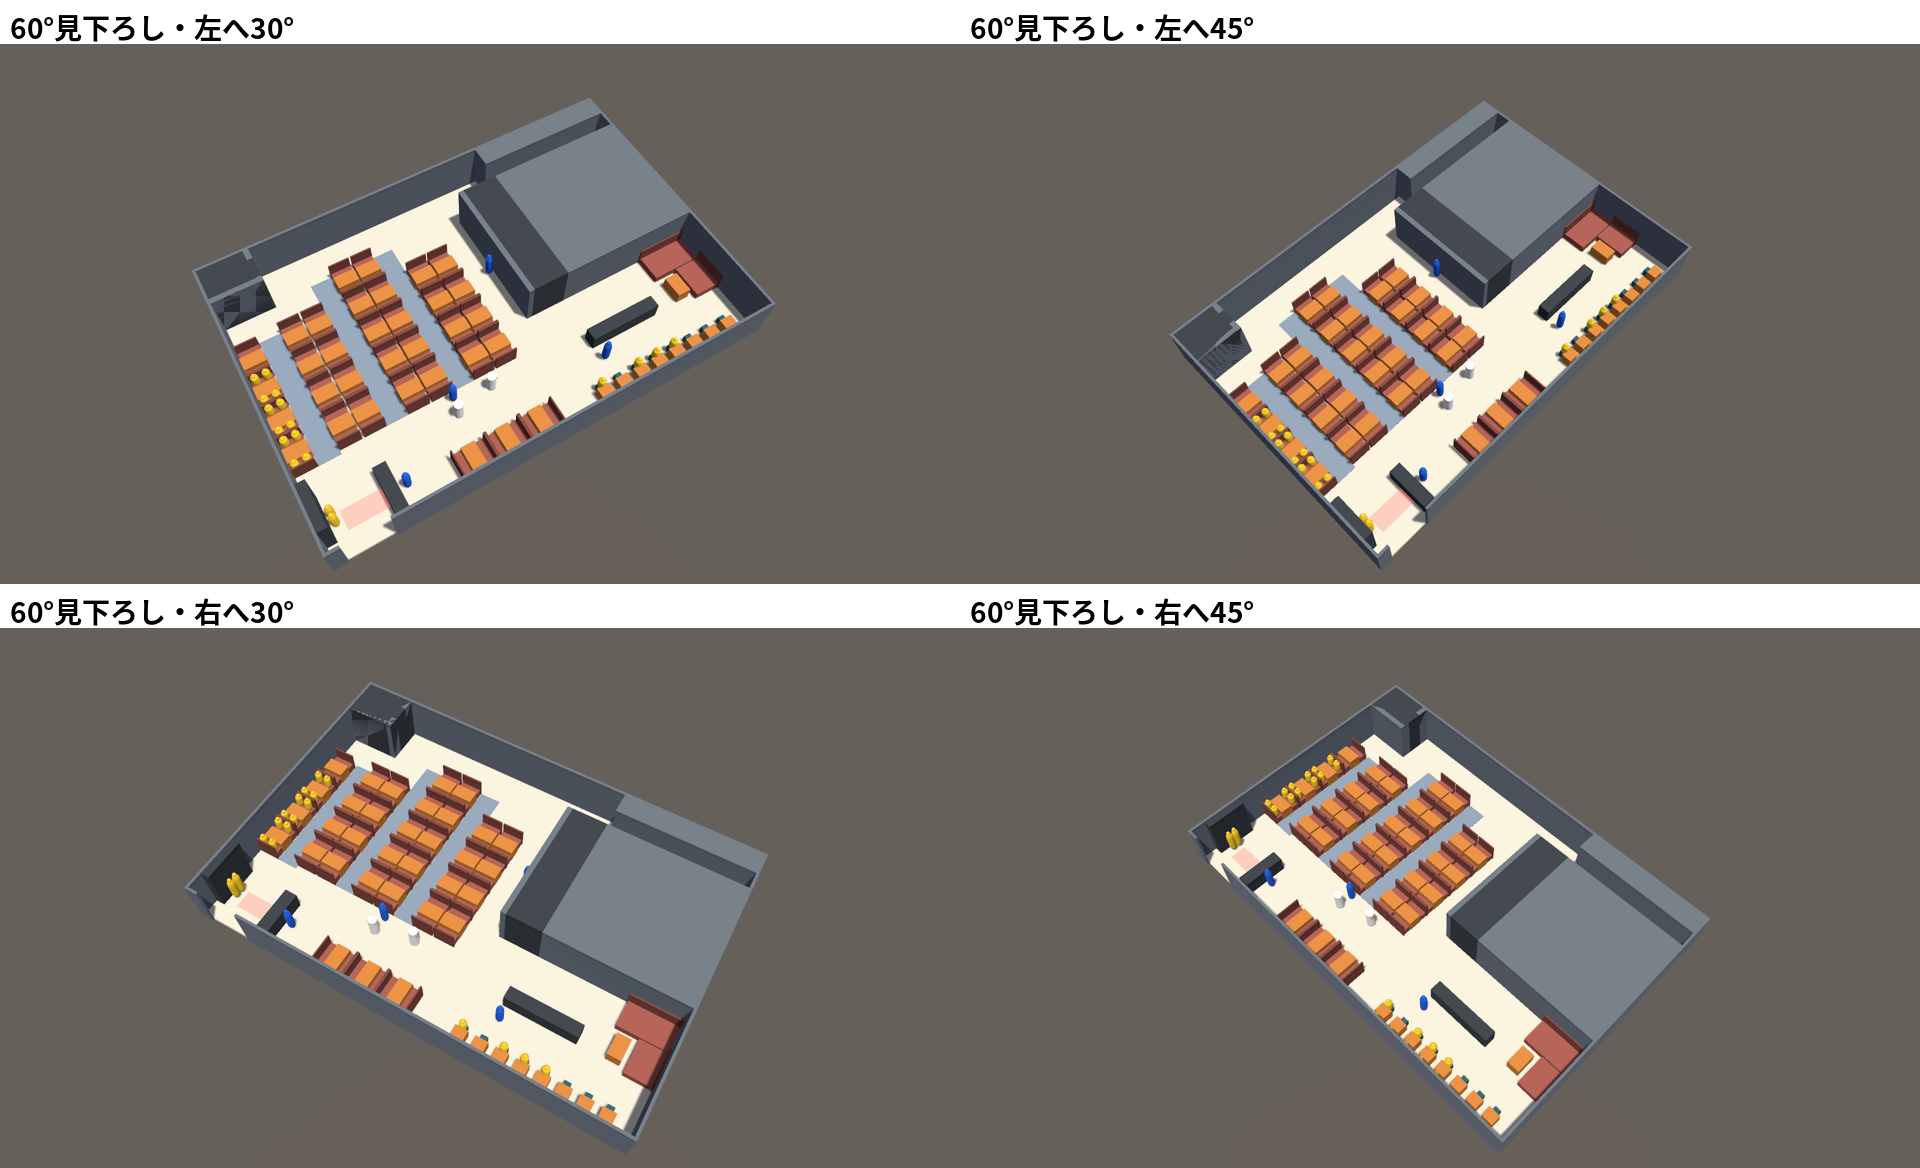
- 4本とも:店を斜めに入れるので、正面の 1.6〜1.75 倍遠くなり、店は約 0.6 倍に小さく映る
- 左の2本:手前の外壁が、手前の長椅子の足元と会計の前に少しかぶる
- 右の2本:奥の部屋の塊の左の面に沿った通りが、塊の陰になる。入口と会計のあたりは細く押しつぶされて映る(45° の方がより細い)
エイイチはこの4枚から、左30°と右30°を組み合わせて使うと決めました。
60見下ろし左30と60見下ろし右30とをベースに組み合わせで使いたいね。拡大と引きも組み合わせ(全体を見たいなら引き、部分にフォーカスしたい時は拡大など)
決まった場所に寄るカメラは、寄りすぎて分からなかった(依頼64)
左30°・右30°の引き(店全体)に加え、受け渡し口・入口・島の間の通路の3か所に寄るカメラを、1回の中で8つ同時に撮りました。寄りの距離は「注視点を中心に、決めた横幅が画面の横いっぱいに入る距離」で、横幅 8〜12 m にしたところ、カメラは 6〜9 m まで近づきました。
| 名前 | 方位 | 注視点 | 横幅 | 距離 |
|---|---|---|---|---|
wide_l30 / wide_r30 | +30° / −30° | (12, 8) | 店全体 | 39.4 m |
dish_l30 / dish_r30 | +30° / −30° | (16.0, 5.5) | 9 m | 7.0 m |
door_l30 / door_r30 | +30° / −30° | (3.0, 2.5) | 8 m | 6.2 m |
aisle_l30 / aisle_r30 | +30° / −30° | (7.5, 9.0) | 12 m | 9.3 m |
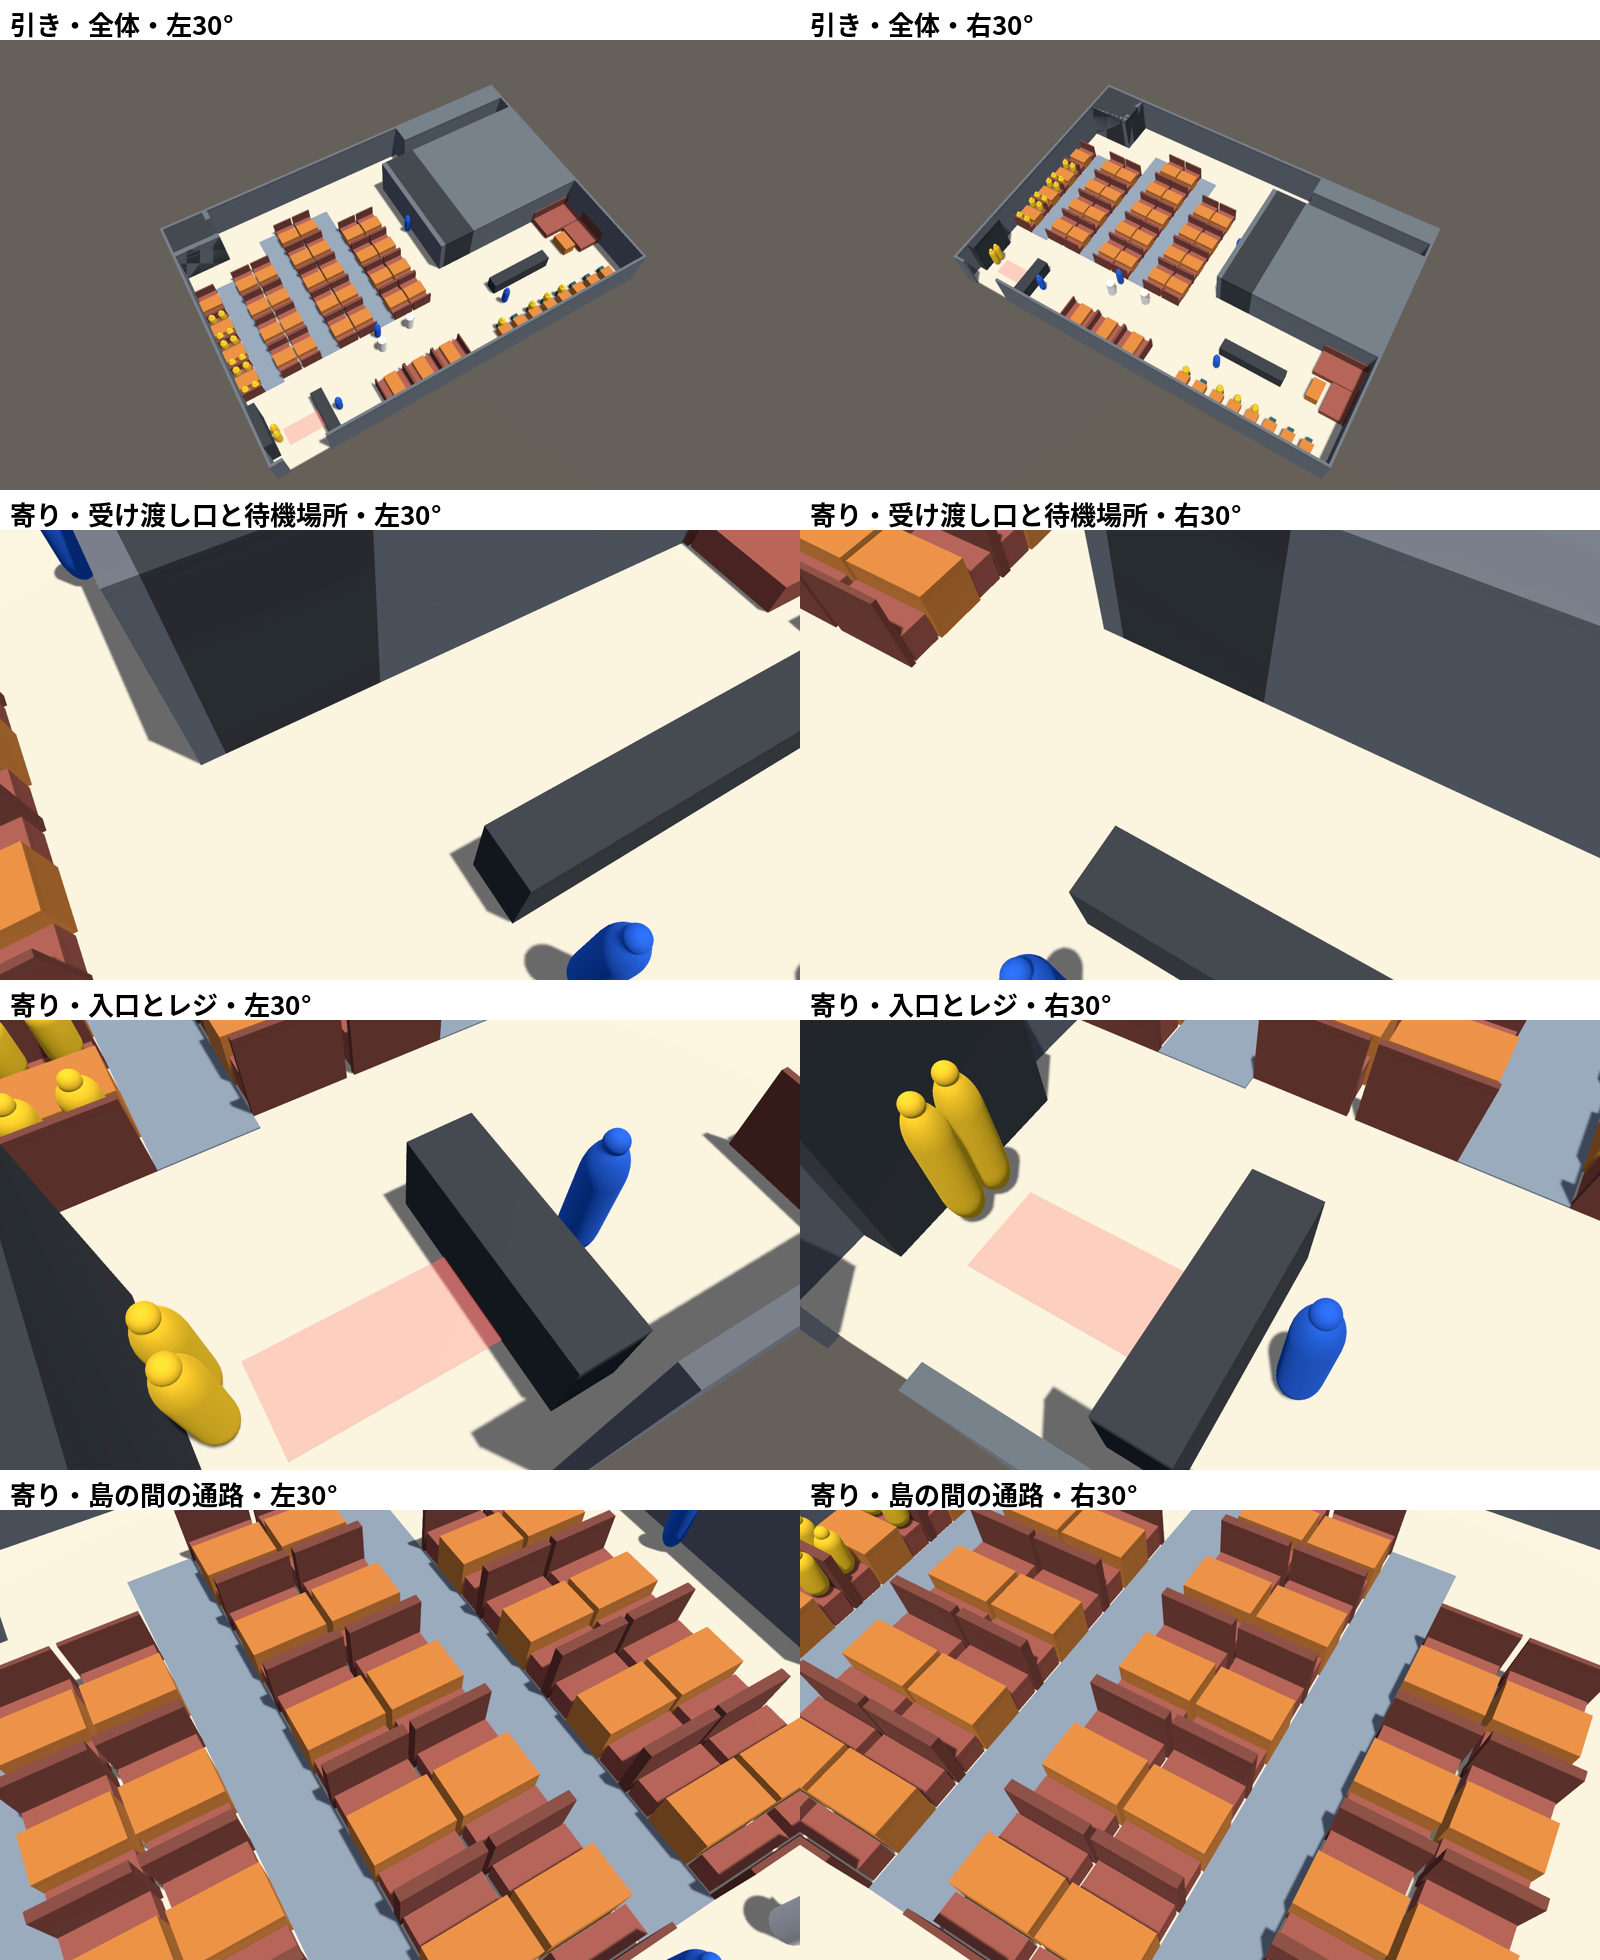
受け渡し口の寄りは、キッチンの壁とドリンクバーの台ばかりが映り、受け渡し口そのものも待機中のロボットもよく見えません。通路の寄りは席の並びの迫力は出るものの、ロボットがどこへ向かうかが分かりません。
寄りは寄りすぎてて何がなんだかわからないね
横幅を 14〜20 m に広げた「中くらいの寄り」も撮りました(依頼65)が、その途中で考え方そのものを変えたので、この素材は使っていません。
寄りは「問題が起きている所」にする、と目的を分けた
問題が起こっているところにフォーカスあてた動画にしないと意味がないよ。 引きは全体の流れを見る。 フォーカスは問題点を見る に目的をしっかりと分けてください。
決まった場所に寄っても、その場所でいつも問題が起きているとは限りません。問題がどこでいつ起きるかは、回してみないと分かりません。しかも、録画すると同じ乱数の種でも数字が少し変わります(依頼61 の回は動けなくなった回数が16回、依頼51 の同じ回は35回)。寄りのカメラを2回目の録画で置くと、1回目で見つけた問題が起きないことがあります。
そこで、寄りのカメラは置かず、1回の回で引きを高解像度(3840×2160)で撮り、その回の止まりの記録(stops.csv)から問題の場所と時刻を拾って、引きの映像から切り出すことにしました。同じ回・同じ時刻なので、引きと寄りの中身は必ず一致します。
- ねらい:寄りに、必ず問題の場面が映るようにする
- 変わったこと:寄りのカメラを置く場所を人が決めるのをやめ、止まりの記録から自動で決めるようにした。4Kの引きの3分の1(1280×720)を切り出すので、寄りも画質が落ちにくい
- 見込める効果:店の形や条件を変えても、同じ手順で「その店の問題の動画」が作れる。新しい店でもカメラの位置を探し直さなくてよい
カメラの行列で、店の座標を画面の画素に直す(依頼66)
切り出すには、「店の座標 (x, y) の床の点が、録画の画面のどの画素に映るか」が分かる必要があります。録画のしくみに、カメラごとのビュー行列(worldToCameraMatrix。店の座標をカメラから見た座標に直す 4×4 の表)と射影行列(projectionMatrix。カメラから見た座標を画面の位置に直す表)を書き出す追加をしてもらいました(cs:57)。書き出したファイルの中身は次のとおりです(wide_l30)。
schema "servicesim-rec-camera/0.1"
name "wide_l30"
ssRecCam "wide_l30,30,60,12,8,39.4,40,3840,2160"
width 3840
height 2160
fov_v_deg 40
aspect 1.77777779
near 0.1
far 99.4
position_unity [2.15000057, 34.1214027, -9.060701]
position_store [2.15000057, -9.060701, 34.1214027]
rotation_euler_deg [60.0000153, 30.0000019, 0]
rotation_quat_xyzw [0.482962936, 0.224143878, -0.129409537, 0.8365163]
forward_unity [0.25, -0.8660255, 0.433012664]
worldToCameraMatrix [[0.8660254, 0, -0.50000006, -6.39230633], [0.433012754, 0.49999994, 0.75000006, -11.1961508], [-0.25, 0.8660255, -0.433012664, -32.9359055], [0, 0, 0, 1]]
projectionMatrix [[1.54545593, 0, 0, 0], [0, 2.74747729, 0, 0], [0, 0, -1.002014, -0.2002014], [0, 0, -1, 0]]
matrix_layout "行列は行ごとの並び(m[行][列])。縦のベクトルに左から掛ける(Unity と同じ)"
店の座標 (x, y) は、Unity では P = (x, 0, y, 1)(床の高さ 0)です。clip = projectionMatrix · worldToCameraMatrix · P を求め、ndc = clip.xyz / clip.w、画素は u = (ndc.x + 1) / 2 × 幅、v = (1 − ndc.y) / 2 × 高さ です。届く前に、カメラの値から同じ行列を自分で組み立てて、店の四隅と受け渡し口の前の点が画面の正しい所に乗ることを確かめておきました(Unity の左手系の座標では、ビュー行列の z を反転させる必要がありました)。
③を4Kの引き(左30°・右30°)で回の最初から全員が帰るまで撮ったところ、2本で約115 MB、録画に約1時間かかりました。
focus_clips.py:止まりの記録から問題を拾い、引きから寄りを切り出す
流れは次の4つです。
- stops.csv の止まりのうち、30秒以上のもの(または「動けなくなった」)を拾う
- 同じ所(1.5 m 以内)で続けて起きた止まりを1つの「問題」にまとめ、止まった秒の合計で並べる
- 上位3つそれぞれについて、引き(その場所に輪を付けて3秒)→ 寄り(場所を中心に 1280×720 で切り出し、半分の速さ)を作る。左30°・右30°のうち、その場所が画面の真ん中に近い方を使う
- 引き(店全体の流れ)→ 問題ごとに[引きで場所 → 寄り]をつなぐ
字は Linux の Noto と Mac のヒラギノの両方を探し、Mac でもそのまま動くようにしています。
focus_clips.py(全文)
"""問題に寄る動画を作る(サービスロボット導入シミュレーション・2026-11-02)

カメラの目的を分ける(エイイチと決めた)
- 引き:全体の流れを見る(60°見下ろし・左30°/右30°の店全体)
- 寄り:問題が起きている所を見る(ロボットが動けなくなった・長く止まった所と時刻)

問題がどこでいつ起きるかは回してみないと分からないので、1回の回で引きを高解像度(3840×2160)で撮り、
その回の stops.csv から問題を拾って、引きの映像から切り出して寄りを作る(寄りのカメラを別に置かない)。③で拾えた問題と、寄った動画
③(普通の混み具合・スタッフ4人・ロボット2台・種7)の止まりの記録から拾った上位の問題です。
| 何が起きたか | 場所(店の座標 m) | 店の時刻 | 止まった合計 | |
|---|---|---|---|---|
| 問題1 | ロボットどうしが道をふさぎ合って止まる | (20.6, 3.8) ドリンクバーの右端と L字席の間 | 23:59〜33:38 | 600秒(10回) |
| 問題2 | スタッフとすれ違えず、ロボットが止まる | (5.8, 4.3) 入口の上・島の手前の通路 | 100:47〜109:08 | 334秒(6回) |
| 問題3 | ロボットどうしが道をふさぎ合って止まる | (16.5, 5.9) 待機場所の前 | 43:40〜47:24 | 176秒(3回) |
| 4位 | ロボットどうしが道をふさぎ合って止まる | (16.6, 5.9) | 18:59〜19:59 | 60秒(1回) |
| 5位 | お客さんとすれ違えず、ロボットが止まる | (1.9, 9.1) | 39:22〜40:22 | 60秒(1回) |
| 6位 | お客さんとすれ違えず、ロボットが止まる | (5.5, 10.1) | 62:52〜63:52 | 60秒(1回) |
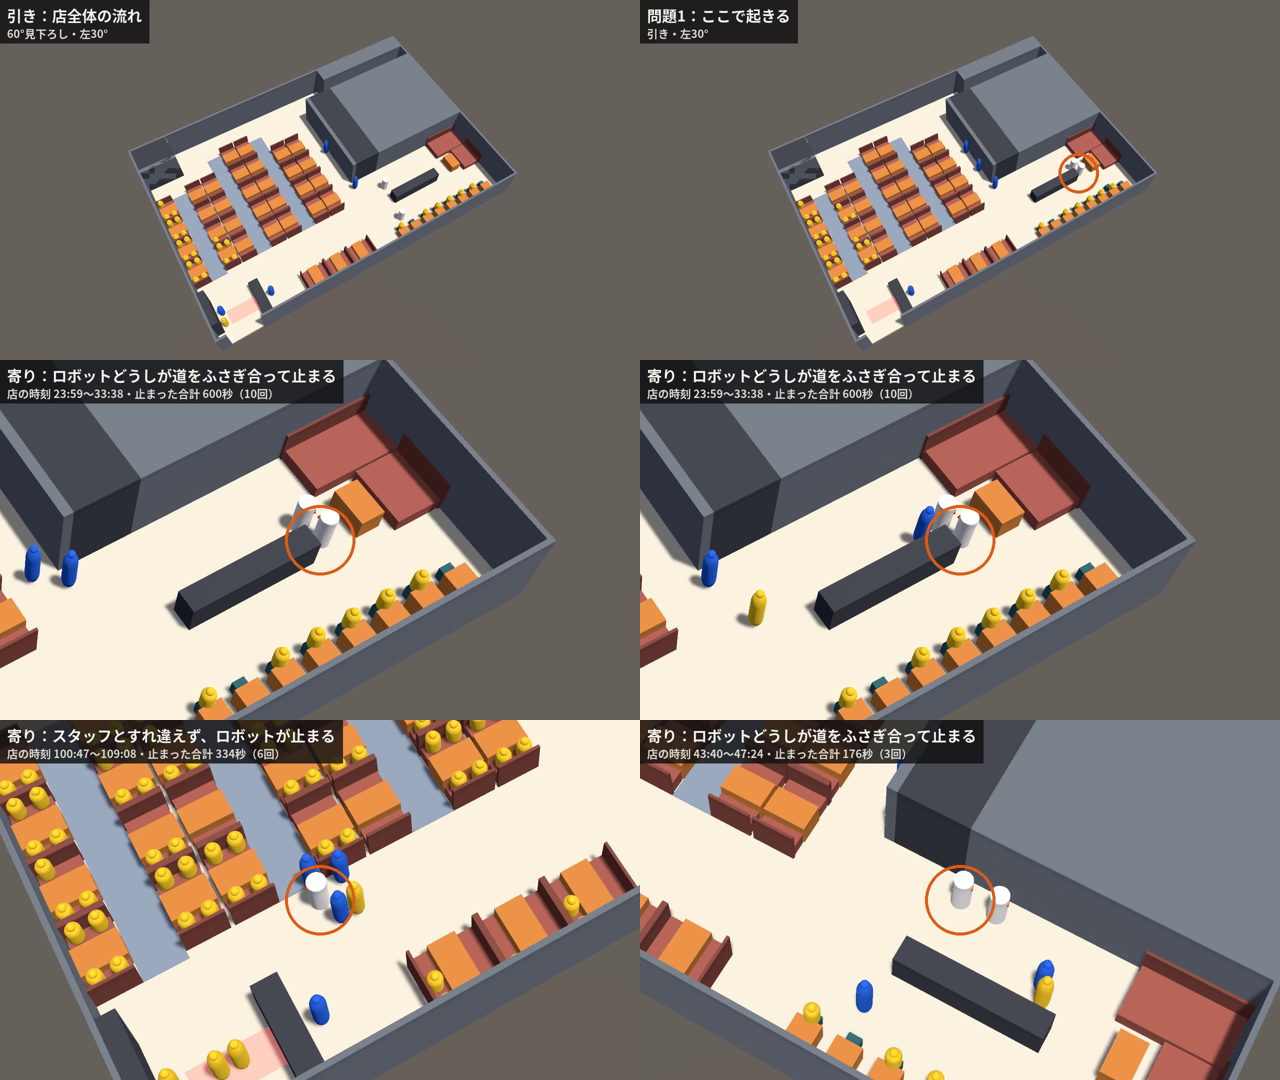
問題1は、ドリンクバーの台の右端と L字の6人席の間の通路で、ロボット2台が向かい合ったまま、60秒止まっては動き出してまた止まる、をくり返していました。寄りで見ると、2台の間に抜ける隙間がないことが一目で分かります。動画は69秒で、こちらの作業環境(2コア)で作るのに約5分でした。
いい感じです(実際のロボットや人がこの挙動するかは置いておいて)
ここに映るのは Unity の中で起きたことで、実際のロボットや人が同じ動きをするかは別です。サイトに載せるときも、その一言を添えます。
作業ログ ― 夜に5店を4Kで撮り、問題に寄る動画にした(依頼71)
③と同じ条件(普通の混み具合・真ん中の人数・ロボット2台・種は比較動画の素材と同じ)で、⑦④⑤⑥②を夜に撮り、撮れた回から Mac で focus_clips.py を回しました。カメラの距離は依頼61・63 と同じ決め方で店ごとに計算し、③の値(39.4 m)が同じに出ることを先に確かめています。ffmpeg は Mac の PATH になかったので、今までの録画で使ってきた miniforge の環境のものを使いました。
| 店 | 状態 | 全員帰ったか | 実時間 | 店の時刻 | 引きの動画(3840×2160) | カメラの距離 | 寄りの動画 |
|---|---|---|---|---|---|---|---|
| ⑦ fam_p5 | 止まった | いいえ(帰ったのは 33/81 組) | 40.1 分 | 7288 秒 | 485.9 秒・45.7/43.8 MB | 39.4 m | できた(69 秒) |
| ④ fam_p2 | 止まった | いいえ(9/54 組) | 40.1 分 | 7381 秒 | 492.1 秒・37.8/35.5 MB | 29.2 m | できた(69 秒) |
| ⑤ fam_p3 | 止まった | いいえ(35/88 組) | 40.2 分 | 6961 秒 | 464.1 秒・43.0/41.6 MB | 42.2 m | できた(54 秒) |
| ⑥ fam_p4 | 止まった | いいえ(31/73 組) | 40.1 分 | 7064 秒 | 471.0 秒・36.2/35.3 MB | 40.7 m | 引きだけ(30 秒以上の止まりが 0 件) |
| ② fam_p0 | 最後まで回った | はい(36/36 組) | 28.8 分 | 10185 秒 | 679.0 秒・40.0/38.5 MB | 43.5 m | できた(69 秒) |
上位3つの問題(場所は店の座標 m、時刻は店の時刻):
| 店 | 1位 | 2位 | 3位 |
|---|---|---|---|
| ⑦ | (20.6, 4.0)・24:32〜33:41・合計 761 秒・もう1台のロボット | (1.8, 6.4)・35:26〜・合計 180 秒・スタッフとすれ違った ほか | (1.8, 8.4)・70:57〜・合計 164 秒・お客さんとすれ違った |
| ④ | (3.6, 2.3)・20:58〜・合計 600 秒・もう1台のロボット/スタッフとすれ違った | (8.9, 2.4)・66:35〜・合計 600 秒・人が立ち止まっていた ほか | (7.1, 2.3)・87:36〜・合計 540 秒・もう1台のロボット |
| ⑤ | (13.4, 8.9)・45:45〜・合計 120 秒・スタッフとすれ違った/人が立ち止まっていた | (14.3, 8.8)・81:12〜・合計 60 秒・もう1台のロボット | (15.1, 8.8)・40:20〜・合計 56 秒・スタッフとすれ違った |
| ② | (12.3, 5.5)・80:12〜・合計 120 秒・もう1台のロボット | (11.3, 5.4)・101:25〜・合計 120 秒・もう1台のロボット | (12.3, 5.5)・71:56〜・合計 87 秒・もう1台のロボット |
⑦は③と同じ形の店(通路を 95cm に詰めた版)で、1位は③と同じドリンクバーの右端の前でした。通路を詰めると、止まった合計は 600 秒から 761 秒に延びています。④は入口の前の通路に止まりが集まり、⑥は30秒以上の止まりが1つも出ませんでした。
⑦④⑤⑥は、録画用の実行ファイルにある「1回の実時間の上限 40 分」で止まり、店の時刻 116〜123 分までしか撮れていません。ピーク(来客が続く2時間)はほぼ入っていますが、そのあと客が帰っていく間の問題は入っていません。4Kのカメラ2台で撮ると、画面なしで回すより何倍も時間がかかるためです。録画のときだけ上限を 80 分にできるように直し、撮り直すことにしました(依頼73・75)。
作業ログ ― 郊外の大型店の図面を作り、試算に足した
サイトの試算「配膳ロボット、何台入れたら店は変わる?」では、標準ファミレスだけが図面(平面図)から選べ、大型店は「60卓・厨房から卓まで8〜35m」という仮の値だけでした。大型店の図面を作るにあたり、まず大型店の定義から決めました。
大型店は「郊外のゆったり型・最大70卓」と決めた
今ある6店の図面から、客席側の広さは1卓あたり 7.2〜8.1 ㎡、厨房側は床全体の2〜3割と分かりました。最初は60卓・約580㎡の案を出しましたが、エイイチの考えで形が決まっていきました。
大型店は郊外のお店ってイメージがあるからゆったりめなんじゃないかな(都市部にあるファミレスで大型店って採算取れなさそうだし)
受け渡し口の位置:おすすめは、郊外の店で多い「奥の真ん中」(これってお店のオペレーションによって置き場所変えそうだから、いくつか候補を選べるように用意だけしておくと良さそう。基本は奥の真ん中にして) 70卓くらいまで増やす(最大これくらいにしておこう)
大型店だからもっとキッチン、洗い場大きめでもいいよ
| 項目 | 決めた値 |
|---|---|
| 店の性格 | 郊外のゆったり型(仕切り壁が多く、ボックス席が中心) |
| 卓と席 | 70卓・312席(4人ボックス48・6人ボックス22) |
| 外寸 | 34m×22m(748㎡・約226坪)。キッチン・洗い場を大きめにするため、奥行きを 20m → 22m にした |
| 受け渡し口 | 基本は奥の真ん中。候補として奥の左寄り・右寄りも作れる |
| そのほか | レジ2つ・客用トイレ・ドリンクバー・ロボットの待機場所6台分 |
⑧(受け渡し口が奥の真ん中)と⑨(厨房が右・入口が角)
図面は、今の6店と同じく画像生成ではなくコードで作り、同じ決まり(通路の幅・入口とトイレのまわり・ロボットが卓の座る側で止まれるか、をマス目 2.5cm と 1.25cm の2つの細かさで確かめる)に合格したものだけを出しています。
| 店 | 卓 | 受け渡し口から卓まで |
|---|---|---|
| ⑧ 受け渡し口が奥の真ん中 | 70卓・312席・全部ふだんの道(1.0m)で届く | 6.9〜22.0m(平均15.6m) |
| ⑧ の候補:奥の左寄り | 同じ | 2.7〜25.4m(平均15.7m) |
| ⑧ の候補:奥の右寄り | 同じ | 2.7〜25.4m(平均15.8m) |
⑨ 厨房が右・入口が角(最初の形) | 同じ | 3.3〜31.2m(平均17.4m) |
受け渡し口の候補は、厨房と客席は同じまま、受け渡し口と待機場所だけを動かしています。比べたときの差が、受け渡し口の位置だけになるようにするためです。動くのはパントリーの中の幅(約4m)だけなので、平均の距離の差は小さく、反対側の端の卓だけが3m余り遠くなりました。
⑨は最初、レジと島の間が狭く、左の客席へ行くロボットが店の上を回っていて、最長の距離が40mありました。レジを0.5m下げて、下から入れるように直しています。
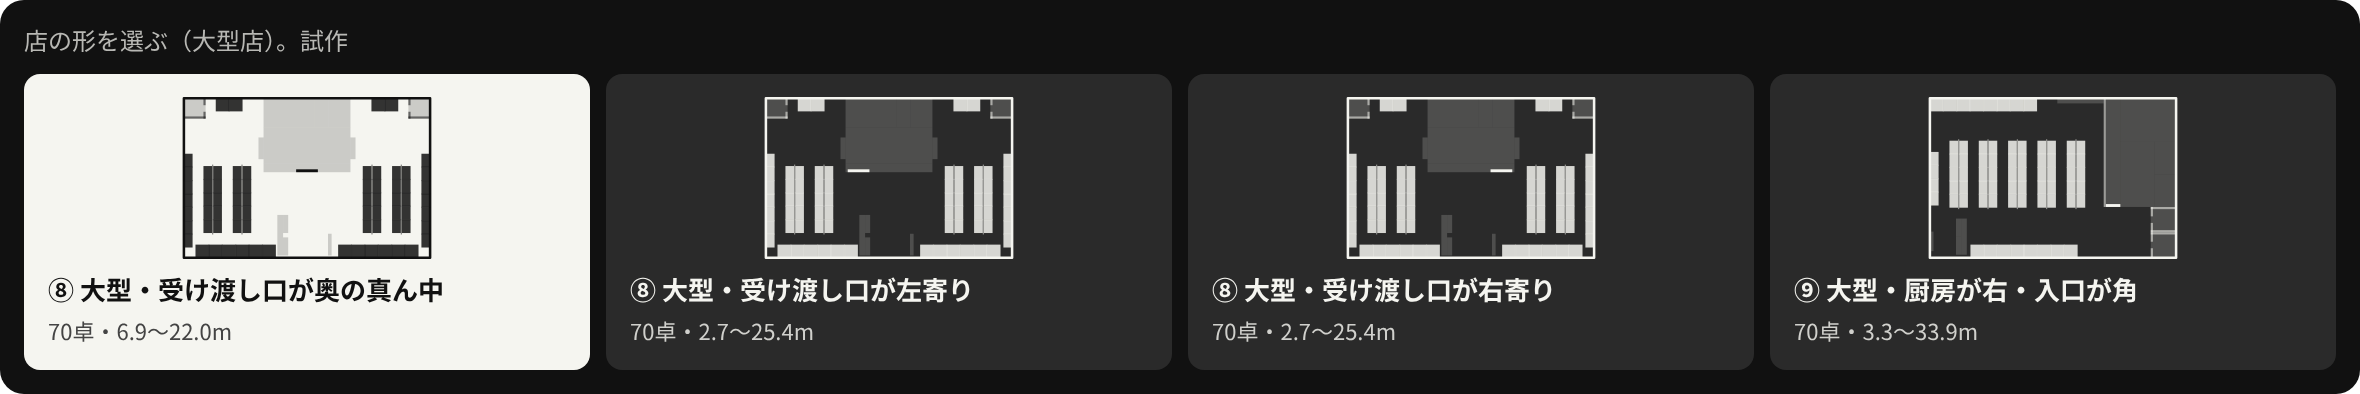
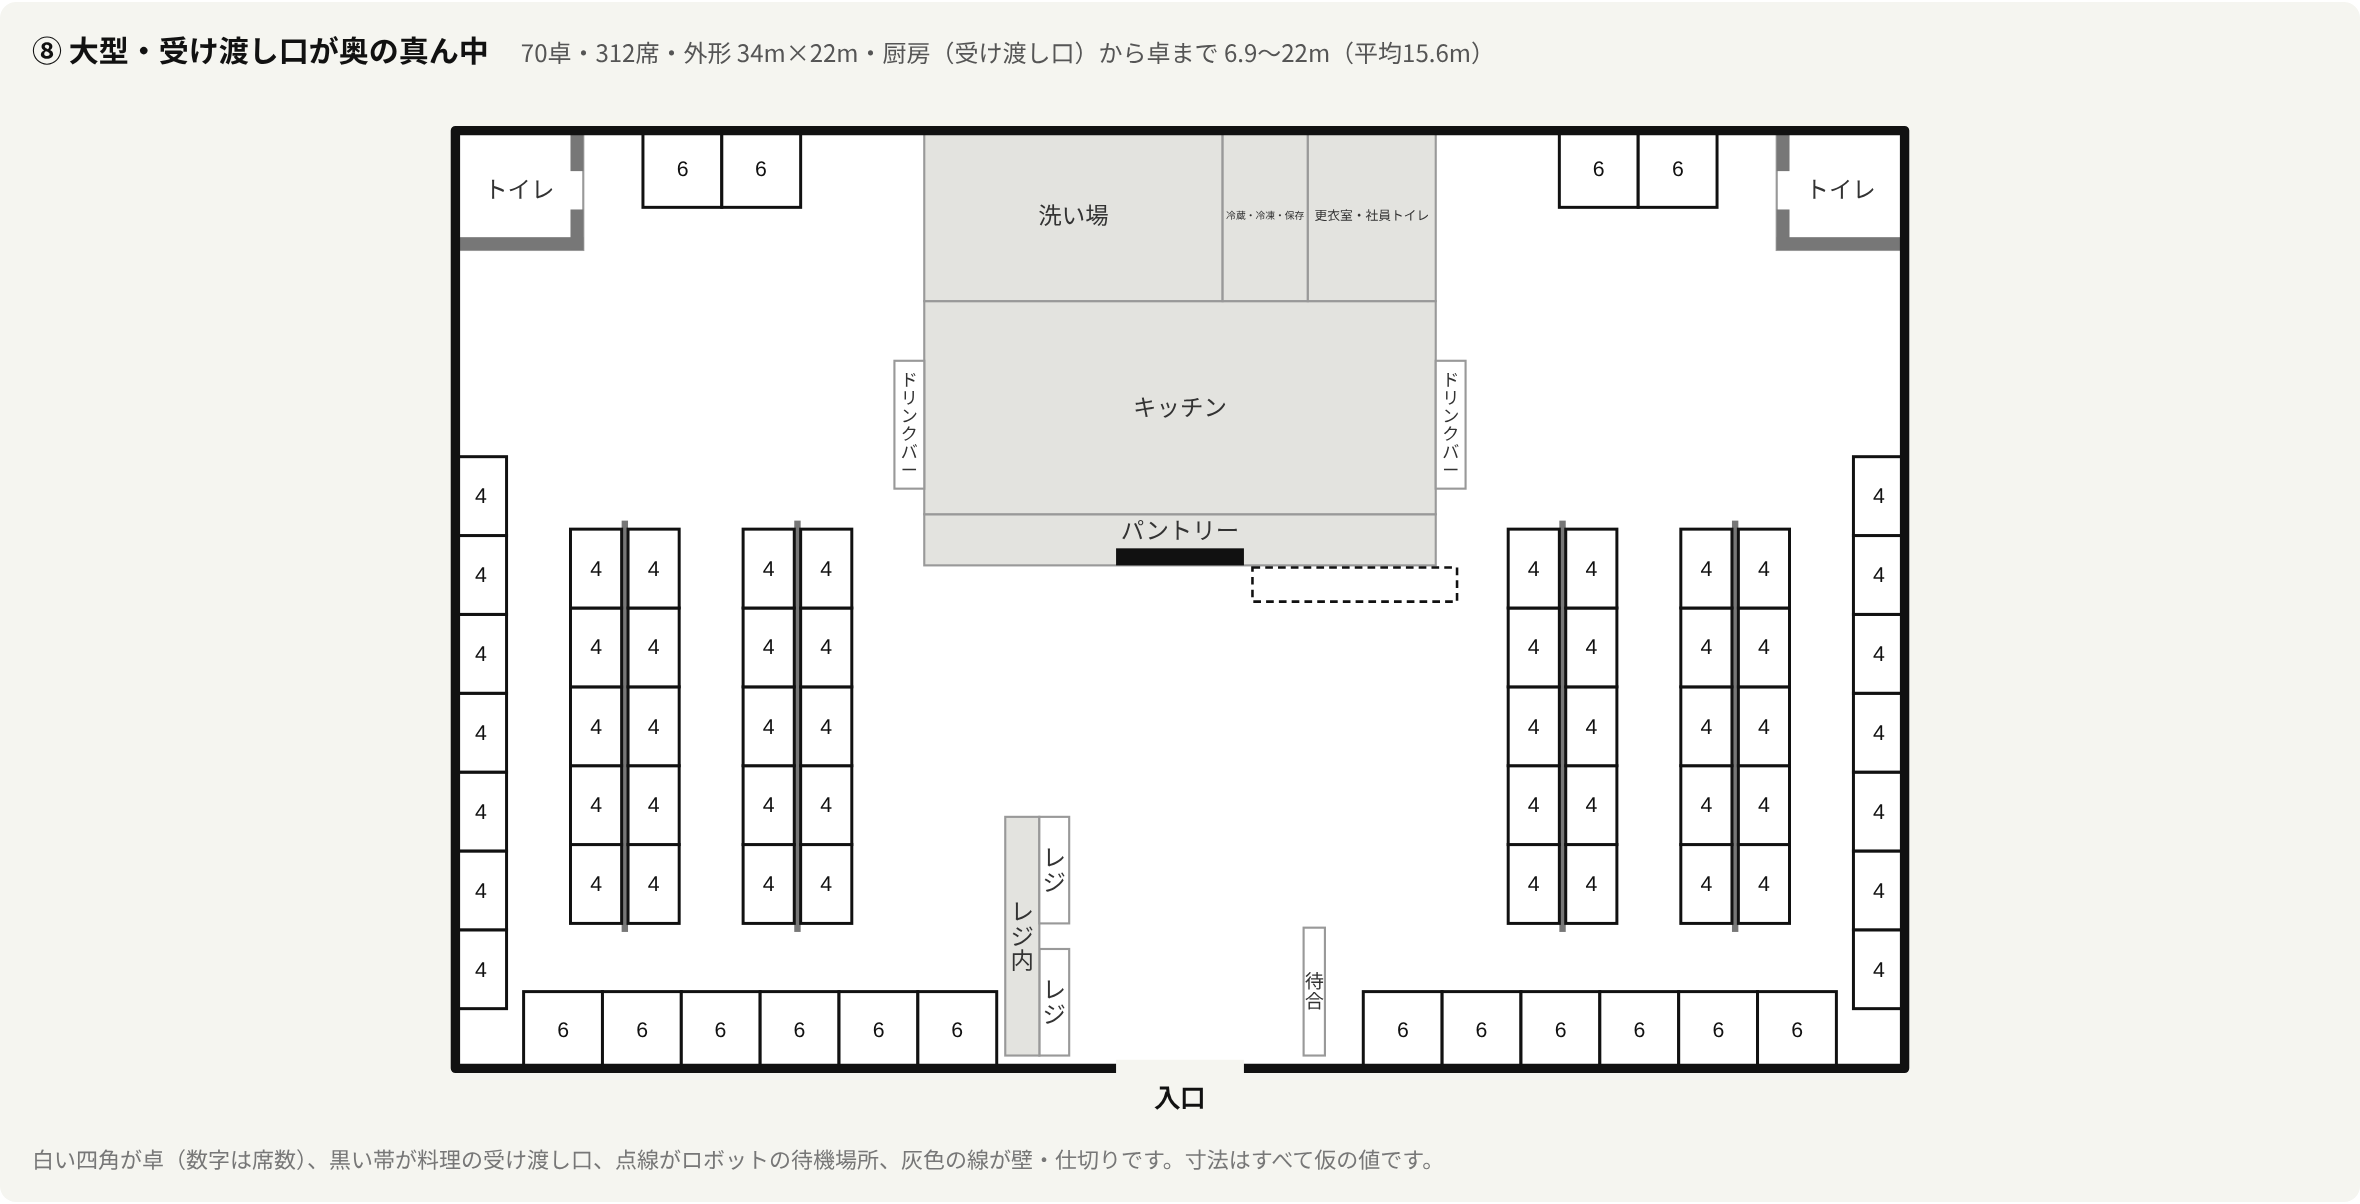
サイトに載せる平面図は、試算のページの描き方(店の形を選ぶカードの小さい図 planSvg と、選んだときの大きい図 bigPlanSvg)をページから抜き出して描き、今の標準ファミレスの図と見た目をそろえました(large_plan_images.py)。サイトはこの図を図面のデータから描いているので、載せるのは画像ではなく図面のデータです。
試算に足した 6,132 条件は、Mac とこちらで同じ結果になった
試算(haizen_sim.py)を、大型店(60卓)をもとに図面のある店を作れるように広げました。作り方の決まりは標準ファミレスの図面のある店と同じで、来客のペースとスタッフの人数を卓の数に合わせて増減します。⑧⑨は70卓なので、来客は 52・70・88組/時、スタッフの真ん中は6人です。前からある 32,850 条件の中身と並びが変わっていないことを確かめてから、⑧⑨の 6,132 条件を後ろに足しました(全部で 38,982 条件)。
こちらの作業環境は2コアで、全部回すと約1時間半かかります。Mac(8コア)でも後ろから回してもらったところ、17分で全部終わりました。こちらで前から回していた 2,800 条件と比べると、すべての数字が完全に一致しました(ずれ 0)。
⑧⑨の試算の結果(スタッフ6人・ロボットは上げ膳だけ・レジ2つ。数字は入店待ちの平均、✕は「店が回らない」):
| 店 | 来客 | ロボット0台 | 1台 | 2台 | 3台 |
|---|---|---|---|---|---|
| ⑧ | 普通(70組/時) | 9.9分 | 6.0分 | 3.2分 | 2.7分 |
| ⑨(最初の形) | 普通(70組/時) | 12.7分 ✕ | 8.7分 | 4.7分 | 3.2分 |
| ⑧ | 混雑(88組/時) | 26.9分 ✕ | 20.0分 ✕ | 15.0分 | 13.5分 |
| ⑨(最初の形) | 混雑(88組/時) | 29.1分 ✕ | 22.0分 ✕ | 16.4分 ✕ | 14.9分 |
LP(導入前の試算ガイド)の「2台入れたときの集計」と「平面図の並び」は、大型店を数えないようにして数字を変えていません。変わるのは文中の条件の数(38,982)だけです。
- ねらい:大型店でも、図面のある店として「通路の形でロボットの効き方が変わる」ことを確かめられるようにする
- 変わったこと:試算で大型店を選ぶと、図面なし・⑧・⑨の3つから店の形を選べる。⑧⑨は卓ごとの距離を図面から測った値で回る
- 見込める効果:受け渡し口の位置や厨房の向きの違いが、入口の待ちにどれだけ効くかを比べられる(⑨は最初の形で、普通の混み具合でもロボット0台だと「店が回らない」になった)
作業ログ ― 大型店を Unity に建てて分かったこと
トイレとレジの点の作り方を、2つずつある店に合わせて直した(依頼67)
⑧⑨を Unity に建てると、卓70・席312・止まる位置・待機場所6台は全部置けましたが、サイト側の作り方に2つの誤りが見つかりました。
- 2つ目のトイレの入口の点が、1つ目と同じ場所 (3.6, 20.6) になっていた。全員が左のトイレへ行っていた
- 2つのレジの並ぶ点が1列として読まれ、4人目からは2つ目のレジの前に並んでいた
どちらも、Unity が店を建てるための細かい形を作る unity_export.py が、トイレもレジも1つの店しか想定していなかったためです。トイレの入口は、そのトイレの部屋に接する入口から取るようにし、会計に立つ点と並ぶ点は1つ目のレジだけに置くようにしました(Unity はレジ1つの条件で回すため)。トイレもレジも1つの今の6店は結果が変わらないので、出力は作り直していません(版 9b8dae7ebf8c のまま)。
依頼67 の確かめでは、ほかにも気になる数字が出ました。
| 回 | 入れた組(Unity/試算) | 料理の待ち(分) | 会計待ち(分) | ロボットが運んだ皿 | 往復 | 30秒以上の止まり(1往復あたり) | 動けなくなった | 卓を空けた | 瞬間移動 | 打ち切り |
|---|---|---|---|---|---|---|---|---|---|---|
| ⑧0台 | 112/138 | 0.96/0.59 | 23.0/33.5 | 0 | 0 | 0 | 0 | 0 | 142 | 0 |
| ⑧1台 | 112/135 | 3.25/2.34 | 23.8/33.9 | 0.46/0.50 | 53 | 9(0.17) | 6 | 0 | 152 | 0 |
| ⑧2台 | 112/139 | 3.20/1.86 | 23.8/34.9 | 0.67/0.87 | 94 | 21(0.22) | 14 | 1 | 168 | 6 |
| ⑨0台 | 112/139 | 1.17/0.72 | 21.0/32.3 | 0 | 0 | 0 | 0 | 0 | 79 | 0 |
| ⑨1台 | 112/140 | 2.98/2.47 | 26.6/34.6 | 0.47/0.46 | 53 | 6(0.11) | 3 | 0 | 97 | 0 |
| ⑨2台 | 112/138 | 3.01/2.08 | 26.3/34.6 | 0.73/0.81 | 99 | 17(0.17) | 11 | 1 | 117 | 1 |
依頼70 で原因を調べてもらった結果です。
- 入れた組が 112 組:店の詰まりではなく、種0 の来客の乱数がたまたま少ないため。③でも種0 は 64 組で、種0〜9 の平均は 84.5 組(試算どおり)だった
- 会計待ちが 21〜27 分:レジ1つ・1組 90 秒でさばけるのは1時間に 40 組までで、70組/時に足りない。会計を待つ組は最も多いとき 24〜33 組。入店待ちは 1.8〜5.9 分と小さいまま
- ⑧の「つながっていない床」:本当に行けないのは左下と右下の角(約 1 m² ずつ)だけで、サイトの計算と合った。ほかは、Unity の床(NavMesh)を焼くときの 12.8 m ごとの区切りの所で、確かめの数え方が誤って出していた
客の「瞬間移動」は、Unity の数え方の誤りだった
瞬間移動は、客がドリンクバーやトイレから席へ戻る途中で、急に席の上に移されることです。依頼70 の調べでは、83% がドリンクバーから戻るとき、8% がトイレから戻るときで、ロボットのいない回でも今の6店の6〜9倍ありました。
原因は Unity 側に2つ重なっていました。
- 客が行き詰まって動けなくなったとき、60秒たったら席へ移す「逃がし弁」がある。本当は帰り道で歩いた時間だけを数えるはずが、行きの時間が0に戻らないまま足されていて、遠くまで往復するだけで60秒を超え、行き詰まってもいないのに席へ移されていた
- ドリンクバーやトイレが2つある店でも、客はいつも1つ目へ行き、近い方へ行かない。大型店では店を横切って往復するので、1の誤りに引っかかりやすい
動画に、客が急に消えて席に現れる場面が入ると、見る人に「シミュレーションがおかしい」と思われます。直すと今の6店の数字も少し変わるので、直したあとに6店の基準データを取り直すことにしました(依頼74・76)。
⑨の店の形を、水回りをまとめる形に直した
建てた⑨の図面を見て、エイイチが直し方を決めました。
この部屋のレイアウトだけど、トイレは右下に大きめのトイレ1つにして男女は分かれてる(店舗の設計上水回りがまとまっている方がいいはず) 6席x3つは上の方に席を移動がいいかな。 ロボットの待機場所はパントリーの縦ラインの方に(ドリンクバーは上のドリンクバーをパントリー近くにまとめて大きくする。席を左から並べる)
| 直した所 | 前 | 後 |
|---|---|---|
| 客用トイレ | 左上と右上に1つずつ | 右下に1か所・男女別の2部屋。厨房・更衣室の社員トイレの下で、水回りがまとまる。上の端は厨房側までのばし、すき間を残さない |
| 6人ボックス | 上の壁ぞいに5つ・右下に3つ | 上の壁ぞいに、左の角から8つ |
| ロボットの待機場所 | 受け渡し口の右に横一列 | パントリーの縦の壁ぞいに、受け渡し口のすぐ上から6台分を縦に |
| ドリンクバー | パントリーの壁ぎわと上の壁ぎわに2つ | 1つにまとめて 6.4m に大きくし、上の壁ぎわのパントリー寄り |
| 受け渡し口から卓まで | 3.3〜31.2m(平均17.4m) | 3.3〜33.9m(平均18.6m) |
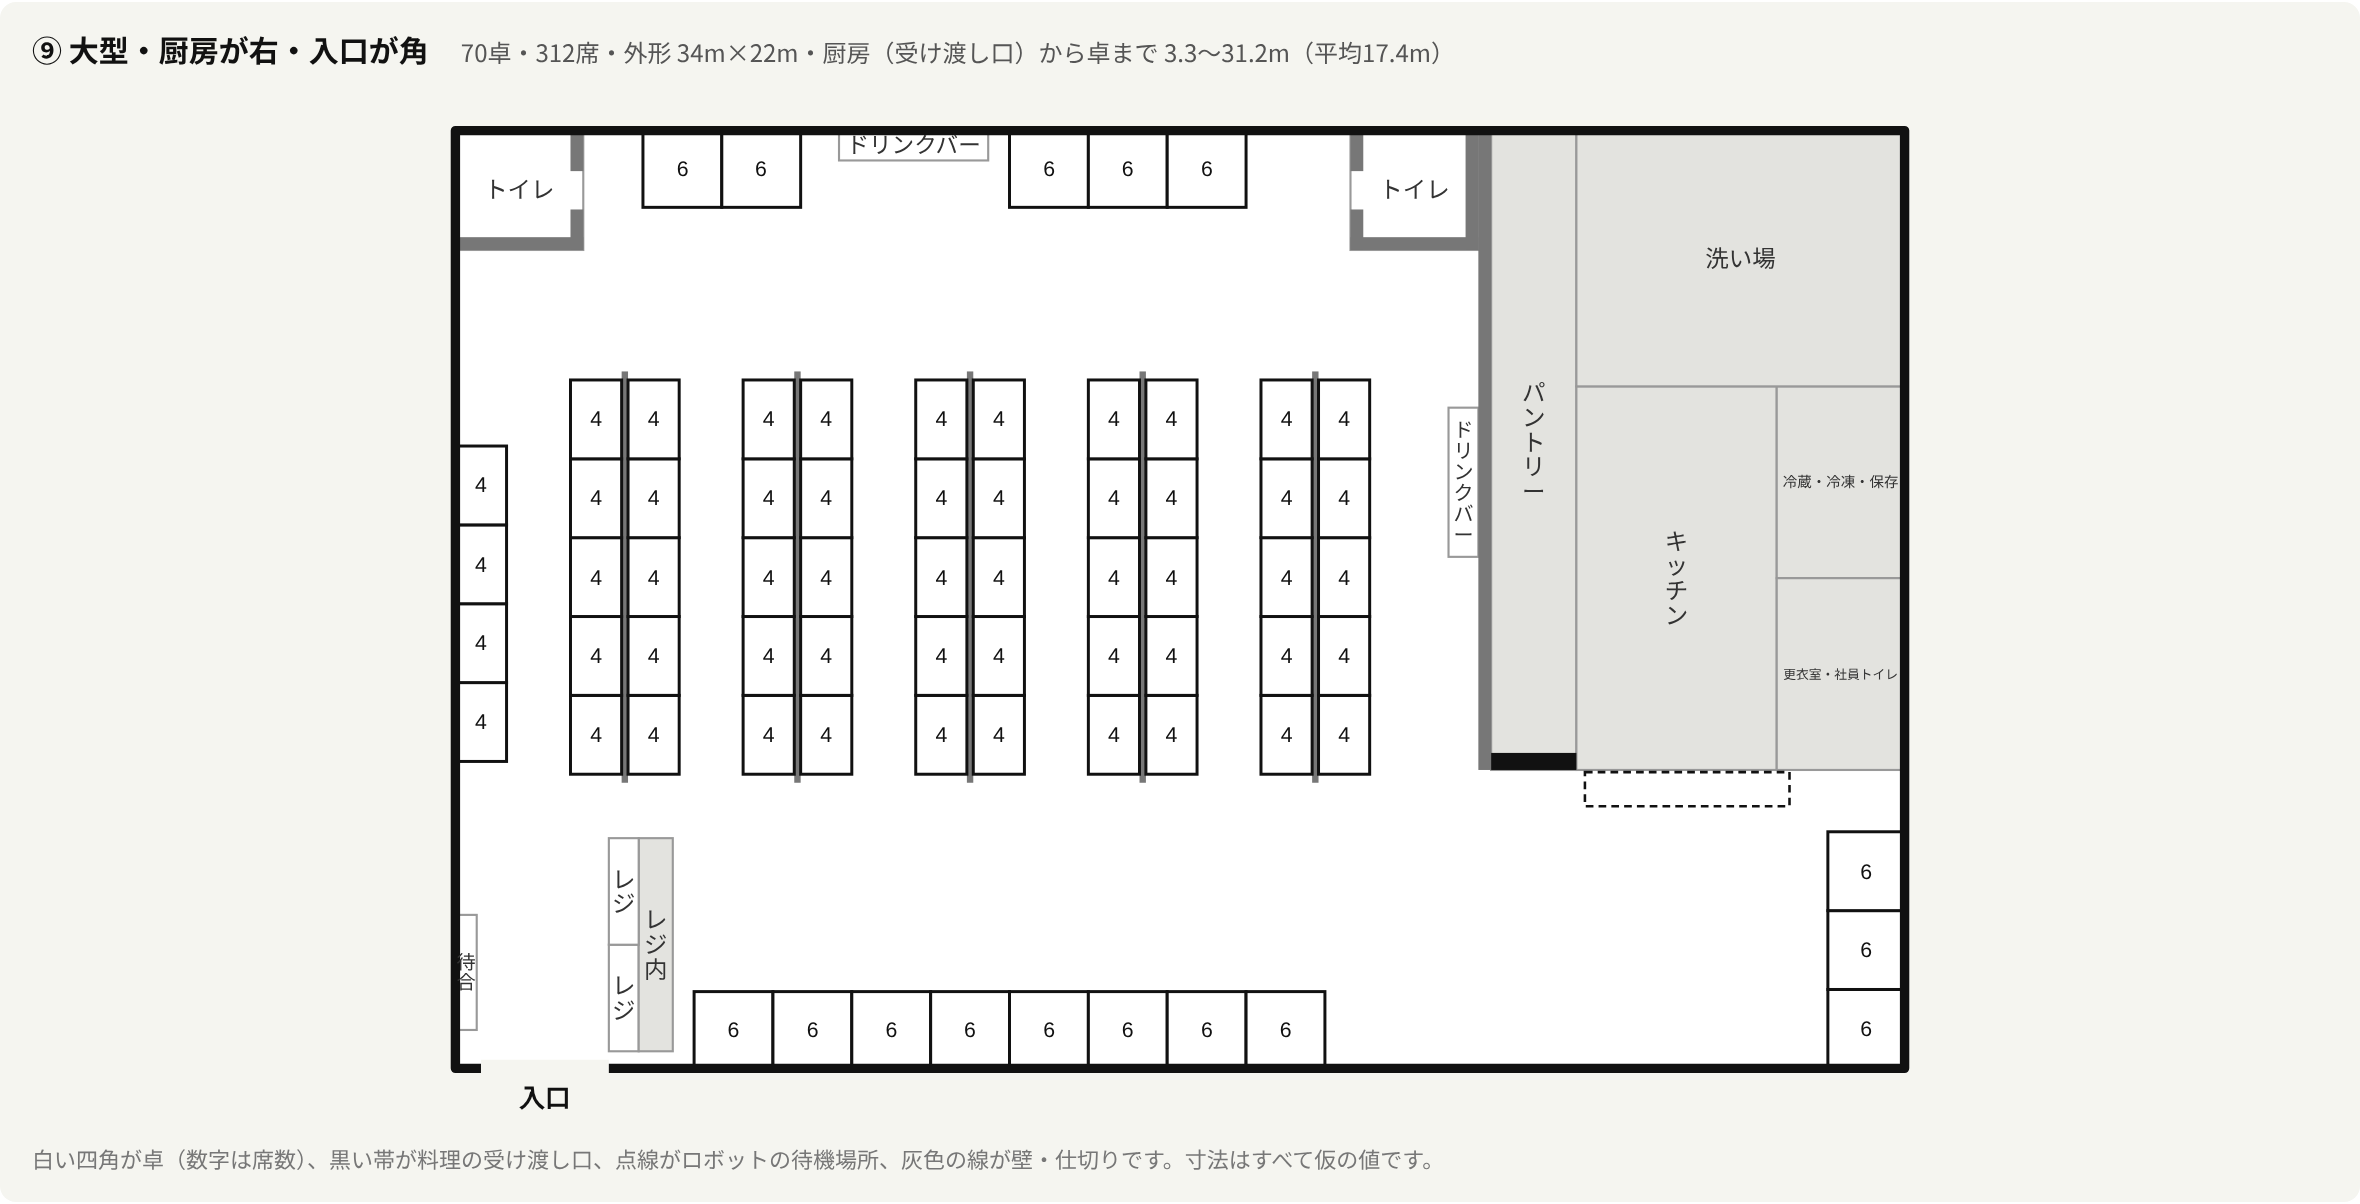
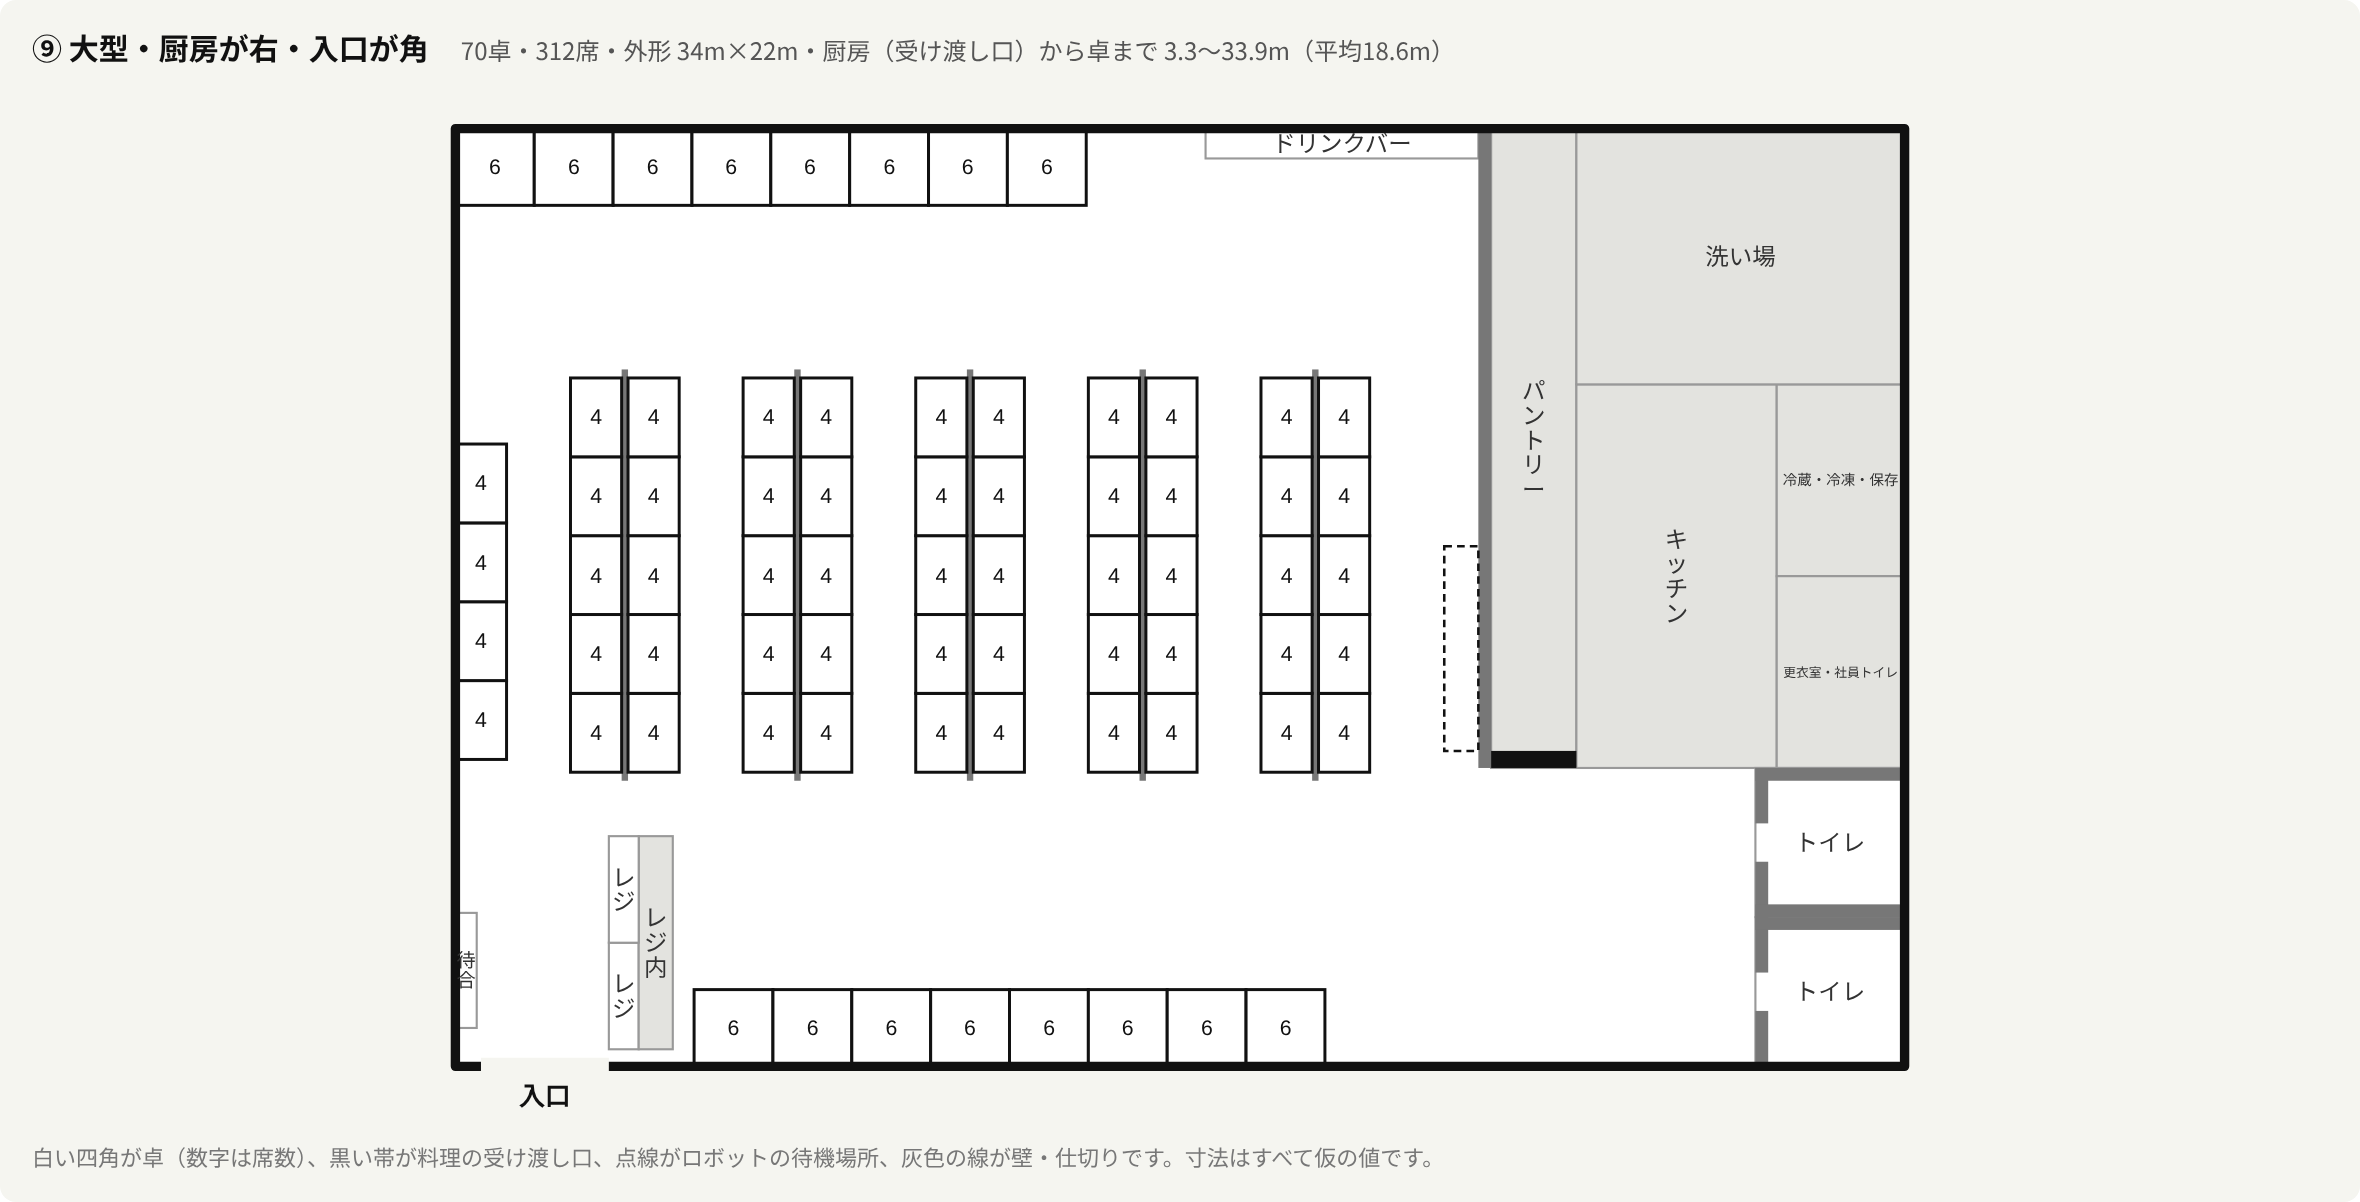
上の左端の6人ボックスが受け渡し口からいちばん遠くなり、最長の距離は 2.7m 延びました。⑨の試算は 3,066 条件だけを回し直して入れ替え、ほかの店の数字は変えていません。直した⑨を Unity で建て直すと(依頼72)、受け渡し口のまわりの詰まりはなくなり、代わりに細い通路の入口でスタッフとすれ違えない止まりが増えました(2台の回で (10.5, 6.4) に9回・合計508秒)。
| ⑨ 0台 | ⑨ 1台 | ⑨ 2台 | |
|---|---|---|---|
| 瞬間移動(回) | 68[84] | 112[110] | 133[125] |
| 会計待ち(分) | 21.2[22.1] | 24.5[24.6] | 30.0[19.9] |
| 30秒以上の止まり(回) | 0[0] | 9[15] | 25[26] |
| 往復の数 | 0[0] | 52[50] | 78[97] |
| 打ち切り(回) | 0[0] | 0[2] | 10[3] |
[ ]は直す前(依頼70)の値です。瞬間移動は、トイレが右下に移って左の席から遠くなったので、トイレの分が 5 → 23 回に増えました。瞬間移動そのものは、Unity 側の直し(依頼74)を待っています。
作業ログ ― 瞬間移動を直し、撮り直す
この記事を書いている間も、Mac の依頼箱で次の作業が順に動いていました。終わったものから、この節に結果を足しています。
| 順 | 依頼 | 中身 | 状態 |
|---|---|---|---|
| 1 | 依頼73 | 録画のときだけ、1回の実時間の上限を変えられるようにする(付けなければ今までどおり40分) | 完了(10分) |
| 2 | 依頼74 | 瞬間移動を直す(帰り道で歩いた時間を0に戻す・近い方のドリンクバーとトイレへ行く)。③⑧⑨で確かめる | 完了(13分) |
| 3 | 依頼75 | 直した版で、6店(⑧⑨も直っていれば)を4K・上限80分で最後まで撮り、問題に寄る動画まで作る | 6店を撮り、動画もできた。報告を書く前に見張り係が止まり、依頼箱では「失敗」 |
| 4 | 依頼76 | 直した版で、6店の基準データを取り直す | 立ち往生をスタッフが解く決まりを足してから回した(結果は Log#31・Log#32) |
録画のときだけ、1回の上限を80分にできるようにした(依頼73)
起動の引数に -ssMaxWallMin {分} を足しました(cs:61)。付けなければ今までどおり 40 分で、画面なしの夜の回・判定・台帳の列は変えていません。0 以下や数でない値のときは、回し始める前に止まります。
確かめの回(③・普通・真ん中・2台・種7・録画なし) | 状態 | 実時間 | 店の時刻 |
|---|---|---|---|
-ssMaxWallMin 1 を付けた回 | 止まった | 60.0 秒 | 5208.9 秒まで |
| 付けない回 | 全員帰った | 144.8 秒 | 11791.9 秒 |
1 分で止まった回にも、今までと同じ「上限で止まった」印が台帳と run_info.json に残りました。台帳は追記2行だけで、前からある 1646 行の md5 は始める前と同じです。録画用の実行ファイルは、前のものを上書きせずに別のフォルダに作っています。
瞬間移動を直した(依頼74)
依頼70 で分かった2つの原因を、そのまま直しました(cs:62)。
- 客がドリンクバー・トイレから席へ向かい始めるときに、逃がし弁が数える歩いた秒数を 0 に戻す。60 秒の線と、本当に行き詰まったときに席へ移す動きは変えない。ほかの行き先も確かめたが、同じ誤りはなかった(行きであきらめて戻るときとスタッフはもとから 0 に戻していた。会計・退店は帰りの段がない。入口から席は、客が歩かずスタッフの案内で着く)
- ドリンクバー・トイレが2つ以上ある店では、客は席から道の長さで近い方へ行く。1つの店は今までと同じ動き
直したのは客の動き(GuestAgent.cs)と、行き先を選ぶ所(PeopleTargets.cs・PeopleSpawner.cs・ServiceOps.cs・GroupManager.cs)の5つのファイルです。
回(普通・真ん中・2台・レジ1つ) | 瞬間移動 | うちドリンクバーから戻る | うちトイレから戻る | 30秒以上の止まり | 動けなくなった | 入店待ち(分) | 会計待ち(分) |
|---|---|---|---|---|---|---|---|
| ③種7 直す前 | 57 | 45 | 6 | 28 | 19 | 4.07 | 7.63 |
| ③種7 直した後 | 22 | 15 | 1 | 57 | 50 | 3.47 | 7.21 |
| ③種0 直した後 | 33 | 30 | 1 | 19 | 3 | 1.41 | 3.96 |
| ⑧種0 直す前(依頼70) | 181 | 124 | 15 | 23 | 17 | 3.04 | 24.53 |
| ⑧種0 直した後 | 38 | 17 | 0 | 32 | 19 | 2.33 | 22.96 |
| ⑨種0 直す前(依頼72) | 133 | 87 | 27 | 25 | 14 | 4.71 | 30.04 |
| ⑨種0 直した後 | 45 | 24 | 3 | 34 | 28 | 4.03 | 28.27 |
- ねらい:客が急に消えて席に現れる場面を、動画からなくす
- 変わったこと:瞬間移動は③で 57 → 22 回、⑧で 181 → 38 回、⑨で 133 → 45 回に減った。トイレから戻るときの分は、どの店も 0〜3 回になった
- 残ったこと:⑧⑨で残った瞬間移動のうち 18 回ずつはスタッフの分で、客の分ではない。⑧⑨は1回あたり 30 回を下回らなかったので、撮り直しには入れなかった
- 増えたこと:30秒以上の止まりと「動けなくなった」は、4回とも直す前より多くなった(③種7 は 19 → 50 回)。客が席へ移されずに通路を歩いて戻るようになった分、ロボットとすれ違う場面が増えたと考えられるが、理由はまだ調べていない
直した版で6店を撮り直した(依頼75)
依頼71 と同じカメラ(左30°・右30°の引き・3840×2160)と同じ条件で、直した版の録画用の実行ファイルを使い、上限 80 分で6店を撮りました。6店とも撮り終わり、問題に寄る動画もできましたが、最後の報告を書く前に Mac の見張り係が止まり(再起動など)、依頼箱では「失敗」になりました。下の数字は、台帳・回の記録(run_info.json・groups.csv)・動画を作るときに書き出した問題の一覧(episodes.json)から読んでいます。
| 店 | 状態 | 全員帰ったか | 実時間 | 店の時刻 | 引きの動画(左/右) | 寄りの動画 | 瞬間移動 |
|---|---|---|---|---|---|---|---|
| ③ fam_p1・種7 | 最後まで回った | はい(81/81 組) | 68.6 分 | 196.6 分 | 72.1/68.8 MB | 69 秒 | 30 |
| ⑦ fam_p5・種7 | 最後まで回った | はい(81/81 組) | 72.7 分 | 206.0 分 | 74.7/71.4 MB | 69 秒 | 32 |
| ④ fam_p2・種1 | 80 分で止まった | いいえ(33/54 組) | 80.0 分 | 166.9 分 | 51.2/48.0 MB | 69 秒 | 33 |
| ⑤ fam_p3・種1 | 80 分で止まった | いいえ(68/94 組) | 80.0 分 | 161.0 分 | 59.3/57.2 MB | 62 秒 | 25 |
| ⑥ fam_p4・種1 | 最後まで回った | はい(74/74 組) | 66.0 分 | 177.9 分 | 54.7/52.9 MB | 28 秒(問題2つ) | 9 |
| ② fam_p0・種8 | 最後まで回った | はい(36/36 組) | 61.0 分 | 170.0 分 | 40.4/38.9 MB | 44 秒 | 1 |
上限を 80 分にしたことで、③⑦⑥②は全員が帰るまで撮れました。④⑤は 80 分でも足りず、店の時刻 2 時間 40 分ごろで止まっています。④は2人で回す店で、料理を待つ組と片付けを待つ卓が積み上がり(片付けを待った平均 28.6 分)、客が帰りきりませんでした。
上位3つの問題(場所は店の座標 m、時刻は店の時刻):
| 店 | 1位 | 2位 | 3位 |
|---|---|---|---|
| ③ | (20.6, 3.8)・23:59〜33:38・合計 600 秒(10回)・もう1台のロボット | (5.8, 4.4)・115:59〜119:55・合計 221 秒・人が立ち止まっていた ほか | (5.6, 10.2)・88:04〜90:38・合計 120 秒・スタッフとすれ違った ほか |
| ⑦ | (20.6, 4.0)・24:32〜33:41・合計 762 秒(13回)・もう1台のロボット | (16.6, 5.9)・169:02〜177:57・合計 420 秒・もう1台のロボット | (5.3, 4.3)・63:10〜69:06・合計 240 秒・お客さんとすれ違った |
| ④ | (9.5, 4.8)・65:02〜80:11・合計 1180 秒(20回)・もう1台のロボット/人が立ち止まっていた | (3.6, 2.3)・20:58〜29:47・合計 600 秒・もう1台のロボット/スタッフとすれ違った | (2.1, 4.1)・149:36〜158:32・合計 420 秒・人が立ち止まっていた |
| ⑤ | (9.5, 2.8)・97:53〜103:09・合計 420 秒・もう1台のロボット ほか | (23.8, 12.2)・57:23〜60:07・合計 120 秒・スタッフとすれ違った ほか | (8.4, 2.6)・93:39〜94:39・合計 120 秒・もう1台のロボット |
| ⑥ | (12.7, 6.1)・51:53〜52:33・合計 40 秒・お客さんとすれ違った | (16.1, 5.3)・124:21〜124:57・合計 37 秒・お客さんとすれ違った | なし |
| ② | (12.2, 5.4)・50:48〜51:48・合計 60 秒・もう1台のロボット | (12.8, 5.2)・59:49〜60:49・合計 60 秒・もう1台のロボット | (8.6, 8.9)・116:30〜117:05・合計 36 秒・もう1台のロボット |
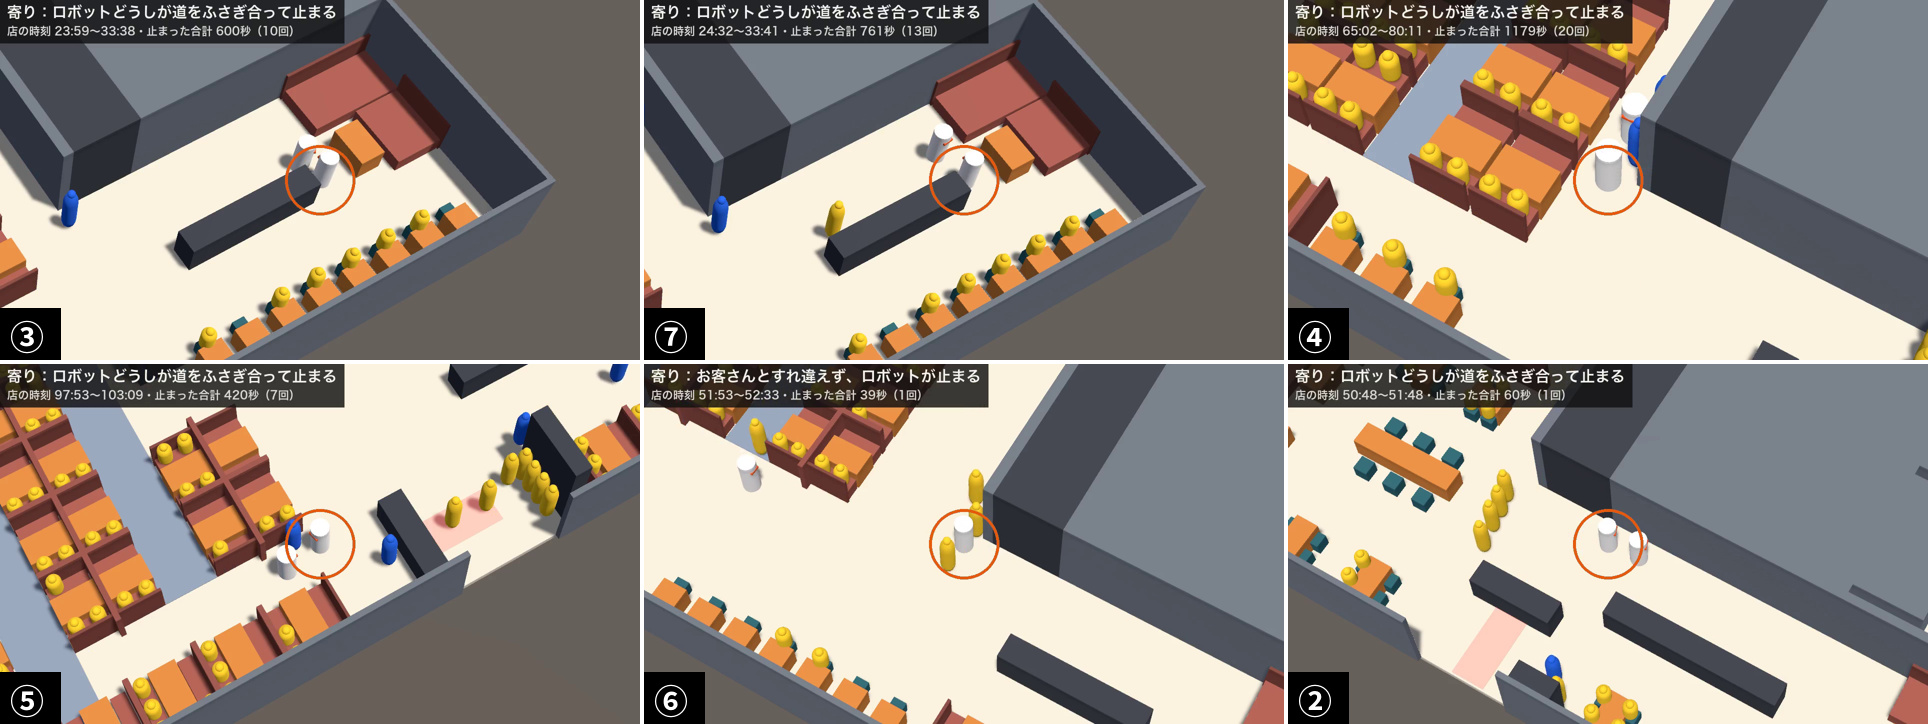
③⑦の1位は、直す前(依頼71)と同じ場所・同じ時刻・ほぼ同じ合計(③ 600 秒、⑦ 761 → 762 秒)でした。2台が向かい合うのは店の時刻 24 分ごろで、直しで客の動きが変わる場面がまだ少ない時間帯に起きたため、と見ています。ロボットどうしが道をふさぎ合うと、どちらも相手を待ち、料理の打ち切り(600 秒)まで誰も解かない、という形は直していません。④は直す前の 1 位(入口の前・600 秒)が 2 位に下がり、島の間の通路で 20 回・合計 1180 秒止まる所が新しく 1 位になりました。⑥は直す前には 30 秒以上の止まりが1つもありませんでしたが、直した版では、お客さんとすれ違えない止まりが2つ(40 秒・37 秒)拾えました。1つは店の時刻 52 分で、直す前の録画にも入っていた時間帯です。
撮り直した動画にも瞬間移動は残っていて、③⑦④⑤では1回あたり 25〜33 回です。動画の中で客やスタッフが急に席に現れる場面が映る見込みは、まだあります。
このあと、ロボットどうしの向かい合いを店員が解く作りは LOG434(Log#31)で、瞬間移動を0回にして同じ条件なら毎回同じ結果が出るようにした作業は LOG435(Log#32)で書いています。
作業ログ ― コードと依頼の全文
この記事で書いた・変えたコードと、Mac の Claude Code に出した依頼の文と報告の全文です。サイトの公開用のコードは GitHub の PixelstoMotors/p2m-site にあります。
大型店の店の形を作るコード
tools/sim_layouts/large_store.py(全文)
"""大型店の店の形(郊外のゆったり型・70卓まで)。2026-11-02 エイイチと決めた定義で作る試作

定義(2026-11-02)
- 大型店は郊外の店(都市部の大型店は採算が合いにくい)。ゆったり型:仕切り壁多め・ボックス席中心
- 卓は最大70卓くらい(⑤の46卓と差が出るように)
- 外寸 34m×22m(748㎡・約226坪)。厨房・洗い場は大きめ(2026-11-02 エイイチ)の横長。客席側の1卓あたりの広さは ⑤⑥(7.7〜8.1㎡)より広め
- 受け渡し口は「奥の真ん中」が基本。店の回し方で置き場所が変わるので、候補(パントリーの左寄り・右寄り)を選べるようにしておく(DISH_POS)。
厨房・客席は3つとも同じで、変わるのは受け渡し口と待機場所だけ(比べたときの差が受け渡し口の位置だけになるように)tools/sim_layouts/large_plan_images.py(全文)
"""大型店の店の形を、サイトの試算(public/sim/serving-robot.html)の平面図と同じ描き方で画像にする

- 描き方はサイトの planSvg(店の形を選ぶカードの小さい図)と bigPlanSvg(選んだときの大きい図)を、
  serving-robot.html からそのまま抜き出して使う(見た目をサイトとそろえるため。描き方を写し直さない)
- 元のデータは large_store.py が出す {名前}_plan.json
- 出力:カードの並び(今の標準ファミレスの7枚+大型店)と、大型店ごとの大きい図の png

使い方: python3 large_plan_images.py [plan.json のフォルダ] [出力フォルダ]試算とページに大型店を足したコード
tools/serving_sim/build_page_large.py(全文)
"""図面のある大型店(⑧⑨)の試算の結果と平面図を、公開中の試算のページに足す(2026-11-02)
使い方: python3 build_page_large.py <公開中のページ> <大型店の results.json> <出力するページ> [--replace large_p7 ...]
  --replace:もう入っている店を入れ替える(その店の行・店・平面図を消してから足し直す。2026-11-02 に⑨の店の形を直したとき)

- 前からある条件の行・店・平面図は変えない。大型店の図面のある店(large_p6・large_p7)の店・平面図・行を後ろに足す
- 画面:店の形を選ぶ欄を、標準ファミレスに加えて大型店でも出す(もとにする店ごとに、その店の図面だけを並べる)
- 結果の前提(common・回数)が今の haizen_sim.py と同じことを確かめる"""
import jsonunity_export.py・haizen_sim.py・export_params.py・servingSim.ts の差分(git diff d2e7334 origin/main)
diff --git a/src/lib/servingSim.ts b/src/lib/servingSim.ts
index 8e59738..352dc49 100644
--- a/src/lib/servingSim.ts
+++ b/src/lib/servingSim.ts
@@ -60,7 +60,9 @@ export const headline = { tables: fam.tables, arrivals: famArr, base, less, same

 // 2台入れたとき、店が回る最少のスタッフが何人減るか(店すべて × 混み具合3つ × 使い方3つ)
const twoRobots = { none: 0, one: 0, onePeak: [] as number[], total: 0 };assumptions.json の差分(git diff d2e7334 origin/main)
diff --git a/tools/serving_sim/assumptions.json b/tools/serving_sim/assumptions.json
index c4e9622..8ee55ad 100644
--- a/tools/serving_sim/assumptions.json
+++ b/tools/serving_sim/assumptions.json
@@ -1190,7 +1190,20 @@
   ],
   "basis": "決まり",
   "source": "エイイチと決めた(2026-10-21)",
-  "updated": "2026-10-21"
+  "updated": "2026-10-21",
+  "large": {
+   "what": "図面のある大型店(⑧⑨)。大型店(large)をもとに、店の形から作る。作り方の決まり(rules)は標準ファミレスの図面のある店と同じで、もとにする店だけが大型店",
+   "layout_dir": "../../public/sim/layouts/large",
+   "base": "large",
+   "prefix": "large_",
+   "labels": {
+    "p6": "⑧ 大型・受け渡し口が奥の真ん中",
+    "p7": "⑨ 大型・厨房が右・入口が角"
+   },
+   "basis": "決まり",
+   "source": "エイイチと決めた(2026-11-02:大型店は郊外のゆったり型・最大70卓。⑧受け渡し口が奥の真ん中と⑨入口が角を載せる)",
+   "updated": "2026-11-02"
+  }
  },
  "choices": {
   "robots": {
依頼箱の依頼と報告(全文)
20261102_61_斜めのカメラを足して店3を試し撮りする.md
---
作業フォルダ: /Users/shimazueiichi/Robotics_UX/ServiceSim
上限時間: 120
---
# 依頼61:録画に斜めのカメラを足し、③を短く試し撮りする(昼・お試し)

エイイチと決めたこと:今の録画はどれも真上からのカメラ。LP や記事で見せる場面だけ、斜めから見た動画を試す(まずはお試し。素材の撮り直しはしない)。
今日の作業は、カメラを足すことと短い試し撮りだけ。角度はエイイチが見比べて決めるので、3つの角度で撮って並べる。
**昼に回すので短く済ませる。人に聞かないと進めない所に当たったら、その作業は止めて報告に書き、ほかの作業は続ける。**

## 始める前に確かめること(違えば回さずに報告して終わる)

1. Unity エディタが起動していない・night_runner/rec_runner が動いていない
2. /Volumes/KIOXIA がマウントされている。unity_ledger_v1.lock がない
3. ServiceSim の保留が 0

## 1. 録画だけの切り替えを足す

- 録画の引数に、斜めのカメラで撮る切り替えを足す(名前は任せる。例:`-ssRecCam oblique,{方位},{見下ろす角度},{注視点 x,y},{距離},{画角}`)。付けなければ今までどおり真上の正投影で撮る
- 斜めは透視投影。カメラは回の間ずっと動かさない(固定)
- 変えるのは映し方だけ。店・人・ロボットの動き・速さ・物理の設定・記録の中身は変えない(ArticulationBody などの設定にも触れない)
- 影は依頼28 で短くした今の設定のまま。道の線は -ssRecHidePaths と組み合わせられるようにする
- check-in する。録画用の実行ファイルを作り直し、build_info の pending_changes が空であることを確かめる

## 2. ③を3つの角度で短く撮る

回の条件:③(fam_p1)・普通・真ん中の人数・ロボット2台・種7(依頼43 の ③ と同じ回)。今の標準(入口番 入・持ち場 入・待機場所へ戻る 入・すれ違い 入・案B 切)。

- 撮る範囲:ロボットが料理を運んでいる時間を含む店の 5 分だけ(依頼51 の報告では1台目の往復は店の 856 秒から。例:店の 840〜1140 秒)
- 道の線は消す(-ssRecHidePaths)。0.5秒ごと・30コマ/秒・1920×1080
- 角度は3つ(どれも入口側の手前から店の中央を見る。全体がだいたい入るように距離を合わせる)
  - A:見下ろす角度 60°(真上に近い。卓と通路の形が読める)
  - B:見下ろす角度 45°(中くらい)
  - C:見下ろす角度 30°(人の目線に近い。立体感が出る)
- 同じ回を3回撮るのではなく、1回の中で3つのカメラから同時に撮れるならそうしてよい(動きが3本で同じになる)。できなければ3回撮り、それぞれの入店待ち・料理の待ちを報告に書く
- 置き場所:`/Volumes/KIOXIA/r2r2r-data/service_sim/unity/rec_oblique_trial_20261102/`(mp4 3本・各本の店の 1000 秒のコマの png・_frames.csv・README.md)
- 台帳には、今までの録画の回と同じ決まりで書く(追記だけ。先頭の行の md5 を控えと比べる)

## 変えないもの

- 店の回し方・人とロボットの動き・速さ・物理の設定・影の設定
- 台帳の列と今までの行。今までの録画とその動画

## 報告

依頼箱の結果に加えて、claude_code_reports に 20261102_rec_oblique_trial.txt として書く。
- 始める前の確かめ3つ
- 足した切り替えの名前と引数の書き方。cs 番号・build_id
- 3つの角度の実際の値(方位・見下ろす角度・注視点・距離・画角)と、置いた動画と png の場所
- 見えにくかった所(壁や仕切りでロボットや人が隠れる所、手前の物で奥が見えない所など)を角度ごとに
- 台帳の行数の変化と md5
20261102_61_斜めのカメラを足して店3を試し撮りする_20261102_1047.md
# 結果:20261102_61_斜めのカメラを足して店3を試し撮りする

- 状態:完了
- 始めた時刻:2026-11-02 10:47
- 終わった時刻:2026-11-02 11:03(16分)
- 作業フォルダ:/Users/shimazueiichi/Robotics_UX/ServiceSim
- この続きを Claude Code で話すとき:作業フォルダで `claude --resume ee2b6c4f-1d4c-4353-92e3-4ed7d8afc667`

## Claude Code の報告

やったこと
- 始める前の確かめ3つは、どれも問題ありませんでした。
  - Unity エディタは起動しておらず(Unity Hub だけ)、night_runner・rec_runner も動いていませんでした。
  - KIOXIA はマウントされていて、unity_ledger_v1.lock はありませんでした。
  - ServiceSim の保留は 0(cs:55)でした。
- 録画の引数に `-ssRecCam 名前,方位,見下ろす角度,注視点x,注視点y,距離,画角,幅,高さ` を足しました。
  - 斜めは透視投影で、カメラは回の間ずっと動きません。
  - 付けなければ、今までどおり真上の正投影で撮ります。
  - 何本でも付けられ、真上の録画や -ssRecHidePaths と一緒に使えます。
- check-in して cs:56 になりました。録画用の実行ファイル Builds/rec8_oblique56(build_id cs56_20261102_1051)を作り直し、build_info の pending_changes が空であることを確かめました。
- ③(普通・真ん中の人数・2台・種7、今の標準)を1回だけ回し、1回の中で3つのカメラから同時に撮りました。3本とも同じ動きです。
  - 撮った範囲は店の 840〜1140 秒で、道の線は消しています。
  - 起動の引数は ps で見て、正しく付いていることを確かめました。

結果
- 回は最後まで回り、全員が帰りました。601 コマを撮り、3本とも 1920×1080・30コマ/秒・長さ 20.0 秒です。
- 3つの角度の値は次のとおりです。どれも入口側の正面(方位 0°)から店の中央を見ています。距離は、店全体と奥の壁の上が画面の 97% に入るいちばん近い所を計算で決めました。

| 角度 | 見下ろす角度 | 注視点 (x, y) | 距離 | 画角(縦) |
|---|---|---|---|---|
| A | 60° | (12, 8) | 24.6 m | 40° |
| B | 45° | (12, 8) | 25.5 m | 40° |
| C | 30° | (12, 8) | 26.8 m | 40° |

- 見えにくかった所は、角度ごとに次のとおりです。
  - **A(60°)**:ほぼ全部見えます。奥の部屋の塊の向こうだけが見えません。
  - **B(45°)**:手前の外壁で、手前の窓側の席と会計の列が半分ほど隠れます。
  - **C(30°)**:手前の外壁で、店の手前の帯がほぼ隠れます。受け渡し口の前を通るロボットは、頭しか見えない時があります。
- 回の数字:入店待ちは 2.91 分、料理の待ちは 1.96 分、動けなくなったのは 16 回でした。
  - 依頼51 の同じ回は、入店待ち 2.99 分・料理の待ち 1.94 分・動けなくなった 35 回でした。
  - 録画した回は、同じ種でも数字が完全には合いません。
- 台帳は 1621 行から 1622 行になりました(追記1行だけ)。先頭 1621 行の md5 は 478bea4c1313c8cf511f1df329d5bbff で、控えと同じでした。
- 置き場所:`/Volumes/KIOXIA/r2r2r-data/service_sim/unity/rec_oblique_trial_20261102/`(mp4 3本・店の 1000 秒のコマの png 3枚・_frames.csv 3本・README.md)

変えたファイル
- Assets/ServiceSim/Recording/SimTimeRecorder.cs(cs:56)
- 新しく作ったもの
  - Builds/rec8_oblique56
  - KIOXIA の night/20261102_rec_oblique/(rec_runner.py は依頼51 の写しに --rec-from と --oblique を足したもの)
  - rec_oblique_trial_20261102/
  - 台帳の控え archive/unity_ledger_v1_prerec_20261102/
  - 報告 claude_code_reports/20261102_rec_oblique_trial.txt
- 確かめの途中でついでにできたもの(消していません)
  - 試しの実行ファイル Builds/rec8_oblique_pre(本番には使っていない)
  - 映り方を確かめた静止画の回のフォルダ 20261102_recobl_chk_cs55_…(台帳には書かれていない)
  - から回しの記録 night/20261102_rec_oblique_dry

決めてほしいこと
- 3つの角度のどれを使うか。
- 45°・30° で手前の外壁が席や通路を隠すのを、録画のときだけ壁を描かない(または低く見せる)ことで避けるかどうか。見た目の方針なので、今回は入れていません。
- 正面(方位 0°)だけで撮りました。入口の角から斜めに見る向きも試すかどうか。
- ついでにできたもの(Builds/rec8_oblique_pre・確かめの回のフォルダ・から回しの記録)を消してよいか。
20261102_62_大型店の試算の残りをMacで回す.md
---
作業フォルダ: /Users/shimazueiichi/Robotics_UX/ServiceSim
上限時間: 90
---
# 依頼62:図面のある大型店(⑧⑨)の試算を、Mac で後ろから回す(昼・Unity は使わない)

Claude の作業環境でも同じ試算を前から回している(2コアで遅い)。Mac で後ろから回して、あとで Claude が2つを合わせる。
**Unity・ServiceSim のプロジェクトには触れない**(作業フォルダは決まりで ServiceSim にしているだけ)。

## やること

1. フォルダ `~/Library/Mobile Documents/com~apple~CloudDocs/デスクトップ/ADAPT DESIGN/じぶんの/PixelstoMotors/デジタルツイン学習R2R2R/サービスロボット導入シミュレーション/simulation/v2_9_large/` を、`~/simwork_large/` にまるごとコピーする(iCloud の中では回さない)
2. `python3 -m pip install --user simpy==4.1.2`(入っていれば不要)
3. `~/simwork_large/run_large_rev.py` の `Pool(4)` を、Mac のコア数(`sysctl -n hw.ncpu`)から2引いた数に書き替える。ほかは変えない
4. `cd ~/simwork_large && SERVING_SIM_LAYOUTS_LARGE=$HOME/simwork_large/layouts_large python3 run_large_rev.py results_large_mac.json` を、終わるまで前で回す(6,132条件。100条件ごとに results_large_mac.json に途中経過が書かれる)
5. 上限時間に近づいたら止めてよい(途中経過のファイルが残っていれば使える)
6. 最後に `results_large_mac.json` を、上の iCloud のフォルダ `v2_9_large/` にコピーする(上書きでよい)

## 報告
- コア数・Pool の数・回せた条件の数・かかった時間
- results_large_mac.json を置いた場所
20261102_62_大型店の試算の残りをMacで回す_20261102_1224.md
# 結果:20261102_62_大型店の試算の残りをMacで回す

- 状態:完了
- 始めた時刻:2026-11-02 12:24
- 終わった時刻:2026-11-02 12:42(18分)
- 作業フォルダ:/Users/shimazueiichi/Robotics_UX/ServiceSim
- この続きを Claude Code で話すとき:作業フォルダで `claude --resume 97ffc083-4f66-47da-a734-2091072c4d1b`

## Claude Code の報告

**やったこと**
- `v2_9_large/` を `~/simwork_large/` にまるごとコピーしました(iCloud の外で回すため)。
- simpy が入っていなかったので、4.1.2 を入れました。
- `run_large_rev.py` の `Pool(4)` を `Pool(6)` に書き替えました。ほかは変えていません。
- 1回目は依頼どおりのコマンドで回しましたが、試算は1件も進みませんでした。子プロセスを立ち上げる段階でエラーが出続けたためです。
  - 原因:Mac では子プロセスがスクリプトを最初から読み直す方式が既定です。このスクリプトには、その読み直しを防ぐ書き方が入っていません。
  - 対処:止めて、途中のファイルを消しました。スクリプトは書き替えず、子プロセスの作り方だけを「読み直さない方式」に指定する短いコマンドで回し直しました。環境変数と出力ファイル名は依頼どおりです。
- 回し直しは最後まで通り、エラーは出ませんでした。
- できた `results_large_mac.json` を iCloud の `v2_9_large/` にコピーしました。中身が元と同じことも確かめています。

**結果**
- コア数:8
- Pool の数:6
- 回せた条件の数:6,132 / 6,132(全部)
- かかった時間:1,025秒(約17分)
- 置いた場所:`~/Library/Mobile Documents/com~apple~CloudDocs/デスクトップ/ADAPT DESIGN/じぶんの/PixelstoMotors/デジタルツイン学習R2R2R/サービスロボット導入シミュレーション/simulation/v2_9_large/results_large_mac.json`(約3.9MB)
- 手元にも同じものが残っています:`~/simwork_large/results_large_mac.json`

**変えたファイル**
- `~/simwork_large/run_large_rev.py`(`Pool(4)` を `Pool(6)` にしただけ。iCloud 側の元のファイルは変えていません)
- iCloud の `v2_9_large/results_large_mac.json`(新しく置きました)
- Unity・ServiceSim のプロジェクトには触れていません。git の操作もしていません。

**決めてほしいこと**
- `run_large_rev.py` に、子プロセスがスクリプトを読み直しても本体が動かないようにする書き方(`if __name__ == "__main__":`)を足すかどうか。今のままだと、Mac で依頼どおりのコマンドを打つと毎回同じエラーで止まります。今回は範囲の外なので足していません。
20261102_63_斜め60度で店を斜めに向けて撮る.md
---
作業フォルダ: /Users/shimazueiichi/Robotics_UX/ServiceSim
上限時間: 60
---
# 依頼63:60°見下ろしをベースに、店を斜めに向けたカメラで③を撮る(昼・依頼61 の続き)

エイイチと決めたこと:依頼61 の3つの角度のうち、60°見下ろしをベースにする。今は入口側の正面(方位 0°)から真っすぐ見ているので、店が斜めに見える向き(方位をずらす)も見たい。
録画のしくみは依頼61 の `-ssRecCam`(cs:56)をそのまま使う。**Unity のコードは変えない**(引数だけ)。

## 始める前に確かめること(違えば回さずに報告して終わる)
1. 依頼62 が終わっている(試算を回している間は Mac が重いので、終わってから撮る)
2. Unity エディタが起動していない・night_runner/rec_runner が動いていない
3. /Volumes/KIOXIA がマウントされている。unity_ledger_v1.lock がない

## 撮るもの
回は依頼61 と同じ(③・普通・真ん中の人数・ロボット2台・種7・今の標準・店の 840〜1140 秒・道の線なし・1920×1080・30コマ/秒)。1回の中で次の4つのカメラから同時に撮る。

| 名前 | 見下ろす角度 | 方位 | どこから見るか |
|---|---|---|---|
| obl60_l30 | 60° | 入口側の左の角へ30°回す | 左手前から |
| obl60_l45 | 60° | 左へ45°(店の対角線の向き) | 左手前の角から |
| obl60_r30 | 60° | 右へ30° | 右手前から |
| obl60_r45 | 60° | 右へ45° | 右手前の角から |

- 注視点は依頼61 と同じ店の中央(12, 8)。距離は依頼61 と同じ決め方(店全体と奥の壁の上が画面の 97% に入るいちばん近い所)で、向きごとに計算し直す
- 画角は依頼61 と同じ 40°
- 置き場所:`/Volumes/KIOXIA/r2r2r-data/service_sim/unity/rec_oblique_trial_20261102/` に足す(依頼61 のファイルは消さない・上書きしない)。各本の店の 1000 秒のコマの png も
- 台帳は依頼61 と同じ決まりで追記だけ

## 報告
依頼箱の結果に加えて、claude_code_reports に 20261102_rec_oblique_trial2.txt として。
- 4つの向きの実際の値(方位・見下ろす角度・注視点・距離・画角)と、置いた動画と png の場所
- 向きごとに見えにくかった所
- 台帳の行数の変化と md5
20261102_63_斜め60度で店を斜めに向けて撮る_20261102_1242.md
# 結果:20261102_63_斜め60度で店を斜めに向けて撮る

- 状態:完了
- 始めた時刻:2026-11-02 12:42
- 終わった時刻:2026-11-02 12:50(8分)
- 作業フォルダ:/Users/shimazueiichi/Robotics_UX/ServiceSim
- この続きを Claude Code で話すとき:作業フォルダで `claude --resume c63d49ce-c0c6-4189-80d1-bf6259c20306`

## Claude Code の報告

**やったこと**
- 始める前の確かめ3つは、すべて問題ありませんでした。
  - 依頼62 は 12:42 に終わっていました。
  - Unity エディタは起動しておらず、night_runner・rec_runner も動いていませんでした。
  - KIOXIA はマウントされていて、台帳のロックファイルはありませんでした。
- 距離は依頼61 と同じ決め方で、向きごとに計算し直しました。
  - 同じ計算で依頼61 の正面(方位 0°)が 24.6 m に戻ることを確かめてから使いました。
- 回は依頼61 と同じです(③・普通・真ん中の人数・2台・種7・店の 840〜1140 秒・道の線なし)。この回を1回だけ回し、4つのカメラから同時に撮りました。
  - Unity のコードは変えていません。実行ファイルは依頼61 の録画用(cs:56)をそのまま使いました。
  - 起動の引数は、実行中のプロセスで見て確かめました。

**結果**
- 回は最後まで回り、全員が帰りました(実時間 3.2 分)。4本とも 1920×1080・30コマ/秒・601コマ・20.0 秒です。
- 4つの向きの値です。注視点はどれも店の中央 (12, 8)、見下ろす角度 60°、画角は縦 40° です。方位は、プラスでカメラが左手前に、マイナスで右手前に来ます。

| 名前 | 方位 | 距離 | カメラの位置(x, y, 高さ m) |
|---|---|---|---|
| obl60_l30 | +30° | 39.4 m | (2.2, −9.1, 34.1) |
| obl60_l45 | +45° | 43.1 m | (−3.2, −7.2, 37.3) |
| obl60_r30 | −30° | 39.4 m | (21.9, −9.1, 34.1) |
| obl60_r45 | −45° | 43.1 m | (27.2, −7.2, 37.3) |

- 見えにくかった所
  - **4本とも**:店を斜めに入れるので、正面の 1.6〜1.75 倍遠くなります。店は正面の約 0.6 倍に小さく映り、画面の隅に背景が多く残ります。奥の部屋の塊の向こう側は見えません。
  - **左の2本(l30・l45)**:手前の外壁が、手前の長椅子の席の足元と会計の前に少しかぶります。左上のトイレの中は見えません。
  - **右の2本(r30・r45)**:奥の部屋の塊の左の面に沿った通りが、塊の陰になります。1000 秒のコマでは、そこにいる人が半分隠れていました。入口と会計のあたりは細く押しつぶされて映り、45° のほうがより細くなります。
- 回の数字は、入店待ち 2.85 分・料理の待ち 2.15 分・会計待ち 10.00 分・動けなくなった 15 回でした。依頼61 の同じ回とは少し違います。
- 台帳は 1622 行から 1623 行になりました(追記1行だけ)。
  - 先頭 1622 行の md5 は a5daaa0dd3b9af2144da5b493c6544ac で、控えと同じでした。
  - 終わったあとの全体の md5 は 5a8e1733ee9868b9aac845d745f5e238 です。
- 置き場所:`/Volumes/KIOXIA/r2r2r-data/service_sim/unity/rec_oblique_trial_20261102/`
  - 動画4本:`20261102_rec_oblique2_…_obl60_{l30,l45,r30,r45}.mp4`
  - 店の 1000 秒のコマ4枚:`rec_oblique2_obl60_{l30,l45,r30,r45}_t1000.png`
  - ほかに、コマ番号と店の時刻の表4本と説明(README_trial2.md)を置きました。
  - 依頼61 のファイルは消しておらず、上書きもしていません。

**変えたファイル**
- 新しく作ったもの(どれも KIOXIA の上)
  - 上の置き場所への追加:動画4本・png 4枚・コマ番号と店の時刻の表4本・README_trial2.md
  - 回のフォルダ `20261102_rec_oblique2_cs56_…`
  - 回の記録 `night/20261102_rec_oblique2/`:rec_runner.py は依頼61 の写しで、カメラの並びだけを4本に差し替えました。
  - 台帳の控え `archive/unity_ledger_v1_prerec2_20261102/`
  - から回しの記録 `night/20261102_rec_oblique2_dry/`
- 台帳:1行を追記しただけです。
- 報告:claude_code_reports/20261102_rec_oblique_trial2.txt
- Unity のコードと git には触れていません。

**決めてほしいこと**
- 4つの向きのどれを使うか。
- 今の決め方(97% に入るいちばん近い所)だと、斜めの向きでは店が正面の約 0.6 倍に小さく映ります。このまま使うか、斜めのときは決め方を変えるか(例:画角を狭める、店の端が少し切れてもよいとする)。数値の決め方に当たるので、今回は変えていません。
- から回しの記録(`night/20261102_rec_oblique2_dry/`)を消してよいか。
20261102_64_斜め左30右30の引きと寄りを撮る.md
---
作業フォルダ: /Users/shimazueiichi/Robotics_UX/ServiceSim
上限時間: 60
---
# 依頼64:60°見下ろし・左30°/右30°を基本に、「引き」と「寄り」のカメラで③を撮る(昼・依頼63 の続き)

エイイチと決めたこと:斜めのカメラは「60°見下ろし・左へ30°」と「60°見下ろし・右へ30°」の2つを基本にし、組み合わせて使う。全体を見せたいときは引き、部分にフォーカスしたいときは寄りにする。
今回は、その組み合わせの素材を1回の回でまとめて撮る。録画のしくみは依頼61 の `-ssRecCam`(cs:56)をそのまま使い、**Unity のコードは変えない**(引数だけ)。

## 始める前に確かめること(違えば回さずに報告して終わる)
1. Unity エディタが起動していない・night_runner/rec_runner が動いていない
2. /Volumes/KIOXIA がマウントされている。unity_ledger_v1.lock がない

## 撮るもの
回は依頼63 と同じ(③・普通・真ん中の人数・ロボット2台・種7・今の標準・店の 840〜1140 秒・道の線なし・1920×1080・30コマ/秒・画角 40°)。1回の中で次の8つのカメラから同時に撮る。見下ろす角度はすべて 60°。方位は依頼63 と同じ向き(左30°=+30°、右30°=−30°)。

| 名前 | 方位 | 注視点 (x, y) | 画面に入れる範囲 | 何を見せるか |
|---|---|---|---|---|
| wide_l30 | 左30° | (12, 8) | 店全体(依頼63 と同じ距離 39.4 m) | 引き:全体 |
| wide_r30 | 右30° | (12, 8) | 店全体(同 39.4 m) | 引き:全体 |
| dish_l30 | 左30° | (16.0, 5.5) | 横 9 m くらい | 寄り:受け渡し口とロボットの待機場所 |
| dish_r30 | 右30° | (16.0, 5.5) | 横 9 m くらい | 同 |
| door_l30 | 左30° | (3.0, 2.5) | 横 8 m くらい | 寄り:入口・レジ・待合 |
| door_r30 | 右30° | (3.0, 2.5) | 横 8 m くらい | 同 |
| aisle_l30 | 左30° | (7.5, 9.0) | 横 12 m くらい | 寄り:島の間の通路 |
| aisle_r30 | 右30° | (7.5, 9.0) | 横 12 m くらい | 同 |

- 寄りの距離は「注視点を中心に、その横幅が画面の横いっぱいに入る距離」で計算して決める(壁の厚みや高さで多少はみ出してよい)。実際の距離を報告に書く
- 寄りで手前の外壁が見せたい所を大きく隠すときは、その向きだけ注視点を奥へ(y を +1〜2 m)ずらしてよい。ずらしたら報告に書く
- 置き場所:`/Volumes/KIOXIA/r2r2r-data/service_sim/unity/rec_oblique_trial_20261102/` に足す(前のファイルは消さない・上書きしない)。各本の店の 1000 秒のコマの png も
- 台帳は依頼61 と同じ決まりで追記だけ

## もう1つ
8つのカメラの値(名前・見下ろす角度・方位・注視点・距離・画角)を、あとで別の回・別の店でも同じ指定で撮れるように、`/Volumes/KIOXIA/r2r2r-data/service_sim/unity/rec_oblique_trial_20261102/camera_presets_v1.json` に書き出す(店ごとに変わる注視点は ③ の値として書き、「③の値」と分かるようにする)。

## 報告
依頼箱の結果に加えて、claude_code_reports に 20261102_rec_oblique_trial3.txt として。
- 8つの実際の値と、置いた動画・png・camera_presets_v1.json の場所
- 寄りで見せたい所が隠れたかどうか(向きごとに)
- 台帳の行数の変化と md5
20261102_64_斜め左30右30の引きと寄りを撮る_20261102_1259.md
# 結果:20261102_64_斜め左30右30の引きと寄りを撮る

- 状態:完了
- 始めた時刻:2026-11-02 12:59
- 終わった時刻:2026-11-02 13:08(10分)
- 作業フォルダ:/Users/shimazueiichi/Robotics_UX/ServiceSim
- この続きを Claude Code で話すとき:作業フォルダで `claude --resume de06d52b-68b6-48e6-b655-badea497812b`

## Claude Code の報告

**やったこと**
- 始める前の確かめは2つとも問題なしでした。Unity エディタは起動しておらず(Unity Hub だけ)、night_runner と rec_runner も動いていませんでした。KIOXIA はマウントされていて、unity_ledger_v1.lock はありませんでした。
- 依頼63 の rec_runner.py を写して、カメラの並びだけを8つに差し替えました。Unity のコードは変えず、引数だけです。台帳の控えを取り、から回しで引数を確かめてから、③・普通・真ん中の人数・2台・種7 を1回だけ回しました。1回の中で8つのカメラから同時に撮っています。
- 寄りの距離は「横幅 W が画面の横いっぱいに入る距離」で計算しました。距離 = (W/2) ÷ tan(横の画角の半分) で、横の画角は約 65.8° です。答えを 0.1 m 刻みに丸めています。
- 寄りの映像で見せたい所が隠れていないかは、2通りで確かめました。1つは、見せたい点が画面のどこに映るかをカメラの値から計算する方法です。もう1つは、1000 秒のコマを目で見る方法です(dish は 37.5 秒おきの9コマも見ました)。

**結果**
- 回は completed で、全員が帰りました。8本とも 1920×1080・30コマ/秒・601コマ・20.0 秒で、実時間は 3.9 分でした。
- 8つのカメラの値(見下ろす角度はすべて 60°、縦の画角はすべて 40°)

| 名前 | 方位 | 注視点 | 横幅 | 距離 |
|---|---|---|---|---|
| wide_l30 / wide_r30 | +30° / −30° | (12, 8) | 店全体 | 39.4 m |
| dish_l30 / dish_r30 | +30° / −30° | (16.0, 5.5) | 9 m | 7.0 m |
| door_l30 / door_r30 | +30° / −30° | (3.0, 2.5) | 8 m | 6.2 m |
| aisle_l30 / aisle_r30 | +30° / −30° | (7.5, 9.0) | 12 m | 9.3 m |

- 注視点を奥へずらしたカメラはありません。寄りの6本とも、手前の外壁が見せたい所を大きく隠すことはありませんでした。向きごとの見え方は次のとおりです。
  - dish の左右:受け渡し口と待機場所が両方とも隠れずに映りました。待機場所にいるロボットも見えます。
  - door_r30:入口・会計の列・レジ・待合がすべて映りました。
  - door_l30:**入口が映りません。** 壁に隠れたのではなく、入口が画面の下の端のすぐ外(約 55 画素外)に出ています。注視点を奥へずらすと入口はさらに外へ出るので、ずらしていません。また、レジの台の向こうにいる店員は下半分が台に隠れます。
  - aisle の左右:通路の真ん中あたりが映りました。通路の両端は画面の外です。背の高い長椅子の背が、通路の縁に少しかぶります。
- 台帳は 1623 行から 1624 行になりました(1行の追記だけです)。
  - 回す前の md5:5a8e1733ee9868b9aac845d745f5e238
  - 回した後の md5:552be4b07c976265c5777bbe5ce210bb
  - 回した後の先頭 1623 行の md5 は、控えと同じでした。
  - 控えの置き場所:archive/unity_ledger_v1_prerec3_20261102/
- 回の数字は、会計待ち 9.01 分、動けなくなった回数 30 回でした。依頼63 の同じ回は 10.00 分と 15 回で、録画の回は同じ種でも数字が完全には合いません。

**変えたファイル**(どれも新しく作っただけで、前のファイルは消しても上書きしてもいません)
- `/Volumes/KIOXIA/r2r2r-data/service_sim/unity/rec_oblique_trial_20261102/` に足したもの
  - 動画8本と、コマ番号と店の時刻の表8本
  - 店の 1000 秒のコマの png 8枚(rec_oblique3_*_t1000.png)
  - camera_presets_v1.json:注視点・距離・カメラの位置・そのまま渡せる引数の値には「_fam_p1」を付けて、③の値と分かるようにしました。
  - README_trial3.md
- 回の記録:`night/20261102_rec_oblique3/`(rec_runner.py・queue.json・ps_args.txt・logs など)
- から回しの記録:`night/20261102_rec_oblique3_dry/`
- 回の元の動画:`20261102_rec_oblique3_cs56_fam_p1_r2_s7_passon_sbret_ek_post/`
- 台帳:1行の追記と、控えのフォルダ
- 報告:claude_code_reports/20261102_rec_oblique_trial3.txt

**決めてほしいこと**
- door_l30 で入口が画面に入らない件を直すかどうか。直す方法は、横幅を広げるか、注視点を手前へずらすかです。計算では、横幅を 9 m(距離 7.0 m)にしても入口の真ん中がやっと入るだけで、入口の左の端はまだ外に出ます。数値の決め方に当たるので、変えていません。
- から回しの記録(night/20261102_rec_oblique3_dry/)を消してよいか。
20261102_65_斜め左30右30の中くらいの寄りを撮る.md
---
作業フォルダ: /Users/shimazueiichi/Robotics_UX/ServiceSim
上限時間: 60
---
# 依頼65:60°見下ろし・左30°/右30°の「中くらいの寄り」で③を撮る(昼・依頼64 の続き)

エイイチの判断:依頼64 の寄り(横幅 8〜12 m)は寄りすぎて、何が映っているか分からない。部分にフォーカスしつつ、まわりの流れも見える「中くらいの寄り」を探す。
引き(wide_l30・wide_r30)は依頼64 のままでよいので撮らない。録画のしくみは依頼61 の `-ssRecCam`(cs:56)をそのまま使い、**Unity のコードは変えない**(引数だけ)。

## 始める前に確かめること(違えば回さずに報告して終わる)
1. Unity エディタが起動していない・night_runner/rec_runner が動いていない
2. /Volumes/KIOXIA がマウントされている。unity_ledger_v1.lock がない

## 撮るもの
回は依頼64 と同じ(③・普通・真ん中の人数・ロボット2台・種7・今の標準・店の 840〜1140 秒・道の線なし・1920×1080・30コマ/秒・画角 40°・見下ろす角度 60°)。1回の中で次の8つのカメラから同時に撮る。横幅の決め方(注視点を中心に、その横幅が画面の横いっぱいに入る距離)は依頼64 と同じ。

| 名前 | 方位 | 注視点 (x, y) | 横幅 | 見せるもの |
|---|---|---|---|---|
| dish16_l30 | 左30° | (15.5, 5.0) | 16 m | 受け渡し口・待機場所・その前の通路・ドリンクバー |
| dish16_r30 | 右30° | (15.5, 5.0) | 16 m | 同 |
| dish20_l30 | 左30° | (15.5, 5.0) | 20 m | 同(もう少し引き) |
| dish20_r30 | 右30° | (15.5, 5.0) | 20 m | 同 |
| aisle16_l30 | 左30° | (7.5, 8.0) | 16 m | 島の間の通路(両端の出入りまで) |
| aisle16_r30 | 右30° | (7.5, 8.0) | 16 m | 同 |
| door14_r30 | 右30° | (3.5, 3.0) | 14 m | 入口・レジ・会計の列・待合と、その先の通路 |
| door18_r30 | 右30° | (3.5, 3.0) | 18 m | 同(もう少し引き) |

- 店の外(背景)が画面の3分の1を超えるときは、その向きだけ注視点を店の中へ(入口側なら y を +1〜2 m、x を +1〜2 m)ずらしてよい。ずらしたら報告に書く
- 置き場所:`/Volumes/KIOXIA/r2r2r-data/service_sim/unity/rec_oblique_trial_20261102/` に足す(前のファイルは消さない・上書きしない)。各本の店の 1000 秒のコマの png も
- `camera_presets_v1.json` はそのまま残し、8つを足した `camera_presets_v2.json` を作る(v1 の引き2つも入れる)
- 台帳は依頼61 と同じ決まりで追記だけ

## 報告
依頼箱の結果に加えて、claude_code_reports に 20261102_rec_oblique_trial4.txt として。
- 8つの実際の値と、置いた動画・png・camera_presets_v2.json の場所
- 向きごとに、見せたいもの(受け渡し口・待機中のロボット・通路の両端・入口・会計の列)が映っているか
- 台帳の行数の変化と md5
20261102_65_斜め左30右30の中くらいの寄りを撮る_20261102_1317.md
# 結果:20261102_65_斜め左30右30の中くらいの寄りを撮る

- 状態:完了
- 始めた時刻:2026-11-02 13:17
- 終わった時刻:2026-11-02 13:28(11分)
- 作業フォルダ:/Users/shimazueiichi/Robotics_UX/ServiceSim
- この続きを Claude Code で話すとき:作業フォルダで `claude --resume 87decd04-85af-431e-b73d-36b8db4cf610`

## Claude Code の報告

やったこと
- 始める前の確かめは2つとも合格でした。Unity エディタは起動しておらず(Unity Hub だけ)、night_runner と rec_runner も動いていませんでした。KIOXIA はマウントされていて、unity_ledger_v1.lock はありませんでした。
- ③・普通・真ん中の人数・ロボット2台・種7 を1回だけ回し、8つのカメラで同時に撮りました。録画用の実行ファイルは依頼64 と同じ rec8_oblique56(cs:56)で、Unity のコードは変えていません(引数だけ)。
- 店の外(背景)が画面の3分の1を超えたのは door18_r30 だけでした。依頼の注視点 (3.5, 3.0) のままだと、外壁で隠れる所を除いた計算で店の外が 33.4% になるため、決まりどおり x・y を +1 m ずらして (4.5, 4.0) にしました。撮ったあとの画では 23.6% です。ずらす前の向きは撮っていないので、33.4% は計算だけの値です。この計算は、撮った5本の画と小数第1位まで合うことを確かめました。

結果
- 回は最後まで終わりました(completed・実時間 4.5 分)。8本とも 1920×1080・30コマ/秒・601コマ・20.0秒で、店の 840〜1140 秒を道の線なしで撮っています。
- 距離は、横 14 m → 10.8 m、16 m → 12.4 m、18 m → 13.9 m、20 m → 15.5 m です。

| 名前 | 注視点 | 距離 | 店の外の割合(画) |
|---|---|---|---|
| dish16_l30 | (15.5, 5.0) | 12.4 m | 4.8% |
| dish16_r30 | (15.5, 5.0) | 12.4 m | 4.8% |
| dish20_l30 | (15.5, 5.0) | 15.5 m | 12.4% |
| dish20_r30 | (15.5, 5.0) | 15.5 m | 10.7% |
| aisle16_l30 | (7.5, 8.0) | 12.4 m | 0.0% |
| aisle16_r30 | (7.5, 8.0) | 12.4 m | 0.2% |
| door14_r30 | (3.5, 3.0) | 10.8 m | 21.8% |
| door18_r30 | (4.5, 4.0)(ずらした) | 13.9 m | 23.6% |

- 見せたいものが映っているか(1000 秒のコマと、ロボット2台が待機場所にいる 845 秒のコマで見ました)
  - dish の4本:受け渡し口・待機中のロボット2台・その前の通路・ドリンクバーが、4本ともすべて映っています。右30°は調理場の箱が画面の右上を大きく占め、持ち場のスタッフは1人しか見えません。
  - aisle16 の2本:島の間の細い通路の床は、ほぼ両端まで入ります。ただ、通路の外の出入りの点(端から 0.8 m)は、ところどころ画面の端から 1〜35 画素外に出ます。いちばん入口側の通路(A01)は、左30°では手前の端が画面の外です。
  - door の2本:入口・レジ・レジ内の店員・会計の列の場所・待合・その先の通路が入ります。ただし 840〜1140 秒には会計がひとつもないため、会計の列は空のまま映っています。
- 台帳は 1624 行から 1625 行になりました(追記1行だけ)。
  - 始める前の md5:552be4b07c976265c5777bbe5ce210bb
  - 終わったあとの md5:7e2a6ad58958af011cca8a2b0e4c1275
  - 先頭 1624 行の md5 は始める前と同じで、列も変えていません。

変えたファイル(どれも足しただけで、消したものも上書きしたものもありません)
- `/Volumes/KIOXIA/r2r2r-data/service_sim/unity/rec_oblique_trial_20261102/` に足したもの
  - 動画8本:20261102_rec_oblique4_*.mp4
  - コマ番号と店の時刻8本:*_frames.csv
  - 1000 秒のコマの png 8枚:rec_oblique4_*_t1000.png
  - README_trial4.md
  - camera_presets_v2.json:v1 の引き2つと、今回の8つを入れました。camera_presets_v1.json はそのままです。
- 回の出力:`20261102_rec_oblique4_cs56_fam_p1_r2_s7_passon_sbret_ek_post/`
- 回の記録:`night/20261102_rec_oblique4/`、から回しの記録:`night/20261102_rec_oblique4_dry/`
- 台帳:1行の追記だけ。始める前の控えは `archive/unity_ledger_v1_prerec4_20261102/` にあります。
- 報告:claude_code_reports/20261102_rec_oblique_trial4.txt
- プロジェクト(git)のファイルは変えていません。

決めてほしいこと
- door18_r30 の注視点:33.4% は3分の1を 0.1 ポイント超えただけです。依頼どおりの (3.5, 3.0) に戻すかどうか。
- 会計の列に人が並ぶところを見せたいなら、撮る時間を、最初の会計が始まる 2878 秒より後にするかどうか。
- から回しの記録(night/20261102_rec_oblique4_dry/)を消してよいか。
20261102_66_問題に寄る動画の素材を撮る.md
---
作業フォルダ: /Users/shimazueiichi/Robotics_UX/ServiceSim
上限時間: 120
---
# 依頼66:斜め左30°・右30°の引きを高解像度で回の最後まで撮り、カメラの行列を書き出す(問題に寄る動画の素材)

エイイチと決めたこと:カメラの目的を分ける。
- **引き**:全体の流れを見る(60°見下ろし・左30°/右30°の店全体)
- **寄り**:問題が起きている所を見る(決まった場所ではなく、ロボットが動けなくなった・長く止まった所と時刻に寄る)

問題がどこでいつ起きるかは回してみないと分からず、録画すると同じ種でも数字が少し変わる。そこで、**1回の回で引きを高解像度で撮り、その回の stops.csv などから問題の場所と時刻を拾い、Claude が引きの映像から切り出して寄りを作る**。
今回は Unity 側で、その素材(高解像度の引き2本と、画面の点と店の座標を対応させるためのカメラの行列)を作る。録画のしくみは依頼61 の `-ssRecCam`(cs:56)。**シミュレーションの動きのコードは変えない**。

## 始める前に確かめること(違えば回さずに報告して終わる)
1. 依頼65 が終わっている
2. Unity エディタが起動していない・night_runner/rec_runner が動いていない
3. /Volumes/KIOXIA がマウントされている。unity_ledger_v1.lock がない

## 1. カメラの行列を書き出す(録画だけの追加)
- `-ssRecCam` で撮るカメラごとに、カメラの位置・向き・ビュー行列(worldToCameraMatrix)・射影行列(projectionMatrix)・画面の幅と高さを、録画のフォルダに `{名前}_camera.json` として書き出す(回の最初に1回でよい。カメラは動かないため)
- 店の座標 (x, 床の高さ0, y) から画面の画素 (u, v) への変換を、json の中に式か短い説明で書く(Unity の座標は x→X、y→Z)。確かめとして、受け渡し口の前の点 (15.3, 5.95) と待機場所の真ん中の点を変換し、1000 秒のコマの png の上に赤い点を打った確かめの画像を作る(点が床のその場所に来ていること)
- この追加は録画のときだけ効くこと。check-in し、録画用の実行ファイルを作り直す

## 2. ③を回の最後まで撮る
- 回:③(fam_p1)・普通・真ん中の人数・ロボット2台・種7・今の標準・道の線なし
- カメラ:wide_l30 と wide_r30(camera_presets_v1.json の値)を **3840×2160**・0.5秒ごと・30コマ/秒で、**回の最初から全員が帰るまで**
- 置き場所:`/Volumes/KIOXIA/r2r2r-data/service_sim/unity/rec_focus_trial_20261102/`(mp4 2本・_frames.csv 2本・_camera.json 2本・確かめの画像・README.md)。回のフォルダ(stops.csv・people_jams.csv・give_ups.csv・robot_track.csv など)は今までどおり
- 台帳は依頼61 と同じ決まりで追記だけ

## 報告
依頼箱の結果に加えて、claude_code_reports に 20261102_rec_focus_trial.txt として。
- 足したものと cs 番号・build_id
- 確かめの画像で、赤い点が床の正しい場所に来たか
- 動画の長さ・大きさ・回のフォルダの場所
- この回の stops.csv で、30秒以上止まった件数と、いちばん長く続いた止まりの場所と時刻(上位5件)
- 台帳の行数の変化と md5
20261102_66_問題に寄る動画の素材を撮る_20261102_1329.md
# 結果:20261102_66_問題に寄る動画の素材を撮る

- 状態:完了
- 始めた時刻:2026-11-02 13:29
- 終わった時刻:2026-11-02 14:17(48分)
- 作業フォルダ:/Users/shimazueiichi/Robotics_UX/ServiceSim
- この続きを Claude Code で話すとき:作業フォルダで `claude --resume cad265f2-8b3b-48d7-a905-34bef893d850`
20261102_67_大型店8と9を建てて確かめる.md
---
作業フォルダ: /Users/shimazueiichi/Robotics_UX/ServiceSim
上限時間: 180
---
# 依頼67:大型店⑧(large_p6・受け渡し口が奥の真ん中)と⑨(large_p7・厨房が右・入口が角)を Unity に建て、1回ずつ回して確かめる

エイイチと決めたこと(2026-11-02):大型店は郊外のゆったり型・最大70卓。⑧⑨をサイトの試算に入れて公開した(p2m-site commit 26193f9 まで)。次は Unity でも回す。今夜はこの2店を含めて「問題に寄る動画」の素材を撮る予定なので、まず建てて確かめる。
**エイイチは昼の作業中。人に聞かないと進めない所に当たったら、その作業は止めて報告に書き、ほかの作業は続ける。**

サイト(正)で済ませたこと
- 店の形:`public/sim/layouts/large/`(版 large-f4f8ad343efe)。Unity 用の細かい形と地図は `public/sim/layouts/large/unity/` の `p6_large_center.json`・`p6_large_center_map.json`・`p7_large_b.json`・`p7_large_b_map.json`。作り方の規則は今の6店と同じ(famires_v3)
- どちらも 34m×22m・70卓・312席・ロボットの待機場所6台分・レジ2つ(同じレジ内を挟んで縦に2つ)・客用トイレ2か所・ドリンクバー2つ。卓は 4人ボックス・6人ボックスだけ(新しい部品はない)
- params(`public/sim/serving-robot-params.json`):stores に large_p6・large_p7 を足し、unity_conditions を 90 → 120 件にした(90〜119番。店ごとに 普通・空いている・混んでいる・少ない・多い × 0・1・2台)。前の90件・common・unity_rules は同じ。meta に `layout_generation_large`(large-f4f8ad343efe)と `layout_dirs` を足した
- Unity の条件はレジ1つ(今の店と同じ。レジ内の店員は1人)。店の形にはレジが2つあるが、会計に使うのは1つ目(下の方)だけでよい。2つ目は置くだけ
- スタッフの真ん中は6人・来客は普通 70組/時(空いている52・混んでいる88)

## 始める前に確かめること(違えば手を止めて報告)
1. Unity エディタが起動していない・night_runner/rec_runner が動いていない
2. /Volumes/KIOXIA がマウントされている。unity_ledger_v1.lock がない。台帳を archive/unity_ledger_v1_pre_largecheck_20261102/ に退避し、行数と md5 を控える
3. ServiceSim の保留が 0
4. https://pixelstomotors.com/sim/serving-robot-params.json の unity_conditions が120件・meta.layout_generation_large が large-f4f8ad343efe(違えば数分おきに取り直す。30分たっても違えば報告して終わる)

## やること
1. params と⑧⑨の店の形(上の4ファイル)を、今までと同じやり方でプロジェクトに写す(手で値を写さない)。今の6店の写しと params の前の90件が変わっていないことを確かめる
2. ⑧⑨を今までの店と同じコード・同じ規則で建てる(地図の上で自分で道を引く動き方・すれ違い入・待機場所へ戻る 入・案B 切・入口番 入・持ち場 入・店員優先のよけ方・逃がし弁・モニター、すべて今の標準のまま)
   - 店の名前の付け方(fam_ で始まる前提など)や、店の形のフォルダが1つだという前提がコードにあれば、`large_` と `layouts/large/` も読めるように広げてよい。⑧⑨のためだけの手直しはしない
   - レジが2つある・トイレが2つある・ドリンクバーが2つある・待機場所が6台分あることで建てられない所があれば、Unity 側で形を直さず「決めてほしいこと」に書く(直すならサイトが先)
   - スタッフの持ち場(StaffPost)は今の規則で置かれているか確かめる(6人なので数が足りないなら書く)
3. make_queue.py で `--stores large_p6,large_p7` が使えることを確かめる。**指定しないときは今までどおり**
4. check-in して、画面なしの実行ファイルと録画用の実行ファイル(-ssRecCam と依頼66 のカメラの行列の書き出しがあるもの)を作り直す(保留 0)
5. 確かめの6回:⑧⑨ × ロボット0・1・2台 × 種0、普通・真ん中の人数(6人・70組/時)・レジ1つ・今の標準。ラベル `largecheck`。同時に回す本数は今のまま
   - 台帳は6行の追記だけ。先頭の行の md5 が退避と同じか確かめる
6. make_queue の dry-run で、何も指定しないとき今までどおりであることを確かめる(台帳に書かない)
7. 作業フォルダに queue の一時ファイルを残さない

## 変えないもの
- 店の回し方・人とロボットの動き・速さ・Stiffness などの物理の設定・同時に回す本数
- 台帳の列と今までの行。今までの night/ と出力の記録
- 本番の夜は回さない(今夜の録画は別の依頼で出す)

## 報告
依頼箱の結果に加えて、claude_code_reports に 20261102_large_build_check.txt として。
- 始める前の確かめ4つ
- 入れた cs 番号・build_id(画面なし・録画用)と保留の有無・変えたファイル(読み方を広げたなら何をどう)
- ⑧⑨を建てて分かったこと(卓70・座る位置・止まる位置・待機場所6台・レジ・スタッフの待つ点と持ち場・並ぶ点(レジとドリンクバー2つ)・トイレ2つの入口が置けたか、置けなかった所)
- 6回それぞれ:最後まで回ったか・全員帰ったか・実時間・入れた組の数・入店待ち・そのうち席は空いているのに待った時間・料理の待ち・会計待ち・ロボットが運んだ皿の割合・往復の数・30秒以上の止まり(1往復あたり)・動けなくなった(60秒)・卓を空けた・瞬間移動・打ち切り。params の site_result と並べる(差の理由の調べはしなくてよい)
- 2台の回の30秒以上の止まりの場所(多い所の上位3つ・座標と理由)
20261102_67_大型店8と9を建てて確かめる_20261102_1430.md
# 結果:20261102_67_大型店8と9を建てて確かめる

- 状態:完了
- 始めた時刻:2026-11-02 14:30
- 終わった時刻:2026-11-02 14:55(25分)
- 作業フォルダ:/Users/shimazueiichi/Robotics_UX/ServiceSim
- この続きを Claude Code で話すとき:作業フォルダで `claude --resume 353aaf8a-ad7e-4597-9112-7b510388b355`
20261102_70_大型店8と9を直した店の形で建て直して確かめる.md
---
作業フォルダ: /Users/shimazueiichi/Robotics_UX/ServiceSim
上限時間: 90
---
# 依頼70:大型店⑧⑨を、直した店の形で建て直して確かめる(依頼67 の続き)

依頼67 の「決めてほしいこと」1・2 をサイト(正)で直した(p2m-site commit cfae340)。
- トイレの入口の点:それぞれのトイレの部屋に接する入口から取るようにした。⑧ (3.6, 20.6)・(30.4, 20.6)、⑨ (3.6, 20.6)・(20.4, 20.6)
- 会計に立つ点と並ぶ点:1つ目のレジだけに置くようにした(2つ目のレジは部屋として建てるだけ。Unity はレジ1つの条件なので)
- 店の形の版:large-f4f8ad343efe → **large-291ae2e65898**(卓・距離・止まる位置・地図の中身は同じ。版の番号と上の点だけが変わった)。params の meta.layout_generation_large も同じ版にした(ほかの値は変えていない)
- 今の6店の店の形は変えていない(版 9b8dae7ebf8c のまま)
**エイイチは起きている。人に聞かないと進めない所に当たったら、その作業は止めて報告に書き、ほかの作業は続ける。**

## 始める前に確かめること(違えば手を止めて報告)
1. Unity エディタ・night_runner/rec_runner が動いていない。KIOXIA がマウントされ、unity_ledger_v1.lock がない。台帳を archive/unity_ledger_v1_pre_largecheck2_20261102/ に退避し、行数と md5 を控える
2. ServiceSim の保留が 0
3. https://pixelstomotors.com/sim/serving-robot-params.json の meta.layout_generation_large が large-291ae2e65898(違えば数分おきに取り直す。30分たっても違えば報告して終わる)

## やること
1. params と⑧⑨の店の形(public/sim/layouts/large/ の summary.json と unity/ の4ファイル)を依頼67 と同じやり方で写し直す。今の6店の写しが変わっていないことを確かめる
2. ⑧⑨を建て直す(コードの変更は要らないはず。要るなら、店に関係なく使える形でだけ直す)。トイレの入口の点が2つ別々・レジの会計に立つ点と並ぶ点が1つ目のレジだけになったことを確かめる
3. check-in して、画面なしと録画用(rec10_large58 と同じ中身)の実行ファイルを作り直す(保留 0)
4. 確かめの6回を依頼67 と同じ条件で回す(⑧⑨ × 0・1・2台 × 種0・普通・6人・70組/時・レジ1つ・今の標準)。ラベル `largecheck2`
5. 依頼67 の「決めてほしいこと」4・5 の原因を**調べるだけ**(直さない):
   - 瞬間移動(依頼67 で 79〜168 回):だれ(客・スタッフ)が・どこで・どんなとき(トイレ・ドリンクバー・レジ・席に着く・帰る など)に起きたか、多い順に。③(fam_p1)の同じ条件の回と数を比べる
   - 入れた組が112組で試算(約138組)より少ない・会計待ちが21〜27分:入店待ちの列・会計の列のどこで詰まっているか(レジ1つに対して70組/時は多すぎるのか、ほかの理由か)
   - ⑧のつながっていない床の面(ロボット用 82 m²・人用 243 m²)と、細い通路の幅の確かめで 0 m と出る件:その面と通路の場所(座標)。サイトの計算(2.5cm のマス目)では、⑧の人の床でつながっていないのは左下と右下の角の 1.2 m² ずつだけだった

## 変えないもの
- 店の回し方・人とロボットの動き・速さ・物理の設定・同時に回す本数。台帳の列と今までの行
- 本番の夜は回さない(今夜の録画は依頼71 で出す)

## 報告
依頼箱の結果に加えて、claude_code_reports に 20261102_large_build_check2.txt として。
- 確かめの3つ・cs 番号と build_id
- トイレの入口2つ・レジの点が直ったか
- 6回の数字(依頼67 と同じ表)と、依頼67 との差
- 上の5の調べた結果(直す案があれば、サイト側か Unity 側かを分けて書く)
- 最後に一行で:「⑧⑨を今夜の録画(依頼71)に入れてよいか」の判断の材料(瞬間移動が1回あたり30回より少ないか、全員帰ったか)
20261102_70_大型店8と9を直した店の形で建て直して確かめる_20261102_2020.md
# 結果:20261102_70_大型店8と9を直した店の形で建て直して確かめる

- 状態:完了
- 始めた時刻:2026-11-02 20:20
- 終わった時刻:2026-11-02 20:38(18分)
- 作業フォルダ:/Users/shimazueiichi/Robotics_UX/ServiceSim
- この続きを Claude Code で話すとき:作業フォルダで `claude --resume a86a4330-ba99-4b71-ab4a-d7e8e81a1f4f`
20261102_71_夜_問題に寄る動画の素材を店ごとに撮って動画にする.md
---
作業フォルダ: /Users/shimazueiichi/Robotics_UX/ServiceSim
上限時間: 600
---
# 依頼71(夜):店ごとに、4K の引き(左30°・右30°)を回の最後まで撮り、問題に寄る動画を作る

エイイチと決めたこと(2026-11-02):カメラの目的を分ける。**引き=全体の流れを見る/寄り=問題が起きている所を見る**。寄りは、1回の回で撮った4Kの引きから、その回の stops.csv で拾った問題の場所と時刻を切り出して作る(依頼66 の作り方。③はもうできている:rec_focus_trial_20261102/)。
できた動画は、明日 /series8 の試算の近くに「この店で起きる問題」として、試算で選んだ店に連動して載せる予定。
**エイイチは寝ている。人に聞かないと進めない所に当たったら、その回は止めて報告に書き、ほかの回は続ける。時刻で止めず、並べた回が全部終わるまで回す。**

## 始める前に確かめること(違えば回さずに報告して終わる)
1. 依頼70 が終わっている
2. Unity エディタ・night_runner/rec_runner が動いていない。KIOXIA がマウントされ、unity_ledger_v1.lock がない。台帳を archive/unity_ledger_v1_prefocus_20261102/ に退避
3. ServiceSim の保留が 0。録画用の実行ファイルが最新(依頼70 のもの)
4. Mac に python3・numpy・Pillow・ffmpeg がある(なければ入れる:`python3 -m pip install --user numpy pillow`、ffmpeg は Homebrew)

## 撮る回(普通の混み具合・真ん中の人数・ロボット2台・上げ膳・1往復3卓・レジ1つ・今の標準・道の線なし)
| 店 | 種 | 順 |
|---|---|---|
| ⑦ fam_p5 | 7 | 1 |
| ④ fam_p2 | 1 | 2 |
| ⑤ fam_p3 | 1 | 3 |
| ⑥ fam_p4 | 1 | 4 |
| ② fam_p0 | 8 | 5 |
| ⑧ large_p6 | 0 | 6(依頼70 の最後の一行が「入れてよい」のときだけ) |
| ⑨ large_p7 | 0 | 7(同上) |

- ③(fam_p1)は依頼66 で撮ったものを使うので撮らない
- 種は比較動画の素材(依頼43)と同じ(⑧⑨は0)
- カメラ:wide_l30・wide_r30。見下ろす角度 60°・方位 ±30°・画角 40°・**3840×2160**・0.5秒ごと・30コマ/秒・回の最初から全員が帰るまで。注視点は店の中央、距離は依頼61・63 と同じ決め方(店全体と奥の壁の上が画面の 97% に入るいちばん近い所)で店ごとに計算する。カメラの行列({名前}_camera.json)も書き出す
- 同時に2本。止まっても回し直さない
- 置き場所:`/Volumes/KIOXIA/r2r2r-data/service_sim/unity/rec_focus_night_20261102/{店}/`(mp4 2本・_frames.csv 2本・_camera.json 2本・1000秒のコマの png)。回のフォルダは今までどおり
- 台帳は今までの決まりで追記だけ

## 撮れた回ごとに、問題に寄る動画を作る
- スクリプト:`~/Library/Mobile Documents/com~apple~CloudDocs/デスクトップ/ADAPT DESIGN/じぶんの/PixelstoMotors/デジタルツイン学習R2R2R/サービスロボット導入シミュレーション/unity/focus_clips/focus_clips.py`(**中身は変えない**。iCloud の外へコピーして使う)
- `python3 focus_clips.py <その店の録画のフォルダ> <その回の回のフォルダ> <録画のフォルダ>/focus_v1/`
- 字が見つからないと止まるので、そのときは `FOCUS_FONT=/System/Library/Fonts/ヒラギノ角ゴシック\ W6.ttc` を付ける(ほかの日本語の太字でもよい)
- 30秒以上の止まりが1つもない回は、引きだけの動画になる(それでよい)
- できた `focus_trial.mp4` と `episodes.json` が `focus_v1/` にあることを確かめる

## 変えないもの
- 店の回し方・人とロボットの動き・速さ・物理の設定・同時に回す本数(録画は2本)。台帳の列と今までの行。今までの録画と動画

## 報告
依頼箱の結果に加えて、claude_code_reports に 20261102_rec_focus_night.txt として。
- 始める前の確かめ4つ・使った実行ファイルの build_id
- 店ごとに:回が最後まで回ったか・全員帰ったか・実時間・動画の長さと大きさ・カメラの距離・問題に寄る動画ができたか・上位3つの問題(episodes.json の場所・時刻・止まった合計秒・理由)
- ⑧⑨を撮ったか撮らなかったか(撮らなかったなら理由)
- 台帳の行数の変化と md5
20261102_71_夜_問題に寄る動画の素材を店ごとに撮って動画にする_20261102_2038.md
# 結果:20261102_71_夜_問題に寄る動画の素材を店ごとに撮って動画にする

- 状態:完了
- 始めた時刻:2026-11-02 20:38
- 終わった時刻:2026-11-02 22:37(119分)
- 作業フォルダ:/Users/shimazueiichi/Robotics_UX/ServiceSim
- この続きを Claude Code で話すとき:作業フォルダで `claude --resume 550cdc31-e392-4122-9707-4a7d775985ef`
20261102_72_直した9を建て直して確かめる.md
---
作業フォルダ: /Users/shimazueiichi/Robotics_UX/ServiceSim
上限時間: 90
---
# 依頼72:直した⑨(large_p7)を建て直して確かめる(依頼71 の後)

エイイチの指示(2026-11-02 20:33〜20:40)で⑨の店の形を直し、サイトで公開した(p2m-site commit 01b3744。店の形の版 large-e22b093a9252)。
- 客用トイレ:左上・右上の2つをやめ、右下に1か所・男女別の2部屋(どちらも入口は左向き。厨房・更衣室の社員トイレの下)
- 6人ボックス:右下の3つを上の壁ぞいへ。上の壁ぞいに左の角から8つ
- ロボットの待機場所:パントリーの縦の壁ぞい(受け渡し口のすぐ上から6台分を縦に。x 23.2〜24.0・y 7.4〜12.2)
- ドリンクバー:2つを1つにまとめて大きく(6.4m)、上の壁ぎわのパントリー寄り
- 卓は70卓・312席のまま。受け渡し口から卓まで 3.3〜33.9m(平均18.6m)。試算の⑨は計算し直した(params の⑨の15条件の site_result と meta.layout_generation_large だけが変わった)
- ⑧は卓・距離・止まる位置・地図とも前と同じ(版の番号だけ変わった)
**エイイチは寝ているかもしれない。人に聞かないと進めない所に当たったら、その作業は止めて報告に書き、ほかの作業は続ける。**

## 始める前に確かめること(違えば手を止めて報告)
1. 依頼71 が終わっている
2. Unity エディタ・night_runner/rec_runner が動いていない。KIOXIA がマウントされ、unity_ledger_v1.lock がない。台帳を archive/unity_ledger_v1_pre_p7v2_20261102/ に退避
3. ServiceSim の保留が 0
4. 公開中の params の meta.layout_generation_large が large-e22b093a9252

## やること
1. params と⑧⑨の店の形(public/sim/layouts/large/ の summary.json と unity/ の4ファイル)を依頼70 と同じやり方で写し直す。今の6店の写し・params の前の105件(⑨の分を除く)が変わっていないことを確かめる
2. ⑧⑨を建て直す(コードは変えないはず。要るなら店に関係なく使える形でだけ直す)。⑨のトイレの入口2つ・待機場所6台(縦)・ドリンクバー1つ・上の6人ボックス8つが建ったか確かめる
3. check-in して、画面なしと録画用の実行ファイルを作り直す(保留 0)
4. 確かめの3回:⑨ × 0・1・2台 × 種0・普通・6人・70組/時・レジ1つ・今の標準。ラベル `p7v2check`
5. 依頼70 の瞬間移動の数と比べる(瞬間移動の直しはまだしない)

## 変えないもの
- 店の回し方・人とロボットの動き・速さ・物理の設定・同時に回す本数。台帳の列と今までの行

## 報告
依頼箱の結果に加えて、claude_code_reports に 20261102_p7v2_build_check.txt として。
- 確かめの4つ・cs 番号と build_id
- 建てて分かったこと(置けなかった所)
- 3回の数字(依頼70 と同じ表)と、2台の回の30秒以上の止まりの多い所(上位3つ・座標と理由)
20261102_72_直した9を建て直して確かめる_20261102_2238.md
# 結果:20261102_72_直した9を建て直して確かめる

- 状態:完了
- 始めた時刻:2026-11-02 22:38
- 終わった時刻:2026-11-02 22:49(11分)
- 作業フォルダ:/Users/shimazueiichi/Robotics_UX/ServiceSim
- この続きを Claude Code で話すとき:作業フォルダで `claude --resume 1fc1c6b2-fb03-4518-8ce4-4f45b2ef6fcd`

## Claude Code の報告

**やったこと**
- 始める前の確かめは4つとも合格でした。
  - 依頼71 は「完了」でした。
  - Unity エディタ・night_runner・rec_runner は動いていませんでした。KIOXIA はマウント済みで、鍵ファイル(lock)はありませんでした。
  - 台帳は archive/unity_ledger_v1_pre_p7v2_20261102/ に退避しました(1643 行・md5 a56dc18f…)。
  - 保留は 0 でした。公開中の params は large-e22b093a9252 でした。
- params と⑧⑨の形・地図を写し直しました。GitHub の 01b3744 と md5 がすべて同じです。
  - 今の6店の写しは変わっていません。params の⑨以外の 105 件も変わっていません。
  - 依頼文に無かった違いが1つありました。params の stores.large_p7 の距離(dist_m が 31.2 → 33.9 m、卓ごとの距離 dist_list)も変わっていました。⑨の形が変わったことに合う値で、Unity の回では使っていません。
- ⑧⑨はコードを変えずに建ちました。⑨の直した所はすべて建ち、置けなかった所はありません。
  - 客用トイレ:入口の点は (29.9, 1.75)・(29.9, 5.25) の2つ別々です。どちらも左向きです。
  - ロボットの待機場所:6台が縦に並びました(x 23.6、y 7.8〜11.8)。6つとも、受け渡し口から道が引けました。
  - ドリンクバー:1つ(6.4 m)になりました。
  - 6人ボックス:上の壁ぞいに8つ(T63〜T70)並びました。
  - どちらの店も、卓 70・席 312 が一致し、場所の点はすべて NavMesh に乗りました。
- check-in は cs:60 です。画面なしと録画用の実行ファイルを作り直しました(build_id cs60_20261102_2242、保留 0)。
- 確かめの3回を回しました(ラベル p7v2check)。

**結果**
- 3回とも最後まで回り、全員帰りました。実時間は 4.0〜4.7 分です。
- 台帳は 1643 → 1646 行で、追記だけです。
- 主な数字([ ]は依頼70 の値):

| | ⑨ 0台 | ⑨ 1台 | ⑨ 2台 |
|---|---|---|---|
| 瞬間移動(回) | 68[84] | 112[110] | 133[125] |
| 会計待ち(分) | 21.2[22.1] | 24.5[24.6] | 30.0[19.9] |
| 30秒以上の止まり(回) | 0[0] | 9[15] | 25[26] |
| 往復の数 | 0[0] | 52[50] | 78[97] |
| 打ち切り(回) | 0[0] | 0[2] | 10[3] |

- 入れた組は3回とも 112 組で、依頼70 と同じです。
- 1回ずつなので、数字の差がばらつきかどうかは分かりません。
- 瞬間移動の中身が変わりました(0台の回)。
  - ドリンクバーの分は 79 → 45 回に減りました。
  - トイレの分は 5 → 23 回に増えました。トイレが右下に移り、左の席から遠くなったためです。
  - どちらも、ほとんどが左の席(x 11.3 より左)の客です。
- 2台の回の30秒以上の止まりの多い所(上位3つ):
  1. (10.5, 6.4):細い通路 A03 の入口です。9 回・合計 508 秒です。理由は、スタッフとすれ違った 6 回、人が立ち止まっていた 3 回です。1回の往復で 7 回続けて止まりました。
  2. (2.2, 12.2):細い通路 A01 の中です。3 回・合計 152 秒です。理由はスタッフ(立ち止まっていた 2 回、すれ違った 1 回)です。
  3. (10.1, 10.7):細い通路 A03 の中です。2 回・合計 120 秒です。理由は客(すれ違った 1 回、立ち止まっていた 1 回)です。
- 依頼70 で多かった受け渡し口のまわりの止まりは無くなりました。

**変えたファイル**
- check-in したもの(cs:60):
  - Assets/ServiceSim/Experiment/serving-robot-params.json
  - Assets/ServiceSim/Store/Layouts/large/ の5ファイル
  - StoreLayout_p6_large_center.asset・StoreLayout_p7_large_b.asset(写した日時の欄だけ)
- check-in していないもの:
  - 報告:claude_code_reports/20261102_p7v2_build_check.txt
  - 写し元の控え:site_copy_large-e22b093a9252/
  - 回の記録:night/20261102_p7v2check/ と、から回しの記録 night/20261102_p7v2check_dry/
  - 実行ファイル:Builds/headless と Builds/rec10_large58(VCS の外)
- 台帳は追記3行だけです。

**決めてほしいこと**
1. 瞬間移動を減らすかどうか(依頼70 の1のまま)。⑨は1回あたり 68〜133 回で、30 回より少ない回はありません。
   - トイレが1か所になったので、⑨では「近い方のトイレへ行かせる」直しは効きません。
   - 「戻り始めに歩いた秒数を 0 に戻す」直しなら効くはずです(確かめてはいません)。
2. 録画用の実行ファイルの名前(依頼70 の4のまま)。今回も rec10_large58 に上書きしました(中身は cs:60)。
3. ⑨を録画に入れるかどうか。全員帰ったのは3回ともですが、瞬間移動は多いままです。
20261103_73_録画のときだけ1回の実時間の上限を変えられるようにする.md
---
作業フォルダ: /Users/shimazueiichi/Robotics_UX/ServiceSim
上限時間: 60
---
# 依頼73:録画のときだけ「1回の実時間の上限」を変えられるようにする(昼・コードの小さな直し)

エイイチと決めたこと(2026-11-03):4K の録画は 40 分の上限で止まり、⑦④⑤⑥が店の時刻 2 時間ごろまでしか撮れなかった(依頼71)。**録画のときだけ**上限を 80 分にできるようにし、今夜⑦④⑤⑥を撮り直す(撮り直しは別の依頼で出す)。

## 始める前に確かめること(違えば手を止めて報告)
1. Unity エディタ・night_runner/rec_runner が動いていない
2. ServiceSim の保留が 0

## やること
1. 起動の引数で1回の実時間の上限(分)を指定できるようにする(名前は任せる。例 `-ssMaxWallMin 80`)。**付けなければ今までどおり 40 分**。画面なしの夜の回・判定・台帳の列は変えない
2. 上限で止まったときに台帳と run_info.json に残る印は今までどおり
3. check-in して、画面なしと録画用の実行ファイルを作り直す(保留 0)
4. 確かめ:③(fam_p1)・普通・真ん中・2台・種7 を、録画なし・画面なしで、引数を付けない回と `-ssMaxWallMin 1` を付けた回で1回ずつ(付けた回は 1 分で止まること、付けない回は今までどおり最後まで回ること)。台帳には今までの決まりで追記
5. 依頼71 の rec_runner.py の写し(night/20261102_rec_focus_night/)に、上限を渡す引数を足した版を同じフォルダに置く(今夜の撮り直しで使う)

## 報告
依頼箱の結果に加えて、claude_code_reports に 20261103_rec_maxwall.txt として。
- 足した引数の名前と書き方・cs 番号と build_id
- 確かめの2回の結果(実時間・止まったか)
- 台帳の行数の変化と md5
20261103_73_録画のときだけ1回の実時間の上限を変えられるようにする_20261103_0635.md
# 結果:20261103_73_録画のときだけ1回の実時間の上限を変えられるようにする

- 状態:完了
- 始めた時刻:2026-11-03 06:35
- 終わった時刻:2026-11-03 06:45(10分)
- 作業フォルダ:/Users/shimazueiichi/Robotics_UX/ServiceSim
- この続きを Claude Code で話すとき:作業フォルダで `claude --resume 82cbb6b6-9b42-41fa-b127-b0b945b2046f`
- 止められた操作:1件(いちばん下に一覧)

## Claude Code の報告

**やったこと**
- 始める前に2つを確かめ、どちらも問題ありませんでした。Unity エディタ・night_runner・rec_runner は動いておらず、ServiceSim の保留は 0(cs:60)でした。台帳は `archive/unity_ledger_v1_pre_maxwall_20261103/` に控えを取りました。
- 起動の引数に `-ssMaxWallMin {分}` を足しました。書き方は `-ssMaxWallMin 80` です。
  - 付けなければ今までどおり 40 分です。
  - 0 以下や数でない値のときは、回し始める前に終了コード 1 で止まります。
  - フォルダ名・台帳の列・判定・上限で止まったときの印は変えていません。
- check-in は cs:61 です。中身は HeadlessRun.cs の1ファイルだけで、保留は 0 です。
- 実行ファイルを2本作り直しました。
  - 画面なし:`Builds/headless`(build_id cs61_20261103_0639)
  - 録画用:新しいフォルダ `Builds/rec11_maxwall61`(build_id cs61_20261103_0640)。前の `rec10_large58`(cs:60)は上書きせずに残しました。
- 今夜の撮り直し用に `night/20261102_rec_focus_night/rec_runner_maxwall.py` を置きました。元の rec_runner.py の写しに、`--max-wall-min 80` を足しただけです。night_runner の外側の上限(`--limit-min`)がこの値以下のときは、回す前に止めます。

**結果**
- 確かめた回の条件は ③ fam_p1・普通・スタッフ真ん中・2台・種7 で、録画なし・画面なしで回しました。

| 回 | 状態 | 実時間 | 店の時刻 | 止まったか |
|---|---|---|---|---|
| `-ssMaxWallMin 1` を付けた回 | stopped(終了コード 2) | 60.0 秒 | 5208.9 秒まで | 1.0 分で止まった |
| 付けない回 | completed(全員帰った) | 144.8 秒 | 11791.9 秒 | 止まらず最後まで回った |

- 1 分で止まった回にも、今までと同じ印が残りました(台帳は stopped、run_info.json は stopped_early true)。
- 台帳は 1646 行から 1648 行になりました(追記2行だけ)。
  - 終わったあとの md5:5230963400169da74f541e92530e36bd
  - 先頭 1646 行の md5:ca5177d0e42782d379d9e51f8ed60a6a(始める前と同じ)
- 今夜の撮り直しでは、`--build` に `rec11_maxwall61` を指定してください。cs:60 までの実行ファイルはこの引数を読まないため、40 分のまま回ります。

**変えたファイル**
- `Assets/ServiceSim/Experiment/HeadlessRun.cs`(cs:61)
- `Builds/headless`(作り直し)、`Builds/rec11_maxwall61`(新しく作成)
- `night/20261102_rec_focus_night/rec_runner_maxwall.py`(新しく作成)
- 確かめの記録:`night/20261103_maxwallcheck_mw1/`、`night/20261103_maxwallcheck_mwdef/`
- 台帳:2行を追記
- 報告:`claude_code_reports/20261103_rec_maxwall.txt`

**決めてほしいこと**
なし

## 止められた操作

- {"tool_name": "Bash", "tool_use_id": "toolu_018vX7SnefZEFTtuEHGMvhD1", "tool_input": {"command": "cd /Users/shimazueiichi/Robotics_UX/ServiceSim; cm status; rm -rf /tmp/ss73_compiletest"}}
20261103_74_客の瞬間移動を直す.md
---
作業フォルダ: /Users/shimazueiichi/Robotics_UX/ServiceSim
上限時間: 90
---
# 依頼74:客がドリンクバー・トイレから席へ戻るときの瞬間移動を直す(依頼73 の後・昼)

エイイチと決めたこと(2026-11-03 06:37):依頼70 の「決めてほしいこと」1 の直す案を入れる。急いで、順番に進める。
依頼70 の調べ:瞬間移動の 83% は客がドリンクバーから席へ戻るとき、8% はトイレから戻るとき。原因は2つ。
1. 客の歩いた秒数が、戻り始めにも 0 に戻らず、行きと帰りの合計が 60 秒を超えると逃がし弁で席へ移される(行き詰まっていないのに移される)
2. ドリンクバー・トイレが2つある店で、客がいつも1つ目へ行く(近い方へ行かない)

## 始める前に確かめること(違えば手を止めて報告)
1. 依頼73 が終わっている。Unity エディタ・night_runner/rec_runner が動いていない。KIOXIA がマウントされ、unity_ledger_v1.lock がない
2. ServiceSim の保留が 0

## やること
1. 戻り始め(ドリンクバー・トイレから席へ向かい始めたとき)に、逃がし弁が数える歩いた秒数を 0 に戻す。逃がし弁の線(60 秒)と、本当に行き詰まったときの動き(席へ移す)は変えない。ほかの行き先(入口から席・席から会計など)も同じ数え方の誤りがないか確かめ、あれば同じように直す
2. ドリンクバー・トイレが2つ以上ある店では、客はいまいる所から近い方(道の長さで)へ行くようにする。1つの店は今までと同じ動き
3. check-in して、画面なしと録画用(依頼73 の上限の引数があるもの)の実行ファイルを作り直す(保留 0)
4. 確かめ(画面なし・ラベル `tpfix`):③(fam_p1)・⑧(large_p6)・⑨(large_p7)× ロボット2台 × 種0、普通・真ん中の人数・レジ1つ・今の標準の3回。③は種7 も1回(依頼71 までの③の録画と同じ回)
   - 瞬間移動の回数と、そのうち客がドリンクバー・トイレから戻るときの数を、依頼70・72 の同じ回と並べる
   - 30秒以上の止まり・動けなくなった・入店待ち・会計待ちも並べる(差の理由の調べはしなくてよい)
5. 台帳は追記だけ

## 変えないもの
- ロボットの動き・速さ・物理の設定・逃がし弁の線・同時に回す本数。台帳の列と今までの行

## 報告
依頼箱の結果に加えて、claude_code_reports に 20261103_teleport_fix.txt として。
- 直したファイルと、何をどう直したか・cs 番号と build_id
- 4回の数字の表(直す前と並べて)
- 最後に一行で:⑧⑨の瞬間移動が1回あたり30回より少なくなったか(依頼75 で⑧⑨を撮るかの判断に使う)
20261103_74_客の瞬間移動を直す_20261103_0646.md
# 結果:20261103_74_客の瞬間移動を直す

- 状態:完了
- 始めた時刻:2026-11-03 06:46
- 終わった時刻:2026-11-03 06:59(13分)
- 作業フォルダ:/Users/shimazueiichi/Robotics_UX/ServiceSim
- この続きを Claude Code で話すとき:作業フォルダで `claude --resume 619a21c2-7c7f-4e9e-a239-cb1ec13e0c75`

## Claude Code の報告

やったこと
- 始める前の確かめは2つとも合格でした。依頼73 は終わっていて、Unity エディタと night_runner/rec_runner は動いていません。KIOXIA はマウントされていて、unity_ledger_v1.lock はありません。ServiceSim の保留は 0(cs:61)でした。台帳は先に退避しました。
- 直したこと1:客がドリンクバー・トイレから席へ向かい始めるときに、逃がし弁が数える歩いた秒数を 0 に戻すようにしました。60 秒の線と、本当に行き詰まったときに席へ移す動きは変えていません。
- ほかの行き先も確かめましたが、同じ数え方の誤りはありませんでした。
  - 行きであきらめて席へ戻るとき・スタッフ:もとから 0 に戻しています。
  - 会計・退店:行きだけで、帰りの段がありません。
  - 入口から席:客は歩きません(スタッフの案内で席に着きます)。
- 直したこと2:ドリンクバー・トイレが2つ以上ある店では、客は席から道の長さで近い方へ行くようにしました。ドリンクバーは、近い方の立つ点 → 近い方の並ぶ点 → 遠い方の立つ点 → 遠い方の並ぶ点、の順に取ります。1つの店は今までと同じ動きです。
- check-in は cs:62(保留 0)です。画面なしは Builds/headless、録画用は新しいフォルダ Builds/rec12_tpfix62 に作りました。build_id はどちらも cs62_20261103_0651 で、error CS は 0 です。2本とも依頼73 の上限の引数が入っていることを確かめました。前の録画用 rec11_maxwall61 は残してあります。
- 確かめの4回を、画面なし・ラベル tpfix・同時4本で回しました。

結果
- 4回とも completed で、全員帰りました。
- 台帳は 1648 → 1652 行で、追記だけです(前の 1648 行の md5 は退避と同じ)。

| 回 | 瞬間移動 | うちドリンクバー戻り | うちトイレ戻り | 30秒以上の止まり | 動けなくなった | 入店待ち(分) | 会計待ち(分) |
|---|---|---|---|---|---|---|---|
| ③種0 直した後 | 33 | 30 | 1 | 19 | 3 | 1.41 | 3.96 |
| ③種7 直した後 | 22 | 15 | 1 | 57 | 50 | 3.47 | 7.21 |
| ③種7 直す前(cs61) | 57 | 45 | 6 | 28 | 19 | 4.07 | 7.63 |
| ⑧ 直した後 | 38 | 17 | 0 | 32 | 19 | 2.33 | 22.96 |
| ⑧ 直す前(依頼70) | 181 | 124 | 15 | 23 | 17 | 3.04 | 24.53 |
| ⑨ 直した後 | 45 | 24 | 3 | 34 | 28 | 4.03 | 28.27 |
| ⑨ 直す前(依頼72) | 133 | 87 | 27 | 25 | 14 | 4.71 | 30.04 |

- ③種0 は、今の標準で回した前の回が台帳にないので比べていません。
- ③種7 の直す前は、依頼73 の回(直す前のコードの最後の版)です。依頼70 で比べた cs52 の回は 84 回でした。
- ⑧⑨で残った瞬間移動のうち 18 回ずつはスタッフの分です。
- 30秒以上の止まりと動けなくなった回数は、4回とも直す前より多くなりました。理由は依頼どおり調べていません。

⑧⑨の瞬間移動が1回あたり30回より少なくなったか:いいえ(⑧ 38 回・⑨ 45 回。直す前は 181 回・133 回)

変えたファイル
- Assets/ServiceSim/People/GuestAgent.cs
- Assets/ServiceSim/People/PeopleTargets.cs
- Assets/ServiceSim/People/PeopleSpawner.cs
- Assets/ServiceSim/Service/ServiceOps.cs
- Assets/ServiceSim/Service/GroupManager.cs
- 5つとも cs:62 で check-in 済みです。
- 報告は claude_code_reports/20261103_teleport_fix.txt に書きました。

決めてほしいこと
1. 30秒以上の止まりと動けなくなった回数が、4回とも直す前より多くなりました(③種7 は 19 → 50)。理由を調べるかどうか。
2. ⑧⑨の瞬間移動は 30 回を超えました(38 回・45 回。うちスタッフの分が 18 回ずつ)。依頼75 で⑧⑨を撮るかどうか。
3. これからの録画に、直した後の Builds/rec12_tpfix62 を使うかどうか(rec11_maxwall61 は直す前のコードです)。
20261103_75_問題に寄る動画の素材を8店撮り直す.md
---
作業フォルダ: /Users/shimazueiichi/Robotics_UX/ServiceSim
上限時間: 600
---
# 依頼75:直した版で、問題に寄る動画の素材を店ごとに撮り直し、動画にする(依頼74 の後)

エイイチと決めたこと(2026-11-03):瞬間移動を直した版(依頼74)で、/series8 に載せる「問題に寄る動画」の素材を撮り直す。録画のときだけ1回の実時間の上限を 80 分にし(依頼73 の引数)、全員が帰るまで撮る。急いで順番に進める。
**エイイチは昼の作業中か寝ている。人に聞かないと進めない所に当たったら、その回は止めて報告に書き、ほかの回は続ける。時刻で止めず、並べた回が全部終わるまで回す。**

## 始める前に確かめること(違えば回さずに報告して終わる)
1. 依頼74 が終わり、合格している(直した版の実行ファイルがある)。不合格なら回さずに報告して終わる
2. Unity エディタ・night_runner/rec_runner が動いていない。KIOXIA がマウントされ、unity_ledger_v1.lock がない。台帳を archive/unity_ledger_v1_prefocus2_20261103/ に退避
3. ServiceSim の保留が 0
4. python3・numpy・Pillow・ffmpeg(依頼71 と同じく miniforge の ros_env の ffmpeg を PATH に足してよい)

## 撮る回(普通・真ん中の人数・ロボット2台・上げ膳・1往復3卓・レジ1つ・今の標準・道の線なし)
| 順 | 店 | 種 |
|---|---|---|
| 1 | ③ fam_p1 | 7 |
| 2 | ⑦ fam_p5 | 7 |
| 3 | ④ fam_p2 | 1 |
| 4 | ⑤ fam_p3 | 1 |
| 5 | ⑥ fam_p4 | 1 |
| 6 | ② fam_p0 | 8 |
| 7 | ⑧ large_p6 | 0(依頼74 の最後の一行で、⑧⑨の瞬間移動が30回より少なくなったときだけ) |
| 8 | ⑨ large_p7 | 0(同上) |

- カメラ・置き方は依頼71 と同じ(wide_l30・wide_r30・3840×2160・0.5秒ごと・30コマ/秒・回の最初から全員が帰るまで・カメラの行列も書き出す・距離は依頼71 と同じ決め方。⑧⑨も同じ決め方で計算)
- 1回の実時間の上限:80 分(依頼73 の引数)。同時に2本。止まっても回し直さない
- 置き場所:`/Volumes/KIOXIA/r2r2r-data/service_sim/unity/rec_focus_20261103/{店}/`(前の分は消さない・上書きしない)
- 撮れた回ごとに focus_clips.py(iCloud の unity/focus_clips/。中身は変えない。iCloud の外へ写して使う)で `{店}/focus_v1/` に動画を作る(依頼71 と同じ)
- 台帳は追記だけ

## 報告
依頼箱の結果に加えて、claude_code_reports に 20261103_rec_focus.txt として。
- 店ごと:最後まで回ったか・全員帰ったか・実時間・カメラの距離・問題に寄る動画ができたか・上位3つの問題(場所・時刻・止まった合計秒・理由)・瞬間移動の回数
- ⑧⑨を撮ったか(撮らなかったなら理由)
- 台帳の行数の変化と md5
20261103_75_問題に寄る動画の素材を8店撮り直す_20261103_1052.md
# 結果:20261103_75_問題に寄る動画の素材を8店撮り直す

- 状態:失敗
- 始めた時刻:2026-11-03 10:52
- 終わった時刻:2026-11-03 10:52(0分)
- 作業フォルダ:不明

## Claude Code の報告

見張り係が止まった(Mac の再起動など)ため、この依頼は途中で終わっています。途中まで変わったファイルがあるかもしれません。やり直すかどうかは、確かめてから決めます。