
SO-101 失敗から学ぶアームを作る Log#3 | お手本集めへ、届いた日に SO-101 をテレオペ
この記事の素材(コード・ログ・データ 3ファイル・まとめてダウンロードあり)arrow_downwardAIで読む ChatGPT・Claude などで、この記事に質問できます expand_more
Seeed の組み立て済みロボットアーム SO-101(Pro キット)は、届いたその日のうちに、Mac(M1)に LeRobot 0.7.1 を入れて、キャリブレーションとテレオペ(人が黒いリーダーアームを手で動かすと、白いフォロワーアームが同じように動く)まで進められた。 箱を開けてからテレオペの動画を撮るまで、約2時間40分。そのうち LeRobot を入れてサーボ6個×2台とカメラ4台を読み取る作業は、Claude Code に依頼して10分で終わった。
これで変わること。
- 模倣学習(人がやって見せた動きを AI にまねさせる学習)のお手本を、ブロックの位置をずらしながら集められるようになった。前のアーム mechArm 270 では、置き場所を変えたお手本を作るのが大変で、11月19日にお手本集めを止めていた。その詰まりを、リーダーアームで手で動かして撮る形に替えて越える
- Mac とアームの間にあった Raspberry Pi・LAN ケーブル・SSH がなくなり、USB だけでつながる。mechArm で毎回やっていた Pi 側の準備(デーモンの立ち上げ、ライブラリの版合わせ)が、SO-101 では要らない
- 2本のアームのどちらがどの USB の口かを、抜き差しせずにサーボの電圧(約12V か約5V か)で見分けた。次に同じ物を組む人も、読むだけのスクリプトで確かめられる
組み立て済みとはいえ、つまずく所はあった。12V と 5V の電源アダプターは差し込み口が同じ太さで、逆に挿すとリーダーのサーボを傷めかねない。Claude はアームの色で役目を逆に取り違え、取っ手とトリガーの形を見て直した。机側のカメラはケーブルが短く、三脚を下げたせいでピントが合わなかった。どれも、お手本を撮り始める前に直す必要がある。
| やったこと | なぜ | 結果 |
|---|---|---|
| 箱の中身を1つずつ確かめた | 電源やカメラの取り違えを先に防ぎたかった | 12V はフォロワー(白)、5V はリーダー(黒)。予備の柔らかい爪も入っていた |
LeRobot を入れ、ポート・サーボ・カメラを読むだけで確かめた(依頼248) | アームを動かす前に、つながりを全部見ておきたかった | 10分で合格。サーボは両方とも ID 1〜6 が設定済み |
キャリブレーションを手で行った | 関節の真ん中と動く範囲を、アームごとに覚えさせる | 約8分で2台とも終わった |
| テレオペを撮った | リーダーの動きにフォロワーがついてくるかを見る | 根元・肩・ひじ・手首・爪の向きがそろって動いた |
SO-101 で集めたお手本の学習は、Runpod で GPU を借りて回す予定です。GPU を買うか借りるかの判断は、Runpod で実際に借りて学習させた費用をもとに、別のページにまとめています。
導入比較ガイドロボットAIの学習用GPU、買うか借りるか実際に借りて学習させた費用と、損益分岐の計算機で決められますarrow_forward作業ログ ― SO-101 の箱の中身と、2本のアームの役目
このシリーズでは、ロボットアームが失敗から学ぶ仕組みを作る。前の2本(Log#1・Log#2)は6月で、ハードを選び直す話と、学習データの置き場所を決める話だった。その後、研究の中心は mechArm 270 と Physical Intelligence の π0.5(ロボットの動きを出す AI のモデル)に移り、フィジカルAI研究室のシリーズで学習と推論を回してきた。SO-101 は、その先で使うつもりの産業用の協働アーム FAIRINO へ向かうまでの、模倣学習の練習台という位置づけになる。
SO-101 と LeRobot は、安いアームと学習の道具を一緒に配る仕組み
SO-101 は、The Robot Studio と Hugging Face が設計を公開している、6つの関節を持つ小さなロボットアーム。3Dプリントの部品と市販のサーボで作れる。LeRobot は、Hugging Face が作っている、ロボットの学習のための道具一式(Python)。アームのつなぎ方、キャリブレーション、テレオペ、お手本の記録、学習、推論までを同じ道具で回せる。
| 言葉 | この記事での意味 |
|---|---|
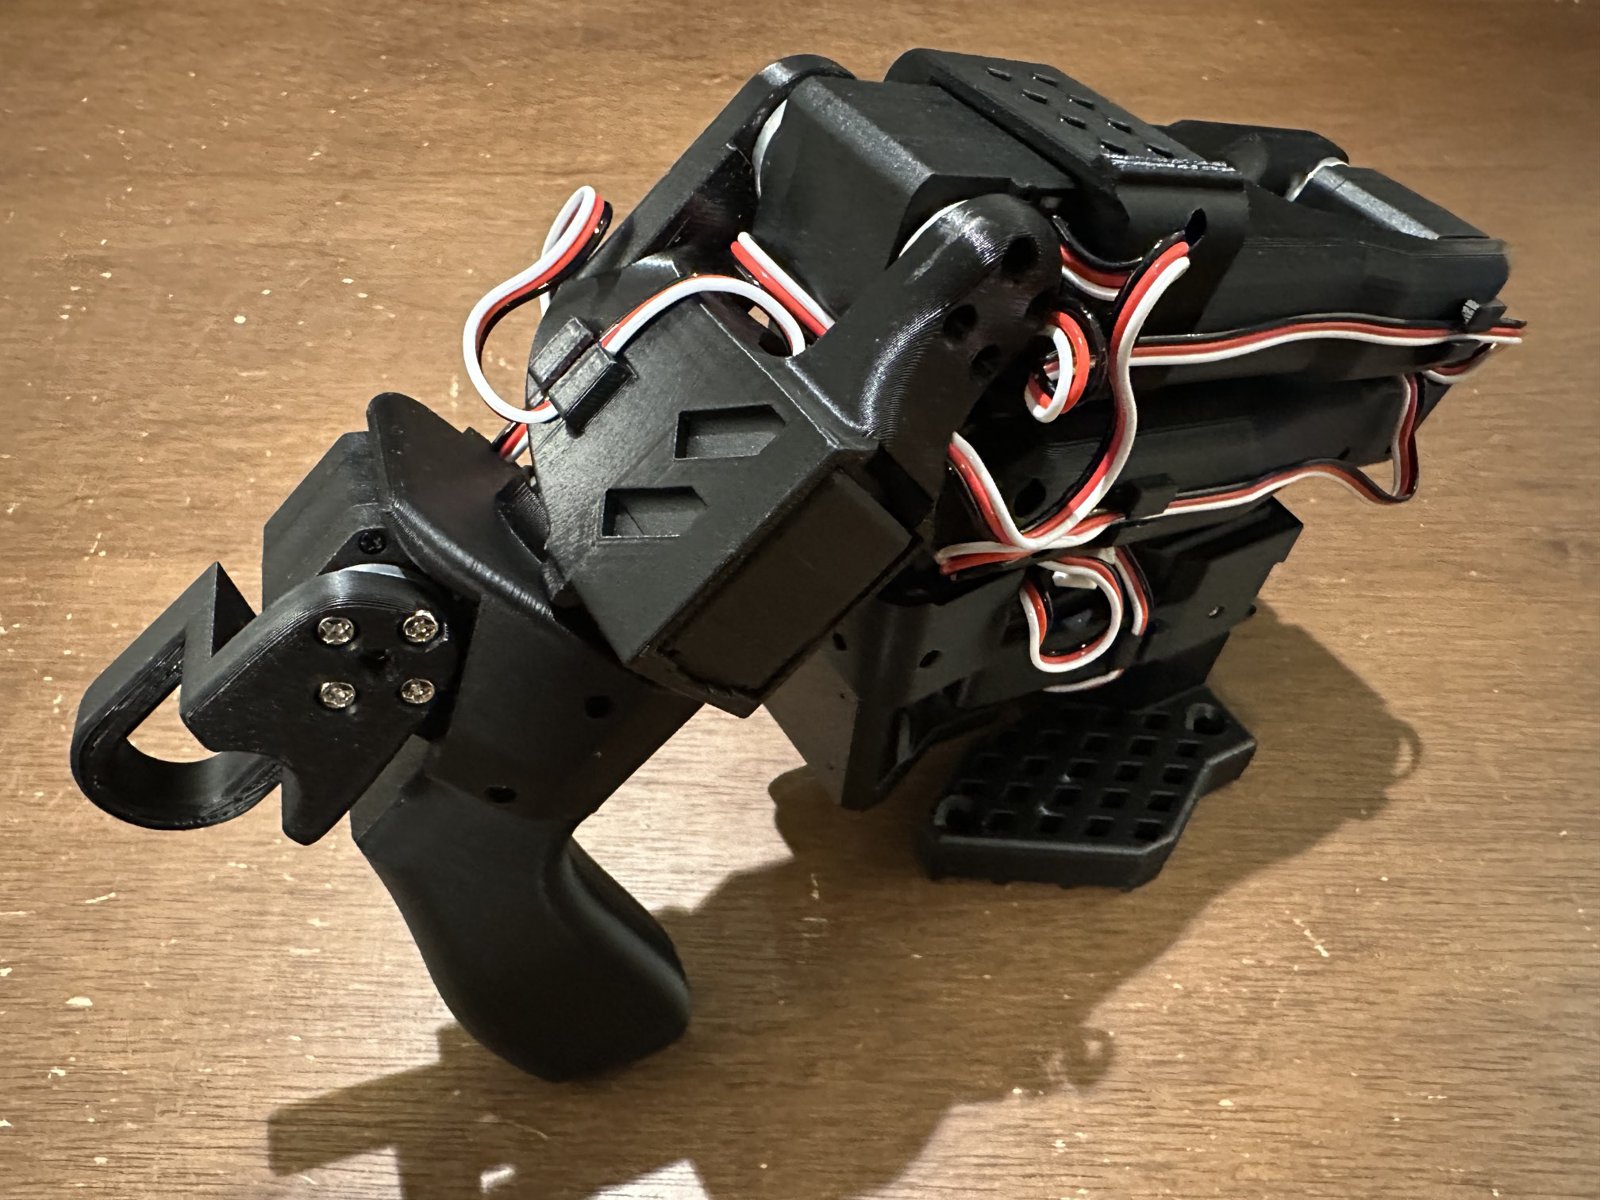
| リーダーアーム | 人が手で持って動かす側。黒いアーム。取っ手とトリガー(指をかける輪)が付いている |
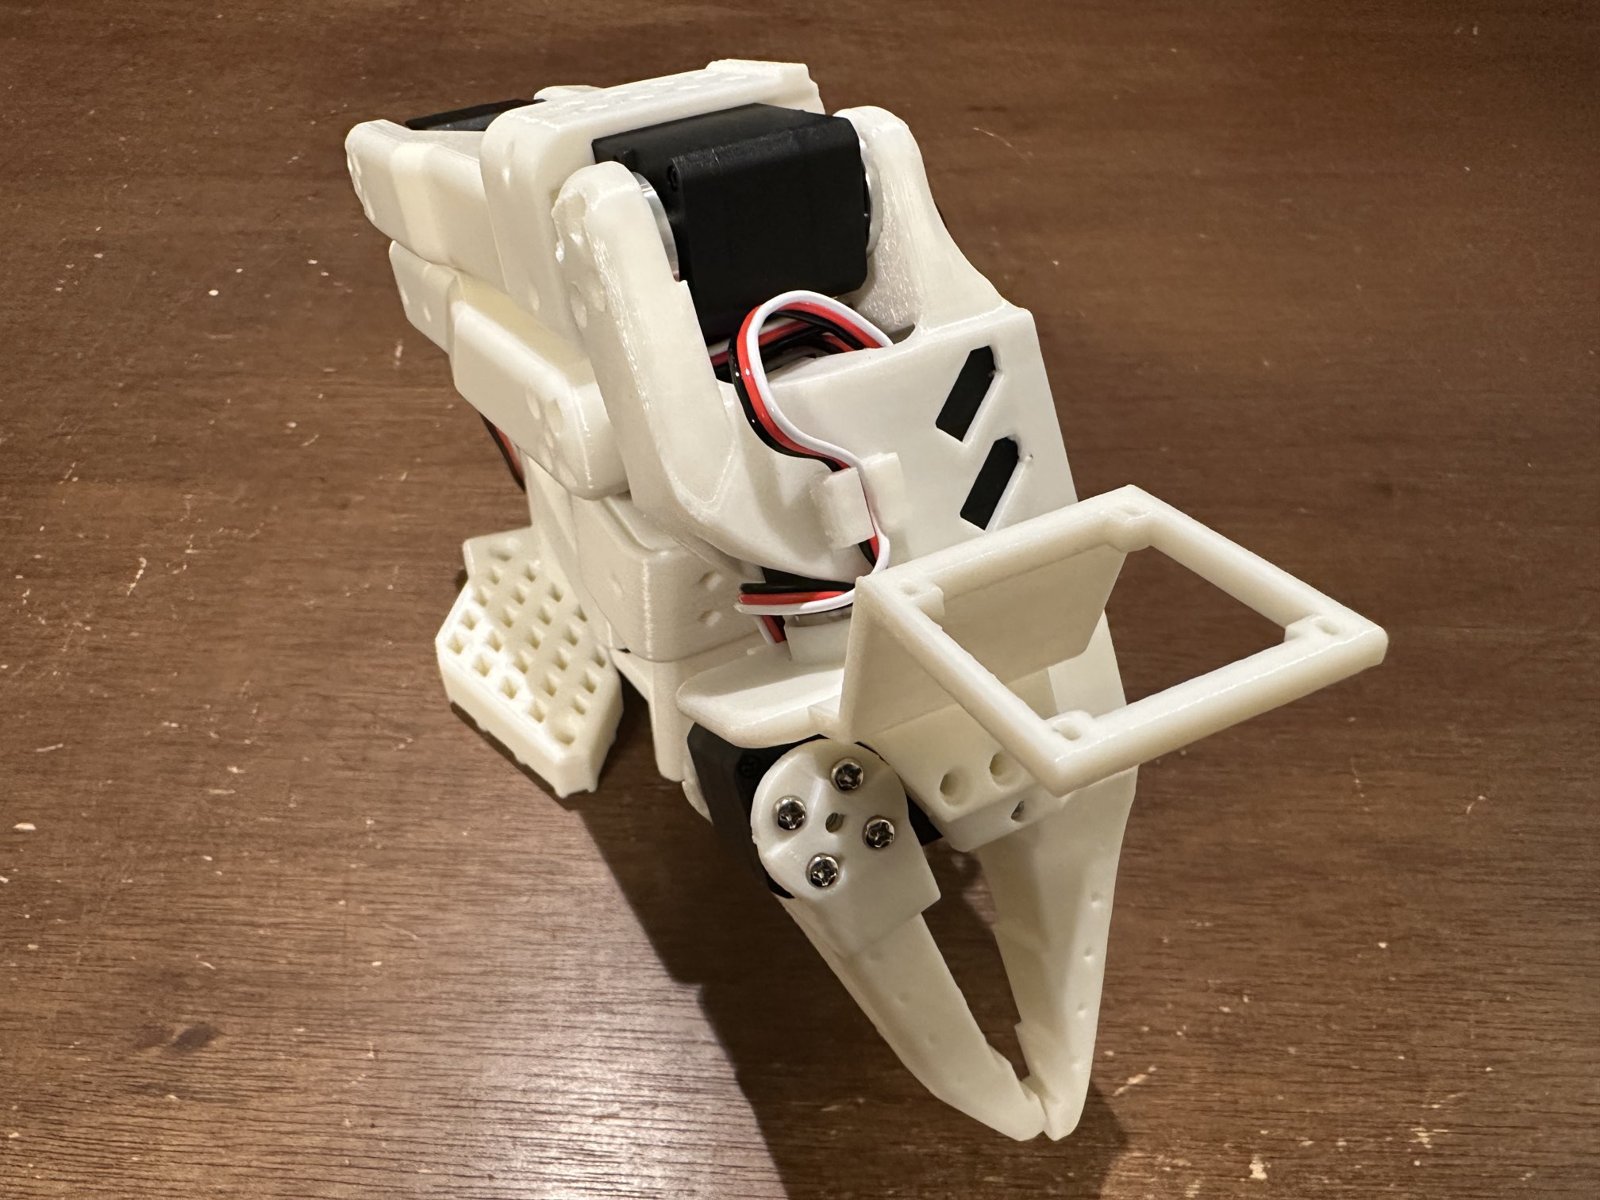
| フォロワーアーム | ロボットとして動く側。白いアーム。爪と手首カメラが付いている |
| テレオペ | リーダーを動かすと、フォロワーが同じ角度で動く遠隔操作。お手本はこの状態で撮る |
| キャリブレーション | 関節ごとに、真ん中の位置と動く端から端までを覚えさせる作業。リーダーとフォロワーの角度をそろえるために要る |
| STS3215 | Feetech のサーボ(関節を回すモーター)。位置・電圧・温度を読み出せる |
このプロジェクトでは、mechArm 270 で詰まった「置き場所をずらしたお手本」を、リーダーアームで集めるために使う。手順の正は LeRobot の SO-101 の手順書。
届いたのは Seeed の組み立て済みの版(SO-ARM101 Low-Cost AI Arm Assembled Kit Pro)。サーボはもうアームに付いていて、組み立ての手間はほとんどない。
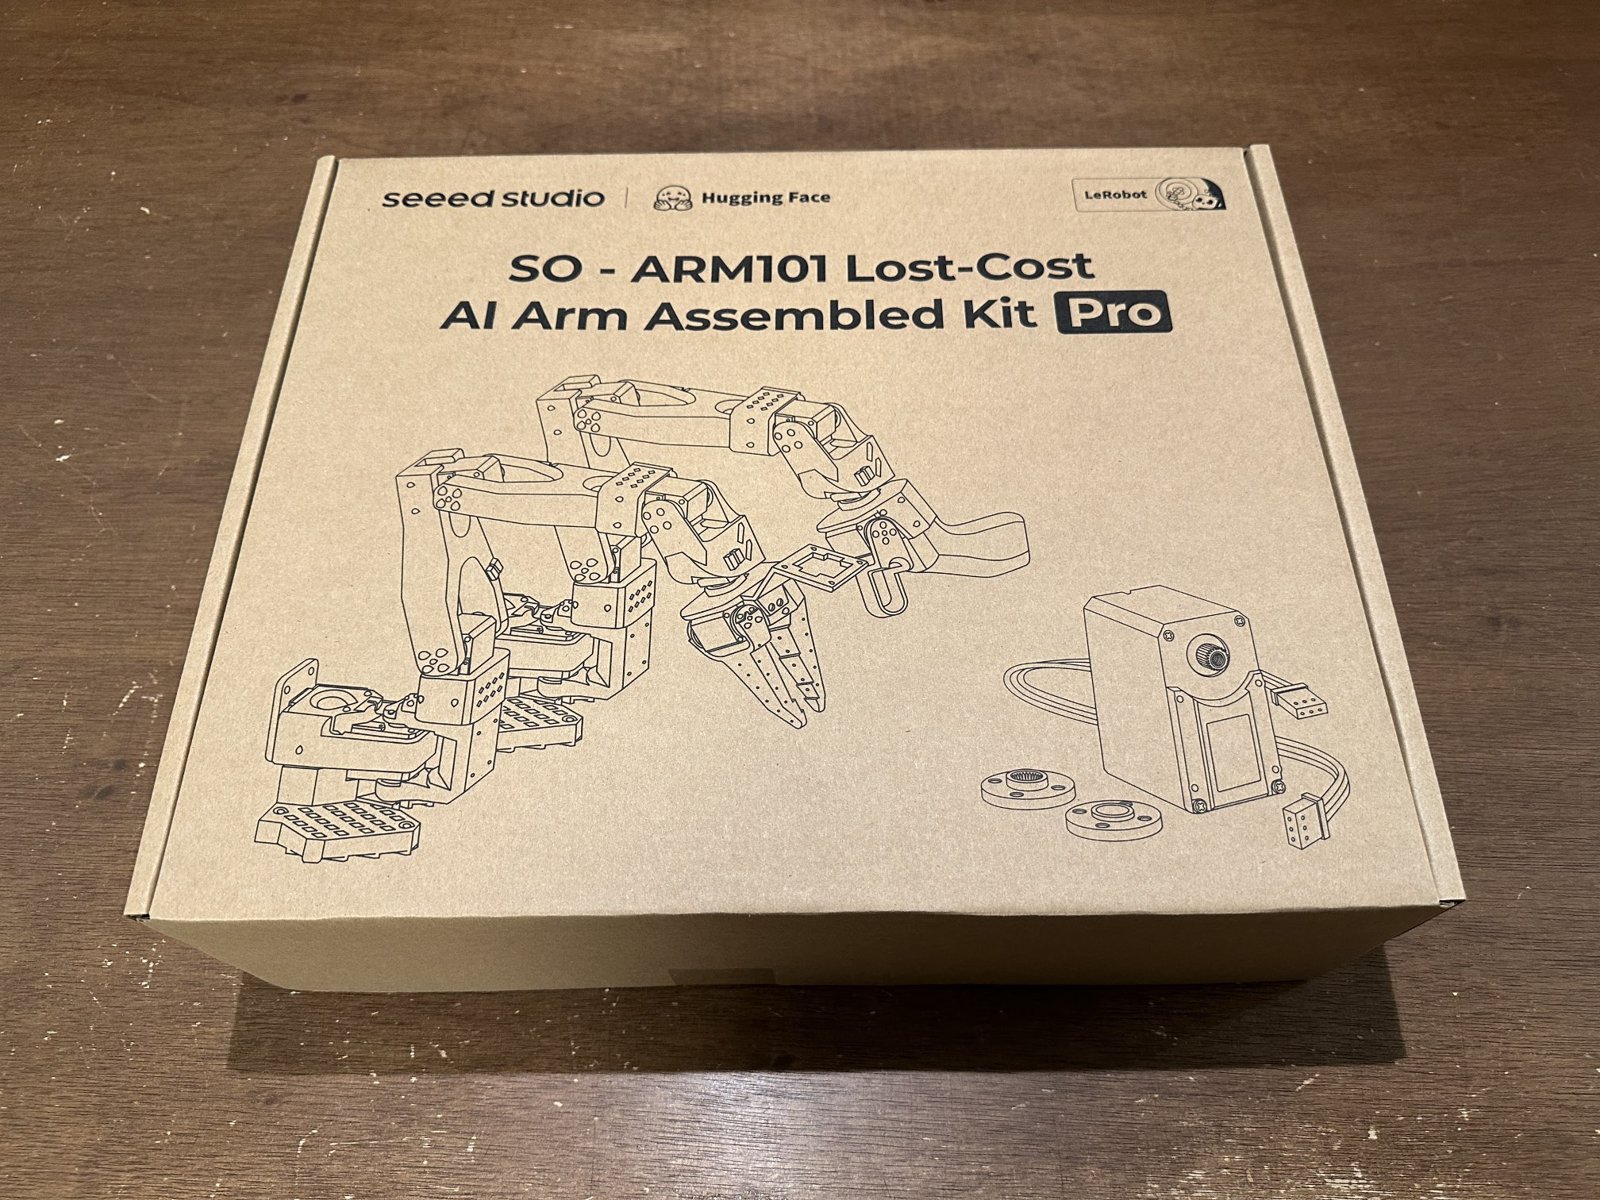
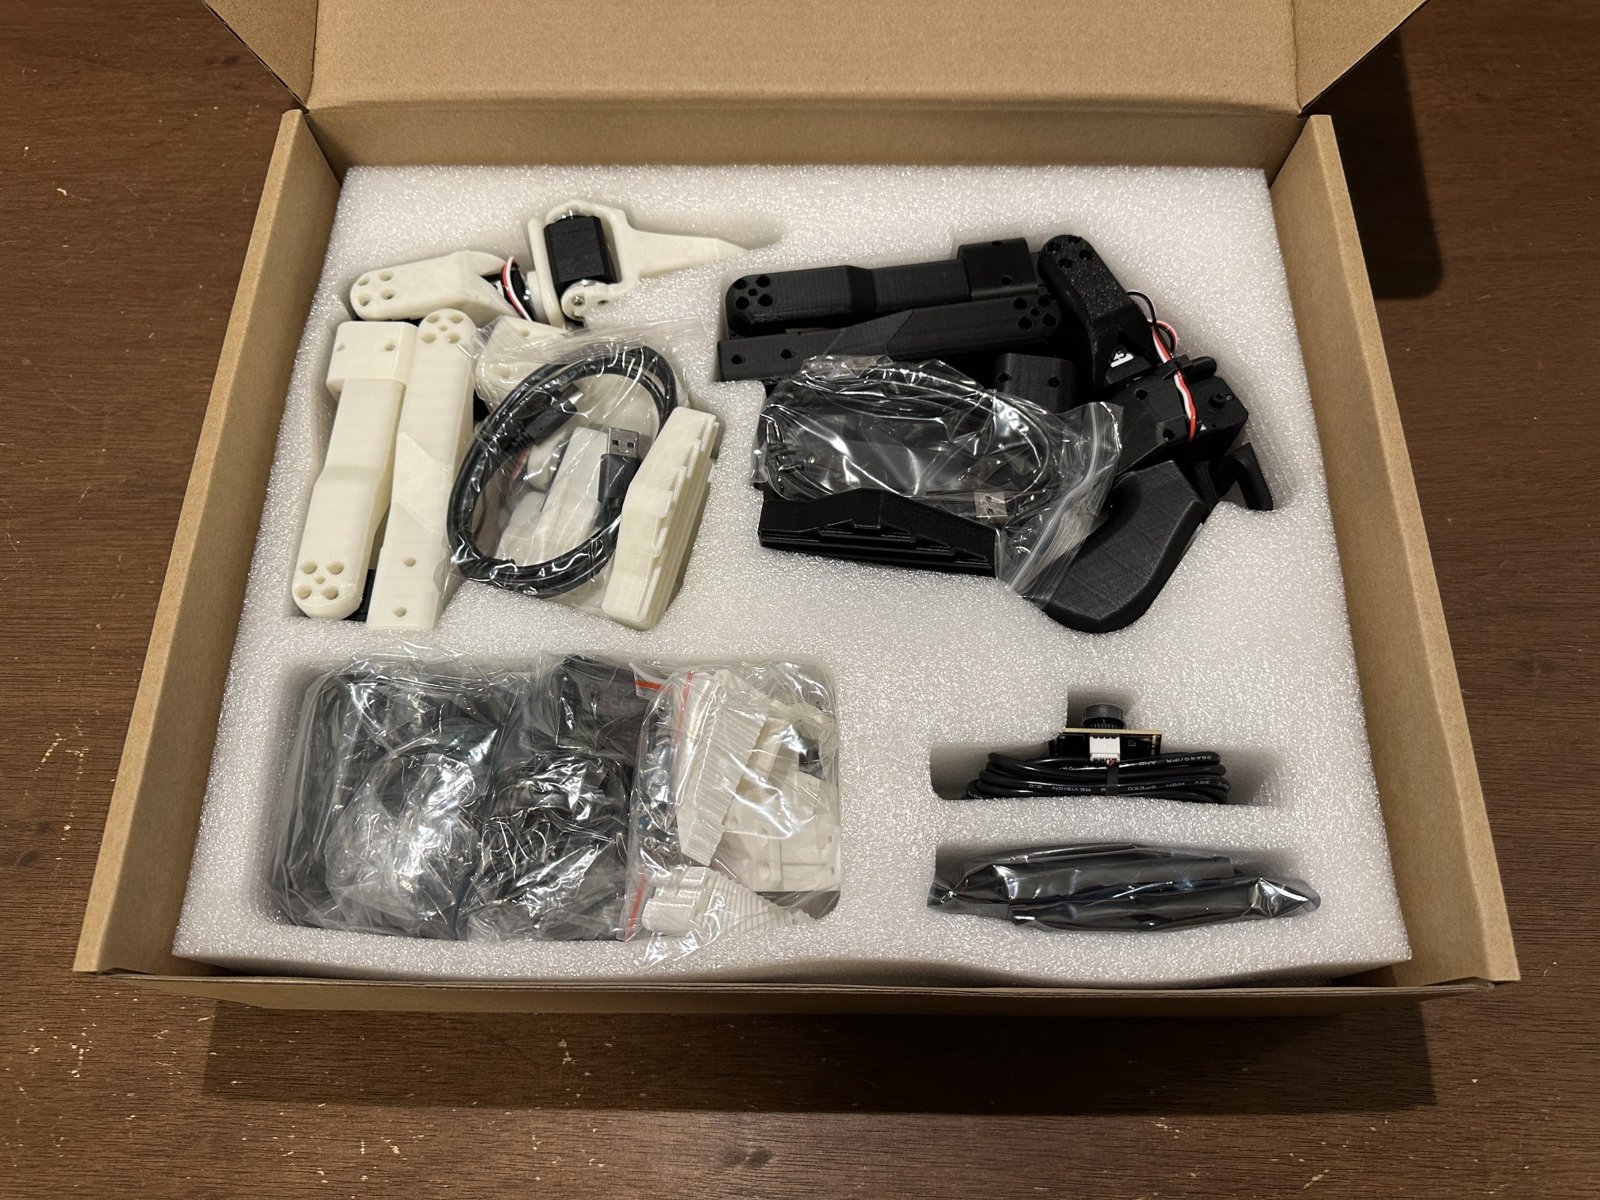
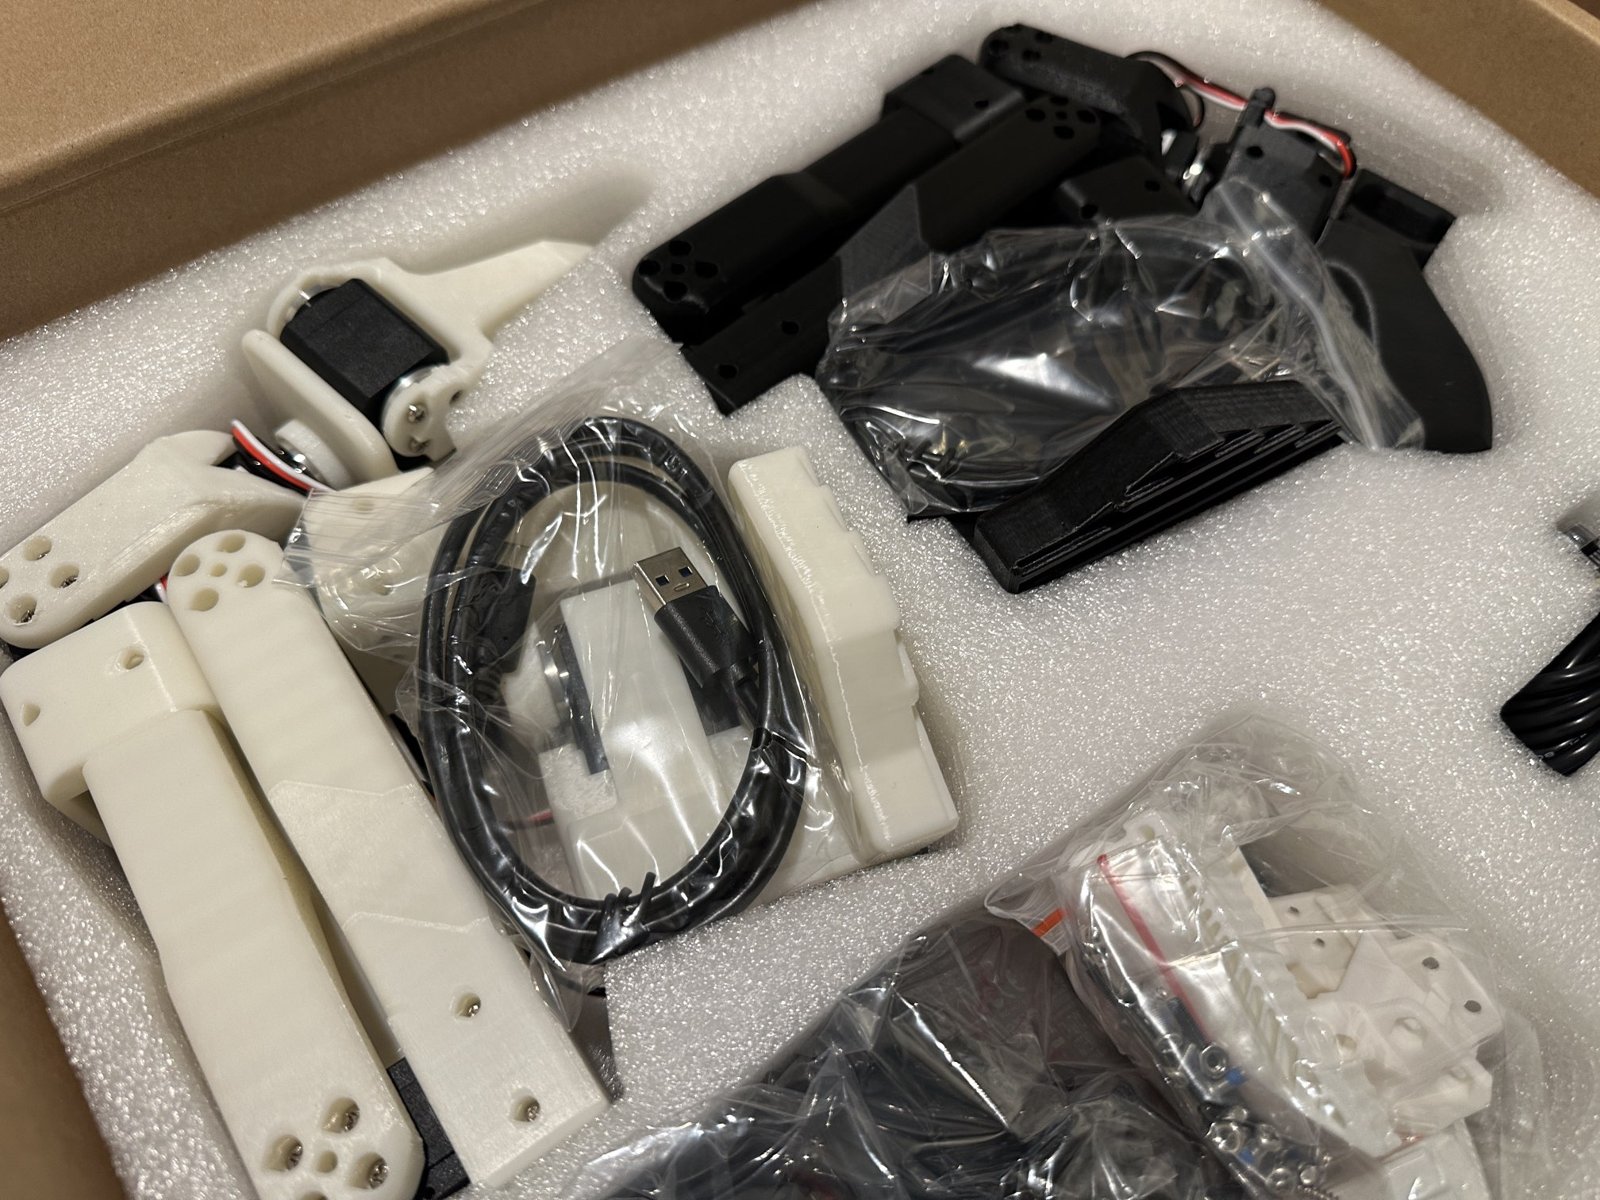
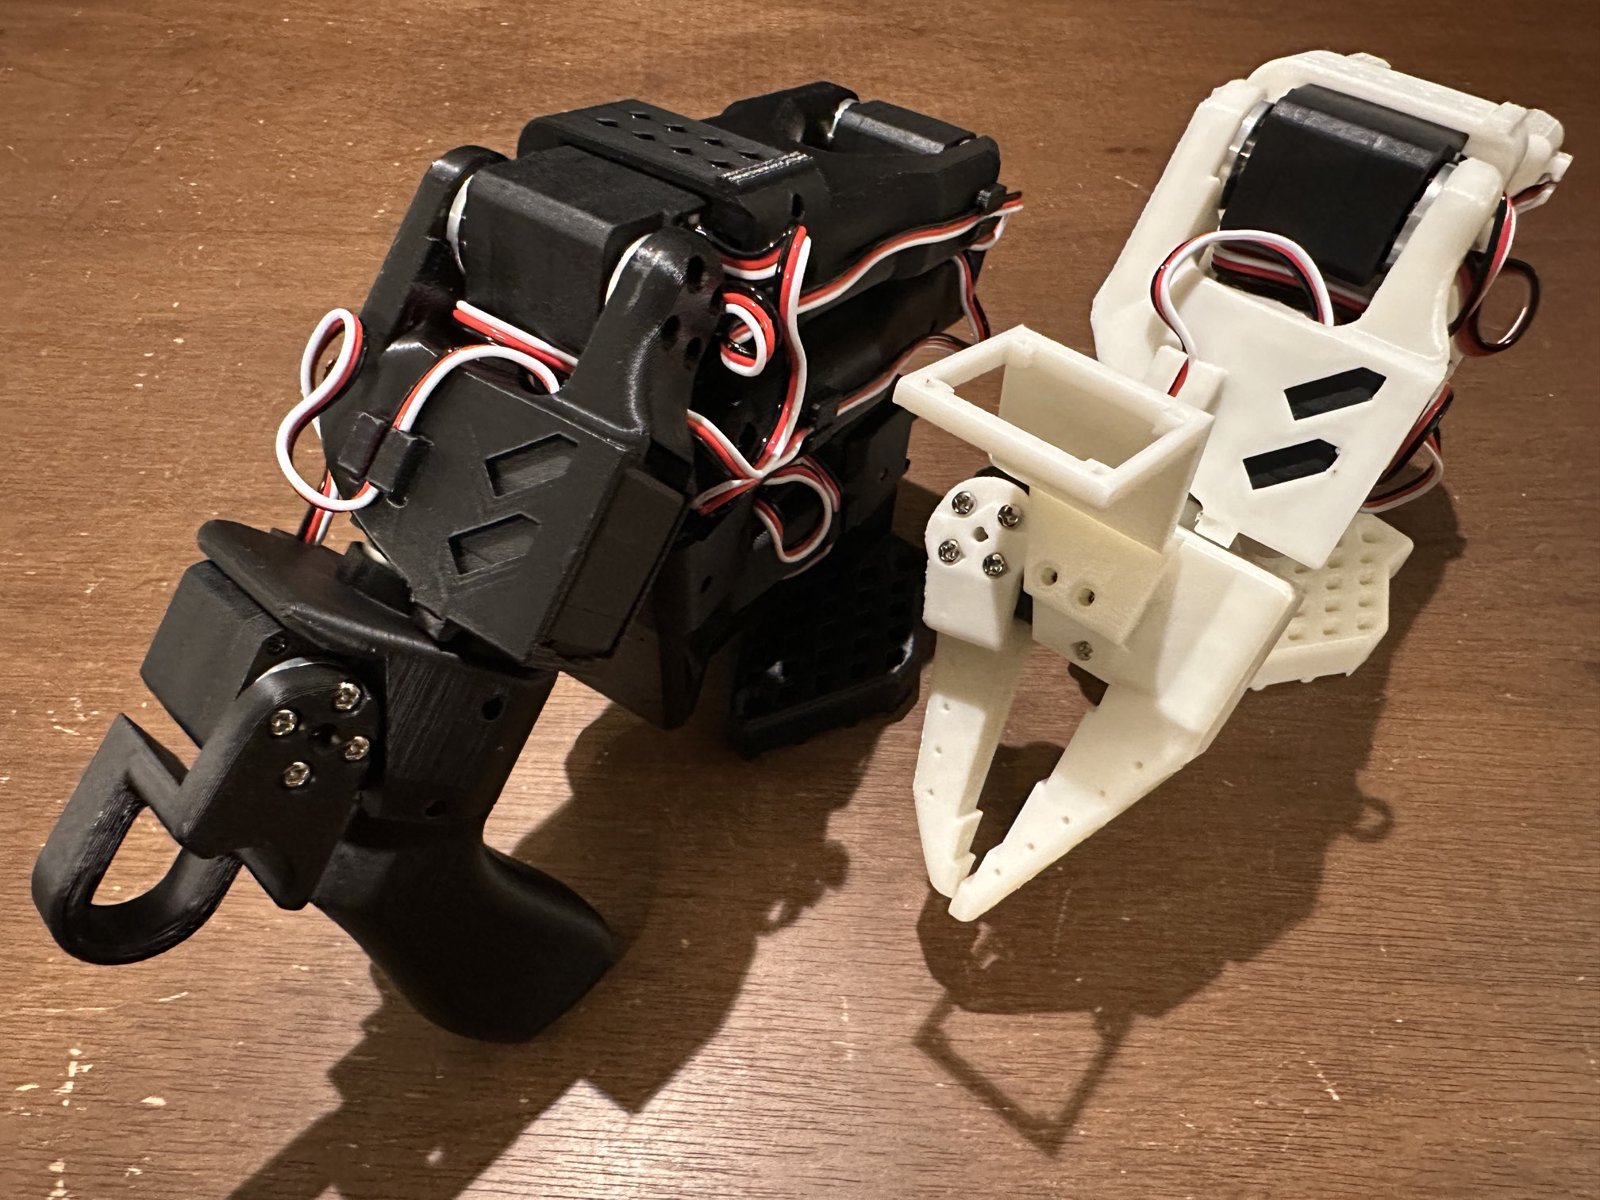
白がフォロワー、黒がリーダーだった
最初、Claude は写真を見て「黒がフォロワー、白がリーダー」と書き、電源の組み合わせもそれに合わせて伝えた。次の写真で、黒いアームには握る取っ手と指をかけるトリガーがあり、白いアームには爪と四角いカメラの台があると分かった。人が持って動かすのは取っ手のある方なので、黒がリーダー、白がフォロワーが正しい。電源の組み合わせも、白に 12V・黒に 5V に直した。この取り違えのまま電源を挿していたら、5V で動くリーダーのサーボに 12V がかかるところだった。
12V と 5V の電源アダプターは、差し込み口が同じ太さ
電源アダプターは2台入っていた。ラベルで見分ける。
| アダプター | 出力 | つなぐ先 |
|---|---|---|
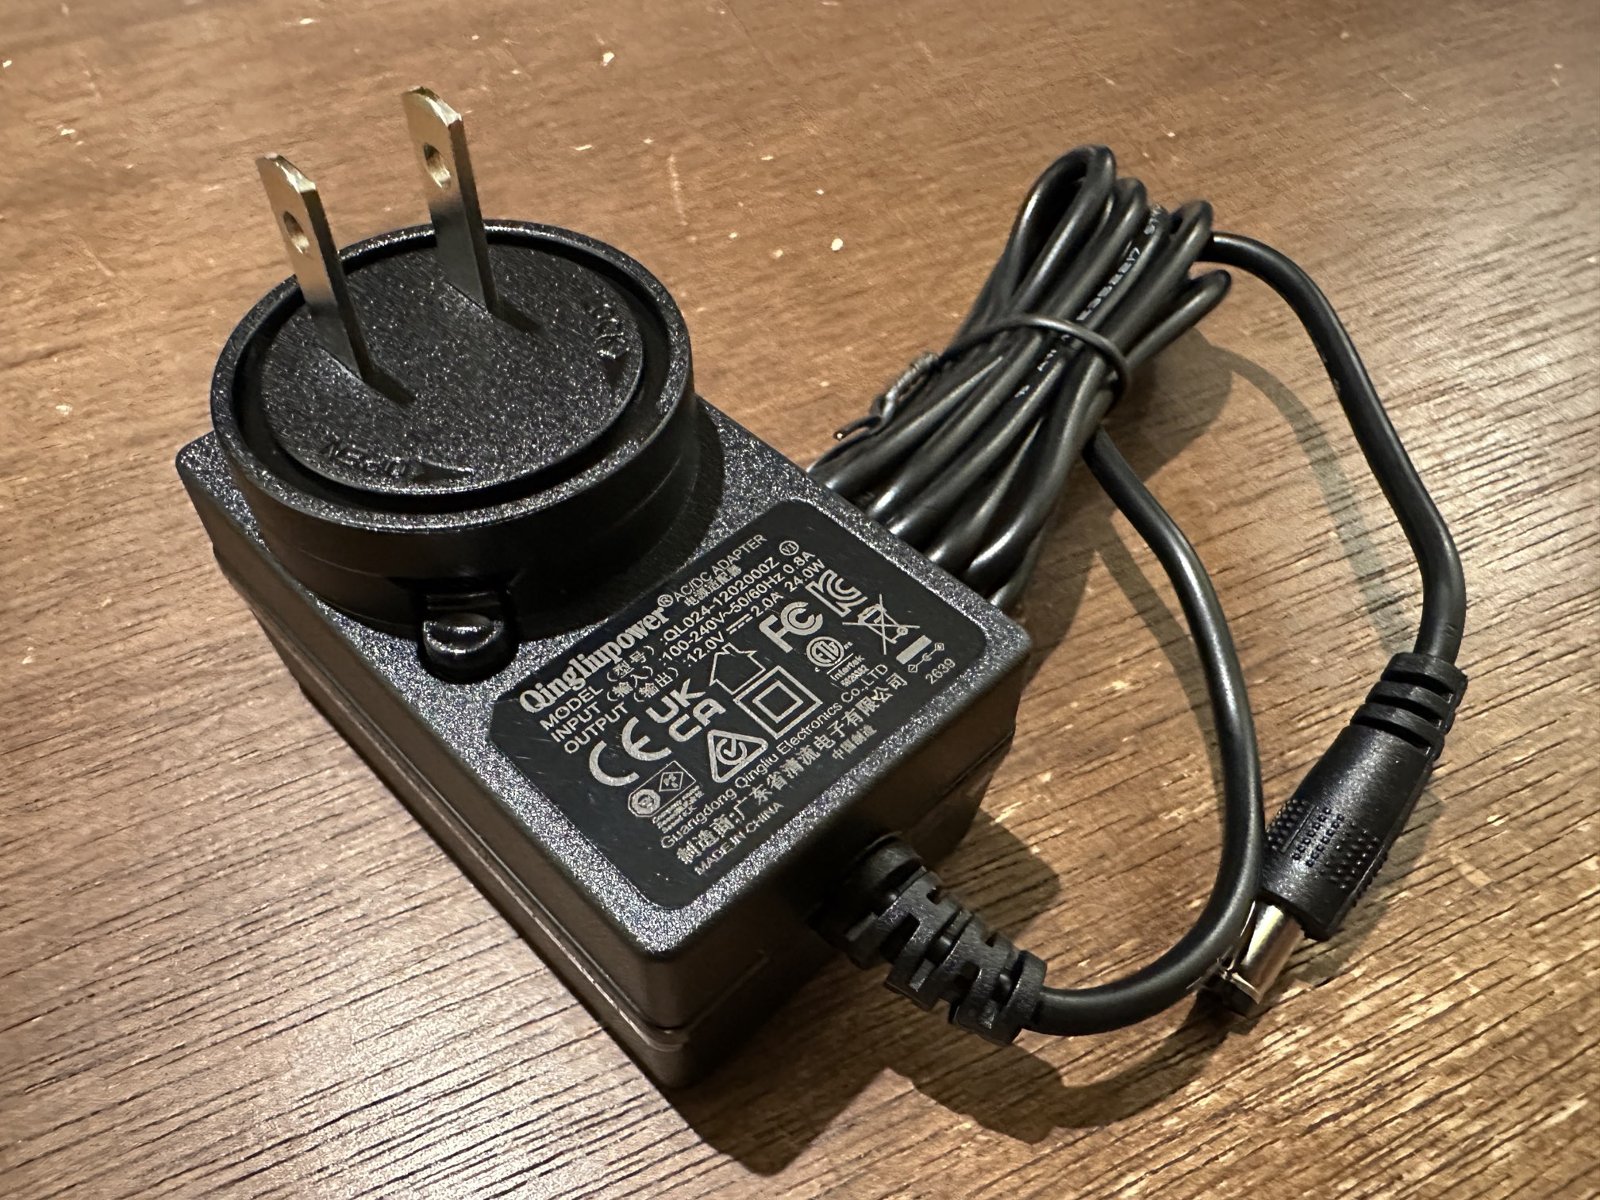
Qingliupower QL024-1202000Z | 12.0V・2.0A(24W) | 白いフォロワー |
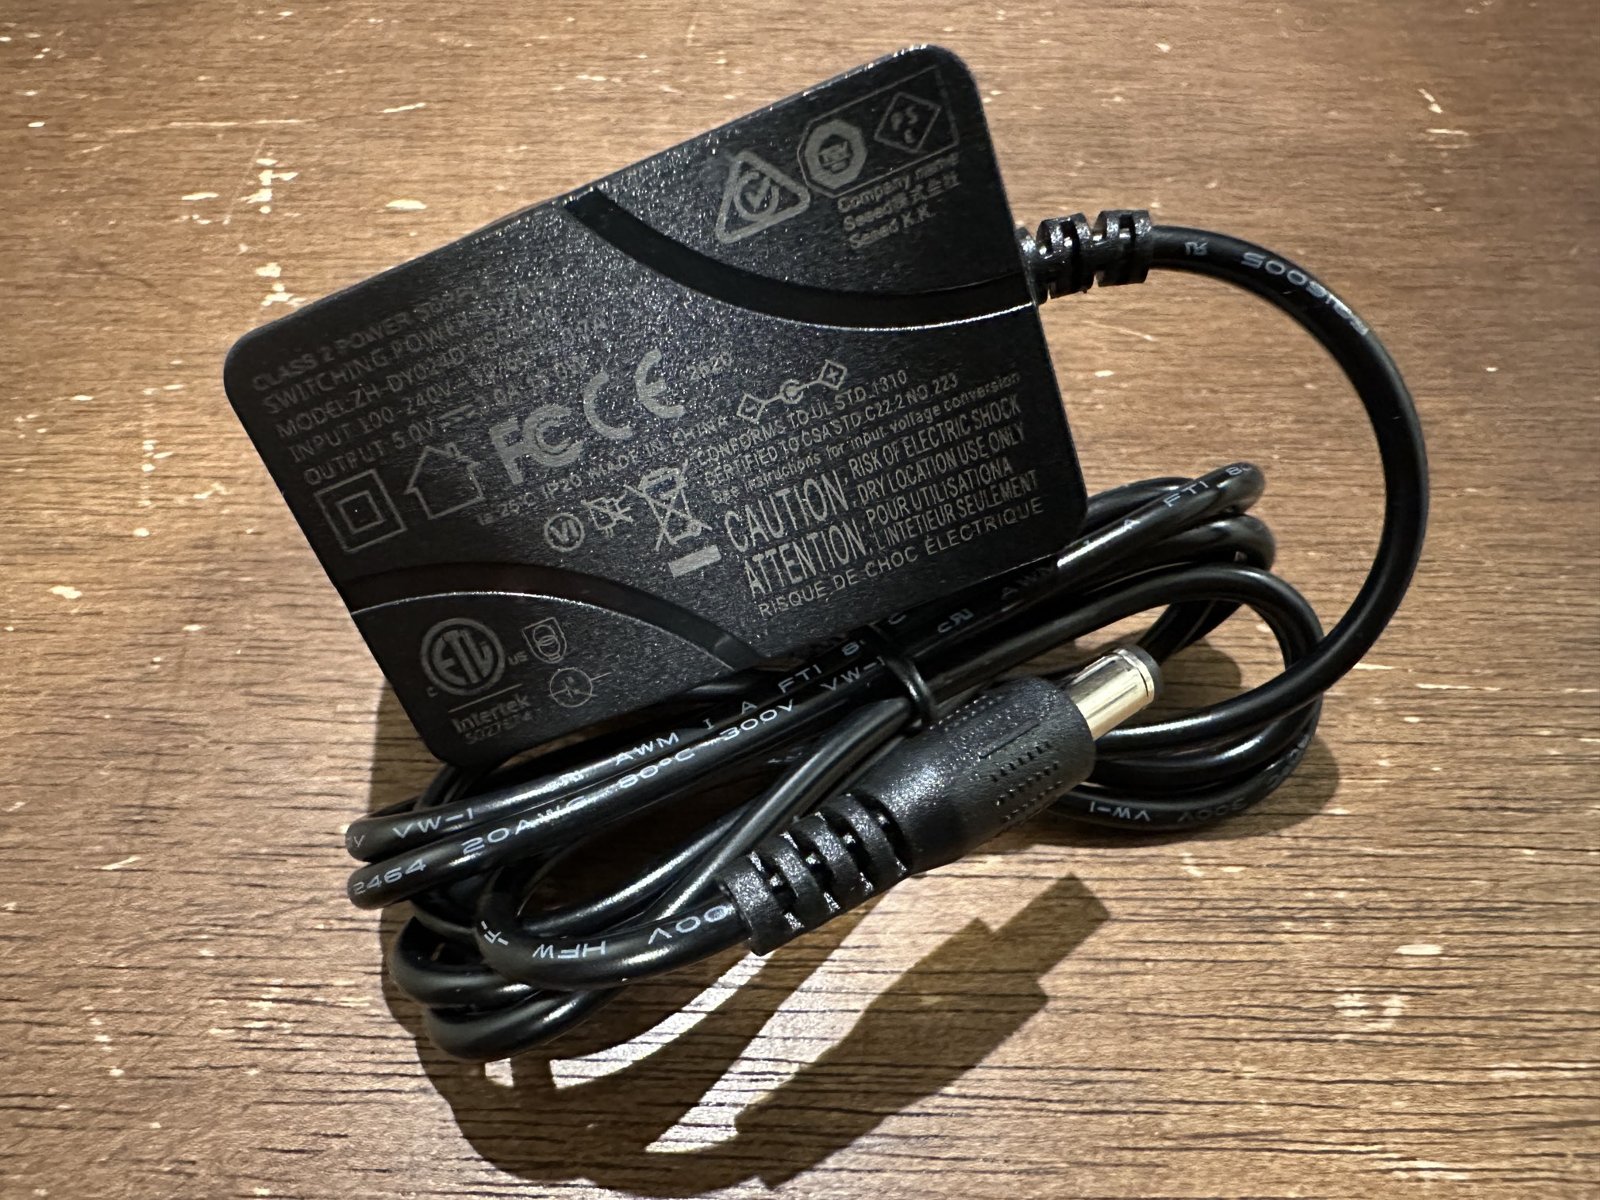
Seeed(ZH-DY024 系) | 5.0V(電流は写真の反射で読めなかった) | 黒いリーダー |
どちらも日本のコンセントに挿せる平たい2本ピンのプラグが付いていて、海外用の付け替えプラグも1セットずつ入っていた。困るのは、アームの側に挿す丸い差し込み口がほとんど同じ太さで、どちらの基板にも挿さってしまいそうなこと。アダプター本体とプラグの根元に「白・12V」「黒・5V」と印を付けることにした。
12V・2A という組み合わせは、mechArm 270 で一度つまずいた値でもある。mechArm は 12V・2A ではつかんだブロックが爪から抜け、12V・5A に替えたら動きが変わった。SO-101 で力が抜ける・止まることがあれば、まず電源を疑う。
SO-101 には電源スイッチがない。基板にもアームにもないので、入れたり切ったりはアダプターの抜き差しで行う。すぐ止められるよう、スイッチ付きの電源タップにフォロワーの 12V を挿す形にする。
制御基板は台の色でアームと組になっている
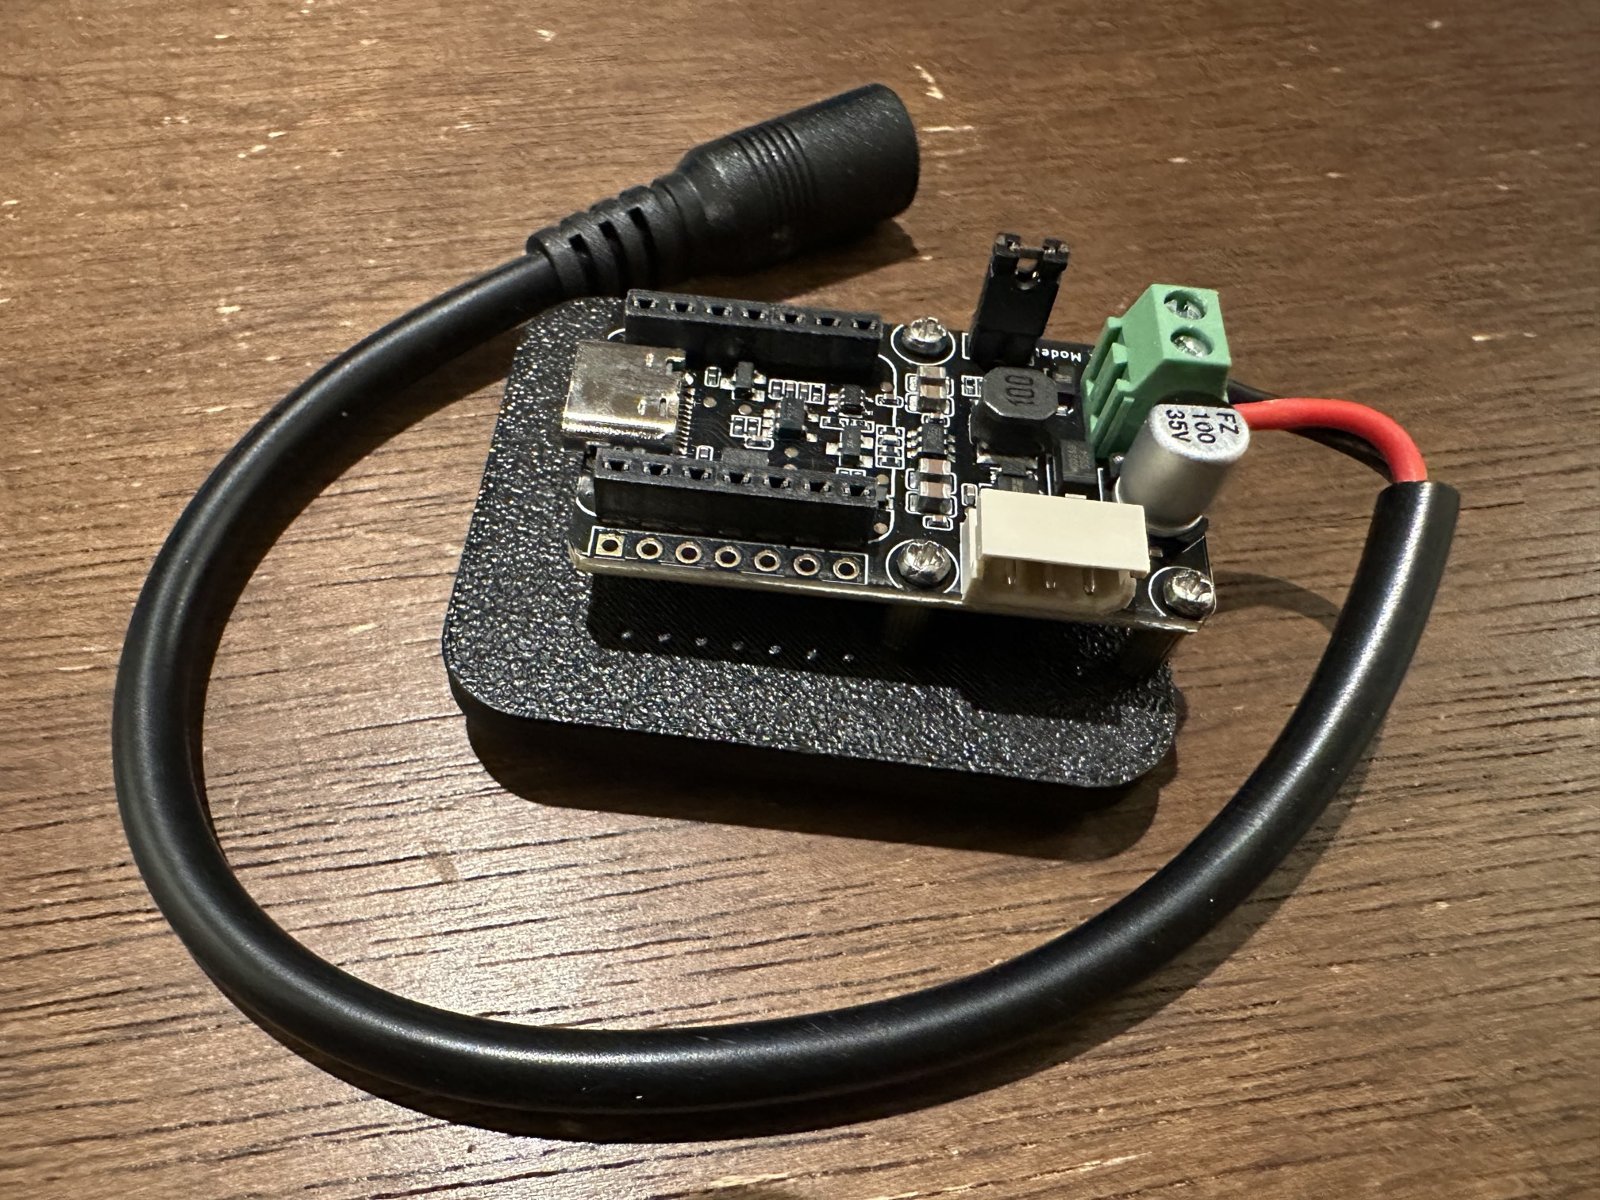
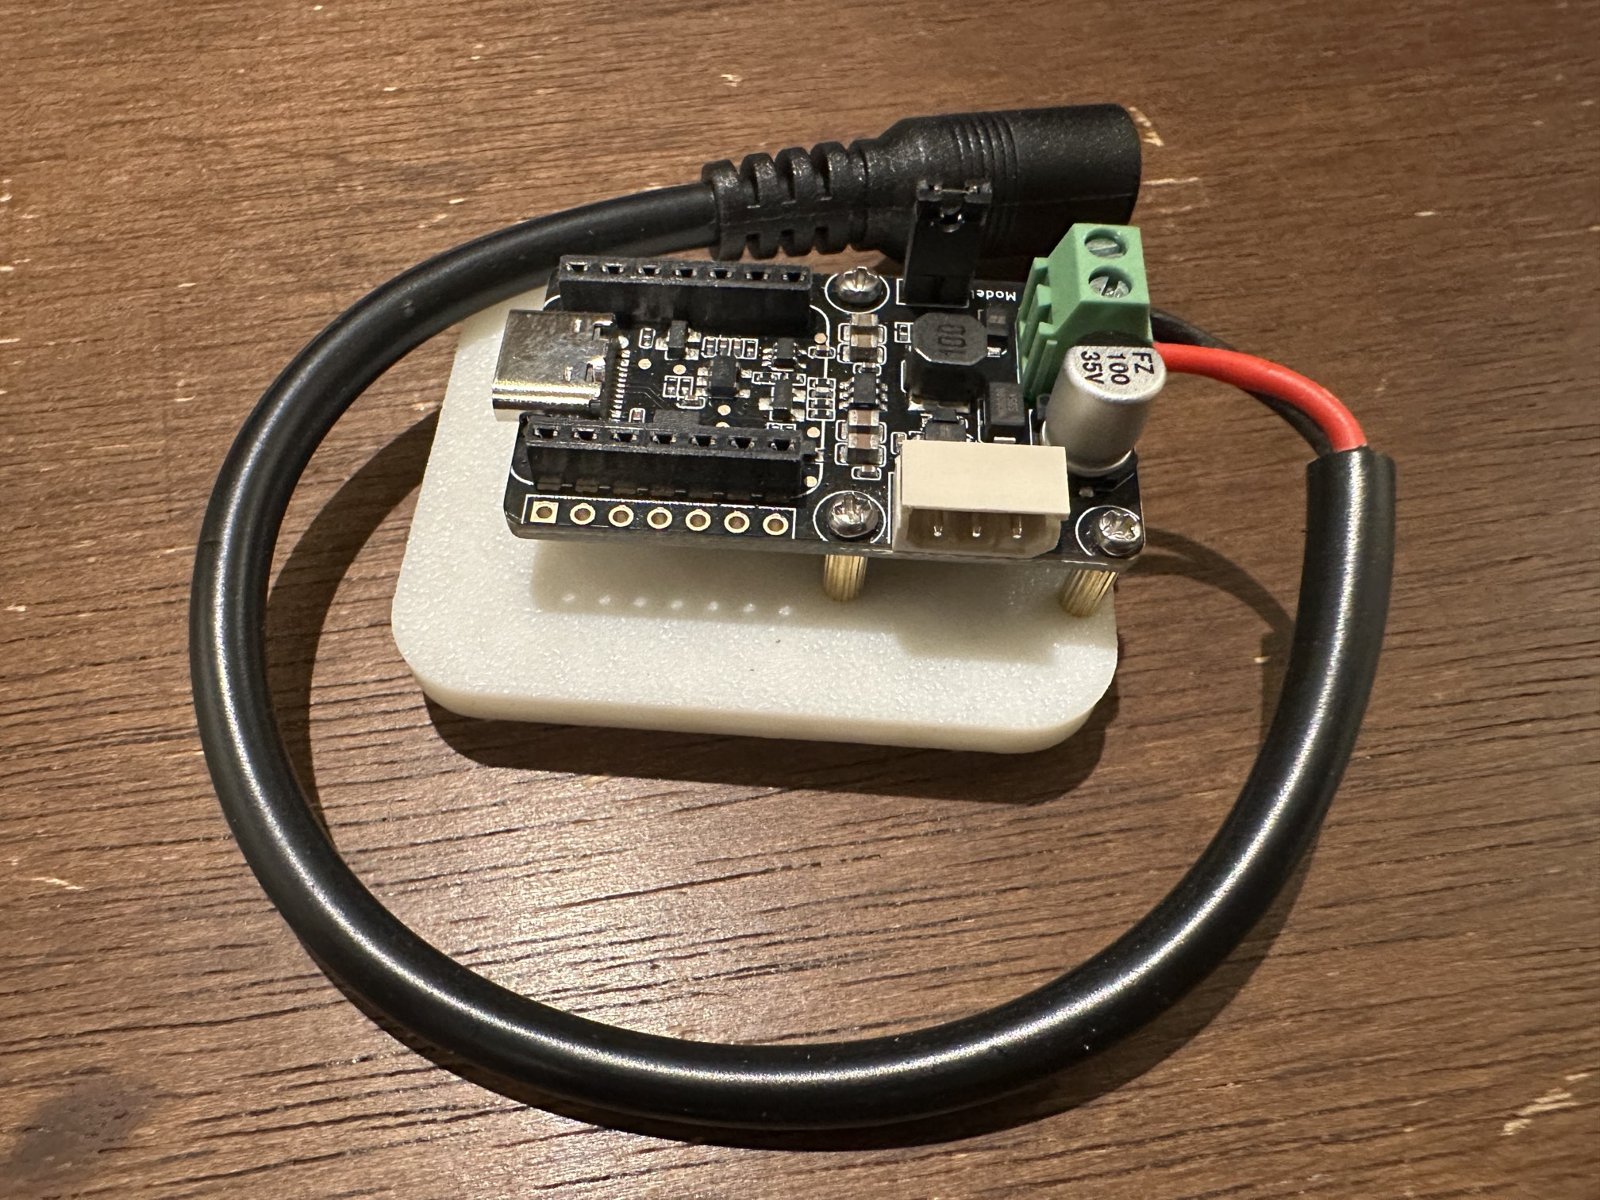
制御基板(Waveshare の Bus Servo Adapter と呼ばれる物と同じ作り)は2枚。どちらも同じ基板で、黒い台と白い台に1枚ずつ留めてある。台の色がアームの色と同じなので、基板はテープの印がなくても見分けられる。
- USB-C の口:Mac とつなぐ。ここから角度の指令を送り、関節の角度を読む
- 黒いケーブルの丸い差し込み口:電源アダプターを挿す。緑の端子に赤(+)と黒(−)がつないである
- 白い3ピンの口:アームのサーボにつなぐ
- 黒い小さな部品(ジャンパー):基板の動かし方を切り替える。LeRobot の手順書では、Mac から USB で動かすときは B の側にする
基板が送るのは関節の角度などの小さなデータだけなので、USB ハブを挟んでもよい。ただし、ポートの名前は挿す口で変わることがあるので、毎回同じ口に挿す。
手首カメラと、予備の柔らかい爪
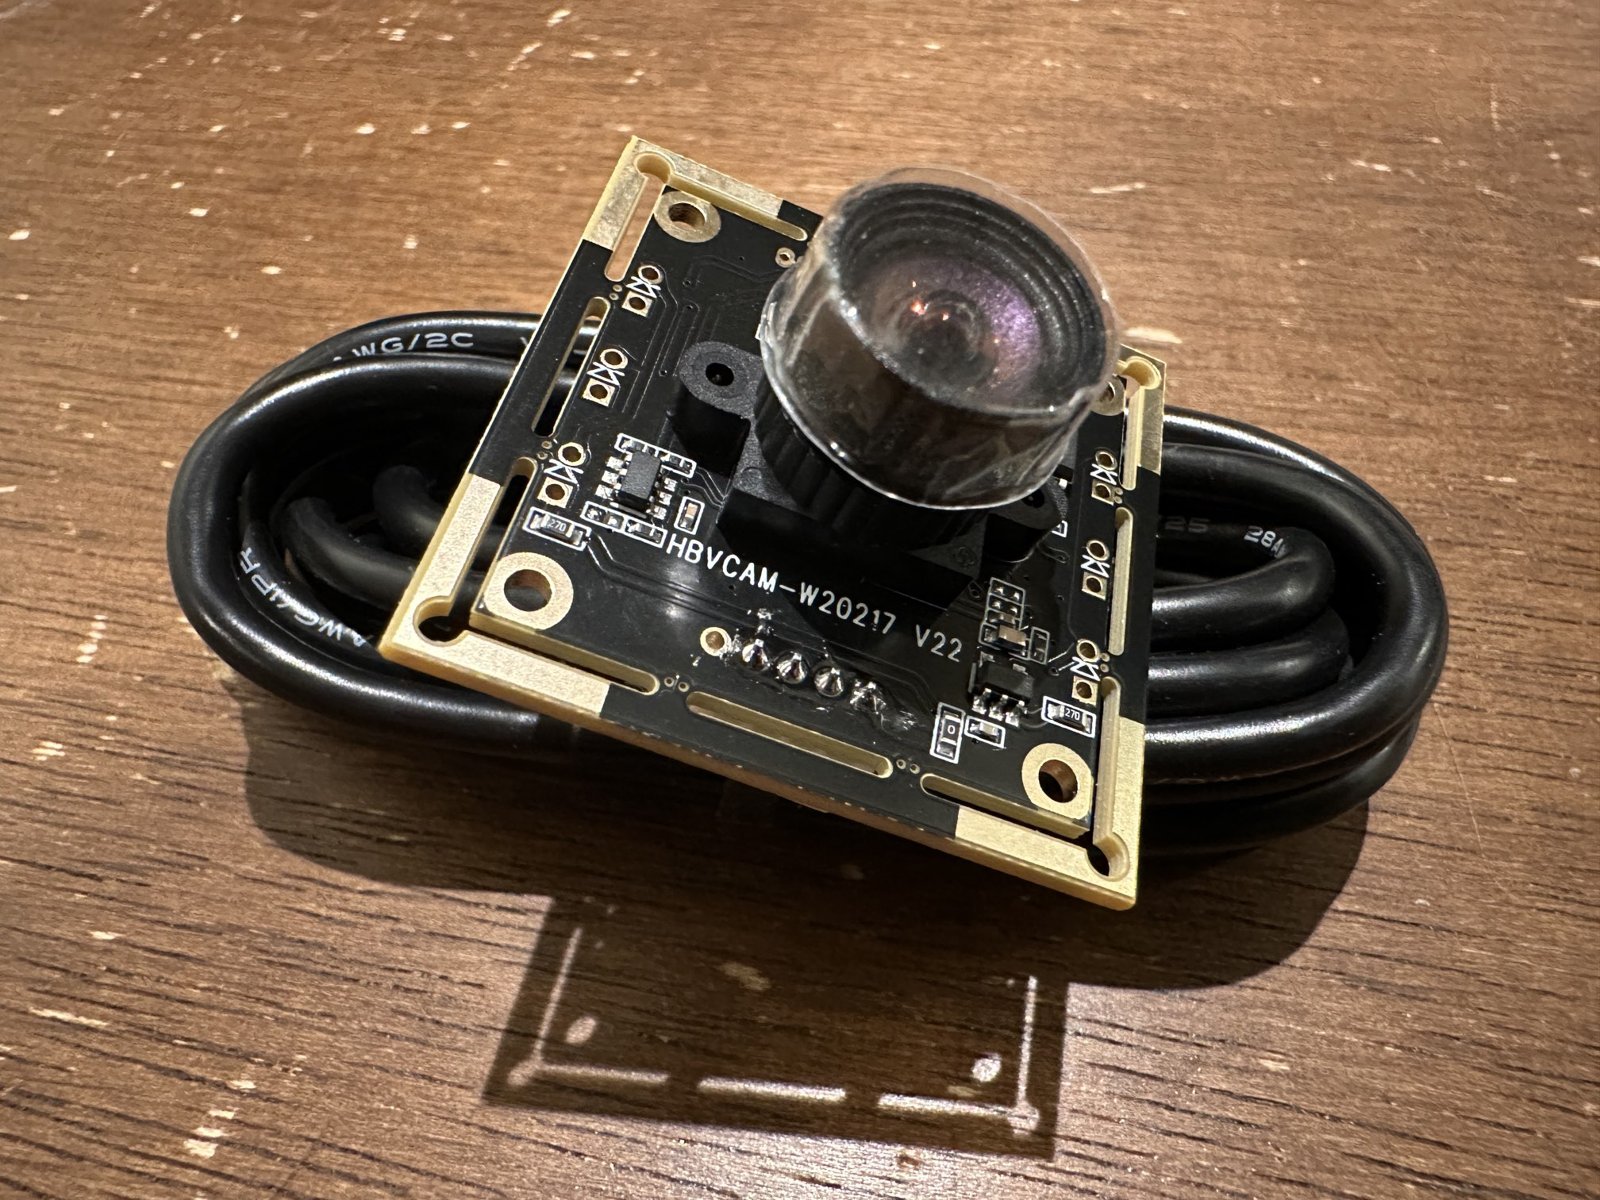
手首カメラは、基板に HBVCAM-W202017 V22 と書かれた USB カメラ。レンズに保護フィルムがかぶったまま届いたので、使う前にはがす。白いフォロワーの四角い枠に、基板の四隅の穴で留める。
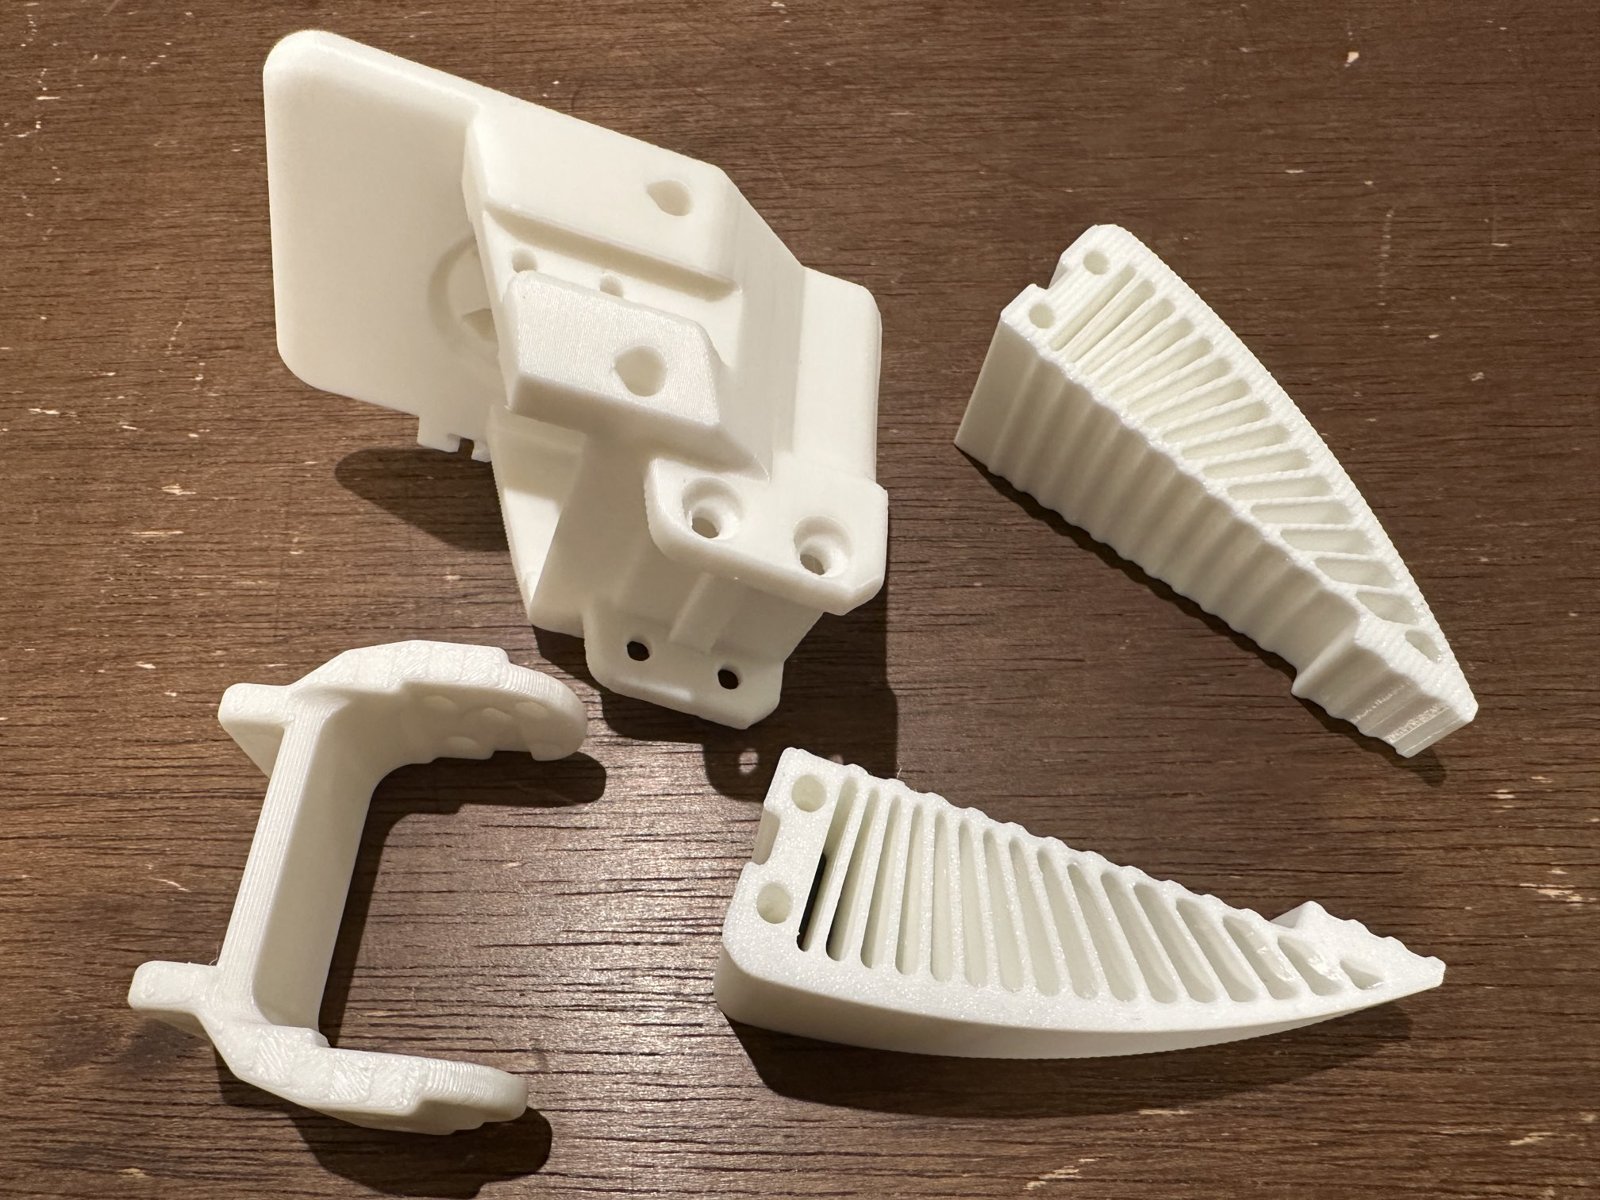
追加の部品の袋には、筋の入った曲がった爪が2枚と、それを付ける手首の部品が入っていた。押し当てると物の形に沿って曲がる、柔らかい爪(Fin Ray と呼ばれる形)だと思われる。最初は標準の硬い爪のまま、テレオペとお手本集めまで進める。柔らかい爪は、標準の爪でつかみにくい物が出てきたときに付け替えて比べる。
Mac とのつなぎ方は USB だけで、Raspberry Pi も SSH も要らない
mechArm 270-Pi は本体の中に Raspberry Pi が入っていて、Mac から LAN ケーブルで Pi に SSH でつなぎ、Pi がアームを動かしていた。SO-101 にはアームの中にコンピューターがない。基板は USB で受けた指令をサーボに渡すだけなので、Mac から USB で直接サーボを動かす。
| mechArm 270-Pi | SO-101 | |
|---|---|---|
| アームの中のコンピューター | Raspberry Pi | なし |
| Mac とのつなぎ方 | LAN ケーブル → SSH | USB だけ |
| 動かすプログラムが動く場所 | Pi(Mac から送る) | Mac |
| Mac につなぐ USB | カメラの分 | 基板2本・手首カメラ・机側カメラの4本 |
ねらい・変わったこと・見込める効果は次のとおり(効果はまだ測っていない見込み)。
- ねらい:Pi 側の準備で毎回手が止まっていたのをなくす
- 変わったこと:Pi のデーモン・pymycobot の版合わせ・SSH の接続が、SO-101 では無くなった
- 見込める効果:実機を始めるまでの準備の時間が短くなる。どれだけ短くなったかは、次にお手本を撮る日の始めから終わりまでで測る
USB の口は Mac に4本ぶん要る。MacBook の USB-C は2つなので、手元の Anker 332(データの口3つ)を挟み、カメラの片方は Mac に直接挿す。カメラ2台を同じハブに挿すと、送るデータの量が足りずに映像が止まることがあるため。机側のカメラはケーブルが短いので、USB-C(オス)から USB-A(メス)の 2m の延長ケーブルを足す。
作業ログ ― LeRobot を入れ、ポート・サーボ・カメラを読むだけで確かめる(依頼248)
この記事のコード・ログ・データは、1ファイルずつ下に置いています。全文はリンク先にあります。
ファイルの一覧(3本)
01_read_servos_248.py.txt ― サーボを読むだけのスクリプト read_servos_248.py・3,708字
02_servos.json ― サーボの読み取り結果 servos.json(全量)・3,614字
03_cameras.json ― カメラの読み取り結果 cameras.json(全量)・4,048字
アームを動かす前に、つながっている物を全部読み取ることにした。作業は Claude Code に、依頼箱(Claude が書いた依頼を Mac の見張り係が Claude Code に渡す仕組み)で渡した。サーボへの書き込みは一切しない、キャリブレーションとテレオペは人が手でやる、という線を依頼に書いた。
依頼248 は、ログインが切れていて3秒で止まった
1回目は 19:34 に始まり、3秒で「失敗」になった。報告には Failed to authenticate: OAuth token revoked. Please log in again or contact your administrator. とあり、Mac の Claude Code のログインが切れていた。ターミナルで cd ~/r2r2r-scripts && claude を開いて /login でログインし直し、依頼を「新規」に戻すと、19:49 に始まって 19:59 に合格で終わった。ログインは、ホームフォルダ全体ではなく、いつもの作業フォルダ(r2r2r-scripts)で開いて行った。ホームフォルダで claude を開くと、ホーム全体を任せてよいかを聞かれるため。
1回目の報告の全文。
# 結果:20261121_248_SO101のLeRobotを入れてポートとカメラとサーボを読むだけ

- 状態:失敗
- 始めた時刻:2026-11-21 19:34
- 終わった時刻:2026-11-21 19:34(0分)
- 作業フォルダ:/Users/shimazueiichi/r2r2r-scripts
- この続きを Claude Code で話すとき:作業フォルダで `claude --resume 2fb1926c-b11c-40a7-80d5-2eca951aa7d9`

## Claude Code の報告

Failed to authenticate: OAuth token revoked. Please log in again or contact your administrator.
依頼箱の記録(記録.log)。
2026-11-21T15:43:31 見張り係を起動
2026-11-21T19:34:03 開始 20261121_248_SO101のLeRobotを入れてポートとカメラとサーボを読むだけ.md[列:コード]
2026-11-21T19:34:06 失敗 20261121_248_SO101のLeRobotを入れてポートとカメラとサーボを読むだけ.md → 結果/20261121_248_SO101のLeRobotを入れてポートとカメラとサーボを読むだけ_20261121_1934.md
2026-11-21T19:49:03 開始 20261121_248_SO101のLeRobotを入れてポートとカメラとサーボを読むだけ.md[列:コード]
2026-11-21T19:59:27 完了 20261121_248_SO101のLeRobotを入れてポートとカメラとサーボを読むだけ.md → 結果/20261121_248_SO101のLeRobotを入れてポートとカメラとサーボを読むだけ_20261121_1949.md
依頼248 の依頼文(全文)
---
作業フォルダ: /Users/shimazueiichi/r2r2r-scripts
上限時間: 90
---
# SO-101 の LeRobot を入れ、ポート・カメラ・サーボを「読むだけ」で確かめる(依頼248)

SO-101(Seeed の Assembled Kit Pro、組み立て済み)が届いた。Mac(M1・macOS)で LeRobot を使えるようにし、つながっている物を読み取って報告してほしい。**アームは1ミリも動かさない。**

## 構成(エイイチが机に設置済み)
- 白いアーム=フォロワー(爪と手首カメラ付き)。制御基板は白い台の物。電源 12V
- 黒いアーム=リーダー(取っ手とトリガー付き)。制御基板は黒い台の物。電源 5V
- 制御基板は Waveshare の Bus Servo Adapter 型(USB-C で Mac とつなぐ)。サーボは Feetech STS3215
- カメラ:手首カメラ(基板に HBVCAM-W202017 V22)と、机側の InnoMaker U20CAM-720P(どちらも UVC の USB カメラ)。机側はまだつないでいないかもしれない
- Mac とアームの間に Raspberry Pi は無い。SSH は使わない

## やること
1. LeRobot を入れる
   - `~/lerobot` に公式リポジトリ(github.com/huggingface/lerobot)を clone する。すでにあれば pull だけ
   - リポジトリの README と SO-101 の手順書(docs の so101)を読み、その時点の公式の手順どおりに conda 環境を作って入れる(Feetech 用の追加の依存も)。環境名は `lerobot`。既存の conda 環境は触らない
   - 入った LeRobot の版(コミット)・Python の版・環境名を報告に書く
2. 制御基板のポートを見つける
   - `/dev/tty.usbmodem*` などを一覧し、2枚の基板のポート名を出す
   - どちらがフォロワーかリーダーかを、抜き差しせずに見分ける:各ポートのサーボの「今の電圧」を読む(12V 付近=白いフォロワー、5V 付近=黒いリーダー)
   - 基板が1枚も見えない・電源が入っていない(電圧が読めない)ときは、そこで止めて報告する
3. サーボを読む(読むだけ)
   - 各ポートで見つかったサーボの ID・型番・今の位置・電圧・温度を表にする(6個ずつのはず)
   - ID が 1〜6 で設定済みかを確かめる
4. カメラを見つける
   - LeRobot のカメラ探しの道具(opencv)で、見えるカメラの番号・名前・撮れる解像度と fps を出す。iPhone(Continuity Camera など)が混ざっていたら、それと分かるように書く
   - 手首カメラと机側カメラで1枚ずつ静止画を撮り、`/Users/shimazueiichi/r2r2r-scripts/so101/check_248/` に置く(画像は git に入れない)
5. 読み取りに使った小さなスクリプトは `/Users/shimazueiichi/r2r2r-scripts/so101/` に置き、git に個別に add して commit する

## 絶対にしないこと
- サーボへの書き込み(ID の変更・`lerobot-setup-motors`・EEPROM の書き換え・トルクを入れる・位置の指令)は一切しない。読み出しだけ
- キャリブレーション(`lerobot-calibrate`)とテレオペはしない。これは次にエイイチが手で動かしながらやる
- KIOXIA に新しいフォルダを作らない(SO-101 のデータの置き場所はまだ決めていない)
- `git add .`・`git clean` は使わない

## 報告に書くこと
- 入れたものと版、つまずいた所
- ポート名とフォロワー/リーダーの対応(電圧の根拠つき)
- サーボの表(ポートごと)
- カメラの一覧と撮れた静止画のパス
- 次のキャリブレーションで打つコマンド(ポート名を埋めた形。`--robot.id` は `ptm_follower`、`--teleop.id` は `ptm_leader`)
- 最後の1行に「判定:合格/止めた(決めてほしいことあり)/失敗」
依頼248 の報告(全文)
依頼箱の「結果」に書き戻された Claude Code の報告。
# 結果:20261121_248_SO101のLeRobotを入れてポートとカメラとサーボを読むだけ

- 状態:完了
- 始めた時刻:2026-11-21 19:49
- 終わった時刻:2026-11-21 19:59(10分)
- 作業フォルダ:/Users/shimazueiichi/r2r2r-scripts
- この続きを Claude Code で話すとき:作業フォルダで `claude --resume be27eb70-5f87-4b93-9e90-b8638456ddff`

## Claude Code の報告

**やったこと**
- 公式リポジトリを `~/lerobot` に clone しました(前は無かった)。インストール手順書と so101 の手順書どおりに、conda 環境 `lerobot` を作って入れました(`python=3.12` → `conda install ffmpeg -c conda-forge` → `pip install -e ".[core_scripts]"` → `pip install -e ".[feetech]"`)。既存の環境(base・ros_env)は触っていません。
- 2枚の制御基板のサーボを、読み出しだけで調べました。
- カメラを探し、手首と机側で1枚ずつ静止画を撮りました。
- サーボへの書き込みは一切していません。LeRobot はポートを閉じるとき、何も指定しないとトルクを切る書き込みをします。これを止めるため `disable_torque=False` を付けて閉じています。キャリブレーション・テレオペ・KIOXIA への書き込みもしていません。

**結果**

入れたもの
- LeRobot 0.7.1、コミット b13b952556c5(2026-11-20)
- Python 3.12.16、環境名 `lerobot`
- torch 2.15.0、opencv 4.13.0、rustypot 1.14.0(Feetech 用の追加分)

つまずいた所
- サーボを読むスクリプトの初版は、ID 1 しか読めませんでした。見つかった ID を全部登録し直す形に直し、6個とも読めました。
- `lerobot-find-cameras` は画像を撮るだけで、番号・解像度の一覧をログに出しませんでした。同じ関数を呼ぶ自作スクリプトで一覧を出しました。
- macOS の OpenCV はカメラの名前を返しません。名前は、静止画と macOS のカメラ一覧(system_profiler・ffmpeg)を突き合わせて決めました。

ポートとフォロワー/リーダー(電圧で判断)

| ポート | 電圧 | 判定 |
|---|---|---|
| /dev/tty.usbmodem5CBC4321631 | 11.8〜11.9V | 白いフォロワー(12V) |
| /dev/tty.usbmodem5CBC4323581 | 4.9V | 黒いリーダー(5V) |

- `/dev/tty.usbmodemSN234567892` は Anker の USB-C ハブなので、読んでいません。

サーボ
- 両方とも STS3215(型番 777)、FW 3.10、ID 1〜6 で設定済みです。
- トルクは全部切れていて、Lock は 1 でした。

| ID | フォロワーの位置 | フォロワーの温度 | リーダーの位置 | リーダーの温度 |
|---|---|---|---|---|
| 1 | 1841 | 30℃ | 1941 | 25℃ |
| 2 | 2475 | 30℃ | 850 | 24℃ |
| 3 | 2238 | 30℃ | 3040 | 25℃ |
| 4 | 1548 | 30℃ | 2628 | 24℃ |
| 5 | 933 | 30℃ | 1965 | 25℃ |
| 6 | 2049 | 32℃ | 2091 | 24℃ |

カメラ(OpenCV の番号)

| 番号 | カメラ | 撮れる解像度・fps |
|---|---|---|
| 0 | 手首(USB HD Camera = HBVCAM。爪が写る) | 640x480・1280x720、30fps。1080p を頼んでも 720p になる |
| 1 | 机側 Innomaker-U20CAM-720P(ピンぼけ) | 640x480・1280x720、30fps |
| 2 | MacBook Pro 内蔵の FaceTime | 1920x1080、15fps |
| 3 | Iriun(iPhone 用の仮想カメラ。アプリ未起動で黒画面) | 1920x1080、30〜60fps |

- iPhone の Continuity Camera は、最初の macOS の一覧にだけ出ました。OpenCV では見えていません。
- 番号は、つないでいる物が変わるとずれるかもしれません。

静止画
- `/Users/shimazueiichi/r2r2r-scripts/so101/check_248/wrist_opencv0.png`
- `/Users/shimazueiichi/r2r2r-scripts/so101/check_248/desk_opencv1.png`
- 番号ごとの静止画も同じフォルダの `cam_*.png`・`run2/` にあります。FaceTime の画像は顔が写っていたので消しました。
- 画像は git に入れていません。

次のキャリブレーションで打つコマンド
```
conda activate lerobot
lerobot-calibrate --robot.type=so101_follower --robot.port=/dev/tty.usbmodem5CBC4321631 --robot.id=ptm_follower
lerobot-calibrate --teleop.type=so101_leader --teleop.port=/dev/tty.usbmodem5CBC4323581 --teleop.id=ptm_leader
```

**変えたファイル**(個別に add して commit fe389b6)
- `so101/read_servos_248.py`(新規。読むだけ)
- `so101/find_cameras_248.py`(新規)
- `logs/20261121_1959.md`(作業の記録)
- git に入れていない物:`~/lerobot`、conda 環境 `lerobot`、`so101/check_248/` の画像と JSON

**決めてほしいこと**
- 机側カメラの画像はピンぼけです。データを撮る前に、ピントか置き場所を直すかどうか。

判定:合格
制御基板のポートは、サーボの電圧で見分けた
2枚の基板は同じ物なので、USB のポート名(/dev/tty.usbmodem…)を見ても、どちらが白いフォロワーか分からない。LeRobot の手順書では、基板を1枚ずつ抜き差ししてポートを探す。今回は抜き差しせずに、各ポートのサーボが返す「今の電圧」を読んだ。12V のアダプターをつないだ方は約12V、5V の方は約5V を返すはず、という見立て。
| ポート | 電圧 | アーム |
|---|---|---|
/dev/tty.usbmodem5CBC4321631 | 11.8〜11.9V | 白いフォロワー(12V) |
/dev/tty.usbmodem5CBC4323581 | 4.9V | 黒いリーダー(5V) |
/dev/tty.usbmodemSN234567892 | 読んでいない | Anker の USB-C ハブ(基板の USB の番号 1a86:55d3 ではない) |
- ねらい:基板の抜き差しなしで、2枚の基板とアームの組を取り違えずに決める
- 変わったこと:1回の読み取りで、2つのポートと2本のアームの組が決まった。読み取りはサーボへの書き込みなし
- 見込める効果:電源の組み合わせを逆にしていないかも、同じ読み取りで確かめられる。白いフォロワーのポートが約5V を返したら、アダプターを取り違えている
LeRobot は、ポートを閉じるときに何も指定しないと、トルクを切る書き込みをする。読むだけにするため、スクリプトでは disconnect(disable_torque=False) で閉じている。最初の版は ID 1 しか読めず、見つかった ID を全部登録し直す形に直して6個とも読めた。
サーボは2台とも STS3215 が6個、ID 1〜6 で設定済みだった
組み立て済みのキットなので、サーボの ID はもう 1〜6 に振ってあった。LeRobot の手順書にある「サーボを1つずつつないで ID を書き込む」作業(lerobot-setup-motors)は、今回はしていない。型番は 777(STS3215)、ファームウェアは 3.10、トルクは全部切れていて、Lock は 1。
| ID | フォロワーの位置 | フォロワーの温度 | リーダーの位置 | リーダーの温度 |
|---|---|---|---|---|
| 1 | 1841 | 30℃ | 1941 | 25℃ |
| 2 | 2475 | 30℃ | 850 | 24℃ |
| 3 | 2238 | 30℃ | 3040 | 25℃ |
| 4 | 1548 | 30℃ | 2628 | 24℃ |
| 5 | 933 | 30℃ | 1965 | 25℃ |
| 6 | 2049 | 32℃ | 2091 | 24℃ |
位置は、1回転を 0〜4095 に分けた値。フォロワーとリーダーで数字が大きく違うのは、このときの2本の姿勢が違ったためで、そろえるのが次のキャリブレーションになる。
カメラは4台見え、手首が0番・机側が1番だった
LeRobot のカメラ探しの道具で見えたカメラは4台。macOS の OpenCV はカメラの名前を返さないので、名前は静止画と macOS のカメラの一覧を突き合わせて決めた。
| 番号 | カメラ | 撮れる解像度・fps |
|---|---|---|
| 0 | 手首(USB HD Camera = HBVCAM。爪が写る) | 640x480・1280x720、30fps。1920x1080 を頼んでも 1280x720 になる |
| 1 | 机側 Innomaker-U20CAM-720P | 640x480・1280x720、30fps |
| 2 | MacBook Pro 内蔵の FaceTime | 1920x1080、15fps |
| 3 | Iriun(iPhone をカメラにする仮想カメラ。アプリが起動していないので黒い画面) | 1920x1080、30〜60fps |
手首カメラは、爪の先がはっきり写っていて、角度もこのままでよい。机側のカメラはぼやけていた。ケーブルが短く、三脚をかなり下げてアームのすぐ近くに置いたので、レンズのピントが合う距離より近すぎたと見ている。このカメラはレンズを回してピントを合わせる作りなので、延長ケーブルで三脚を本来の高さにしてから、ブロックを置く作業台の真ん中に合わせる。合わせたら、レンズを止めネジかテープで留め、三脚の位置に印を付ける。お手本を撮ったあとにカメラが動くと、学習したときと見え方が変わってしまうため。
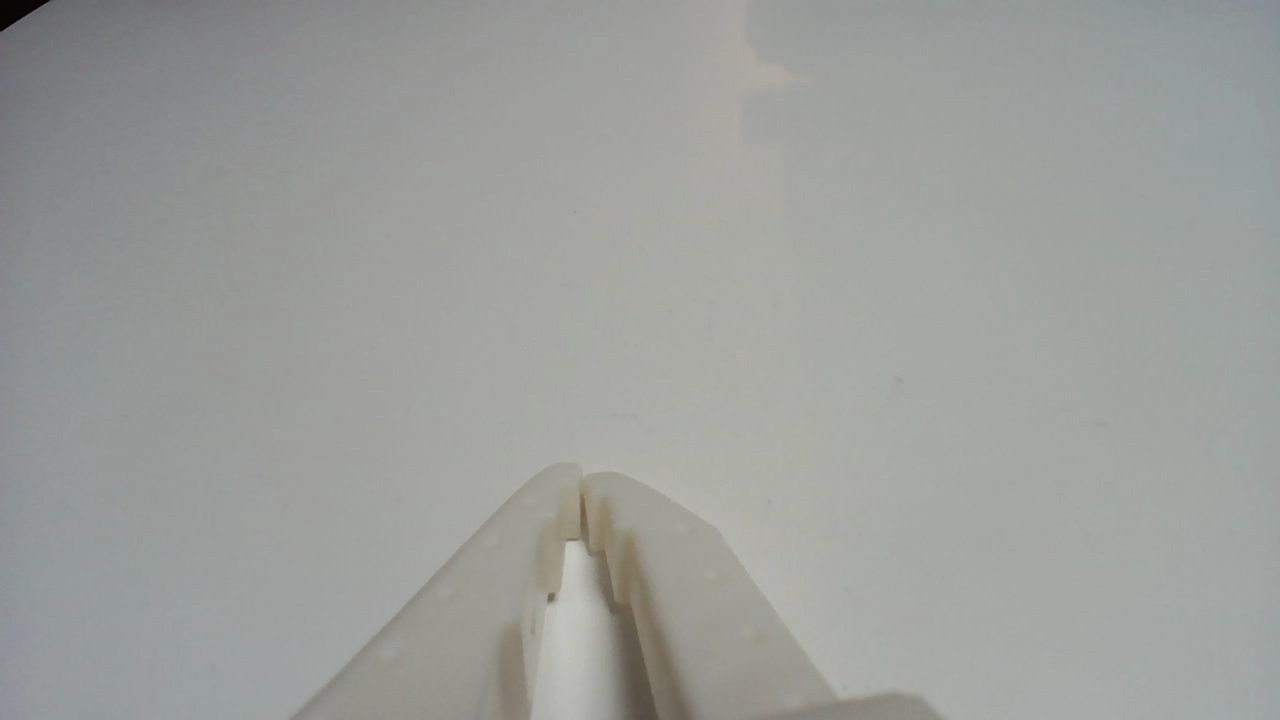
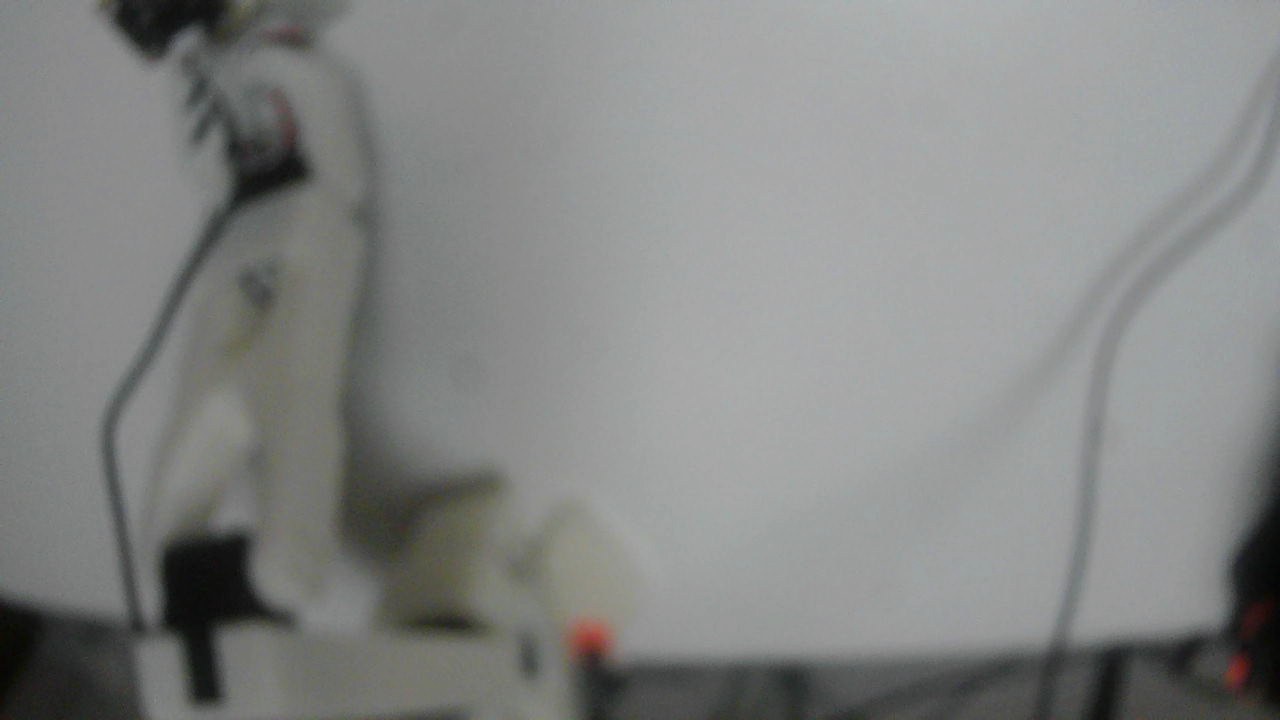
カメラを探している間、Mac の近くにあった iPhone が連係カメラとして何度もつながった。OpenCV が番号を1つずつ開いて確かめるときに、iPhone も呼び出されるため。iPhone の連係カメラは macOS の一覧には1回出たが、OpenCV の番号には出なかった。iPhone がつながったり外れたりするとカメラの番号がずれることがあるので、SO-101 でお手本を撮る間は、iPhone の連係カメラを切るか、iPhone を Mac から離す。番号は、延長ケーブルでつなぎ直したら撮る前に確かめ直す。
画像は git に入れていない。FaceTime の静止画は顔が写っていたので、Claude Code が消した。
依頼248 で入った LeRobot の版
| もの | 版 |
|---|---|
| LeRobot | 0.7.1(コミット b13b952556c5、2026-11-20) |
| Python | 3.12.16(conda の環境 lerobot) |
| torch | 2.15.0 |
| opencv | 4.13.0 |
| rustypot | 1.14.0(Feetech のサーボ用に足した物) |
入れた手順は、conda create -n lerobot python=3.12 → conda install ffmpeg -c conda-forge → pip install -e ".[core_scripts]" → pip install -e ".[feetech]"。リポジトリは ~/lerobot に置いた。既にあった conda の環境(base・ros_env)は触っていない。
サーボを読むだけのスクリプト read_servos_248.py
"""SO-101 の制御基板 (Waveshare Bus Servo Adapter・CH343) のサーボを「読むだけ」で確かめる (依頼 248).

サーボへの書き込みは一切しない:
- connect(handshake=False) でポートを開くだけ
- 見つけるのは broadcast ping (読み出し), 各値は read_register (読み出し)
- 閉じるときは disconnect(disable_torque=False). 既定の True はトルクを切る書き込みをするので使わない

使い方 (conda の lerobot 環境で):カメラを探して静止画を残すスクリプト find_cameras_248.py
"""SO-101 用のカメラを探し, 番号ごとに解像度・fps と静止画1枚を残す (依頼 248).

LeRobot の OpenCVCamera.find_cameras() で見える番号を出し, 各番号で
- 既定の解像度・fps
- 640x480 / 1280x720 / 1920x1080 を頼んだときに実際に通った解像度・fps
- 静止画 1 枚 (cam_{番号}.png)
を出す. macOS の OpenCV は名前を返さないので, 名前は system_profiler の一覧と静止画で突き合わせる.

使い方 (conda の lerobot 環境で):
    python so101/find_cameras_248.py --out so101/check_248
"""

import argparse
import json
import subprocess
import time
from pathlib import Path

import cv2

from lerobot.cameras.opencv import OpenCVCamera

TRY_SIZES = [(640, 480), (1280, 720), (1920, 1080)]
WARMUP_S = 1.5


def grab(index, size=None):
    cap = cv2.VideoCapture(index)
    try:
        if not cap.isOpened():
            return None, None
        if size:
            cap.set(cv2.CAP_PROP_FRAME_WIDTH, size[0])
            cap.set(cv2.CAP_PROP_FRAME_HEIGHT, size[1])
        frame = None
        t0 = time.time()
        while time.time() - t0 < WARMUP_S:  # 露出が落ち着くまで読み捨てる
            ok, f = cap.read()
            if ok:
                frame = f
        info = {
            "width": int(cap.get(cv2.CAP_PROP_FRAME_WIDTH)),
            "height": int(cap.get(cv2.CAP_PROP_FRAME_HEIGHT)),
            "fps": cap.get(cv2.CAP_PROP_FPS),
        }
        return frame, info
    finally:
        cap.release()


def main():
    ap = argparse.ArgumentParser()
    ap.add_argument("--out", required=True)
    args = ap.parse_args()
    out = Path(args.out)
    out.mkdir(parents=True, exist_ok=True)

    profiler = subprocess.run(["system_profiler", "SPCameraDataType"], capture_output=True, text=True).stdout
    print("== macOS のカメラ一覧 (system_profiler)")
    print(profiler)

    result = []
    for cam in OpenCVCamera.find_cameras():
        idx = cam["id"]
        row = {"index": idx, "default": cam["default_stream_profile"], "modes": []}
        frame, _ = grab(idx)
        if frame is not None:
            path = out / f"cam_{idx}.png"
            cv2.imwrite(str(path), frame)
            row["still"] = str(path)
            row["still_shape"] = list(frame.shape)
        else:
            row["still"] = None
        for size in TRY_SIZES:
            f, info = grab(idx, size)
            info["asked"] = list(size)
            info["got_frame"] = f is not None
            if f is not None:
                info["frame_shape"] = list(f.shape[:2])
            row["modes"].append(info)
        result.append(row)
        d = row["default"]
        print(f"\n== OpenCV 番号 {idx}: 既定 {d['width']}x{d['height']} {d['fps']:.1f}fps {d['fourcc']!r}")
        print(f"   静止画: {row['still']}")
        for m in row["modes"]:
            print(f"   頼んだ {m['asked'][0]}x{m['asked'][1]} → 実際 {m['width']}x{m['height']} {m['fps']:.1f}fps 撮れた={m['got_frame']}")

    (out / "cameras.json").write_text(json.dumps(result, ensure_ascii=False, indent=2))


if __name__ == "__main__":
    main()
サーボの読み取り結果 servos.json(全量)
{
  "/dev/tty.usbmodem5CBC4321631": [
    {
      "id": 1,
      "model_number_scan": 777,
      "Model_Number": 777,
      "Firmware_Major_Version": 3,
"Firmware_Minor_Version": 10,カメラの読み取り結果 cameras.json(全量)
[
  {
    "index": 0,
    "default": {
      "format": 16.0,
      "fourcc": "\u0000\u0000\u0000\u0000",
      "width": 1280,
"height": 720,Claude Code の作業の記録 logs/20261121_1959.md(全量)
# 依頼248 SO-101 の LeRobot を入れ、ポート・カメラ・サーボを読むだけで確かめる

## 入れたもの
- ~/lerobot(公式を clone)コミット b13b952556c5(2026-11-20)、LeRobot 0.7.1
- conda 環境 lerobot、Python 3.12.16、torch 2.15.0、opencv 4.13.0、rustypot 1.14.0
- 手順: conda create -n lerobot python=3.12 → conda install ffmpeg -c conda-forge → pip install -e ".[core_scripts]" → pip install -e ".[feetech]"

## ポート(電圧で見分け)
- /dev/tty.usbmodem5CBC4321631 … 11.8〜11.9V → 白いフォロワー
- /dev/tty.usbmodem5CBC4323581 … 4.9V → 黒いリーダー
- /dev/tty.usbmodemSN234567892 は Anker の USB-C ハブ(1a86:55d3 ではない)なので読んでいない

## サーボ(全部 STS3215 = 型番777、FW 3.10、トルク0、Lock 1)
フォロワー: ID1 1841 / ID2 2475 / ID3 2238 / ID4 1548 / ID5 933 / ID6 2049、温度30〜32℃
リーダー: ID1 1941 / ID2 850 / ID3 3040 / ID4 2628 / ID5 1965 / ID6 2091、温度24〜25℃

## カメラ(OpenCV 番号)
- 0: 手首(USB HD Camera、HBVCAM)1280x720 30fps まで → so101/check_248/wrist_opencv0.png
- 1: 机側 Innomaker-U20CAM-720P 1280x720 30fps まで(ピンぼけ)→ so101/check_248/desk_opencv1.png
- 2: MacBook Pro 内蔵 FaceTime 1920x1080 15fps
- 3: Iriun(iPhone 用の仮想カメラ、アプリ未起動で黒画面)1920x1080
- iPhone の Continuity Camera は1回目の system_profiler にだけ出て、OpenCV には出なかった

## スクリプト
- so101/read_servos_248.py(読むだけ。disconnect(disable_torque=False))
- so101/find_cameras_248.py
作業ログ ― キャリブレーションとテレオペは、人がアームを手で動かして行った
キャリブレーションは、人がアームを手で動かしながら画面の指示に答える作業なので、依頼箱には入れずにターミナルで打った。どちらもトルクが入っていない状態で、手で関節を動かせる。
conda activate lerobot
lerobot-calibrate --robot.type=so101_follower --robot.port=/dev/tty.usbmodem5CBC4321631 --robot.id=ptm_follower
lerobot-calibrate --teleop.type=so101_leader --teleop.port=/dev/tty.usbmodem5CBC4323581 --teleop.id=ptm_leader
進め方は2段。まず全部の関節を真ん中あたりの姿勢にして Enter、次に各関節を動く端から端まで手でゆっくり動かして(爪も開け閉めして)Enter。白いフォロワーのあとに、黒いリーダーも同じようにした。20:01 に始めて 20:09 に2台とも終わった。ターミナルに出た文字は記録していない。保存されたキャリブレーションの値は、次の回でお手本を撮る前に読み出して記録に写す。
キャリブレーションの間、机側カメラの延長ケーブルが届いていないので、机側カメラは外した。キャリブレーションとテレオペではカメラを使わない。
テレオペの前に、2本のアームの姿勢をそろえた
テレオペを始めると、白いフォロワーに初めてトルクが入り、黒いリーダーの姿勢へ一気に動く。姿勢が大きく違うと勢いよく動くので、始める前に黒いリーダーを白いフォロワーと同じ形にし、白いアームの動く範囲から手とケーブルと三脚をどけた。止めるときは、白いフォロワーの 12V のアダプターを抜く。
lerobot-teleoperate --robot.type=so101_follower --robot.port=/dev/tty.usbmodem5CBC4321631 --robot.id=ptm_follower --teleop.type=so101_leader --teleop.port=/dev/tty.usbmodem5CBC4323581 --teleop.id=ptm_leader
テレオペで、白いフォロワーは黒いリーダーと同じ向きに動いた
テレオペを横から撮った動画(89秒、音声は外した)。左が手で動かしている黒いリーダー、右が白いフォロワー。腕を前に伸ばす、根元を回す、手首を返す、爪を開け閉めする、のどれも、向きと大きさがそろってついてきた。逆向きに動く関節や、1つだけずれる関節はなかったので、キャリブレーションはやり直していない。
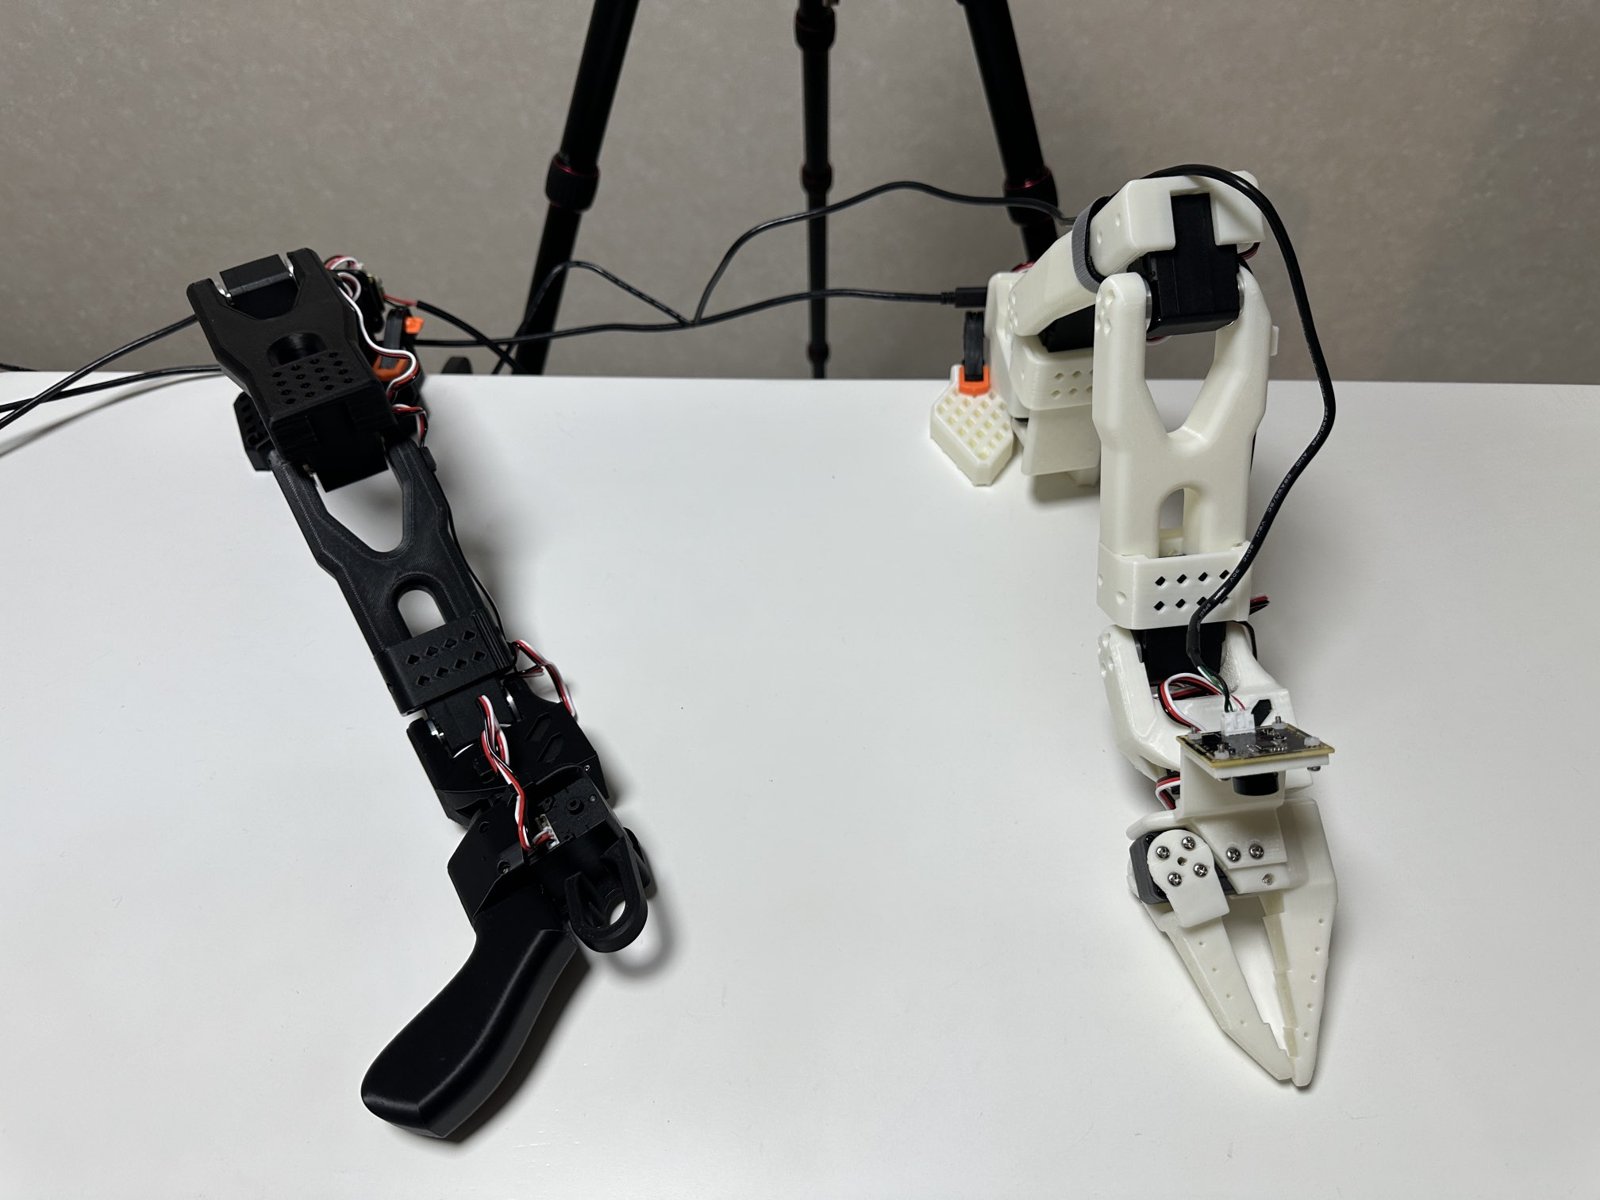
動画で1つ問題が見つかった。白いフォロワーを前にいっぱい伸ばしたとき、根元から手首までのカメラのケーブルがピンと張っていた。このまま何度も動かすと、カメラの基板の差し込み口が抜けたり傷んだりする。腕に沿わせて何か所か留め、関節の所だけ、いっぱいまで伸ばしても張らない長さのたるみを残す。
お手本を撮り始める前に決めること・直すこと
テレオペまでは動いた。お手本を撮るには、次の5つが残っている。
| こと | 中身 |
|---|---|
| 机側カメラの置き場所とピント | 延長ケーブル(2m)で三脚を本来の高さに戻し、作業台の真ん中にピントを合わせて固定する |
| 手首カメラのケーブル | 腕に沿わせて留め、関節の所にたるみを残す |
| 電源の止め方 | フォロワーの 12V をスイッチ付きの電源タップに挿し、手元で切れるようにする |
SO-101 のデータの置き場所 | KIOXIA に SO-101 用のフォルダがまだない。お手本を撮る前に保存先テーブルに書き足してから置く |
| カメラの番号 | 延長ケーブルでつなぎ直したら、手首と机側の番号を撮る前に確かめ直す |
その先で、置き場所をずらしたブロックのお手本を、置き場所ごとに本数をそろえて集め、Physical Intelligence の π0.5 で学習させる。mechArm 270 で止まっていた、位置のずれを吸収させるお手本集めを、ここから再開する。