ロボットの導入を決める方と、任された方へ

ロボットが
現場で止まる
瞬間の図鑑

配膳ロボット・病院の搬送ロボット・ロボットアームが止まった12の場面を、実店舗の動画・シミュレーション・実機の記録から集めました。

止まった配膳ロボットを直す作業
約1〜10秒
店員が来るまで
約18〜53秒以上

実店舗の動画で、店員が対応した4例

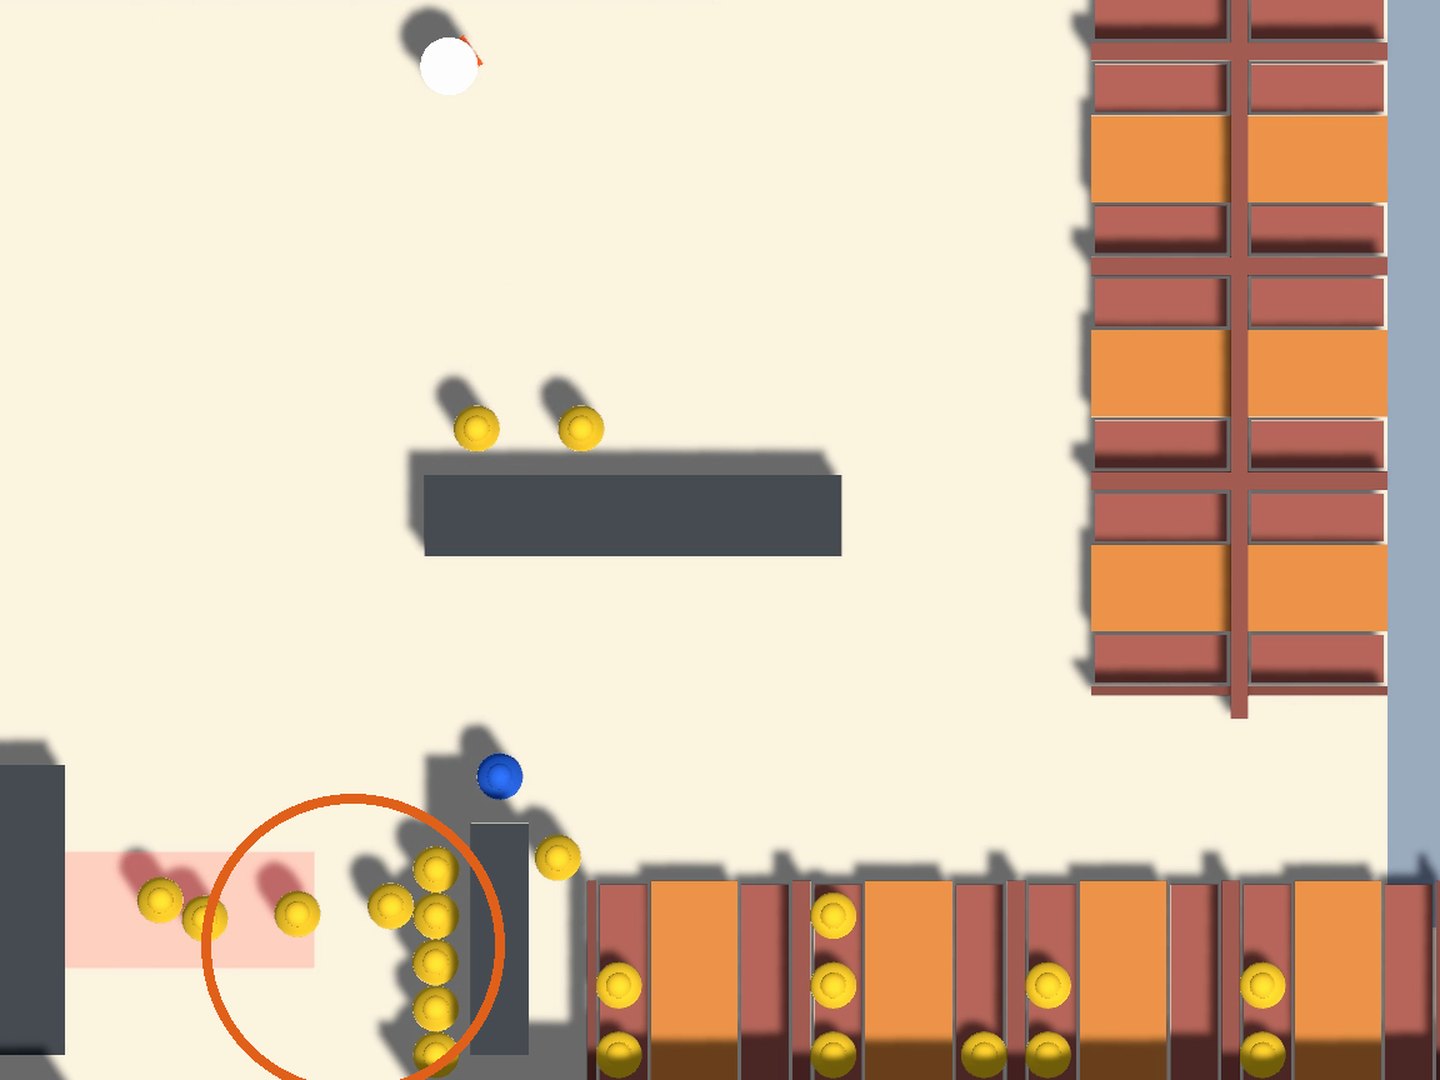
シミュレーションの店で、ロボットが長く止まった所へ寄る(黄=お客さん・青=スタッフ・白=ロボット)

止まったあと、誰の仕事になるか

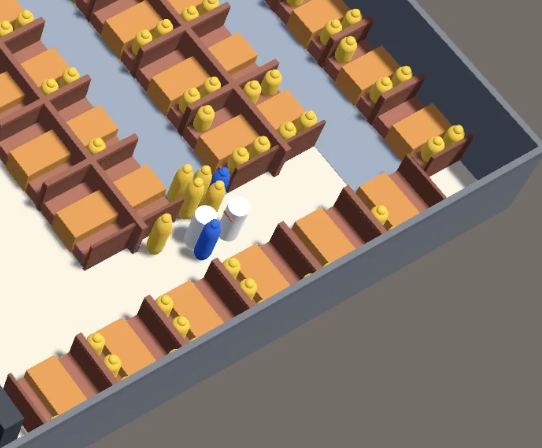
シミュレーションの店で、通路に固まった配膳ロボット2台とスタッフ・お客さん

飲食店/実店舗の動画観察

店員が来るまで

店員が来るまで約18〜53秒以上直す作業は約1〜10秒

入れる前に確かめること

  • 忙しい時間に止まったら、誰が、何で気づくか。
  • 「止まってから人が着くまで」と「着いてから直すまで」を分けて測れるか。
ハコブくん
直すのはすぐです。来てもらうまでが長いんです。
何が起きたか・なぜ止まったか・出典

何が起きたか

店員が対応した動画4例では、直す作業は約1〜10秒、店員が来るまでは約18〜53秒以上でした。通路で向かい合った例では、来るまで41秒以上、直す作業は約5秒でした。

なぜ止まったか

狭い通路で向かい合ったり、待機場所の出口をふさがれたりしていました。ロボットの声や赤い明かりが映っていても、助けが来るまでの時間は、直す時間より長くなっていました。

測った条件

編集された実店舗動画4例の観察。秒数は動画上の概算で、待ち時間には下限を含みます。
出典

店員が来るまでと直す時間の記録待機場所の横で53秒以上進めなかった動画通路に固まったロボットとスタッフの画面

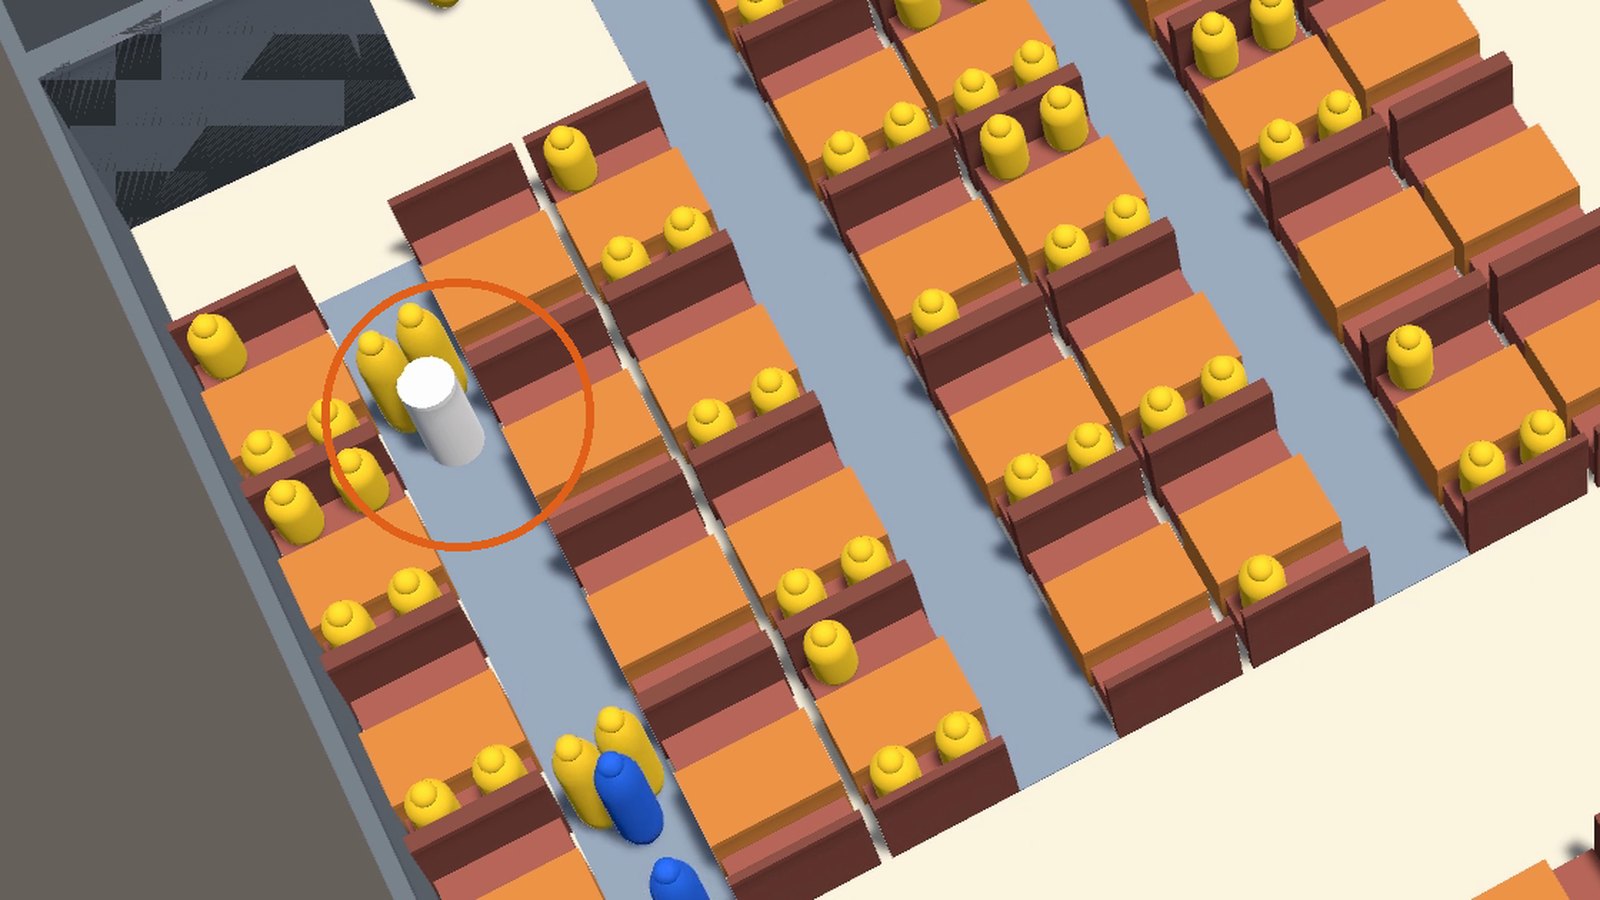
28卓の店を真上から。白い2台が席の前の一本道で向かい合い、どちらも進めない(シミュレーション)

28卓・スタッフ2人の飲食店/シミュレーション

2台目で待ちが延びる

入店待ち13.8 → 25.1分1台 → 2台

入れる前に確かめること

  • 2台目が加わると、どの一本道で出会うか。片方が待てる場所はあるか。
  • 運ぶ量だけでなく、人が助けに行く回数と入店待ちも改善するか。
ハコブくん
同僚が増えたら、店員さんを呼ぶ仕事が増えました。
何が起きたか・なぜ止まったか・出典

何が起きたか

普通の混み具合で、入店待ちは1台の13.8分から、2台では25.1分へ延びました。スタッフがロボットを動かしに行く回数も、13回から54回に増えました。

なぜ止まったか

2台とも近い方の狭い一本道を選び、向かい合ってふさぎ合っていました。「一本道は1台ずつ」にすると2台の入店待ちは17.6分まで縮みましたが、試した改善案でも1台より短くなりませんでした。

測った条件

来客などの条件を変えた10回の中央値。1台と2台ではシミュレーションの版が異なり、この店・人数・運用での比較です。

出典

2台目と通行ルールを比べた記録小さな店に2台を入れた記録

下げ膳のロボットが卓の横で皿を待つ。うしろのお客さんは通路を抜けられない(シミュレーション)

飲食店/シミュレーション

下げ膳中、通路をふさぐ

卓が使えるまで4.49 → 8.06分下げ膳も任せた2台

入れる前に確かめること

  • 皿を載せる人が来ないあいだ、どこで待つか。その横を通れるか。
  • 歩く距離が減っても、次のお客さんを座らせるまでが延びていないか。
ハコブくん
お皿待ちのつもりが、通せんぼになってました。
何が起きたか・なぜ止まったか・出典

何が起きたか

6店・1〜2台・各10回の比較では、下げ膳も任せると、スタッフの歩く距離は12条件すべてで減りました。一方、細い通路の2店では2台のとき、退店から卓が使えるまでが4.05分→6.05分、4.49分→8.06分に延びました。

なぜ止まったか

下げ膳のロボットが卓に着き、スタッフを待つあいだに通路をふさいでいました。別の通路があれば回れますが、一本道では、ほかのロボットも人も待たされます。

測った条件

数字は各10回の中央値。各条件1回の比較動画では入店待ちの増減も見られましたが、繰り返し集計とそろわない店があるため、ここでは卓が使えるまでの時間を示しています。

出典

下げ膳を加えて繰り返し比較した記録6店の比較動画

46卓の店の入口に並ぶお客さん。右の席は空いているが、片付けが済んでいない(シミュレーション)

46卓・38卓の飲食店/試算とシミュレーションの比較

席は空いているのに案内できない

席が空いているのに待った3.4分ロボット2台でも残った

入れる前に確かめること

  • 運ぶ仕事が減った時間を、誰が片付けと案内に使えるか。
  • 満席で待つ時間と、席を使える状態にできず待つ時間を分けているか。
ハコブくん
運び終わりました。次のお客さんの席は、まだでした。
何が起きたか・なぜ止まったか・出典

何が起きたか

46卓の店では、0台・1台・2台と増やすと、入店待ちは8.1分→6.6分→5.5分に縮みました。それでも2台のとき、「席は空いているのに待った時間」が46卓の店で3.4分、38卓の店で3.5分残りました。

なぜ止まったか

試算ではレジが詰まっていましたが、3Dの店では、スタッフが歩き回ることで片付けと案内が後回しになる、とログでは見ています。ここで止まっているのは、次のお客さんを迎える仕事です。

測った条件

各10回の中央値。片付けと案内が原因という説明はログの見立てで、当時の再現には瞬間移動などの簡略化も残っていました。

出典

46卓の店で詰まる仕事を調べた記録38卓の店と待機場所を調べた記録

通路と待機場所で、抜けられない

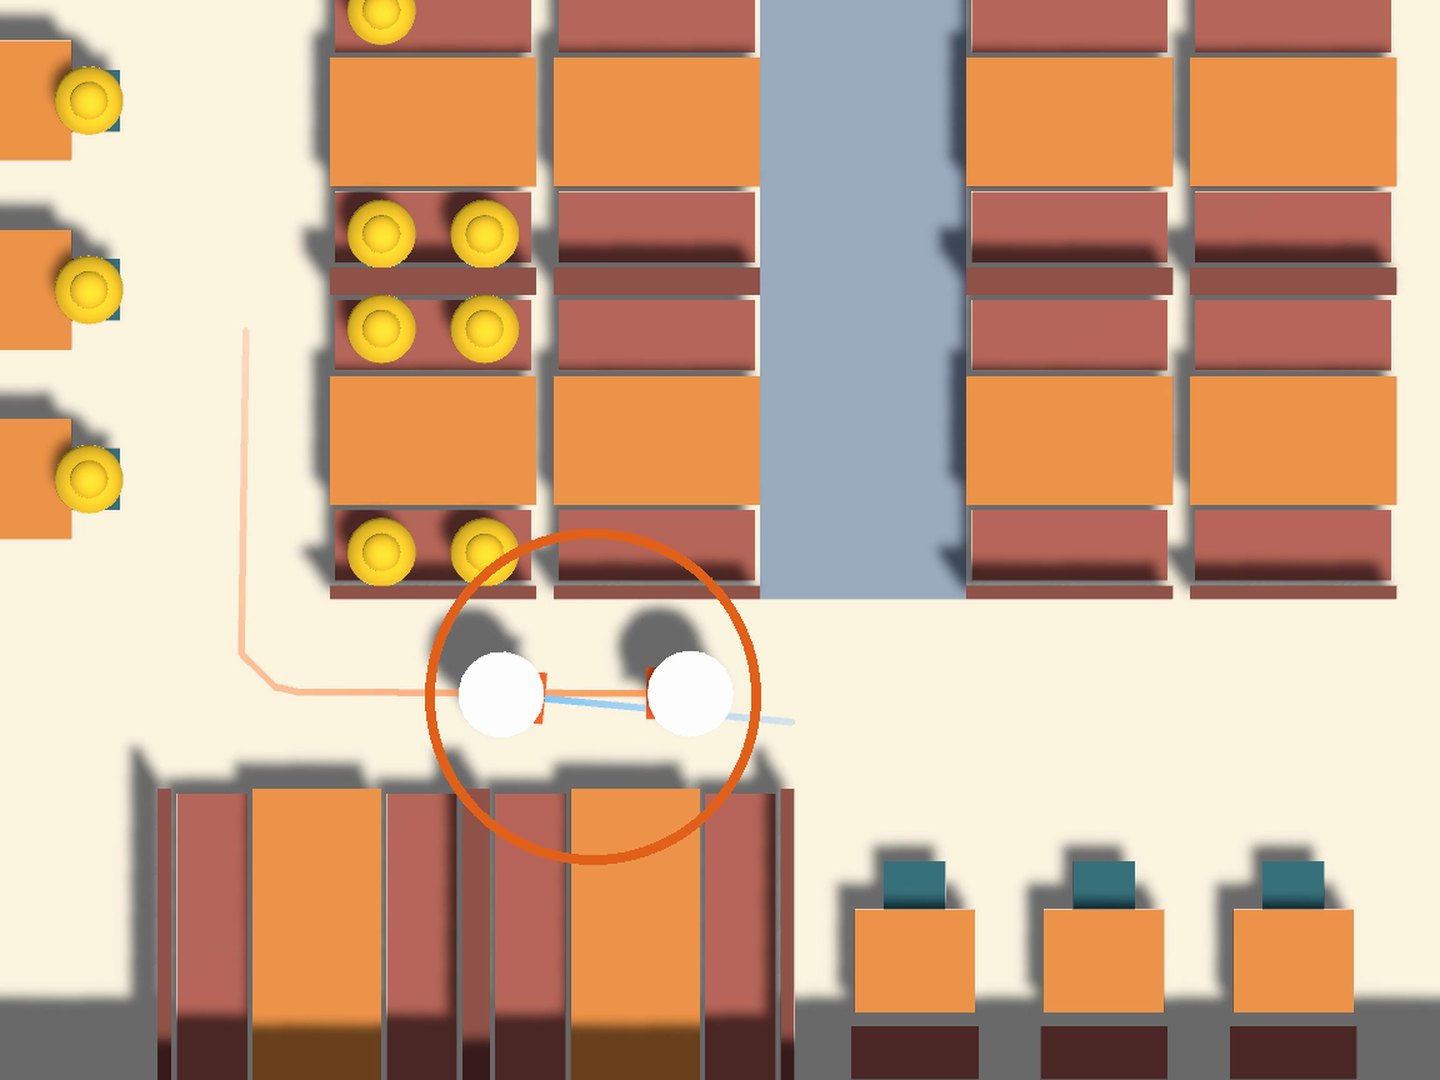
細い通路の入口で、向かい合ったまま止まった2台(シミュレーション)

飲食店/実店舗の動画観察とシミュレーション

にらみ合い

2台が止まり続けた約9分10秒シミュレーションの1例

入れる前に確かめること

  • 荷物を載せた2台が出会ったら、どちらが、どこまで下がるか。何秒待つか。導入元に実演してもらえるか。
  • 自力で解けないとき、人が安全に解く手順を実際に試せるか。
ハコブくん
お先にどうぞ。……その先に、ぼくがいます。
何が起きたか・なぜ止まったか・出典

何が起きたか

実店舗の動画では、待機場所の横で向かい合った2台が53秒以上進めず、店員が空の方を手でよけて約4〜5秒で解いていました。シミュレーションの42卓・通路95cmの店では、2台が約9分10秒止まった例がありました。

なぜ止まったか

シミュレーションでは、両方が料理を載せている場合などに、どちらが譲るかを決められず、よけた先も相手の道の上でした。実店舗の機体内部の判断は未確認で、ログで調べたメーカーの公開資料でも、どちらが譲るかの具体的な決まりは確認できませんでした。

店員が助ける決まりをシミュレーションに入れると、約9分の例は助け2回・約105秒で解けましたが、同じ台に何度も助けが必要になる問題が残りました。

測った条件

実店舗の観察は同じメーカーの少数例。約9分と約105秒は、シミュレーションの特定条件1回ずつの結果です。

出典

実店舗の場面と店員が助ける決まりの比較待機場所の横で向かい合った動画の観察向かい合って止まった2台の画面(線に縛った作り)

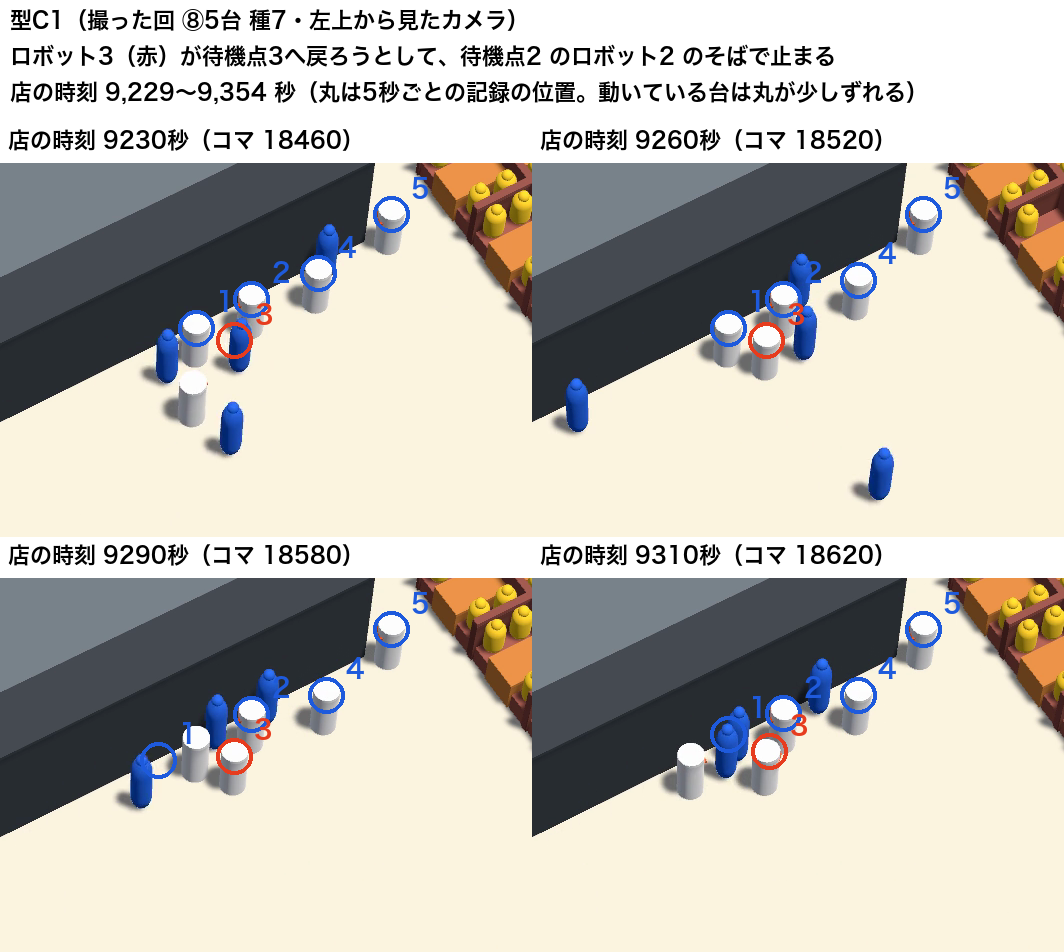
待機点へ斜めに戻ろうとして、隣の台の前で止まる(上から見た4コマ)

70卓・312席の飲食店/シミュレーション

待機場所へ戻れない

入店待ち11.7 → 17.2分2台 → 5台

入れる前に確かめること

  • ほかの台が待機しているところへ最後の1台が戻り、また出発できるか。人の通り道と重ならないか。
  • 待機場所の停止時間を減らしたあと、片付けや入店待ちまで改善したか。
ハコブくん
駐車位置は空いてます。入る途中が空いてません。
何が起きたか・なぜ止まったか・出典

何が起きたか

入店待ちは2台で11.7分、5台で17.2分でした。別の比較で、待機点へまっすぐ入る決まりにすると、待機場所付近の止まり合いは1営業あたり3,317秒→1,255秒に減りましたが、入店待ちは12.22分→14.90分に延びました。

なぜ止まったか

0.8m間隔の待機点へ斜めに戻ると、隣で待つ台が前のセンサーに入り、止まっていました。人も待機点の区画を通らない形にすると、止まり合いは809秒まで減りました。

測った条件

各10回の中央値。台どうしの順番決めが不足した再現での結果です。待機場所の詰まりが減っても、同じ比較で入店待ちは短くなりませんでした。

出典

5台で待ちが延びた記録斜めに戻る入り方を調べた記録人の通り道も変えた記録

ドリンクバーと6人席の間の行き止まりで、向かい合う2台

飲食店/シミュレーション

ドリンクバーの横で詰まる

60秒以上の停止57 → 59回地図で道を引いても減らない

入れる前に確かめること

  • 行き止まりで往復の流れが出会わないか。家具を動かして抜け道を作れるか。
  • シミュレーションで詰まった原因は、現場の配置か、再現する側が加えた制約か。
ハコブくん
地図は読めます。壁の向こうには回れません。
何が起きたか・なぜ止まったか・出典

何が起きたか

決まった線だけを走る作りから、地図で道を引く作りに変えても、60秒以上の停止は57回→59回で減りませんでした。さらにドリンクバーを上へ0.5m、左へ0.8m動かして抜け道を作ると、20回になりました。

なぜ止まったか

最初は、同じ線を往復するシミュレーション側の制約がありました。それを外しても、ドリンクバーと席の間が0.4mしかない行き止まりに詰まりが集中しました。道を探せるようにする変更に加えて、抜け道を作る配置の変更が必要でした。

測った条件

同じ店・2台・同じ乱数条件で各1回の比較。57回→20回は、道の引き方と配置の両方を変えた結果です。

出典

決まった線しか走れなかった作り道の引き方とドリンクバー移動を分けた比較

命令や学習の数字が良くても、仕事は終わらない

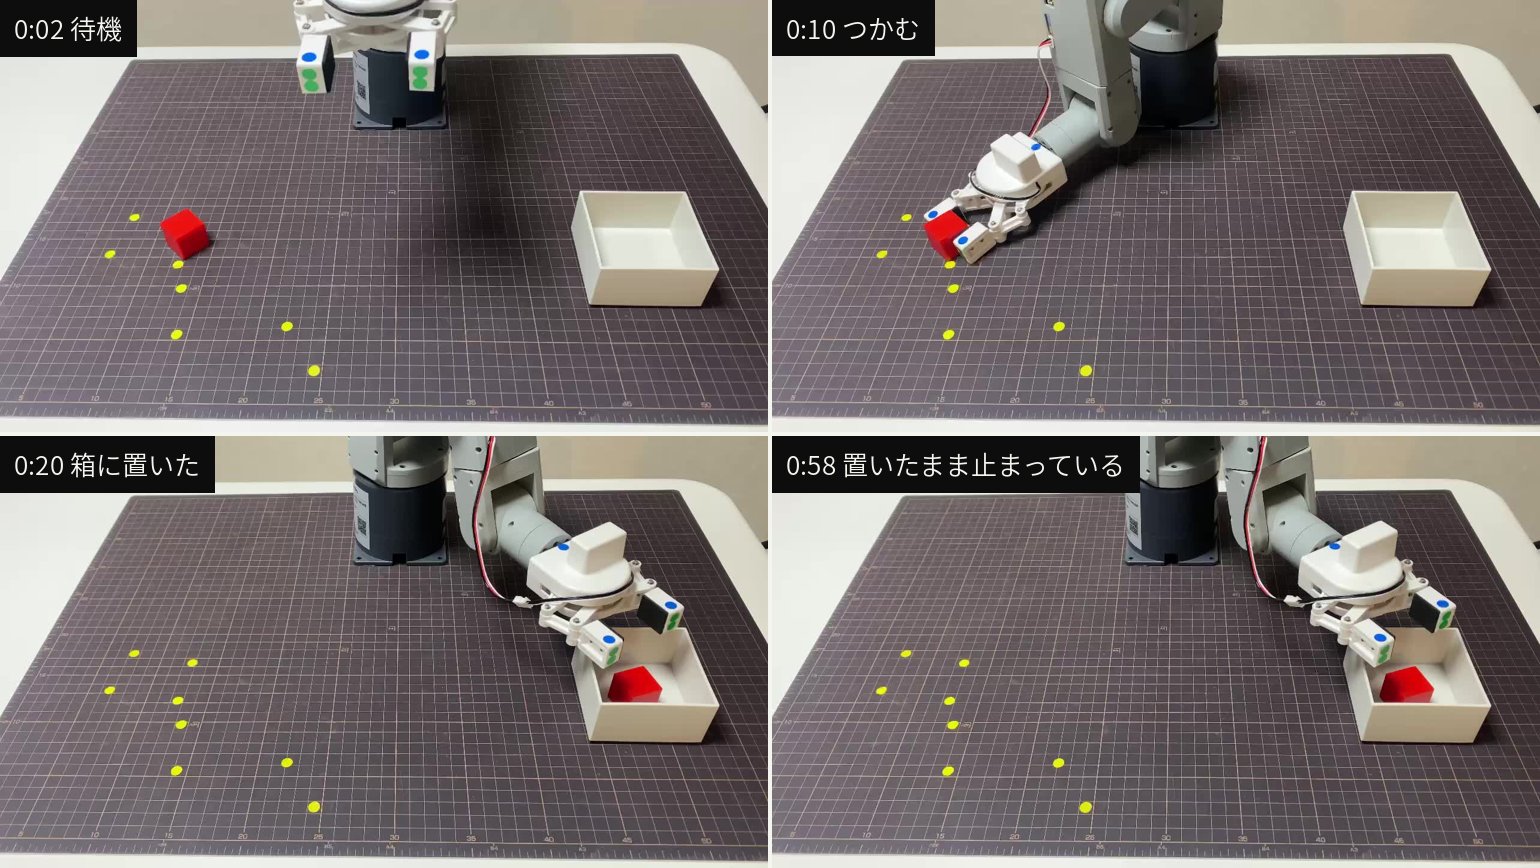
箱に置いたあと、その姿勢のまま動かなくなったアーム

ロボットアーム/実機 mechArm 270

動かないのに、記録は成功

深く倒した姿勢への命令6回中0回動いたエラーは出なかった

入れる前に確かめること

  • 教示・再生・本番で、同じ可動範囲の確認が働くか。
  • 試験導入の報告にある「成功」は、誰が、何を見て付けたか。1回ずつ動画と照らせるか。
ハコブくん
ぼくが動くより先に、台帳で成功してました。
何が起きたか・なぜ止まったか・出典

何が起きたか

動かなかった記録2本が、台帳では「つかめた・箱に入った」と判定されていました。実機では、肩95.53〜99.22°の姿勢への命令がエラーなしに6回とも動かず、肩を87.27°にして教え直すと5回続けて成功しました。

なぜ止まったか

公式の肩の範囲は−85°〜+90°ですが、送る側のライブラリはそれより広い範囲を許していました。手で教えると範囲外まで倒せても、その姿勢への命令では動きませんでした。本線にあった肩88°の上限確認も、再生用コードには入っていませんでした。

測った条件

上記の角度での実機試行。88°は本線の設定値で、厳密に確かめた拒否境界ではありません。台帳の成功判定も実際の動きと食い違っていました。

出典

動かなかった角度・教え直し・台帳の誤判定の記録

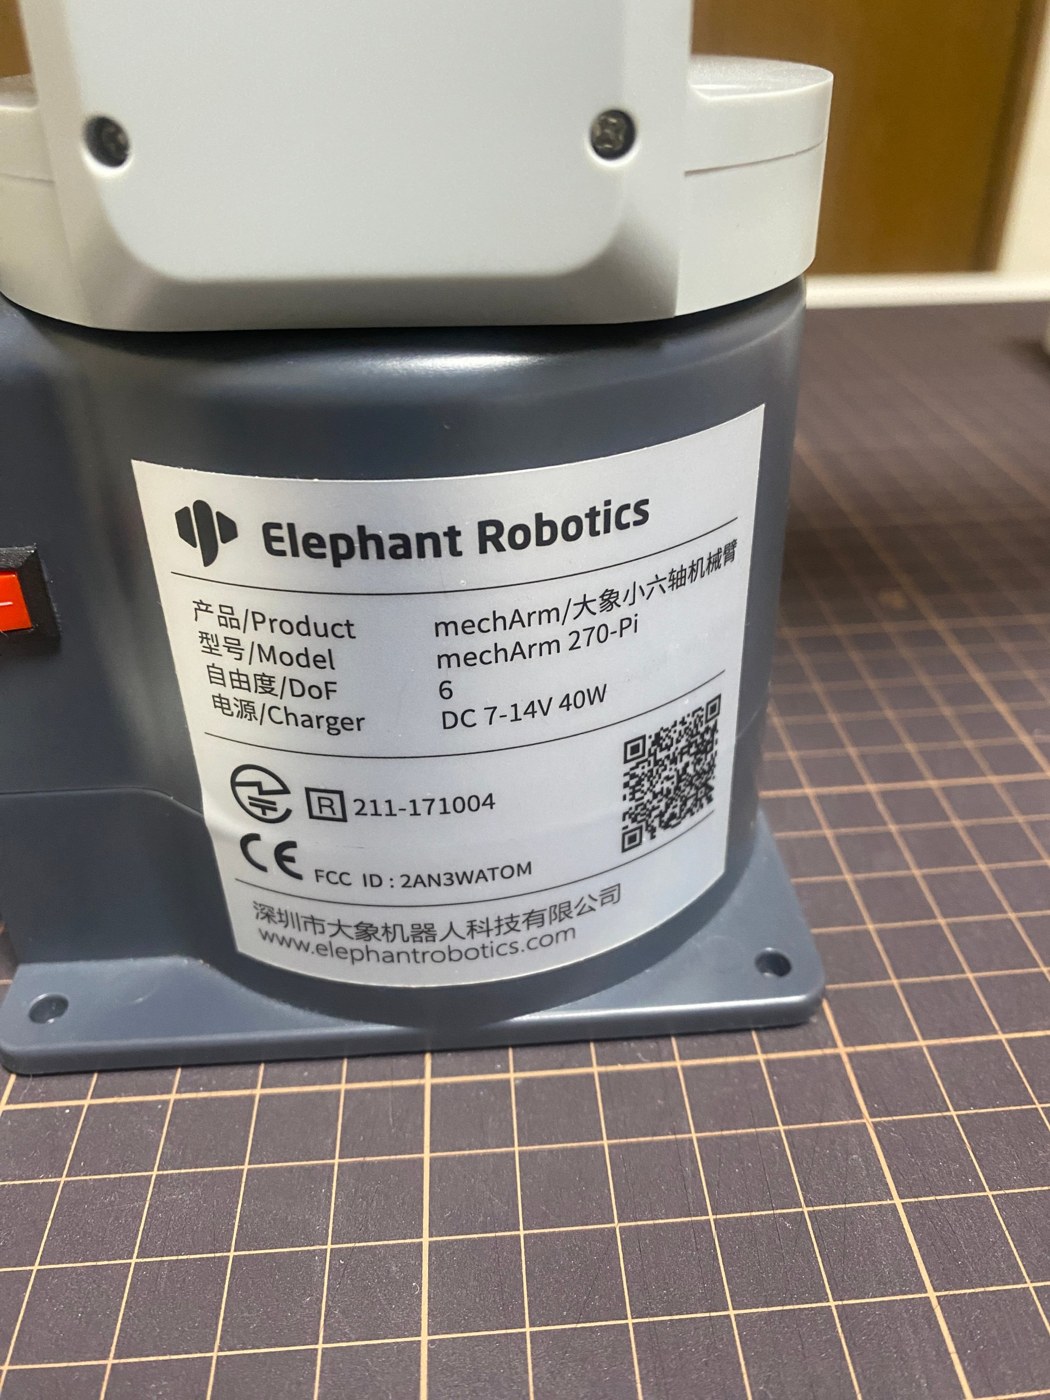
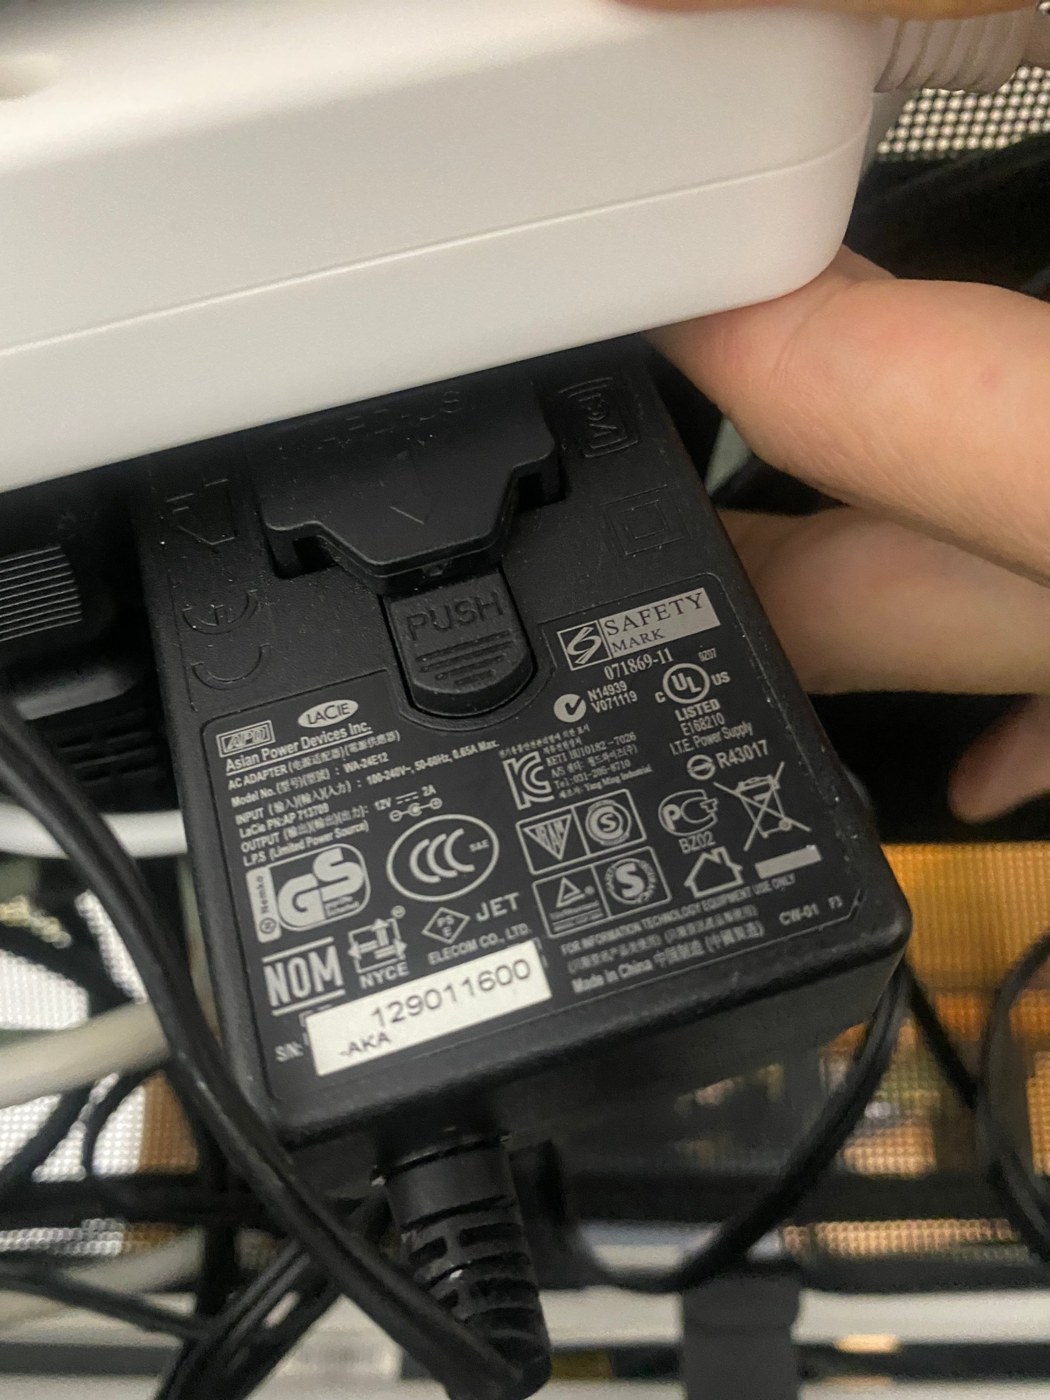
左:本体のラベル(40W) 右:8か月つないでいた電源(24W)左:本体のラベル(40W) 右:8か月つないでいた電源(24W)
左:本体のラベル(40W) 右:8か月つないでいた電源(24W)

ロボットアーム/実機 mechArm 270

つかんだのに落とす

つかんで運べた1/3 → 5/5回電源を 12V・2A → 5A に

入れる前に確かめること

  • 試験機材の電源と部品は機体の指定に合い、本番と同じ構成か。型番まで照らしたか。
  • つかんで静止するだけでなく、持ち上げて運ぶ間も保持できるか。人が補助した回を分けているか。
ハコブくん
学習のおかわりより先に、電源を見てください。
何が起きたか・なぜ止まったか・出典

何が起きたか

ブロックを落としていた実機で、8か月分の記録は、本体表示40Wに対して24Wの電源を使って取られていました。3,355円の電源へ替えると、同じモデル・爪の設定・位置で成功は3回中1回から5回中5回になりましたが、交換後も1回は人が持ち上げを補助しました。

なぜ止まったか

使っていた電源は12V・2Aで、交換後は12V・5Aです。落とす前に爪の電流が0付近まで下がる記録と、交換後の変化から、ログでは電源不足が原因と判断しています。8か月使った電源は、箱に入っておらず、あとから別送されたものでした。

測った条件

別の日の3回と5回の比較。電圧低下の直接測定はなく、交換後も補助した1回で爪の電流低下が残りました。

出典

落とす直前の電流と電源を調べた記録電源交換後の実機比較

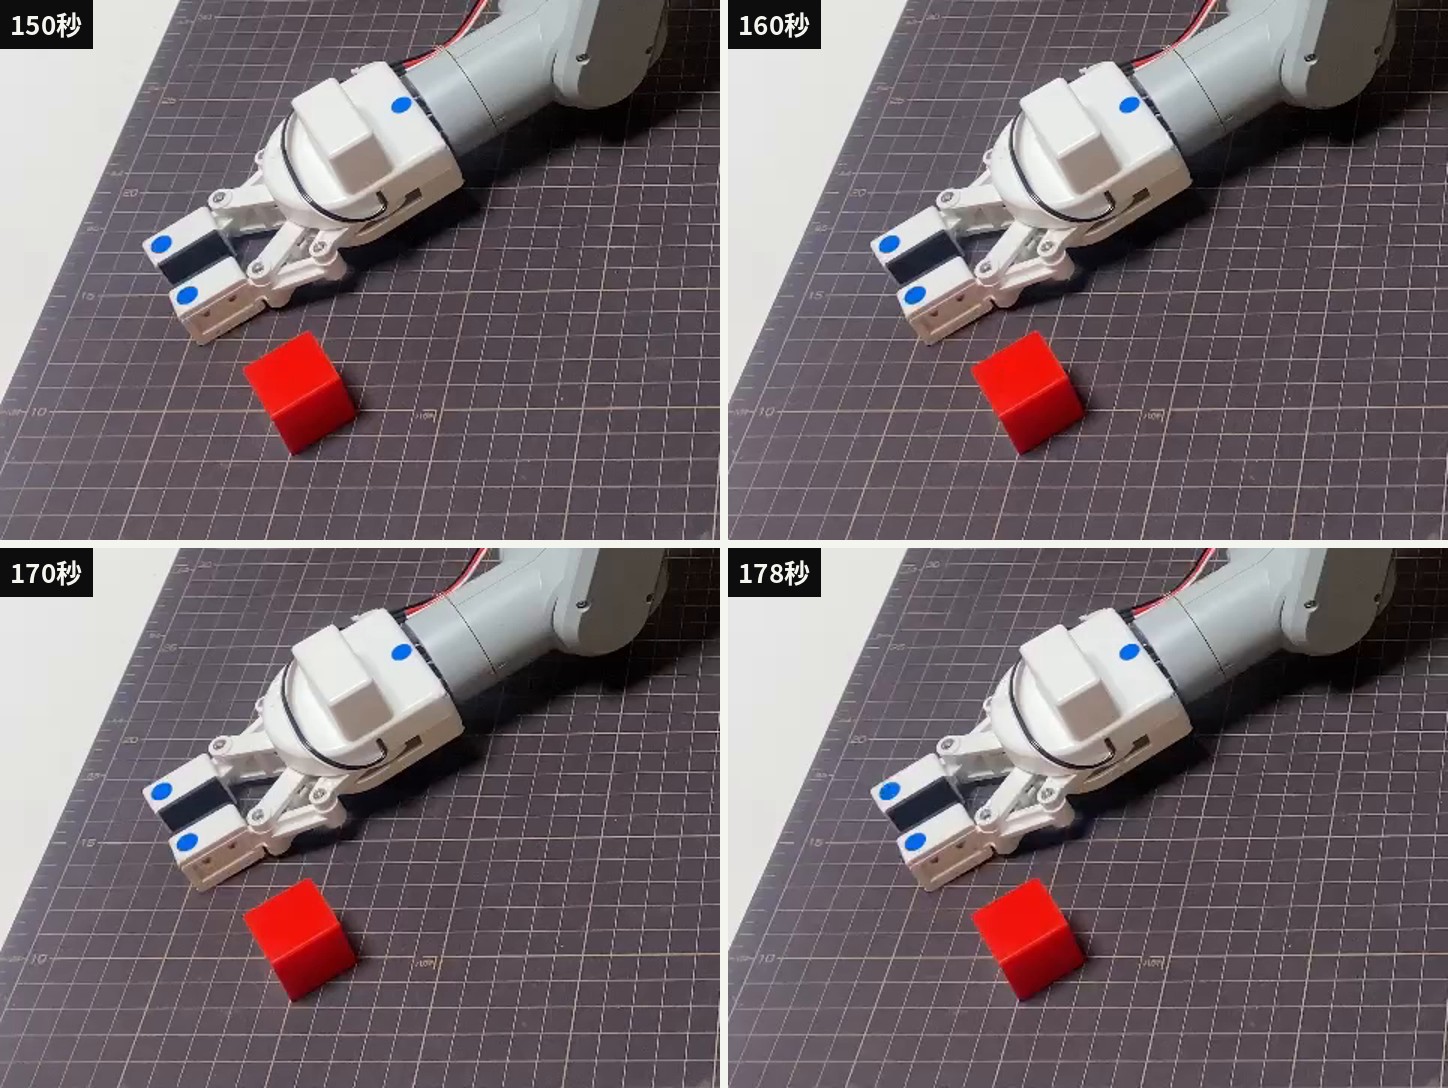
学習を増やしたあとも、爪はブロックの奥で閉じた

ロボットアーム/π0.5を使った実機 mechArm 270

学習の数字は良いのに空振り

学習誤差0.0057 → 0.0030実機では2回ともつかめず

入れる前に確かめること

  • 学習に使っていない位置へ対象物を置いても、つかむ場所が変わるか。
  • 学習誤差とは別に、つかめた回数、箱まで運べた回数、人が補助した回数を数えているか。
ハコブくん
いつもの場所は覚えました。今日のブロックは、そこですか?
何が起きたか・なぜ止まったか・出典

何が起きたか

2,000ステップ学習した実機は4回ともつかむ前に止まり、動画では爪がブロックの上に乗っていました。学習を約4,000ステップに増やし、学習誤差が約0.0057から0.0030に下がっても、実機2回ともブロックの奥で爪を閉じました。

なぜ止まったか

お手本19本は、ブロックをほぼ同じ場所に置いて集めていました。ログでは「いつもの場所へ手を伸ばす」だけでも学習誤差が下がると考え、位置の違うお手本が必要と判断しました。

測った条件

実機は追加学習前4回、追加後2回。その後、5か所で19本のお手本を集め直して学習し直しています(続きは出典の記録から)。

出典

最初の実機試行で爪が乗った記録追加学習しても奥で空振りした記録

止まりを見つける仕組みも、確かめる

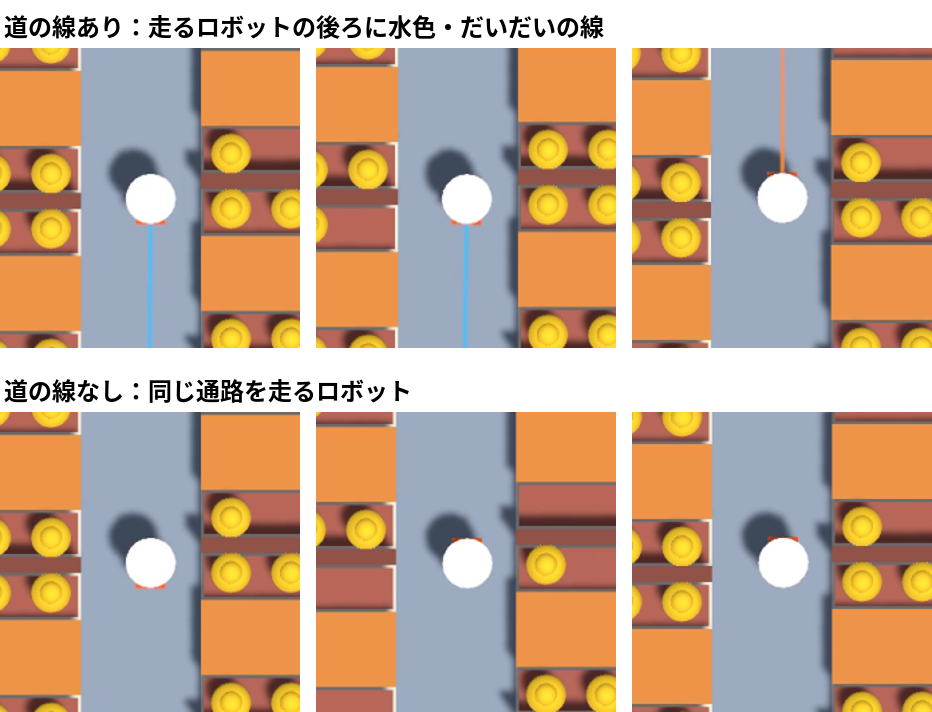
同じ通路を走るロボット。上は道の線あり、下は線なし

飲食店/シミュレーションの録画を使った画像検知試験

見張りが見ていたのは、画面の線

長い止まりを拾えた割合72 → 28%画面の道の線を消すと

入れる前に確かめること

  • 止まりを映像で見張る仕組みを提案されたら、評価に使った映像は、自分の現場のカメラと同じ見え方か。
  • 止まった時刻と長さを、機体の記録から取り出せるか。導入元に、その記録を見せてもらえるか。
ハコブくん
ぼくの困り顔より、道の線を見てたんですね。
何が起きたか・なぜ止まったか・出典

何が起きたか

静止画1枚ずつで30秒以上の停止を見つける試験では、誤報5%の条件で、経路線ありは93件中67件(72%)、線なしは94件中26件(28%)を拾いました。線なしでは、ロボットどうしの詰まりを47件中4件しか拾えませんでした。

なぜ止まったか

画像検知は、画面に描かれた道の線が交わる所を手がかりにしていました。その線がない画像では、向かい合う2台と、普段どおり並んで待つ2台を区別しにくくなりました。

測った条件

シミュレーション録画で試した一つの検知方法。撮り直しで動きも変わっており、同一場面から線だけを消した比較ではありません。

出典

経路線を消して検知率を測り直した記録

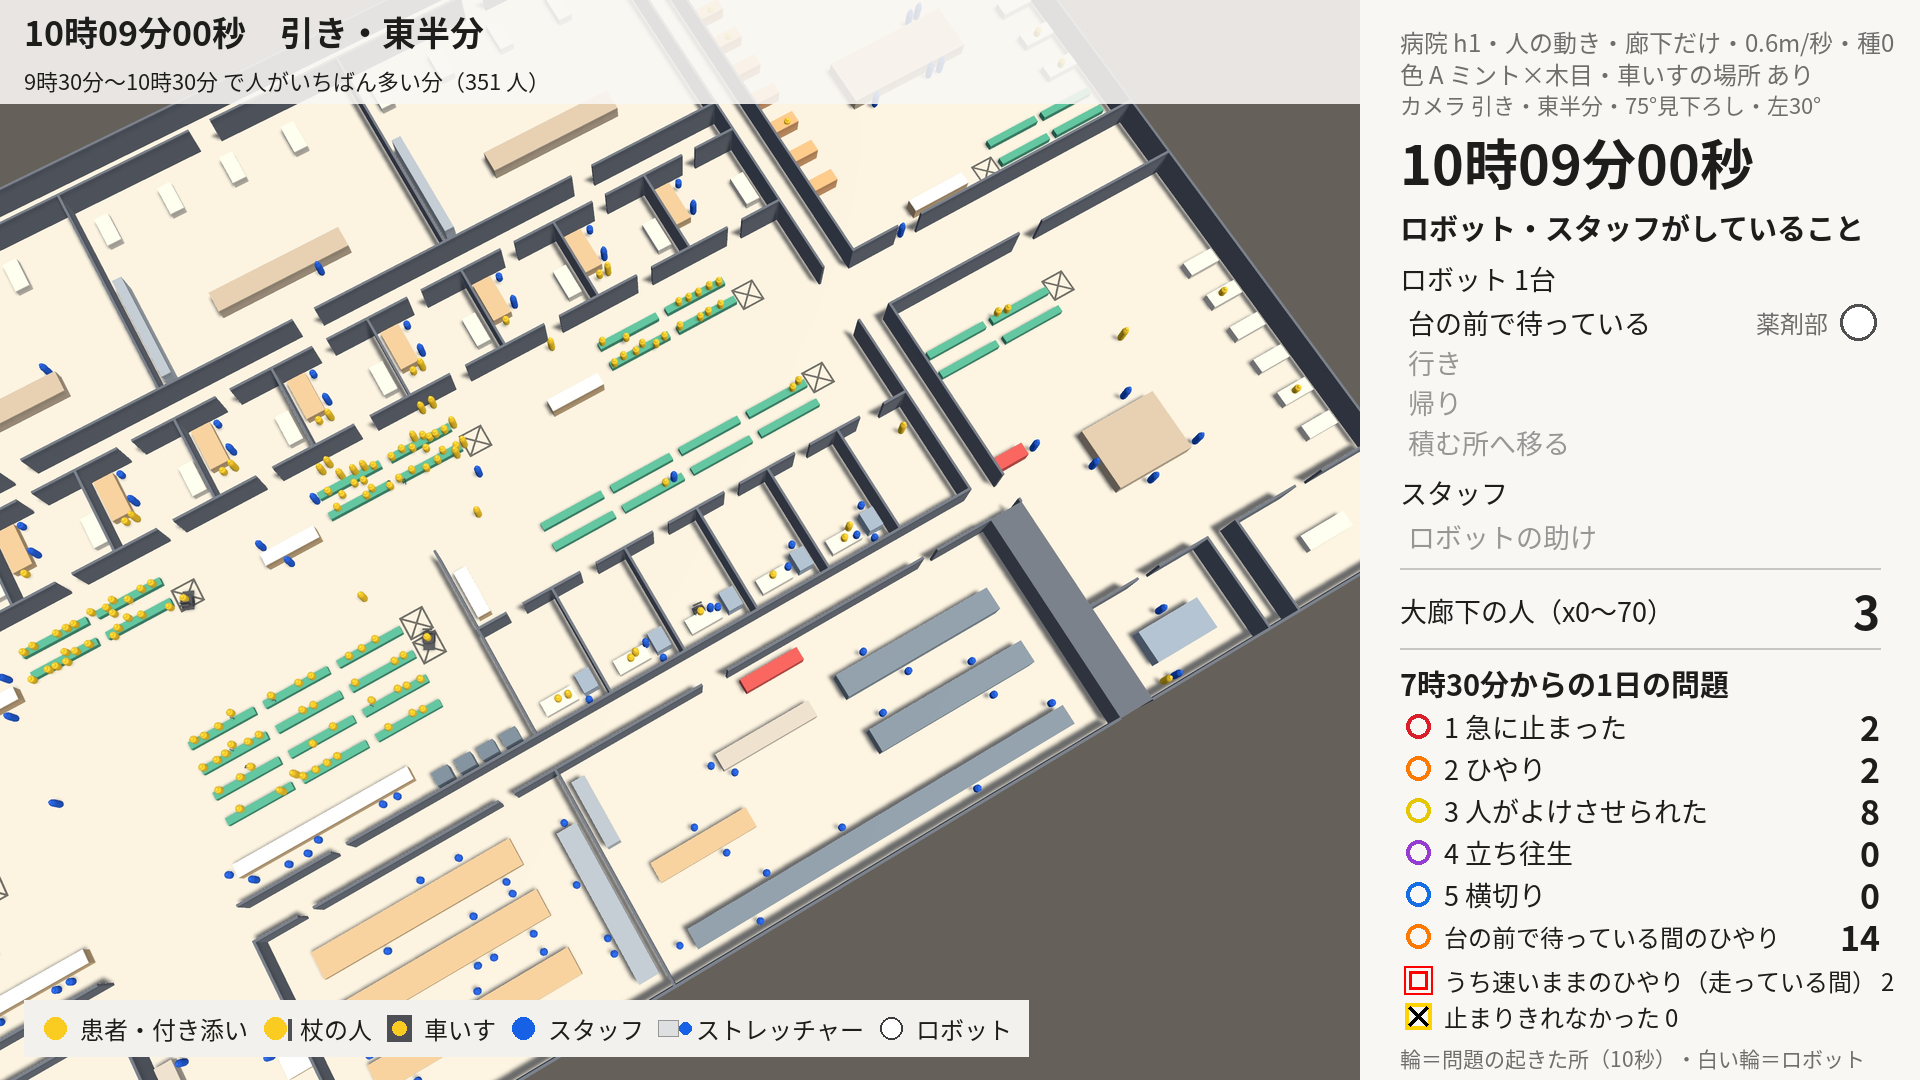
仮の病院の10時ごろ。待合と大廊下に患者・職員・ロボットが行き交う

病院の搬送ロボット/シミュレーションで作った仮の病院

仮の人の動きで、問題が増える

1日の問題84 → 132件通れない所を直すと

入れる前に確かめること

  • 導入元のシミュレーションでは、職員と患者の動きを何に基づいて置いたか。仮置きの動きを示してもらえるか。
  • 問題が減ったとき、必要な人の移動まで減らしていないか。人と荷物が目的地へ着いているか。
ハコブくん
毎時間くじ引きで出張する病院だとは聞いてません。
何が起きたか・なぜ止まったか・出典

何が起きたか

行き先へ歩いて行けなかった患者・職員41人を通れるようにすると、急停止・ひやり・人によけさせた等の問題が1日84件→132件に増えました。職員の行き先と動き方を直すと132件→68件→19件となり、さらに患者などの動きを補うと51件になりました。

なぜ止まったか

職員141人を「1時間に1回、くじ引きで選んだ部屋へ行って戻る」という仮の決まりで動かしていました。付き添いのために通れるようにした場所へ、職員が普段も行くようになり、ロボットと出会う回数が増えていました。

測った条件

主に同じ乱数条件1通りでの比較。件数は衝突事故の数ではなく、19件は患者などの動きを補う前の値です。

出典

外来の廊下を避ける経路の比較通れる場所を直して問題が増えた記録職員の仮の動きと測り直し

自分の現場で、一つ確かめる

足す判断の前に、どこで仕事が止まり、誰の手が必要になっているかを確かめてください。もう一つ確かめたいのが、報告にある「成功」と、実際に終わった仕事が一致しているかです。台帳の成功、学習誤差、画像の検知率だけでは、拾えていない止まりがありました。

気になった場面を一つ選び、試験導入で次の欄を埋めてください。

起きた条件場所、混み具合、台数、荷物、人の作業
待った時間停止、気づき、人の到着、復帰の各時刻
人がしたこと画面操作、移動、積み下ろし、持ち上げなど
仕事の結果届いたか、卓が使えたか、次の人を案内できたか。記録と動画は一致するか
変えて比べること台数、配置、通行ルール、待ち方などを一つずつ

人が手を貸して完了した回は、その手間も含めて導入の結果です。店の形・人数・台数を変えて考えるには、配膳ロボットの導入シミュレーションへ。

自分の現場で確かめたい止まり方をメッセージで送る