
サービスロボット導入シミュレーション Log#35 | 配膳ロボット5台で見えた、シミュレーションの穴
この記事の素材(コード・ログ・データ 5ファイル・まとめてダウンロードあり)arrow_downwardAIで読む ChatGPT・Claude などで、この記事に質問できます expand_more
70卓・312席の大型ファミレスを Unity の3Dで再現したシミュレーションでは、配膳ロボットを2台から5台に増やしても入店待ちは縮まず、4台からはかえって延びた。 5台にすると、ロボットどうしが料理の受け渡し口と待機場所のまわりで止まり合い、そこを通る片付けのスタッフが動けず、食べ終えた卓が空かなかったためです。実物の店で測った数字ではなく、同じお客さんの来かたで回したシミュレーションの結果です。ただし Unity のロボットには、実物の配膳ロボットにある台どうしの順番決めがないので、4台・5台の悪くなり方は、そのぶん大きく出ています。
この回で、次のことが分かるようになりました。
- 大型店で配膳ロボットを何台まで入れると効くかを、0台から5台まで1台ずつ、各10回で見比べられる。⑧の店では、配膳だけの使い方で3台までは入店待ちが11.5〜11.7分でほぼ同じで、4台で13.2分、5台で17.2分に延びた
- 入店待ちが延びる原因が、台数で入れ替わることが動画で見える。2台では、満席で待つお客さんが入口の待合からあふれてロボットの通り道をふさぐ。5台では、ロボットどうしの止まり合いで片付けが遅れる
- 詰まっている所に寄せて店の時刻の5倍で流した動画で、どこで何が詰まっているかを、表を読まずに目で追える。前の動画は店の時刻の48〜270倍の早送りだった。動画は2台だけを載せ、5台は止まり合う場面を静止画で示す
- シミュレーションの作りのまずい所(台どうしの順番決めがない・待合に並ぶ点が1つだけ・同じ種でも撮るかどうかで結果が違う、など8つ)を一覧にできた。次に何から直すかが決まる
困っていたのは、大型店だけ数字の向きが説明できなかったことです。前の回(LOG444)で、図面のある8店のうち大型店⑧⑨だけは、ロボットを足しても入店待ちがほとんど縮まず、サイトの試算(表計算で出した見込み)と向きが合わない所が多く残っていました。数字の表だけでは、なぜそうなるのか分かりません。
| やったこと | なぜ | 結果 |
|---|---|---|
⑨のレジまわりを広げた(サイトの店の形と試算を直した) | 動画で、レジの上の通路にスタッフとお客さんが詰まっていたため | 通路は1.5m → 2.5m、待つ所は3.1m → 4.1m。入店待ちはほとんど変わらなかった |
人がロボットを4m手前から先によける動きを Unity に入れた | スタッフやお客さんがロボットへ突っ込んでいく描画が多すぎたため | 重なる場面は減ったが、近づきすぎた数は5〜6%しか減らず、標準の店では待ちが1分ほど延びた |
大型店⑧⑨をロボット0〜5台で各10回回した(依頼95) | ロボットを増やせば良くなるかを確かめるため | 3台まではほぼ横ばい、4台から延びた |
5台を撮り、2台と左右に並べた(依頼96) | なぜ延びるのかを動画で見るため | 5台ではロボットどうしの止まり合いで片付けが遅れ、卓が空かなかった |
詰まりに寄せて店の時刻の5倍で流す動画を作り直した(依頼98) | 早送りが速すぎて、何をしているか分からなかったため | ⑧⑨の2台と5台、/series8 の8店の比較動画を作り直した |
Unity のまずい所を洗い出した | 5台でロボットがほとんど動いていないように見えたため | 台どうしの順番決めがないことなど、8つを一覧にした |
途中で、このシミュレーションを何のために使うのかを考え直しました。Unity の中のずれを直し続けて実物に近づけることが目的ではありません。
だから問題点があった時にそれらがなんの要因なのか切り分けられるための情報集めのためのシミュレーションだよ。
店で問題が起きたときに、原因の候補を1つずつ入れたり外したりして、ほかは同じにして回し、どの候補がどれだけ効いているかを数で出す。それができる材料を集めるのが、このシミュレーションの役目です。この回の結果も、その見方で並べ直しています。
配膳ロボットを自分の店に入れたらどうなるかは、このシリーズの試算をもとにした別のページで試せます。
 導入前シミュレーション配膳ロボットを、導入前に自分の店舗でシミュレーション店舗の図面と人数から、何人で回るか・どこで止まるか・月いくらかかるかを出しますarrow_forward
作業ログ ― 依頼94 の結果から決めた3つのこと
前の回の最後に回した依頼94 で、大型店⑧⑨は配膳だけ60回・配膳+下げ膳40回がすべて最後まで回りました。ただ、試算と向きが合ったのは20本のうち8本だけで、入店待ちは試算の1.4〜2.1倍ありました。
種:同じお客さんの来かたを作るための番号
この記事では種という言葉を何度も使います。種は、お客さんがいつ何人で来るか、何分で食べ終えるかといった、偶然で決まる部分を作るための番号です。種が同じなら、ロボットの台数を変えても同じお客さんが同じ時刻に来ます。台数を変えたときの違いを、お客さんの来かたの違いと混ぜずに比べられます。1つの条件を種0〜9の10回で回し、真ん中の値(中央値)で見ています。
大型店について決めたこと
依頼94 の結果を見て、次の3つを決めました。
- 大型店はロボットを増やさないと良くならなさそうなので、3台・4台・5台まで比べる
- ⑨はレジのまわりが狭すぎる。動画で、レジの上の端にスタッフとお客さんが固まっていた
- スタッフやお客さんが、広い通路でロボットに突っ込んでいく描画が多すぎる。実際の人は、前から来るロボットを先によける
試算(サイトの /series8)と Unity の関係は前の回までと同じです。店の形・条件・回し方の決まりはサイトの試算が正で、Unity はサイトから写したデータを読んで店を建てます。レジまわりを広げるのは店の形の話なので、先にサイトを直しました。人のよけ方は通路で起きることなので、Unity の人の動きの中で入れました。
作業ログ ― ⑨のレジまわりを広げ、試算を計算し直した
この記事のコード・ログ・データは、1ファイルずつ下に置いています。全文はリンク先にあります。
ファイルの一覧(5本)
01_sec02.txt ― large_store.py と export_params.py の差分(commit 827aabb)・3,432字
02_sec04.txt ― 依頼95 の依頼文・3,785字
03_sec04.txt ― 依頼95 の報告・3,692字
04_sec06.csv ― 10分ごとの表(⑧・⑨)・4,473字
05_sec06.csv ― 10分ごとの表(⑧・⑨)・4,704字
⑨(大型・厨房が右・入口が角)は、入口の横にレジが2つ縦に並び、カウンターが5m続いています。レジの上の端から客席の島までは1.5mしかなく、入口から入ったお客さん、案内するスタッフ、会計の列、ロボットの道が、全部ここを通っていました。
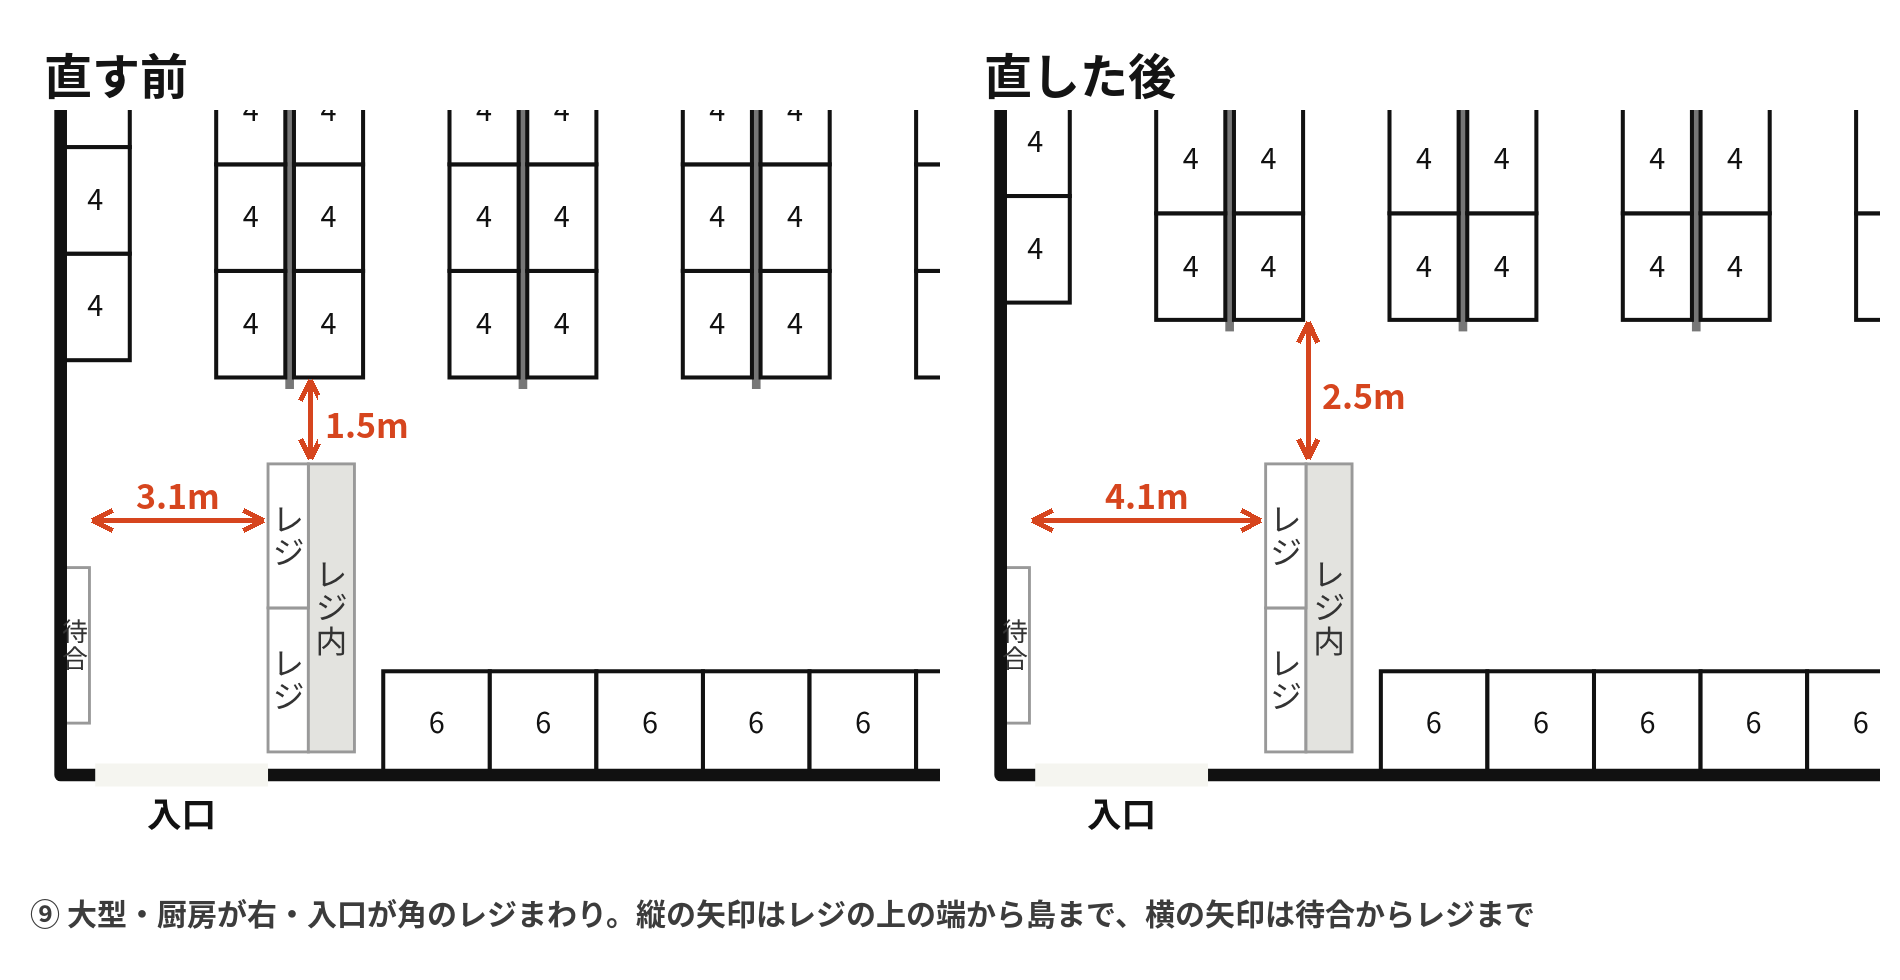
直し方は2つを両方入れました。客席の島と左の壁ぞいの席を上へ1.0m、レジと下の壁ぞいの6人席を右へ1.0m動かしています。卓の数と席は70卓・312席のままで、受け渡し口から卓までの道のりは平均18.6mから18.7mに延びました。上の通路は4.05mから3.05mになります。
- ねらい:入口・会計の列・案内・ロボットが重なるレジの上の通路を広げ、そこでの詰まりを減らす
- 変わったこと:レジの上の通路が1.5mから2.5mに、レジの左の待つ所が3.1mから4.1mになった
- 見込める効果:ロボット1台のときは、レジのまわりの詰まりの秒が約半分になった(1590秒 → 819秒・依頼95 の報告)。2台では解けない詰まりが1件新しく出たので、効いたとは言い切れない
large_store.py と export_params.py の差分(commit 827aabb)
commit 827aabb77a778aac5e73053ff827373bb1f2ca53
Author: Claude <noreply@anthropic.com>
Date:   Fri Nov 6 09:02:49 2026 +0900

    ⑨のレジまわりを広げる(島と左の壁ぞいを上へ1.0m・レジと下の6人席を右へ1.0m)。⑧⑨の3〜5台を Unity の条件に足す書き出し

    2026-11-06 エイイチの指示。まだ公開しない(⑨の試算を回し直してから main へ)。
店の形の版は large-99db3254b08b(⑧は卓・距離・止まる位置とも前と同じ)。README の差分(commit 2b6eabe)
commit 2b6eabe6daa2fedbd77242932ba3d3b703f6f102
Author: Claude <noreply@anthropic.com>
Date:   Fri Nov 6 09:28:26 2026 +0900

    ⑨のレジまわりを直した店の形で試算を計算し直し、⑧⑨のロボット3〜5台の条件(136〜147番)を Unity の条件の表に足す

    2026-11-06 エイイチの指示。試算は⑨の 3,066 条件だけ回し直して入れ替えた(ほかの店は変えていない)。
    Unity の params は、⑨の17条件の site_result と版が変わり、136〜147番が増えた(0〜135番の条件と並びは同じ)。

    Co-Authored-By: Claude Opus 5.5 <noreply@anthropic.com>
    Claude-Session: https://claude.ai/code/session_01LevEXTmKEfxpw9GdNnUBBB

diff --git a/tools/sim_layouts/README.md b/tools/sim_layouts/README.md
index e42fde6..0db200b 100644
--- a/tools/sim_layouts/README.md
+++ b/tools/sim_layouts/README.md
@@ -58,6 +58,7 @@
 - 受け渡し口の位置は店の回し方で変わるので、⑧は候補(奥の左寄り・右寄り)も作れる(`python3 large_store.py left right`。厨房と客席は同じで、受け渡し口と待機場所だけが動く)。基本は奥の真ん中
 - 版は `large-` で始まる(large_store.py と famires_v3 の版から決まる)
 - トイレが2つ・レジが2つの店のための Unity の細かい形の規則(2026-11-02。`unity_export.py`):トイレの入口の点は、そのトイレの部屋に接する入口から取る(前はどのトイレも1つ目の入口になっていた)。会計に立つ点と並ぶ点は1つ目のレジだけに置く(Unity はレジ1つの条件で回すため。2つ目のレジは部屋として建てるだけ)。トイレ・レジが1つの今の6店は結果が変わらないので、出力は作り直していない(版 9b8dae7ebf8c のまま)。大型店は作り直した(版 large-f4f8ad343efe → large-291ae2e65898。卓・距離・止まる位置は同じ)
+- 2026-11-06:⑨のレジのまわりが狭すぎたので、島と左の壁ぞいの席を上へ1.0m(レジの上の端から島まで 1.5m → 2.5m)、レジと下の壁ぞいの6人席を右へ1.0m(レジの左の待つ所 3.1m → 4.1m)動かした。70卓・312席のまま、受け渡し口から卓まで 4.0〜34.4m。版は large-99db3254b08b(⑧は卓・距離・止まる位置とも前と同じ)。試算は⑨の 3,066 条件だけ回し直して入れ替え、結果は iCloud の simulation/v2_9_large/results_large_p7_v3.json
 - サイトと同じ描き方の平面図の画像は `large_plan_images.py`(試算のページの planSvg・bigPlanSvg をそのまま使う)

 ```
⑨の試算を回し直したスクリプト(run_p7.py)
試算は、公開している店の形のデータを読んで受け渡し口から卓までの距離を取ります。そのため、店の形を書き出してから回す必要がありました。最初は書き出す前に回し始めてしまい、止めて回し直しています。⑨の3,066条件を、クラウドの作業環境の2つの CPU で約30分かけて回しました。
import json, sys, os
sys.path.insert(0, "/home/claude/p2m-site/tools/serving_sim")
os.chdir("/home/claude/p2m-site/tools/serving_sim")
from multiprocessing import Pool
import haizen_sim as h
out = sys.argv[1]
cs = [c for c in h.conditions() if c["store"] == "large_p7"]
rows = []
with Pool() as p:
    for i, r in enumerate(p.imap_unordered(h.run_condition, cs, chunksize=4), 1):
        rows.append(r)
        if i % 300 == 0: print(i, len(cs), flush=True)
order = {h.key(c): i for i, c in enumerate(cs)}
rows.sort(key=lambda r: order[h.key(r)])
json.dump({"common": h.COMMON, "reps": h.REPS, "rows": rows}, open(out, "w", encoding="utf-8"), ensure_ascii=False)
print("done", len(rows))
⑨の試算の、直す前と直した後(Unity が読む17条件)
レジまわりの広さは試算に入っていません。試算で変わるのは、卓までの距離だけです。ロボット0台・普通の混み具合では、入店待ちが10.16分から12.40分に延びました。卓までの最短の距離が3.3mから4.0mに延びた分が、そのまま効いています。
番号	条件(スタッフ・ロボット・1時間の来客・使い方)	入店待ち(分)直す前→直した後	料理の待ち(分)	歩く距離(km/人)
105	スタッフ6・0台・70組・serve	10.16→12.40	0.83→0.84	5.22→5.47
106	スタッフ6・1台・70組・serve	9.72→9.28	2.56→2.57	4.42→4.43
107	スタッフ6・2台・70組・serve	7.47→7.77	2.16→2.17	3.53→3.63
108	スタッフ6・0台・52組・serve	0.97→1.05	0.67→0.73	3.87→3.97
109	スタッフ6・1台・52組・serve	0.69→0.65	2.45→2.45	3.22→3.18
110	スタッフ6・2台・52組・serve	0.49→0.44	2.06→2.02	2.63→2.60
111	スタッフ6・0台・88組・serve	28.78→29.47	0.68→0.68	6.63→6.74
112	スタッフ6・1台・88組・serve	27.07→26.77	2.45→2.47	5.35→5.39
113	スタッフ6・2台・88組・serve	24.94→26.43	2.06→2.06	4.34→4.47
114	スタッフ5・0台・70組・serve	19.93→19.12	1.21→1.20	6.32→6.36
115	スタッフ5・1台・70組・serve	12.27→13.35	2.85→2.87	5.09→5.21
116	スタッフ5・2台・70組・serve	8.42→9.22	2.33→2.33	4.16→4.27
117	スタッフ7・0台・70組・serve	7.10→7.42	0.52→0.54	4.48→4.56
118	スタッフ7・1台・70組・serve	8.84→7.95	2.39→2.40	3.80→3.76
119	スタッフ7・2台・70組・serve	7.16→7.21	2.08→2.11	3.02→3.14
134	スタッフ6・1台・70組・bus	9.74→9.29	2.57→2.58	4.27→4.27
135	スタッフ6・2台・70組・bus	7.55→7.52	2.18→2.20	3.18→3.29

番号	店	使い方	台数	入店待ち	料理の待ち	歩く距離	ロボットが運んだ割合
136	⑧	serve	3	6.50	1.25	2.62	0.98
137	⑧	serve	4	7.35	0.86	2.62	1.00
138	⑧	serve	5	8.24	0.69	2.66	1.00
139	⑧	bus	3	7.20	1.31	2.23	0.98
140	⑧	bus	4	7.18	0.93	2.11	1.00
141	⑧	bus	5	9.24	0.74	2.08	1.00
142	⑨	serve	3	7.22	1.59	3.26	0.96
143	⑨	serve	4	8.23	1.13	3.21	1.00
144	⑨	serve	5	8.36	0.89	3.24	1.00
145	⑨	bus	3	7.53	1.68	2.83	0.95
146	⑨	bus	4	6.98	1.20	2.56	1.00
147	⑨	bus	5	7.12	0.96	2.48	1.00
作業ログ ― 大型店のロボット3〜5台を Unity の条件に足した
Unity は、サイトの条件の表(public/sim/serving-robot-params.json)にある条件だけを回します。大型店はロボット2台までしかなかったので、⑧⑨の3・4・5台を、配膳だけと配膳+下げ膳で12条件(136〜147番)足しました。前の0〜135番は、並びも条件も変えていません。
全部の条件の結果を書き出す export_params.py は、iCloud に置いた全店の結果(約20MB)を読む作りです。ここではクラウドの作業環境で直す所だけを入れ替えるスクリプトを書き、⑧の3〜5台の6条件はその場で試算を回しました。⑧の条件133を回し直すと、表にある値と1つも違わなかったので、同じ種なら試算も同じ値になることを確かめています。
patch_params.py(⑨の17条件の入れ替えと、136〜147番の追加)
"""公開中の params に、⑨の新しい site_result と ⑧⑨の3〜5台(136〜147番)を入れる(2026-11-06)。
export_params.py は全条件の results.json(iCloud)を読む作りなので、ここでは公開中の params を元に、
直す所だけを入れ替える。入れた後、export_params.py の決め方(条件の作り方)と同じ並びかを確かめる。"""
import json, sys
sys.path.insert(0, "/home/claude/p2m-site/tools/serving_sim")
import os; os.chdir("/home/claude/p2m-site/tools/serving_sim")
import haizen_sim as h

S = "/tmp/claude-0/-home-claude/ec99cb2c-b9b2-5ac1-878e-1c9a82422bb1/scratchpad/"
OUT = "/home/claude/p2m-site/public/sim/serving-robot-params.json"
P = json.load(open(OUT, encoding="utf-8"))
rows = {}
for f in ("results_large_p7_v3.json", "results_p6_r345.json"):
    R = json.load(open(S + f, encoding="utf-8"))
    assert R["common"] == json.loads(json.dumps(h.COMMON)) and R["reps"] == h.REPS
    rows.update({h.key(r): r for r in R["rows"]})

conds = P["unity_conditions"]
assert len(conds) == 136
changed = 0
for c in conds:
    if c["condition"]["store"] == "large_p7":
        r = rows[h.key(c["condition"])]
        new = {m: r[m] for m in r if m not in c["condition"]}
        assert set(new) == set(c["site_result"])
        c["site_result"] = new
        changed += 1
for k in ("large_p6", "large_p7"):
    s = h.STORES[k]
    for mode in ("serve", "bus"):
        for robots in (3, 4, 5):
            c = {"store": k, "staff": s["staff"][1], "robots": robots, "arrivals_per_h": s["arrivals"][1], "mode": mode,
                 "trays": 3, "fragile_by": "any", "registers": 1}
            r = rows[h.key(c)]
            conds.append({"condition": c, "site_result": {m: r[m] for m in r if m not in c}})
gen = {g["generation"] for g in json.load(open(h.LAYOUT_DIR_LARGE + "/summary.json", encoding="utf-8"))}
assert len(gen) == 1
P["meta"]["layout_generation_large"] = gen.pop()
P["stores"]["large_p7"] = dict(h.STORES["large_p7"])
json.dump(P, open(OUT, "w", encoding="utf-8"), ensure_ascii=False, indent=1)
print("large_p7 site_result", changed, "/ conditions", len(conds), "/ gen", P["meta"]["layout_generation_large"])
for i, c in enumerate(conds[136:], 136):
    print(i, c["condition"]["store"], c["condition"]["mode"], c["condition"]["robots"],
          {m: round(c["site_result"][m], 2) for m in ("entry_wait_mean", "dish_wait_mean", "walk_km_per_staff", "robot_share")})
試算でも、⑧は3台の6.50分がいちばん短く、4台7.35分・5台8.24分と延びます。4台からは、ロボットが運んだ皿の割合が1.00(料理はすべてロボット)になります。試算の中でなぜ延びるのかは、まだ分けて調べていません。
作業ログ ― 依頼95:人が先によける動きを入れ、大型店を0〜5台で回した
依頼95 は、Claude Code に Unity の作業を頼む依頼箱に、9:29 に入りました。人が先によける動きは、切り替えで入れています。前から来るロボットに4m手前で気づき、通路の幅が1.5m以上なら、止まらずに通路の端へ寄って歩き続けます。狭い通路では今までどおりです。
依頼95 の依頼文
---
作業フォルダ: /Users/shimazueiichi/Robotics_UX/ServiceSim
上限時間: 900
---
# 依頼95:人が広い通路でロボットを先によける動きを入れ、⑨のレジまわりを直した店で建て直し、大型店⑧⑨をロボット0〜5台で比べる

エイイチと決めたこと(2026-11-06):
- 大型店はロボットを増やさないと良くならなさそう。3台・4台・5台まで比べたい依頼95 の報告
# 結果:20261106_95_人が先によける動きと⑨のレジを直し大型店を0〜5台で比べる

- 状態:完了
- 始めた時刻:2026-11-06 09:29
- 終わった時刻:2026-11-06 16:19(409分)
- 作業フォルダ:/Users/shimazueiichi/Robotics_UX/ServiceSim
- この続きを Claude Code で話すとき:作業フォルダで `claude --resume b94ec922-22e4-4498-aae4-a8d1c34ad104`
大型店の入店待ち(10種の中央値・分)
| 台数 | ⑧ 配膳だけ | ⑨ 配膳だけ | ⑧ 配膳+下げ膳 | ⑨ 配膳+下げ膳 |
|---|---|---|---|---|
| 0台 | 11.5 | 15.3 | - | - |
| 1台 | 11.5 | 13.4 | 11.5 | 13.4 |
| 2台 | 11.7 | 12.9 | 13.0 | 12.4 |
| 3台 | 11.7 | 12.6 | 11.4 | 14.5 |
| 4台 | 13.2 | 16.4 | 18.2 | 19.7 |
| 5台 | 17.2 | 17.0 | 23.7 | 29.1 |
前の回(人の先よけなし・⑨は直す前の店)では、2台の配膳だけが⑧11.7分・⑨12.3分でした。⑧は店の形を変えていないので、先よけだけの効き目が切り分けられていて、入店待ちはほぼ変わっていません。⑨はレジの直しと先よけを同時に入れたので、どちらが効いたのかは分けられません。2つを同じ回で変えたのは、組み方の失敗です。
人が先によける動きは、見た目は変えたが数字は悪くした
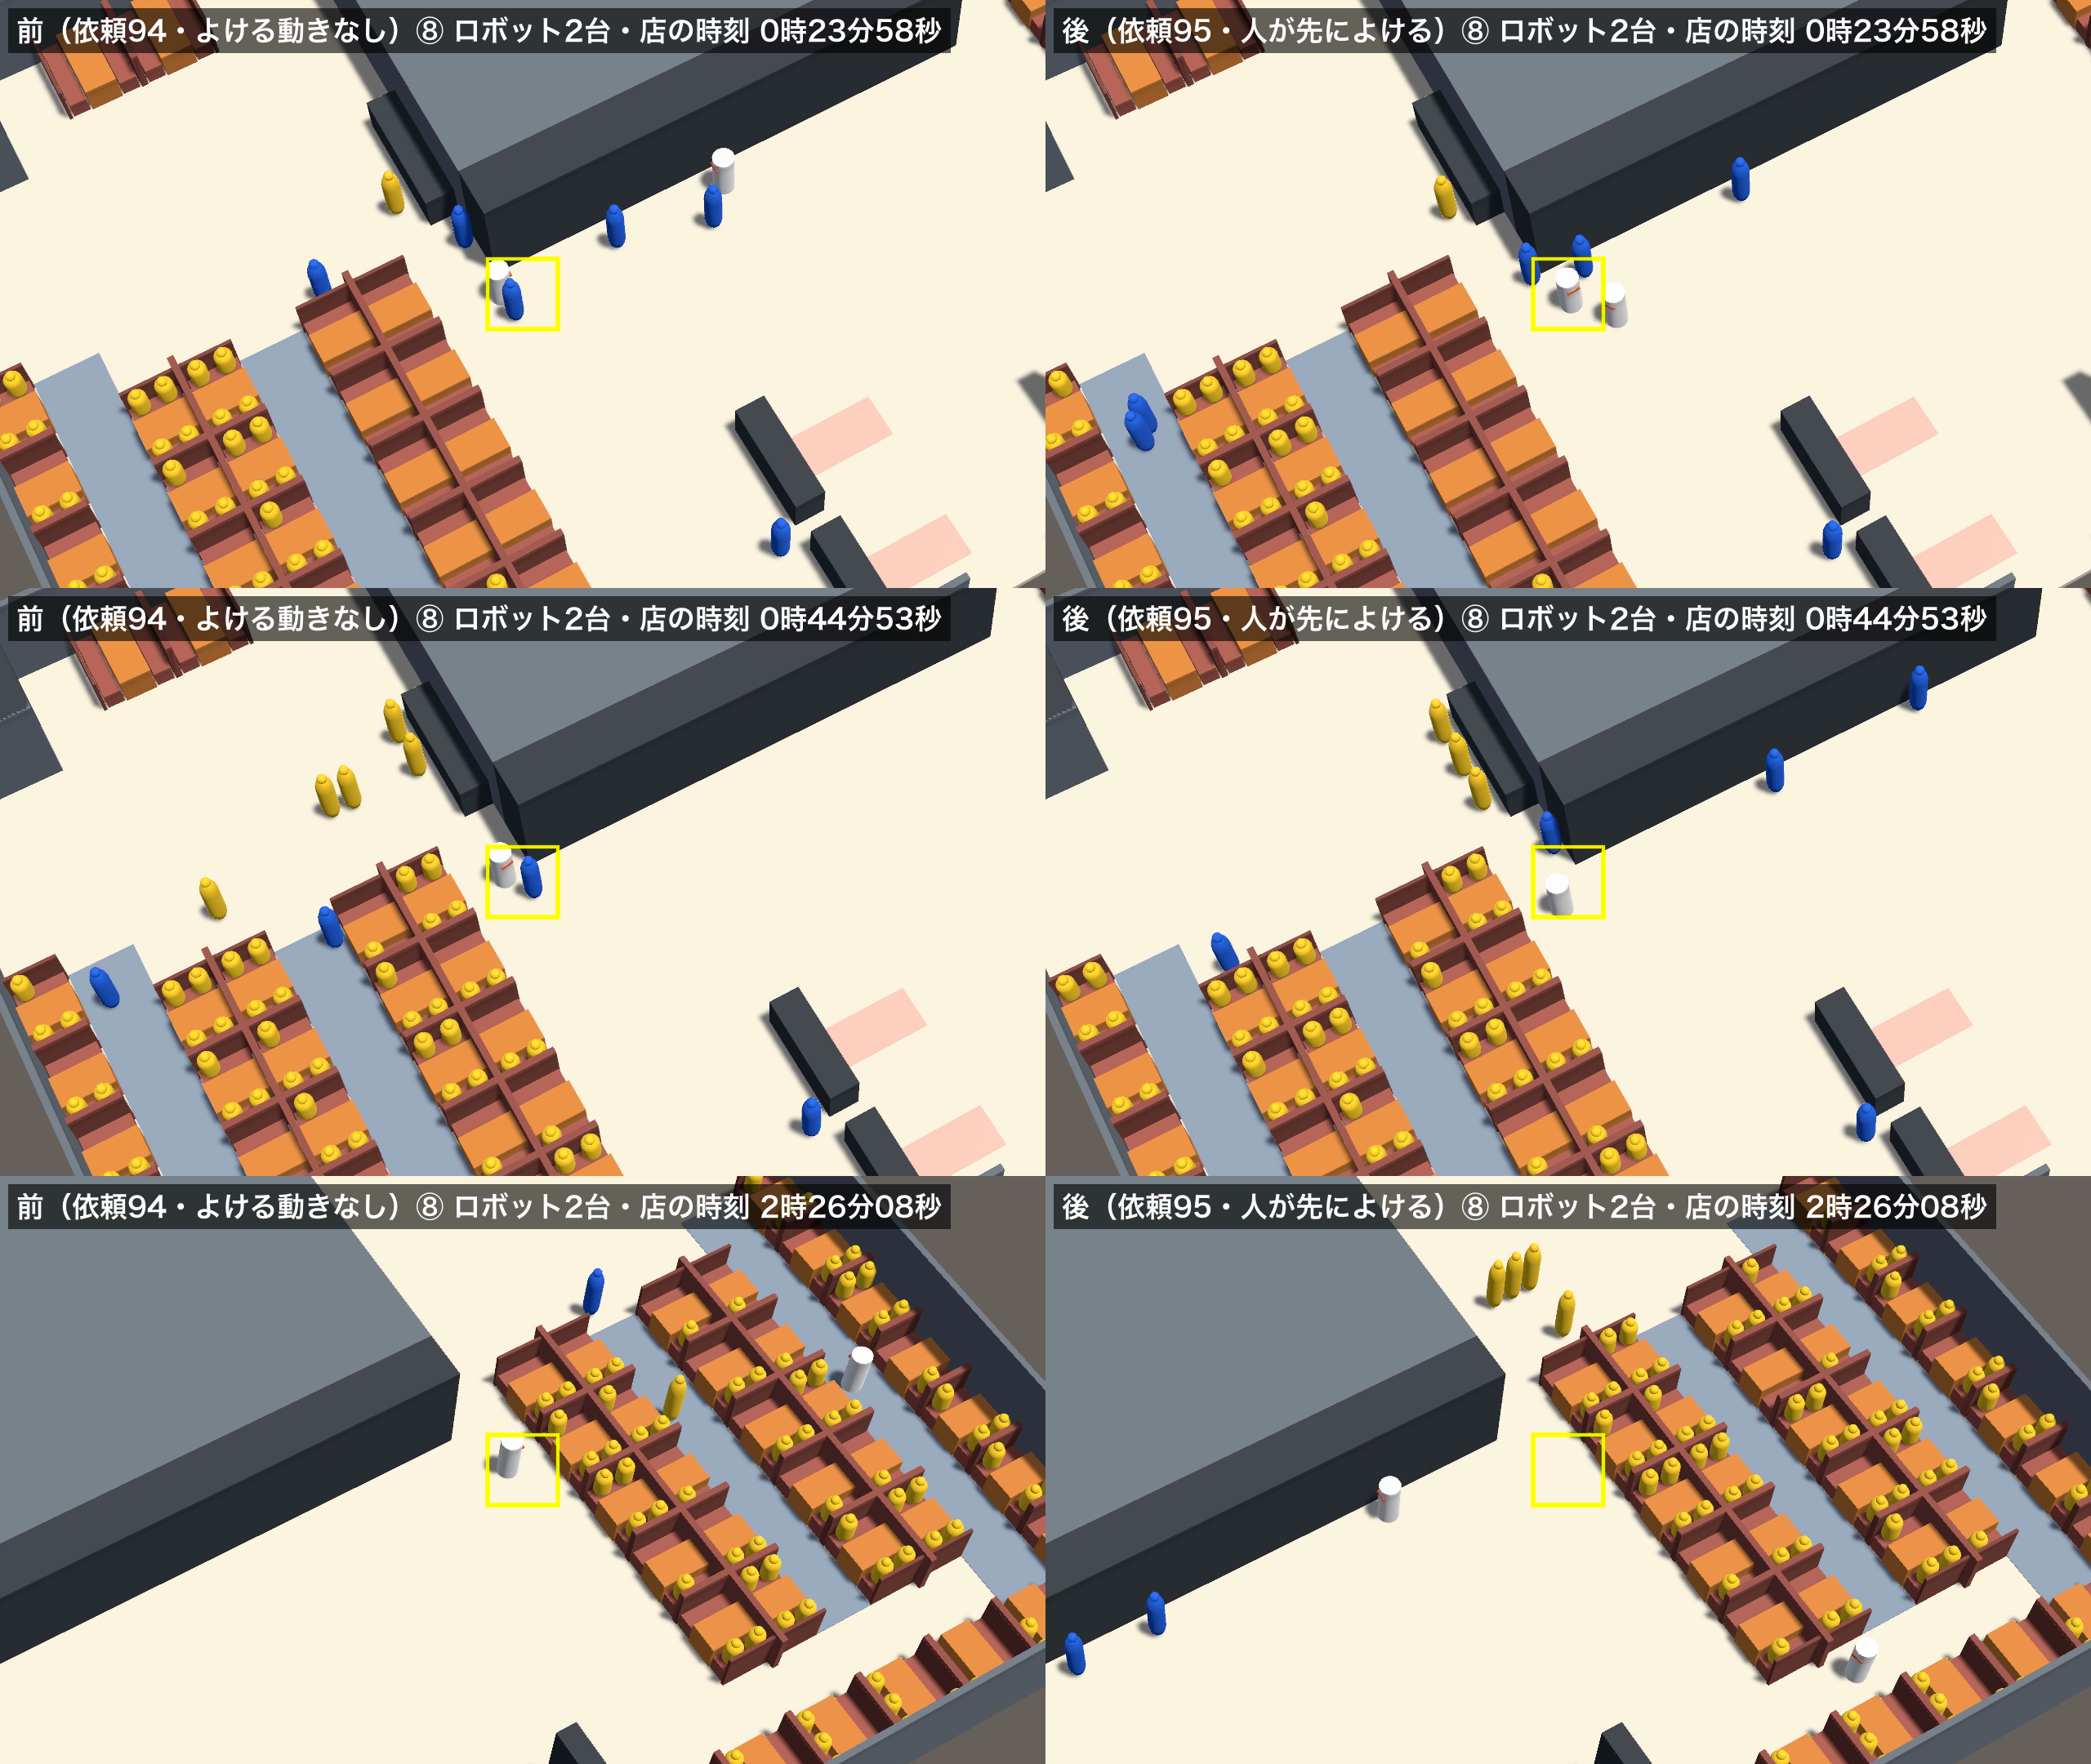
| 店(ロボット2台・配膳だけ) | 先よけなし | 先よけあり |
|---|---|---|
| ③ 効率重視・入口が角 | 2.7分 | 3.9分 |
| ⑦ ③の通路を80cmにした店 | 3.9分 | 4.9分 |
撮った回では、ロボットの外周から10cm以内まで人が近づいた数は、⑧で367から346、⑨で345から328に減りました。どちらも5〜6%です。Claude Code の報告によると、近づきの多くは通路のすれ違いではなく、受け渡し口や待機場所のそばで、スタッフが仕事のために台に寄る場面でした。標準の店③⑦では、入店待ちが1分ほど延びています。人が端へ寄って速さを落とす分だけ、スタッフの仕事が遅れたとみています(確かめてはいません)。
先よけの前と後を比べた記録(⑧・⑨)
組1:店の時刻 1438.1 秒(0時23分58秒)・場所 (11.3, 11.0)・前の近づき スタッフ:Staff06・ロボット1号機・外周の空き 6.6172 cm/コマ 前 2876(1438.0 秒)・後 2876(1438.0 秒)→ large_p6_pair1_t01438.png
組2:店の時刻 2693.1 秒(0時44分53秒)・場所 (10.7, 11.5)・前の近づき スタッフ:Staff04・ロボット2号機・外周の空き 6.3837 cm/コマ 前 5386(2693.0 秒)・後 5386(2693.0 秒)→ large_p6_pair2_t02693.png
組3:店の時刻 8768.3 秒(2時26分08秒)・場所 (24.0, 10.3)・前の近づき 客:Guest(Clone)・ロボット2号機・外周の空き 1.675 cm/コマ 前 17537(8768.5 秒)・後 17537(8768.5 秒)→ large_p6_pair3_t08768.png
近づきの数(撮った回・種7):外周どうし 0.1 m 以内(contacts.csv)前 367(スタッフ 269・客 98)→ 後 346(スタッフ 264・客 82)
後の中心どうし 0.5 m 未満:スタッフ 203・客 61(前は数えていない)/先によけた:スタッフ 402・客 200
候補(ロボットが動いていて・決まった場所でない前の近づき)52 件から選んだ
組1:店の時刻 4217.0 秒(1時10分17秒)・場所 (10.2, 11.2)・前の近づき 客:Guest(Clone)・ロボット1号機・外周の空き 2.578 cm/コマ 前 8434(4217.0 秒)・後 8434(4217.0 秒)→ large_p7_pair1_t04216.png
組2:店の時刻 7136.9 秒(1時58分57秒)・場所 (10.3, 12.7)・前の近づき 客:Guest(Clone)・ロボット1号機・外周の空き 2.9356 cm/コマ 前 14274(7137.0 秒)・後 14274(7137.0 秒)→ large_p7_pair2_t07136.png
組3:店の時刻 8778.1 秒(2時26分18秒)・場所 (11.3, 6.5)・前の近づき スタッフ:Staff06・ロボット1号機・外周の空き 6.6551 cm/コマ 前 17556(8778.0 秒)・後 17556(8778.0 秒)→ large_p7_pair3_t08778.png
近づきの数(撮った回・種7):外周どうし 0.1 m 以内(contacts.csv)前 345(スタッフ 276・客 69)→ 後 328(スタッフ 256・客 72)
後の中心どうし 0.5 m 未満:スタッフ 224・客 59(前は数えていない)/先によけた:スタッフ 593・客 138
候補(ロボットが動いていて・決まった場所でない前の近づき)93 件から選んだ
作業ログ ― 動画で見えた、2台の店が満席で待合からあふれる場面
数字の表だけでは、なぜ入店待ちが縮まないのか分かりませんでした。依頼95 で撮った⑧⑨の2台の動画を見ると、待ちが長い時間帯は、どちらの店もほぼ満席でした。
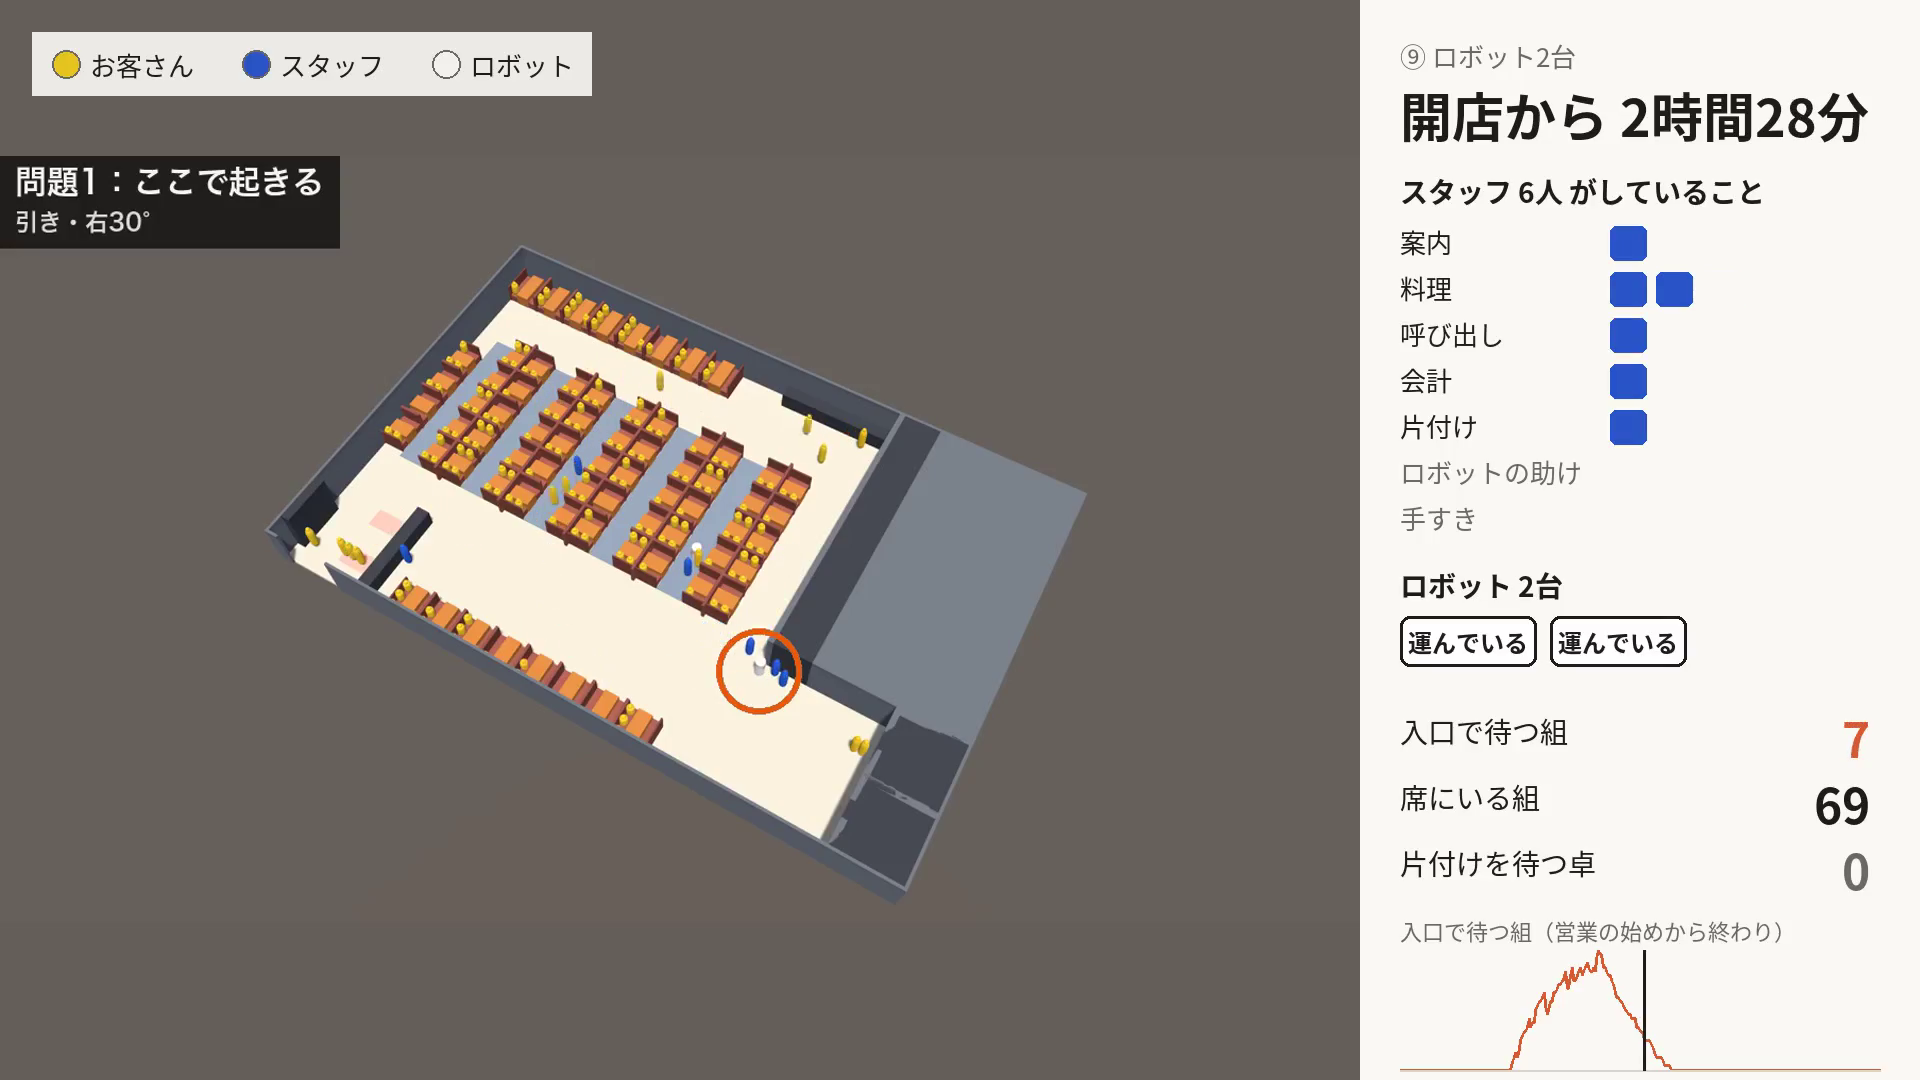
⑨は、空いた卓はすぐ片付いていて、ただ席が足りません。この時間帯の入店待ちは、ロボットの台数では縮みません。
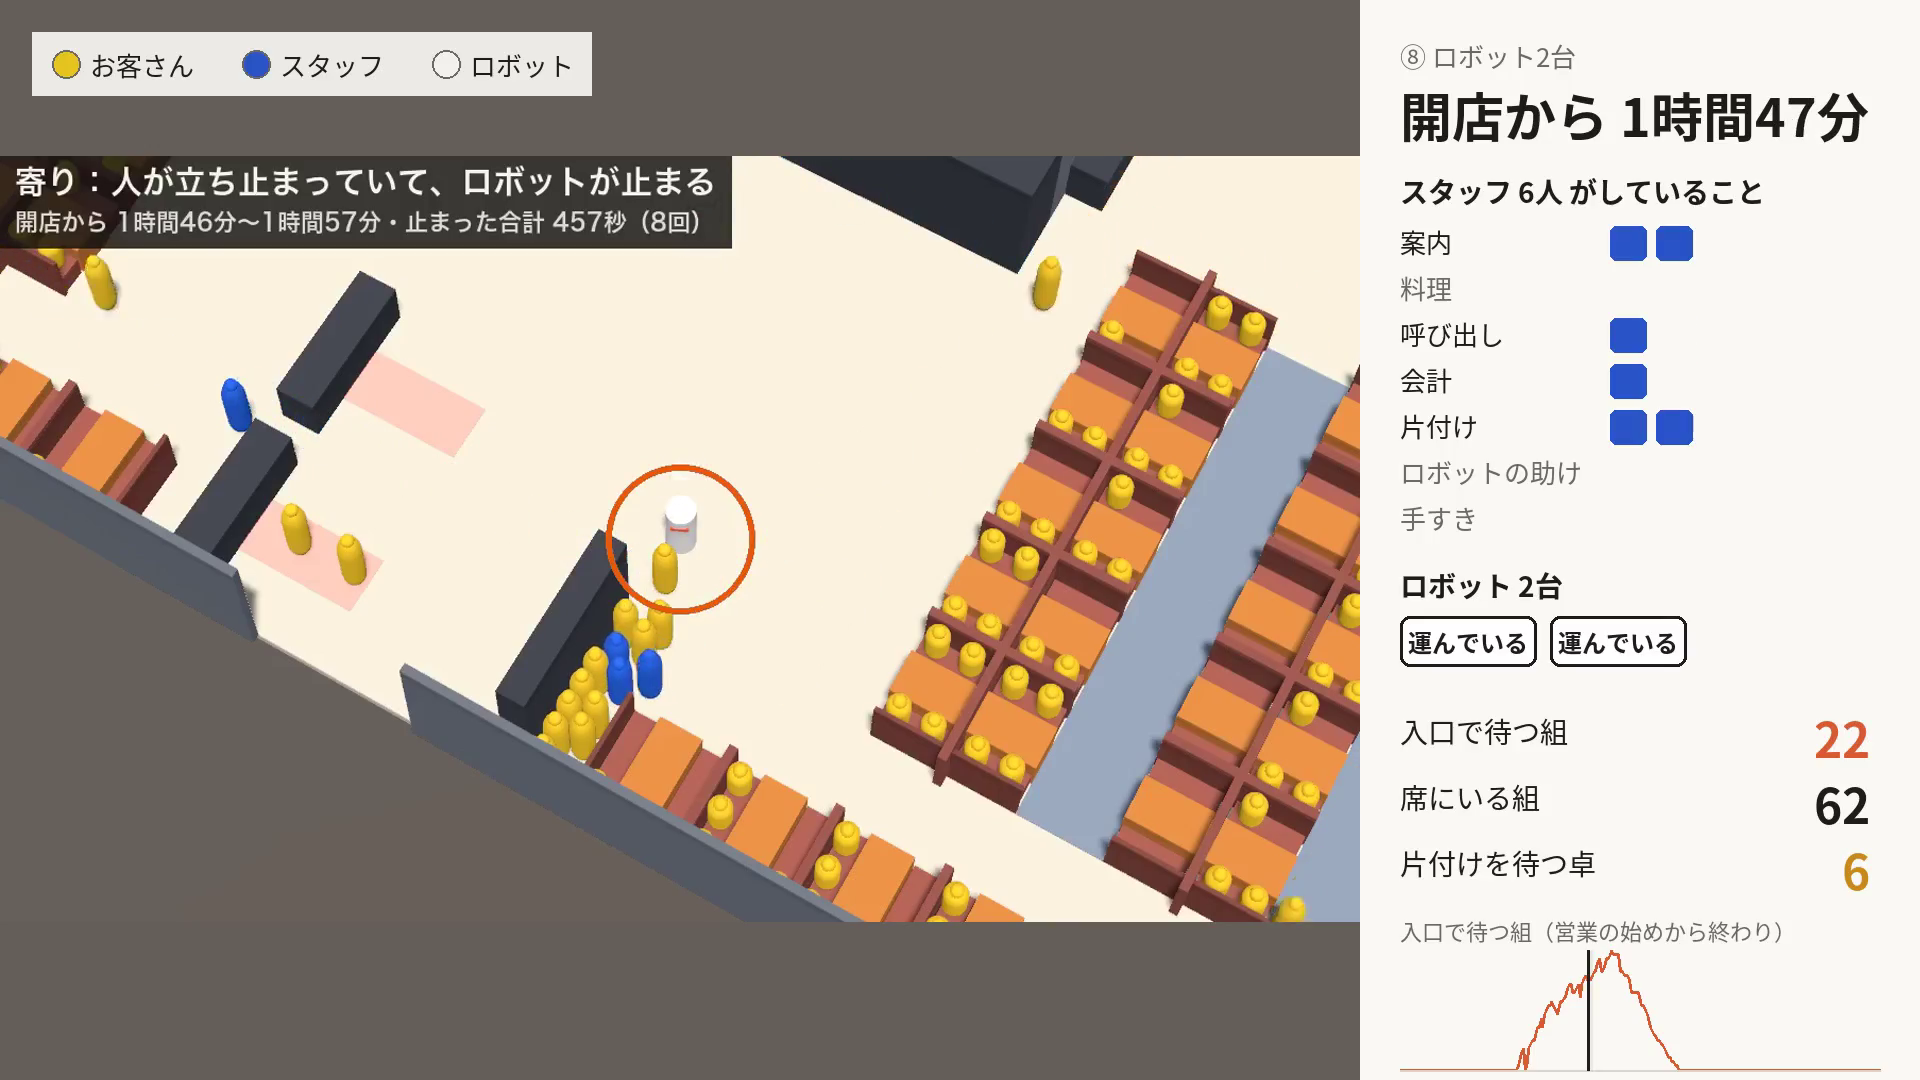
⑧の2台でロボットがいちばん長く止まったのは、入口の右の待合の前でした。待合のベンチの右側は、右下の6人席6卓へ行くロボットの道の入口で、幅は0.9mしかありません。待つ組が少ないうちは目立ちませんが、満席で20組を超えると、待合からはみ出したお客さんが道をふさぎます。人の先よけは歩いている人にだけ入れたので、立って待っている人は動きません。ロボットは前0.6mに人がいると止まり、3秒たつと回り込む道を探しますが、ほかの道がないので待ち続けます。
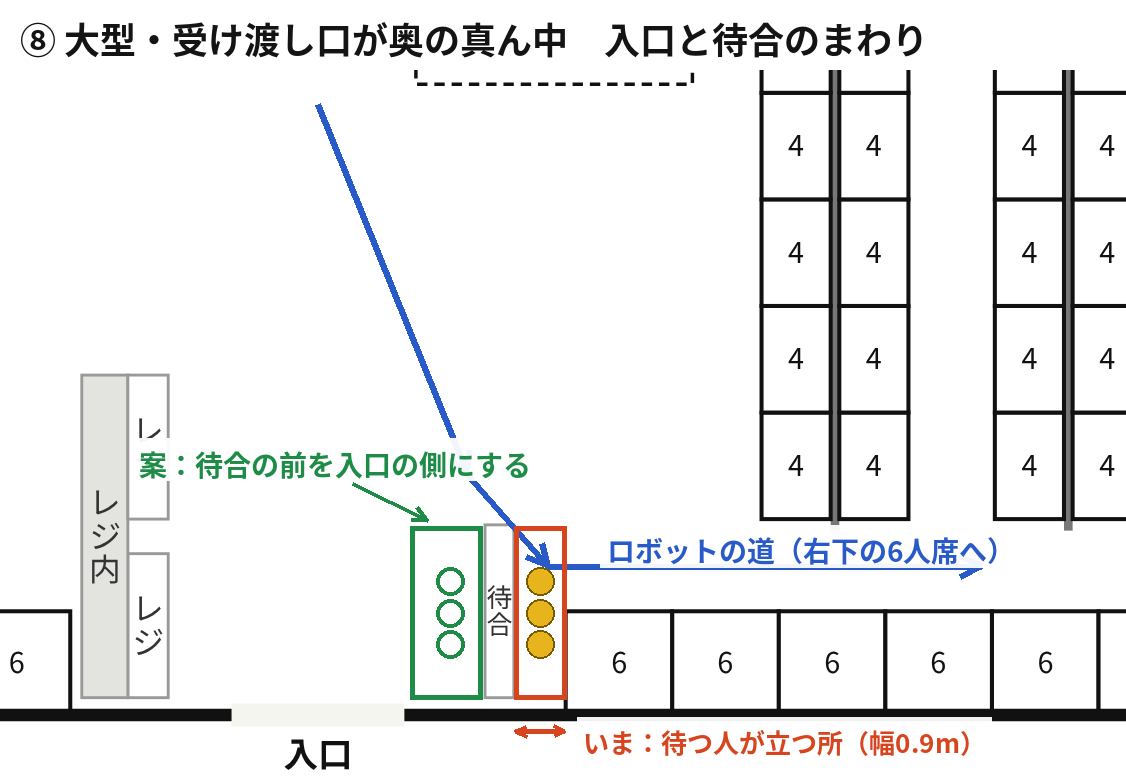
最初は、待合の前を入口の側に変える直しを入れかけました。ただ、これは Unity の不具合として直すものではありません。満席になって待つお客さんが入口からあふれ、ロボットの通り道をふさぐのは、実物の店でも起こりうる場面です。直して消すのではなく、原因の候補の1つとして残し、待合の位置を変えた回と比べる対象にしました。
作業ログ ― 依頼96:5台を撮り、2台と左右に並べた
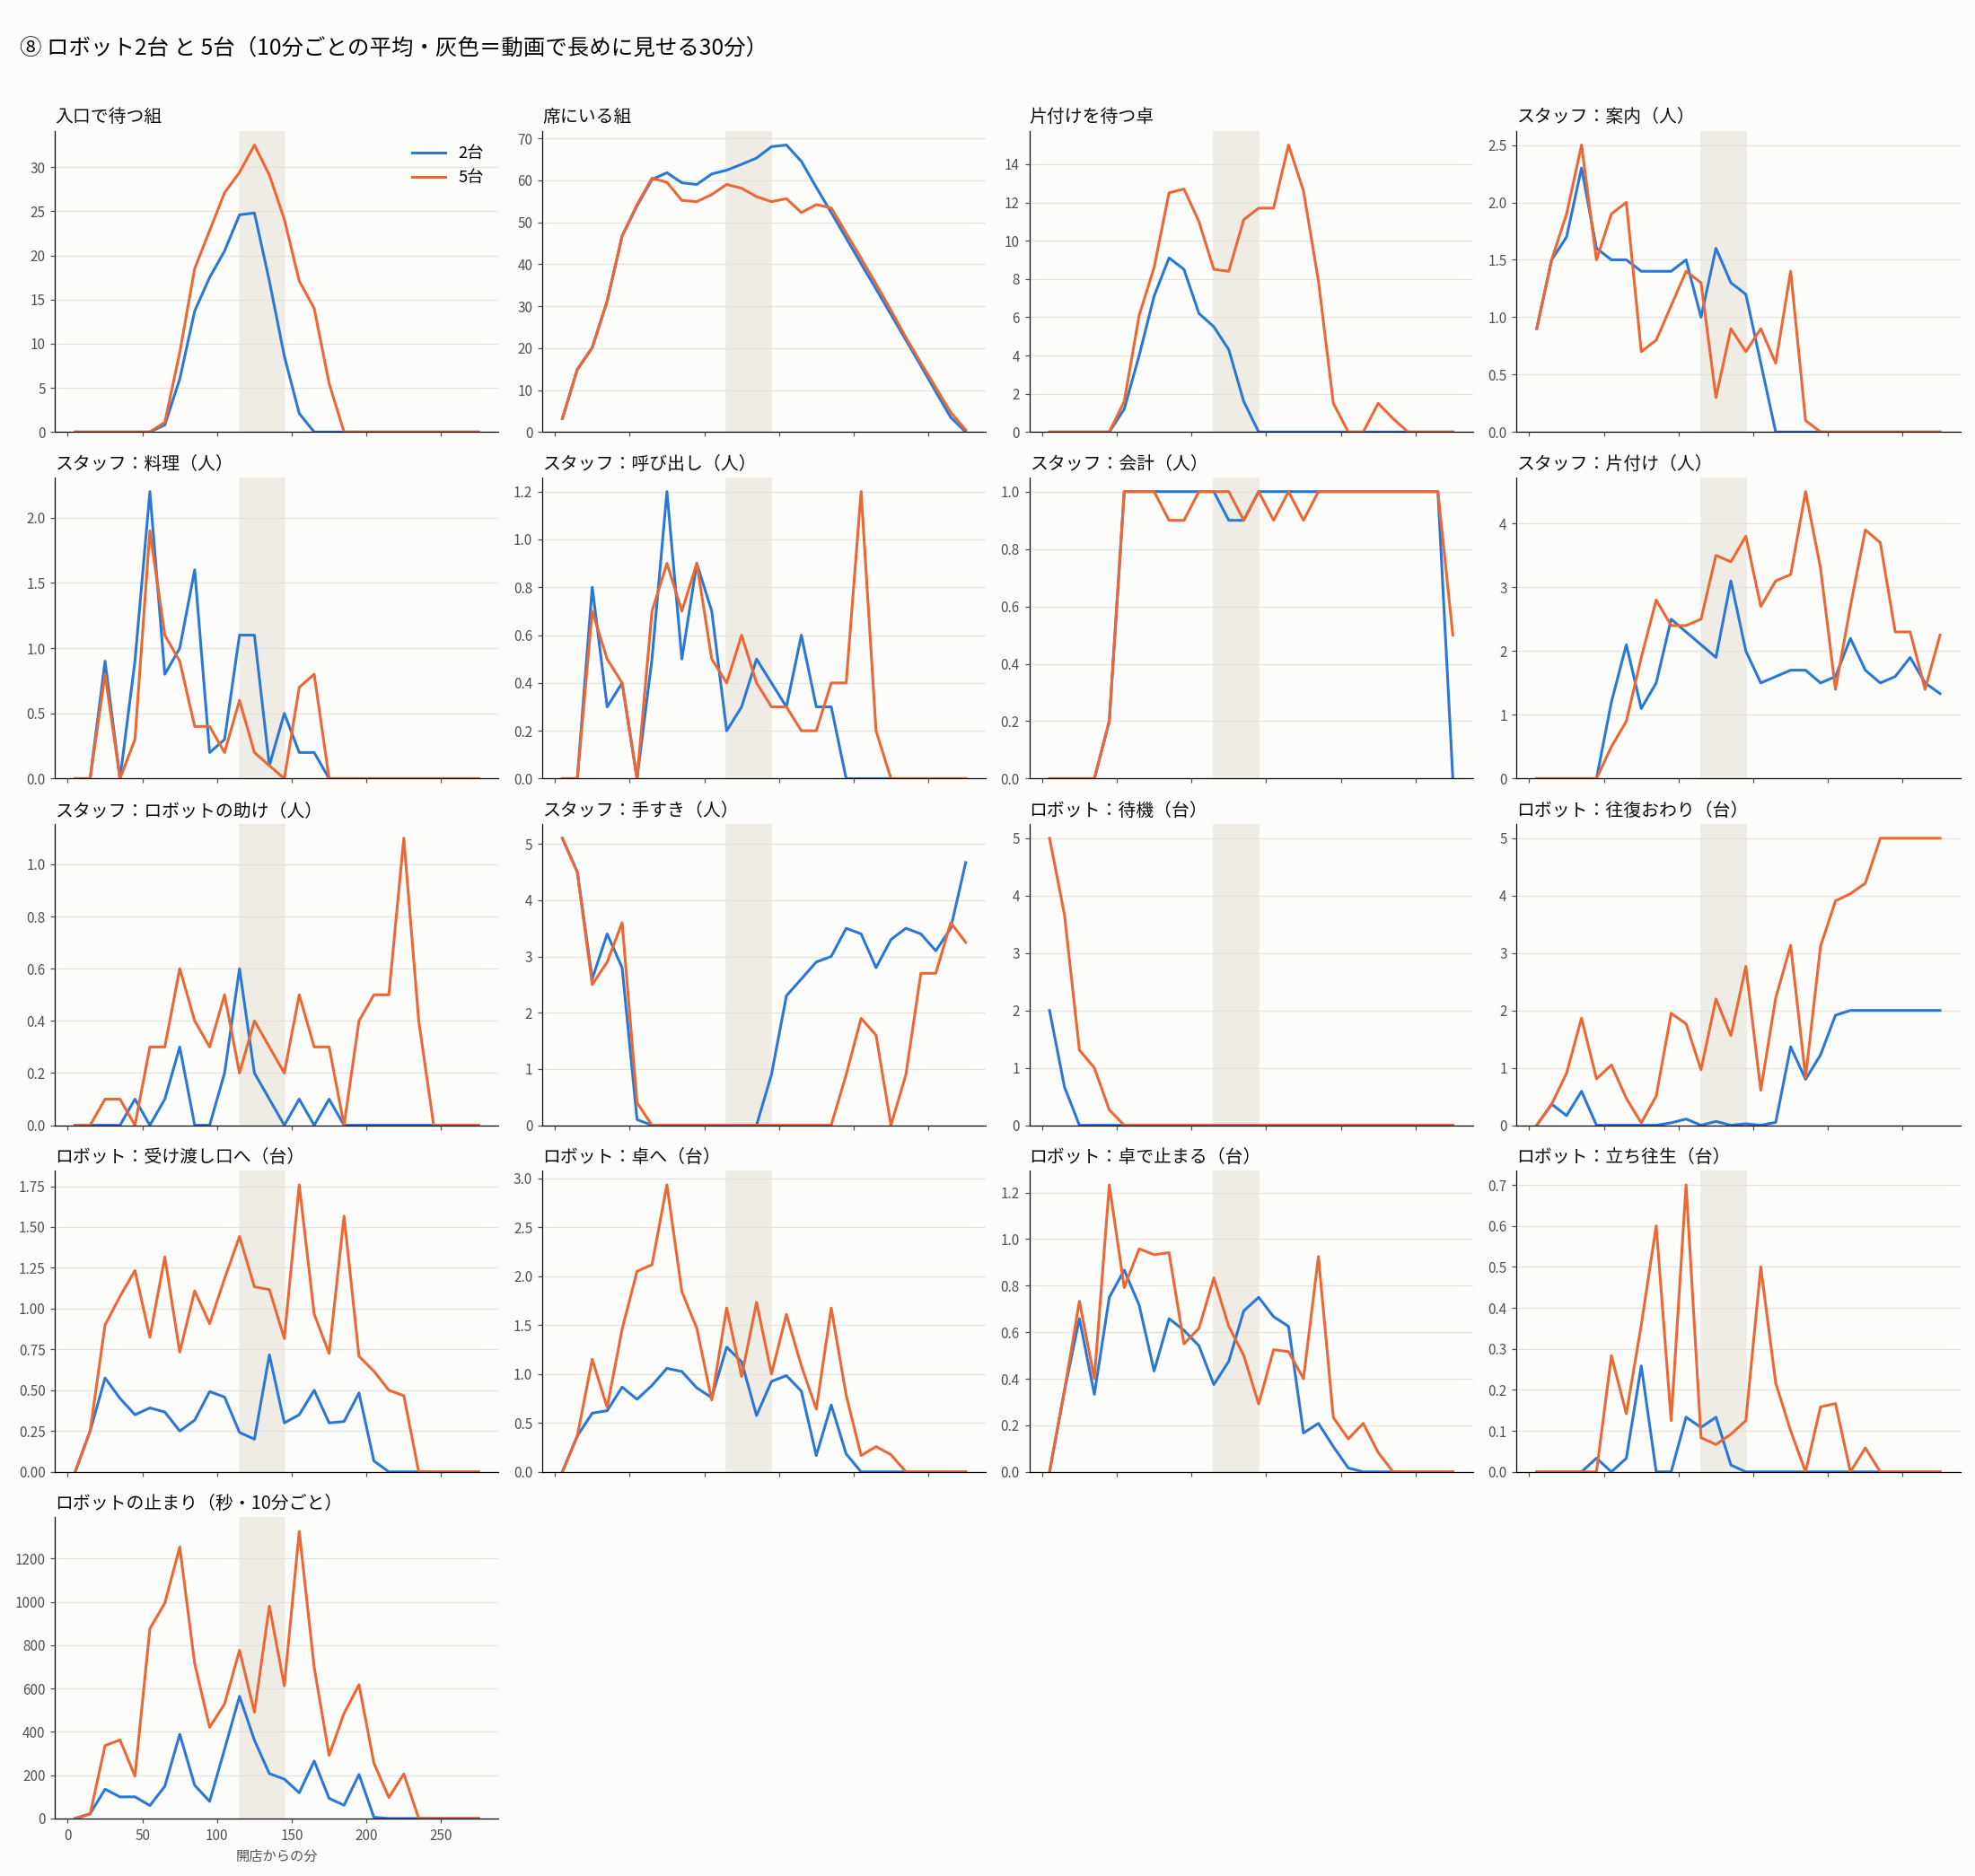
2台の動画では、4台・5台で延びる理由は見えません。依頼96 で、⑧⑨の5台を同じ種7で撮り、依頼95 で撮った2台と左右に並べました。同じ開店からの時刻をそろえて流し、入口で待つ組の差がいちばん開いていく30分を長めに見せています。
依頼96 の依頼文
---
作業フォルダ: /Users/shimazueiichi/Robotics_UX/ServiceSim
上限時間: 360
---
# 依頼96:大型店⑧⑨のロボット5台を撮り、2台と左右に並べた動画を作る

エイイチと話したこと(2026-11-06):依頼95 で、大型店はロボットを4台・5台に増やすと入店待ちが延びた(配膳だけ ⑧ 11.7→17.2分、⑨ 12.9→17.0分)。数字だけでは、なぜ延びるのか全然わからない。動画で見たい。
Unity の作り・値は変えない(cs:81 のまま。人が先によける動きは依頼95 の撮影と同じく入)。撮って並べるだけ。

## 始める前に確かめること(違えば撮らずに報告して終わる)
- 作業場所・Builds/rec23_large95 が cs:81、保留 0。night_runner/rec_runner が動いていない。KIOXIA がマウント済み、unity_ledger_v1.lock がない

## 1. 撮る
- ⑧ 条件 138(5台 serve)・⑨ 条件 144(5台 serve)× 種7(依頼95 の2台と同じ種・同じ人の部品の入切)
- 撮り方は依頼95 と同じ(rec_runner・wide_l30 と wide_r30・3840×2160・0.5 秒ごと・frames.csv・timeline.csv)。1回の上限 120 分・同時2本
- 置き場所:/Volumes/KIOXIA/r2r2r-data/service_sim/unity/rec_large_20261106/{large_p6|large_p7}/serve_r5/
- 依頼95 と同じに、問題に寄る動画(focus_v1/)とパネル付きの動画(panel_v1/)を作る。題「⑧ ロボット5台」「⑨ ロボット5台」

## 2. 2台と5台を左右に並べる(ここがいちばん大事)
- 店ごとに1本:左が2台(rec_large_20261106/{店}/serve/ の wide_l30)、右が5台。同じ開店からの時刻をそろえて同時に流す。どちらにもパネル(スタッフ・ロボットがしていること、入口で待つ組・席にいる組・片付けを待つ卓)を付ける。題は「⑧ ロボット2台 と 5台」
- 長さは 90 秒前後。速さは2本で同じ。入口で待つ組が2台と5台でいちばん開いていく時間帯を長めに見せる(その時間帯は timeline.csv から選び、報告に書く)
- 置き場所:rec_large_20261106/{店}/compare_r2_r5/
- 1コマ見て、左右の題とパネルが切れていないことを確かめる

## 3. 2台と5台の時刻ごとの数
- timeline.csv から、10分ごとに次を2台・5台で並べた表とグラフ(png)を作る:入口で待つ組、席にいる組、片付けを待つ卓、スタッフ6人の仕事ごとの人数(案内・料理・呼び出し・会計・片付け・ロボットの助け・手すき)、ロボットの状態ごとの台数、ロボットの止まり(秒)
- 置き場所:rec_large_20261106/{店}/compare_r2_r5/
- 表から読める「5台で延びる理由」を、場所と仕事の名前で短く書く(推測なら推測と書く)

## 止める線
瞬間移動が1回でも出たとき。止めたらその店は並べずに報告する。

## 報告
claude_code_reports/20261106_large96.txt に:撮った回(実時間・全員帰ったか・瞬間移動・入店待ち)、動画の名前・長さ・見せた時間帯、2 の表から読めること、台帳の行数の変化と md5。
**報告の最後の1行は必ず次のどれか**:「判定:合格」/「判定:止めた(決めてほしいことあり)」/「判定:失敗」
依頼96 の報告
# 結果:20261106_96_大型店の5台を撮り2台と並べる

- 状態:完了
- 始めた時刻:2026-11-06 16:23
- 終わった時刻:2026-11-06 18:42(139分)
- 作業フォルダ:/Users/shimazueiichi/Robotics_UX/ServiceSim
- この続きを Claude Code で話すとき:作業フォルダで `claude --resume 3d803b51-71bb-4e3c-bb33-76847b48d542`

## Claude Code の報告

**やったこと**
- 始める前の確かめはどれも依頼どおりでした(作業場所 cs:81・保留 0、Builds/rec23_large95 は cs:81、night_runner・rec_runner は動いていない、KIOXIA はマウント済み、鍵ファイルなし)。
- ⑧ 条件138・⑨ 条件144(どちらも5台 serve・種7、人が先によける動き 入)を、依頼95 と同じ撮り方で撮りました。
  - 16:25 に一度始めましたが、このコマンドの待てる時間の上限(2時間)と撮る上限(120分)が重なり、最後に録画が止められるおそれがありました。
  - そこで30秒で止め、切り離した形で撮り直しました。止めた分は台帳に入っていません。途中のフォルダは名前を変えて残しています。
- 5台の問題に寄る動画(focus_v1)とパネル付きの動画(panel_v1)、2台と5台を左右に並べた動画、10分ごとの表とグラフを作りました。
- 元のパネルの道具ではロボットの4台目・5台目が切れるため、元は変えずに写しを作り、その写しでロボット欄を直しました。
  - 5台まで欄に収まるようにしました。
  - 各ロボットの仕事(空き・卓へ運ぶ・卓で渡す・口へ戻る・立ち往生)が出るようにしました。

**結果**
- 撮った回はどちらも瞬間移動 0・1コマの跳び 0 で、止める線には当たっていません。
  - ⑧5台:最後まで回り(実時間 106.5分)、全員が帰りました。入店待ちは 18.62分です(2台は 11.70分)。
  - ⑨5台:1回の上限 120分に当たって止まりました。店の時刻 283.6分の時点で、138組のうち 129組が帰っていました。入店待ちは帰った組までで 18.90分です(2台は 11.91分)。
- 並べた動画(左=2台、右=5台、3840×1200)
  - ⑧:91.3秒です。差が開いていく 1時間55分〜2時間25分を 36.9秒かけて見せました(入口で待つ組の差が 4.9組から 15.5組に)。
  - ⑨:91.1秒です。55分〜1時間25分を 36.9秒かけて見せました(差が 0.0組から 8.4組に)。⑨5台の録画が 4時間44分で終わるので、そこから先は右を最後のコマのまま止めています。
  - 遅い所の真ん中のコマを目で見て、両店とも上の題と左右のパネルが切れていないことを確かめました。
- 表から読める「5台で延びる理由」(数は記録どおり、つながりは推測です)
  - ⑧:受け渡し口の前からロボットの待機場所のあたりで、ロボットどうしが止まり合っています。
    - その30分のロボットの止まりは 937秒から 2,003秒に増えました。
    - 片付けのスタッフがそこであきらめた回数は 8回から 34回に増えました。
    - その結果、片付けを待つ卓が 2.9から 9.9に増え、席が空かずに入口の待ちが延びたとみられます。
  - ⑨:受け渡し口の前(スタッフの持ち場1・2)で、ロボットどうしが止まり合っています。
    - ロボットの止まりは 481秒から 4,948秒に増えました。
    - 料理を運ぶスタッフがあきらめた回数は 3回から 25回、ロボットの助けの呼び出しは 3回から 36回に増えました。
    - 片付けのスタッフが 1.8人から 0.7人に減り、片付けを待つ卓が 3.9から 7.3に増えて、入口の待ちが延びたとみられます。
- 同じ種7でも、撮った回と撮らずに回した回で入店待ちが違いました(⑧5台は 18.6分と 14.3分)。動画は「種7のある1日」の姿です。
- 台帳は 3309行から 3311行になりました(撮った2回だけ)。先頭3309行の md5 は前と同じで、終わったあとの md5 は dc233776ff503e9d065bb01f70e4c27d です。鍵ファイルは残っていません。

**変えたファイル**
- Unity・tools・Builds は変えていません(cs:81 のまま、保留 0)。元のパネルの道具も変えていません。
- 新しく置いたもの:
  - KIOXIA の night/20261106_large96/(スクリプトと記録)
  - rec_large_20261106/{large_p6|large_p7}/serve_r5/
  - rec_large_20261106/{large_p6|large_p7}/compare_r2_r5/
  - claude_code_reports/20261106_large96.txt(報告)

**決めてほしいこと**
1. ⑨5台は上限120分で、全員が帰る前に止まりました。止まる前の3分で立ち往生が急に増えていました(134回→155回)。今の動画のままでよいか、上限を延ばして撮り直すか。
2. 撮った回と撮らずに回した回で、同じ種7でも入店待ちが違います(原因は調べていません)。動画を平均の姿として見せてよいか、撮った回と撮らずに回した回の結果を揃えるべきか。
3. 元のパネルの道具は、ロボット4台以上だと欄が切れます。元の道具も直すか。

判定:止めた(決めてほしいことあり)
⑧の2台と5台を並べた1コマ
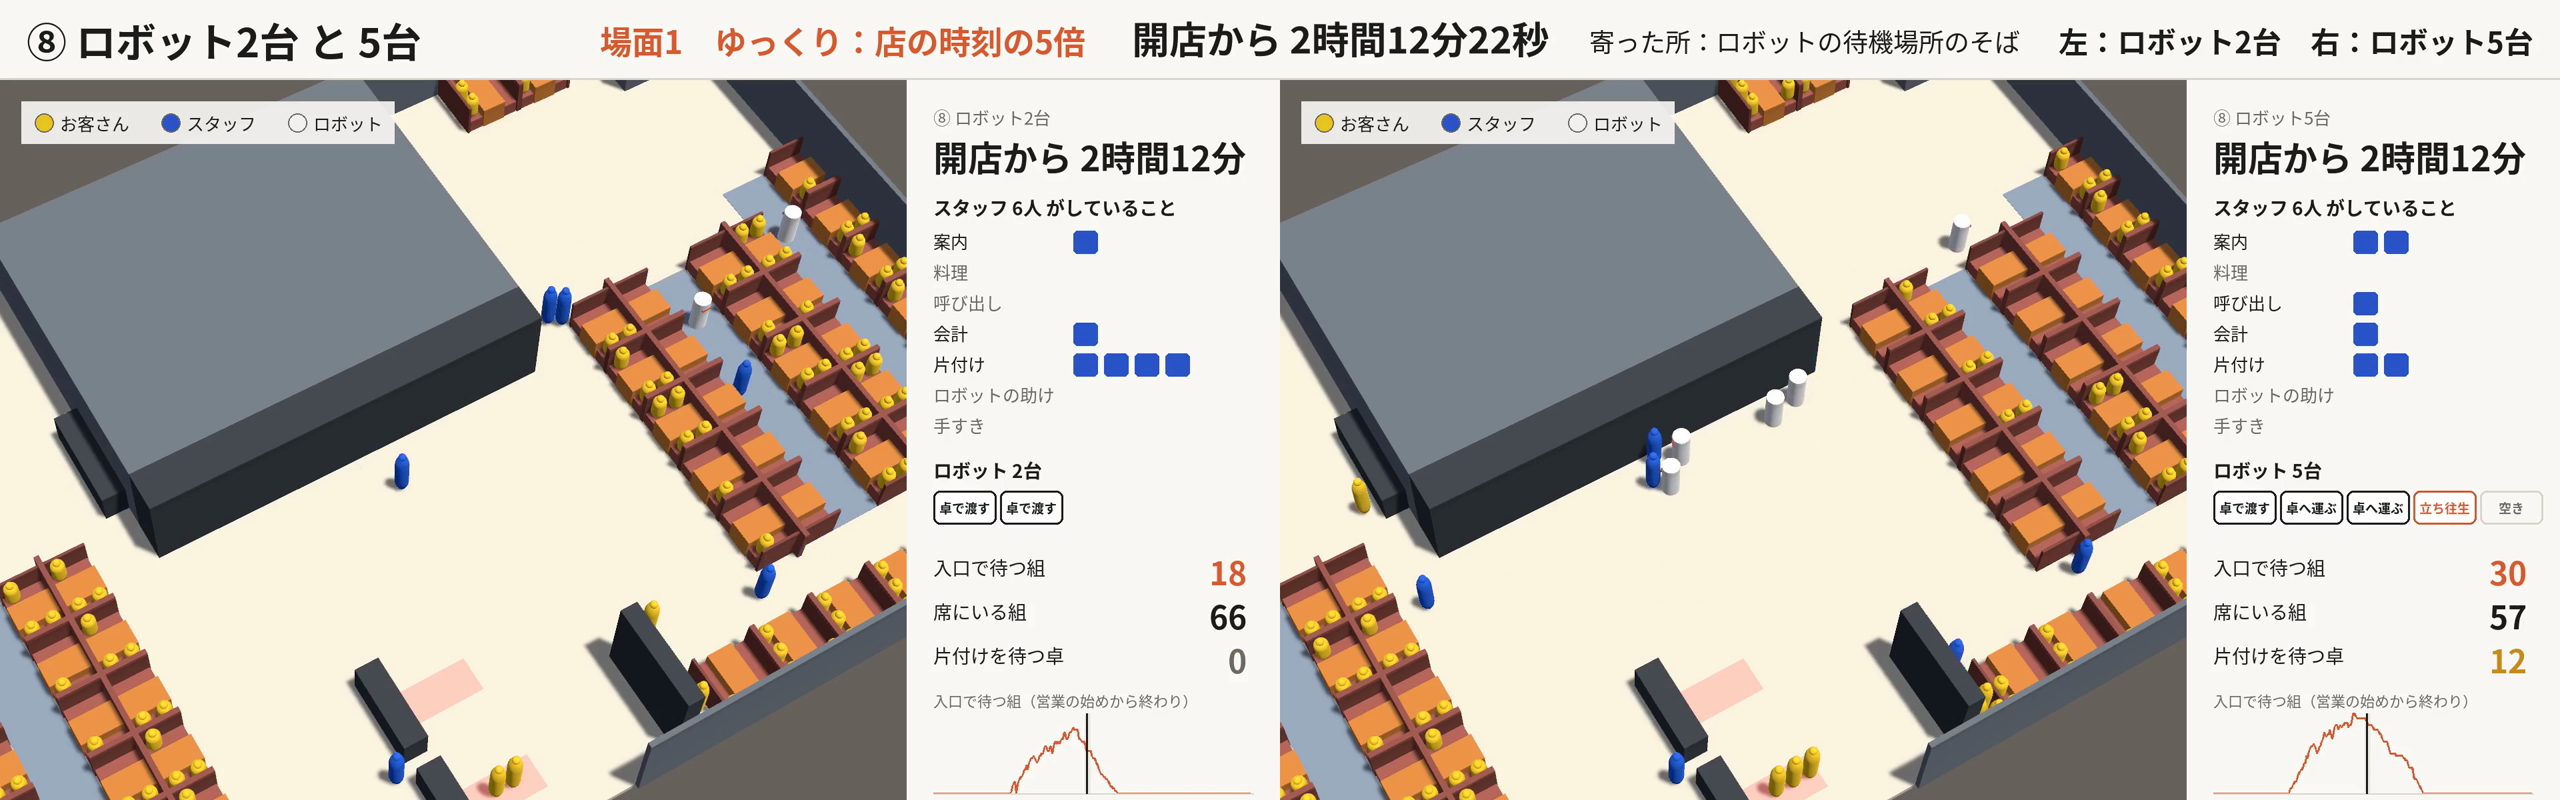
5台では、片付けを待つ卓が12残っています。⑧の差がいちばん開いた1時間55分〜2時間25分の平均で比べると、次のとおりです。
| 30分の平均(⑧) | 2台 | 5台 |
|---|---|---|
| 入口で待つ組 | 19.9 | 29.8 |
| 席にいる組 | 64.8 | 57.1 |
| 片付けを待つ卓 | 2.9 | 9.9 |
| 片付けのスタッフ(人) | 2.3 | 3.2 |
| ロボットの止まり(秒) | 937 | 2,003 |
そのうち、もう1台のロボットで止まった(秒) | 67 | 1,163 |
5台では、席は空いているのに片付かず、案内できない。 ロボットどうしが待機場所のそばで止まり合い(一日で8,191秒)、そこを通って皿を返しに行くスタッフが道をあきらめた回数は、2台の8回から5台の34回に増えています。片付けのスタッフを増やしても、通れなければ卓は空きません。
⑨の2台と5台を並べた1コマ
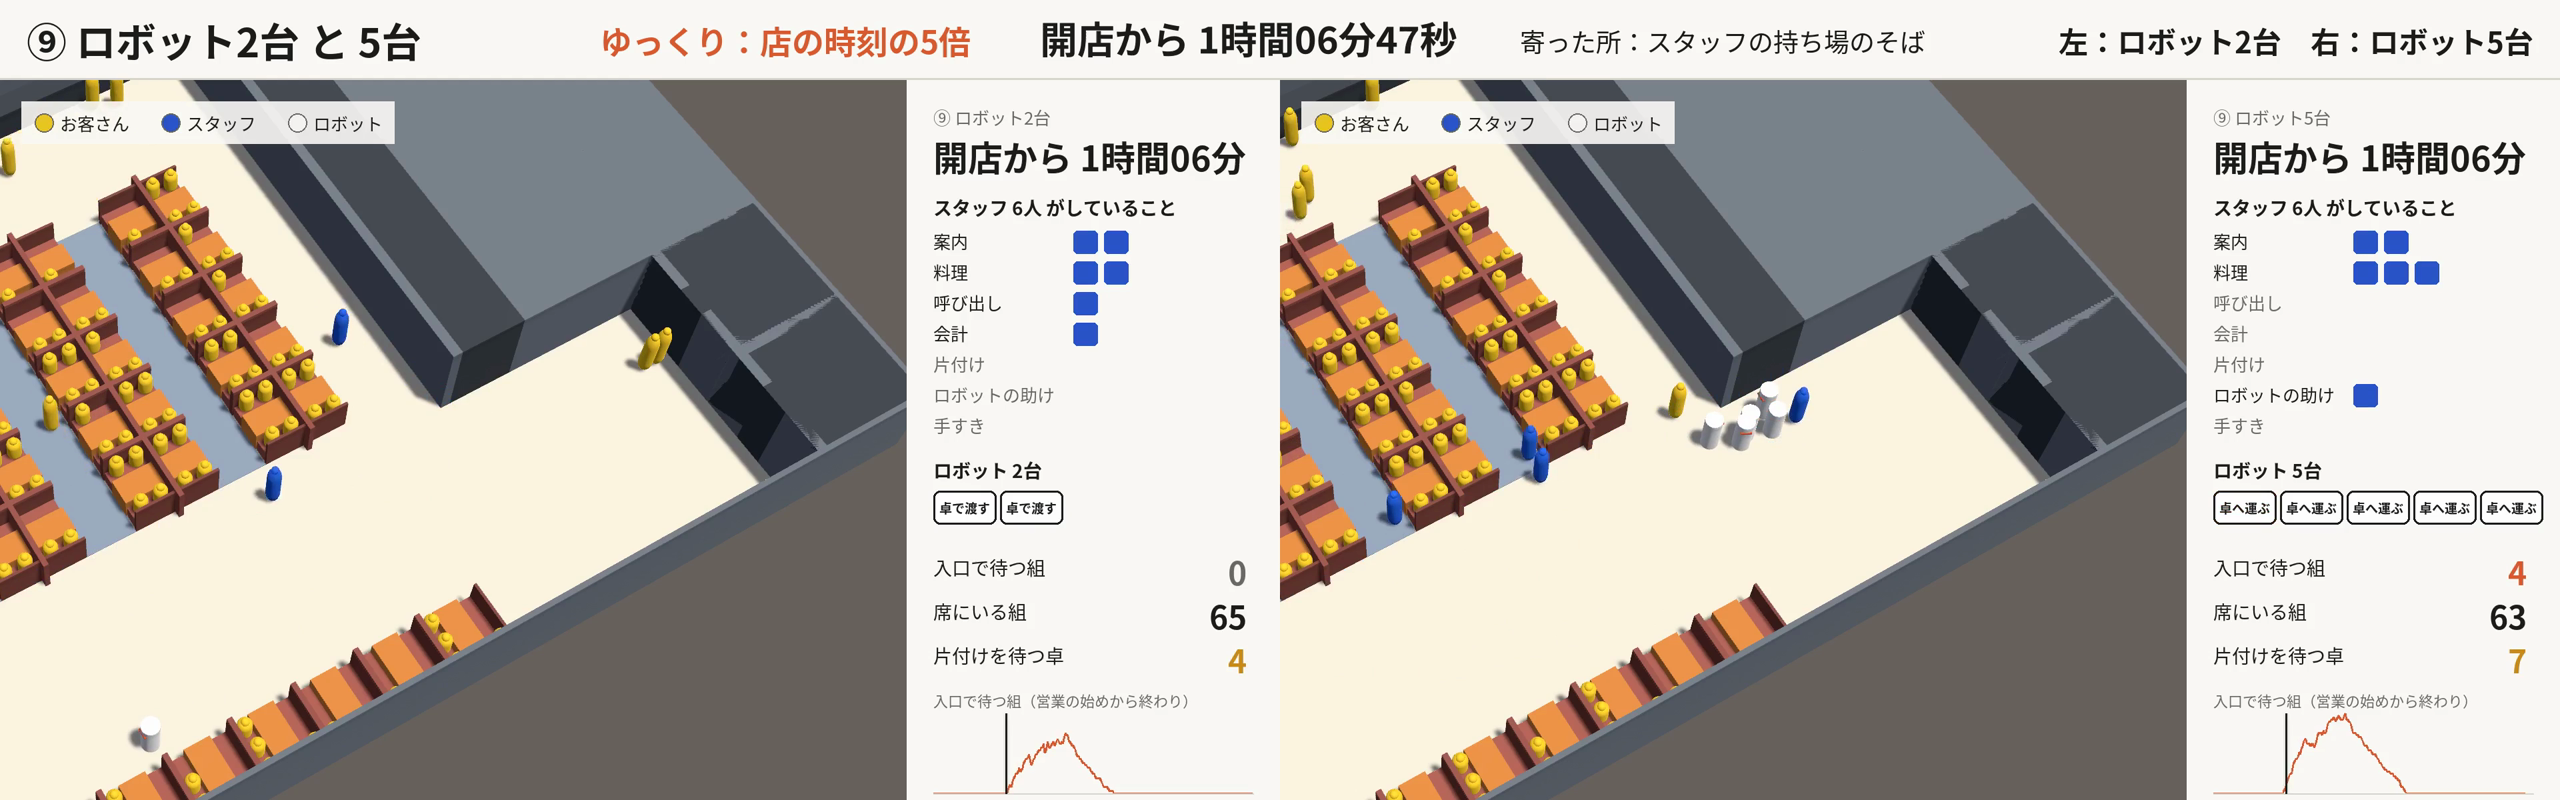
⑨では、受け渡し口の前(スタッフの持ち場のそば)でロボットどうしが止まり合いました。55分〜1時間25分の平均で、ロボットの止まりは481秒から4,948秒に増え、料理を運ぶスタッフの道のあきらめは3回から25回、ロボットを助けに行く呼び出しは3回から36回に増えています。片付けに回れるスタッフは1.8人から0.7人に減り、片付けを待つ卓は3.9から7.3に増えました。
10分ごとの表(⑧・⑨)
⑧:2台 = 20261106_rec95_cs81_large_p6_r2_s7_passon_sbret_ek_post_rescue_pyield/5台 = 20261106_rec96_cs81_large_p6_r5_s7_passon_sbret_ek_post_rescue_pyield
最後の記録の時刻:2台 4時間32分(16320 秒)・5台 4時間33分(16380 秒)
入口で待つ組の差(5台−2台・前後5分の平均)がいちばん大きく増えた30分:開店から 1時間55分〜2時間25分(6900〜8700 秒)・差 4.9 → 15.5 組

その30分の平均(2台/5台)
  入口で待つ組	19.9	29.8
  席にいる組	64.8	57.1
  片付けを待つ卓	2.9	9.9
  空いている卓	0.0	0.0
  案内	1.5	0.7
  料理	0.6	0.3
  呼び出し	0.3	0.5
  会計	0.9	1.0
  片付け	2.3	3.2
  ロボットの助け	0.2	0.3
  手すき	0.1	0.0

その30分のロボットの止まり(2台)合計 937 秒
  わけ:人が立ち止まっていた 578・お客さんとすれ違った 165・スタッフとすれ違った 98・もう1台のロボット 67・分からない 29
  場所(上位8):待合の前のそば 384・(21, 5) あたり 144・(26, 3) あたり 123・ロボットの待機場所のそば 80・ドリンクバーの前に立つ点のそば 69・(30, 3) あたり 60・(8, 3) あたり 19・パントリーのそば 10

その30分のロボットの止まり(5台)合計 2003 秒
  わけ:もう1台のロボット 1163・人が立ち止まっていた 397・スタッフとすれ違った 228・分からない 135・お客さんとすれ違った 80
  場所(上位8):ロボットの待機場所のそば 1357・パントリーのそば 185・(6, 5) あたり 123・スタッフの持ち場のそば 65・スタッフが待つ点のそば 54・(32, 12) あたり 41・(10, 10) あたり 25・(7, 3) あたり 20

一日のロボットの止まり(2台)合計 3564 秒
  わけ:人が立ち止まっていた 1056・もう1台のロボット 979・お客さんとすれ違った 784・スタッフとすれ違った 529・分からない 216・通路の幅が足りない 0
  場所(上位8):ロボットの待機場所のそば 727・待合の前のそば 468・(21, 5) あたり 299・(20, 5) あたり 237・ドリンクバーの前に立つ点のそば 177・パントリーのそば 154・(9, 3) あたり 147・スタッフの持ち場のそば 137

一日のロボットの止まり(5台)合計 12536 秒
  わけ:もう1台のロボット 8662・スタッフとすれ違った 1513・人が立ち止まっていた 1002・分からない 948・お客さんとすれ違った 409・通路の順番待ち 2
  場所(上位8):ロボットの待機場所のそば 8191・パントリーのそば 579・スタッフの持ち場のそば 501・(10, 3) あたり 461・(8, 3) あたり 338・(9, 3) あたり 222・スタッフが待つ点のそば 173・(11, 4) あたり 147

窓の分: 6900 8700
⑨:2台 = 20261106_rec95_cs81_large_p7_r2_s7_passon_sbret_ek_post_rescue_pyield/5台 = 20261106_rec96_cs81_large_p7_r5_s7_passon_sbret_ek_post_rescue_pyield
最後の記録の時刻:2台 4時間50分(17400 秒)・5台 4時間43分(16980 秒)
入口で待つ組の差(5台−2台・前後5分の平均)がいちばん大きく増えた30分:開店から 55分〜1時間25分(3300〜5100 秒)・差 0.0 → 8.4 組

その30分の平均(2台/5台)
  入口で待つ組	5.0	9.6
  席にいる組	61.1	59.8
  片付けを待つ卓	3.9	7.3
  空いている卓	3.2	2.2
  案内	1.1	0.9
  料理	1.3	2.6
  呼び出し	0.6	0.6
  会計	1.0	0.6
  片付け	1.8	0.7
  ロボットの助け	0.0	0.5
  手すき	0.1	0.0

その30分のロボットの止まり(2台)合計 481 秒
  わけ:スタッフとすれ違った 201・もう1台のロボット 129・お客さんとすれ違った 95・人が立ち止まっていた 39・分からない 18
  場所(上位8):スタッフの持ち場のそば 191・(18, 10) あたり 63・(18, 15) あたり 63・ロボットの待機場所のそば 48・(7, 7) あたり 37・(19, 7) あたり 19・パントリーのそば 13・(20, 7) あたり 11

その30分のロボットの止まり(5台)合計 4948 秒
  わけ:もう1台のロボット 3485・スタッフとすれ違った 606・人が立ち止まっていた 484・分からない 283・お客さんとすれ違った 83・通路の順番待ち 6
  場所(上位8):スタッフの持ち場のそば 2936・パントリーのそば 1130・ロボットの待機場所のそば 416・(19, 7) あたり 73・(14, 15) あたり 62・(10, 9) あたり 61・(14, 7) あたり 47・(14, 11) あたり 40

一日のロボットの止まり(2台)合計 2858 秒
  わけ:スタッフとすれ違った 1081・もう1台のロボット 606・お客さんとすれ違った 521・人が立ち止まっていた 450・分からない 199
  場所(上位8):スタッフの持ち場のそば 755・ロボットの待機場所のそば 461・(19, 7) あたり 160・(18, 10) あたり 118・パントリーのそば 105・(18, 7) あたり 102・(6, 7) あたり 102・(7, 7) あたり 101

一日のロボットの止まり(5台)合計 17705 秒
  わけ:もう1台のロボット 12392・スタッフとすれ違った 2636・人が立ち止まっていた 1214・お客さんとすれ違った 809・分からない 649・通路の順番待ち 6
  場所(上位8):スタッフの持ち場のそば 8234・パントリーのそば 3325・ロボットの待機場所のそば 2127・(15, 7) あたり 468・(16, 7) あたり 457・(18, 7) あたり 284・(17, 7) あたり 253・(19, 7) あたり 243

窓の分: 3300 5100
開店から(分),入口で待つ組_2台,入口で待つ組_5台,席にいる組_2台,席にいる組_5台,片付けを待つ卓_2台,片付けを待つ卓_5台,スタッフ_案内_2台,スタッフ_案内_5台,スタッフ_料理_2台,スタッフ_料理_5台,スタッフ_呼び出し_2台,スタッフ_呼び出し_5台,スタッフ_会計_2台,スタッフ_会計_5台,スタッフ_片付け_2台,スタッフ_片付け_5台,スタッフ_ロボットの助け_2台,スタッフ_ロボットの助け_5台,スタッフ_手すき_2台,スタッフ_手すき_5台,ロボット_待機_2台,ロボット_待機_5台,ロボット_往復おわり_2台,ロボット_往復おわり_5台,ロボット_受け渡し口へ_2台,ロボット_受け渡し口へ_5台,ロボット_卓へ_2台,ロボット_卓へ_5台,ロボット_卓で止まる_2台,ロボット_卓で止まる_5台,ロボット_立ち往生_2台,ロボット_立ち往生_5台,ロボットの止まり(秒)_2台,ロボットの止まり(秒)_5台
0〜10,0.0,0.0,3.2,3.2,0.0,0.0,0.9,0.9,0.0,0.0,0.0,0.0,0.0,0.0,0.0,0.0,0.0,0.0,5.1,5.1,2.0,5.0,0.0,0.0,0.0,0.0,0.0,0.0,0.0,0.0,0.0,0.0,0,0
10〜20,0.0,0.0,14.9,14.9,0.0,0.0,1.5,1.5,0.0,0.0,0.0,0.0,0.0,0.0,0.0,0.0,0.0,0.0,4.5,4.5,0.7,3.7,0.4,0.4,0.2,0.2,0.4,0.4,0.3,0.3,0.0,0.0,22,20
20〜30,0.0,0.0,20.1,20.1,0.0,0.0,1.7,1.9,0.9,0.8,0.8,0.7,0.0,0.0,0.0,0.0,0.0,0.1,2.6,2.5,0.0,1.3,0.2,0.9,0.6,0.9,0.6,1.1,0.7,0.7,0.0,0.0,135,336
30〜40,0.0,0.0,31.2,31.2,0.0,0.0,2.3,2.5,0.0,0.0,0.3,0.5,0.0,0.0,0.0,0.0,0.0,0.1,3.4,2.9,0.0,1.0,0.6,1.9,0.5,1.1,0.6,0.7,0.3,0.4,0.0,0.0,99,362
40〜50,0.0,0.0,46.7,46.7,0.0,0.0,1.6,1.5,0.9,0.3,0.4,0.4,0.2,0.2,0.0,0.0,0.1,0.0,2.8,3.6,0.0,0.3,0.0,0.8,0.3,1.2,0.9,1.5,0.8,1.2,0.0,0.0,100,196
50〜60,0.0,0.0,53.9,54.2,1.2,1.6,1.5,1.9,2.2,1.9,0.0,0.0,1.0,1.0,1.2,0.5,0.0,0.3,0.1,0.4,0.0,0.0,0.0,1.1,0.4,0.8,0.7,2.0,0.9,0.8,0.0,0.3,60,876
60〜70,0.8,1.1,60.2,60.5,4.0,6.1,1.5,2.0,0.8,1.1,0.5,0.7,1.0,1.0,2.1,0.9,0.1,0.3,0.0,0.0,0.0,0.0,0.0,0.5,0.4,1.3,0.9,2.1,0.7,1.0,0.0,0.1,149,994開店から(分),入口で待つ組_2台,入口で待つ組_5台,席にいる組_2台,席にいる組_5台,片付けを待つ卓_2台,片付けを待つ卓_5台,スタッフ_案内_2台,スタッフ_案内_5台,スタッフ_料理_2台,スタッフ_料理_5台,スタッフ_呼び出し_2台,スタッフ_呼び出し_5台,スタッフ_会計_2台,スタッフ_会計_5台,スタッフ_片付け_2台,スタッフ_片付け_5台,スタッフ_ロボットの助け_2台,スタッフ_ロボットの助け_5台,スタッフ_手すき_2台,スタッフ_手すき_5台,ロボット_待機_2台,ロボット_待機_5台,ロボット_往復おわり_2台,ロボット_往復おわり_5台,ロボット_受け渡し口へ_2台,ロボット_受け渡し口へ_5台,ロボット_卓へ_2台,ロボット_卓へ_5台,ロボット_卓で止まる_2台,ロボット_卓で止まる_5台,ロボット_立ち往生_2台,ロボット_立ち往生_5台,ロボットの止まり(秒)_2台,ロボットの止まり(秒)_5台
0〜10,0.0,0.0,3.2,3.2,0.0,0.0,0.8,0.8,0.0,0.0,0.0,0.0,0.0,0.0,0.0,0.0,0.0,0.0,5.2,5.2,2.0,5.0,0.0,0.0,0.0,0.0,0.0,0.0,0.0,0.0,0.0,0.0,0,0
10〜20,0.0,0.0,14.9,14.9,0.0,0.0,1.4,1.4,0.0,0.0,0.1,0.1,0.0,0.0,0.0,0.0,0.0,0.0,4.5,4.5,0.7,3.3,0.1,0.3,0.3,0.3,0.6,0.7,0.3,0.3,0.0,0.0,83,84
20〜30,0.0,0.0,20.1,20.1,0.0,0.0,1.2,0.9,1.5,1.0,0.4,0.7,0.0,0.0,0.0,0.0,0.1,0.1,2.8,3.3,0.0,1.0,0.1,1.3,0.5,1.0,0.9,1.1,0.5,0.6,0.0,0.0,334,406
30〜40,0.0,0.0,31.2,31.2,0.0,0.0,2.4,2.5,0.7,0.2,0.7,0.6,0.0,0.0,0.0,0.0,0.0,0.2,2.2,2.5,0.0,1.0,0.3,1.5,0.5,0.8,0.7,1.3,0.5,0.4,0.0,0.0,191,448
40〜50,0.0,0.0,46.7,46.7,0.0,0.0,2.2,2.0,0.9,1.1,0.4,0.5,0.2,0.2,0.0,0.0,0.0,0.0,2.3,2.2,0.0,0.3,0.2,0.9,0.4,1.2,0.7,1.7,0.7,0.9,0.0,0.0,60,687
50〜60,0.0,0.0,55.1,54.7,0.3,2.9,1.5,1.1,1.6,3.4,0.1,0.0,0.9,0.8,1.3,0.0,0.0,0.7,0.6,0.0,0.0,0.0,0.1,0.6,0.4,0.1,0.7,3.7,0.8,0.2,0.0,0.4,141,2010
60〜70,0.5,2.7,62.2,61.9,2.9,6.5,1.9,1.7,1.4,3.3,0.7,0.1,1.0,0.3,1.0,0.0,0.0,0.6,0.0,0.0,0.0,0.0,0.0,0.0,0.4,0.3,0.7,4.0,0.7,0.4,0.1,0.4,194,2199依頼98:詰まっている所に寄せ、店の時刻の5倍で流した動画
依頼96 の並べた動画は、ゆっくり見せた30分でも店の時刻の48.75倍、ほかは270倍で流していました。これでは、ロボットとスタッフが何をしているのか分かりません。
つか動画早回しすぎて何してんのかわかんないよ
そこで依頼98 で、今ある録画から、いちばん詰まっている所に寄せて店の時刻の5倍で流す動画を作り直しました。左右それぞれにパネルを付け、場面の頭の1.5秒で店全体を見せて、寄る所を橙の枠で囲んでいます。新しく回したり撮ったりはしていません。
- ねらい:何が起きているかを、表を読まずに目で追えるようにする
- 変わったこと:問題の場面の速さが、店の時刻の48.75倍から5倍になった。店全体ではなく、詰まっている所に寄った
- 見込める効果:ロボットどうしの止まり合いや、スタッフが道をあきらめる場面が見えるようになる。見て分かったかどうかは、この動画をもとにした問題の洗い出し(次の節)で確かめた
作った動画は2台と5台を左右に並べたものですが、記事には2台の側だけを切り出して載せます。5台の側は、ロボットに台どうしの順番決めがない Unity の作りの弱さがそのまま出た映像で、店で起こる場面としては見せられないと判断しました(次の節)。5台は、上の2枚の静止画と数で示します。
同じ作り方で、サイトの /series8 にある8店の「配膳だけ/配膳+下げ膳」の比較動画も作り直しました。前は1日を約90秒で流していました。店ごとに差がいちばん大きい5分に寄せ、店の時刻の5倍で流しています。サイトへの差し替えは、この記事のあとに行います。
店,店の時刻(秒),選んだわけ,寄った場所,店の座標,止まり秒_配膳だけ,止まり秒_配膳+下げ膳,片付けを待つ卓_配膳だけ,片付けを待つ卓_配膳+下げ膳,入口で待つ組_配膳だけ,入口で待つ組_配膳+下げ膳
② fam_p0,5160〜5460,止まりの差がいちばん大きい5分(差 +234 秒・一日の5分の最大の 62%),スタッフが待つ点のそば,"(8.8, 7.7)",21.0,254.5,0.0,0.4,0.0,0.2
③ fam_p1,8490〜8790,片付けを待つ卓の差がいちばん大きい5分(差 +6.20 卓・一日の5分の最大の 100%),ロボットの待機場所のそば,"(16.7, 6.0)",90.7,208.9,0.0,6.2,0.0,0.0
④ fam_p2,11790〜12090,止まりの差がいちばん大きい5分(差 +512 秒・一日の5分の最大の 98%),卓 T21のそば,"(9.3, 4.0)",1.2,513.1,0.0,6.4,0.0,0.0
⑤ fam_p3,10350〜10650,止まりの差がいちばん大きい5分(差 +525 秒・一日の5分の最大の 100%),卓 T45のそば,"(20.5, 2.8)",0.0,525.4,2.0,0.2,0.0,0.0
⑥ fam_p4,9030〜9330,止まりの差がいちばん大きい5分(差 +268 秒・一日の5分の最大の 98%),パントリーのそば,"(14.7, 5.8)",6.8,274.5,4.8,1.6,0.0,0.0
⑦ fam_p5,8790〜9090,止まりの差がいちばん大きい5分(差 +255 秒・一日の5分の最大の 75%),卓 T05のそば,"(1.7, 5.5)",71.4,326.5,0.0,2.2,0.0,0.0
⑧ large_p6,7380〜7680,止まりの差がいちばん大きい5分(差 -440 秒・一日の5分の最大の 80%),卓 T68のそば,"(27.5, 2.6)",548.7,108.4,6.6,7.4,25.0,27.2
⑨ large_p7,7980〜8280,止まりの差がいちばん大きい5分(差 +277 秒・一日の5分の最大の 74%),スタッフの持ち場のそば,"(24.3, 6.4)",99.1,376.5,1.6,1.0,16.4,14.6
見本と、記事用に2台の側を切り出した ffmpeg のコマンド
# 1) Claude が試しに作った見本(⑧の待機場所のまわり・店の時刻 9200〜9500 秒を5倍で60秒・パネルなし)。Mac 連携の shell で動かした
R=$HOME/mnt/KIOXIA/r2r2r-data/service_sim/unity/rec_large_20261106; O=$R/large_p6/slow_r2_r5; mkdir -p $O; A=$(ls $R/large_p6/serve/*wide_l30.mp4); B=$(ls $R/large_p6/serve_r5/*wide_l30.mp4); T0=9200; DUR=300; SS=$(python3 -c "print($T0/0.5/30)"); SRC=$(python3 -c "print($DUR/0.5/30)"); F=/usr/share/fonts/opentype/noto/NotoSansCJK-Bold.ttc
CLK="開店から %{eif\\:floor(($T0+t*5)/3600)\\:d}時間%{eif\\:mod(floor(($T0+t*5)/60)\\,60)\\:d\\:2}分%{eif\\:mod(floor($T0+t*5)\\,60)\\:d\\:2}秒"
ffmpeg -v error -y -ss $SS -t $SRC -i "$A" -ss $SS -t $SRC -i "$B" -filter_complex "[0:v]crop=1600:900:1280:545,scale=1280:720,setpts=3*PTS,fps=30,drawtext=fontfile=$F:text='ロボット2台':x=24:y=20:fontsize=40:fontcolor=white:box=1:boxcolor=black@0.6:boxborderw=12[l];[1:v]crop=1600:900:1280:545,scale=1280:720,setpts=3*PTS,fps=30,drawtext=fontfile=$F:text='ロボット5台':x=24:y=20:fontsize=40:fontcolor=white:box=1:boxcolor=black@0.6:boxborderw=12[r];[l][r]hstack=inputs=2,pad=2560:820:0:100:color=0xfaf9f5,drawtext=fontfile=$F:text='⑧ 受け渡し口の右・待機場所のまわり(ゆっくり:店の時刻の5倍)':x=24:y=30:fontsize=40:fontcolor=0x1d1d1b,drawtext=fontfile=$F:text='$CLK':x=w-tw-24:y=30:fontsize=40:fontcolor=0xd85a30,format=yuv420p" -r 30 -c:v libx264 -preset veryfast -crf 23 $O/p6_standby_r2_r5_x5.mp4

# 2) 依頼98 の2台と5台の動画(3840×1200)から、記事に載せる2台の側だけを切り出した(クラウドの作業環境で動かした)
F=/usr/share/fonts/opentype/noto/NotoSansCJK-Bold.ttc
ffmpeg -v error -y -i "⑧_2台と5台_ゆっくり_パネル付き.mp4" -filter_complex "[0:v]crop=1920:1080:0:120,pad=1920:1180:0:100:color=0xfaf9f5,drawtext=fontfile=$F:text='⑧ ロボット2台 待機場所のそば(ゆっくり:店の時刻の5倍)':x=30:y=28:fontsize=44:fontcolor=0x1d1d1b,format=yuv420p" -an -c:v libx264 -preset veryfast -crf 23 LOG452_12_p6_r2_slow.mp4
ffmpeg -v error -y -i "⑨_2台と5台_ゆっくり_パネル付き.mp4" -filter_complex "[0:v]crop=1920:1080:0:120,pad=1920:1180:0:100:color=0xfaf9f5,drawtext=fontfile=$F:text='⑨ ロボット2台 スタッフの持ち場のそば(ゆっくり:店の時刻の5倍)':x=30:y=28:fontsize=44:fontcolor=0x1d1d1b,format=yuv420p" -an -c:v libx264 -preset veryfast -crf 23 LOG452_13_p7_r2_slow.mp4
依頼98 の依頼文
---
作業フォルダ: /Users/shimazueiichi/Robotics_UX/ServiceSim
上限時間: 300
---
# 依頼98:詰まっている所に寄せ、店の時刻の5倍で流すパネル付き動画を作る(大型店の2台と5台・8店の配膳だけと配膳+下げ膳)

エイイチの指示(2026-11-06):動画が早回しすぎて、何をしているのか分からない。依頼96 の2台と5台を並べた動画は、ゆっくりの所でも店の時刻の48.75倍、速い所は270倍だった。サイト(/series8)にある、配膳だけと配膳+下げ膳を並べた比較動画も、1日を約90秒で流しているので同じく速すぎる。
Claude が試しに、⑧の待機場所のまわりに寄せて店の時刻の5倍で流した動画を作り、エイイチがこの形で良い、パネルも要る、とした(見本:/Volumes/KIOXIA/r2r2r-data/service_sim/unity/rec_large_20261106/large_p6/slow_r2_r5/p6_standby_r2_r5_x5.mp4。wide_l30 の録画を crop=1600:900:1280:545 で切り、店の時刻 9200〜9500 秒を5倍で60秒。パネルはまだない)。

**新しく回したり撮ったりはしない。今ある録画と timeline.csv から動画を作るだけ。** Unity・Builds・tools の元のファイルは変えない。道具を変えるときは写しを作って、そちらを変える(依頼96 の mpv96.py と同じやり方)。
**エイイチは見ていない。人に聞かないと進めない所に当たったら、その項目は止めて報告に書き、ほかは続ける。**

## 決まりにすること(この依頼で作るすべての動画)
- 問題の場面は、店の時刻の5倍で流す。寄る場所は、その時間の中でロボットの止まり(秒)がいちばん多い場所。左右を並べるときは、左右で同じ時刻・同じ切り方にする
- 左右それぞれの横に、今までと同じパネル(スタッフ6人がしていること・ロボットの状態・入口で待つ組・席にいる組・片付けを待つ卓・入口で待つ組のグラフ)を付ける。ロボットは5台まで切れずに入る形(依頼96 の写し)を使う
- 上の帯に、題・「ゆっくり:店の時刻の5倍」・開店からの時刻(秒まで)を出す
- 1本の長さは60秒前後(店の時刻で約5分)。場面が2つあれば2つをつないでよい(120秒まで)。各場面の頭に1〜2秒、店全体の引きの1コマ(寄る場所に枠を付ける)を入れて、どこに寄ったかが分かるようにする
- 3840×1200 前後で、字がスマホでも読める大きさ。題とパネルが切れていないことを1コマずつ見て確かめる

## A. 大型店⑧⑨:ロボット2台と5台(LOG452 の記事に載せる)
- 素材:rec_large_20261106/{large_p6|large_p7}/serve/(2台・種7)と serve_r5/(5台・種7)
- 時間:⑧は 1時間55分〜2時間25分、⑨は 55分〜1時間25分(依頼96 で差がいちばん開いた30分)の中で、5台のロボットの止まりがいちばん多い5分。⑧は見本と同じ所(9200〜9500 秒・待機場所のまわり)が窓の外なら、窓の中から選び直し、見本の時間も2つ目の場面として入れてよい
- 置き場所:rec_large_20261106/{店}/slow_r2_r5/(見本はそのまま残す)。名前は slow_r2_r5_panel.mp4

## B. 8店の配膳だけと配膳+下げ膳(サイトの比較動画の作り直し)
- 対象:今サイトに載っている比較動画の8本(series8_compare_serve_bus_p0〜p5_v1・large_p6_v1・large_p7_v1)。素材は、それぞれを作ったときの録画(依頼92・93・94。make_compare92.py の記録から探す)
- 時間:配膳だけと配膳+下げ膳で、ロボットの止まりか片付けを待つ卓の差がいちばん大きい5分を、店ごとに選ぶ
- 置き場所:今の比較動画と同じフォルダの下に slow_v2/。名前は compare_serve_bus_{店}_v2.mp4
- 店ごとに、選んだ時刻・寄った場所(店の座標と、何のそばか)・その5分の左右の数(ロボットの止まり・片付けを待つ卓・入口で待つ組)を表にする。サイトの説明文はこの表から Claude が書く

## 報告
claude_code_reports/20261106_slow98.txt に:作った動画の一覧(店・場面の時刻・寄った場所・長さ・大きさ・置き場所)、B の表、道具の写しをどこに作り何を変えたか。
**報告の最後の1行は必ず次のどれか**:「判定:合格」/「判定:止めた(決めてほしいことあり)」/「判定:失敗」
依頼98 の報告
# 結果:20261106_98_詰まりに寄せたゆっくりのパネル付き動画を作る

- 状態:完了
- 始めた時刻:2026-11-06 20:20
- 終わった時刻:2026-11-06 21:12(52分)
- 作業フォルダ:/Users/shimazueiichi/Robotics_UX/ServiceSim
- この続きを Claude Code で話すとき:作業フォルダで `claude --resume f2a83054-fb49-452a-a9de-1d6d769cc84f`

## Claude Code の報告

**やったこと**
- 今ある録画と記録だけから、10本の動画を作りました。A(大型店の2台と5台)が2本、B(8店の配膳だけと配膳+下げ膳)が8本です。新しく回したり撮ったりはしていません。
- どの場面も、まず店全体の引きの1コマを1.5秒出し、寄る所を橙の枠で囲みます。そのあと寄った絵を店の時刻の5倍で流します。左右は同じ時刻・同じ切り方です。
- 上の帯には、題・「ゆっくり:店の時刻の5倍」・開店からの時刻(秒まで、コマごとに進む)・寄った所・左右の名前を出しました。
- 1本につき4コマ(⑧A は8コマ)を並べて目で見ました。帯の字の重なりが2回見つかり、そのたびに直して全部作り直しました。

**結果**
- ⑧A:2時間10分からと、見本と同じ2時間33分からの2場面です。どちらも寄った所はロボットの待機場所のそばです。120.0秒。止まりは2台が163秒・10秒、5台が681秒・857秒でした。
- ⑨A:1時間04分〜1時間09分、スタッフの持ち場のそばです。61.5秒。止まりは2台が33秒、5台が1,290秒でした。
- B の8本はどれも61.5秒です(店ごとの5分・寄った所・数は報告の2章の表)。
- 10本とも 3840×1200・30fps です。題と左右のパネル(ロボット5台の5つの枠まで)が切れていないことを確かめました。
- 置き場所は、A が `rec_large_20261106/{店}/slow_r2_r5/slow_r2_r5_panel.mp4`、B が今の比較動画と同じフォルダの下の `slow_v2/compare_serve_bus_{店}_v2.mp4` です。
- ③ p1 の素材は、依頼92〜94 ではなく依頼91 の録画(rec_compare_20261104)でした。
- ④ と ⑤ の下げ膳ありでは、2台が卓のそばで5分近く止まり合っています。記録上は「卓へ」などの仕事のままなので、パネルの枠は赤くなりません。
- 報告:`claude_code_reports/20261106_slow98.txt`

**変えたファイル**
- 新しく置いたもの:
  - 上の10本と、それぞれの記録・確かめたコマ
  - `night/20261106_slow98/` の道具:mpv98.py(依頼96 の mpv96.py の写しに、寄る・引きのコマと枠・パネルを5秒ごとに描き直す・下げ膳中のロボットの字、を足したもの)、select98.py、slow98.py、run98.sh、plan98.json、table_B98.csv、作った記録
  - 報告ファイル
- 変えていないもの:Unity・tools・Builds、mpv96.py・make_panel_video.py、見本、今サイトに載っている8本、元の録画。サイトには何も上げていません。

**決めてほしいこと**
1. B の5分の選び方は、私が決めて使いました。止まりの差と片付けを待つ卓の差は単位が違うので、それぞれその日の5分ごとのいちばん大きい値で割って比べ、大きい方の5分にしています。③と⑦は2つの値がほぼ同じで、決め方を変えると別の5分になります。この決め方でよいか、片付けを待つ卓など一方だけで選ぶか。
2. ⑧ B は、配膳だけの方がよく止まる5分が選ばれました(549秒→108秒)。下げ膳を入れて悪くなる所を見せたいなら、差の向きをそろえて選び直すか。
3. 上の帯の字は大きくしましたが、パネルの字は「今までと同じパネル」に合わせて変えていません。スマホではパネルの小さい字が読みにくいと思われます。パネルの字も大きくするか。
4. サイトに上げるか、どれを上げるか。説明文の下書きは報告の2章にあります。

判定:止めた(決めてほしいことあり)
作業ログ ― Unity のシミュレーションのまずい所を洗い出した
5台の動画を見ると、ロボットが待機場所のそばで、ほとんど動いていないように見えます。
これはさすがシミュレーションとしては最低の出来なので掲載するか悩みます
5台で入店待ちが延びたのは、店の問題を写したというより、Unity のロボットに台どうしの順番決めがないことが大きく出た結果です。 実物の配膳ロボットは、メーカーの群れの制御(複数台が、どの台が先に通るかを決める仕組み)で、狭い所での止まり合いを減らしています。Unity のロボットは、1台ずつが自分で道を引き、前0.6mに何かあれば止まるだけです。動画も記事も、この足りない所を炙り出す記録として残します。
⑧の5台で、待機場所のそばの止まりを数えた
⑧の5台・種7の1日で、待機場所のそばの止まりを stops.csv から数えました。止まりは4,174回・合わせて8,137秒で、そのうち6,365秒(78%)がもう1台のロボットによるものでした。3,701回は数秒で自分で動き出す細かい止まりで、止まっては動くのを繰り返すので、画面では動いていないように見えます。42回は60秒たっても動けず、その多くは、まわりを他の台にふさがれて行ける道が見つからない状態でした(道を探した結果が「つながっていない」)。
数えたスクリプト(stuck_count.py)
# ⑧・ロボット5台・種7 の stops.csv から、待機場所のそば(x 18〜24.5・y 10〜12.6)の止まりを数える(Mac 連携の shell で動かした)
import csv, collections
D = "/Volumes/KIOXIA/r2r2r-data/service_sim/unity/20261106_rec96_cs81_large_p6_r5_s7_passon_sbret_ek_post_rescue_pyield"
S = list(csv.DictReader(open(D + "/stops.csv")))
near = [r for r in S if 18 <= float(r["x"]) <= 24.5 and 10 <= float(r["z"]) <= 12.6]
print("待機場所のそばの止まり", len(near), "件", round(sum(float(r["duration_s"]) for r in near)), "秒")
c = collections.Counter(); d = collections.Counter(); res = collections.Counter(); det = collections.Counter()
for r in near:
    c[r["cause"]] += float(r["duration_s"]); res[r["resolved"]] += 1; det[r["cause_detail"]] += float(r["duration_s"])
print("わけ", [(k, round(v)) for k, v in c.most_common()])
print("くわしく", [(k, round(v)) for k, v in det.most_common(8)])
print("解け方", res.most_common())
long = sorted(near, key=lambda r: -float(r["duration_s"]))[:8]
for r in long:
    print(r["robot_id"], r["t_s"], r["x"], r["z"], r["cause"], r["cause_detail"], r["duration_s"], r["resolved"], r["replans"], r["solve_status"])
rb = collections.Counter()
for r in S:
    rb[r["robot_id"]] += float(r["duration_s"])
print("台ごと", [(k, round(v)) for k, v in sorted(rb.items())])
出力
# ⑧・ロボット5台・種7(20261106_rec96_cs81_large_p6_r5_s7_passon_sbret_ek_post_rescue_pyield)の stops.csv から、待機場所のそば(x 18〜24.5・y 10〜12.6)の止まりを数えた
待機場所のそばの止まり 4174 件 8137 秒
わけ [('もう1台のロボット', 6365), ('分からない', 881), ('スタッフとすれ違った', 536), ('人が立ち止まっていた', 340), ('お客さんとすれ違った', 15)]
くわしく [('ServingRobot03', 792), ('', 670), ('よける場所で待った:ServingRobot02', 548), ('進めていない(10秒で0.5m):ServingRobot05', 528), ('よける場所で待った:ServingRobot03', 519), ('ServingRobot02', 513), ('ServingRobot05', 490), ('進めていない(10秒で0.5m):ServingRobot01', 459)]
解け方 [('自分で動き出した', 3701), ('よける場所へ動いた', 220), ('回り込んで動き出した', 192), ('動けなくなった', 42), ('スタッフが動かした', 19)]
3 3180 20.5206 11.247 分からない  60.0494 動けなくなった 25 つながっていない
2 3159.7 20.4343 11.1409 もう1台のロボット 進めていない(10秒で0.5m):ServingRobot03 60.0494 動けなくなった 19 つながっていない
4 3510.5 20.0835 11.2836 もう1台のロボット よける場所で待った:ServingRobot02 60.0494 動けなくなった 140 引けた
2 3459.75 19.8874 11.1339 分からない 進めていない(10秒で0.5m): 60.0494 動けなくなった 16 つながっていない
3 3681 23.0225 10.8635 もう1台のロボット 進めていない(10秒で0.5m):ServingRobot02 60.0494 動けなくなった 20 引けた
1 5133.15 19.5268 10.652 もう1台のロボット ServingRobot03 60.0494 動けなくなった 140 引けた
2 5147.45 19.5563 11.2798 もう1台のロボット ServingRobot03 60.0494 動けなくなった 27 つながっていない
5 5203.2 18.6313 11.1709 もう1台のロボット ServingRobot02 60.0494 動けなくなった 325 引けた
台ごと [('1', 2749), ('2', 3364), ('3', 2364), ('4', 2624), ('5', 1435)]
(列:ロボット・始まりの店の時刻(秒)・x・y・わけ・くわしく・続いた秒・解け方・道の引き直しの回数・道を探した結果)
Unity のシミュレーションのまずい所の一覧
この回までに出た、シミュレーションの作りの問題を並べます。店で起こりうる問題(満席で待合からあふれる、など)とは分けています。
| まずい所 | どこで見えたか | 何がおかしいか |
|---|---|---|
ロボットに台どうしの順番決め(群れの制御)がない | ⑧⑨の4台・5台 | 受け渡し口と待機場所のまわりで止まり合い、⑧5台は待機場所のそばだけで1日8,137秒止まった |
待機場所が1列で、出入りと受け渡し口へ行く道が同じ | ⑧⑨の5台 | 奥の台が出ようとすると手前の台にふさがれ、受け渡し口へ向かう台ともぶつかる |
立って待つ人はよけない・待合に並ぶ点が1つしかない | ⑧の2台 | 満席で20組以上が待つと、待合からはみ出した人がロボットの道に立ち続ける |
人の先よけは、速さを落とすだけで仕事の順番は変えない | ③⑦の2台 | 重なる描画は減ったが、入店待ちが1分ほど延びた。近づきの多くは仕事でロボットに寄る場面で、よけ方では減らない |
同じ種でも、撮る回と撮らない回で結果が違う | ⑧の5台・種7 | 入店待ちが撮った回18.6分、撮らない回14.3分。同じ条件・同じ種なら同じ結果になるはずの決まりから外れている |
卓のそばで止まり合っても、パネルの状態が仕事のまま | ④⑤の配膳+下げ膳 | 2台が卓のそばで5分近く止まり合っても、記録は「卓へ」のままで、パネルの枠が赤くならない |
撮影の上限で、全員が帰る前に止まる | ⑨の5台 | 120分で止まり、138組のうち129組が帰ったところまでしか撮れていない |
試算は店の中の混み合いを持たない | ⑨のレジの直し | 試算で変わるのは卓までの距離だけで、レジまわりの広さは数字に出ない |
この一覧を、別の回で1つずつ直していきます。直すときも、ほかを同じにして1つだけ変え、どれだけ変わったかを数で見ます。
同じ種7でも、撮った回と撮らずに回した回で結果が違った
⑧の5台・種7の入店待ちは、撮った回が18.6分、撮らずに回した回が14.3分でした。このシミュレーションは、同じ条件・同じ種なら同じ結果になるように作っています。撮るか撮らないかで結果が変わるのは、その決まりから外れています。原因はまだ調べていないので、動画は「種7のある1日」の姿として扱います。⑨の5台は、撮影の上限120分に当たって、138組のうち129組が帰ったところで止まりました。
作業ログ ― 残したこと:問題の場面と、切り分ける候補
この回で見えた問題の場面と、原因の候補を並べます。どれも Unity の中で起きたことで、実物の店で確かめたものではありません。
| 起きた場面 | 原因の候補 | 切り分け方(ほかは同じにして1つだけ変える) |
|---|---|---|
大型店で、ロボットを足しても入店待ちが縮まない | 席が足りない(満席) | ロボット0台でも満席の時間があるかを、席にいる組の数で見る |
満席で待つお客さんが待合からあふれ、ロボットの道をふさぐ(⑧2台) | 待合の位置と向き | 待合の前を今のままと入口の側で比べる |
5台で、ロボットどうしが受け渡し口と待機場所のまわりで止まり合う | 台数と、待機場所・受け渡し口の広さ | 台数を変える。待機場所の数や置き場所を変える |
5台で、片付けのスタッフが通れず、卓が空かない | スタッフの人数と、皿を返す道 | スタッフを6人と8人で比べる。皿を返す道を受け渡し口から離す |
人の先よけで、標準の店の入店待ちが延びた | 人が速さを落とす分の遅れ | 先よけの入と切で比べる(⑧は済み) |
この回で決めたことは次のとおりです。
- 人の先よけは、標準は切のまま残し、動画を撮るときだけ入にする
- 大型店で台数を増やしても待ちが縮まない件は、どれかを直すのではなく、原因の候補を1つずつ変えて比べる対象にする(待合の位置・スタッフの人数・待機場所の置き方)
- 依頼95 で新しく出た2つの詰まり(⑨4台・配膳+下げ膳の種3で全員が帰らなかった回、⑨の種9でレジのそばに解けない詰まり)は、直さずに記録だけにして、問題の場面の一覧に入れる
- 撮った回と撮らずに回した回で結果が違う件は、記録して、原因は次の依頼で調べる
- ⑨の5台の動画は、撮影の上限で全員が帰る前に止まったまま使う
- KIOXIA(測ったデータを置く外付けの SSD)で書いたファイルが1つ壊れていた件は、ディスクユーティリティの First Aid で点検する。この回の時点では、学習の記録を書いているプロセスと、Mac 連携の仮想マシンが KIOXIA をつかんでいて、マウント解除できずに失敗した(-69673)。学習が終わってからかけ直す
- 動画は、問題の場面を店の時刻の5倍で、詰まっている所に寄せて見せる。/series8 の8店の比較動画も、この形に作り直した(差し替えはこの記事のあと)
- 5台の動画は、Unity の作りの弱さが出た映像なので記事には載せず、静止画と数で示す
次は、ここまでに起きた問題と、上のシミュレーションのまずい所を整理し、何を変えたら直りそうかをまとめたレポートを作ります。シミュレーションのまずい所は、台どうしの順番決めから直していきます。