

アバターと義体を考える Log#2 | ピカリくんとロボのアバターさん ― 生身を超えて操りたくなる分身ロボットを設計する
Log#1 では、薬剤搬送ロボットのハコブくんが働く病棟に、遠く離れた場所にいる人がネット越しに操作する人型ロボット(アバター)を加えることにした。操縦するのは日本の若い女性で、看護師でゲーマー。ただ、ロボットの名前、操縦者の通り名、ロボットの仕様と見た目は決めないまま終わっていた。
Log#2 では、それを一つずつ決めた。名前を決め、ハコブくんやロボットアームのツカムくんと同じ形式で要件定義書を書き、画像生成AIでロボットと操縦者の三面図を描かせた。途中で「乗ること自体が楽しくなければ、アバターは広まらない」という問題に行き当たり、仕様の土台を書き直している。その過程を記録する。
ロボットの名前は「ピカリくん」、操縦者の通り名は「ロボのアバターさん」
アバターと義体を考えるシリーズだけど、ロボットの名前や遠隔操作している人の通り名を考えよう。
— 名前は、意味で選ぶのか、響きで選ぶのか。
最初に Claude が出したのは、意味を込めた名前だった。ロボットは「ウツセミ(空蝉)」。セミの抜け殻のことで、誰も乗っていないときは抜け殻、人が入ると生きた人になる、という設定をそのまま名前にした。操縦者は「イト」。人形を操る糸と、看護師が傷を縫う糸の両方を指す。続けて「黒衣(くろこ)」「傀儡師(くぐつし)」などの通り名と、ロボットの名前を50個出した。
通り名 全然ダメ、もっとたくさん案を出してください。単に語感がいいだけで作ってもいいよ(意味持たせすぎも良くないです)
語感だけで出し直すと、今度は「朧(おぼろ)」「鬼灯(ほおずき)」のような、響きはいいが何を指すのか分からない言葉が並んだ。
通り名流石に意味がなさすぎ。
病院と関係しているんだから病院にあるもので考えたら?
ハコブくんの世界観に合わないとダメだよ
ここで基準がはっきりした。ハコブくんは薬を運ぶからハコブ、ツカムくんは物をつかむからツカム。周りにいるのは普通の名前を持つ病棟の看護師や患者たち。名前は意味を込めすぎず、かといって意味がゼロでもなく、その病棟で実際に呼ばれていそうなものでなければならない。この条件で出し直した候補から、次の2つに決まった。
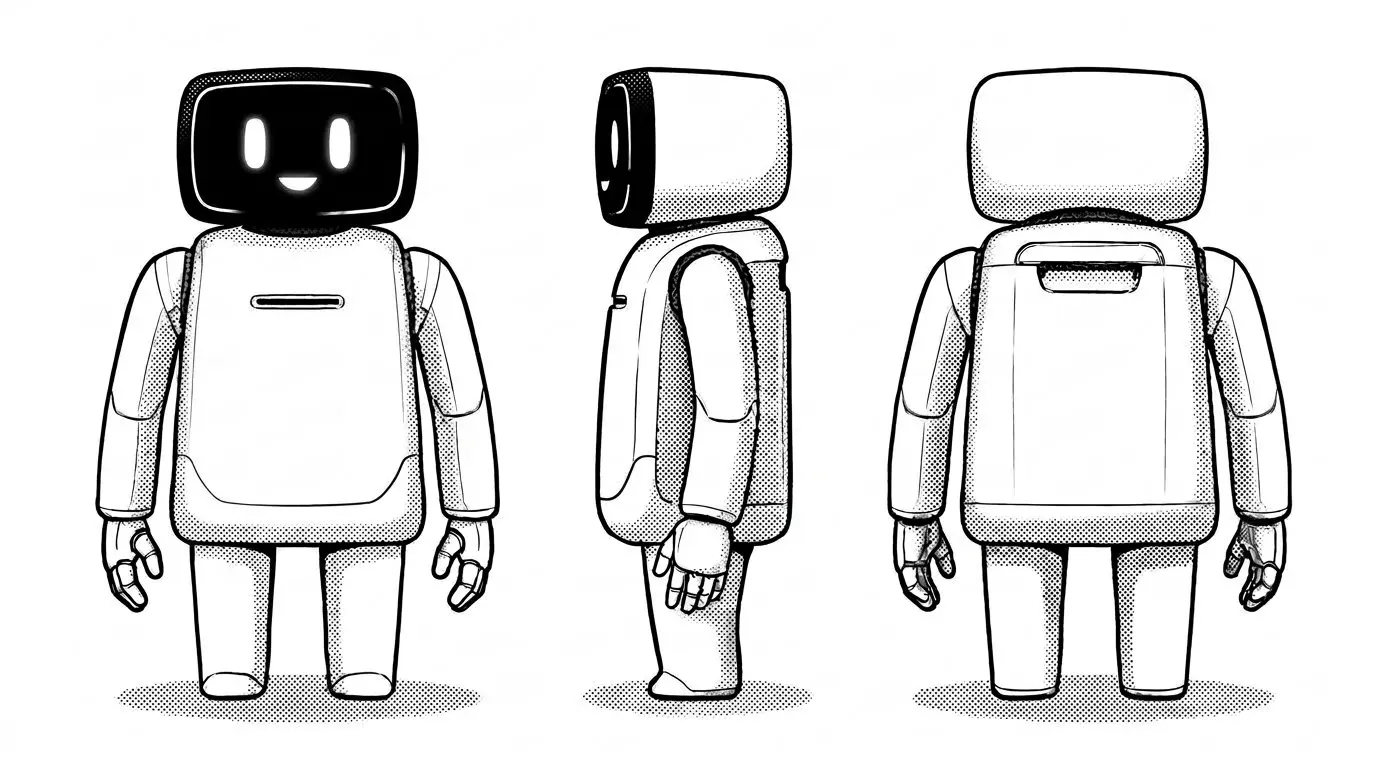
ピカリくん ロボのアバターさん
ピカリくんは、操縦者が接続すると目が光って立ち上がる、という Log#1 で決めた演出と直接つながる。ロボのアバターさんは、病棟の人が中の人をそう呼んでいる、という呼び名になる。
呼ぶ時はロボのアバターさんに統一
あわせて、アバターロボットという種類そのものの名前も決めた。攻殻機動隊の「義体」は、英語版ではプロステティック・ボディ(作り物の体)と訳されている。作品名に入っている「シェル」も、心が入る器を指す言葉だ。そこから出たのが「ロボシェル」だった。
ロボシェル とか語感がいいかもな。
名前 | 指すもの |
|---|---|
ロボシェル | アバターロボットという種類の名前。作中の一般名詞で、攻殻機動隊の「義体」にあたる |
ピカリくん | ハコブくんの病院にある1台のロボシェル |
ロボのアバターさん | ピカリくんを遠くから操縦する女性の通り名。本名は明かさない。作中では誰が呼んでもこの呼び方に統一する |
看護師が新人に「あれはロボシェル。今日はロボのアバターさんが入ってるよ」と説明し、子どもの患者は「ピカリくん」と呼ぶ。体の名前と中の人の呼び名が分かれているので、呼び方を聞けば、いま人が入っているのかどうかが分かる。
ピカリくんの仕様を、ハコブくんと同じ要件定義書の形式で書いた
ハコブくんとツカムくんには、それぞれ要件定義書がある。ハコブくんの要件定義書は、数値ごとに「確定・参照・仮置き・未定」の区分を付けている。決めた値と、とりあえず置いた値を、後から見分けられるようにするためだ。ピカリくんの要件定義書も、この形式で書いた。
ハコブくんは1150mm
ピカリくんは1500mmでいいかな。
— 全高1500mmは、病棟の誰と目線が合う高さか。
全高1500mmだと、目の位置は床から約1400mmになる。立っている大人の女性とほぼ同じ目線で、ハコブくんより350mm高い。ベッドの患者や子どもと話すときは、ひざを曲げてかがみ、目線を下げる。
声は、加工はされているが、話しているのはロボのアバターさん本人にした。
ロボの声は加工はされているけど、本人が話している方がいいかもね。
ここで、Log#1 の誤りを一つ直した。Log#1 では「操作してから動くまで2秒遅れる」と書いていた。
2秒遅れは遅れすぎだね。そんなの操作出来ないよ
— 操作してから動くまでの遅れは、何秒までなら細かい作業ができるのか。
Claude が出した目安は次のとおり。
遅れ | 操作する人の感じ方(目安) |
|---|---|
0.1秒以下 | ほとんど気づかない |
0.2〜0.3秒 | 気づくが、慣れれば操作できる |
0.5秒以上 | 手の動きが追いつかず、細かい作業が難しくなる |
2秒では、患者に物を手渡すことすらできない。遅れは0.3秒に決めた。普通の人はほぼ気にならないが、ゲームで反射神経を鍛えた操縦者には、はっきり分かる遅れだ。操作はできる。ただ本人だけが遅れにイライラしている。この状態が、ロボのアバターさんの設定に効いてくる。
次に、操縦者が一時的に席を外すときの扱いを決めた。
声はAIモードもある。仕様にしておいて。
例えば遠隔操作中に、リアルで荷物が届いたとか、人と話すときとか、トイレにいくときとか、通常の状態から一時的に離れるときがあったら声をAIモードに切り替えれる。動きはしなくて、ゆるやかにデフォルトの位置に戻る仕様とか。
遠隔で働く人にも、自宅での生活がある。荷物が届けば玄関に出るし、トイレにも行く。その間ピカリくんは、操縦者が押すボタン1つで「離席モード」に入る。体はゆるやかに、両腕を下ろした基本の立ち姿勢へ戻って止まる。話しかけられたら、ロボット側のAIが「いま席を外しています」と答える。AIの声は本人の声と聞き分けられるようにして、患者がいま人と話しているのか、AIと話しているのかを分かるようにする。
表情については、Claude が最初に「自分の心を持たない器なので、顔に表情を出さない」と提案していた。これは採らなかった。
顔の表情は動きや話してる内容に合わせて変わるでいいよ。
主に目と口で表現。
ピカリくんの顔は、黒いガラスに白い光で目と口を表示する。表情は体の動きと話す内容に合わせて変わる。ただし、状態を知らせる目の形は表情に使わない。次の表の「離席中」の細い線の目が、表情の中に紛れると、患者が状態を読み違えるからだ。
状態 | 目の光 | 姿勢 | 声 |
|---|---|---|---|
操縦中(人が入っている) | 縦長の楕円の目が光る。表情が変わる | 立つ | 本人の声(加工あり) |
AI補助中(人の操作をAIが補っている) | 目が下半分だけ光る | 立つ | 本人の声(加工あり) |
離席中(操縦者が一時的に離れている) | 目が横長の細い線になる | 基本の立ち姿勢で止まる | AIの声 |
無人(誰も乗っていない) | 消灯 | 充電用の椅子に座り込む | なし |
通信が切れたときは、目の光が消えて、その場で座り込む。Log#1 ではマンガの演出として決めたものだが、仕様として意味がある。二本足のロボットは、電源や通信が切れたまま立っていると倒れる。座り込むのは、倒れないための停止姿勢になる。
ロボシェルが広まる条件は、操縦する喜びと、生身を超える力の両方
仕様を書き進めたところで、土台の問題が出てきた。
ロボシェルを使うことによって、身体的拡張や精神的高揚を感じる設計にする必要があるね。馬や車のように操作することによって身体と心が同調するようなものにしないと本当の意味でロボシェルは広がらないと思う。
この時点の要件定義書は、コンセプトを「遠くの人が宿る器」としていた。ロボシェルを、操縦者が入る受け身の箱として書いていたことになる。Log#1 で、馬や車が時代を代表する乗り物になったのは、乗る人の腕前が出て、愛着が生まれたからだ、と整理していた。その視点が仕様から抜けていた。
— 馬や車で、乗る人の体と心が重なるのは、何がそろったときか。
マツダは、ロードスターの開発で「人馬一体」を掲げてきた。乗る人と機械が重なる感覚は、次の4つがそろったときに生まれる。
条件 | 馬・車での例 | ロボシェルでの形 |
|---|---|---|
思ったとおりに動く | ハンドルを切った分だけ曲がる | 操作と動きの関係を常に一定にする。0.3秒の遅れは、AIが操縦者の次の動きを先読みして体感を縮める |
手応えが返ってくる | 路面の感触がハンドルに来る | 物を持った重さ、触れた感触、自分の足音を、コントローラーの振動や音で返す |
上達が動きに出る | 練習するほど滑らかに走れる | 慣れるほど速く、滑らかに動かせる余地を残す |
行けなかった場所に行ける | 自分の足では届かない距離に届く | 遠くの病棟の、患者のそばに行ける |
心理学では、自分の意志で体を動かしている感覚を「運動主体感」と呼ぶ。操作した結果が思ったとおりに返ってくると強まり、ずれたり遅れたりすると弱まる。AIによる補助も、この感覚を削らない範囲にとどめる。判断の基準は「AIは操縦者より先には動かない」にした。
あと自分の生身の体では出来なかったことが、ロボシェルによって出来るようになるような仕様にしないとダメから。ただのリアルな同調ロボットなら自動自律のロボットと変わらないため。
— 自律ロボットにも生身の看護師にもなくて、ロボシェルにだけあるものは何か。
自律ロボットは、生身を超える力を持っているが、人がいない。生身の看護師は、人の判断と思いやりを持っているが、体に限界がある。ロボシェルは、人の判断と思いやりに、生身を超える力を足すものとして設計する。要件定義書には、候補を次のように置いた(どれを採るかは未定)。
能力 | 生身ではできないこと |
|---|---|
瞬時に移動する | 遠くの病院へ、移動時間なしで働きに行ける |
感染の心配なく近づける | 感染症で隔離された患者のそばにも、操縦者が感染する心配なく行ける |
暗くても見える | 消灯後の病室を、明かりをつけずに見守れる |
熱が見える | 患者に触れずに体の熱の変化に気づき、病棟の看護師へ知らせる(診断はしない) |
周り全体が見える | 背後も含めて、周りを見渡せる |
疲れない・ぶれない | 長い時間、同じ姿勢で見守れる。手が震えない |
言葉の壁を越える | 外国語を話す患者とも、AIの通訳で話せる |
生身の条件に左右されない | 体格や体力、住んでいる場所に関係なく働ける |
もちろん上手い下手がかなり差が出る仕様が望ましい。人の上達したい心を刺激する必要がある。
差を生む中心の仕組みは、AIの補助を操縦者が段階的に減らせることにした。補助が多いと誰でも安全に動かせるが、動きは遅く、ぎこちない。補助を減らすほど速く細かく動かせるが、腕がないと失敗する。車のオートマとマニュアル、レースゲームの運転補助設定と同じ考え方だ。運転免許のように段位を設け、段位が上がると外せる補助の範囲が広がる。ただし、人のそばでの速度上限と、通信が切れたときに座り込む動作は、どの段位でも外れない。腕の差が出るのは、安全の上限の内側での速さ、滑らかさ、正確さになる。
ゲーマーが得意な領域。をロボシェルの中にうまく当てはめる必要があるね。格ゲーとかも先行入力やキャンセル技とか多様なスキルで設計者も思いもつかない動きをさせたりするよね。
ゲームの技術 | ロボシェルでの形 |
|---|---|
先行入力 | 動きの途中で次の操作を入れておくと、今の動きが終わった瞬間に次の動きへつながる |
キャンセル | 動きの途中から、別の動きへ切り替えられる |
連続技 | 基本の動作をつなげて、一連の滑らかな動きにする |
間合い | 患者が怖がらず、手も届く距離を保ち続ける |
読み | 患者が手を伸ばす前に、受け取る位置へ手を出しておく |
照準 | 小さな物を正確につかむ |
同時操作 | 両手で別々の作業をする。歩きながら声をかける |
先行入力があると、0.3秒の遅れは単なる弱点ではなくなる。遅れを読んで操作を差し込めるかどうかが、腕の差になる。設計者が思いつかない動きが操縦者から生まれるように、用意する基本の動作は少なく絞り、組み合わせ方は自由にする。同じ操作をすれば、いつも同じように動くようにもする。規則が一貫していれば、操縦者はその上で工夫できる。危ない技が見つかった場合は、ゲームの修正パッチと同じように塞ぐ。
操縦者が見つけた技は記録して残す。Log#1 で、アバターで人が働くこと自体が、自律ロボットの学習データを生む、と書いた。設計者が思いつかなかった動きの記録は、その中でも価値が高い。
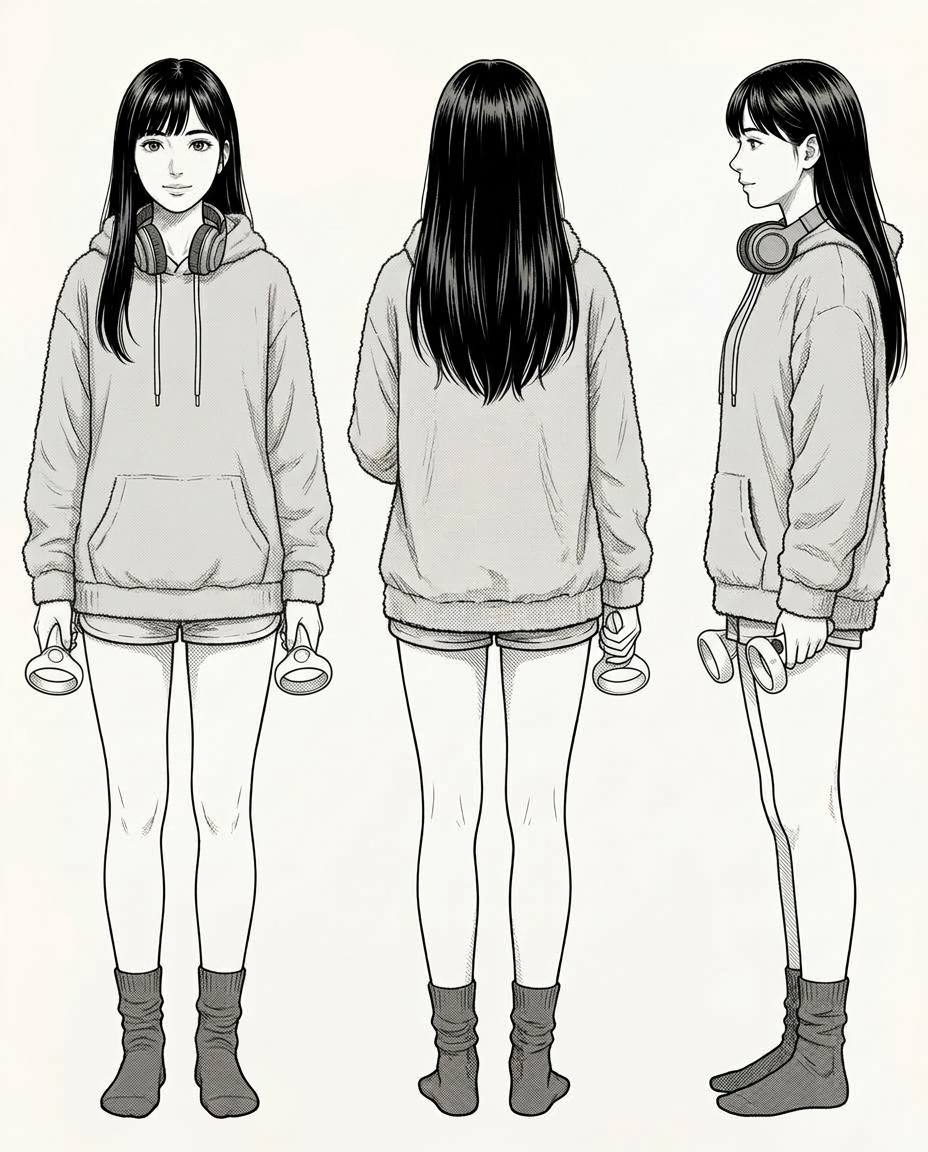
ロボのアバターさんは、ロボシェル歴10年の20歳の看護師
操縦者の設定は、ピカリくんの要件定義書とは別のファイルにまとめた。
ロボのアバターのキャラ設定は別でつくろうか。一緒だとわけがわからなくなるので。
年齢20歳。看護師資格あり。正統派の美人(アイドル並みのルックス)細身の体型。ゲーマー特有の言葉の悪さがたまに出る。
黒髪ロング
20歳で看護師になる道筋も確かめた。看護専門学校を経る一般的な道だと、看護師になれるのは早くて21歳になる。高校の看護科と専攻科を合わせた5年一貫の課程なら、20歳で看護師国家試験を受けられる。
頭はいい。成績優秀。でもゲーマーでロボシェル使いとしては10年のキャリアあり、ヒューマノイド型より前からロボシェルを使ってる設定。
ヒューマノイド型はまだ導入されたばかりという設定にしようか。今までと全く操作感が違う。
このくらいの設定にしないとゲームの腕だけでロボシェルのアバターには選ばれないでしょ。しかも若いし。
— 10年のベテランが「最初は未熟」なのは、どこが未熟なのか。
先に決めていた筋は「最初は未熟だが、それでも結構上手い。話が進むにつれて熟達する」だった。ロボシェル歴10年と並べると、そのままでは矛盾する。そこで腕前を3つに分けた。
腕前 | 中身 | 登場時 |
|---|---|---|
操作の腕 | 照準、先行入力、キャンセル、同時操作 | 高い。10年のロボシェル歴とゲームで鍛えてある |
人型の体での腕 | 二本足での歩き方、5本指の手の使い方 | 途中。人型のロボシェルは導入されたばかりで、これまでと操作感がまったく違う |
人のそばでの腕 | 間合い、読み、患者に合わせた速さ | 低い。ゲームにも、これまで乗ってきたロボシェルにも、看護する相手はいなかった |
ロボシェルの扱いには慣れているのに、人型の体と看護の現場は初めて。別のゲームの上級者が、操作系のまったく違う新作に移ったときに近い。基本の腕があるので、慣れるのは速い。最後に、操作の腕と人のそばでの腕が重なったところで、先行入力やキャンセルを看護の動きに使った、誰も見たことのない技が生まれる。この流れが、要件定義書の「上達の設計」と「ゲーマーの腕を活かす設計」を、そのまま物語の成長の筋にする。
最初は父親がロボシェルの専門家という設定だったが、若くして選ばれた理由が親のコネに見えやすいので、知り合いに変えた。その知り合いは作中に登場しない。
項目 | 設定 |
|---|---|
年齢・職業 | 20歳。看護師の資格を持つ |
見た目 | 正統派の美人。黒髪のロング。細身 |
学力 | 頭がよく、成績優秀 |
ロボシェル歴 | 10年。人型が出る前から乗っている |
話し方 | ゲーマー特有の言葉の悪さが、たまに出る |
本名 | 明かさない |
選ばれた理由 | 看護師の資格、成績、ロボシェル歴、ゲームで鍛えた操作の腕。この4つが重なった |
ピカリくんの三面図は、画像生成AIに何度も描き直させて決まった
ここまで決めた仕様をもとに、Claude が画像生成AI用のプロンプト(指示文)を書き、それを画像生成AIに渡して三面図を描かせた。参考にしたのは、ホンダのASIMO、LGの家庭用ロボット CLOiD、ROBOPARTY の人型ロボットなどの写真だ。一発では決まらず、出てくる絵を見ては指示を直す作業を何度も繰り返した。
黒の関節が微妙だね。
丸関節が良くないのかも。あと黒の関節もいや。
他の案。特徴を出しすぎ。やりすぎは良くない。特徴出すにしても一部分やさりげない取り込みにしてください。
全体に丸みを帯びすぎ。直線と丸みを帯びてるところ両方要素を入れ込んでください。
なんでパンツみたいになるの?
顔の縁をなくして!
漫画のタッチが反映されないね
— 画像生成AIは、指示のどこをどう読み違えたのか。
外れた絵には、それぞれ原因があった。多くは、Claude の指示の書き方が、画像生成AIの思い込みを呼び込んでいた。
出てきた絵 | 原因 | 指示の直し方 |
|---|---|---|
関節が黒い玉で、機械っぽく重い | 参考にした ROBOPARTY の黒い関節を引き継いだ | 関節も含めて全身を白にする |
スカートをはいたように見える | 「腰から外装が裾のように広がる」と書いた | 裾の表現をやめる |
白いつなぎを着た人に見える | 「関節を外装の重なりで隠す」「やわらかい曲面」と書いた | 硬い外装のパーツが分かれていることを書く |
箱を積み上げたおもちゃのロボット | 部位ごとに細かく指定しすぎて、一つずつ文字どおりに組み立てられた | 必要な指定だけに絞る |
全体がふくらんで、ぬいぐるみのよう | 「丸み」を強く書きすぎた | 「面は平らか直線、角だけを丸める」にする |
股がパンツの形になる | 「骨盤」「股に切れ込みを作らない」という人体の言葉が、そのまま絵に引っぱられた | 股関節を胴の中に隠し、脚が胴の平らな底から出る形にする |
顔の黒い部分に白い縁が付く | 「画面」と書くと、モニターの枠として描かれる | 黒いガラスのカバーを頭のいちばん前に張り出させ、後ろの白い外装は一回り小さくする |
網点のないすっきりした線画になる | 「体は白、グレーは使わない」と何度も書き、網点の陰影まで消された | 「素材は白、描き方は網点で陰影を付ける」と分けて書く |
画像生成AIは、否定の指示をうまく扱えない。「股に切れ込みを作らない」と書くと、「股」と「切れ込み」という言葉そのものが絵に出てくる。うまくいったのは、避けたい形を禁止するのではなく、その形が生まれる余地のない構造を書いたときだった。顔の縁はその典型で、「縁を付けない」と3回書き方を変えても消えなかったのに、黒いガラスを白い外装より前に張り出させる形にしたら、一度で消えた。
体型は、通路で邪魔にならない太さに絞った。
もう少しだけ体型を細くできる?あまり太すぎて通路で邪魔になりそうだね
肩幅は約450mmにした。病棟の廊下で、人や搬送ロボットとすれ違える幅だ。最終的に、頭が大きめで上半身がしっかりした、約5頭身の体型に落ち着いた。
ロボのアバターさんの三面図は、部屋着の姿とVRヘッドセットの姿
ロボのアバターさんも、同じ画像生成AIで三面図を描かせた。病棟の既存キャラクターの三面図を画風の手本として添付し、ほかの女性キャラクターと見分けがつくよう、黒髪のロングで眼鏡はかけないことにした。
もっと可愛い服にしてくれ。
自宅から操縦している設定なので、服は部屋着にした。ふわふわした大きめのパーカー、パーカーにほぼ隠れる短いショートパンツ、透けない白いタイツ、柄のない濃いグレーの靴下、首にゲーム用ヘッドホン。ヘアピンや星柄のもこもこ靴下は、描かせてから外した。
一度、携帯ゲーム機を持たせたところ、横向きの図だけゲーム機が2つに増えた。三面図は、正面・後ろ・横の3人を別々に描くような作りになっている。そのため「ゲーム機を持たせる」という指示が3人それぞれに当てはめられ、数がずれる。手に持たせるものは、片手に1つずつと数を書き、横向きの図では奥の手を体で隠すように指定した。
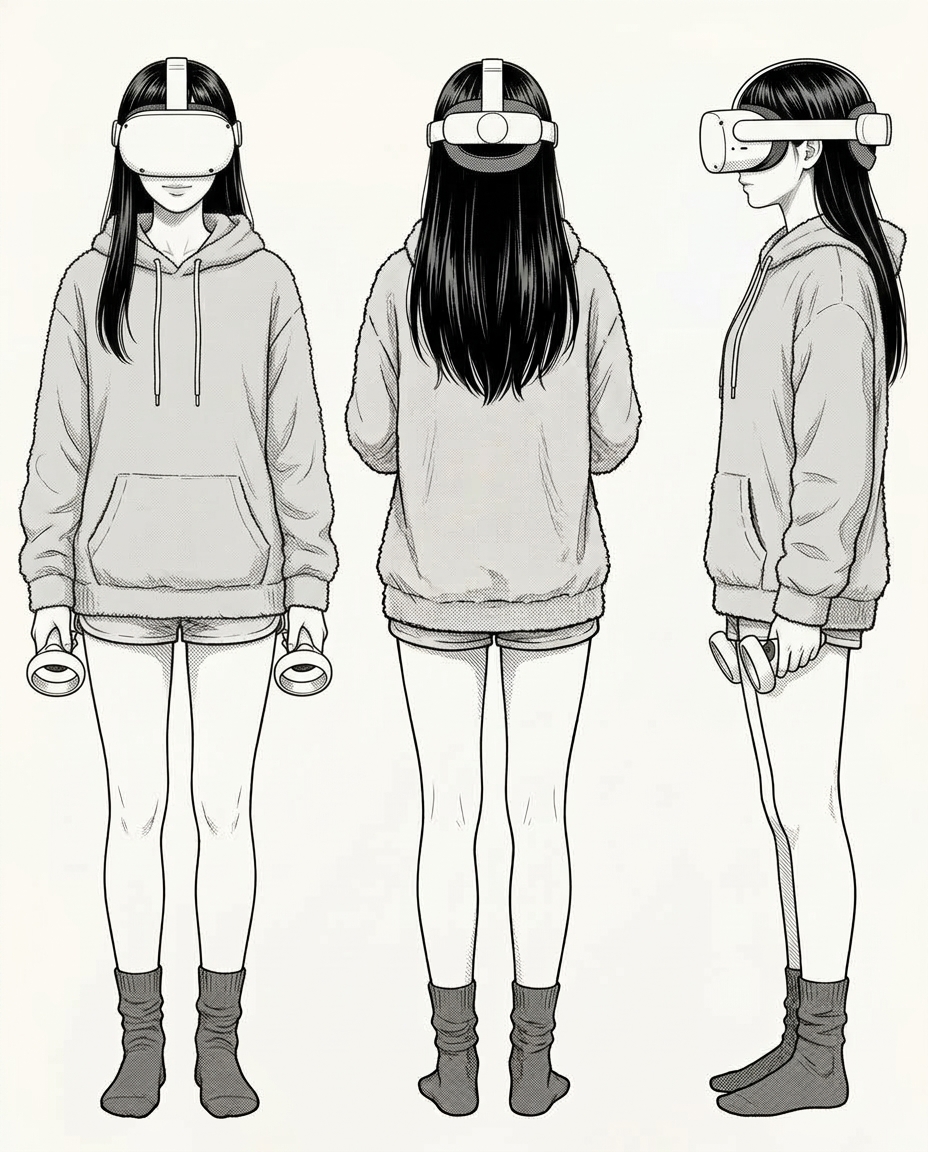
VRヘッドセット版を生成したい
もっとVRヘッドセット大きくていいかも。
VRヘッドセットは、特定の製品に似ないようにオリジナルの形にした。ヘッドセットを着けると目元が隠れ、口元と輪郭だけが見える。Log#1 で、操縦者の顔は最初は見せず、手元、シルエット、口元と少しずつ見せていく、と決めていた。VRヘッドセットを着けた姿は、その途中の段階にそのまま使える。
ハコブくんの病棟に、ピカリくんとロボのアバターさんが加わった
Log#2 で決まったことを並べる。
種類の名前はロボシェル。病院にある1台の名前はピカリくん。中に入る人の通り名はロボのアバターさん
ピカリくんは全高1500mm、肩幅約450mm、二本足、関節も含めて全身白。顔は黒いガラスで、目と口の表情が出る
操作の遅れは0.3秒(Log#1 の2秒を訂正)
声は本人モードとAIモード。操縦者が席を外すときは離席モードに入り、基本の立ち姿勢で止まる
通信が切れたら、倒れないように座り込む
設計の前提は「操縦すること自体が喜びになる」「生身ではできないことができる」の2つ。操縦の上手い下手には大きな差が出るようにする
ロボのアバターさんは20歳の看護師で、ロボシェル歴10年。人型のロボシェルは導入されたばかりで、操作感がまったく違う
まだ決めていないのは、生身を超える能力のうちどれを採るか、段位の段階数、映り込んだ患者の映像をどう扱うか、そしてピカリくんの体の細部(ひざ・ひじの見え方と、頭と脚の比率)だ。
Log#1 では、馬と車は人の身体を運び、アバターは人の存在を運ぶ、と書いた。Log#2 で仕様に落としてみると、存在を運ぶだけでは足りなかった。
ロボシェルは、生身ではできないことを、自分の体のように操れたときに広まる。