
サービスロボット導入シミュレーション Log#47 | 現場の速さで見る、看護師と搬送ロボット
この記事の素材(コード・ログ・データ 7ファイル・まとめてダウンロードあり)arrow_downwardAIで読む ChatGPT・Claude などで、この記事に質問できます expand_more
Unity の3DCGで、看護師が搬送ロボット「ハコブくん」の引き出しに薬を積む・受け取る動きは、引き出しが開き始めてから看護師が体を起こすまでを約9秒から約3.6秒に縮めると、現場の速さに見えるようになった。幅1.8mの病棟の廊下ですれ違う場面も足し、看護師がよろけるとハコブくんは0.19秒で減速を始めて止まり、何もなければ0.6m/秒のまま通り過ぎる。どれも実物ではなくシミュレーションの中の3DCGで、看護師とハコブくんのやり取りを見せる場面が、薬を積む・受け取る・廊下ですれ違うの3つそろった。
この回でできるようになったことです。
- 搬送ロボットと人のやり取りを、4本の動画で見せられるようになった。①薬剤部で積む、②病棟で受け取る、③-a 廊下でふつうに通り過ぎる、③-b 看護師がよろけてハコブくんが止まる
- 4本を、サービスロボット導入シミュレーションのページ の「3Dで見る現場の場面」で、場面ごとの説明と一緒に見られるようにした。説明の「流れ」の行を押すと、動画がその時刻へ移る
- ハコブくんが人をよけるかどうかを、場面ごとに手で動かすのではなく、1つの決まり(横のすき間・よろけ・止まったあと走り出す距離)で動かすようにした。同じ決まりで2本の場面が分かれる
- 時間:この回は Unity への依頼を3本(依頼173〜175)出し、18時すぎから21時すぎまでかかった。そのうち2回は、Claude Code の接続が途中で切れて止まった(作業の中身ではない)。前のやり方と比べられる時間は測っていない
困っていたのは、前の回(LOG499)で引き出しをすり抜けなくなった動画でした。看護師は、引き出しが開いてから向き直り、1.7秒ほど何もせず立ってから、ゆっくりかがんで箱を置いていました。手順は合っていても、慣れた看護師の動きには見えません。動画を見たエイイチからは、細かい所より先に速さを、と指示がありました。
細かいところはいいです。看護師の動きを現実のスピード感に合わせてください(ドロワー開いてからはもっとスピーディーに動くはずです)
| 何を | なぜ | どうなったか |
|---|---|---|
看護師の動きの時刻を、現実の速さに縮めた(依頼173) | 引き出しが開いてから約9秒かかり、立って待つ時間もあった | ①3.57秒・②3.79秒。動画は ①34秒→27.6秒、②39.5秒→34.1秒 |
外れた2つを直し、静止画と保存を済ませた(依頼174) | 173 は撮り終えたあと接続が切れ、左手首36°・1コマ7.5cm が残った | 左手首23°・1コマ4.2cm。当たり0コマ。合格 |
幅1.8mの廊下で、すれ違う場面を2本作った(依頼175) | 3つめの場面。人とロボットが同じ通路を使う所を見せる | ③-a はすき間0.52mで減速なし。③-b はよろけから0.19秒で減速して止まる |
サイトの /series8 に「3Dで見る現場の場面」を足した | 4本の動画を、どんな場面かの説明と一緒に見てもらうため | 場面を選ぶ・角度を切り替える・流れの行で時刻へ移る |
病院の搬送ロボットのほかに、配膳ロボットを自分の店に入れたらどうなるかは、このシリーズの試算をもとにした別のページで試せます。
 導入前シミュレーション配膳ロボットを、導入前に自分の店舗でシミュレーション店舗の図面と人数から、何人で回るか・どこで止まるか・月いくらかかるかを出しますarrow_forward
作業ログ ― 引き出しが開いてからの看護師の動きを、約9秒から約3.6秒に縮めた(依頼173)
依頼173 では、看護師の動きの時刻だけを変えました。立つ所・姿勢の角度・手を伸ばす先・歩き・話しかけ・カメラ・ハコブくんの動きの速さ(引き出しが出てくる1.25秒・閉まるまでの3秒)は、依頼172 のままです。
目安にしたのは、慣れた看護師が、開いたらすぐ手を入れて、すぐ離れる速さです。向き直る3歩を0.9秒、かがむのを0.6〜0.8秒、置く・取るのを0.8〜1.0秒、起き上がるのを0.6〜0.8秒にし、開き始めから起き上がり終わりまでを3.5〜4.5秒に収める、と依頼に書きました。引き出しが出きる前(1.25秒より前)に手を口へ入れない、という条件も付けています。
依頼173 で決まった時刻(依頼172 と並べた表)
Claude Code が決めた時刻(times.json)を、依頼172 の台本の時刻と並べました。①は番号の認証が通った時、②はカードの認証が通った時から、引き出しが出始めます。
| 場面 | 動き | 依頼172 | 依頼173・174 |
|---|---|---|---|
| ① 積む | 番号を4回押す | 10.8・11.6・12.4・13.2 秒(0.8秒おき) | 10.15・10.6・11.05・11.5 秒(0.45秒おき) |
| ① 積む | 認証が通り、引き出しが出始める | 13.5 秒 | 11.8 秒 |
| ① 積む | 向き直る | 14.0〜15.1 秒(その後 16.8 秒まで立って待つ) | 12.2〜13.1 秒 |
| ① 積む | かがむ | 16.8〜18.2 秒 | 12.9〜13.65 秒 |
| ① 積む | 箱を置いて手を上げる | 18.2〜21.0 秒 | 13.67〜14.77 秒 |
| ① 積む | 体を起こし終わる | 22.4 秒 | 15.37 秒 |
| ① 積む | 開き始め→起こし終わり | 8.9 秒 | 3.57 秒 |
| ② 受け取る | カードを出してかざす | 12.4 秒に出し、14.7 秒に通る | 12.5〜13.4 秒、13.7 秒に通る |
| ② 受け取る | カードを胸ポケットに戻す | 16.05 秒(引き出しが出たあと) | 13.85〜14.6 秒(出てくる間) |
| ② 受け取る | 向き直る | 16.2〜17.3 秒 | 14.2〜15.1 秒 |
| ② 受け取る | かがむ | 17.3〜18.6 秒 | 14.9〜15.65 秒 |
| ② 受け取る | 箱をつかんで、口から出す | 18.8〜21.5 秒 | 15.72〜16.72 秒 |
| ② 受け取る | 体を起こし終わる | 23.1 秒 | 17.49 秒 |
| ② 受け取る | 開き始め→起こし終わり | 8.4 秒 | 3.79 秒 |
- ねらい:引き出しが開いてからの手順は変えずに、待っている時間をなくし、慣れた人の手の速さにする
- 変わったこと:開き始めから体を起こすまで、①8.9秒→3.57秒、②8.4秒→3.79秒。空いた分だけ、うなずき・話しかけ・見送りを前へずらしたので、動画は①34秒→27.6秒、②39.5秒→34.1秒になった(後ろの動きの骨のずれは①0.000mm・②最大0.647mm)
- 見込める効果:現場の人が見て「遅い」と感じる所が減り、受け渡しの手間がどれくらいかを、動画のまま伝えられる。現場の看護師が実際に何秒でやっているかは、まだ測っていない。観察シートなどで測ったら、この時刻と比べる
依頼173 は、撮り終えたあとに Claude Code の接続が切れて止まった
依頼173 は18:02に始まり、18:47に「失敗」で終わりました。報告は1行だけでした。
Failed to authenticate. API Error: 403 Attention Required! | Cloudflare
KIOXIA の出力を見ると、台本の直し・確かめ・4本の動画までは済んでいて、静止画・iCloud への写し・報告・Unity の保存(check-in)が残っていました。撮れた動画で、確かめの値のうち2つが基準から外れていました。
| 確かめ | 基準 | 依頼173 |
|---|---|---|
① 箱から手を上げる間の左手首の曲がり | 25° 以内 | 35.89°(14.767 秒) |
| 1コマで骨が動く量 | 6 cm 以内 | ① 7.51 cm(13.9 秒) |
速さは、撮れた横からの動画(実際の速さ)でエイイチに見てもらい、この速さでよいと決まりました。
作業ログ ― 外れた2つを直して仕上げた(依頼174)
依頼174 は、依頼173 の時刻(times.json)を変えずに、外れた2つだけを直し、静止画・報告・check-in を済ませる依頼です。
依頼174 の1回めも、同じ接続のエラーで止まった
依頼174 は19:01に始まり、19:18に同じエラー(認証で403)で止まりました。2回続いたので、Mac の Claude Code が接続できない状態を疑い、Mac でログインし直すようエイイチに頼みました。エイイチから、置き直せば動くはずだと言われ、依頼174 を同じ中身で「新規」に置き直しました。19:31に始まり、19:38に終わりました。1回めで台本の直し・確かめ・コマ撮りまで済んでいたので、2回めは確かめ直しと仕上げだけでした。前の2回は、始めてすぐではなく17分・44分動いたところで止まっていて、一時的なエラーだったと見ています。
左手首は36°から23°に、13.9秒の跳ねは消えた
直したのは①の台本の2か所だけです。
- 左手首:曲がりの上限22°を、手を上げ終わる14.77秒まで保つようにした(依頼173 では14.62秒で外していた)。手の位置と時刻は変えていない
- 13.9秒の跳ね:使わない右手を太ももへ運ぶつなぎを、0.35秒から0.95秒に延ばした。切りかわる時刻は変えていない
| 項目 | ① 積む | ② 受け取る |
|---|---|---|
| 当たったコマ・すり抜け | 0・0 | 0・0 |
| 体と引き出しの一番近い距離 | 1.10 cm | 1.53 cm |
| 頭と画面の距離の最小 | 5.59 cm | 10.85 cm |
| つなぎ目の1コマの骨の動き | 4.21 cm | 2.84 cm |
| 手の速さの最大 | 1.472 m/秒 | 1.495 m/秒 |
手が離れてから閉まり始めるまで | 3.000 秒 | 3.000 秒 |
| 番号4回の指先とボタンの中心 | 最大 0.56 cm | - |
| 箱の底とトレー | 0.18 cm | - |
| 足のすべり | 0.00 cm | 0.00 cm |
左手首の曲がり(手を上げる間) | 23.33°(依頼173 は 35.89°) | - |
依頼173 からある、1コマで6cmを少し超えて動く所が3か所残っています(①15.2秒の左の前腕6.57cm、②16.17秒の左の親指6.11cm、②16.87〜16.9秒の右の前腕6.45cm)。直す対象に入れていなかったので、そのままにしました。
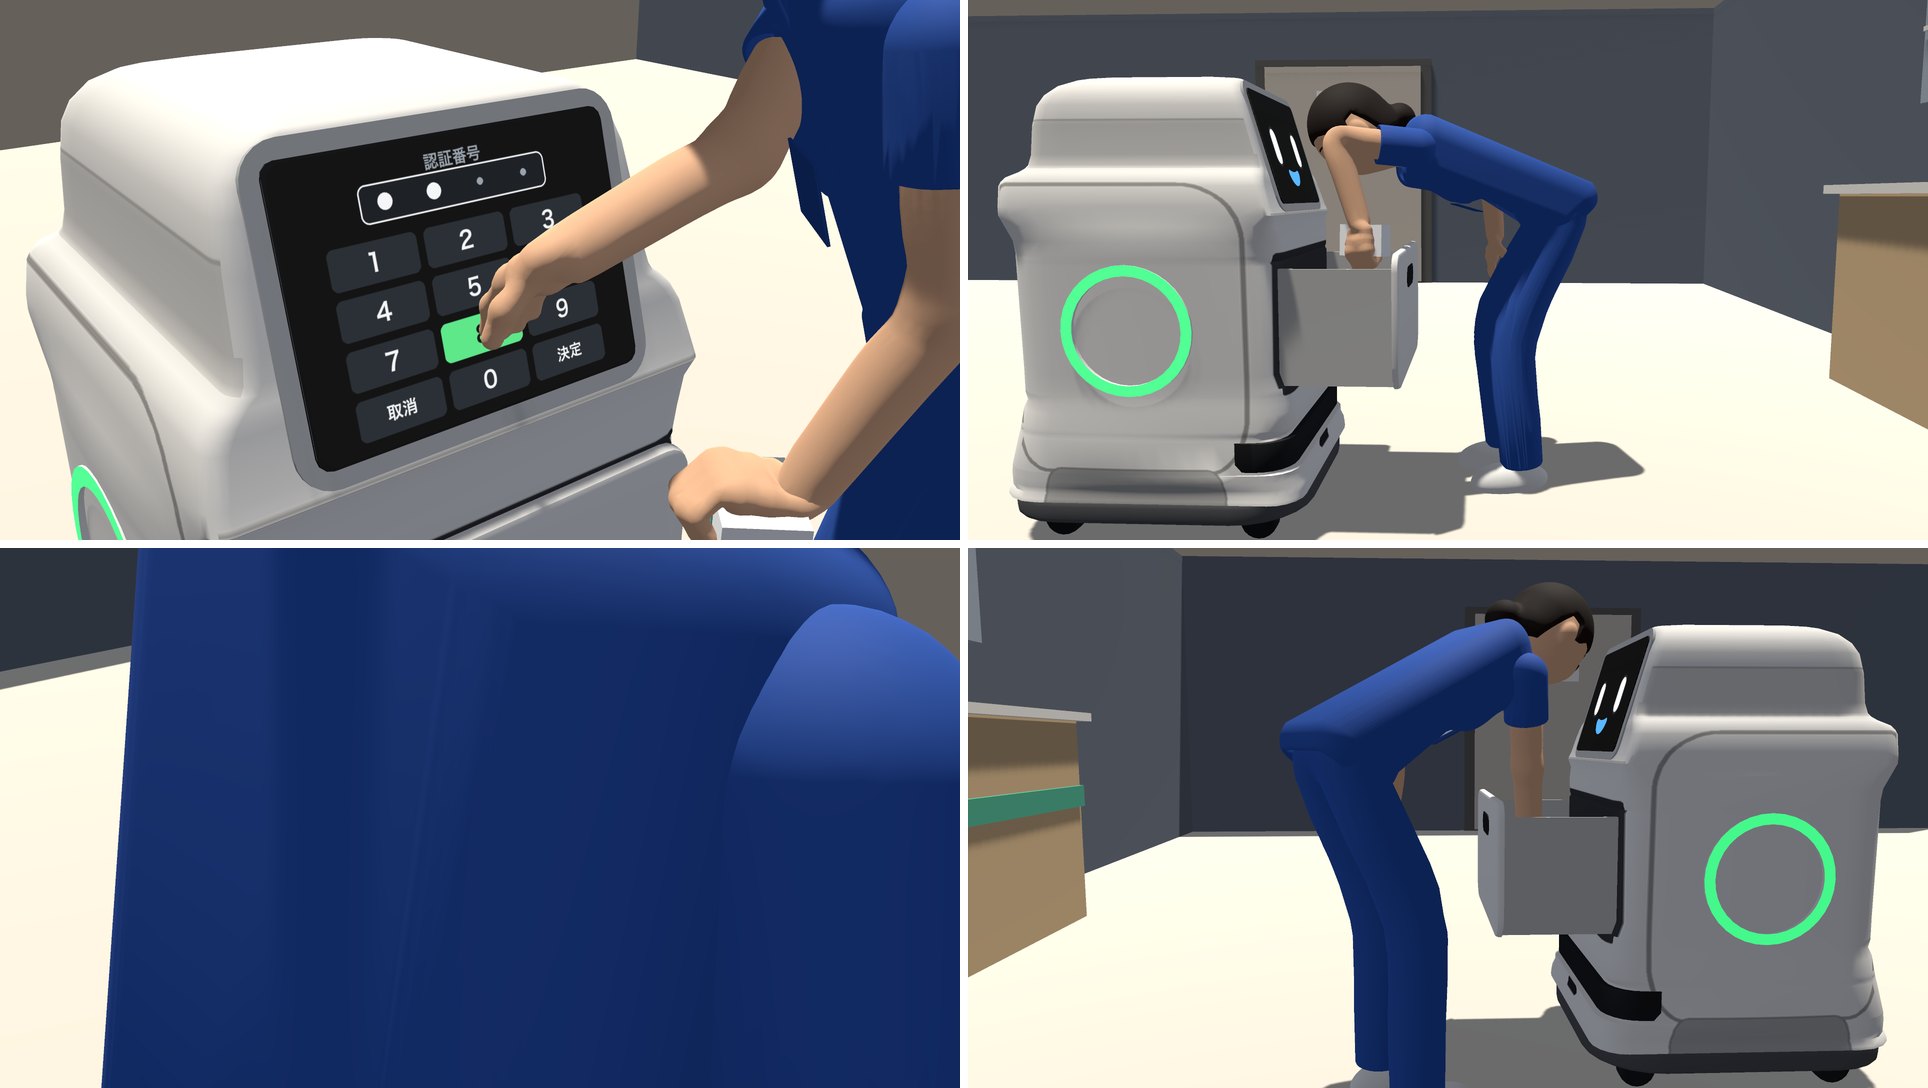
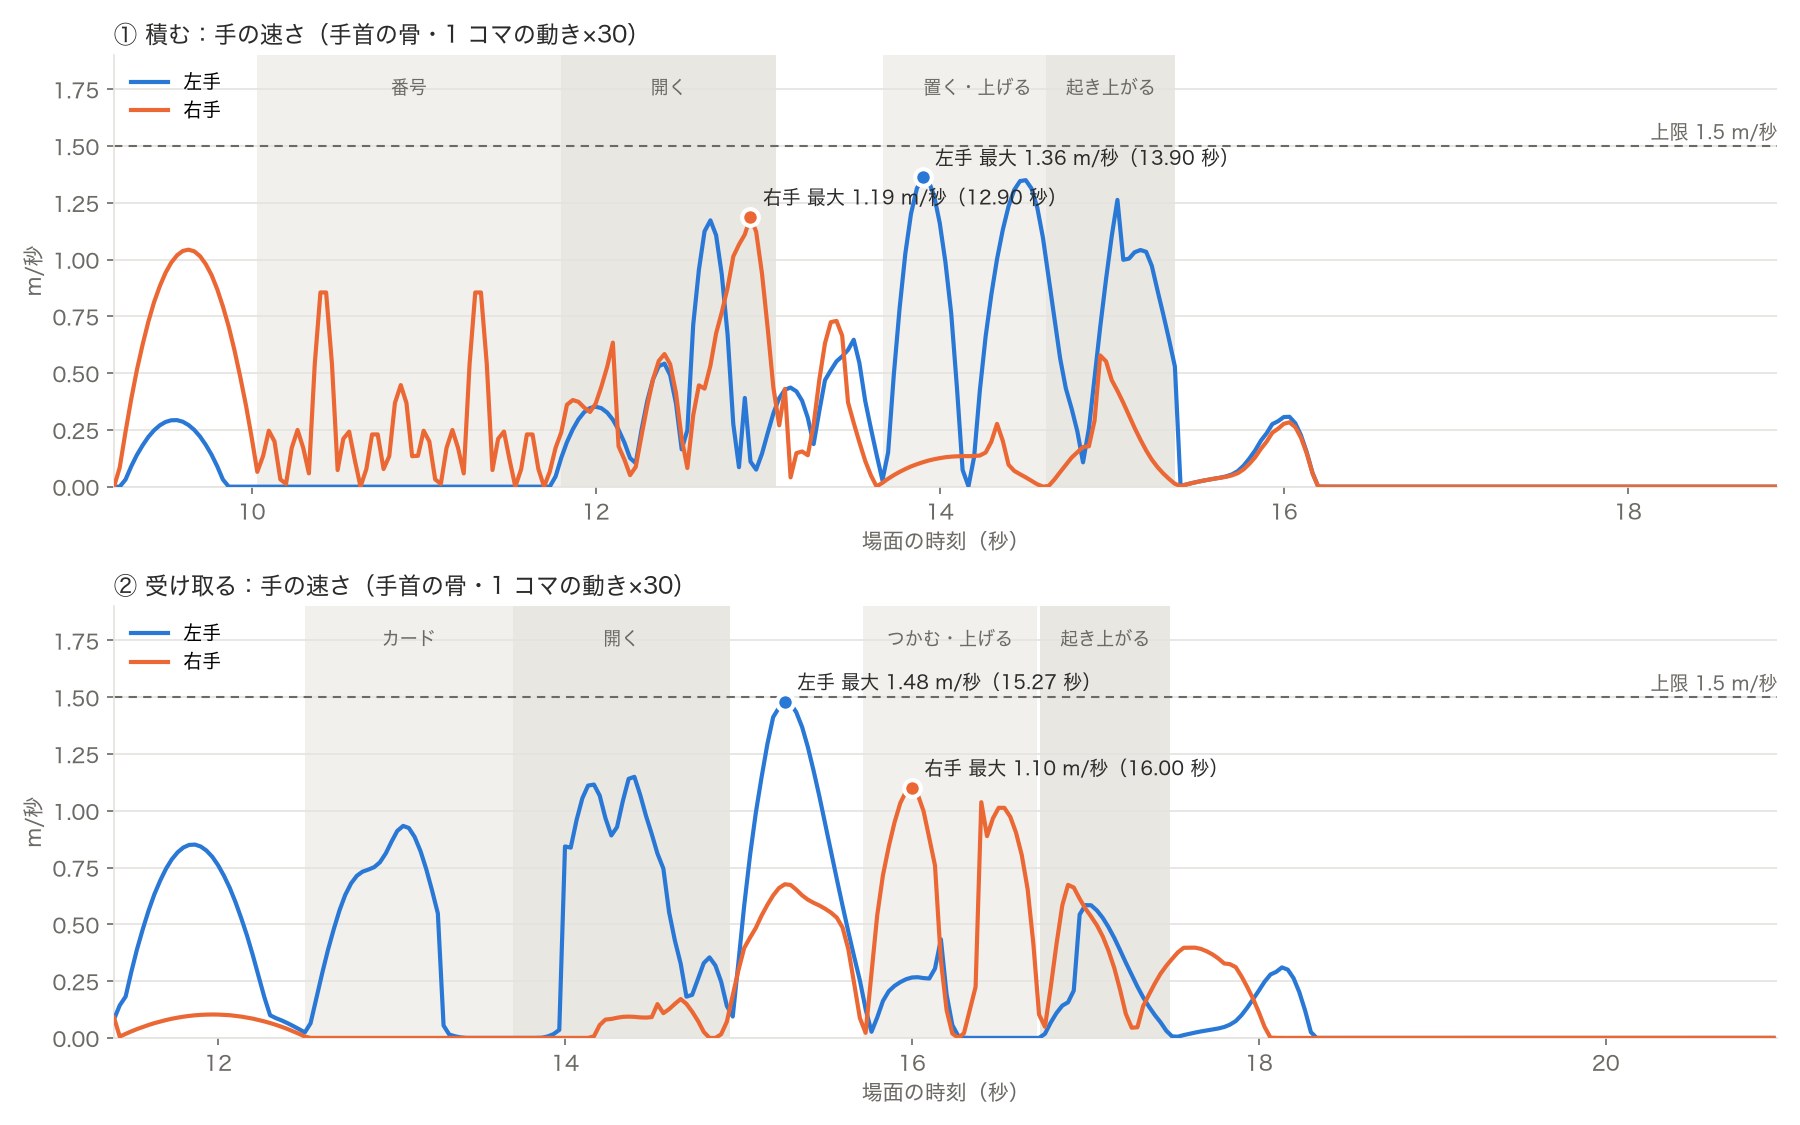
エイイチは依頼174 の動画を見て、①と②はこの版で完成とした。
作業ログ ― 幅1.8mの病棟の廊下で、すれ違う場面を作った(依頼175)
3つめの場面「廊下ですれ違う」は、依頼を書く前に、すれ違い方・廊下の幅・やり取りの3つをエイイチに聞いて決めました。図解の「決めたこと」に、出した案と選んだ答えを並べています。
| 聞いたこと | 出した案 | 選んだ答え |
|---|---|---|
| すれ違い方 | ハコブくんが減速して寄る/止まって待つ/両方が少しずつよける | 下の引用(エイイチが自分で書いた答え) |
| 廊下の幅 | 2.7m(両側に部屋がある廊下)/1.8m(片側に部屋がある狭い廊下) | 1.8m |
| やり取り | 目線と画面の表情だけ/吹き出しで「通ります」/やり取りなし | 目線と画面の表情だけ |
ハコブくんは看護師が近かったりヨロけたりしたら減速して端に寄る、もしくは止まる。適度な距離、特に何もなければならそのまま通り過ぎる。
この答えを、1つの決まりとして依頼に書きました。場面ごとに「ここで減速する」と手で動かすのではなく、ハコブくんが毎コマ看護師の体を見て、決まりで速さと横の位置を決めます。そうすれば、同じ決まりのまま、何も起きない場面(③-a)と、よろける場面(③-b)が分かれます。
ハコブくんの決まり(依頼175 の台本の robot_rule)
加速度(速さが1秒あたりどれだけ変わるか)は m/秒² で書いています。0.4m/秒² なら、0.6m/秒から止まるまで1.5秒かかります。
| 項目 | 値 |
|---|---|
| ふつうの速さ | 0.6 m/秒 |
| 減速して寄る時の速さ | 0.3 m/秒 |
| 加速・減速の上限 | 0.4 m/秒² |
| 見る範囲 | 前 5.0 m 以内に来た人 |
| 見てから動くまで | 0.1 秒 |
| 「近い」の線(減速して寄る) | 会うときの横のすき間の予想が 0.4 m より狭い、または人の体が自分の進む帯に入った |
| 止まる | 人がよろけた(腰の横の速さが自分のほうへ 0.25 m/秒より速い、または上体の傾きが速く変わる)、または寄ってもすき間が 0.25 m 取れない |
| 寄る所 | 左の手すり・扉と 5 cm 以上あける |
| 走り出す | 止まったあと、人の体が自分の後ろ 1.0 m 以上離れた |
| にっこり | 人の顔が自分の画面のほうを向いた(10度以内・3.5 m 以内)、または止まったあと人が落ち着いて 0.5 秒。1.5 秒で元の顔に戻る |
- ねらい:ハコブくんが人をよけるかどうかを、場面ごとの演出ではなく、ロボットの側の決まりとして見せる
- 変わったこと:③-a では予想のすき間の最小が0.520mで線に当たらず、ずっと0.6m/秒。③-b ではよろけを見て6.9秒から「止まる」になった
- 見込める効果:決まりの値(線の0.4m・走り出す1.0m・速さ)を変えれば、同じ廊下で「どの値ならどんな場面になるか」を並べて見せられる。病院が知りたい「速くしたら何がどれくらい起こるか」を、病院の1日のシミュレーションの数字と、この寄りの場面の両方で示す下地になる(まだ値を変えて回してはいない)
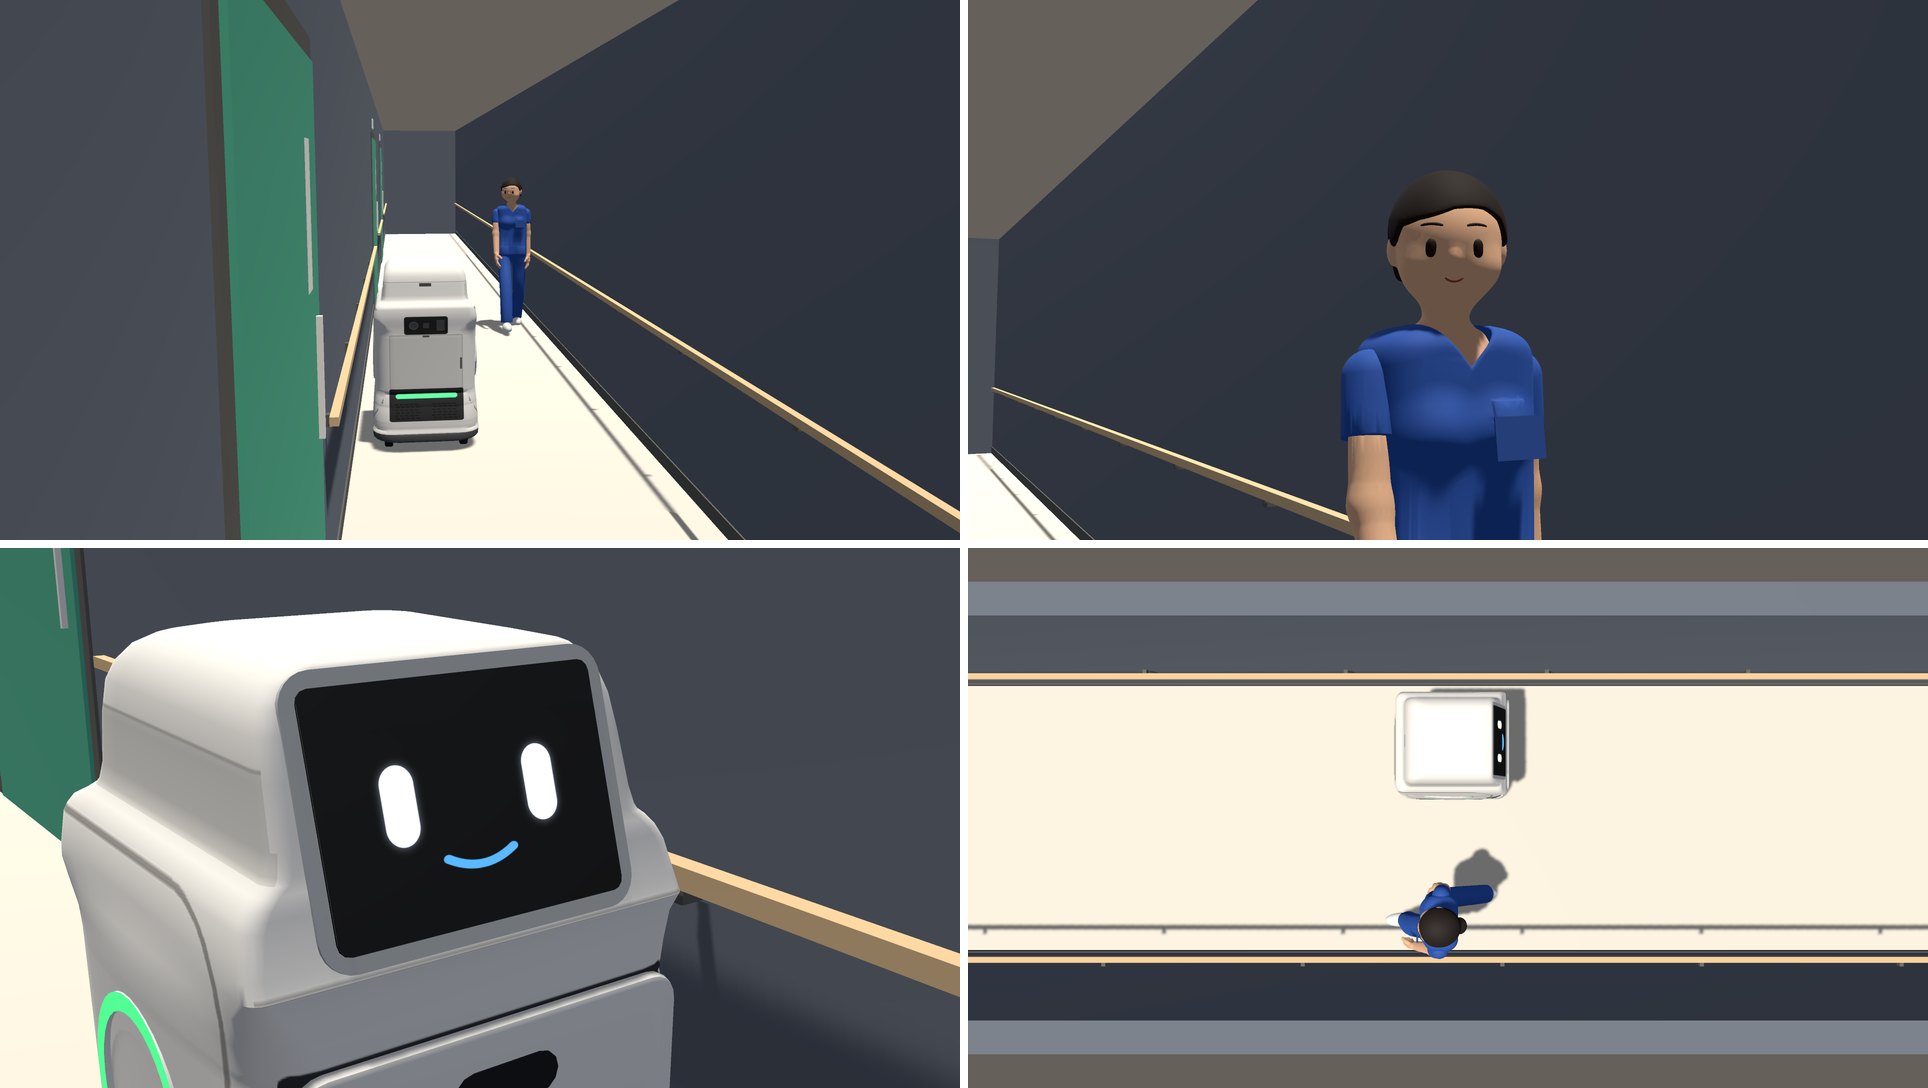
③-a ふつうに通り過ぎる(16秒)
ハコブくんと看護師は廊下の両端から向かい合って進み、それぞれ進む向きの左側を通ります。
| 時刻(秒) | 動き |
|---|---|
| 0.0 | ハコブくんが 0.6 m/秒で走る(最後まで同じ) |
| 0.2〜1.2 | 看護師が歩き出して 1.25 m/秒に |
| 6.733 | 看護師がちらっとハコブくんを見る(すれ違う所の 2.7 m 手前。頭を22度・0.85秒) |
| 7.000 | ハコブくんの画面がにっこり |
| 8.500 | 画面が元の顔に戻る |
| 8.900 | すれ違う。体の横のすき間 0.520 m |
③-b 看護師がよろけて、ハコブくんが寄って止まる(19秒)
| 時刻(秒) | 動き |
|---|---|
| 6.680 | よろけ始め。右足のつま先が引っかかる(ハコブくんの 3.48 m 手前) |
| 6.867 | ハコブくんが減速を始める(よろけ始めから 0.187 秒) |
| 6.88〜7.46 | たたら2歩。腰が廊下の真ん中へ 0.348 m 流れる |
| 7.73 | 左手のひらを手すりの上に置き、体を手すりの側へ戻す |
| 8.430 | 立て直す(よろけ全部で 1.75 秒) |
| 8.667 | ハコブくんが止まる(減速 1.80 秒・最大 0.400 m/秒²)。手すりとのすき間 5.2 cm |
| 8.800 | ハコブくんの画面がにっこり |
| 9.480 | 看護師がちらっとハコブくんを見る |
| 12.233 | すれ違う(ハコブくんは止まったまま)。体のすき間の最小 0.534 m |
| 13.734 | 看護師の体がハコブくんの後ろ 1.049 m 離れ、ハコブくんが走り出す |
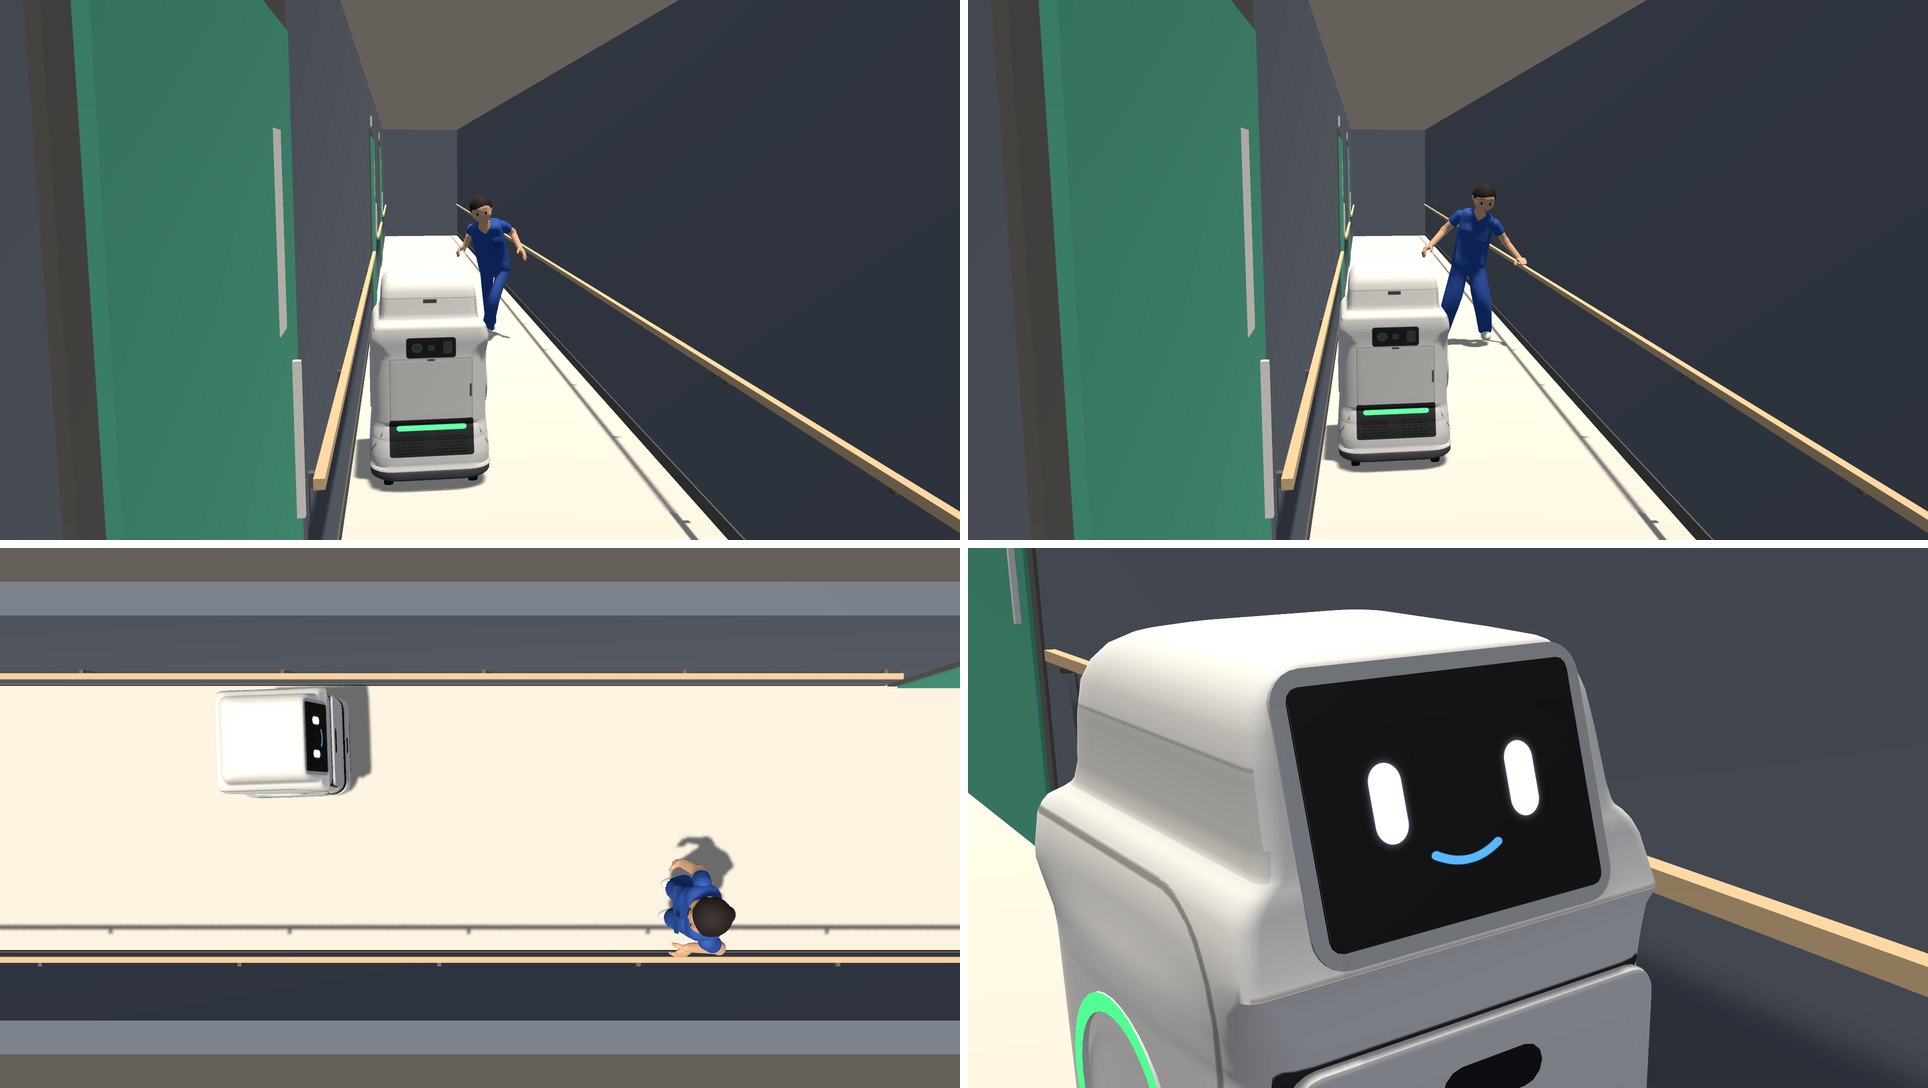
手すりの間は1.68mで、ハコブくんが寄れたのは1.5cmだけだった
壁と壁の間は1.8mでも、両側に手すりが6cm出るので、通れる幅は1.68mです。看護師の体の幅(手まで)0.476m・ハコブくん0.642mで、③-a のすき間0.5mを取ると、両側の手すりとのすき間は合わせて6cmしか残りませんでした。Claude Code は、看護師の腕を4度だけ体へ寄せて(体の幅0.435m)すき間を作りました。そのため③-b でハコブくんが壁の側へ寄れたのは1.5cmだけです。
報告では、寄る様子を見せるなら、廊下を2.0mにする・③-a のすき間を0.4mにする・片側の手すりをなくす、のどれかが要るとしていました。エイイチは動画を見て、寄ったように見えたので、このままでよいとしました。もう1つ、幅1.8mの廊下では看護師の顔とハコブくんの画面が向き合うため、1つのカメラで両方を前から写せず、本番はハコブくんの後ろの上から撮り、目線とにっこりの所だけ寄りに切りかえています。この形もエイイチがよいとしました。
作業ログ ― サイトの /series8 に「3Dで見る現場の場面」を足した
この記事のコード・ログ・データは、1ファイルずつ下に置いています。全文はリンク先にあります。
ファイルの一覧(7本)
01_sec04.txt ― 3Dの場面のコンポーネント(src/components/SimScenes.astro)・12,196字
02_sec04.json ― 3Dの場面の中身(src/data/sim_scenes.json)・5,043字
03_sec04.txt ― ページへの組み込みと、サムネイルの並べ方(git diff)・5,608字
04_sec05.txt ― 依頼174 の報告(KIOXIA closeup/20261113_closeup174/report174.txt)・8,333字
05_sec05.md ― 依頼175 の依頼文(20261113_175_廊下ですれ違う場面を作って撮る.md)・3,251字
06_sec05.md ― 依頼175 の結果(20261113_175_廊下ですれ違う場面を作って撮る_20261113_2017.md)・3,297字
07_sec05.txt ― 依頼175 の報告(KIOXIA closeup/20261113_closeup175/report175.txt)・9,369字
3つの場面(4本)を、サービスロボット導入シミュレーションのページ(/series8)の「試算を試す」の下、「記録」の上に置きました。エイイチの指示は、ハコブくんと看護師のやり取りをなるべく全部入れ、動画ごとにどんな場面かを説明するパネルも入れ、見た目はサイトに合わせる、でした。
-
場面を選ぶ列:試算の6つのタブと同じ、黒い帯にカードを並べる形。カードには場面の静止画・番号・名前・一言
-
動画:本番のカメラと、横から(①②)・真上から(③)を切り替えられる。動画は R2 に置き、表紙には場面の静止画を使う
-
説明のパネル:場所・登場・どんな場面か・流れ・見どころ。流れの行には動画の時刻を付け、押すとその時刻へ移る。再生中の行は、行ごと黒く塗って文字を白くする。横からの動画は短い切り出しなので、時刻では移らないようにした
-
公開したあと、再生中の行を左の黒い線で示していた形を見たエイイチから、左だけに線が出る形は好まないので、選ばれている行だけを黒くするよう指示があり、行ごと黒く塗る形に直した
-
/series8#scene-stumble のように開くと、その場面から始まる
-
スマホでは、場面のカードを1列にし、動画の下に説明のパネルを置く
-
ねらい:試算と病院の1日のシミュレーション(丸や四角が動く図)を見た人が、その中の1場面を、人とロボットの姿で確かめられるようにする
-
変わったこと:/series8 に、3つの場面の動画4本(角度を合わせて8本)と説明が入った
-
見込める効果:シミュレーションの数字だけでは伝わりにくい「人がどう受け取り、ロボットがどうよけるか」を、ページの中で見てもらえる。見られたかは、サイトの計測(場面のカードを押した数)で確かめる
3Dの場面のコンポーネント(src/components/SimScenes.astro)
---
// サービスロボット導入シミュレーション(/series8)の「3Dの場面」(2026-11-13・LOG503)
// 看護師と搬送ロボット「ハコブくん」のやり取りを、場面ごとに動画と説明のパネルで見せる。
// 中身は src/data/sim_scenes.json。動画は R2 の /media/。
// 場面を選ぶ → 動画と説明が切り替わる。角度(本番・横から・真上)を切り替えられる。
// 本番と真上の動画では、流れの行を押すとその時刻へ移り、再生中の行に印が付く。
import data from '../data/sim_scenes.json';
import { media } from '../lib/media';3Dの場面の中身(src/data/sim_scenes.json)
流れの時刻は、依頼174 の times.json と依頼175 の報告の時刻表から、本番のカメラの動画の秒で書いた。
{
  "about": "サービスロボット導入シミュレーション(/series8)の「3Dの場面」に並べる動画と、場面ごとの説明(2026-11-13・LOG503)。動画は R2(p2m-media)の /media/。時刻は本番のカメラの動画の秒。看護師とハコブくんは実物ではなく Unity の3DCG",
  "title": "3Dで見る、看護師と搬送ロボットのやり取り",
  "note": "試算や病院の1日のシミュレーションでは、人とロボットは丸や四角で動きます。ここでは、その中の要所を、看護師と搬送ロボット「ハコブくん」の3DCGで短く切り取りました。薬を積む・受け取る・廊下ですれ違う、の3つの場面です。動きの速さは現場に合わせています(Unity・実物ではありません)。",
  "log": { "label": "作り方とコードの記録(LOG503)", "href": "/record/hospital-robot-nurse-3d-scenes-at-real-speed" },
  "scenes": [
    {
"id": "load",ページへの組み込みと、サムネイルの並べ方(git diff)
シリーズのページ(src/pages/[series].astro)で、設定に scenes: true がある時だけこのセクションを出す。この回のサムネイルは、tools/sim_thumbs/make.py に縦3列の並べ方(stills_cols)を足して作った(左=ちらっと見る看護師、中=よろける看護師と手前のハコブくん、右=にっこりするハコブくん)。
diff --git a/src/lib/records.ts b/src/lib/records.ts
index 95d9bca..3726163 100644
--- a/src/lib/records.ts
+++ b/src/lib/records.ts
@@ -44,7 +44,7 @@ export type SimTab = { id: string; task: string; place: string; src: string; tit

 // シリーズのページ(URL → 記事のシリーズ名)。Studio の一覧の絞り込み条件と同じ
// intro はシリーズのページの見出しの下に出す説明(ないシリーズは出さない)作業ログ ― 依頼文と報告の全文
依頼箱(Claude Code への依頼の受け渡しの仕組み)に置いた依頼文と、結果のファイル、KIOXIA に残った報告と確かめの出力です。
依頼173 の依頼文(20261113_173_看護師の動きを現実の速さにして積むと受け取るを撮り直す.md)
---
作業フォルダ: /Users/shimazueiichi/Robotics_UX/ServiceSim
上限時間: 240
---
# 依頼173:看護師の動きを現実の速さに合わせて、①積む・②受け取るを撮り直す(特に引き出しが開いてから)

依頼171・172 の報告(claude_code_reports/20261113_closeup_171.txt・_172.txt)を読んでから始める。土台は cs:137 の台本 closeup172_script.json(①②とも)。

エイイチの指摘(2026-11-13、依頼172 の動画を見て):
- **看護師の動きを、現実のスピード感に合わせる。引き出しが開いてからは、もっとすばやく動くはず。**
- 細かい所(顔と画面の近さ・上体の倒れ方・カメラ)は今回は直さない

**変えるのは看護師の動きの時刻(速さ)だけ。** 立つ所・姿勢の角度(股関節・Spine・Chest・ひざ・腰・頭・手首)・手の的の位置・歩き・話しかけ・うなずき・見送り・まばたき・画面の表示・カメラの位置・ハコブくんの形と動きの速さ(走る・引き出しが開く 1.25 秒・閉まる 1.25 秒・手が離れて 3 秒で閉まる)は 172 のまま。指示していない動作は足さない・消さない。

**触るのは Assets/ServiceSim/Closeups/ の中だけ。** Models/・病院の1日の場面・配膳の場面・共通の部品・Packages・実行ファイルには触らない。Mixamo の FBX は写さない・check-in しない。
**エイイチは見ていない。人に聞かないと進めない所に当たったら、その項目は止めて報告に書き、ほかは続ける。**

## 始める前に確かめること(違えば作らずに報告して終わる)
保留は Mixamo のフォルダ(Models/Animations/)だけ・Unity と回し係が動いていない・KIOXIA がマウント済み・最新が cs:137

## 1. 引き出しが開いてから(ここを一番速くする)
慣れた看護師が、開いたらすぐ手を入れて、すぐ離れる速さにする。待つ間(何もしないで立っている時間)を作らない。目安は次のとおり(値は台本に合わせて決め、使った値を報告に書く)。

① 積む(172 では、開き始め 13.5 秒 → 手を離して起き上がり終わり 22.4 秒で約 9 秒)
- 引き出しが開き始めたら、すぐ箱のほうへ向き直る(3 歩を 0.9 秒くらいで。172 は 14.0〜15.1 秒の 1.1 秒と、その後 16.8 秒まで立ったまま)
- 向き直りながらかがみ始め、0.6〜0.8 秒でかがみ終わる(172 は 1.4 秒)
- 手が口の真上に来るのは、引き出しが出きってから(14.75 秒より後)
- 箱を下ろして置き、手を上げるまで 0.8〜1.0 秒(172 は 18.2〜21.0 秒で 2.8 秒)
- 起き上がるのは 0.6〜0.8 秒(172 は 1.4 秒)
- **開き始めから起き上がり終わりまで 3.5〜4.5 秒**

② 受け取る(172 では、開き始め 14.7 秒 → 起き上がり終わり 23.1 秒で約 8.4 秒)
- カードを胸ポケットに戻すのは、引き出しが開いている間に済ませる
- 向き直り・かがみ・起き上がりは①と同じ速さ
- 箱をつかんで、まっすぐ持ち上げて口から出すまで 0.8〜1.0 秒(172 は 18.8〜21.5 秒で 2.7 秒)
- **開き始めから起き上がり終わりまで 3.5〜4.5 秒**

## 2. 引き出しが開く前の動き
- ① 番号を押す間を、1 回 0.4〜0.5 秒にする(172 は 0.8 秒ずつ:10.8・11.6・12.4・13.2 秒)。押す前に立ち止まって考える間は作らない
- ② カードを胸ポケットから出してかざすまでを 1.0〜1.5 秒にする(172 は 12.4 秒に出して 14.7 秒に通る)
- 歩きの速さと歩数は 172 のまま

## 3. 後ろの時刻
- 速くして空いた分だけ、後ろの動き(自動で閉まる・うなずき・話しかけ・見送り・ハコブくんが走り去る)を前へずらす。それぞれの長さは 172 のまま
- 場面の長さは短くなってよい(短くなった長さを報告に書く)
- カメラの切りかえの時刻は、同じ動きの所で切りかわるように一緒にずらす

## 4. 確かめ(違えば 5 は撮らずに止める)
- 172 の確かめの表と同じ項目・同じ基準(当たったコマ 0・体と引き出し 1 cm 以上・すり抜け 0・真上から入れる/取る・頭と画面 5 cm 以上・手首 25 度以内・番号 4 回とも 1 cm 以内・手が離れてから閉まり始めるまで 3.0 秒・箱の底とトレー 1 cm 以内)
- つなぎ目の 1 コマの骨の動きは **6 cm 以内**に変える(速くした分、1 コマで動く量が増えるため。172 は 3 cm)
- 手の速さの最大が 1.5 m/秒 以内。ガクッと止まる・はねる所がない(手の速さのグラフを報告に入れる)
- 足が床をすべった長さが 172 と同じ基準
- 1〜3 で決めた時刻の表(172 の時刻 → 173 の時刻)を、①②それぞれ報告に書く

## 5. 撮る
- ①②とも、172 と同じ 2 本ずつ(本番のカメラ・横からのカメラ)。**横からのカメラは 0.5 倍にせず、現実の速さ(1 倍)で撮る**
- 静止画は 172 と同じ名前・同じ動きの所
- 出力は KIOXIA の closeup/20261113_closeup173/ に置き、iCloud の hospital/closeup173/ に動画と静止画を写す(md5 を確かめる)
- 作業の区切りで check-in する(Mixamo のフォルダは除く)

## 6. 報告
claude_code_reports/20261113_closeup_173.txt(KIOXIA にも写し)。最後に「判定:合格/止めた」を書く。
依頼173 の結果(20261113_173_…_20261113_1802.md)
# 結果:20261113_173_看護師の動きを現実の速さにして積むと受け取るを撮り直す

- 状態:失敗
- 始めた時刻:2026-11-13 18:02
- 終わった時刻:2026-11-13 18:47(44分)
- 作業フォルダ:/Users/shimazueiichi/Robotics_UX/ServiceSim
- この続きを Claude Code で話すとき:作業フォルダで `claude --resume b7cb8ca1-2707-4e3a-9f02-363ba80aecc3`

## Claude Code の報告

Failed to authenticate. API Error: 403 Attention Required! | Cloudflare
依頼173 で決まった時刻(KIOXIA closeup/20261113_closeup173/times.json)
{
 "load": {
  "presses": [
   10.15,
   10.6,
   11.05,
   11.5
  ],
  "check": 11.8,
  "open_end": 13.05,
  "turn": [
   12.2,
   13.1
  ],
  "bend": [
   12.9,
   13.65
  ],
  "put": [
   13.67,
   14.12
  ],
  "lift": [
   14.17,
   14.77
  ],
  "up": [
   14.62,
   15.37
  ],
  "side": [
   9.55,
   15.77
  ],
  "place_still": 13.87,
  "rhand": [
   11.7,
   12.45,
   12.1,
   13.1,
   13.55
  ],
  "rwrist_on": 13.55,
  "D": -6.367,
  "dur": 27.633
 },
 "receive": {
  "card_show": [
   12.5,
   13.4
  ],
  "check": 13.7,
  "open_end": 14.95,
  "card_back": [
   13.85,
   14.6
  ],
  "turn": [
   14.2,
   15.1
  ],
  "bend": [
   14.9,
   15.65
  ],
  "reach": [
   14.9,
   15.7
  ],
  "grip": [
   15.72,
   16.22
  ],
  "grab": 16.26,
  "lift": [
   16.28,
   16.72
  ],
  "up": [
   16.74,
   17.49
  ],
  "side": [
   12.5,
   17.89
  ],
  "card_still": 13.55,
  "lwrist_on": 15.75,
  "lean_back": [
   14.15,
   14.65
  ],
  "D": -5.366,
  "dur": 34.134
 }
}
依頼173 の確かめの出力(an173_out.txt)
===== load
   speed_max_all {'LeftHand': (1.375, 13.9), 'LeftIndexIntermediate': (1.467, 14.6), 'RightHand': (1.236, 5.033), 'RightIndexIntermediate': (1.472, 12.9)}
   speed_jump_max {'LeftHand': (0.531, 15.4), 'LeftIndexIntermediate': (0.744, 15.4), 'RightHand': (0.486, 11.267), 'RightIndexIntermediate': (0.796, 13.933)}
   body_bone_frame_max (7.51, 13.9)
   stand {'open': ('右手・指→前の板', 2.26, 12.9), 'turn': ('右手・指→前の板', 2.26, 12.9), 'bend': ('右手・指→前の板', 2.26, 12.9), 'put_lift': ('左腕→前の板', 1.1, 14.133), 'up': ('左手・指→前の板', 2.13, 15.2), 'wait': ('右手・指→前の板', 13.0, 16.2), 'close': ('右手・指→前の板', 13.0, 17.6), 'all': ('左腕→前の板', 1.1, 14.133)}
   clear_close (14.6, 17.6)
   above_first (13.833, True, 11)
   hip_max (44.01, 14.6)
   knee_max_bend (29.32, 14.6)
   wristL_hold(bend..lift_end) (35.89, 14.767)
   wristL_hold(bend..U0) (23.33, 14.6)
   wristR_thigh (12.23, 14.8)
===== receive
   speed_max_all {'LeftHand': (1.495, 15.267), 'LeftIndexIntermediate': (1.485, 15.3), 'RightHand': (1.237, 7.233), 'RightIndexIntermediate': (1.48, 15.967)}
   speed_jump_max {'LeftHand': (0.816, 14.0), 'LeftIndexIntermediate': (0.441, 16.967), 'RightHand': (0.822, 16.4), 'RightIndexIntermediate': (1.06, 16.4)}
   body_bone_frame_max (6.61, 9.533)
   stand {'open': ('ズボン→前の板', 2.08, 14.933), 'turn': ('ズボン→前の板', 2.08, 14.933), 'bend': ('ズボン→前の板', 2.08, 14.933), 'grip_lift': ('右腕→横の壁(−x)', 1.53, 16.067), 'up': ('右手・指→前の板', 7.29, 17.033), 'wait': ('右手・指→前の板', 9.42, 17.5), 'close': ('ズボン→前の板', 9.64, 20.567), 'all': ('右腕→横の壁(−x)', 1.53, 16.067)}
   clear_close (17.567, 20.567)
   above_first (15.967, True, 11)
   hip_max (40.0, 16.733)
   knee_max_bend (21.69, 17.467)
   wristR_take(reach1..lift_end) (23.09, 15.9)
   wristR_take(bend..U0) (23.09, 15.9)
   wristL_thigh (12.57, 16.167)
   card_1to8cm (1.089, 13.067, 14.133, 4.31, 6.99)
依頼173 の後ろの動きのずれ(check173_out.txt)
① 歩き: 172 の 0〜9.2 秒 → 173 の 0.000〜9.200 秒(277 コマ・ずらし 0 コマ)最大 0.000 mm(・172 の 0.000 秒)
① 後ろの動き(うなずき・見送り): 172 の 24.0〜34.0 秒 → 173 の 17.633〜27.633 秒(300 コマ・ずらし -191 コマ)最大 0.000 mm(・172 の 0.000 秒)
② 歩き: 172 の 0〜11.4 秒 → 173 の 0.000〜11.400 秒(343 コマ・ずらし 0 コマ)最大 0.000 mm(・172 の 0.000 秒)
② 後ろの動き(話しかけ・見送り): 172 の 24.6〜39.5 秒 → 173 の 19.233〜34.133 秒(447 コマ・ずらし -161 コマ)最大 0.647 mm(RightLittleIntermediate・172 の 34.800 秒)
依頼174 の依頼文(20261113_174_依頼173の仕上げ.md)
---
作業フォルダ: /Users/shimazueiichi/Robotics_UX/ServiceSim
上限時間: 180
---
# 依頼174:依頼173 の仕上げ(外れた2つを直し、静止画・報告・check-in を済ませる)

依頼173 は、動画を撮ったあとに Claude Code の接続が切れて(認証のエラー)止まった。KIOXIA の closeup/20261113_closeup173/(times.json・an173_out.txt・check173_out.txt・video/)と、173 の依頼文(依頼箱の 完了 または 結果 の 20261113_173_*)を読んでから始める。

エイイチの判断(2026-11-13):**173 の速さで OK。** 速さ(times.json の時刻)は変えない。

**変えるのは下の 1 の 2 つだけ。** 立つ所・姿勢・時刻・歩き・話しかけ・カメラ・ハコブくんは 173 のまま。指示していない動作は足さない・消さない。
**触るのは Assets/ServiceSim/Closeups/ の中だけ。** Models/・病院の1日の場面・配膳の場面・共通の部品・Packages・実行ファイルには触らない。Mixamo の FBX は写さない・check-in しない。
**エイイチは見ていない。人に聞かないと進めない所に当たったら、その項目は止めて報告に書き、ほかは続ける。**

## 始める前に確かめること(違えば作らずに報告して終わる)
保留は Mixamo のフォルダと 173 で変えた Closeups/ の中だけ・Unity と回し係が動いていない・KIOXIA がマウント済み。173 の台本とコードが作業場所に残っているか(残っていなければ、KIOXIA の 173 の tools/ などから戻せるかを書いて止める)

## 1. 外れた2つを直す
- ① 箱を置いて手を上げる間(14.17〜14.77 秒あたり)、左手首が 36° まで曲がる → **25° 以内**にする(手の位置と時刻は変えず、手首の向きだけで直す)
- 1 コマで骨が動く量が ① 13.9 秒で 7.51 cm → **6 cm 以内**にする(その前後の動きのつなぎを、時刻を変えずになめらかにする)

## 2. 確かめ
173 の依頼文の 4 と同じ項目・同じ基準。①②とも全部の値を表にする。外れたら 3 は撮らずに止める。

## 3. 撮る・写す
- ①②とも 4 本(本番のカメラ・横から 1 倍)を撮り直す。名前は closeup174_*.mp4
- 静止画は 172 と同じ名前・同じ動きの所(時刻は 173 の times.json に合わせる)
- 出力は KIOXIA の closeup/20261113_closeup174/、iCloud の hospital/closeup174/ に動画と静止画を写す(md5 を確かめる)
- check-in(Mixamo のフォルダは除く)

## 4. 報告
claude_code_reports/20261113_closeup_174.txt(KIOXIA にも写し)。173 の時刻の表(172 → 173)も入れる。最後に「判定:合格/止めた」を書く。
依頼174 の1回めの結果(20261113_174_依頼173の仕上げ_20261113_1901.md)
# 結果:20261113_174_依頼173の仕上げ

- 状態:失敗
- 始めた時刻:2026-11-13 19:01
- 終わった時刻:2026-11-13 19:18(17分)
- 作業フォルダ:/Users/shimazueiichi/Robotics_UX/ServiceSim
- この続きを Claude Code で話すとき:作業フォルダで `claude --resume 6a974896-217a-4516-8dc7-3a1f413f7f39`

## Claude Code の報告

Failed to authenticate. API Error: 403 Attention Required! | Cloudflare
依頼174 の2回めの結果(20261113_174_依頼173の仕上げ_20261113_1931.md)
# 結果:20261113_174_依頼173の仕上げ

- 状態:完了
- 始めた時刻:2026-11-13 19:31
- 終わった時刻:2026-11-13 19:38(7分)
- 作業フォルダ:/Users/shimazueiichi/Robotics_UX/ServiceSim
- この続きを Claude Code で話すとき:作業フォルダで `claude --resume 81eee894-19cc-47ed-87c9-8cab46a01cb8`

## Claude Code の報告

**やったこと**
- 173 の依頼文と、KIOXIA にある 173 の出力(times.json・an173_out.txt・check173_out.txt・video/)を読みました。始める前の確かめはすべて合っていました。
  - 保留は Mixamo のフォルダと Closeups/ の台本だけでした。
  - Unity と回し係は動いていませんでした。KIOXIA はマウント済みでした。
  - 173 の台本は作業場所に残っていました。道具も /tmp/c173/tools に残っていて、作り直すと台本の md5 が同じになりました。
- この依頼は 1 回め(19:01〜19:18)も認証のエラーで止まっていました。1 回めで台本の直し・確かめ・コマ撮りまでは済んでいました。今回はその出力を確かめ直し、動画・静止画・写し・check-in・報告を済ませました。
- 直したのは ①積むの台本の 2 か所だけです(closeup174_script.json)。時刻・立つ所・姿勢・歩き・カメラ・ハコブくんは 173 のままです。②の台本は 173 と同じです。
  - 左手首:曲がりの上限 22 度を、手を上げ終わる 14.77 秒まで保つようにしました。173 では 14.62 秒で外していました。手の位置と時刻は変えていません。
  - 13.9 秒の跳ね:右手を太ももへ運ぶつなぎを 0.35 秒から 0.95 秒に延ばしました。切りかわる時刻は 173 のままです。

**結果**
- 外れた 2 つは、どちらも基準の中に入りました。
  - 左手首:35.89 度 → 23.33 度(基準は 25 度以内)
  - 13.9 秒の 1 コマ:7.51 cm → 消えました。右手の動きは最大 4.12 cm です(基準は 6 cm 以内)。
- 173 の依頼文の 4 の確かめは、①②ともすべて基準を満たしました。

| 項目 | ① 積む | ② 受け取る |
|---|---|---|
| 当たったコマ・すり抜け | 0・0 | 0・0 |
| 体と引き出しの一番近い距離 | 1.10 cm | 1.53 cm |
| 頭と画面の距離の最小 | 5.59 cm | 10.85 cm |
| つなぎ目の 1 コマの骨の動き | 4.21 cm | 2.84 cm |
| 手の速さの最大 | 1.472 m/秒 | 1.495 m/秒 |
| 手が離れてから閉まり始めるまで | 3.000 秒 | 3.000 秒 |
| 番号 4 回の指先とボタンの中心 | 最大 0.56 cm | - |
| 箱の底とトレー | 0.18 cm | - |
| 足のすべり | 0.00 cm | 0.00 cm |

- 172 と同じはずの所(歩きと後ろの動き)のずれは、①が 0.000 mm、②が最大 0.647 mm でした。
- 動画は 4 本撮りました(1920×1080・現実の速さ)。
  - closeup174_load.mp4:27.633 秒
  - closeup174_load_side.mp4:6.233 秒
  - closeup174_receive.mp4:34.133 秒
  - closeup174_receive_side.mp4:5.4 秒
- 静止画は 16 枚で、172 と同じ名前・同じ動きの所です。時刻は 173 の times.json に合わせました。
- 手の速さのグラフは KIOXIA の hand_speed174.png です。
- 動画と静止画(20 ファイル)を KIOXIA の closeup/20261113_closeup174/ と iCloud の hospital/closeup174/ に置き、md5 が全部同じことを確かめました。
- check-in は cs:138 です。保留は Mixamo のフォルダだけになりました。
- 報告に 172 → 173 の時刻の表を入れました。開き始めから起き上がり終わりまでは、①が 8.9 → 3.57 秒、②が 8.4 → 3.79 秒です。
- 判定:合格

**変えたファイル**
- 作業場所:Assets/ServiceSim/Closeups/closeup174_script.json(.meta とも追加)。1 回めの 174 で作ったものです。
- 作業場所:Assets/ServiceSim/Closeups/closeup173_script.json(.meta とも、173 で作ったものを check-in)
- 報告:claude_code_reports/20261113_closeup_174.txt(KIOXIA にも report174.txt として写し)
- KIOXIA:closeup/20261113_closeup174/ の動画・静止画・確かめの出力・tools/。173 の道具も KIOXIA の 173 の tools/ が空だったので、ここに残しました。
- iCloud:hospital/closeup174/

**決めてほしいこと**
1. 1 コマで骨が 6 cm を超えて動く所が、つなぎ目の外にまだ残っています。どれも 173 からあるもので、依頼の 13.9 秒ではないので変えていません。これらも 6 cm 以内にしますか。
   - ① 15.2 秒:6.57 cm(左の前腕)
   - ② 16.17 秒:6.11 cm(左の親指)
   - ② 16.87〜16.9 秒:6.45〜6.46 cm(右の前腕)
   - 歩きの所の ① 7.51 cm・② 6.61 cm は、172 の歩きと同じです。
2. 173 の報告(20261113_closeup_173.txt)は、173 が止まったため作られていません。173 の時刻の表と確かめの値は 174 の報告に入れました。173 の報告を別に作りますか。
3. Mixamo の FBX の check-in は、依頼163 の答えのとおり保留のままです。
依頼174 の報告(KIOXIA closeup/20261113_closeup174/report174.txt)
依頼174:依頼173 の仕上げ(外れた2つを直し、静止画・報告・check-in を済ませる)(2026-11-13)

依頼173 の依頼文(依頼箱 失敗/20261113_173_*)と KIOXIA closeup/20261113_closeup173/(times.json・an173_out.txt・check173_out.txt・video/)を読んでから始めた。
173 の時刻(times.json)は変えていない。変えたのは ①積むの 2 つの値だけ(下の 1)。立つ所・姿勢・時刻・歩き・話しかけ・カメラ・ハコブくんは 173 のまま。②受け取るの台本は 173 と同じ。
触ったのは Assets/ServiceSim/Closeups/ の中だけ(台本 closeup173_script.json と closeup174_script.json の check-in)。コードは変えていない。Mixamo の FBX は写していない・check-in していない。実行ファイルは作っていない。

(いきさつ)この依頼は 1 回め(19:01〜19:18)も認証のエラーで止まった。1 回めで、台本の直し・確かめ・コマ撮り(KIOXIA)までは済んでいた。2 回め(この報告)は、その出力を確かめ直し、動画・静止画・写し・check-in・報告を行った。
依頼174 の確かめの出力(an174_out.txt)
===== load
   speed_max_all {'LeftHand': (1.375, 13.9), 'LeftIndexIntermediate': (1.467, 14.6), 'RightHand': (1.236, 5.033), 'RightIndexIntermediate': (1.472, 12.9)}
   speed_jump_max {'LeftHand': (0.531, 15.4), 'LeftIndexIntermediate': (0.744, 15.4), 'RightHand': (0.486, 11.267), 'RightIndexIntermediate': (0.486, 11.267)}
   body_bone_frame_max (7.51, 7.333)
   stand {'open': ('右手・指→前の板', 2.26, 12.9), 'turn': ('右手・指→前の板', 2.26, 12.9), 'bend': ('右手・指→前の板', 2.26, 12.9), 'put_lift': ('左腕→前の板', 1.1, 14.133), 'up': ('左手・指→前の板', 2.13, 15.2), 'wait': ('右手・指→前の板', 13.0, 16.2), 'close': ('右手・指→前の板', 13.0, 17.6), 'all': ('左腕→前の板', 1.1, 14.133)}
   clear_close (14.6, 17.6)
   above_first (13.833, True, 11)
   hip_max (44.01, 14.6)
   knee_max_bend (29.32, 14.6)
   wristL_hold(bend..lift_end) (23.33, 14.6)
   wristL_hold(bend..U0) (23.33, 14.6)
   wristR_thigh (12.23, 14.8)
===== receive
   speed_max_all {'LeftHand': (1.495, 15.267), 'LeftIndexIntermediate': (1.485, 15.3), 'RightHand': (1.237, 7.233), 'RightIndexIntermediate': (1.48, 15.967)}
   speed_jump_max {'LeftHand': (0.816, 14.0), 'LeftIndexIntermediate': (0.441, 16.967), 'RightHand': (0.822, 16.4), 'RightIndexIntermediate': (1.06, 16.4)}
   body_bone_frame_max (6.61, 9.533)
   stand {'open': ('ズボン→前の板', 2.08, 14.933), 'turn': ('ズボン→前の板', 2.08, 14.933), 'bend': ('ズボン→前の板', 2.08, 14.933), 'grip_lift': ('右腕→横の壁(−x)', 1.53, 16.067), 'up': ('右手・指→前の板', 7.29, 17.033), 'wait': ('右手・指→前の板', 9.42, 17.5), 'close': ('ズボン→前の板', 9.64, 20.567), 'all': ('右腕→横の壁(−x)', 1.53, 16.067)}
   clear_close (17.567, 20.567)
   above_first (15.967, True, 11)
   hip_max (40.0, 16.733)
   knee_max_bend (21.69, 17.467)
   wristR_take(reach1..lift_end) (23.09, 15.9)
   wristR_take(bend..U0) (23.09, 15.9)
   wristL_thigh (12.57, 16.167)
   card_1to8cm (1.089, 13.067, 14.133, 4.31, 6.99)
依頼174 の1コマの動きの出力(fr174_out.txt)
load 6.633 6.36 RightFoot
load 6.667 6.68 RightFoot
load 6.700 6.85 RightFoot
load 6.733 6.85 RightFoot
load 6.767 6.69 RightFoot
load 6.800 6.36 RightFoot
load 7.200 6.42 LeftFoot
load 7.233 6.97 LeftFoot
load 7.267 7.33 LeftFoot
load 7.300 7.51 LeftFoot
load 7.333 7.51 LeftFoot
load 7.367 7.33 LeftFoot
load 7.400 6.97 LeftFoot
load 7.433 6.42 LeftFoot
load 7.833 6.18 RightFoot
load 7.867 6.50 RightFoot
load 7.900 6.66 RightFoot
load 7.933 6.66 RightFoot
load 7.967 6.49 RightFoot
load 8.000 6.17 RightFoot
load 12.633 6.01 LeftFoot
load 12.667 6.28 LeftFoot
load 12.700 6.01 LeftFoot
load 15.200 6.57 LeftLowerArm
load walk max 7.51 cm 7.333 LeftFoot
load rest max 6.57 cm 15.200 LeftLowerArm
receive 9.433 6.13 LeftToes
receive 9.467 6.45 LeftToes
receive 9.500 6.61 LeftToes
receive 9.533 6.61 LeftToes
receive 9.567 6.45 LeftToes
receive 9.600 6.13 LeftToes
receive 16.167 6.11 LeftThumbIntermediate
receive 16.867 6.45 RightLowerArm
receive 16.900 6.46 RightLowerArm
receive walk max 6.61 cm 9.500 LeftToes
receive rest max 6.46 cm 16.900 RightLowerArm
依頼174 の後ろの動きのずれ(check174_out.txt)
① 歩き: 172 の 0〜9.2 秒 → 174 の 0.000〜9.200 秒(277 コマ・ずらし 0 コマ)最大 0.000 mm(・172 の 0.000 秒)
① 後ろの動き(うなずき・見送り): 172 の 24.0〜34.0 秒 → 174 の 17.633〜27.633 秒(300 コマ・ずらし -191 コマ)最大 0.000 mm(・172 の 0.000 秒)
② 歩き: 172 の 0〜11.4 秒 → 174 の 0.000〜11.400 秒(343 コマ・ずらし 0 コマ)最大 0.000 mm(・172 の 0.000 秒)
② 後ろの動き(話しかけ・見送り): 172 の 24.6〜39.5 秒 → 174 の 19.233〜34.133 秒(447 コマ・ずらし -161 コマ)最大 0.647 mm(RightLittleIntermediate・172 の 34.800 秒)
依頼175 の依頼文(20261113_175_廊下ですれ違う場面を作って撮る.md)
---
作業フォルダ: /Users/shimazueiichi/Robotics_UX/ServiceSim
上限時間: 300
---
# 依頼175:要所の場面の3つめ「廊下ですれ違う」を作って撮る(ふつうに通り過ぎる・看護師がよろけてハコブくんが寄って止まる、の2本)

依頼174 の報告(claude_code_reports/20261113_closeup_174.txt)と、依頼166・171・172 の報告を読んでから始める。看護師・ハコブくん・台本の作り・撮り方は 174(cs:138)の場面の寄りを土台にする。
依頼175 の結果(20261113_175_廊下ですれ違う場面を作って撮る_20261113_2017.md)
# 結果:20261113_175_廊下ですれ違う場面を作って撮る

- 状態:完了
- 始めた時刻:2026-11-13 20:17
- 終わった時刻:2026-11-13 21:15(58分)
- 作業フォルダ:/Users/shimazueiichi/Robotics_UX/ServiceSim
- この続きを Claude Code で話すとき:作業フォルダで `claude --resume 9ee37c7e-d2aa-469c-8d7d-150805f4fceb`
依頼175 の報告(KIOXIA closeup/20261113_closeup175/report175.txt)
依頼175:要所の場面の 3 つめ「廊下ですれ違う」を作って撮る(③-a ふつうに通り過ぎる・③-b 看護師がよろけてハコブくんが寄って止まる)(2026-11-13)

依頼174・166・171・172 の報告を読んでから始めた。看護師・ハコブくん・台本の作り・撮り方は 174(cs:138)の場面の寄りが土台。
触ったのは Assets/ServiceSim/Closeups/ の中だけ。①②(load・receive)の台本・出力は変えていない(closeup174_script.json はそのまま)。
Models/・病院の1日の場面・配膳の場面・共通の部品・Packages・実行ファイルには触っていない。Mixamo の FBX は写していない・check-in していない。看護師の動きに Mixamo は使っていない(162〜174 の手づくりの歩き)。

■ 始める前の確かめ(すべて合っていたので始めた)
- 保留:Mixamo のフォルダ(Models/Animations/)だけ依頼175 の確かめの出力(an175_out.txt)
■ corridor_a  長さ 16.0 秒  台本の時刻 {'t_pass': 8.933, 'z_pass': 6.96, 't_glance': 6.733}
  ハコブくんの速さ 0.6000〜0.6000 m/秒(0.6 とのずれの最大 0.0000)・加速度 0.000〜0.000 m/秒²
  位置の差から出した前への速さ 0.6000〜0.6030 m/秒
  決まりの状態の移り: [(0.0, 'cruise')]
  にっこり 始め [7.0] おわり [8.5]
  体のすき間の最小 0.520 m(8.900 秒)
  前 5.0 m 以内に来てからの予想のすき間の最小 0.520 m・帯に入った いいえ・よろけを見た いいえ
  すれ違う時刻 8.900 秒(z 6.96 m)
  看護師の腰の横の位置:はじめ 0.595・最小 0.595(流れ 0.000 m)
■ corridor_b  長さ 19.0 秒  台本の時刻 {'t_stumble': 6.68, 't_settle': 8.43, 't_go': 9.73, 't_glance': 9.48}
  ハコブくんの速さ 0.0000〜0.6000 m/秒(0.6 とのずれの最大 0.6000)・加速度 -0.400〜0.400 m/秒²
  位置の差から出した前への速さ 0.0000〜0.6000 m/秒
  決まりの状態の移り: [(0.0, 'cruise'), (6.9, 'stop'), (13.767, 'cruise')]
  にっこり 始め [8.8] おわり [10.3]
  体のすき間の最小 0.534 m(12.467 秒)
  前 5.0 m 以内に来てからの予想のすき間の最小 -0.982 m・帯に入った はい・よろけを見た はい
  すれ違う時刻 12.233 秒(z 6.29 m)
  看護師の腰の横の位置:はじめ 0.595・最小 0.247(流れ 0.348 m)
  よろけ始め 6.680・減速の始まり(速さが 0.6 から下がった最初のコマの前)6.867(差 0.187 秒)・止まった 8.667(1.80 秒かけて)・走り出し 13.734
  止まっている間(153 コマ)の位置と向きの種類 1:[('-0.4662', '6.2892', '-2.000')]
  走り出した時に見ていた『後ろの距離』1.0494 m
  止まった所 x -0.466・z 6.289・手すりのすき間 0.052 m
  よろけの間の看護師とハコブくんの 2 人の前後の距離(看護師の体の前の端-ハコブくんの前の面)はじめ 3.48 m
作業ログ ― 残っていること
- 依頼173 からある、1コマで6cmを少し超えて動く3か所(①15.2秒・②16.17秒・②16.87秒)はそのまま
- ③-b で止まったハコブくんは、寄る途中の向き(2度)のまま止まっている。表情は表情集の「小さな笑み」を使った
- 看護師の動きの時刻は、慣れた人の速さを目安に決めた。現場の看護師が実際に何秒でやっているかは測っていない
- Mixamo の動きのファイルは、決めたとおり Unity の保存(check-in)の外に置いたまま
- 要所の場面の作業が終わるまで止めていた、病院の1日を回す依頼(依頼164)を再開する