
サービスロボット導入シミュレーション Log#51 | 搬送ロボットが車いすに道を譲る場面を3Dで
この記事の素材(コード・ログ・データ 11ファイル・まとめてダウンロードあり)arrow_downwardAIで読む ChatGPT・Claude などで、この記事に質問できます expand_more
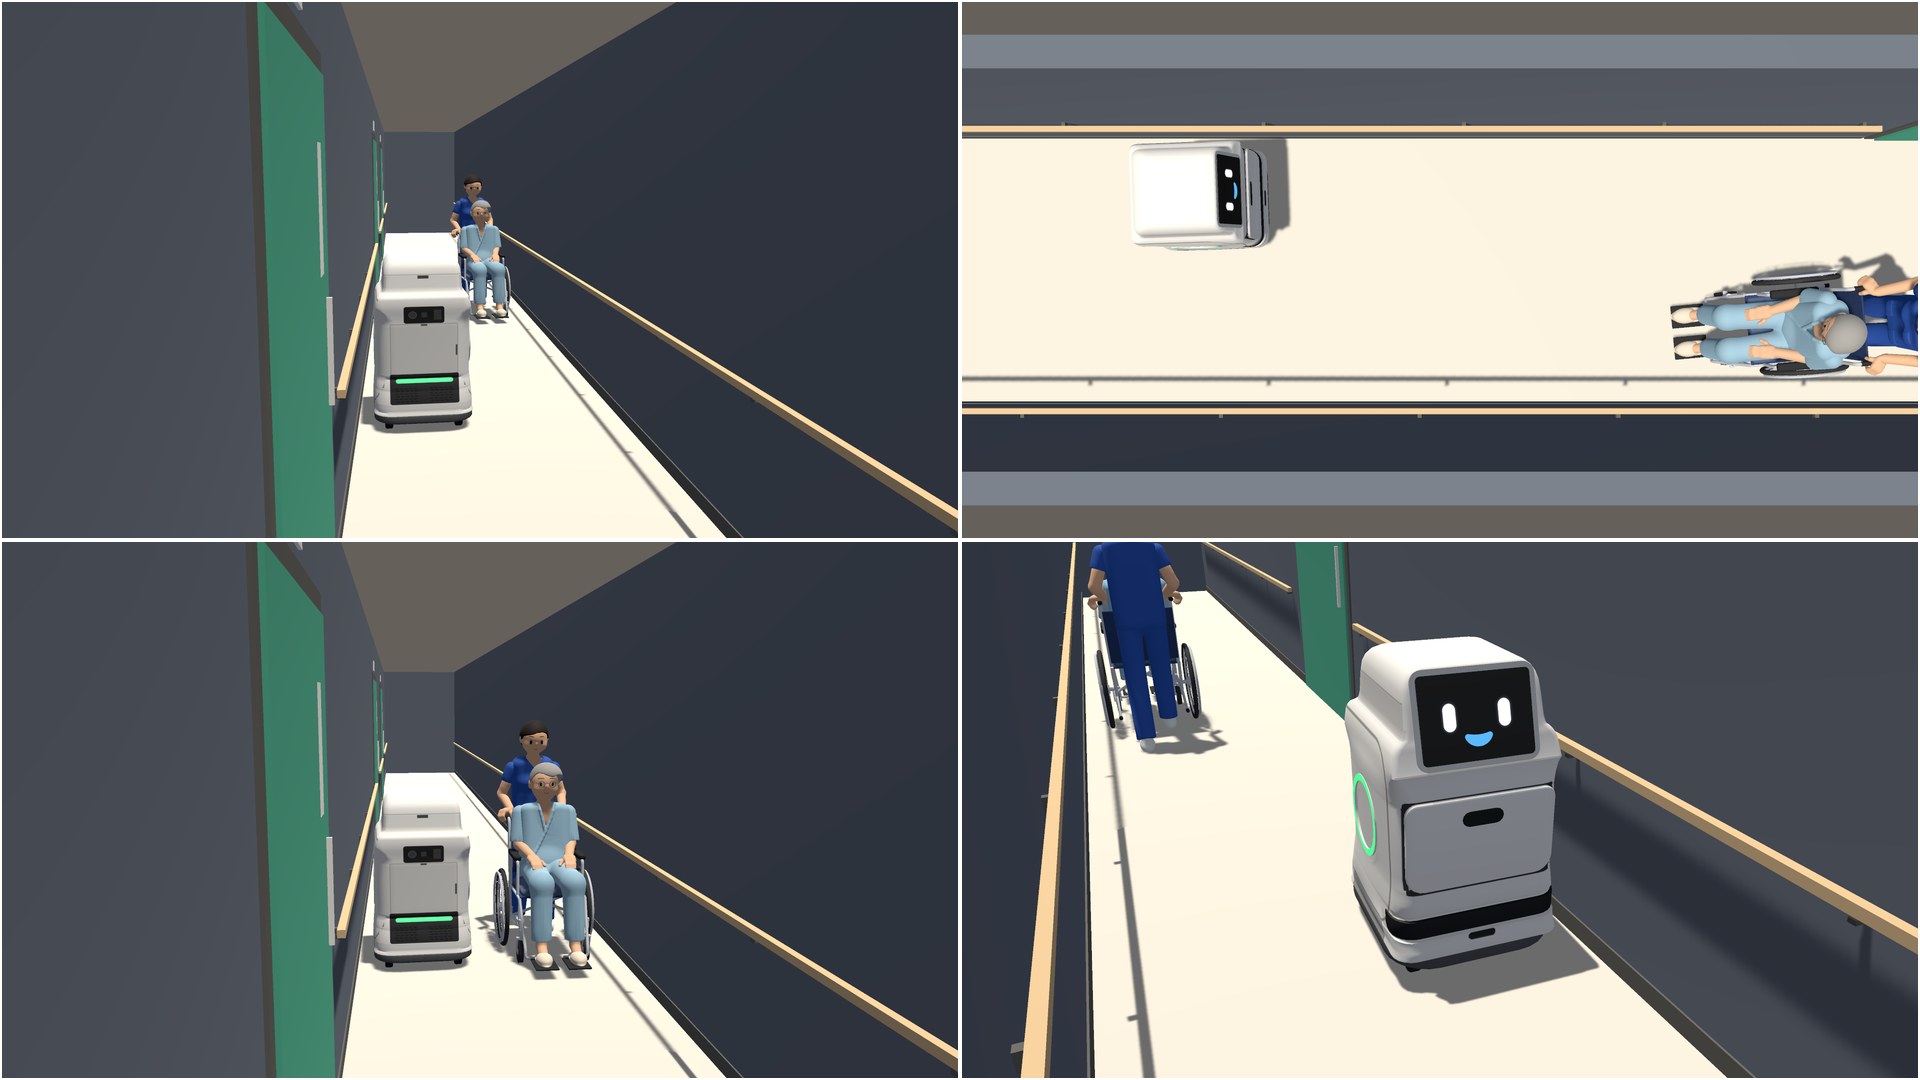
手すりの間が1.68mの病院の廊下では、薬を運ぶ搬送ロボット(幅0.65m)と車いす(幅0.65m)がすれ違うとき、ロボットが手すりに寄らずにそのまま進めば、すき間は9cmしか残らない。実物ではなく Unity の3DCGで作ったシミュレーションの場面で、搬送ロボット「ハコブくん」が車いすを見つけて減速し、手すりから5.5cmの所に寄って止まり、「お先にどうぞ」と伝えて車いすを先に通すと、すき間は22cmになった。
この回でできるようになったことです。
- サービスロボット導入シミュレーションのページ の「3Dで見る現場の場面」に、⑧車いすに道を譲る を足した。サイトのトップの3Dの場面にも同じ動画が出る。看護師とハコブくんの声つき
- 入院中の年配の患者(マンガの森田茂さん)と、病院でよく見る自走用の車いすの3Dモデルを作った。看護師の大城さんに続く2人目の人で、これからの場面で使える。作り方のコードとモデルは GitHub に置いた
- 「前から来る車いすとすれ違うとき、すき間が0.15mより狭くなりそうなら、手すりに寄って止まる」というロボットのふるまいの決まりが、数字と動画の両方で見える形になった。病院の1日のシミュレーション(丸と四角で動く版)で数えている「車いすの前を横切った」「立ち往生」が、現場ではどんな場面になるかを見せる1本になる
- 時間:モデルづくりは、作り始めてから肩口を直して見た目が決まるまで約40分(17時49分〜18時25分)。Unity への依頼は2本で、228が18時27分〜19時39分、229が19時48分〜20時17分。前のやり方と比べられる時間は測っていない
困っていたのは、病院の1日のシミュレーションで数えている問題の1件が、現場で何を意味するのかが、丸と四角の動きでは伝わりにくいことでした。「車いすの前を横切った」が1日に何回、と出ても、それがどれくらい危ないのか、ロボットはどう振る舞えばよいのかは見えません。廊下の幅と、ロボットと車いすの幅を並べると、ロボットが寄って止まらなければ通れないことが、数字ではっきりします。
| やったこと | 何を・なぜ | 結果 |
|---|---|---|
| 患者と車いすの3D | マンガの森田茂さんを、入院着で車いすに座った形のまま作った。立たない役なので、座った形で骨を入れた | 三角形 約72,700(人)と約18,400(車いす)。肩口が切れていたのを直した |
| 依頼228(⑧の1本目) | 大城さんが押す車いすと、薬を運ぶハコブくんが廊下ですれ違う | 6.0mで見つけ、手すりに寄って止まり、すき間0.224m。「必ず守る」はすべて守れた |
| 依頼229(⑧の2本目) | 車いすを14cm通路の真ん中寄りから始め、ハコブくんが寄り始めたのを見て、看護師も手すり側へ寄せる | 寄せなかったらすき間0.084mのところ、0.224m。⑧はこの版で完成 |
| サイト | /series8 とトップの3Dの場面に⑧を足した | 8本になった |
配膳ロボットを自分の店に入れたらどうなるかは、このシリーズの試算をもとにした別のページで試せます。
 導入前シミュレーション配膳ロボットを、導入前に自分の店舗でシミュレーション店舗の図面と人数から、何人で回るか・どこで止まるか・月いくらかかるかを出しますarrow_forward
作業ログ ― 入院中の患者と車いすの3Dを、Blender で作った
⑧車いすに道を譲る は、前の回(LOG515)までに決めていた、3Dの場面に足す4つの最後の1本です。車いすに乗る人と押す人が要りますが、3Dの人は看護師の大城さんしかいませんでした。
Blender は、3Dのモデルを作る無料の道具
Blender は、3Dのモデル・骨・色を作って、絵や動画に描き出せる無料の道具です。Python から動かせるので、形を手で触らずに、コードで作れます。このプロジェクトでは、ハコブくんと看護師の大城さんの3Dも Blender で作り、Unity に読み込んで動かしています(LOG496)。
| この回で使う言葉 | 意味 |
|---|---|
| FBX | 3Dのモデル・骨・色をまとめて、ほかの道具へ渡すファイルの形。Blender で書き出し、Unity で読む |
| 骨(ボーン) | 体の中に入れる棒。骨を回すと、まわりの肌や服がいっしょに動く |
| 重み | 肌や服の点が、どの骨にどれだけ付いて動くかの割合 |
Generic と Humanoid | Unity での骨の読み方。Humanoid は人の形の決まった姿勢(T ポーズ)にそろえて読む。Generic は作ったときの姿勢のまま読み、骨を直接回す |
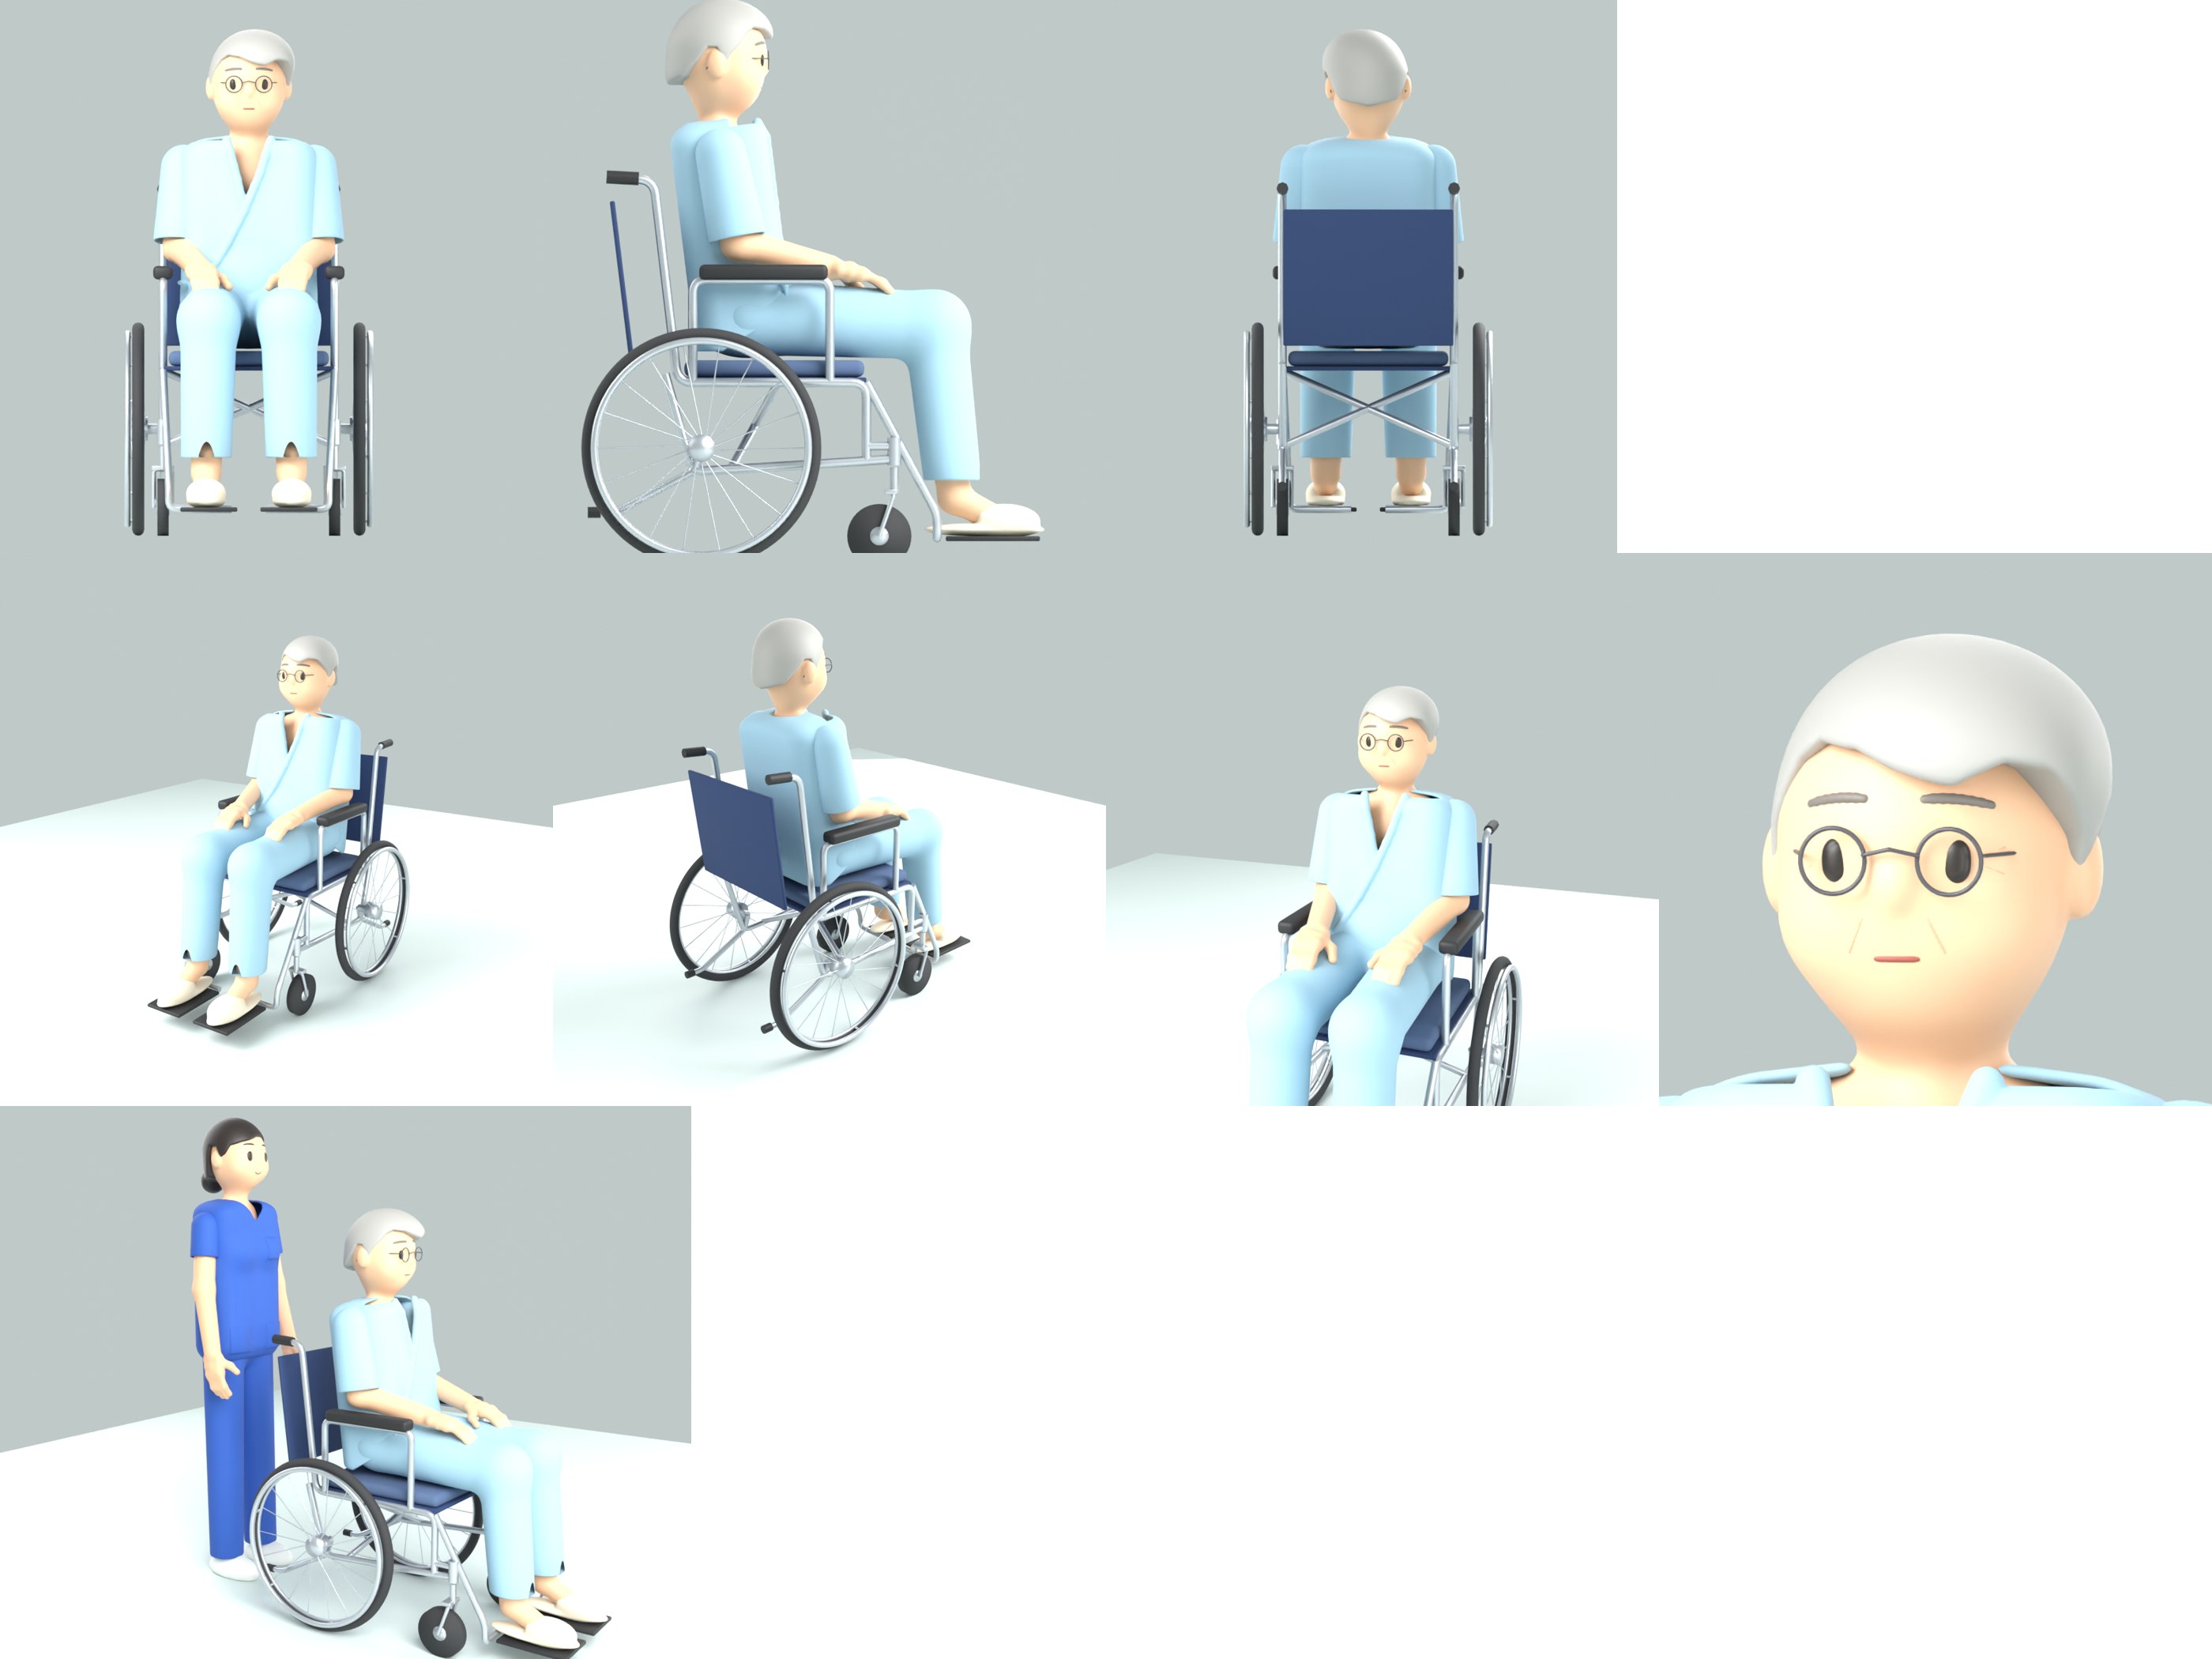
乗る人は、マンガの森田茂さんを入院着にした
だれを乗せるかは、マンガ『ハコブくん』の登場人物から選んでもらいました。外来の夫婦(茂さんが乗り、妻の久美子さんが押す)を最初の案にしましたが、エイイチが選んだのは、入院着の茂さんが乗り、看護師の大城さんが押す形でした。病棟の廊下の場面なので、入院中の患者を看護師が押すほうが合います。新しく作るのは茂さんと車いすだけになりました。
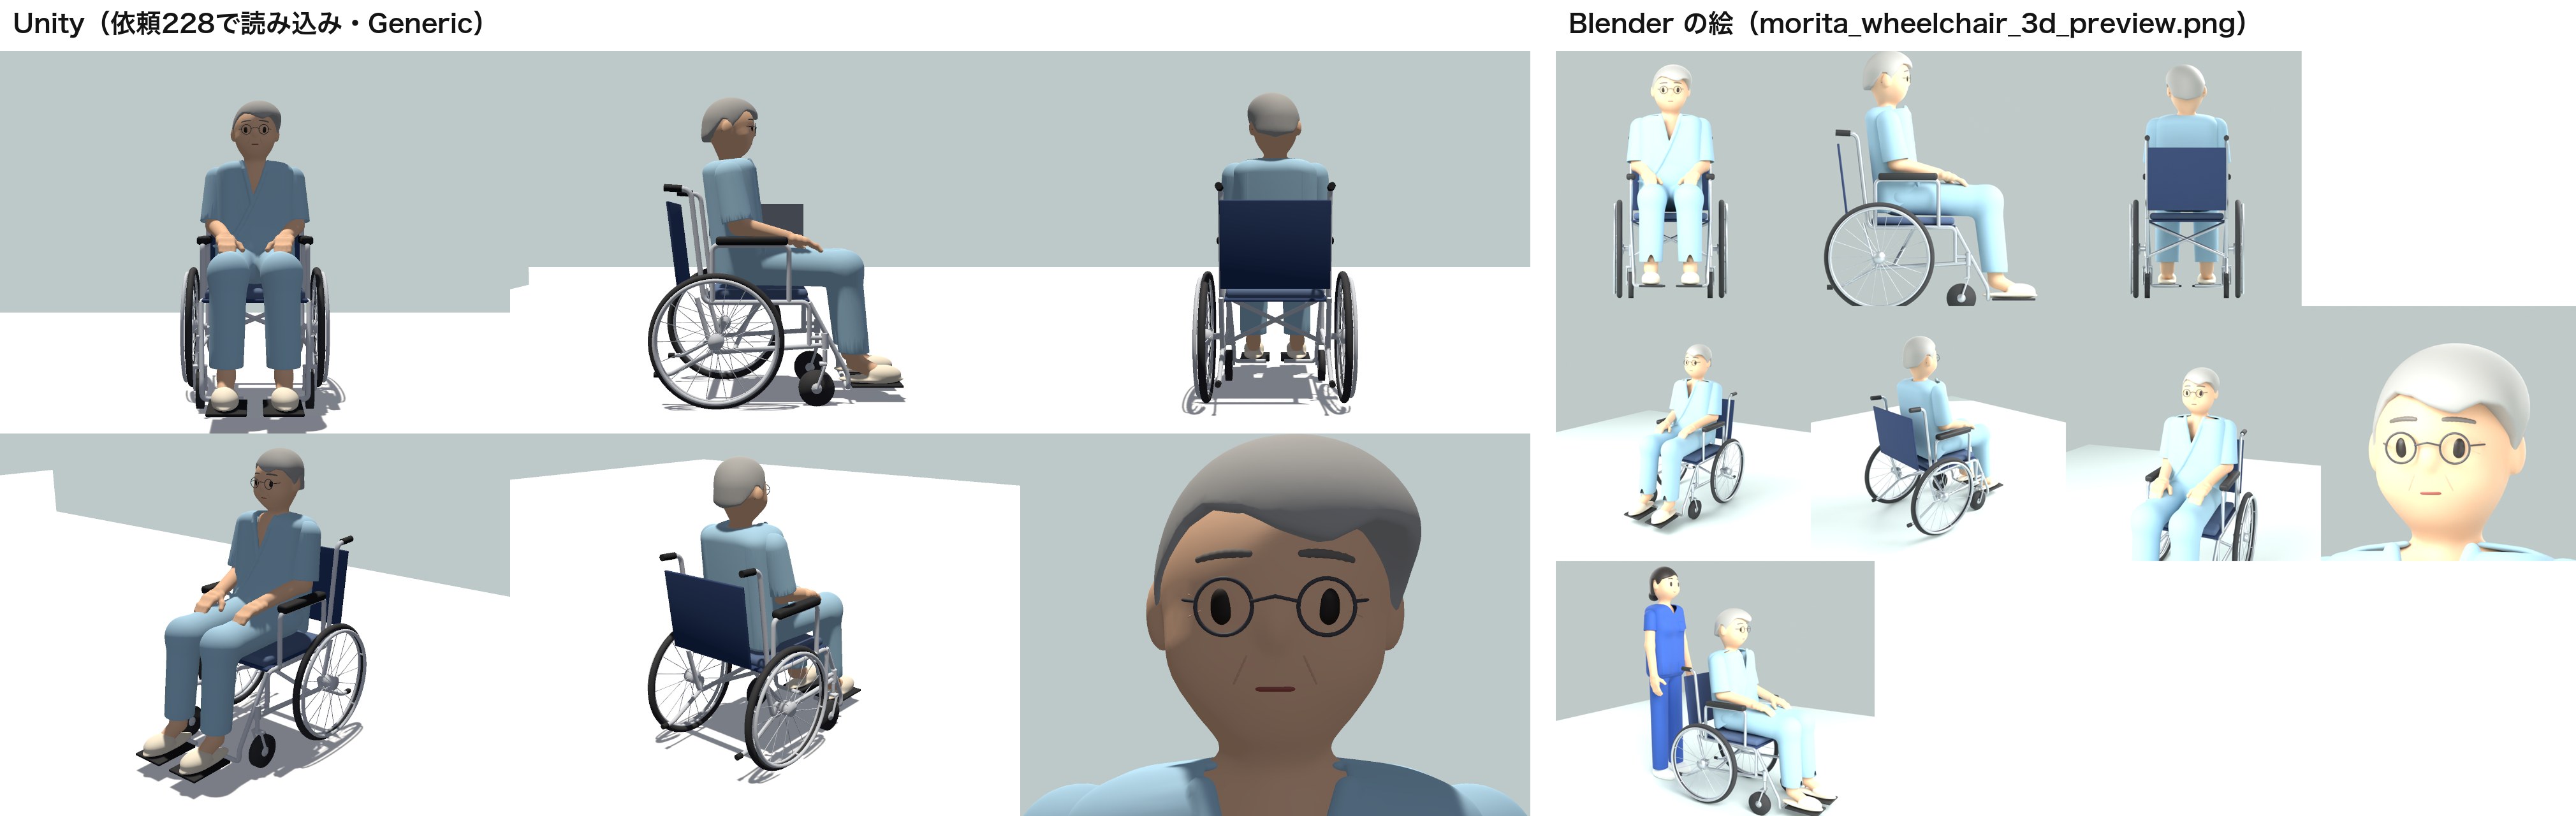
茂さんの見た目は、マンガの三面図(白髪の横分け・丸めがね)と、入院着の三面図(甚平型の上・ズボン・スリッパ)から作りました。大城さんと同じく、粘土のような簡略化した見た目です。年配に見えるように、ほうれい線と目じりのしわを、肌より少し濃い線で浅く入れました。
茂さんは、座った形のまま骨を入れた
ふつう、人のモデルは立った形で作り、骨を回して座らせます。茂さんは車いすから立たない役なので、はじめから座った形で作りました。立った形から座らせると、ももの付け根でズボンがつぶれたり伸びたりしやすいからです。
- ねらい:座ったときの形を、作った時点で決めてしまう
- 変わったこと:上半身は立った時の形で書き、背もたれへ7°もたれた形に回して、座面(クッションの上 0.485m)に置いた。脚・腕は、座った形の点で直接書いた
- 見込める効果:Unity では、顔の向き・うなずき・手だけを動かせばよく、座った形がくずれない。Humanoid にすると T ポーズに直されて形がくずれるので、Generic で読む(依頼228 で Generic にして、座った形がそのまま出ることを確かめた)
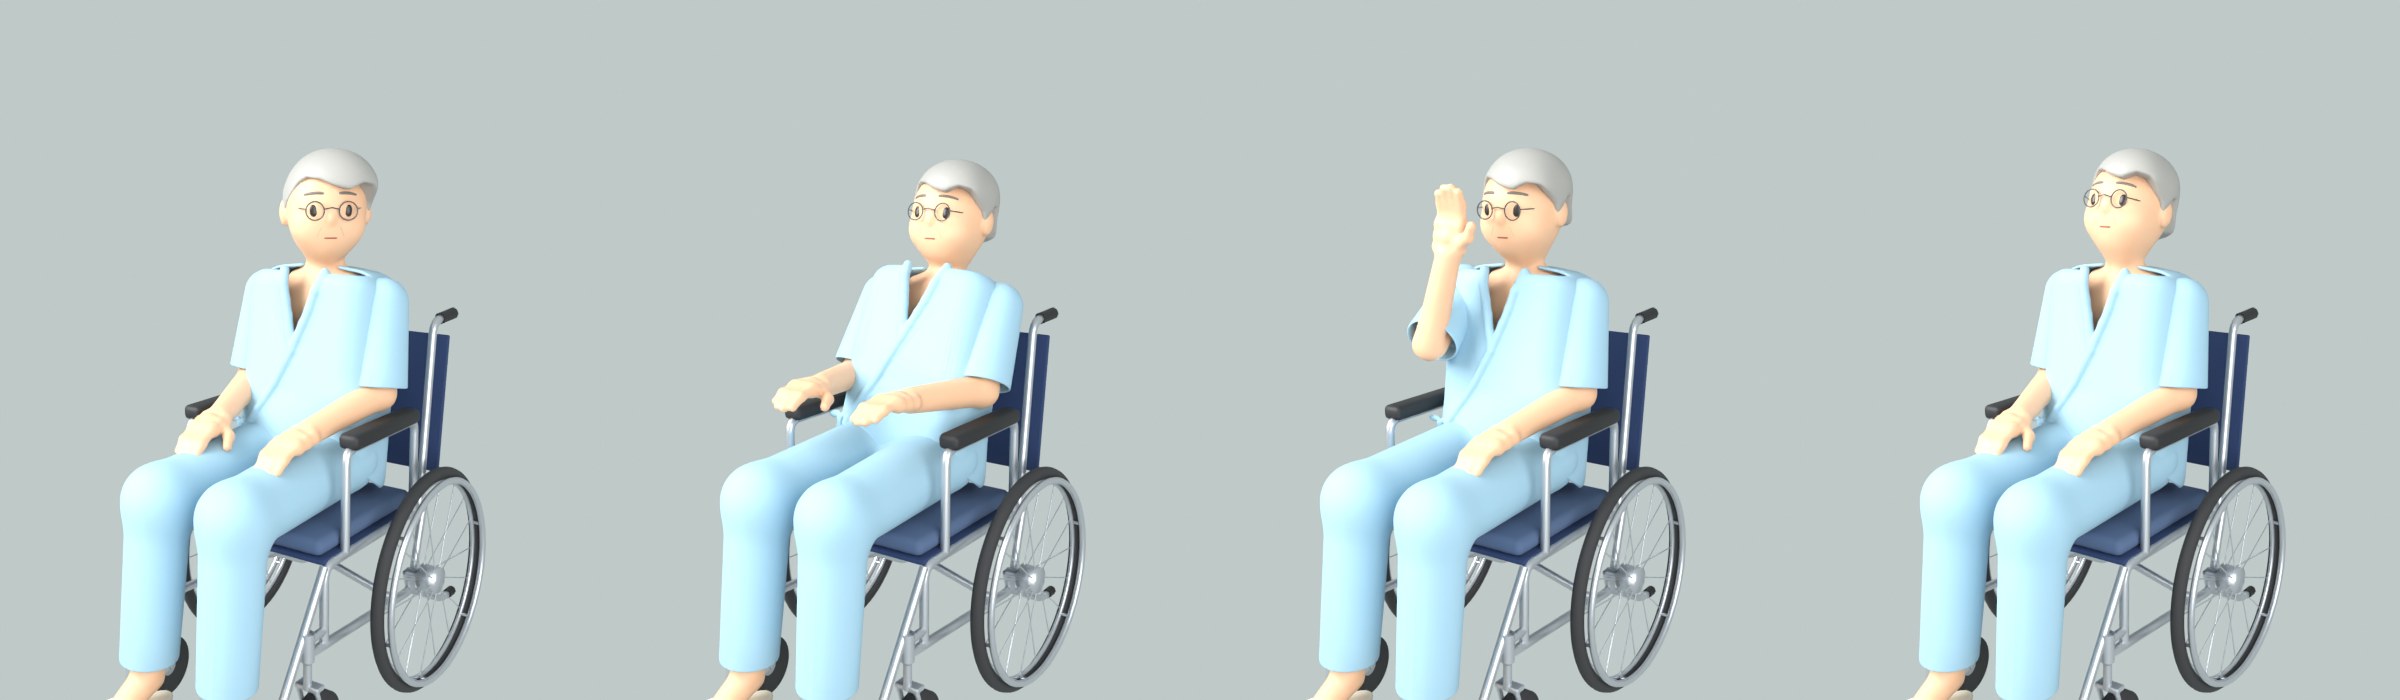
骨の名前は大城さんと同じ45本で、口は5つの形(flat・smile・worried・talk・surprised)を別の部品で入れ、表示を切り替えます。服や肌が骨の動きで破れないかは、首を回す・前へかがむ・右手を上げる・うなずく、の4つの姿勢を付けて描き、確かめました。
車いすは、回る所を別の部品にした
車いすは、病院でよく見る自走用の形にしました。幅0.65m・長さ1.07m・押し手の握りの高さ0.91m、後ろの車輪は22インチ(半径0.28m)です。Unity で押して動かすときに車輪が回るように、後ろの車輪(車軸が中心)、前の小さい車輪の向き(支柱が中心)、前の小さい車輪の回転(車軸が中心)を、それぞれ別の部品にしました。
肩口が横一文字に切れていたのを直した
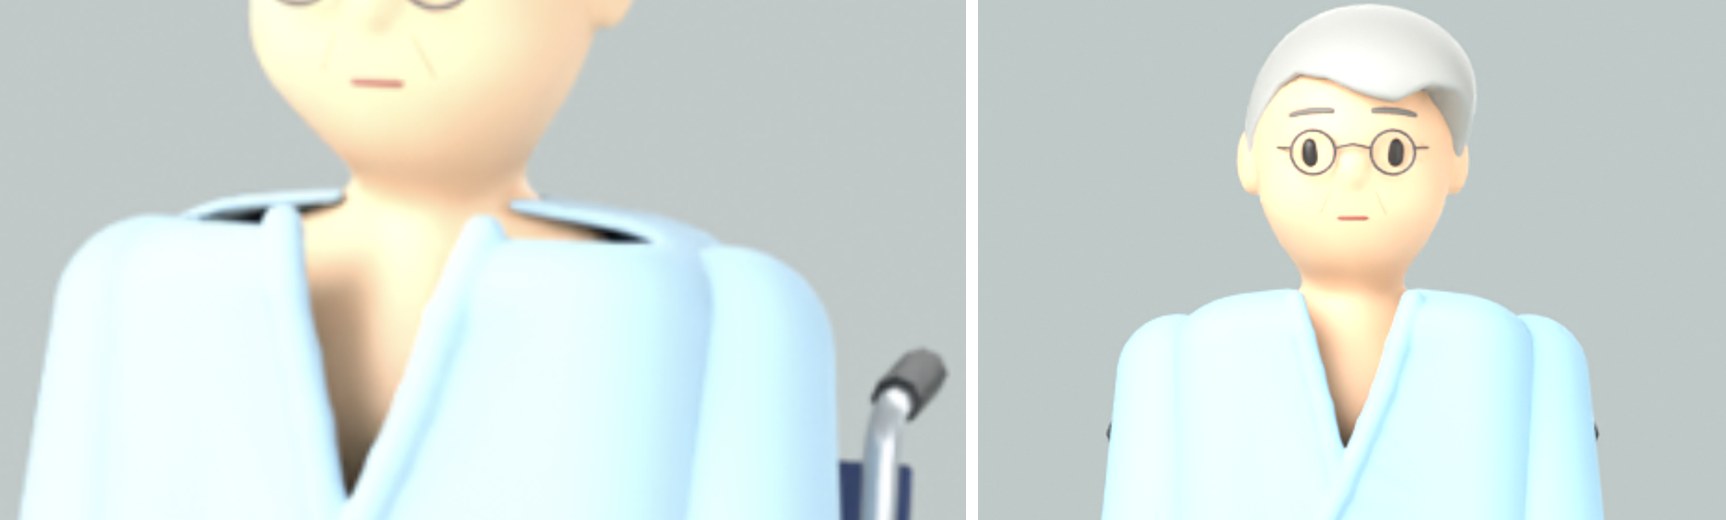
最初の絵を見たエイイチから、入院着の肩口が切れていると指摘がありました。正面から見ると、両肩の上が横一文字に開き、中が見えていました。
原因は、えりの合わせのV字を切り抜く式でした。V字の線を、首の幅より外では端の高さのまま横へのばしていたので、肩の上まで同じ高さで切れていました。V字を首の幅(左右0.058m)の中だけで切るように1行足して直しました。
作業ログ ― 依頼228:⑧車いすに道を譲る の1本目を作った
モデルを GitHub(PixelstoMotors/p2m-site の tools/sim_people/morita_shigeru/・commit fa920a2)に入れて、依頼箱から Claude Code に⑧を頼みました。
場面の流れは7つ
| 順 | 何が起きるか | セリフ |
|---|---|---|
| 1 | ハコブくんが薬を積んで、廊下を0.6m/秒で走る(左側通行) | ― |
| 2 | 向こうから、大城さんが茂さんの車いすを押して来る(0.8m/秒・左側通行) | ― |
| 3 | ハコブくんが車いすを見つけ、減速して左の手すり側へ寄り、止まる | ― |
| 4 | 止まったら、画面の帯と声で知らせる | ハコブ「お先にどうぞ」 |
| 5 | 大城さんが軽く笑って言う。茂さんはハコブくんへ顔を向けてうなずく | 大城「ありがとう」 |
| 6 | 車いすがハコブくんの横を通りすぎる(押す速さを0.65m/秒に落とす) | ― |
| 7 | 大城さんがハコブくんの後ろから1m以上離れてから、ハコブくんが走り出す | ― |
廊下は、③廊下ですれ違う(LOG503)と同じ、壁の間1.8m・手すりの間1.68mの病棟の廊下です。
ハコブくんの決まり:0.15m より狭くなりそうなら、寄って止まる
ハコブくんは、前から来る車いすとのあいだが「止まるまでに縮まる距離+余り2.4m」を切ったら、減速して手すり側へ寄ります。すれ違うときのすき間の予想が0.15mより狭ければ、寄って止まって待ちます。この場面では、6.0m手前で車いすを見つけ、5.76mで決まりに当たりました。そのまま進んだときのすき間の予想は0.094mで、0.15mより狭いので「寄って止まる」になりました。
| できごと | 動画の秒 | 値 |
|---|---|---|
| 見つけた | 9.533 | 車いすの足のせとのあいだ 5.995m |
決まりに当たり、減速して寄り始める | 9.700 | 5.762m < 5.783m(止まるまでに縮まる 3.38m+余り 2.4m) |
| 止まった | 12.533 | 足のせとのあいだ 2.299m・手すりとのすき間 0.055m |
| 「お先にどうぞ」 | 12.833〜13.663 | 声の長さ 0.830秒 |
| 「ありがとう」 | 14.213〜15.013 | 前の声との間 0.550秒 |
| すれ違うときのすき間の最小 | 18.100 | 0.224m(車いすの右の後ろの車輪とハコブくん) |
| 走り出し | 20.467 | 大城さんの体とハコブくんの後ろの端 1.020m |
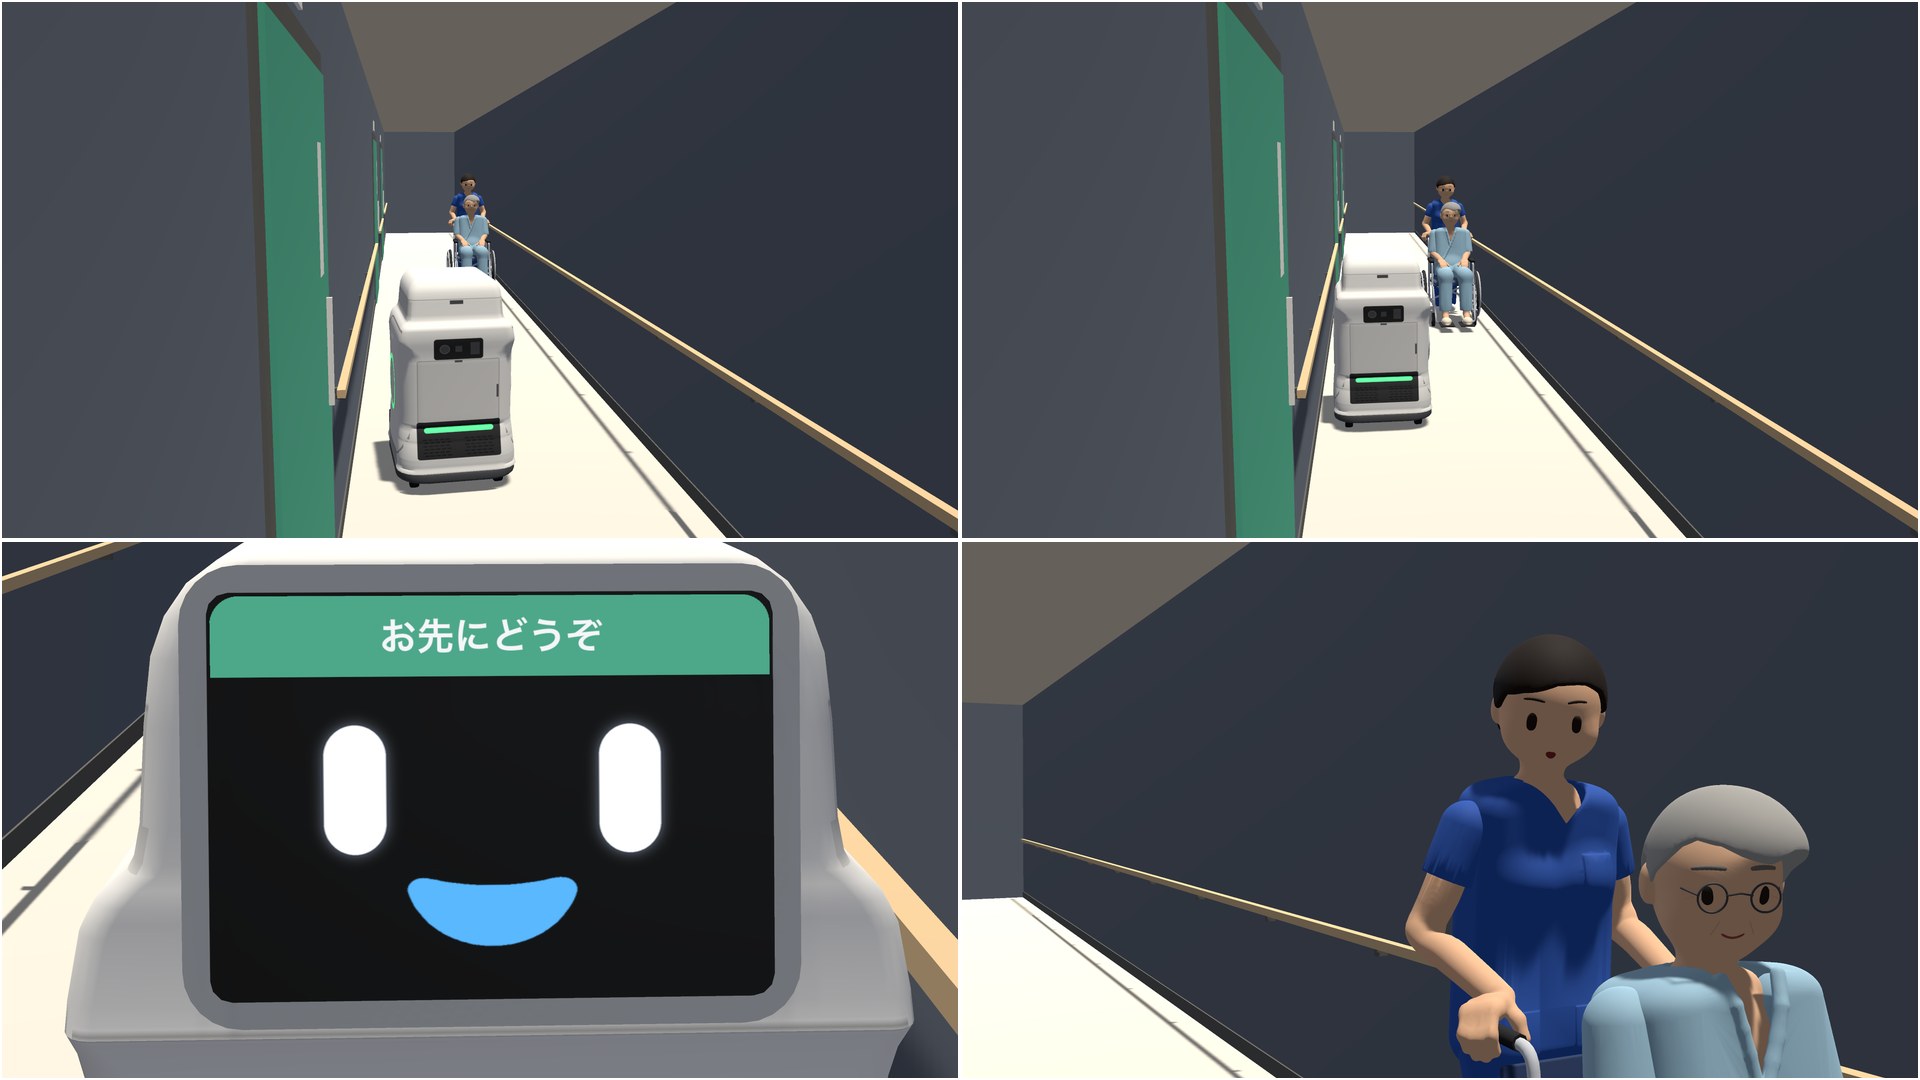
大城さんの手は、全部のコマで握りから離れていません(手のひらの的とのずれ0.0000m)。車いすは大城さんの前0.594mに固く付けて動かし、後ろの車輪は進んだ距離÷0.28mだけ回るので、すべって見えません。
Unity の茂さんは、Blender の絵より暗く見えた
依頼228 では、読み込んだ茂さんと車いすを6方向から撮り、Blender の絵と並べました。形と座り方は同じでした。色は、Unity のほうが全体に暗く、肌は茶色寄り、入院着は灰色がかった青に見えます。色の値は大城さんと同じ直し方で、違いは光によるもの(Unity は病院の1日の場面と同じ光、Blender は明るい白い光と白い床)です。エイイチの判断で、このままにしました。
作業ログ ― 依頼229:車いすを真ん中寄りから始め、看護師も寄せる形にした
依頼228 の動画を見たエイイチから、車いすはもう少しだけ通路の真ん中寄りで始まるほうがいい、と指示がありました。228 では、車いすがはじめから手すりの近く(中心から +0.42m・手すりと0.18m)を来ていたので、ハコブくんだけが道を空けているように見えました。
- ねらい:ハコブくんが道を空け、看護師も少し寄る、という譲り合いに見せる
- 変わったこと:車いすの始めの位置を、中心から +0.42m → +0.28m(14cm 真ん中寄り)にした。ハコブくんが寄り始めて0.6秒後から、大城さんが車いすを手すり側へ寄せ、3.5秒で +0.42m に戻す。寄せる間の向きは最大5.4°、横の速さは足のせの前の端で0.109m/秒(決まりは0.12m/秒まで)
- 変わったことの効果(測った値):大城さんが寄せなかったとしたら、ハコブくんが寄って止まっても、すき間は0.084m(0.15mより狭い)。寄せて0.224m
ハコブくんの動きは、228 とまったく同じです。決まりに当たった時、車いすは +0.28m にいるので、そのまま進んだときのすき間の予想は −0.046m(重なる)でした。どちらにしても「寄って止まる」なので、止まる位置も時刻も変わりません。前の小さい車輪は、向きを変える所で最大2.41°向きを変えて付いていき、横にすべっていません。
寄せ終わる所は、ハコブくんの画面「お先にどうぞ」の寄りに切りかわった後になり、動画には写りません。エイイチの判断で、この版で⑧を完成にしました。
作業ログ ― サイトの3Dの場面に⑧を足した
依頼229 の動画を R2(scene3d_08_yield_v1.mp4)に入れ、src/data/sim_scenes.json に⑧を足しました(commit 05bfa52)。/series8 とトップは同じ部品・同じデータを読むので、両方に出ます。公開後のページで、/series8 とトップの両方に⑧の動画と「車いすに道を譲る」が出ていることを確かめました。記事を書くときに、説明の見どころの「寄って止まらなければすき間は8cm」が測った値と合っていないことに気づきました。8cm(0.084m)は、ハコブくんが寄って止まり、車いすが寄せなかったときの値です。ハコブくんがそのまま進んだときの予想は9cm(0.094m)なので、「そのまま進めばすき間は9cm」に直しました(この記事と同じ commit)。
⑦廊下で話しかけられる は、前の回の続きで「お届け完了」の画面で目まで笑う顔にした版(依頼224)が載っています。ハコブくんの「薬剤部へ戻ります」の声の終わりより少し前に、口が閉じた笑顔に替わる所が残っていましたが、エイイチの判断で、この版で確定にしました。
作業ログ ― 茂さんと車いすを作るコード(p2m-site の tools/sim_people/morita_shigeru/)
この記事のコード・ログ・データは、1ファイルずつ下に置いています。全文はリンク先にあります。
ファイルの一覧(11本)
01_morita_build.py.txt ― morita_build.py・29,607字
02_wheelchair_build.py.txt ― wheelchair_build.py・12,382字
03_morita_render.py.txt ― morita_render.py・3,886字
04_sec06.md ― 依頼228 の依頼文(20261116_228_車いすに道を譲る場面を作って撮る.md)・4,585字
05_sec07.txt ― 依頼228 の報告(report228.txt)・12,158字
06_sec07.txt ― 依頼229 の報告(report229.txt)・8,068字
07_Closeup228Morita.cs.txt ― Closeup228Morita.cs(茂さんと車いすの読み込み・並べた静止画)・14,348字
08_make_script228.py.txt ― make_script228.py(台本 closeup228_script.json を作る)・16,952字
09_Closeup228.cs.txt ― Closeup228.cs(⑧の1本目)・76,512字
10_make_script229.py.txt ― make_script229.py(台本 closeup229_script.json を作る)・21,958字
11_Closeup229.cs.txt ― Closeup229.cs(⑧の2本目・車いすを寄せる)・83,666字
作ったときの版です(commit fa920a2・肩口の直しを含む)。動かし方は README.md のとおりで、Blender 5.3 を Python から使います(pip install bpy==5.3.0 scikit-image)。
README.md
# 森田茂さん(入院中の年配の患者)と車いすの3Dモデル(サービスロボット導入シミュレーション・病院の場面の人)

要所の場面 ⑧車いすに道を譲る のための人と車いす(2026-11-16)。車いすに座った茂さんを、看護師の大城さん(tools/sim_people/nurse_oshiro/)が押す。マンガの森田茂さんの三面図(ref_morita_shigeru.jpg)と、入院着の三面図(ref_gown.jpg・中村拓也さん)を元に、大城さんと同じ粘土のような簡略化した見た目で作った。

- 見た目:白髪の横分け(本人の右で分けて左へ流す)、丸めがね、浅いほうれい線と目じりのしわ。入院着は甚平型の上(左の身ごろが上・本人の右のわきで結ぶ)とズボン、スリッパ。色は薄い水色
- 大きさ:立った時の身長 1.68 m 相当。**座った形のまま作ってある**(車いすから立たない役なので、作った時の姿勢を座った形にした)
- 向き:根(骨組みの Morita_Shigeru)は床の中心。顔が Unity の +Z を向く。車いすの根(Wheelchair)と同じ位置・向きに置くと、クッションの上に座り、足が足のせ板にのる

## 作り方

1. `pip install bpy==5.3.0 scikit-image`
2. `python3 morita_build.py <出力フォルダ>`:morita_shigeru.fbx・morita_clay.blend・morita_report.json(部品ごとの三角形の数・骨の名前・頭の中心)
3. `python3 wheelchair_build.py <出力フォルダ>`:wheelchair.fbx・wheelchair.blend・wheelchair_report.json(大きさ・車輪の半径・車軸の位置・押し手の高さ)
4. 確認用の絵(GitHub に入れない。iCloud の サービスロボット導入シミュレーション/hospital/people_3d/)
   - `python3 morita_render.py <絵のフォルダ> morita_clay.blend wheelchair.blend --views front side back persp persp2 upper face feet`
   - 大城さんと並べる:`... nurse_clay.blend --nurse-y 0.72 --views withnurse`
   - `python3 morita_pose.py morita_clay.blend wheelchair.blend <絵のフォルダ>`:座ったまま動かした姿勢(顔を横へ向ける・前へかがむ・右手を上げる・うなずく)。服や肌が破れないかの確認用

形の作り方(部品ごとに「表面からの距離」を式で書き、格子で面にして三角形を減らす)と、骨の重みの付け方は大城さんと同じ。上半身は立った時の形で書いてから、背もたれへ 7° もたれた形に回して座面の上へ置いている(`T`・`Tinv_field`)。頭はまっすぐ。

## 茂さんの中身(三角形 約 72,700)

| 名前 | 中身 |
|---|---|
| Morita_Shigeru | 骨組み(大城さんと同じ 45 本の名前)。座った形で置いてある |
| Morita_Skin / Morita_SkinLegs | 頭・首・胸元・腕・手 / 足首と足 |
| Morita_Hair | 髪 |
| Morita_Top | 入院着の上(えり・結びひもを含む) |
| Morita_Sleeves | ひじまでの半そで(胴とつなげない。まるごと上腕の骨で動く) |
| Morita_Pants / Morita_Slippers | ズボン / スリッパ |
| Morita_Eyes / Morita_Brows / Morita_Lines / Morita_Glasses | 目・眉・しわ・めがね(めがねとしわは Head の骨で動く) |
| Morita_Mouth_flat(既定で表示)/ smile / worried / talk / surprised | 口。表示を切り替える |

- 骨の名前は Unity の Humanoid と同じだが、作った時の姿勢が座った形なので、Humanoid の T ポーズに直すと形がくずれる。**Unity では Generic で読み、骨をスクリプトで回して動かす**(顔の向き・うなずき・手)
- 口・まばたき・眉は大城さんと同じ仕組み(Eye_L/R を上下につぶす、Brow_L/R を回す・上げる)

## 車いすの中身(三角形 約 18,400)

幅 0.65 m・長さ 1.07 m・押し手の握りの高さ 0.91 m・後ろの車輪 22 インチ(半径 0.28 m)・前の車輪の半径 0.075 m・座る面(クッションの上)0.485 m。

| 名前 | 中身・回す中心 |
|---|---|
| Wheelchair | 根(床の中心) |
| WC_Frame / WC_Parts / WC_Seat / WC_Cushion / WC_Back | 枠(銀)・握りとひじかけと足のせ(黒)・座面と背もたれの布(紺)・クッション |
| Wheel_L / Wheel_R | 後ろの車輪とハンドリム。根は車軸。Unity の X 軸まわりに回す(進んだ距離 ÷ 0.28 m がラジアン) |
| Caster_L / Caster_R | 前の車輪の向き。根は支柱。Unity の Y 軸まわりに回す(進む向きの後ろへ車輪が付いていく) |
| CasterWheel_L / CasterWheel_R | 前の車輪の回転。Caster の子で、根は車軸(進んだ距離 ÷ 0.075 m) |

L は座った人の左(+x)。押す人の手は、握り(WC_Parts の黒い筒・左右 0.45 m 離れている)にのせる。
morita_build.py
"""入院中の年配の患者(森田茂さん)を、車いすに座った形のまま、形の式(距離の場)から作る。
python3 morita_build.py <out_dir> [--vox 0.0025] [部品の名前...]
前が -y、上が z、単位は m。立った時の身長 1.68 m。根(Morita_Shigeru)は床の中心で、車いす(wheelchair_build.py)の根と同じ位置に置くと座った形が合う。
服はマンガの入院着(甚平型の上・ズボン・スリッパ)。顔はマンガの森田茂さん(白髪の横分け・丸めがね)。
出力:morita_clay.blend・morita_shigeru.fbx・morita_report.json
骨は Unity の Humanoid の名前で、座った形のまま置いてある(立たせない人なので、作った時の姿勢を座った形にした)。
口は5つの形(flat・smile・worried・talk・surprised)を別の部品で入れてあり、Unity で表示を切り替える(既定は flat)。
"""wheelchair_build.py
"""病院の車いす(自走用の標準形)を作る。森田茂さん(入院中の患者)が座る。
python3 wheelchair_build.py <out_dir>
前が -y、上が z、単位は m。根(Wheelchair)は床の中心で、座っている人の根(Morita_Shigeru)と同じ位置に置けば座った形が合う。
出力:wheelchair.blend・wheelchair.fbx・wheelchair_report.json
FBX は Unity 向け(前が Unity の +Z、上が +Y)。
回る部品は根を回る中心に置いてある:
- Wheel_L / Wheel_R:後ろの大きい車輪(車軸が中心。Unity の X 軸まわりに回す)
- Caster_L / Caster_R:前の小さい車輪の向き(支柱が中心。Unity の Y 軸まわりに回す)morita_render.py
"""森田さん(車いすに座った姿)と車いすを描く。
python3 morita_render.py <out_dir> <blend> [<blend> ...] [--views front side back persp face ...]
最初の blend を開き、残りの blend の中身を足して同じ場所に置く(車いすと人は根が同じ位置)。
"""
import os
import sys

import bpy # noqa: I001morita_pose.py
"""骨と重みを確かめる:座ったまま動く姿勢を付けて描く(服や肌が破れないかの確認用)。
python3 morita_pose.py <morita_clay.blend> <wheelchair.blend> <出力フォルダ>
姿勢:look(顔を横へ向ける)・lean(前へかがむ)・raise(右手を少し上げる)・nod(うなずく)
"""
import math
import os
import sys

import bpy  # noqa: I001
from mathutils import Matrix, Vector

src, wc, out = sys.argv[1], sys.argv[2], sys.argv[3]
os.makedirs(out, exist_ok=True)


def rot_world(rig, bone, axis, deg):
    pb = rig.pose.bones[bone]
    h = pb.head.copy()
    R = Matrix.Rotation(math.radians(deg), 4, Vector(axis).normalized())
    pb.matrix = Matrix.Translation(h) @ R @ Matrix.Translation(-h) @ pb.matrix
    bpy.context.view_layer.update()


POSES = {
    "look": [("Neck", (0, 0, 1), 15), ("Head", (0, 0, 1), 25)],
    "lean": [("Spine", (1, 0, 0), -10), ("Chest", (1, 0, 0), -8), ("Head", (1, 0, 0), 8)],
    "raise": [("RightUpperArm", (0, 1, 0), -10), ("RightUpperArm", (1, 0, 0), -45), ("RightLowerArm", (1, 0, 0), -55)],
    "nod": [("Head", (1, 0, 0), -15)],
}
for name, steps in POSES.items():
    bpy.ops.wm.open_mainfile(filepath=src)
    with bpy.data.libraries.load(wc) as (s, d):
        d.objects = list(s.objects)
    for o in d.objects:
        bpy.context.scene.collection.objects.link(o)
    rig = bpy.data.objects["Morita_Shigeru"]
    bpy.context.view_layer.objects.active = rig
    bpy.ops.object.mode_set(mode="POSE")
    for b, ax, deg in steps:
        rot_world(rig, b, ax, deg)
    bpy.ops.object.mode_set(mode="OBJECT")
    sc = bpy.context.scene
    sc.render.engine = "CYCLES"
    sc.cycles.samples = 16
    sc.cycles.use_denoising = True
    sc.view_settings.view_transform = "Standard"
    w = bpy.data.worlds.new("W")
    sc.world = w
    w.use_nodes = True
    w.node_tree.nodes["Background"].inputs["Color"].default_value = (0.80, 0.90, 0.89, 1)
    w.node_tree.nodes["Background"].inputs["Strength"].default_value = 0.65
    for nm, en, loc in (("K", 380, (-2.2, -2.8, 3.0)), ("F", 130, (2.8, -2.0, 1.4))):
        L = bpy.data.lights.new(nm, "AREA")
        L.energy, L.size = en, 3
        o = bpy.data.objects.new(nm, L)
        o.location = loc
        o.rotation_euler = (Vector((0, 0, 0.8)) - Vector(loc)).to_track_quat("-Z", "Y").to_euler()
        sc.collection.objects.link(o)
    cam = bpy.data.cameras.new("C")
    cam.lens = 50
    co = bpy.data.objects.new("C", cam)
    co.location = (1.3, -1.9, 1.3)
    co.rotation_euler = (Vector((0, 0.0, 0.85)) - Vector(co.location)).to_track_quat("-Z", "Y").to_euler()
    sc.collection.objects.link(co)
    sc.camera = co
    for o in bpy.data.objects:
        if o.name.startswith("Morita_Mouth_") and o.name != "Morita_Mouth_flat":
            o.hide_render = True
    sc.render.resolution_x, sc.render.resolution_y = 600, 700
    sc.render.filepath = os.path.join(out, f"pose_{name}.png")
    bpy.ops.render.render(write_still=True)
    print("wrote", name)
作業ログ ― 依頼箱に置いた依頼文
依頼228 の依頼文(20261116_228_車いすに道を譲る場面を作って撮る.md)
---
作業フォルダ: /Users/shimazueiichi/Robotics_UX/ServiceSim
上限時間: 300
---
# 依頼228:⑧車いすに道を譲る を作って撮る(看護師が押す車いすに、ハコブくんが廊下で寄って止まり、先に通してから走り出す)

依頼175(③廊下ですれ違う)・218〜224(⑦話しかけられる)の依頼文と報告を読んでから始める。廊下・ハコブくん・看護師の歩き・カメラは 175 の場面、声・口・画面の帯は 219〜224 の作り方を土台にする。⑧は新しい台本 closeup228_script.json と Editor/Closeup228.cs で作る。
依頼229 の依頼文(20261116_229_車いすに道を譲る場面で車いすを真ん中寄りから始める.md)
---
作業フォルダ: /Users/shimazueiichi/Robotics_UX/ServiceSim
上限時間: 180
---
# 依頼229:⑧車いすに道を譲る(依頼228)で、車いすを通路の少し真ん中寄りから始めて撮り直す

依頼228 の報告(claude_code_reports/20261116_closeup_228.txt)を読んでから始める。228 の台本 closeup228_script.json・Editor/Closeup228.cs・Closeup228Morita.cs(cs:160)を写して closeup229_script.json・Editor/Closeup229.cs を作り、写した先で変える。**228 の台本・コード・出力には触らない。**

## エイイチの指摘(2026-11-16・228 の動画を見て)
車いすは、もう少しだけ通路の真ん中寄りで始まるほうがいい。**そこだけ直す。**

## 1. 変えること
- 車いすの始めの横の位置:x +0.42 → **x +0.28**(廊下の中心から。14 cm 真ん中へ)
- ハコブくんが減速して寄り始めたのを見て、大城さんが車いすを左(車いすの進む向きの左=+x の手すり側)へ寄せ、x +0.42 にする。寄せ始めはハコブくんが寄り始めてから 0.5〜1.0 秒後、寄せ終わりは車いすの前の端がハコブくんの前の端と並ぶより前
- 寄せ方はなめらかに:横の速さ 0.12 m/秒まで、向きの変わり 8° まで(向きは寄せ終わりで 0° に戻す)。大城さんの体の向き・歩きは車いすと一緒に向きを変える。前の車輪は進む向きの後ろへ付いていく(228 の引っぱりの形がそのまま効くはず。向きが変わったことを報告の表に書く)
- 寄せたあとは 228 と同じ(x +0.42 で通りすぎる)

## 2. 変えないこと
ハコブくんの決まりの値・ふだんの位置・寄る所、セリフ・声・口・画面・帯、茂さんと大城さんの動き(寄せる所の体の向きのほか)、カメラの位置と切りかえの考え方、速さ(0.8 → 0.65 → 0.8 m/秒)、動画の長さの目安(25〜40 秒)。時刻はずれてよい(ずれた時刻は表に書く)。指示していない所は変えない

**触ってよいのは Assets/ServiceSim/Closeups/ の中だけ。** Models/(Morita を含む)・①〜⑧(228)の台本・コード・出力・病院の1日の場面・配膳の場面・共通の部品・Packages・実行ファイルには触らない。Mixamo の FBX は使わない・写さない・check-in しない。
**エイイチは見ていない。人に聞かないと進めない所に当たったら、その項目は止めて報告に書き、ほかは続ける。**

## 始める前に確かめること(違えば作らずに報告して終わる)
保留は Mixamo のフォルダ(Models/Animations/)だけ・Unity と回し係が動いていない・KIOXIA がマウント済み・最新の check-in が cs:160 以降

## 3. 確かめ・止める決まり
228 の「必ず守る」「できるだけ守る」と同じ。加えて:
- 寄せている間も、大城さんの手が握りから離れない・車輪が横にすべらない(前の車輪は向きを変えて付いていく)
- 寄せる前に、車いすとハコブくんが一番近づいた時のすき間(寄せなかったとしたらの予想も)を書く
- ハコブくんが「近い」の線に当たった時刻と、見つけたあいだ・止まった位置(足のせの前の端とのあいだ 2.0〜3.0 m)を 228 と並べて書く

## 4. 撮る
- ⑧ の動画 1 本(closeup229_yield.mp4・声あり)と真上の動画 1 本(closeup229_yield_top.mp4)。静止画は 228 と同じ 7 枚(s8 は不要)+車いすを寄せている所(本番と真上)
- 出力は KIOXIA の service_sim/unity/closeup/20261116_closeup229/、iCloud の hospital/closeup229/ に動画と静止画を写す(md5 を確かめる)
- check-in(Mixamo のフォルダは除く)

## 5. 報告
claude_code_reports/20261116_closeup_229.txt(KIOXIA にも写し)。228 と同じ形の表(時刻・決まりの当たり・確かめ)を 228 と並べて書く。車いすの横の位置の動き(始め・寄せ始め・寄せ終わり・通りすぎる所)、前の車輪の向きの最大、決めてほしいこと(直し方の候補は作らない)。最後に「判定:合格/一部外れて撮った/止めた」を書く。
作業ログ ― Claude Code の報告
依頼228 の報告(report228.txt)
依頼228:⑧ 車いすに道を譲る を作って撮る(看護師の大城さんが押す車いすに、ハコブくんが廊下で寄って止まり、先に通してから走り出す)(2026-11-16)

依頼175・217〜224 の依頼文と報告、p2m-site(fa920a2)の tools/sim_people/morita_shigeru/README.md を読んでから始めた。
廊下・ハコブくん・看護師の歩き・カメラは 175 の場面、声・口・画面の帯は 217〜224 の作り方を土台にした。
⑧ は新しい台本 closeup228_script.json と、新しいコード Editor/Closeup228.cs(217 の Closeup217.cs を写して、写した先で変えた)、Editor/Closeup228Morita.cs(茂さんと車いすの読み込み・並べた静止画)で作った。
触ったのは Assets/ServiceSim/Closeups/ の中と、新しく作った Assets/ServiceSim/Models/Morita/ だけ。①〜⑦ の台本・コード・出力、CloseupDirector.cs・CloseupNurse.cs、Models/ のほかの物、病院の1日の場面、配膳の場面、Packages、実行ファイルには触っていない。Mixamo の FBX は使っていない・写していない・check-in していない。場面のファイル(Closeup_Handover.unity)は開いて使うだけで保存していない。
指示していない動作(おじぎ・手を振る・吹き出し・字幕・BGM)は入れていない。
依頼229 の報告(report229.txt)
依頼229:⑧ 車いすに道を譲る(依頼228)で、車いすを通路の少し真ん中寄り(x +0.28)から始め、大城さんが x +0.42 へ寄せてから通りすぎる形で撮り直した(2026-11-16)

依頼228 の報告を読んでから始めた。228 の台本を作る道具 make_script228.py が 228 の台本と md5 まで同じ物を作れることを確かめてから(DEP_DZ=2.6 で 6141e401…)、写して make_script229.py にし、写した先で車いすの道だけを変えた。
コードは Closeup228.cs を写して Editor/Closeup229.cs にした。Closeup228Morita.cs は写さず、置く所(Spawn)だけ使う。228 の読み込み(Import)は Models/ へ書くので呼ばず、設定が 228 のままかを確かめるだけにした(違えば止める作り。今回は合っていた)。
触ったのは Assets/ServiceSim/Closeups/ の中の新しい 4 ファイルだけ。228 の台本・コード・出力、Models/(Morita を含む)、①〜⑦、病院の1日の場面、配膳の場面、共通の部品、Packages、実行ファイルには触っていない。Mixamo の FBX は使っていない・写していない・check-in していない。場面のファイルは保存していない。

結論:「必ず守る」はすべて守れた。「できるだけ守る」も 228 と同じ(目線のずれ 平均 8.47°のほかは基準の中)。寄せている間も手は握りから離れず、車輪は横にすべっていない。寄せなかったとしたらすれ違いのすき間は 0.084 m(0.15 m より狭い)だったところが、寄せて 0.224 m(228 と同じ)。
作業ログ ― Unity の場面のコード(Claude Code が書いた版)
KIOXIA の service_sim/unity/closeup/20261116_closeup228/tools/ と 20261116_closeup229/tools/ に置いた写しです。Unity では Assets/ServiceSim/Closeups/Editor/ にあります(cs:160・cs:161)。
Closeup228Morita.cs(茂さんと車いすの読み込み・並べた静止画)
using System;
using System.Collections.Generic;
using System.Globalization;
using System.IO;
using System.Text;
using UnityEditor;
using UnityEditor.SceneManagement;
using UnityEngine;make_script228.py(台本 closeup228_script.json を作る)
"""依頼228:⑧「車いすに道を譲る」の台本 closeup228_script.json を作る。
175 の台本(closeup175_script.json)から、廊下の部屋・色・光・看護師の値・画面の値を写し、場面は新しい "yield" 1 つだけにする。
・大城さん:175 の手づくりの歩き(Walk・walk_steps は make_script217.py から写した)を、押す速さ(0.8 m/秒)と歩幅(周期 0.5 秒)に合わせた。
  両手は車いすの握り(WC_Parts の黒い筒・左右 0.45 m)に置く(的は看護師の根から。車いすは看護師の根に固く付いて動くので、握りは看護師の根から動かない)
・車いす:根は看護師の根の前 wc_ahead_m(Unity で看護師の根から置く)。茂さんは車いすの子
・ハコブくん:台本の robot_rule の決まりで Unity の中で動く(Closeup228.cs)。止まる時刻は times.json(1 回めの走り)から
・声:L4 ハコブ「お先にどうぞ」・L5 大城「ありがとう」。口は 217・218 と同じ作り方
使い方:python3 make_script228.py <175 の台本> <出力の台本> <声の wav のフォルダ> [times.json]Closeup228.cs(⑧の1本目)
using System;
using System.Collections.Generic;
using System.Globalization;
using System.IO;
using System.Text;
using UnityEditor;
using UnityEditor.SceneManagement;
using UnityEngine;make_script229.py(台本 closeup229_script.json を作る)
"""依頼229:⑧「車いすに道を譲る」(228)で、車いすを x +0.28 から始め、ハコブくんが寄り始めたのを見て大城さんが +x(手すり側)へ寄せて x +0.42 にする台本 closeup229_script.json を作る。
make_script228.py(228 の台本を md5 まで同じに作れることを確かめた。DEP_DZ=2.6)を写して、写した先で変えた。228 から変えたのは次だけ:
・車いすの道:後ろの車軸の中心(車いすの根の後ろ 0.15 m)が、寄せ始め(times.json の trig_t+SHIFT_AFTER 秒)から前へ SHIFT_LEN m 進むあいだに、
  x を LANE_C0 → LANE_C へ 5 次のなめらかな形(向きの変わりも 0 から始まり 0 で終わる)で動かす。車軸は向いた方へだけ進む(横にすべらない)。
  進む長さ(道に沿った長さ)は 228 の速さのまま。大城さんの根と向きは車いすから出す(車いすは大城さんの根の前に固く付いたまま。向き=車いすの向き)
・大城さんの目線の計算:大城さんの根の x・向きを、上の道から
・確かめのカメラ chk_grip・chk_grip_l:寄せる前の x(LANE_C0)。静止画に寄せている所(本番・真上)を足した
(真上の静止画は、真上のカメラ top と同じ高さ・角度で、車いすとハコブくんの間の上へずらしたカメラ top_shift。動画のカメラは 228 のまま)Closeup229.cs(⑧の2本目・車いすを寄せる)
using System;
using System.Collections.Generic;
using System.Globalization;
using System.IO;
using System.Text;
using UnityEditor;
using UnityEditor.SceneManagement;
using UnityEngine;作業ログ ― サイトのデータの差分
sim_scenes.json の差分(commit 05bfa52)
diff --git a/src/data/sim_scenes.json b/src/data/sim_scenes.json
index ff95e99..88681c0 100644
--- a/src/data/sim_scenes.json
+++ b/src/data/sim_scenes.json
@@ -1,8 +1,8 @@
 {
-  "about": "サービスロボット導入シミュレーション(/series8)の「3Dの場面」に並べる動画と、場面ごとの説明(2026-11-13・LOG503)。動画は R2(p2m-media)の /media/。時刻は本番のカメラの動画の秒。看護師とハコブくんは実物ではなく Unity の3DCG。⑤⑥は 2026-11-15 に追加(依頼205・214)、2026-11-16 に画面の「2個」を「1個」に直した v2(依頼221)へ差し替え。⑦は依頼222",
+  "about": "サービスロボット導入シミュレーション(/series8)の「3Dの場面」に並べる動画と、場面ごとの説明(2026-11-13・LOG503)。動画は R2(p2m-media)の /media/。時刻は本番のカメラの動画の秒。看護師とハコブくんは実物ではなく Unity の3DCG。⑤⑥は 2026-11-15 に追加(依頼205・214)、2026-11-16 に画面の「2個」を「1個」に直した v2(依頼221)へ差し替え。⑦は依頼222。⑧は依頼229(2026-11-16・患者と車いすのモデルは tools/sim_people/morita_shigeru/)",
   "groups": ["薬剤部", "病棟", "廊下"],
   "title": "3Dで見る、看護師と搬送ロボットのやり取り",
-  "note": "試算や病院の1日のシミュレーションでは、人とロボットは丸や四角で動きます。ここでは、その中の要所を、看護師と搬送ロボット「ハコブくん」の3DCGで短く切り取りました。薬を積む・受け取る・廊下ですれ違うに加え、受け取る人が来ない・認証に失敗する・廊下で話しかけられる、といった場面も入れています。動きの速さは現場に合わせています(Unity・実物ではありません)。",
+  "note": "試算や病院の1日のシミュレーションでは、人とロボットは丸や四角で動きます。ここでは、その中の要所を、看護師と搬送ロボット「ハコブくん」の3DCGで短く切り取りました。薬を積む・受け取る・廊下ですれ違うに加え、受け取る人が来ない・認証に失敗する・廊下で話しかけられる・車いすに道を譲る、といった場面も入れています。動きの速さは現場に合わせています(Unity・実物ではありません)。",
   "log": { "label": "作り方とコードの記録(LOG503)", "href": "/record/hospital-robot-nurse-3d-scenes-at-real-speed" },
   "scenes": [
     {
@@ -183,6 +183,31 @@
         { "t": 36.6, "text": "「お届けが終わりました。薬剤部へ戻ります」" },
         { "t": 40.0, "text": "看護師が離れてから、ハコブくんが向きを変えて戻る" }
       ]
+    },
+    {
+      "id": "yield",
+      "group": "廊下",
+      "num": "08",
+      "name": "車いすに道を譲る",
+      "short": "手すりに寄って止まり、車いすを先に通す",
+      "poster": "/media/scene3d_08_yield_poster_v1.jpg",
+      "place": "幅1.8mの病棟の廊下(両側に手すり)",
+      "who": "看護師(車いすを押す人)・入院中の患者(車いすに乗る人)・ハコブくん(薬を載せて走っている)",
+      "situation": "薬を運ぶハコブくんの前から、看護師が患者の車いすを押して来ます。ハコブくんと車いすはどちらも幅0.65mで、並ぶと手すりの間の8割をふさぎます。ハコブくんは減速して手すりに寄って止まり、画面と声で「お先にどうぞ」と伝えます。看護師も車いすを少し手すり側へ寄せて通りすぎ、看護師が1m以上離れてから、ハコブくんが走り出します。",
+      "points": ["6m手前で見つけ、減速して手すりに寄り、車いすの2.3m手前で止まる", "寄って止まらなければすき間は8cm。ハコブくんが寄り、看護師も寄せて22cm空ける", "看護師が1m以上離れるまで、ハコブくんは動かない(0m)"],
+      "angles": [
+        { "id": "main", "label": "本番のカメラ", "src": "/media/scene3d_08_yield_v1.mp4", "sec": 25.7, "timed": true, "note": "声あり(音を出して見てください)。ハコブくんと看護師の声は AI 音声です" }
+      ],
+      "steps": [
+        { "t": 0.0, "text": "ハコブくんが薬を載せて廊下を走る。向こうから車いすが来る" },
+        { "t": 9.5, "text": "6m手前で車いすを見つけ、減速して手すりに寄る" },
+        { "t": 10.3, "text": "看護師も車いすを手すり側へ寄せる" },
+        { "t": 12.5, "text": "ハコブくんが車いすの2.3m手前で止まる" },
+        { "t": 12.8, "text": "「お先にどうぞ」" },
+        { "t": 14.2, "text": "看護師「ありがとう」。患者が顔を向けてうなずく" },
+        { "t": 15.6, "text": "車いすがハコブくんの横を通りすぎる" },
+        { "t": 20.5, "text": "看護師が1m以上離れてから、ハコブくんが走り出す" }
+      ]
     }
   ]
 }
sim_scenes.json の差分(見どころの数字を直した分・この記事と同じ commit)
diff --git a/src/data/sim_scenes.json b/src/data/sim_scenes.json
index 88681c0..e3674f2 100644
--- a/src/data/sim_scenes.json
+++ b/src/data/sim_scenes.json
@@ -194,7 +194,7 @@
       "place": "幅1.8mの病棟の廊下(両側に手すり)",
       "who": "看護師(車いすを押す人)・入院中の患者(車いすに乗る人)・ハコブくん(薬を載せて走っている)",
       "situation": "薬を運ぶハコブくんの前から、看護師が患者の車いすを押して来ます。ハコブくんと車いすはどちらも幅0.65mで、並ぶと手すりの間の8割をふさぎます。ハコブくんは減速して手すりに寄って止まり、画面と声で「お先にどうぞ」と伝えます。看護師も車いすを少し手すり側へ寄せて通りすぎ、看護師が1m以上離れてから、ハコブくんが走り出します。",
-      "points": ["6m手前で見つけ、減速して手すりに寄り、車いすの2.3m手前で止まる", "寄って止まらなければすき間は8cm。ハコブくんが寄り、看護師も寄せて22cm空ける", "看護師が1m以上離れるまで、ハコブくんは動かない(0m)"],
+      "points": ["6m手前で見つけ、減速して手すりに寄り、車いすの2.3m手前で止まる", "そのまま進めばすき間は9cm。手すりに寄って止まり、看護師も寄せて22cm空ける", "看護師が1m以上離れるまで、ハコブくんは動かない(0m)"],
       "angles": [
         { "id": "main", "label": "本番のカメラ", "src": "/media/scene3d_08_yield_v1.mp4", "sec": 25.7, "timed": true, "note": "声あり(音を出して見てください)。ハコブくんと看護師の声は AI 音声です" }
       ],