
サービスロボット導入シミュレーション Log#52 | 搬送ロボットの立ち往生1件を、病院の3Dで見せる
この記事の素材(コード・ログ・データ 42ファイル・まとめてダウンロードあり)arrow_downwardAIで読む ChatGPT・Claude などで、この記事に質問できます expand_more
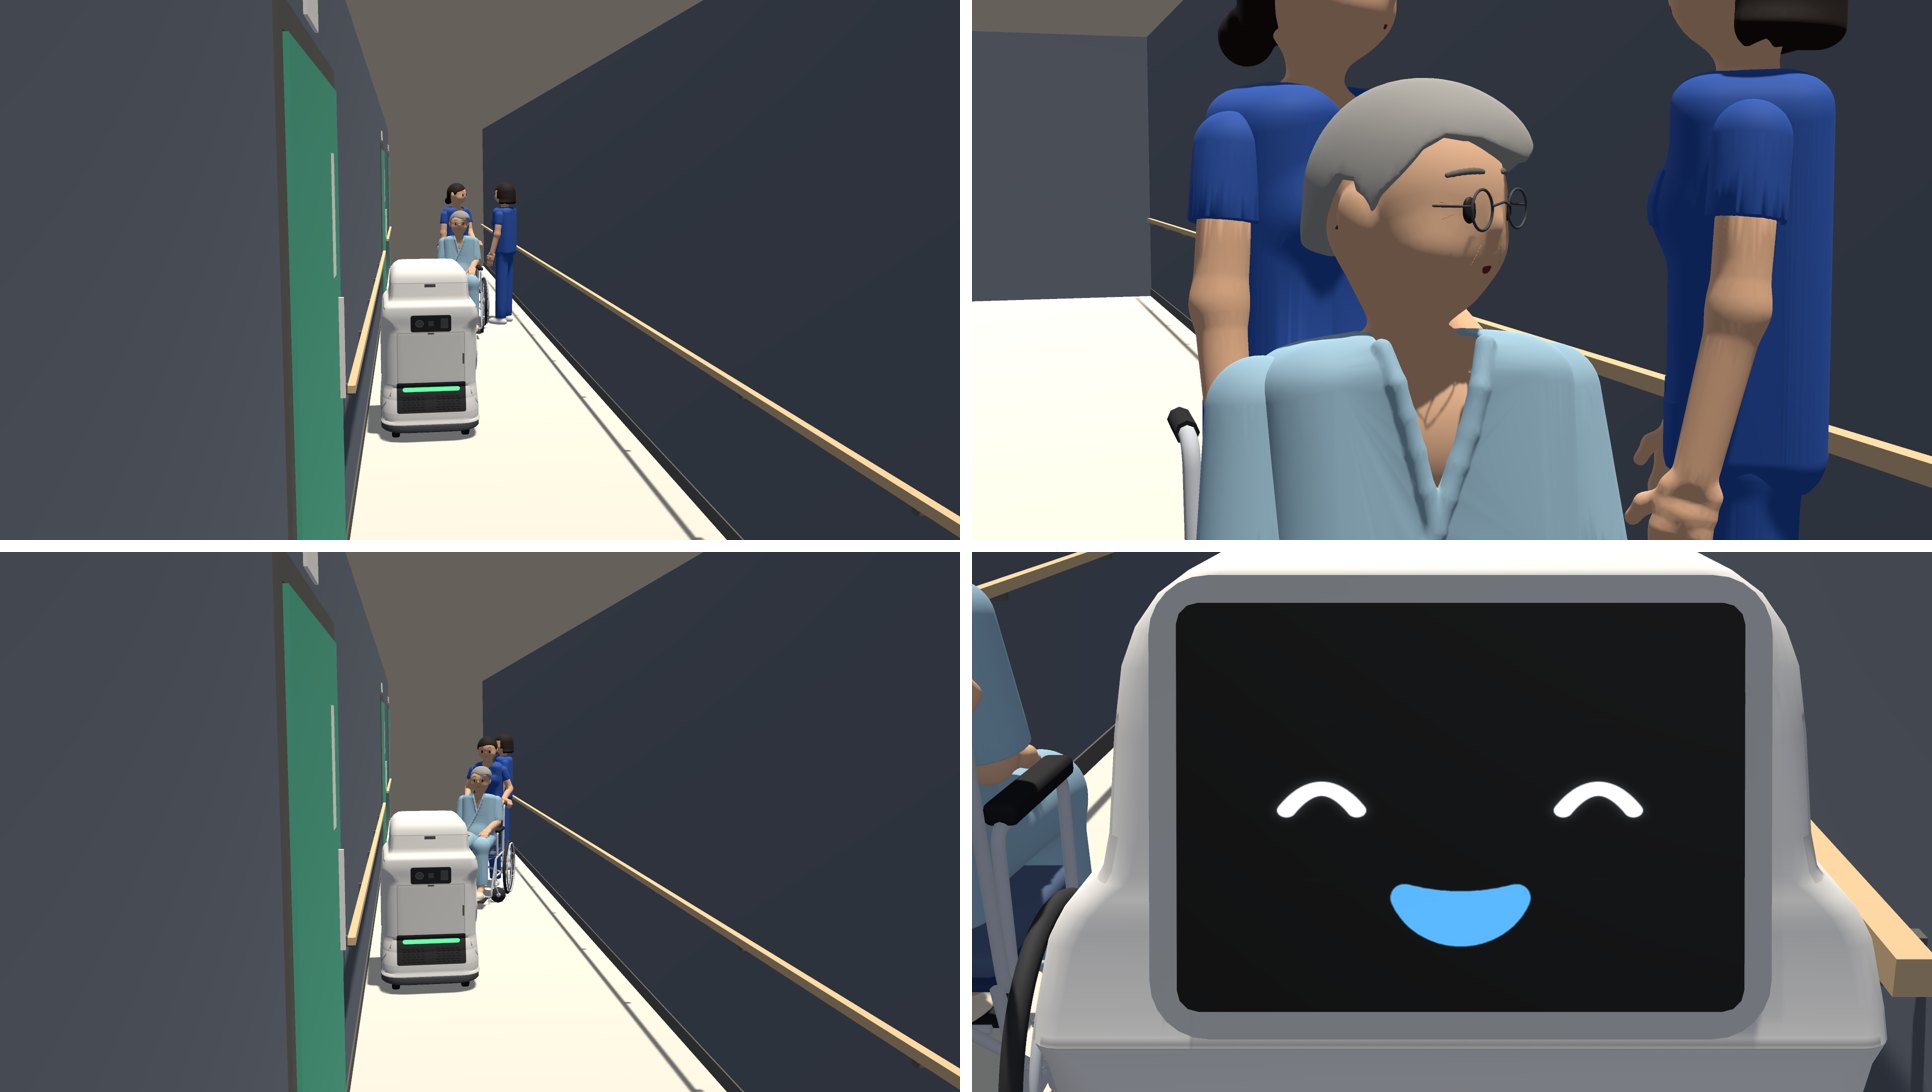
廊下の真ん中で車いすを止めて看護師2人が立ち話をすると、手すりの間が1.68mの病院の廊下には、薬を運ぶ搬送ロボットが通れる幅(0.842m)がどこにも残らない。実物ではなく Unity の3DCGで作った病院の場面で、搬送ロボット「ハコブくん」が止まって5秒で「すみません、通ります」と声をかけると25.0秒で通れたが、声をかけても気づかれないと動けない時間は49.7秒になり、病院の1日のシミュレーションで数えている「立ち往生」(30秒以上動けず、人が動かした)の1件になった。
この回でできるようになったことです。
- サービスロボット導入シミュレーションのページ の「3Dで見る現場の場面」に、⑨-1「声をかけて通る」と⑨-2「立ち往生になる」を足した。どちらも真上から見た動画つきで、⑧車いすに道を譲る にも真上の動画を足した。看護師・患者・ハコブくんの声つき
- 病院の1日のシミュレーション(丸と四角で動く版)で数えている「立ち往生 1件」が、現場ではどんな場面で、何秒の差で分かれるのかを、セリフと時刻で見せられるようになった
- 看護師の寺島さん(マンガの寺島由美さん)の3Dモデルを作った。大城さんと骨の位置・名前が同じなので、大城さんの動き(歩く・話す・よける)がそのまま使える。3人目の人で、作り方のコードとモデルは GitHub に置いた
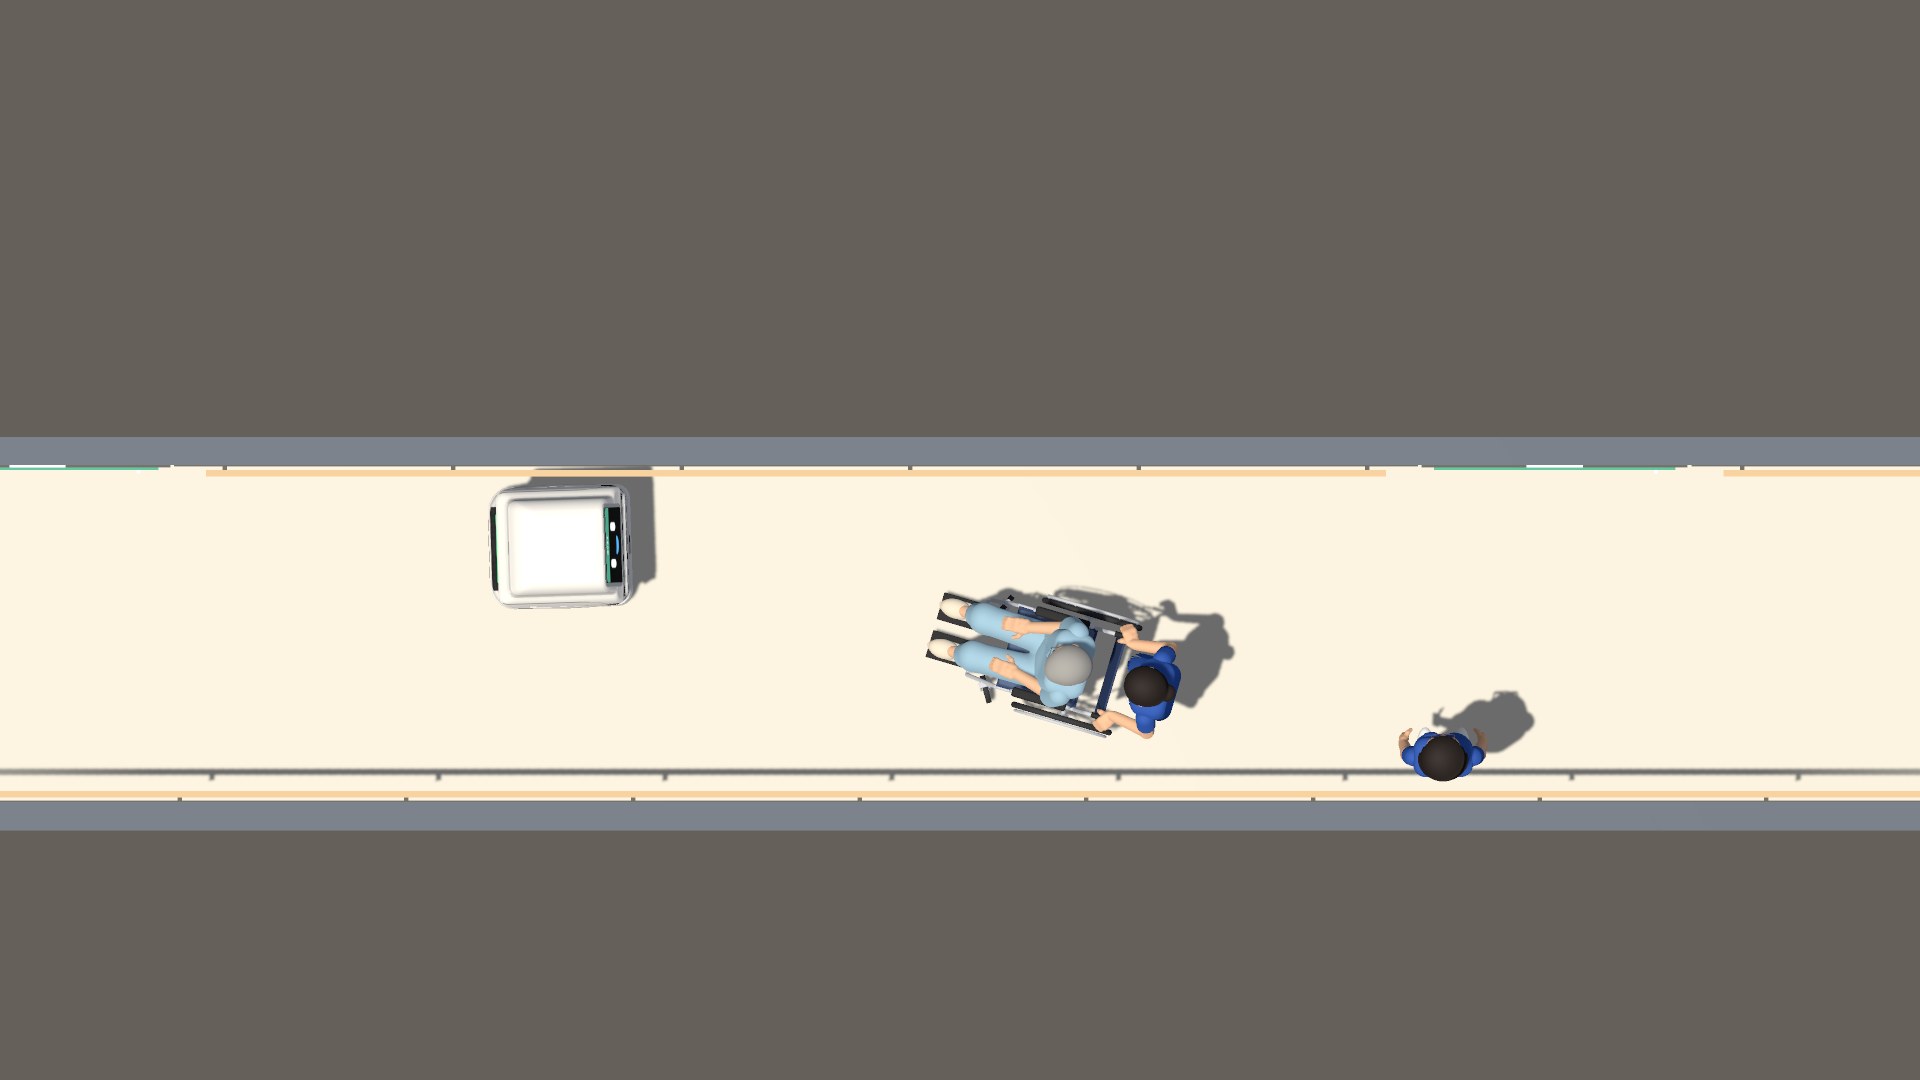
- 真上の動画に、床の線(通り道の目安)と、車いす・ハコブくんの通った跡を引いた。どこにいて、どう動いたかが1本の動画で分かる
- 時間:寺島さんのモデルは作り始めてから服の色が決まるまで約30分(21時00分〜21時30分)。Unity への依頼は9本で、作り直しも含めて 20時59分〜翌8時49分(夜中は回し係が順に回した)。前のやり方と比べられる時間は測っていない
困っていたのは、「立ち往生」が1日に何件、と数字で出ても、それが現場でどれくらい起きそうなことなのか、だれが何をすれば防げるのかが、丸と四角の動きでは伝わらないことでした。車いすを止めて話し込む、というのは病棟の廊下でふつうにあることです。止まった車いすの横に残る幅(0.514m)と、ハコブくんが通るのに要る幅(0.842m)を並べると、ハコブくんの側からはどうにもできないことが数字で分かります。分かれ目は、人が気づくかどうかでした。
| やったこと | 何を・なぜ | 結果 |
|---|---|---|
| 寺島さんの3D | 立ち話の相手。大城さんを写して、髪・めがね・胴の厚みを変えた。服は病棟でそろえて青 | 三角形 57,820。大城さんの骨と位置のずれ 0 |
依頼230・232・234・236 | ⑧の真上の動画に、床の線と通った跡を足し、線を体の下に描いた | 車いすや人の上・すき間に線が見えるコマ 0 |
| 依頼231・233 | ⑨を作る前に、通れる形があるかを計算した | 2回とも作る前に止まった(立ち位置の誤り、寄せ方の決まりが合わない) |
| 依頼235 | 止まった車いすは、その場で向きを変えて寄せる決まりにして2本を作った | 当たり 0。茂さんの声かけが不自然、「通れません」の顔が小さい |
| 依頼237・238 | 2本でやり取りを分け、横を通るときのお礼を足し、声をかけるのを5秒に早めた | ⑨-1 は25.0秒で通る、⑨-2 は49.7秒で立ち往生 1件 |
| サイト | /series8 の3Dの場面に⑨-1・⑨-2 と、⑧の真上の動画を足した | 場面は10本になった |
配膳ロボットを自分の店に入れたらどうなるかは、このシリーズの試算をもとにした別のページで試せます。
 導入前シミュレーション配膳ロボットを、導入前に自分の店舗でシミュレーション店舗の図面と人数から、何人で回るか・どこで止まるか・月いくらかかるかを出しますarrow_forward
作業ログ ― ⑧の真上の動画で、車いすがどこにいてどう動いたかを見えるようにした
前の回(LOG523)で作った⑧車いすに道を譲る では、車いすが手すり側へ14cm寄せる動きを、真上からの動画でも撮っていました。その動画を見たエイイチの指摘です。
真上の動画だけど、車椅子がどの位置にいて動いたのかさっぱりわからないね。
真上のカメラがハコブくんのまわり(幅およそ6m)しか写しておらず、車いすは12.5秒ごろに右の端から入ってくるので、始めの位置も寄せる所もほとんど写っていませんでした。床に目印もないので、写っても14cmの違いは見分けられません。
依頼230:カメラを広げ、床の線と通った跡を引いた
真上のカメラを正射影(遠近のない写し方)にして、車いすが寄せ始める1秒前の位置から、ハコブくんを1.5m過ぎるまでが入る広さにしました。床には、廊下の中心の線、車いすの始めの線(+0.28)、寄せたあとの線(+0.42)、ハコブくんのふだんの線(−0.33)を引き、車いすとハコブくんが通った所には太い線を引いていきます。寄せ始め・寄せ終わり・寄り始め・止まった所には、印と時刻を出しました。左上の字は大きくして、秒・車いすの横の位置・すき間の3つにしぼりました。前の版で6.5秒ごろに出ていた「3402823…000 m」という壊れた値(すき間が測れない時に、測れないことを表す最大の数がそのまま出ていた)も、「—」にしました。
- ねらい:真上の動画だけで、車いすがどこから来て、いつ、どれだけ寄せたかを読めるようにする
- 変わったこと:車いすは、始めの線(+0.28)から寄せたあとの線(+0.42)へ、10.3〜13.8秒の間に跡を残して移る。寄せる前から終わりまで、画面から出ない
- 見込める効果:「14cm寄せた」を数字で読まなくても、線と跡で見て分かる。⑨の真上の動画も同じ作りで撮れる
依頼232・234・236:点線を、ハコブくん・人・車いすの下に描いた
点線はハコブくんや看護師、車椅子の下に表示した方がいいね。
依頼230 では、床の線を体の上に重ねて描いていました。依頼232 で、体だけを白く写した型を真上のカメラでコマごとに撮り、その白い所では床の線を消してから重ねる形にしました。直した動画を見たエイイチの指摘です。
まだチラチラ点線が見えるね。
車いすの枠や車輪のすき間、茂さんの脚のあいだからは床がのぞくので、そこで点線が見えていました。車いすが動くとすき間の形が変わるので、ちらちらします。依頼234 で、ハコブくん・車いすと茂さん・大城さんを、それぞれ中の穴を埋めた外形にしてから線を消すようにし、床の線は通った跡の線の下にも描くようにしました。それでも大城さんの胴・腕と車いすの押し手で囲まれた床から、770コマのうち400コマで線が見えていたので、依頼236 で、大城さんが握りに手をのせている間は大城さんと車いすを1つのものとして穴を埋めました。
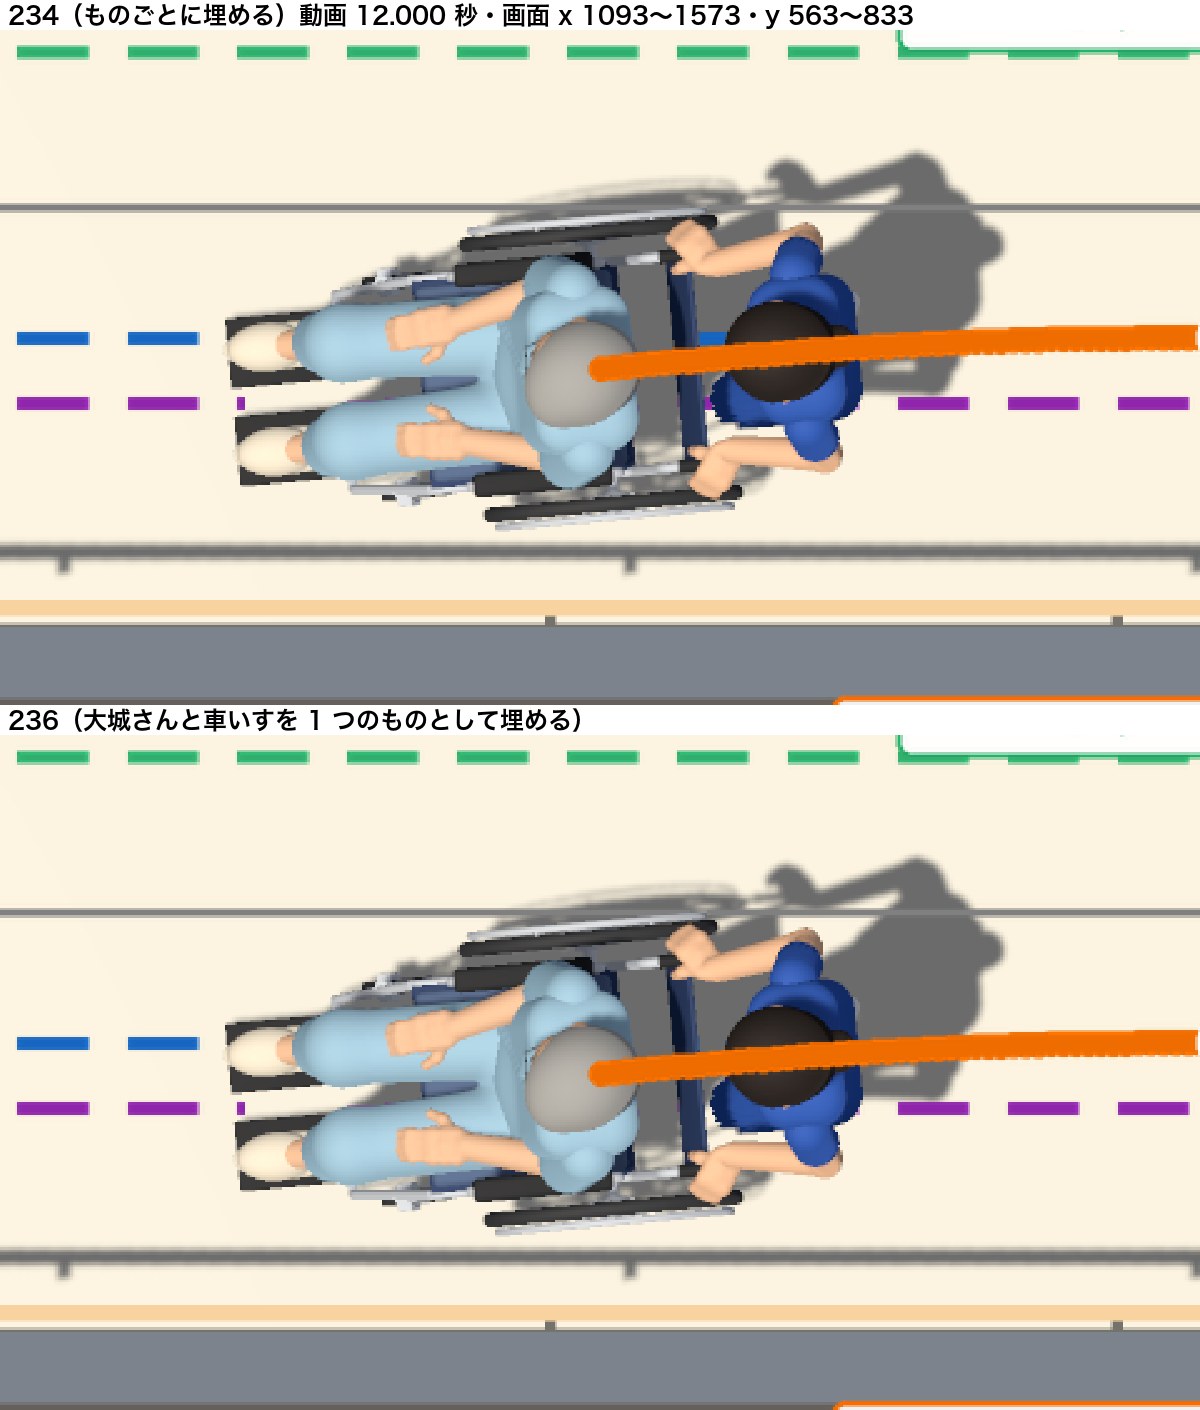
| 版 | 線の描き方 | 体の所に見える線 |
|---|---|---|
| 依頼230 | 体の上に重ねる | 770コマのうち604コマで体に重なる |
| 依頼232 | 体の型で消す | 体の上は0。すき間からは見える |
| 依頼234 | ものごとに穴を埋めた外形で消す | すき間は0。大城さんと押し手のあいだが400コマ |
| 依頼236 | 押している間は大城さんと車いすを1つにまとめる | 0 |
作業ログ ― ⑨車いすが廊下の真ん中で止まる を考えた
⑧のあと、エイイチから次の場面を考えるよう頼まれました。
⑧の動画の続きを考えてください。もっといろんな場面が考えられます。
Claude が出した案は7つでした。病院の1日のシミュレーションで数えている問題(立ち往生・待ち時間・車いすの前を横切った)と同じ場面にすると、数字の1件が3Dで見えるので、その視点で選んでいます。
| 案 | 場面 | 1日のシミュレーションとの関係 |
|---|---|---|
| 1 | すれ違ったあと、看護師にお礼を言われる | ― |
| 2 | 車いすが廊下の真ん中で止まる(立ち話) | 立ち往生 |
| 3 | 患者に、何を運んでいるか聞かれる | ―(⑦のカードで確かめる話と対になる) |
| 4 | 同じ向きにゆっくり進む車いすに、後ろから追いつく | 待ち時間 |
| 5 | 曲がり角で出会う | 止まるまでの距離 |
| 6 | ストレッチャーが来て、くぼみまで下がる | ― |
| 7 | 自分でこぐ車いす・点滴スタンドの人 | ― |
エイイチが選んだのは2と3を先に作ることで、3は2の待ち時間の中に入れることにしました。2の終わり方は「声をかけて寄せてもらう(立ち往生にならない)」と「声をかけても気づかれず、30秒たって立ち往生になる」の2本です。止まる理由は、大城さんが知り合いと立ち話をする形にしました。カードを持っていない患者に聞かれたときのハコブくんの答えは「病棟へのお届け物です」で、行き先・中身・数は言いません。
病院の1日のシミュレーションの「立ち往生」は、30秒以上動けず、人が動かした回
立ち往生の決まりは、サイトの条件の表(tools/hospital_sim/hospital-unity-params.json の count_rules.stuck_s)に合わせました。30秒以上動けず、人が動かしに行った回を1件と数えます。⑨-2 では、30秒になった所で動画の左下に「立ち往生 1件(30 秒以上動けず、人が動かした)」を3秒出します。
作業ログ ― 立ち話の相手、看護師の寺島さんの3Dを作った
立ち話の相手は、マンガの看護師・寺島由美さんにしました。大城さんの3Dモデル(tools/sim_people/nurse_oshiro/)を写して、変えたのは髪(前髪のある、あごの下までのボブ)・丸めがね(こげ茶の細い縁。茂さんの作りを写した)・胴の厚み(少しふっくら)の3つだけです。骨の位置と名前、口の5つの形、目と眉の骨は大城さんと同じなので、大城さんを動かすコードがそのまま使えます。作り方は大城さんと同じく、形の式(距離の場)から Blender で書き出しています(Blender の説明は LOG523)。
最初はマンガの見分けやすさに合わせて、服をローズにしました。見た目を見たエイイチの指示です。
服の色は青で統一してください。
同じ病棟の看護師なので、服の色はそろえ、2人は髪型とめがねで見分けることにしました。
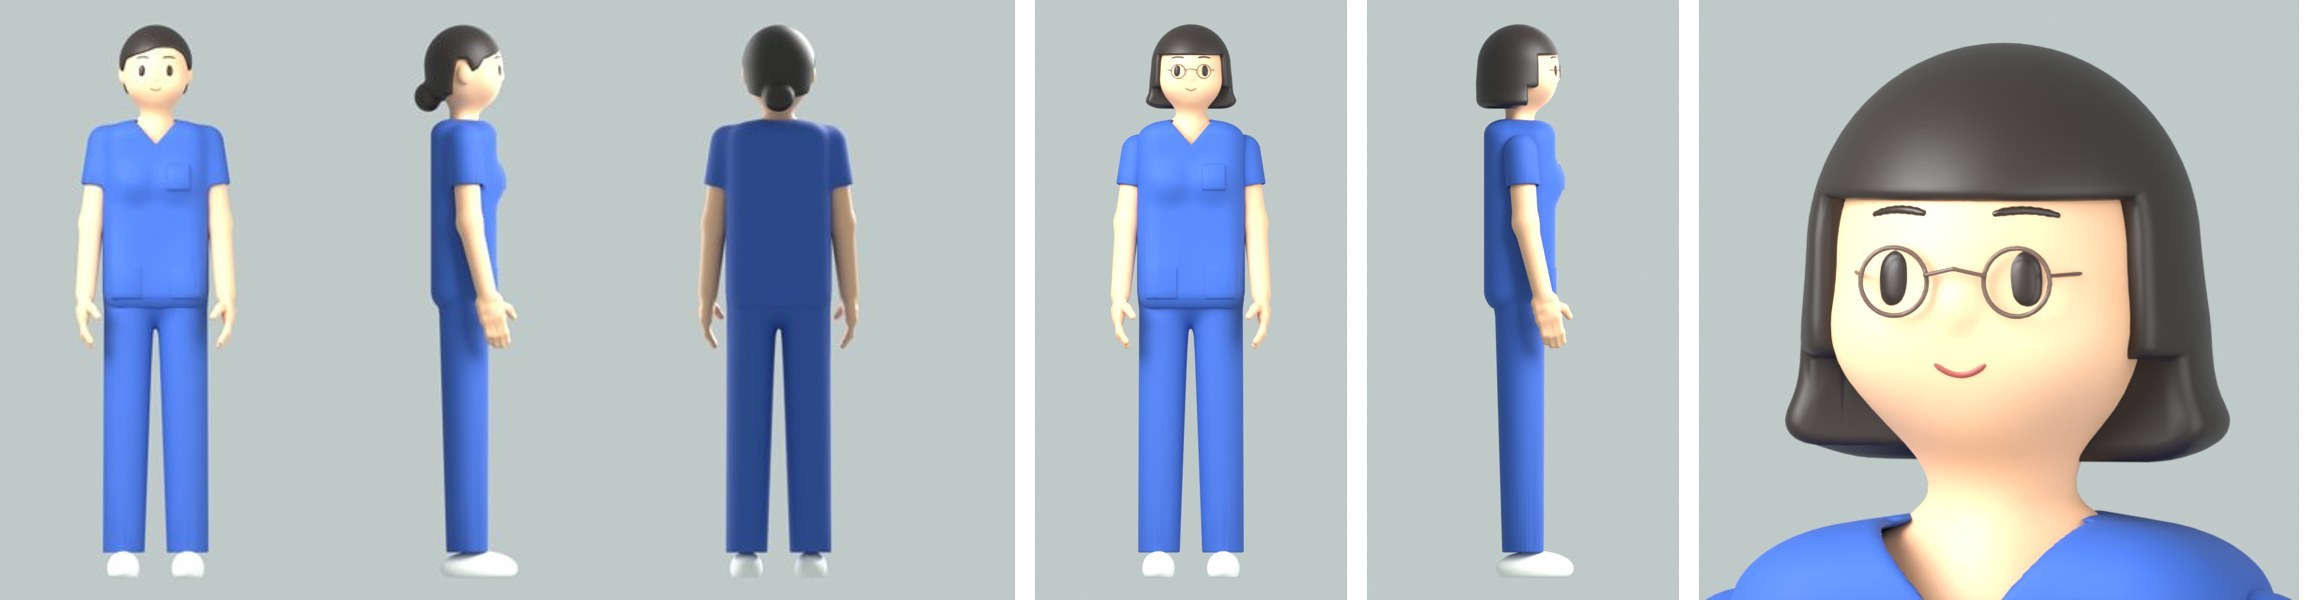
Unity に読み込んだ Claude Code の報告では、骨は46本で、大城さんと位置・向きのずれは 0.0000、Humanoid の割り当て41本も名前の違いは0でした。
作業ログ ― 依頼231・233:作る前に、通れる形があるかを計算して止まった
依頼231:寺島さんを手すり側に立たせたので、寺島さんの逃げ場がなかった
依頼231 では、寺島さんを大城さんの横、ハコブくんが通る側の手すり寄りに立たせていました。Claude Code は作る前に、止まった所の両横の幅と、道を空ける時の形を計算し、成り立たないことを見つけて止めました。寺島さんの背中から手すりまで0.150mしかなく、0.5mよけると手すりの外へ0.350m出てしまいます。寺島さんがそこにいるかぎり、ハコブくんの通る幅も0.310m足りません。Claude の依頼文の誤りでした。
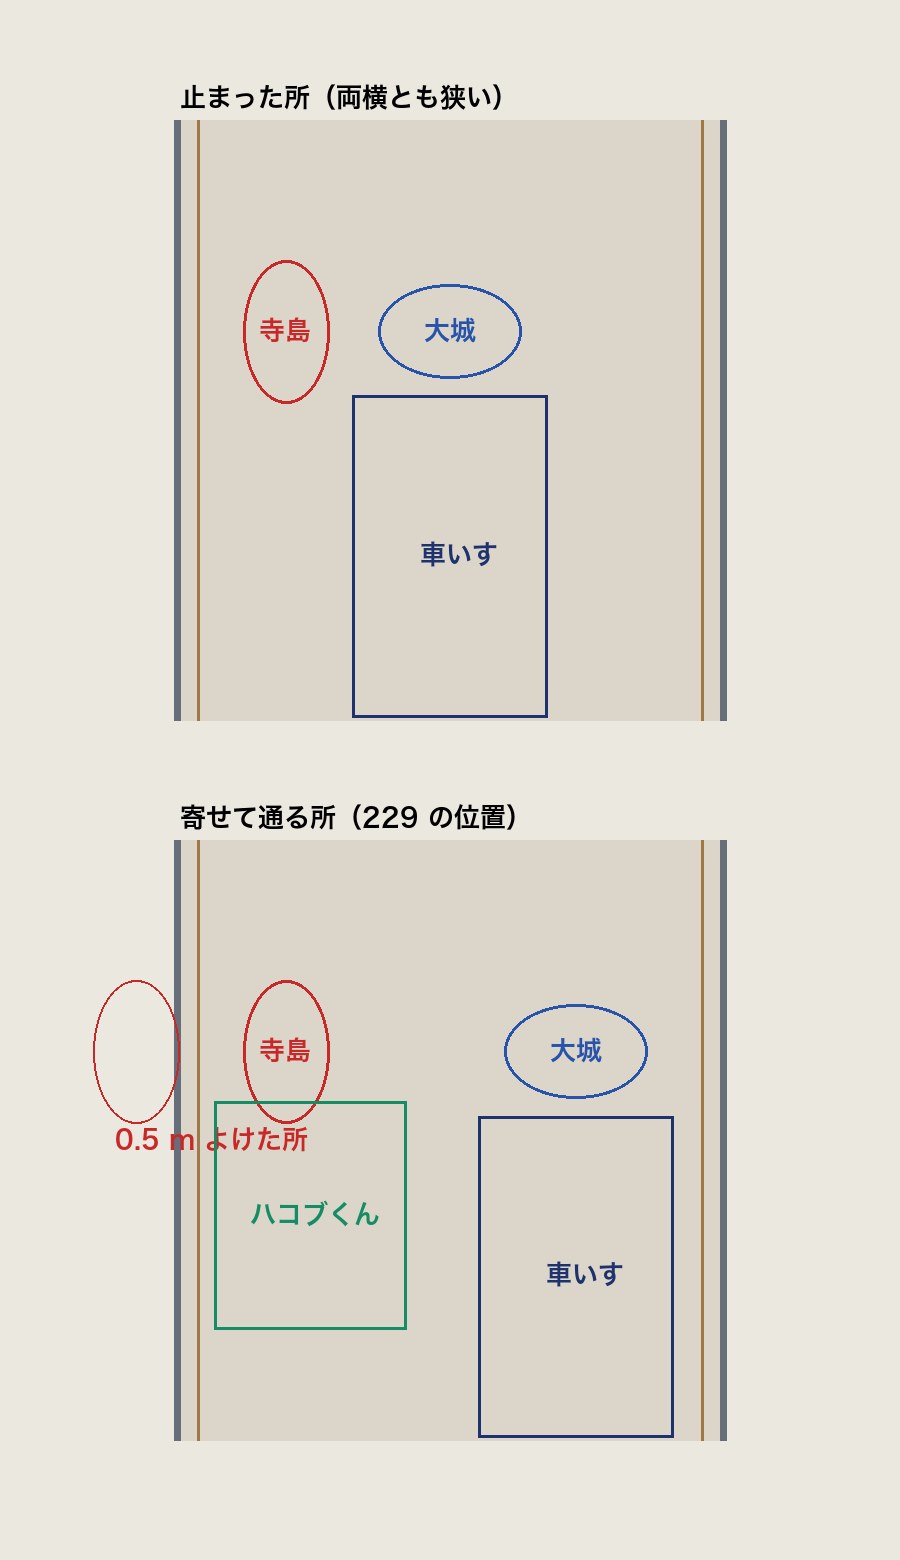
依頼233:⑧の「向き8°まで」の寄せ方では、前へ3m進まないと横へ寄れなかった
寺島さんを反対側に立たせ直した依頼233 では、別の理由で止まりました。⑧で決めた寄せ方(車いすの向きは最大8°まで変え、進みながら寄せる)だと、車いすを横へ42cmずらすのに前へ2.99m以上進む必要があります。車いすの前に空いているのは、ハコブくんが止まる所まで2.30mでした。⑧の寄せ方は、すれ違いながら少しずつ寄せる時の決まりで、止まっている車いすをその場で寄せ直す時には合いませんでした。
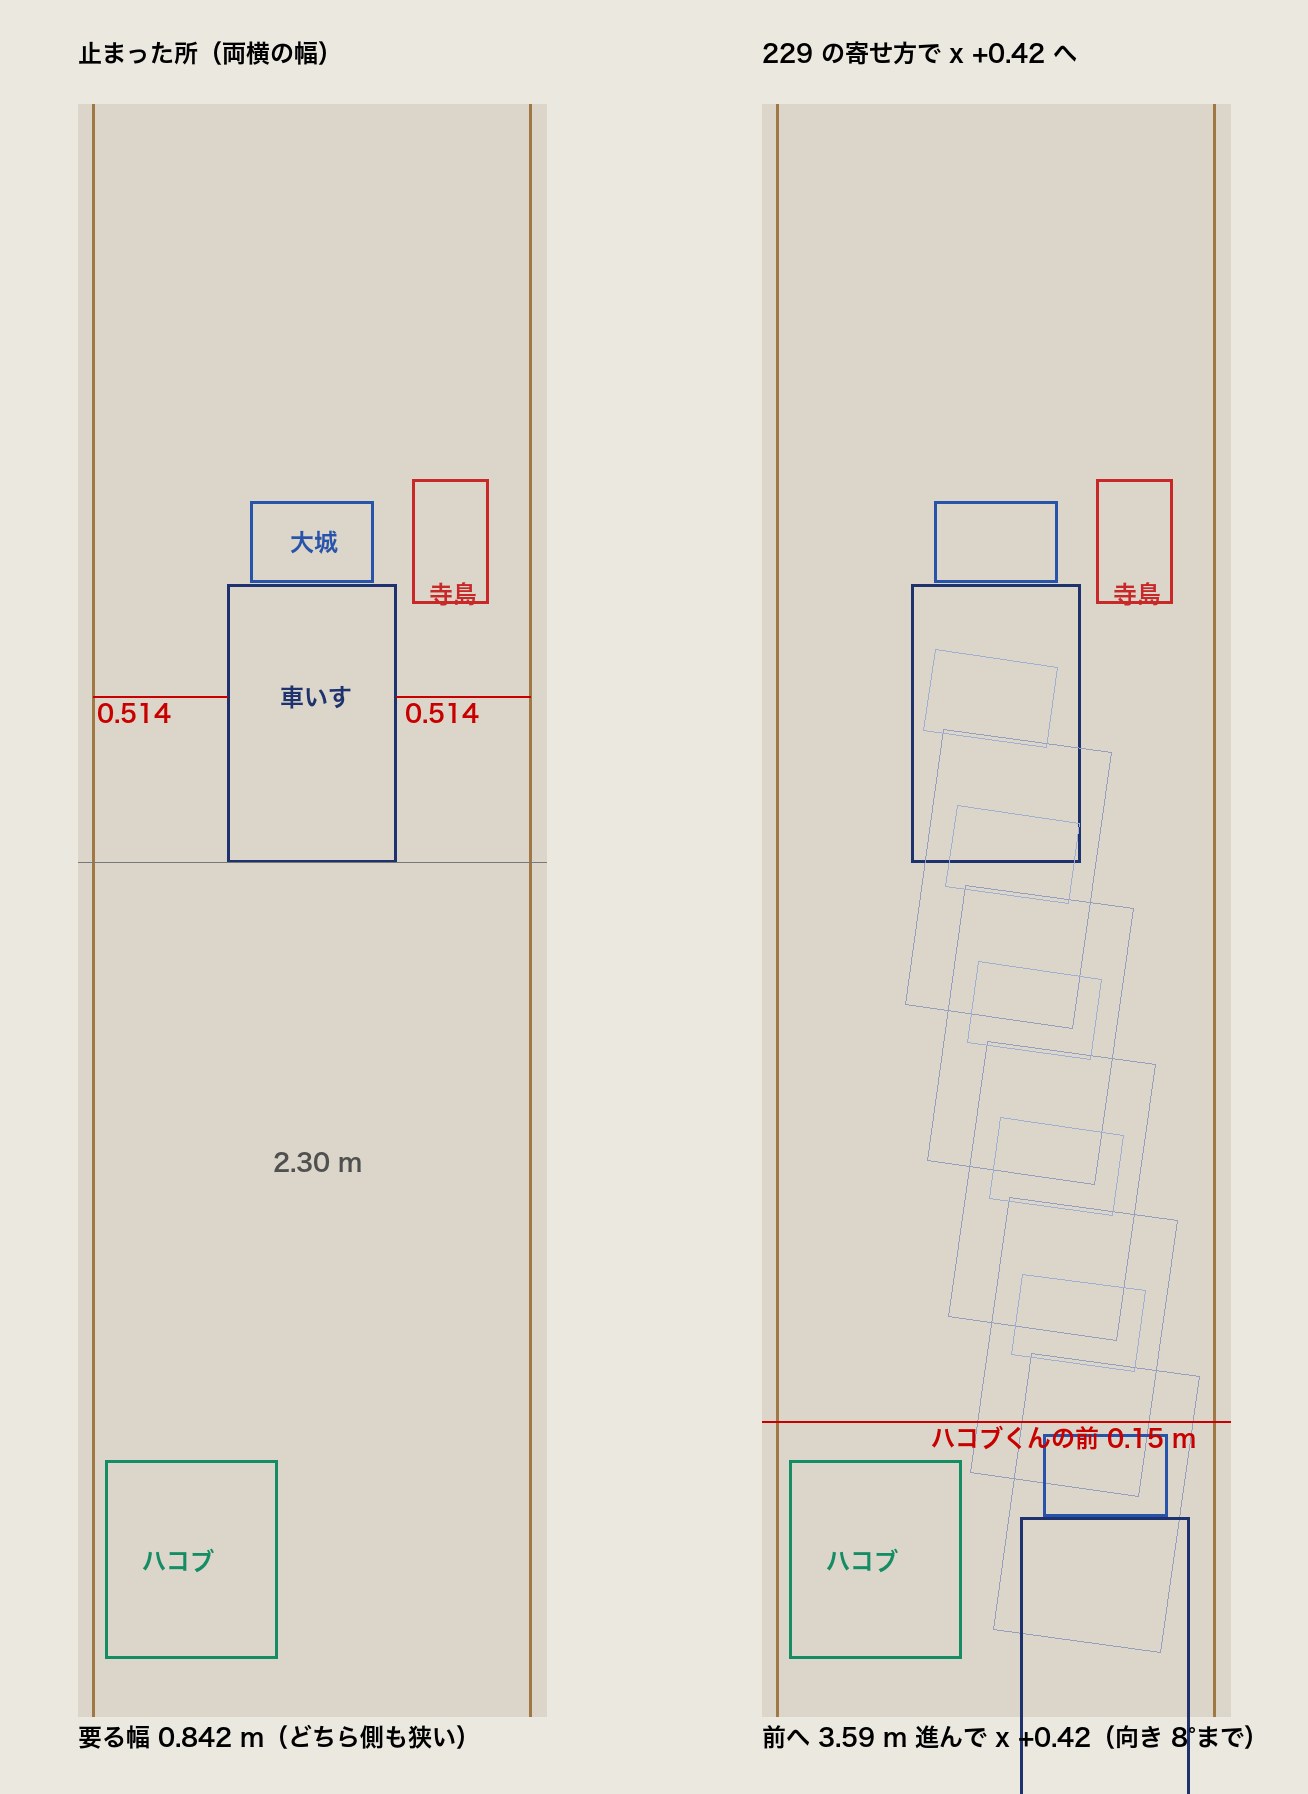
もう1つ、寺島さんが大城さんの真横にいると、大城さんは顔を約99°回さないと寺島さんを見られないことも、作る前に見つかりました。エイイチに聞いて決めたのは次の2つです。
- 止まっている車いすは、その場で向きを最大30°まで変えて寄せ、最後にまっすぐに戻す(速さは0.3m/秒まで、向きの変わる速さは25°/秒まで)
- 立ち話の間、大城さんは寺島さんから遠い側の手を握りからはなし、体ごと寺島さんのほうを向く。寄せる前に両手で握り直す
声は、茂さんの分がまだありませんでした。Claude Code が使っている ElevenLabs の鍵には声の一覧を読む権限がなく、新しい声を選べなかったためです。
声は今まで作った声を使っていいですよ。前に色々作っているのでLOGを見直してください。
解説動画の決まり(video_rules.md)に、ElevenLabs の自分で作れる声が10個で上限になった時に「森田茂さん=田中先生の声」と決めた記録がありました。⑨に田中先生は出ないので、そのまま使いました。
作業ログ ― 依頼235:その場で寄せる形で、2本を作った
依頼235 では、決めた寄せ方で道があるかを先に計算し、「回る +12° → 前へ 0.84m → 回る −17° → 後ろへ 0.73m → 回る −10° → 後ろへ 0.19m → 回る 0°」という道を見つけてから作りました。実際の動きでは、向きの最大は17°、前へ0.822m、足のせとハコブくんのあいだの最小は1.568mです。ハコブくんが通る時のすき間の最小は、車いす0.232m・大城さん0.287m・寺島さん0.645mで、当たったコマは2本とも0でした。
動画を見たエイイチの指摘は3つでした。
通れませんのハコブくんの顔が小さいので修正。それと茂さんがハコブくんに声かけるのが不自然だね(セリフが良くないのか、タイミングが良くないのか、あとどっちも同じセリフだと芸がないね)
ハコブくんが車椅子横を通る時声をかけるか、ニコッと笑う描写くらいはあった方がいいね。
茂さんの「何を運んでるの?」は、止まって3〜4秒で、何のきっかけもなく話しかけていました。2本とも同じセリフでした。
作業ログ ― 依頼237・238:2本でやり取りを分け、通るときのお礼を足した
茂さんのセリフを、2本の流れに合わせて分けた
Claude が出したセリフの案を、エイイチが選びました。⑨-1 では、茂さんはハコブくんの声に気づいて大城さんに取り次ぎ、横を通る時に何を運んでいるか聞きます。⑨-2 では、看護師2人が気づかないまま20秒たったあとに、自分では動けない茂さんが、同じく待たされているハコブくんに声をかけます。
| ⑨-1 声をかけて通る | ⑨-2 立ち往生になる | |
|---|---|---|
| 声をかける | 止まって5秒で「すみません、通ります」 | 10秒と20秒で「すみません、通ります」。2人は気づかない |
| 茂さん | 「大城さん、ロボットさんが通るって」 | 「あんたも待たされてるのかい」→ ハコブ「はい、お待ちしています」 |
| 気づく | 大城さん「あ、ごめんね」 | 30秒で画面が黄色の「通れません」→ 寺島さん「あ、ハコブくん」→ 大城さん「あ、ごめんね」 |
| 横を通る | 茂さん「何を運んでるんだい?」→ ハコブ「病棟へのお届け物です。ありがとうございます」と目まで笑う顔 | ハコブ「ありがとうございます」と目まで笑う顔。茂さんが小さくうなずく |
| 動けない時間 | 25.0秒 | 49.7秒(立ち往生 1件) |
依頼237 の版では、茂さんの最初のセリフは「おい、ロボットさんが通るって」でした。
茂さんのおいっ、が結構強い言い方すぎるかもね。
看護師を名前で呼ぶ「大城さん、ロボットさんが通るって」に替えました。名前で呼ぶと、大城さんが茂さんの後ろにいて、茂さんが大城さんに伝えていることも分かりやすくなります。
「声をかければすぐ解決する」版が、30秒まで0.2秒しかなかった
依頼237 の⑨-1 は、動けない時間が29.833秒でした。声をかけて解決する話なのに、立ち往生の30秒とほとんど同じ長さです。止まって10秒で声をかけ、そのあと茂さんが取り次いで、大城さんが握り直してその場で寄せるまでに時間がかかるためでした。依頼238 で、声をかけるのを止まって5秒に早めました。
- ねらい:⑨-1 と⑨-2 の違い(人が気づくかどうか)が、動けない時間の差としてはっきり見えるようにする
- 変わったこと:⑨-1 の動けない時間は 29.833秒 → 25.033秒。⑨-2 は 49.666秒のまま
- 見込める効果:30秒の線をはさんで、25秒と50秒に分かれる。病院の1日のシミュレーションで、声をかけるまでの秒数を変えると立ち往生の件数がどう変わるかを見る時の、3Dの見本になる(1日のシミュレーションではまだ試していない)
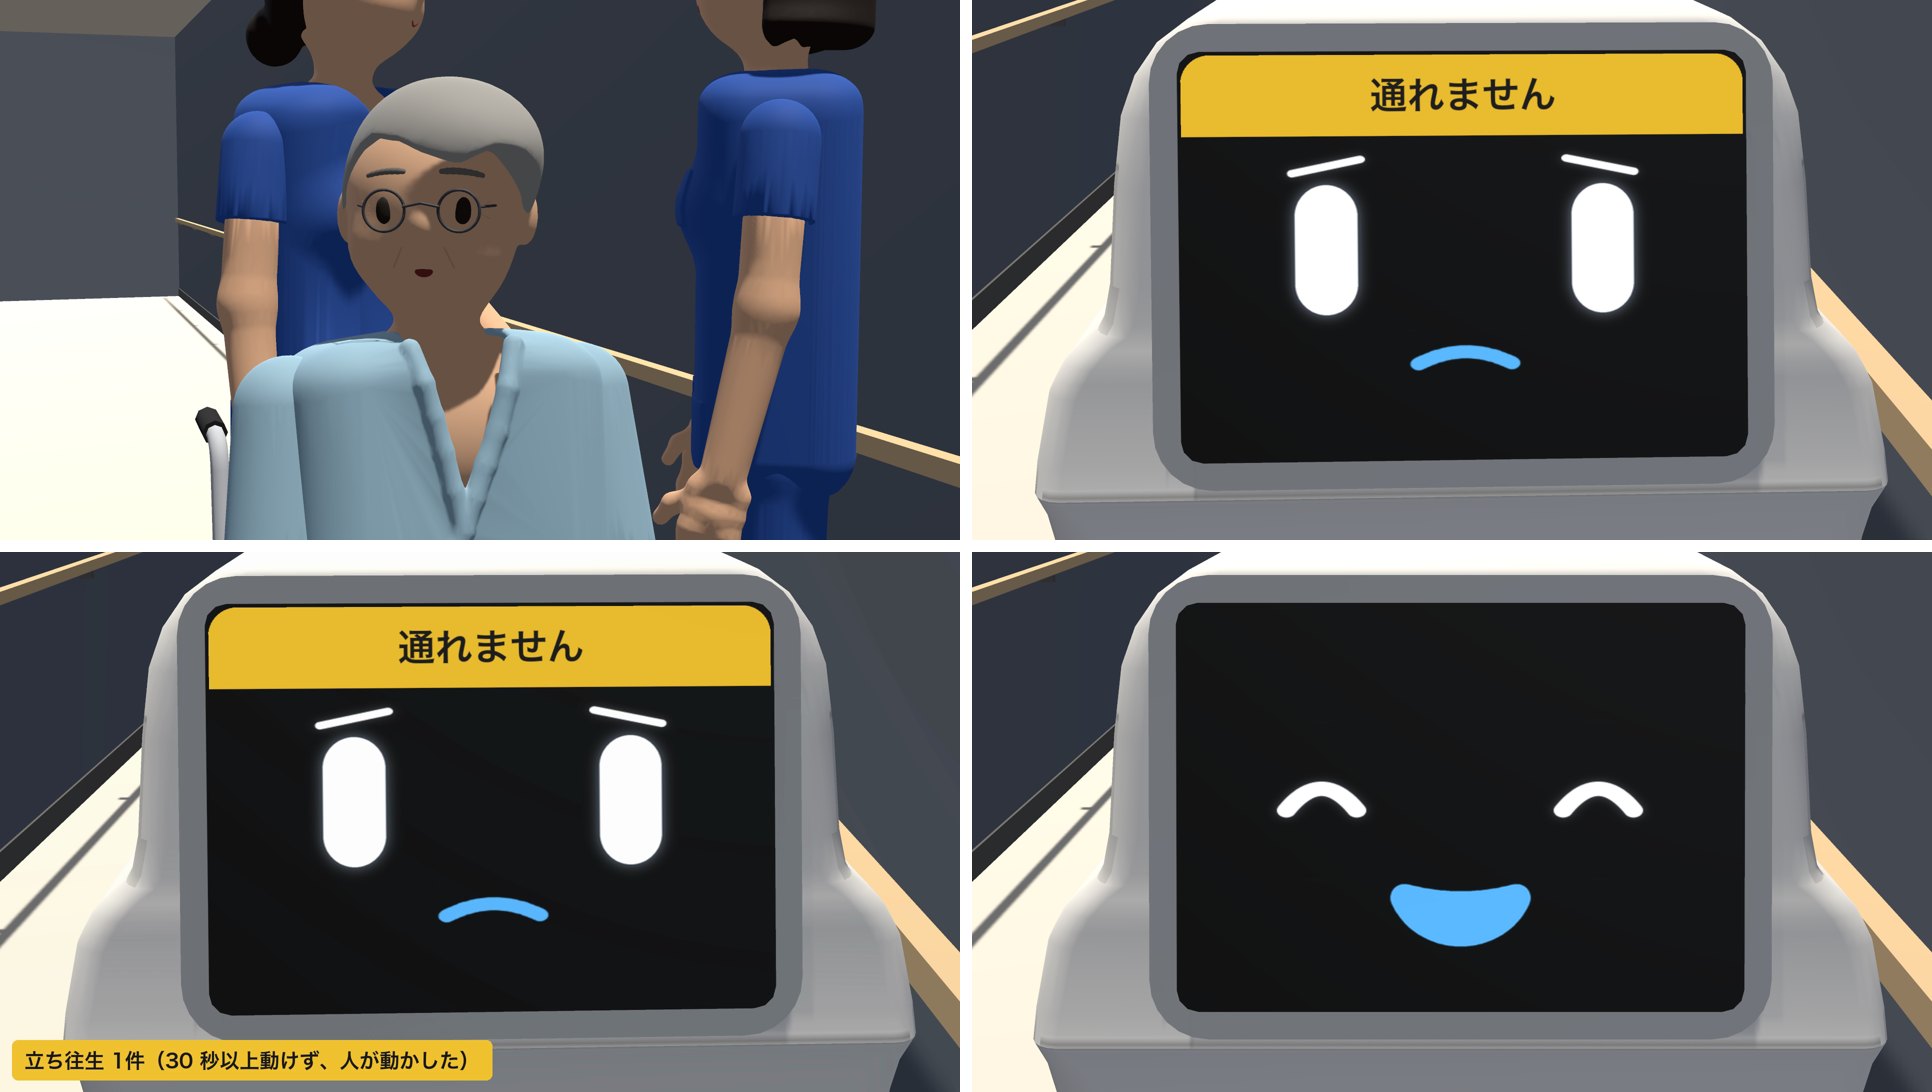
「通れません」の顔は、ほかの帯(「お待ちしています」など)の顔と画素で同じ大きさになりました(目の高さ 258・幅 124・目の間 553 画素。依頼235 は 78 画素)。画面に行き先・中身・数が出たコマは、2本とも0です。
作業ログ ― サイトの3Dの場面に、⑨-1・⑨-2 と⑧の真上の動画を足した
この記事のコード・ログ・データは、1ファイルずつ下に置いています。全文はリンク先にあります。
ファイルの一覧(42本)
01_sec07.txt ― sim_scenes.json の差分・6,144字
02_terashima_build.py.txt ― terashima_build.py・25,369字
03_terashima_pose.py.txt ― terashima_pose.py・6,301字
04_sec09.md ― 依頼231 の依頼文(20261116_231_車いすが廊下の真ん中で止まる場面を2本作って撮る.md)・5,308字
05_sec09.md ― 依頼237 の依頼文(20261117_237_車いすが止まる場面のやり取りを2本で分けて作り直す.md)・3,535字
06_sec10.txt ― 依頼230 の報告(report230.txt)・6,307字
07_sec10.txt ― 依頼231 の報告(report231.txt)・7,081字
08_sec10.txt ― 依頼232 の報告(report232.txt)・4,498字
09_sec10.txt ― 依頼233 の報告(report233.txt)・5,576字
10_sec10.txt ― 依頼234 の報告(report234.txt)・4,675字
11_sec10.txt ― 依頼235 の報告(report235.txt)・11,652字
12_sec10.txt ― 依頼236 の報告(report236.txt)・4,586字
13_sec10.txt ― 依頼237 の報告(report237.txt)・11,823字
14_sec10.txt ― 依頼238 の報告(report238.txt)・8,021字
15_230_tools_Closeup230.cs.txt ― 依頼230 / tools/Closeup230.cs(依頼230)・88,642字
16_230_tools_make230.py.txt ― 依頼230 / tools/make230.py(依頼230)・10,678字
17_231_tools_Closeup231Terashima.cs.txt ― 依頼231 / tools/Closeup231Terashima.cs(依頼231)・17,647字
18_231_tools_geo231.py.txt ― 依頼231 / tools/geo231.py(依頼231)・5,153字
19_232_tools_Closeup232.cs.txt ― 依頼232 / tools/Closeup232.cs(依頼232)・92,993字
20_232_tools_make232.py.txt ― 依頼232 / tools/make232.py(依頼232)・15,080字
21_233_tools_feas233.py.txt ― 依頼233 / tools/feas233.py(依頼233)・6,737字
22_233_tools_fig233.py.txt ― 依頼233 / tools/fig233.py(依頼233)・4,176字
23_233_geo_feas233.txt ― 依頼233 / geo/feas233.txt(依頼233)・3,711字
24_234_tools_Closeup234.cs.txt ― 依頼234 / tools/Closeup234.cs(依頼234)・95,169字
25_234_tools_between234.py.txt ― 依頼234 / tools/between234.py(依頼234)・4,710字
26_234_tools_make234.py.txt ― 依頼234 / tools/make234.py(依頼234)・18,629字
27_235_tools_Closeup235.cs.copy.cs.txt ― 依頼235 / tools/Closeup235.cs.copy(依頼235)・114,531字
28_235_tools_feas235.py.txt ― 依頼235 / tools/feas235.py(依頼235)・5,600字
29_235_tools_make235.py.txt ― 依頼235 / tools/make235.py(依頼235)・13,366字
30_235_tools_make_script235.py.txt ― 依頼235 / tools/make_script235.py(依頼235)・31,296字
31_235_geo_path235.json ― 依頼235 / geo/path235.json(依頼235)・7,424字
32_236_tools_Closeup236.cs.txt ― 依頼236 / tools/Closeup236.cs(依頼236)・95,366字
33_236_tools_make236.py.txt ― 依頼236 / tools/make236.py(依頼236)・21,766字
34_237_tools_Closeup237.cs.copy.cs.txt ― 依頼237 / tools/Closeup237.cs.copy(依頼237)・116,880字
35_237_tools_make237.py.txt ― 依頼237 / tools/make237.py(依頼237)・13,389字
36_237_tools_make_script237.py.txt ― 依頼237 / tools/make_script237.py(依頼237)・36,164字
37_237_tools_screen237.py.txt ― 依頼237 / tools/screen237.py(依頼237)・5,082字
38_237_geo_path235.json ― 依頼237 / geo/path235.json(依頼237)・7,424字
39_238_tools_Closeup238.cs.copy.cs.txt ― 依頼238 / tools/Closeup238.cs.copy(依頼238)・117,095字
40_238_tools_make238.py.txt ― 依頼238 / tools/make238.py(依頼238)・13,438字
41_238_tools_make_script238.py.txt ― 依頼238 / tools/make_script238.py(依頼238)・36,663字
42_238_geo_path235.json ― 依頼238 / geo/path235.json(依頼238)・7,424字
サービスロボット導入シミュレーションのページ の「3Dで見る現場の場面」は、src/data/sim_scenes.json に場面ごとの動画・説明・時刻を書いて並べています。⑨-1 を「09 立ち話の車いすに声をかけて通る」、⑨-2 を「10 立ち話の車いすで立ち往生になる」として足し、どちらにも本番のカメラと真上からの2つの角度を付けました。⑧には、依頼236 の真上の動画を2つ目の角度として足しました。動画と表紙の画像は R2(p2m-media)に入れています。
sim_scenes.json の差分
diff --git a/src/data/sim_scenes.json b/src/data/sim_scenes.json
index e3674f2..3f8872d 100644
--- a/src/data/sim_scenes.json
+++ b/src/data/sim_scenes.json
@@ -1,8 +1,8 @@
 {
-  "about": "サービスロボット導入シミュレーション(/series8)の「3Dの場面」に並べる動画と、場面ごとの説明(2026-11-13・LOG503)。動画は R2(p2m-media)の /media/。時刻は本番のカメラの動画の秒。看護師とハコブくんは実物ではなく Unity の3DCG。⑤⑥は 2026-11-15 に追加(依頼205・214)、2026-11-16 に画面の「2個」を「1個」に直した v2(依頼221)へ差し替え。⑦は依頼222。⑧は依頼229(2026-11-16・患者と車いすのモデルは tools/sim_people/morita_shigeru/)",
+ "about": "サービスロボット導入シミュレーション(/series8)の「3Dの場面」に並べる動画と、場面ごとの説明(2026-11-13・LOG503)。動画は R2(p2m-media)の /media/。時刻は本番のカメラの動画の秒。看護師とハコブくんは実物ではなく Unity の3DCG。⑤⑥は 2026-11-15 に追加(依頼205・214)、2026-11-16 に画面の「2個」を「1個」に直した v2(依頼221)へ差し替え。⑦は依頼222。⑧は依頼229(2026-11-16・患者と車いすのモデルは tools/sim_people/morita_shigeru/)。⑧の真上の動画は依頼236。⑨⑩は依頼238・237(2026-11-17・LOG526。看護師の寺島さんのモデルは tools/sim_people/nurse_terashima/)",作業ログ ― 寺島さんを作るコード(p2m-site の tools/sim_people/nurse_terashima/)
大城さんの nurse_build.py を写し、髪の関数を前髪のあるボブに、めがねの関数を足し、胴と服の数字を替えたものです。描く・姿勢を付けるコードは、大城さんのものを名前だけ替えて写しました。
README.md
# 看護師(寺島さん・寺島由美)の3Dモデル(サービスロボット導入シミュレーション・病院の場面の人)

要所の場面 ⑨車いすが廊下の真ん中で止まる のための人(2026-11-16)。大城さんが車いすを止めて立ち話をする相手。マンガの寺島由美さんの三面図(terashima_ref.jpg)を元に、大城さん(../nurse_oshiro/)を写して作った。

- 大城さんから変えたのは3つだけ:髪(前髪のある、あごの下までのボブ)・丸めがね(こげ茶の細い縁。茂さんの作りを写した)・胴の厚み(少しふっくら)
- 服の色は大城さんと同じロイヤルブルー(病棟で統一・2026-11-16 エイイチ)。2人は髪とめがねで見分ける
- 大きさ・骨の位置と名前・口の5つの形・目と眉の骨は大城さんと同じ。**大城さんを動かすコードがそのまま使える**(Humanoid で読める)
- 根は Nurse_Terashima。部品は Terashima_Skin・Terashima_Hair・Terashima_Glasses・Terashima_Top など(大城さんの Nurse_ を Terashima_ に替えた名前)。めがねと髪は Head の骨だけで動く

## 作り方

1. `pip install bpy==5.3.0 scikit-image`
2. `python3 terashima_build.py <出力フォルダ> --vox 0.0025`:nurse_terashima.fbx・terashima_clay.blend・terashima_report.json
3. 確認用の絵(GitHub に入れない。iCloud の サービスロボット導入シミュレーション/hospital/people_3d/)
   - `python3 terashima_render.py <出力>/terashima_clay.blend <絵のフォルダ> front side back persp face upper`
   - `python3 terashima_pose.py <出力>/terashima_clay.blend <絵のフォルダ>`:大城さんと同じ8つの姿勢。服や肌が破れないかの確認用

## 中身(三角形 57,820)

Skin 15,258・Hair 6,008・Glasses 3,692・Top 10,474・Sleeves 4,222・Pants 6,614・Shoes 2,520・Eyes 2,616・Brows 1,004・口5つ(smile が既定で表示)

## 気をつけること

- 髪はあごの下まであるので、首を大きく横へ回す(45° を超える)と、毛先が肩に少し入る
- Unity の ServiceSim では、依頼231 で Assets/ServiceSim/Closeups/Models_terashima/ に写して使っている(iCloud の hospital/people_3d/terashima/ から)
terashima_build.py
"""粘土のような簡略化した看護師(寺島さん・寺島由美)を、形の式(距離の場)から作る。
大城さん(../nurse_oshiro/nurse_build.py)を写して、髪(前髪のあるボブ)・丸めがね・胴の厚みだけを変えた(服の色は大城さんと同じ)。
骨の位置と名前は大城さんと同じ(同じ動かし方のコードが使える)。
python3 terashima_build.py <out_dir> [--vox 0.0025]
前が -y、上が z、単位は m。身長 1.65 m。
出力:terashima_clay.blend・nurse_terashima.fbx・terashima_report.json(部品ごとの三角形の数・骨の名前)
FBX は Unity 向け(顔が Unity の +Z、上が +Y)。骨は Unity の Humanoid の名前(Hips・LeftUpperArm など)。
口は5つの形(smile・flat・worried・talk・surprised)を別の部品で入れてあり、Unity で表示を切り替える。terashima_render.py
"""粘土の人を描く(大城さんの nurse_render.py を写した)。python3 terashima_render.py <blend> <out_dir> [views...]"""
import math
import os
import sys

import bpy  # noqa: I001
from mathutils import Vector

bpy.ops.wm.open_mainfile(filepath=sys.argv[1])
out = sys.argv[2]
want = sys.argv[3:]
os.makedirs(out, exist_ok=True)
H = 1.65
sc = bpy.context.scene
sc.render.engine = "CYCLES"
sc.cycles.device = "CPU"
sc.cycles.samples = 24
sc.cycles.use_denoising = True
sc.view_settings.view_transform = "Standard"
w = bpy.data.worlds.new("W")
sc.world = w
w.use_nodes = True
bg = w.node_tree.nodes["Background"]
bg.inputs["Color"].default_value = (0.80, 0.90, 0.89, 1)
bg.inputs["Strength"].default_value = 0.65
key = bpy.data.lights.new("K", "AREA")
key.energy = 380
key.size = 3
ko = bpy.data.objects.new("K", key)
ko.location = (-2.2, -2.8, 3.0)
ko.rotation_euler = (Vector((0, 0, 1.0)) - Vector(ko.location)).to_track_quat("-Z", "Y").to_euler()
sc.collection.objects.link(ko)
fill = bpy.data.lights.new("F", "AREA")
fill.energy = 130
fill.size = 4
fo = bpy.data.objects.new("F", fill)
fo.location = (2.8, -2.0, 1.4)
fo.rotation_euler = (Vector((0, 0, 1.0)) - Vector(fo.location)).to_track_quat("-Z", "Y").to_euler()
sc.collection.objects.link(fo)
views = {
    "front": ((0, -6, H / 2), (0, 0, H / 2), H * 1.08, (520, 1000)),
    "side": ((-6, 0, H / 2), (0, 0, H / 2), H * 1.08, (520, 1000)),
    "back": ((0, 6, H / 2), (0, 0, H / 2), H * 1.08, (520, 1000)),
    "persp": ((1.5, -3.2, 1.25), (0, 0, H * 0.52), None, (600, 1000)),
    "face": ((0.32, -1.3, 1.53), (0, 0, 1.49), 0.36, (640, 640)),
    "neck": ((0.55, -0.75, 1.42), (0.03, 0, 1.34), 0.26, (640, 640)),
    "neckback": ((-0.5, 0.9, 1.45), (0, 0, 1.34), 0.30, (640, 640)),
    "upper": ((-0.9, -2.2, 1.45), (0, 0, 1.2), None, (700, 800)),
}
for name, (loc, tgt, ortho, res) in views.items():
    if want and name not in want:
        continue
    cam = bpy.data.cameras.new("C")
    if ortho:
        cam.type = "ORTHO"
        cam.ortho_scale = ortho
    else:
        cam.lens = 55 if name == "persp" else 70
    co = bpy.data.objects.new("C", cam)
    co.location = loc
    co.rotation_euler = (Vector(tgt) - Vector(loc)).to_track_quat("-Z", "Y").to_euler()
    sc.collection.objects.link(co)
    sc.camera = co
    sc.render.resolution_x, sc.render.resolution_y = res
    sc.render.filepath = os.path.join(out, f"{name}.png")
    bpy.ops.render.render(write_still=True)
    print("wrote", name)
terashima_pose.py
"""骨の動きを確かめる:決めた姿勢を付けて描く。
python3 terashima_pose.py <nurse_clay.blend> <出力フォルダ> [姿勢の名前...]
姿勢:rest give receive drawer point bow worried talk
(Unity では Humanoid の動き・腕の IK で動かす。ここの姿勢は、骨と重みで服や肌が破れないかの確認用)
"""
import math
import os
import sys作業ログ ― 依頼箱に置いた依頼文
依頼230 の依頼文(20261116_230_車いすに道を譲る場面の真上の動画を位置と動きが分かる形に撮り直す.md)
---
作業フォルダ: /Users/shimazueiichi/Robotics_UX/ServiceSim
上限時間: 120
---
# 依頼230:⑧車いすに道を譲る(依頼229)の真上の動画を、車いすがどこにいてどう動いたか分かる形に撮り直す

依頼229 の依頼文と報告(claude_code_reports/20261116_closeup_229.txt)と、真上の動画 closeup229_yield_top.mp4(KIOXIA の service_sim/unity/closeup/20261116_closeup229/)を見てから始める。台本 closeup229_script.json・Editor/Closeup229.cs(cs:161)を写して Editor/Closeup230.cs を作り、写した先で変える。**229 の台本・コード・出力には触らない。台本(人・車いす・ハコブくんの動き)は 229 のものをそのまま読む。**

## エイイチの指摘(2026-11-16・229 の真上の動画を見て)
真上の動画では、車いすがどの位置にいて、どう動いたのかがさっぱり分からない。

Claude の見立て:
- 真上のカメラがハコブくんのまわり(幅およそ6 m)しか写していない。車いすは 12.5 秒ごろに右の端から入ってくるので、始めの位置(x +0.28)も、寄せる所(10.3〜13.8 秒)もほとんど写っていない
- 床に目印が無いので、写っても x +0.28 と x +0.42 の違い(14 cm)が見分けられない
- 左上の文字が小さく、項目が多い。6.5 秒ごろに「3402823…000 m」という壊れた値が出る

## 1. 変えること(真上の動画だけ)
- **カメラ**:真上から見下ろすのは同じ。動かさない(1本の動画の間ずっと同じ位置・同じ広さ)。写す範囲は、廊下の長い向きが画面の横になる向きで、「車いすが寄せ始める 1 秒前の位置」から「車いすがハコブくんの後ろの端を 1.5 m 過ぎた位置」までが全部入る広さにする。始めから写せる広さに収まるなら、車いすの始めの位置も入れる。廊下の幅(手すりから手すりまで)が画面の高さの 1/4 以上になる広さにする(足りない時は、範囲の端を削るほうを選び、何をどれだけ削ったかを報告に書く)
- **床の目印**(真上の動画だけに出す。本番の動画には出さない):
  - 廊下の中心の線(細い実線・灰色)
  - 車いすの始めの線 x +0.28 と、寄せたあとの線 x +0.42(それぞれ破線・色を分ける)。線の端に「始め +0.28」「寄せたあと +0.42」と字を置く
  - ハコブくんのふだんの線 x −0.33(破線・ハコブくんの輪の色に近い色)
- **車いすの通った跡**:車いすの後ろの車軸の真ん中が通った所に、太めの線を引いていく(通った所から順に伸びていく。消さない)。寄せ始めと寄せ終わりの所に印(丸)と「寄せ始め 10.3秒」のような字を、その時刻になったら出す
- **ハコブくんの通った跡**:同じ作り方で別の色の線。寄り始めた所と止まった所に印と字
- **左上の文字**:字を大きくして(今の 2 倍以上)、項目を 3 つにする:動画の秒・車いすの横の位置(x の値・cm で)・ハコブくんと車いす・人のすき間。値が無い時は「—」を出す。3402823… のような値が出ないことを確かめる
- 色と線の太さ・字の大きさは、縮めて見ても分かることを優先して決め、決めた値を報告に書く

## 2. 変えないこと
台本の中身(動き・時刻・セリフ・声)、本番の動画 closeup229_yield.mp4、静止画(229 のまま使う)、①〜⑧ の台本・コード・出力。指示していない所は変えない。
**触ってよいのは Assets/ServiceSim/Closeups/ の中だけ。** Models/・病院の1日の場面・配膳の場面・共通の部品・Packages・実行ファイルには触らない。Mixamo の FBX は使わない・写さない・check-in しない。
**エイイチは見ていない。人に聞かないと進めない所に当たったら、その項目は止めて報告に書き、ほかは続ける。**

## 始める前に確かめること(違えば作らずに報告して終わる)
保留は Mixamo のフォルダ(Models/Animations/)だけ・Unity と回し係が動いていない・KIOXIA がマウント済み・最新の check-in が cs:161 以降

## 3. 確かめ(違えば 4 は撮らずに止める)
- 動きが 229 と同じ:車いす・人・ハコブくんの位置を全部のコマで 229 と比べ、差の最大を書く(0 のはず)
- 目印の線の位置:x +0.28・+0.42・−0.33・中心の線が、床の上の正しい位置にあること(線の位置を数字で書く)
- 通った跡の線が、車いすの後ろの車軸の真ん中・ハコブくんの真ん中の位置と、各コマで 1 cm 以内
- 寄せ始め・寄せ終わりの印が出る時刻が、229 の報告の時刻(10.300 秒・13.833 秒)とそろっている
- 動画の最初から最後まで、車いす(とハコブくん)が画面から出ていない時間を書く。寄せ始めの 1 秒前から寄せ終わりまでは、車いすがずっと画面の中にあること
- 左上の値に、壊れた値(とても大きい数・NaN)が 1 コマも無い

## 4. 撮る
- 真上の動画 1 本(closeup230_yield_top.mp4)。長さは 229 と同じ
- 静止画 3 枚:寄せ始め・寄せ終わり・最後のコマ(跡が全部引かれた所)
- 出力は KIOXIA の service_sim/unity/closeup/20261116_closeup230/、iCloud の hospital/closeup230/ に写す(md5 を確かめる)
- check-in(Mixamo のフォルダは除く)

## 5. 報告
claude_code_reports/20261116_closeup_230.txt(KIOXIA にも写し)。カメラの位置と写す範囲(m)、削った範囲、目印・跡・字の色と太さと大きさ、3 の確かめ(表)、出力の場所、check-in の番号、決めてほしいこと(直し方の候補は作らない)。最後に「判定:合格/止めた」を書く。
依頼231 の依頼文(20261116_231_車いすが廊下の真ん中で止まる場面を2本作って撮る.md)
---
作業フォルダ: /Users/shimazueiichi/Robotics_UX/ServiceSim
上限時間: 240
---
# 依頼231:要所の場面⑨「車いすが廊下の真ん中で止まる」(⑩「茂さんに何を運んでいるか聞かれる」を中に入れる)を2本作って撮る

依頼228・229 の依頼文と報告(claude_code_reports/20261116_closeup_228.txt・_229.txt)、依頼203(⑤受け取る人が来ない・早回しと時計の出し方)と 218〜224(⑦話しかけられる・声と口と帯)の依頼文と報告を読んでから始める。廊下・ハコブくん・大城さん・茂さんと車いす・声の作り方は 229 を土台にする。⑨は新しい台本 closeup231_script.json と Editor/Closeup231.cs で作る。**①〜⑧(229・230 を含む)の台本・コード・出力には触らない。**
依頼232 の依頼文(20261116_232_真上の動画の床の線を人とハコブくんの下に描く.md)
---
作業フォルダ: /Users/shimazueiichi/Robotics_UX/ServiceSim
上限時間: 90
---
# 依頼232:真上の動画の床の線(点線と中心の線)を、ハコブくん・人・車いすの下に描く(⑧の依頼230 と ⑨の依頼231 の真上の動画)

依頼230 の依頼文と報告(claude_code_reports/20261116_closeup_230.txt)と、230 の真上の動画 closeup230_yield_top.mp4 を見てから始める。依頼231 の報告(claude_code_reports/20261116_closeup_231.txt)も読む。

## エイイチの指摘(2026-11-16・230 の真上の動画を見て)
点線は、ハコブくんや看護師、車いすの下に表示したほうがいい。

## 1. 変えること
- 床の目印の線(廊下の中心の線・始め +0.28・寄せたあと +0.42・ハコブくんのふだん −0.33 の点線)と、線の端の字(「始め +0.28」など)を、床の上に描く。ハコブくん・大城さん・茂さん・車いす(231 では寺島さんも)が線の上を通る時は、体のほうが前に見え、線は体に隠れる
- 床の上に描く方法(床に貼る・カメラの描く順を変える など)は任せる。どの方法にしたかを報告に書く
- 通った跡の線・寄り始め/寄せ始めなどの印と字・左上の字は、230 のまま(体の上に重ねて描く)

## 2. 撮り直すもの
- ⑧:Editor/Closeup230.cs を写して Closeup232.cs を作り、写した先で変える。closeup232_yield_top.mp4 を撮る
- ⑨:依頼231 が終わっていて、真上の動画を 230 の作りで撮っていれば、231 の2本の真上の動画も同じ直しで撮り直す(closeup232_stop_voice_top.mp4・closeup232_stop_stuck_top.mp4)。231 のコードは写した先で変える。231 が止めた・230 の作りを使わなかった場合は、⑨は撮らずに報告に書く
- 本番の動画・静止画・台本は撮り直さない

## 3. 変えないこと
動き・時刻・カメラの位置と写す範囲・線の位置と色と太さ・字の大きさ・跡と印の描き方。230・231 の台本・コード・出力には触らない。
**触ってよいのは Assets/ServiceSim/Closeups/ の中だけ。** Models/・病院の1日の場面・配膳の場面・共通の部品・Packages・実行ファイルには触らない。Mixamo の FBX は使わない・写さない・check-in しない。
**エイイチは見ていない。人に聞かないと進めない所に当たったら、その項目は止めて報告に書き、ほかは続ける。**

## 始める前に確かめること(違えば作らずに報告して終わる)
保留は Mixamo のフォルダ(Models/Animations/)だけ・Unity と回し係が動いていない・KIOXIA がマウント済み

## 4. 確かめ(違えば撮らずに止める)
- 線が体の下になっている:線が体に重なるコマを 3 つ以上選び、その寄りの静止画で、体の所に線が見えていないこと
- 動き・線の位置・跡・印・左上の字の値が、230(231)と同じ(全部のコマで差の最大を書く)

## 5. 出力と報告
- 出力は KIOXIA の service_sim/unity/closeup/20261116_closeup232/、iCloud の hospital/closeup232/ に動画と、確かめの寄りの静止画を写す(md5 を確かめる)
- 作業の区切りで check-in(Mixamo のフォルダは除く)
- 報告:claude_code_reports/20261116_closeup_232.txt(KIOXIA にも写し)。描き方、確かめの表、撮った動画、出力の場所、check-in の番号、決めてほしいこと(直し方の候補は作らない)。最後に「判定:合格/止めた」を書く
依頼233 の依頼文(20261116_233_車いすが廊下の真ん中で止まる場面を立ち位置と声を直して2本作る.md)
---
作業フォルダ: /Users/shimazueiichi/Robotics_UX/ServiceSim
上限時間: 240
---
# 依頼233:⑨車いすが廊下の真ん中で止まる(⑩を中に入れる)を、立ち位置・速さ・声を直して2本作って撮る(依頼231 の作り直し)

依頼231 の依頼文と報告(claude_code_reports/20261116_closeup_231.txt)を読んでから始める。231 で作った寺島さんの読み込み(Models_terashima/・NurseTerashima.prefab・Editor/Closeup231Terashima.cs)・置き方の計算(KIOXIA の closeup/20261116_closeup231/geo/・tools/)・声(audio/)は使ってよい。231 の依頼文の流れ・セリフ・カメラ・確かめ・撮るもの・報告は、**下の「231 から変えること」のほかは 231 のとおり**にする。⑨は新しい台本 closeup233_script.json と Editor/Closeup233.cs で作る(231 のコードは写した先で変える)。①〜⑧・230・232 の台本・コード・出力には触らない。

## 231 の「決めてほしいこと」への答え(2026-11-16 エイイチ・Claude)

1. **寺島さんの立つ側を反対にする**(231 の依頼文の誤り)
   - 寺島さんは、大城さんの横の **+x 側(ハコブくんが通らない側の手すり寄り)** に、大城さんのほうを向いて立って話す。車いすは 231 のとおり廊下の真ん中(x 0.00)なので、通れないのは変わらない(両横に残る幅を報告に書く)
   - 道を空ける時:大城さんが車いすを +x の手すり側へ寄せる(229 の寄せ方と同じ決まり)。寺島さんは、大城さんが寄る所をふさがないよう、**大城さんの後ろ(ハコブくんから遠い側)へ下がって、+x の手すり沿いに立つ**(歩いて下がる。下がる距離は大城さんと当たらない一番短い距離・1.0 m まで)。ハコブくんが通り過ぎたら、話していた所へ戻る(戻らなくてもよい。どちらにしたかを書く)
   - ハコブくんは、ふだんの通り道(x −0.33)のまま、229 のすき間の決まりで通る。通れる形があるかを先に計算してから作り、無ければ何がどれだけ足りないかを書いて止める
2. **茂さんの声**:新しく作らない。今までの声を使う。**田中先生の声(Voice ID `ydyMD3g4SbEeNpF0wahP`、_制作ベース/声の一覧.json の「田中」)** を茂さんの声にする(video_rules.md の決まり:森田茂さん=田中先生の声。⑨に田中先生は出ない)。声の一覧を読む必要はない(Voice ID で直接作る)
3. **ハコブくんの速さ**:229 と同じ決まり(0.6 m/秒)。231 の依頼文の 0.8 m/秒は誤り
4. **ハコブくんの声**:⑤〜⑧と同じ **`gWJpc8whMBqnF7Y0kc9f`**。231 で「ハコブ_イケボ」で作った2つは使わず、作り直す
5. **⑨-2 の気づき方を替える**:茂さんは大城さんの前にいるので、腕はたたかない。代わりに、**寺島さんがハコブくんの画面の「通れません」に気づいて、大城さんに知らせる**
   - 30 秒になって画面が「通れません」に変わってから 1.0〜1.5 秒後に、寺島さんがハコブくんのほうへ顔を向け(20〜35°)、大城さんへ顔を戻して言う:寺島「あ、ハコブくん」(声は「寺島」 `yWM6Fym2UxDGZqWRoGLB`)
   - 大城さんが振り返り「あ、ごめんね」→ 1 の道の空け方
   - 茂さんの新しい動き(手を上げる)は作らない

## そのほか(231 のまま)
- ⑩:止まって 3〜4 秒後に茂さんが顔を向けて「何を運んでるの?」→ ハコブ「病棟へのお届け物です」→ 茂さんが小さくうなずく。画面に行き先・中身・数を出さない
- ⑨-1:10 秒で「すみません、通ります」→ 大城「あ、ごめんね」→ 道を空けて通る(立ち往生にならない)
- ⑨-2:10 秒・20 秒で声をかけても気づかない → 30 秒で画面「通れません」・輪を⑤の待つ色・動画の左下に「立ち往生 1件(30 秒以上動けず、人が動かした)」を 3 秒 → 上の 5
- 真上の動画は、232 が終わっていれば 232 の描き方(床の線は体の下)、終わっていなければ 230 の描き方で撮り、どちらにしたかを書く

**触ってよいのは Assets/ServiceSim/Closeups/ の中だけ。** Models/・病院の1日の場面・配膳の場面・共通の部品・Packages・実行ファイルには触らない。Mixamo の FBX は使わない・写さない・check-in しない。
**指示していない動作は足さない。**
**エイイチは見ていない。人に聞かないと進めない所に当たったら、その項目は止めて報告に書き、ほかは続ける。**

## 始める前に確かめること(違えば作らずに報告して終わる)
保留は Mixamo のフォルダ(Models/Animations/)だけ・Unity と回し係が動いていない・KIOXIA がマウント済み・最新の check-in が cs:163 以降

## 出力と報告
- 出力は KIOXIA の service_sim/unity/closeup/20261116_closeup233/、iCloud の hospital/closeup233/(md5 を確かめる)。動画の名前は closeup233_stop_voice.mp4・closeup233_stop_stuck.mp4 と、それぞれの _top.mp4
- 報告:claude_code_reports/20261116_closeup_233.txt(KIOXIA にも写し)。231 の依頼文の 7 の項目に加えて、寺島さんが下がった距離と時刻・大城さんとのすき間の最小、使った Voice ID の表。最後に「判定:合格/一部外れて撮った/止めた」を書く
依頼234 の依頼文(20261116_234_真上の動画で車いすや人のすき間から点線が見えるのを消す.md)
---
作業フォルダ: /Users/shimazueiichi/Robotics_UX/ServiceSim
上限時間: 60
---
# 依頼234:⑧の真上の動画(依頼232)で、車いすや人のすき間から点線がちらちら見えるのを消す

依頼232 の依頼文と報告(claude_code_reports/20261116_closeup_232.txt)と、道具 make232.py・Editor/Closeup232.cs を読んでから始める。

## エイイチの指摘(2026-11-16・232 の動画を見て)
まだ点線がちらちら見える。

Claude の見立て:232 の報告の「決めてほしいこと 1」のとおり、車いすの枠・車輪・足のせのすき間や、人の脚のあいだから床が見えるので、そこで点線が見える。車いすが動くとすき間の形が変わるので、ちらちらする。

## 232 の「決めてほしいこと」への答え
1. **すき間からも線を見せない。** 体を白く写した型を、もの(ハコブくん・車いすと茂さん・大城さん)ごとに、**中の穴を埋めた外形**にしてから線を消す。穴を埋めるやり方(穴埋め・数画素の閉じる処理・もの全体を囲む形 など)は任せるが、外形が実際の体より外へ大きくふくらまないこと(ふくらんだ量の最大を画素と cm で書く)
2. **床の線(中心の線・点線・線の端の字)は、通った跡の線の下にも描く。** 重ねる順は下から:床 → 床の線 → 体 → 通った跡 → 印と印の字 → 左上の字

## 変えないこと
動き・カメラ・線の位置と色と太さ・跡と印の描き方・字。232 の道具・コード・出力には触らない(make232.py を写して make234.py、Closeup232.cs を写して Closeup234.cs にし、写した先で変える)。
**触ってよいのは Assets/ServiceSim/Closeups/ の中だけ。** Models/・病院の1日の場面・配膳の場面・共通の部品・Packages・実行ファイルには触らない。Mixamo の FBX は使わない・写さない・check-in しない。
**エイイチは見ていない。人に聞かないと進めない所に当たったら、その項目は止めて報告に書き、ほかは続ける。**

## 始める前に確かめること(違えば作らずに報告して終わる)
保留は Mixamo のフォルダ(Models/Animations/)だけ・Unity と回し係が動いていない・KIOXIA がマウント済み

## 確かめ(違えば撮らずに止める)
- 全部のコマで、ものの外形の中に床の線の画素が 0
- 232 で外形の中のすき間に線が見えていたコマの数(232 の値)と、234 の値(0 のはず)
- 外形のふくらみの最大(画素・cm)
- 体の無い所は、線と跡の重ねる順のほかは 232 と同じ(違う画素の数を書き、どれも重ねる順の所だけであること)

## 出力と報告
- closeup234_yield_top.mp4 と、232 と同じ時刻の寄りの静止画 4 枚(232 と 234 を並べたもの)
- 出力は KIOXIA の service_sim/unity/closeup/20261116_closeup234/、iCloud の hospital/closeup234/(md5 を確かめる)
- 依頼233(⑨)の真上の動画がこの時点でできていれば、同じ直しで撮り直す(closeup234_stop_voice_top.mp4・closeup234_stop_stuck_top.mp4)。できていなければ撮らずに書く
- 作業の区切りで check-in(Mixamo のフォルダは除く)
- 報告:claude_code_reports/20261116_closeup_234.txt(KIOXIA にも写し)。穴の埋め方、確かめの表、出力の場所、check-in の番号、決めてほしいこと(直し方の候補は作らない)。最後に「判定:合格/止めた」を書く
依頼235 の依頼文(20261116_235_車いすが廊下の真ん中で止まる場面をその場で寄せる形で2本作る.md)
---
作業フォルダ: /Users/shimazueiichi/Robotics_UX/ServiceSim
上限時間: 240
---
# 依頼235:⑨車いすが廊下の真ん中で止まる(⑩入り)を、その場で向きを変えて寄せる形で2本作って撮る(依頼233 の続き)

依頼231・233 の依頼文と報告(claude_code_reports/20261116_closeup_231.txt・_233.txt)、KIOXIA の closeup/20261116_closeup233/(feas233.txt・geo233_top.png・audio/)、依頼234 の報告を読んでから始める。**流れ・セリフ・声・画面・カメラ・確かめ・撮るもの・報告は、下に書いた所のほかは 233 の依頼文(とそこから読む 231 の依頼文)のとおり。** 声は 233 で作ったもの(audio/)をそのまま使う。⑨は新しい台本 closeup235_script.json と Editor/Closeup235.cs で作る。①〜⑧・230〜234 の台本・コード・出力には触らない。

## 233 の「決めてほしいこと」への答え(2026-11-16 エイイチ)

### 1. 寄せ方:その場で向きを変えて寄せる
- 止まっている車いすを寄せる時は、⑧(229)の「向き 8° まで」の決まりを使わない。代わりに次の決まりにする
  - 大城さんが両手で握り直してから、車いすの向きを +x 側へ最大 30° まで変え、前へ(または少し後ろへ)動かしながら x +0.42 へ寄せ、最後に向きを 0° に戻す
  - 前へ進んでよいのは、足のせの前の端とハコブくんの前の端のあいだが 0.6 m 以上残る所まで。後ろへ下がるのは 1.0 m まで
  - 速さは 0.3 m/秒まで、向きの変わる速さは 25°/秒まで。後ろの車輪は横へすべらない(車軸の向きにだけ進む・その場で回る時は左右の車輪が逆に回る)。前の車輪は進む向きの後ろへ付いていく
  - 作る前に、この決まりで寄せられる道があるかを計算する。無ければ何がどれだけ足りないかを書いて止める
- 寺島さんは 233 の依頼文のとおり +x 側に立ち、寄せる時は大城さんが寄る所をふさがないよう、大城さんの後ろ(ハコブくんから遠い側)へ下がって +x の手すり沿いに立つ(1.0 m まで)。下がらなくてよい形なら下がらない

### 2. 大城さんの立ち話の向き:握りから手をはなして体ごと向く
- 車いすを止めて振り返る所で、大城さんは**寺島さんから遠い側の手を握りからはなし、体(腰から上と足の向き)ごと寺島さんのほうへ回す**。寺島さんに近い側の手は握りにのせたまま。顔は体の向きから 30° 以内で寺島さんを見る
- 寄せる前に、体を車いすのほうへ戻して両手で握り直す
- 足は踏み替えて向きを変える(足が床をすべらない。228 と同じ基準)。手の届かない形になる時は、寺島さんの立つ位置を前後に 0.3 m まで動かして合わせる

### 3. ハコブくんの通る位置:229 の決まりどおりでよい
止まる時に寄った所(x −0.4643)から、そのまま通る。通り過ぎてから、ふだんの位置(x −0.33)へ戻る。

## 真上の動画
- 234 の描き方(ものごとに穴を埋めた外形の中に床の線を描かない・床の線は通った跡の下)で撮る
- **加えて、大城さんと車いす(茂さんを含む)は、大城さんが握りに手をのせている間は 1 つのものとして穴を埋める**(234 の報告の「決めてほしいこと 1」の答え)。寺島さんとハコブくんは別のもの。閉じる処理の半径は 234 の 6 画素のまま

**触ってよいのは Assets/ServiceSim/Closeups/ の中だけ。** Models/・病院の1日の場面・配膳の場面・共通の部品・Packages・実行ファイルには触らない。Mixamo の FBX は使わない・写さない・check-in しない。
**指示していない動作は足さない。**
**エイイチは見ていない。人に聞かないと進めない所に当たったら、その項目は止めて報告に書き、ほかは続ける。**

## 始める前に確かめること(違えば作らずに報告して終わる)
保留は Mixamo のフォルダ(Models/Animations/)だけ・Unity と回し係が動いていない・KIOXIA がマウント済み・最新の check-in が cs:165 以降(違う番号ならその番号を書いて続ける)

## 確かめに足すこと
- 寄せる道:向きの最大・速さの最大・前へ進んだ距離・後ろへ下がった距離・足のせとハコブくんのあいだの最小・車輪の横すべり
- 大城さんの体の向き・顔の向き(体から)の最大、握りから手をはなしていた時刻、握り直した時刻、足のすべり
- ハコブくんが通る時の、車いす・大城さん・寺島さんとのすき間の最小(0.15 m 以上)

## 出力と報告
- 出力は KIOXIA の service_sim/unity/closeup/20261116_closeup235/、iCloud の hospital/closeup235/(md5 を確かめる)。動画は closeup235_stop_voice.mp4・closeup235_stop_stuck.mp4 と、それぞれの _top.mp4
- 報告:claude_code_reports/20261116_closeup_235.txt(KIOXIA にも写し)。233 の依頼文の報告の項目に、上の確かめを足す。最後に「判定:合格/一部外れて撮った/止めた」を書く
依頼236 の依頼文(20261116_236_真上の動画で大城さんと車いすのあいだから点線が見えるのを消す.md)
---
作業フォルダ: /Users/shimazueiichi/Robotics_UX/ServiceSim
上限時間: 60
---
# 依頼236:⑧の真上の動画(依頼234)で、大城さんと車いすのあいだから点線が見えるのを消す

依頼234 の依頼文と報告(claude_code_reports/20261116_closeup_234.txt)と、道具 make234.py・Editor/Closeup234.cs を読んでから始める。

## 234 の「決めてほしいこと」への答え(2026-11-16)
1. **大城さんと車いす(茂さんを含む)は、大城さんが握りに手をのせている間は 1 つのものとして穴を埋める。** ハコブくんは別のもの。大城さんの胴・腕と押し手で囲まれた床から、線が見えないようにする
2. 閉じる処理の半径は 6 画素(3.2 cm)でよい

## 変えないこと
234 の描き方のほかの所すべて(動き・カメラ・線・跡・印・字・重ねる順)。234 の道具・コード・出力には触らない(写して make236.py・Closeup236.cs にし、写した先で変える)。
**触ってよいのは Assets/ServiceSim/Closeups/ の中だけ。** Models/・病院の1日の場面・配膳の場面・共通の部品・Packages・実行ファイルには触らない。Mixamo の FBX は使わない・写さない・check-in しない。
**エイイチは見ていない。人に聞かないと進めない所に当たったら、その項目は止めて報告に書き、ほかは続ける。**

## 始める前に確かめること(違えば作らずに報告して終わる)
保留は Mixamo のフォルダ(Models/Animations/)だけ・Unity と回し係が動いていない・KIOXIA がマウント済み

## 確かめ(違えば撮らずに止める)
- 全部のコマで、大城さんと車いすをまとめた外形の中に床の線の画素が 0(234 の値 400/770 コマ・最大 644 画素と並べる)
- 外形のふくらみの最大(画素・cm)。大城さんと押し手のあいだを埋めたほかに、体の外へふくらんでいないこと
- 体の無い所は 234 と同じ(違う画素 0)

## 出力と報告
- closeup236_yield_top.mp4 と、234 と同じ時刻の寄りの静止画 4 枚(234 と 236 を並べたもの)
- 出力は KIOXIA の service_sim/unity/closeup/20261116_closeup236/、iCloud の hospital/closeup236/(md5 を確かめる)
- 作業の区切りで check-in(Mixamo のフォルダは除く)
- 報告:claude_code_reports/20261116_closeup_236.txt(KIOXIA にも写し)。埋め方、確かめの表、出力の場所、check-in の番号、決めてほしいこと(直し方の候補は作らない)。最後に「判定:合格/止めた」を書く
依頼237 の依頼文(20261117_237_車いすが止まる場面のやり取りを2本で分けて作り直す.md)
---
作業フォルダ: /Users/shimazueiichi/Robotics_UX/ServiceSim
上限時間: 240
---
# 依頼237:⑨車いすが廊下の真ん中で止まる(依頼235)の、茂さんとハコブくんのやり取りを2本で分けて作り直し、「通れません」の顔を大きくし、横を通る時のお礼を足して撮る

依頼235 の依頼文と報告(claude_code_reports/20261116_closeup_235.txt)と、235 の台本 closeup235_script.json・make_script235.py・Editor/Closeup235.cs・2本の動画を見てから始める。写して closeup237_script.json・make_script237.py・Editor/Closeup237.cs を作り、写した先で変える。**235 の台本・コード・出力には触らない。** 下に書いた所のほかは 235 のとおり(寄せ方・立ち話・寺島さんの動き・ハコブくんの止まり方と通り方・早回し・「立ち往生 1件」の字・カメラ・真上の動画の描き方)。
依頼238 の依頼文(20261117_238_声をかけて通る版の茂さんのセリフと声をかける時刻を直す.md)
---
作業フォルダ: /Users/shimazueiichi/Robotics_UX/ServiceSim
上限時間: 180
---
# 依頼238:⑨-1 声をかけて通る(依頼237)の、茂さんのセリフを替え、声をかける時刻を早めて撮り直す

依頼237 の依頼文と報告(claude_code_reports/20261117_closeup_237.txt)と、237 の台本 closeup237_script.json・make_script237.py・Editor/Closeup237.cs を読んでから始める。写して closeup238_script.json・make_script238.py・Editor/Closeup238.cs を作り、写した先で変える。**237 の台本・コード・出力には触らない。** 撮り直すのは ⑨-1 だけ(⑨-2 は 237 のまま使う)。

## エイイチの指摘と決めたこと(2026-11-17・237 の動画を見て)
1. **茂さんの「おい、ロボットさんが通るって」は言い方が強すぎる。** セリフを **茂「大城さん、ロボットさんが通るって」** に替える(声は 233 と同じ作り・Voice ID `ydyMD3g4SbEeNpF0wahP`・−20 LUFS)。顔を向ける向きと角度は 237 のまま
2. **ハコブくんが「すみません、通ります」と声をかけるのを、止まって 10 秒 → 5 秒にする。** 237 では動けない時間が 29.833 秒で、30 秒の立ち往生とほとんど差が無かったため。そのあとの流れ(茂さん → 大城さん → 握り直して寄せる → 通る → 茂さんの問い → お礼)は 237 のまま、時刻だけ前へずらす
3. 237 の「決めてほしいこと」1〜4 は、このままでよい(茂さんが向く側・お礼の時だけ画面の寄り・目まで笑う顔はお礼の時だけ・⑨-2 の早回し)

## 変えないこと
上の 1・2 のほかすべて(寄せ方・立ち話・寺島さんの動き・ハコブくんの止まり方と通り方・画面・カメラの切りかえの考え方・真上の動画の描き方)。
**触ってよいのは Assets/ServiceSim/Closeups/ の中だけ。** Models/・病院の1日の場面・配膳の場面・共通の部品・Packages・実行ファイルには触らない。Mixamo の FBX は使わない・写さない・check-in しない。
**指示していない動作は足さない。**
**エイイチは見ていない。人に聞かないと進めない所に当たったら、その項目は止めて報告に書き、ほかは続ける。**

## 始める前に確かめること(違えば作らずに報告して終わる)
保留は Mixamo のフォルダ(Models/Animations/)だけ・Unity と回し係が動いていない・KIOXIA がマウント済み・最新の check-in が cs:168 以降(違う番号ならその番号を書いて続ける)

## 確かめ
- 237 と同じ確かめ(当たったコマ 0・寄せる道・すき間・手と握り・画面に行き先・中身・数が出ない など)
- 動けない時間(237 の 29.833 秒と並べる)
- セリフごとの時刻の表(237 と並べる)。「何を運んでるんだい?」と答えが、ハコブくんが車いすの横にいる間に入っているか(237 と同じ書き方)

## 出力と報告
- 出力は KIOXIA の service_sim/unity/closeup/20261117_closeup238/、iCloud の hospital/closeup238/(md5 を確かめる)。動画は closeup238_stop_voice.mp4 と closeup238_stop_voice_top.mp4。静止画は 237 の ⑨-1 と同じ並び
- 報告:claude_code_reports/20261117_closeup_238.txt(KIOXIA にも写し)。237 と同じ項目に、上の確かめを足す。最後に「判定:合格/一部外れて撮った/止めた」を書く
作業ログ ― Claude Code の報告
KIOXIA の service_sim/unity/closeup/{日付}_closeup{番号}/report{番号}.txt の全文です。
依頼230 の報告(report230.txt)
依頼230:⑧ 車いすに道を譲る(依頼229)の真上の動画を、車いすがどこにいてどう動いたか分かる形に撮り直した(2026-11-16)

依頼229 の報告と、真上の動画 closeup229_yield_top.mp4 を見てから始めた(指摘のとおり、カメラはハコブくんの上の幅およそ 6.5 m だけで、6.5 秒ごろに「手すりと 3402822…000 m」と出ていた。手すりが近くに無いコマで、測っていない値〔float の一番大きい数〕をそのまま字にしていたため)。
コードは Closeup229.cs を写して Editor/Closeup230.cs にし、写した先で変えた。台本は 229 の closeup229_script.json をそのまま読む(写していない・変えていない)。
新しいカメラの値は台本に入れず、新しいファイル closeup230_top.json に置いた。
触ったのは Assets/ServiceSim/Closeups/ の中の新しい 4 ファイルだけ。229 の台本・コード・出力、本番の動画 closeup229_yield.mp4、229 の静止画、①〜⑧ の台本・コード・出力、Models/、病院の1日の場面、配膳の場面、共通の部品、Packages、実行ファイルには触っていない。Mixamo の FBX は使っていない・写していない・check-in していない。場面のファイルは保存していない。

結論:3 の確かめはすべて合った。動きは 229 と全部のコマで同じ(差 0)。寄せ始めの 1 秒前から寄せ終わりまで、車いすはずっと全部が画面の中にある。依頼231 の報告(report231.txt)
依頼231:要所の場面⑨「車いすが廊下の真ん中で止まる」(⑩「茂さんに何を運んでいるか聞かれる」を中に入れる)を2本作って撮る(2026-11-16)

依頼228・229 の報告(230 の報告も)と、203・217〜224 の作り方の記録を読んでから始めた。
結論:寺島さんの読み込み・止まった所の置き方の確かめ・声(茂さんのほか)までは作った。
⑨-1 の 8・9 と ⑨-2 の 10(大城さんが車いすを寄せ、寺島さんが −x へ半歩 0.5 m よけ、ハコブくんが 229 のすき間の決まりで間を通る)は、廊下の幅(手すりの間 1.68 m)では成り立たないことが数字でわかったので止めた。
2 本とも終わり方がこの所で決まり、寺島さんの立つ所もそれで変わるので、台本 closeup231_script.json・コード Editor/Closeup231.cs・動画・静止画は作っていない。
茂さんの声は、ElevenLabs の鍵に声の一覧を読む権限が無く、候補を選べなかったので止めた。
触ったのは Assets/ServiceSim/Closeups/ の中だけ(新しい Models_terashima/ と Editor/Closeup231Terashima.cs)。①〜⑧(229・230 を含む)の台本・コード・出力、Models/、CloseupNurse.cs・CloseupDirector.cs、病院の1日の場面、配膳の場面、Packages、実行ファイルには触っていない。Mixamo の FBX は使っていない・写していない・check-in していない。依頼232 の報告(report232.txt)
依頼232:⑧ 車いすに道を譲る(依頼230)の真上の動画で、床の線(点線と中心の線)と線の端の字を、ハコブくん・大城さん・茂さん・車いすの下に描いた(2026-11-16)

依頼230 の報告と真上の動画 closeup230_yield_top.mp4、依頼231 の報告を読んでから始めた。
コードは Editor/Closeup230.cs を写して Editor/Closeup232.cs にし、写した先で変えた。重ねる道具は make230.py を写して make232.py にした。
台本は 229 の closeup229_script.json、カメラは 230 の closeup230_top.json をそのまま読む(写していない・変えていない)。
触ったのは Assets/ServiceSim/Closeups/Editor/Closeup232.cs と .meta(新しい 2 ファイル)だけ。230・231 の台本・コード・出力、本番の動画・静止画・台本、Models/、病院の1日の場面、配膳の場面、共通の部品、Packages、実行ファイルには触っていない。Mixamo の FBX は使っていない・写していない・check-in していない。場面のファイルは保存していない。

結論:⑧ の真上の動画を撮り直した。4 の確かめはすべて合った。⑨ は依頼231 が止めた(寺島さんの読み込みと声だけで、真上の動画は撮っていない)ので撮っていない。依頼233 の報告(report233.txt)
依頼233:⑨「車いすが廊下の真ん中で止まる」(⑩を中に入れる)を、立ち位置・速さ・声を直して2本作って撮る(依頼231 の作り直し)(2026-11-16)

依頼231 の依頼文と報告、228・229・230・232 の報告、229 の依頼文(寄せ方の決まり)を読んでから始めた。
結論:依頼の 1 のとおり、作る前に「寄せて通る形」があるかを計算した。229 の寄せ方の決まり(前へ進みながら・向き 8° まで・寄せ終わりで向き 0°)では、車いすを x 0.00 から +0.42 へ寄せるのに前へ 2.99 m 以上(向きが一瞬で変わるとしても)進む必要がある。車いすの前に空いているのは 2.30 m(ハコブくんが止まる所まで)なので、その場で寄せて寺島さんが下がる形は作れない。決まりに合う形は「車いすが前へ 3.3〜4.0 m 進み、ハコブくんの横まで行って寄せる」だけで、この時は寺島さんが下がる必要が無くなる(下がる距離 0 m)。依頼の形と違うので、決めずに止めた。
2 本とも終わり方(寄せて通る所)がこの所を通るので、台本 closeup233_script.json・コード Editor/Closeup233.cs・動画・静止画は作っていない(231 と同じ扱い)。声は 4 つ新しく作り、計算と図を出した。
Unity の中(Assets/ServiceSim/Closeups/ を含む)は何も変えていない。①〜⑧・230・231・232 の台本・コード・出力、Models/、病院の1日の場面、配膳の場面、共通の部品、Packages、実行ファイルには触っていない。Mixamo の FBX は使っていない・写していない。

■ 始める前の確かめ(すべて合っていたので始めた)依頼234 の報告(report234.txt)
依頼234:⑧ 車いすに道を譲る(依頼232)の真上の動画で、車いすや人のすき間から点線がちらちら見えるのを消した(2026-11-16)

依頼232 の依頼文・報告・make232.py・Closeup232.cs を読んでから始めた。
コードは Editor/Closeup232.cs を写して Editor/Closeup234.cs にし、写した先で変えた。重ねる道具は make232.py を写して make234.py にした。
台本は 229 の closeup229_script.json、カメラは 230 の closeup230_top.json をそのまま読む(写していない・変えていない)。
触ったのは Assets/ServiceSim/Closeups/Editor/Closeup234.cs と .meta(新しい 2 ファイル)だけ。232 の道具・コード・出力、Models/、病院の1日の場面、配膳の場面、共通の部品、Packages、実行ファイルには触っていない。Mixamo の FBX は使っていない・写していない・check-in していない。場面のファイルは保存していない。

結論:⑧ の真上の動画を撮り直した。確かめはすべて合った。⑨ は依頼233 が止めた(声だけで真上の動画は無い)ので撮っていない。依頼235 の報告(report235.txt)
依頼235:⑨「車いすが廊下の真ん中で止まる」(⑩入り)を、その場で向きを変えて寄せる形で 2 本作って撮った(依頼233 の続き)(2026-11-16〜17)

依頼231・233 の依頼文と報告、KIOXIA の closeup/20261116_closeup233/(feas233.txt・geo233_top.png・audio/)、依頼234 の報告を読んでから始めた。
⑨は新しい台本 closeup235_script.json(make_script235.py が作る。場面 stop_voice=⑨-1・stop_stuck=⑨-2)と Editor/Closeup235.cs(Closeup234.cs の写し)で作った。
声は 233 の audio/ をそのまま使った(新しく作っていない)。
触ったのは Assets/ServiceSim/Closeups/ の中の新しいファイルだけ(closeup235_script.json・Editor/Closeup235.cs・Textures/c235_*.png 4 枚と、それぞれの .meta)。
①〜⑧・230〜234 の台本・コード・出力、Models/、病院の1日の場面、配膳の場面、共通の部品(CloseupDirector.cs・CloseupNurse.cs を含む)、Packages、実行ファイルには触っていない。場面のファイルは保存していない。
Mixamo の FBX は使っていない・写していない・check-in していない。依頼236 の報告(report236.txt)
依頼236:⑧の真上の動画(依頼234)で、大城さんと車いすのあいだから点線が見えるのを消した(2026-11-17)

依頼234 の依頼文と報告・make234.py・Editor/Closeup234.cs を読んでから始めた。
コードは Editor/Closeup234.cs を写して Editor/Closeup236.cs にし、出力の名前(-c236*・*236.csv など)だけ変えた(撮るものは 234 と同じ)。
重ねる道具は make234.py を写して make236.py にし、写した先で変えた。台本は 229 の closeup229_script.json、カメラは 230 の closeup230_top.json をそのまま読む(写していない・変えていない)。
触ったのは Assets/ServiceSim/Closeups/Editor/Closeup236.cs と .meta(新しい 2 ファイル)だけ。234 の道具・コード・出力、Models/、病院の1日の場面、配膳の場面、共通の部品、Packages、実行ファイルには触っていない。
Mixamo の FBX は使っていない・写していない・check-in していない。場面のファイルは保存していない。
依頼237 の報告(report237.txt)
依頼237:⑨「車いすが廊下の真ん中で止まる」(依頼235)の茂さんとハコブくんのやり取りを 2 本で分けて作り直し、「通れません」の顔をふだんの大きさにし、横を通る時のお礼を足して撮った(2026-11-17)

依頼235 の依頼文と報告、235 の台本・make_script235.py・Editor/Closeup235.cs・2 本の動画(静止画)を見てから始めた。
写して closeup237_script.json(make_script237.py が作る)・Editor/Closeup237.cs・tools(make237.py・an237.py・screen237.py・run237.sh・run237b.sh)を作り、写した先で変えた。
235 の台本・コード・出力には触っていない。触ったのは Assets/ServiceSim/Closeups/ の中の新しいファイルだけ
(closeup237_script.json・Editor/Closeup237.cs・Textures/c237_stuck_band.png・face237_trouble_albedo.png・face237_trouble_emission.png と、それぞれの .meta)。
Models/、病院の1日の場面、配膳の場面、共通の部品(CloseupDirector.cs・CloseupNurse.cs を含む)、Packages、実行ファイルには触っていない。場面のファイルは保存していない。
Mixamo の FBX は使っていない・写していない・check-in していない。場面の名前は 235 と同じ stop_voice・stop_stuck のまま(まばたきの種が同じ)。依頼238 の報告(report238.txt)
依頼238:⑨-1「声をかけて通る」(依頼237)の、茂さんのセリフを「大城さん、ロボットさんが通るって」に替え、ハコブくんが声をかけるのを止まって 10 秒 → 5 秒にして撮り直した(2026-11-17)

依頼237 の依頼文と報告、237 の台本 closeup237_script.json・make_script237.py・Editor/Closeup237.cs を読んでから始めた。
写して closeup238_script.json(make_script238.py が作る)・Editor/Closeup238.cs・tools(make238.py・an238.py・run238.sh・run238b.sh・batch_check.sh・batch_render.sh)を作り、写した先で変えた。
237 の台本・コード・出力には触っていない。触ったのは Assets/ServiceSim/Closeups/ の中の新しいファイルだけ(closeup238_script.json・Editor/Closeup238.cs と、それぞれの .meta)。
Models/、病院の1日の場面、配膳の場面、共通の部品(CloseupDirector.cs・CloseupNurse.cs を含む)、Packages、実行ファイルには触っていない。場面のファイルは保存していない。
Mixamo の FBX は使っていない・写していない・check-in していない。撮り直したのは ⑨-1 だけ(⑨-2 は 237 の closeup237_stop_stuck.mp4 をそのまま使う)。場面の名前は 237 と同じ stop_voice(まばたきの種が同じ)。
作業ログ ― Unity の場面のコードと、確かめ・計算の道具(Claude Code が書いた版)
KIOXIA の service_sim/unity/closeup/{日付}_closeup{番号}/tools/ と geo/ に置いた写しです。Unity では Assets/ServiceSim/Closeups/Editor/ にあります(名前の末尾が .copy のものは、Unity の中のファイルの写し)。
依頼230
tools/Closeup230.cs(依頼230)
using System;
using System.Collections.Generic;
using System.Globalization;
using System.IO;
using System.Text;
using UnityEditor;
using UnityEditor.SceneManagement;
using UnityEngine;tools/closeup230_top.json(依頼230)
{
  "about": "依頼230:⑧ 車いすに道を譲る(229)の真上の動画の、動かない真上のカメラ(正射影)。値は廊下の原点から(m)。画面の上が -x(ハコブくんの側)・右が +z。写す範囲 z 2.70〜12.95(10.25 m)・x -3.383〜+2.383(5.766 m。廊下を画面の下寄りに置き、上に字の場所をとる)",
  "center_x": -0.5,
  "center_z": 7.825,
  "height": 10.0,
  "ortho_size": 2.8828125,
  "width_px": 1920,
  "height_px": 1080
}
tools/cmp230.py(依頼230)
"""依頼230:229 と 230 の動きを全部のコマで比べる(frames・bones・wc の数の列)。使い方: python3 cmp230.py <229 の out> <230 の出力>"""
import csv, sys
A, B = sys.argv[1:3]
def load(p): return list(csv.DictReader(open(p)))
for name in ["frames", "bones", "wc", "feet"]:
    ra, rb = load(f"{A}/{name}229.csv"), load(f"{B}/{name}230.csv")
    assert len(ra) == len(rb), (name, len(ra), len(rb))
    assert list(ra[0].keys()) == list(rb[0].keys()), name
    worst = {}; ndiff = 0
    for a, b in zip(ra, rb):
        for k in a:
            if a[k] == b[k]: continue
            ndiff += 1
            try: d = abs(float(a[k]) - float(b[k]))
            except ValueError: d = float("inf")
            if d > worst.get(k, (-1,))[0]: worst[k] = (d, a["t"], a[k], b[k])
    print(f"{name}: {len(ra)} コマ・{len(ra[0])} 列・違うセル {ndiff}", worst if worst else "")
tools/make230.py(依頼230)
"""依頼230:229 の真上のコマ(Closeup230.cs が動かない真上のカメラで撮った frames/yield_top)に、床の目印・通った跡・印・左上の字を重ねて
closeup230_yield_top.mp4(音なし)と静止画 3 枚を作り、確かめ(check230_top.txt)を書く。
目印・跡は Unity のカメラで写した位置(top230.csv の画面の位置・top230_cam.json の写し方)に 2 倍の大きさで描いて縮める。
時刻は動画の秒(台本の秒 − video_from)。
使い方: python3 make230.py <Unity の出力フォルダ> <台本> <動画を置くフォルダ>"""
import csv, json, math, os, re, subprocess, sys, tempfile
from PIL import Image, ImageDraw, ImageFont
tools/run230.sh(依頼230)
#!/bin/bash
# 依頼230 使い方: run230.sh <出力フォルダ> <コマ on|off> [views] [until]
OUT="$1"; FR="${2:-off}"; VW="${3:-top}"; UNTIL="${4:-1e9}"
U=/Applications/Unity/Hub/Editor/2022.3.62f3/Unity.app/Contents/MacOS/Unity
P=/Users/shimazueiichi/Robotics_UX/ServiceSim
mkdir -p "$OUT"
"$U" -batchmode -quit -projectPath "$P" -executeMethod ServiceSim.Closeups.EditorTools.Closeup230.Run \
   -c230Out "$OUT" -c230Frames "$FR" -c230Stills off -c230Script closeup229_script.json -c230Views "$VW" -c230Until "$UNTIL" -logFile "$OUT/unity.log"
echo "exit $?"
依頼231
tools/Closeup231Terashima.cs(依頼231)
using System;
using System.Collections.Generic;
using System.Globalization;
using System.IO;
using System.Text;
using UnityEditor;
using UnityEngine;
tools/geo231.py(依頼231)
"""依頼231:止まった所の置き方と、両横に残る幅・寄せて通る所の幅を数える(廊下の中心から。m)。
値の出どころ:廊下=closeup229_script.json(手すりの内の面 ±0.84・壁 ±0.90)、ハコブくんの幅と決まり=229 の frames229.csv と robot_rule、
車いすの幅=228 の報告(後ろの車輪の外 0.653)、寺島さん・大城さんの寸法=Unity で測った terashima231.txt。
使い方: python3 geo231.py <出力フォルダ>"""
import sys, os, json
from PIL import Image, ImageDraw, ImageFont
out = sys.argv[1] if len(sys.argv) > 1 else '.'
RAIL = 0.84; WALL = 0.90tools/readchk217.py(依頼231)
"""依頼217:読みの確かめ。漢字の文の声と、ひらがなで読みを書いた文(ごかいひがし/ごかいとう)の声を、
MFCC の DTW の距離で比べ、どちらの読みに近いかを見る(同じ声・同じ種)。
使い方: python3 readchk217.py <漢字の wav> <ひがし の wav> <とう の wav>"""
import sys, wave, numpy as np
from scipy.fft import dct
def load(p):
    w = wave.open(p); x = np.frombuffer(w.readframes(w.getnframes()), np.int16).astype(float) / 32768; return x, w.getframerate()
def trim(x, sr):
    e = np.array([np.sqrt(np.mean(x[i:i+160]**2)) for i in range(0, len(x)-160, 160)])
    on = np.where(e > 0.01)[0]; return x[on[0]*160:(on[-1]+1)*160]
def mfcc(x, sr, n=13):
    x = np.append(x[0], x[1:] - 0.97 * x[:-1]); fl, hop = int(0.025*sr), int(0.010*sr)
    fr = np.array([x[i:i+fl] * np.hamming(fl) for i in range(0, len(x)-fl, hop)])
    P = np.abs(np.fft.rfft(fr, 512))**2 / 512
    mel = lambda f: 2595*np.log10(1+f/700); imel = lambda m: 700*(10**(m/2595)-1)
    pts = imel(np.linspace(mel(0), mel(sr/2), 28)); b = np.floor(513*pts/sr).astype(int)
    fb = np.zeros((26, 257))
    for m in range(1, 27):
        for k in range(b[m-1], b[m]): fb[m-1, k] = (k-b[m-1])/max(1, b[m]-b[m-1])
        for k in range(b[m], b[m+1]): fb[m-1, k] = (b[m+1]-k)/max(1, b[m+1]-b[m])
    E = np.log(P @ fb.T + 1e-10); c = dct(E, type=2, axis=1, norm='ortho')[:, 1:n]
    return (c - c.mean(0)) / (c.std(0) + 1e-9)
def dtw(a, b):
    D = np.full((len(a)+1, len(b)+1), np.inf); D[0, 0] = 0
    d = np.sqrt(((a[:, None, :] - b[None, :, :])**2).sum(-1))
    for i in range(1, len(a)+1):
        for j in range(1, len(b)+1):
            D[i, j] = d[i-1, j-1] + min(D[i-1, j], D[i, j-1], D[i-1, j-1])
    return D[-1, -1] / (len(a) + len(b))
k, h, t = [mfcc(trim(*load(p)), 16000) for p in sys.argv[1:4]]
print("漢字の長さ %.2f 秒・ひがし %.2f・とう %.2f" % (len(k)/100, len(h)/100, len(t)/100))
dh, dt_ = dtw(k, h), dtw(k, t); print("DTW の距離 ひがし %.3f・とう %.3f → %s に近い" % (dh, dt_, "ひがし" if dh < dt_ else "とう"))
geo/geo231.txt(依頼231)
ハコブくんの幅 0.639 m(手すりの高さ)・手すりの側を通るのに要る幅 = 手すり 0.053 + 幅 0.639 + すき間 0.15 = 0.842 m
■ 止まった時(車いす x 0.00・向き 0°、大城さん x 0.00、寺島さん x -0.55 で +x を向く)
  車いすの所:−x 側 0.513 m・+x 側 0.513 m(どちらも 0.842 より狭い → 通れない)
  大城さん・寺島さんの所:−x 側(寺島さんの背中と手すり)0.150 m・+x 側(大城さんと手すり)0.602 m(どちらも狭い → 通れない)
  寺島さんの前と大城さんの体の −x の端:0.162 m
■ 寺島さんが −x へ半歩 0.5 m よける
  背中から手すりまで 0.150 m(壁まで 0.210 m)。0.5 m よけると背中は x -1.190(手すりの外 0.350 m・壁の外 0.290 m)
  よけたあとも手すりの内に収まるには、はじめの寺島さんの根が x ≥ -0.200。大城さんの体(−x の端 -0.238)とぶつからないのは x ≤ -0.388 → 両方を満たす所は無い
■ 大城さんが車いすを +x 0.42 へ寄せた後、ハコブくんが空いた間を通る(229 の通り方)
  車いすの所の幅(−x の手すり〜車いすの一番近い点)0.919 m
  寺島さんがこの間(−x 側)に残る時に要る幅 = 寺島さんの奥行 0.290 + すき間 0.15 + ハコブくん 0.639 + すき間 0.15 = 1.229 m → 0.310 m 足りない
  大城さんの所(大城さんの体の −x の端 0.182)の幅 1.022 m → 0.207 m 足りない
  寺島さんが手すりに背中を付けても、ハコブくんの −x の端(寄った位置 x −0.4643 で -0.784)と寺島さんの前(-0.550)が 0.234 m 重なる
依頼232
tools/Closeup232.cs(依頼232)
using System;
using System.Collections.Generic;
using System.Globalization;
using System.IO;
using System.Text;
using UnityEditor;
using UnityEditor.SceneManagement;
using UnityEngine;tools/cmp232.py(依頼232)
"""依頼232:230 と 232 の動きと真上の画面の位置を全部のコマで比べる(frames・bones・wc・feet・top の数の列、check・events・top_cam)。
使い方: python3 cmp232.py <230 の out> <232 の出力>"""
import csv, json, sys
A, B = sys.argv[1:3]
def load(p): return list(csv.DictReader(open(p)))
for name in ["frames", "bones", "wc", "feet", "top"]:
    ra, rb = load(f"{A}/{name}230.csv"), load(f"{B}/{name}232.csv")
    assert len(ra) == len(rb), (name, len(ra), len(rb))
    assert list(ra[0].keys()) == list(rb[0].keys()), name
    worst = 0.0; ndiff = 0
    for a, b in zip(ra, rb):
        for k in a:
            if a[k] == b[k]: continue
            ndiff += 1
            try: worst = max(worst, abs(float(a[k]) - float(b[k])))
            except ValueError: worst = float("inf")
    print(f"{name}: {len(ra)} コマ・{len(ra[0])} 列・違うセル {ndiff}・差の最大 {worst}")
ca, cb = json.load(open(f"{A}/top230_cam.json")), json.load(open(f"{B}/top232_cam.json"))
print("top_cam:", "同じ" if ca == cb else f"違う {ca} {cb}")
for n in ["check", "events"]:
    a = open(f"{A}/{n}230.txt", encoding="utf-8").read(); b = open(f"{B}/{n}232.txt", encoding="utf-8").read()
    b = b.split("依頼232 体の型")[0] + (b.split("入れない部品")[1].split("\n", 1)[1] if "入れない部品" in b else "")
    print(f"{n}:", "同じ(依頼232 の部品の一覧を除く)" if a == b else "違う")
tools/make232.py(依頼232)
"""依頼232:make230.py を写して変えた。床の目印の線(中心・+0.28・+0.42・−0.33)と線の端の字の層を、Closeup232.cs が撮った体の型
(frames/yield_top_mask:白=ハコブくん・大城さん・茂さん・車いす)の所で消してから重ねる(線は床の上・体の下に見える)。
通った跡・印・左上の字は 230 のまま(体の上に重ねる)。重ねる順も 230 のまま(コマ → 跡 → 線 → 印 → 左上の字)。
あわせて、型を使わない 230 の重ね方のコマも作り、型の外は 1 画素も違わないこと・型の所に線が残っていないことを数え、
230 の重ね方の動画(<Unity の出力>/closeup232_as230.mp4)も作る(230 の動画と md5 が同じかを確かめるため)。
使い方: python3 make232.py <Unity の出力フォルダ> <台本> <動画を置くフォルダ> [寄りの静止画のコマ,…]
以下は 230 の説明:
依頼230:229 の真上のコマ(Closeup230.cs が動かない真上のカメラで撮った frames/yield_top)に、床の目印・通った跡・印・左上の字を重ねてtools/run232.sh(依頼232)
#!/bin/bash
# 依頼232 使い方: run232.sh <出力フォルダ> <コマ on|off> [views] [until]
OUT="$1"; FR="${2:-off}"; VW="${3:-top}"; UNTIL="${4:-1e9}"
U=/Applications/Unity/Hub/Editor/2022.3.62f3/Unity.app/Contents/MacOS/Unity
P=/Users/shimazueiichi/Robotics_UX/ServiceSim
mkdir -p "$OUT"
"$U" -batchmode -quit -projectPath "$P" -executeMethod ServiceSim.Closeups.EditorTools.Closeup232.Run \
   -c232Out "$OUT" -c232Frames "$FR" -c232Stills off -c232Script closeup229_script.json -c232Views "$VW" -c232Until "$UNTIL" -logFile "$OUT/unity.log"
echo "exit $?"
依頼233
tools/feas233.py(依頼233)
"""依頼233:寄せて通る形があるかの計算(真上の2次元・長方形で近似)。
車いす(根から x ±0.326・前後 −0.430〜+0.640。229 の Unity で測った範囲)、大城さん(根は車いすの根の後ろ 0.594・体 幅 ±0.238・奥行 ±0.157)、
ハコブくん(根から x ±0.330・前後 −0.380〜+0.382、寄った位置 x −0.4643 で止まる。229)。
車いすは 229 の寄せ方の決まり(前へ進みながら・向き 8° まで・横の速さ 0.12 m/秒まで・寄せ終わりで向き 0°)で、廊下の真ん中 x 0.00 から寄せる。
向きは道に沿って 0 → 最大 → 0(変わる所の長さ a)。最大 8°・a を変えて、寄せ終わりまでに前へ進む長さと、ハコブくんとのすき間の最小を出す"""
import math, sys
import numpy as np
RX = -0.4643; RHX = 0.330; RF, RB = 0.382, 0.380tools/fig233.py(依頼233)
"""依頼233:止まった所と、229 の寄せ方で寄せる形の真上の図(左が −x・上が +z〔車いすの来る側〕)。1 m = 260 px
使い方: python3 fig233.py <出力 png>"""
import sys, math
from PIL import Image, ImageDraw, ImageFont
S = 260; RAIL = 0.84; WALL = 0.90
W, H = int(2.4 * S) * 2 + 60, int(6.9 * S)
img = Image.new('RGB', (W, H), (235, 232, 224)); d = ImageDraw.Draw(img)
font = ImageFont.truetype('/System/Library/Fonts/ヒラギノ角ゴシック W6.ttc', 24)tools/readchk.py(依頼233)
"""依頼217:読みの確かめ。漢字の文の声と、ひらがなで読みを書いた文(ごかいひがし/ごかいとう)の声を、
MFCC の DTW の距離で比べ、どちらの読みに近いかを見る(同じ声・同じ種)。
使い方: python3 readchk217.py <漢字の wav> <ひがし の wav> <とう の wav>"""
import sys, wave, numpy as np
from scipy.fft import dct
def load(p):
    w = wave.open(p); x = np.frombuffer(w.readframes(w.getnframes()), np.int16).astype(float) / 32768; return x, w.getframerate()
def trim(x, sr):
    e = np.array([np.sqrt(np.mean(x[i:i+160]**2)) for i in range(0, len(x)-160, 160)])
    on = np.where(e > 0.01)[0]; return x[on[0]*160:(on[-1]+1)*160]
def mfcc(x, sr, n=13):
    x = np.append(x[0], x[1:] - 0.97 * x[:-1]); fl, hop = int(0.025*sr), int(0.010*sr)
    fr = np.array([x[i:i+fl] * np.hamming(fl) for i in range(0, len(x)-fl, hop)])
    P = np.abs(np.fft.rfft(fr, 512))**2 / 512
    mel = lambda f: 2595*np.log10(1+f/700); imel = lambda m: 700*(10**(m/2595)-1)
    pts = imel(np.linspace(mel(0), mel(sr/2), 28)); b = np.floor(513*pts/sr).astype(int)
    fb = np.zeros((26, 257))
    for m in range(1, 27):
        for k in range(b[m-1], b[m]): fb[m-1, k] = (k-b[m-1])/max(1, b[m]-b[m-1])
        for k in range(b[m], b[m+1]): fb[m-1, k] = (b[m+1]-k)/max(1, b[m+1]-b[m])
    E = np.log(P @ fb.T + 1e-10); c = dct(E, type=2, axis=1, norm='ortho')[:, 1:n]
    return (c - c.mean(0)) / (c.std(0) + 1e-9)
def dtw(a, b):
    D = np.full((len(a)+1, len(b)+1), np.inf); D[0, 0] = 0
    d = np.sqrt(((a[:, None, :] - b[None, :, :])**2).sum(-1))
    for i in range(1, len(a)+1):
        for j in range(1, len(b)+1):
            D[i, j] = d[i-1, j-1] + min(D[i-1, j], D[i, j-1], D[i-1, j-1])
    return D[-1, -1] / (len(a) + len(b))
k, h, t = [mfcc(trim(*load(p)), 16000) for p in sys.argv[1:4]]
print("漢字の長さ %.2f 秒・ひがし %.2f・とう %.2f" % (len(k)/100, len(h)/100, len(t)/100))
dh, dt_ = dtw(k, h), dtw(k, t); print("DTW の距離 ひがし %.3f・とう %.3f → %s に近い" % (dh, dt_, "ひがし" if dh < dt_ else "とう"))
geo/feas233.txt(依頼233)
寄せる横の長さ ΔX と、向きの最大 8° で前へ進む長さの下限(向きが一瞬で変わるとしても)= ΔX / tan 8°
  ΔX 0.4200(229 と同じ x +0.42 へ):2.988 m
  ΔX 0.3460(寄った位置のハコブくんと 0.15 m あくのに要る最小(229:+0.42 で 0.224 m)):2.462 m
  ΔX 0.4805(ふだんの位置 x −0.33 のハコブくんと 0.15 m あくのに要る最小(+0.42 で 0.0895 m)):3.419 m
止まった時の足のせの前の端とハコブくんの前の端のあいだ G(229 の決まりで止まると 2.30 m。できるだけ守る 2.0〜3.0 m)
向きの変わる所の長さ a・前へ進む長さ L・ハコブくん(x −0.4643 で止まったまま)と車いす/大城さんのすき間の最小(負は重なる)
  G 2.0・ΔX 0.420・a 0.3:前へ 3.289 m 進む(足のせの前の端がハコブくんの前の端を +1.289 m 越える)・すき間の最小 0.174 m(前へ 1.94 m の所)
G 2.0・ΔX 0.420・a 0.6:前へ 3.590 m 進む(足のせの前の端がハコブくんの前の端を +1.590 m 越える)・すき間の最小 0.153 m(前へ 2.82 m の所)依頼234
tools/Closeup234.cs(依頼234)
using System;
using System.Collections.Generic;
using System.Globalization;
using System.IO;
using System.Text;
using UnityEditor;
using UnityEditor.SceneManagement;
using UnityEngine;tools/between234.py(依頼234)
"""依頼234:もの別に埋めた外形どうしで囲まれた床(もののあいだのすき間。どのものの外形にも入らない所)に線が見えるコマを数える(直しはしない・報告用)。
床の線の層は make234.py と同じ描き方(下の部分は make234.py からそのまま写した)。
使い方: python3 between234.py <Unity の出力> <台本> [閉じる処理の半径 既定 6]"""
import csv, json, math, os, re, sys
import numpy as np, cv2
from scipy import ndimage
from PIL import Image, ImageChops, ImageDraw, ImageFont
sys.argv = sys.argv[:3] + ["-"] + sys.argv[3:]tools/cmp234.py(依頼234)
"""依頼234:232 と 234 の動きと真上の画面の位置を全部のコマで比べる(frames・bones・wc・feet・top の数の列、check・events・top_cam)。
使い方: python3 cmp234.py <232 の出力> <234 の出力>"""
import csv, json, sys
A, B = sys.argv[1:3]
def load(p): return list(csv.DictReader(open(p)))
for name in ["frames", "bones", "wc", "feet", "top"]:
    ra, rb = load(f"{A}/{name}232.csv"), load(f"{B}/{name}234.csv")
    assert len(ra) == len(rb), (name, len(ra), len(rb))
    assert list(ra[0].keys()) == list(rb[0].keys()), name
    worst = 0.0; ndiff = 0
    for a, b in zip(ra, rb):
        for k in a:
            if a[k] == b[k]: continue
            ndiff += 1
            try: worst = max(worst, abs(float(a[k]) - float(b[k])))
            except ValueError: worst = float("inf")
    print(f"{name}: {len(ra)} コマ・{len(ra[0])} 列・違うセル {ndiff}・差の最大 {worst}")
ca, cb = json.load(open(f"{A}/top232_cam.json")), json.load(open(f"{B}/top234_cam.json"))
print("top_cam:", "同じ" if ca == cb else f"違う {ca} {cb}")
for n in ["check", "events"]:
    a = open(f"{A}/{n}232.txt", encoding="utf-8").read(); b = open(f"{B}/{n}234.txt", encoding="utf-8").read()
    L = b.split("\n"); i = L.index("依頼234 もの別の型の部品") if "依頼234 もの別の型の部品" in L else None
    if i is not None: L = L[:i] + L[i + 4:]
    b = "\n".join(L)
    print(f"{n}:", "同じ(依頼234 のもの別の部品の一覧を除く)" if a == b else "違う")
tools/make234.py(依頼234)
"""依頼234:make232.py を写して変えた。
・もの別の型(Closeup234.cs が撮った frames/yield_top_obj:赤=ハコブくん・緑=車いすと茂さん・青=大城さんを別々に白く写したもの)を、
  ものごとに「数画素の閉じる処理(半径 RC 画素の円)→ 中の穴埋め」で中の穴とすき間を埋めた外形にし、232 の体の型と合わせた型で床の線の層を消す
  (体の部品が写っている所は 232 と同じなめらかなふち。埋めて足した所は線を全部消す)。
・重ねる順を、下から コマ(床・体)→ 床の線(体の所と埋めた所は消す)→ 通った跡 → 印と印の字 → 左上の字 にした(232 は 跡 → 線 の順)。
・あわせて 232 の重ね方のコマも作り(<Unity の出力>/closeup234_as232.mp4。232 の動画と md5 が同じかを確かめるため)、
  外形の中に線が残らないこと・232 で外形の中のすき間に線が見えていたコマ・ふくらみの最大・体の無い所で 232 と違う画素が重ねる順の所だけかを数える。
使い方: python3 make234.py <Unity の出力フォルダ> <台本> <動画を置くフォルダ> [寄りの静止画のコマ:寄る物,…] (閉じる処理の半径は環境変数 RC234、既定 6 画素)tools/run234.sh(依頼234)
#!/bin/bash
# 依頼234 使い方: run234.sh <出力フォルダ> <コマ on|off> [views] [until]
OUT="$1"; FR="${2:-off}"; VW="${3:-top}"; UNTIL="${4:-1e9}"
U=/Applications/Unity/Hub/Editor/2022.3.62f3/Unity.app/Contents/MacOS/Unity
P=/Users/shimazueiichi/Robotics_UX/ServiceSim
mkdir -p "$OUT"
"$U" -batchmode -quit -projectPath "$P" -executeMethod ServiceSim.Closeups.EditorTools.Closeup234.Run \
   -c234Out "$OUT" -c234Frames "$FR" -c234Stills off -c234Script closeup229_script.json -c234Views "$VW" -c234Until "$UNTIL" -logFile "$OUT/unity.log"
echo "exit $?"
依頼235
tools/Closeup235.cs.copy(依頼235)
using System;
using System.Collections.Generic;
using System.Globalization;
using System.IO;
using System.Text;
using UnityEditor;
using UnityEditor.SceneManagement;
using UnityEngine;tools/an235.py(依頼235)
"""依頼235:報告の表(セリフごとの時刻・カメラの切りかえ・動けない時間・早回し・画面の変わり目)を作る。
使い方: python3 an235.py <Unity の出力フォルダ> <台本> <場面>"""
import csv, json, os, re, sys
D, SC, SHOT = sys.argv[1:4]
SJ = json.load(open(SC)); shot = [s for s in SJ["shots"] if s["name"] == SHOT][0]; C = shot["c235"]
vm = json.load(open(os.path.join(D, f"vmap235_{SHOT}.json")))
FPS = 30
ff = [(round(a * FPS), round(b * FPS)) for a, b in C["ff"]]; SPD = C["ff_speed"]
f0 = vm["seq_first"]
def vt(t):
    """台本の秒 → 動画の秒(早回しの所は 1/4)"""
    f = t * FPS; v = (f - f0) / FPS
    for a, b in ff:
        if f > a: v -= (min(f, b) - a) / FPS * (1 - 1 / SPD)
    return v
o = [f"■ {SHOT}"]
o.append(f"動画の長さ {vm['video_s']:.3f} 秒({vm['n']} コマ・台本 {f0 / FPS:.3f}〜{vm['seq_last'] / FPS:.3f} 秒)")
o.append(f"止まった {vm['t_stop']:.3f} 秒(動画 {vt(vm['t_stop']):.3f})・走り出し {vm['t_resume']:.3f}(動画 {vt(vm['t_resume']):.3f})・動けない時間 {vm['t_resume'] - vm['t_stop']:.3f} 秒・物の一番後ろを通り過ぎた {vm['t_pass']:.3f}")
if vm["label_t"] is not None:
    o.append(f"立ち往生の字 {vm['label_t']:.3f} 秒(動画 {vt(vm['label_t']):.3f})・動けない時間が 30 秒になった {vm['t30']:.3f} 秒・差 {abs(vm['label_t'] - vm['t30']):.3f} 秒")
for a, b in C["ff"]:
    o.append(f"早回し ×{SPD}:台本 {a:.3f}〜{b:.3f} 秒({b - a:.3f} 秒)→ 動画 {vt(a):.3f}〜{vt(b):.3f} 秒")
o.append("セリフ\t誰\t台本の秒(声の始まり〜終わり)\t動画の秒\t声の長さ")
for k, p in sorted(C["lines"].items(), key=lambda kv: kv[1]["voice_on_s"]):
    o.append(f"{p['text']}\t{p['who']}\t{p['voice_on_s']:.3f}〜{p['voice_off_s']:.3f}\t{vt(p['voice_on_s']):.3f}〜{vt(p['voice_off_s']):.3f}\t{p['voice_len_s']:.3f}")
ls = sorted(C["lines"].values(), key=lambda p: p["voice_on_s"])
o.append("セリフの間(前の声の終わり→次の声の始まり):" + "・".join(f"{b['text'][:6]} {b['voice_on_s'] - a['voice_off_s']:.3f}" for a, b in zip(ls, ls[1:])))
o.append("カメラ\t台本の秒\t動画の秒")
for t, c in shot["cuts"]:
    if t * FPS <= vm["seq_last"]: o.append(f"{c}\t{t:.3f}\t{max(0.0, vt(t)):.3f}")
rows = list(csv.DictReader(open(os.path.join(D, "frames235.csv"))))
prev = None
o.append("画面の変わり目(台本の秒・動画の秒)")
for r in rows:
    s = r["screen"].split("_")[0]
    if s != prev and float(r["t"]) * FPS <= vm["seq_last"]: o.append(f"  {float(r['t']):.3f}\t{max(0.0, vt(float(r['t']))):.3f}\t{s}"); prev = s
print("\n".join(o))
open(os.path.join(D, f"an235_{SHOT}.txt"), "w").write("\n".join(o) + "\n")
tools/feas235.py(依頼235)
"""依頼235:止まった車いす(x 0.00・向き 0°)を、その場で向きを変えて x +0.42・向き 0° へ寄せる道があるかの計算(真上の2次元・長方形で近似)。
決まり(依頼235 の答え 1):向き ±30° まで・速さ 0.3 m/秒・向きの変わる速さ 25°/秒・後ろの車輪は車軸の向きにだけ進む(その場で回るのは車軸の中心で)。
前へ:足のせの前の端とハコブくんの前の端のあいだ 0.6 m 以上。後ろへ:1.0 m まで(車軸の中心の z)。
寸法は 233 と同じ:車いす 車軸の中心から 横 ±0.326・前 0.790(足のせの前の端)・後ろ 0.280。大城さん 根は車軸の後ろ 0.444・幅 ±0.2381・奥行 ±0.157。
手すりの内の面 ±0.84。ハコブくん x −0.4643・幅 ±0.330・前の端は z 0(止まった所。足のせの前の端は G=2.30 m 先)。
z は前(ハコブくんの方)を − に取る。道は「その場で回る」「まっすぐ前/後ろ」をつないだもの(hybrid A*)。費用=時間(速さの上限で)+切りかえ 1 回 0.8 秒"""
import math, heapq, sys, json
RAIL = 0.84tools/make235.py(依頼235)
"""依頼235:コマから動画を作る(make229.py・make234.py を写して変えた)。
(1) closeup235_<場面>.mp4:frames/<場面>/f_*.png に台本の秒の音(mix235_<場面>.wav)を重ねる。早回し(台本 c235.ff・×c235.ff_speed)の所は 4 コマに 1 枚を使い、
    音は無し(声の無い所だけを早回しにしている)、右上に「早回し ×4・実際の時間 m:ss」を出す。⑨-2 は 30 秒になった所から 3 秒、左下に「立ち往生 1件(30 秒以上動けず、人が動かした)」
(2) closeup235_<場面>_top.mp4:frames/<場面>_top に 234 の描き方で床の線・通った跡・印・左上の字を重ねる。床の線は、ものごとに穴を埋めた外形
    (閉じる処理 半径 6 画素 → 中の穴埋め)の中には描かない。もの:ハコブくん(赤)・車いすと茂さん(緑)・大城さん(青)・寺島さん(アルファ)。
    大城さんが両手で握りにのせている間(台本 c235.grip_both)は、大城さんと車いすと茂さんを 1 つのものとして埋める(依頼235)
    重ねる順:コマ → 床の線(外形の所は消す)→ 通った跡 → 印 → 左上の字。早回しの所は (1) と同じコマだけ
動画の終わり:ハコブくんが物の一番後ろを通り過ぎてから 2.5 秒(events235.txt)tools/make_script235.py(依頼235)
"""依頼235:⑨「車いすが廊下の真ん中で止まる」(⑩入り)の台本 closeup235_script.json を作る。場面は 2 つ:stop_voice(⑨-1)・stop_stuck(⑨-2)。
寺島さんは別の場面 <名前>__tera(同じ台本の中。Closeup235.cs が 2 つめの CloseupDirector で動かす)。
make_script229.py を土台にした(廊下・色・光・看護師の値・握りの的・声の口の作り方・ハコブくんの決まり)。229 から変えたこと:
・車いすの根の位置・向きを毎コマ台本に書く(c235.chair)。両手で握っている間は大城さんの根の前に固く付いた位置(229 と同じ)、
  立ち話で大城さんが体を回す間は止めた所のまま
・寄せ方(依頼235 の答え 1):feas235.py で出した道(その場で回る・まっすぐ前/後ろ)を、速さ 0.3 m/秒・向きの変わる速さ 25°/秒を超えない台形の速さでたどる。
  後ろの車軸の中心がその道を通る(横にすべらない)。大城さんの根と向きは車いすから出す
・立ち話の向き(答え 2):大城さんは右手(寺島さんから遠い側)を握りからはなし、体ごと寺島さんへ回す(足は 2 歩踏み替える)。左手は左の握りのまま(的は世界に止めた握り)tools/run235.sh(依頼235)
#!/bin/bash
# 依頼235 使い方: run235.sh <出力フォルダ> <場面 stop_voice|stop_stuck> <コマ on|off> [静止画 on|off] [views] [until]
OUT="$1"; SH="$2"; FR="${3:-off}"; ST="${4:-off}"; VW="${5:-main,top}"; UNTIL="${6:-1e9}"
U=/Applications/Unity/Hub/Editor/2022.3.62f3/Unity.app/Contents/MacOS/Unity
P=/Users/shimazueiichi/Robotics_UX/ServiceSim
mkdir -p "$OUT"
"$U" -batchmode -quit -projectPath "$P" -executeMethod ServiceSim.Closeups.EditorTools.Closeup235.Run \
   -c235Out "$OUT" -c235Shot "$SH" -c235Frames "$FR" -c235Stills "$ST" -c235Views "$VW" -c235Until "$UNTIL" -logFile "$OUT/unity.log"
echo "exit $?"
tools/run235b.sh(依頼235)
#!/bin/bash
# 依頼235 区切って撮る(Unity は 13 分ほどで止められるので 1 回を短く): run235b.sh <出力フォルダ> <場面> <from 秒> <to 秒(1e9=終わりまで)> [stills on|off]
OUT="$1"; SH="$2"; FROM="$3"; TO="$4"; ST="${5:-on}"
UNTIL=$(python3 -c "print($TO + 0.05 if $TO < 1e8 else 1e9)")
U=/Applications/Unity/Hub/Editor/2022.3.62f3/Unity.app/Contents/MacOS/Unity
P=/Users/shimazueiichi/Robotics_UX/ServiceSim
mkdir -p "$OUT"
"$U" -batchmode -quit -projectPath "$P" -executeMethod ServiceSim.Closeups.EditorTools.Closeup235.Run \
   -c235Out "$OUT" -c235Shot "$SH" -c235Frames on -c235Stills "$ST" -c235Views main,top -c235From "$FROM" -c235To "$TO" -c235Until "$UNTIL" -logFile "$OUT/unity_${FROM}_${TO}.log"
echo "exit $?"
tools/screen235.py(依頼235)
#!/usr/bin/env python3
"""依頼235:画面の絵。帯だけの絵(228 の screen228.py と同じ描き方)を 3 つと、「通れません」(帯は黄・帯の下に⑤の困り顔)の 1 枚。
・c235_wait_band.png「お待ちしています」・c235_deliv_band.png「お届け中」・c235_pass_band.png「通ります」(帯の色はミント=台本の screen_ui.band)
・c235_stuck.png:帯(黄 #F2C230=⑤の輪の待つ色)「通れません」+帯の下の黒に、⑤の困り顔(c203_recall_1ko.png の face_box_px の所)をそのままの大きさで真ん中に置く。行き先・中身・数は描かない
確かめ:同じ描き方で「お届け完了」を描くと c223_done_band.png と同じ絵になること
使い方:python3 screen235.py <台本の JSON(screen_ui)> <Textures フォルダ> <screen218.py のフォルダ>"""
import importlib.util, json, sys
from pathlib import Path
import numpy as np
from PIL import Image, ImageDraw
js = json.load(open(sys.argv[1])); out = Path(sys.argv[2])
spec = importlib.util.spec_from_file_location("s218", str(Path(sys.argv[3]) / "screen218.py")); m = importlib.util.module_from_spec(spec)
sys.argv = sys.argv[:1]; spec.loader.exec_module(m)
S = js["screen_ui"]
def band(text, k=0.46, color=None, full=False):
    W = int(S["tex_w"]); H = int(round(W / float(S["aspect"]))); R = int(S["corner_r"] * H)
    mask = Image.new("L", (W, H), 0); ImageDraw.Draw(mask).rounded_rectangle([0, 0, W - 1, H - 1], radius=R, fill=255)
    bh = int(0.2 * H)
    img = Image.new("RGBA", (W, H), m.hexc(S["bg"])); d = ImageDraw.Draw(img)
    d.rectangle([0, 0, W, bh], fill=m.hexc(color or S["band"], int(S.get("band_alpha", 235))))
    d.text((W // 2, bh // 2), text, font=m.font(bh * k), fill=m.hexc(S["fg"]) if color is None else (30, 30, 30, 255), anchor="mm")
    a = img.split()[3]; img.putalpha(Image.composite(a, Image.new("L", (W, H), 0), mask))
    b = np.array(img)
    if not full: b[bh + 1:, :, :] = 0
    return b, bh
ref = np.array(Image.open(out / "c223_done_band.png").convert("RGBA"))
chk, _ = band("お届け完了")
print("確かめ:お届け完了を描くと c223_done_band と同じ", chk.shape == ref.shape and bool((chk == ref).all()))
for fn, text in (("c235_wait_band.png", "お待ちしています"), ("c235_deliv_band.png", "お届け中"), ("c235_pass_band.png", "通ります")):
    Image.fromarray(band(text)[0]).save(out / fn); print("作った絵:", fn, text)
b, bh = band("通れません", color="#F2C230", full=True)
lay = json.load(open(out / "c203_layout.json")); x0, y0, x1, y1 = lay["face_box_px"]
src = np.array(Image.open(out / "c203_recall_1ko.png").convert("RGBA"))
face = src[y0:y1, x0:x1]
H, W = b.shape[:2]; cx, cy = W // 2, bh + (H - bh) // 2
fy0, fx0 = cy - face.shape[0] // 2, cx - face.shape[1] // 2
b[fy0:fy0 + face.shape[0], fx0:fx0 + face.shape[1]] = face
Image.fromarray(b).save(out / "c235_stuck.png"); print("作った絵: c235_stuck.png 通れません(黄)+困り顔", face.shape)
tools/turn235.py(依頼235)
"""依頼235:立ち話の大城さんの向き(答え 2)。寺島さんから遠い側(右手)を握りからはなし、体ごと寺島さんへ回す。近い側(左手)は握りのまま。
顔は体から 30° 以内で寺島さんの顔を見る。寺島さんの前後の位置 tz(+ は後ろ・0.3 m まで)と、大城さんの根を動かす量(踏み替え)から、
左の肩と左の握りの距離(229 の押す形 0.428 m・腕 0.47 m=上腕 0.25+前腕 0.22。手のひらの的まで)を出す。座標は大城さんの止まった根から(前=−z・+x は寺島さんの側)"""
import math
GRIP = (0.225, -0.21, 0.943)          # 左の握りの手のひらの的(229 の grip_l。大城さんの根から:x は世界の +x)
SH_W, SH_F, SH_Y = 0.15, 0.03, 1.29
O_HW, T_F = 0.2381, 0.1499
def shoulderL(rx, rz, yaw):
    s, c = math.sin(math.radians(yaw)), math.cos(math.radians(yaw))
    fwd = (s, c); left = (-c, s)
    return (rx + left[0] * SH_W + fwd[0] * SH_F, rz + left[1] * SH_W + fwd[1] * SH_F, SH_Y)
def dist(a, b): return math.dist(a, b)
print("押す形(向き 180°)の左の肩と握り", round(dist(shoulderL(0, 0, 180), GRIP), 3))
for g in (0.10, 0.15):
    xT = O_HW + g + T_F
    for tz in (0.0, -0.1, -0.2, -0.3, 0.1, 0.2, 0.3):
        best = None
        for dx in [i * 0.01 for i in range(0, 16)]:
            for dz in [i * 0.01 for i in range(-20, 21)]:
                hx, hz = dx + 0.05 * 0, dz
                # 顔(目)から寺島さんの顔へ
                yawT = math.degrees(math.atan2(xT - 0.05 - hx, tz - hz))
                for body in range(180, 60, -1):
                    if abs(((yawT - body + 180) % 360) - 180) > 30: continue
                    d = dist(shoulderL(dx, dz, body), GRIP)
                    turn = 180 - body
                    cand = (round(math.hypot(dx, dz), 3), turn, d, dx, dz, round(((yawT - body + 180) % 360) - 180, 1))
                    if d <= 0.43 and (best is None or cand[:2] < best[:2]): best = cand
                    break
        print(f"すき間 {g:.2f}・寺島さん tz {tz:+.1f}:", "無し" if best is None else
              f"根を動かす {best[0]:.3f} m(x {best[3]:+.2f}・z {best[4]:+.2f})・体を回す {best[1]}°・左の肩と握り {best[2]:.3f} m・顔(体から){best[5]:+.1f}°")
geo/feas235.txt(依頼235)
依頼235:その場で向きを変えて寄せる道があるかの計算(tools/feas235.py。真上の2次元・長方形で近似・hybrid A*)
決まり:向き ±30° まで・速さ 0.3 m/秒・向きの変わる速さ 25°/秒・後ろの車輪は車軸の向きにだけ進む(その場で回る時は車軸の中心で)・
前へ:足のせの前の端とハコブくんの前の端のあいだ 0.6 m 以上(止まった時のあいだ G=2.30 m で計算。Unity では 2.40 m で止まった)・後ろへ:車軸の中心で 1.0 m まで
寸法:車いす 車軸の中心から 横 ±0.326・前 0.790・後ろ 0.280/大城さん 車軸の後ろ 0.444・幅 ±0.2381・奥行 ±0.157/寺島さん −x を向いて 前 0.150・後ろ 0.140・幅 ±0.2381/手すりの内の面 ±0.84
手すりとの余り(計算で決めた値):0.05 m(0.03 m でも試した)。寺島さんとのすき間:0.05 m 以上
費用:時間(速さの上限で)+切りかえ 1 回 SW 秒

(1) 寺島さんがいない時(寄せられるか)
  余り 0.05・後ろへ 1.0 m まで:7 区切り・11.85 秒・前へ 0・後ろへ 0.983・向き最大 28°
  余り 0.05・後ろへ 0.5:7 区切り・12.49 秒・前へ 0.473・後ろへ 0.408・足のせとハコブくん 0.973 m
  余り 0.05・後ろへ 0.3:7 区切り・12.51 秒・前へ 0.545・後ろへ 0.243
  余り 0.05・後ろへ 0:9 区切り・14.43 秒・前へ 0.846・足のせとハコブくん 0.607 m
  余り 0.03・後ろへ 1.0:5 区切り・9.04 秒/後ろへ 0.5:5 区切り・10.73 秒/後ろへ 0:7 区切り・12.26 秒
  → どれも道がある(決まりの中で寄せられる)

(2) 寺島さんが立ち話の所(大城さんの +x 側・すき間 g・大城さんの根から前後 tz)から動かない時
  g 0.10・tz 0:道なし
  g 0.15・tz 0:9 区切り・16.69 秒・前へ 0.841・足のせとハコブくん 0.604 m(前へ・後ろへを 3 回くり返す)
  g 0.10/0.15・tz +0.15:9 区切り・15.53 秒
  ※ ただし立ち話の向き(答え 2)で左手を握りにのせたまま体を寺島さんへ回すには、寺島さんが tz 0 だと体を 75° 回して根を 0.13 m 車いすの側へ動かす必要があり、
    胴が車いすの背と重なる(turn235.txt)。寺島さんを 0.3 m 前(tz −0.3)に立たせると体を 29° 回すだけで届く(答え 2 の「前後に 0.3 m まで動かして合わせる」)。
    tz −0.3 の所は車いすの +x の横(大城さんの寄る所)なので、寺島さんは下がる

(3) 寺島さんが下がった所(x +0.65・大城さんの止まった根から後ろ 0.69 m。立ち話の所 x +0.538・tz −0.3 から 0.996 m)
  SW 0.8:7 区切り・12.51 秒・前へ 0.545・後ろへ 0.243・向き最大 20°
  SW 3.0:7 区切り・12.95 秒・前へ 0.822・後ろへ 0.054・向き最大 17°・足のせとハコブくん 0.628 m(G 2.30 で)・手すり 0.051 m  ← 使った道(geo/path235.json)
    回る +12° → 前へ 0.84 m(x +0.175)→ 回る −17° → 後ろへ 0.73 m(x +0.385)→ 回る −10° → 後ろへ 0.19 m(x +0.418)→ 回る 0°
  (前へ多く進んで、後ろへは少しだけ下がる形を選んだ。寺島さんの方へ大城さんが下がる量が小さい)
geo/path235.json(依頼235)
{"G": 2.3, "margin": 0.05, "back_max": 1.0, "turns": 7, "time_s": 12.95, "fwd_axle_m": 0.822, "back_axle_m": 0.054, "footrest_to_robot_min_m": 0.628, "rail_gap_min_m": 0.051, "heading_max_deg": 17.0, "segs": ["回る→(x +0.000, z +0.000, 向き +12°)", "前へ→(x +0.175, z -0.822, 向き +12°)", "回る→(x +0.175, z -0.822, 向き -17°)", "後ろへ→(x +0.385, z -0.133, 向き -17°)", "回る→(x +0.385, z -0.133, 向き -10°)", "後ろへ→(x +0.418, z +0.054, 向き -10°)", "回る→(x +0.418, z +0.054, 向き +0°)"], "path": [[0.0, 0.0, 0.0, ""], [0.0, 0.0, 1.0, "r"], [0.0, 0.0, 2.0, "r"], [0.0, 0.0, 3.0, "r"], [0.0, 0.0, 4.0, "r"], [0.0, 0.0, 5.0, "r"], [0.0, 0.0, 6.0, "r"], [0.0, 0.0, 7.0, "r"], [0.0, 0.0, 8.0, "r"], [0.0, 0.0, 9.0, "r"], [0.0, 0.0, 10.0, "r"], [0.0, 0.0, 11.0, "r"], [0.0, 0.0, 12.0, "r"], [0.0021, -0.0098, 12.0, "f"], [0.0042, -0.0196, 12.0, "f"], [0.0062, -0.0293, 12.0, "f"], [0.0083, -0.0391, 12.0, "f"], [0.0104, -0.0489, 12.0, "f"], [0.0125, -0.0587, 12.0, "f"], [0.0146, -0.0685, 12.0, "f"], [0.0166, -0.0783, 12.0, "f"], [0.0187, -0.088, 12.0, "f"], [0.0208, -0.0978, 12.0, "f"], [0.0229, -0.1076, 12.0, "f"], [0.0249, -0.1174, 12.0, "f"], [0.027, -0.1272, 12.0, "f"], [0.0291, -0.1369, 12.0, "f"], [0.0312, -0.1467, 12.0, "f"], [0.0333, -0.1565, 12.0, "f"], [0.0353, -0.1663, 12.0, "f"], [0.0374, -0.1761, 12.0, "f"], [0.0395, -0.1858, 12.0, "f"], [0.0416, -0.1956, 12.0, "f"], [0.0437, -0.2054, 12.0, "f"], [0.0457, -0.2152, 12.0, "f"], [0.0478, -0.225, 12.0, "f"], [0.0499, -0.2348, 12.0, "f"], [0.052, -0.2445, 12.0, "f"], [0.0541, -0.2543, 12.0, "f"], [0.0561, -0.2641, 12.0, "f"], [0.0582, -0.2739, 12.0, "f"], [0.0603, -0.2837, 12.0, "f"], [0.0624, -0.2934, 12.0, "f"], [0.0645, -0.3032, 12.0, "f"], [0.0665, -0.313, 12.0, "f"], [0.0686, -0.3228, 12.0, "f"], [0.0707, -0.3326, 12.0, "f"], [0.0728, -0.3424, 12.0, "f"], [0.0748, -0.3521, 12.0, "f"], [0.0769, -0.3619, 12.0, "f"], [0.079, -0.3717, 12.0, "f"], [0.0811, -0.3815, 12.0, "f"], [0.0832, -0.3913, 12.0, "f"], [0.0852, -0.401, 12.0, "f"], [0.0873, -0.4108, 12.0, "f"], [0.0894, -0.4206, 12.0, "f"], [0.0915, -0.4304, 12.0, "f"], [0.0936, -0.4402, 12.0, "f"], [0.0956, -0.4499, 12.0, "f"], [0.0977, -0.4597, 12.0, "f"], [0.0998, -0.4695, 12.0, "f"], [0.1019, -0.4793, 12.0, "f"], [0.104, -0.4891, 12.0, "f"], [0.106, -0.4989, 12.0, "f"], [0.1081, -0.5086, 12.0, "f"], [0.1102, -0.5184, 12.0, "f"], [0.1123, -0.5282, 12.0, "f"], [0.1144, -0.538, 12.0, "f"], [0.1164, -0.5478, 12.0, "f"], [0.1185, -0.5575, 12.0, "f"], [0.1206, -0.5673, 12.0, "f"], [0.1227, -0.5771, 12.0, "f"], [0.1247, -0.5869, 12.0, "f"], [0.1268, -0.5967, 12.0, "f"], [0.1289, -0.6065, 12.0, "f"], [0.131, -0.6162, 12.0, "f"], [0.1331, -0.626, 12.0, "f"], [0.1351, -0.6358, 12.0, "f"], [0.1372, -0.6456, 12.0, "f"], [0.1393, -0.6554, 12.0, "f"], [0.1414, -0.6651, 12.0, "f"], [0.1435, -0.6749, 12.0, "f"], [0.1455, -0.6847, 12.0, "f"], [0.1476, -0.6945, 12.0, "f"], [0.1497, -0.7043, 12.0, "f"], [0.1518, -0.714, 12.0, "f"], [0.1539, -0.7238, 12.0, "f"], [0.1559, -0.7336, 12.0, "f"], [0.158, -0.7434, 12.0, "f"], [0.1601, -0.7532, 12.0, "f"], [0.1622, -0.763, 12.0, "f"], [0.1643, -0.7727, 12.0, "f"], [0.1663, -0.7825, 12.0, "f"], [0.1684, -0.7923, 12.0, "f"], [0.1705, -0.8021, 12.0, "f"], [0.1726, -0.8119, 12.0, "f"], [0.1746, -0.8216, 12.0, "f"], [0.1746, -0.8216, 11.0, "r"], [0.1746, -0.8216, 10.0, "r"], [0.1746, -0.8216, 9.0, "r"], [0.1746, -0.8216, 8.0, "r"], [0.1746, -0.8216, 7.0, "r"], [0.1746, -0.8216, 6.0, "r"], [0.1746, -0.8216, 5.0, "r"], [0.1746, -0.8216, 4.0, "r"], [0.1746, -0.8216, 3.0, "r"], [0.1746, -0.8216, 2.0, "r"], [0.1746, -0.8216, 1.0, "r"], [0.1746, -0.8216, 0.0, "r"], [0.1746, -0.8216, -1.0, "r"], [0.1746, -0.8216, -2.0, "r"], [0.1746, -0.8216, -3.0, "r"], [0.1746, -0.8216, -4.0, "r"], [0.1746, -0.8216, -5.0, "r"], [0.1746, -0.8216, -6.0, "r"], [0.1746, -0.8216, -7.0, "r"], [0.1746, -0.8216, -8.0, "r"], [0.1746, -0.8216, -9.0, "r"], [0.1746, -0.8216, -10.0, "r"], [0.1746, -0.8216, -11.0, "r"], [0.1746, -0.8216, -12.0, "r"], [0.1746, -0.8216, -13.0, "r"], [0.1746, -0.8216, -14.0, "r"], [0.1746, -0.8216, -15.0, "r"], [0.1746, -0.8216, -16.0, "r"], [0.1746, -0.8216, -17.0, "r"], [0.1776, -0.8121, -17.0, "b"], [0.1805, -0.8025, -17.0, "b"], [0.1834, -0.793, -17.0, "b"], [0.1863, -0.7834, -17.0, "b"], [0.1893, -0.7738, -17.0, "b"], [0.1922, -0.7643, -17.0, "b"], [0.1951, -0.7547, -17.0, "b"], [0.198, -0.7451, -17.0, "b"], [0.201, -0.7356, -17.0, "b"], [0.2039, -0.726, -17.0, "b"], [0.2068, -0.7165, -17.0, "b"], [0.2097, -0.7069, -17.0, "b"], [0.2127, -0.6973, -17.0, "b"], [0.2156, -0.6878, -17.0, "b"], [0.2185, -0.6782, -17.0, "b"], [0.2214, -0.6686, -17.0, "b"], [0.2243, -0.6591, -17.0, "b"], [0.2273, -0.6495, -17.0, "b"], [0.2302, -0.6399, -17.0, "b"], [0.2331, -0.6304, -17.0, "b"], [0.236, -0.6208, -17.0, "b"], [0.239, -0.6113, -17.0, "b"], [0.2419, -0.6017, -17.0, "b"], [0.2448, -0.5921, -17.0, "b"], [0.2477, -0.5826, -17.0, "b"], [0.2507, -0.573, -17.0, "b"], [0.2536, -0.5634, -17.0, "b"], [0.2565, -0.5539, -17.0, "b"], [0.2594, -0.5443, -17.0, "b"], [0.2624, -0.5348, -17.0, "b"], [0.2653, -0.5252, -17.0, "b"], [0.2682, -0.5156, -17.0, "b"], [0.2711, -0.5061, -17.0, "b"], [0.2741, -0.4965, -17.0, "b"], [0.277, -0.4869, -17.0, "b"], [0.2799, -0.4774, -17.0, "b"], [0.2828, -0.4678, -17.0, "b"], [0.2857, -0.4582, -17.0, "b"], [0.2887, -0.4487, -17.0, "b"], [0.2916, -0.4391, -17.0, "b"], [0.2945, -0.4296, -17.0, "b"], [0.2974, -0.42, -17.0, "b"], [0.3004, -0.4104, -17.0, "b"], [0.3033, -0.4009, -17.0, "b"], [0.3062, -0.3913, -17.0, "b"], [0.3091, -0.3817, -17.0, "b"], [0.3121, -0.3722, -17.0, "b"], [0.315, -0.3626, -17.0, "b"], [0.3179, -0.3531, -17.0, "b"], [0.3208, -0.3435, -17.0, "b"], [0.3238, -0.3339, -17.0, "b"], [0.3267, -0.3244, -17.0, "b"], [0.3296, -0.3148, -17.0, "b"], [0.3325, -0.3052, -17.0, "b"], [0.3355, -0.2957, -17.0, "b"], [0.3384, -0.2861, -17.0, "b"], [0.3413, -0.2766, -17.0, "b"], [0.3442, -0.267, -17.0, "b"], [0.3471, -0.2574, -17.0, "b"], [0.3501, -0.2479, -17.0, "b"], [0.353, -0.2383, -17.0, "b"], [0.3559, -0.2287, -17.0, "b"], [0.3588, -0.2192, -17.0, "b"], [0.3618, -0.2096, -17.0, "b"], [0.3647, -0.2, -17.0, "b"], [0.3676, -0.1905, -17.0, "b"], [0.3705, -0.1809, -17.0, "b"], [0.3735, -0.1714, -17.0, "b"], [0.3764, -0.1618, -17.0, "b"], [0.3793, -0.1522, -17.0, "b"], [0.3822, -0.1427, -17.0, "b"], [0.3852, -0.1331, -17.0, "b"], [0.3852, -0.1331, -16.0, "r"], [0.3852, -0.1331, -15.0, "r"], [0.3852, -0.1331, -14.0, "r"], [0.3852, -0.1331, -13.0, "r"], [0.3852, -0.1331, -12.0, "r"], [0.3852, -0.1331, -11.0, "r"], [0.3852, -0.1331, -10.0, "r"], [0.3869, -0.1233, -10.0, "b"], [0.3886, -0.1134, -10.0, "b"], [0.3904, -0.1036, -10.0, "b"], [0.3921, -0.0937, -10.0, "b"], [0.3938, -0.0839, -10.0, "b"], [0.3956, -0.074, -10.0, "b"], [0.3973, -0.0642, -10.0, "b"], [0.399, -0.0543, -10.0, "b"], [0.4008, -0.0445, -10.0, "b"], [0.4025, -0.0346, -10.0, "b"], [0.4043, -0.0248, -10.0, "b"], [0.406, -0.0149, -10.0, "b"], [0.4077, -0.0051, -10.0, "b"], [0.4095, 0.0048, -10.0, "b"], [0.4112, 0.0146, -10.0, "b"], [0.4129, 0.0245, -10.0, "b"], [0.4147, 0.0343, -10.0, "b"], [0.4164, 0.0442, -10.0, "b"], [0.4181, 0.054, -10.0, "b"], [0.4181, 0.054, -9.0, "r"], [0.4181, 0.054, -8.0, "r"], [0.4181, 0.054, -7.0, "r"], [0.4181, 0.054, -6.0, "r"], [0.4181, 0.054, -5.0, "r"], [0.4181, 0.054, -4.0, "r"], [0.4181, 0.054, -3.0, "r"], [0.4181, 0.054, -2.0, "r"], [0.4181, 0.054, -1.0, "r"], [0.4181, 0.054, 0.0, "r"]]}
geo/turn235.txt(依頼235)
押す形(向き 180°)の左の肩と握り 0.398
すき間 0.10・寺島さん tz +0.0: 根を動かす 0.134 m(x +0.06・z -0.12)・体を回す 78°・左の肩と握り 0.429 m・顔(体から)-29.6°
すき間 0.10・寺島さん tz -0.1: 根を動かす 0.092 m(x +0.06・z -0.07)・体を回す 56°・左の肩と握り 0.430 m・顔(体から)-29.5°
すき間 0.10・寺島さん tz -0.2: 根を動かす 0.045 m(x +0.02・z -0.04)・体を回す 40°・左の肩と握り 0.430 m・顔(体から)-29.1°
すき間 0.10・寺島さん tz -0.3: 根を動かす 0.010 m(x +0.00・z -0.01)・体を回す 27°・左の肩と握り 0.430 m・顔(体から)-29.5°
すき間 0.10・寺島さん tz +0.1: 根を動かす 0.166 m(x +0.07・z -0.15)・体を回す 95°・左の肩と握り 0.429 m・顔(体から)-29.2°
すき間 0.10・寺島さん tz +0.2: 根を動かす 0.180 m(x +0.10・z -0.15)・体を回す 106°・左の肩と握り 0.429 m・顔(体から)-30.0°
すき間 0.10・寺島さん tz +0.3: 根を動かす 0.192 m(x +0.09・z -0.17)・体を回す 114°・左の肩と握り 0.430 m・顔(体から)-29.5°
すき間 0.15・寺島さん tz +0.0: 根を動かす 0.130 m(x +0.07・z -0.11)・体を回す 75°・左の肩と握り 0.429 m・顔(体から)-29.7°
すき間 0.15・寺島さん tz -0.1: 根を動かす 0.092 m(x +0.06・z -0.07)・体を回す 56°・左の肩と握り 0.430 m・顔(体から)-30.0°
すき間 0.15・寺島さん tz -0.2: 根を動かす 0.050 m(x +0.03・z -0.04)・体を回す 41°・左の肩と握り 0.430 m・顔(体から)-29.7°
すき間 0.15・寺島さん tz -0.3: 根を動かす 0.022 m(x +0.02・z -0.01)・体を回す 29°・左の肩と握り 0.430 m・顔(体から)-29.2°
すき間 0.15・寺島さん tz +0.1: 根を動かす 0.157 m(x +0.07・z -0.14)・体を回す 90°・左の肩と握り 0.429 m・顔(体から)-29.9°
すき間 0.15・寺島さん tz +0.2: 根を動かす 0.175 m(x +0.09・z -0.15)・体を回す 102°・左の肩と握り 0.430 m・顔(体から)-29.3°
すき間 0.15・寺島さん tz +0.3: 根を動かす 0.186 m(x +0.11・z -0.15)・体を回す 110°・左の肩と握り 0.429 m・顔(体から)-30.0°
依頼236
tools/Closeup236.cs(依頼236)
using System;
using System.Collections.Generic;
using System.Globalization;
using System.IO;
using System.Text;
using UnityEditor;
using UnityEditor.SceneManagement;
using UnityEngine;tools/make236.py(依頼236)
"""依頼236:make234.py を写して変えた。
・大城さんが握りに手をのせているコマ(frames236.csv の palm_grip_l_m・palm_grip_r_m が両方とも握った形の値 GRIP_D から 1 mm 以内)では、
  もの別の型の緑(車いすと茂さん)と青(大城さん)を合わせて 1 つのものとして「閉じる処理 → 中の穴埋め」をする(ハコブくんは別のまま)。
  手が離れているコマは 234 と同じくものごとに埋める。閉じる処理の半径は 6 画素(3.2 cm)のまま。描き方・重ねる順は 234 のまま。
・あわせて 234 の重ね方のコマも作り(<Unity の出力>/closeup236_as234.mp4。234 の動画と md5 が同じかを確かめるため)、
  外形の中に線が残らないこと・もののあいだで囲まれた床に見える線(234 は 400/770 コマ)・ふくらみ・体の無い所で 234 と違う画素を数える。
使い方: python3 make236.py <Unity の出力フォルダ> <台本> <動画を置くフォルダ> [寄りの静止画のコマ:寄る物,…]
以下は 234 の説明:tools/run236.sh(依頼236)
#!/bin/bash
# 依頼236 使い方: run236.sh <出力フォルダ> <コマ on|off> [views] [until]
OUT="$1"; FR="${2:-off}"; VW="${3:-top}"; UNTIL="${4:-1e9}"
U=/Applications/Unity/Hub/Editor/2022.3.62f3/Unity.app/Contents/MacOS/Unity
P=/Users/shimazueiichi/Robotics_UX/ServiceSim
mkdir -p "$OUT"
"$U" -batchmode -quit -projectPath "$P" -executeMethod ServiceSim.Closeups.EditorTools.Closeup236.Run \
   -c236Out "$OUT" -c236Frames "$FR" -c236Stills off -c236Script closeup229_script.json -c236Views "$VW" -c236Until "$UNTIL" -logFile "$OUT/unity.log"
echo "exit $?"
依頼237
tools/Closeup237.cs.copy(依頼237)
using System;
using System.Collections.Generic;
using System.Globalization;
using System.IO;
using System.Text;
using UnityEditor;
using UnityEditor.SceneManagement;
using UnityEngine;tools/an237.py(依頼237)
"""依頼237:an235.py を写して名前だけ 237 に。報告の表(セリフごとの時刻・カメラの切りかえ・動けない時間・早回し・画面の変わり目)を作る。
使い方: python3 an235.py <Unity の出力フォルダ> <台本> <場面>"""
import csv, json, os, re, sys
D, SC, SHOT = sys.argv[1:4]
SJ = json.load(open(SC)); shot = [s for s in SJ["shots"] if s["name"] == SHOT][0]; C = shot["c237"]
vm = json.load(open(os.path.join(D, f"vmap237_{SHOT}.json")))
FPS = 30
ff = [(round(a * FPS), round(b * FPS)) for a, b in C["ff"]]; SPD = C["ff_speed"]
f0 = vm["seq_first"]
def vt(t):
    """台本の秒 → 動画の秒(早回しの所は 1/4)"""
    f = t * FPS; v = (f - f0) / FPS
    for a, b in ff:
        if f > a: v -= (min(f, b) - a) / FPS * (1 - 1 / SPD)
    return v
o = [f"■ {SHOT}"]
o.append(f"動画の長さ {vm['video_s']:.3f} 秒({vm['n']} コマ・台本 {f0 / FPS:.3f}〜{vm['seq_last'] / FPS:.3f} 秒)")
o.append(f"止まった {vm['t_stop']:.3f} 秒(動画 {vt(vm['t_stop']):.3f})・走り出し {vm['t_resume']:.3f}(動画 {vt(vm['t_resume']):.3f})・動けない時間 {vm['t_resume'] - vm['t_stop']:.3f} 秒・物の一番後ろを通り過ぎた {vm['t_pass']:.3f}")
if vm["label_t"] is not None:
    o.append(f"立ち往生の字 {vm['label_t']:.3f} 秒(動画 {vt(vm['label_t']):.3f})・動けない時間が 30 秒になった {vm['t30']:.3f} 秒・差 {abs(vm['label_t'] - vm['t30']):.3f} 秒")
for a, b in C["ff"]:
    o.append(f"早回し ×{SPD}:台本 {a:.3f}〜{b:.3f} 秒({b - a:.3f} 秒)→ 動画 {vt(a):.3f}〜{vt(b):.3f} 秒")
o.append("セリフ\t誰\t台本の秒(声の始まり〜終わり)\t動画の秒\t声の長さ")
for k, p in sorted(C["lines"].items(), key=lambda kv: kv[1]["voice_on_s"]):
    o.append(f"{p['text']}\t{p['who']}\t{p['voice_on_s']:.3f}〜{p['voice_off_s']:.3f}\t{vt(p['voice_on_s']):.3f}〜{vt(p['voice_off_s']):.3f}\t{p['voice_len_s']:.3f}")
ls = sorted(C["lines"].values(), key=lambda p: p["voice_on_s"])
o.append("セリフの間(前の声の終わり→次の声の始まり):" + "・".join(f"{b['text'][:6]} {b['voice_on_s'] - a['voice_off_s']:.3f}" for a, b in zip(ls, ls[1:])))
o.append("カメラ\t台本の秒\t動画の秒")
for t, c in shot["cuts"]:
    if t * FPS <= vm["seq_last"]: o.append(f"{c}\t{t:.3f}\t{max(0.0, vt(t)):.3f}")
rows = list(csv.DictReader(open(os.path.join(D, "frames237.csv"))))
prev = None
o.append("画面の変わり目(台本の秒・動画の秒)")
for r in rows:
    s = r["screen"].split("_")[0]
    if s != prev and float(r["t"]) * FPS <= vm["seq_last"]: o.append(f"  {float(r['t']):.3f}\t{max(0.0, vt(float(r['t']))):.3f}\t{s}"); prev = s
print("\n".join(o))
open(os.path.join(D, f"an237_{SHOT}.txt"), "w").write("\n".join(o) + "\n")
tools/batch_check.sh(依頼237)
#!/bin/bash
R=/tmp/c237/tools
for SH in stop_voice stop_stuck; do
  S=$(date +%s); $R/run237.sh /tmp/c237/out/$SH $SH closeup237_script.json off on top; echo "$SH check $(( $(date +%s)-S )) 秒"
done
tools/batch_render.sh(依頼237)
#!/bin/bash
# 依頼237:区切って撮る(1 回 12 分より短く)。使い方: batch_render.sh <場面> <from:to> [<from:to> ...]
R=/tmp/c237/tools; SH="$1"; shift
for c in "$@"; do
  F=${c%%:*}; T=${c##*:}; S=$(date +%s)
  $R/run237b.sh /tmp/c237/out/$SH $SH closeup237_script.json $F $T off
  echo "$SH $F〜$T $(( $(date +%s)-S )) 秒"
done
tools/facesize237.py(依頼237)
#!/usr/bin/env python3
"""依頼237:「通れません」の顔の大きさの確かめ(223 の facesize223.py の測り方を写した)。
コマ(frames/<場面>/f_*.png)の画面の顔の目(白い縦長の 2 つのかたまり)の高さ・幅・2 つの目の中心の間・面積を測り、
寄りのカメラ(screen_close)・ハコブくんが止まったままの間で、「通れません」のコマと、ほかの帯(通ります・お待ちしています)のコマを比べる。
235 の「通れません」の静止画(顔が小さい)も同じ測り方で出す。
使い方:python3 facesize237.py <Unity の出力フォルダ> <場面> [235 の静止画 ...]"""
import sys, csv, os
import numpy as np
from PIL import Image
from scipy import ndimage
D, SHOT = sys.argv[1], sys.argv[2]
def measure(path):
    a = np.asarray(Image.open(path).convert("RGB")).astype(int)
    r, g, b = a[..., 0], a[..., 1], a[..., 2]
    white = (r > 215) & (g > 215) & (b > 215) & (np.abs(r - b) < 25)
    lab, n = ndimage.label(white)
    if n == 0: return None
    sizes = ndimage.sum(white, lab, range(1, n + 1)); objs = ndimage.find_objects(lab); cand = []
    for i, sl in enumerate(objs):
        h = sl[0].stop - sl[0].start; w = sl[1].stop - sl[1].start
        if sizes[i] <= 30 or h < 1.4 * w: continue
        y0, y1 = max(0, sl[0].start - 24), sl[0].stop + 24; x0, x1 = max(0, sl[1].start - 24), sl[1].stop + 24
        near = ndimage.binary_dilation(lab[y0:y1, x0:x1] == i + 1, iterations=12); ring = ~near
        if ring.sum() == 0 or (a[y0:y1, x0:x1].max(-1)[ring] < 80).mean() < 0.5: continue
        cand.append((sizes[i], i, sl))
    cand.sort(reverse=True)
    if len(cand) < 2: return None
    e = sorted(cand[:2], key=lambda c: c[2][1].start)
    hs = [c[2][0].stop - c[2][0].start for c in e]; ws = [c[2][1].stop - c[2][1].start for c in e]
    cx = [(c[2][1].start + c[2][1].stop) / 2 for c in e]; cy = [(c[2][0].start + c[2][0].stop) / 2 for c in e]
    return dict(eye_h=float(np.mean(hs)), eye_w=float(np.mean(ws)), eye_d=float(np.hypot(cx[1] - cx[0], cy[1] - cy[0])), area=float(e[0][0] + e[1][0]))
rows = list(csv.DictReader(open(os.path.join(D, "frames237.csv"))))
groups = {}
out = ["frame,t,screen,eye_h_px,eye_w_px,eye_dist_px,eye_area_px"]
for r in rows:
    if r["cam"] != "screen_close" or r["mode"] != "stop": continue
    sc = r["screen"].split("_")[0]
    p = os.path.join(D, "frames", SHOT, "f_%05d.png" % int(r["frame"]))
    if not os.path.exists(p): continue
    m = measure(p)
    if m is None: continue
    out.append(f"{r['frame']},{r['t']},{sc},{m['eye_h']:.1f},{m['eye_w']:.1f},{m['eye_d']:.1f},{m['area']:.0f}")
    groups.setdefault(sc, []).append(m)
open(os.path.join(D, f"facesize237_{SHOT}.csv"), "w").write("\n".join(out) + "\n")
print("■ 寄り(screen_close)・止まっている間のコマ(目の高さ・幅・目の中心の間・2 つの目の面積 画素)")
for sc, ms in groups.items():
    f = lambda k: (min(x[k] for x in ms), max(x[k] for x in ms))
    print(f"{sc}\t{len(ms)} コマ\t高さ {f('eye_h')[0]:.1f}〜{f('eye_h')[1]:.1f}・幅 {f('eye_w')[0]:.1f}〜{f('eye_w')[1]:.1f}・間 {f('eye_d')[0]:.1f}〜{f('eye_d')[1]:.1f}・面積 {f('area')[0]:.0f}〜{f('area')[1]:.0f}")
for p in sys.argv[3:]:
    m = measure(p); print("参考", os.path.basename(p), "→", {k: round(v, 1) for k, v in m.items()} if m else "目が見つからない")
tools/make237.py(依頼237)
"""依頼237:make235.py を写して名前だけ 237 に(台本の c237・出力 closeup237_*)。以下は 235 の説明:
(1) closeup235_<場面>.mp4:frames/<場面>/f_*.png に台本の秒の音(mix237_<場面>.wav)を重ねる。早回し(台本 c235.ff・×c235.ff_speed)の所は 4 コマに 1 枚を使い、
    音は無し(声の無い所だけを早回しにしている)、右上に「早回し ×4・実際の時間 m:ss」を出す。⑨-2 は 30 秒になった所から 3 秒、左下に「立ち往生 1件(30 秒以上動けず、人が動かした)」
(2) closeup235_<場面>_top.mp4:frames/<場面>_top に 234 の描き方で床の線・通った跡・印・左上の字を重ねる。床の線は、ものごとに穴を埋めた外形
    (閉じる処理 半径 6 画素 → 中の穴埋め)の中には描かない。もの:ハコブくん(赤)・車いすと茂さん(緑)・大城さん(青)・寺島さん(アルファ)。
    大城さんが両手で握りにのせている間(台本 c235.grip_both)は、大城さんと車いすと茂さんを 1 つのものとして埋める(依頼235)
    重ねる順:コマ → 床の線(外形の所は消す)→ 通った跡 → 印 → 左上の字。早回しの所は (1) と同じコマだけ
動画の終わり:ハコブくんが物の一番後ろを通り過ぎてから 2.5 秒(events237.txt)tools/make_script237.py(依頼237)
"""依頼237:make_script235.py を写して、写した先で変えた。235 から変えたこと:
・235 の⑩(止まって 3〜4 秒で茂さん「何を運んでるの?」→ハコブ「病棟へのお届け物です」)を 2 本とも消した
・⑨-1:止まって 10 秒のハコブ「すみません、通ります」のあと、茂さんが大城さんのほうへ顔を向けて(M_TURN_O)「おい、ロボットさんが通るって」→ 235 のとおり大城さんが気づいて寄せる。
  走り出して車いすに近づいた所で、茂さんがハコブくんのほうへ顔を向けて「何を運んでるんだい?」→ ハコブ「病棟へのお届け物です。ありがとうございます」(帯「お届け中」→「ありがとうございます」と合わせて目まで笑う顔 1.5 秒)→ 茂さんが 10° うなずき・顔を前へ
  7・8 の声は、ハコブくんが車いすの横にいる間(times.json の beside:前の端が足のせの前の端を過ぎてから、後ろの端が大城さんの後ろの端を過ぎるまで)に終わるように置く
・⑨-2:20 秒の声の後 M4_AFTER 秒で茂さんがハコブくんのほうへ顔を向けて(M_YAW)「あんたも待たされてるのかい」→ ハコブ「はい、お待ちしています」→ 茂さんは顔を戻す。
  車いすの横を通る時にハコブ「ありがとうございます」+目まで笑う顔 1.5 秒・茂さんが 10° うなずく。早回しは 10〜20 秒の間(235 のまま)と、6 のあとから 30 秒の手前まで
・走り出した時の目まで笑う顔(235)はやめ、走り出したら「基本」tools/run237.sh(依頼237)
#!/bin/bash
# 依頼237 使い方: run237.sh <出力フォルダ> <場面 stop_voice|stop_stuck> <台本(絶対パス か Closeups/ の名前)> <コマ on|off> [静止画 on|off] [views] [until]
OUT="$1"; SH="$2"; SC="$3"; FR="${4:-off}"; ST="${5:-off}"; VW="${6:-main,top}"; UNTIL="${7:-1e9}"
U=/Applications/Unity/Hub/Editor/2022.3.62f3/Unity.app/Contents/MacOS/Unity
P=/Users/shimazueiichi/Robotics_UX/ServiceSim
mkdir -p "$OUT"
"$U" -batchmode -quit -projectPath "$P" -executeMethod ServiceSim.Closeups.EditorTools.Closeup237.Run \
   -c237Out "$OUT" -c237Shot "$SH" -c237Script "$SC" -c237Frames "$FR" -c237Stills "$ST" -c237Views "$VW" -c237Until "$UNTIL" -logFile "$OUT/unity.log"
echo "exit $?"
tools/run237b.sh(依頼237)
#!/bin/bash
# 依頼237 区切って撮る(Unity は 13 分ほどで止められるので 1 回を短く): run237b.sh <出力フォルダ> <場面> <台本> <from 秒> <to 秒(1e9=終わりまで)> [stills on|off]
OUT="$1"; SH="$2"; SC="$3"; FROM="$4"; TO="$5"; ST="${6:-on}"
UNTIL=$(python3 -c "print($TO + 0.05 if $TO < 1e8 else 1e9)")
U=/Applications/Unity/Hub/Editor/2022.3.62f3/Unity.app/Contents/MacOS/Unity
P=/Users/shimazueiichi/Robotics_UX/ServiceSim
mkdir -p "$OUT"
"$U" -batchmode -quit -projectPath "$P" -executeMethod ServiceSim.Closeups.EditorTools.Closeup237.Run \
   -c237Out "$OUT" -c237Shot "$SH" -c237Script "$SC" -c237Frames on -c237Stills "$ST" -c237Views main,top -c237From "$FROM" -c237To "$TO" -c237Until "$UNTIL" -logFile "$OUT/unity_${FROM}_${TO}.log"
echo "exit $?"
tools/screen237.py(依頼237)
#!/usr/bin/env python3
"""依頼237:「通れません」の画面の絵(screen235.py を写して変えた)。
・c237_stuck_band.png:帯(黄 #F2C230)「通れません」だけ(帯の下は透明=顔の板のふだんの大きさの顔が見える。228・235 の帯だけの絵と同じ描き方)
・face237_trouble_{albedo,emission}.png:顔の板の絵(ふだんの大きさ)を、235 の困り顔(hakobu.py の表情集 trouble=目 open・困り眉・口 frown)にしたもの。
  screen218.py の faces() と同じ作り:もとの顔の絵 hakobu_albedo/emission の口を消して frown の口(face175 と同じ写し方)を描き、
  目(もとの絵の open の目)の上に hakobu.py の困り眉を、目の箱の幅の比(happy の目と同じ写し方)で描く(光は happy と同じ付け方)
確かめ:同じ描き方で「お届け完了」を描くと c223_done_band.png と同じになること・「通れません」の帯は c235_stuck.png の帯の行と同じ画素になること
使い方:python3 screen237.py <台本の JSON(screen_ui)> <Textures フォルダ> <screen218.py のフォルダ> <hakobu.py のフォルダ> <hakobu_albedo.png のフォルダ> <出力フォルダ>"""geo/path235.json(依頼237)
{"G": 2.3, "margin": 0.05, "back_max": 1.0, "turns": 7, "time_s": 12.95, "fwd_axle_m": 0.822, "back_axle_m": 0.054, "footrest_to_robot_min_m": 0.628, "rail_gap_min_m": 0.051, "heading_max_deg": 17.0, "segs": ["回る→(x +0.000, z +0.000, 向き +12°)", "前へ→(x +0.175, z -0.822, 向き +12°)", "回る→(x +0.175, z -0.822, 向き -17°)", "後ろへ→(x +0.385, z -0.133, 向き -17°)", "回る→(x +0.385, z -0.133, 向き -10°)", "後ろへ→(x +0.418, z +0.054, 向き -10°)", "回る→(x +0.418, z +0.054, 向き +0°)"], "path": [[0.0, 0.0, 0.0, ""], [0.0, 0.0, 1.0, "r"], [0.0, 0.0, 2.0, "r"], [0.0, 0.0, 3.0, "r"], [0.0, 0.0, 4.0, "r"], [0.0, 0.0, 5.0, "r"], [0.0, 0.0, 6.0, "r"], [0.0, 0.0, 7.0, "r"], [0.0, 0.0, 8.0, "r"], [0.0, 0.0, 9.0, "r"], [0.0, 0.0, 10.0, "r"], [0.0, 0.0, 11.0, "r"], [0.0, 0.0, 12.0, "r"], [0.0021, -0.0098, 12.0, "f"], [0.0042, -0.0196, 12.0, "f"], [0.0062, -0.0293, 12.0, "f"], [0.0083, -0.0391, 12.0, "f"], [0.0104, -0.0489, 12.0, "f"], [0.0125, -0.0587, 12.0, "f"], [0.0146, -0.0685, 12.0, "f"], [0.0166, -0.0783, 12.0, "f"], [0.0187, -0.088, 12.0, "f"], [0.0208, -0.0978, 12.0, "f"], [0.0229, -0.1076, 12.0, "f"], [0.0249, -0.1174, 12.0, "f"], [0.027, -0.1272, 12.0, "f"], [0.0291, -0.1369, 12.0, "f"], [0.0312, -0.1467, 12.0, "f"], [0.0333, -0.1565, 12.0, "f"], [0.0353, -0.1663, 12.0, "f"], [0.0374, -0.1761, 12.0, "f"], [0.0395, -0.1858, 12.0, "f"], [0.0416, -0.1956, 12.0, "f"], [0.0437, -0.2054, 12.0, "f"], [0.0457, -0.2152, 12.0, "f"], [0.0478, -0.225, 12.0, "f"], [0.0499, -0.2348, 12.0, "f"], [0.052, -0.2445, 12.0, "f"], [0.0541, -0.2543, 12.0, "f"], [0.0561, -0.2641, 12.0, "f"], [0.0582, -0.2739, 12.0, "f"], [0.0603, -0.2837, 12.0, "f"], [0.0624, -0.2934, 12.0, "f"], [0.0645, -0.3032, 12.0, "f"], [0.0665, -0.313, 12.0, "f"], [0.0686, -0.3228, 12.0, "f"], [0.0707, -0.3326, 12.0, "f"], [0.0728, -0.3424, 12.0, "f"], [0.0748, -0.3521, 12.0, "f"], [0.0769, -0.3619, 12.0, "f"], [0.079, -0.3717, 12.0, "f"], [0.0811, -0.3815, 12.0, "f"], [0.0832, -0.3913, 12.0, "f"], [0.0852, -0.401, 12.0, "f"], [0.0873, -0.4108, 12.0, "f"], [0.0894, -0.4206, 12.0, "f"], [0.0915, -0.4304, 12.0, "f"], [0.0936, -0.4402, 12.0, "f"], [0.0956, -0.4499, 12.0, "f"], [0.0977, -0.4597, 12.0, "f"], [0.0998, -0.4695, 12.0, "f"], [0.1019, -0.4793, 12.0, "f"], [0.104, -0.4891, 12.0, "f"], [0.106, -0.4989, 12.0, "f"], [0.1081, -0.5086, 12.0, "f"], [0.1102, -0.5184, 12.0, "f"], [0.1123, -0.5282, 12.0, "f"], [0.1144, -0.538, 12.0, "f"], [0.1164, -0.5478, 12.0, "f"], [0.1185, -0.5575, 12.0, "f"], [0.1206, -0.5673, 12.0, "f"], [0.1227, -0.5771, 12.0, "f"], [0.1247, -0.5869, 12.0, "f"], [0.1268, -0.5967, 12.0, "f"], [0.1289, -0.6065, 12.0, "f"], [0.131, -0.6162, 12.0, "f"], [0.1331, -0.626, 12.0, "f"], [0.1351, -0.6358, 12.0, "f"], [0.1372, -0.6456, 12.0, "f"], [0.1393, -0.6554, 12.0, "f"], [0.1414, -0.6651, 12.0, "f"], [0.1435, -0.6749, 12.0, "f"], [0.1455, -0.6847, 12.0, "f"], [0.1476, -0.6945, 12.0, "f"], [0.1497, -0.7043, 12.0, "f"], [0.1518, -0.714, 12.0, "f"], [0.1539, -0.7238, 12.0, "f"], [0.1559, -0.7336, 12.0, "f"], [0.158, -0.7434, 12.0, "f"], [0.1601, -0.7532, 12.0, "f"], [0.1622, -0.763, 12.0, "f"], [0.1643, -0.7727, 12.0, "f"], [0.1663, -0.7825, 12.0, "f"], [0.1684, -0.7923, 12.0, "f"], [0.1705, -0.8021, 12.0, "f"], [0.1726, -0.8119, 12.0, "f"], [0.1746, -0.8216, 12.0, "f"], [0.1746, -0.8216, 11.0, "r"], [0.1746, -0.8216, 10.0, "r"], [0.1746, -0.8216, 9.0, "r"], [0.1746, -0.8216, 8.0, "r"], [0.1746, -0.8216, 7.0, "r"], [0.1746, -0.8216, 6.0, "r"], [0.1746, -0.8216, 5.0, "r"], [0.1746, -0.8216, 4.0, "r"], [0.1746, -0.8216, 3.0, "r"], [0.1746, -0.8216, 2.0, "r"], [0.1746, -0.8216, 1.0, "r"], [0.1746, -0.8216, 0.0, "r"], [0.1746, -0.8216, -1.0, "r"], [0.1746, -0.8216, -2.0, "r"], [0.1746, -0.8216, -3.0, "r"], [0.1746, -0.8216, -4.0, "r"], [0.1746, -0.8216, -5.0, "r"], [0.1746, -0.8216, -6.0, "r"], [0.1746, -0.8216, -7.0, "r"], [0.1746, -0.8216, -8.0, "r"], [0.1746, -0.8216, -9.0, "r"], [0.1746, -0.8216, -10.0, "r"], [0.1746, -0.8216, -11.0, "r"], [0.1746, -0.8216, -12.0, "r"], [0.1746, -0.8216, -13.0, "r"], [0.1746, -0.8216, -14.0, "r"], [0.1746, -0.8216, -15.0, "r"], [0.1746, -0.8216, -16.0, "r"], [0.1746, -0.8216, -17.0, "r"], [0.1776, -0.8121, -17.0, "b"], [0.1805, -0.8025, -17.0, "b"], [0.1834, -0.793, -17.0, "b"], [0.1863, -0.7834, -17.0, "b"], [0.1893, -0.7738, -17.0, "b"], [0.1922, -0.7643, -17.0, "b"], [0.1951, -0.7547, -17.0, "b"], [0.198, -0.7451, -17.0, "b"], [0.201, -0.7356, -17.0, "b"], [0.2039, -0.726, -17.0, "b"], [0.2068, -0.7165, -17.0, "b"], [0.2097, -0.7069, -17.0, "b"], [0.2127, -0.6973, -17.0, "b"], [0.2156, -0.6878, -17.0, "b"], [0.2185, -0.6782, -17.0, "b"], [0.2214, -0.6686, -17.0, "b"], [0.2243, -0.6591, -17.0, "b"], [0.2273, -0.6495, -17.0, "b"], [0.2302, -0.6399, -17.0, "b"], [0.2331, -0.6304, -17.0, "b"], [0.236, -0.6208, -17.0, "b"], [0.239, -0.6113, -17.0, "b"], [0.2419, -0.6017, -17.0, "b"], [0.2448, -0.5921, -17.0, "b"], [0.2477, -0.5826, -17.0, "b"], [0.2507, -0.573, -17.0, "b"], [0.2536, -0.5634, -17.0, "b"], [0.2565, -0.5539, -17.0, "b"], [0.2594, -0.5443, -17.0, "b"], [0.2624, -0.5348, -17.0, "b"], [0.2653, -0.5252, -17.0, "b"], [0.2682, -0.5156, -17.0, "b"], [0.2711, -0.5061, -17.0, "b"], [0.2741, -0.4965, -17.0, "b"], [0.277, -0.4869, -17.0, "b"], [0.2799, -0.4774, -17.0, "b"], [0.2828, -0.4678, -17.0, "b"], [0.2857, -0.4582, -17.0, "b"], [0.2887, -0.4487, -17.0, "b"], [0.2916, -0.4391, -17.0, "b"], [0.2945, -0.4296, -17.0, "b"], [0.2974, -0.42, -17.0, "b"], [0.3004, -0.4104, -17.0, "b"], [0.3033, -0.4009, -17.0, "b"], [0.3062, -0.3913, -17.0, "b"], [0.3091, -0.3817, -17.0, "b"], [0.3121, -0.3722, -17.0, "b"], [0.315, -0.3626, -17.0, "b"], [0.3179, -0.3531, -17.0, "b"], [0.3208, -0.3435, -17.0, "b"], [0.3238, -0.3339, -17.0, "b"], [0.3267, -0.3244, -17.0, "b"], [0.3296, -0.3148, -17.0, "b"], [0.3325, -0.3052, -17.0, "b"], [0.3355, -0.2957, -17.0, "b"], [0.3384, -0.2861, -17.0, "b"], [0.3413, -0.2766, -17.0, "b"], [0.3442, -0.267, -17.0, "b"], [0.3471, -0.2574, -17.0, "b"], [0.3501, -0.2479, -17.0, "b"], [0.353, -0.2383, -17.0, "b"], [0.3559, -0.2287, -17.0, "b"], [0.3588, -0.2192, -17.0, "b"], [0.3618, -0.2096, -17.0, "b"], [0.3647, -0.2, -17.0, "b"], [0.3676, -0.1905, -17.0, "b"], [0.3705, -0.1809, -17.0, "b"], [0.3735, -0.1714, -17.0, "b"], [0.3764, -0.1618, -17.0, "b"], [0.3793, -0.1522, -17.0, "b"], [0.3822, -0.1427, -17.0, "b"], [0.3852, -0.1331, -17.0, "b"], [0.3852, -0.1331, -16.0, "r"], [0.3852, -0.1331, -15.0, "r"], [0.3852, -0.1331, -14.0, "r"], [0.3852, -0.1331, -13.0, "r"], [0.3852, -0.1331, -12.0, "r"], [0.3852, -0.1331, -11.0, "r"], [0.3852, -0.1331, -10.0, "r"], [0.3869, -0.1233, -10.0, "b"], [0.3886, -0.1134, -10.0, "b"], [0.3904, -0.1036, -10.0, "b"], [0.3921, -0.0937, -10.0, "b"], [0.3938, -0.0839, -10.0, "b"], [0.3956, -0.074, -10.0, "b"], [0.3973, -0.0642, -10.0, "b"], [0.399, -0.0543, -10.0, "b"], [0.4008, -0.0445, -10.0, "b"], [0.4025, -0.0346, -10.0, "b"], [0.4043, -0.0248, -10.0, "b"], [0.406, -0.0149, -10.0, "b"], [0.4077, -0.0051, -10.0, "b"], [0.4095, 0.0048, -10.0, "b"], [0.4112, 0.0146, -10.0, "b"], [0.4129, 0.0245, -10.0, "b"], [0.4147, 0.0343, -10.0, "b"], [0.4164, 0.0442, -10.0, "b"], [0.4181, 0.054, -10.0, "b"], [0.4181, 0.054, -9.0, "r"], [0.4181, 0.054, -8.0, "r"], [0.4181, 0.054, -7.0, "r"], [0.4181, 0.054, -6.0, "r"], [0.4181, 0.054, -5.0, "r"], [0.4181, 0.054, -4.0, "r"], [0.4181, 0.054, -3.0, "r"], [0.4181, 0.054, -2.0, "r"], [0.4181, 0.054, -1.0, "r"], [0.4181, 0.054, 0.0, "r"]]}
依頼238
tools/Closeup238.cs.copy(依頼238)
using System;
using System.Collections.Generic;
using System.Globalization;
using System.IO;
using System.Text;
using UnityEditor;
using UnityEditor.SceneManagement;
using UnityEngine;tools/an238.py(依頼238)
"""依頼238:an237.py を写して名前だけ 238 に。依頼237:an235.py を写して名前だけ 237 に。報告の表(セリフごとの時刻・カメラの切りかえ・動けない時間・早回し・画面の変わり目)を作る。
使い方: python3 an235.py <Unity の出力フォルダ> <台本> <場面>"""
import csv, json, os, re, sys
D, SC, SHOT = sys.argv[1:4]
SJ = json.load(open(SC)); shot = [s for s in SJ["shots"] if s["name"] == SHOT][0]; C = shot["c238"]
vm = json.load(open(os.path.join(D, f"vmap238_{SHOT}.json")))
FPS = 30
ff = [(round(a * FPS), round(b * FPS)) for a, b in C["ff"]]; SPD = C["ff_speed"]
f0 = vm["seq_first"]
def vt(t):
    """台本の秒 → 動画の秒(早回しの所は 1/4)"""
    f = t * FPS; v = (f - f0) / FPS
    for a, b in ff:
        if f > a: v -= (min(f, b) - a) / FPS * (1 - 1 / SPD)
    return v
o = [f"■ {SHOT}"]
o.append(f"動画の長さ {vm['video_s']:.3f} 秒({vm['n']} コマ・台本 {f0 / FPS:.3f}〜{vm['seq_last'] / FPS:.3f} 秒)")
o.append(f"止まった {vm['t_stop']:.3f} 秒(動画 {vt(vm['t_stop']):.3f})・走り出し {vm['t_resume']:.3f}(動画 {vt(vm['t_resume']):.3f})・動けない時間 {vm['t_resume'] - vm['t_stop']:.3f} 秒・物の一番後ろを通り過ぎた {vm['t_pass']:.3f}")
if vm["label_t"] is not None:
    o.append(f"立ち往生の字 {vm['label_t']:.3f} 秒(動画 {vt(vm['label_t']):.3f})・動けない時間が 30 秒になった {vm['t30']:.3f} 秒・差 {abs(vm['label_t'] - vm['t30']):.3f} 秒")
for a, b in C["ff"]:
    o.append(f"早回し ×{SPD}:台本 {a:.3f}〜{b:.3f} 秒({b - a:.3f} 秒)→ 動画 {vt(a):.3f}〜{vt(b):.3f} 秒")
o.append("セリフ\t誰\t台本の秒(声の始まり〜終わり)\t動画の秒\t声の長さ")
for k, p in sorted(C["lines"].items(), key=lambda kv: kv[1]["voice_on_s"]):
    o.append(f"{p['text']}\t{p['who']}\t{p['voice_on_s']:.3f}〜{p['voice_off_s']:.3f}\t{vt(p['voice_on_s']):.3f}〜{vt(p['voice_off_s']):.3f}\t{p['voice_len_s']:.3f}")
ls = sorted(C["lines"].values(), key=lambda p: p["voice_on_s"])
o.append("セリフの間(前の声の終わり→次の声の始まり):" + "・".join(f"{b['text'][:6]} {b['voice_on_s'] - a['voice_off_s']:.3f}" for a, b in zip(ls, ls[1:])))
o.append("カメラ\t台本の秒\t動画の秒")
for t, c in shot["cuts"]:
    if t * FPS <= vm["seq_last"]: o.append(f"{c}\t{t:.3f}\t{max(0.0, vt(t)):.3f}")
rows = list(csv.DictReader(open(os.path.join(D, "frames238.csv"))))
prev = None
o.append("画面の変わり目(台本の秒・動画の秒)")
for r in rows:
    s = r["screen"].split("_")[0]
    if s != prev and float(r["t"]) * FPS <= vm["seq_last"]: o.append(f"  {float(r['t']):.3f}\t{max(0.0, vt(float(r['t']))):.3f}\t{s}"); prev = s
print("\n".join(o))
open(os.path.join(D, f"an238_{SHOT}.txt"), "w").write("\n".join(o) + "\n")
tools/batch_check.sh(依頼238)
#!/bin/bash
R=/tmp/c238/tools
for SH in stop_voice stop_stuck; do
  S=$(date +%s); $R/run238.sh /tmp/c238/out/$SH $SH closeup238_script.json off on top; echo "$SH check $(( $(date +%s)-S )) 秒"
done
tools/batch_render.sh(依頼238)
#!/bin/bash
# 依頼238(237 の写し):区切って撮る(1 回 12 分より短く)。使い方: batch_render.sh <場面> <from:to> [<from:to> ...]
R=/tmp/c238/tools; SH="$1"; shift
for c in "$@"; do
  F=${c%%:*}; T=${c##*:}; S=$(date +%s)
  $R/run238b.sh /tmp/c238/out/$SH $SH closeup238_script.json $F $T off
  echo "$SH $F〜$T $(( $(date +%s)-S )) 秒"
done
tools/make238.py(依頼238)
"""依頼238:make237.py を写して名前だけ 238 に(台本の c238・出力 closeup238_*・events238.txt など)。依頼237:make235.py を写して名前だけ 237 に。以下は 235 の説明:
(1) closeup235_<場面>.mp4:frames/<場面>/f_*.png に台本の秒の音(mix238_<場面>.wav)を重ねる。早回し(台本 c235.ff・×c235.ff_speed)の所は 4 コマに 1 枚を使い、
    音は無し(声の無い所だけを早回しにしている)、右上に「早回し ×4・実際の時間 m:ss」を出す。⑨-2 は 30 秒になった所から 3 秒、左下に「立ち往生 1件(30 秒以上動けず、人が動かした)」
(2) closeup235_<場面>_top.mp4:frames/<場面>_top に 234 の描き方で床の線・通った跡・印・左上の字を重ねる。床の線は、ものごとに穴を埋めた外形
    (閉じる処理 半径 6 画素 → 中の穴埋め)の中には描かない。もの:ハコブくん(赤)・車いすと茂さん(緑)・大城さん(青)・寺島さん(アルファ)。
    大城さんが両手で握りにのせている間(台本 c235.grip_both)は、大城さんと車いすと茂さんを 1 つのものとして埋める(依頼235)
    重ねる順:コマ → 床の線(外形の所は消す)→ 通った跡 → 印 → 左上の字。早回しの所は (1) と同じコマだけ
動画の終わり:ハコブくんが物の一番後ろを通り過ぎてから 2.5 秒(events238.txt)tools/make_script238.py(依頼238)
"""依頼238:make_script237.py を写して、写した先で変えた。237 から変えたこと(⑨-1 stop_voice だけを作る。⑨-2 は 237 のまま使う):
・茂さんの 5 のセリフを「大城さん、ロボットさんが通るって」に替えた(声 M2_morita_oshirosan_tooru.wav。顔を向ける向き・角度は 237 のまま)
・ハコブくんが「すみません、通ります」と声をかけるのを、止まって 10 秒 → 5 秒に(CALL1)。そのあとの流れは 237 のまま、時刻だけ前へずれる
・名前を 238 に(台本の c238・mix238_*)
依頼237:make_script235.py を写して、写した先で変えた。235 から変えたこと:
・235 の⑩(止まって 3〜4 秒で茂さん「何を運んでるの?」→ハコブ「病棟へのお届け物です」)を 2 本とも消した
・⑨-1:止まって 10 秒のハコブ「すみません、通ります」のあと、茂さんが大城さんのほうへ顔を向けて(M_TURN_O)「おい、ロボットさんが通るって」→ 235 のとおり大城さんが気づいて寄せる。
走り出して車いすに近づいた所で、茂さんがハコブくんのほうへ顔を向けて「何を運んでるんだい?」→ ハコブ「病棟へのお届け物です。ありがとうございます」(帯「お届け中」→「ありがとうございます」と合わせて目まで笑う顔 1.5 秒)→ 茂さんが 10° うなずき・顔を前へtools/run238.sh(依頼238)
#!/bin/bash
# 依頼238(237 の写し) 使い方: run238.sh <出力フォルダ> <場面 stop_voice|stop_stuck> <台本(絶対パス か Closeups/ の名前)> <コマ on|off> [静止画 on|off] [views] [until]
OUT="$1"; SH="$2"; SC="$3"; FR="${4:-off}"; ST="${5:-off}"; VW="${6:-main,top}"; UNTIL="${7:-1e9}"
U=/Applications/Unity/Hub/Editor/2022.3.62f3/Unity.app/Contents/MacOS/Unity
P=/Users/shimazueiichi/Robotics_UX/ServiceSim
mkdir -p "$OUT"
"$U" -batchmode -quit -projectPath "$P" -executeMethod ServiceSim.Closeups.EditorTools.Closeup238.Run \
   -c238Out "$OUT" -c238Shot "$SH" -c238Script "$SC" -c238Frames "$FR" -c238Stills "$ST" -c238Views "$VW" -c238Until "$UNTIL" -logFile "$OUT/unity.log"
echo "exit $?"
tools/run238b.sh(依頼238)
#!/bin/bash
# 依頼238(237 の写し) 区切って撮る(Unity は 13 分ほどで止められるので 1 回を短く): run238b.sh <出力フォルダ> <場面> <台本> <from 秒> <to 秒(1e9=終わりまで)> [stills on|off]
OUT="$1"; SH="$2"; SC="$3"; FROM="$4"; TO="$5"; ST="${6:-on}"
UNTIL=$(python3 -c "print($TO + 0.05 if $TO < 1e8 else 1e9)")
U=/Applications/Unity/Hub/Editor/2022.3.62f3/Unity.app/Contents/MacOS/Unity
P=/Users/shimazueiichi/Robotics_UX/ServiceSim
mkdir -p "$OUT"
"$U" -batchmode -quit -projectPath "$P" -executeMethod ServiceSim.Closeups.EditorTools.Closeup238.Run \
   -c238Out "$OUT" -c238Shot "$SH" -c238Script "$SC" -c238Frames on -c238Stills "$ST" -c238Views main,top -c238From "$FROM" -c238To "$TO" -c238Until "$UNTIL" -logFile "$OUT/unity_${FROM}_${TO}.log"
echo "exit $?"
geo/path235.json(依頼238)
{"G": 2.3, "margin": 0.05, "back_max": 1.0, "turns": 7, "time_s": 12.95, "fwd_axle_m": 0.822, "back_axle_m": 0.054, "footrest_to_robot_min_m": 0.628, "rail_gap_min_m": 0.051, "heading_max_deg": 17.0, "segs": ["回る→(x +0.000, z +0.000, 向き +12°)", "前へ→(x +0.175, z -0.822, 向き +12°)", "回る→(x +0.175, z -0.822, 向き -17°)", "後ろへ→(x +0.385, z -0.133, 向き -17°)", "回る→(x +0.385, z -0.133, 向き -10°)", "後ろへ→(x +0.418, z +0.054, 向き -10°)", "回る→(x +0.418, z +0.054, 向き +0°)"], "path": [[0.0, 0.0, 0.0, ""], [0.0, 0.0, 1.0, "r"], [0.0, 0.0, 2.0, "r"], [0.0, 0.0, 3.0, "r"], [0.0, 0.0, 4.0, "r"], [0.0, 0.0, 5.0, "r"], [0.0, 0.0, 6.0, "r"], [0.0, 0.0, 7.0, "r"], [0.0, 0.0, 8.0, "r"], [0.0, 0.0, 9.0, "r"], [0.0, 0.0, 10.0, "r"], [0.0, 0.0, 11.0, "r"], [0.0, 0.0, 12.0, "r"], [0.0021, -0.0098, 12.0, "f"], [0.0042, -0.0196, 12.0, "f"], [0.0062, -0.0293, 12.0, "f"], [0.0083, -0.0391, 12.0, "f"], [0.0104, -0.0489, 12.0, "f"], [0.0125, -0.0587, 12.0, "f"], [0.0146, -0.0685, 12.0, "f"], [0.0166, -0.0783, 12.0, "f"], [0.0187, -0.088, 12.0, "f"], [0.0208, -0.0978, 12.0, "f"], [0.0229, -0.1076, 12.0, "f"], [0.0249, -0.1174, 12.0, "f"], [0.027, -0.1272, 12.0, "f"], [0.0291, -0.1369, 12.0, "f"], [0.0312, -0.1467, 12.0, "f"], [0.0333, -0.1565, 12.0, "f"], [0.0353, -0.1663, 12.0, "f"], [0.0374, -0.1761, 12.0, "f"], [0.0395, -0.1858, 12.0, "f"], [0.0416, -0.1956, 12.0, "f"], [0.0437, -0.2054, 12.0, "f"], [0.0457, -0.2152, 12.0, "f"], [0.0478, -0.225, 12.0, "f"], [0.0499, -0.2348, 12.0, "f"], [0.052, -0.2445, 12.0, "f"], [0.0541, -0.2543, 12.0, "f"], [0.0561, -0.2641, 12.0, "f"], [0.0582, -0.2739, 12.0, "f"], [0.0603, -0.2837, 12.0, "f"], [0.0624, -0.2934, 12.0, "f"], [0.0645, -0.3032, 12.0, "f"], [0.0665, -0.313, 12.0, "f"], [0.0686, -0.3228, 12.0, "f"], [0.0707, -0.3326, 12.0, "f"], [0.0728, -0.3424, 12.0, "f"], [0.0748, -0.3521, 12.0, "f"], [0.0769, -0.3619, 12.0, "f"], [0.079, -0.3717, 12.0, "f"], [0.0811, -0.3815, 12.0, "f"], [0.0832, -0.3913, 12.0, "f"], [0.0852, -0.401, 12.0, "f"], [0.0873, -0.4108, 12.0, "f"], [0.0894, -0.4206, 12.0, "f"], [0.0915, -0.4304, 12.0, "f"], [0.0936, -0.4402, 12.0, "f"], [0.0956, -0.4499, 12.0, "f"], [0.0977, -0.4597, 12.0, "f"], [0.0998, -0.4695, 12.0, "f"], [0.1019, -0.4793, 12.0, "f"], [0.104, -0.4891, 12.0, "f"], [0.106, -0.4989, 12.0, "f"], [0.1081, -0.5086, 12.0, "f"], [0.1102, -0.5184, 12.0, "f"], [0.1123, -0.5282, 12.0, "f"], [0.1144, -0.538, 12.0, "f"], [0.1164, -0.5478, 12.0, "f"], [0.1185, -0.5575, 12.0, "f"], [0.1206, -0.5673, 12.0, "f"], [0.1227, -0.5771, 12.0, "f"], [0.1247, -0.5869, 12.0, "f"], [0.1268, -0.5967, 12.0, "f"], [0.1289, -0.6065, 12.0, "f"], [0.131, -0.6162, 12.0, "f"], [0.1331, -0.626, 12.0, "f"], [0.1351, -0.6358, 12.0, "f"], [0.1372, -0.6456, 12.0, "f"], [0.1393, -0.6554, 12.0, "f"], [0.1414, -0.6651, 12.0, "f"], [0.1435, -0.6749, 12.0, "f"], [0.1455, -0.6847, 12.0, "f"], [0.1476, -0.6945, 12.0, "f"], [0.1497, -0.7043, 12.0, "f"], [0.1518, -0.714, 12.0, "f"], [0.1539, -0.7238, 12.0, "f"], [0.1559, -0.7336, 12.0, "f"], [0.158, -0.7434, 12.0, "f"], [0.1601, -0.7532, 12.0, "f"], [0.1622, -0.763, 12.0, "f"], [0.1643, -0.7727, 12.0, "f"], [0.1663, -0.7825, 12.0, "f"], [0.1684, -0.7923, 12.0, "f"], [0.1705, -0.8021, 12.0, "f"], [0.1726, -0.8119, 12.0, "f"], [0.1746, -0.8216, 12.0, "f"], [0.1746, -0.8216, 11.0, "r"], [0.1746, -0.8216, 10.0, "r"], [0.1746, -0.8216, 9.0, "r"], [0.1746, -0.8216, 8.0, "r"], [0.1746, -0.8216, 7.0, "r"], [0.1746, -0.8216, 6.0, "r"], [0.1746, -0.8216, 5.0, "r"], [0.1746, -0.8216, 4.0, "r"], [0.1746, -0.8216, 3.0, "r"], [0.1746, -0.8216, 2.0, "r"], [0.1746, -0.8216, 1.0, "r"], [0.1746, -0.8216, 0.0, "r"], [0.1746, -0.8216, -1.0, "r"], [0.1746, -0.8216, -2.0, "r"], [0.1746, -0.8216, -3.0, "r"], [0.1746, -0.8216, -4.0, "r"], [0.1746, -0.8216, -5.0, "r"], [0.1746, -0.8216, -6.0, "r"], [0.1746, -0.8216, -7.0, "r"], [0.1746, -0.8216, -8.0, "r"], [0.1746, -0.8216, -9.0, "r"], [0.1746, -0.8216, -10.0, "r"], [0.1746, -0.8216, -11.0, "r"], [0.1746, -0.8216, -12.0, "r"], [0.1746, -0.8216, -13.0, "r"], [0.1746, -0.8216, -14.0, "r"], [0.1746, -0.8216, -15.0, "r"], [0.1746, -0.8216, -16.0, "r"], [0.1746, -0.8216, -17.0, "r"], [0.1776, -0.8121, -17.0, "b"], [0.1805, -0.8025, -17.0, "b"], [0.1834, -0.793, -17.0, "b"], [0.1863, -0.7834, -17.0, "b"], [0.1893, -0.7738, -17.0, "b"], [0.1922, -0.7643, -17.0, "b"], [0.1951, -0.7547, -17.0, "b"], [0.198, -0.7451, -17.0, "b"], [0.201, -0.7356, -17.0, "b"], [0.2039, -0.726, -17.0, "b"], [0.2068, -0.7165, -17.0, "b"], [0.2097, -0.7069, -17.0, "b"], [0.2127, -0.6973, -17.0, "b"], [0.2156, -0.6878, -17.0, "b"], [0.2185, -0.6782, -17.0, "b"], [0.2214, -0.6686, -17.0, "b"], [0.2243, -0.6591, -17.0, "b"], [0.2273, -0.6495, -17.0, "b"], [0.2302, -0.6399, -17.0, "b"], [0.2331, -0.6304, -17.0, "b"], [0.236, -0.6208, -17.0, "b"], [0.239, -0.6113, -17.0, "b"], [0.2419, -0.6017, -17.0, "b"], [0.2448, -0.5921, -17.0, "b"], [0.2477, -0.5826, -17.0, "b"], [0.2507, -0.573, -17.0, "b"], [0.2536, -0.5634, -17.0, "b"], [0.2565, -0.5539, -17.0, "b"], [0.2594, -0.5443, -17.0, "b"], [0.2624, -0.5348, -17.0, "b"], [0.2653, -0.5252, -17.0, "b"], [0.2682, -0.5156, -17.0, "b"], [0.2711, -0.5061, -17.0, "b"], [0.2741, -0.4965, -17.0, "b"], [0.277, -0.4869, -17.0, "b"], [0.2799, -0.4774, -17.0, "b"], [0.2828, -0.4678, -17.0, "b"], [0.2857, -0.4582, -17.0, "b"], [0.2887, -0.4487, -17.0, "b"], [0.2916, -0.4391, -17.0, "b"], [0.2945, -0.4296, -17.0, "b"], [0.2974, -0.42, -17.0, "b"], [0.3004, -0.4104, -17.0, "b"], [0.3033, -0.4009, -17.0, "b"], [0.3062, -0.3913, -17.0, "b"], [0.3091, -0.3817, -17.0, "b"], [0.3121, -0.3722, -17.0, "b"], [0.315, -0.3626, -17.0, "b"], [0.3179, -0.3531, -17.0, "b"], [0.3208, -0.3435, -17.0, "b"], [0.3238, -0.3339, -17.0, "b"], [0.3267, -0.3244, -17.0, "b"], [0.3296, -0.3148, -17.0, "b"], [0.3325, -0.3052, -17.0, "b"], [0.3355, -0.2957, -17.0, "b"], [0.3384, -0.2861, -17.0, "b"], [0.3413, -0.2766, -17.0, "b"], [0.3442, -0.267, -17.0, "b"], [0.3471, -0.2574, -17.0, "b"], [0.3501, -0.2479, -17.0, "b"], [0.353, -0.2383, -17.0, "b"], [0.3559, -0.2287, -17.0, "b"], [0.3588, -0.2192, -17.0, "b"], [0.3618, -0.2096, -17.0, "b"], [0.3647, -0.2, -17.0, "b"], [0.3676, -0.1905, -17.0, "b"], [0.3705, -0.1809, -17.0, "b"], [0.3735, -0.1714, -17.0, "b"], [0.3764, -0.1618, -17.0, "b"], [0.3793, -0.1522, -17.0, "b"], [0.3822, -0.1427, -17.0, "b"], [0.3852, -0.1331, -17.0, "b"], [0.3852, -0.1331, -16.0, "r"], [0.3852, -0.1331, -15.0, "r"], [0.3852, -0.1331, -14.0, "r"], [0.3852, -0.1331, -13.0, "r"], [0.3852, -0.1331, -12.0, "r"], [0.3852, -0.1331, -11.0, "r"], [0.3852, -0.1331, -10.0, "r"], [0.3869, -0.1233, -10.0, "b"], [0.3886, -0.1134, -10.0, "b"], [0.3904, -0.1036, -10.0, "b"], [0.3921, -0.0937, -10.0, "b"], [0.3938, -0.0839, -10.0, "b"], [0.3956, -0.074, -10.0, "b"], [0.3973, -0.0642, -10.0, "b"], [0.399, -0.0543, -10.0, "b"], [0.4008, -0.0445, -10.0, "b"], [0.4025, -0.0346, -10.0, "b"], [0.4043, -0.0248, -10.0, "b"], [0.406, -0.0149, -10.0, "b"], [0.4077, -0.0051, -10.0, "b"], [0.4095, 0.0048, -10.0, "b"], [0.4112, 0.0146, -10.0, "b"], [0.4129, 0.0245, -10.0, "b"], [0.4147, 0.0343, -10.0, "b"], [0.4164, 0.0442, -10.0, "b"], [0.4181, 0.054, -10.0, "b"], [0.4181, 0.054, -9.0, "r"], [0.4181, 0.054, -8.0, "r"], [0.4181, 0.054, -7.0, "r"], [0.4181, 0.054, -6.0, "r"], [0.4181, 0.054, -5.0, "r"], [0.4181, 0.054, -4.0, "r"], [0.4181, 0.054, -3.0, "r"], [0.4181, 0.054, -2.0, "r"], [0.4181, 0.054, -1.0, "r"], [0.4181, 0.054, 0.0, "r"]]}
作業ログ ― サムネイルを作るコードの差分
上は真上から見た⑨-1 の寄せる所、左下は⑨-2 の「通れません」、右下は「あんたも待たされてるのかい」と言う茂さん。上に横長の帯、下に寄り2つの並べ方を足しました。
tools/sim_thumbs/make.py の差分
diff --git a/tools/sim_thumbs/make.py b/tools/sim_thumbs/make.py
index c5a526e..b274c3f 100644
--- a/tools/sim_thumbs/make.py
+++ b/tools/sim_thumbs/make.py
@@ -218,8 +218,25 @@ def stills_mosaic(n, big, a, b, r=.6, bg=LIGHT):
     save(c, n)


+def stills_band(n, top, a, b, r=.5, bg=LIGHT):
+    """場面の寄り(LOG526〜):上に横長の帯1つ、下に寄り2つ。top・a・b は (素材名, fx, fy, z)。r は上の帯の高さの割合"""
+    c = canvas(bg); ht = int(H * r) - G // 2; hb = H - ht - G; wl = (W - G) // 2
+    def part(spec, w, h):
+        name, fx, fy, z = spec
+        img = np.array(Image.open(D + name + '.jpg').convert('RGB'))
+        h0, w0 = img.shape[:2]; cw = int(w0 * z); ch = int(cw * h / w)
+        if ch > h0: ch = h0; cw = int(ch * w / h)
+        sx = max(0, min(w0 - cw, int(w0 * fx - cw / 2))); sy = max(0, min(h0 - ch, int(h0 * fy - ch / 2)))
+        return cv2.resize(img[sy:sy + ch, sx:sx + cw], (w, h), interpolation=cv2.INTER_AREA if cw > w else cv2.INTER_CUBIC)
+    put(c, part(top, W, ht), 0, 0)
+    put(c, part(a, wl, hb), 0, ht + G)
+    put(c, part(b, W - wl - G, hb), wl + G, ht + G)
+    save(c, n)
+
+
 # ---- 各回(素材名, 店の範囲の中の中心 x, y, 切り出し幅の割合)
 JOBS = {
+    526: lambda n: stills_band(n, ('closeup526_shift_top', .5, .58, .78), ('closeup526_toremasen', .5, .55, .85), ('closeup526_matasare', .55, .5, .8), r=.45),  # 3Dの場面⑨車いすが廊下の真ん中で止まるを作った回(依頼230〜238)。上=真上から、止まった車いすを看護師がその場で寄せる所(⑨-1)、左下=30秒で画面が「通れません」(⑨-2)、右下=「あんたも待たされてるのかい」と言う患者(⑨-2)
     523: lambda n: stills_split(n, ('closeup523_pass', .42, .52, .42), ('closeup523_nod', .72, .6, .72), r=.55),  # 3Dの場面⑧車いすに道を譲るを作った回(依頼228・229)。左=手すりに寄って止まったハコブくんの横を、看護師が押す車いすが通る所(本番のカメラ)、右=「ありがとう」と言う看護師と、ハコブくんへ顔を向けてうなずく患者(顔の寄り)
     515: lambda n: stills_mosaic(n, ('closeup515_fail', .42, .5, .62), ('closeup515_recall', .5, .45, .8), ('closeup515_talk', .55, .5, .8)),  # 3Dの場面⑤⑥⑦を作った回(依頼203〜222)。左の大=⑥違うカードで画面と横の輪が赤くなった所、右上=⑤2分たって呼び直す画面(1個)、右下=⑦廊下で「急ぎなの」と話す看護師とハコブくん
     500: lambda n: mosaic(n, ('h180_n_blood', .35, .52, .44), ('h180_n_bdoor', .26, .42, .42), ('h180_n_cross', .23, .55, .36), right=True),  # 病院の採血の人とロボットの入口を分けた回(依頼164〜180)。左の大=10時15分の採血の所(内科の処置室)の寄り、右上=中待合の側に足した扉を出る採血の人、右下=台の前で待つロボットの前を横切る採血の人(依頼180 の静止画。右のパネルと上の文字を外して切った)