
サービスロボット導入シミュレーション Log#53 | 病院の搬送ロボットとひやりを、1日の動画で見せる
この記事の素材(コード・ログ・データ 16ファイル・まとめてダウンロードあり)arrow_downwardAIで読む ChatGPT・Claude などで、この記事に質問できます expand_more
Unity で回した病院の1日(7:30〜16:30)の搬送ロボットのシミュレーションは、32分の早回しのままでは、ロボットがどこにいるかも、ひやりが起きた瞬間も見落とす。ロボットの真上に▼と札「ロボット」を付け、引きの画面では右下に拡大の窓を出し、ひやりの前後だけを病院の時刻の1倍に落として、2分54秒のまとめと短い動画4本に切り出した。 動画はサービスロボット導入シミュレーションのページの試算の「搬送|病院」のタブに載せた。実物の病院ではなく、丸い人と白い円柱のロボットが動くシミュレーションの話です。
この回でできるようになったことです。
- 試算の「搬送|病院」のタブを開くと、試算の下に病院の1日の動画が出る。まとめ1本と、問題の場面4本(曲がり角で3つ重なる・杖の人の前を横切る・車いすの前で急に止まる・ストレッチャーとすれ違う)を選んで見られる。32分の早回しも全部見られる
- 引きの画面でも、ロボットの位置が▼と札で分かる。右下の窓には、2つめのカメラで撮ったロボットのまわり(横12m)が、くっきり映る
- 問題の場面の動画では、ひやりの前後だけがゆっくりになるので、急に止まる・よける・近づきすぎる、の順番が目で追える
- 試算の「搬送|病院」のタブで病院の広さ(中小・中規模・大学)を選ぶと、広さごとに型の違う病院の図面がカードの下に出る。3つの道の長さは、その図面の廊下の上で測った値になり、試算もその長さで回し直した
- 時間:Unity への依頼は5本(依頼241・243〜246)で、19時48分〜翌11時11分。うち3本は1日をもう一度回して撮り直し(1本3時間前後)、あとの2本は撮ったコマから絵だけを組み直して40分と35分。前のやり方と比べられる時間は測っていない
困っていたのは、1日の数字(急に止まった8回・ひやり15回)は出ていても、それが画面のどこで、どう起きたのかを見せる動画がなかったことです。32分の早回しは、人がいない時間を30倍、ロボットが走る間を5倍で流していますが、引きの画面ではロボットの白い円柱が人の丸に埋もれ、問題の輪は5倍でも2秒ほどで消えます。動画を最後まで見ても、何が起きたかが分からない形でした。表示の左上にも、配膳ロボットの店のときの言葉「店の時刻」が残っていました。
| やったこと | 何を・なぜ | 結果 |
|---|---|---|
| 依頼241 | 左上の「店の時刻」を「病院の時刻」に直して、1日を撮り直した | 記録は依頼180 と1バイト一致。動画の長さも同じ |
| 依頼243 | ロボットの真上に▼と札「ロボット」、引きでは右下に拡大の窓を足した | 窓を左下へ移したのは0回。上の端では札が横にずれた(1,003コマ) |
| 依頼244 | 窓の範囲の枠を画面でゆがまない四角に、ロボットの白い輪を消した | 記録は1バイト一致。Unity のコードは変えずに済んだ |
| 依頼245 | 札の縁を消し、上の端では札をロボットの下に出して▲で指すようにした | Unity を回さず、撮ったコマ(62GB)から40分で組み直した |
| 依頼246 | 凡例の「ロボット」の印の白い縁を消した | 35分で組み直した |
| 切り出し | まとめ1本と問題の場面4本。ひやりの前後だけ病院の時刻の1倍 | 最初の版はゆっくりの区間がずれていた。コマの番号から計算し直した |
| サイト | /series8 の試算の「搬送|病院」のタブに、動画の欄を足した | ほかのタブを選ぶと出ない |
| 図面 | 病院の広さ3つを、型の違う図面(1棟・廊下1本/1棟・外来をブロックで分ける/分棟・渡り廊下)にし、道の長さを図面で測った | 中規模の片道は 200・250・180m から 112・69・158m に。人が搬送に使う時間(ロボットなし)は1日204分から118分に |
配膳ロボットを自分の店に入れたらどうなるかは、このシリーズの試算をもとにした別のページで試せます。
 導入前シミュレーション配膳ロボットを、導入前に自分の店舗でシミュレーション店舗の図面と人数から、何人で回るか・どこで止まるか・月いくらかかるかを出しますarrow_forward
作業ログ ― 病院の1日の動画は、依頼180 で撮った32分の早回しだった
病院の1日のシミュレーションは、前の回(LOG500)まで、人の動き方を1つずつ直しながら回してきた。依頼180 で、職員が持ち場へ戻る決まりを足し、1日を撮って合格になった。そのあとは3Dの場面(看護師とハコブくんのやり取り)を作っていて、1日の動画はサイトに載せないままだった。
依頼180 の1日の早回しは 1,935.36 秒(32分15秒・1920×1080・544MB)。人がいない時間は病院の時刻の30倍で引きの画面、ロボットが走る間は5倍で寄りの画面に切り替わる。右には、ロボットの状態・呼ばれた荷物・1日の問題の数のパネルが出ている。
この回で使う言葉です。
| 言葉 | 意味 |
|---|---|
| 1日の早回し | Unity で 7:30〜16:30 を回し、1コマずつ絵を描いてつないだ動画。ロボットが走る間は5倍、それ以外は30倍 |
| 病院の時刻の○倍 | 動画の1秒で、病院の時刻が何秒進むか。5倍なら動画の1秒が病院の5秒 |
| ひやり | ロボットと人が近づきすぎた回。数え方は前の回までと同じで、この回では変えていない |
| 問題の輪 | 問題が起きた所に、病院の時刻で10秒だけ出る色の輪(赤=急に止まった、橙=ひやり、黄=人がよけさせられた、紫=立ち往生、青=横切り) |
| 組み立て直し | Unity が書き出した1コマずつの絵は残っているので、上に描く文字や印だけを Python で描き直して動画にすること。Unity を回し直さない |
1日の数字は、撮る回(種0・廊下だけ・速さ 0.6m/秒)で、便が16(赤9・青5・緑2)、走っている間の急に止まった8・ひやり15・人がよけさせられた9・立ち往生0・横切り1、台の前で待っている間のひやり38。依頼241〜246 では、この記録は1バイトも変わっていない。
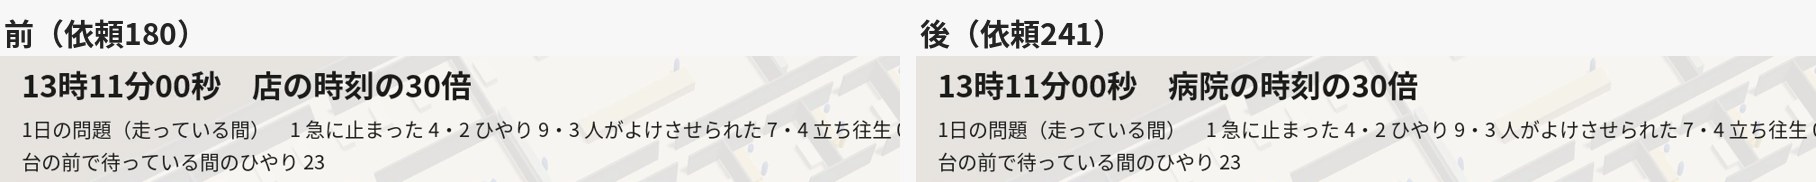
作業ログ ― 依頼241:左上の「店の時刻」を「病院の時刻」に直した
動画を見て、左上の帯が「7時30分00秒 店の時刻の30倍」になっているのに気づいた。配膳ロボットの店の動画を組み立てる道具(pan140.py)を写して使ってきたので、言葉が残っていた。直すには、動画を組み立て直すだけでよいはずだったが、このときはそれが分からず、1日をもう一度回して撮る依頼にした(依頼241)。
- 撮る回の記録は、依頼180 と1バイト一致(events.csv・trips.csv・return180.csv。summary.json は回の名前・Unity の番号・かかった時間だけ違う)
- 動画の長さは3本とも依頼180 と同じ(1日の早回し 48,384 コマ、青の便 58.44 秒、赤の便 145.56 秒)
- 画面に出る文字に、ほかの「店」は残っていなかった
- 1字増えたので、5倍で便の名前が長いコマ(1日の 48,384 コマのうち 5,669 コマ)では、前からある決まり(帯の1行目が40字以上なら字を34から30に下げる)が働いて、帯の字が少し小さくなる。決まりはそのままにした
作業ログ ― 依頼243:ロボットの位置を、▼と札・右下の拡大の窓で見せた
依頼241 の動画を見て、エイイチから指摘があった。
白丸でロボットの位置を表示するのわからないね。拡大表示か、ソナーのように丸が動くような表示とか、▼が動くような表示にしないとダメじゃないかな。
今の画面(13時台の引き)に重ねて、3つの見せ方の見本を作った。A は輪が広がるソナー、B は▼と札が上下する、C は右下に拡大の窓。A の輪は、問題が起きた所に出る色の輪と見分けにくい。エイイチは B+C を選んだ。見本を見て、▼と札のあいだのすき間もなくすよう指示があり、札の下の辺から▼が出る1つの形(吹き出しの尾のような形)にした。
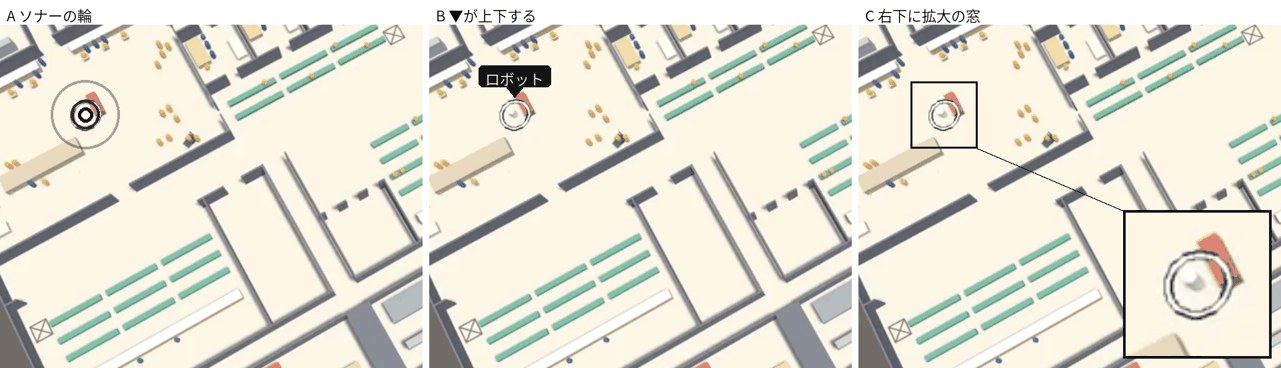
- ねらい:引きの画面で、ロボットがどこにいるかを一目で分かるようにする
- 変わったこと:▼と札は、カメラが引いても寄っても同じ大きさ(▼の横36px・字22px)で、動画の時間で1秒に1往復、上下に10px動く。右下の窓は、本のカメラと同じ向きの2つめのカメラで、ロボットのまわり横12mを映す(距離 16.48m)。本の映像には、窓に映る範囲を枠で示し、窓と線でつなぐ
- 見込める効果:問題の輪が出たとき、それがロボットのそばかどうかがすぐ分かる。測ってはいない。サイトに載せたあと、動画の再生と、どの場面が押されたかの数で確かめる
Claude Code は、Unity にもとからある「カメラを足す・カメラの道を渡す」決まり(依頼141)で2つめのカメラを足したので、Unity のコードは変えずに済んだ(実行ファイルの出力先の1行だけ)。▼と窓は、動画を組み立てる道具 pan243.py で描いた。
- 窓を左下へ移したのは0回。この日、引きの画面でロボットがいるのは5か所だけで、右下の窓にいちばん近いときでも 80.5px 離れていた
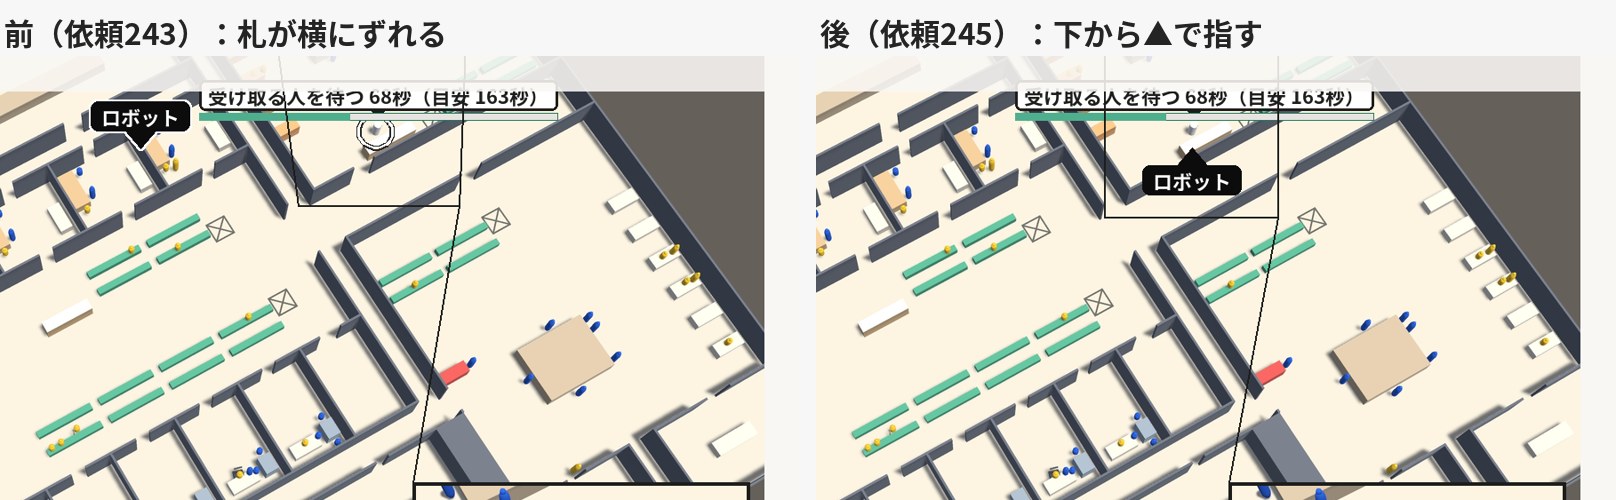
- ▼と札をいつもの札(「荷物 2 個」「受け取る人を待つ」など)の上に置くと上の帯に隠れるコマが 1,003(30倍 868・5倍 135)あった。依頼に決まりがなかったので、Claude Code はこのコマだけ札を横にずらした。ロボットから 200px ほど離れて見える(次の依頼245 で直した)
作業ログ ― 依頼244:窓の範囲の枠を四角にし、ロボットの白い輪を消した
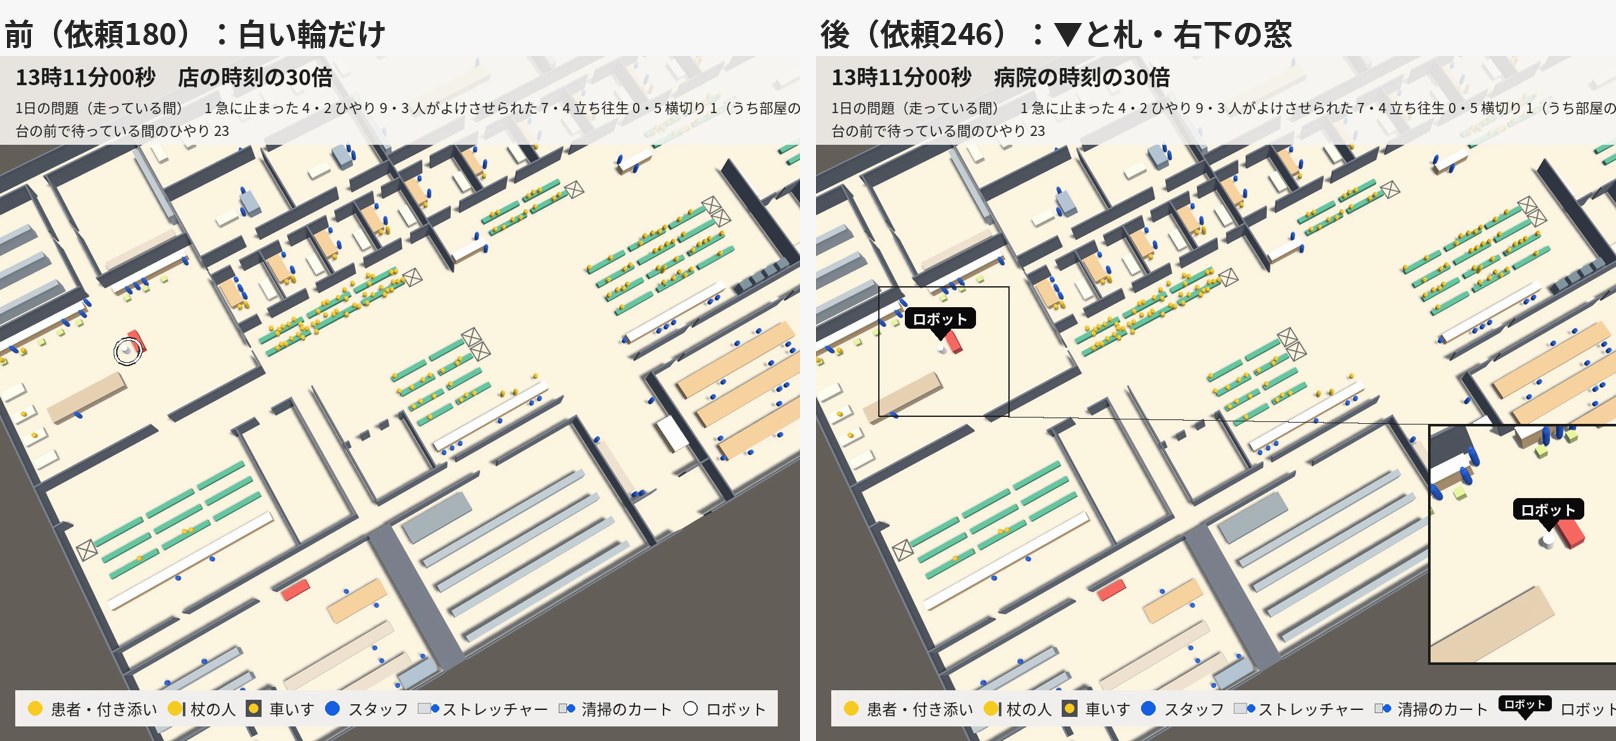
依頼243 の動画を見たエイイチから、本の映像の枠が台形にゆがんでいるので直すこと、ロボットに付けている白い輪はいらないので消すこと、の2つの指示があった。枠は、窓のカメラに映る床の四隅を、本のカメラで画面に写して描いていたので、斜めから見た床の形(台形)になっていた。
- 枠:窓のカメラが見ている点(ロボットの位置)を真ん中に、横12m分の長さを一辺にした、画面の上でまっすぐな正方形にした。一辺は 194〜220px(ロボットが画面の奥にいるほど小さい)
- 白い輪:組み立ての道具が、引きのコマでロボットの位置に描いていた。描くのをやめ、パネルの下の注から「白い輪=ロボット」を消した。下の凡例の「ロボット」の印は ○ から▼と札の形にした
- 調べてみると、枠も白い輪も、組み立ての道具(Python)だけで描いていた。Unity は1行も変えなかった
それでも依頼244 は、依頼文が「撮り直す」形だったので、1日をもう一度回して撮った(撮る回 2時間13分、組み立て47分)。絵だけの直しなら Unity を回さなくてよいと分かったので、次の依頼からは組み立て直しだけにした。
作業ログ ― 依頼245・246:Unity を回さずに、札の縁と上の端の置き方を直した
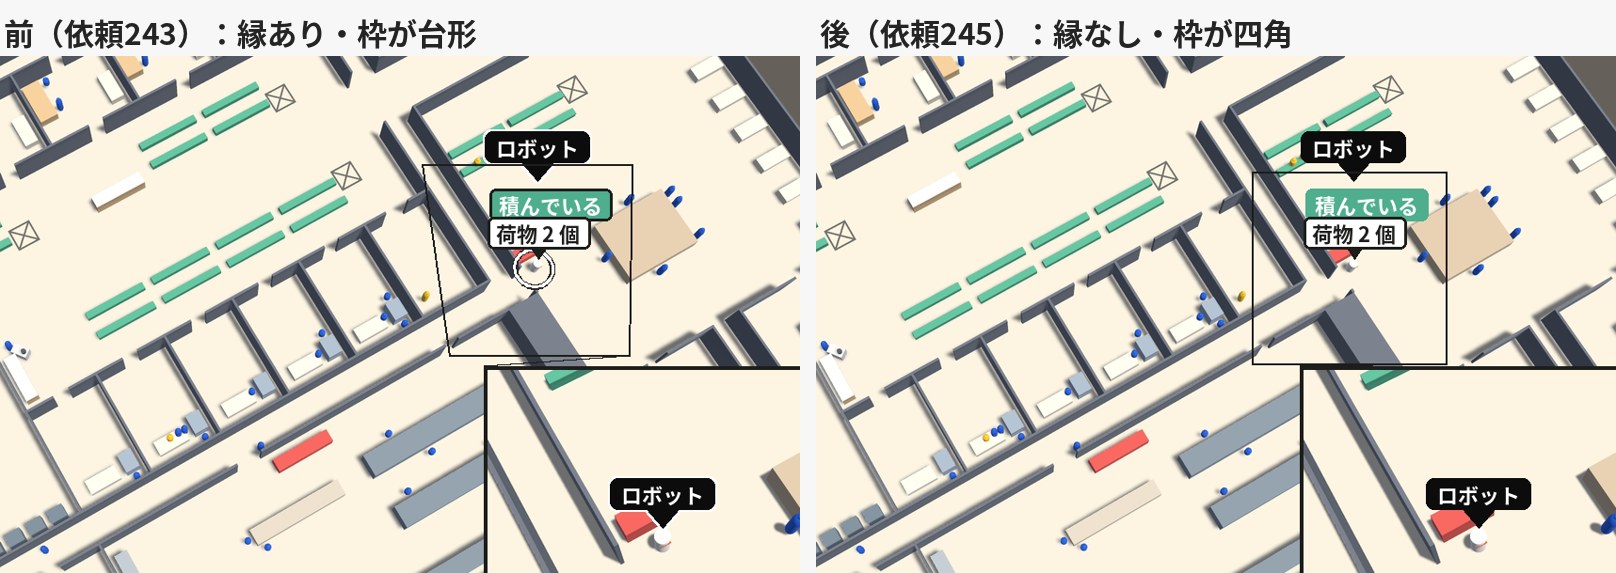
依頼244 の動画を見たエイイチから、緑の札「積んでいる」の黒い縁と、▼と札「ロボット」の白い縁を消すよう指示があった。あわせて、依頼243 から残っていた「上の端で札が横にずれる」の置き方を、見本を作って決めた。
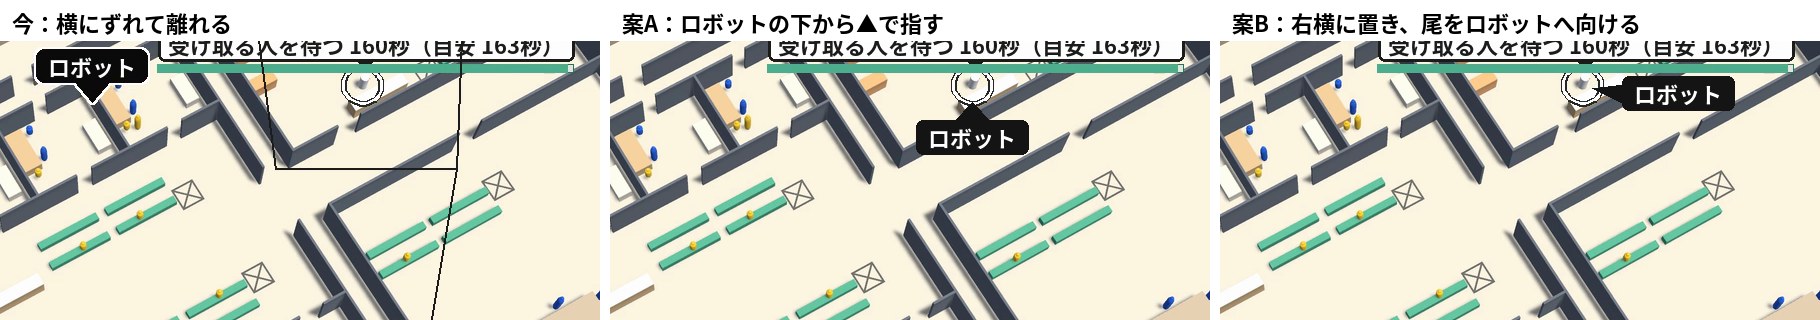
エイイチは案A を選んだ。札をいつもの札の上に置けないコマだけ、札「ロボット」をロボットの下に出し、上向きの▲で指す。
- 依頼245:依頼244 で撮ったコマ(62GB)が残っていたので、Unity を回さずに組み立て直した。40分で終わった(依頼244 は撮る回だけで2時間13分)
- 下に出したコマは 1,003 で、依頼243・244 で横にずらしたコマと番号がすべて同じ。下に出した札が、凡例の帯・ほかの札・拡大の窓と重なったコマは0
- 依頼244 と同じコマ(1日の早回し 499 コマ・青の便 74 コマ・赤の便 182 コマ)を並べて比べ、2つの縁と札の置き方の外に違いはなかった
- 依頼245 の報告で Claude Code から3つ聞かれた。下の凡例の「ロボット」の印の白い縁(依頼244 のまま残っていた)は、映像の印とそろえて消すことにした(依頼246・35分)。「積んでいる」の札の下の三角を札と同じ緑にしたこと、下に出した▲の上下の動きは、そのままにした
作業ログ ― まとめ1本と問題の場面4本を、ひやりの前後だけゆっくりにして切り出した
32分の早回しは、サイトで頭から見る人はほとんどいないと考えた。エイイチと決めて、試算のタブには2〜3分のまとめを置き、32分は「全部見る」のリンクにした。問題の場面は、走っている間の問題がどれも5倍の寄りの区間で起きていたので、Unity で撮り直さずに、早回しから切り出せた。
- まとめ(2分54秒):7:30 の始まり、外来が混み始める8時台と9時台(引き)、薬剤部から化学療法室への1便(積んで出る所と、帰りの 11:41 の重なり)、午後の引き、16:15 のストレッチャー、1日の問題の合計
- 問題の場面4本:11:41 の曲がり角で3つ重なる、11:14 に杖の人の前を横切る、14:21 に車いすの前で急に止まる、16:15 にストレッチャーとすれ違う
問題の輪は病院の時刻で10秒だけ出るので、5倍の動画では2秒で消える。見本を作って見せると、エイイチは、ゆっくりにするのはひやりのところだけでよい、と決めた。14:21 の車いすの場面はひやりがないので5倍のまま。
ストレッチャーの場面は、ひやりが病院の時刻で23秒続く。最初は、ひやりの間ずっとゆっくりにして、ゆっくりだけで25秒になった。エイイチから、ひやりが始まる前後の数秒だけでよく、それ以降のゆっくりは意味がないと指示があり、始まりの前後だけにした(直した版で 16:15:09〜16 の7秒)。
ゆっくりの区間が、ひやりの後ろにずれていた
ここまでの版を見て、エイイチから指摘があった。
何やってんの?ヒヤリの前後がゆっくりならないと意味ないよ?
ゆっくりの区間を、動画の秒に直すときに間違えていた。カメラの記録(camspath の meta)には、病院の時刻と、30倍か5倍かが並んでいる。最初は、その行の区切りごとに「病院の時刻の差 ÷ 倍率」を足して動画の秒を出した。この記録は1行が動画の1コマ(25コマ/秒)で、行の区切りの間隔が一定ではないので、足し合わせると後ろへずれていく。ひやりの場面3本とも、病院の時刻で6〜28秒後ろへずれていた。14:21 の車いすの場面は、急に止まった所が切り出しの範囲に入っていなかった。
直し方:行の番号 ÷ 25 を、そのコマの動画の秒にした。ひやりの始まり(events.csv の t_s)を記録の病院の時刻から探して、その行の番号で動画の秒を出す。直したあと、ゆっくりの区間の始め・真ん中・終わりのコマで、画面の左上の時計と問題の輪を見て確かめた。
| 場面 | ひやりの時刻 | 直す前のゆっくり | 直した版のゆっくり |
|---|---|---|---|
11:41 曲がり角で3つ重なる | 11:41:44〜45 | 11:41:50〜54 | 11:41:41〜47 |
| 11:14 杖の人の前を横切る | 11:15:04 | 11:15:09〜12 | 11:15:01〜07 |
16:15 ストレッチャーとすれ違う | 16:15:12〜35(23秒続く) | 16:15:38〜42 | 16:15:09〜16 |
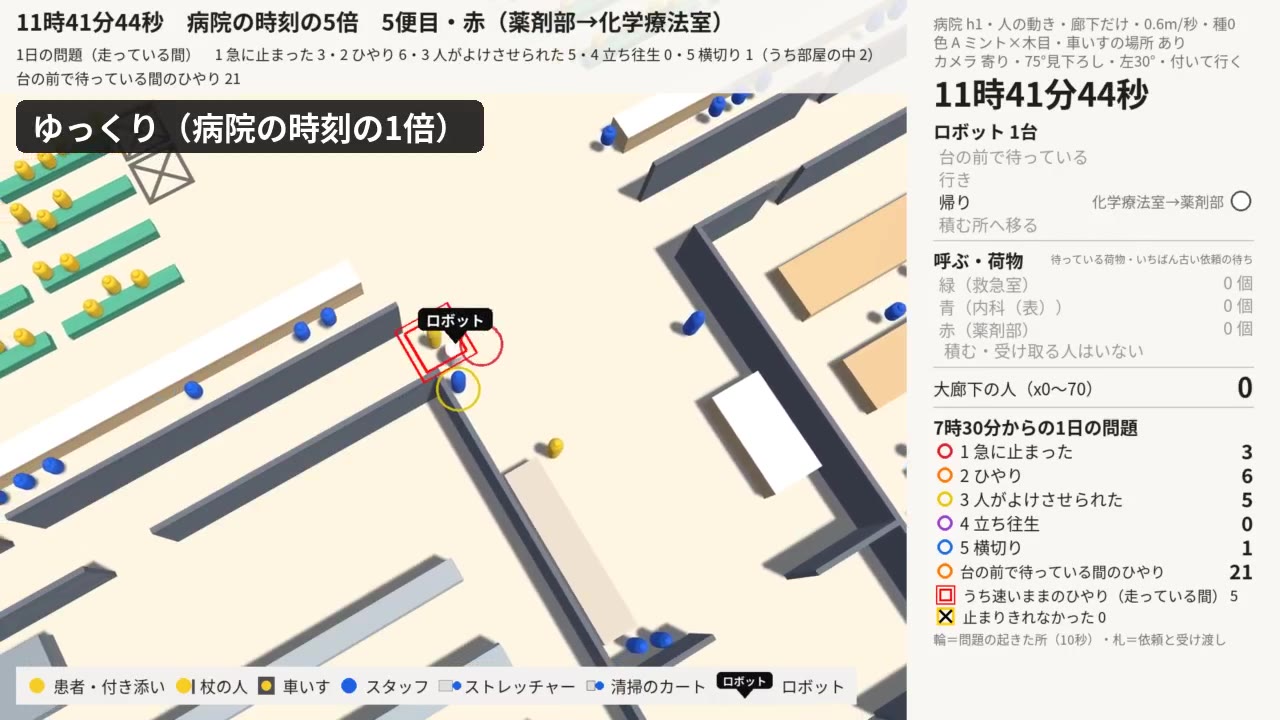
切り出しに使ったコマンドの道具(mk.sh)と、確定した切り方です。区間ごとの3つ目の数字が1の所が、ゆっくり(5倍遅く=病院の時刻の1倍)。
# まとめ(2分54秒)
./mk.sh digest.mp4 "0 12 0" "122 152 0" "200 215 0" "655.3 675 0" "700 719.6 0" "719.6 720.85 1" "720.85 734 0" "1152 1170 0" "1896 1902.3 0" "1902.3 1903.7 1" "1903.7 1925 0" "1930 1940.8 0"
# 11:41 曲がり角で3つ重なる(21秒)
./mk.sh p1141.mp4 "712 719.6 0" "719.6 720.85 1" "720.85 728 0"
# 11:14 杖の人の前を横切る(19秒)
./mk.sh p1114.mp4 "596 602.3 0" "602.3 603.5 1" "603.5 610 0"
# 14:21 車いすの前で急に止まる(14秒・ひやりがないので5倍のまま)
./mk.sh p1421.mp4 "1432 1446 0"
# 16:15 ストレッチャーとすれ違う(21秒)
./mk.sh p1615.mp4 "1897 1902.3 0" "1902.3 1903.7 1" "1903.7 1912 0"
動画の秒と病院の時刻の対応を出し直したコードです(行の番号 ÷ 25)。
import csv,os,bisect
H=os.environ['HOME']
rows=[r for r in csv.DictReader(open(H+"/mnt/KIOXIA/r2r2r-data/service_sim/unity/hospital/20261120_flow245/camspath244_meta.csv")) if r['cam']=='flowday']
print(len(rows), len(rows)/25)
ts=[float(r['t_s']) for r in rows]
def v(t): return bisect.bisect_left(ts,t)/25
ev=csv.DictReader(open(H+"/mnt/KIOXIA/r2r2r-data/service_sim/unity/hospital/20261114_flow180/runs/rec180_v06_hall_s0/events.csv"))
for e in ev:
    if e['dir']=='待ち': continue
    a,b=float(e['t_s']),float(e['end_s']);h=7.5+a/3600
    print(f"{e['type_name']:<10} {int(h)}:{int(h%1*60):02d}:{int(h*3600%60):02d} video {v(a):.2f}-{v(b):.2f}")
48384 1935.36
人がよけさせられた  9:57:26 video 345.20-345.20
ひやり        9:57:27 video 345.36-345.68
急に止まった     10:03:30 video 404.00-404.00
ひやり        10:03:34 video 404.84-405.40
人がよけさせられた  11:08:22 video 547.92-547.92
ひやり        11:08:25 video 548.52-548.64
ひやり        11:08:29 video 549.44-549.72
横切り        11:14:55 video 600.96-601.36
ひやり        11:15:04 video 602.88-603.12
急に止まった     11:15:06 video 603.20-603.20
人がよけさせられた  11:40:36 video 706.68-706.68
人がよけさせられた  11:40:49 video 709.20-709.20
急に止まった     11:41:42 video 719.84-719.84
人がよけさせられた  11:41:42 video 719.88-719.88
ひやり        11:41:44 video 720.16-720.44
人がよけさせられた  11:41:44 video 720.28-720.28
ひやり        11:41:45 video 720.40-720.44
人がよけさせられた  12:21:26 video 925.76-925.76
ひやり        12:21:28 video 926.28-926.44
急に止まった     12:49:25 video 1027.04-1027.04
ひやり        13:03:20 video 1128.96-1129.08
ひやり        14:13:47 video 1397.40-1397.48
急に止まった     14:13:48 video 1397.64-1397.64
急に止まった     14:21:05 video 1436.72-1436.72
ひやり        14:26:05 video 1489.12-1489.40
急に止まった     14:32:32 video 1550.96-1550.96
ひやり        14:32:36 video 1551.84-1552.32
ひやり        14:59:01 video 1617.20-1617.28
ひやり        15:02:52 video 1659.20-1659.24
ひやり        16:15:12 video 1902.92-1907.56
急に止まった     16:15:13 video 1903.12-1903.12
人がよけさせられた  16:15:14 video 1903.32-1903.32
人がよけさせられた  16:17:02 video 1924.80-1924.80
32分の早回しは、サイト用に 1280×720 に縮めて 84MB にした(元は 1920×1080・544MB)。Mac の仮想の作業場所では1回の命令が3分までなので、前半と後半に分けて縮め、つないだ。
V=$HOME/mnt/KIOXIA/r2r2r-data/service_sim/unity/hospital/20261120_flow246/videos/hospital246_1日_早回し_30x.mp4
ffmpeg -nostdin -v error -y -ss 0 -t 968 -i "$V" -vf scale=1280:-2 -c:v libx264 -preset veryfast -crf 27 -an f_a.mp4
ffmpeg -nostdin -v error -y -ss 968 -i "$V" -vf scale=1280:-2 -c:v libx264 -preset veryfast -crf 27 -an f_b.mp4
printf "file f_a.mp4\nfile f_b.mp4\n" > fl.txt
ffmpeg -nostdin -v error -y -f concat -safe 0 -i fl.txt -c copy -movflags +faststart hospital_day_full_v1.mp4
作業ログ ― サイト:試算の「搬送|病院」のタブに、病院の1日の動画の欄を足した
この記事のコード・ログ・データは、1ファイルずつ下に置いています。全文はリンク先にあります。
ファイルの一覧(16本)
01_src_components_HospitalDay.astro.txt ― src/components/HospitalDay.astro・6,428字
02_tools_hospital_layouts_make_hospital_scales.py.txt ― tools/hospital_layouts/make_hospital_scales.py・10,257字
03_tools_hospital_layouts_hospital_scales.json ― tools/hospital_layouts/hospital_scales.json(3つの図面のデータ)・4,515字
04_simulation_sites_hospital_sim.py.txt ― simulation_sites/hospital_sim.py(図面の距離を読む形にした版)・10,758字
05_sec08.txt ― public/sim/service-robot-sites.html の差分(98013f4 から 187586e まで)・10,124字
06_report241.txt ― report241.txt・4,433字
07_report243.txt ― report243.txt・6,642字
08_report244.txt ― report244.txt・5,105字
09_report245.txt ― report245.txt・3,994字
10_pan241.py.txt ― pan241.py・22,971字
11_pan243.py.txt ― pan243.py・31,780字
12_pan244.py.txt ― pan244.py・33,638字
13_pan245.py.txt ― pan245.py・36,285字
14_pan246.py.txt ― pan246.py・36,422字
15_paths241.py.txt ― paths241.py・12,215字
16_still243.py.txt ― still243.py・3,208字
/series8 の試算は、タブで現場を切り替える(飲食店・病院・商業施設・ホテル・オフィス・屋外)。病院のタブを選んだときだけ、試算の下に動画の欄を出す。ほかのタブを選ぶと隠れ、再生中なら止まる。欄は、タブの列と同じ黒い面にして、左に動画、右に選んだ動画の説明と1日の数字、下にまとめと問題の場面の5本を並べた。押すものは「1日を32分の早回しで全部見る」の1つだけにした。
- ねらい:試算の数字(病院のタブ)を見た人が、その下で、ロボットが1日どう動き、どこで問題が起きるかを動画で確かめられるようにする
- 変わったこと:病院のタブの下に、まとめ(2分54秒)と問題の場面4本と1日の数字(便16・急に止まった8・ひやり15・立ち往生0)が出る
- 見込める効果:試算の数字だけより、病院のタブで長く見てもらえる見込み。サイトの計測で、病院のタブの動画が押された数(data-ev「病院の1日:…」)で確かめる
動画とポスターの絵(各動画の問題が起きた所のコマ)は R2 に入れた。名前は hospital_day_{digest・p1141・p1114・p1421・p1615・full}_v1.mp4。
src/components/HospitalDay.astro
---
// サービスロボット導入シミュレーション(/series8)の試算で「搬送|病院」のタブを選んだときだけ出す、病院の1日の Unity の動画(2026-11-20・LOG534)。
// 中身は src/data/hospital_day.json。動画は R2 の /media/。
// 黒い面に、左に動画、右に選んだ動画の説明。下に、まとめと問題の場面の一覧。1日の数字は1行。押すものは「32分を全部見る」の1つだけ。
import data from '../data/hospital_day.json';
import { media } from '../lib/media';
const first = data.clips[0];
---src/data/hospital_day.json
{
  "about": "サービスロボット導入シミュレーション(/series8)の試算の「搬送|病院」のタブを選んだときだけ出す、病院の1日の Unity の動画(2026-11-20・LOG534)。もとは依頼244 で撮り、依頼245・246 で絵を組み直した1日の早回し(KIOXIA の service_sim/unity/hospital/20261120_flow246/)。まとめと問題の場面は、その早回しから切り出した。ゆっくりの区間は、ひやりの前後だけ(病院の時刻の1倍)。動画は R2 の /media/。",
  "title": "病院の1日を、搬送ロボット1台で回す",
  "note": "7:30〜16:30 の病院の1日を、Unity で動かしたシミュレーションです。丸は人、白い円柱が搬送ロボット(速さ 0.6m/秒)で、▼と札「ロボット」がロボットの位置です。人がいない時間は30倍、ロボットが走る間は5倍で、問題が起きた所に色の輪が出ます。実物の病院ではありません。",
  "summary": [
    {
      "label": "便",
      "value": "16",
      "unit": "便"
    },
    {
      "label": "急に止まった",
      "value": "8",
      "unit": "回"
    },
    {
      "label": "ひやり(走っている間)",
      "value": "15",
      "unit": "回"
    },
    {
      "label": "立ち往生",
      "value": "0",
      "unit": "回"
    }
  ],
  "clips": [
    {
      "id": "digest",
      "name": "1日のまとめ",
      "time": "7:30〜16:30",
      "sec": 174,
      "src": "/media/hospital_day_digest_v1.mp4",
      "poster": "/media/hospital_day_digest_poster_v1.jpg",
      "text": "朝の外来が混み始める所、薬剤部から化学療法室への1便、午後、夕方のストレッチャーとのすれ違いを、2分54秒にまとめました。最後に1日の問題の合計が出ます。"
    },
    {
      "id": "p1141",
      "name": "曲がり角で3つ重なる",
      "time": "11:41",
      "sec": 21,
      "src": "/media/hospital_day_p1141_v1.mp4",
      "poster": "/media/hospital_day_p1141_poster_v1.jpg",
      "text": "薬剤部から化学療法室へ薬を届けた帰り。曲がり角でスタッフと患者に出会い、急に止まった・人がよけさせられた・ひやりが、病院の時刻で3秒の間に重なります。"
    },
    {
      "id": "p1114",
      "name": "杖の人の前を横切る",
      "time": "11:14",
      "sec": 19,
      "src": "/media/hospital_day_p1114_v1.mp4",
      "poster": "/media/hospital_day_p1114_poster_v1.jpg",
      "text": "化学療法室から薬剤部へ戻る途中。杖をついた人の前を横切り、その9秒後に、歩いている患者とのひやりが起きます。"
    },
    {
      "id": "p1421",
      "name": "車いすの前で急に止まる",
      "time": "14:21",
      "sec": 14,
      "src": "/media/hospital_day_p1421_v1.mp4",
      "poster": "/media/hospital_day_p1421_poster_v1.jpg",
      "text": "化学療法室から薬剤部へ戻る途中。廊下で車いすに気づいて、急に止まります。この場面にひやりはありません。"
    },
    {
      "id": "p1615",
      "name": "ストレッチャーとすれ違う",
      "time": "16:15",
      "sec": 21,
      "src": "/media/hospital_day_p1615_v1.mp4",
      "poster": "/media/hospital_day_p1615_poster_v1.jpg",
      "text": "検体受付から内科外来の処置室へ戻る途中。廊下でストレッチャーとすれ違い、ひやりが始まってから急に止まり、ストレッチャーの側がよけさせられます。"
    }
  ],
  "slowNote": "「ゆっくり」の字が出ている所は、ひやりの前後だけを病院の時刻の1倍にしています。",
  "full": {
    "label": "1日を32分の早回しで全部見る",
    "src": "/media/hospital_day_full_v1.mp4"
  },
  "log": {
    "label": "この動画を作った記録(LOG534)",
    "href": "/record/hospital-robot-day-video-near-miss-slow"
  }
}
src/pages/[series].astro の差分
diff --git a/src/pages/[series].astro b/src/pages/[series].astro
index 7e94ba9..a9093d3 100644
--- a/src/pages/[series].astro
+++ b/src/pages/[series].astro
@@ -12,6 +12,7 @@ import SeriesDoc from '../components/SeriesDoc.astro';
 import VisionGuide from '../components/VisionGuide.astro';
 import LabGuide from '../components/LabGuide.astro';
 import SimScenes from '../components/SimScenes.astro';
+import HospitalDay from '../components/HospitalDay.astro';
 import BrowserSimTest from '../components/BrowserSimTest.astro';
 import { seriesCards, SERIES_PAGES } from '../lib/records';
 import { media } from '../lib/media';
@@ -83,6 +84,7 @@ const jsonLd = {
         <iframe data-embed id="sim-frame" src={`${conf.sim.src}?embed=1`} title={conf.sim.title} class="s-sim-frame" loading="lazy"></iframe>
         <a class="s-sim-open" id="sim-open" href={conf.sim.src} target="_blank" rel="noopener" data-ev="試算を全画面で開く">全画面で開く ↗</a>
       </div>
+      {conf.sim.tabs && conf.sim.tabs.some((t) => t.id === 'hospital') && <HospitalDay />}
       {conf.sim.obs && (
         <div class="s-obs" id="sim-obs">
           <div class="s-obs-text">
tools/sim_thumbs/make.py の差分(この回のサムネイル)
diff --git a/tools/sim_thumbs/make.py b/tools/sim_thumbs/make.py
index b274c3f..d904df4 100644
--- a/tools/sim_thumbs/make.py
+++ b/tools/sim_thumbs/make.py
@@ -234,8 +234,25 @@ def stills_band(n, top, a, b, r=.5, bg=LIGHT):
     save(c, n)


+def day_mosaic(n, big, a, b, r=.6, box=(0, 150, 1360, 960), bg=LIGHT):
+    """病院の1日の早回し(LOG534〜):動画のコマから、上の帯・右のパネル・下の凡例を外した映像の部分(box)だけを使い、左に大1・右に小2で並べる。big・a・b は (素材名, fx, fy, z)。fx・fy・z は box の中の割合"""
+    c = canvas(bg); wl = int(W * r) - G // 2; wr = W - wl - G; hh = (H - G) // 2
+    def part(spec, w, h):
+        name, fx, fy, z = spec
+        img = np.array(Image.open(D + name + '.jpg').convert('RGB'))[box[1]:box[3], box[0]:box[2]]
+        h0, w0 = img.shape[:2]; cw = int(w0 * z); ch = int(cw * h / w)
+        if ch > h0: ch = h0; cw = int(ch * w / h)
+        sx = max(0, min(w0 - cw, int(w0 * fx - cw / 2))); sy = max(0, min(h0 - ch, int(h0 * fy - ch / 2)))
+        return cv2.resize(img[sy:sy + ch, sx:sx + cw], (w, h), interpolation=cv2.INTER_AREA if cw > w else cv2.INTER_CUBIC)
+    put(c, part(big, wl, H), 0, 0)
+    put(c, part(a, wr, hh), wl + G, 0)
+    put(c, part(b, wr, H - hh - G), wl + G, hh + G)
+    save(c, n)
+
+
 # ---- 各回(素材名, 店の範囲の中の中心 x, y, 切り出し幅の割合)
 JOBS = {
+    534: lambda n: day_mosaic(n, ('hosp534_1141', .5, .45, .55), ('hosp534_wide', .5, .5, 1.0), ('hosp534_1615', .55, .45, .5), r=.55),  # 病院の1日の動画をサイトに載せた回(依頼241〜246)。左=11:41 の曲がり角で問題の輪が重なる所(5倍)、右上=30倍の引きで、▼と札「ロボット」・四角の枠・右下の拡大の窓(13:11)、右下=16:15 にストレッチャーとすれ違う所(5倍)
     526: lambda n: stills_band(n, ('closeup526_shift_top', .5, .58, .78), ('closeup526_toremasen', .5, .55, .85), ('closeup526_matasare', .55, .5, .8), r=.45),  # 3Dの場面⑨車いすが廊下の真ん中で止まるを作った回(依頼230〜238)。上=真上から、止まった車いすを看護師がその場で寄せる所(⑨-1)、左下=30秒で画面が「通れません」(⑨-2)、右下=「あんたも待たされてるのかい」と言う患者(⑨-2)
     523: lambda n: stills_split(n, ('closeup523_pass', .42, .52, .42), ('closeup523_nod', .72, .6, .72), r=.55),  # 3Dの場面⑧車いすに道を譲るを作った回(依頼228・229)。左=手すりに寄って止まったハコブくんの横を、看護師が押す車いすが通る所(本番のカメラ)、右=「ありがとう」と言う看護師と、ハコブくんへ顔を向けてうなずく患者(顔の寄り)
     515: lambda n: stills_mosaic(n, ('closeup515_fail', .42, .5, .62), ('closeup515_recall', .5, .45, .8), ('closeup515_talk', .55, .5, .8)),  # 3Dの場面⑤⑥⑦を作った回(依頼203〜222)。左の大=⑥違うカードで画面と横の輪が赤くなった所、右上=⑤2分たって呼び直す画面(1個)、右下=⑦廊下で「急ぎなの」と話す看護師とハコブくん
作業ログ ― 病院の広さごとに、型の違う図面を足した(中小・中規模・大学)
動画の欄を載せたあと、試算の「搬送|病院」のタブの病院の広さについて、相談がありました。
中規模病院って図面なかったっけ?図面があるなら配膳ロボットと同じように掲載したいけど。確認してください。
確かめると、図面は仮の病院 h1(外来の階・120m×60m。Unity の1日の動画と、病院の搬送ロボットの試算で使っている形)の1枚だけでした。試算のページの広さ(中小 200床・中規模 660床・大学 1,100床)は図面ではなく、中規模の片道の距離(救急・病棟→検査部 200m・内科外来→検査部 250m・薬剤部→化学療法室 180m。実証の「スタッフの平均移動時間 9分39秒」に近くなるように置いた値)に、中小0.6倍・大学1.6倍を掛けていただけでした。配膳ロボットのほうは、店の形を選ぶカード(①〜⑦)があり、平面図から卓の数と厨房から卓までの距離を取っています。
案は2つ出しました。h1 の1枚だけを載せる案と、規模ごとに図面を起こし、試算も倍率ではなく図面の道の長さで回し直す案です。選ばれたのは後者でした。
最初の版:同じ並びを広さで伸ばした3枚
最初は、3つとも同じ並び(南に玄関と受付・会計、大廊下をはさんで外来と検査、奥に職員の中廊下、東の端に救急室と外来化学療法室)にし、広さだけを 96m×60m・180m×100m・250m×130m に変えました。道の長さは中小 68・76・97m、中規模 106・122・171m、大学 154・173・237m。見せたところ、次の指摘がありました。
同じ構成は芸がないな。それと中小病院っていろいろ科があると成り立たないんじゃない?病院のスタイルをもっと絞らないと。
200床の病院に、内視鏡・リハビリ・外来化学療法室・ブロックごとの外来まで並べていたのは、規模に合っていませんでした。病床の多い病院ほど科と棟が増えることは、厚生労働省の資料(特定機能病院の標榜科の数は平均23.3)や、大学病院の配置図(外来棟・中央診療棟・病棟の分棟)でも確かめました。
決めた形:規模ごとに病院の型を変える
| 広さ | 型 | 科・部屋 | 3つの道(片道) |
|---|---|---|---|
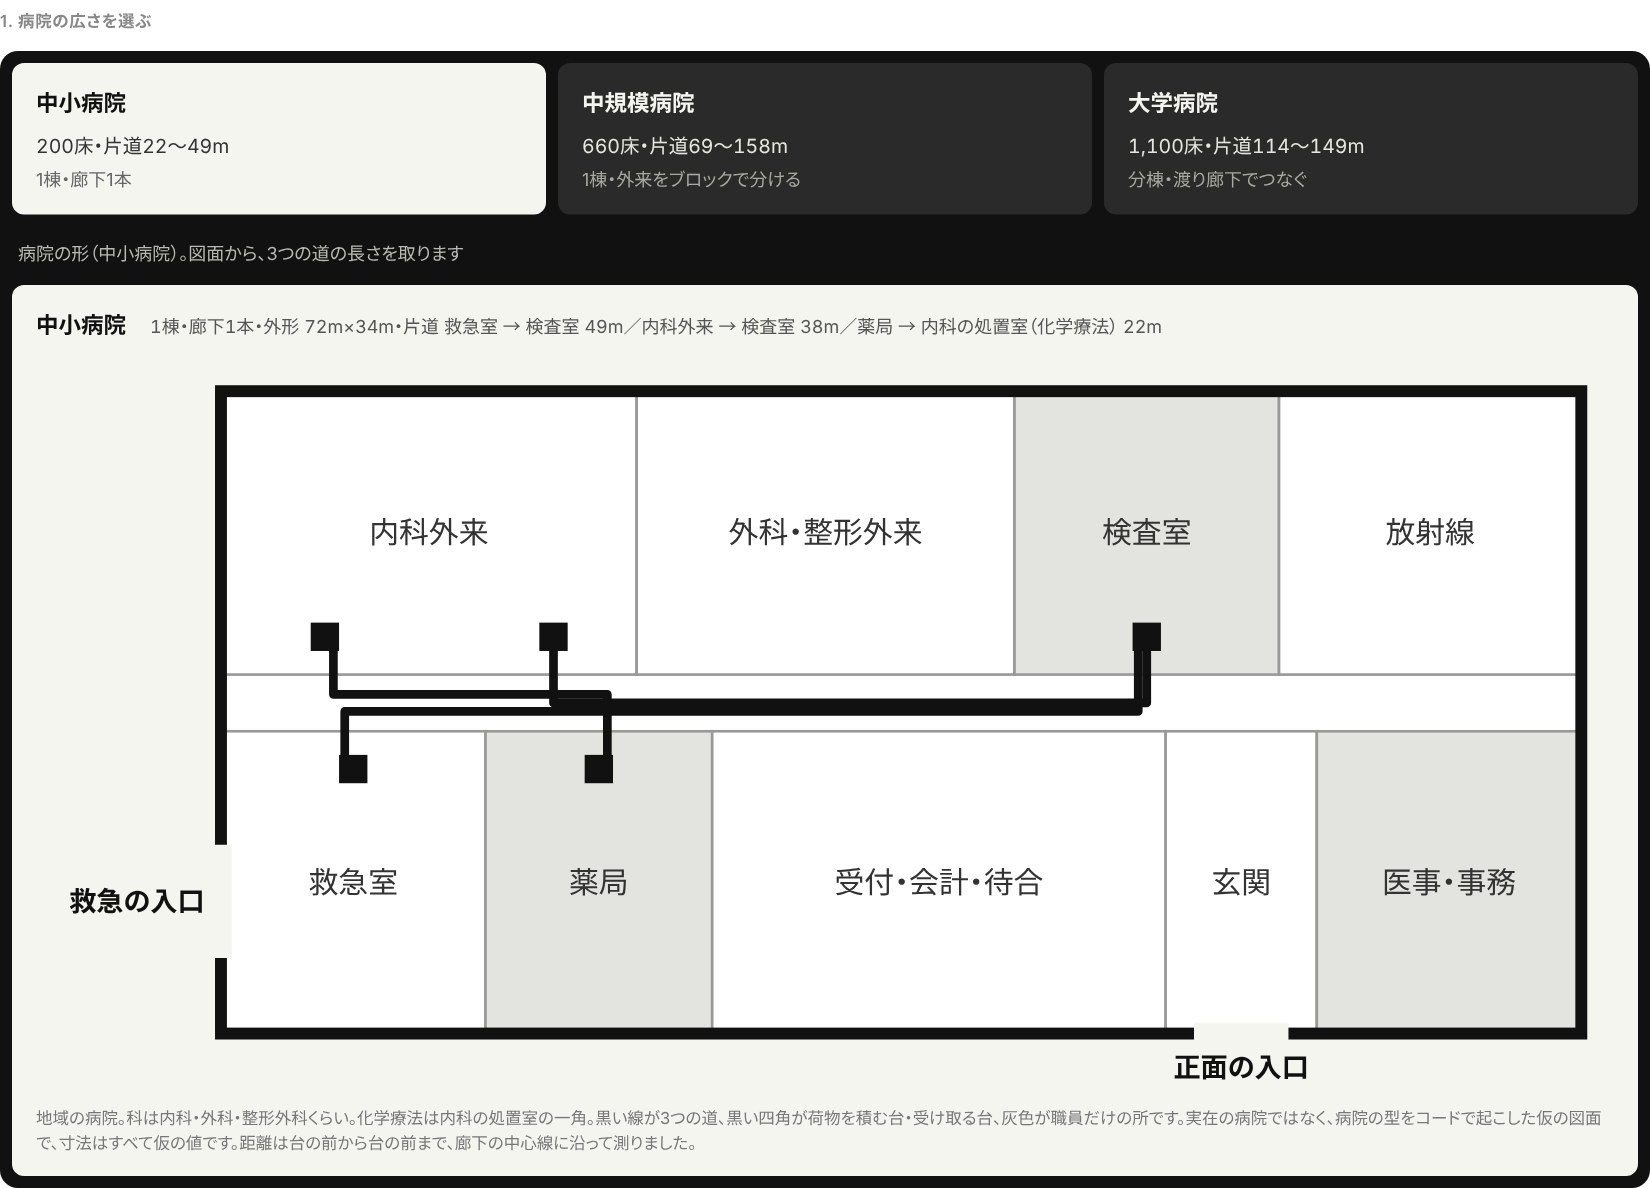
| 中小(200床) | 1棟・廊下1本(3m) | 内科・外科・整形外科くらい。検査室と薬局は廊下沿い。化学療法は専用の部屋がなく、内科外来の処置室の一角 | 救急室→検査室 49m・内科外来→検査室 38m・薬局→内科の処置室 22m |
| 中規模(660床) | 1棟・外来をブロックで分ける(慈恵医大柏病院の形) | 大廊下(6m)に沿って内科・外科・整形ほかのブロック、奥に職員の中廊下(2.1m)。大廊下の向かいに薬剤部・検査部・放射線、東の端に救急室と外来化学療法室 | 救急室→検査部 112m・内科ブロック→検査部 69m・薬剤部→外来化学療法室 158m |
| 大学(1,100床) | 分棟・渡り廊下でつなぐ | 外来棟(内科・外科・外来化学療法室)・中央診療棟(検査部・薬剤部・救急室・放射線・内視鏡)・病棟。朝の検体は病棟から渡り廊下で検査部へ | 病棟→検査部 149m・内科外来→検査部 144m・薬剤部→外来化学療法室 114m |
どれも実在の病院ではなく、型をコードで起こした仮の図面で、寸法はすべて仮置きです。距離は、部屋の中の台の前から扉を出て、廊下の中心線の上を縦横だけで進み、届け先の台の前までのいちばん短い道(同じ長さなら曲がる回数の少ない道)で測りました。
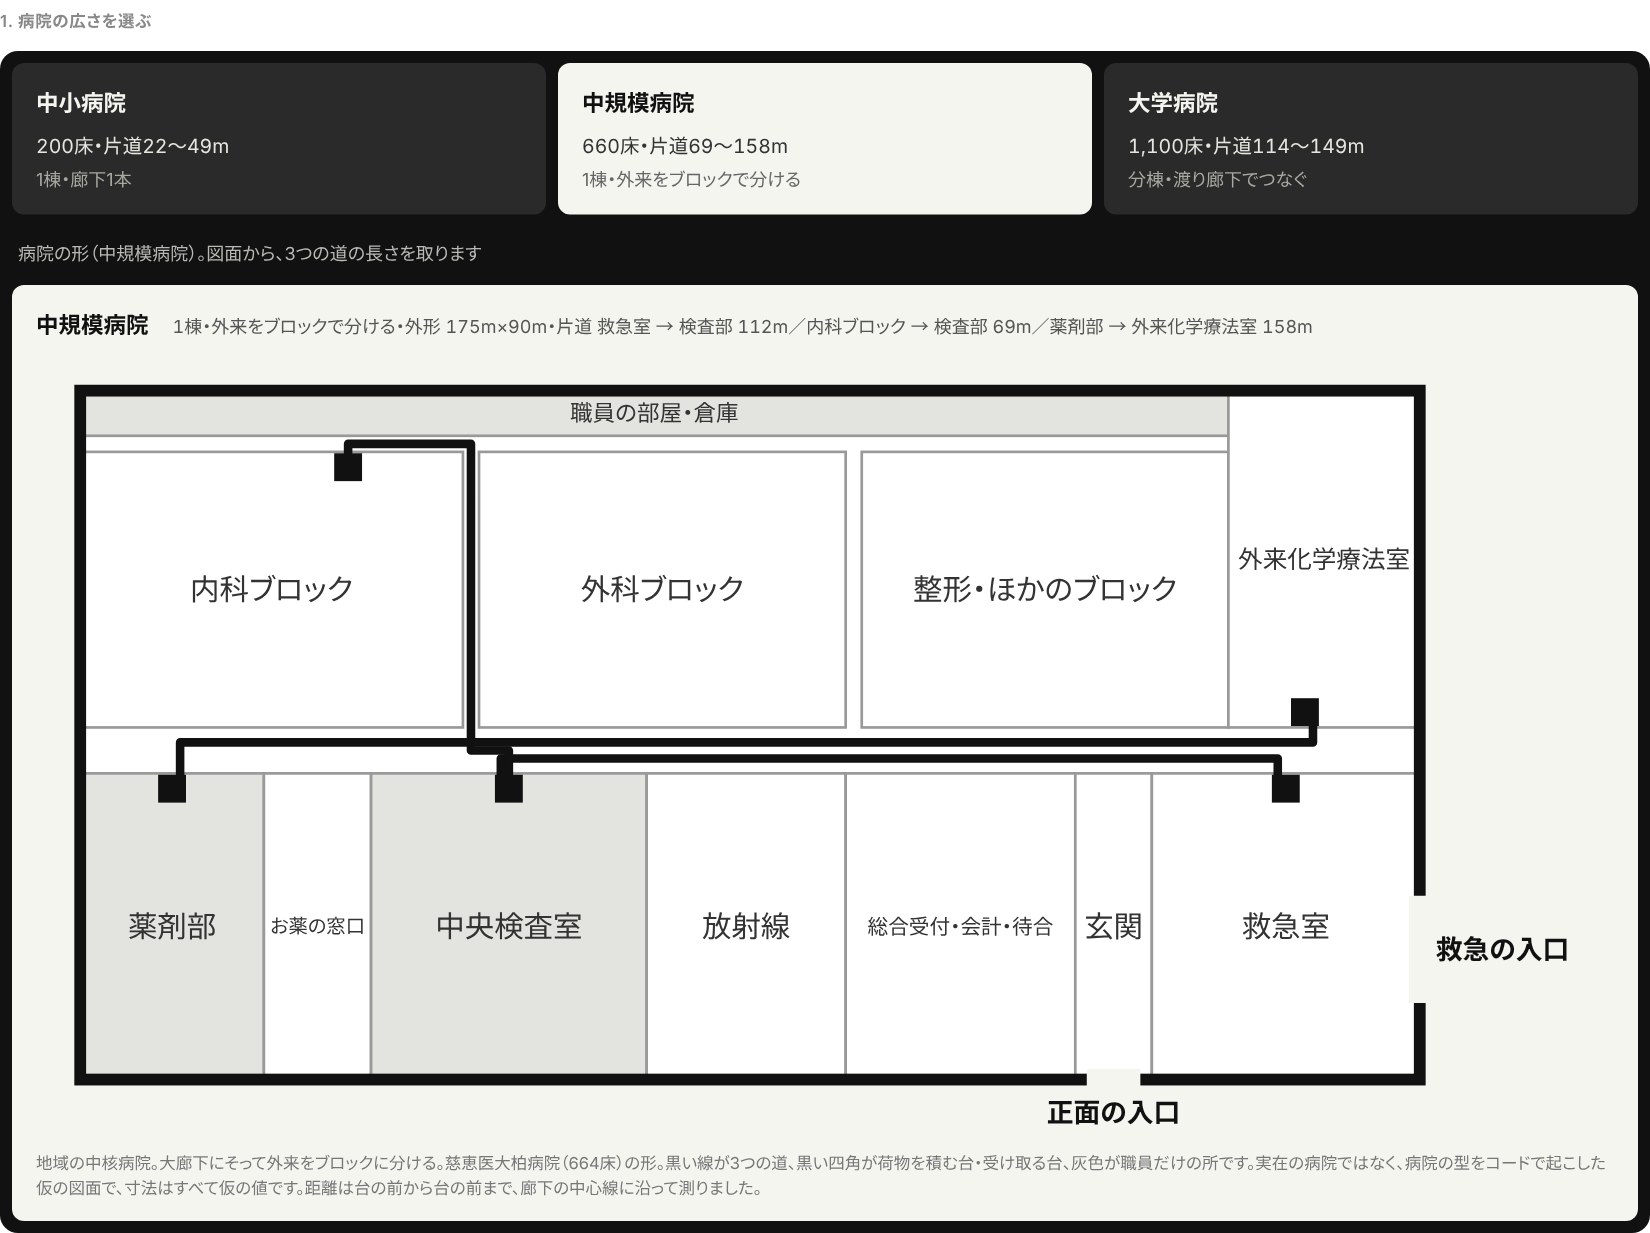
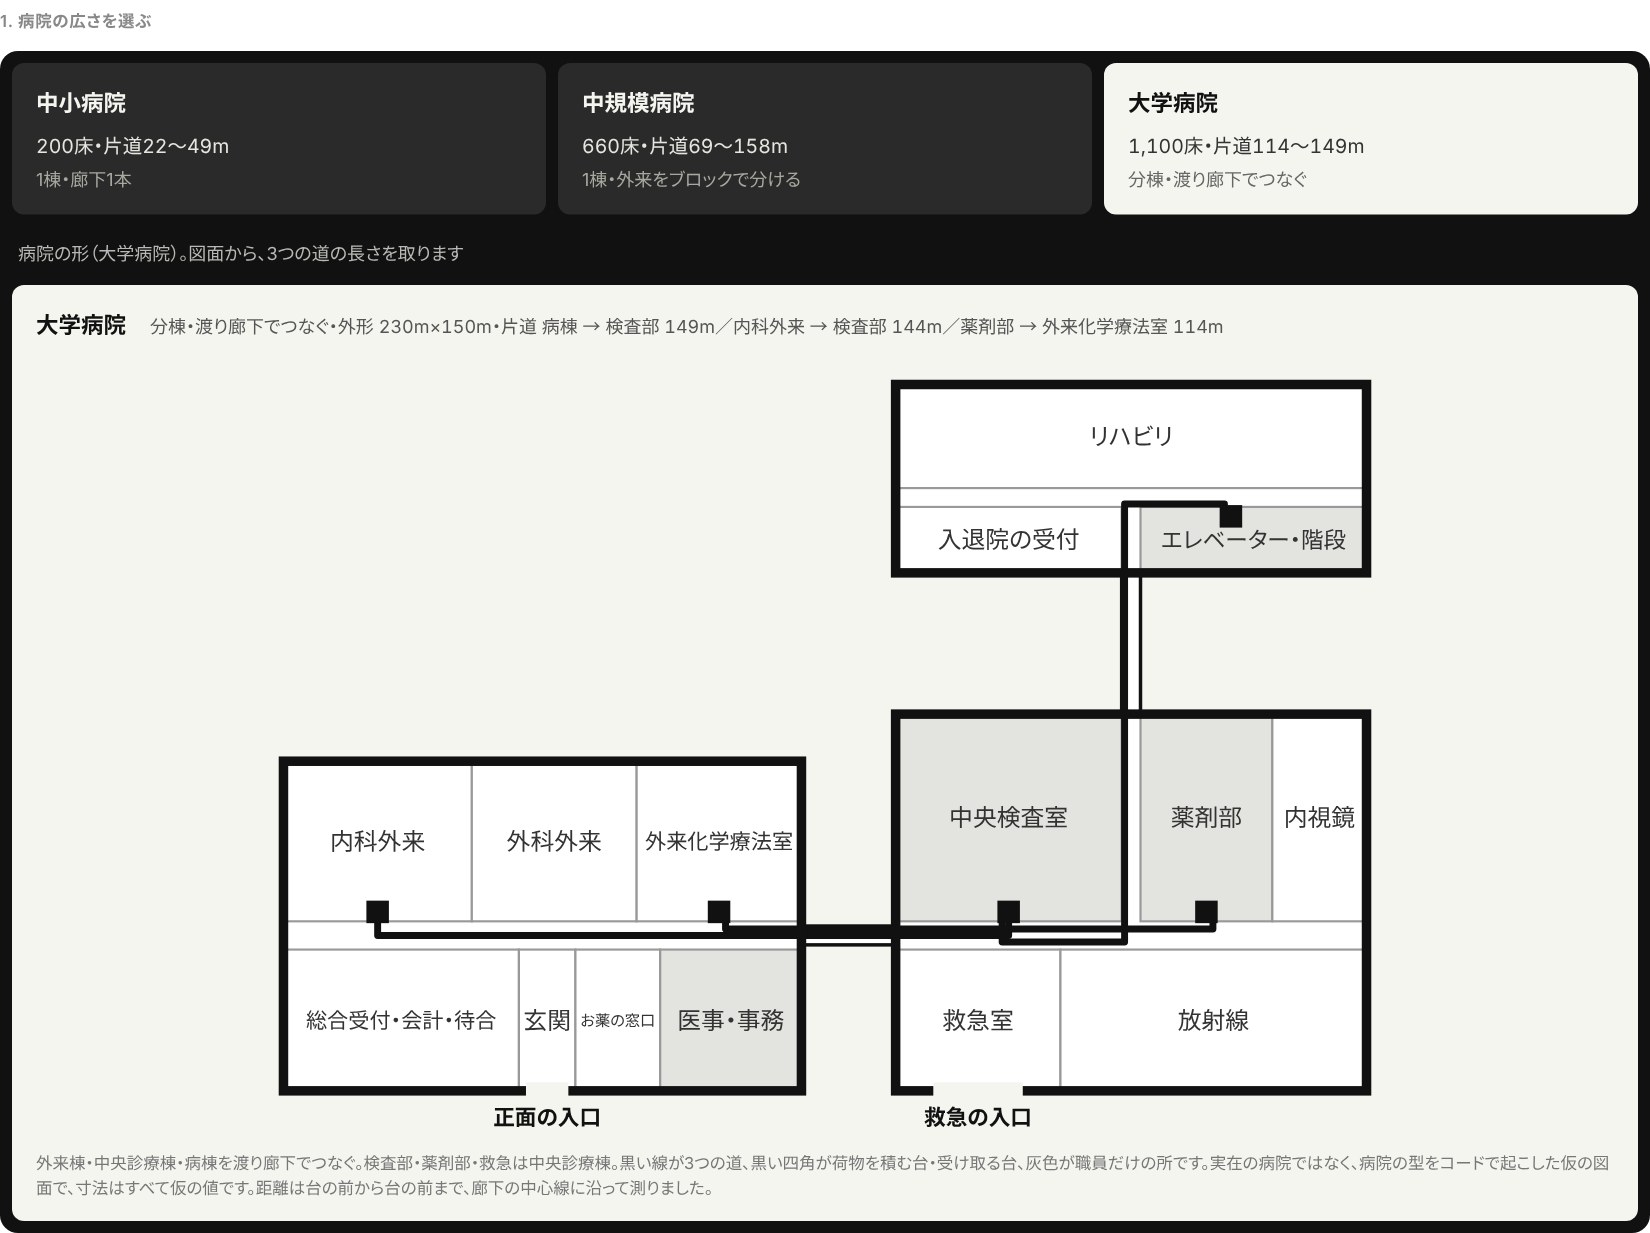
試算を、図面の道の長さで回し直した
試算(iCloud の simulation_sites/hospital_sim.py)は、図面を書き出した hospital_scales.json を読み、広さごとの片道の距離をそのまま使う形にしました。荷物の量の倍率(中小0.6倍・大学1.5倍)は前のままです。総当たりの3,276条件を各30回回し直し(2コアで5分25秒)、サイトの病院のタブの結果を差し替えました。替える前の結果は results_hospital_before_plans.json に残しています。
- ねらい:病院の広さを選んだときの数字を、倍率で伸ばした距離ではなく、その広さの病院の形から出す
- 変わったこと:どの広さでも道が前より短くなり、ロボットなしで人が搬送に使う時間は、中小 92分→45分・中規模 204分→118分・大学 367分→198分(1日・荷物が普通・同じ階)に減った。ロボット1台の時間(14・22・32分)はほとんど変わらず、ロボットを入れて減る時間は前より小さくなった
- 見込める効果:広さを選び替えたときに、数字の違いが病院の形の違いから説明できるようになる。中規模の1回あたりの移動時間は、実証の 9分39秒よりさらに短くなったので、道の長さと人の手間のどちらで埋まるかは、これからの記録で確かめる
図面の見え方を、配膳の「店を選ぶ」にそろえた
最初に公開した版は、広さのカードの中に小さい図面と3行の説明を入れていました。スマホで見たところ、配膳の「店を選ぶ」のカードには図面がなく、説明も2行だと指摘がありました。カードは文字2行(床数と片道の距離・型の名前)に戻し、図面は、配膳の「店の形を選ぶ」と同じく、カードの下に「病院の形(中規模病院)。図面から、3つの道の長さを取ります」の見出しと大きい図面で出す形にしました。公開は3回(0e52b99・f38c44e・187586e)です。
総当たりの結果を、前と図面で比べた表(compare.txt)
広さ  台数  人が搬送に使った時間(分/日)  届くまで(平均・分)  ほかの仕事の待ち(分)  人を呼んだ回数   ※荷物が普通・同じ階・忙しさ6割・止まる5%・すぐ出す・0.9m/秒
              前 → 図面              前 → 図面          前 → 図面            前 → 図面
small  0      92.3 →   45.1       6.12 →  4.44       9.22 →  7.66       0.00 →  0.00
small  1      14.1 →   13.6       8.12 →  5.68       6.78 →  6.78       0.77 →  0.90
small  2      14.2 →   13.5       7.17 →  5.41       6.77 →  6.92       0.67 →  0.80
mid    0     203.6 →  117.5       8.19 →  5.67      16.17 →  9.86       0.00 →  0.00
mid    1      21.5 →   22.2      11.90 →  7.62       7.11 →  6.96       0.90 →  1.37
mid    2      24.1 →   22.8       9.23 →  6.60       7.11 →  7.11       1.13 →  1.37
large  0     366.7 →  197.8      11.53 →  6.50      44.69 → 15.36       0.00 →  0.00
large  1      29.9 →   31.6      18.66 →  9.55       7.37 →  7.48       1.27 →  1.87
large  2      39.4 →   35.0      13.30 →  7.49       7.51 →  7.23       2.07 →  2.20
3276 条件(各30回の平均)
tools/hospital_layouts/make_hospital_scales.py
"""病院の広さ3つ(中小・中規模・大学)の、型の違う外来の階の図面を作る

サイトの試算(public/sim/service-robot-sites.html の病院のタブ)で、病院の広さを選ぶカードに出す図面。
3つの道(救急・病棟→検査部・内科外来→検査部・薬剤部→外来化学療法)の長さは、この図面の廊下の上で測る。
試算(iCloud の simulation_sites/hospital_sim.py)は、この長さをそのまま使う(倍率で伸ばさない)。

型は広さごとに変える(2026-11-20 エイイチと決めた)。どれも実在の病院ではなく、型をコードで起こした仮の病院。寸法はすべて仮置き。
- 中小(約200床・地域の病院):1棟・廊下1本。科は内科・外科・整形外科くらい。検査室と薬局は廊下ぞいに固まる。tools/hospital_layouts/hospital_scales.json(3つの図面のデータ)
{"small":{"key":"small","label":"中小病院","beds":200,"desc":"地域の病院。科は内科・外科・整形外科くらい。化学療法は内科の処置室の一角","style":"1棟・廊下1本","w":72,"d":34,"floor_m2":2448,"buildings":[[0,0,72,34]],"bridges":[],"rooms":[[0,19,22,34,"patient","内科外来"],[22,19,42,34,"patient","外科・整形外来"],[42,19,56,34,"staff","検査室"],[56,19,72,34,"patient","放射線"],[0,0,14,16,"patient","救急室"],[14,0,26,16,"staff","薬局"],[26,0,50,16,"patient","受付・会計・待合"],[50,0,58,16,"patient","玄関"],[58,0,72,16,"staff","医事・事務"]],"corridors":[[0,16,72,19,"main"]],"ents":[[51.5,0,56.5,0,"正面の入口"],[0,4,0,10,"救急の入口"]],"stops":{"emer":{"room":"救急室","at":[7.0,14.0],"door":[7.0,17.5]},"lab":{"room":"検査室","at":[49.0,21.0],"door":[49.0,17.5]},"int":{"room":"内科外来","at":[17.6,21.0],"door":[17.6,17.5]},"pharm":{"room":"薬局","at":[20.0,14.0],"door":[20.0,17.5]},"chemo":{"room":"内科外来","at":[5.5,21.0],"door":[5.5,17.5]}},"routes":{"r1":{"label":"救急室 → 検査室","from":"emer","to":"lab","pts":[[7.0,14.0],[7.0,17.5],[49.0,17.5],[49.0,21.0]],"m":49},"r2":{"label":"内科外来 → 検査室","from":"int","to":"lab","pts":[[17.6,21.0],[17.6,17.5],[49.0,17.5],[49.0,21.0]],"m":38},"r3":{"label":"薬局 → 内科の処置室(化学療法)","from":"pharm","to":"chemo","pts":[[20.0,14.0],[20.0,17.5],[5.5,17.5],[5.5,21.0]],"m":22}},"dist_m":{"r1":49,"r2":38,"r3":22}},"mid":{"key":"mid","label":"中規模病院","beds":660,"desc":"地域の中核病院。大廊下にそって外来をブロックに分ける。慈恵医大柏病院(664床)の形","style":"1棟・外来をブロックで分ける","w":175,"d":90,"floor_m2":15750,"buildings":[[0,0,175,90]],"bridges":[],"rooms":[[0,46,50,82,"patient","内科ブロック"],[52.1,46,100,82,"patient","外科ブロック"],[102.1,46,150,82,"patient","整形・ほかのブロック"],[0,84.1,150,90,"staff","職員の部屋・倉庫"],[150,46,175,90,"patient","外来化学療法室"],[0,0,24,40,"staff","薬剤部"],[24,0,38,40,"patient","お薬の窓口"],[38,0,74,40,"staff","中央検査室"],[74,0,100,40,"patient","放射線"],[100,0,130,40,"patient","総合受付・会計・待合"],[130,0,140,40,"patient","玄関"],[140,0,175,40,"patient","救急室"]],"corridors":[[0,40,175,46,"main"],[0,82,150,84.1,"staff"],[50,46,52.1,82,"staff"],[100,46,102.1,82,"staff"]],"ents":[[131.5,0,138.5,0,"正面の入口"],[175,10,175,24,"救急の入口"]],"stops":{"emer":{"room":"救急室","at":[157.5,38.0],"door":[157.5,43.0]},"lab":{"room":"中央検査室","at":[56.0,38.0],"door":[56.0,43.0]},"int":{"room":"内科ブロック","at":[35.0,80.0],"door":[35.0,83.05]},"pharm":{"room":"薬剤部","at":[12.0,38.0],"door":[12.0,43.0]},"chemo":{"room":"外来化学療法室","at":[160.0,48.0],"door":[160.0,43.0]}},"routes":{"r1":{"label":"救急室 → 検査部","from":"emer","to":"lab","pts":[[157.5,38.0],[157.5,43.0],[56.0,43.0],[56.0,38.0]],"m":112},"r2":{"label":"内科ブロック → 検査部","from":"int","to":"lab","pts":[[35.0,80.0],[35.0,83.05],[51.05,83.05],[51.05,43.0],[56.0,43.0],[56.0,38.0]],"m":69},"r3":{"label":"薬剤部 → 外来化学療法室","from":"pharm","to":"chemo","pts":[[12.0,38.0],[12.0,43.0],[160.0,43.0],[160.0,48.0]],"m":158}},"dist_m":{"r1":112,"r2":69,"r3":158}},"large":{"key":"large","label":"大学病院","beds":1100,"desc":"外来棟・中央診療棟・病棟を渡り廊下でつなぐ。検査部・薬剤部・救急は中央診療棟","style":"分棟・渡り廊下でつなぐ","w":230,"d":150,"floor_m2":19700,"buildings":[[0,0,110,70],[130,0,230,80],[130,110,230,150]],"bridges":[[110,31,130,35],[178,80,182,110]],"rooms":[[0,36,40,70,"patient","内科外来"],[40,36,75,70,"patient","外科外来"],[75,36,110,70,"patient","外来化学療法室"],[0,0,50,30,"patient","総合受付・会計・待合"],[50,0,62,30,"patient","玄関"],[62,0,80,30,"patient","お薬の窓口"],[80,0,110,30,"staff","医事・事務"],[130,0,165,30,"patient","救急室"],[165,0,230,30,"patient","放射線"],[130,36,178,80,"staff","中央検査室"],[182,36,210,80,"staff","薬剤部"],[210,36,230,80,"patient","内視鏡"],[130,110,178,124,"patient","入退院の受付"],[182,110,230,124,"core","エレベーター・階段"],[130,128,230,150,"patient","リハビリ"]],"corridors":[[0,30,110,36,"main"],[130,30,230,36,"main"],[178,36,182,80,"staff"],[178,110,182,124,"staff"],[130,124,230,128,"main"],[110,31,130,35,"bridge"],[178,80,182,110,"bridge"]],"ents":[[51.5,0,60.5,0,"正面の入口"],[138,0,157,0,"救急の入口"]],"stops":{"emer":{"room":"エレベーター・階段","at":[201.2,122.0],"door":[201.2,126.0]},"lab":{"room":"中央検査室","at":[154.0,38.0],"door":[154.0,33.0]},"int":{"room":"内科外来","at":[20.0,38.0],"door":[20.0,33.0]},"pharm":{"room":"薬剤部","at":[196.0,38.0],"door":[196.0,33.0]},"chemo":{"room":"外来化学療法室","at":[92.5,38.0],"door":[92.5,33.0]}},"routes":{"r1":{"label":"病棟 → 検査部","from":"emer","to":"lab","pts":[[201.2,122.0],[201.2,126.0],[180.0,126.0],[180.0,33.0],[154.0,33.0],[154.0,38.0]],"m":149},"r2":{"label":"内科外来 → 検査部","from":"int","to":"lab","pts":[[20.0,38.0],[20.0,33.0],[154.0,33.0],[154.0,38.0]],"m":144},"r3":{"label":"薬剤部 → 外来化学療法室","from":"pharm","to":"chemo","pts":[[196.0,38.0],[196.0,33.0],[92.5,33.0],[92.5,38.0]],"m":114}},"dist_m":{"r1":149,"r2":144,"r3":114}}}
simulation_sites/hospital_sim.py(図面の距離を読む形にした版)
"""
#2 病院の院内搬送(検体・薬剤)

東京慈恵会医科大学附属柏病院の公開事例(KEENON W3・2025年6月〜)の形をもとにする。
  3ルート・ルートごとに運行時間帯が決まっている・同じ階・1台で回している
人(看護補助者など)が運ぶ場合は、ほかの仕事の合間に、たまった荷物をまとめて持っていく。
ロボットの場合は、出発地の人が荷物を載せ、着いた先の人が受け取る。止まったら出発地の人が助けに行く。
tools/hospital_layouts/README.md に足した節
## 広さ3つ(2026-11-20):中小・中規模・大学で型の違う外来の階

`python3 make_hospital_scales.py .` で `hospital_scale_{small,mid,large}.json` と、3つをまとめた `hospital_scales.json` を作る。サイトの5つの現場の試算(public/sim/service-robot-sites.html)の病院のタブで、広さを選ぶカードと大きい図面に使う。h0・h0b・h1 とは別の、広さと型を比べるための図面。どれも実在の病院ではなく、寸法は仮置き。
- 中小(約200床):1棟・廊下1本(3m)。科は内科・外科・整形外科くらい。化学療法は専用の部屋がなく、内科外来の処置室の一角
- 中規模(約660床・慈恵医大柏病院の形):1棟。大廊下(6m)にそって外来をブロックに分け、奥に職員の中廊下(2.1m)。大廊下の向かいに薬剤部・検査部・放射線、東の端に救急室と外来化学療法室
- 大学(約1,100床):外来棟・中央診療棟・病棟を渡り廊下(4m)でつなぐ。検査部・薬剤部・救急は中央診療棟、化学療法は外来棟。朝の検体は病棟から運ぶ
- 距離は台の前から扉を出て、廊下の中心線の上を縦横だけで進むいちばん短い道(同じ長さなら曲がる回数の少ない道)。中小 49・38・22m、中規模 112・69・158m、大学 149・144・114m(救急・病棟→検査・内科外来→検査・薬剤→化学療法)
- 試算(iCloud の simulation_sites/hospital_sim.py)は、`hospital_scales.json` を写して読み、この距離をそのまま使う(それまでの、中規模の距離に倍率を掛ける形はやめた)
public/sim/service-robot-sites.html の差分(98013f4 から 187586e まで)
試算の結果を入れた const D = ... の1行(約1.4MB)は、差分から外しています。中身は iCloud の simulation_sites/results_hospital.json と同じです。
diff --git a/public/sim/service-robot-sites.html b/public/sim/service-robot-sites.html
index 927089f..6248ea1 100644
--- a/public/sim/service-robot-sites.html
+++ b/public/sim/service-robot-sites.html
@@ -44,6 +44,17 @@ h1 { font-weight: 600; font-size: 24px; line-height: 1.5; margin: 0; text-wrap:
 .scales input:checked + label { background: #f5f5f0; color: #111111; }
 .scales input:checked + label span { color: #333333; }
.scales input:checked + label em { color: #666666; }作業ログ ― 依頼箱に置いた依頼文
依頼241 の依頼文(20261119_241_病院の1日の動画の店の時刻を病院の時刻に直して撮り直す.md)
---
作業フォルダ: /Users/shimazueiichi/Robotics_UX/ServiceSim
上限時間: 600
---
# 依頼241:病院の1日の動画の「店の時刻」を「病院の時刻」に直して撮り直す

依頼180 の続き。依頼180 の1日の早回し(hospital180_1日_早回し_30x.mp4)を、サイトの /series8 の搬送(病院)のタブに載せる。ところが動画の左上の帯が「7時30分00秒 店の時刻の30倍」「店の時刻の5倍」と、配膳ロボットの言葉のままになっている。病院なので **「病院の時刻の30倍」「病院の時刻の5倍」** に直して、同じ作りで撮り直す。

**直すのは、この表示の言葉だけ。** 数える問題・ロボットの止まり方と速さ(0.6m/秒)・人の動き・持ち場へ戻る決まり・カメラの道・色・札(依頼161 の黒い枠)・パネルの中身は変えない。指示していない所は直さない。
**配膳の場面・配膳の実行ファイル・配膳と共通の部品には触らない。** 言葉が配膳と共通の部品から出ているなら、共通の部品は変えずに、病院の側(Assets/ServiceSim/Hospital/ の中)で病院の言葉を渡す形にする。要所の場面(Assets/ServiceSim/Closeups/ など)にも触らない。
**エイイチは見ていない。人に聞かないと進めない所に当たったら、その項目は止めて報告に書き、ほかは続ける。**

## 正(読むもの)
- 依頼180 の作り(HospitalRun180.cs・cs:144・Builds/hospital180)と、依頼180 の報告(claude_code_reports/20261114_hospital_180.txt)
- p2m-site main の フロアの形・条件は依頼180 と同じもの(hospital_h1.json md5 49dc4a2216d355e654daac61c24cc2c3・hospital-unity-params.json md5 a223d944732dc0b1327b7ad458083d85)。違っていたら回さずに報告して終わる

## 始める前に確かめること(違えば回さずに報告して終わる)
作業場所の保留 0・Unity と回し係が動いていない・KIOXIA がマウント済み・上の md5

## 1. 直す
- 病院の1日の動画の帯の「店の時刻」を「病院の時刻」にする(30倍・5倍の両方)
- 病院の1日の画面に出る文字で、ほかに「店」が残っている所があれば、**直さずに**場所と文を報告に並べる
- check-in(保留0)して、Builds/hospital241/ を作る。前の実行ファイルは残す

## 2. 確かめ
- 撮る回(種0・廊下だけ)の記録が、依頼180 の rec180_v06_hall_s0 と同じになること(events.csv・trips.csv・return180.csv・summary.json を比べる。1バイト一致でなければ、どこが違うかを書く)。違ったら撮らずに止める
- 撮った動画のコマで、帯が「病院の時刻の30倍」「病院の時刻の5倍」になっていること(静止画を1枚ずつ)

## 3. 撮る(依頼180 と同じ作り・同じカメラの道)
- 動画 1:1日の早回し(依頼180 と同じ長さになるはず。違えば書く)
- 動画 2:1便の通し。青の便1つと赤の便1つ(依頼180 と同じ便)
- 静止画は撮らなくてよい(2 の確かめの2枚だけ)
- カメラの道の記録(camspath・meta)も依頼180 と同じ形で書き出す
- 出力:/Volumes/KIOXIA/r2r2r-data/service_sim/unity/hospital/20261119_flow241/。動画は iCloud の …/サービスロボット導入シミュレーション/hospital/flow241/videos/ にも写し、md5 を確かめる

## 報告
claude_code_reports/20261119_hospital_241.txt(KIOXIA の出力にも写し)に:始める前の確かめ、直した所(ファイルと行)、ほかに残っている「店」の一覧、2 の確かめ(依頼180 との比べ)、動画の長さ、出力の場所、check-in の番号、決めてほしいこと(直し方の候補は作らない)。
**報告の最後の1行は必ず次のどれか**:「判定:合格」/「判定:止めた(決めてほしいことあり)」/「判定:失敗」
依頼243 の依頼文(20261119_243_病院の1日の動画にロボットの▼と拡大の窓を足して撮る.md)
---
作業フォルダ: /Users/shimazueiichi/Robotics_UX/ServiceSim
上限時間: 600
---
# 依頼243:病院の1日の動画に、ロボットの位置の▼と右下の拡大の窓を足して撮る

依頼241 の続き。**依頼241 の報告(claude_code_reports/20261119_hospital_241.txt)の最後の行が「判定:合格」でなければ、何もせずにそう報告して終わる。**

依頼241 の動画は、引き(30倍)のときにロボットの白い丸が小さく、どこにいるか分からない(エイイチの指摘)。次の2つを足して、依頼241 と同じ作りで撮り直す。決めた形の見本:iCloud の …/サービスロボット導入シミュレーション/hospital/flow243/robot_marker_options.gif の B と C(B は▼と札がつながった版に直してある)。

**足すのはこの2つだけ。** 数える問題・ロボットの止まり方と速さ(0.6m/秒)・人の動き・持ち場へ戻る決まり・カメラの道・色・問題の輪・札(依頼161 の黒い枠)・パネルの中身・依頼241 で直した「病院の時刻」は変えない。指示していない所は直さない。
**配膳の場面・配膳の実行ファイル・配膳と共通の部品には触らない。** 変えるのは Assets/ServiceSim/Hospital/ の中だけ(共通の部品から出ているものは、共通の部品を変えずに病院の側で足す)。要所の場面(Assets/ServiceSim/Closeups/ など)にも触らない。
**エイイチは見ていない。人に聞かないと進めない所に当たったら、その項目は止めて報告に書き、ほかは続ける。**

## 1. ▼の印(見本の B)
- ロボットの真上に、下向きの黒い▼(白い細いふち)と、その上に黒い角丸の札「ロボット」(白い字)を出す
- **▼と札はすき間を開けずにつなげ、1つの形(吹き出しの尾のように、札の下の辺から▼が下へ出る形)にする。** ▼の先はロボットの真上を指す
- ▼と札は、画面の上で大きさが変わらない(カメラが引いても寄っても同じ大きさ)。1920×1080 の動画で、▼は横 36px ほど、札の字は 22px ほど
- ▼と札はつながったまま上下にゆっくり動く(動画の時間で 1 秒に 1 往復・幅 8〜12px)。早回しの倍率で速くならないよう、動画の時間で決める
- 30倍の引きと 5倍の寄りの両方で出す
- 今の札(「依頼1・1分14秒」「荷物4個」など)がロボットのそばに出ているときは、▼と札「ロボット」をその札の上に置き、重ならないようにする
- 問題の輪とは別の形・色(黒)なので、輪は今のまま

## 2. 右下の拡大の窓(見本の C)
- 30倍の引きのときだけ、映像の右下(右のパネルの左・下の凡例の帯の上)に、ロボットのまわりを映す窓を出す。5倍の寄りのときは出さない
- 窓は2つめのカメラで映す(拡大した絵ではなく、くっきり映す)。向きは本のカメラと同じ(左30°・75°見下ろし)。ロボットを真ん中に、横 12m ほどが入る広さ。ロボットに付いて動く
- 窓の大きさは 1920×1080 の動画で 380×380px ほど、黒の枠 4px
- 本の映像には、窓に映っている範囲を黒の細い枠で示し、その枠と窓を細い線でつなぐ
- ロボットが窓に隠れる位置に来たら、窓を左下(凡例の帯の上)へ移す
- 窓の中の▼と札「ロボット」も、1 と同じに出す

## 3. 確かめ
- 撮る回(種0・廊下だけ)の記録が、依頼241(と依頼180)と同じになること(events.csv・trips.csv・return180.csv・summary.json を比べる)。違ったら撮らずに止める
- 静止画で見る:30倍の引きでロボットが外来の待合にいる時・荷物を運んでいる時(今の札と▼が重ならない)・窓を左下へ移した時・5倍の寄り(窓が出ていない)。各1枚

## 4. 撮る(依頼241 と同じ作り・同じカメラの道)
- 動画 1:1日の早回し(依頼241 と同じ長さになるはず。違えば書く)
- 動画 2:1便の通し。青の便1つと赤の便1つ(依頼241 と同じ便)
- カメラの道の記録(camspath・meta)も同じ形で書き出す
- check-in(保留0)して、Builds/hospital243/ を作る。前の実行ファイルは残す
- 出力:/Volumes/KIOXIA/r2r2r-data/service_sim/unity/hospital/20261119_flow243/。動画と3 の静止画は iCloud の …/サービスロボット導入シミュレーション/hospital/flow243/ にも写し、md5 を確かめる

## 報告
claude_code_reports/20261119_hospital_243.txt(KIOXIA の出力にも写し)に:始める前の確かめ、足した所(ファイル)、▼と窓の値(大きさ・動き・窓のカメラの距離と広さ・窓を移した回数)、3 の確かめ(依頼241 との比べ)、動画の長さ、出力の場所、check-in の番号、決めてほしいこと(直し方の候補は作らない)。
**報告の最後の1行は必ず次のどれか**:「判定:合格」/「判定:止めた(決めてほしいことあり)」/「判定:失敗」
依頼244 の依頼文(20261120_244_病院の1日の動画の窓の枠を四角にし白い輪を消して撮る.md)
---
作業フォルダ: /Users/shimazueiichi/Robotics_UX/ServiceSim
上限時間: 600
---
# 依頼244:病院の1日の動画の、窓の範囲の枠を四角にし、ロボットの白い輪を消して撮る

依頼243 の続き。依頼243 の動画を見たエイイチの指摘(2026-11-20):
1. 本の映像に出している「拡大の窓に映る範囲」の枠が、台形に変形している → **画面の上でゆがまない四角**にする
2. ロボットに付けている白い輪(30倍の引きのとき)はいらない → **消す**

**直すのはこの2つと、2 に伴って画面の文字から「白い輪」をなくすことだけ。** ▼と札「ロボット」・拡大の窓・数える問題・問題の輪・ロボットと人の動き・カメラの道・色・札(依頼161 の黒い枠)・パネルの中身・「病院の時刻」は変えない。指示していない所は直さない。
**配膳の場面・配膳の実行ファイル・配膳と共通の部品には触らない。** 白い輪が共通の部品から出ているなら、共通の部品は変えずに病院の側(Assets/ServiceSim/Hospital/ の中)で出さないようにする。要所の場面(Assets/ServiceSim/Closeups/ など)にも触らない。
**エイイチは見ていない。人に聞かないと進めない所に当たったら、その項目は止めて報告に書き、ほかは続ける。**

## 正(読むもの)
- 依頼243 の作り(cs:171・Builds/hospital243・KIOXIA の 20261119_flow243/tools/ の pan243.py ほか)と報告(claude_code_reports/20261119_hospital_243.txt)

## 1. 枠を四角にする
- 本の映像の枠は、画面の上で縦横がまっすぐな四角(拡大の窓と同じ縦横の比)にする。真ん中はロボット、広さは窓に映る横 12m ほどに合わせる
- 枠と窓をつなぐ線は今のまま1本

## 2. 白い輪を消す
- ロボットのまわりの白い輪を、30倍の引き・5倍の寄り・拡大の窓のどこにも出さない(ロボットの体はそのまま)
- 下の注の「白い輪=ロボット」を消す(pan243.py の 350 行あたり)。下の凡例の「○ ロボット」の印は、▼と札「ロボット」の形に替える。ほかの凡例は変えない
- 問題の輪(色つき)は今のまま

## 3. 確かめ
- 撮る回(種0・廊下だけ)の記録が、依頼243(と依頼241・180)と同じになること(events.csv・trips.csv・return180.csv・summary.json)。違ったら撮らずに止める
- 静止画で見る:30倍の引き(枠が四角・白い輪がない・凡例)、5倍の寄り(白い輪がない)。各1枚。依頼243 の静止画 a・b と同じ時刻で

## 4. 撮る(依頼243 と同じ作り・同じカメラの道)
- 動画 1:1日の早回し、動画 2:1便の通し 青・赤(依頼243 と同じ便)。長さは依頼243 と同じになるはず(違えば書く)
- カメラの道の記録(camspath・meta)も同じ形で書き出す
- Unity を変えたら check-in(保留0)して Builds/hospital244/ を作る。前の実行ファイルは残す
- 出力:/Volumes/KIOXIA/r2r2r-data/service_sim/unity/hospital/20261120_flow244/。動画と 3 の静止画は iCloud の …/サービスロボット導入シミュレーション/hospital/flow244/ にも写し、md5 を確かめる

## 報告
claude_code_reports/20261120_hospital_244.txt(KIOXIA の出力にも写し)に:始める前の確かめ、直した所(ファイルと行)、枠の値、3 の確かめ(依頼243 との比べ)、動画の長さ、出力の場所、check-in の番号、決めてほしいこと(直し方の候補は作らない)。
**報告の最後の1行は必ず次のどれか**:「判定:合格」/「判定:止めた(決めてほしいことあり)」/「判定:失敗」
依頼245 の依頼文(20261120_245_病院の1日の動画の札の縁を消し上の端の▼を下からの▲にする.md)
---
作業フォルダ: /Users/shimazueiichi/Robotics_UX/ServiceSim
上限時間: 600
---
# 依頼245:病院の1日の動画の、「積んでいる」の札の黒い縁と「ロボット」の札の白い縁を消し、上の端での▼の置き方を直す

依頼244 の続き。**依頼244 の報告(claude_code_reports/20261120_hospital_244.txt)の最後の行が「判定:合格」でなければ、何もせずにそう報告して終わる。**

依頼243 の動画を見たエイイチの指摘(2026-11-20):
1. 緑の札「積んでいる」の**黒い縁を消す**
2. ▼と札「ロボット」(黒)の**白い縁を消す**(pan243.py の EDGE=白いふち。▼と札はつながった1つの形のまま)

3. ロボットが画面の上の端にいて、▼と札「ロボット」を今の札の上に置くと上の帯に隠れる時(依頼243 では札の横にずらしたコマ・1日の早回しで 1,003 コマ):**この時だけ、札「ロボット」をロボットの下に出し、上向きの▲でロボットを指す**(案A。見本:iCloud の …/hospital/flow243/mock/top_edge_options.png の真ん中)。▲と札はすき間なくつなげた1つの形、大きさ・色・上下の動きはふだんの▼と同じ。札を横にずらす置き方はやめる。下に出した札が下の凡例の帯やほかの札と重なるときは、報告に回数を書く

**直すのはこの3つだけ。** ほかの札(「荷物 2 個」の白い札など)・▼の大きさと動き・拡大の窓と枠・問題の輪・パネル・凡例・依頼244 で直した所は変えない。指示していない所は直さない。
**配膳の場面・配膳と共通の部品・要所の場面には触らない。エイイチは見ていない。人に聞かないと進めない所に当たったら、その項目は止めて報告に書き、ほかは続ける。**

## 進め方
- 3つとも、動画を組み立てる道具(依頼244 の pan244.py。無ければ使った道具)で描いている絵なので、**Unity を回し直さずに、依頼244 で撮ったコマと記録から組み立て直せるなら、そうする。** コマが残っていなくて組み立て直せないときだけ、依頼244 と同じ作りで撮り直す(どちらにしたかを書く)
- 道具は pan245.py として写して直す(pan244.py は残す)

## 確かめ
- 依頼244 の動画と同じコマを並べ、違うのが2つの縁と、上の端での札の置き方だけであること
- 静止画で見る:30倍の引きで「積んでいる」の札と▼が出ている時(依頼243 の静止画 b と同じ時刻)、5倍の寄り(依頼243 の静止画 d と同じ時刻)、上の端で▲を下に出した時(依頼243 の静止画 a と同じ時刻)。各1枚

## 作るもの
- 動画 1:1日の早回し、動画 2:1便の通し 青・赤(依頼244 と同じ長さ)
- 出力:/Volumes/KIOXIA/r2r2r-data/service_sim/unity/hospital/20261120_flow245/。動画と静止画は iCloud の …/サービスロボット導入シミュレーション/hospital/flow245/ にも写し、md5 を確かめる

## 報告
claude_code_reports/20261120_hospital_245.txt(KIOXIA の出力にも写し)に:組み立て直したか撮り直したか、直した所(ファイルと行)、確かめ、動画の長さ、出力の場所、(撮り直したなら)check-in の番号、決めてほしいこと。
**報告の最後の1行は必ず次のどれか**:「判定:合格」/「判定:止めた(決めてほしいことあり)」/「判定:失敗」
依頼246 の依頼文(20261120_246_病院の1日の動画の凡例のロボットの印の白い縁を消す.md)
---
作業フォルダ: /Users/shimazueiichi/Robotics_UX/ServiceSim
上限時間: 240
---
# 依頼246:病院の1日の動画の、下の凡例の「ロボット」の印の白い縁を消す

依頼245 の続き。依頼245 の報告の「決めてほしいこと」1 に、エイイチの答え(2026-11-20):**下の凡例の「ロボット」の印の白い縁も、映像の中の印とそろえて消す。**
2・3(「積んでいる」の札の下の三角は緑・下に出した▲は下へ上下)は、依頼245 のままでよい。

**直すのはこの1つだけ。** 依頼245 の pan245.py の legend_sprite()(101 行あたり。凡例だけ白いふちを付けている所)を、映像の印と同じ白いふちなしにする。大きさ(映像の印の 0.75 倍)・置き場所・ほかの凡例・映像の中の絵は変えない。指示していない所は直さない。
**Unity は回さない。** 依頼244 で撮ったコマと記録から、依頼245 と同じやり方で組み立て直す。道具は pan246.py として写して直す(pan245.py は残す)。配膳・共通の部品・要所の場面には触らない。エイイチは見ていない。

## 確かめ
- 依頼245 の動画と同じコマ(依頼245 で比べたのと同じ数)を並べ、違うのが凡例の「ロボット」の印の白い縁だけであること
- 凡例の印を拡大した静止画を1枚(依頼245 の静止画 b と同じ時刻)

## 作るもの
- 動画 1:1日の早回し、動画 2:1便の通し 青・赤(依頼245 と同じ長さ)
- 出力:/Volumes/KIOXIA/r2r2r-data/service_sim/unity/hospital/20261120_flow246/。動画と静止画は iCloud の …/サービスロボット導入シミュレーション/hospital/flow246/ にも写し、md5 を確かめる

## 報告
claude_code_reports/20261120_hospital_246.txt(KIOXIA の出力にも写し)に:直した所(ファイルと行)、確かめ、動画の長さ、出力の場所、決めてほしいこと。
**報告の最後の1行は必ず次のどれか**:「判定:合格」/「判定:止めた(決めてほしいことあり)」/「判定:失敗」
作業ログ ― Claude Code の報告(依頼箱の結果)
依頼241 の結果(20261119_241_病院の1日の動画の店の時刻を病院の時刻に直して撮り直す_20261119_1948.md)
# 結果:20261119_241_病院の1日の動画の店の時刻を病院の時刻に直して撮り直す

- 状態:完了
- 始めた時刻:2026-11-19 19:48
- 終わった時刻:2026-11-19 22:50(182分)
- 作業フォルダ:/Users/shimazueiichi/Robotics_UX/ServiceSim
- この続きを Claude Code で話すとき:作業フォルダで `claude --resume 7c34a2af-fc08-4c08-bdd5-18c61889a16b`

## Claude Code の報告

**やったこと**
- 始める前に確かめたことは、どれも合っていました。
  - 作業場所の保留は 0。
  - Unity と回し係は動いていませんでした。
  - KIOXIA はマウント済み。
  - サイトの2つのファイルの md5 は、どちらも依頼の値と一致(49dc4a22…・a223d944…)。
  - 依頼180 のあと(cs:144 から)病院の中身は変わっていません。
- 帯の「店の時刻」は Unity から出ている文字ではありませんでした。動画を組み立てる道具 pan180.py(KIOXIA にあるもの)が出していました。
  - その写しの pan241.py を作り、帯の言葉の2か所だけを「病院の時刻」に直しました。
  - 配膳・共通の部品・要所の場面には触っていません。
- 実行ファイルは、出力先を変えただけで作りました。check-in は cs:170 で、保留は 0。Builds/hospital241 を作り、前の実行ファイルは残しています。
- 依頼180 と同じ作りで撮り直し、動画を3本作りました。

**結果**
- 撮る回(種0・廊下だけ)の記録を依頼180 の rec180_v06_hall_s0 と比べました。
  - events.csv・trips.csv・return180.csv は1バイト一致。ほかの記録も入れて 38 個の csv がすべて一致しました。
  - summary.json だけは1バイト一致ではありません。違うのは回の名前・cs 番号・実時間の3つで、ほかの値はすべて同じです。
  - カメラの道の記録(camspath・meta・stills・cams)も、4つとも依頼180 と1バイト一致しました。
- 帯は、撮った動画のコマで確かめました。
  - 早回しのコマ 0 は「病院の時刻の30倍」、コマ 1037 は「病院の時刻の5倍」になっています。
  - 1便の通しの帯も「病院の時刻の5倍」でした。
  - 依頼180 と同じコマを組み立てて比べると、違うのは帯の1行目だけでした。
- 動画の長さは3本とも依頼180 と同じです。
  - 1日の早回し:48,384 コマ、1,935.36 秒
  - 青の便:58.44 秒
  - 赤の便:145.56 秒
- iCloud に写した3本は、md5 がすべて一致しました。
- 画面に出る文字で、ほかに残っている「店」はありませんでした。コメントや説明の中にはあり、場所は報告に並べています。
- 字の大きさが変わったコマがあります。組み立ての道具には、前から「帯の1行目が 40 字以上なら字を 34 から 30 に下げる」決まりがあります。1字増えたため、5倍で便の名前が長いコマでこの決まりが働きました。
  - 対象は早回しの 48,384 コマのうち 5,669 コマです。
  - 決まりそのものは変えていません。報告の「気づいたこと」に書きました。

**変えたファイル**
- Assets/ServiceSim/Hospital/Editor/HospitalSetup.cs(24 行の出力先だけ。cs:170)
- KIOXIA の 20261119_flow241/ に新しく作ったもの
  - tools/:pan241.py・paths241.py・rec241.sh・vid241.sh・len241.py
  - 撮った回、カメラの道の記録、動画3本、確かめの静止画2枚、report241.txt
- iCloud に置いたもの
  - hospital/flow241/videos/ の動画3本
  - claude_code_reports/20261119_hospital_241.txt

**決めてほしいこと**
なし(字の大きさの件は前からの決まりのままにしてあります。気になる場合は次の依頼で)

判定:合格
依頼243 の結果(20261119_243_病院の1日の動画にロボットの▼と拡大の窓を足して撮る_20261119_2250.md)
# 結果:20261119_243_病院の1日の動画にロボットの▼と拡大の窓を足して撮る

- 状態:完了
- 始めた時刻:2026-11-19 22:50
- 終わった時刻:2026-11-20 01:42(173分)
- 作業フォルダ:/Users/shimazueiichi/Robotics_UX/ServiceSim
- この続きを Claude Code で話すとき:作業フォルダで `claude --resume b8575b7a-34b0-416a-a34e-f223c1b651b5`

## Claude Code の報告

やったこと
- 依頼241 の報告の最後の行が「判定:合格」であることを確かめてから始めました。
- ロボットの真上に▼と札「ロボット」をつないだ1つの形を出しました。黒で白いふち、▼は横 36px、字は 22px です。動画の時間で1秒に1往復、上下に 10px 動きます。
- 30倍の引きのときだけ、右下に拡大の窓(380×380、黒の枠 4px)を出しました。窓は2つめのカメラで撮っています。向きは本のカメラと同じで、距離 16.48 m、ロボットのまわり横 12 m が入ります。
- 本の映像には、窓に映る範囲を黒い細い枠で示し、見本 C のとおり窓と1本の線でつなぎました。
- 2つめのカメラは Unity にもとからある「カメラを足す・カメラの道を渡す」決まりで足したので、Unity のコードは変えていません。変えたのは実行ファイルの出力先の1行だけです(cs:171、保留 0、Builds/hospital243)。
- ▼と窓は、動画を組み立てる道具 pan243.py で描きました(pan241.py の写しに足した)。
- 撮り直して、動画3本と静止画4枚を作りました。

結果
- 撮る回の記録は依頼241・依頼180 と同じでした。
  - events.csv・trips.csv・return180.csv は1バイト一致です。
  - csv 38 個もすべて1バイト一致です。
  - summary.json で違うのは run・unity_cs・wall_s の3つだけです。
- 動画の長さはどれも依頼241 と同じです。
  - 1日の早回し:48,384 コマ=1,935.36 秒
  - 1便の通し 青:58.44 秒
  - 1便の通し 赤:145.56 秒
- ▼の置き方(1日の早回し):
  - 今の札の上へずらしたコマ:19,562
  - 札の横に置いたコマ:1,003(下の「決めてほしいこと」1)
- 窓を左下へ移した回数は 0 です。この日の 30倍の間、ロボットは窓のいちばん近くでも 80.5px 離れていました。
  - 移す決まりは、窓の位置をわざとロボットに重ねた試しで働きました(2回移り、窓に隠れたままのコマは 0)。
  - 静止画 c は、動画には無い「左下に置いた見本」です。
- 静止画 a(ロボットが待合にいる時)は、化学療法の受付・待合で待っているコマにしました。30倍の間に、ロボットが外来の大廊下や総合受付・会計・待合にいることが一度も無かったためです。
- iCloud の hospital/flow243/ に写した7つは、md5 がすべて一致しました。
- 報告は claude_code_reports/20261119_hospital_243.txt と KIOXIA の 20261119_flow243/report243.txt に書きました。最後の行は「判定:合格」です。

変えたファイル
- Assets/ServiceSim/Hospital/Editor/HospitalSetup.cs(出力先だけ。cs:171)
- KIOXIA の 20261119_flow243/tools/:win243.py・pan243.py・still243.py・count243.py・wintest243.py・check243.py・rec243.sh・vid243.sh・test243.sh
- KIOXIA の 20261119_flow243/:camspath243.csv・camspath243_meta.csv・camspath243_stills.csv・cams243.txt

決めてほしいこと
1. ▼と札「ロボット」を今の札の上に置くと、画面の上の帯に隠れてしまうコマがありました。
   - ロボットが化学療法室の受付や薬剤部で画面の上の端にいる時で、1日の早回しの 1,003 コマです。
   - 依頼に決まりが無いので、この時だけ今の札の横に、帯にかからない高さで置きました。
   - 札が横に長いので、▼はロボットから 200px ほど横に出ます(静止画 a で見られます)。この置き方でよいか見てください。
2. 窓を左下へ移す場面は、この日の動画には一度も出てきません(静止画 c は強制した見本です)。
依頼244 の結果(20261120_244_病院の1日の動画の窓の枠を四角にし白い輪を消して撮る_20261120_0604.md)
# 結果:20261120_244_病院の1日の動画の窓の枠を四角にし白い輪を消して撮る

- 状態:完了
- 始めた時刻:2026-11-20 06:04
- 終わった時刻:2026-11-20 09:13(189分)
- 作業フォルダ:/Users/shimazueiichi/Robotics_UX/ServiceSim
- この続きを Claude Code で話すとき:作業フォルダで `claude --resume 3c0533db-37db-4425-a15f-e9ce105353d8`

## Claude Code の報告

やったこと
- 白い輪と枠がどこで描かれているかを調べました。どちらも KIOXIA に置いた合成の道具(Python)だけで描いていて、Unity は関係していませんでした。
  - 白い輪:共通の部品 pan140.py の overlay() が描いていました。pan243.py がロボットの位置を渡すと描かれます。
  - 枠:pan243.py の window() が、窓に映る床の四隅を画面に移して描いていたため台形になっていました。
  - 拡大の窓の中(Unity が撮った絵)には、白い輪はもともとありません。
- pan243.py を写して pan244.py を作り、次の所を直しました。
  - 枠を、画面の上でまっすぐな正方形にしました。真ん中はロボット、一辺は窓に映る横 12m に合わせています。窓へつなぐ線は今のまま1本です。
  - 白い輪を消しました。30倍・5倍・窓のどこにも出ません。共通の部品 pan140.py は変えず、ロボットの位置を渡さないようにしました。
  - パネルの下の注から「白い輪=ロボット」を消しました。
  - 下の凡例の「○ ロボット」の印を、▼と札「ロボット」の形を 0.75 倍に縮めた物に替えました。右の字「ロボット」は残したので、札の字と合わせて「ロボット」が2回並びます。
- Unity は変えていないので、check-in も Builds/hospital244 も作っていません。撮る回は依頼243 の実行ファイル(Builds/hospital243・cs:171)でもう一度回し、動画3本と静止画3枚を作りました。

結果
- 撮る回の記録は、依頼243・241・180 と同じでした。
  - events.csv・trips.csv・return180.csv を含む csv 38 個が、3つの回すべてと1バイト一致しました。
  - summary.json の違いは、243 とは run・wall_s の2つだけ、241・180 とは run・unity_cs・wall_s の3つだけです。
  - look139 の csv・json 32 個も、依頼243 と1バイト一致しました。
- 枠の一辺は、30倍のコマ 21,986 コマで 194.1〜219.5 画素(真ん中の値 204.6)でした。ロボットが画面の上の端の近くにいるときは、依頼243 の台形と同じく、枠の上の部分が半透明の上の帯の下に入ります。
- 静止画は依頼243 と同じコマで撮りました。依頼243 の静止画 a・b はどちらも 30倍なので、30倍は a・b の時刻で1枚ずつ、5倍は静止画 d(5倍)の時刻で撮りました。
  - 依頼243 の静止画と比べると、違うのは枠・ロボットのまわり・凡例・注の行だけで、窓の中は 0 画素でした。
  - 動画から取り出したコマと静止画は、圧縮の分(平均の差 1.85〜1.91)を除いて同じ絵です。
- 動画の長さは依頼243 と同じです。

| 動画 | コマ数 | 長さ |
|---|---|---|
| 1日の早回し | 48,384 | 1,935.36 秒(32分15秒) |
| 1便の通し 青(便3) | 1,461 | 58.44 秒 |
| 1便の通し 赤(便4) | 3,639 | 145.56 秒 |

- 撮る回は 2 時間 13 分、動画の組み立ては約 47 分かかりました。窓を左下へ移した回数は 0 で、依頼243 と同じです。
- 動画3本と静止画3枚を iCloud の hospital/flow244/ に写し、6つとも md5 が一致しました。

変えたファイル
- KIOXIA の /Volumes/KIOXIA/r2r2r-data/service_sim/unity/hospital/20261120_flow244/
  - tools/ に新しく作った物:pan244.py・still244.py・rec244.sh・vid244.sh
  - カメラの道の記録:camspath244.csv・camspath244_meta.csv・camspath244_stills.csv・cams244.txt(依頼243 の物と1バイト同じ写し)
  - 出力:runs/rec244_v06_hall_s0、videos/(3本)、stills/(3枚)、check/、report244.txt
- iCloud の …/hospital/flow244/videos/ と stills/
- 報告:claude_code_reports/20261120_hospital_244.txt(KIOXIA に report244.txt として写し)
- Unity・配膳・共通の部品・要所の場面には触っていません。

決めてほしいこと
なし

判定:合格
依頼245 の結果(20261120_245_病院の1日の動画の札の縁を消し上の端の▼を下からの▲にする_20261120_0913.md)
# 結果:20261120_245_病院の1日の動画の札の縁を消し上の端の▼を下からの▲にする

- 状態:完了
- 始めた時刻:2026-11-20 09:13
- 終わった時刻:2026-11-20 09:54(40分)
- 作業フォルダ:/Users/shimazueiichi/Robotics_UX/ServiceSim
- この続きを Claude Code で話すとき:作業フォルダで `claude --resume 7f298211-3c2d-46fe-880e-df75d299415a`

## Claude Code の報告

**やったこと**
- 依頼244 の報告の最後の行が「判定:合格」なのを確かめてから進めました。
- 3つの直しは、どれも動画を組み立てる道具(Python)だけで描いている絵です。依頼244 で撮ったコマ(62 GB)が残っていたので、Unity は回さずに組み立て直しました。check-in はしていません。
- pan244.py を pan245.py として写して直しました(pan244.py は変えずに残しています)。
  1. 札「積んでいる」の黒い縁を消しました。枠と下の三角を札と同じ緑にしています。大きさは同じです。
  2. ▼と札「ロボット」の白い縁を消しました(本の映像と拡大の窓の中の両方)。形の大きさ・置き方・上下の動きは同じです。
  3. 札の上に置くと上の帯に隠れるコマだけ、札「ロボット」をロボットの下に出し、上向きの▲でロボットを指すようにしました(案A)。札を横にずらす置き方はやめました。
- 依頼244 と同じコマで、直す前と後の絵を比べました。静止画3枚と、1日の早回し・1便の通し(青・赤)の動画3本を作りました。

**結果**
- **違う所**:1日の早回し 499 コマ、1便の通し 青 74 コマ・赤 182 コマを依頼244 と比べました。2つの縁と札の置き方の外に違いがあるコマは 0 でした。静止画3枚でも、凡例・パネル・枠・問題の輪・ほかの札の違いは 0 でした。
- **▲を下に出したコマ**:1日の早回しで 1,003 コマ(30倍 868・5倍 135)です。依頼243・244 で札を横にずらしたコマと番号がすべて同じです。1便の通しでは 0 です。
- **重なった回数**:下に出した札は、凡例の帯 0 回・ほかの札 0 回・拡大の窓 0 回でした。
- **数えの誤り**:動画を組み立てた時の数えは 2,285 と出ましたが、道具の数え方の誤りで同じコマを重ねて数えていました。描く絵には関わりません。数え方を直し、1,003 コマを組み立て直して数え直した数が上の数です。
- **動画の長さ**(依頼244 と同じ)
  - 1日の早回し:48,384 コマ=1,935.36 秒
  - 1便の通し 青:58.44 秒
  - 1便の通し 赤:145.56 秒
- **静止画**(依頼243 の静止画と同じ時刻)
  - a:上の端で下に出した時(13時00分06秒)
  - b:30倍の引きで「積んでいる」の札と▼が出ている時(7時49分25秒)
  - d:5倍の寄り(12時16分21秒)
- 動画3本と静止画3枚を iCloud の hospital/flow245/ に写しました。md5 は6つとも一致しました。
- 報告の最後の1行は「判定:合格」です。

**変えたファイル**
- KIOXIA の 20261120_flow245/ に新しく作りました。
  - tools/pan245.py(直した所:444 行・67〜92 行・117〜146 行・548〜556 行など)
  - 写して少し変えた道具:vid245.sh・still245.py・count244.py
  - 新しい道具:check245.py・low245.py
  - videos/(3本)・stills/(3枚)・check/(比べの絵)・report245.txt
- iCloud の hospital/flow245/(動画と静止画)と、claude_code_reports/20261120_hospital_245.txt(KIOXIA の report245.txt と同じ物)。
- Unity・配膳・共通の部品・要所の場面は変えていません。

**決めてほしいこと**(3つとも動画は作り終えています。直す時は道具の1か所を変えて組み立て直せます)
1. 下の凡例の「ロボット」の印は、依頼244 で直した所なので白い縁を残しました。映像の印と合わせて白い縁を消しますか。
2. 「積んでいる」の札の下の三角は、黒い縁を消すのに合わせて札と同じ緑にしました。黒のままがよいですか。
3. 下に出した▲の上下の動きは、ロボットから離れる向き(下)にしました。▼と同じく上へ動かす(ロボットに近づく)ほうがよいですか。
依頼246 の結果(20261120_246_病院の1日の動画の凡例のロボットの印の白い縁を消す_20261120_1036.md)
# 結果:20261120_246_病院の1日の動画の凡例のロボットの印の白い縁を消す

- 状態:完了
- 始めた時刻:2026-11-20 10:36
- 終わった時刻:2026-11-20 11:11(35分)
- 作業フォルダ:/Users/shimazueiichi/Robotics_UX/ServiceSim
- この続きを Claude Code で話すとき:作業フォルダで `claude --resume 19606d9e-681e-44e0-8b92-549db5be79df`

## Claude Code の報告

やったこと
- 下の凡例の「ロボット」の印の白い縁を消しました。依頼245 の道具 pan245.py を pan246.py として写して直しました。pan245.py は変えずに残しています。
- Unity は回していません。依頼244 で撮ったコマと記録から、依頼245 と同じやり方で動画3本を組み立て直しました。
- 依頼245 の動画と同じコマを並べて比べ、凡例の印を6倍に拡大した静止画を1枚作りました。

結果
- 依頼245 と同じ数のコマを、両方の道具で組み立てて比べました。1日の早回しが 499 コマ、1便の通しが青 74 コマ・赤 182 コマです。
  - どのコマも、違うのは凡例の「ロボット」の印の所(x 1072〜1161・y 1005〜1050)の中だけでした。その外に違いがあるコマは 0 でした。
- 凡例の印の絵どうしで違う画素は 1,177 で、どれも黒い形の縁から 1 px 以内でした。字と黒い形の中に違いはありません。印の大きさ(90×46 px)も変わっていません。
- 動画から取り出したコマどうしで比べると、2つのコマ(14300・21971)では印の外にも小さな差がありました。
  - 組み立てたコマどうしでは印の外は同じでした。245・246 のどちらの動画も、組み立てたコマとの差は同じ大きさ(平均 6.2・5.7)です。
  - このため、この差は動画に圧縮するときのゆらぎで、描いた絵の違いではないと判断しました。
- 拡大の静止画は still246_b_凡例の印の拡大6倍.png です。依頼245 の静止画 b と同じコマ 971(7時49分25秒)から作りました。
- ほかの数は依頼245 と同じでした。上の端で▲を下に出したコマは 1,003、重なりは 0 です。
- 動画の長さはどれも依頼245 と同じです。
  - 1日の早回し:1,935.36 秒(32分15秒)
  - 1便の通し 青:58.44 秒
  - 1便の通し 赤:145.56 秒
- 動画3本と静止画1枚は iCloud の hospital/flow246/ にも写しました。4つとも md5 が一致しました。
- 報告の最後の行は「判定:合格」です。

変えたファイル
- 作ったのは KIOXIA の 20261120_flow246/ です(動画・静止画・比べの絵・道具一式・report246.txt)。
  - pan246.py:直したのは 101 行の1か所だけです。ほかの 2・53・648・694・703 行は名前と説明だけの変更です。
  - 新しく作った道具:vid246.sh・check246.py・still246.py
- iCloud の hospital/flow246/videos/(3本)・stills/(1枚)
- 報告:claude_code_reports/20261120_hospital_246.txt(KIOXIA にも写しました)
- Unity・配膳の場面・共通の部品・要所の場面には触っていません。check-in もしていません。

決めてほしいこと
なし
作業ログ ― Claude Code の報告ファイル(claude_code_reports)
report241.txt
依頼241 報告 2026-11-19
病院の1日の動画の「店の時刻」を「病院の時刻」に直して撮り直す

■ 始める前の確かめ(どれも合っていたので進めた)
- 作業場所:cs:169 が頭・保留 0
- 動いている物:Unity のエディタ・画面なしの Unity・回し係はなし(動いていたのは Unity Hub とその使用許可の係だけ)
- KIOXIA:マウント済み(空き 1.0 TB)
- p2m-site main(95d4bdda03b8…)report243.txt
依頼243 報告 2026-11-20
病院の1日の動画に、ロボットの位置の▼と右下の拡大の窓を足して撮る

■ 始める前の確かめ(どれも合っていたので進めた)
- 依頼241 の報告(claude_code_reports/20261119_hospital_241.txt)の最後の行:「判定:合格」
- 作業場所:cs:170 が頭・保留 0
- 動いている物:Unity のエディタ・画面なしの Unity・回し係はなし(動いていたのは Unity Hub とその使用許可の係だけ)
- KIOXIA:マウント済み(空き 961 GB)report244.txt
依頼244 報告 2026-11-20
病院の1日の動画の、窓の範囲の枠を四角にし、ロボットの白い輪を消して撮る

■ 始める前の確かめ(どれも合っていたので進めた)
- 依頼243 の報告(claude_code_reports/20261119_hospital_243.txt)の最後の行:「判定:合格」
- 作業場所:cs:171 が頭・保留 0
- 動いている物:Unity のエディタ・画面なしの Unity・回し係はなし(Unity Hub とその使用許可の係だけ)
- KIOXIA:マウント済み(空き 861 GB)report245.txt
依頼245 報告 2026-11-20
病院の1日の動画の、「積んでいる」の札の黒い縁と「ロボット」の札の白い縁を消し、上の端での▼の置き方を直す

■ 始める前の確かめ
- 依頼244 の報告(claude_code_reports/20261120_hospital_244.txt)の最後の行:「判定:合格」 → 進めた
- 依頼244 の撮った回 rec244_v06_hall_s0 のコマ(look139/、62 GB)と記録が KIOXIA に残っていた

■ 組み立て直したか撮り直したかreport246.txt
依頼246 報告 2026-11-20
病院の1日の動画の、下の凡例の「ロボット」の印の白い縁を消す

■ 始める前の確かめ
- 依頼245 の報告の最後の行:「判定:合格」 → 進めた
- エイイチの答え(依頼245 の決めてほしいこと 1):凡例の印の白い縁も消す。2・3 は依頼245 のまま → 直したのは 1 だけ

■ 組み立て直したか撮り直したか
組み立て直した(Unity は回していない)。依頼244 の撮った回 rec244_v06_hall_s0 のコマと記録を、依頼245 と同じやり方で使った。
Unity・配膳の場面・配膳と共通の部品(pan140.py も含む)・要所の場面には触っていない。check-in なし。

■ 直した所(ファイルと行)
道具:KIOXIA の 20261120_flow246/tools/pan246.py(pan245.py の写し。pan245.py は残した。md5 5ed4ad0cd9573a584cf1be93fcc5661b のまま)
- 101 行 legend_sprite():_sprite() → _sprite(edge_on=False)。凡例の印を、映像の印と同じ白いふちなしの形から作る。
  絵の大きさは同じ(90×46 px。映像の印の 0.75 倍)なので、置き場所・ほかの凡例の並びは変わらない
- 53 行(EDGE の説明だけ)・2 行(説明)・648 行(静止画の名前 still246_)・694 行(仮のフォルダ名 pan246_)・703 行(数えのファイル名 .low246.txt)は名前と説明だけで、描く絵には関わらない
ほかに作った道具:vid246.sh(vid245.sh の写し:pan246.py・名前だけ)・check246.py(245 と 246 の比べ)・still246.py(凡例の印の拡大の静止画)

■ 確かめ
(1) 依頼245 と同じコマを pan245.py と pan246.py で組み立てて比べた(check246.py。依頼245 で比べたのと同じ数・同じ間隔)
    1日の早回し 499 コマ(97 コマおき)・1便の通し 青 74 コマ・赤 182 コマ(20 コマおき):
    どのコマも違うのは凡例の「ロボット」の印の箱(x 1072〜1161・y 1005〜1050)の中だけ。箱の外に違いがあるコマ 0
    違う画素の全体:x 1073〜1160・y 1005〜1049(3つとも同じ)
    依頼245 の静止画のコマ(971・14300・21971・27733)も同じく箱の中だけ
(2) 凡例の印の絵どうしの比べ:大きさ 90×46 で同じ。違う画素 1,177 は、どれも黒い形の縁から 1 px 以内(白いふちの所と、そのふちに接していた縁の画素)。
    字「ロボット」と黒い形の中(縁から 3 px より奥)で違う画素 0
(3) 動画から取り出したコマ(971・14300・21971・27733)を依頼245 の動画の同じコマと比べた:凡例の印の所が違う。
    14300・21971 では箱の外にも小さな差(平均 1.6・0.06)があったが、組み立てたコマどうしは箱の外が同じで、
    245・246 の動画とも組み立てたコマとの差が同じ大きさ(平均 6.2・5.7)なので、圧縮のゆらぎ(描いた絵の違いではない)
    凡例の帯を上下に並べた絵:check/cmp245_246_凡例の帯_*.png
(4) 凡例の印を拡大した静止画:still246_b_凡例の印の拡大6倍.png(コマ 971・7時49分25秒。依頼245 の静止画 b と同じ時刻。印と字「ロボット」のまわりを 6 倍)
    依頼245 と上下に並べた絵:check/cmp245_246_凡例の印_971.png
(5) ほかの数は依頼245 と同じ:上の端で▲を下に出したコマ 1,003・凡例の帯/ほかの札/拡大の窓と重なった 0・窓を左下へ移した回数 0・30倍のコマ 21,986

■ 動画の長さ(依頼245 と同じ。1920×1080・25 コマ/秒)
- 動画 1:1日の早回し hospital246_1日_早回し_30x.mp4 48,384 コマ=1,935.36 秒(32 分 15 秒)
- 動画 2:1便の通し 青 便3 hospital246_1便の通し_青_5x.mp4 1,461 コマ=58.44 秒/赤 便4 hospital246_1便の通し_赤_5x.mp4 3,639 コマ=145.56 秒
- 組み立ての時間:約 35 分(3本)

■ 出力の場所
- KIOXIA:/Volumes/KIOXIA/r2r2r-data/service_sim/unity/hospital/20261120_flow246/
  videos/(3本)・stills/(1枚)・check/(比べの絵)・logs/・tools/・site/(依頼245 の写し)・camspath244_*・cams244.txt(依頼245 の写し)・
  runs/rec244_v06_hall_s0(依頼244 の回への別名のリンク)・report246.txt(この報告の写し)
- iCloud:…/サービスロボット導入シミュレーション/hospital/flow246/videos/(3本)・stills/(1枚)。md5 を確かめた:4つとも一致
    hospital246_1日_早回し_30x.mp4 d72c9e540eaae26b026a9c88cd3aea05
    hospital246_1便の通し_青_5x.mp4 da640417e63814cabb99d51ab7c60a5b
    hospital246_1便の通し_赤_5x.mp4 d37b00429f3abceb1fd25548ecce8693
    still246_b_凡例の印の拡大6倍.png 4ad655a3e67a983ca3151e1be92e3534

■ check-in の番号
なし(撮り直していない・Unity を変えていない)

■ 決めてほしいこと
なし

判定:合格
作業ログ ― 動画を撮る・組み立てる道具(KIOXIA の service_sim/unity/hospital/20261120_flow246/tools/ ほか)
check243.py
#!/usr/bin/env python3
"""依頼243:撮る回 rec243 と依頼241 の rec241 の比べ(look139 の中)。
  look_frames.csv・look_path.csv は win(拡大の窓のカメラ)の行を抜くと1バイト一致か、ほかの look139 の csv・json は1バイト一致か、
  win の行の数・時刻が flowday の 30倍の行と同じか。python3 check243.py <rec243> <rec241>
"""
import hashlib, os, sys
a, b = sys.argv[1:3]
la, lb = os.path.join(a, "look139"), os.path.join(b, "look139")
md5 = lambda p: hashlib.md5(open(p, "rb").read()).hexdigest()
fa = sorted(f for f in os.listdir(la) if (f.endswith(".csv") or f.endswith(".json")) and not f.startswith("._"))
fb = sorted(f for f in os.listdir(lb) if (f.endswith(".csv") or f.endswith(".json")) and not f.startswith("._"))
print("片方だけ:", sorted(set(fa) ^ set(fb)))
same, diff = [], []
for f in sorted(set(fa) & set(fb)):
    if f in ("look_frames.csv", "look_path.csv"):
        A = open(os.path.join(la, f), "rb").read().split(b"\n")
        B = open(os.path.join(lb, f), "rb").read().split(b"\n")
        key = b",win," if f == "look_frames.csv" else b"win,"
        isw = (lambda x: key in x[:20]) if f == "look_frames.csv" else (lambda x: x.startswith(key))
        Aw = [x for x in A if isw(x)]
        A2 = [x for x in A if not isw(x)]
        ok = A2 == B
        print("%s:win の行 %d・win を抜くと %s" % (f, len(Aw), "1バイト一致" if ok else "違う"))
        (same if ok else diff).append(f)
    else:
        (same if md5(os.path.join(la, f)) == md5(os.path.join(lb, f)) else diff).append(f)
print("look139 の csv・json:同じ %d・違う %d %s" % (len(same), len(diff), diff))
for sub in sorted(d for d in os.listdir(la) if d.startswith("path_") and not d.startswith("._")):
    na = len([x for x in os.listdir(os.path.join(la, sub)) if not x.startswith("._")])
    nb = len([x for x in os.listdir(os.path.join(lb, sub)) if not x.startswith("._")]) if os.path.isdir(os.path.join(lb, sub)) else -1
    if na != nb: print("コマ数", sub, na, nb)
print("path_flowday", len([x for x in os.listdir(os.path.join(la, "path_flowday")) if not x.startswith("._")]), "path_win", len([x for x in os.listdir(os.path.join(la, "path_win")) if not x.startswith("._")]))
check245.py
#!/usr/bin/env python3
"""依頼245:pan244.py と pan245.py で同じコマを組み立てて比べる。違う画素が、(1) どちらかの版で▼/▲と札「ロボット」を描いた箱(本の映像と窓の中)、
  (2) 「積んでいる」の札の箱、のどれかの中だけにあるかを見る。python3 check245.py <回> <cam> <step> [コマ番号…]"""
import os, sys
import numpy as np
from PIL import Image, ImageChops
sys.path.insert(0, os.path.dirname(os.path.abspath(__file__)))
import pan244 as A
import pan245 as B


def boxes(mod):
    got = []
    om, ot = mod.marker, mod.tag

    def mk(im, top, i, avoid, ymin=0, low=None):
        bx = om(im, top, i, avoid, ymin, low) if mod is B else om(im, top, i, avoid, ymin)
        if bx is not None:
            off = (0, 0)
            if im.size[0] < 1000:                       # 窓の中の絵:窓の置き場所へ移す
                side = mod.DATA["sides"][i]
                x0, y0, _, _ = mod.win_rect(side)
                off = (x0 + mod.WIN_EDGE, y0 + mod.WIN_EDGE)
            got.append([bx[0] + off[0] - 3, bx[1] + off[1] - 3, bx[2] + off[0] + 3, bx[3] + off[1] + 3])
        return bx

    def tg(d, at, text, fill, ink, edge, fnt, bar=None):
        ot(d, at, text, fill, ink, edge, fnt, bar)
        if text == "積んでいる" and at is not None:
            b = mod.TAGS[-1]
            got.append([b[0] - 3, b[1] - 3, b[2] + 3, at[1] + 1])
    mod.marker, mod.tag = mk, tg
    return got


def main():
    run, cam, step = sys.argv[1], sys.argv[2], int(sys.argv[3])
    extra = [int(x) for x in sys.argv[4:]]
    A.init(run, cam); B.init(run, cam)
    ga, gb = boxes(A), boxes(B)
    n = len(A.DATA["rows"])
    idx = sorted(set(list(range(0, n, step)) + [i for i in extra if i < n]))
    bad, ndiff, same = [], 0, 0
    for i in idx:
        del ga[:]; del gb[:]
        a = np.array(A.compose(i).convert("RGB")).astype(int)
        b = np.array(B.compose(i).convert("RGB")).astype(int)
        d = np.abs(a - b).sum(2) > 0
        if not d.any():
            same += 1; continue
        ndiff += 1
        ok = np.zeros_like(d)
        for x0, y0, x1, y1 in ga + gb:
            ok[max(0, int(y0)):max(0, int(y1)) + 1, max(0, int(x0)):max(0, int(x1)) + 1] = True
        out = d & ~ok
        if out.any():
            ys, xs = np.nonzero(out)
            bad.append((i, int(out.sum()), int(xs.min()), int(xs.max()), int(ys.min()), int(ys.max())))
    print("%s:比べたコマ %d・同じ %d・違う %d・箱の外に違いがあるコマ %d" % (cam, len(idx), same, ndiff, len(bad)))
    for b in bad[:20]: print("  外", b)


if __name__ == "__main__":
    main()
check246.py
#!/usr/bin/env python3
"""依頼246:pan245.py と pan246.py で同じコマを組み立てて比べる。違う画素が、下の凡例の「ロボット」の印を貼った箱(画面の上の場所)の中だけにあるかを見る。
  あわせて、凡例の印の絵どうしを比べ、違いが白いふちの所(245 で白・246 で透明)だけかを見る。python3 check246.py <回> <cam> <step> [コマ番号…]"""
import os, sys
import numpy as np
from PIL import Image
sys.path.insert(0, os.path.dirname(os.path.abspath(__file__)))
import pan245 as A
import pan246 as B


def icon_box(mod):
    """凡例の帯に凡例を描き、ロボットの印を貼った箱(画面の上の座標)を返す"""
    lg = mod.legend_sprite()
    got = []
    op = Image.Image.paste

    def pp(self, im, box=None, mask=None):
        if im is lg: got.append((box[0], box[1] + mod.H - 104, box[0] + lg.size[0], box[1] + mod.H - 104 + lg.size[1]))
        return op(self, im, box, mask)
    Image.Image.paste = pp
    try:
        mod.legend_bottom(Image.new("RGB", (mod.W, mod.H), (90, 90, 90)))
    finally:
        Image.Image.paste = op
    assert len(got) == 1, got
    return got[0]


def main():
    run, cam, step = sys.argv[1], sys.argv[2], int(sys.argv[3])
    extra = [int(x) for x in sys.argv[4:]]
    la, lb = A.legend_sprite(), B.legend_sprite()
    print("凡例の印の大きさ 245 %s・246 %s" % (la.size, lb.size))
    a, b = np.array(la), np.array(lb)
    d = np.abs(a.astype(int) - b.astype(int)).sum(2) > 0
    white_edge = (a[..., 3] > 0) & (b[..., 3] < a[..., 3])              # 245 で見えて、246 で薄くなった画素
    print("凡例の印の絵:違う画素 %d・そのうち 246 で透明が増えた画素 %d・黒い所(246 で不透明)で違う画素 %d" %
          (int(d.sum()), int((d & white_edge).sum()), int((d & (b[..., 3] == 255) & (a[..., 3] == 255)).sum())))
    ba, bb = icon_box(A), icon_box(B)
    assert ba == bb, (ba, bb)
    x0, y0, x1, y1 = ba
    print("凡例の印の箱(画面)x %d〜%d・y %d〜%d" % (x0, x1 - 1, y0, y1 - 1))
    A.init(run, cam); B.init(run, cam)
    n = len(A.DATA["rows"])
    idx = sorted(set(list(range(0, n, step)) + [i for i in extra if i < n]))
    bad, ndiff, same, bbox = [], 0, 0, None
    for i in idx:
        p = np.array(A.compose(i).convert("RGB")).astype(int)
        q = np.array(B.compose(i).convert("RGB")).astype(int)
        dd = np.abs(p - q).sum(2) > 0
        if not dd.any():
            same += 1; continue
        ndiff += 1
        ys, xs = np.nonzero(dd)
        bx = (int(xs.min()), int(ys.min()), int(xs.max()), int(ys.max()))
        bbox = bx if bbox is None else (min(bbox[0], bx[0]), min(bbox[1], bx[1]), max(bbox[2], bx[2]), max(bbox[3], bx[3]))
        ok = np.zeros_like(dd); ok[y0:y1, x0:x1] = True
        out = dd & ~ok
        if out.any():
            ys, xs = np.nonzero(out)
            bad.append((i, int(out.sum()), int(xs.min()), int(xs.max()), int(ys.min()), int(ys.max())))
    print("%s:比べたコマ %d・同じ %d・違う %d・箱の外に違いがあるコマ %d・違う所の全体 %s" % (cam, len(idx), same, ndiff, len(bad), bbox))
    for x in bad[:20]: print("  外", x)


if __name__ == "__main__":
    main()
count243.py
#!/usr/bin/env python3
"""依頼243:▼と札「ロボット」の置き方をコマごとに数える(そのまま・札の上へずらした・帯に隠れるので札の横に置いた・置けなかった)。
  python3 count243.py <回のフォルダ> <cam(flowday|trip_b|trip_r)>
"""
import os, sys
sys.path.insert(0, os.path.dirname(os.path.abspath(__file__)))
import pan243 as Q
from PIL import Image
from collections import Counter

run, camn = sys.argv[1], sys.argv[2]
Q.init(run, camn)
D = Q.DATA
cnt = Counter()
side_t = []
blank = Image.new("RGB", (Q.W, Q.H))
for i, (r, pr) in enumerate(zip(D["rows"], D["paths"])):
    if camn == "flowday":
        sp = D["meta"][i]["speed"]
        cam = Q.PathCam(D["proj"], pr, D["w"], D["h"], "w_" if float(D["meta"][i]["near_a"]) < 0.5 else "n_")
        ymin = Q.BANNER_DAY + 4
    else:
        sp = "5倍"
        cam = Q.PathCam(D["proj"], pr, D["w"], D["h"], "n_")
        ymin = Q.BANNER_CLIP + 4
    del Q.TAGS[:]
    Q.marks158(blank, cam, r, float(r["t_s"]), D)
    top = cam.px(float(r["robot_x"]), float(r["robot_z"]), Q.ROBOT_H)
    s0 = list(Q.SIDE)
    b0 = Q.marker(blank, top, 0, [], ymin)
    b1 = Q.marker(blank, top, 0, Q.TAGS, ymin)
    if Q.SIDE[0] > s0[0]: k = "札の横"; side_t.append((i, r["t_s"], r["leg_from"]))
    elif Q.SIDE[1] > s0[1]: k = "置けない(帯に隠れる)"
    elif b0 != b1: k = "札の上へずらした"
    else: k = "そのまま"
    cnt[(sp, k)] += 1
for k, v in sorted(cnt.items()): print(camn, k[0], k[1], v)
pl = Counter(x[2] for x in side_t)
print("札の横に置いたコマの場所:", dict(pl))
if side_t: print("札の横:最初", side_t[0], "最後", side_t[-1])
count244.py
#!/usr/bin/env python3
"""依頼245:count243.py の写し(pan244.py で数える)。▼と札「ロボット」の置き方をコマごとに数える(そのまま・札の上へずらした・帯に隠れるので札の横に置いた・置けなかった)。
  python3 count243.py <回のフォルダ> <cam(flowday|trip_b|trip_r)>
"""
import os, sys
sys.path.insert(0, os.path.dirname(os.path.abspath(__file__)))
import pan244 as Q
from PIL import Image
from collections import Counter

run, camn = sys.argv[1], sys.argv[2]
Q.init(run, camn)
D = Q.DATA
cnt = Counter()
side_t = []
blank = Image.new("RGB", (Q.W, Q.H))
for i, (r, pr) in enumerate(zip(D["rows"], D["paths"])):
    if camn == "flowday":
        sp = D["meta"][i]["speed"]
        cam = Q.PathCam(D["proj"], pr, D["w"], D["h"], "w_" if float(D["meta"][i]["near_a"]) < 0.5 else "n_")
        ymin = Q.BANNER_DAY + 4
    else:
        sp = "5倍"
        cam = Q.PathCam(D["proj"], pr, D["w"], D["h"], "n_")
        ymin = Q.BANNER_CLIP + 4
    del Q.TAGS[:]
    Q.marks158(blank, cam, r, float(r["t_s"]), D)
    top = cam.px(float(r["robot_x"]), float(r["robot_z"]), Q.ROBOT_H)
    s0 = list(Q.SIDE)
    b0 = Q.marker(blank, top, 0, [], ymin)
    b1 = Q.marker(blank, top, 0, Q.TAGS, ymin)
    if Q.SIDE[0] > s0[0]: k = "札の横"; side_t.append((i, r["t_s"], r["leg_from"]))
    elif Q.SIDE[1] > s0[1]: k = "置けない(帯に隠れる)"
    elif b0 != b1: k = "札の上へずらした"
    else: k = "そのまま"
    cnt[(sp, k)] += 1
for k, v in sorted(cnt.items()): print(camn, k[0], k[1], v)
pl = Counter(x[2] for x in side_t)
print("札の横に置いたコマの場所:", dict(pl))
if side_t: print("札の横:最初", side_t[0], "最後", side_t[-1])
# 依頼245:pan245 で▲を下に出したコマ(動画の組み立てで書いた番号)と比べる
import glob
lf = glob.glob(os.path.join(os.path.dirname(os.path.dirname(os.path.abspath(__file__))), "videos", "*%s*.low245.txt" % ("1日" if camn == "flowday" else ("青" if camn == "trip_b" else "赤"))))
if lf:
    low = set(int(x) for x in open(lf[0], encoding="utf-8").read().split("\n")[1].split())
    print("pan245 で下に出したコマ(番号の重なりを除く)", len(low), "・札の横のコマと同じ番号か", low == set(x[0] for x in side_t))
len241.py
import sys, os, csv
sys.path.insert(0, sys.argv[1])
import pan180 as M
P = M.P
run = sys.argv[2]
D = M.load(run, "flowday")
from collections import Counter
cnt = Counter(); ex = {}
for r, m in zip(D["rows"], D["meta"]):
    t = float(r["t_s"]); sp = m["speed"]
    trip = r["trip_no"] if r["trip_no"] not in ("", "0") else ""
    route = ""
    if trip and trip in D["trips"]:
        route = " %s便目・%s(%s→%s)" % (trip, M.ROUTE_JA.get(D["trips"][trip]["route"], ""), M.SHORT.get(D["trips"][trip]["from"], ""), M.SHORT.get(D["trips"][trip]["to"], ""))
    elif r["leg_dir"] == "移る":
        route = " 積む所へ移る(%s→%s)" % (M.SHORT.get(r["leg_from"], r["leg_from"]), M.SHORT.get(r["leg_to"], r["leg_to"]))
    for w in ("店", "病院"):
        t1 = "%s %sの時刻の%s%s" % (P.clock(t), w, sp, route if sp == "5倍" else "")
        k = (w, 34 if len(t1) < 40 else 30); cnt[k] += 1; ex.setdefault(k, t1)
print(len(D["rows"]));
for k in sorted(cnt): print(k, cnt[k], ex[k])
low245.py
#!/usr/bin/env python3
"""依頼245:▲と札をロボットの下に出したコマだけを組み立て直して、凡例の帯・ほかの札・拡大の窓と重なった数と、出た所(画素)を数える。
  python3 low245.py <回> <動画の .low245.txt>"""
import os, sys
sys.path.insert(0, os.path.dirname(os.path.abspath(__file__)))
import pan245 as Q
run, lf = sys.argv[1], sys.argv[2]
fr = sorted(set(int(x) for x in open(lf, encoding="utf-8").read().split("\n")[1].split()))
Q.init(run, "flowday")
ys, places = [], {}
for i in fr:
    Q.compose(i)
    places[Q.DATA["rows"][i]["leg_from"]] = places.get(Q.DATA["rows"][i]["leg_from"], 0) + 1
L = Q.LOW
print("下に出したコマ %d(番号 %d 個)・凡例の帯と重なった %d・ほかの札と重なった %d・拡大の窓と重なった %d" % (L["n"], len(fr), L["legend"], L["tags"], L["win"]))
print("場所", places, "最初", fr[0], Q.DATA["rows"][fr[0]]["t_s"], "最後", fr[-1], Q.DATA["rows"][fr[-1]]["t_s"])
mk.sh
#!/bin/bash
# usage: mk.sh out.mp4 "a b s" ...   s=1 slow
V=$HOME/mnt/KIOXIA/r2r2r-data/service_sim/unity/hospital/20261120_flow246/videos/hospital246_1日_早回し_30x.mp4
out=$1; shift; i=0; L=$(mktemp -p .);
for seg in "$@"; do set -- $seg; f=p_$i.mp4
 if [ "$3" = 1 ]; then ffmpeg -nostdin -v error -y -ss $1 -to $2 -i "$V" -i slow_cap.png -filter_complex "[0:v]setpts=5*PTS,scale=1280:-2,fps=25[v];[v][1:v]overlay=0:0" -an -c:v libx264 -preset veryfast -crf 23 $f
 else ffmpeg -nostdin -v error -y -ss $1 -to $2 -i "$V" -vf scale=1280:-2,fps=25 -an -c:v libx264 -preset veryfast -crf 23 $f; fi
 echo "file $f" >> $L; i=$((i+1)); done
ffmpeg -nostdin -v error -y -f concat -safe 0 -i $L -c copy "$out"; rm -f $L
pan241.py
#!/usr/bin/env python3
"""依頼241(pan180.py の写し:上の帯の「店の時刻」を「病院の時刻」にする(30倍・5倍)。ほかは同じ)。もとの説明:依頼180(pan179.py の写し:カメラは cams180(寄り n_cross を足す)、静止画は 22+3、still180_…・camspath180_…)。もとの説明:依頼179(pan161.py の写し:カメラは cams179(寄り2つを足す)、静止画は 22+2、still180_…・camspath180_…。もとの説明:依頼161(pan158.py の写し:場面の札の枠(と下の三角)を緑(MINT_D)から黒(P.INK)にする。「受け取る人を待つ」の札の下の帯は今のまま(帯の枠 MINT_D・中 MINT)。
  tag() に帯の枠の色を別に渡せるようにした(bar=(割合, 色, 帯の枠の色))。静止画は still161_…。もとの説明:依頼158(pan157.py の写し:カメラは cams158(寄り4つを足す)、静止画は 18+4。呼ぶ場面と台の前の受け渡しを場面の印とパネルに出す(request_view。見た目だけ):
  依頼の印=積む所の台の上の札(白地=ふつう・黒地=至急。数と、いちばん古い依頼の待っている秒)、積む・受け取る人の上の緑の札、
  届け先で受け取る人を待っているロボットの上の札(待っている秒と、この便の pickup_wait_s の目安の帯)、人が運んでいる補助者の上の札。
  パネルに「呼ぶ・荷物」(道ごとの待っている荷物の数・いちばん古い依頼の待っている秒、いま積んでいる・受け取りを待つ・受け取っている、運んでいる荷物の数)。
  動画2(1便の通し:trip_b・trip_r)は5倍・寄りで付いて行く。もとの説明:依頼157(pan155.py の写し:カメラは cams157(寄り 外来の大廊下の清掃を足す)、静止画は 17+1、凡例に清掃のカート)。もとの説明:依頼155(pan154.py の写し:カメラは cams155(寄り 化学療法のトイレの前を足す)、静止画は 16+1)。もとの説明:依頼154(pan149.py の写し:カメラは cams154(寄り 救急の待合・正面玄関から救急へ行く道を足す)、静止画は8つ×2つの時刻)。もとの説明:依頼149(pan147.py の写しを直した:カメラは cams149、静止画は6つ×2つの時刻、エレベーター・トイレ)。もとの説明:依頼147(pan143.py の写しを直した:カメラは cams147、静止画7枚、題に人の動き)。もとの説明:依頼143:h1 の静止画(8枚)と1日の早回しの動画に、輪・パネル・凡例・上の帯を付ける(1920×1080)。依頼141 の pan141.py と同じ作り
(輪・凡例・パネルの形は依頼140 の pan140.py)。違うのは:病院 h1、ロボットの状態(台の前で待っている・積む所へ移る)、pan243.py
#!/usr/bin/env python3
"""依頼243(pan241.py の写し:ロボットの真上の▼と札「ロボット」(30倍・5倍の両方)と、30倍の引きのときだけ右下の拡大の窓(2つめのカメラ win の絵)を足す。
  ▼と札は1つの形(札の下の辺から▼が出る)で、画面の上で大きさは変えない。動画の時間で 1 秒に 1 往復・幅 BOB_PX 上下に動く。
  今の札(tag() で描いた札)と重なるときは、その札の上へずらす。
  窓は 380×380(黒の枠 4px)。本の映像には窓に映っている床の範囲を黒の細い枠で示し、窓と細い線でつなぐ。
  ロボット(と▼)が窓に隠れる位置に来たら、窓を左下へ移す(戻すのは右下の窓から WIN_BACK_PX 離れたとき)。
  ほか(帯・パネル・輪・札・凡例)は依頼241 のまま。読むファイルは camspath243_…、静止画は still243_…)。もとの説明:依頼241(pan180.py の写し:上の帯の「店の時刻」を「病院の時刻」にする(30倍・5倍)。ほかは同じ)。もとの説明:依頼180(pan179.py の写し:カメラは cams180(寄り n_cross を足す)、静止画は 22+3、still180_…・camspath180_…)。もとの説明:依頼179(pan161.py の写し:カメラは cams179(寄り2つを足す)、静止画は 22+2、still180_…・camspath180_…。もとの説明:依頼161(pan158.py の写し:場面の札の枠(と下の三角)を緑(MINT_D)から黒(P.INK)にする。「受け取る人を待つ」の札の下の帯は今のまま(帯の枠 MINT_D・中 MINT)。
tag() に帯の枠の色を別に渡せるようにした(bar=(割合, 色, 帯の枠の色))。静止画は still161_…。もとの説明:依頼158(pan157.py の写し:カメラは cams158(寄り4つを足す)、静止画は 18+4。呼ぶ場面と台の前の受け渡しを場面の印とパネルに出す(request_view。見た目だけ):pan244.py
#!/usr/bin/env python3
"""依頼244(pan243.py の写し:本の映像の「窓に映る範囲」の枠を、画面の上でゆがまない四角(窓と同じ 1:1・真ん中はロボット・広さは窓に映る横 12 m)にする。
  ロボットのまわりの白い輪を出さない(30倍・5倍・窓)。パネルの下の注から「白い輪=ロボット」を消し、下の凡例の「ロボット」の印を ○ から▼と札「ロボット」の形にする。
  ほか(▼と札・窓・帯・パネル・問題の輪・札・ほかの凡例)は依頼243 のまま。読むファイルは camspath244_…、静止画は still244_…)。もとの説明:依頼243(pan241.py の写し:ロボットの真上の▼と札「ロボット」(30倍・5倍の両方)と、30倍の引きのときだけ右下の拡大の窓(2つめのカメラ win の絵)を足す。
  ▼と札は1つの形(札の下の辺から▼が出る)で、画面の上で大きさは変えない。動画の時間で 1 秒に 1 往復・幅 BOB_PX 上下に動く。
  今の札(tag() で描いた札)と重なるときは、その札の上へずらす。
  窓は 380×380(黒の枠 4px)。本の映像には窓に映っている床の範囲を黒の細い枠で示し、窓と細い線でつなぐ。
ロボット(と▼)が窓に隠れる位置に来たら、窓を左下へ移す(戻すのは右下の窓から WIN_BACK_PX 離れたとき)。pan245.py
#!/usr/bin/env python3
"""依頼245(pan244.py の写し:(1) 緑の札「積んでいる」の黒い縁を消す(枠と三角を札と同じ緑にする。大きさは同じ)。
  (2) ▼と札「ロボット」の白いふちを消す(形の大きさ・置き方・動きは同じ。下の凡例の印は依頼244 のまま=白いふちあり)。
  (3) 札の上に置くと上の帯に隠れるとき(依頼243・244 では札の横にずらしたコマ)だけ、札「ロボット」をロボットの下に出し、上向きの▲でロボットを指す(案A)。
      ▲の先はロボットの床の円のいちばん下の画素の GAP 下。上下の動きは同じ幅・同じ速さで、ロボットから離れる向き(下)へ。札を横にずらす置き方はやめる。
  ほかは依頼244 のまま。読むファイルは camspath244_…(依頼244 の写し)、静止画は still245_…)。もとの説明:依頼244(pan243.py の写し:本の映像の「窓に映る範囲」の枠を、画面の上でゆがまない四角(窓と同じ 1:1・真ん中はロボット・広さは窓に映る横 12 m)にする。
  ロボットのまわりの白い輪を出さない(30倍・5倍・窓)。パネルの下の注から「白い輪=ロボット」を消し、下の凡例の「ロボット」の印を ○ から▼と札「ロボット」の形にする。
ほか(▼と札・窓・帯・パネル・問題の輪・札・ほかの凡例)は依頼243 のまま。読むファイルは camspath244_…、静止画は still244_…)。もとの説明:依頼243(pan241.py の写し:ロボットの真上の▼と札「ロボット」(30倍・5倍の両方)と、30倍の引きのときだけ右下の拡大の窓(2つめのカメラ win の絵)を足す。pan246.py
#!/usr/bin/env python3
"""依頼246(pan245.py の写し:下の凡例の「ロボット」の印(映像の印の 0.75 倍)も、映像の印と同じ白いふちなしにする。大きさ・置き場所・ほかの凡例・映像の中の絵は同じ。静止画は still246_…)。もとの説明:依頼245(pan244.py の写し:(1) 緑の札「積んでいる」の黒い縁を消す(枠と三角を札と同じ緑にする。大きさは同じ)。
  (2) ▼と札「ロボット」の白いふちを消す(形の大きさ・置き方・動きは同じ。下の凡例の印は依頼244 のまま=白いふちあり)。
  (3) 札の上に置くと上の帯に隠れるとき(依頼243・244 では札の横にずらしたコマ)だけ、札「ロボット」をロボットの下に出し、上向きの▲でロボットを指す(案A)。
      ▲の先はロボットの床の円のいちばん下の画素の GAP 下。上下の動きは同じ幅・同じ速さで、ロボットから離れる向き(下)へ。札を横にずらす置き方はやめる。
  ほかは依頼244 のまま。読むファイルは camspath244_…(依頼244 の写し)、静止画は still245_…)。もとの説明:依頼244(pan243.py の写し:本の映像の「窓に映る範囲」の枠を、画面の上でゆがまない四角(窓と同じ 1:1・真ん中はロボット・広さは窓に映る横 12 m)にする。
  ロボットのまわりの白い輪を出さない(30倍・5倍・窓)。パネルの下の注から「白い輪=ロボット」を消し、下の凡例の「ロボット」の印を ○ から▼と札「ロボット」の形にする。
ほか(▼と札・窓・帯・パネル・問題の輪・札・ほかの凡例)は依頼243 のまま。読むファイルは camspath244_…、静止画は still244_…)。もとの説明:依頼243(pan241.py の写し:ロボットの真上の▼と札「ロボット」(30倍・5倍の両方)と、30倍の引きのときだけ右下の拡大の窓(2つめのカメラ win の絵)を足す。paths241.py
#!/usr/bin/env python3
"""依頼241(paths180.py の写し。中身は同じ。camspath241 を書き出すため)。もとの説明:依頼180(paths179.py の写し:カメラは cams180。静止画に寄り1つを足す:n_cross=台の前で待っている間(legs の 待ち)のひやり(events.csv の 2)で、相手が採血の人(partners157.csv の 外来の患者・化学療法の患者・付き添い)、ロボットの中心が青の積む所の台の前(x<25)のもののうち、10時ごろの静止画の時刻にいちばん近い回の、ひやりの始めと終わりの真ん中のコマ)。もとの説明:依頼179(paths158.py の写し:カメラは cams179。静止画に寄り2つを足す:n_bdoor=採血の人(外来の患者・化学療法の患者・付き添い)の中心が中待合の側の扉の線を越えたコマのうち、10時ごろの静止画の時刻にいちばん近いもの(blooddoor164.csv)/n_sdoor=青の便でロボットの中心が南の扉の線(z31・x11.2〜12.8)を北へ越えて 0.6 m 入ったコマのうち、山場(8:00〜11:00)で最初のもの(robot_track.csv))。もとの説明:依頼158(paths157.py の写し:カメラは cams158。静止画に寄り4つ(n_load 青の便で積んでいる・n_recv 赤の便で受け取っている・n_req 依頼の印がいちばん多い・n_blood 採血の所がいちばん混んでいる)を足し、動画2(1便の通し:trip_b 青・trip_r 赤)の道を足す)。もとの説明:依頼157(paths155.py の写し:カメラは cams157。寄り 外来の大廊下の清掃 は、7:30〜8:00 のうち清掃の人が寄りの枠(x26〜70)の中の大廊下の点で拭いている(1人でも)、7:40 にいちばん近い時刻(extra157.csv の「着いた:拭く1〜4」から、その点で止まる秒のあいだ))。もとの説明:依頼155(paths154.py の写し:カメラは cams155。寄り 化学療法のトイレの前 は、その日はじめに化学療法のトイレへ行く化学療法の患者が、トイレの前の通り道 x114〜115.5・z53〜60 に入って 1 秒後)。もとの説明:依頼154(paths149.py の写し:カメラは cams154。寄り 救急の待合・正面玄関から救急へ行く道 は、10:00 ごろ・14:00 ごろの窓の中で、救急の患者が正面玄関から救急の待合へ歩いている人数がいちばん多い分)。もとの説明:依頼149(paths147.py の写しを直した:静止画は cams149 の6つを 10:00 ごろ・14:00 ごろの2回)。もとの説明:依頼147(paths143.py の写しを直した):撮る回のカメラの道(-h141CamPath の CSV)を、確かめの回 check143a(同じ種・同じ実行ファイル)から作る。

flowday(1日の早回し。依頼141 の paths141.py と同じ作り):0.05 秒から、ふだん 1.2 秒ごと(30倍)で引き。
  ロボットが走っている間(legs の 行き・帰り・移る。続いている区間はつなぐ)は 0.2 秒ごと(5倍)で付いて行く寄り
  (左30°・75°見下ろし・距離 27.9 m・注視点=ロボットの位置を σ1.5 秒でならした点)。最初と最後の 25 コマで引き⇄寄り(smoothstep)。
  引きは、そのときロボットのいる側(x<60 は西半分、それ以外は東半分。cams143.py の w_west・w_east)。最後の便が戻ったところで終わる
静止画(cams143.py の8つ):1行だけの道(その時刻に1枚)。時刻は下の STILLS(ロボットが台の前に止まっている時刻など)rec241.sh
#!/bin/bash
# 依頼241:rec180.sh の写し(実行ファイル Builds/hospital241・camspath241・名前 rec241 のほかは同じ)。撮る回(h1・人の動き flow・廊下だけ・0.6m/秒・種0・色A・車いすの場所の印あり)
# カメラの道 camspath241.csv は依頼180 と同じく check180a から paths241.py(paths180.py と中身同じ)で作った(camspath180.csv と1バイト一致)
cd /Users/shimazueiichi/Robotics_UX/ServiceSim
O=/Volumes/KIOXIA/r2r2r-data/service_sim/unity/hospital/20261119_flow241
EXE=Builds/hospital241/HospitalSim.app/Contents/MacOS/ServiceSim
CS=$(python3 -c "import json;print(json.load(open('Builds/hospital241/build_info.json'))['unity_cs'])")
CAMS=()
while read -r c; do CAMS+=(-h139Cam "$c"); done < $O/cams241.txt
$EXE -batchmode -h143Layout h1 -h147People flow -h143Wheelchair on -h127Speed 0.6 -h127Seed 0 -h127Out $O/runs -h127Cs $CS -h136Mode day -h136Plan hall -h138Mode 138 -h139Look on -h140Scheme A \
  -h127Label rec241 "${CAMS[@]}" -h141CamPath $O/camspath241.csv -h139EndAfterShots on -h127MaxWallMin 400 -logFile $O/logs/rec241.log
echo "rec exit $?" > $O/logs/rec241.exit
rec243.sh
#!/bin/bash
# 依頼243:rec241.sh の写し(実行ファイル Builds/hospital243・camspath243・cams243・名前 rec243 のほかは同じ)。撮る回(h1・人の動き flow・廊下だけ・0.6m/秒・種0・色A・車いすの場所の印あり)
# カメラの道 camspath243.csv=依頼241 の camspath241.csv(1バイトそのまま)の後ろに、拡大の窓のカメラ win の行を win243.py で足したもの(cams243.txt=cams241.txt+win の1行)
cd /Users/shimazueiichi/Robotics_UX/ServiceSim
O=/Volumes/KIOXIA/r2r2r-data/service_sim/unity/hospital/20261119_flow243
EXE=Builds/hospital243/HospitalSim.app/Contents/MacOS/ServiceSim
CS=$(python3 -c "import json;print(json.load(open('Builds/hospital243/build_info.json'))['unity_cs'])")
CAMS=()
while read -r c; do CAMS+=(-h139Cam "$c"); done < $O/cams243.txt
$EXE -batchmode -h143Layout h1 -h147People flow -h143Wheelchair on -h127Speed 0.6 -h127Seed 0 -h127Out $O/runs -h127Cs $CS -h136Mode day -h136Plan hall -h138Mode 138 -h139Look on -h140Scheme A \
  -h127Label rec243 "${CAMS[@]}" -h141CamPath $O/camspath243.csv -h139EndAfterShots on -h127MaxWallMin 400 -logFile $O/logs/rec243.log
echo "rec exit $?" > $O/logs/rec243.exit
rec244.sh
#!/bin/bash
# 依頼244:rec243.sh の写し(camspath244・cams244・名前 rec244 のほかは同じ)。Unity は変えていないので実行ファイルは依頼243 の Builds/hospital243(cs:171)のまま
# camspath244*.csv・cams244.txt=依頼243 の camspath243*.csv・cams243.txt の1バイトそのままの写し
cd /Users/shimazueiichi/Robotics_UX/ServiceSim
O=/Volumes/KIOXIA/r2r2r-data/service_sim/unity/hospital/20261120_flow244
EXE=Builds/hospital243/HospitalSim.app/Contents/MacOS/ServiceSim
CS=$(python3 -c "import json;print(json.load(open('Builds/hospital243/build_info.json'))['unity_cs'])")
CAMS=()
while read -r c; do CAMS+=(-h139Cam "$c"); done < $O/cams244.txt
$EXE -batchmode -h143Layout h1 -h147People flow -h143Wheelchair on -h127Speed 0.6 -h127Seed 0 -h127Out $O/runs -h127Cs $CS -h136Mode day -h136Plan hall -h138Mode 138 -h139Look on -h140Scheme A \
  -h127Label rec244 "${CAMS[@]}" -h141CamPath $O/camspath244.csv -h139EndAfterShots on -h127MaxWallMin 400 -logFile $O/logs/rec244.log
echo "rec exit $?" > $O/logs/rec244.exit
still243.py
#!/usr/bin/env python3
"""依頼243:3 の確かめの静止画(1日の早回しのコマから組み立てる)。
  a 30倍の引きでロボットが待合にいる(届け先の 化学療法の受付・待合 で待っている。30倍のコマでロボットが外来の大廊下・総合受付・会計・待合にいることは無い)
  b 30倍の引きで、ロボットの横に今の札(荷物 N 個)が出ていて、▼と札「ロボット」をその札の上へずらしたコマ(積んでいる・受け取っている)
  c 窓を左下へ移したコマ(初めて移したコマ。1日に一度も移らないときは、右下の窓にいちばん近いコマを左下に置いた見本。動画には無い)
  d 5倍の寄り(窓が出ていない)で荷物を運んでいる(行き)コマ(便の行きの真ん中)
  python3 still243.py <回のフォルダ> <出力フォルダ>
"""still244.py
#!/usr/bin/env python3
"""依頼244:3 の確かめの静止画(1日の早回しのコマを pan244.py で組み立てる)。依頼243 の静止画と同じコマ番号(同じ時刻)。
  a 30倍の引き(依頼243 の静止画 a と同じコマ 27733)・b 30倍の引き(静止画 b と同じコマ 971):枠が四角・白い輪がない・凡例
  d 5倍の寄り(依頼243 の静止画 d と同じコマ 21971):白い輪がない
  ほかに枠の一辺(画素)を 30倍のコマすべてで数える。python3 still244.py <回のフォルダ> <出力フォルダ>
"""
import os, sys
sys.path.insert(0, os.path.dirname(os.path.abspath(__file__)))
import pan244 as Q

SHOTS = (("a_待合30倍", 27733, "13:00:06"), ("b_札の上30倍", 971, "7:49:25"), ("d_寄り5倍", 21971, "12:16:21"))


def main():
    run, out = sys.argv[1], sys.argv[2]
    os.makedirs(out, exist_ok=True)
    Q.init(run, "flowday")
    D = Q.DATA
    for k, i, hhmm in SHOTS:
        f = os.path.join(out, "still244_%s.png" % k)
        Q.compose(i).save(f)
        r = D["rows"][i]
        print(f, "コマ", i, "t", r["t_s"], D["meta"][i]["speed"], "near_a", D["meta"][i]["near_a"], "窓", D["sides"][i], "(依頼243 の時刻 %s)" % hhmm)
    # 枠の一辺(30倍のコマすべて。描かずに値だけ)
    del Q.SQ[:]
    for i, s in enumerate(D["sides"]):
        if s is None: continue
        r, pr = D["rows"][i], D["paths"][i]
        cam = Q.PathCam(D["proj"], pr, D["w"], D["h"], "w_")
        Q.win_square(cam, D["win"][r["t_s"]][1])
    v = sorted(Q.SQ)
    print("枠の一辺(画素):コマ %d・最小 %.1f・中央 %.1f・最大 %.1f" % (len(v), v[0], v[len(v) // 2], v[-1]))
    print("窓を左下へ移した回数", D["moves"], "右下へ戻した回数", D["backs"], "30倍のコマ", sum(1 for s in D["sides"] if s))


if __name__ == "__main__":
    main()
still245.py
#!/usr/bin/env python3
"""依頼245:確かめの静止画(still244.py の写し。1日の早回しのコマを pan245.py で組み立てる)。依頼243・244 の静止画と同じコマ番号(同じ時刻)。
  a 30倍の引き(依頼243 の静止画 a と同じコマ 27733)・b 30倍の引き(静止画 b と同じコマ 971):枠が四角・白い輪がない・凡例
  d 5倍の寄り(依頼243 の静止画 d と同じコマ 21971):白い輪がない
  ほかに枠の一辺(画素)を 30倍のコマすべてで数える。python3 still244.py <回のフォルダ> <出力フォルダ>
"""
import os, sys
sys.path.insert(0, os.path.dirname(os.path.abspath(__file__)))
import pan245 as Q

SHOTS = (("a_上の端で下に札30倍", 27733, "13:00:06"), ("b_札の上30倍", 971, "7:49:25"), ("d_寄り5倍", 21971, "12:16:21"))


def main():
    run, out = sys.argv[1], sys.argv[2]
    os.makedirs(out, exist_ok=True)
    Q.init(run, "flowday")
    D = Q.DATA
    for k, i, hhmm in SHOTS:
        f = os.path.join(out, "still245_%s.png" % k)
        Q.compose(i).save(f)
        r = D["rows"][i]
        print(f, "コマ", i, "t", r["t_s"], D["meta"][i]["speed"], "near_a", D["meta"][i]["near_a"], "窓", D["sides"][i], "(依頼243 の時刻 %s)" % hhmm)
    # 枠の一辺(30倍のコマすべて。描かずに値だけ)
    del Q.SQ[:]
    for i, s in enumerate(D["sides"]):
        if s is None: continue
        r, pr = D["rows"][i], D["paths"][i]
        cam = Q.PathCam(D["proj"], pr, D["w"], D["h"], "w_")
        Q.win_square(cam, D["win"][r["t_s"]][1])
    v = sorted(Q.SQ)
    print("枠の一辺(画素):コマ %d・最小 %.1f・中央 %.1f・最大 %.1f" % (len(v), v[0], v[len(v) // 2], v[-1]))
    print("窓を左下へ移した回数", D["moves"], "右下へ戻した回数", D["backs"], "30倍のコマ", sum(1 for s in D["sides"] if s))


if __name__ == "__main__":
    main()
still246.py
#!/usr/bin/env python3
"""依頼246:確かめの静止画(still245.py をもとに書いた)。依頼245 の静止画 b と同じコマ(971・7時49分25秒)を pan246.py で組み立て、
  下の凡例の「ロボット」の印のまわりを切り出して拡大した絵を1枚出す(stills/)。あわせて pan245.py の同じ所と上下に並べた絵(check/)と、組み立てたコマ全体(check/)も出す。
  python3 still246.py <回のフォルダ> <静止画のフォルダ> <比べのフォルダ>
"""
import os, sys
from PIL import Image, ImageDraw
sys.path.insert(0, os.path.dirname(os.path.abspath(__file__)))
import pan245 as A
import pan246 as B
from check246 import icon_box

FRAME, HHMM = 971, "7時49分25秒"
ZOOM = 6


def main():
    run, out, chk = sys.argv[1], sys.argv[2], sys.argv[3]
    os.makedirs(out, exist_ok=True); os.makedirs(chk, exist_ok=True)
    x0, y0, x1, y1 = icon_box(B)
    pad = 16
    crop = (x0 - pad, y0 - pad, x1 + 110, y1 + pad)          # 印と字「ロボット」が入る所
    A.init(run, "flowday"); B.init(run, "flowday")
    ia, ib = A.compose(FRAME), B.compose(FRAME)
    ib.save(os.path.join(chk, "frame246_%d.png" % FRAME))
    ia.save(os.path.join(chk, "frame245_%d.png" % FRAME))
    za = ia.crop(crop).resize(((crop[2] - crop[0]) * ZOOM, (crop[3] - crop[1]) * ZOOM), Image.NEAREST)
    zb = ib.crop(crop).resize(((crop[2] - crop[0]) * ZOOM, (crop[3] - crop[1]) * ZOOM), Image.NEAREST)
    f = os.path.join(out, "still246_b_凡例の印の拡大%d倍.png" % ZOOM)
    zb.save(f)
    f2 = os.path.join(chk, "cmp245_246_凡例の印_%d.png" % FRAME)
    cmp = Image.new("RGB", (za.size[0], za.size[1] * 2 + 60), (255, 255, 255))
    cmp.paste(za, (0, 0)); cmp.paste(zb, (0, za.size[1] + 60))
    d = ImageDraw.Draw(cmp)
    d.text((10, za.size[1] + 8), "上:依頼245(白いふちあり) 下:依頼246(白いふちなし)", font=B.P.font(True, 30), fill=(0, 0, 0))
    cmp.save(f2)
    print(f, "コマ", FRAME, "t", B.DATA["rows"][FRAME]["t_s"], "(依頼245 の静止画 b と同じ時刻 %s)" % HHMM, "切り出し", crop, "拡大", ZOOM)
    print(f2)


if __name__ == "__main__":
    main()
test243.sh
#!/bin/bash
# 依頼243:試し(flowday と win だけ・0〜400 秒)。2つめのカメラが撮れるかを見るだけ
cd /Users/shimazueiichi/Robotics_UX/ServiceSim
O=/Volumes/KIOXIA/r2r2r-data/service_sim/unity/hospital/20261119_flow243
EXE=Builds/hospital243/HospitalSim.app/Contents/MacOS/ServiceSim
CS=$(python3 -c "import json;print(json.load(open('Builds/hospital243/build_info.json'))['unity_cs'])")
CAMS=()
while read -r c; do CAMS+=(-h139Cam "$c"); done < $O/test/cams_t.txt
$EXE -batchmode -h143Layout h1 -h147People flow -h143Wheelchair on -h127Speed 0.6 -h127Seed 0 -h127Out $O/test -h127Cs $CS -h136Mode day -h136Plan hall -h138Mode 138 -h139Look on -h140Scheme A \
  -h127Label test243 "${CAMS[@]}" -h141CamPath $O/test/camspath_t.csv -h139EndAfterShots on -h127MaxWallMin 30 -logFile $O/logs/test243.log
echo "test exit $?" > $O/logs/test243.exit
vid241.sh
#!/bin/bash
# 依頼241:vid180.sh の写し(pan241.py=帯の「病院の時刻」・rec241・名前 hospital241 のほかは同じ)
O=/Volumes/KIOXIA/r2r2r-data/service_sim/unity/hospital/20261119_flow241
R=$O/runs/rec241_v06_hall_s0
cd $O
export PATH=/opt/homebrew/Caskroom/miniforge/base/envs/ros_env/bin:$PATH
mkdir -p videos
python3 tools/pan241.py video $R trip_b videos/hospital241_1便の通し_青_5x.mp4 4 > logs/vid241_b.out 2>&1
python3 tools/pan241.py video $R trip_r videos/hospital241_1便の通し_赤_5x.mp4 4 > logs/vid241_r.out 2>&1
python3 tools/pan241.py video $R flowday videos/hospital241_1日_早回し_30x.mp4 8 > logs/vid241.out 2>&1
echo "vid exit $?" > logs/vid241.exit
vid243.sh
#!/bin/bash
# 依頼243:vid241.sh の写し(pan243.py=▼と札「ロボット」・30倍の引きの拡大の窓・rec243・名前 hospital243 のほかは同じ)
O=/Volumes/KIOXIA/r2r2r-data/service_sim/unity/hospital/20261119_flow243
R=$O/runs/rec243_v06_hall_s0
cd $O
export PATH=/opt/homebrew/Caskroom/miniforge/base/envs/ros_env/bin:$PATH
mkdir -p videos
python3 tools/pan243.py video $R trip_b videos/hospital243_1便の通し_青_5x.mp4 4 > logs/vid243_b.out 2>&1
python3 tools/pan243.py video $R trip_r videos/hospital243_1便の通し_赤_5x.mp4 4 > logs/vid243_r.out 2>&1
python3 tools/pan243.py video $R flowday videos/hospital243_1日_早回し_30x.mp4 8 > logs/vid243.out 2>&1
echo "vid exit $?" > logs/vid243.exit
vid244.sh
#!/bin/bash
# 依頼244:vid243.sh の写し(pan244.py=窓の範囲の枠を画面の上の四角に・白い輪なし・rec244・名前 hospital244 のほかは同じ)
O=/Volumes/KIOXIA/r2r2r-data/service_sim/unity/hospital/20261120_flow244
R=$O/runs/rec244_v06_hall_s0
cd $O
export PATH=/opt/homebrew/Caskroom/miniforge/base/envs/ros_env/bin:$PATH
mkdir -p videos
python3 tools/pan244.py video $R trip_b videos/hospital244_1便の通し_青_5x.mp4 4 > logs/vid244_b.out 2>&1
python3 tools/pan244.py video $R trip_r videos/hospital244_1便の通し_赤_5x.mp4 4 > logs/vid244_r.out 2>&1
python3 tools/pan244.py video $R flowday videos/hospital244_1日_早回し_30x.mp4 8 > logs/vid244.out 2>&1
echo "vid exit $?" > logs/vid244.exit
vid245.sh
#!/bin/bash
# 依頼245:vid244.sh の写し(pan245.py=「積んでいる」の黒い縁なし・▼と札の白いふちなし・上の端では下に▲と札。コマは依頼244 の rec244 から組み立て直し・名前 hospital245)
O=/Volumes/KIOXIA/r2r2r-data/service_sim/unity/hospital/20261120_flow245
R=$O/runs/rec244_v06_hall_s0
cd $O
export PATH=/opt/homebrew/Caskroom/miniforge/base/envs/ros_env/bin:$PATH
mkdir -p videos
python3 tools/pan245.py video $R trip_b videos/hospital245_1便の通し_青_5x.mp4 4 > logs/vid245_b.out 2>&1
python3 tools/pan245.py video $R trip_r videos/hospital245_1便の通し_赤_5x.mp4 4 > logs/vid245_r.out 2>&1
python3 tools/pan245.py video $R flowday videos/hospital245_1日_早回し_30x.mp4 8 > logs/vid245.out 2>&1
echo "vid exit $?" > logs/vid245.exit
vid246.sh
#!/bin/bash
# 依頼246:vid245.sh の写し(pan246.py=凡例の「ロボット」の印も白いふちなし。コマは依頼244 の rec244 から組み立て直し・名前 hospital246)
O=/Volumes/KIOXIA/r2r2r-data/service_sim/unity/hospital/20261120_flow246
R=$O/runs/rec244_v06_hall_s0
cd $O
export PATH=/opt/homebrew/Caskroom/miniforge/base/envs/ros_env/bin:$PATH
mkdir -p videos
python3 tools/pan246.py video $R trip_b videos/hospital246_1便の通し_青_5x.mp4 4 > logs/vid246_b.out 2>&1
python3 tools/pan246.py video $R trip_r videos/hospital246_1便の通し_赤_5x.mp4 4 > logs/vid246_r.out 2>&1
python3 tools/pan246.py video $R flowday videos/hospital246_1日_早回し_30x.mp4 8 > logs/vid246.out 2>&1
echo "vid exit $?" > logs/vid246.exit
win243.py
#!/usr/bin/env python3
"""依頼243:拡大の窓の2つめのカメラ(win)の道を、依頼241 のカメラの道に足す。

  flowday(1日の早回し)の道・静止画・1便の通しの道は依頼241 の camspath241.csv のまま(1バイトも変えない)。
  その後ろに win の行を足す:flowday の 30倍の行(camspath241_meta.csv の speed が 30倍)と同じ時刻に、
  注視点=そのコマのロボットの位置(依頼241 の撮る回 rec241 の look_frames.csv の robot_x・robot_z。撮る回は依頼180 と同じ記録)。
  向き・見下ろす角度・画角は本のカメラと同じ(左30°・75°見下ろし・縦の画角 40°)。窓は正方形なので横の画角も 40°。
  距離 DIST=横 12 m が注視点の所に入る距離(6 / tan 20°)。絵は 744×744(窓の中 372×372 の2倍で撮って縮める)

  python3 win243.py <flow241 のフォルダ> <flow243 のフォルダ>
"""
import csv, math, os, shutil, sys

WIN_W_M = 12.0
FOV = 40.0
DIST = WIN_W_M / 2.0 / math.tan(math.radians(FOV / 2.0))
PX = 744


def main():
    a, b = sys.argv[1], sys.argv[2]
    meta = list(csv.DictReader(open(os.path.join(a, "camspath241_meta.csv"), encoding="utf-8")))
    fr = [r for r in csv.DictReader(open(os.path.join(a, "runs/rec241_v06_hall_s0/look139/look_frames.csv"), encoding="utf-8"))
          if r["kind"] == "path" and r["cam"] == "flowday"]
    assert len(meta) == len(fr), (len(meta), len(fr))
    rows = []
    for m, r in zip(meta, fr):
        assert abs(float(m["t_s"]) - float(r["t_s"])) < 0.051, (m["t_s"], r["t_s"])
        if m["speed"] == "30倍":
            rows.append(("win", m["t_s"], float(r["robot_x"]), float(r["robot_z"]), DIST))
    src = open(os.path.join(a, "camspath241.csv"), "rb").read()          # 依頼241 の行は改行(\r\n)も含めてそのまま
    assert src.endswith(b"\r\n")
    with open(os.path.join(b, "camspath243.csv"), "wb") as f:
        f.write(src)
    with open(os.path.join(b, "camspath243.csv"), "a", encoding="utf-8", newline="") as f:
        w = csv.writer(f)
        for c, t, x, z, d in rows:
            w.writerow([c, t, "%.4f" % x, "%.4f" % z, "%.4f" % d])
    shutil.copyfile(os.path.join(a, "camspath241_meta.csv"), os.path.join(b, "camspath243_meta.csv"))
    shutil.copyfile(os.path.join(a, "camspath241_stills.csv"), os.path.join(b, "camspath243_stills.csv"))
    cams = open(os.path.join(a, "cams241.txt"), encoding="utf-8").read()
    with open(os.path.join(b, "cams243.txt"), "w", encoding="utf-8") as f:
        f.write(cams + "win,30,75,%.4f,%.4f,%.4f,%d,%d,%d\n" % (rows[0][2], rows[0][3], DIST, FOV, PX, PX))
    print("win %d 行(30倍のコマ)・距離 %.4f m・横 %.1f m・%d×%d" % (len(rows), DIST, WIN_W_M, PX, PX))


if __name__ == "__main__":
    main()
wintest243.py
#!/usr/bin/env python3
"""依頼243:窓を左下へ移す決まりの試し(動画には使わない)。右下の窓を、緑の積む所(救急室)で待つロボットに重なる所へわざとずらして
  win_sides を回し、移した回数・戻した回数と、左下にいる間にロボットが左下の窓にも右下の窓にも隠れていないかを数える。python3 wintest243.py <回>"""
import os, sys
sys.path.insert(0, os.path.dirname(os.path.abspath(__file__)))
import pan243 as Q
Q.init(sys.argv[1], "flowday")
D = Q.DATA
orig = Q.win_rect
Q.win_rect = lambda side: [930, 380, 1310, 760] if side == "R" else orig("L")     # 1516 コマの右下の窓を上へ 200px ずらした所
sides, moves, backs = Q.win_sides(D)
bad = 0
for i, s in enumerate(sides):
    if s is None: continue
    r, pr = D["rows"][i], D["paths"][i]
    rb = Q.robot_box(Q.PathCam(D["proj"], pr, D["w"], D["h"], "w_"), float(r["robot_x"]), float(r["robot_z"]))
    if Q._over(rb, Q.win_rect(s), 0): bad += 1
print("試し:移した %d・戻した %d・左下のコマ %d・窓にロボットが重なったままのコマ %d" % (moves, backs, sum(1 for s in sides if s == "L"), bad))