フィジカルAI研究室の中身を一目で伝える ― 構成・実験・技術の解説を /series6 に
この記事の素材(コード・ログ・データ 8ファイル・まとめてダウンロードあり)arrow_downwardAIで読む ChatGPT・Claude などで、この記事に質問できます expand_more
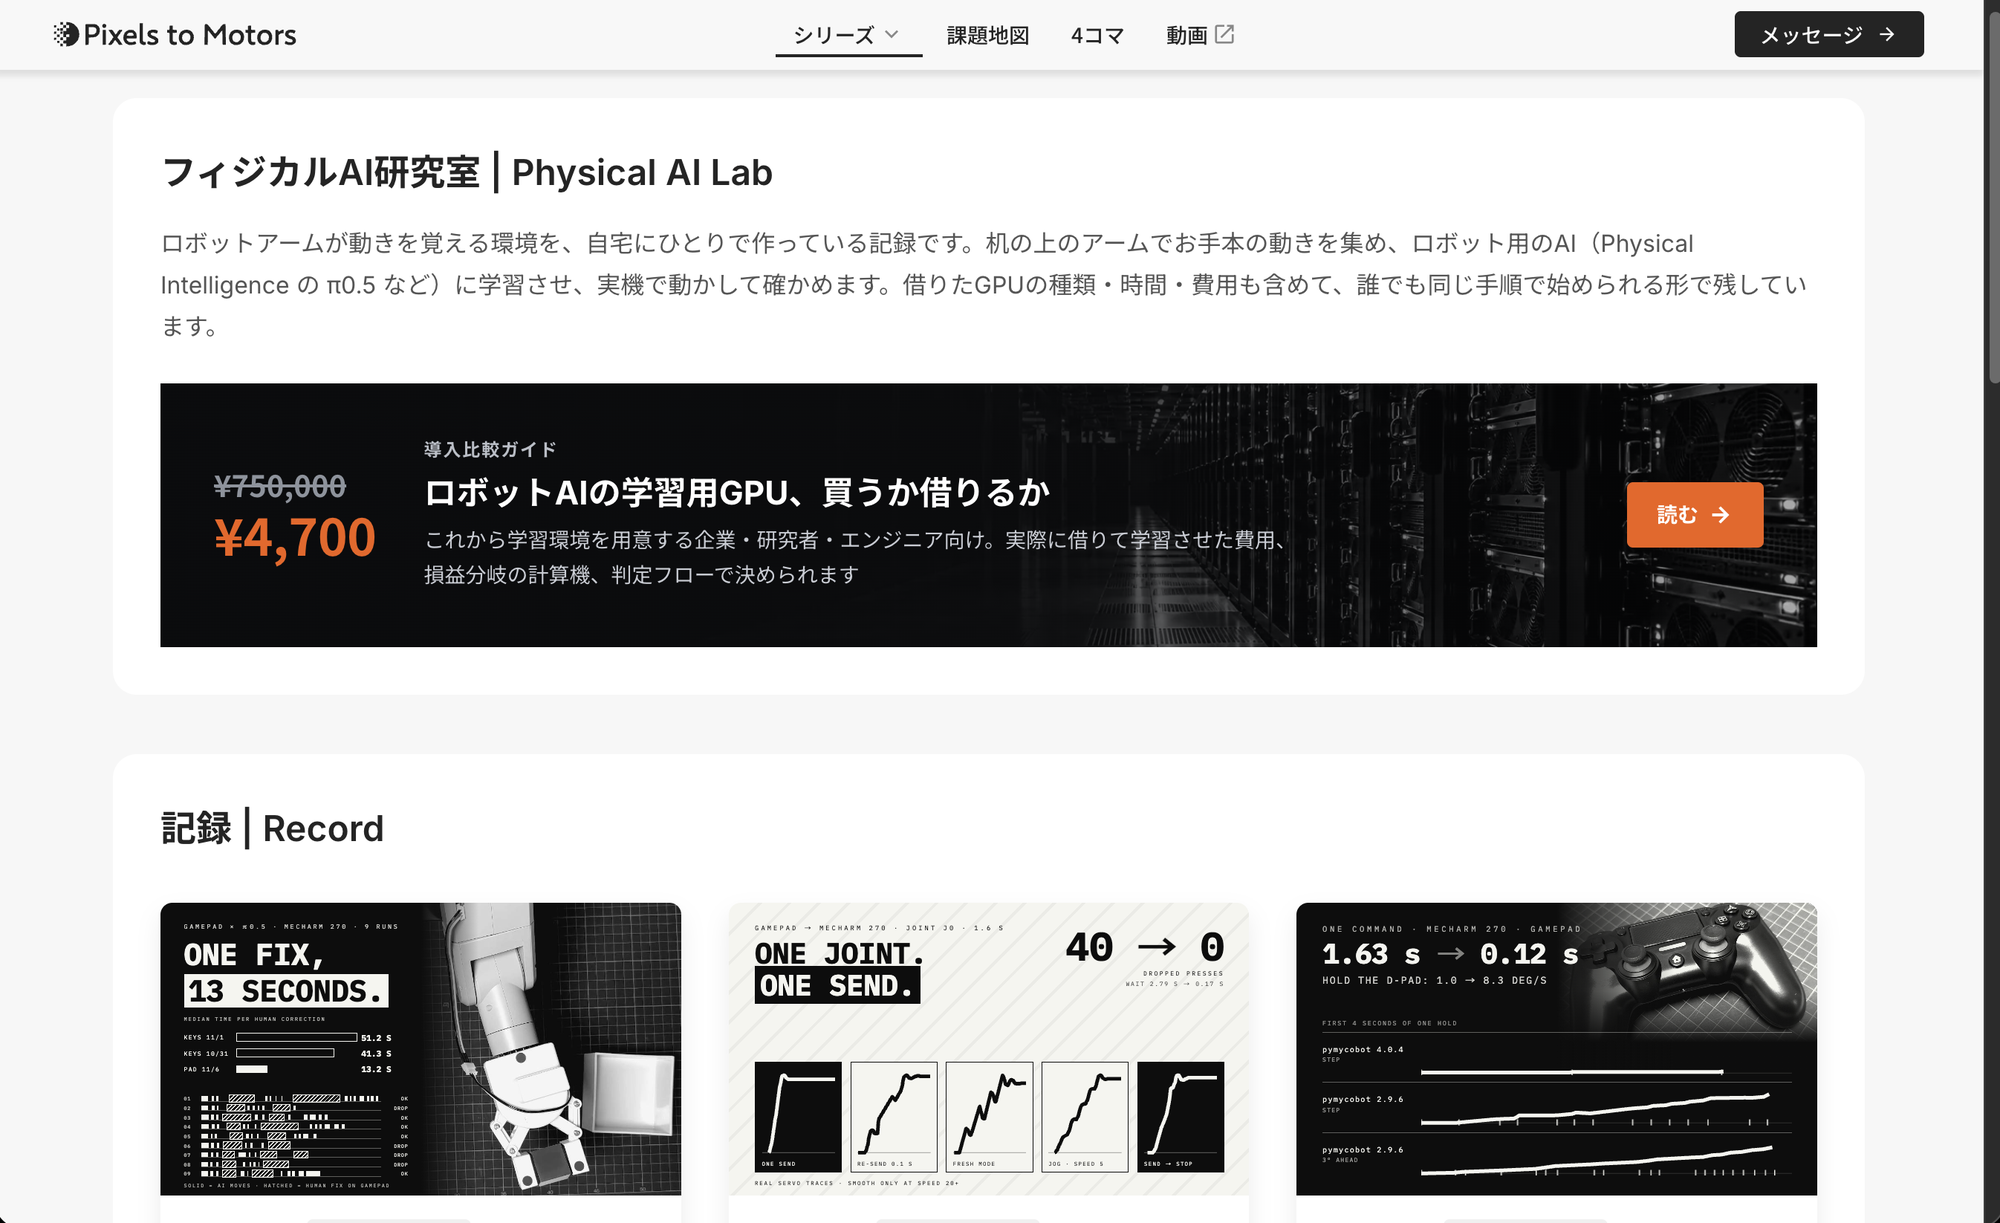
pixelstomotors.com のフィジカルAI研究室のページ(/series6)に、研究室の構成・いま回している実験・いま調べていること・使っている技術の4つの解説を足し、ページの HTML から読める研究室の説明に2,298字が加わりました。 研究室は、小型のロボットアーム mechArm 270 と Mac に、Runpod で時間単位で借りる GPU(NVIDIA A40)を足しただけの構成で、Physical Intelligence の π0.5(ロボット用の AI のモデル)に、赤いブロックを白い箱へ入れる作業を覚えさせています。
足したことで、次のことが変わりました。
- 初めて来た人は、研究室の記録(Log#1〜#22)を1本も開かずに、何を使い、何を試し、いまどこまで来たかを1ページでつかめる。解説の数字はすべて記録の値で、元の記録へのリンクを18本付けた
- AI と検索エンジンは、図ではなく HTML の文字として説明を読める。見出しの下の説明は、導入比較ガイドのバナーを含めて295字だった
- 時間:依頼(11月7日 16:10)から最初の公開(16:20)まで10分。画面写真に一言ずつ付いた直しと足しを5回入れ、最後の公開は18:13。前に同じ量の解説を作ったときの時間は測っていない
- 引き換え:研究室の構成に実機の動画(0.77MB)を入れたので、ページは重くなった
始まりは、フィジカルAI研究室のページが、見出しと短い紹介文、GPU の導入比較ガイドのバナー、記録のカードの並び、だけだったことです。記録のカードを開けば全部書いてありますが、記録は作業ログなので、1本ずつ読んで全体をつかむのは、初めての人にはかなりきつい。
フィジカルAI研究所にページの解説セクションを追加してください。どんな構成で、どんな実験を行なっていて、どんな技術的なことなのかを一目でわかるようにしたです。
最初の版は10分で出せましたが、矢印の図と、意味の分からない黒いカード、見出しの長さで段々になったカード、斜めに写った写真が残っていました。そこから、画面写真に一言の指示 → 直して公開 → 実際の画面で確かめる、を5回回しています(5回目は爪の電流の図を足す依頼)。
| やったこと | なぜ | 結果 |
|---|---|---|
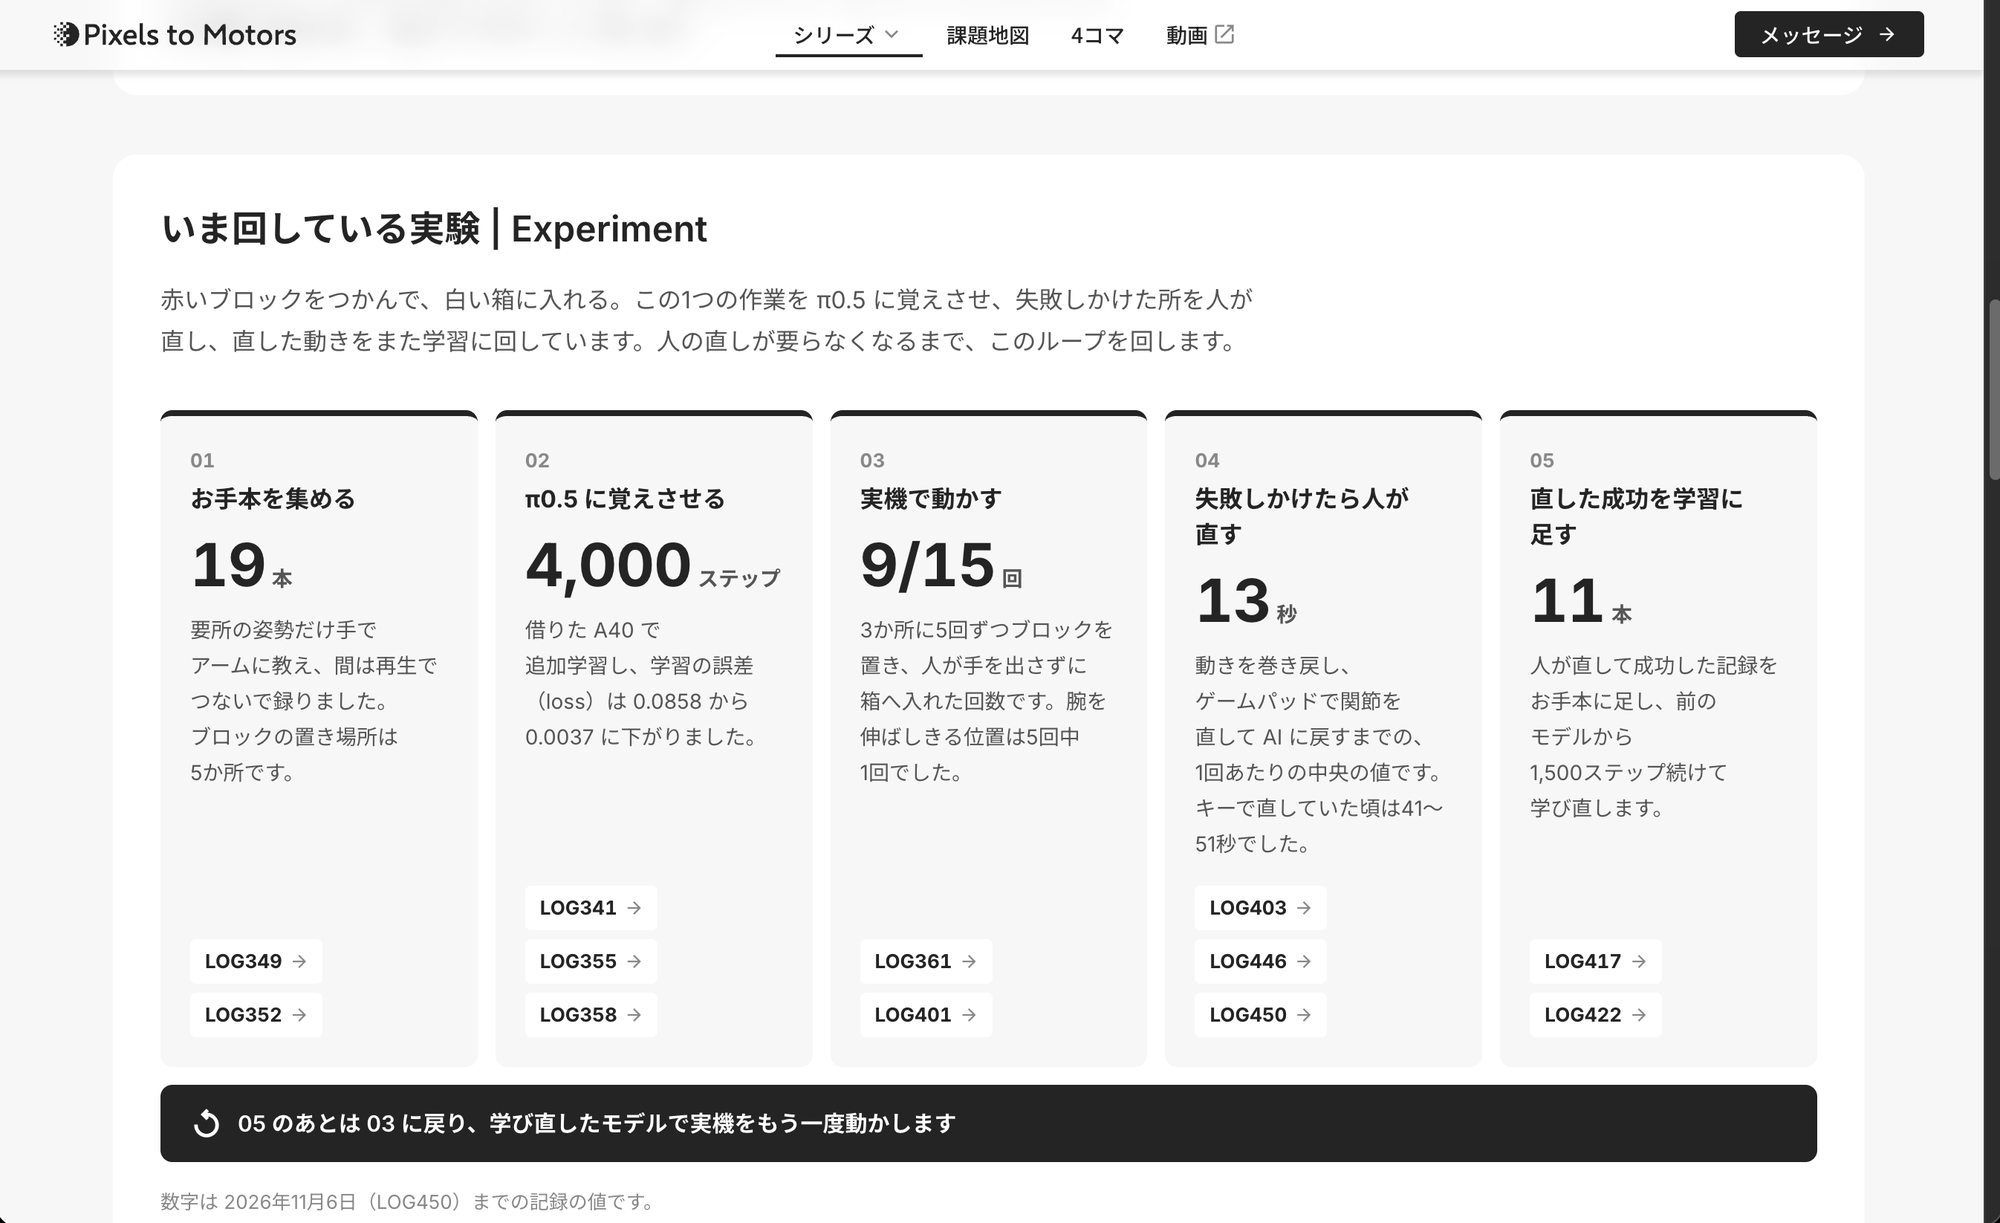
研究室の記録22本から、解説に載せる数字と道具を拾った | 解説の数字を、記録で確かめられる値だけにするため | 19本・4,000ステップ・15回中9回・13秒・11本など。どれも元の LOG へリンク |
構成・実験・技術の3つの節を作った(commit c7caad9) | 依頼の3つ(構成・実験・技術)に1節ずつ答えるため | 10分で最初の公開 |
実験のカードの段をそろえた(commit 09c80f5) | 見出しが2行のカードだけ数字が下がり、段々に見えた | CSS の subgrid で、5枚の数字の高さが同じになった。上の線も外した |
矢印の図と黒いカードをやめた(commit c556a04・43cf04c) | 矢印はごちゃつき、黒いカードは意図が伝わらなかった | 実機の動画と、手元に置くもの・時間で借りるものの2つの一覧 |
上のカメラの写真の傾きを直した(commit 965efdb) | マットが斜めに写っていた | 元の録画(1920×1080)から、マットの縁で射影変換して切り直した |
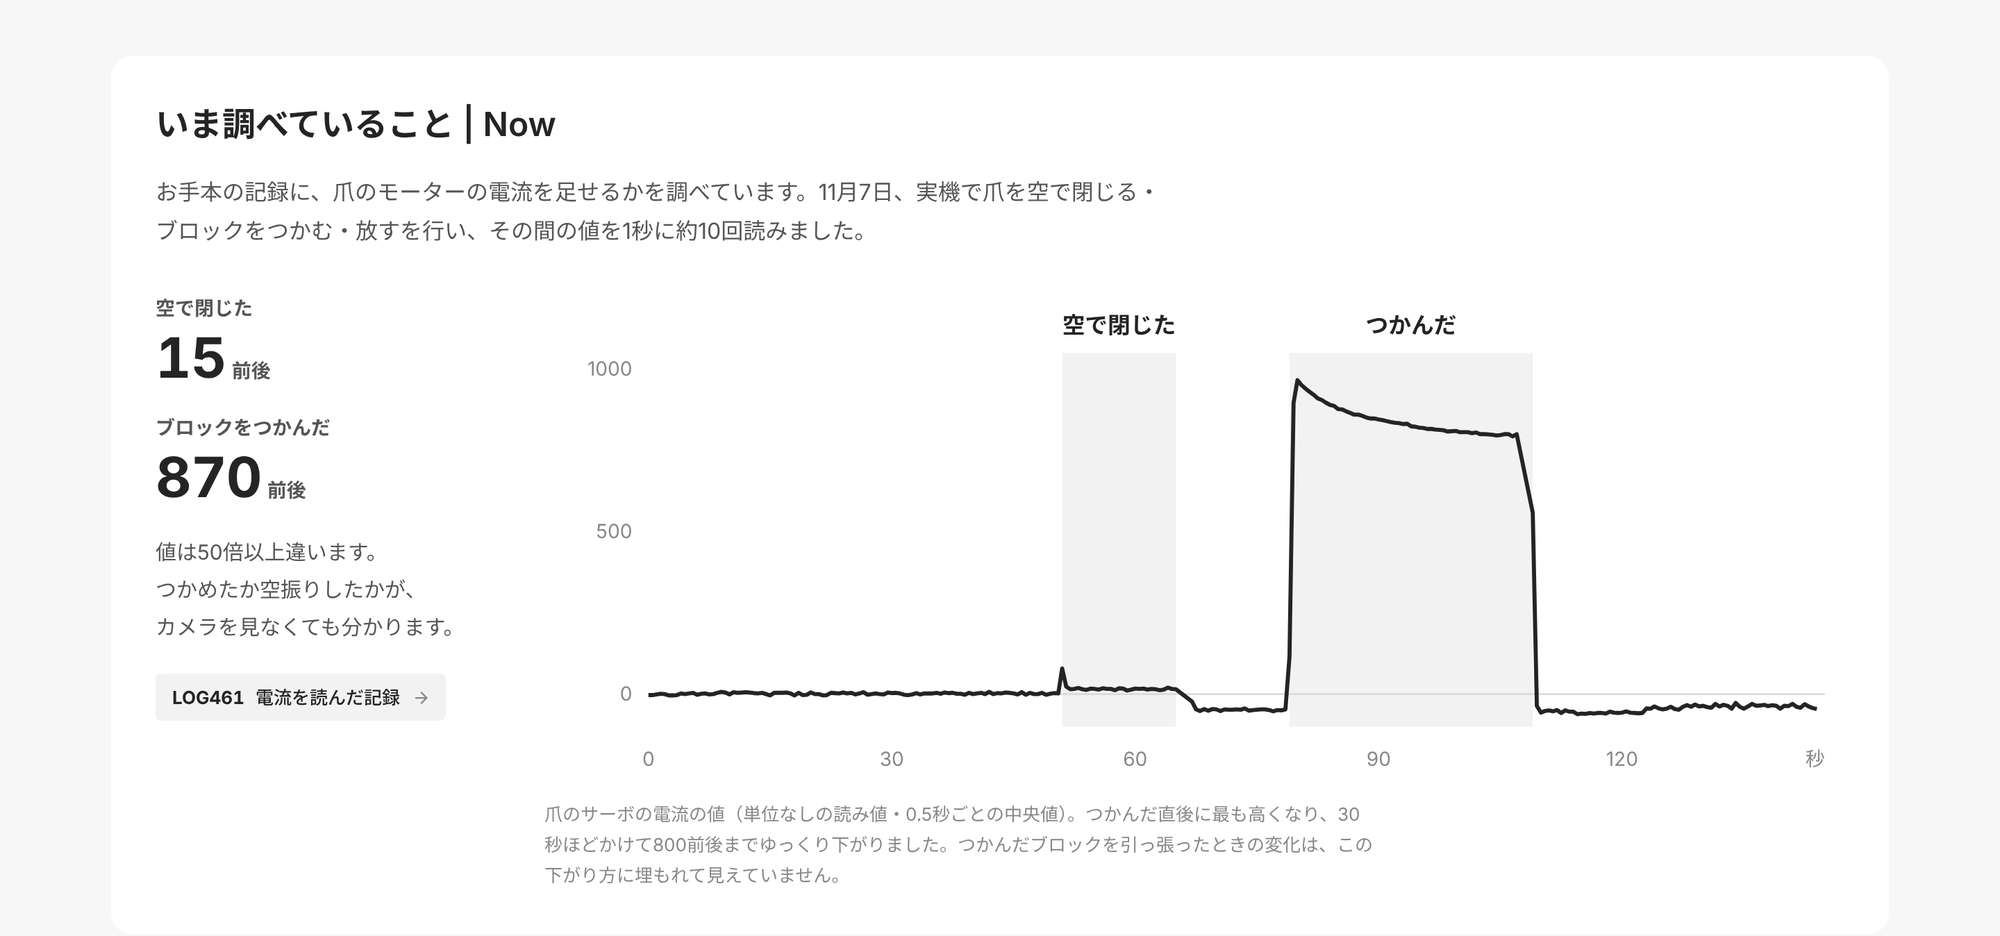
爪の電流の図を足した(commit 3a73764・43f5322) | 別のチャットで、爪の電流でつかめたかが分かると出た | 空で閉じた15前後・つかんだ870前後の図。LOG461 の公開後に数字とリンクをそろえた |
作業ログ ― 解説に載せる数字を、研究室の記録22本から拾う
載せた数字は、記録で確かめられる値だけにした
解説の数字は、あとで変わってもたどれるように、すべて記録(LOG)の値から取り、その LOG へのリンクを付けました。数字は 2026年11月6日(LOG450)までの記録の値で、ページの実験の節の下にもそう書いています。
| 載せた所 | 数字 | 出どころ |
|---|---|---|
| 構成:Runpod の A40 | GPU のメモリ 48GB、1時間あたり約98円 | LOG401・LOG450 |
| 構成:Hugging Face | 学習済みのモデル 6.3GB、借りた GPU が13秒で取ってくる | LOG401・LOG450 |
| 構成:ゲームパッド | 3,198円の互換品 | LOG419 |
| 実験 01 お手本を集める | 19本(置き場所5か所) | LOG349・LOG352 |
| 実験 02 π0.5 に覚えさせる | 4,000ステップ、学習の誤差(loss)0.0858 → 0.0037 | |
| 実験 03 実機で動かす | 15回中9回(腕を伸ばしきる位置は5回中1回) | LOG361・LOG401 |
| 実験 04 人が直す | 1回あたり中央の値で13秒(キーで直していた頃は41〜51秒) | |
実験 05 直した成功を学習に足す | 11本、前のモデルから1,500ステップ続けて学ぶ | LOG417・LOG422 |
| 技術:推論サーバー | π0.5 の計算は1回平均97ミリ秒、Mac から送って返るまでの往復は391ミリ秒(A40) | LOG326 |
| いま調べていること | 爪の値は、空で閉じると15前後、つかむと870前後 | LOG461 |
研究室の記録の一覧(作業を始めた時点で Log#1〜#22)
Studio から移した記事(src/data/cards.json)と、新しい記事(src/content/records/)の両方から、シリーズがフィジカルAI研究室の記事を拾いました。下の一覧は記事化のときに出し直したもので、作業のあとに公開された Log#23(LOG461)と Log#24(LOG460)も入っています。
# フィジカルAI研究室の記録の一覧を、p2m-site の中から作る(cards.json は Studio から移した記事、records は新しい記事)
import json,glob,re
c=json.load(open('src/data/cards.json'))
rows={}
num=lambda s:int(re.sub(r'\D','',str(s)))
for x in c:
    if x['series']=='フィジカルAI研究室': rows[num(x['day'])]=(x['title'],x['slug'])
for f in glob.glob('src/content/records/*.md'):
    s=open(f).read(3000)
    if 'series: "フィジカルAI研究室"' in s:
        t=re.search(r'^title: "(.*)"',s,re.M).group(1); sl=re.search(r'^slug: (.*)',s,re.M).group(1); d=num(re.search(r'^day: (\S+)',s,re.M).group(1))
        rows[d]=(t,sl)
for d in sorted(rows): print(d,'|',rows[d][0])
print(len(rows))
225 | SO-101 失敗から学ぶアームを作る Log#1 | 精度を上げることと、失敗から学ぶことは違う
234 | SO-101 失敗から学ぶアームを作る Log#2 | 2TBの外付けSSDを、学習データの定位置にする
277 | フィジカルAI研究室を作る Log#1 | 自宅にゼロから、誰でも再現できる形で
326 | フィジカルAI研究室を作る Log#2 | Physical Intelligence の π0.5 を借りたGPUで動かした
327 | フィジカルAI研究室を作る Log#3 | Physical Intelligence の π0.5 に要るGPUメモリを測った
337 | フィジカルAI研究室を作る Log#4 | Physical Intelligence の π0.5 を mechArm 270 で追加学習
341 | フィジカルAI研究室を作る Log#5 | Physical Intelligence の π0.5 を学習。予測はお手本とほぼ一致
345 | フィジカルAI研究室を作る Log#6 | Physical Intelligence の π0.5 で実機を動かすと、爪がブロックに乗った
348 | フィジカルAI研究室を作る Log#7 | Physical Intelligence の π0.5 を倍学習しても、爪は奥へずれた
349 | フィジカルAI研究室を作る Log#8 | 手で教えた動きを再生し、4回続けて箱に入れた
352 | フィジカルAI研究室を作る Log#9 | 手で教えてお手本19本。肩88°を超えた姿勢は動かなかった
355 | フィジカルAI研究室を作る Log#10 | 位置を変えたお手本で、Physical Intelligence の π0.5 を学習し直した
358 | フィジカルAI研究室を作る Log#11 | Physical Intelligence の π0.5 は「待ち時間」まで覚えた
361 | フィジカルAI研究室を作る Log#12 | Physical Intelligence の π0.5 が初めてブロックを箱に入れた
363 | フィジカルAI研究室を作る Log#13 | Physical Intelligence の π0.5 がお手本の3か所すべてで箱に入れた
401 | フィジカルAI研究室を作る Log#14 | π0.5 を回数で測ったら、苦手な置き場所が見えた
403 | フィジカルAI研究室を作る Log#15 | mechArm 270 の失敗を巻き戻し、直して覚えさせる
407 | フィジカルAI研究室を作る Log#16 | 直した mechArm 270 の動きを π0.5 に覚えさせる手前まで
417 | フィジカルAI研究室を作る Log#17 | 人が直した mechArm 270 の5回で π0.5 を学び直す
419 | フィジカルAI研究室を作る Log#19 | ゲームパッドで mechArm 270 を直す準備ができた
422 | フィジカルAI研究室を作る Log#18 | 学び直した π0.5 でも mechArm 270 には人の直しが要った
436 | フィジカルAI研究室を作る Log#20 | ゲームパッドで動いた mechArm 270、遅さは pymycobot の版
446 | フィジカルAI研究室を作る Log#21 | ゲームパッドで mechArm 270 を直す形が固まった
450 | フィジカルAI研究室を作る Log#22 | mechArm 270 の AI の直しが、ゲームパッドで1回13秒に
460 | フィジカルAI研究室を作る Log#24 | π0.5 の失敗の原因を探ると、浅いお手本だった
461 | フィジカルAI研究室を作る Log#23 | 手応えを学習に足すため、mechArm 270 の電流を読んだ
26
先に決めたこと:1つの節で伝えることは1つ
デザインの進め方の決まり(LOG369 で整理したもの)に沿って、節ごとに伝えることを先に1つ決めました。研究室の構成は、机の上と借りる GPU の何で動いているか。実験は、お手本 → 学習 → 実機 → 人の直し → 学び直し のループ。技術は、使っている5つの技術の名前と中身です。1つの節に3つ以上のことを入れない、要らない飾りは入れない、ボタン・矢印・角丸はサイトのほかのページ(画像認識の /series7 の解説)にそろえる、も最初から守るつもりで作りました。
作業ログ ― 最初の版:構成・実験・技術の3つの節(commit c7caad9・16:20)
この記事のコード・ログ・データは、1ファイルずつ下に置いています。全文はリンク先にあります。
ファイルの一覧(8本)
01_sec02.txt ― 最初の版の差分(commit c7caad9)・17,004字
02_sec03.txt ― 段をそろえた差分(commit 09c80f5)・3,256字
03_sec04.txt ― 1回目:机の写真と、2つに分けた一覧(commit c556a04・17:29)・7,419字
04_sec04.txt ― 2回目:写真を動画に、2つの一覧を面で分ける(commit 43cf04c・17:46)・3,319字
05_sec06.json ― 爪の値のデータ(src/data/lab/gripper_current_20261107.json)・3,705字
06_sec06.txt ― 最初は16と960、LOG461 の公開後に15前後と870前後へそろえた(commit 43f5322・11月8日 15:37)・9,713字
07_sec06.txt ― 最初は16と960、LOG461 の公開後に15前後と870前後へそろえた(commit 43f5322・11月8日 15:37)・3,232字
08_LabGuide.astro.txt ― 作業ログ ― 最後の LabGuide.astro(commit 43f5322 の時点の全文)・16,105字
部品 LabGuide.astro を作り、/series6 だけに出す
画像認識のページ(/series7)には、同じ日の朝に入れた解説の部品 VisionGuide.astro があります。同じ置き方で、研究室用の部品 LabGuide.astro を作り、シリーズの設定(src/lib/records.ts)に lab: true を足したページだけに出すようにしました。中身の図はすべて HTML の文字と CSS で組み、画像の中に説明の文字を焼き込まないようにしています(AI が読めるように)。
写真の素材:横からの録画のコマと、π0.5 に渡したお手本のコマ
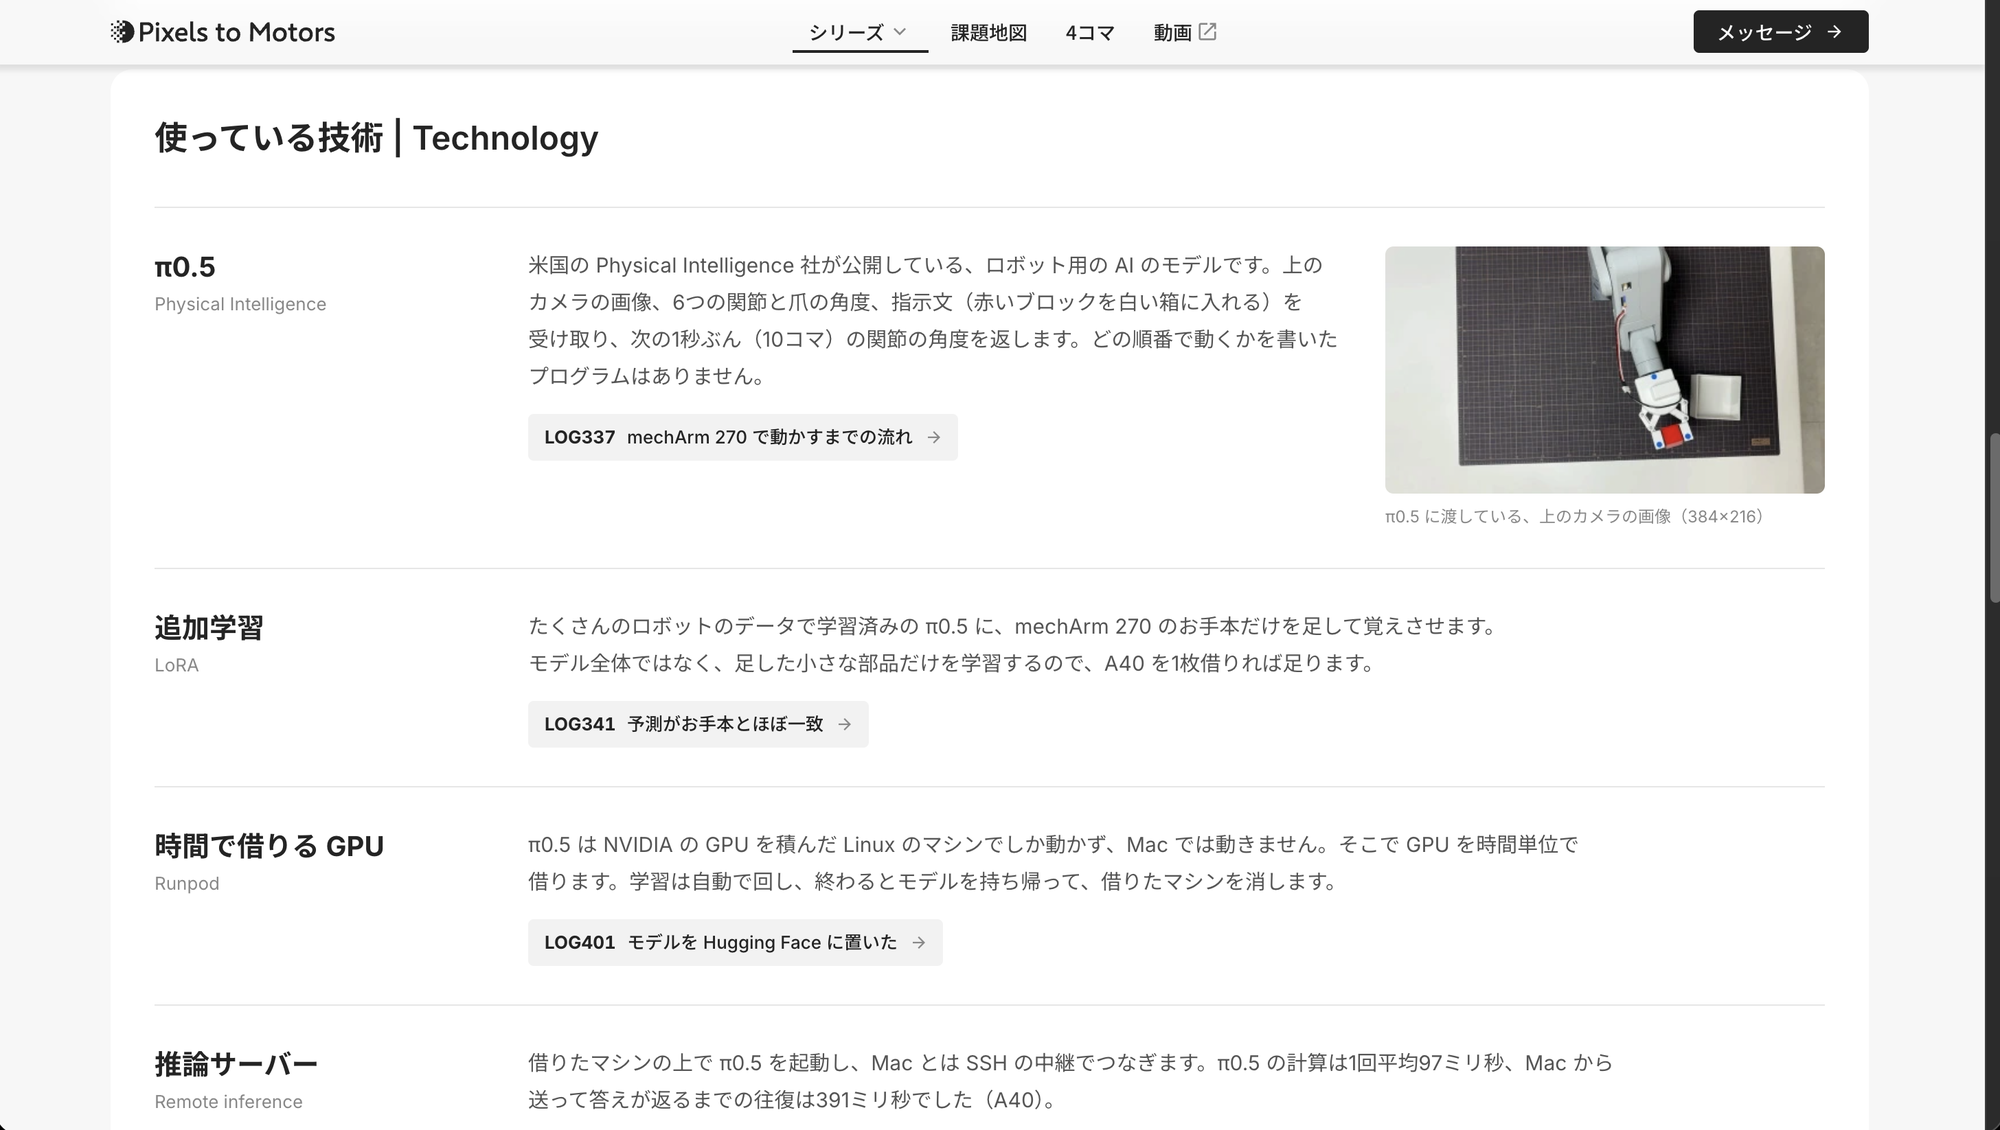
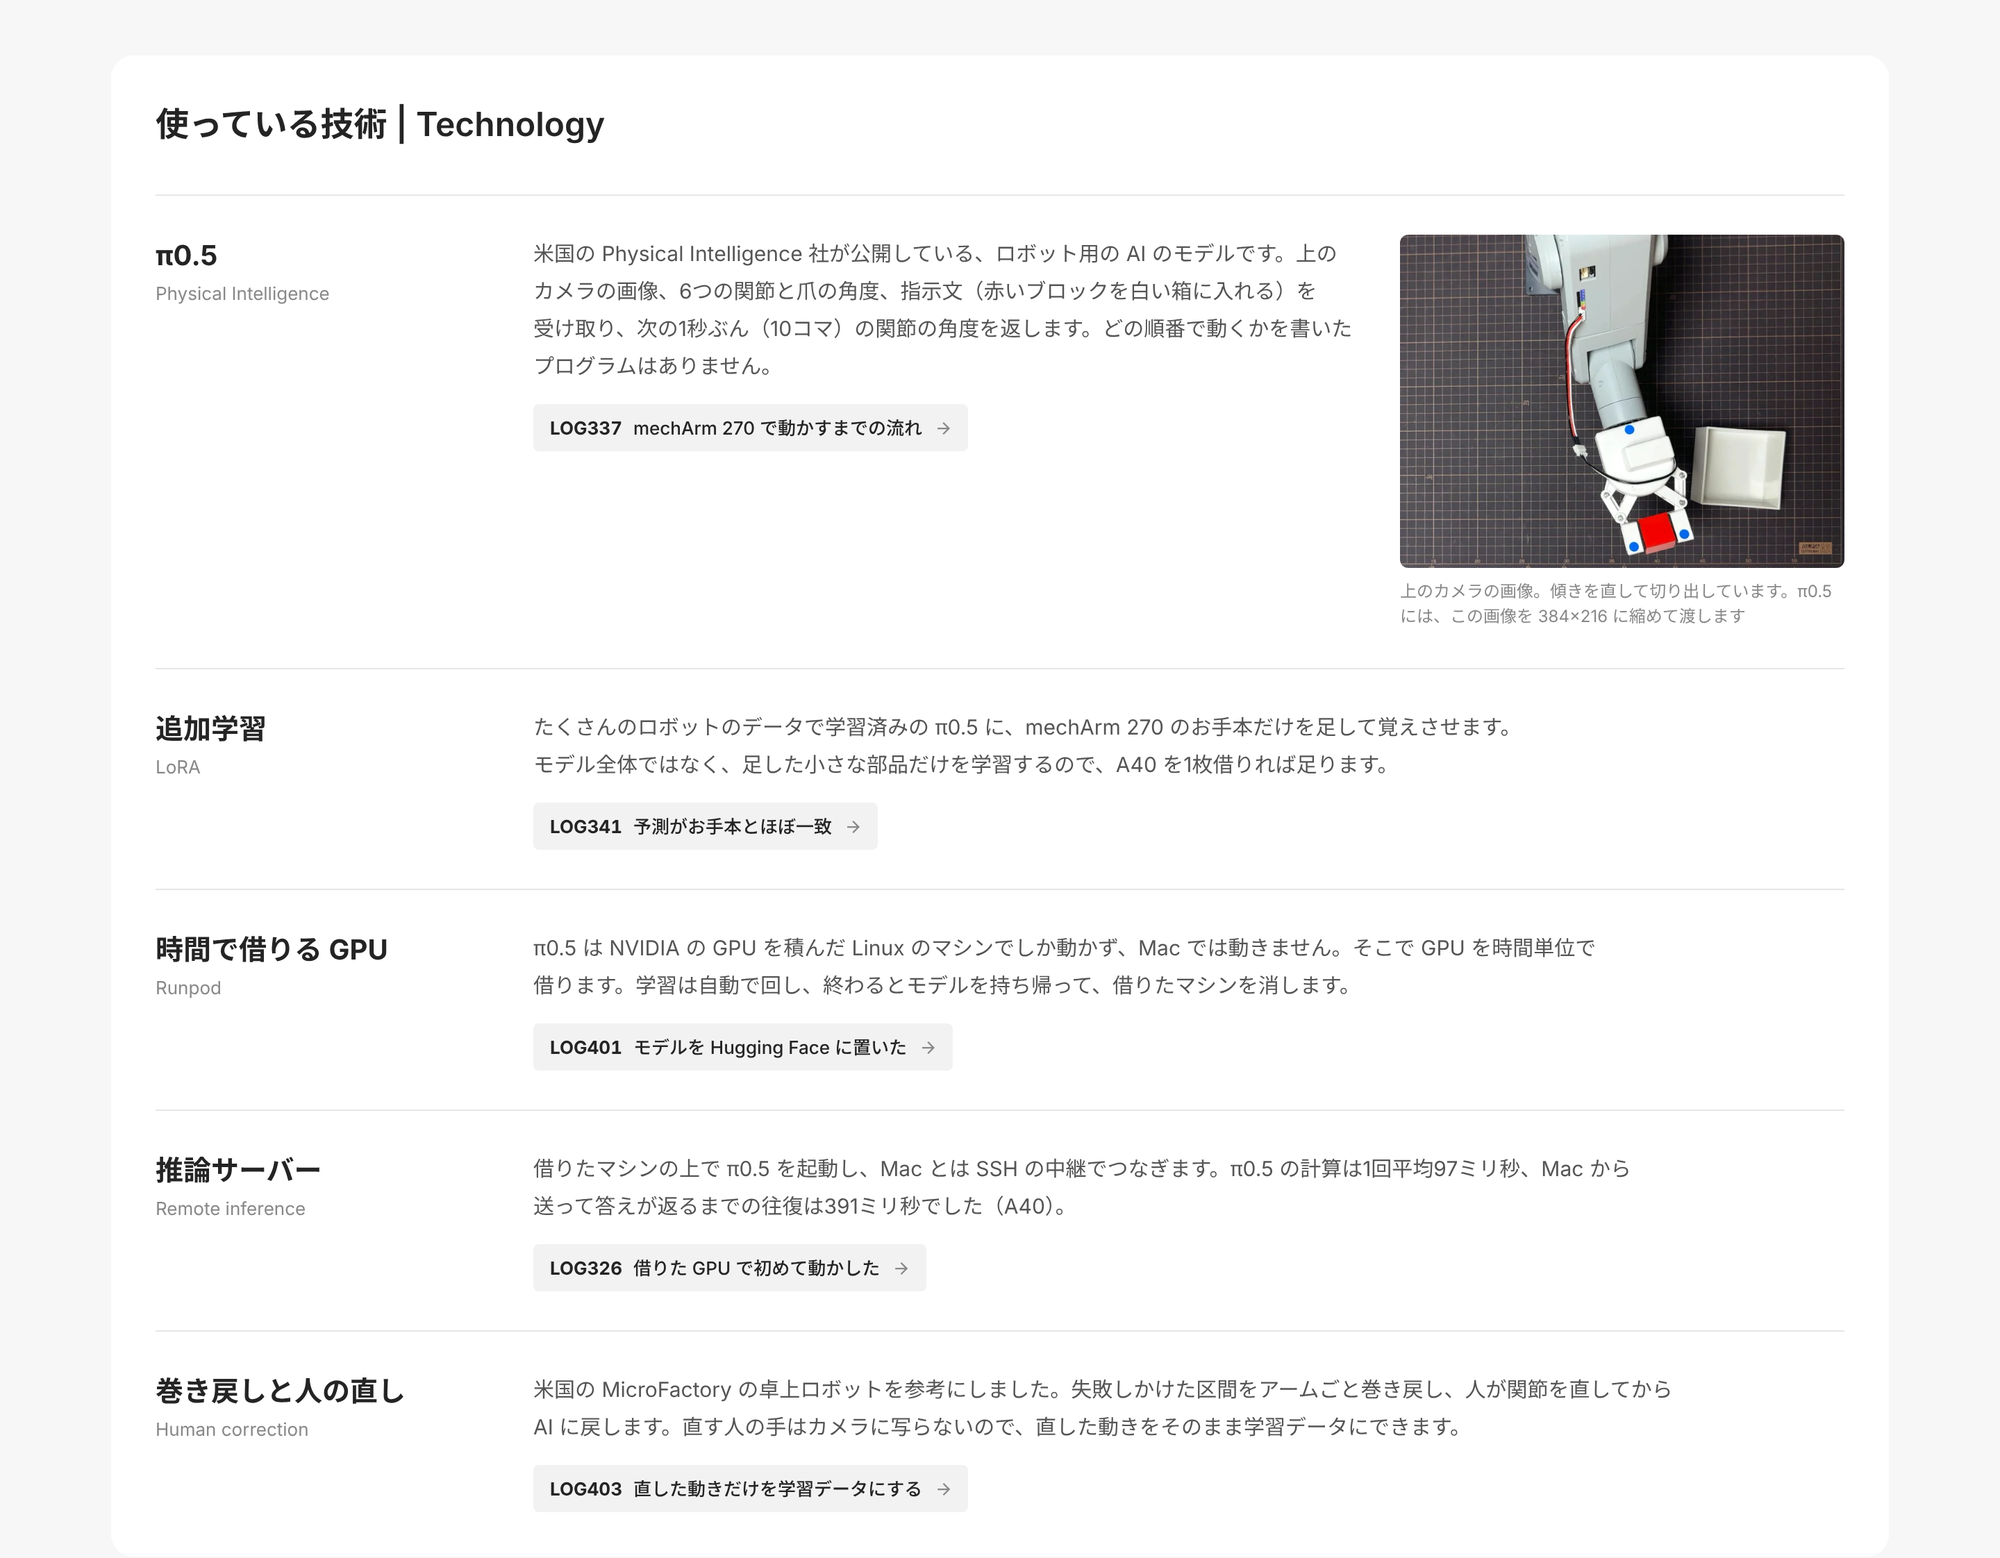
研究室の構成の写真には、10月29日に π0.5 で実機を回したときの横からの録画(LOG401 の15回の試し)からコマを抜きました。技術の節の π0.5 の行には、π0.5 に実際に渡したお手本のコマ(384×216)を置きました。
# 横からの録画(2026-10-29・IMG_4215.MOV・3840×2160)から5コマを抜く(Mac 連携の shell)
cd "$HOME/mnt/KIOXIA/r2r2r-data/recordings/20261029_iphone"
mkdir -p $HOME/frames
for t in 5 40 80 120 160; do ffmpeg -v error -y -ss $t -i IMG_4215.MOV -frames:v 1 -vf scale=1600:-2 -q:v 3 "$HOME/frames/a_$t.jpg"; done
D="$HOME/mnt/PixelstoMotors/デジタルツイン学習R2R2R/フィジカルAI研究室を作る/series6_guide_images"
mkdir -p "$D" && cp $HOME/frames/*.jpg "$D/"

# π0.5 に渡したお手本のコマ(corr_v5 の pi05_20261106_183926・384×216)
cd "$HOME/mnt/KIOXIA/r2r2r-data/datasets/mecharm_redblock_box_teach_v1_trim2_corr_v5/raw_episodes/pi05_20261106_183926"
cp frames/000000.jpg "$D/top_000.jpg"; n=$(ls frames | wc -l); cp frames/$(printf %06d $((n/2))).jpg "$D/top_mid.jpg"
# 最初の版の写真2枚(commit c7caad9)。desk.webp はのちに動画へ替えて消した
from PIL import Image
U='/mnt/user-data/uploads/PixelstoMotors/デジタルツイン学習R2R2R/フィジカルAI研究室を作る/series6_guide_images/'
im=Image.open(U+'a_80.jpg').convert('RGB'); im=im.crop((60,0,1600-60,900-60)); im=im.resize((1200,round(1200*im.size[1]/im.size[0])),Image.LANCZOS); print(im.size); im.save('public/site/lab/desk.webp',quality=84)
t=Image.open(U+'top_mid.jpg').convert('RGB'); print(t.size); t.save('public/site/lab/top-camera.webp',quality=92)
(1200, 681)
(384, 216)
最初の版の画面
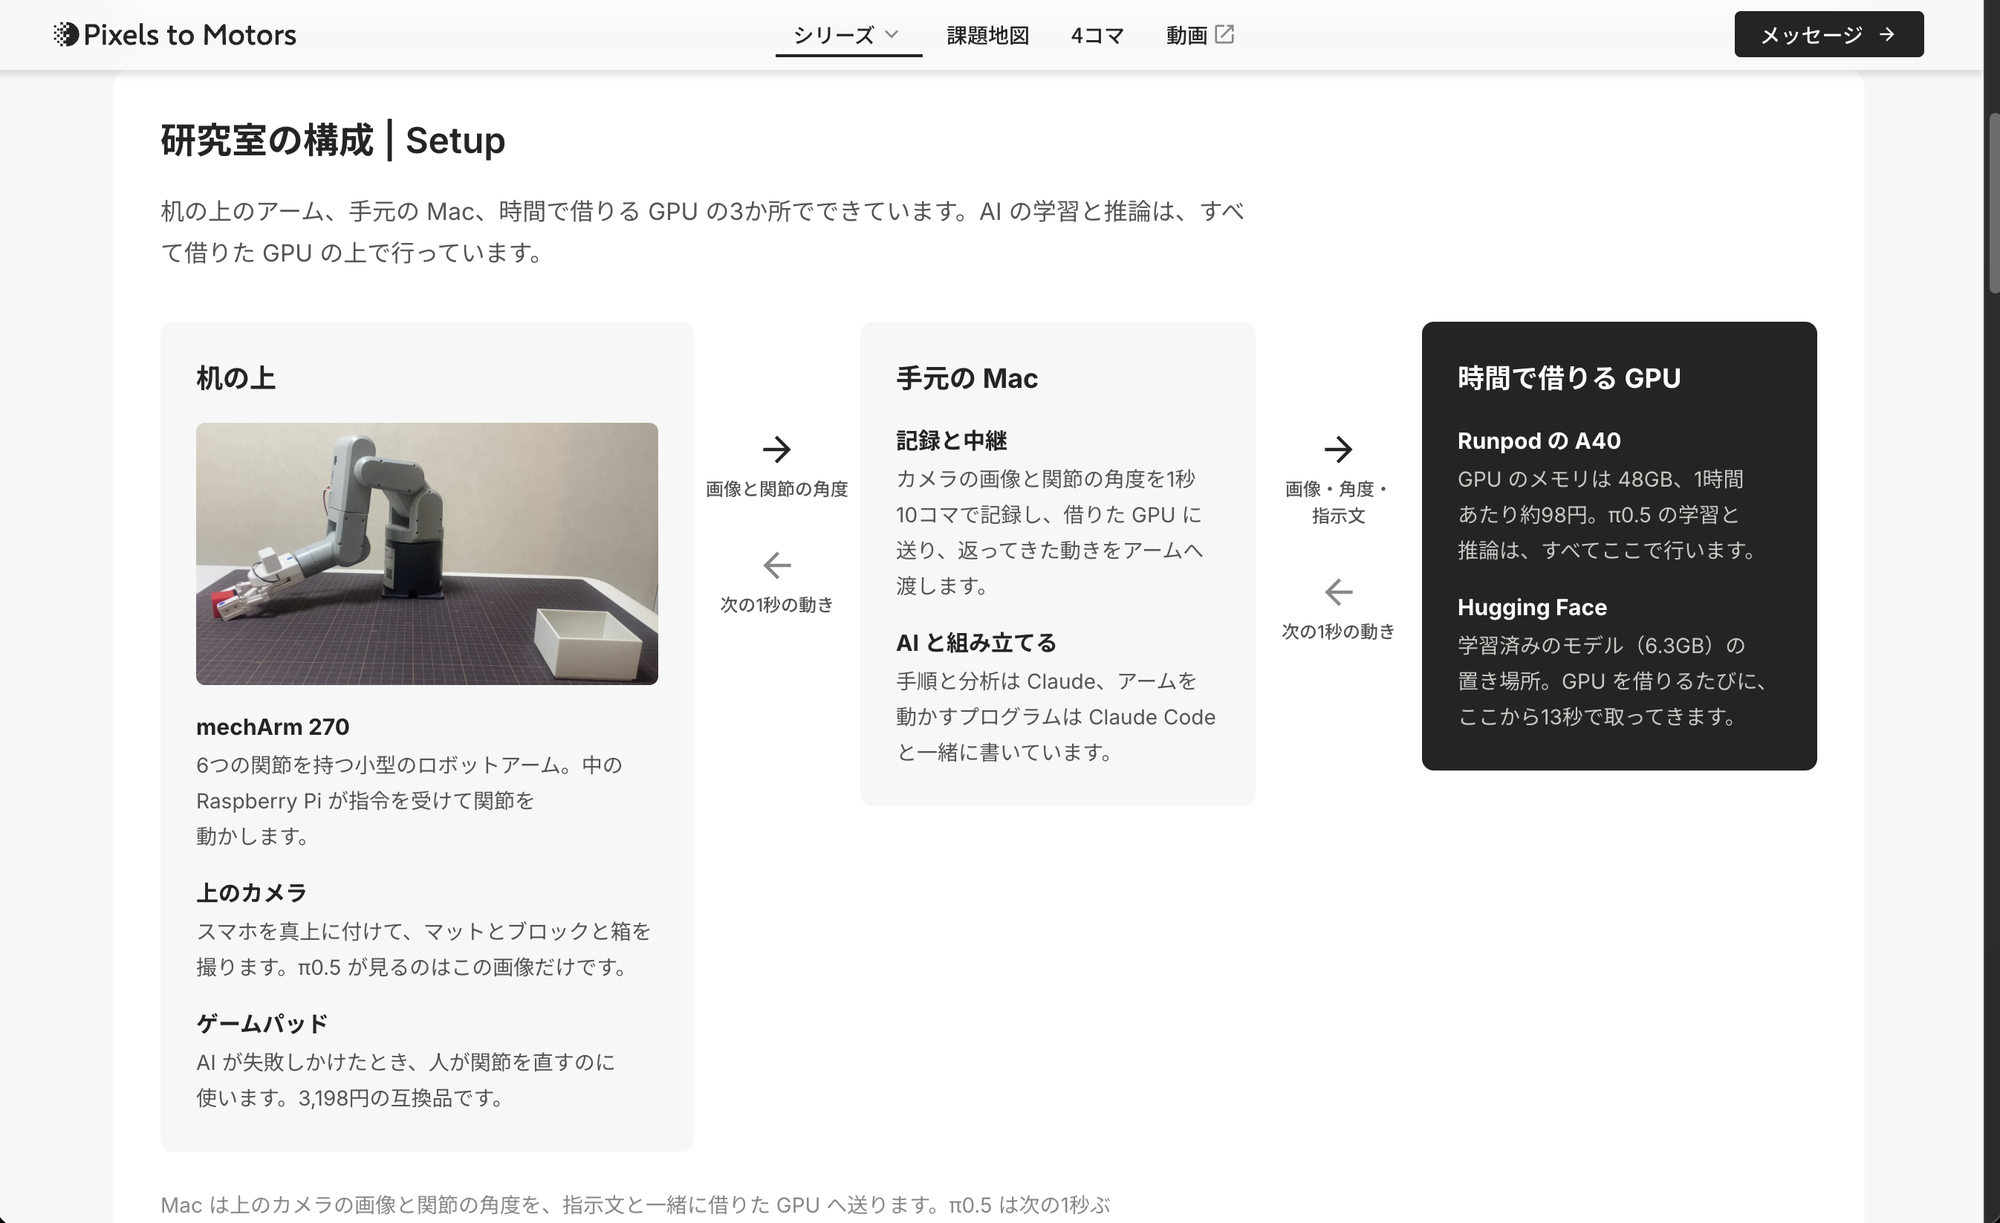
研究室の構成は、机の上・手元の Mac・時間で借りる GPU の3つの箱を横に並べ、間を矢印でつなぎました。借りる GPU の箱だけを黒く塗っています。実験は5枚のカードを横に並べ、カードの上に黒い線を引きました。
最初の版の差分(commit c7caad9)
diff --git a/src/components/LabGuide.astro b/src/components/LabGuide.astro
new file mode 100644
index 0000000..51bc453
--- /dev/null
+++ b/src/components/LabGuide.astro
@@ -0,0 +1,238 @@
+---
+// /series6(フィジカルAI研究室)の見出しの下に置く解説(2026-11-07)作業ログ ― 実験のカードが段々になった:CSS の subgrid で段をそろえる(commit 09c80f5・17:21)
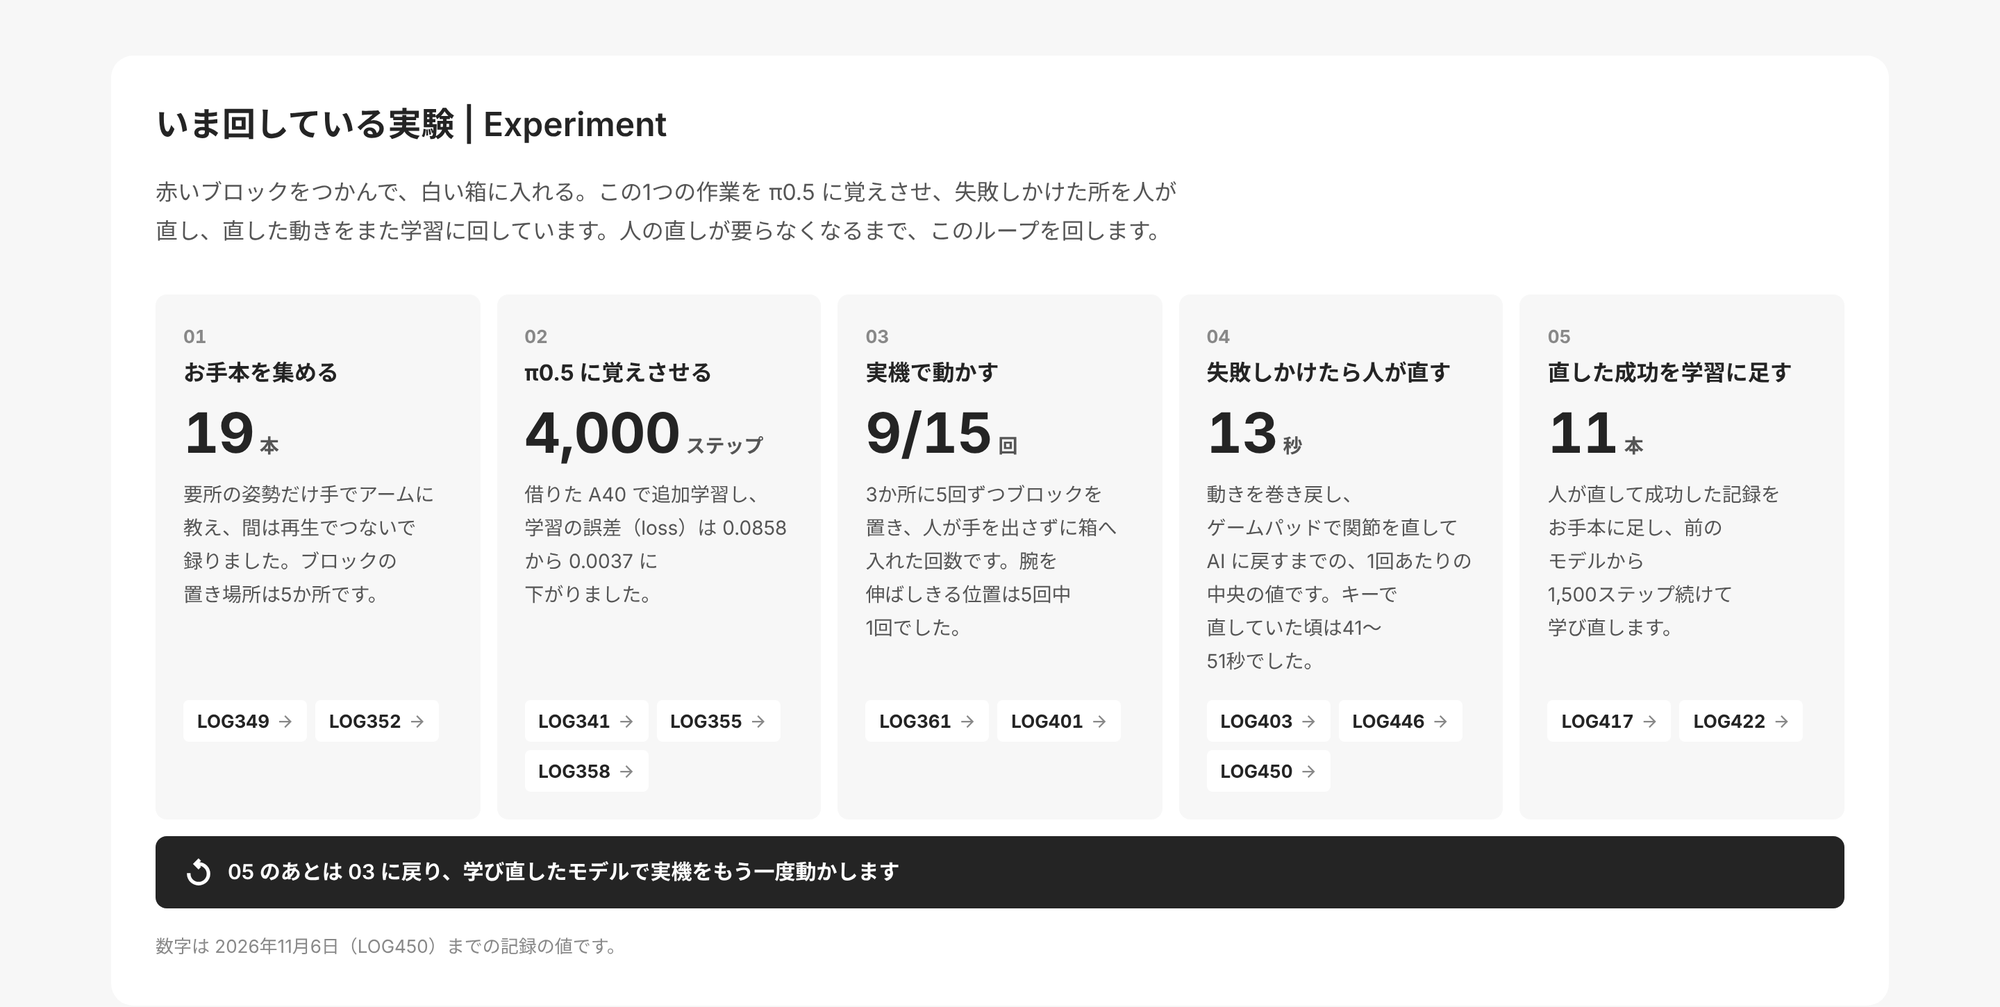
カードの見出しが2行になると、そのカードだけ数字が下がる
この段々になっているのを修正。カードの上にライン入っているのは無しで削除
5枚のカードは、1枚ずつ上から番号・見出し・数字・文・リンクを積んでいました。04(失敗しかけたら人が直す)と05(直した成功を学習に足す)のように見出しが2行になるカードだけ、数字が1行分下がります。5枚が横に並ぶと、数字の高さがそろわず段々に見えました。
subgrid は、子の要素の段を親の格子とそろえる CSS の仕組み
CSS の subgrid(サブグリッド)は、格子(grid)の中に置いたカードの中身を、親の格子の行に合わせて並べる仕組みです。カード1枚を親の格子の5行にまたがせ(grid-row: span 5)、カードの中の5つの段(番号・見出し・数字・文・リンク)を親の行に乗せる(grid-template-rows: subgrid)と、5枚のどれかの見出しが2行になったとき、その行の高さが5枚とも同じに伸びます。上の図解で、前と後を切り替えて確かめられます。
- ねらい:5枚の数字を同じ高さに置き、横に読み比べられるようにする
- 変わったこと:数字の上の位置の差が、図解の幅(カード1枚約125px)で測って21px から 0px になった。カードの上の黒い線は外した
- 見込める効果:LOG が進んで見出しや数字を書き換えても、段がくずれない
ページの幅を 1240px にしたとき、4,000ステップの単位が折り返して数字の段だけ高くなったので、数字に white-space: nowrap を付け、字の大きさを画面の幅に合わせて 32〜40px で変えるようにしました。
段をそろえた差分(commit 09c80f5)
diff --git a/src/components/LabGuide.astro b/src/components/LabGuide.astro
index 51bc453..e33cf3f 100644
--- a/src/components/LabGuide.astro
+++ b/src/components/LabGuide.astro
@@ -168,6 +168,7 @@ const tech: { name: string; sub: string; p: string; fig?: boolean; links: Link[]
   .lg-zone-gpu .lg-items dt { color: #fff; }
   .lg-zone-gpu .lg-items dd { color: #c8c8c2; }
.lg-flow { display: grid; align-content: start; gap: 28px; padding: 72px 8px 0; }作業ログ ― 矢印の図と黒いカードをやめ、手元に置くもの・時間で借りるもの に分ける(commit c556a04・43cf04c)
黒いカードの意図は、ページのどこにも書いていなかった
矢印やデザイン性の低い構成を考え直してください。右のカードがなぜ黒いかの意図もわからない
借りる GPU の箱を黒くしたのは、AI の計算はここで動いていると示すためでした。ただ、ページのどこにもそう書いておらず、ほかの2つが灰色の中で1つだけ黒い理由が見えません。矢印も、何が行き来するかを見せるつもりで置いたものの、ラベルの長さで上下の位置がずれ、図をごちゃつかせただけでした。
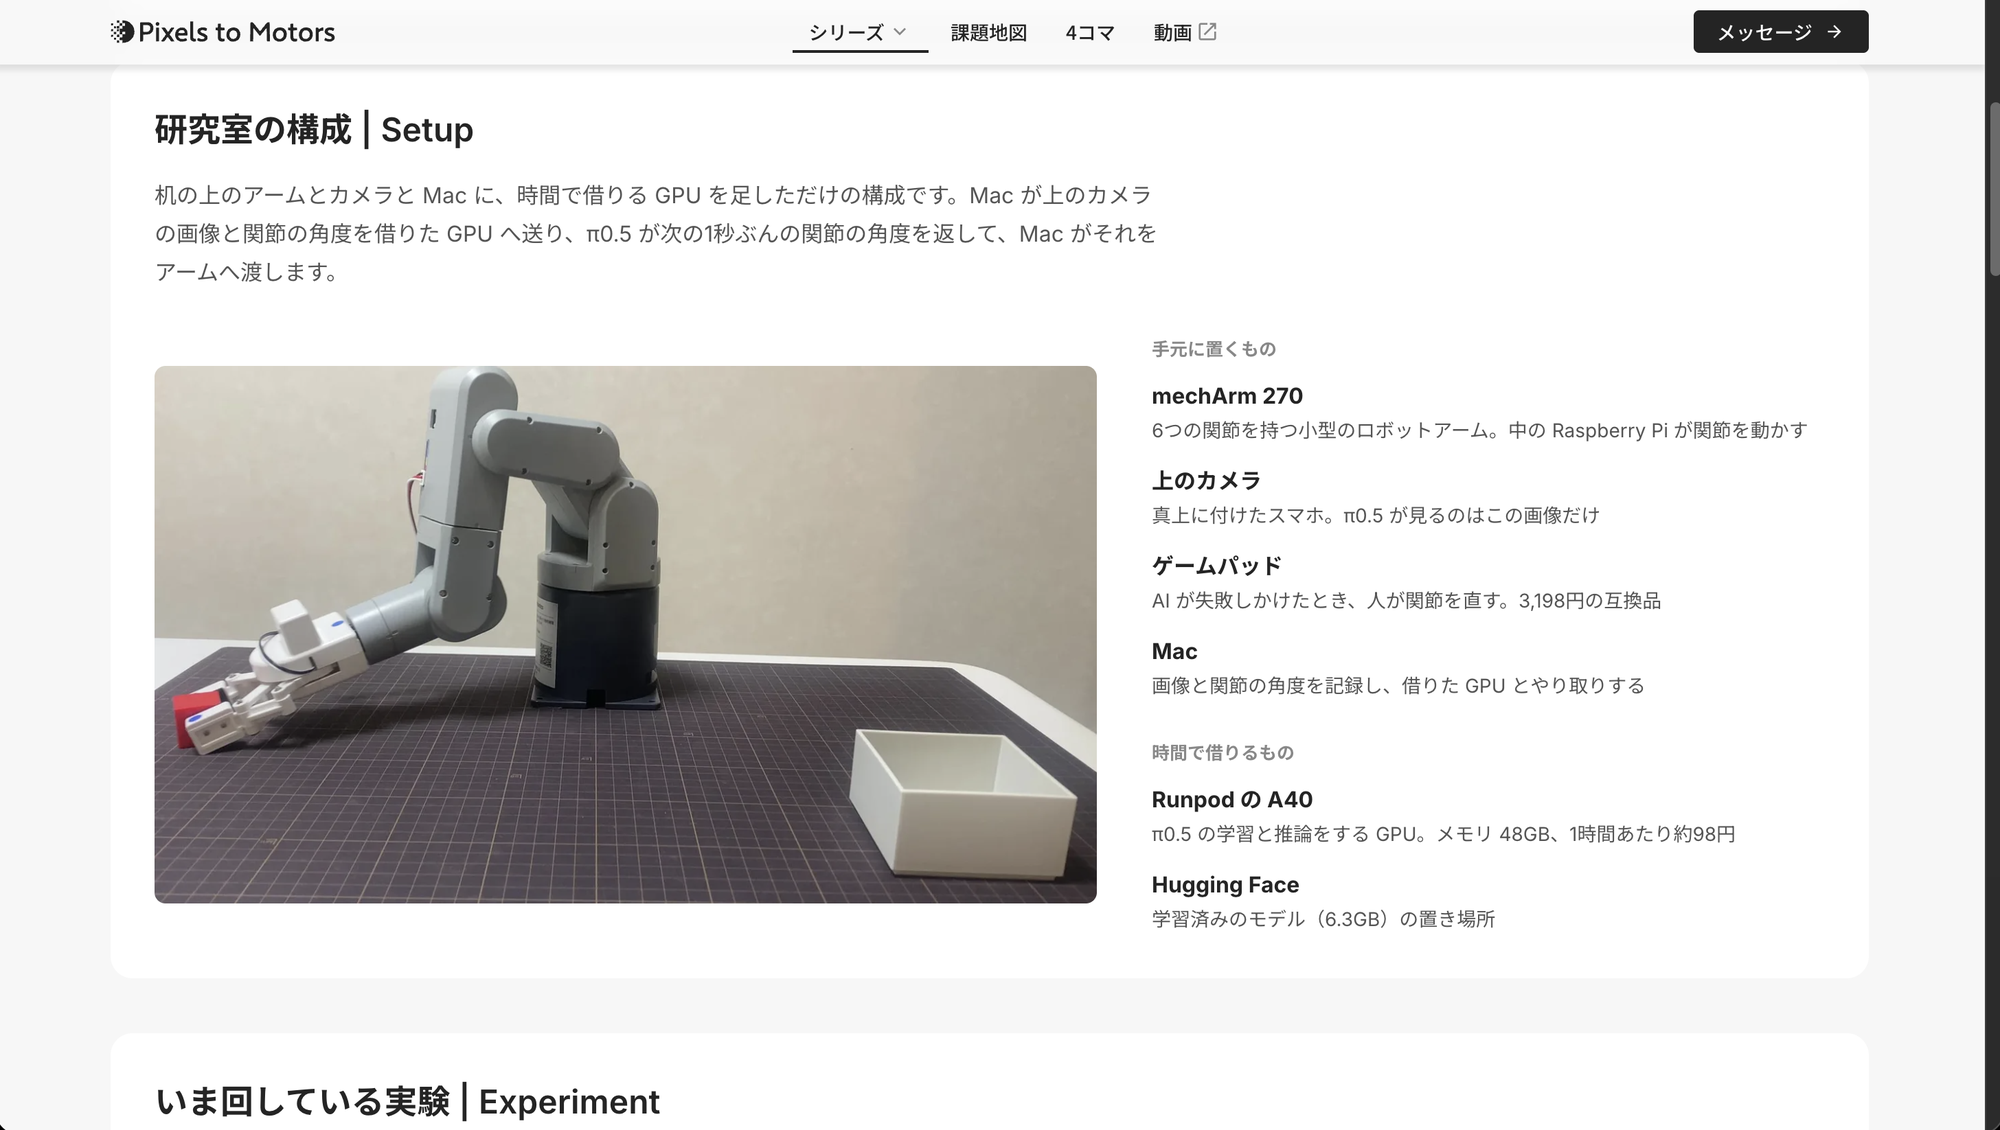
そこで、伝えることを1つに絞り直しました。机の上のアームとカメラと Mac に、時間で借りる GPU を足しただけ、ということです。矢印で見せたかった流れ(Mac がカメラの画像と関節の角度を送り、π0.5 が次の1秒の関節の角度を返す)は、導入の1文に入れています。
1回目:机の写真と、2つに分けた一覧(commit c556a04・17:29)
左に机の写真、右に手元に置くもの(mechArm 270・上のカメラ・ゲームパッド・Mac)と時間で借りるもの(Runpod の A40・Hugging Face)の2つの一覧を置きました。写真は、腕・ブロック・箱が入るように、ブロックから箱までを約1.75:1で切り直しています。
diff --git a/src/components/LabGuide.astro b/src/components/LabGuide.astro
index e33cf3f..e507d91 100644
--- a/src/components/LabGuide.astro
+++ b/src/components/LabGuide.astro
@@ -1,6 +1,6 @@
 ---
 // /series6(フィジカルAI研究室)の見出しの下に置く解説(2026-11-07)
-// 1 研究室の構成:机の上・Mac・借りた GPU の3か所と、その間を行き来するもの(図は HTML で組む。AI も読めるように)2回目:写真を動画に、2つの一覧を面で分ける(commit 43cf04c・17:46)
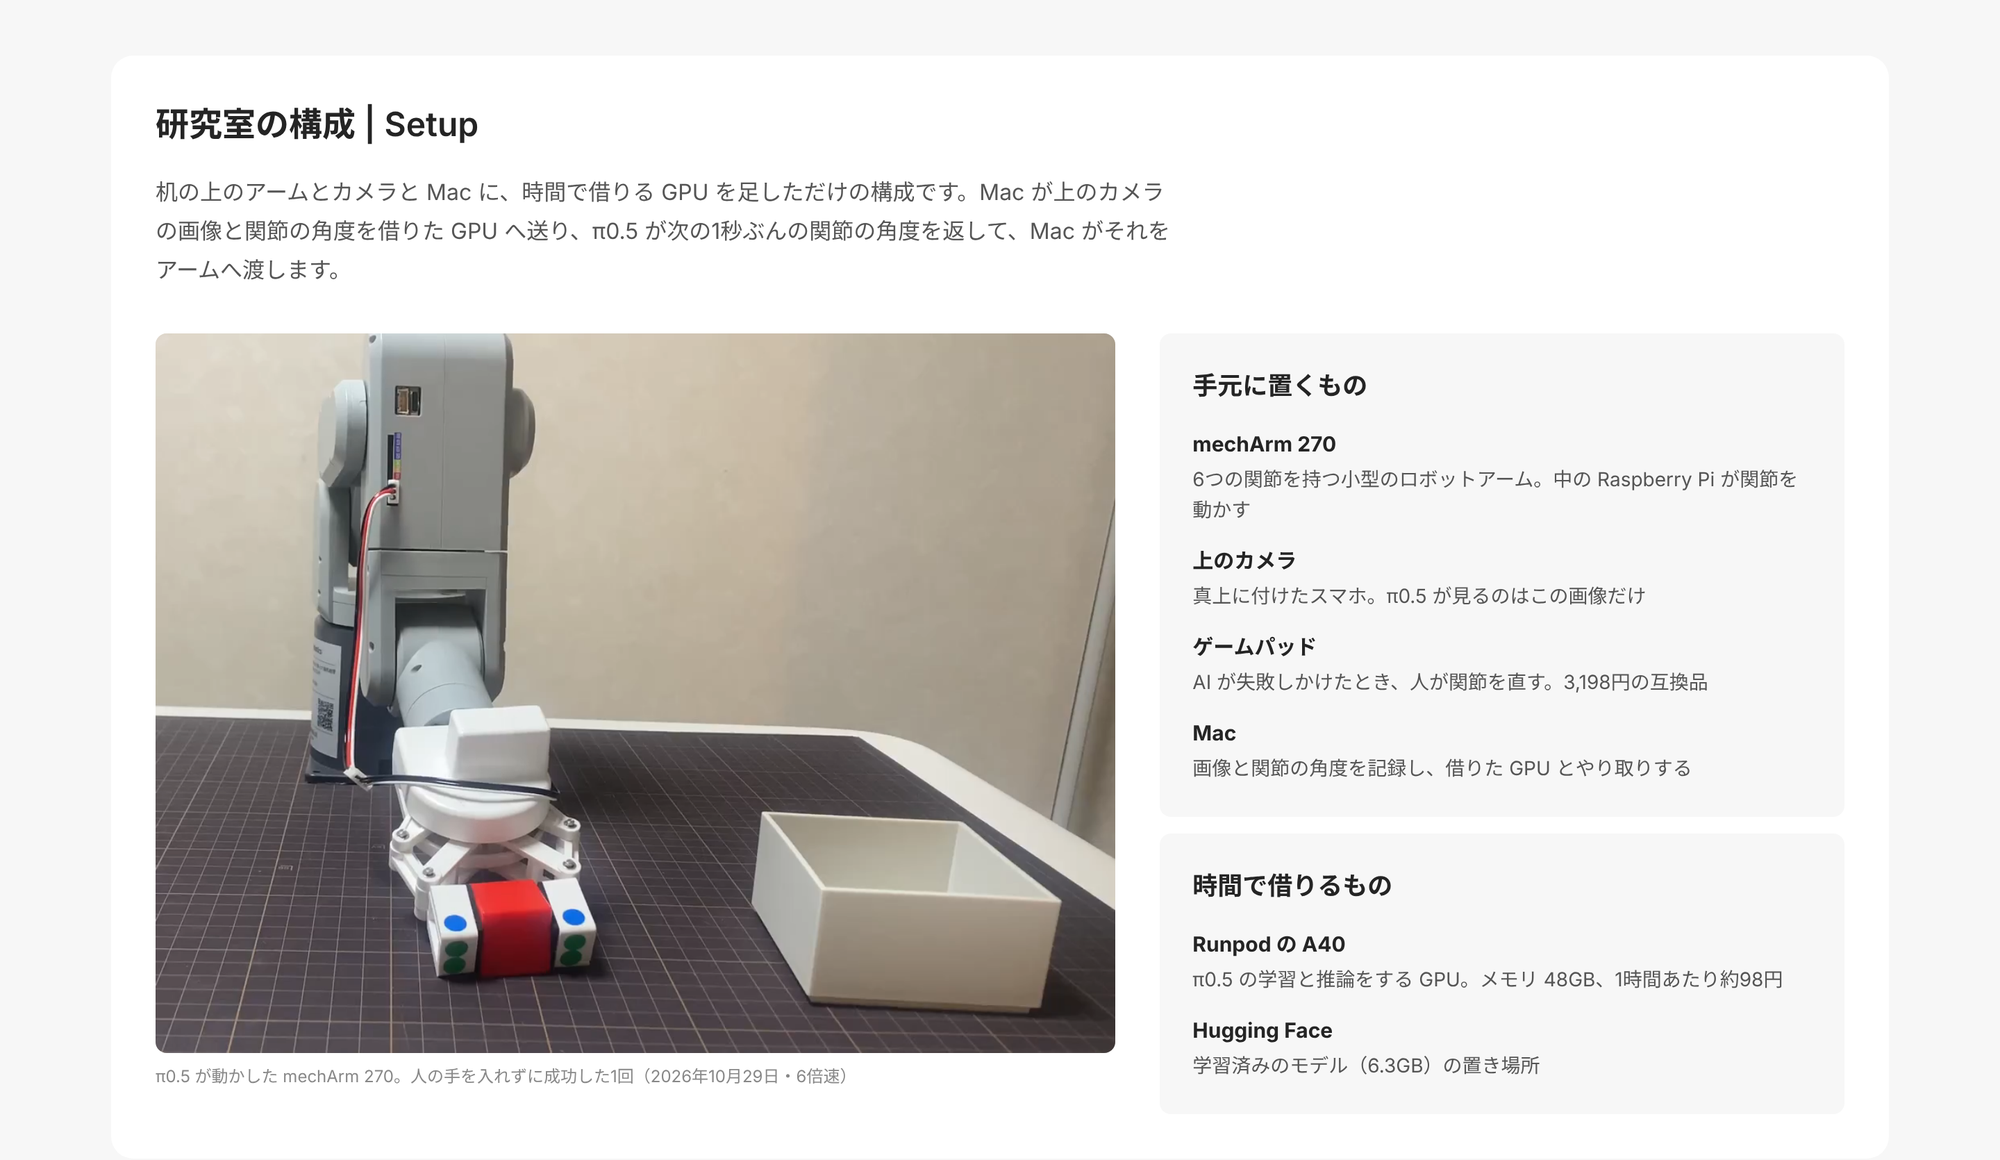
手元に置くもの・時間で借りるもので分けられていた方がいいね(よくわかんない)。左の写真は動画がいいね(画角もう少し見直して)
2つの分け目が小さな灰色の文字だけだったので、それぞれを灰色の面で囲み、見出しを大きくしました。写真は、π0.5 が人の手を入れずに成功した1回(10月29日、LOG401 の試しの1つ)を横から撮った録画に替えました。録画の左側の何も起きていないマットを外し、右寄りに4:3で切っています。元の録画は、腕を立てた姿勢だと腕の上が画面の外に出るので、腕が下りてから箱に入れ終わるまで(12〜140秒)を6倍速にしました。
- ねらい:π0.5 が何をしているのかを、文を読む前に見て分かるようにする
- 変わったこと:止まった写真が、ブロックをつかんで箱に入れるまでの約21秒の動画(音なし・繰り返し)になった。手元に置くものと時間で借りるものが、別々の面になった
- 見込める効果:初めて来た人が、研究室の作業の中身(何を・どこへ)を動画1本でつかめる。代わりにページは 0.77MB 重くなった(読み込みの速さへの影響は測っていない)
# 研究室の構成の動画(commit 43cf04c)。2026-10-29 の横からの録画 IMG_4222.MOV(3840×2160)の12〜140秒を、
# 右寄りに4:3で切り出して6倍速にする。元の録画は腕を立てた姿勢で上が画面の外に出るので、腕が下りてからを使う
cd "$HOME/mnt/KIOXIA/r2r2r-data/recordings/20261029_iphone"
D="$HOME/mnt/PixelstoMotors/デジタルツイン学習R2R2R/フィジカルAI研究室を作る/series6_guide_images"
mkdir -p "$D/upload"
ffmpeg -v error -y -ss 12 -t 128 -i IMG_4222.MOV -an -vf "crop=2700:2025:1140:0,setpts=PTS/6,fps=30,scale=1200:900" -c:v libx264 -preset veryfast -crf 26 -pix_fmt yuv420p -movflags +faststart "$D/upload/lab-setup-pi05-run-v2.mp4"
ffmpeg -v error -y -ss 12 -i IMG_4222.MOV -frames:v 1 -vf "crop=2700:2025:1140:0,scale=1200:900" -q:v 3 "$D/lab-setup-pi05-run-v2-poster.jpg"
ls -la "$D/upload"
total 1824
-rw-------  1 … 772542 Nov  7 08:45 lab-setup-pi05-run-v2.mp4
-rw-------  1 … 1090633 Nov  7 08:41 lab-setup-pi05-run.mp4
最初は0〜165秒(27.5秒・1.09MB)で作って R2 に入れましたが、腕を立てた最初の姿勢で上が切れていたので、12〜140秒の v2 を作り直してページはそちらを読むようにしました。R2 へは、同じ名前がすでにあれば入れない形で1本ずつ入れています(Cloudflare の鍵は KIOXIA のファイルから読むだけで、記事には載せていない)。
# 動画1本を R2(p2m-media)へ入れる。同じ名前がすでにあれば入れない(上書きしない)
# Mac 連携の shell で: python3 - <動画のパス> <<'PYEOF' … PYEOF の形で動かした。鍵は KIOXIA のファイルから読むだけ
import json, sys, time, urllib.parse, urllib.request
from pathlib import Path
API='https://api.cloudflare.com/client/v4/accounts/21d7aed1b193796b89287df10913f2dc/r2/buckets/p2m-media/objects'
tok=(Path.home()/'mnt/KIOXIA/p2m_cloudflare_token.txt').read_text().strip().split()[0]
p=Path(sys.argv[1]); name=p.name
def req(m,u,data=None,ct=None):
    r=urllib.request.Request(u,data=data,method=m); r.add_header('Authorization','Bearer '+tok)
    if ct: r.add_header('Content-Type',ct)
    with urllib.request.urlopen(r,timeout=300) as res: return json.loads(res.read() or b'{}')
try:
    req('GET',API+'/'+urllib.parse.quote(name)); print('すでにある・入れない')
except Exception:
    d=req('PUT',API+'/'+urllib.parse.quote(name),p.read_bytes(),'video/mp4'); print('入れた',d.get('success'))
入れた True
$ curl -s -o /dev/null -w "%{http_code} %{size_download} %{content_type}\n" https://pixelstomotors.com/media/lab-setup-pi05-run.mp4
200 1090633 video/mp4
diff --git a/src/components/LabGuide.astro b/src/components/LabGuide.astro
index e507d91..1175b66 100644
--- a/src/components/LabGuide.astro
+++ b/src/components/LabGuide.astro
@@ -1,9 +1,11 @@
 ---
 // /series6(フィジカルAI研究室)の見出しの下に置く解説(2026-11-07)
-// 1 研究室の構成:机の写真と、手元に置くもの・時間で借りるものの一覧(矢印の図は 2026-11-07 にやめた)作業ログ ― 上のカメラの写真の傾きを、マットの縁から射影変換で直す(commit 965efdb・17:56)
384×216 のまま直すと、さらに粗くなる
写真をトリミングと補正をかけてください。斜めになっています
技術の節の π0.5 の行の写真は、π0.5 に渡したお手本のコマそのもの(384×216)で、マットが少し傾いて写っていました。この大きさのまま傾きを直して切ると、さらに粗くなります。そこで、同じ上のカメラの元の録画(11月6日の実機の回 pi05_20261106_183926、1920×1080)から、爪がブロックをつかみ、横に箱がある125秒目のコマを取り直しました。
射影変換は、写真の中の四角を長方形に写し直す計算
射影変換(OpenCV の getPerspectiveTransform と warpPerspective)は、写真の中で斜めに写った四角の4つの角を、きっちりした長方形の4つの角へ写すように、写真全体をゆがめ直す計算です。マットは白い机の上の暗い面なので、明るさが白から暗へ変わる所を左・右・下の縁として拾い、それぞれに直線を当てました。上の縁は画面の外なので、左右の直線が画面の上端と交わる点を上の角にしています。
# 上のカメラの1コマ(1920×1080)から、マットの左・右・下の縁を拾って直線を当てる(commit 965efdb の前)
import numpy as np, cv2
src='/mnt/user-data/uploads/PixelstoMotors/デジタルツイン学習R2R2R/フィジカルAI研究室を作る/series6_guide_images/top_full_125.jpg'
im=cv2.imread(src); g=cv2.cvtColor(im,cv2.COLOR_BGR2GRAY).astype(int)
L=[];R=[];B=[]
for y in range(10,880,10):
    r=g[y]
    for x in range(250,500):
        if r[x-3]>180 and r[x+3]<150: L.append((x,y)); break   # 白い机 → 暗いマット
    for x in range(1800,1550,-1):
        if r[x+3]>180 and r[x-3]<150: R.append((x,y)); break
for x in range(350,1700,10):
    c=g[:,x]
    for y in range(1060,800,-1):
        if c[y+3]>180 and c[y-3]<150: B.append((x,y)); break
def fit(pts,vert):
    p=np.array(pts,float)
    return np.polyfit(p[:,1],p[:,0],1) if vert else np.polyfit(p[:,0],p[:,1],1)
la,lb=fit(L,1); ra,rb=fit(R,1); ba,bb=fit(B,0)
print(len(L),la,lb,len(R),ra,rb,len(B),ba,bb)
def xl(y): return la*y+lb
def xr(y): return ra*y+rb
yl=(ba*lb+bb)/(1-ba*la); xbl=xl(yl)
yr=(ba*rb+bb)/(1-ba*ra); xbr=xr(yr)
tl=(xl(0),0); tr=(xr(0),0)
print('tl',tl,'tr',tr,'bl',(xbl,yl),'br',(xbr,yr))
87 0.015934606692425454 304.9427960438384 87 0.05026791572501142 1680.3303929430633 135 -0.03310896497902642 970.7933665008289
tl (np.float64(304.9427960438384), 0) tr (np.float64(1680.3303929430633), 0) bl (np.float64(320.24305322185177), np.float64(960.1904504669302)) br (np.float64(1726.257110154082), np.float64(913.638780295942))
左の縁は下へ行くほど右へ(1,000px 下がって約16px)、下の縁は右へ行くほど上へ(1,400px 進んで約46px)ずれていました。この4つの角を 1391×937 の長方形へ写し、アーム・ブロック・箱が入る右寄りを4:3で切りました。明るさと色は少しだけ上げ、マス目がきつく見えないよう、コントラストを強める処理(CLAHE)は試したうえで使っていません。
# 上のカメラの写真を作り直す(commit 965efdb)。拾ったマットの4隅を長方形へ写し(射影変換)、右寄りに4:3で切り、明るさを少し上げる
import numpy as np, cv2
src='/mnt/user-data/uploads/PixelstoMotors/デジタルツイン学習R2R2R/フィジカルAI研究室を作る/series6_guide_images/top_full_125.jpg'
im=cv2.imread(src)
tl=(304.94,0); tr=(1680.33,0); bl=(320.24,960.19); br=(1726.26,913.64)
Wd,Hd=1391,937
M=cv2.getPerspectiveTransform(np.float32([tl,tr,br,bl]),np.float32([(0,0),(Wd,0),(Wd,Hd),(0,Hd)]))
out=cv2.warpPerspective(im,M,(Wd,Hd),flags=cv2.INTER_CUBIC)
x1=Wd-14; x0=x1-1110; y1=Hd-14; y0=y1-832
c=out[y0:y1,x0:x1].astype(np.float32)
c=np.clip(c*1.06+4,0,255).astype(np.uint8)
hsv=cv2.cvtColor(c,cv2.COLOR_BGR2HSV).astype(np.float32); hsv[...,1]*=1.08; c=cv2.cvtColor(np.clip(hsv,0,255).astype(np.uint8),cv2.COLOR_HSV2BGR)
c=cv2.resize(c,(800,600),interpolation=cv2.INTER_AREA)
cv2.imwrite('public/site/lab/top-camera.png',c)
from PIL import Image
Image.open('public/site/lab/top-camera.png').save('public/site/lab/top-camera.webp',quality=86)
import os; os.remove('public/site/lab/top-camera.png'); print('ok')
ok
写真の下の説明も、「π0.5 に渡している、上のカメラの画像(384×216)」から「上のカメラの画像。傾きを直して切り出しています。π0.5 には、この画像を 384×216 に縮めて渡します」に替えました。いまの写真は、π0.5 に渡したそのものではないためです。
diff --git a/src/components/LabGuide.astro b/src/components/LabGuide.astro
index 1175b66..9089371 100644
--- a/src/components/LabGuide.astro
+++ b/src/components/LabGuide.astro
@@ -6,7 +6,8 @@
 // 2 いま回している実験:お手本 → 学習 → 実機 → 人の直し → 直した成功を学習に足す、のループと各段の数字
 // 3 使っている技術:π0.5・追加学習(LoRA)・借りる GPU・推論サーバー・巻き戻しと人の直し
 // 絵は public/site/lab/(run-poster.webp は動画の最初のコマ、
-// top-camera.webp は corr_v5 のお手本 pi05_20261106_183926 の真ん中のコマ。元は iCloud の
+// top-camera.webp は pi05_20261106_183926 の上のカメラの録画(KIOXIA runs/pi05_policy/…/recording/top.mp4、1920×1080)の125秒目。
+// マットの左・右・下の縁から傾きを直して右寄りに4:3で切り出し、明るさを少し上げた。元は iCloud の
 // フィジカルAI研究室を作る/series6_guide_images/)
 // 数字はどれも LOG の記録の値。新しい LOG で数字が変わったら、ここも書き換える
 type Link = { log: string; slug: string; t: string };
@@ -136,8 +137,8 @@ const tech: { name: string; sub: string; p: string; fig?: boolean; links: Link[]
             </div>
             {t.fig && (
               <figure class="lg-fig">
-                <img src="/site/lab/top-camera.webp" alt="真上のカメラの画像。mechArm 270 の爪が赤いブロックをつかみ、右に白い箱がある" width="384" height="216" loading="lazy" />
-                <figcaption>π0.5 に渡している、上のカメラの画像(384×216)</figcaption>
+                <img src="/site/lab/top-camera.webp" alt="真上のカメラの画像。mechArm 270 の爪が赤いブロックをつかみ、右に白い箱がある" width="800" height="600" loading="lazy" />
+                <figcaption>上のカメラの画像。傾きを直して切り出しています。π0.5 には、この画像を 384×216 に縮めて渡します</figcaption>
               </figure>
             )}
           </div>
@@ -214,7 +215,7 @@ const tech: { name: string; sub: string; p: string; fig?: boolean; links: Link[]
     .lg-loop { grid-template-columns: repeat(2, minmax(0, 1fr)); }
     .lg-tech-row { grid-template-columns: minmax(0, 1fr); gap: 8px; }
     .lg-tech-body.has-fig { grid-template-columns: minmax(0, 1fr); gap: 20px; }
-    .lg-fig { max-width: 384px; }
+    .lg-fig { max-width: 480px; }
   }
   @media (max-width: 599px) {
     .lg-lead { margin: -16px 0 24px; font-size: 15px; line-height: 26px; }
作業ログ ― 爪の電流の図を、いま調べていることの節として足す(commit 3a73764・18:13)
別のチャットで、爪の電流でつかめたかが分かると出た
同じ日に別のチャット(のちの LOG461)で、mechArm 270 のサーボの電流を読んでいました。爪のサーボの値は、空で閉じたときとブロックをつかんだときで大きく違い、つかめたかどうかがカメラなしで分かります。
それとこの電流値の図解をこのページのセクションに入れ込めますか? 別のチャットで進めているものです。
伝えることは、つかめたかは爪の電流でカメラなしに分かる、の1つにし、別のチャットで描いた肩の図は入れませんでした(押されたことは分かっても向きが分からず、この節の1つのことから外れるため)。左に2つの大きな数字、右に爪の値の線だけの図を置き、空で閉じた区間とつかんだ区間を灰色の面で示しています。並びは、実験の節のあと、技術の節の前です。
図の値は、KIOXIA の実機の記録から読み直した
図は別のチャットの画面写真ではなく、KIOXIA の diag/servo_current_20261107/180051_pad/samples.csv から読み直して描きました。爪(サーボ7番)の値は、番地69(下位)と70(上位)の2つに分かれていて、70の一番上のビットが向き(マイナス)を表します。
$ cat marks.csv
t_mac,key,name,sample_i
1794042097.898721,1,static,449
1794042118.407143,2,close_empty,663
1794042140.794489,3,grasp,876
1794042154.007000,4,pull,1013
1794042183.396141,6,push_arm,1298
1492 (0.0, -5, 11) (144.36, -47, 3)
0 40 435 2 -7 8
55 62 75 16 7 21
66 78 113 -48 -63 -3
80 82 20 946.0 923 977
82 88 61 885 854 926
100 106 61 802 793 809
112 140 301 -45 -66 -24
上は、区間ごとの始めの秒・終わりの秒・数・中央値・最小・最大です。読めた数は144.36秒で1,492回、1秒に10.34回でした。値が変わった所を拾うと、空で閉じたのは51〜65秒、つかんだのは79.6〜109.4秒でした。
n 1492 dur 144.36 hz 10.34
0.0 -5 z
50.95 39 pos
53.04 8 z
53.14 16 pos
55.49 7 z
55.58 10 pos
60.77 8 z
60.88 16 pos
67.39 -3 z
67.47 -43 neg
79.0 1 z
79.1 39 pos
79.6 627 hi
109.4 349 pos
109.5 -49 neg
# 爪(サーボ7番)の電流の値を、0.5秒ごとの中央値にして JSON に書き出す(commit 3a73764)
# Mac 連携の shell で KIOXIA の diag/servo_current_20261107/180051_pad の中で動かし、出力を iCloud に置いた
import csv,json,statistics
rows=list(csv.DictReader(open('samples.csv')))
t0=float(rows[0]['t_mac_recv']); b={}
for r in rows:
    try: regs=json.loads(r['regs'])
    except: continue
    v={(a,c):d for a,c,d,*_ in regs}
    lo,hi=v.get((7,69)),v.get((7,70))
    if lo is None or hi is None: continue
    t=float(r['t_mac_recv'])-t0
    b.setdefault(int(t*2),[]).append((lo+(hi&0x7f)*256)*(-1 if hi&0x80 else 1))
print(json.dumps({"source":"KIOXIA r2r2r-data/diag/servo_current_20261107/180051_pad/samples.csv(爪=サーボ7の番地69・70。70の最上位ビットを符号として読む)","step_sec":0.5,"stat":"0.5秒ごとの中央値","points":[[k/2,round(statistics.median(x))] for k,x in sorted(b.items())]},ensure_ascii=False))
爪の値のデータ(src/data/lab/gripper_current_20261107.json)
{"source": "KIOXIA r2r2r-data/diag/servo_current_20261107/180051_pad/samples.csv(爪=サーボ7の番地69・70。70の最上位ビットを符号として読む)", "step_sec": 0.5, "stat": "0.5秒ごとの中央値", "points": [[0.0, -3], [0.5, -3], [1.0, -1], [1.5, 1], [2.0, 0], [2.5, -4], [3.0, -4], [3.5, -3], [4.0, 2], [4.5, 0], [5.0, 2], [5.5, 4], [6.0, -2], [6.5, 1], [7.0, 2], [7.5, -1], [8.0, 0], [8.5, 4], [9.0, 7], [9.5, 5], [10.0, -1], [10.5, 6], [11.0, 4], [11.5, 5], [12.0, 6], [12.5, 5], [13.0, 3], [13.5, 2], [14.0, 4], [14.5, 0], [15.0, -4], [15.5, 4], [16.0, 4], [16.5, 4], [17.0, 5], [17.5, 2], [18.0, -4], [18.5, 4], [19.0, -3], [19.5, -2], [20.0, 5], [20.5, 0], [21.0, 0], [21.5, -4], [22.0, -3], [22.5, 4], [23.0, 3], [23.5, 2], [24.0, 5], [24.5, 2], [25.0, 4], [25.5, -1], [26.0, 2], [26.5, 6], [27.0, -2], [27.5, 0], [28.0, 2], [28.5, 0], [29.0, -1], [29.5, 5], [30.0, 3], [30.5, 4], [31.0, 2], [31.5, -2], [32.0, -3], [32.5, -1], [33.0, 3], [33.5, -1], [34.0, 2], [34.5, 2], [35.0, 2], [35.5, 4], [36.0, 1], [36.5, 5], [37.0, 3], [37.5, 4], [38.0, 1], [38.5, 1], [39.0, -2], [39.5, 4], [40.0, 0], [40.5, 2], [41.0, 4], [41.5, 0], [42.0, 7], [42.5, 0], [43.0, 3], [43.5, 2], [44.0, 5], [44.5, 4], [45.0, 2], [45.5, -1], [46.0, 6], [46.5, -2], [47.0, 4], [47.5, 0], [48.0, 0], [48.5, 4], [49.0, -2], [49.5, 1], [50.0, 3], [50.5, 2], [51.0, 79], [51.5, 23], [52.0, 15], [52.5, 16], [53.0, 19], [53.5, 15], [54.0, 13], [54.5, 17], [55.0, 16], [55.5, 14], [56.0, 18], [56.5, 16], [57.0, 16], [57.5, 12], [58.0, 18], [58.5, 17], [59.0, 11], [59.5, 14], [60.0, 17], [60.5, 16], [61.0, 17], [61.5, 14], [62.0, 16], [62.5, 15], [63.0, 12], [63.5, 14], [64.0, 20], [64.5, 16], [65.0, 15], [67.0, -23], [67.5, -47], [68.0, -52], [68.5, -46], [69.0, -51], [69.5, -46], [70.0, -47], [70.5, -52], [71.0, -47], [71.5, -48], [72.0, -48], [72.5, -47], [73.0, -48], [73.5, -44], [74.0, -51], [74.5, -49], [75.0, -48], [75.5, -47], [76.0, -47], [76.5, -49], [77.0, -53], [77.5, -49], [78.0, -50], [78.5, -47], [79.0, 116], [79.5, 896], [80.0, 966], [80.5, 951], [81.0, 940], [81.5, 930], [82.0, 921], [82.5, 910], [83.0, 905], [83.5, 897], [84.0, 890], [84.5, 887], [85.0, 877], [85.5, 876], [86.0, 870], [86.5, 865], [87.0, 860], [87.5, 860], [88.0, 856], [88.5, 851], [89.0, 848], [89.5, 848], [90.0, 845], [90.5, 843], [91.0, 840], [91.5, 837], [92.0, 835], [92.5, 834], [93.0, 831], [93.5, 832], [94.0, 824], [94.5, 823], [95.0, 820], [95.5, 819], [96.0, 816], [96.5, 816], [97.0, 814], [97.5, 813], [98.0, 812], [98.5, 808], [99.0, 809], [99.5, 810], [100.0, 806], [100.5, 806], [101.0, 806], [101.5, 803], [102.0, 805], [102.5, 800], [103.0, 800], [103.5, 799], [104.0, 798], [104.5, 796], [105.0, 797], [105.5, 800], [106.0, 800], [106.5, 793], [107.0, 800], [109.0, 558], [109.5, -36], [110.0, -57], [110.5, -52], [111.0, -50], [111.5, -53], [112.0, -49], [112.5, -58], [113.0, -50], [113.5, -54], [114.0, -54], [114.5, -62], [115.0, -60], [115.5, -61], [116.0, -58], [116.5, -60], [117.0, -58], [117.5, -58], [118.0, -60], [118.5, -54], [119.0, -57], [119.5, -58], [120.0, -57], [120.5, -53], [121.0, -57], [121.5, -58], [122.0, -59], [122.5, -58], [123.0, -44], [123.5, -45], [124.0, -38], [124.5, -44], [125.0, -47], [125.5, -45], [126.0, -39], [126.5, -46], [127.0, -48], [127.5, -39], [128.0, -34], [128.5, -39], [129.0, -32], [129.5, -38], [130.0, -36], [130.5, -40], [131.0, -42], [131.5, -30], [132.0, -38], [132.5, -33], [133.0, -36], [133.5, -45], [134.0, -27], [134.5, -39], [135.0, -45], [135.5, -38], [136.0, -30], [136.5, -36], [137.0, -35], [137.5, -33], [138.0, -37], [138.5, -34], [139.0, -36], [139.5, -45], [140.0, -36], [140.5, -37], [141.0, -30], [141.5, -39], [142.0, -42], [142.5, -31], [143.0, -38], [143.5, -43], [144.0, -46]]}
最初は16と960、LOG461 の公開後に15前後と870前後へそろえた(commit 43f5322・11月8日 15:37)
最初に公開したときは、0.5秒ごとの中央値から、空で閉じた値を16、つかんだ値を960(つかんだ直後の高い所)と書き、およそ60倍としていました。そのあと公開された LOG461 は、同じ記録を区間の中央値で、空で閉じると15前後、つかむと870前後、差は50倍以上と書いています。ページの数字が記録と食い違わないよう、記事化の前に、ページを LOG461 の書き方にそろえ、LOG461 へのリンクを付けました。図の線はそのままです。
diff --git a/src/components/LabGuide.astro b/src/components/LabGuide.astro
index 9089371..4c55dd0 100644
--- a/src/components/LabGuide.astro
+++ b/src/components/LabGuide.astro
@@ -4,7 +4,8 @@
 //   動画は R2 の lab-setup-pi05-run-v2.mp4(2026-10-29 の横からの録画 IMG_4222.MOV の12〜140秒を、右寄りに4:3で切り出し6倍速。
 //   元の録画は腕を立てた姿勢で上が画面の外に出るので、腕が下りてから箱に入れ終わるまでを使う)
// 2 いま回している実験:お手本 → 学習 → 実機 → 人の直し → 直した成功を学習に足す、のループと各段の数字diff --git a/src/components/LabGuide.astro b/src/components/LabGuide.astro
index 4c55dd0..e93c331 100644
--- a/src/components/LabGuide.astro
+++ b/src/components/LabGuide.astro
@@ -81,7 +81,8 @@ const tech: { name: string; sub: string; p: string; fig?: boolean; links: Link[]
];
// 4 いま調べていること:爪のサーボの電流の値(2026-11-07 の実機。0.5秒ごとの中央値。元は KIOXIA の diag/servo_current_20261107/180051_pad)作業ログ ― 公開した7回と、確かめたこと
commit の一覧
| commit | 時刻 | 中身 |
|---|---|---|
| c7caad9 | 11/7 16:20 | 構成・実験・技術の3つの節を足した |
| 09c80f5 | 11/7 17:21 | 実験のカードの段を subgrid でそろえ、上の線を外した |
| c556a04 | 11/7 17:29 | 矢印の図と黒いカードをやめ、机の写真と2つの一覧にした |
| 43cf04c | 11/7 17:46 | 写真を実機の動画に替え、2つの一覧を面で分けた |
| 965efdb | 11/7 17:56 | 上のカメラの写真の傾きを射影変換で直した |
| 3a73764 | 11/7 18:13 | いま調べていること(爪の電流)を足した |
| 43f5322 | 11/8 15:37 | 爪の数字を LOG461 にそろえ、LOG461 へのリンクを足した |
公開のたびに、ビルドと実際の画面で確かめた
公開の前に npm run build を通し、手元で astro preview を開いて、幅 1440px・1240px・390px の画面写真を撮って見ました。公開したあとは、ページの HTML に新しい文が入ったことを curl で待ってから、公開されたページで同じように確かめています。
const { chromium } = require('playwright');
(async () => {
  const [w, out] = process.argv.slice(2);
  const b = await chromium.launch(); const p = await b.newPage({ viewport: { width: +w, height: 900 } });
  await p.goto('http://localhost:4321/series6', { waitUntil: 'networkidle' });
  await p.addStyleTag({content:'[class*=toast]{display:none!important}'});
  const el = (await p.$$('.lg'))[2]; await el.scrollIntoViewIfNeeded(); await p.waitForTimeout(500);
  await el.screenshot({ path: out });
  await b.close();
})();
HTML から読める文字の数を数えた
公開されたページで、解説の4つの節の文字(空白を除く)を数えました。見出しの下の説明(導入比較ガイドのバナーを含む)は295字、解説の4つの節は403字・745字・288字・862字で、合わせて2,298字です。節の中のリンクは17本で、LOG461 へのリンクを足して18本になりました。
const { chromium } = require('playwright');
(async () => {
  const b = await chromium.launch(); const p = await b.newPage();
  await p.goto('https://pixelstomotors.com/series6', { waitUntil: 'networkidle' });
  const r = await p.evaluate(() => {
    const lg=[...document.querySelectorAll('.lg')].map(e=>e.innerText.replace(/\s+/g,'').length);
    const hero=document.querySelector('.panel')?.innerText.replace(/\s+/g,'').length;
    const links=[...document.querySelectorAll('.lg a')].length;
    return {lg, hero, links};
  });
  console.log(JSON.stringify(r));
  await b.close();
})();
{"lg":[403,745,288,862],"hero":295,"links":17}
69456
2行目は、そのときのページの HTML の大きさ(バイト)です。
記事の画面写真を撮ったスクリプト
const { chromium } = require('playwright');
(async () => {
  const b = await chromium.launch(); const p = await b.newPage({ viewport: { width: 1440, height: 900 }, deviceScaleFactor: 2 });
  await p.goto('https://pixelstomotors.com/series6', { waitUntil: 'networkidle' });
  await p.addStyleTag({content:'[class*=toast],[class*=parade],[class*=hakobu-walk]{display:none!important} header,.site-header,nav{position:static!important}'});
  const secs = await p.$$('.lg');
  const names = ['05_setup_video','08_experiment_aligned','09_gripper_current','07_tech_rows'];
  for (let i=0;i<secs.length;i++){ await secs[i].scrollIntoViewIfNeeded(); await p.waitForTimeout(i===0?6000:800); await secs[i].screenshot({path:`LOG462_images/LOG462_${names[i]}.png`}); }
  await b.close();
})();
作業ログ ― 最後の LabGuide.astro(commit 43f5322 の時点の全文)
---
// /series6(フィジカルAI研究室)の見出しの下に置く解説(2026-11-07)
// 1 研究室の構成:実機の動画と、手元に置くもの・時間で借りるものの一覧(矢印の図は 2026-11-07 にやめた)
//   動画は R2 の lab-setup-pi05-run-v2.mp4(2026-10-29 の横からの録画 IMG_4222.MOV の12〜140秒を、右寄りに4:3で切り出し6倍速。
//   元の録画は腕を立てた姿勢で上が画面の外に出るので、腕が下りてから箱に入れ終わるまでを使う)
// 2 いま回している実験:お手本 → 学習 → 実機 → 人の直し → 直した成功を学習に足す、のループと各段の数字
// 3 いま調べていること:爪のサーボの電流(2026-11-07 追加。並びは実験のあと・技術の前)
// 4 使っている技術:π0.5・追加学習(LoRA)・借りる GPU・推論サーバー・巻き戻しと人の直し