フィジカルAI研究室を作る Log#17 | 人が直した mechArm 270 の5回で π0.5 を学び直す
この記事の素材(コード・ログ・データ 39ファイル・まとめてダウンロードあり)arrow_downwardAIで読む ChatGPT・Claude などで、この記事に質問できます expand_more
Physical Intelligence の π0.5 で動かす実物の小型ロボットアーム mechArm 270 を8回動かすと、ブロックを箱に入れられたのは5回で、その5回はすべて、人が途中で根元(j0)とひじ(j2)を同じように直していました。その直した記録を学習データに作り直し、前のモデルから続けて1,500ステップ学習させたので、人が直す回数が減るかを次の実機で確かめられる段階になりました。
この回でやったことで、次の3つが変わりました。
- 良くなること:AI が毎回同じ向きにずれる所を、人が直した動きとして AI に覚えさせられるようになった。直す回数が減れば、人がアームの横に付いてキーを押す時間が減る(見込み。次の実機で、補正の回数と成功の数で確かめる)
- もたらされること:実機で直す → 学習させる → 実機で確かめる、の一周が1日で回るようになった。10月31日の夕方に実機で直した記録が、翌朝には学習を終えたモデルとして手元にあった
- 時間・手間・費用:学習は Mac で1行打つだけになった。打ってから学習が始まるまで見ていたのは約18分(うち約10分は通信が返らない不具合)で、そのあと約3時間は寝ている間に終わり、借りた GPU も自動で消えた。費用は約313円。前回までは学習のコマンドを1つずつ手で打っていて、その時間は測っていない。同じ日に起動し直すときの準備は、Pod を新しく作ると約2分半、残っている Pod につなぎ直すと16秒だった(どちらも記録の値)
π0.5(パイレイテンゴ)は、米国の Physical Intelligence 社が公開しているロボット用の AI のモデルです。上から見たカメラの画像と6つの関節の角度を受け取り、次の1秒ぶんの関節の角度を返します。人が手で教えた19回の動き(お手本)で学習させ、赤いブロックをつかんで白い箱に入れる作業をさせています。前の回(LOG407)で、失敗しかけたときに人がキーで関節を1°ずつ動かして直せる仕組み(補正)を、実機で使えるようにしました。人が直した動きは、写真と関節の角度の組として記録に残ります。
8回のうち成功した5回はどれも、モデルが同じ向きに同じくらいずれていて、人が毎回同じ直し方をしていました。 つかむ前に根元を +2〜4° 回し、つかんだあとにひじを 15〜31° 動かして腕を持ち上げる、という直し方です。根元の向きは、直したあとの角度が 12.8〜13.7° にそろい、お手本でブロックをつかんだ瞬間の 13.2° とほぼ同じでした。
ただ、その記録をそのまま学習データにはできませんでした。アームが動いている間の関節の角度が、1.5〜3.6秒ずつ抜けていたためです。アームの常駐プログラムは、関節に指令を送ると、腕が止まるまで約1.6秒ほかの読み取りを受け付けません。抜けたまま使うと、1コマで最大28°も腕が飛ぶ不自然な動きになります。そこで、送った指令の道すじから角度を作り直してから学習させました。やったことの全体は次のとおりです。
| 段階 | やったこと | 結果 |
|---|---|---|
| 実機で8回動かす | 借りた GPU(Runpod の A40)の上の π0.5 で、mechArm 270 を動かした | 成功5回・失敗3回。成功した5回はすべて、つかむ前に根元を +2〜4°、つかんだあとにひじを 15〜31° 持ち上げる向きに直していた |
| 学習データを作る | 成功した5回の記録を、お手本と同じ形に変えた | アームが動いている間の関節の角度が、ほとんど記録できていなかった。送った指令の道すじから角度を作り直し、止まっている時間を詰めた |
| 学習させる | お手本19回と、直した5回を合わせて、前のモデルから続けて1,500ステップ | 寝ている間に回して、約3時間で終わった。学習のずれ(loss)は 0.0075 から 0.0028 に下がった |
| 道具を直す | 起動の手順を、残っている GPU につなぎ直せるようにし、学習も1行で回せるようにした | 学習のあと、モデルを手元に持ち帰り、借りた GPU を自動で消すところまでできた |
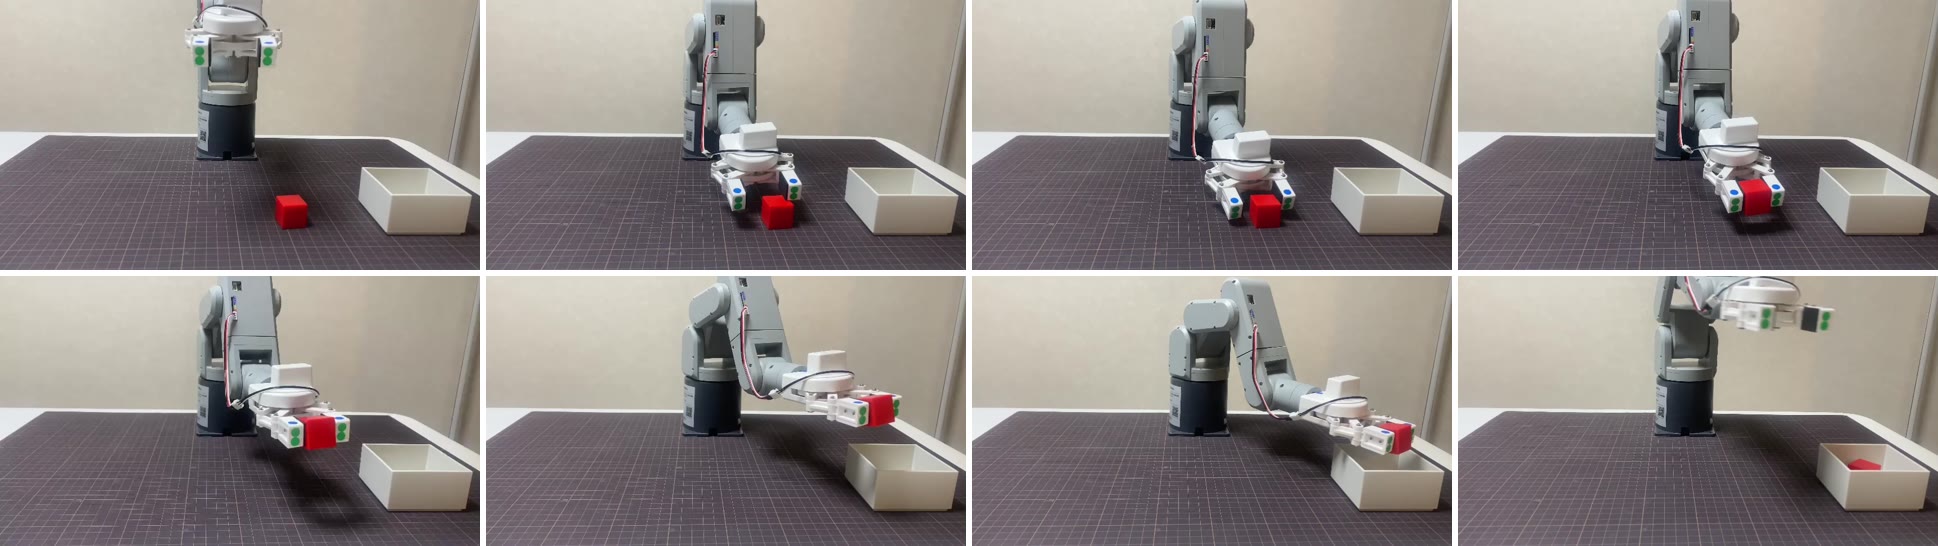
学習し直したモデルで、根元とひじの直しが減るかどうかは、次の実機で確かめます。
GPU を買うか借りるかの判断は、Runpod で実際に借りて学習させた費用をもとに、別のページにまとめています。
導入比較ガイドロボットAIの学習用GPU、買うか借りるか実際に借りて学習させた費用と、損益分岐の計算機で決められますarrow_forwardこの回の作業は、Claude(手順と分析を一緒に組み立てた AI)と進めました。アームの操作と、目で見た判断はこちらで行い、記録の集計は Claude が行っています。プログラムの直しは Claude Code(プログラムを書く AI)に依頼箱を通して頼み、OpenAI の codex(別の会社のプログラムを書く AI)にコードを読んでもらってから受け取りました。ここから下は、使ったコマンド・出力・依頼文・報告・コードを全量で載せた作業ログです。ログの中の Pod の IP アドレスとポート番号は <POD_IP> と <SSH_PORT> に置き換えています。鍵(Runpod と Hugging Face のアクセストークン)は、どこにも載せていません。費用の円は 1ドル=158円 で計算しています。結果の数字は記録から数えた値で、見込みのものは見込みと書いています。
作業ログ ― Runpod の A40 で mechArm 270 を8回動かし、直した5回で π0.5 を学び直した
この回で使う言葉
| 言葉 | 意味 |
|---|---|
| チャンク | AI に1回問い合わせて返ってくる、次の1秒ぶん(10ステップ)の関節の角度。プログラムはチャンクを1つ受け取るたびに止まり、Enter で実行するかを聞く |
| 補正(c) | キーで関節を選び、1回押すごとに決まった角度(刻み)だけ動かすモード。Enter で、その姿勢から AI に戻す |
| j0〜j5 | mechArm 270 の6つの関節。j0 は根元の回転、j1 は肩、j2 はひじ、j3〜j5 は手首 |
| 1秒10コマの記録 | 推論の間、上カメラの写真と関節の角度を1秒に10回ずつ残す仕組み。お手本も同じ1秒10コマなので、そろえれば学習データにできる |
| 常駐プログラム(デーモン) | アームの中の小さな計算機(Raspberry Pi)で動き続け、Mac からの指令を受けて関節を動かすプログラム |
| ステップ(学習) | 学習データから少しずつ(32コマ)取り出して、AI の答えを1回だけ直すこと。ステップ数は、その直しを何回くり返すか |
| 学習率 | 1回のステップで、AI の中身をどれだけ大きく直すかの強さ |
| 正規化の値 | 関節の角度などの数字を、AI が扱いやすい大きさにそろえるための平均とばらつき |
| loss | 学習データの答えと、AI の答えのずれ。小さいほど、お手本に近い |
Runpod は、GPU を時間で借りられるサービス
Runpod は、GPU を積んだ計算機(Pod)を、1時間いくらで借りられるサービスです。この研究室では、π0.5 を動かすサーバーと学習を Pod の上で回しています。
| 言葉 | 意味 |
|---|---|
| Pod | Runpod で借りた1台の計算機。消すと中身も消える |
| Terminate | Pod を消すこと。止める(Stop)だけではディスクの料金がかかり続けるので、使い終わったら消す |
| A40 | この回に借りた GPU。メモリ 48GB、1時間 0.59ドル(約93円) |
Hugging Face は、AI のモデルを置いて配るサービス
Hugging Face は、AI のモデルとデータを置いて、ほかの計算機から取ってこられるようにするサービスです。学習させた π0.5 のモデル(約6.3GB)は、Hugging Face の非公開の置き場所(リポジトリ)に置いてあり、Pod を借りるたびに取ってきます。この回の学習で作った新しいモデルも、PixelstoMotors/pi05-mecharm-trim-corr-lora-v1 という非公開のリポジトリに置きました。
LoRA と「続きから学習する」
π0.5 は、もとの大きなモデルの全部を学習し直すのではなく、LoRA(ローラ)という方法で、少しの部品だけを足して学習させています。全部を学習し直すより、必要な GPU のメモリと時間がずっと少なくて済みます。
前の回までのモデルは、お手本19回で4,000ステップ学習させたもの(3999)です。この回は、それを出発点にして、お手本19回と直した5回を合わせたデータで、さらに1,500ステップ学習させました。一から学習し直すより短い時間で、足した分だけを覚えさせるねらいです。
実機の1〜3回目(10/31 17:52〜18:08):成功2回・失敗1回
この記事のコード・ログ・データは、1ファイルずつ下に置いています。全文はリンク先にあります。
ファイルの一覧(39本)
01_sec02.txt ― 1〜3回目の端末の記録 lab_start_20261031_175204.txt・82,936字
02_sec04.txt ― 4〜8回目の端末の記録 lab_start_20261031_181532.txt・139,354字
03_sec06.txt ― 18:50 の端末の記録 lab_start_20261031_185050.txt・19,712字
04_sec06.log.txt ― serve_20261031_185508.log・3,581字
05_review_request_20261031_lab_start_reattach.md ― レビューの依頼文 review_request_20261031_lab_start_reattach.md・3,031字
06_review_result_20261031_lab_start_reattach_codex.md ― codex の答え review_result_20261031_lab_start_reattach_codex.md・3,651字
07_sec08.md ― Claude Code の報告(14分)・3,671字
08_sec09.md ― Claude Code の報告(24分)・3,848字
09_review_request_20261031_gap_fill_recorder_rpc.md ― レビューの依頼文 review_request_20261031_gap_fill_recorder_rpc.md・3,499字
10_review_result_20261031_gap_fill_recorder_rpc_codex.md ― codex の答え review_result_20261031_gap_fill_recorder_rpc_codex.md・3,252字
11_sec11.md ― Claude Code の報告(38分)・4,736字
12_review_result_20261031_trim_hold_resume_lr_codex.md ― review_result_20261031_trim_hold_resume_lr_codex.md・3,075字
13_review_request_20261031_lab_train.md ― review_request_20261031_lab_train.md・3,214字
14_review_result_20261031_lab_train_codex.md ― review_result_20261031_lab_train_codex.md・4,238字
15_sec13.txt ― 学習の端末の記録 lab_train_20261031_220221.txt・336,141字
16_train_trim_corr_v3.log.txt ― 学習のログ train_trim_corr_v3.log・132,788字
17_prep_trim_corr.log.txt ― 学習の準備のログ prep_trim_corr.log・314,429字
18_gpu_train.csv ― GPU の記録 gpu_train.csv・29,043字
19_pod_checkpoints.tsv.txt ― Pod 側のチェックポイントの一覧 pod_checkpoints.tsv・8,922字
20_lab_lib.sh.txt ― lab_lib.sh・18,474字
21_lab_start.sh.txt ― lab_start.sh・19,336字
22_lab_stop.sh.txt ― lab_stop.sh・5,671字
23_lab_train.sh.txt ― lab_train.sh・31,440字
24_lab_train_fakes.sh.txt ― lab_train_fakes.sh・9,248字
25_test_lab_start.sh.txt ― test_lab_start.sh・22,568字
26_test_lab_train.sh.txt ― test_lab_train.sh・19,956字
27_pi05_build_correction_episodes.py.txt ― pi05/build_correction_episodes.py・29,003字
28_pi05_merge_raw_episodes.py.txt ― pi05/merge_raw_episodes.py・5,882字
29_pi05_policy_recorder.py.txt ― pi05/policy_recorder.py・13,993字
30_pi05_run_policy_client.py.txt ― pi05/run_policy_client.py・78,141字
31_pi05_check_dataset.py.txt ― pi05/check_dataset.py・12,374字
32_pi05_openpi_addon_add_trim_corr_config.py.txt ― pi05/openpi_addon/add_trim_corr_config.py・5,486字
33_pi05_openpi_addon_pod_prep_trim_corr.sh.txt ― pi05/openpi_addon/pod_prep_trim_corr.sh・3,713字
34_pi05_openpi_addon_hf_upload_ckpt.py.txt ― pi05/openpi_addon/hf_upload_ckpt.py・4,441字
35_pi05_test_gap_fill.py.txt ― pi05/test_gap_fill.py・4,539字
36_pi05_test_recorder_rpc.py.txt ― pi05/test_recorder_rpc.py・10,412字
37_pi05_test_merge_and_config.py.txt ― pi05/test_merge_and_config.py・13,301字
38_pi05_test_trim_hold.py.txt ― pi05/test_trim_hold.py・5,357字
39_pi05_test_hf_upload_ckpt.py.txt ― pi05/test_hf_upload_ckpt.py・5,073字
起動は lab_start.sh の1行です。Pod を借りて π0.5 のサーバーを立て、アームを HOME の姿勢に戻し、カメラの位置合わせのあとに実機推論へ進みます。1回終わるごとに「もう1回やりますか?」と聞かれ、y で次の回に進みます。この起動で3回動かしました。
| 回 | 記録の名前 | 結果 | 補正 |
|---|---|---|---|
| 1回目 | pi05_20261031_175527 | 成功 | 推論2のあとに j0 を +4.0°、推論8のあとに j2 を −15.2° |
| 2回目 | pi05_20261031_180023 | 失敗 | j0 を +3.0°、j2 を −6.4° と −2.9° |
| 3回目 | pi05_20261031_180435 | 成功 | j0 を +2.4°、j2 を −25.2° |
最初の推論は 58,074ms かかりました。サーバーが最初の1回だけ、計算の組み立て(コンパイル)をするためです。2回目からは 0.6〜1.7 秒でした。
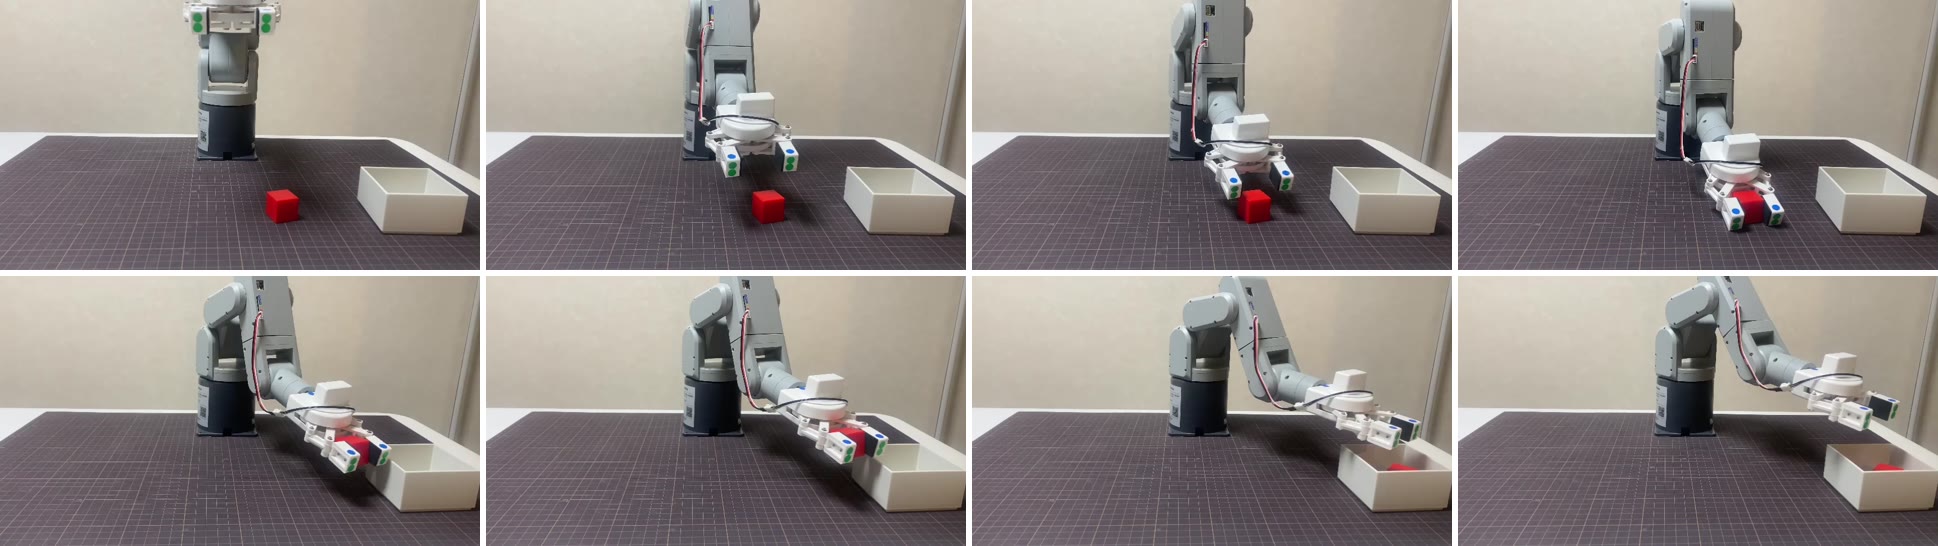
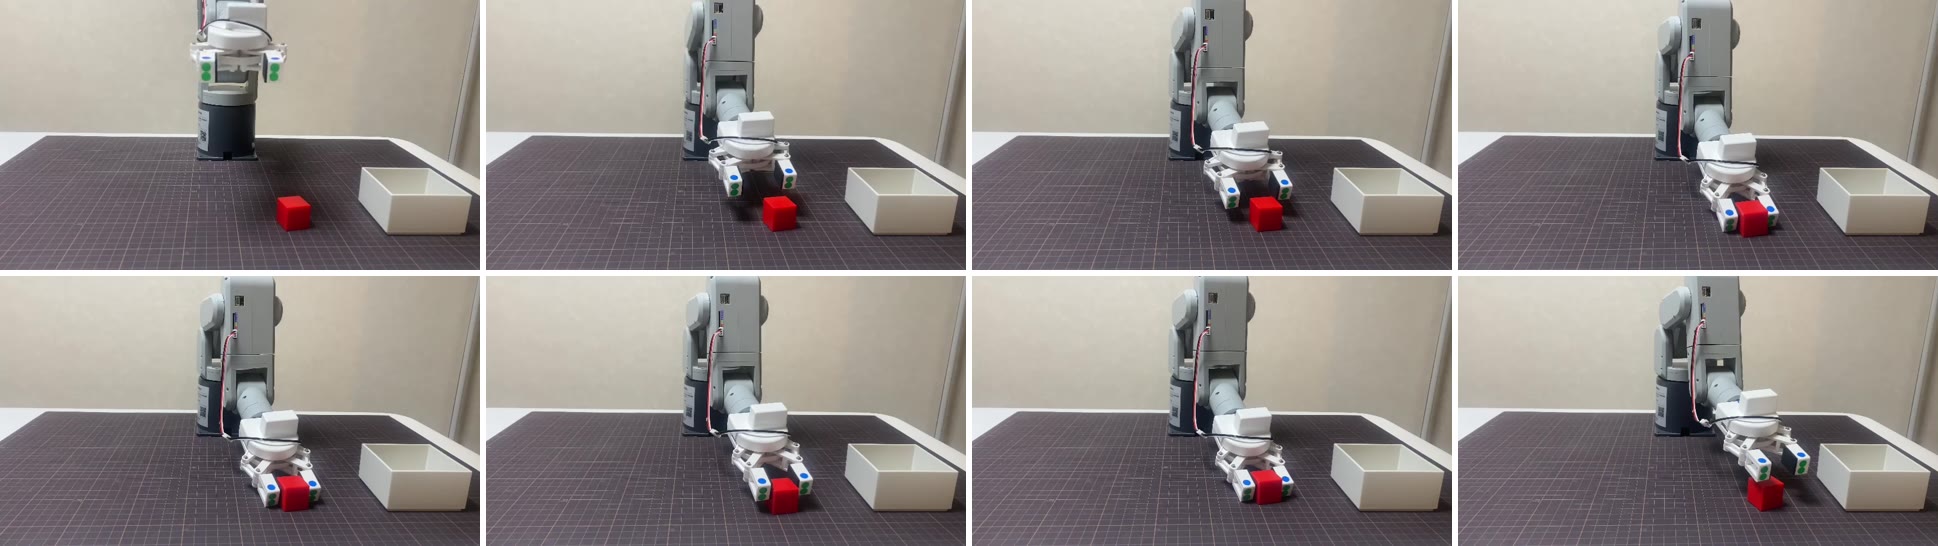
2回目は、爪がブロックを挟めず、ブロックの上に乗るような形で押し続けました。人が j2 を直しても、ブロックは爪の間に入らず、最後は爪だけが持ち上がりました。
1〜3回目の端末の記録 lab_start_20261031_175204.txt
[LAB   ] 2026-10-31 17:52:04  GPU=NVIDIA A40  episode=run_0001_20261019_194818  log=/Volumes/KIOXIA/r2r2r-data/lab/Log17

=== 1. Pod を作る
[POD   ] 作った: id kay1uafshbx7dj  GPU=NVIDIA A40  1時間 0.59 ドル  (記録 /Volumes/KIOXIA/r2r2r-data/lab/Log17/pod/lab_pod.json)
    (2 秒)

=== 2. Pod が立ち上がるまで待つ
[POD ] SSH の IP とポートを API から受け取った (<POD_IP>:<SSH_PORT>)18:13 に起動し直すと、残っていた Pod の所で止まった
3回目のあと「もう1回やりますか?」で終え、まだ試していない確かめ(知らない文字を打ってもアームが動かないか)のために、もう一度 lab_start.sh を打ちました。すると、同じ Log17 の Pod がまだ残っていたため、新しく作らずに止まりました。同じ Log で Pod を2台借りないための決まりです。
lab_start_20261031_181304.txt
[LAB   ] 2026-10-31 18:13:05  GPU=NVIDIA A40  episode=run_0001_20261019_194818  log=/Volumes/KIOXIA/r2r2r-data/lab/Log17

=== 1. Pod を作る
[WARN  ] Log17 の Pod (id kay1uafshbx7dj) がまだ残っています. 新しく作らずに止まります.
         消すなら ./lab_stop.sh --log Log17
このときは lab_stop.sh で Pod を消してから、起動し直しました。残っている Pod につなぎ直せるようにする直しは、このあと依頼44として Claude Code に頼んでいます。
lab_stop_20261031_181523.txt
[STOP  ] Log17 の Pod: id kay1uafshbx7dj  GPU=NVIDIA A40  作った時刻 2026-10-31 17:52:06
[LOG   ] serve.log を持ち帰った → /Volumes/KIOXIA/r2r2r-data/lab/Log17/serve.log (27 行)
[STOP  ] Terminate を送った (18:15:31)
[STOP  ] Pod (id kay1uafshbx7dj) が消えたことを API で確かめた
[COST  ] 借りていた時間 23 分 25 秒 (0.39 時間) × 1時間 0.59 ドル = 約 0.23 ドル (約 36 円. 1ドル=158円)
[TUNNEL] 8000 番のトンネルは残っていません
実機の4〜8回目(18:15〜18:44):成功3回・失敗2回、知らない文字で動かないことも確かめた
4回目の最初の確認で、知らない文字(x と大文字の R)を打つと、「分からない入力」と出て同じ確認がもう一度出ました。チャンクは実行されず、アームは動きませんでした。前の回の依頼40で直した所が、実機でも効いています。補正の外で r を押すと、爪の締め直しだけが起きることも、この起動の中で確かめました。
| 回 | 記録の名前 | 結果 | 補正 |
|---|---|---|---|
| 4回目 | pi05_20261031_181946 | 成功 | j0 を +2.0°、j2 を −29.3° |
| 5回目 | pi05_20261031_182545 | 成功 | j0 を +4.0°。つかむ前に j1・j2・j3・j4 を何度か直し、つかんだあと j1 を −10.0°・j2 を −19.0° |
| 6回目 | pi05_20261031_183219 | 失敗 | j2 を +2.9°・j3 を −2.0°。爪を閉じた次のチャンクで h を押して終えた |
| 7回目 | pi05_20261031_183426 | 失敗 | 5回直した。最初の推論のあと手首 j4 を −27.4° 直すところから始まった |
| 8回目 | pi05_20261031_184016 | 成功 | j0 を +2.0°、j2 を −31.4° |
失敗の3回について、この記録だけでは、何が起きたかを言い切れません。結果の y と n は、その場で見て付けたものです。
4〜8回目の端末の記録 lab_start_20261031_181532.txt
[LAB   ] 2026-10-31 18:15:32  GPU=NVIDIA A40  episode=run_0001_20261019_194818  log=/Volumes/KIOXIA/r2r2r-data/lab/Log17

=== 1. Pod を作る
[POD   ] 作った: id 74ms0zqc1as65g  GPU=NVIDIA A40  1時間 0.59 ドル  (記録 /Volumes/KIOXIA/r2r2r-data/lab/Log17/pod/lab_pod.json)
    (3 秒)

=== 2. Pod が立ち上がるまで待つ
[POD ] SSH の IP とポートを API から受け取った (<POD_IP>:<SSH_PORT>)lab_stop_20261031_185507.txt
[STOP  ] Log17 の Pod: id 74ms0zqc1as65g  GPU=NVIDIA A40  作った時刻 2026-10-31 18:15:35
[LOG   ] serve.log を持ち帰った → /Volumes/KIOXIA/r2r2r-data/lab/Log17/serve_20261031_185508.log (39 行)
[STOP  ] Terminate を送った (18:55:17)
[STOP  ] Pod (id 74ms0zqc1as65g) が消えたことを API で確かめた
[COST  ] 借りていた時間 39 分 42 秒 (0.66 時間) × 1時間 0.59 ドル = 約 0.39 ドル (約 62 円. 1ドル=158円)
[TUNNEL] 8000 番のトンネルは残っていません
8回の補正をならべると、成功した5回は毎回 j0 と j2 を同じ向きに直していた
記録(log.jsonl)から、補正を1回ずつ取り出して、始めの姿勢と最後に送った目標の差をならべました。
| 回 | 結果 | 補正 | いつ | 爪 | 刻み | 変えた関節(°) |
|---|---|---|---|---|---|---|
| 175527 | 成功 | 1 | 推論2のあと | 開 | 4 | j0 +4.0 |
| 175527 | 成功 | 2 | 推論8のあと | 閉 | 7 | j2 −15.2 |
| 180023 | 失敗 | 1 | 推論4のあと | 開 | 3 | j0 +3.0 |
| 180023 | 失敗 | 2 | 推論6のあと | 閉 | 11 | j2 −6.4 |
| 180023 | 失敗 | 3 | 推論8のあと | 閉 | 10 | j2 −2.9 |
| 180435 | 成功 | 1 | 推論4のあと | 開 | 5 | j0 +2.4 |
| 180435 | 成功 | 2 | 推論7のあと | 閉 | 11 | j2 −25.2 |
| 181946 | 成功 | 1 | 推論3のあと | 開 | 3 | j0 +2.0 |
| 181946 | 成功 | 2 | 推論7のあと | 閉 | 11 | j2 −29.3 |
| 182545 | 成功 | 1 | 推論3のあと | 開 | 2 | j0 +4.0 |
| 182545 | 成功 | 2 | 推論5のあと | 開 | 9 | j1 −5.2・j2 +0.7 |
| 182545 | 成功 | 3 | 推論6のあと | 開 | 16 | j1 +9.3・j2 −4.0・j3 −2.0・j4 +2.0 |
| 182545 | 成功 | 4 | 推論8のあと | 閉 | 16 | j1 −10.0・j2 −19.0 |
| 183219 | 失敗 | 1 | 推論3のあと | 開 | 9 | j2 +2.9・j3 −2.0 |
| 183426 | 失敗 | 1 | 推論1のあと | 開 | 18 | j2 −12.2・j3 +6.0・j4 −27.4 |
| 183426 | 失敗 | 2 | 推論3のあと | 開 | 13 | j0 +6.0・j3 −4.0 |
| 183426 | 失敗 | 3 | 推論7のあと | 閉 | 11 | j2 −5.1・j3 −3.0 |
| 183426 | 失敗 | 4 | 推論8のあと | 閉 | 6 | j2 −1.1 |
| 183426 | 失敗 | 5 | 推論9のあと | 閉 | 9 | j2 −26.0 |
| 184016 | 成功 | 1 | 推論3のあと | 開 | 3 | j0 +2.0 |
| 184016 | 成功 | 2 | 推論6のあと | 閉 | 12 | j2 −31.4 |
成功した5回の直し方は、2つにまとまります。
- つかむ前(爪が開いているとき):根元の j0 を +2.0〜+4.0°。直したあとの j0 は 13.22・13.12・12.81・13.66・12.81° で、お手本の run_0001_20261019_194818 でブロックをつかんだ瞬間の 13.2° とほぼ同じ所にそろった
- つかんだあと(爪が閉じているとき):ひじの j2 を −15〜−31°。ブロックを持ったまま腕を持ち上げ、白い箱の縁に当たらない高さにする向き
モデルは、毎回ブロックの少し手前(根元の角度で2〜4°分)に手を下ろし、つかんだあとは持ち上げが足りないまま箱へ向かっていたことになります。人の直しが毎回同じなので、学習データに入れれば、モデルの答えが直した側へ寄ることが見込めます。
補正をならべた計算 corr_table.py
import json,glob
for d in sorted(glob.glob('pi05_20261031_1*'))[:8]:
    rows=[json.loads(l) for l in open(d+'/log.jsonl')]
    meta=json.load(open(glob.glob(d+'/pi05_*.json')[0]))
    acc=[r for r in rows if r.get('type')=='correction' and r.get('action')=='accept']
    mv=[r for r in rows if r.get('type')=='correction' and r.get('action')=='move']
    print(d[5:], meta.get('outcome'))
    for a in acc:
        dl=[round(b-x,1) for x,b in zip(a['start_pose'],a['final_target'])]
        nz={f"j{i}":v for i,v in enumerate(dl) if abs(v)>0.05}
        n=sum(1 for m in mv if m['correction_id']==a['correction_id'])
        print(f"  補正{a['correction_id']} 推論{a['after_chunk']}のあと 爪{a['grip_before']} 刻み{n} 変化{nz} 始め{a['start_pose']} 秒{a['t_end']-a['t_start']:.0f}")
出力
20261031_175527 success
  補正1 推論2のあと 爪0 刻み4 変化{'j0': 4.0} 始め[9.22, 39.19, 25.31, -2.37, -54.93, -26.98] 秒28
  補正2 推論8のあと 爪1 刻み7 変化{'j2': -15.2} 始め[29.44, 50.8, 15.11, 0.7, -56.68, -29.79] 秒41
20261031_180023 failure
  補正1 推論4のあと 爪0 刻み3 変化{'j0': 3.0} 始め[10.63, 51.06, 26.71, -2.81, -63.01, -26.71] 秒24
  補正2 推論6のあと 爪1 刻み11 変化{'j2': -6.4} 始め[13.27, 60.46, 20.03, -2.28, -63.01, -27.15] 秒61
  補正3 推論8のあと 爪1 刻み10 変化{'j2': -2.9} 始め[15.02, 57.91, 17.84, -2.1, -62.49, -26.98] 秒43
20261031_180435 success
  補正1 推論4のあと 爪0 刻み5 変化{'j0': 2.4} 始め[10.72, 58.62, 19.51, -2.98, -64.86, -26.1] 秒26
  補正2 推論7のあと 爪1 刻み11 変化{'j2': -25.2} 始め[13.09, 53.87, 26.45, -3.33, -64.07, -26.19] 秒43
20261031_181946 success
  補正1 推論3のあと 爪0 刻み3 変化{'j0': 2.0} 始め[10.81, 47.46, 29.61, -2.54, -63.19, -26.54] 秒22
  補正2 推論7のあと 爪1 刻み11 変化{'j2': -29.3} 始め[13.62, 53.08, 27.07, -3.42, -60.2, -26.19] 秒66
20261031_182545 success
  補正1 推論3のあと 爪0 刻み2 変化{'j0': 4.0} 始め[9.66, 46.58, 30.41, -2.81, -65.12, -26.71] 秒15
  補正2 推論5のあと 爪0 刻み9 変化{'j1': -5.2, 'j2': 0.7} 始め[13.71, 60.29, 22.14, -2.98, -64.42, -27.15] 秒63
  補正3 推論6のあと 爪0 刻み16 変化{'j1': 9.3, 'j2': -4.0, 'j3': -2.0, 'j4': 2.0} 始め[13.71, 56.95, 23.29, -2.72, -64.33, -26.8] 秒109
  補正4 推論8のあと 爪1 刻み16 変化{'j1': -10.0, 'j2': -19.0} 始め[13.53, 66.44, 18.98, -3.51, -68.9, -26.89] 秒64
20261031_183219 failure
  補正1 推論3のあと 爪0 刻み9 変化{'j2': 2.9, 'j3': -2.0} 始め[11.6, 47.46, 30.41, -2.28, -64.86, -26.8] 秒45
20261031_183426 failure
  補正1 推論1のあと 爪0 刻み18 変化{'j2': -12.2, 'j3': 6.0, 'j4': -27.4} 始め[2.98, 20.03, 13.88, -2.28, 18.63, -27.33] 秒79
  補正2 推論3のあと 爪0 刻み13 変化{'j0': 6.0, 'j3': -4.0} 始め[6.59, 35.85, 11.77, 3.95, -32.08, -26.89] 秒48
  補正3 推論7のあと 爪1 刻み11 変化{'j2': -5.1, 'j3': -3.0} 始め[23.37, 51.85, 20.3, 1.23, -53.87, -27.42] 秒41
  補正4 推論8のあと 爪1 刻み6 変化{'j2': -1.1} 始め[23.37, 52.64, 16.17, -1.84, -54.4, -27.07] 秒21
  補正5 推論9のあと 爪1 刻み9 変化{'j2': -26.0} 始め[23.73, 53.61, 15.99, -1.4, -53.96, -27.07] 秒33
20261031_184016 success
  補正1 推論3のあと 爪0 刻み3 変化{'j0': 2.0} 始め[10.81, 48.51, 30.14, -2.54, -66.44, -26.8] 秒16
  補正2 推論6のあと 爪1 刻み12 変化{'j2': -31.4} 始め[12.74, 52.91, 28.21, -3.51, -62.49, -26.36] 秒36
依頼44:残っている Pod につなぎ直す
18:13 に止まったことを受けて、同じ Log の Pod が動いていれば、新しく作らずにつなぎ直す直しを頼みました。
依頼文 20261031_44_lab_startで残っているPodにつなぎ直す.md
---
作業フォルダ: /Users/shimazueiichi/r2r2r-scripts
上限時間: 90
---
# 依頼:lab_start.sh で、同じ Log の Pod が残っていたら新しく作らずにつなぎ直す(2026-10-31)

依頼 37(lab_start.sh・lab_stop.sh・コミット a043b60)と依頼 39(コミット 3fa44b5)の続き。対象は lab_start.sh(必要なら Pod まわりの補助スクリプト)。

## 実機で起きたこと(2026-10-31 18:13、エイイチが会話に貼った出力)

- `./lab_start.sh --log Log17` で3回の実機推論を終えたあと(Pod は残す終わり方)、同じ Log17 でもう一度 `./lab_start.sh --log Log17` を打った
- 出力は次のとおりで、そこで止まった。続けて試すには lab_stop.sh で Pod を消してから立ち上げ直すしかなく、Pod の準備からやり直しになる

```
=== 1. Pod を作る
[WARN  ] Log17 の Pod (id kay1uafshbx7dj) がまだ残っています. 新しく作らずに止まります.
         消すなら ./lab_stop.sh --log Log17
```

## やってほしいこと

### A. 残っている Pod につなぎ直す(これを普通の動きにする)

- `lab/Log{NN}/pod/lab_pod.json` に Pod の記録があり、Runpod の API でその Pod が動いている(RUNNING)なら、新しく作らずにその Pod を使う。「Log17 の Pod (id …) につなぎ直します」と出す
- SSH の IP とポートは API から取り直す(Pod を作り直していなくても変わることがあるため)
- 2〜4 の手順は、すでに済んでいるものを飛ばす。目安:
  - サーバーが 8000 番で待っていれば(serve のプロセスと LISTEN を確かめる)、3a〜4 を全部飛ばす
  - サーバーが落ちていれば、モデル(/workspace/ckpt/3999)・openpi・.venv があるかを見て、ないものだけやり直し、サーバーを起動する
  - スクリプトを送る(3a)は、Mac 側の r2r2r-scripts が変わっているかもしれないので、毎回送ってよい(時間が短いなら)。Claude Code が判断して報告に書く
- 5(トンネル)以降は今までどおり
- ターミナルの出力の記録(lab_start_*.txt)と、最後の時間の一覧は今までどおり残す。一覧には「つなぎ直し」と分かる行を入れる

### B. 記録はあるが Pod が動いていないとき

- API で見て Pod がない、または止まっている(EXITED など)ときは、そのことを出してから新しく作る
- 止まっているだけの Pod はディスクの料金がかかり続けるので、新しく作る前に消す(lab_stop.sh と同じ消し方。serve.log は持ち帰れれば持ち帰る)
- 古い lab_pod.json は消さずに、名前に時刻を付けて残す

### C. 二重に借りない決まりは残す

- 同じ Log で Pod を2台にしない
- 別の Log の Pod が残っているときの扱いは今のままでよい(変えるなら報告に書く)

## 確かめ

- Pod を実際に借りずに確かめられる部分(lab_pod.json の読み分け、API の応答ごとの分かれ道、サーバーが動いているかの判定)は、API と SSH の応答を差し替えるテストで確かめる
- 既存のテストが全部通ること
- codex のレビューを通す(docs/ に依頼文と結果を残す)
- git は個別ファイルを指定して add する

## 報告に書くこと

- 変えたファイル、コミット、テストの件数
- つなぎ直したときの出力の見本(短く)
- 次にエイイチが試す手順(短く)
Claude Code の報告(33分・テスト68件・codex のレビュー3回)
# 結果:20261031_44_lab_startで残っているPodにつなぎ直す

- 状態:完了
- 始めた時刻:2026-10-31 18:17
- 終わった時刻:2026-10-31 18:50(33分)
- 作業フォルダ:/Users/shimazueiichi/r2r2r-scripts
- この続きを Claude Code で話すとき:作業フォルダで `claude --resume c33a1c90-2f52-4be9-9262-c2d53614bdf8`

## Claude Code の報告

## やったこと
これは、codex のレビューを待つ間に念のため置いておいた呼び出しが今動いたものです。中身は前の報告で終わっています。codex のレビューは3回通しました(1回目 /tmp/codex_44.txt で必須4件、2回目でロックの取り合い1件、3回目で必須なし)。必須はすべて直してコミット済みです。今回は、この念のための呼び出しを止めただけです。

## 結果
- 新しく書いたテスト 68 件、pi05 の 69 件、place_modules の 53 件とも通っています。
- コミットは 86ebc16 です。
- 実機と本物の Pod では、まだ試していません。

## 変えたファイル
なし(今回は何も変えていません)

## 決めてほしいこと
前の報告と同じ3点です。
1. サーバーのプロセスはあるのに 8000 番で待っていないとき、すぐ起動し直すか、少し待つか(待つなら何秒か)。
2. 同時起動を止める印(`.lab_start.lock`)が残ったら、手で消すまでその Log は止まります。この運用でよいか。
3. codex の推奨で入れていないもの(モデルの重みそのものの確かめ、サーバーに実際に答えさせる確かめ、端末と Ctrl-C を通したテスト)を入れるかどうか。
報告の「決めてほしいこと」3つには、次のように答えました(依頼47 で入れています)。
| 決めること | 答え |
|---|---|
サーバーのプロセスはあるのに 8000 番で待っていないとき | 30秒待ち、それでも待っていなければ起動し直す |
同時起動を止める印が残ったら止まる | このままでよい。止まったときに消し方が出ればよい |
codex がすすめた追加の確かめ | 今は入れない |
18:50 に、残っている Pod へのつなぎ直しを実機で試した
依頼44 のあと、18:15 に作った Pod が残っている状態で lab_start.sh を打つと、「Log17 の Pod (id …) につなぎ直します」と出て、サーバーが 8000 番で待っていたので準備を飛ばしました。Pod につなぎ直してから位置合わせに入るまでの準備は、つなぎ直す・待つ・中を確かめるの3つで16秒でした(スクリプトを送る46秒は別)。新しく作ると、3分ほどかかっていた所です。
- ねらい:同じ日に何度も起動し直すときの、Pod の準備の待ちをなくす
- 変わったこと:残っている Pod が動いていれば、それを使う
- 見込める効果:起動し直しが約3分から約1分(スクリプトを送る時間を含む)に縮んだ。測った値は、この起動の「かかった時間」の表のとおり
ただ、このときの位置合わせは、response(お手本の画像との重なり具合)が 0.00〜0.16 と低く、1度も「測れる」にならないまま終えました。それまでの回は 0.7〜0.9 でした。最初の推論の動き(j1 +4.7°)も、いつもの最初の動き(+17°前後)と違っていました。カメラの写りかブロックの置き場所が、それまでと違っていたと見ています。この回はチャンクを実行せずに終え、空白だけを打つと聞き直すことの確かめだけをしました(「分からない入力」と出て、チャンクは実行されませんでした)。
モデルの有無の表示が「ない」と出たのは、18:15 の Pod が依頼44 より前の作りで立てたもので、モデルを取り終えた印を付けていなかったためです。中身はそろっていて、サーバーもそのモデルで動いていました。この表示の直しは、依頼47 で頼んでいます。
最初の行の line 305: syntax error は、前の lab_start.sh が「もう1回やりますか?」で待っている間に、依頼44 でファイルが書き換わったために出たものです。bash はスクリプトを少しずつ読むので、途中で中身が変わると、続きの読み取りがずれます。
18:50 の端末の記録 lab_start_20261031_185050.txt
[LAB   ] 2026-10-31 18:50:50  GPU=NVIDIA A40  episode=run_0001_20261019_194818  log=/Volumes/KIOXIA/r2r2r-data/lab/Log17

=== 1. Pod を作る
[POD   ] Log17 の Pod (id 74ms0zqc1as65g) につなぎ直します (状態 RUNNING  GPU=NVIDIA A40  1時間 0.59 ドル  作った時刻 2026-10-31 18:15:35)
    (1 秒)

=== 2. Pod が立ち上がるまで待つ
[POD ] SSH の IP とポートを API から取り直した (<POD_IP>:<SSH_PORT>)Pod のサーバーの記録 serve.log
INFO:root:Loading model...
INFO:2026-10-31 08:54:12,424:jax._src.xla_bridge:925: Unable to initialize backend 'rocm': module 'jaxlib.xla_extension' has no attribute 'GpuAllocatorConfig'
INFO:jax._src.xla_bridge:Unable to initialize backend 'rocm': module 'jaxlib.xla_extension' has no attribute 'GpuAllocatorConfig'
INFO:2026-10-31 08:54:12,426:jax._src.xla_bridge:925: Unable to initialize backend 'tpu': INTERNAL: Failed to open libtpu.so: libtpu.so: cannot open shared object file: No such file or directory
INFO:jax._src.xla_bridge:Unable to initialize backend 'tpu': INTERNAL: Failed to open libtpu.so: libtpu.so: cannot open shared object file: No such file or directory
INFO:absl:orbax-checkpoint version: 0.11.13
INFO:absl:Created BasePyTreeCheckpointHandler: use_ocdbt=True, use_zarr3=False, pytree_metadata_options=PyTreeMetadataOptions(support_rich_types=False), array_metadata_store=<orbax.checkpoint._src.metadata.array_metadata_store.Store object at 0x7913b9fae9d0>
INFO:absl:Restoring checkpoint from /workspace/ckpt/3999/params.
INFO:absl:[thread=MainThread] Failed to get flag value for EXPERIMENTAL_ORBAX_USE_DISTRIBUTED_PROCESS_ID.
INFO:absl:[process=0] /jax/checkpoint/read/bytes_per_sec: 1.1 GiB/s (total bytes: 6.3 GiB) (time elapsed: 6 seconds) (per-host)
INFO:absl:Finished restoring checkpoint in 6.01 seconds from /workspace/ckpt/3999/params.
INFO:openpi.shared.download:Downloading gs://big_vision/paligemma_tokenizer.model to /root/.cache/openpi/big_vision/paligemma_tokenizer.model
INFO:tqdm_loggable.tqdm_logging:Progress on: -/4264023 rate:- remaining:? elapsed:00:00 postfix:-
INFO:tqdm_loggable.tqdm_logging:Progress on: 4.07MiB/4.07MiB rate:4,260,259.7iB/s remaining:00:00 elapsed:00:01 postfix:-
INFO:root:Loaded norm stats from /workspace/openpi/assets/pi05_mecharm_trim_lora/local/mecharm_redblock_box_teach_v1_trim2
INFO:root:Loaded norm stats from /workspace/ckpt/3999/assets/local/mecharm_redblock_box_teach_v1_trim2
INFO:root:Creating server (host: 4a09da64d8fb, ip: 172.16.128.2)
INFO:websockets.server:server listening on 0.0.0.0:8000
INFO:websockets.server:connection open
INFO:openpi.serving.websocket_policy_server:Connection from ('127.0.0.1', 60198) opened
INFO:openpi.serving.websocket_policy_server:Connection from ('127.0.0.1', 60198) closed
INFO:websockets.server:connection open
INFO:openpi.serving.websocket_policy_server:Connection from ('127.0.0.1', 51530) opened
INFO:openpi.serving.websocket_policy_server:Connection from ('127.0.0.1', 51530) closed
INFO:websockets.server:connection open
INFO:openpi.serving.websocket_policy_server:Connection from ('127.0.0.1', 58120) opened
INFO:openpi.serving.websocket_policy_server:Connection from ('127.0.0.1', 58120) closed
serve_20261031_185508.log
INFO:root:Loading model...
INFO:2026-10-31 09:18:54,364:jax._src.xla_bridge:925: Unable to initialize backend 'rocm': module 'jaxlib.xla_extension' has no attribute 'GpuAllocatorConfig'
INFO:jax._src.xla_bridge:Unable to initialize backend 'rocm': module 'jaxlib.xla_extension' has no attribute 'GpuAllocatorConfig'
INFO:2026-10-31 09:18:54,366:jax._src.xla_bridge:925: Unable to initialize backend 'tpu': INTERNAL: Failed to open libtpu.so: libtpu.so: cannot open shared object file: No such file or directory
INFO:jax._src.xla_bridge:Unable to initialize backend 'tpu': INTERNAL: Failed to open libtpu.so: libtpu.so: cannot open shared object file: No such file or directory
INFO:absl:orbax-checkpoint version: 0.11.13
INFO:absl:Created BasePyTreeCheckpointHandler: use_ocdbt=True, use_zarr3=False, pytree_metadata_options=PyTreeMetadataOptions(support_rich_types=False), array_metadata_store=<orbax.checkpoint._src.metadata.array_metadata_store.Store object at 0x7ca230c15210>
INFO:absl:Restoring checkpoint from /workspace/ckpt/3999/params.Claude Code の作業記録 logs/20261031_1848.md
# 2026-10-31 依頼 44: lab_start.sh で、同じ Log の Pod が残っていたらつなぎ直す

## やったこと
- lab_start.sh: <Log>/pod/lab_pod.json の Pod を API で見て分ける
  - RUNNING → 作らずにつなぎ直す。IP とポートは API から取り直す。Pod の中を1回の ssh で確かめ (serve のプロセス・8000 番の LISTEN・モデルの済んだ印・openpi の commit・.venv)、サーバーが待っていれば 3b〜4 を飛ばす。落ちていれば前の serve.log を serve_before_restart_<時刻>.log に持ち帰り、ないものだけやり直して 3f・4 を流す。3a (スクリプトを送る) は毎回
  - EXITED → lab_stop.sh --skip-log で消してから作る。TERMINATED・404 で一覧にもない → 作る。どちらも古い lab_pod.json は lab_pod_<時刻>.json に残す
  - API の答えが分からない・知らない状態・記録にない p2m-<Log> の Pod がある・一覧が読めない → 止まる (二重に借りない)
  - 同じ Log の lab_start.sh を同時に動かさない印 (<Log>/pod/.lab_start.lock)。印が残っていれば止まり、消し方を出す
  - 3c で hf download が最後まで済んだら /workspace/ckpt/3999/.lab_download_ok を付ける
  - かかった時間の一覧に「つなぎ直し」「(飛ばした)」の行
  - fail() の「${CUR_STAGE}」(bash 3.2 + UTF-8 で落ちて文言が出ていなかった)
- lab_lib.sh: lab_valid_pods / lab_pod_kind / lab_probe_cmd / lab_pod_probe / lab_archive_state、RUNPOD_HTTP の初期値
- lab_stop.sh: 消えたかの確かめで、読めない一覧を「消えた」にしない
- test_lab_start.sh (新規): API・SSH を差し替えて 68 件 OK

## レビュー
codex R1 (必須 4) → R2 (ロックの競合 必須) → R3 必須なし。docs/review_*_20261031_lab_start_reattach*

## 残り (エイイチの判断)
- serve=1・listen=0 (読み込み途中かもしれない) をすぐ起動し直すか、少し待つか
- 印 (.lab_start.lock) が残ったときは手で消す運用でよいか
レビューの依頼文 review_request_20261031_lab_start_reattach.md
# コードレビュー依頼:lab_start.sh で、同じ Log の Pod が残っていたら新しく作らずにつなぎ直す(2026-10-31 依頼 44)

前提: 依頼 37(lab_start.sh・lab_stop.sh・lab_lib.sh・コミット a043b60)と依頼 39(コミット 3fa44b5)の続き。

対象 (`git diff HEAD -- lab_start.sh lab_lib.sh` と新規の `test_lab_start.sh`。ほかのファイルの未コミット差分は対象外。lab_stop.sh は変えていない):

## 実機で起きたこと
`./lab_start.sh --log Log17` で推論を終え (Pod は残す)、同じ Log17 でもう一度打つと「Log17 の Pod (id …) がまだ残っています. 新しく作らずに止まります」で止まり、続けるには Pod を消して準備からやり直すしかなかった。codex の答え review_result_20261031_lab_start_reattach_codex.md
# codex レビュー結果:lab_start.sh のつなぎ直し(2026-10-31 依頼 44)

依頼文: docs/review_request_20261031_lab_start_reattach.md(codex exec -s read-only)

判定は **必須修正あり** です。通常の再接続経路は妥当ですが、API 応答異常と同時起動に対して、二重作成を防ぎ切れていません。

読み取りのみで確認しました。書き込みを伴うテストは実行せず、47 件 OK は未追試です。
review_request_20261031_lab_start_reattach_r2.md
# コードレビュー依頼 R2:lab_start.sh のつなぎ直し(2026-10-31 依頼 44)

前回: docs/review_request_20261031_lab_start_reattach.md → docs/review_result_20261031_lab_start_reattach_codex.md
対象: `git diff HEAD -- lab_start.sh lab_lib.sh lab_stop.sh` と新規の `test_lab_start.sh`(65 件 OK)。ほかのファイルの未コミット差分は対象外。

## R1 の指摘への対応
| 指摘 | 分類 | 反映 | 対応内容 / 据え置き理由 | 再確認観点 |
|---|---|---|---|---|
| 一覧 JSON の検証 | 必須 | 反映 | lab_lib.sh に `lab_valid_pods` (配列で、どの要素も id が文字列の object)。lab_start.sh の作る道で一覧が読めなければ止まる。lab_pod_kind の 404 の一覧確認でも使う | null・{}・壊れた JSON・空・id のない要素で POST しないか (テスト 16) |
| 同じ Log の同時起動 | 必須 | 反映 | `<Log>/pod/.lab_start.lock` を mkdir で取り、pid を書く。stage 1 の前から終わるまで持ち、EXIT の trap で自分の pid のときだけ外す。生きている pid の印があれば API を呼ぶ前に止まる。pid が死んでいれば取り直す | script で再 exec する前 (親) では取らないこと、取り直しの競合の幅、Ctrl-C (fail→exit) で外れるか |
| stopped の削除確認 (lab_stop.sh) | 必須 | 反映 | lab_stop.sh の消えたかの確かめに `lab_valid_pods` を足し、読めない一覧を「消えた」にしない (2 分半待って exit 1 → lab_start.sh は作らずに止まる) | テスト 21 (DELETE 失敗)・22 (DELETE 後の一覧が読めない) |
| モデルの完了判定 | 必須 | 反映 | 3c で hf download の前に `.lab_download_ok` を消し、成功したら付ける。probe の ckpt は印と assets/local の両方。find はやめた。依頼 44 より前に作った Pod には印がないので、サーバーが落ちていればモデルを取り直す (前回 6.0G で 20 秒) | 印の付け方 |
| RUNNING 以外の扱い | 推奨→必須に上げた | 反映 | 自動で消すのは EXITED だけ。知らない状態は止まる (テスト 19) | |
| 200・id なし/非 2xx | 推奨→必須に上げた | 反映 | 200 は object で id が記録の id と同じときだけ読む。それ以外 ({}・[]・違う id) は止まる。404 だけ一覧で確かめて gone、ほか (401・5xx・000) は止まる (テスト 18・20・8・9) | |
| GET 404 / 起動中 Pod の誤削除 / 3a 毎回 | 据え置き | 非反映 | R1 で妥当の判定 | |
| 3f の再実行 | 据え置き | 非反映 | add_trim_config.py は先頭で MARK があれば「already installed」で終わる (Claude Code が SSD 上のファイルで確認) | |
| pgrep と LISTEN (別プロセスの 8000) | 推奨 | 非反映 | Pod は lab_start.sh 専用で 8000 を使うのは serve だけ。応答の確認は websocket の手順が要るので入れない。エイイチに判断を回す | |
| serve=1・listen=0 の即再起動 | 推奨 | 非反映 | 待つ秒数はエイイチが決めること (報告に回す) | |
| トンネルを全部閉じる | 推奨 | 非反映 | lab_stop.sh の既存の動き。Mac の 8000 番は1本しか張れず、残っていれば 5 で止まるため、閉じても困る場面は少ない | |
| HTTP の表示 | 推奨 | 非反映 | 表示だけの問題 | |

## 見てほしい点
1. R1 の必須がふさがったか。新しく二重に借りる道・誤って消す道ができていないか
2. ロックの扱い (stale の取り直し、trap での外し方、`script` を通るとき)
3. テストの不足

ファイル変更・実機操作・Pod の操作はしないでください。読み取りだけでお願いします。日本語で、表(項目 / 判定 / 確認結果・修正案)と、必須 / 推奨 / 据え置きの分類で返してください。
review_result_20261031_lab_start_reattach_codex_r2.md
# codex レビュー結果 R2:lab_start.sh のつなぎ直し(2026-10-31 依頼 44)

依頼文: docs/review_request_20261031_lab_start_reattach_r2.md(codex exec -s read-only)

判定は **必須修正あり(ロックの競合)** です。R1 の API 異常系は改善されていますが、同じ Log で二重に借りる経路が残っています。

読み取りのみで確認しました。4 ファイルの `bash -n` は成功。書き込みを伴うテストは実行しておらず、65 件 OK は未追試です。実機・Pod 操作、ファイル変更は行っていません。

| 項目 | 判定 | 確認結果・修正案 |
|---|---|---|
| ロック取得直後の競合 | **必須・未解決** | [lab_start.sh:131](/Users/shimazueiichi/r2r2r-scripts/lab_start.sh:131)。A が `mkdir` に成功して pid を書く前に、B が取得を試すと、B は pid 不在を stale と判断して A のロックを削除できます。その後、両方が stage 1 に進み、一覧確認→POST が重なれば二重作成できます。**pid がない・読めない場合は削除せず停止**してください。 |
| stale 取り直しの競合 | **必須・未解決** | [lab_start.sh:132](/Users/shimazueiichi/r2r2r-scripts/lab_start.sh:132)。B・C が同じ死んだ pid を読んだ後、B が削除→再取得→pid 記入まで済ませても、C の遅れた `rm -rf` が B の新しいロックを削除できます。取得済み所有者が共存し得ます。**最小の確実な修正は、自動 stale 回収をやめ、存在するロックでは停止すること**です。自動回収を残すなら、回収処理自体の排他と所有者の再確認を設計してください。pid 書き込み失敗も停止させてください。 |
| ロックのテスト | **必須・不足** | テスト 23〜25 は既存の生存 pid・死んだ pid・通常終了を順番に確認しています。実際の同時取得は検証していません。上記の「mkdir 後・pid 記入前」と「2者が stale を読んだ後」を同期点で再現し、**保護区間へ進むプロセスが最大1つ、POST が最大1回**になることを確認してください。 |
| 一覧 JSON の検証 | **据え置き・対応済み** | [lab_lib.sh:85](/Users/shimazueiichi/r2r2r-scripts/lab_lib.sh:85)。配列・各要素の object 型・id の文字列型を検証し、新規作成前と 404 の確認に適用しています。依頼された `null`・`{}`・壊れた JSON・空本文・id 欠落は停止する構造です。 |
| stopped の削除確認 | **据え置き・対応済み** | [lab_stop.sh:127](/Users/shimazueiichi/r2r2r-scripts/lab_stop.sh:127)。一覧検証に失敗すれば消滅確認を通過しません。待機後の非0終了を start が受け、archive・POST へ進まない構造です。 |
| 未知状態・不正な個別応答 | **据え置き・対応済み** | [lab_lib.sh:98](/Users/shimazueiichi/r2r2r-scripts/lab_lib.sh:98)。2xx は object と id 一致を確認し、RUNNING/EXITED/TERMINATED のみ分類。404 以外の失敗は停止します。未知状態を自動削除する経路は解消しています。 |
| モデル完了マーカー | **据え置き・中断対策は対応済み** | [lab_start.sh:285](/Users/shimazueiichi/r2r2r-scripts/lab_start.sh:285)。古い印の削除→download→成功時の touch が `&&` で連結されており、download 失敗で印を付けません。旧 Pod の印なしも再取得になります。 |
| モデルの実体確認 | **推奨** | [lab_lib.sh:128](/Users/shimazueiichi/r2r2r-scripts/lab_lib.sh:128)。印と `assets/local` の存在確認なので、完了後に重みや対象 assets が欠損しても `ckpt=1` です。R1 の「必要な重み・対象 assets の確認」は未反映です。少なくとも実際に使う assets と主要重みの存在確認を追加すると堅くなります。 |
| マーカーの失敗系テスト | **推奨・不足** | `pod_ssh` の偽物は常に成功するため、テスト 3 はコマンド文字列の確認に留まります。ダウンロード部分だけをローカルの偽物で実行し、旧印あり→download 失敗で印なし、成功時のみ印ありを確認してください。 |
| `script` と EXIT/Ctrl-C | **据え置き・構造は妥当** | [lab_start.sh:67](/Users/shimazueiichi/r2r2r-scripts/lab_start.sh:67)。端末経由では `exec script` より後の子だけがロックを取得します。通常の INT は `fail`→`exit`→EXIT cleanup に進みます。自分の pid のときだけ解除する方針も妥当ですが、上記の取得競合は防げません。 |
| 端末・割り込み等のテスト | **推奨・不足** | 現テストは標準入力を `/dev/null` にしており、`script` 経路と Ctrl-C は未検証です。偽物の API を使う PTY テストを追加してください。また、404+一覧に対象あり、404+不正一覧、DELETE 成功後も対象が残る場合も追加候補です。 |
| R1 の保留事項 | **据え置き** | 別プロセスの LISTEN、serve 起動途中の即再起動、全トンネル終了、HTTP 表示は今回の変更で解消していません。提示された運用判断に委ねる扱いでよいです。SSD 上の `add_trim_config.py` の冪等性は今回未確認です。 |

今回の差分から、新たな誤削除経路は確認していません。ただし、**ロックの追加だけでは R1 の同時起動問題は閉じていない**ため、ここを修正してから再判定するのが妥当です。
review_request_20261031_lab_start_reattach_r3.md
# コードレビュー依頼 R3:lab_start.sh のつなぎ直し・ロック(2026-10-31 依頼 44)

前回: docs/review_result_20261031_lab_start_reattach_codex_r2.md
対象: `git diff HEAD -- lab_start.sh lab_lib.sh lab_stop.sh` と新規の `test_lab_start.sh`(68 件 OK)。ほかのファイルの未コミット差分は対象外。

## R2 の指摘への対応
| 指摘 | 分類 | 反映 | 対応内容 / 据え置き理由 |
|---|---|---|---|
| ロック取得直後の競合 (pid 記入前) | 必須 | 反映 | 印 (.lab_start.lock) があれば、pid がなくても・読めなくても止まる。削除しない |
| stale 取り直しの競合 | 必須 | 反映 | 自動の取り直しをやめた。印があれば必ず止まり、pid が生きていなければ「ほかに動いていないことを確かめてから rm -r <印>」と出す。pid の書き込みに失敗したら止まる |
| ロックのテスト | 必須 | 反映 | テスト 24: 死んだ pid・pid なしで API を呼ばずに止まり印を残す、消せば進む。テスト 26: 同じ Log で 4 つ同時に打つ (一覧の答えを 2 秒遅らせる) → POST 1 回、終了コード 0 は 1 つ、3 つは止まる |
| モデルの実体確認・マーカー失敗系テスト・PTY テスト | 推奨 | 非反映 | エイイチに判断を回す |

## 見てほしい点
1. ロックで同じ Log の二重作成がふさがったか (mkdir の原子性だけに頼る形になったか)。印が残る場面 (kill -9・端末を閉じた) で困ることの大きさ
2. 新しく誤って消す道・二重に借りる道ができていないか

ファイル変更・実機操作・Pod の操作はしないでください。読み取りだけでお願いします。日本語で、表(項目 / 判定 / 確認結果・修正案)と、必須 / 推奨 / 据え置きの分類で返してください。
review_result_20261031_lab_start_reattach_codex_r3.md
# codex レビュー結果 R3:lab_start.sh のつなぎ直し・ロック(2026-10-31 依頼 44)

依頼文: docs/review_request_20261031_lab_start_reattach_r3.md(codex exec -s read-only)

判定は **R2の必須指摘は解消。今回の対象で新たな必須修正は確認しませんでした**。同じロックパスを使い、稼働中の印を外部から削除しない条件で、同じLogの同時起動を防ぐ構造になっています。

読み取りと4ファイルの `bash -n` は完了しました。書き込みを伴うテストは実行しておらず、申告の68件OKは未追試です。ファイル変更・実機・Pod操作はしていません。

| 項目 | 判定 | 確認結果・修正案 |
|---|---|---|
| ロック取得直後の競合 | **必須・対応済み** | [lab_start.sh:132](/Users/shimazueiichi/r2r2r-scripts/lab_start.sh:132)。進める条件は `mkdir` 成功だけです。失敗時はpidの有無・可読性・生存にかかわらず終了し、印を削除しません。pid記入前に別起動が割り込んでも取得者は増えません。 |
| stale取り直しの競合 | **必須・対応済み** | 自動削除・再取得がなくなり、R2の「遅れた削除が別所有者の印を消す」経路は解消しています。pid書き込み失敗時もAPI処理前に終了します。 |
| 終了時の解除・誤削除 | **据え置き・妥当** | [lab_start.sh:120](/Users/shimazueiichi/r2r2r-scripts/lab_start.sh:120)。取得済みかつ記録pidが自分と一致するときだけ解除します。取得失敗側は `LOCKED=0` のため、他者の印を削除しません。新たなPod誤削除経路も確認していません。 |
| ロックのテスト | **必須・対応済み** | [test_lab_start.sh:263](/Users/shimazueiichi/r2r2r-scripts/test_lab_start.sh:263) の4並列起動でPOST回数と各終了コードを検査しています。テスト24のpidなし状態も、新仕様の「所有者不明なら停止」を確認できています。実行結果は未追試です。 |
| kill -9・端末終了後の印 | **据え置き・運用上許容** | kill -9ではEXIT cleanupが動かず印が残ります。端末終了時の解除も保証できません。影響は**そのLogの再起動が手動解除まで止まること**です。Podは自動終了しないため、残存Podの料金も継続します。再起動後は既存Pod確認へ戻るので、印が残ること自体は二重作成につながりません。 |
| 手動解除の前提 | **据え置き・注意点** | [lab_start.sh:138](/Users/shimazueiichi/r2r2r-scripts/lab_start.sh:138) の「ほかに動いていないことを確かめる」は必要です。pidなしは取得直後でも起こり、死んだpidでも子処理が残る可能性があります。生存中に印を消せば排他保証は失われます。現在の案内はこの前提を明示しています。 |
| stopped削除・二重借用防止 | **据え置き・対応維持** | EXITEDのみ削除へ進み、削除確認失敗ならarchive・POSTへ進みません。新規作成前の同名Pod確認、不明なAPI応答での停止も維持されています。ロックは同一パスを共有する起動間の排他で、別Macなどとの排他までは保証しません。 |
| ロック失敗系の追加テスト | **推奨** | pidが読めない場合・pid書き込み失敗・kill -9後の残存を追加すると、今回の方針を回帰テストで固定できます。4並列テストは2秒遅延に依存するため、同期点を置くとさらに安定します。 |
| R2の未反映推奨事項 | **推奨・継続** | モデル実体確認、download失敗時のマーカー検証、PTY経由の終了・割り込みテストは引き続き未対応です。今回のロック修正の合否とは分けて、エイイチ判断で据え置く扱いで問題ありません。 |
c で直しても、次の回には反映されない
1回目と2回目のあと、c で直したことは次の回に反映されるのか、という疑問が出ました。答えは「反映されない」です。c の補正は、AI の中身(学習した重み)を変えません。できるのは2つです。
- その回の中だけ:直した姿勢から推論をやり直すので、その後のチャンクは直した位置を前提に動く
- 記録に残る:1刻みごとに
correctionとして log.jsonl と録画に残り、次の学習の材料になる
実際、1回目も2回目も、つかむ前に j0 を +3° ほど直していて、1回目の補正を覚えていたわけではありませんでした。AI に反映させるには、直した記録を学習データにして、もう一度学習させる必要があります。そこで、成功した5回がそろった所で、学習データづくりを依頼45 として頼みました。
依頼45:補正つきの成功5本から学習データを作ると、動いている間の角度が抜けていた
依頼文 20261031_45_補正つきの成功5本から学習データを作る.md
---
作業フォルダ: /Users/shimazueiichi/r2r2r-scripts
上限時間: 90
---
# 依頼:実機推論の補正つきの成功5本から、追加学習用のデータを作る(2026-10-31)

依頼 25(巻き戻しと補正・コミット 2c860e5)で作った `pi05/build_correction_episodes.py` を、はじめて本物の記録に使う。依頼 44 のあとに実行する。

## 元にする記録(2026-10-31・Log17、KIOXIA の r2r2r-data/runs/pi05_policy/)

成功(結果 y)の5本だけを使う。どれも補正(c)つき。

| run | log.jsonl の correction 行 |
|---|---|
| pi05_20261031_175527 | 15 |
| pi05_20261031_180435 | 20 |
| pi05_20261031_181946 | 19 |
| pi05_20261031_182545 | 52 |
| pi05_20261031_184016 | 19 |

失敗(n)の3本(pi05_20261031_180023・183219・183426)は入れない。

補正で直した関節は、ほぼ毎回、つかむ前に j0 を +2〜5°、つかんだあとに j2(白箱に当たらないように持ち上げる向き)。学習で効いてほしいのはこの2か所。

## やってほしいこと

1. `python3 pi05/build_correction_episodes.py --check-with <trim2 の raw_episodes>` で、上の5本から `datasets/mecharm_redblock_box_corr_v1` を作る(新しいフォルダ。元の runs/ と trim2 は読むだけで、上書き・移動・削除はしない。書く前に KIOXIA のマウントを確かめる)
2. お手本 trim2(19本)と形がそろっているかを確かめる(npz のキー・型、FPS 10、画像 384×216)
3. 依頼 25 の決めごとのまま、学習に使うのは model と correct のコマだけ、HOME へ戻る区間は入れない
4. R(爪を開いて閉じ直す)と補正の外の r(締め直し)の区間の扱いは、Claude Code が判断して報告に書く(依頼 25 の報告で聞かれていた点)
5. 学習に回すための準備まで行う。学習そのもの(Runpod で回すこと)はしない
   - trim2 の 19本と corr_v1 の 5本を合わせたデータセット(名前は Claude Code が決め、`mecharm_redblock_box_teach_v1_trim2` との関係が分かる名前にする)を、trim2 を学習したときと同じ形(LeRobot の形・repo_id の付け方)に変換する
   - openpi の学習設定を1つ足す(今の `pi05_mecharm_trim_lora` を元に、データだけ合わせたものに替える。続きから学習するか一から学習するかの案と、ステップ数の案を報告に書く。決めるのはエイイチ)
   - Pod に送る方法(Hugging Face の非公開リポジトリにデータを上げるか、Pod に直接送るか)の案を報告に書く。上げるのは決めてから

## 実機の記録で気になったこと(見て、必要なら報告に書く)

- 記録の実測角が 1 秒 10 回の予定に対し 4.66〜6.9 Hz、画像は 8.7 fps 前後だった。FPS 10 のお手本とそろえるとき、どう合わせたか(間引き・補間など)を報告に書く

## 確かめ

- 既存のテストが全部通ること
- 作ったデータの本数・コマ数・そのうち補正のコマ数を run ごとに出す
- データセットの中身のコードは「データと対のコード」として同じ場所に置く
- git は個別ファイルを指定して add する

## 報告に書くこと

- 作ったデータの場所と数(run ごと)
- 変えた・足したファイル、コミット、テストの件数
- 学習の設定の案(続きからか一からか・ステップ数・見込みの時間と費用。費用は円で)
- 決めてほしいこと
Claude Code の報告(14分)
# 結果:20261031_45_補正つきの成功5本から学習データを作る

- 状態:完了
- 始めた時刻:2026-10-31 18:50
- 終わった時刻:2026-10-31 19:05(14分)
- 作業フォルダ:/Users/shimazueiichi/r2r2r-scripts
- この続きを Claude Code で話すとき:作業フォルダで `claude --resume f1ce9620-2b5e-4096-869a-50cfa6786542`
報告のいちばん大事な所は、「このまま学習に回すのは勧めない」でした。1秒10コマの記録の関節の角度は、アームが動いている間ほとんど取れていませんでした。抜けた所をまっすぐ結んだため、1コマで動く角度の最大は、お手本の 3.3° に対して 14〜28° になっていました。覚えさせたかった補正のコマも、50 しか残っていませんでした。
この報告への答えは次のとおりです。
| 決めること | 答え |
|---|---|
| 角度の抜けの扱い | ウ(送った指令の道すじと時刻から作り直す)+エ(これからの記録で、動いている間も角度を取る) |
| 学習 | 前のモデル(3999)から続けて 1,500 ステップ |
| Pod への送り方 | 直接送る(scp) |
| 補正の数 | 補正の操作として記録された行の数(13・18・16・47・17) |
Claude Code の作業記録 logs/20261031_1905.md
# 2026-10-31 19:05 依頼 45 補正つきの成功5本から学習データを作る

## やったこと
- `pi05/build_correction_episodes.py --check-with <trim2>` で Log17 の成功 5 本から `datasets/mecharm_redblock_box_corr_v1` を作った(KIOXIA のマウントを確かめてから。元の runs/ と trim2 は読むだけ)
- お手本 trim2 と同じ形か確かめた:npz のキー(t, t_orig, state, actions)・float32 (N,7)・FPS 10・画像 384×216 → OK
- trim2 19 本と corr_v1 5 本を合わせた `datasets/mecharm_redblock_box_teach_v1_trim2_corr_v1`(repo_id `local/mecharm_redblock_box_teach_v1_trim2_corr_v1`)と、Pod に送る tar(117 MB・._* なし)を作った
- openpi の学習設定 `pi05_mecharm_trim_corr_lora` を足すスクリプト `pi05/openpi_addon/add_trim_corr_config.py` を作った(--steps と --init は必ず指定する。既定値は置いていない)
- 直したところ:exFAT では macOS が `._000000.jpg` を作り、画像の枚数を倍に数えていた(check_compat・convert_to_lerobot・check_dataset)。また --force で作り直すときに rmtree が FileNotFoundError で止まっていた

## run ごとの数(corr_v1)
| run | コマ | model | correct(補正) | 補正の数 |
| --- | --- | --- | --- | --- |
| pi05_20261031_175527 | 259 | 259 | 0 | 2 |
| pi05_20261031_180435 | 323 | 308 | 15 | 2 |
| pi05_20261031_181946 | 269 | 265 | 4 | 2 |
| pi05_20261031_182545 | 333 | 308 | 25 | 4 |
| pi05_20261031_184016 | 285 | 279 | 6 | 2 |
| 合計 | 1469 | 1419 | 50 | 12 |

合わせたデータ:24 本 / 4186 コマ(trim2 2717 + corr_v1 1469)。check_dataset は全項目 PASS

## 気になったこと(大きい)
- 実測角は、アームが動いている間にほぼ取れていない(1.5〜3.6 秒の抜け)。動いた角度のうち、抜けの間に動いた分の割合は model 区間で 98〜99%、補正の区間で 77〜99%
- そのため 10Hz の state は「チャンクの前後をまっすぐ結んだ線」になる。ゆっくりな坂は止まっている区間を詰める処理(IDLE・mid_idle)で削られ、削ったつなぎ目が 1 コマの大きな段差になる
- 1 コマの最大の動き:trim2 は 3.3°。corr_v1 は 14〜28°(j2 の持ち上げの補正が 1 コマ −28° になるなど)
- 補正のコマは、補正の区間(5 本で合わせて約 530 秒。大半は次のキーを待っている時間)に対して 50 コマしか残らない

## 変えたファイル
- pi05/build_correction_episodes.py(._ を数えない・_rmtree・code/ に写す)
- pi05/convert_to_lerobot.py、pi05/check_dataset.py(._*.jpg を除く)
- pi05/merge_raw_episodes.py(新)
- pi05/openpi_addon/add_trim_corr_config.py(新)
- pi05/test_merge_and_config.py(新・8 件)

## テスト
- pi05/test_merge_and_config.py 8 件 OK / pi05/test_rewind_correct.py 69 件 OK / test_lab_start.sh OK 68・NG 0
依頼46:角度を指令の道すじから作り直すと、1コマの動きがお手本に近づいた
依頼文 20261031_46_補正データの角度を指令の道すじから作り直し動いている間も角度を記録する.md
---
作業フォルダ: /Users/shimazueiichi/r2r2r-scripts
上限時間: 120
---
# 依頼:補正データの角度を指令の道すじから作り直す・これからの記録で動いている間も角度を取る(2026-10-31)

依頼 45(コミット e29754e)の続き。報告の「決めてほしいこと」への答え(エイイチ):

1. 角度の抜け → **ウ+エ**。今日の成功5本は撮り直さずに、ウで角度を作り直す。これからの記録はエで直す
2. 学習 → **trim2 の 3999 から続けて 1,500 ステップ**(学習は Claude が Runpod で回す。この依頼では回さない)
3. Pod への送り方 → **直接送る(scp)**。Hugging Face には上げない
4. 補正の数 → **補正の操作として記録された行の数(13・18・16・47・17)** で記録する

## A. ウ:今日の成功5本の角度を、実行した指令の道すじと時刻から作り直す

- 対象は依頼 45 と同じ5本(pi05_20261031_175527・180435・181946・182545・184016)
- log.jsonl にある、実行したチャンクの目標(target)と中継点(vias)、補正の1刻みの目標、それぞれを送った時刻・着いたと判定した時刻と、記録にある実測角を使って、10Hz の角度を作り直す
  - 実測角があるところは実測角を優先する。抜けている間だけ、送った目標へ向かう道すじで埋める
  - 埋め方(直線・速度20の動きに合わせた形など)は Claude Code が決め、理由を報告に書く
- 作り直したあと、1コマで動く角度の最大が trim2(3.3°)に近くなるかを run ごと・関節ごとに出す。補正のコマの数も出す(依頼 45 では50)
- 作り直した版は新しい名前(例 `mecharm_redblock_box_corr_v2`)で作る。corr_v1 は消さずに残す。合わせたデータセットも新しい名前で作り直し、Pod に送る tar も作る
- 正規化の値(compute_norm_stats)を、合わせたデータで計算し直す手順を、Pod で動かす形で用意する
- 学習設定 `pi05_mecharm_trim_corr_lora` が新しいデータを向くようにする。続きから(`--init /workspace/ckpt/3999/params`)・1,500 ステップで回すための、Pod で打つ手順を報告に書く(学習率の予定が trim2 のまま残る点への案があれば添える)

## B. エ:これからの記録で、動いている間も角度を取る

- 依頼 45 の報告:記録の実測角は、アームが動いている間ほとんど取れていない(1.5〜3.6秒ずつ抜けている。Log17 の記録で 4.66〜6.9 Hz)
- 原因を調べる(記録のスレッドと、送信・到着確認の待ちが、デーモンへの1本のつながりを取り合っている、などの見立てがあれば確かめる)
- 動いている間も、1秒10回に近い形で角度が残るように直す。送る指令・到着の判定・待ち時間の動きは変えない(変える必要があるなら、手を止めて報告の「決めてほしいこと」に書く)
- 関節を動かす指令の中身は変えないこと。apply_limits・check_send_safe はそのまま通す
- 直したあと、アームなしのテスト(偽のデーモン)で、動いている間の記録の間隔を出す
- 実機に流す前の確かめなので、実機では試さない。次の実機の最初に確かめる手順を報告に書く

## 確かめ

- 既存のテストが全部通ること
- codex のレビューを通す(docs/ に依頼文と結果を残す)。B は実機の記録まわりなので必ず通す
- 測定データ(runs/・datasets/ の既存のもの)は上書き・移動・削除しない。書く前に KIOXIA のマウントを確かめる
- git は個別ファイルを指定して add する

## 報告に書くこと

- 作り直したデータの場所と数(run ごと:コマ・補正のコマ・1コマの最大の動き)
- B の原因と直し方、テストでの記録の間隔
- 変えたファイル、コミット、テストの件数
- 学習を回すための Pod での手順(短く)
- 決めてほしいこと
Claude Code の報告(24分)
# 結果:20261031_46_補正データの角度を指令の道すじから作り直し動いている間も角度を記録する

- 状態:完了
- 始めた時刻:2026-10-31 19:23
- 終わった時刻:2026-10-31 19:46(24分)
- 作業フォルダ:/Users/shimazueiichi/r2r2r-scripts
- この続きを Claude Code で話すとき:作業フォルダで `claude --resume 7df3ccdb-8b0e-4706-a5cf-e2d569708f0e`
角度が抜けていた原因は、記録の側ではなく、アームの常駐プログラムにありました。常駐プログラムは、関節の指令を送ったあと、角度を読み直してから返事をします。動いている間はこの読み直しが失敗してやり直すので、返事まで約1.6秒かかります。その間、Mac とのつながりは1本しかないので、記録のほうも角度を読めません。
- ねらい:人が直した動きを、お手本と同じなめらかさの学習データにする
- 変わったこと:抜けた区間を、前後の実測角を結ぶ道すじで、1秒30°の速さ(お手本で測った動く速さの中央値 29.8°/秒)で埋めた
- 見込める効果:1コマで動く角度の最大は、14〜28° から 3.0〜4.4° に下がった(お手本は 3.3°)。補正のコマは 50 から 384 に増えた。いずれも記録から数えた値
常駐プログラムを直すと、到着を確かめ始める時刻や中継点の間隔も変わります。アームの動きに関わるので、学習のあとに回すことにしました。もう1つ、止まっているコマが全体の約50%あり、お手本の目安(20%)を大きく超えていました。中継点ごとに「速く動いて約1.6秒止まる」を繰り返す、実機の動きどおりの形です。止まりも覚えさせてしまわないよう、詰めた版を作ることにしました。
Claude Code の作業記録 logs/20261031_1945.md
# 2026-10-31 19:45 依頼 46 補正データの角度を作り直す・記録で daemon とのやりとりを残す

## A. corr_v2(今日の成功 5 本の角度の作り直し)
- 抜けの正体: 1 回の send_angles の間(daemon が送ったあとに角度を読み直す。約 1.6 秒・爪は約 3.6 秒)。補正の 1 刻みの時刻(log.jsonl の t)の直後に抜けが始まり、抜けの終わりの実測角は目標にほぼ着いている。0.1° しか動かない送信でも 1.6 秒の抜けになる
- 埋め方 `--gap-fill speed20`: 抜けの頭から、前後の実測角を結ぶ直線(関節空間・全関節が同時に着く)を、いちばん大きく動く関節が 30°/秒の速さで進み、着いたら止まる。30°/秒は trim2 の元の記録(run_pick_place 19 本。動いている途中も 0.32 秒おきに読めていた)の、動いている途中の先頭の関節の速さ(128 区間の中央値 29.8°/秒。10〜90% で 28.7〜31.1)
- `--gap-fill linear`(既定)は corr_v1 と同じ結果になることを確かめた(1469 コマ・補正 50)
- 送った目標(チャンクの sent_targets・補正の after)は、抜けと組にできるかと、着いた実測角との差を meta に出す確かめだけに使う

| run | コマ | 補正のコマ | 補正の行 | 1 コマの最大 j0〜j5(°) |
| --- | --- | --- | --- | --- |
| pi05_20261031_175527 | 192 | 39 | 13 | 3.31 3.75 3.00 1.31 3.00 0.77 |
| pi05_20261031_180435 | 247 | 70 | 18 | 3.00 3.00 3.00 1.88 3.00 1.88 |
| pi05_20261031_181946 | 210 | 54 | 16 | 3.00 4.40 2.96 0.70 3.00 0.73 |
| pi05_20261031_182545 | 301 | 160 | 47 | 3.00 3.00 2.77 1.84 4.10 1.32 |
| pi05_20261031_184016 | 209 | 61 | 17 | 3.00 3.00 3.00 0.78 3.00 0.56 |
| 合計 | 1159 | 384 | 111 | |

- 3° を超える 4 か所(3.31〜4.4°)は、除いた区間・詰めた区間のつなぎ目
- 合わせたデータ `mecharm_redblock_box_teach_v1_trim2_corr_v2`: 24 本 / 3876 コマ(trim2 2717 + corr_v2 1159)、tar 109 MB(._* なし)
- check_dataset: FAIL なし・WARN 1(停止の割合 21.6%。corr_v2 の 5 本はそれぞれ約 50% が停止。最長の連続は 0.3 秒)。中継点ごとに「速く動いて約 1.6 秒止まる」を繰り返す、実機の動きどおりの形

## B. 記録の角度の抜け
- 原因: daemon が send_angles のあとに角度を読み直す間(最大 12 回 × 約 0.31 秒)、返事をしない。daemon は 1 本のつながりを 1 件ずつ処理し、Mac 側も鍵で 1 回ずつ使うので、その間は記録スレッドも読めない。腕はその間に動き終わる
- 直したこと(送る指令・到着の判定・待ち時間は変えない): 本体が読んだ角度も actual 行(note=main)に残す。send_angles ごとに、始めた時刻・目標・速度・やりとりの長さを残す(send_angles 行)
- 偽の daemon で、動いている間の最大の間隔: 読み直し 1.6 秒の daemon では 1.68 秒(前)→ 1.65 秒(後)で、動いている間に残る角度は 0 のまま。読み直しのない daemon(参考)なら 0.10 秒(残る角度 10)
- 抜けをなくすには daemon を変える必要がある → 決めてほしいこと

## レビュー
- codex: docs/review_result_20261031_gap_fill_recorder_rpc_codex.md(必須 1・推奨 6)。必須(Pod で tar を前のフォルダへ上書きして広げる)と、推奨 4 件(入れ子の ping を渡さない・書けた行だけ数える・あいまいな組を数えない・テストを強める)を直した。観察を同じスレッドで呼ぶ点(1 行書く分の遅れ)は説明を足すだけにした

## テスト
- test_rewind_correct 69 / test_merge_and_config 9 / test_gap_fill 7 / test_recorder_rpc 4 すべて OK、test_lab_start.sh OK 68・NG 0
レビューの依頼文 review_request_20261031_gap_fill_recorder_rpc.md
# コードレビュー依頼:補正データの角度の作り直し(A)と、記録で daemon とのやりとりを残す(B)(2026-10-31 依頼 46)

前提: 依頼 45(コミット e29754e)の続き。依頼 45 で作った corr_v1 は、実測角がアームの動いている間ほとんど取れておらず(1.5〜3.6 秒の抜け)、10Hz の state が抜けの前後をまっすぐ結ぶ線になっていた。
過去のレビュー: docs/review_result_20261031_confirm_keys_flush_codex.md ほか

対象(`git diff HEAD -- <下のファイル>` と新しいファイル。ほかのファイルの未コミット差分は対象外):
- `pi05/build_correction_episodes.py`(A: fill_motion_gaps / logged_sends / match_gaps_to_sends / --gap-fill / meta の correction_rows・gap_fill・max_step_deg)
- `pi05/policy_recorder.py`(B: install_daemon_lock の観察口 / PolicyRecorder._on_rpc / angles_ok)codex の答え review_result_20261031_gap_fill_recorder_rpc_codex.md
# コードレビュー結果:補正データの角度の作り直し・記録で daemon とのやりとりを残す(codex・2026-10-31 / 依頼 46)

- 実施: codex exec -s read-only --skip-git-repo-check(読み取りのみ)
- 依頼文: docs/review_request_20261031_gap_fill_recorder_rpc.md

**必須1件、推奨6件です。** Bの通常経路で指令や例外の型を変える不具合は見つかりませんでした。Aは説明どおりの実装ですが、生成した角度は実測の復元ではなく、一定速度を仮定した推定値です。

| 項目 | 判定 | 確認結果・修正案 |依頼47:つなぎ直しの表示を直し、途中の書き換えで壊れないようにした
依頼文 20261031_47_lab_startのモデルの確かめとつなぎ直しの決めごと.md
---
作業フォルダ: /Users/shimazueiichi/r2r2r-scripts
上限時間: 60
---
# 依頼:lab_start.sh のつなぎ直しで、モデルの有無の確かめを直す・依頼 44 の決めごとを入れる(2026-10-31)

依頼 44(コミット 86ebc16)の続き。依頼 46 のあとに実行する。

## 実機で起きたこと(2026-10-31 18:50、エイイチが会話に貼った出力)

つなぎ直しは動いた(準備は16秒で、3b〜4 を飛ばしてトンネルへ進んだ)。ただ、モデルの有無の表示が実物と合っていない。サーバーはそのモデルを読み込んで動いていた。

```
=== 3. Pod の中を確かめる (つなぎ直し)
[POD   ] serve_policy.py のプロセス: ある  8000 番の LISTEN: ある
[POD   ] モデル (/workspace/ckpt/3999): ない  openpi (215abfb): ある  .venv: ある
[POD   ] サーバーは 8000 番で待っています. 3b〜4 を飛ばします
```

また、前の lab_start.sh が「もう1回やりますか?」で待っている間に依頼 44 で lab_start.sh が書き換わり、その回の終わりに `./lab_start.sh: line 305: syntax error near unexpected token ')'` が出た(bash がスクリプトを少しずつ読むため)。

## やってほしいこと

1. モデルの有無の確かめを、3c で実際に置いている場所と中身に合わせて直す(なぜ「ない」になったかを報告に書く)
2. 依頼 44 の「決めてほしいこと」への答え(エイイチ)を入れる
   - サーバーのプロセスはあるのに 8000 番で待っていないとき → 30秒待ち、それでも待っていなければ起動し直す
   - `.lab_start.lock` が残ったら止まる運用 → このままでよい。止まったときの表示に、消し方が出るようにする(出ていればそのまま)
   - codex がすすめた追加の確かめ(重みの確かめ・サーバーに実際に答えさせる・Ctrl-C のテスト)→ 今は入れない
3. 動いている途中で lab_start.sh が書き換わっても、その回が壊れないようにできるなら直す(例:中身全体を関数にして最後に呼ぶ、など)。やり方は Claude Code が決める

## 確かめ

- 既存のテストが全部通ること。1 と 2 のテストを足す
- codex のレビューを通す(docs/ に依頼文と結果を残す)
- git は個別ファイルを指定して add する

## 報告に書くこと

- 変えたファイル、コミット、テストの件数
- 次の実機で確かめる手順(短く)
Claude Code の報告(36分)
# 結果:20261031_47_lab_startのモデルの確かめとつなぎ直しの決めごと

- 状態:完了
- 始めた時刻:2026-10-31 19:46
- 終わった時刻:2026-10-31 20:22(36分)
- 作業フォルダ:/Users/shimazueiichi/r2r2r-scripts
- この続きを Claude Code で話すとき:作業フォルダで `claude --resume d0336981-9c9b-4865-b314-a21f568b9137`
- 止められた操作:1件(いちばん下に一覧)

## Claude Code の報告

**やったこと**

1. **「モデル: ない」と出たわけと直し方**
   - わけ:Log17 の Pod は 18:15 に、依頼 44 より前の lab_start.sh で作ったものでした。その頃の 3c は「取り終えた印」(`/workspace/ckpt/3999/.lab_download_ok`)を付けていませんでした。依頼 44 の確かめは「印があること+assets/local があること」だったので、モデルの中身(6.0G・33 ファイル)がそろっていても「ない」と出ました。
   - 直し方:3c が置く場所(`/workspace/ckpt/3999`)の中身で見るようにしました。
     - 見るファイルは `_CHECKPOINT_METADATA`、`params/` の中の 3 つ(`_METADATA`・`manifest.ocdbt`・`ocdbt.process_0/manifest.ocdbt`)、3f が写す `norm_stats.json` の 5 つです。
     - 取りかけのファイル(`*.incomplete`)が残っているときと、それを探せないときは「ない」にします。
     - 名前は Hugging Face のモデルの一覧(33 ファイル)を見て確かめました。
   - 表示は次の 3 通りです。
     - 中身がない →「ない」
     - 中身も印もある →「ある」
     - 中身はあるが印がない →「ある (取り終えた印はない…)」
   - サーバーが落ちていて準備をやり直すときは、印がなければ hf download をもう一度流します。取り終えたファイルは取り直さないので、すぐ終わります。

2. **依頼 44 の決めごと**
   - プロセスはあるのに 8000 番で待っていないとき:5 秒おきに確かめ直し、30 秒まで待ちます。待ち始めれば準備を飛ばします。待ち始めないまま 30 秒たつか、その間にプロセスが終われば、起動し直します。
   - 起動し直すときは、前のサーバーを別の ssh で止めてから起動します。止められなければ、そこで止まります。
   - `.lab_start.lock` が残ったとき:止まったときの表示に `rm -r <印>` の消し方がもう出ていたので、そのままにしました。
   - codex がすすめた 3 つ(重みの確かめ・サーバーに実際に答えさせる・Ctrl-C のテスト)は入れていません。

3. **動いている途中の書き換えへの対策**:中身を全部 `main()` という関数に入れ、最後の 1 行で呼ぶ形にしました。bash は関数を動かす前に最後まで読み込むので、途中でファイルが書き換わっても、その回は壊れません。

**結果**
- テストは 68 件から 93 件になり、全部通りました。
- 書き換えのテストは、直す前の lab_start.sh では実機と同じ `syntax error near unexpected token ')'` で落ちることも確かめました。
- codex のレビューは 3 回です。
  - 1 回目:必須 1 件。起動の ssh の中で前のサーバーを止める命令が、その ssh 自身も止めてしまう恐れ。止める ssh を分けて直しました。
  - 2 回目:必須 1 件(バックスラッシュが 2 つある)。ファイルでは 1 つで、codex の読み違いでした。
  - 3 回目:codex が 2 回目の指摘を取り下げ、必須はなくなりました。
- 前のサーバーを止める処理は Linux では試せていません(この Mac で docker が動いていないため)。同じ探し方は 18:50 の実機で「プロセス: ある」と正しく出ています。

**変えたファイル**(コミット 48d51b1)
- lab_start.sh
- lab_lib.sh
- test_lab_start.sh
- logs/20261031_2022.md
- docs/ の review_request_20261031_lab_start_model_check(1〜3 回目)と review_result_…_codex(1〜3 回目)の 6 つ

**次の実機で確かめる手順**
1. `./lab_start.sh --log Log17` を打ち、モデルの行が「ある」、または「ある (取り終えた印はない…)」と出るのを見る。
2. 「もう1回やりますか?」で待っている間に別の画面で lab_start.sh を書き換えても、その回が最後まで終わるのを見る。
3. (できれば)Pod の中で 8000 番が開く前につなぎ直したとき、「30 秒まで待ちます」と出て、待つか起動し直すかのどちらかになるのを見る。

**決めてほしいこと**
なし

## 止められた操作

- {"tool_name": "Bash", "tool_use_id": "toolu_0165KFCV3GwL5KNXK3tvfBax", "tool_input": {"command": "cd /Users/shimazueiichi/r2r2r-scripts; D=$(mktemp -d); cp test_lab_start.sh lab_lib.sh lab_stop.sh \"$D/\"; git show HEAD:lab_start.sh > \"$D/lab_start.sh\"; chmod +x \"$D\"/*.sh; (cd \"$D\" && ./test_lab_start.sh 2>&1 | grep -A3 \"== 30\"); rm -rf \"$D\"", "timeout": 600000}}
Claude Code の作業記録 logs/20261031_2022.md
# 2026-10-31 依頼 47: lab_start.sh のつなぎ直しで、モデルの有無の確かめを直す・依頼 44 の決めごとを入れる

## なぜ「モデル: ない」と出たか
Log17 の Pod (18:15 に作成) は依頼 44 (18:48 コミット) より前の lab_start.sh で作ったもので、3c が「取り終えた印」/workspace/ckpt/3999/.lab_download_ok を付けていなかった。依頼 44 の確かめは「印 + assets/local」だったので、中身 (6.0G・33 ファイル) があっても「ない」になった。

## やったこと
- lab_lib.sh: モデルの確かめを 3c の置き場所と中身で見る (_CHECKPOINT_METADATA・params/_METADATA・params/manifest.ocdbt・params/ocdbt.process_0/manifest.ocdbt・3f が写す norm_stats.json があり、.cache/huggingface に *.incomplete がない・探せないときは「ない」)。印は別の項目 (mark) にした。名前は Hugging Face の repo の一覧 (33 ファイル) で確かめた
- lab_lib.sh: lab_serve_stop_cmd (serve_policy.py を止め、30 秒まで終わるのを待ち、残れば -9)
- lab_start.sh
  - 表示: 「ない」/「ある」/「ある (取り終えた印 .lab_download_ok はない. 依頼 44 より前の lab_start.sh で取ったものなど)」
  - サーバーが落ちていたら、印がなければ 3b・3c を流し直す (hf download は取り終えたファイルを取り直さない)
  - プロセスはあるのに 8000 番で待っていない → 5 秒おきに 30 秒まで確かめ直し、待ち始めれば飛ばす。待たない・プロセスが終わった → 起動し直す (エイイチの決め)
  - 起動の前に前の serve_policy.py を別の ssh で止める (止められなければ止まる)
  - 中身全体を main() に入れ、最後の1行で呼ぶ (動いている途中の書き換えで壊れない)
  - .lab_start.lock が残ったときの消し方の表示は依頼 44 のまま (エイイチの決め)
- test_lab_start.sh: 68 → 93 件。書き換えのテスト (30) は、直す前の lab_start.sh では実機と同じ「syntax error near unexpected token ')'」で NG になるのを確かめた

## レビュー
codex R1 (必須: 起動の ssh の pkill が自分に当たる → 止める ssh を分けた) → R2 (必須: バックスラッシュが 2 つ → 誤読。R3 で撤回) → R3 必須なし。docs/review_*_20261031_lab_start_model_check*

## 入れていないもの (エイイチの決め: 今は入れない)
重みの確かめ・サーバーに実際に答えさせる確かめ・Ctrl-C のテスト。Linux の pgrep での止める処理の確かめ (docker が動いていない。同じパターンは実機の確かめで当たっている)
review_request_20261031_lab_start_model_check.md
# コードレビュー依頼:lab_start.sh のつなぎ直しでモデルの有無の確かめを直す・依頼 44 の決めごとを入れる(2026-10-31 依頼 47)

前提: 依頼 44(コミット 86ebc16)の続き。前回のレビュー: docs/review_result_20261031_lab_start_reattach_codex_r3.md

対象: `git diff HEAD -- lab_start.sh lab_lib.sh test_lab_start.sh`(ほかのファイルの未コミット差分は対象外)。テストは `./test_lab_start.sh` で 88 件 OK。

## 実機で起きたこと(2026-10-31 18:50、Log17)
1. つなぎ直しで「モデル (/workspace/ckpt/3999): ない」と出たが、サーバーはそのモデルを読み込んで動いていた。
   わけ: その Pod は 18:15 に依頼 44 より前の lab_start.sh で作ったもので、3c が「取り終えた印」`.lab_download_ok` を付けていなかった(印は依頼 44 で足した)。前の確かめは「印 + assets/local」だったので、中身があっても印がなければ「ない」になった。
2. 前の lab_start.sh が「もう1回やりますか?」で待つ間に lab_start.sh が書き換わり、その回の終わりに `line 305: syntax error near unexpected token ')'` が出た(bash がスクリプトを少しずつ読むため)。

## 変えたこと
- lab_lib.sh `lab_probe_cmd COMMIT CKPT NORM_STATS` / `lab_pod_probe`
  - ckpt = 3c の hf download が置く中身で見る: `_CHECKPOINT_METADATA`・`params/_METADATA`・`params/manifest.ocdbt`・`params/ocdbt.process_0/manifest.ocdbt`・3f が写す `assets/local/mecharm_redblock_box_teach_v1_trim2/norm_stats.json` があり、`.cache/huggingface` に `*.incomplete` がない(Hugging Face の repo の一覧 33 ファイルで確かめた名前)
  - mark = `.lab_download_ok` があるか(別の項目にした)。PROBE の行は `serve= listen= ckpt= mark= openpi= venv=`
- lab_start.sh
  - 3 の表示: ckpt=0 →「ない」、ckpt=1 mark=1 →「ある」、ckpt=1 mark=0 →「ある (取り終えた印 .lab_download_ok はない. 依頼 44 より前の lab_start.sh で取ったものなど)」
  - サーバーが落ちていてやり直すとき、3b・3c を飛ばすのは ckpt=1 かつ mark=1 のときだけ(印がなければ hf download を流し直して印を付ける。取り終えたファイルは取り直さない)
  - エイイチの決め: serve=1・listen=0 のとき、30 秒(5 秒おき)確かめ直して待つ。待ち始めれば 3b〜4 を飛ばす。待たないまま 30 秒、またはその間にプロセスが終わったら起動し直す
  - 4 の起動: tmux kill-session のあと `pkill -f '[s]cripts/serve_policy\.py'`、30 秒まで終わるのを待ち、残れば `pkill -9`、それから起動(起動し直すときに前のプロセスが 8000 番・GPU を持ったままにならないように)
  - 書き換え対策: 中身全体を `main() { … }` に入れ、最後の1行 `main "$@"; exit $?` で呼ぶ(字下げは変えていない)。--help の行の範囲を 2,32 に
  - `.lab_start.lock` が残ったときの表示(消し方 `rm -r <印>`)は依頼 44 のまま(エイイチの決め: このままでよい)
- test_lab_start.sh: 待つ時間をテストでは 2 秒・1 秒おきに置き換える。4(待っても待たない→起動し直す・pkill を流す)、4b(待つ間に待ち始めた→起動し直さない)、4c(待つ間にプロセスが終わった→1回でやめて起動し直す)、4d(待っていれば確かめ直さない)、27(印なし・中身あり・サーバー動作中→「ある (…印はない」で飛ばす。18:50 の実機の形)、28(印なし・サーバー落ち→hf download を流して印を付ける)、29(印あり→飛ばす)、30(推論のクライアントの偽物が動いている lab_start.sh を同じファイルに上書き→最後まで流れ syntax error が出ない。HEAD の lab_start.sh では実機と同じ syntax error で NG になるのを確かめた)、15(実際のフォルダで ckpt/mark の組み合わせ・*.incomplete・5 つの各ファイルがない形)

## 入れていないもの(エイイチの決め: 今は入れない)
重みの確かめ(ハッシュ等)・サーバーに実際に答えさせる確かめ・Ctrl-C のテスト

## 見てほしい点
1. 中身での確かめ(5 つのファイル + *.incomplete なし)が、3c の置き場所・中身と合っているか。取りかけの Pod を「ある」としてしまう道が増えていないか(印なしなら hf download を流し直す形で足りているか)
2. 30 秒待つ処理と、起動し直すときの pkill の書き方(自分の bash -c に当たらないか、set -o pipefail と pod_ssh の終了コードで変に止まらないか)
3. main で包む形で、書き換えに対して十分か。exec script・trap・exit・"$0" の扱いで振る舞いが変わっていないか
4. 新しく誤って消す道・二重に借りる道ができていないか

ファイル変更・実機操作・Pod の操作はしないでください。読み取りだけでお願いします。日本語で、表(項目 / 判定 / 確認結果・修正案)と、必須 / 推奨 / 据え置きの分類で返してください。
review_result_20261031_lab_start_model_check_codex.md
# codex レビュー結果 R1:lab_start.sh のモデルの確かめ・依頼 44 の決めごと(2026-10-31 依頼 47)

依頼文: docs/review_request_20261031_lab_start_model_check.md(codex exec -s read-only)

**判定:必須修正1件です。現在の起動コマンドは、`pkill` が実行元のシェル自身を終了させる可能性があります。**

対象3ファイルの `git diff HEAD` と前回レビューを確認し、各ファイルの `bash -n` は成功しました。読み取りのみとし、書き込みを伴うテストは実行していません。88件OKは申告結果として扱っています。

| 項目 | 判定 | 確認結果・修正案 |
|---|---|---|
| 起動時の `pkill` が自分に一致する | **必須・P1** | [lab_start.sh:355](/Users/shimazueiichi/r2r2r-scripts/lab_start.sh:355)。同じSSHコマンドの後半に `uv run scripts/serve_policy.py …` があるため、リモートの `bash -c` の引数全体が `[s]cripts/serve_policy\.py` に一致します。最初の `pkill` で起動処理自身が終了し得ます。新規Podの初回起動も影響します。**停止・終了待ちのSSH呼び出しと、tmux起動のSSH呼び出しを分けてください。** |
| 停止処理の回帰テスト | **推奨** | 現在のテスト4はコマンド文字列に `pkill` が含まれることだけを確認します。停止用コマンド全体が検索パターンに一致しないことを、プロセスを終了させない検査で追加すると、今回の自己一致を検出できます。 |
| 30秒待機 | **据え置き・妥当** | [lab_start.sh:257](/Users/shimazueiichi/r2r2r-scripts/lab_start.sh:257)。5秒おきに最大6回確認し、LISTEN開始またはプロセス終了で抜けます。264行の `A \|\| B && break` はBashでは左結合なので意図どおりです。SSH・probe失敗時は停止し、勝手に再起動へ進みません。30秒はsleepの合計で、SSH所要時間は別途加わります。 |
| `pipefail`・終了コード | **据え置き・概ね妥当** | ローカルは `set -e` を使っていないため、通常の「対象なし」による `pkill` の終了コード1だけでは途中停止しません。リモートの最終コマンドとSSHの失敗は `pod_ssh` のパイプライン経由で検出します。ただし、上記の自己終了はSSH失敗となり、起動前に止まります。 |
| モデルの確認場所 | **据え置き・整合** | [lab_lib.sh:132](/Users/shimazueiichi/r2r2r-scripts/lab_lib.sh:132)。確認対象は3cの `--local-dir /workspace/ckpt/3999` 配下です。`norm_stats.json` の場所も3fのコピー元と一致します。3fはチェックポイントへ書く処理ではなく、そこからopenpi側へコピーします。HFの33ファイル一覧そのものは今回独立確認していません。 |
| 取りかけのモデルの扱い | **据え置き・今回の方針に適合** | 5ファイルだけでは、残りのデータファイルの欠落までは判定できません。ただし印なし・サーバー停止なら必ず `hf download` を再実行するため、この制限によって準備を飛ばす経路は増えていません。印ありの場合の後発的な欠落・破損検出は今回の対象外です。 |
| `.incomplete` の確認 | **推奨** | `find` のエラーを捨てるため、キャッシュ不存在だけでなく読み取り失敗も「取りかけなし」になります。将来強めるなら「ディレクトリ不存在は許容、存在するが探索失敗は確認不能」を区別してください。今回の必須修正には含めません。 |
| `main` による上書き対策 | **据え置き・妥当** | [lab_start.sh:446](/Users/shimazueiichi/r2r2r-scripts/lab_start.sh:446)。関数全体と最後の `main "$@"; exit $?` が実行前に解析されるため、実行中の上書きによる続きを読み違える問題に対応しています。解析完了前の書き換えまでは保証しません。 |
| `exec`・trap・`exit`・`"$0"` | **据え置き・変更による問題なし** | 関数化しても `"$0"` とPIDは変わらず、引数は `main "$@"` へ渡ります。`exec script` は従来どおりプロセスを置換し、`exit` はスクリプト全体を終了します。cleanupで参照する変数を `local` にしていないため、正常終了後のEXIT trapからも参照できます。 |
| 誤削除・二重借用 | **据え置き・新たな経路なし** | Pod削除・作成条件、ロック取得・解除条件は維持されています。今回の `pkill` は同じPod内の一致するプロセス全体を対象とするため、そのPod内の別の `serve_policy.py` も終了対象です。 |
| 合意済みの対象外項目 | **据え置き** | ハッシュ検証・サーバーへの実問い合わせ・Ctrl-Cテスト・残存ロックの案内は、今回の必須修正に含めません。 |

**停止処理と起動処理のSSH呼び出しを分離する修正が、レビュー通過の条件です。**
review_request_20261031_lab_start_model_check_r2.md
# コードレビュー依頼 R2:lab_start.sh のモデルの確かめ・30 秒待ち・書き換え対策(2026-10-31 依頼 47)

前回: docs/review_result_20261031_lab_start_model_check_codex.md
対象: `git diff HEAD -- lab_start.sh lab_lib.sh test_lab_start.sh`(ほかの未コミット差分は対象外)。`./test_lab_start.sh` で 92 件 OK。

## R1 の指摘への対応
| 指摘 | 分類 | 反映 | 対応内容 / 据え置き理由 |
|---|---|---|---|
| 起動の ssh の pkill が自分の bash -c に当たる | 必須 | 反映 | 止める処理を lab_lib.sh の `lab_serve_stop_cmd`(`[s]` の形でしか書かない)にし、起動 (tmux new) とは別の pod_ssh で流す。止められなければ fail。最後に `! pgrep` で終わったことを確かめる |
| 止める処理の回帰テスト | 推奨 | 反映 | テスト 15: 止めるコマンドに `scripts/serve_policy` がそのまま書かれていない。偽の serve_policy.py を動かして止めるコマンドを `bash -c` で流し、偽物は終わり、自分は最後まで流れて 0 を返す。テスト 4: 止めるコマンドが起動より先に流れる |
| `.incomplete` を探せないときに「なし」になる | 推奨 | 反映 | `.cache/huggingface` がなければ取りかけなし、あれば `find … -print -quit` の終了コードを見て、探せなければ ckpt=0。テスト 15 に「読めない → 0」「.cache がない → 1」を足した |

## 見てほしい点
1. R1 の必須が解消したか。分けたことで起動の流れ (新しい Pod の初回起動を含む) に問題が出ていないか
2. 新しく誤って消す道・二重に借りる道ができていないか

ファイル変更・実機操作・Pod の操作はしないでください。読み取りだけでお願いします。日本語で、表(項目 / 判定 / 確認結果・修正案)と、必須 / 推奨 / 据え置きの分類で返してください。
review_result_20261031_lab_start_model_check_codex_r2.md
# codex レビュー結果 R2:lab_start.sh のモデルの確かめ・30 秒待ち・書き換え対策(2026-10-31 依頼 47)

依頼文: docs/review_request_20261031_lab_start_model_check_r2.md(codex exec -s read-only)

**判定:必須修正1件です。R1の自己終了は解消していますが、停止確認の正規表現に問題が残っています。**

対象3ファイルの差分と前回レビューを確認しました。各ファイルの `bash -n` は成功。テスト本体は書き込み・プロセス停止を伴うため実行せず、92件OKは申告結果として扱っています。ファイル変更・実機・Pod操作は行っていません。

| 項目 | 判定 | 確認結果・修正案 |
|---|---|---|
| 停止パターンのエスケープ | **必須・P1** | [lab_lib.sh:155](/Users/shimazueiichi/r2r2r-scripts/lab_lib.sh:155)〜157のパターンを修正してください。`<<'EOF'` はバックスラッシュをそのまま残すため、生成されるパターンは `'[s]cripts/serve_policy\\.py'` です。Ubuntu側の正規表現では通常の `scripts/serve_policy.py` に一致せず、停止対象を見逃します。**3か所とも `'[s]cripts/serve_policy\.py'` に変更**してください。tmux外に残ったプロセスを止められず、最後の `! pgrep` も成功して次の起動へ進む経路があります。 |
| R1の自己終了 | **据え置き・解消** | [lab_start.sh:355](/Users/shimazueiichi/r2r2r-scripts/lab_start.sh:355)。停止と起動が別のSSHになり、停止コマンド内にも通常表記のパスがありません。停止側シェル自身に一致する原因は除かれています。 |
| 新規Podの初回起動 | **据え置き・問題なし** | tmux導入後に停止処理へ進みます。対象プロセスがない場合、途中の `pkill` が1でも継続し、最後の `! pgrep` が0となるため起動できます。 |
| 停止処理の回帰テスト | **推奨** | [test_lab_start.sh:348](/Users/shimazueiichi/r2r2r-scripts/test_lab_start.sh:348)。偽プロセスを使う検証は有効です。ただし実行先はUbuntuなので、Linuxの `pgrep/pkill` でも確認してください。Macでの92件OKだけでは、今回の正規表現の問題を除外できません。停止失敗時に起動へ進まないモックテストも追加すると確実です。 |
| 30秒待機 | **据え置き・妥当** | 5秒ごとに再確認し、LISTEN開始またはプロセス終了で抜けます。確認失敗時は `fail` で停止します。30秒はsleepの合計で、SSH所要時間は別途加わります。 |
| `.incomplete` の探索失敗 | **据え置き・改善済み** | キャッシュディレクトリが存在する場合、`find` 成功と出力なしの両方を要求しています。探索失敗を取りかけなしと扱っていたR1の指摘に対応しています。 |
| モデル確認・再取得 | **据え置き・妥当** | 中身の確認と完了印を分離し、印なし・サーバー停止時は再取得します。全データの欠落・破損検証までは行わない、という従来の範囲も維持されています。 |
| 実行中の書き換え対策 | **据え置き・妥当** | `main` 全体と末尾の呼び出し・`exit` を先に解析する構成です。関数化による引数、PID、EXIT trapの参照変数への問題は見当たりません。 |
| 誤削除・二重借用 | **据え置き・新たな経路なし** | Pod削除・作成条件とロック処理は変更されていません。停止確認失敗時もPodを残して終了する構成です。ただし上記必須事項により、**同じPod内で旧サーバーを残したまま新サーバーを起動する可能性**があります。 |

レビュー通過の条件は、停止用パターン3か所のバックスラッシュ修正です。
review_request_20261031_lab_start_model_check_r3.md
# コードレビュー依頼 R3:lab_start.sh のモデルの確かめ・30 秒待ち・書き換え対策(2026-10-31 依頼 47)

前回: docs/review_result_20261031_lab_start_model_check_codex_r2.md
対象: `git diff HEAD -- lab_start.sh lab_lib.sh test_lab_start.sh`(ほかの未コミット差分は対象外)。`./test_lab_start.sh` で 93 件 OK。

## R2 の指摘への対応
| 指摘 | 分類 | 反映 | 対応内容 / 据え置き理由 |
|---|---|---|---|
| 停止パターンのバックスラッシュが 2 つ | 必須 | 非反映 (誤読と判断) | lab_lib.sh 154〜156 行のファイルの中身は `'[s]cripts/serve_policy\.py'`(バックスラッシュ 1 つ)。`bash -c '. ./lab_lib.sh; lab_serve_stop_cmd' \| od -c` でも `y \ . p y` の 1 つだけ。`<<'EOF'` はそのまま出すので、生成されるパターンも 1 つ。`sed -n 150,160p lab_lib.sh` で確かめてほしい。同じパターンは lab_probe_cmd の serve= でも使っていて、2026-10-31 18:50 の実機 (Ubuntu の Pod) で「serve_policy.py のプロセス: ある」と正しく出ている |
| Linux の pgrep/pkill で確かめる | 推奨 | 一部 | この Mac では docker が動いておらず Linux で流せなかった。上の実機の結果 (同じパターンで pgrep が当たった) を根拠とする。pkill は pgrep と同じパターンの読み方 |
| 止められないときに起動へ進まないテスト | 推奨 | 反映 | テスト 4e: 止めるコマンドが失敗 → 終了コード 1・tmux new を流さない・「前の serve_policy.py を止められない」 |

## 見てほしい点
1. 上の誤読の判断が正しいか(ファイルを実際に読んで)。R1・R2 の必須が残っていないか
2. 新しく誤って消す道・二重に借りる道ができていないか

ファイル変更・実機操作・Pod の操作はしないでください。読み取りだけでお願いします。日本語で、表(項目 / 判定 / 確認結果・修正案)と、必須 / 推奨 / 据え置きの分類で返してください。
review_result_20261031_lab_start_model_check_codex_r3.md
# codex レビュー結果 R3:lab_start.sh のモデルの確かめ・30 秒待ち・書き換え対策(2026-10-31 依頼 47)

依頼文: docs/review_request_20261031_lab_start_model_check_r3.md(codex exec -s read-only)

**必須修正なしと判定します。R2のバックスラッシュの指摘は誤読でした。失礼しました。ユーザー側の非反映判断が正しいです。**

対象3ファイルの `git diff HEAD` とR1・R2レビューを確認しました。

| 項目 | 判定 | 確認結果・修正案 |
|---|---|---|
| 停止パターンのバックスラッシュ | **据え置き・修正不要** | [lab_lib.sh:155](/Users/shimazueiichi/r2r2r-scripts/lab_lib.sh:155)〜157を実際に確認しました。各パターンのバックスラッシュは**1文字**です。`<<'EOF'` がそのまま出力するため、生成パターンも正しい `'[s]cripts/serve_policy\.py'` です。R2の必須指摘を撤回します。 |
| R1の自己終了 | **据え置き・解消済み** | [lab_start.sh:355](/Users/shimazueiichi/r2r2r-scripts/lab_start.sh:355)で停止と起動が別SSHになっています。停止コマンド内のパスは `[s]` 表記だけで、起動側の通常表記による自己一致は解消しています。 |
| 停止失敗時の起動防止 | **据え置き・対応済み** | 停止用SSHが失敗すると `fail` で終了し、ログ初期化・`tmux new` へ進みません。追加テスト4eも、終了コード1・起動なし・停止理由の表示を確認しています。 |
| 30秒待機 | **据え置き・妥当** | 5秒ごとに再確認し、LISTEN開始またはプロセス終了で抜けます。確認失敗時も停止します。30秒はsleepの合計で、SSH所要時間は別途加わります。 |
| モデル確認 | **据え置き・妥当** | 必要ファイルと完了印を分離し、サーバー停止時は両方が揃った場合だけ取得を省略します。キャッシュ探索失敗も `ckpt=0` になります。全データの欠落・破損検証は従来どおり対象外です。 |
| 実行中の書き換え対策 | **据え置き・妥当** | `main` 全体と末尾の `main "$@"; exit $?` を先に解析する構成です。引数・PID・EXIT trapで参照する変数にも、関数化による問題は見当たりません。 |
| 誤削除・二重借用 | **据え置き・新たな経路なし** | Pod削除・作成条件、同一Logのロック条件は維持されています。追加した停止処理はPodを削除しません。同じPod内のパターンに一致する別サーバーも停止対象になる点は、R1時点と同じです。 |
| Linuxでの停止検証 | **推奨・任意で継続** | 実機の `pgrep` 成功報告はパターン一致の根拠になります。今後Linux環境で検証できる際に、停止・終了待ちまで確認すると補強できます。今回の通過条件にはしません。 |

各ファイルの `bash -n` は成功しました。93件OKは申告結果として扱っています。テスト本体は書き込み・プロセス停止を伴うため実行していません。生成コマンドの `od` 確認は、Bashのhere-document用一時ファイルが読み取り専用環境で拒否されたため完遂できず、ファイル内容で確認しました。ファイル変更・実機・Pod操作は行っていません。
依頼48:止まりを詰めて、学習率を弱め、正規化の値は前のモデルのままにした
依頼46 の報告への答えは次のとおりです。
| 決めること | 答え |
|---|---|
| 常駐プログラムの直し | 学習のあとに直す |
止まっているコマが約50%ある | 止まりを詰めた版を作る |
| 学習率 | 最大を 2.5e-5 に弱め、立ち上がり 100 ステップ、1,500 ステップで下げきる |
| 正規化の値 | 前のモデル(3999)の学習で使った値をそのまま使う |
ステップ数を増やすと何が違うのか、という問いも、ここで出ました。1ステップは、データから少し取り出して AI の答えを1回直すことです。増やすと、お手本の動きにより近くなる一方で、増やしすぎるとお手本と同じ場面でしか動けなくなり、時間と費用もそのぶん増えます。今回は前のモデルから続けるので、基本の動きはもう覚えています。足すのは「つかむ前に j0 を少し回す」「つかんだあと j2 を持ち上げる」分だけなので、1,500ステップにしました。続きからで直しが減らなければ、一から学習することを考えます。
依頼文 20261031_48_補正データの止まりを詰め学習率と正規化を続きから用にする.md
---
作業フォルダ: /Users/shimazueiichi/r2r2r-scripts
上限時間: 90
---
# 依頼:補正データの止まりを詰めた版を作り、続きからの学習の設定(学習率・正規化)を入れる(2026-10-31)

依頼 46(コミット 1b47477)の続き。依頼 47 のあとに実行する。報告の「決めてほしいこと」への答え(エイイチ):

1. デーモンの読み直しの直し(案1)→ **学習のあとに直す**。この依頼では触らない
2. 止まっているコマが約50%ある corr_v2 → **止まりを詰めた版を作る**
3. 学習率 → **弱める**:最大の学習率 2.5e-5、立ち上がり 100 ステップ、1,500 ステップで下げきる
4. 正規化の値 → **3999 の学習のときと同じ値(trim2 の値)をそのまま使う**。計算し直さない

## A. 止まりを詰めた版(corr_v3)

- corr_v2 を元に、補正の5本の止まっているコマを、お手本 trim2 と同じ考え方・同じ目安(止まりが全体の20%前後)まで詰める。trim2 のときに止まりを詰めた処理があれば、同じ処理・同じしきい値を使う
- 補正のコマは、なるべく減らさない。詰めたあとの補正のコマの数を run ごとに出す(corr_v2 は 384)
- 止まりの判定と詰め方は Claude Code が決め、理由を報告に書く。爪を閉じる・開く前後の止まりは、爪が動き終わるのを待つ意味があるので、消しすぎないように注意する(どう扱ったかを書く)
- 新しい名前(`mecharm_redblock_box_corr_v3`)で作り、corr_v1・v2 は残す。合わせたデータセット(`..._trim2_corr_v3`)と Pod に送る tar も作る
- データの点検(check_dataset)を通し、止まりの割合・1コマの最大の動き・コマ数を出す

## B. 続きからの学習の設定

- `pi05_mecharm_trim_corr_lora` を corr_v3 に向ける
- 学習率の予定:最大 2.5e-5、立ち上がり 100 ステップ、1,500 ステップで下げきる(下げきる先は trim2 と同じ)
- 正規化の値:計算し直さず、3999 の学習で使った trim2 の値をそのまま使う。pod_prep_trim_corr.sh から compute_norm_stats を外し、trim2 の値を置く手順に替える(trim2 の値の置き場所を確かめて報告に書く)
- `--init /workspace/ckpt/3999/params`・1,500 ステップは依頼 46 のまま
- 学習は回さない。Pod で打つ手順を報告に書く

## 確かめ

- 既存のテストが全部通ること。A・B のテストを足す
- codex のレビューを通す(docs/ に依頼文と結果を残す)
- 測定データ(runs/・datasets/ の既存のもの)は上書き・移動・削除しない。書く前に KIOXIA のマウントを確かめる
- git は個別ファイルを指定して add する

## 報告に書くこと

- corr_v3 の場所と数(run ごと:コマ・補正のコマ・止まりの割合・1コマの最大の動き)
- 変えたファイル、コミット、テストの件数
- Pod での手順(短く)
- 決めてほしいこと
Claude Code の報告(38分)
# 結果:20261031_48_補正データの止まりを詰め学習率と正規化を続きから用にする

- 状態:完了
- 始めた時刻:2026-10-31 20:23
- 終わった時刻:2026-10-31 21:01(38分)
- 作業フォルダ:/Users/shimazueiichi/r2r2r-scripts
- この続きを Claude Code で話すとき:作業フォルダで `claude --resume f2206a57-5acd-4dee-ad9a-bc5c125a584e`
3つの版の学習データをならべると、次のとおりです(どれも成功した5本から作ったもの)。
| 版 | 作り方 | コマ | 補正のコマ | 1コマで動く最大 | 止まり |
|---|---|---|---|---|---|
| corr_v1 | 抜けた角度をまっすぐ結んだ | 1,469 | 50 | 14〜28° | ― |
| corr_v2 | 抜けた角度を指令の道すじから作り直した | 1,159 | 384 | 3.0〜4.4° | 約50% |
| corr_v3 | v2 の止まりを詰めた | 726 | 272 | 3.0〜4.4° | 20.1% |
| お手本 trim2 | 人が手で教えた19回 | 2,717 | ― | 3.3° | ― |
- ねらい:止まっている時間まで覚えさせず、動きと補正だけを学習させる
- 変わったこと:推論の区間の止まりは0コマ、補正の区間は1コマ、爪を閉じる・開く前後は2コマだけ残して詰めた
- 見込める効果:止まりが約50%から20.1%になった(記録から数えた値)。補正のコマは 384 から 272 に減ったが、corr_v1 の 50 よりずっと多い
お手本と合わせた学習データは、24本・3,443コマ、Pod に送る形で 97MB になりました。
Claude Code の作業記録 logs/20261031_2110.md
# 2026-10-31 21:10 依頼 48 補正データの止まりを詰める・続きからの学習の設定

## A. corr_v3(止まりを詰めた版)
- corr_v2 の止まり約 50% の形: 中継点・補正の 1 刻みごとに「1〜3 コマ動いて着いたら止まる」。trim2 の決まり(止まりの区間ごとに先頭 2 コマ)では区間が 2〜3 コマおきに来るので 2 コマずつ残る。止まりは daemon の読み直し(約 1.6 秒)を待つだけのもの
- `build_correction_episodes.py --trim-hold`(hold_keep_mask): 止まりの判定(6 関節 < 0.3°・爪が同じ)とずれの切り方(0.5°)は trim2 の mid_idle_keep_mask と同じで、区間ごとに残す数を変える
  - model の区間 0 コマ / correct の区間 1 コマ / 爪の切り替えの直前・直後の区間は trim2 と同じ 2 コマ(+ 切り替えの前後 1 コマ・両端)
  - ずれの切れ目は残す数が 0 でも残す(codex 必須。ゆっくりした動きが 1 コマの跳びにならない)
  - 全部 2 にすると mid_idle_keep_mask と同じ結果(テスト)
- 試した案: 全部 0 → 停止 7.3%・補正 171 / 全部 1 → 34.9%・補正 283 / 採用(model 0・correct 1・爪 2)→ 20.1%・補正 272
- 作成: `python3 pi05/build_correction_episodes.py --dataset mecharm_redblock_box_corr_v3 --gap-fill speed20 --trim-hold --run <corr_v2 と同じ 5 本>`

| run | コマ | 補正のコマ | 止まり | 1 コマの最大 j0〜j5(°) |
| --- | --- | --- | --- | --- |
| pi05_20261031_175527 | 118 | 28 | 17.8% | 3.31 3.75 3.00 1.31 3.00 0.77 |
| pi05_20261031_180435 | 152 | 49 | 17.8% | 3.00 3.00 3.29 1.88 3.22 1.88 |
| pi05_20261031_181946 | 126 | 38 | 17.5% | 3.00 4.40 2.96 0.70 3.22 0.73 |
| pi05_20261031_182545 | 197 | 113 | 25.4% | 3.00 3.37 2.77 1.84 4.10 1.32 |
| pi05_20261031_184016 | 133 | 44 | 19.5% | 3.00 3.00 3.00 0.78 3.00 0.56 |
| 合計 | 726 | 272 | 20.1% | |

- 合わせたデータ `mecharm_redblock_box_teach_v1_trim2_corr_v3`: 24 本 / 3443 コマ・停止 11.8%・tar 97 MB(._ なし)
- check_dataset: FAIL なし。corr_v3 単独は WARN 2(停止 20.1%、j0 +15° に 5/5)。合わせたものは WARN 1(182545 の 25.4%)

## B. 続きからの学習の設定
- add_trim_corr_config.py: repo_id を corr_v3 に・warmup 100 / peak 2.5e-5 / decay_steps 1_500(decay_lr 5e-6 は trim2 のまま)・corr_v1/v2 が入っていたら止まる・入れ直しでデータ名と学習率も確かめる
- pod_prep_trim_corr.sh: compute_norm_stats を外し、`/workspace/ckpt/3999/assets/local/mecharm_redblock_box_teach_v1_trim2/norm_stats.json` を `assets/pi05_mecharm_trim_corr_lora/local/mecharm_redblock_box_teach_v1_trim2_corr_v3/norm_stats.json` へ写す。sha256 80346837… を前後で確かめる(Mac の写し: /Volumes/KIOXIA/r2r2r-data/checkpoints/pi05_mecharm_trim_lora_v1/3999/assets/...)

## テスト
- test_rewind_correct 69 / test_merge_and_config 13 / test_gap_fill 7 / test_recorder_rpc 4 / test_trim_hold 5 すべて OK、test_lab_start.sh OK 93・NG 0

## レビュー
- codex r1: docs/review_result_20261031_trim_hold_resume_lr_codex.md(必須 1・推奨 3)。必須と推奨 2 件を直した。Pod の手順の動作テストは据え置き
- codex r2: docs/review_result_20261031_trim_hold_resume_lr_codex_r2.md(必須なし。必須・推奨 2 件の直しは解消。軽微な推奨 1 件(不一致のテストを 5 つとも)を足した)
review_request_20261031_trim_hold_resume_lr.md
# コードレビュー依頼:補正データの止まりを詰める(A)と、続きからの学習の設定(B)(2026-10-31 依頼 48)

前提: 依頼 46(コミット 1b47477)の続き。corr_v2(補正つきの成功 5 本。抜けを速度 20 の動きで埋めたもの)は、check_dataset の停止の割合が約 50% だった。
過去のレビュー: docs/review_result_20261031_gap_fill_recorder_rpc_codex.md

対象(`git diff HEAD -- <下のファイル>` と新しいファイル。ほかのファイルの未コミット差分は対象外):
- `pi05/build_correction_episodes.py`(A: hold_keep_mask / select_steps の trim_hold / --trim-hold / meta の trim_hold / README の 1 行)
- `pi05/openpi_addon/add_trim_corr_config.py`(B: データ名を corr_v3 に・学習率の予定を置き換え・corr_v2 が入っていたら止まる)
- `pi05/openpi_addon/pod_prep_trim_corr.sh`(B: compute_norm_stats を外し、3999 の学習の trim2 の正規化の値を置く・sha256 で確かめる)
- テスト: `pi05/test_trim_hold.py`(新 5 件)、`pi05/test_merge_and_config.py`(13 件)

## 調べて分かったこと(A)
- corr_v2 の止まりは、中継点・補正の 1 刻みごとに「1〜3 コマ動いて、着いたあと止まる」のくり返し。trim2 の決まり(mid_idle_keep_mask: 止まりの区間ごとに先頭 2 コマ)で詰めたあとも、区間が 2〜3 コマおきに来るので 2 コマずつ残って約 50% になる
- trim2(お手本 19 本)は止まりの区間が少なく 9.6%。爪の切り替えの前後は「直前の区間 2 コマ + 切り替えの前後 1 コマ + 直後の区間」が残っている
- この止まりは daemon の読み直し(約 1.6 秒)を待つだけのもの

## 変えたこと
A. `--trim-hold`(既定は付けない。付けなければ corr_v2 と同じ): mid_idle_keep_mask と同じ止まりの判定(6 関節 < 0.3°・爪が同じ)・同じずれの切り方(0.5°)で、区間ごとに残す数を変える
  - 爪の切り替えのコマ(action[6] != state[6])のすぐ前で終わる / すぐ後で始まる区間 → 2(trim2 と同じ)
  - それ以外: 区間の先頭のコマが correct → 1、model → 0
  - gripper_guard_mask と両端は必ず残す。残す数を全部 2 にすると mid_idle_keep_mask と同じ結果(テストで乱数 300 回)
  - 作ったデータ corr_v3(5 本): 726 コマ・補正 272・停止 20.1%(run ごと 17.5〜25.4%)・最長の連続 0.2 秒。trim2 と合わせて 24 本 3443 コマ・停止 11.8%
B. `pi05_mecharm_trim_corr_lora` を `local/mecharm_redblock_box_teach_v1_trim2_corr_v3` に。学習率の予定を warmup 100 / peak 2.5e-5 / decay_steps 1_500 に(decay_lr 5e-6 は trim2 のまま)。Pod の準備では正規化の値を計算せず、`/workspace/ckpt/3999/assets/local/mecharm_redblock_box_teach_v1_trim2/norm_stats.json` を `assets/pi05_mecharm_trim_corr_lora/local/<データ名>/norm_stats.json` に写す(Mac の写しの sha256 と前後で比べる)

## 見てほしい点
1. hold_keep_mask の区間の決め方(爪の隣の判定・区間の状態を先頭のコマで決めること・ずれで区切ったあとも同じ数を使うこと)に、消しすぎ・残しすぎの穴がないか。爪の前後で trim2 と同じ扱いになっているか
2. 詰めたあとの state / actions のつながり(つなぎ目の跳び・actions = 次のコマの state)が崩れないか
3. openpi が学習で正規化の値を読む場所(assets_dirs = assets/<設定の名前>、asset_id = repo_id)と、置く先が合っているか。続きからの学習(weight_loader で params だけ読む)で、この値の置き方に問題がないか。学習のあと checkpoint に写る値は trim2 と同じになるか
4. add_trim_corr_config.py の置き換え(学習率 3 か所・decay_lr の確かめ・前の版で止まる条件・二重に入れない判定)
5. pod_prep_trim_corr.sh の手順(set -euo pipefail・sha256 の確かめ・何度流してもよいか)
6. テストが A/B を十分に確かめているか

ファイル変更・実機操作はしないでください。読み取りだけでお願いします。日本語で、表(項目 / 判定 / 確認結果・修正案)と、必須 / 推奨 / 据え置きの分類で返してください。
review_result_20261031_trim_hold_resume_lr_codex.md
# コードレビュー結果:補正データの止まりを詰める・続きからの学習の設定(codex・2026-10-31 / 依頼 48)

- 実施: codex exec -s read-only --skip-git-repo-check(読み取りのみ)
- 依頼文: docs/review_request_20261031_trim_hold_resume_lr.md

**必須1件、推奨3件です。** A は model 区間の低速移動を消しすぎる穴があります。B の通常経路では、設定・正規化値の配置に問題は見つかりませんでした。

| 項目 | 判定 | 確認結果・修正案 |review_request_20261031_trim_hold_resume_lr_r2.md
# コードレビュー依頼 r2:補正データの止まりを詰める・続きからの学習の設定(2026-10-31 依頼 48)

前回の結果: docs/review_result_20261031_trim_hold_resume_lr_codex.md(必須 1・推奨 3)

直したこと:
- 必須(model の区間でずれの切れ目まで消え, 0.2° ずつの動きが 1 コマの大きな跳びになる): `pi05/build_correction_episodes.py` の hold_keep_mask で, ずれで数え直すコマは残す数が 0 でも残すようにした。残す数が 1 以上のときは今までどおり(数え直したコマが先頭として残る)ので, 全部 2 のときは mid_idle_keep_mask と同じ結果のまま(乱数 300 回のテストが通る)
- 推奨(低速移動のテスト): `pi05/test_trim_hold.py` の test_slow_drift_not_trimmed で, model / correct それぞれの残る数と詰めたあとの 1 コマの最大の跳び(0.7° 以下)を見るようにした
- 推奨(入れ直しの確かめ): `pi05/openpi_addon/add_trim_corr_config.py` で, 入っている corr_v3 の設定のデータ名・学習率の予定 4 値も見て, 違えば止まる。テストを足した(`pi05/test_merge_and_config.py`)
- 据え置き: pod_prep_trim_corr.sh の動作テスト(/workspace の決まった場所を使うので Mac では流さない。文字列・構文・sha256 の確かめに留める)
- corr_v3 を作り直した: 数は変わらず(726 コマ・補正 272・停止 20.1%。このデータにはゆっくり動く区間がなかった)

見てほしい点: 必須の直し方が正しいか(ずれの切れ目を残すことで, ほかに消しすぎ・残しすぎ・trim2 との違いが出ないか)と, 推奨 2 件の直し方。

ファイル変更・実機操作はしないでください。読み取りだけでお願いします。日本語で、表(項目 / 判定 / 確認結果・修正案)と、必須 / 推奨 / 据え置きの分類で返してください。
review_result_20261031_trim_hold_resume_lr_codex_r2.md
# コードレビュー結果 r2:補正データの止まりを詰める・続きからの学習の設定(codex・2026-10-31 / 依頼 48)

- 実施: codex exec -s read-only --skip-git-repo-check(読み取りのみ)
- 依頼文: docs/review_request_20261031_trim_hold_resume_lr_r2.md
- 対応: 軽微な推奨(不一致のテストを 5 つとも・止まったときに書かないことの確かめ)を test_merge_and_config.py に足した

**必須の指摘は解消しています。新たな必須事項はありません。** 推奨2件の修正も妥当です。追加テストには軽微な拡充余地があります。

| 項目 | 判定 | 確認結果・修正案 |
|---|---|---|
| ずれの切れ目の保護 | **必須:解消** | `k=0` でも、累積ずれが0.5°を超えて数え直すコマは残ります。0.2°ずつ動く30コマでは、model/correctとも11コマが残り、最大跳びは **0.6°**。前回の5.8°への圧縮は解消しています。 |
| 消しすぎ・残しすぎ | 据え置き:問題なし | 変更によって残るのは、`k=0` のずれの切れ目だけです。完全静止の削除量、動いているコマ、爪周辺・両端の保護には変更がありません。`k>=1` の処理も従来どおりです。 |
| trim2との互換性 | 据え置き:問題なし | keep値がすべて2なら追加分岐を通らず、従来の数え直し処理と一致します。乱数300回の一致テストも成功しました。既定の0/1/2では、model・correctの停止をより多く削るという意図した違いが残ります。 |
| 低速移動のテスト | **推奨:解消** | model/correct両方の残存数と最大跳びを直接確認しており、旧実装の不具合を検出できます。この入力では両モードの残存数が同じになるため、最後の比較を `>=` にした点も妥当です。 |
| 再投入時の設定検証 | **推奨:解消** | 既存ブロックのデータ名と学習率4値を確認しています。メモリ内の検証で、正常設定は受理し、データ名・4値それぞれを変更した設定はすべて拒否しました。 |
| 設定検証の回帰テスト | 推奨:軽微 | 追加された不一致テストは `peak_lr` のみです。データ名・`warmup_steps`・`decay_steps`・`decay_lr` も個別に変更するケースと、拒否後にファイル内容が変わらない確認を加えると、今回の検証範囲を維持できます。 |
| Pod準備スクリプト | 据え置き | 文字列・構文・Mac側の正規化ファイルとのSHA照合の4テストは成功しました。実行時の停止・再実行・旧ファイル除去の動作保証は、従来どおり未検証です。 |
| corr_v3の再集計 | 据え置き | 726コマ・補正272・停止20.1%は今回再検証していません。低速移動区間がなければ、今回の変更で集計が変わらないこととは整合します。 |

`test_trim_hold.py` は **5件成功**、`TestPodPrep` は **4件成功**です。設定の不一致確認はファイル操作をモック化して実施しました。一時ファイルを書くテスト群は実行していません。

ファイル変更・実機操作は行っていません。
学習データの一覧 datasets/mecharm_redblock_box_corr_v3/README.md
# mecharm_redblock_box_corr_v3

実機推論 (`pi05/run_policy_client.py --execute`) で, 失敗しかけたら巻き戻し (b) /
キーボードで関節を直し (c) ながら成功させた run から作ったエピソード。
お手本 `mecharm_redblock_box_teach_v1_trim2` と同じ形 (frames/ + episode.npz + meta.json, 10Hz)。

- 作成: `python3 pi05/build_correction_episodes.py` --gap-fill speed20 --trim-hold
- 元データ: `runs/pi05_policy/<run_stem>/` (読むだけ。上書き・移動・削除しない)

## 作り方

- 結果が「成功」(y) の run だけ使う (`{run_stem}.json` の outcome)
- 状態が model / correct のステップだけ使う。rewind / home / wait (確認の入力待ち。手が写り得る) / regrip (補正の R で開いてから閉じ終わるまで) は除く
- 巻き戻しで取り消した区間 (区間を始めた時刻 〜 巻き戻しが終わった時刻) と, 取り消した補正は除き,
  その手前と巻き戻したあとの続きをつなぐ
- actions は「0.1 秒後の state」(つないだ並びで作り直す。グリッパー列は次の指令)
- 止まっている区間は build_demo_episodes と同じ決まり (IDLE_* と mid_idle_keep_mask) で詰める。ただし途中の止まりは区間ごとに残す数を変える (--trim-hold): model 0 コマ / correct 1 コマ / 爪の切り替えの直前・直後 2 コマ (trim2 と同じ) + 切り替えの前後 1 コマ
- 実測角の抜け (送信の間 daemon とのつながりがふさがる. 約 1.6 秒) の埋め方: 抜けの頭から速度 20 の速さ (30°/秒. いちばん大きく動く関節) で前後の実測角を結ぶ直線を進み, 着いたら止まる (speed20)
- 戻りきれなかった巻き戻しがある run は使わない (前後の姿勢が続かない)

## 数

採用 5 本 / 総ステップ 726 (model 454 / correct 272)

| run_stem | 採用 | steps | model | correct | 巻き戻し | 補正 (受け入れ) | 補正の行 | 1 コマの最大 (j0〜j5) | 理由 |
| --- | --- | --- | --- | --- | --- | --- | --- | --- | --- |
| pi05_20261031_175527 | ○ | 118 | 90 | 28 | 0 | 2 | 13 | 3.31 3.75 3.0 1.31 3.0 0.77 | ok |
| pi05_20261031_180435 | ○ | 152 | 103 | 49 | 0 | 2 | 18 | 3.0 3.0 3.29 1.88 3.22 1.88 | ok |
| pi05_20261031_181946 | ○ | 126 | 88 | 38 | 0 | 2 | 16 | 3.0 4.4 2.96 0.7 3.22 0.73 | ok |
| pi05_20261031_182545 | ○ | 197 | 84 | 113 | 0 | 4 | 47 | 3.0 3.37 2.77 1.84 4.1 1.32 | ok |
| pi05_20261031_184016 | ○ | 133 | 89 | 44 | 0 | 2 | 17 | 3.0 3.0 3.0 0.78 3.0 0.56 | ok |
datasets/mecharm_redblock_box_corr_v3/index.json
{
  "pi05_20261031_175527": {
    "run": "pi05_20261031_175527",
    "used": true,
    "reason": "ok",
    "steps": 118,
    "model_steps": 90,
    "correct_steps": 28,
    "rewinds": 0,
    "corrections_accepted": 2,
    "correction_rows": 13,
    "max_step_deg": [
      3.31,
      3.75,
      3.0,
      1.31,
      3.0,
      0.77
    ]
  },
  "pi05_20261031_180435": {
    "run": "pi05_20261031_180435",
    "used": true,
    "reason": "ok",
    "steps": 152,
    "model_steps": 103,
    "correct_steps": 49,
    "rewinds": 0,
    "corrections_accepted": 2,
    "correction_rows": 18,
    "max_step_deg": [
      3.0,
      3.0,
      3.29,
      1.88,
      3.22,
      1.88
    ]
  },
  "pi05_20261031_181946": {
    "run": "pi05_20261031_181946",
    "used": true,
    "reason": "ok",
    "steps": 126,
    "model_steps": 88,
    "correct_steps": 38,
    "rewinds": 0,
    "corrections_accepted": 2,
    "correction_rows": 16,
    "max_step_deg": [
      3.0,
      4.4,
      2.96,
      0.7,
      3.22,
      0.73
    ]
  },
  "pi05_20261031_182545": {
    "run": "pi05_20261031_182545",
    "used": true,
    "reason": "ok",
    "steps": 197,
    "model_steps": 84,
    "correct_steps": 113,
    "rewinds": 0,
    "corrections_accepted": 4,
    "correction_rows": 47,
    "max_step_deg": [
      3.0,
      3.37,
      2.77,
      1.84,
      4.1,
      1.32
    ]
  },
  "pi05_20261031_184016": {
    "run": "pi05_20261031_184016",
    "used": true,
    "reason": "ok",
    "steps": 133,
    "model_steps": 89,
    "correct_steps": 44,
    "rewinds": 0,
    "corrections_accepted": 2,
    "correction_rows": 17,
    "max_step_deg": [
      3.0,
      3.0,
      3.0,
      0.78,
      3.0,
      0.56
    ]
  }
}
datasets/mecharm_redblock_box_corr_v2/index.json
{
  "pi05_20261031_175527": {
    "run": "pi05_20261031_175527",
    "used": true,
    "reason": "ok",
    "steps": 192,
    "model_steps": 153,
    "correct_steps": 39,
    "rewinds": 0,
    "corrections_accepted": 2,
    "correction_rows": 13,
    "max_step_deg": [
      3.31,
      3.75,
      3.0,
      1.31,
      3.0,
      0.77
    ]
  },
  "pi05_20261031_180435": {
    "run": "pi05_20261031_180435",
    "used": true,
    "reason": "ok",
    "steps": 247,
    "model_steps": 177,
    "correct_steps": 70,
    "rewinds": 0,
    "corrections_accepted": 2,
    "correction_rows": 18,
    "max_step_deg": [
      3.0,
      3.0,
      3.0,
      1.88,
      3.0,
      1.88
    ]
  },
  "pi05_20261031_181946": {
    "run": "pi05_20261031_181946",
    "used": true,
    "reason": "ok",
    "steps": 210,
    "model_steps": 156,
    "correct_steps": 54,
    "rewinds": 0,
    "corrections_accepted": 2,
    "correction_rows": 16,
    "max_step_deg": [
      3.0,
      4.4,
      2.96,
      0.7,
      3.0,
      0.73
    ]
  },
  "pi05_20261031_182545": {
    "run": "pi05_20261031_182545",
    "used": true,
    "reason": "ok",
    "steps": 301,
    "model_steps": 141,
    "correct_steps": 160,
    "rewinds": 0,
    "corrections_accepted": 4,
    "correction_rows": 47,
    "max_step_deg": [
      3.0,
      3.0,
      2.77,
      1.84,
      4.1,
      1.32
    ]
  },
  "pi05_20261031_184016": {
    "run": "pi05_20261031_184016",
    "used": true,
    "reason": "ok",
    "steps": 209,
    "model_steps": 148,
    "correct_steps": 61,
    "rewinds": 0,
    "corrections_accepted": 2,
    "correction_rows": 17,
    "max_step_deg": [
      3.0,
      3.0,
      3.0,
      0.78,
      3.0,
      0.56
    ]
  }
}
依頼49:学習を1行で回し、終わったらモデルを持ち帰って Pod を消す lab_train.sh
学習には約3時間かかる見込みで、今から始めると0時を過ぎます。寝ている間に回しても、最後に Pod が消えている形にするため、学習用の起動の仕組みを頼みました。推論用の lab_start.sh は、アームを動かすところまで進むので、学習には使えません。
依頼文 20261031_49_学習を1行で回し終わったらモデルを持ち帰りPodを消すlab_train.md
---
作業フォルダ: /Users/shimazueiichi/r2r2r-scripts
上限時間: 90
---
# 依頼:π0.5 の続きからの学習を、Mac の1行で回し、終わったらモデルと記録を持ち帰って Pod を消す(lab_train.sh)(2026-10-31)

依頼 48(コミット c7ff7d9)の続き。学習を今夜、エイイチが寝ている間に回す(23時ごろに打って、そのまま寝る)。途中で人が何もしなくても、最後に Pod が消えている形にする。

lab_start.sh(推論用)はアームを動かすところまで進むので、学習用には使えない。lab_start.sh と lab_lib.sh の Pod まわり(作る・待つ・SSH・鍵・hf download・openpi・uv sync・addon・消す・費用の表示)を使い回して、学習用の `lab_train.sh` を作る。

## 打つ形

```
cd ~/r2r2r-scripts
./lab_train.sh --log Log17
```

- 既定:GPU は A40、学習は依頼 48 の設定(`pi05_mecharm_trim_corr_lora`・`--init /workspace/ckpt/3999/params`・1,500 ステップ・exp-name `trim_corr_v3`)
- 記録は `lab/Log17/train/` に置く(lab_start.sh の `lab/Log17/pod/` と分け、lab_start.sh の「同じ Log の Pod が残っている」判定とぶつからないようにする。lab_stop.sh で学習の Pod も消せるようにするか、`lab_train.sh --stop` を作るかは Claude Code が決める)

## 流れ

1. Pod を作る(A40 が借りられないときの扱い:同じ 48GB 級の別の GPU を順に試すか、止まって知らせるかは Claude Code が決め、報告に書く)
2. lab_start.sh の 2〜3f と同じ準備(スクリプトを送る・鍵・3999 の取得・openpi 215abfb・uv sync・addon と trim の設定)。サーバーは起動しない
3. tar(`/Volumes/KIOXIA/r2r2r-data/datasets/mecharm_redblock_box_teach_v1_trim2_corr_v3/` の中の `..._raw_episodes.tar`)を `/workspace/data/` に、この版の `pi05/` を `/workspace/r2r2r/pi05/` に送る
4. `bash /workspace/r2r2r/pi05/openpi_addon/pod_prep_trim_corr.sh 1500 /workspace/ckpt/3999/params`
5. 学習を、Mac とのつながりが切れても止まらない形で始める(nohup・tmux など)。ログは `/workspace/logs/train_trim_corr_v3.log`。GPU の様子(`nvidia-smi` を30秒おき)も残す
6. Mac 側は待ちながら、数分おきに進み(ステップ・loss)をターミナルと lab_start と同じ形の記録ファイルに出す
7. 学習が終わったら:
   - 最後のチェックポイント(params・assets・_CHECKPOINT_METADATA。train_state は要らない)を Hugging Face の非公開リポジトリ `PixelstoMotors/pi05-mecharm-trim-corr-lora-v1` に Pod から上げる(MASTER の決まり:名前は checkpoints/ のフォルダ名に合わせる。フォルダ名は `pi05_mecharm_trim_corr_lora_v1`)
   - KIOXIA の `checkpoints/pi05_mecharm_trim_corr_lora_v1/<最後のステップ>/` に Hugging Face から取って置く。Pod 側の一覧とファイル名・バイト数がすべて合うかを確かめる(du の数字は KIOXIA でずれるので使わない)
   - 学習のログ・GPU のログ・Pod 側のファイルの一覧を `lab/Log17/train/` に持ち帰る
   - そのあと Pod を消し(停止ではなく削除)、消えたことを API で確かめ、借りた時間と費用(ドルと円)を出す
8. 学習が途中で落ちたとき・止まったときも、ログを持ち帰ってから Pod を消す。上限の時間(例:始めてから5時間)を超えたら、同じように持ち帰って消す。上限は引数で変えられるようにする
9. 終わったら Mac に通知を出す(成功・失敗が分かる文で)

## 決まり

- 鍵(Runpod・Hugging Face)は KIOXIA の keys/ から読む。ログ・画面・記録ファイルに鍵を出さない
- Mac がスリープすると止まるので、学習の間は Mac がスリープしないようにする(caffeinate など)。Mac が止まっても Pod が残り続けないよう、Pod 側にも上限時間で自分を消す仕組みを置くかは Claude Code が判断する(置くなら、鍵の扱いを報告に書く)
- 測定データ(runs/・datasets/・checkpoints/ の既存のもの)は上書き・移動・削除しない。書く前に KIOXIA のマウントを確かめる
- lab_start.sh・lab_stop.sh の今の動きは変えない(共通部分を lab_lib.sh に移すのはよい。そのときは今のテスト93件が通ること)
- 依頼 47 と同じく、中身を関数に入れて最後に呼ぶ形にし、途中でファイルが書き換わっても壊れないようにする

## 確かめ

- `--dry-run` で、本物の Pod を借りずに流れを確かめる。API・SSH・hf の応答を差し替えるテストを足す(学習が終わる・落ちる・上限時間を超える・Hugging Face に上げられない、の4つの場合)
- 既存のテストが全部通ること
- codex のレビューを通す(docs/ に依頼文と結果を残す)
- git は個別ファイルを指定して add する

## 報告に書くこと

- 変えたファイル、コミット、テストの件数
- エイイチが打つ1行と、打ったあとに画面に出るもの(どこまで見届ければ寝てよいか)
- 学習が終わったあと、エイイチが朝に見るもの(記録ファイルの場所・通知の文)
- 決めてほしいこと(あれば)
Claude Code の報告(57分)
# 結果:20261031_49_学習を1行で回し終わったらモデルを持ち帰りPodを消すlab_train

- 状態:完了
- 始めた時刻:2026-10-31 21:04
- 終わった時刻:2026-10-31 22:00(57分)
- 作業フォルダ:/Users/shimazueiichi/r2r2r-scripts
- この続きを Claude Code で話すとき:作業フォルダで `claude --resume a3c5c08e-4702-4b2d-9196-3336fb40101d`

## Claude Code の報告

依頼 49 は前の回で終わっていて、この回で新しくやったことはありません。

## やったこと
- codex レビュー bql10a8c7 は R1 でした。そのあと R2・R3 も通し、R3 で必須の直しがなくなりました。R3 の推奨 1 件(隠しファイルも移す)も直しました。
- コミット `0ba321e` に、`lab_train.sh` とテスト、レビューの依頼文と結果(`docs/review_*_20261031_lab_train*`)、作業の記録 `logs/20261031_2159.md` を入れました。

## 結果
- テストはすべて通りました。
  - `test_lab_train.sh`:118 件
  - `test_lab_start.sh`:93 件(今ある分)
  - `pi05/test_hf_upload_ckpt.py`:9 件
- 本物の Pod では、まだ一度も流していません。
- 打つのは `./lab_train.sh --log Log17` です。画面に「ここまで来れば寝てかまいません」が出るまで見届ければ大丈夫です。
- 朝は Mac の通知と、`/Volumes/KIOXIA/r2r2r-data/lab/Log17/train/result_<時刻>.txt` を見てください。

## 変えたファイル
- この回ではありません。依頼 49 で変えたファイルは、前の報告とコミット `0ba321e` のとおりです。

## 決めてほしいこと
前の報告の 4 点から変わっていません。
1. Pod 側で自分を消す仕組みが働かないとき、学習を止めるか続けるか。今は警告だけ出して続けます。
2. Pod を作ってから、自分を消す仕組みを置くまでの数分間の扱い。この間に Mac が止まると Pod が残ります。
3. A40 が借りられないとき、予備の GPU(RTX A6000・L40S)を使ってよいか。A40 より高くなることがあります。
4. 上限 5 時間(Pod を作った時刻から数える)でよいか。
報告の「決めてほしいこと」4つには、すべて今の作りのままで答えました(見張りが働かないときも学習を続ける・見張りを置くまでの数分はそのまま・A40 が借りられなければ RTX A6000 と L40S を使ってよい・上限は5時間)。
Claude Code の作業記録 logs/20261031_2159.md
# 2026-10-31 21:59 依頼 49 学習を1行で回し、終わったらモデルを持ち帰り Pod を消す(lab_train.sh)

## 打つ1行
```
cd ~/r2r2r-scripts
./lab_train.sh --log Log17
```
- 既定: A40・`pi05_mecharm_trim_corr_lora`・`--init /workspace/ckpt/3999/params`・1,500 ステップ・exp `trim_corr_v3`・上限 5 時間(Pod を作った時刻から)・5 分おきに進み・ログが 30 分書かれなければ止まったとみなす
- 記録: `/Volumes/KIOXIA/r2r2r-data/lab/Log17/train/`(lab_pod.json・lab_train_<時刻>.txt・result_<時刻>.txt・train_trim_corr_v3.log・gpu_train.csv・train_run.log・prep_trim_corr.log・pod_files_1499.tsv・pod_checkpoints.tsv)
- Pod の名前は `p2m-train-<Log>`(lab_start.sh の `p2m-<Log>`・`pod/` とは別)
- 片付けだけ: `./lab_train.sh --log Log17 --stop`。流れだけ: `--dry-run`(Pod を借りない。書くのは一時フォルダだけ)

## 決めたこと(依頼で Claude Code に任されたもの)
- GPU: A40 を 30 秒おきに 5 回 → RTX A6000 → L40S(どれも 48GB)を 2 回ずつ。`--no-fallback` で A40 だけ
- 止める口: `lab_train.sh --stop`(lab_stop.sh は変えない)。Ctrl-C・TERM・HUP・思わぬ終わり方も、ログを持ち帰ってから消す
- Pod 側の見張り: 置く。上限 + 60 分(片付けに入ったら今から 3 時間に延ばす)で、Runpod が Pod に入れる RUNPOD_POD_ID・RUNPOD_API_KEY(Pod 用の鍵)で DELETE(60 秒おき 30 回)→ runpodctl remove → stop。Mac の鍵は送らない。働かないときは止めずに警告(画面・寝てよいの案内・まとめ)
- 成功: Hugging Face(非公開を確かめる・別の中身があれば上書きしない・train_state は上げない)→ ログ → Pod を消す → Mac の hf download で KIOXIA の `.incoming_*` に取り、Pod 側の一覧と名前・バイト数を比べてから `checkpoints/pi05_mecharm_trim_corr_lora_v1/1499/` に(mkdir で取ってから移す。もとからあれば比べるだけ)
- Hugging Face に上げられなければ、Pod を消す前に scp で KIOXIA へ取る

## lab_lib.sh へ移したもの
- lab_start.sh 3b〜3f のコマンド(中身は同じ)・openpi のコミット・テンプレート・イメージ

## テスト
- test_lab_train.sh 118 件 OK(終わる・落ちる・印なしで消える・上限・止まり・HF に上げられない・取ったものが合わない・KIOXIA にもとからある・GPU の切り替え・借りられない・消せない・DELETE の一時失敗・上限直後に終わっていた・見守り前に上限・見張りなし・一覧が取れない/途中で失敗・--stop・TERM・引数・Pod で流すコマンドを Mac の bash で・pgrep が自分に当たらない・見張りのやり直し)
- test_lab_start.sh 93 件 OK、pi05/test_hf_upload_ckpt.py 9 件 OK

## レビュー
- codex R1(必須 7)→ R2(必須 4)→ R3(必須なし・推奨 1 を反映)。docs/review_*_20261031_lab_train*
- R1 の「Ubuntu で date -r が使えない」は誤り(GNU date も -r FILE を持つ)。R2 で codex が訂正。念のため stat -c を先に使う形にした

## 残っていること
- 本物の Pod では一度も流していない(Pod 用の鍵で自分を消せるか・openpi のログの形)
- Pod を作ってから見張りを置くまでの数分は、Mac が止まると Pod が残る
review_request_20261031_lab_train.md
# コードレビュー依頼:学習を1行で回し、終わったらモデルを持ち帰り Pod を消す lab_train.sh(2026-10-31 依頼 49)

前提: 依頼 48(コミット c7ff7d9)の続き。今夜、エイイチが寝ている間に π0.5 の続きからの学習(`pi05_mecharm_trim_corr_lora`・`--init /workspace/ckpt/3999/params`・1,500 ステップ・exp `trim_corr_v3`)を回す。途中で人が何もしなくても、最後に Pod が消えている形にする。
過去のレビュー: docs/review_result_20261031_lab_start_model_check_codex*.md(pkill が自分の bash -c に当たる件)

対象(新しいファイルと `git diff HEAD -- lab_lib.sh lab_start.sh`。ほかのファイルの未コミット差分は対象外):
- `lab_train.sh`(新): 本体。中身は main に入れて最後に呼ぶ
- `lab_lib.sh`: lab_start.sh 3b〜3f のコマンドを関数に移した(lab_start.sh と共用)。lab_train.sh 用に Pod の中で流すコマンド(学習の様子・始める・止める・一覧・見張り)、Mac 側(一覧・hf download・通知・caffeinate)、費用の行を足したreview_result_20261031_lab_train_codex.md
# codex レビュー結果 R1:lab_train.sh(2026-10-31 依頼 49)

依頼文: docs/review_request_20261031_lab_train.md(codex exec -s read-only)

**判定:必須修正あり。現状のまま今夜の無人学習へ投入することは勧めません。** 特に、Ubuntuで状態取得が壊れる点と、見張りが機能しなくても学習へ進む点が問題です。

指定ファイル・差分・過去レビューR1〜R3を確認しました。Shellの構文検査とPythonの構文解析は成功しました。書き込み・プロセス操作を伴うテストは実行していないため、105件・8件・93件の成功は申告結果として扱います。ファイル変更・実機・Pod・Hugging Faceの操作はしていません。
review_request_20261031_lab_train_r2.md
# コードレビュー依頼 R2:lab_train.sh(2026-10-31 依頼 49)

前回: docs/review_result_20261031_lab_train_codex.md
対象: 新しいファイル `lab_train.sh`・`lab_train_fakes.sh`・`test_lab_train.sh`・`pi05/openpi_addon/hf_upload_ckpt.py`・`pi05/test_hf_upload_ckpt.py` と `git diff HEAD -- lab_lib.sh lab_start.sh`。`./test_lab_train.sh` OK 113、`./test_lab_start.sh` OK 93、`python3 pi05/test_hf_upload_ckpt.py` 8 件 OK。

## R1 の指摘への対応
| 指摘 | 分類 | 反映 | 対応内容 / 据え置き理由 |
|---|---|---|---|
| Ubuntu で `date -r FILE` が使えない | 必須 | 反映(理由は別) | GNU coreutils の date も `-r, --reference=FILE` でファイルの時刻を出すので壊れはしないと考えるが、`stat -c %Y` を先に使い、だめなら `date -r`、どちらも数でなければ `age=-`(止まったとはしない)にした。テスト 15 に偽の GNU stat・どちらも読めない場合を足した |
| 見張りが働かなくても続く | 必須 | 一部反映 | 止めずに続ける(Pod 用の鍵が入らない Pod だと毎回学習できなくなり、今夜の目的が果たせないため)。代わりに画面の警告・「寝てよい」の案内・まとめに注意を出す。止めるかどうかはエイイチに聞く。鍵の有無は削除の権限の確かめではない点も報告に書く |
| 見張りの DELETE が 1 回だけ | 必須 | 反映 | curl --max-time 30 の DELETE と runpodctl remove を 60 秒おきに 30 回。だめなら runpodctl stop。runpodctl の出力はログに入れない。テストに「1 回目 500 → 2 回目で消す」「ずっとだめ → 消せなかった・終了コード 1」 |
| 上限の直前に終わった学習を消す | 必須 | 反映 | 見守りで先に様子を取り、終わっていれば上限を超えていても成功へ。テスト 11c |
| 一覧の比べ方が diff の出力の空で判定 | 必須 | 反映 | 両方の一覧を作れたこと(lab_list_files の終了コード・Pod 側が空でない)を確かめ、diff の終了コード 0 だけを「合った」とする |
| Pod を作ってから見張りを置くまでの間に Mac が止まる | 必須(設計) | 据え置き | 見張りは Pod に SSH できてから置くので、作ってから数分の間は Mac だけが頼り。Runpod の作るときの API に寿命の指定は見当たらない。報告の「決めてほしいこと」に書く |
| テストの不足 | 必須 | 反映 | 11b(DELETE が一時だめ)・11c(上限直後に終わっていた)・11d(見張りなし)・11e(一覧が取れない)・15 の stat・見張りのやり直し。13 は TERM だけにした(裏で動かした bash は INT を受けないため。INT・HUP も同じ on_signal) |
| 片付け中の見張りの延長 | 推奨 | 反映 | extend_watchdog: 一時ファイルから mv で書き換え、失敗を警告で出す。上げる前と scp の前に延ばす |
| HF_TOKEN の環境変数 | 推奨 | 反映 | Mac の hf download は `env -u HF_TOKEN` |
| 置き先が途中でできる | 推奨 | 反映 | mv の直前にもう一度あるかを見て、あれば置かない |

## 見てほしい点
1. R1 の必須が解消したか(据え置きの 2 点を除く)
2. 直したことで、Pod が残る道・学習が終わっているのに消す道・KIOXIA の既存を書き換える道ができていないか

ファイル変更・実機操作・Pod の操作・Hugging Face の操作はしないでください。読み取りだけでお願いします。日本語で、表(項目 / 判定 / 確認結果・修正案)と、必須 / 推奨 / 据え置きの分類で返してください。
review_result_20261031_lab_train_codex_r2.md
# codex レビュー結果 R2:lab_train.sh(2026-10-31 依頼 49)

依頼文: docs/review_request_20261031_lab_train_r2.md(codex exec -s read-only)

**判定:R1の必須は、据え置き2点を除いても解消し切っていません。** 完了済み学習を回収せず削除する経路と、一覧取得失敗の見落としが残っています。

読み取りのみで確認しました。テストは一時ファイルを作成するため再実行せず、ご提示の結果とテストコードを確認しています。指定の前回レビュー結果ファイルは見出しと依頼文への参照だけだったため、R1指摘は今回の対応表を基準にしました。

| 項目 | 判定 | 確認結果・修正案 |
|---|---|---|
| 学習完了と上限の優先順位 | **必須・未解消** | [lab_train.sh:571](/Users/shimazueiichi/r2r2r-scripts/lab_train.sh:571) の `stage` が、ステータス取得前に上限判定します。学習開始後のSSH応答遅延やMacの一時停止中に学習が完了し、上限も過ぎると、`wrap_fail timeout` → チェックポイント未回収のまま削除になります。見守り段階への移行時はこの判定を通さず、ループ内の完了優先判定に任せてください。11cはステータス取得中に上限を越えるケースだけで、この経路を検出しません。 |
| Pod側の一覧取得失敗 | **必須・一部未解消** | [lab_train.sh:354](/Users/shimazueiichi/r2r2r-scripts/lab_train.sh:354) はSSHの終了コードを確認していません。また [lab_lib.sh:275](/Users/shimazueiichi/r2r2r-scripts/lab_lib.sh:275) のリモートパイプラインに `pipefail` がなく、`find` の失敗が末尾の `sed` 成功で隠れます。メタデータを含む部分一覧なら通過します。リモート側に `set -o pipefail` を付け、SSH成功も必須にしてください。11eの空一覧だけでは不足です。 |
| KIOXIAの既存保存先保護 | **必須・競合が残る** | [lab_train.sh:329](/Users/shimazueiichi/r2r2r-scripts/lab_train.sh:329) の存在確認と `mv` は別操作です。その間に別Logの実行などが保存先ディレクトリを作ると、通常の `mv` は既存ディレクトリ内へ一時フォルダを移動し、成功扱いにします。同じ保存先を使う全実行で共有するロックを取得し、存在確認から移動まで保護してください。ぶら下がったsymlinkも存在扱いにするなら `-L` も必要です。 |
| 見張りの削除再試行 | **必須・一部未解消** | [lab_lib.sh:327](/Users/shimazueiichi/r2r2r-scripts/lab_lib.sh:327) の `runpodctl remove` と333行の `stop` に実行時間の上限がありません。そこでハングすると、後続のDELETE再試行や停止へ進まずPodが残ります。両方に時間制限を設け、タイムアウト後も再試行してください。現テストはこのハングを扱っていません。 |
| ログ更新時刻の取得 | **解消** | GNU `stat -c %Y` → `date -r`、数値以外なら `age=-` の実装を確認しました。今回の説明どおり、GNU `date -r FILE` 自体も有効なので、前回の「Ubuntuで使えない」という指摘は訂正します。 |
| Mac側の一覧比較 | **主要部分は解消・推奨あり** | `lab_list_files` の終了コードとPod一覧の非空、`diff` の終了コード0を確認しています。ただし [lab_lib.sh:284](/Users/shimazueiichi/r2r2r-scripts/lab_lib.sh:284) と [hf_upload_ckpt.py:29](/Users/shimazueiichi/r2r2r-scripts/pi05/openpi_addon/hf_upload_ckpt.py:29) の `os.walk` はディレクトリ走査エラーを既定で無視します。`onerror` で例外にし、不完全な一覧を成功として返さないことを推奨します。 |
| 片付け前の見張り延長 | **解消** | アップロード前・scp前の延長、一時ファイルからの `mv`、失敗時の警告を確認しました。 |
| Macの `HF_TOKEN` | **解消** | `env -u HF_TOKEN` を確認しました。 |
| 見張りなしでの継続 | **据え置き** | 警告・就寝案内への注意・結果ファイルへの注意は実装済みです。鍵の存在だけでは削除権限を確認できません。継続可否は依頼どおり判断待ちとして扱います。 |
| Pod作成から見張り設置まで | **据え置き** | SSH接続後に設置する構成のため、設置前にMacが停止するとPodが残るリスクは変わりません。 |

優先する修正は、**見守り開始前の上限判定、Pod一覧取得の終了コード、保存先の共有ロック、`runpodctl` の時間制限**です。ファイル変更・実機操作・Pod操作・Hugging Face操作は行っていません。
review_request_20261031_lab_train_r3.md
# コードレビュー依頼 R3:lab_train.sh(2026-10-31 依頼 49)

前回: docs/review_result_20261031_lab_train_codex_r2.md
対象は R2 と同じ(新しいファイルと `git diff HEAD -- lab_lib.sh lab_start.sh`)。`./test_lab_train.sh` OK 118、`./test_lab_start.sh` OK 93、`python3 pi05/test_hf_upload_ckpt.py` 9 件 OK。

## R2 の指摘への対応
| 指摘 | 分類 | 反映 | 対応内容 |
|---|---|---|---|
| 見守りに入る stage の上限の確かめで, 終わった学習を消す | 必須 | 反映 | `stage "6. ..." nolimit` で上限を見ない。上限はループの中で, 様子を取って終わっていないときだけ。テスト 11f(学習を始めるのに手間取り, 見守りに入ったときにもう上限を過ぎている・学習は終わっている → 成功) |
| Pod 側の一覧の ssh の終了コード・pipefail | 必須 | 反映 | リモートに `set -o pipefail`。ssh の終了コードが 0・空でない・_CHECKPOINT_METADATA がある、のときだけ使う。テスト 11g(一部の行と終了コード 1 → 上げない) |
| KIOXIA の置き先の確かめと mv が別 | 必須 | 反映 | `mkdir "$dest"`(あれば失敗)で置き先を取ってから一時フォルダの中身を移し, rmdir。移したあともう一度 Pod 側と比べる。`-L`(壊れた symlink)もあるとみなす |
| 見張りの runpodctl に時間の上限がない | 必須 | 反映 | `timeout 60 runpodctl remove/stop`(テストでは 1 秒の偽物)。テスト: runpodctl が固まっても次へ進み, 最後まで行く |
| os.walk が読めないフォルダを黙って飛ばす | 推奨 | 反映 | lab_list_files・hf_upload_ckpt.py とも onerror で失敗にする(hf_upload_ckpt.py は HFUP error)。テストを足した |

## 見てほしい点
1. R2 の必須 4 点が解消したか
2. 直したことで新しい穴(Pod が残る・終わった学習を消す・KIOXIA の既存を書き換える)ができていないか

ファイル変更・実機操作・Pod の操作・Hugging Face の操作はしないでください。読み取りだけでお願いします。日本語で、表(項目 / 判定 / 確認結果・修正案)と、必須 / 推奨 / 据え置きの分類で返してください。
review_result_20261031_lab_train_codex_r3.md
# codex レビュー結果 R3:lab_train.sh(2026-10-31 依頼 49)

依頼文: docs/review_request_20261031_lab_train_r3.md(codex exec -s read-only)

**判定:R2 の必須4点は解消しています。今回の修正による新たな必須指摘はありません。推奨1点と、従来の据え置き2点が残ります。**

| 項目 | 判定 | 確認結果・修正案 |
|---|---|---|
| 見守り開始前に、完了済み学習を上限で消す | 必須・解消 | [lab_train.sh:573](/Users/shimazueiichi/r2r2r-scripts/lab_train.sh:573) の `nolimit` と、ループ内の完了優先判定を確認。開始処理中に上限を過ぎても、完了条件を満たせば回収へ進みます。11f が対象経路を扱っています。 |
| Pod 側の部分一覧を成功扱いする | 必須・解消 | [lab_lib.sh:275](/Users/shimazueiichi/r2r2r-scripts/lab_lib.sh:275) の `pipefail` と、[lab_train.sh:356](/Users/shimazueiichi/r2r2r-scripts/lab_train.sh:356) のSSH終了コード・非空・メタデータの確認を確認。11g の部分出力+終了コード1はアップロードへ進みません。 |
| KIOXIA の保存先競合・既存上書き | 必須・解消 | `mkdir "$dest"` に成功した実行だけが移動するため、同じスクリプト同士の競合を防げます。既存先への比較のみの分岐、`-L`、移動後の再比較も確認しました。この方式なら前回提案した共有ロックは不要です。 |
| 見張りの `runpodctl` が固まる | 必須・解消 | [lab_lib.sh:329](/Users/shimazueiichi/r2r2r-scripts/lab_lib.sh:329) の remove と335行の stop に時間制限が入り、失敗後も再試行・最終処理へ進みます。ハングを扱うテストも追加されています。 |
| 読めないフォルダの黙示的な省略 | 推奨・解消 | `lab_list_files` と `hf_upload_ckpt.py` の両方で `os.walk(..., onerror=err)` を確認。走査失敗を比較成功・アップロード成功として扱いません。 |
| 隠しファイルが残ると保存失敗になる | **推奨・新規** | `place_ckpt` の `mv "$tmp"/*` は隠しファイルを移しません。一時フォルダ直下に `.DS_Store` や `._*` があると、一覧比較は通っても `rmdir` が失敗し、モデルを移せていても保存失敗になります。サブシェル内で `dotglob`・`nullglob` を使って全項目を移すなどの対応と、隠しファイル入りのテストを推奨します。 |
| 見張りが使えなくても継続する | 据え置き | 警告と結果への注意は維持されています。鍵の存在確認は削除権限の確認にはならず、Mac停止時にPodが残るリスクは変わりません。 |
| Pod作成から見張り設置まで | 据え置き | SSH接続後に設置するため、それ以前のMac停止への保険はありません。 |
| `lab_start.sh` の共通関数化 | 据え置き・問題なし | 差分を照合し、定数と3b〜3fのコマンドに意図しない動作変更は見当たりません。 |

読み取りのみで確認しました。テストはファイルを作成するため再実行せず、ご提示の **118件・93件・9件OK** とテストコードを確認しています。ファイル変更・実機操作・Pod操作・Hugging Face操作は行っていません。

## 反映(Claude Code)
- 推奨(隠しファイル): place_ckpt の移動をサブシェルの dotglob・nullglob で行う。偽の hf download に ._params・.DS_Store を足し、テスト 1 で 1499 に移っていることを確かめる(OK 118)
22:02〜01:25 の学習:1,500 ステップ、loss 0.0075 → 0.0028、約313円
./lab_train.sh --log Log17 を 22:02 に打ちました。途中で2つ止まって見える所がありましたが、学習は最後まで回りました。
| 段階 | 時刻 | かかった時間 |
|---|---|---|
Pod を作る(A40・1時間 0.59ドル) | 22:02 | 2秒 |
Pod が立ち上がるまで待つ(見張りを置く ssh が返らなかった) | 22:02〜22:13 | 641秒 |
準備(スクリプト・鍵・3999 の取得・openpi・uv sync・設定) | 22:13〜22:15 | 2分14秒 |
| 学習データ(97MB)を送る | 22:15〜22:19 | 243秒 |
学習データの変換と、正規化の値を置く | 22:19〜22:20 | 45秒 |
| 学習(1,500 ステップ) | 22:20〜01:22 | 3時間01分 |
Hugging Face へ上げる・ログを持ち帰る | 01:22〜01:23 | 約1分 |
| Pod を消す | 01:23 | 借りた時間 3.36時間・約1.98ドル(約313円) |
KIOXIA へ Hugging Face から取る | 01:23〜01:25 | 117秒 |
22:02:見張りを置く ssh が10分以上返らなかった
「Pod が立ち上がるまで待つ」で、Pod 側に上限の見張り(約束の時刻を過ぎたら Pod が自分を消す仕組み)を起動する1回の ssh が、10分以上返りませんでした。Mac の別のタブで、どのプロセスが待っているかを見ると、ssh が1本、ずっと残っていました。その ssh だけを止めると、見張りの返事(WATCHDOG run=1 pod=1 key=1)はもう届いていて、Pod 側の見張りも動いていました。
原因は、依頼52 の報告で分かりました。pgrep … || setsid nohup … & の & が、見張りの起動だけでなく「pgrep … || setsid nohup …」の全体に付いていました。そのため、裏の子シェルが ssh の出力をつかんだまま、見張りが終わるまで待っていました。
22:20〜01:22:見守りの画面に step が出なかった
学習が始まってから終わるまで、5分おきの見守りの行は step -/1500 loss - のままでした。前回の学習では2〜3分で Step 0: が出ていたので、何かで止まっているように見えました。持ち帰ったログを見ると、学習は 22:20 から正常に進んでいて、Step 0: から Step 1450: までの行が、学習の最後にまとめて書き出されていました。出力がためこまれていたためです。これも依頼52 で直しています。
この夜は、別の作業(サービスロボット導入シミュレーションの Unity の録画)が同じ Mac で 22:50 から動いていて、ターミナルの画面が固まりました。見守りの lab_train.sh は画面の裏で動き続け、5分おきの記録も書かれていました。学習は Pod の中で回っているので、Mac の重さの影響は受けていません。
loss の下がり方
| Step | loss | grad_norm |
|---|---|---|
| 0 | 0.0075 | 0.0573 |
| 50 | 0.0125 | 0.0902 |
| 100 | 0.0077 | 0.0542 |
| 250 | 0.0048 | 0.0447 |
| 500 | 0.0042 | 0.0435 |
| 750 | 0.0039 | 0.0462 |
| 1000 | 0.0034 | 0.0461 |
| 1250 | 0.0027 | 0.0383 |
| 1450 | 0.0028 | 0.0369 |
Step 50 で一度 0.0125 に上がったのは、学習率の立ち上がり(100 ステップ)の途中で、足した5本のデータに合わせて動き始めたためと見ています。そのあとは下がり続けました。loss はお手本と直した動きの再現度で、ブロックの位置に合わせて手を伸ばせるか、直す回数が減るかは、実機で確かめます。
- 1ステップの時間:平均約7.25秒(3時間01分11秒で1,500ステップ)。前回の A40 の学習は 7.0〜7.1 秒
- GPU のメモリ:41,281 MiB(先に9割を確保する設定のため。実際に使った量ではない)
- GPU の使用率:30秒おきの記録 367回で、中央値 100%、平均 96%
持ち帰ったモデル
Hugging Face の PixelstoMotors/pi05-mecharm-trim-corr-lora-v1(非公開)に、37ファイル・6,335,841,169 バイトを上げ、名前とバイト数が全部合うのを確かめました。KIOXIA の checkpoints/pi05_mecharm_trim_corr_lora_v1/1499/ にも同じ37ファイルがそろっていて、Pod 側の一覧と名前・バイト数がすべて一致しました。
まとめのファイルには「KIOXIA に置けなかった」と出ていますが、モデルの中身は全部移っています。KIOXIA(exFAT)が自動で作る ._ のファイルを移そうとしてエラーになっただけで、空の作業用フォルダが1つ残りました。これも依頼52 と依頼55 で直しています。
学習の端末の記録 lab_train_20261031_220221.txt
[LOG   ] ターミナルの出力を残します → /Volumes/KIOXIA/r2r2r-data/lab/Log17/train/lab_train_20261031_220221.txt
[LAB   ] 2026-10-31 22:02:21  学習  GPU=NVIDIA A40 (借りられなければ NVIDIA RTX A6000 NVIDIA L40S)
         pi05_mecharm_trim_corr_lora --exp-name=trim_corr_v3  steps=1500  init=/workspace/ckpt/3999/params  上限 5 時間  記録 /Volumes/KIOXIA/r2r2r-data/lab/Log17/train

=== 0. 送るものと Mac の道具を確かめる  (22:02:21)
[DATA  ] tar 96670208 バイト  (/Volumes/KIOXIA/r2r2r-data/datasets/mecharm_redblock_box_teach_v1_trim2_corr_v3/mecharm_redblock_box_teach_v1_trim2_corr_v3_raw_episodes.tar)
[MAC   ] 終わるまでスリープしないようにした (caffeinate pid 54405). ふたは閉じない
(0 秒)まとめ result_20261031_220221.txt
lab_train.sh Log17  2026-11-01 01:25:50
結果: 学習は終わりました (step 1499) が, KIOXIA に置けなかった (/Volumes/KIOXIA/r2r2r-data/checkpoints/pi05_mecharm_trim_corr_lora_v1/.incoming_1499_20261101_012353_54379 から /Volumes/KIOXIA/r2r2r-data/checkpoints/pi05_mecharm_trim_corr_lora_v1/1499 へ移せない (途中まで移したかもしれない)). Pod は消しました.
学習: pi05_mecharm_trim_corr_lora --exp-name=trim_corr_v3  最後のチェックポイント 1499  最後の loss 0.0028 (Step 1450)
Hugging Face (PixelstoMotors/pi05-mecharm-trim-corr-lora-v1): ok PixelstoMotors/pi05-mecharm-trim-corr-lora-v1 に 37 ファイル 6,335,841,169 バイトを上げ, 名前・バイト数が全部合うのを確かめた
KIOXIA: /Volumes/KIOXIA/r2r2r-data/checkpoints/pi05_mecharm_trim_corr_lora_v1/.incoming_1499_20261101_012353_54379 から /Volumes/KIOXIA/r2r2r-data/checkpoints/pi05_mecharm_trim_corr_lora_v1/1499 へ移せない (途中まで移したかもしれない)
ログを持ち帰った → /Volumes/KIOXIA/r2r2r-data/lab/Log17/train
Pod (id e2bkjq722a33a1) は消した (API で確かめた)
借りていた時間 201 分 30 秒 (3.36 時間) × 1時間 0.59 ドル = 約 1.98 ドル (約 313 円. 1ドル=158円)
ターミナルの記録: /Volumes/KIOXIA/r2r2r-data/lab/Log17/train/lab_train_20261031_220221.txt
学習のログ train_trim_corr_v3.log
13:20:22.369 [I] Running on: 2b07075eed8d                                                         (1143:train.py:196)
INFO:2026-10-31 13:20:22,794:jax._src.xla_bridge:925: Unable to initialize backend 'rocm': module 'jaxlib.xla_extension' has no attribute 'GpuAllocatorConfig'
13:20:22.794 [I] Unable to initialize backend 'rocm': module 'jaxlib.xla_extension' has no attribute 'GpuAllocatorConfig' (1143:xla_bridge.py:925)
INFO:2026-10-31 13:20:22,799:jax._src.xla_bridge:925: Unable to initialize backend 'tpu': INTERNAL: Failed to open libtpu.so: libtpu.so: cannot open shared object file: No such file or directory
13:20:22.799 [I] Unable to initialize backend 'tpu': INTERNAL: Failed to open libtpu.so: libtpu.so: cannot open shared object file: No such file or directory (1143:xla_bridge.py:925)
13:20:23.780 [I] Created BasePyTreeCheckpointHandler: use_ocdbt=True, use_zarr3=False, pytree_metadata_options=PyTreeMetadataOptions(support_rich_types=False), array_metadata_store=<orbax.checkpoint._src.metadata.array_metadata_store.Store object at 0x7f3614dcbf10> (1143:base_pytree_checkpoint_handler.py:334)
13:20:23.780 [I] Created BasePyTreeCheckpointHandler: use_ocdbt=True, use_zarr3=False, pytree_metadata_options=PyTreeMetadataOptions(support_rich_types=False), array_metadata_store=<orbax.checkpoint._src.metadata.array_metadata_store.Store object at 0x7f3614dcbf10> (1143:base_pytree_checkpoint_handler.py:334)
13:20:23.781 [I] [thread=MainThread] Failed to get flag value for EXPERIMENTAL_ORBAX_USE_DISTRIBUTED_PROCESS_ID. (1143:multihost.py:390)学習の準備のログ prep_trim_corr.log
== 1. tar を広げる → /workspace/data/mecharm_redblock_box_teach_v1_trim2_corr_v3
tar: Ignoring unknown extended header keyword 'LIBARCHIVE.xattr.com.apple.provenance'
tar: Ignoring unknown extended header keyword 'LIBARCHIVE.xattr.com.apple.provenance'
tar: Ignoring unknown extended header keyword 'LIBARCHIVE.xattr.com.apple.provenance'
tar: Ignoring unknown extended header keyword 'LIBARCHIVE.xattr.com.apple.provenance'
tar: Ignoring unknown extended header keyword 'LIBARCHIVE.xattr.com.apple.provenance'
tar: Ignoring unknown extended header keyword 'LIBARCHIVE.xattr.com.apple.provenance'
tar: Ignoring unknown extended header keyword 'LIBARCHIVE.xattr.com.apple.provenance'train_run.log
2026-10-31 13:20:09 始める
2026-10-31 16:22:11 終わった (終了コード 0)
GPU の記録 gpu_train.csv
timestamp, name, memory.used [MiB], memory.total [MiB], utilization.gpu [%], temperature.gpu, power.draw [W]
2026/10/31 13:20:09.770, NVIDIA A40, 0 MiB, 46068 MiB, 0 %, 31, 31.66 W
2026/10/31 13:20:39.787, NVIDIA A40, 41219 MiB, 46068 MiB, 0 %, 36, 85.98 W
2026/10/31 13:21:09.788, NVIDIA A40, 41229 MiB, 46068 MiB, 0 %, 38, 86.96 W
2026/10/31 13:21:39.789, NVIDIA A40, 41229 MiB, 46068 MiB, 0 %, 39, 87.81 W
2026/10/31 13:22:09.883, NVIDIA A40, 41229 MiB, 46068 MiB, 0 %, 41, 89.16 W
2026/10/31 13:22:39.885, NVIDIA A40, 41229 MiB, 46068 MiB, 0 %, 42, 89.46 W
2026/10/31 13:23:09.885, NVIDIA A40, 41229 MiB, 46068 MiB, 0 %, 41, 89.26 WPod の記録 lab_pod.json
{
  "id": "e2bkjq722a33a1",
  "kind": "train",
  "gpu": "NVIDIA A40",
  "log": "Log17",
  "costPerHr": 0.59,
  "created_epoch": 1793451743,
  "created_at": "2026-10-31 22:02:23",
  "config": "pi05_mecharm_trim_corr_lora",
  "exp": "trim_corr_v3",
  "steps": 1500,
  "limit_sec": 18000,
  "limit_at": "2026-11-01 03:02:23",
  "watchdog_epoch": 1793473343,
  "watchdog": "WATCHDOG run=1 pod=1 key=1 ctl=1",
  "train_started_epoch": 1793452812,
  "train_started_at": "2026-10-31 22:20:12",
  "terminated_epoch": 1793463833,
  "terminated_at": "2026-11-01 01:23:53",
  "rented_sec": 12090,
  "gone_confirmed": true
}
Pod 側のファイルの一覧 pod_files_1499.tsv
_CHECKPOINT_METADATA	426
assets/local/mecharm_redblock_box_teach_v1_trim2_corr_v3/norm_stats.json	1766
params/_METADATA	33052
params/_sharding	17773
params/array_metadatas/process_0	12891
params/d/9d4847e996eeb8be5e9981a6eaa6b1e6	2758
params/manifest.ocdbt	118
params/ocdbt.process_0/d/095005085fe95ac3375f00d971e7b5c0	945626146
params/ocdbt.process_0/d/242bea07244baeb0aac79a2bcf870796	356286183
params/ocdbt.process_0/d/258f4bf46e284809253bcf473c1016b3	76572634
params/ocdbt.process_0/d/2f20f8c2cef330537e8140e410c85940	945630439
params/ocdbt.process_0/d/3bec810e5780256477a2a7e5aa5b5c50	1184
params/ocdbt.process_0/d/4a0feb7dfaff89e7930cb1ea485dda84	1255
params/ocdbt.process_0/d/4d194a248c16a818460277a208db05e4	1328
params/ocdbt.process_0/d/4e1d874b781033dcb5024f6cfbf426eb	997
params/ocdbt.process_0/d/5455f2cebf044101c53f48a4349763f7	828933359
params/ocdbt.process_0/d/5a3026d6979bb1109610e966a2523173	1286
params/ocdbt.process_0/d/5aba5557f1ad889b4cdba99ac49c525e	1376
params/ocdbt.process_0/d/5dd4840d88f7079a571939b782fcf0dd	497034197
params/ocdbt.process_0/d/61d13462c485da9952c11b25b201aef0	444
params/ocdbt.process_0/d/670009b581b136352a48b5e376919a86	979
params/ocdbt.process_0/d/72d0095aa0d8acd67e09fad7fa4d9093	235536893
params/ocdbt.process_0/d/72dc2420eb9f6b4d76c5d70f5cdf864b	126084645
params/ocdbt.process_0/d/73a2842032575f60f4d66731114d39c1	85582455
params/ocdbt.process_0/d/74bc08e3b9a0ef000ac1ba2137524bd6	5721
params/ocdbt.process_0/d/7ca4fd82494c617699f46c6db1bf9fde	675
params/ocdbt.process_0/d/8a785a2b79f52fac16e9b84ba41512cd	902
params/ocdbt.process_0/d/8efc2e798af8f8929a4be6b8c7a337ab	213
params/ocdbt.process_0/d/a0fe838c5ac791f4ef84008f589da960	945879476
params/ocdbt.process_0/d/a2f177b064e4c3fc835765f7c720cb59	369616350
params/ocdbt.process_0/d/aaf9a3d50c7113bf4f13e0e7501ff4be	341005662
params/ocdbt.process_0/d/ae48897b0b14f6b776f7bd3abd6de2c0	84776637
params/ocdbt.process_0/d/b6503bcaa255910bd0635c462f9ffd3b	497187475
params/ocdbt.process_0/d/c28105c73563fd8038458ec5c9841a46	1083
params/ocdbt.process_0/d/c7e92762410de6e8b5bbb641f3cf0d25	538
params/ocdbt.process_0/d/d649fbed2bf769f632a399860548bf40	1131
params/ocdbt.process_0/manifest.ocdbt	722
Pod 側のチェックポイントの一覧 pod_checkpoints.tsv
1000/_CHECKPOINT_METADATA	426
1000/assets/local/mecharm_redblock_box_teach_v1_trim2_corr_v3/norm_stats.json	1766
1000/params/_METADATA	33052
1000/params/_sharding	17773
1000/params/array_metadatas/process_0	12891
1000/params/d/b5cdde8c53a53caca99e8f43ab9943eb	2659
1000/params/manifest.ocdbt	118
1000/params/ocdbt.process_0/d/0b445e48af7694ad7b69b6f352e34e94 740002891学習中に出した依頼50(Pod のログを読むだけ)は、回さずに止めた
学習が始まって30分たっても step - のままだったので、Claude Code に Pod の中のログを読むだけの依頼を出しました。ただ、そのとき依頼箱では Unity の録画(最長12時間)が動いていて、順番が回ってきません。朝には学習が終わってログを持ち帰れるので、この依頼は確認待ちに移して、回していません。
依頼文 20261031_50_学習中のPodのログを読むだけ.md
---
作業フォルダ: /Users/shimazueiichi/r2r2r-scripts
上限時間: 20
---
# 依頼:いま学習中の Pod の様子を読むだけ(何も変えない)(2026-10-31 22:51)

`./lab_train.sh --log Log17` が 22:20 に学習を始めたが、30分たっても見守りの行が `step -/1500  loss -` のまま。前回(Log10)の学習では、始めてから約2.5分で `Step 0:` が出ていた。何で待っているのかを知りたい。

## やってほしいこと(読むだけ)

- Pod の記録 `/Volumes/KIOXIA/r2r2r-data/lab/Log17/train/lab_pod.json` と lab_lib.sh の ssh の決まりで Pod に入り、次を出す
  - `tail -c 6000 /workspace/logs/train_trim_corr_v3.log | tr '\r' '\n' | tail -60`
  - `/workspace/logs/` の中身(名前・大きさ・最終更新時刻)と、train_run の記録
  - `nvidia-smi`(メモリ・使用率)と、`tail -5 /workspace/logs/gpu_train.csv`
  - `ps -eo pid,etime,cmd | grep -E 'train|uv' | grep -v grep`
  - `df -h /workspace /root`
  - `ls /root/.cache/openpi/openpi-assets/checkpoints/ 2>/dev/null` と、その大きさ
- 見立て(いま何をしているか・このまま待てば学習が始まりそうか・止まっているか)を書く

## してはいけないこと

- 学習・見張り・lab_train.sh を止めない。Pod を消さない。Pod の中のファイルを変えない
- ssh は時間の上限(ConnectTimeout・timeout 60 など)を付けて使う。学習のログ以外の鍵・IP を報告に出さない(IP は <POD_IP> に置き換える)
- git の操作はしない
この回で変えたコード(コミット 86ebc16〜0ba321e の時点の全文)
コミットの一覧です。
0ba321e 10-31 22:00 学習を Mac の1行で回す lab_train.sh を足す. Pod を作り, lab_start.sh と同じ準備と pod_prep_trim_corr.sh のあと学習を setsid nohup で回して数分おきに進みを出し, 終わったら最後のチェックポイントを Hugging Face の非公開リポジトリへ上げて KIOXIA へ取り, Pod 側の一覧と名前・バイト数を比べ, ログを持ち帰って Pod を消し, 費用と通知を出す. 落ちた・止まった・上限・Ctrl-C でもログを持ち帰ってから消し, Pod 側にも上限で自分を消す見張りを置く. lab_start.sh 3b〜3f のコマンドは lab_lib.sh に移して共用する (依頼 49)
c7ff7d9 10-31 21:00 補正の成功5本の着いたあとの止まりを, model 0・補正 1・爪の前後は trim2 と同じ 2 コマ残して詰め corr_v3 とし, trim2 と合わせたデータを作る. 続きからの学習を corr_v3 に向け, 学習率を最大 2.5e-5・立ち上がり 100・1,500 で下げきるに弱め, 正規化の値は計算せず 3999 の trim2 の値を置く (依頼 48)
48d51b1 10-31 20:22 lab_start.sh のつなぎ直しで, モデルの有無を 3c が置く中身で見て, 取り終えた印は別に出す. サーバーが 8000 番で待っていなければ 30 秒待ってから起動し直し, 前のプロセスは別の ssh で止める. 中身を main に入れて, 動いている途中の書き換えで壊れないようにする (依頼 47)
1b47477 10-31 19:46 補正の成功5本の角度を, 送信の抜けの頭から速度20の速さで進んで止まる形で埋め直して corr_v2 とし, trim2 と合わせたデータと Pod の準備手順を作る. 記録では本体が読んだ角度と send_angles の時刻・目標も残す (依頼 46)
e29754e 10-31 19:04 補正つきの成功5本から corr_v1 を作り, trim2 と合わせたデータセットと学習設定 pi05_mecharm_trim_corr_lora を足す. exFAT の ._ を画像として数えないようにし, 作り直しの rmtree が止まらないようにする (依頼 45)
86ebc16 10-31 18:48 lab_start.sh で同じ Log の Pod が動いていれば新しく作らずにつなぎ直し, 済んでいる準備を飛ばす. 止まっている Pod は消してから作り, 古い記録は時刻付きで残す. 同じ Log の同時起動を止める (依頼 44)
lab_lib.sh
# lab_lib.sh — lab_start.sh / lab_stop.sh / lab_train.sh が読む共通の関数 (単体では動かさない)
#
# 鍵の扱い:
#   - Runpod の API キーは curl のヘッダーを <(printf ...) で渡す (printf は bash の組み込みなので
#     ps にもシェルの履歴にも出ない)
#   - Hugging Face の鍵は ssh の標準入力で Pod の ~/.cache/huggingface/token に書く
#   - Pod の IP とポートは画面・ログに出さない. Pod に入る ssh の出力は lab_mask で <POD_IP>・<SSH_PORT> に置き換える
lab_start.sh
#!/bin/bash
# lab_start.sh — Runpod の Pod の準備から mechArm 270 の実機推論までを1行で行う (依頼 37 / 手順は LOG407「起動の手順」)
#
#   ./lab_start.sh --gpu A40 --episode run_0001_20261019_194818 --log Log17
#   ./lab_start.sh --log Log17 --dry-run      アームなしで試す (デーモン・HOME・爪・位置合わせを飛ばし,
#                                             run_policy_client.py を --execute なし・--dry-keys で呼ぶ)
#
# --gpu GPU の種類 (既定 A40). 「A40」は「NVIDIA A40」として API に渡す. 名前に空白を含む種類はlab_stop.sh
#!/bin/bash
# lab_stop.sh — lab_start.sh で作った Pod を片付ける (依頼 37)
#
#   ./lab_stop.sh --log Log17      serve.log を持ち帰り, Pod を Terminate まで消し, 費用の見込みを出す
#   ./lab_stop.sh                  --log なしは, 最後に lab_start.sh を動かした Log を使う
#   ./lab_stop.sh --check          Pod が残っていないかを確かめるだけ (消さない. 残っていれば終了コード 1)
#   ./lab_stop.sh --log Log17 --skip-log   serve.log の持ち帰りは1回だけ試し, だめでもやり直さずに消す
#lab_train.sh
#!/bin/bash
# lab_train.sh — π0.5 の続きからの学習を Runpod で回し, 終わったらモデルと記録を持ち帰って Pod を消す (依頼 49)
#
#   ./lab_train.sh --log Log17             学習 → Hugging Face → KIOXIA → Pod を消す → Mac に通知
#   ./lab_train.sh --log Log17 --dry-run   Pod を借りずに流れだけ確かめる (API・SSH・hf・通知を差し替え,
#                                          書くのは一時フォルダだけ. 差し替えは lab_train_fakes.sh)
#   ./lab_train.sh --log Log17 --stop      この Log の学習の Pod のログを持ち帰って消す (Mac が途中で止まったときなど)
#lab_train_fakes.sh
# lab_train_fakes.sh — lab_train.sh --dry-run が読む差し替え (単体では動かさない. 依頼 49)
#
# 本物の Pod を借りずに lab_train.sh の流れを最後まで流す:
#   - 書く場所 (DATA_ROOT・LAB_ROOT・checkpoints)・鍵を一時フォルダ LAB_DRY_ROOT (なければ作る) へ
#   - runpod_api / pod_ssh / pod_scp / Mac の hf download / 通知 / caffeinate を偽物にする
#     (呼ばれた中身を $LAB_DRY_ROOT/calls.log・ssh.log・scp.log・notify.log に残す)
#   - 待ちを短くする (進みを見るのは 1 秒おき)
# どうなるかは LAB_FAKE_SCENARIO で決める (test_lab_train.sh が使う):test_lab_start.sh
#!/bin/bash
# test_lab_start.sh — lab_start.sh のつなぎ直し (依頼 44) を, Pod を借りずに確かめる
#
#   ./test_lab_start.sh          全部流す (最後に「OK n / NG m」. NG があれば終了コード 1)
#
# 一時フォルダに lab_start.sh・lab_stop.sh を写し, 次を差し替えて --dry-run で最後まで流す:
#   - lab_lib.sh: 本物を読んだあとで, 置き場所を一時フォルダへ, runpod_api / pod_ssh / pod_scp を偽物にする
# (偽物の API は api/ のファイルで答えを決め, 呼ばれた中身を calls.log・ssh.log・scp.log に残す)test_lab_train.sh
#!/bin/bash
# test_lab_train.sh — lab_train.sh (依頼 49) を, Pod を借りずに確かめる
#
#   ./test_lab_train.sh          全部流す (最後に「OK n / NG m」. NG があれば終了コード 1)
#
# lab_train.sh --dry-run を場合ごとに流す. --dry-run は lab_train_fakes.sh で API・SSH・hf・通知を差し替え,
# 書くのは一時フォルダ (LAB_DRY_ROOT) だけ. 場合は LAB_FAKE_SCENARIO で決める.
# Pod の中で流すコマンド (学習の様子・見張り) は, この Mac の bash で実際に流して書き方を確かめるpi05/build_correction_episodes.py
#!/usr/bin/env python3
"""build_correction_episodes.py — 実機推論 (巻き戻し・補正つき) の記録から π0.5 学習用エピソードを作る (2026-10-29).

入力 (1 試行 = 1 run_stem. run_policy_client.py --execute が残したもの):
  runs/pi05_policy/{run_stem}/{run_stem}.json            結果 (outcome / judgments)
  runs/pi05_policy/{run_stem}/log.jsonl                  推論・巻き戻し・補正の記録
  runs/pi05_policy/{run_stem}/recording/states.csv       actual (実測6軸) / gripper_cmd / stage (= 状態)
runs/pi05_policy/{run_stem}/recording/top.mp4 + top_frame_log.csvpi05/merge_raw_episodes.py
#!/usr/bin/env python3
"""merge_raw_episodes.py — いくつかの raw_episodes を 1 つのデータセットにまとめる (2026-10-31 依頼 45).

お手本 (teach_v1_trim2) と補正エピソード (corr_v1) を合わせて, 1 つの raw_episodes にする.
1 つにするのは, 学習 (convert_to_lerobot.py --raw-dir) も実機 (run_policy_client.py --raw-dir の安全範囲・
eval_policy_offline.py) も「学習に使ったデータ」を 1 つのフォルダで受け取るため.

python3 pi05/merge_raw_episodes.py \\pi05/policy_recorder.py
#!/usr/bin/env python3
"""policy_recorder.py — 実機推論 (run_policy_client.py --execute) の間, 上カメラと実測角を 1 秒 10 コマで残す (2026-10-29).

お手本 (record_teach_demo.py + recorder.py --top) と同じ形で書くので,
build_demo_episodes.build_one() がそのまま読める:
  {run_dir}/recording/states.csv          recorder.py と同じ列. actual / gripper_cmd / stage 行.
                                          stage 列 = その時の状態 (model / rewind / correct / home / wait)
{run_dir}/recording/top.mp4 上カメラ (元の大きさ. 10 コマ/秒)pi05/run_policy_client.py
#!/usr/bin/env python3
"""run_policy_client.py — π0.5 (Runpod の serve_policy) の出力で mechArm 270 を動かす Mac 側クライアント.

流れ (1 チャンクごと):
  上カメラ画像 + 実測 6 軸 + グリッパー状態 → π0.5 → 行動チャンク (10 x 7, 0.1 秒刻みの絶対角)
  → 先頭 N ステップ先 (既定 5 = 0.5 秒先) の姿勢へ単発 send_angles (学習データと同じ速度 20)
  → --via-stride N を付けると, 途中の姿勢 (N-1, 2N-1, ... ステップ) も中継点として
順に送る (チャンクの中の順番を残すため. 既定 0 = 1 点だけ送る従来どおり)pi05/check_dataset.py
#!/usr/bin/env python3
"""check_dataset.py — 学習に出す前に、お手本データ (raw_episodes) を点検する (Mac 側・読むだけ).

2026-10-21 (lab Log11 / LOG358): teach_v1 で学習したモデルが、ブロックの真上で止まった.
原因はお手本の側で、停止しているステップが 40% あり、真上で 1.5〜2 秒止まっていた.
action_horizon は 10 (1 秒) なので、1 秒を超える停止は「止まる」という動作として丸ごと覚える.
学習の前に数えれば分かったことなので、毎回の学習前にこれを実行する.
pi05/convert_to_lerobot.py
#!/usr/bin/env python3
"""convert_to_lerobot.py — raw_episodes (build_demo_episodes.py の出力) を LeRobot 形式にする (段階2).

openpi の環境 (Runpod) で実行する. Mac では openpi が入らないため動かない (Log#3 で確認済み).
  cd /workspace/openpi
  uv run python /workspace/r2r2r/pi05/convert_to_lerobot.py \
      --raw-dir /workspace/data/mecharm_redblock_box_scripted_v1/raw_episodes

出力: $HF_LEROBOT_HOME/local/mecharm_redblock_box_v1  (既定 ~/.cache/huggingface/lerobot)
openpi の学習設定 pi05_mecharm_lora はこの repo_id を読む.
"""
import argparse
import json
import shutil
from pathlib import Path

import numpy as np
from PIL import Image
from lerobot.common.datasets.lerobot_dataset import HF_LEROBOT_HOME
from lerobot.common.datasets.lerobot_dataset import LeRobotDataset

REPO_ID = "local/mecharm_redblock_box_v1"


def main():
    ap = argparse.ArgumentParser()
    ap.add_argument("--raw-dir", required=True)
    ap.add_argument("--repo-id", default=REPO_ID)
    args = ap.parse_args()

    raw = Path(args.raw_dir)
    eps = sorted(p for p in raw.iterdir() if (p / "episode.npz").exists() and (p / "meta.json").exists())
    assert eps, f"エピソードが見つからない: {raw}"
    first_meta = json.loads((eps[0] / "meta.json").read_text())
    w, h = first_meta["image_size"]
    fps = int(first_meta["fps"])

    out = HF_LEROBOT_HOME / args.repo_id
    if out.exists():
        shutil.rmtree(out)
    ds = LeRobotDataset.create(
        repo_id=args.repo_id,
        robot_type="mecharm270",
        fps=fps,
        features={
            "image": {"dtype": "image", "shape": (h, w, 3), "names": ["height", "width", "channel"]},
            "state": {"dtype": "float32", "shape": (7,), "names": ["state"]},
            "actions": {"dtype": "float32", "shape": (7,), "names": ["actions"]},
        },
        image_writer_threads=8,
        image_writer_processes=4,
    )

    total = 0
    for ep in eps:
        meta = json.loads((ep / "meta.json").read_text())
        z = np.load(ep / "episode.npz")
        state, actions = z["state"].astype(np.float32), z["actions"].astype(np.float32)
        frames = sorted((ep / "frames").glob("[!.]*.jpg"))   # ._*.jpg (exFAT の AppleDouble) を除く
        assert len(frames) == len(state) == len(actions), f"長さ不一致: {ep.name}"
        assert tuple(meta["image_size"]) == (w, h), f"画像サイズ不一致: {ep.name}"
        for i in range(len(state)):
            img = np.asarray(Image.open(frames[i]).convert("RGB"))   # jpg は BGR ではなく RGB で読まれる
            ds.add_frame({"image": img, "state": state[i], "actions": actions[i], "task": meta["task"]})
        ds.save_episode()
        total += len(state)
        print(f"  {ep.name}: {len(state)} steps")
    print(f"done: {len(eps)} episodes / {total} frames → {out}")


if __name__ == "__main__":
    main()
pi05/openpi_addon/add_trim_corr_config.py
#!/usr/bin/env python3
"""openpi config.py に trim2 + 補正データ用の学習設定 pi05_mecharm_trim_corr_lora を足す (2026-10-31 依頼 45).

依頼 46: データを corr_v2 (角度の抜けを速度 20 の動きで埋め直したもの) と合わせた
mecharm_redblock_box_teach_v1_trim2_corr_v2 に替えた. corr_v1 の設定が入っている config.py には足さずに止まる
(同じ名前の設定が 2 つになるため. openpi の config.py を git checkout してから入れ直す).
依頼 48: データを corr_v3 (着いたあとの止まりを詰めたもの) と合わせた ..._trim2_corr_v3 に替え,
学習率の予定を続きからの学習用に弱めた (warmup 100 / peak 2.5e-5 / decay_steps 1_500. 下げきる先 decay_lr 5e-6 はpi05/openpi_addon/pod_prep_trim_corr.sh
#!/usr/bin/env bash
# pod_prep_trim_corr.sh — Pod で trim2 + corr_v3 の学習の準備をする (2026-10-31 依頼 46 / 48). 学習は回さない.
#
# 前提: lab_start.sh で Pod を準備してある (openpi・install_addon.py・add_trim_config.py・/workspace/ckpt/3999)
#       Mac から次の 2 つを送ってある:
#         /workspace/data/mecharm_redblock_box_teach_v1_trim2_corr_v3_raw_episodes.tar
#         /workspace/r2r2r/pi05/  (この依頼の版. add_trim_corr_config.py と convert_to_lerobot.py を使う)
#pi05/openpi_addon/hf_upload_ckpt.py
#!/usr/bin/env python3
"""学習の最後のチェックポイントを Hugging Face の非公開リポジトリへ上げる (Pod で動かす. 2026-10-31 依頼 49).

lab_train.sh が学習のあとに Pod で流す:
  python3 hf_upload_ckpt.py --dir /workspace/openpi/checkpoints/<設定>/<exp>/<ステップ> --repo PixelstoMotors/<名前>

上げるもの: train_state/ 以外の全部 (params/・assets/・_CHECKPOINT_METADATA). リポジトリの一番上に置く
(lab_start.sh の 3c が hf download で /workspace/ckpt/3999 に取る 3999 と同じ形).pi05/test_gap_fill.py
#!/usr/bin/env python3
"""test_gap_fill.py — 実測角の抜けの埋め方 (build_correction_episodes --gap-fill. 依頼 46) の確かめ.

  python3 pi05/test_gap_fill.py -v

ファイルを読まない部分だけ (KIOXIA にもアームにも触らない).
"""
import syspi05/test_recorder_rpc.py
#!/usr/bin/env python3
"""test_recorder_rpc.py — 記録の角度の抜け (依頼 46 B) を偽の daemon で確かめる (アームなし. 2026-10-31).

  python3 pi05/test_recorder_rpc.py          # 全部
  python3 pi05/test_recorder_rpc.py -v

偽の daemon は本物 (mecharm_daemon.py) と同じく 1 本のつながりを 1 件ずつ処理する.
send_angles を受けると, 腕を 速度 20 の速さ (いちばん大きく動く関節 30°/秒) で目標へ動かし始め,pi05/test_merge_and_config.py
#!/usr/bin/env python3
"""test_merge_and_config.py — 依頼 45 で足した部分の確かめ (KIOXIA にも Pod にも触らない. 一時フォルダだけ).

  python3 pi05/test_merge_and_config.py

中身:
  - merge_raw_episodes: 2 つの raw_episodes を写してまとめる / 元は変えない / ._* を写さない・tar に入れない /
形が合わない・名前が重なる・出力先がある ときは止まるpi05/test_trim_hold.py
#!/usr/bin/env python3
"""test_trim_hold.py — 着いたあとの止まりの詰め方 (build_correction_episodes --trim-hold. 依頼 48) の確かめ.

  python3 pi05/test_trim_hold.py -v

ファイルを読まない部分だけ (KIOXIA にもアームにも触らない).
"""
import syspi05/test_hf_upload_ckpt.py
#!/usr/bin/env python3
"""test_hf_upload_ckpt.py — Pod で最後のチェックポイントを Hugging Face へ上げる hf_upload_ckpt.py (依頼 49) の確かめ.

  python3 pi05/test_hf_upload_ckpt.py -v

Hugging Face には触らない (HfApi を偽物にする). 一時フォルダにチェックポイントの形を作って流す.
"""
import io費用
| 何に | 借りた時間 | 費用 |
|---|---|---|
実機の1〜3回目の Pod(A40) | 23分25秒 | 約0.23ドル(約36円) |
実機の4〜8回目とつなぎ直しの Pod(A40) | 39分42秒 | 約0.39ドル(約62円) |
| 学習の Pod(A40) | 201分30秒 | 約1.98ドル(約313円) |
| 合計 | 4時間24分 | 約2.60ドル(約411円) |
次に実機で確かめること
依頼52 で、lab_start.sh に --model corr を足し、学習し直したモデルで推論できるようにしました(コミット eb491c5)。次の実機は、次の1行から始めます。
cd ~/r2r2r-scripts
./lab_start.sh --log Log18 --model corr
確かめることは3つです。
- 画面に
[MODEL ] --model corrと、サーバーの--policy.dir=/workspace/ckpt/corr_v1_1499が出ているか - つかむ前に j0 を直す回数と量が、前のモデル(成功5回で毎回 +2〜4°)より減るか
- つかんだあとに j2 を持ち上げる直しが、減るか
直す回数が減らなければ、学習のしかた(一から学習する・ステップ数を増やす)か、データの作り方(動いている間の角度を取れるように常駐プログラムを直す)を見直します。