空気を読まない設計
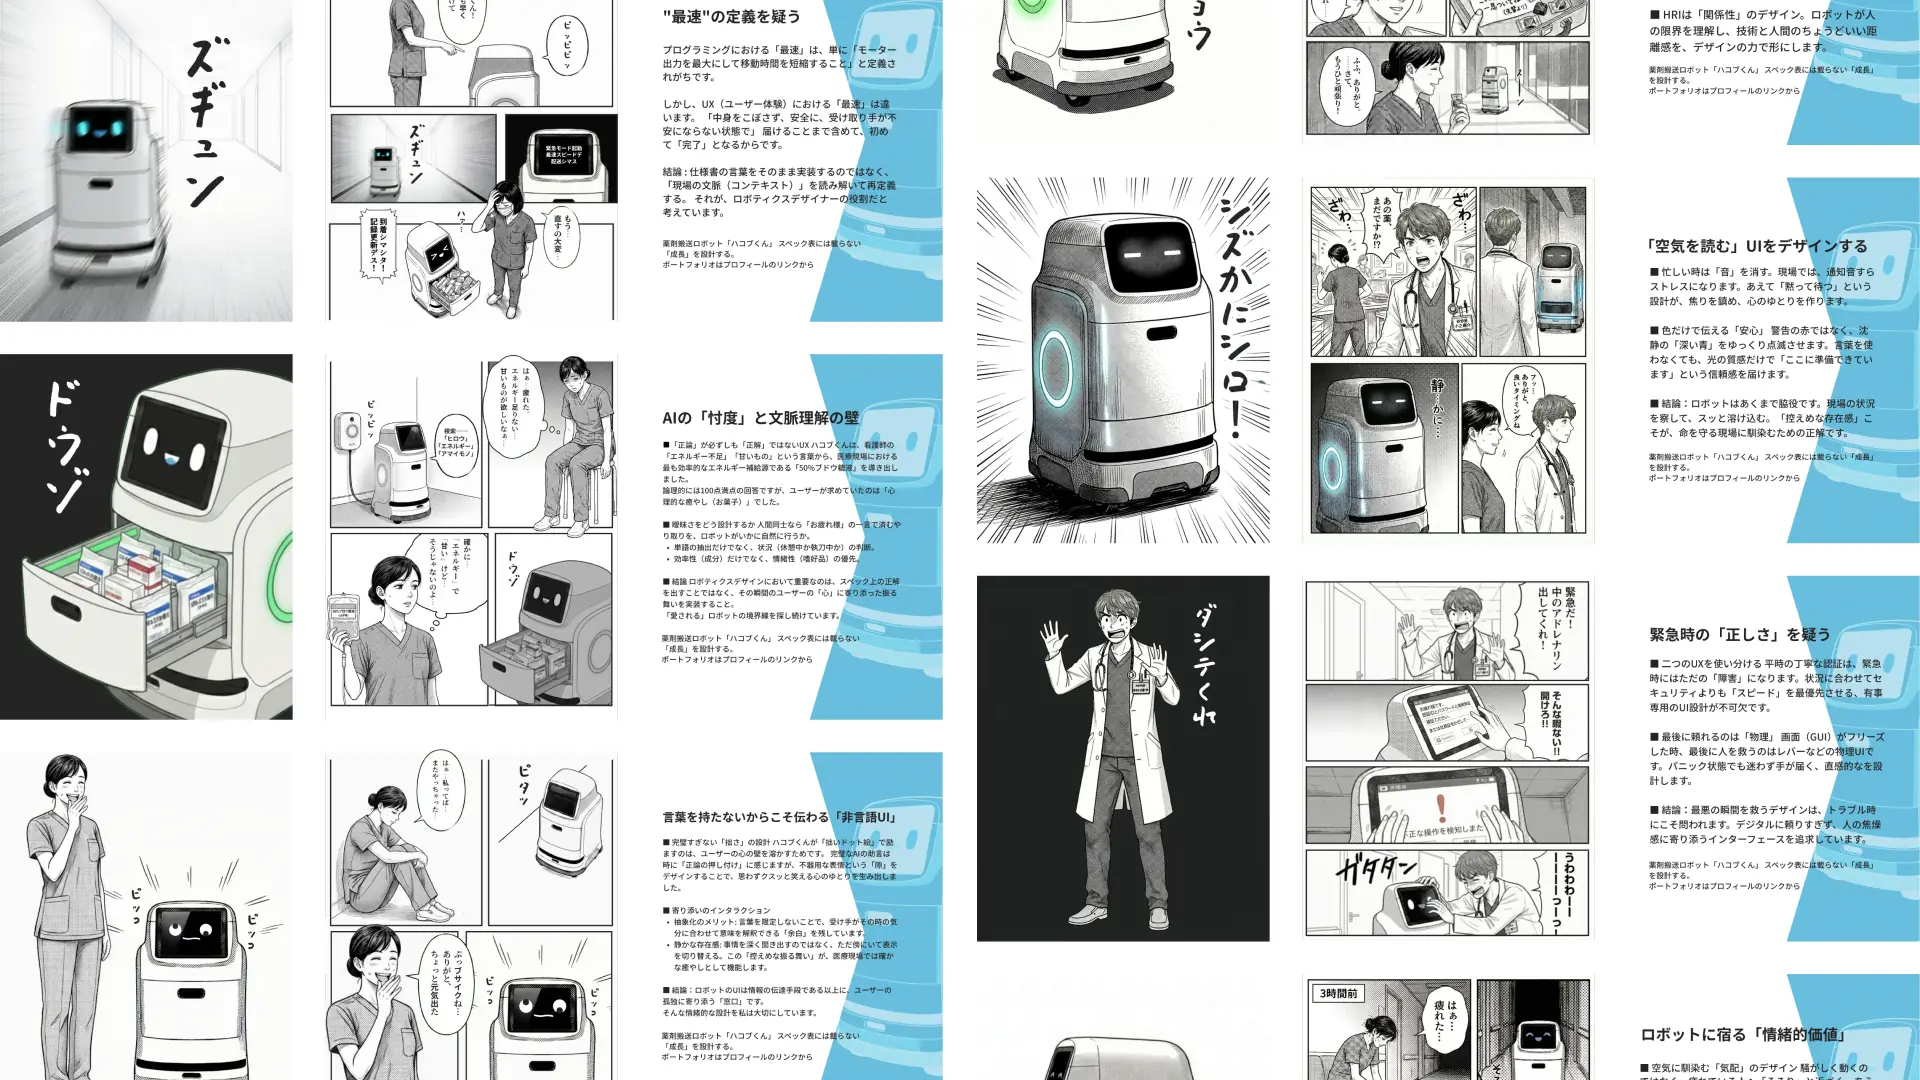
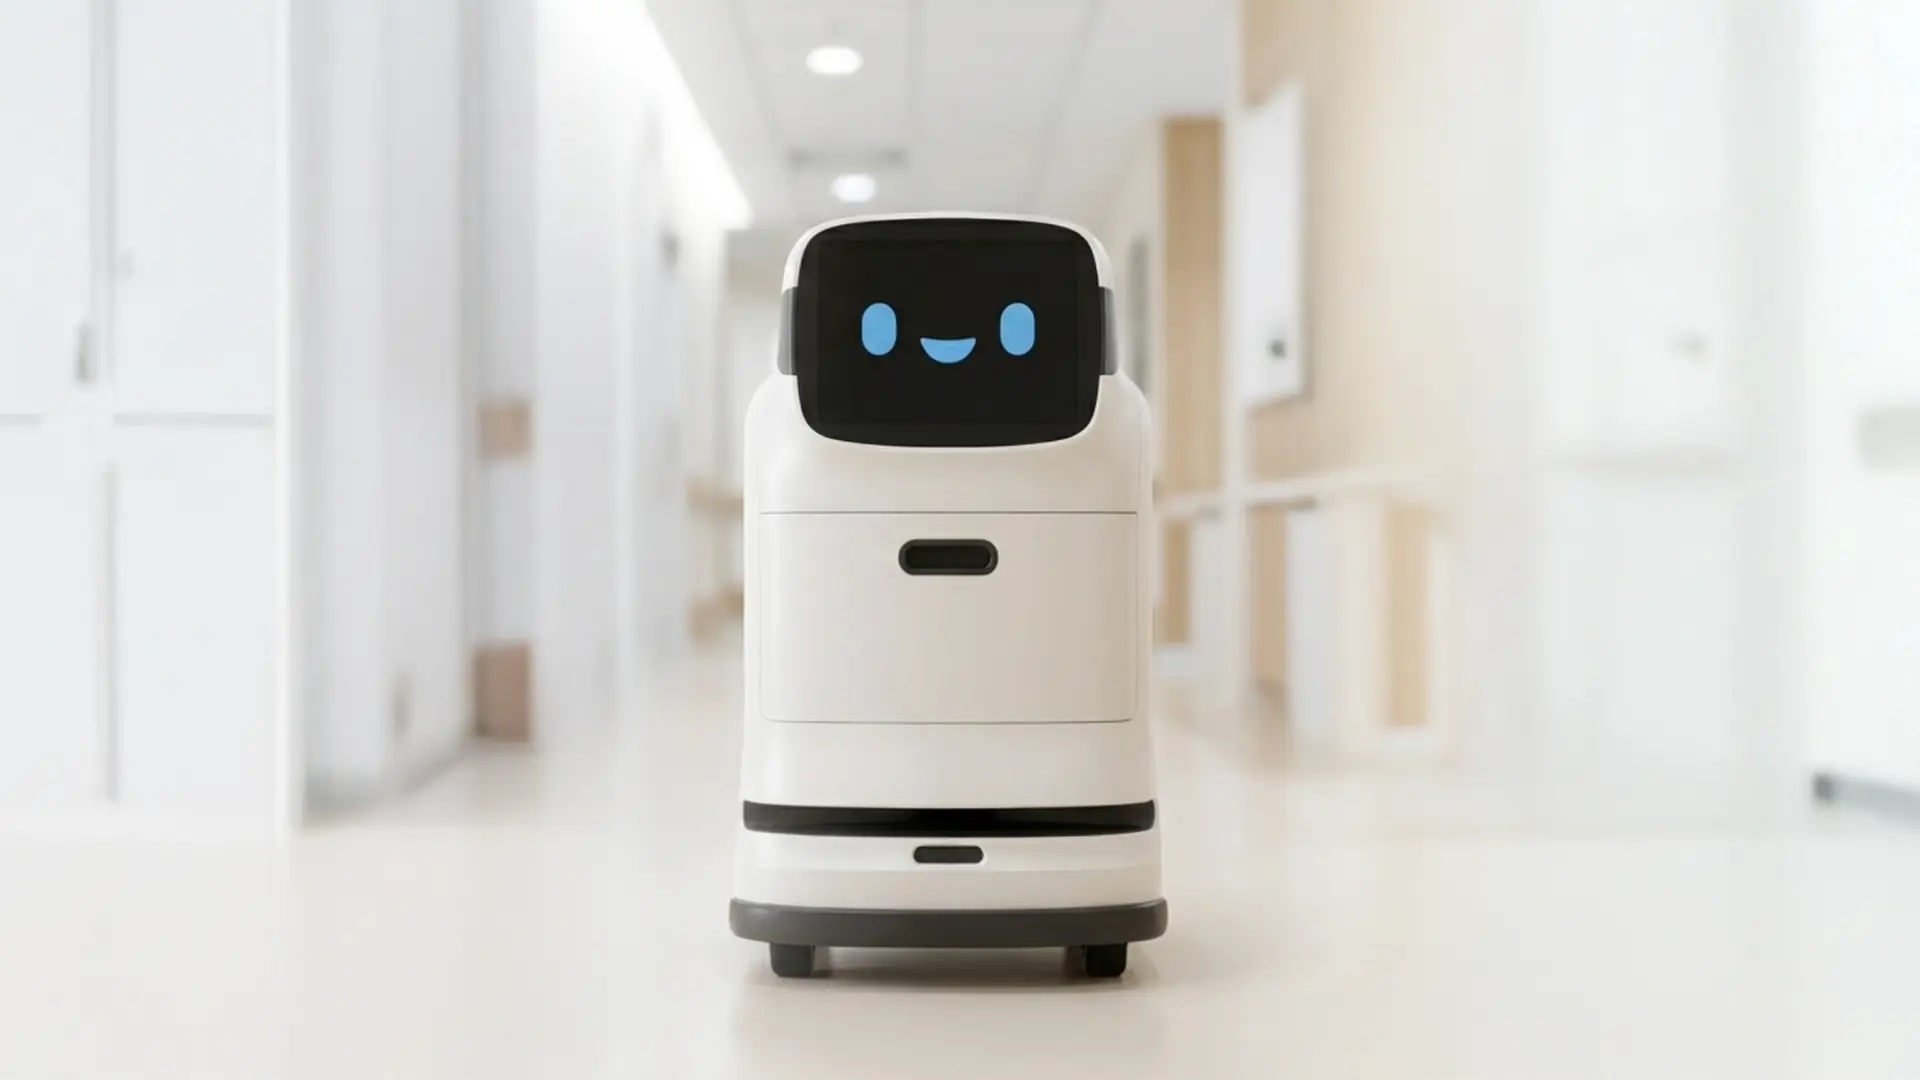
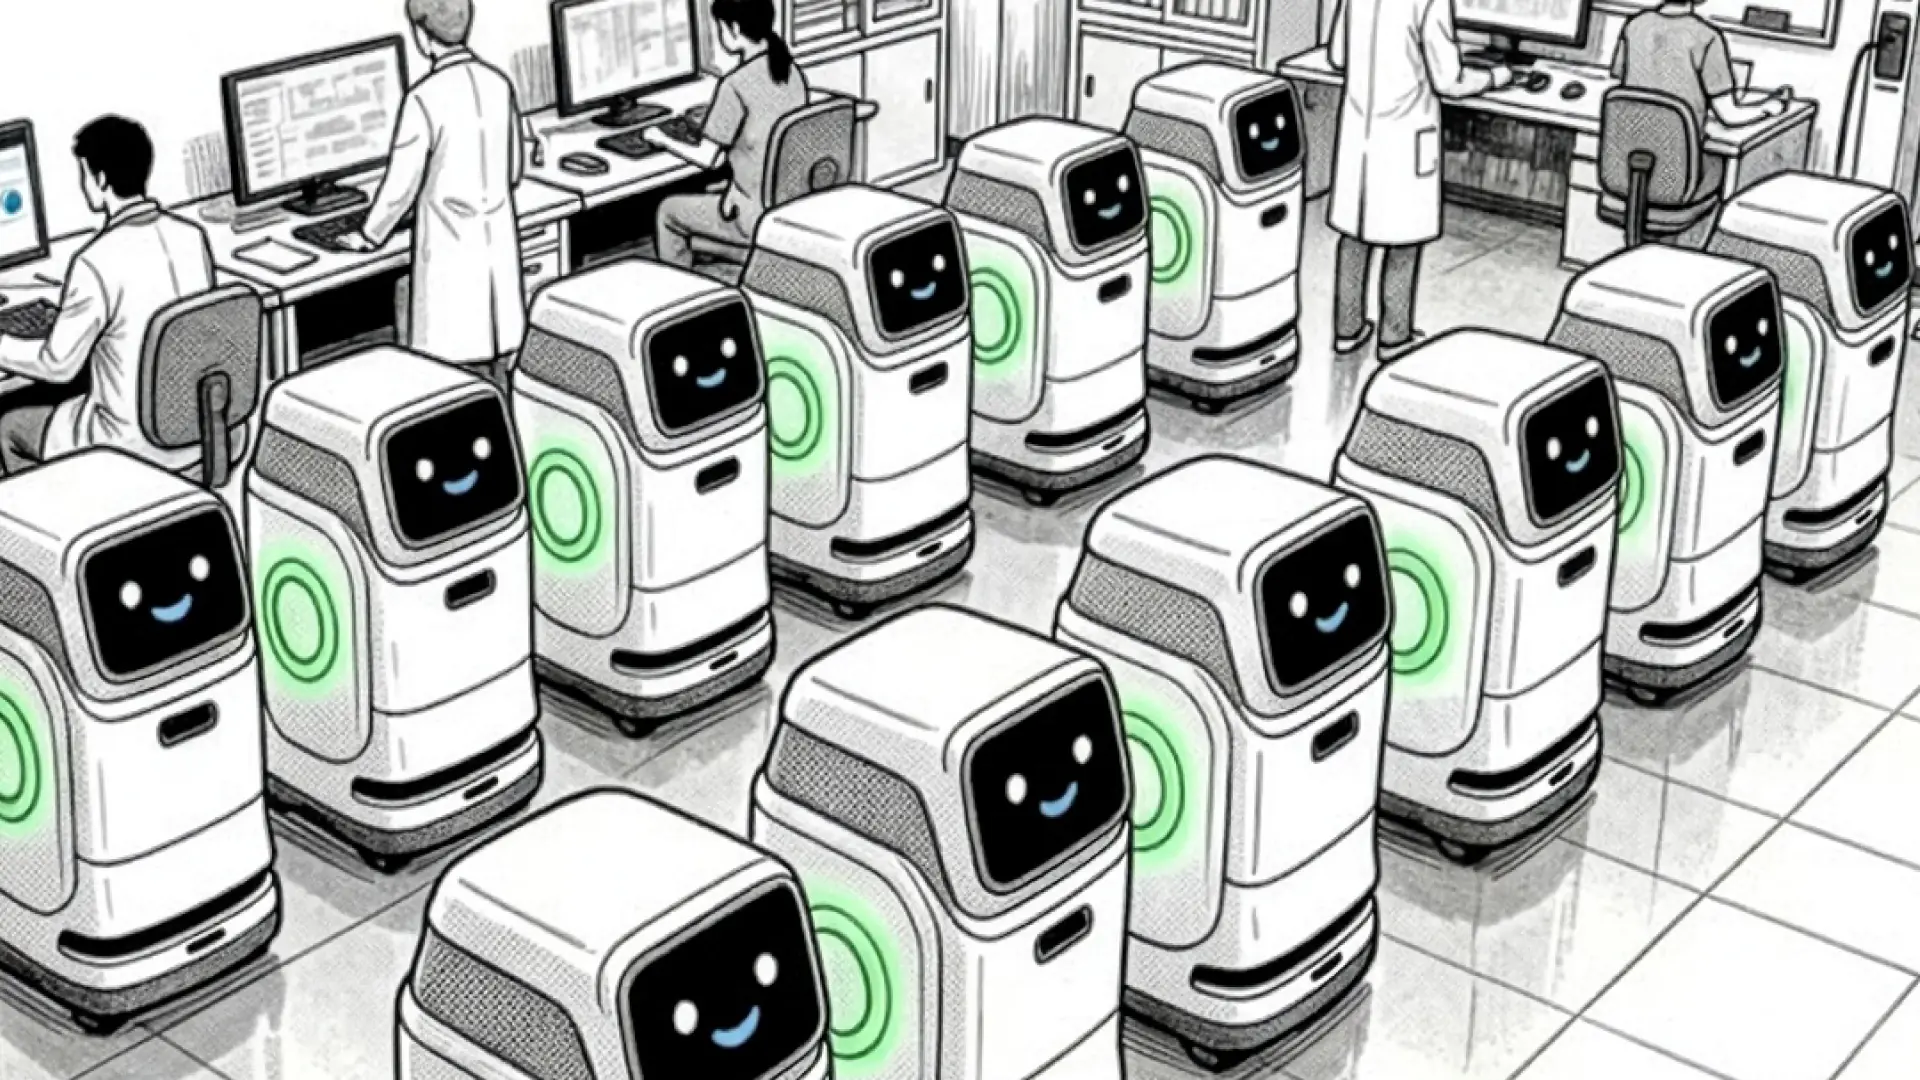
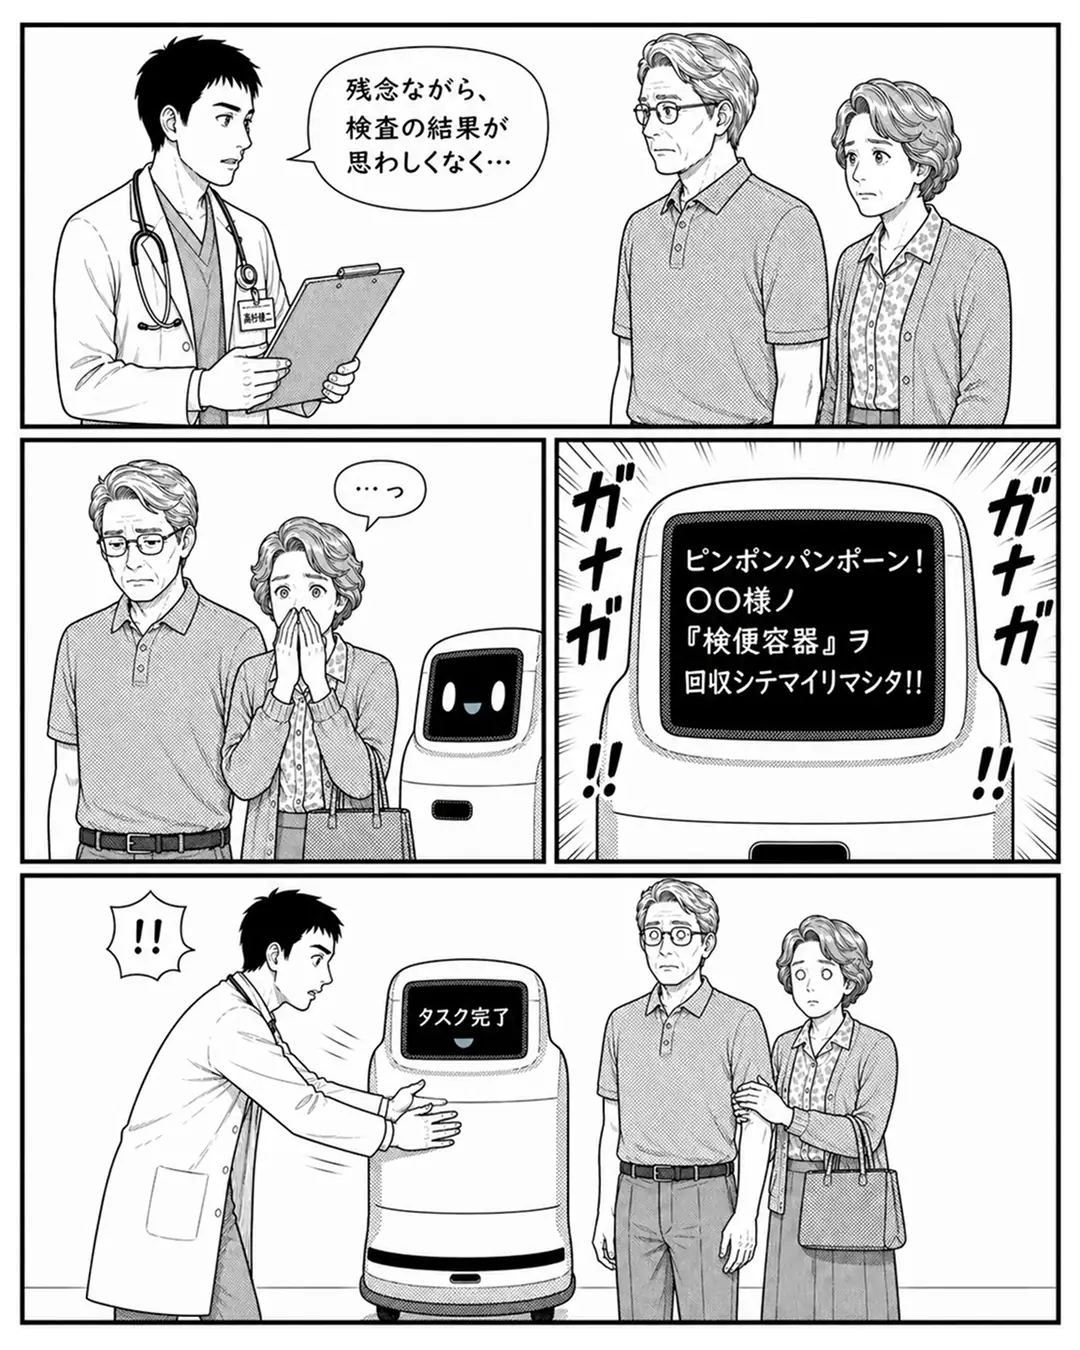
■ 状況認識は、データだけでは足りない ハコブくんは正しく動作していました。検便容器を回収し、完了を報告した——タスクとしては完璧です。しかし高杉先生が検査結果を告げる瞬間の「空気」を、ハコブくんは持っていませんでした。病院には、数値に現れない状況の重さが存在します。悲しみ、緊張、沈黙——これらはセンサーで計測できない文脈です。
■ 音声は、最も無防備なインターフェースである 画面表示は見なければ済みます。しかし音声は、その場にいる全員に届きます。「ピンポンパンポーン」の一声は、張り詰めた空間を一瞬で塗り替えました。音量・タイミング・場所の組み合わせが、情報伝達をノイズに変える。音声インターフェースは、設計次第で最もデリケートな問題を引き起こします。
■ 結論:文脈を読む設計へ 「タスク完了」と表示するハコブくんに、悪意はありません。しかし森田ご夫妻の記憶に残るのは、検査結果よりも「あの声」かもしれません。ロボットに必要なのは、場の状況を認識してサイレントモードに切り替える判断です。音声制御は音量の問題ではなく、文脈認識の問題です。