「最短」という言葉の、論理と現実
■ 数学的「最短」と、物理的「最適」の乖離
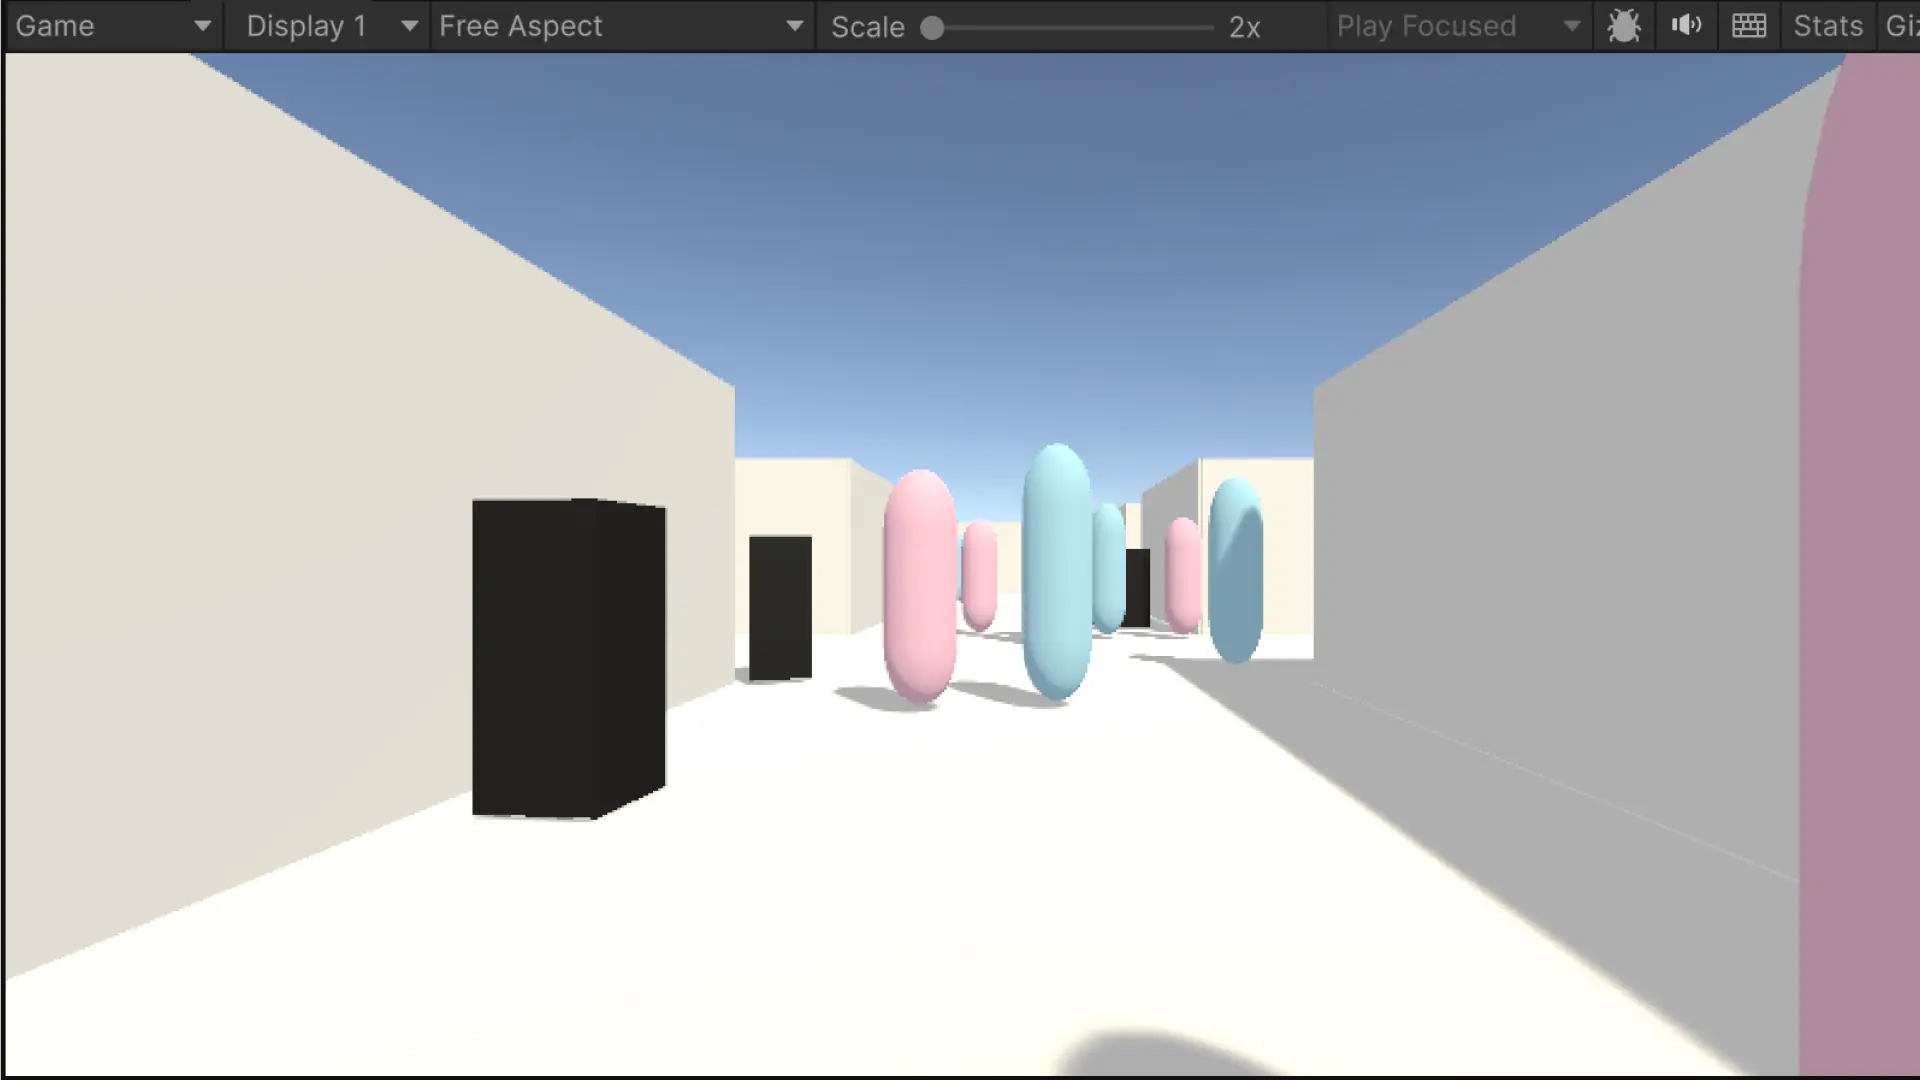
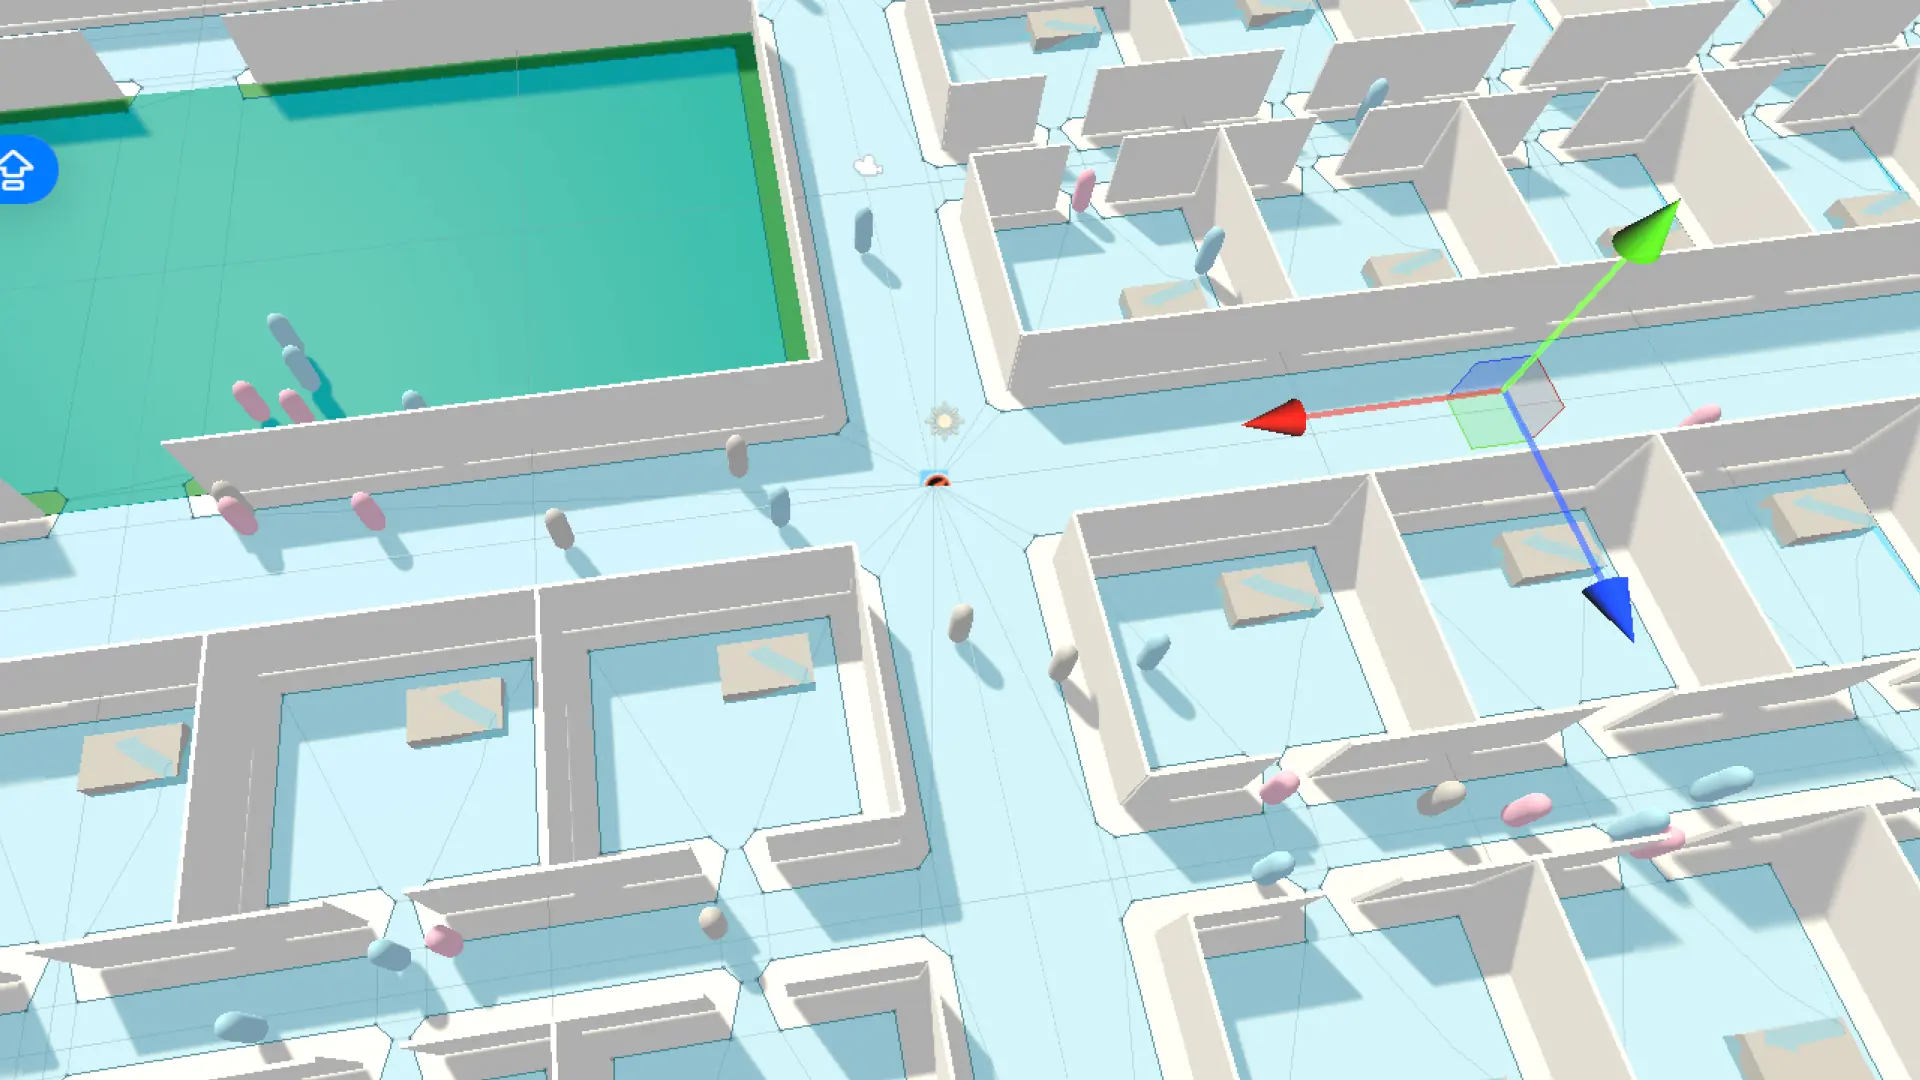
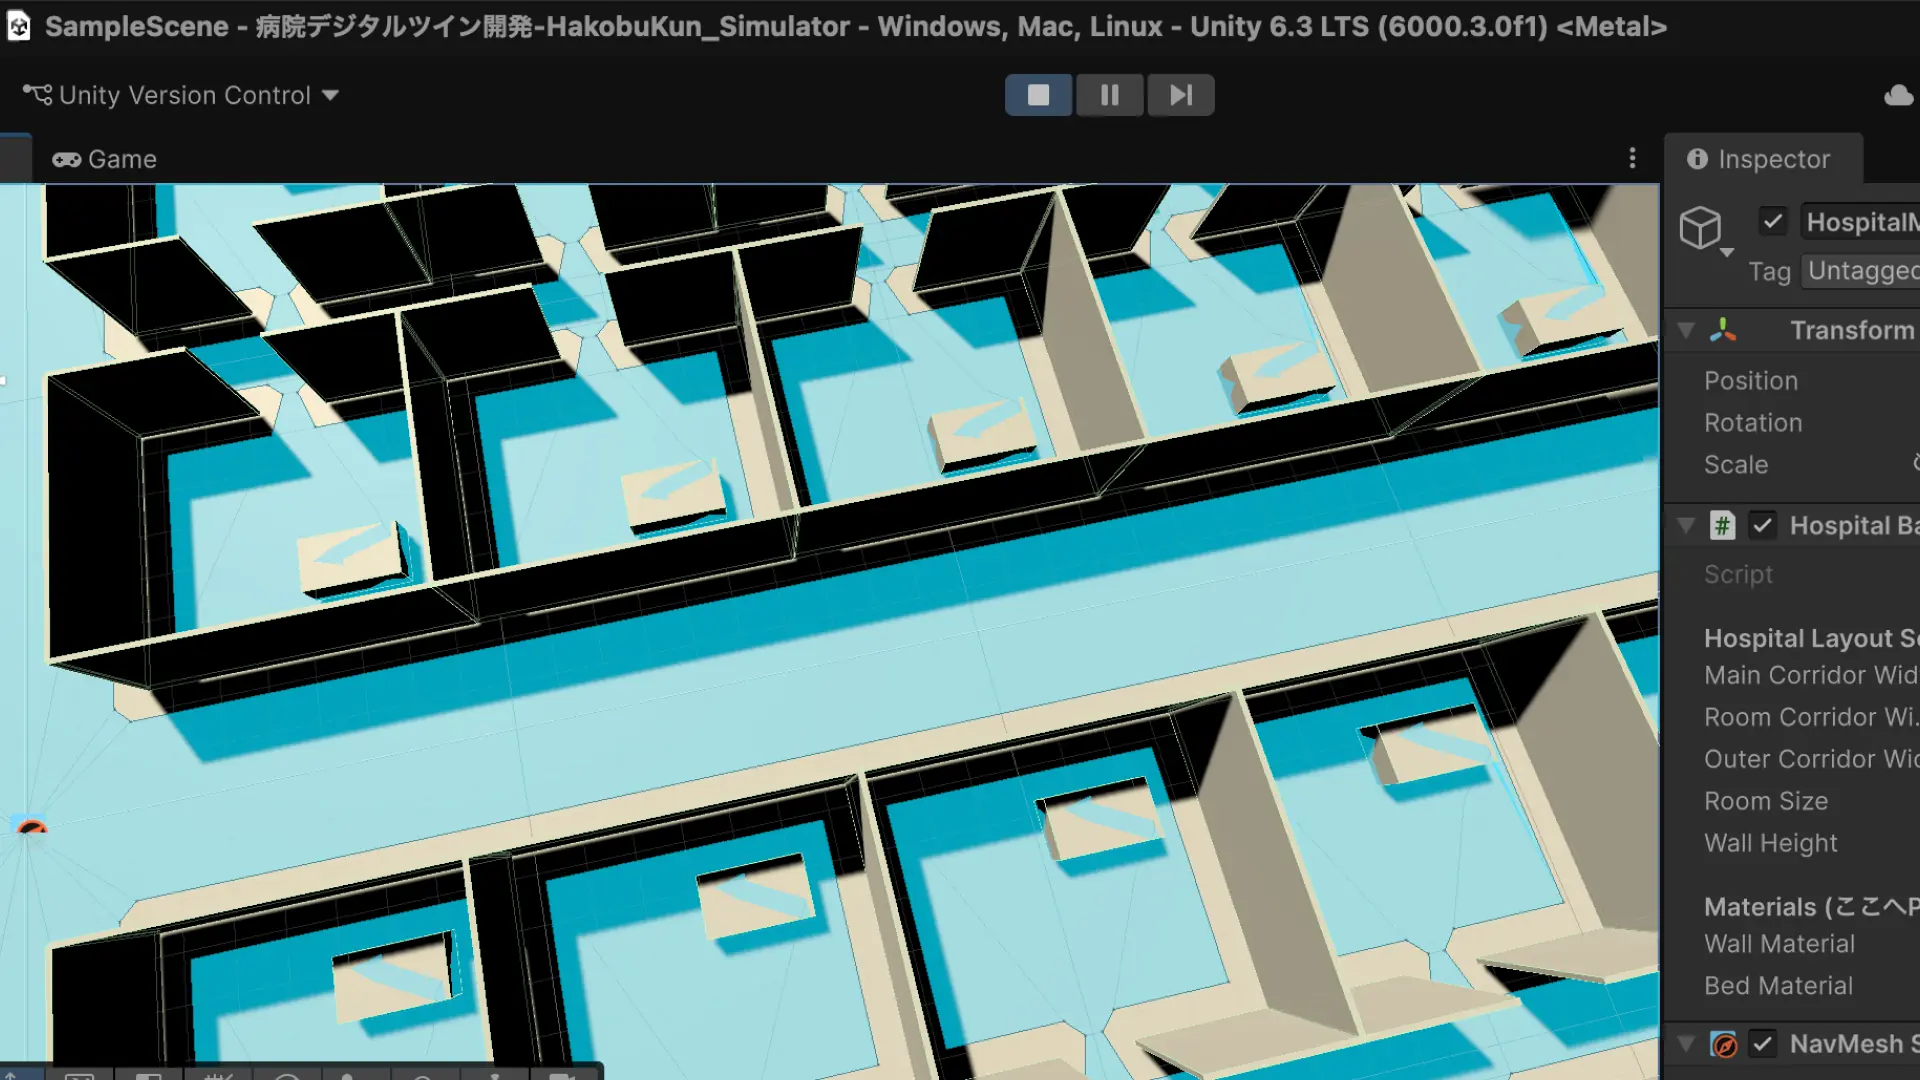
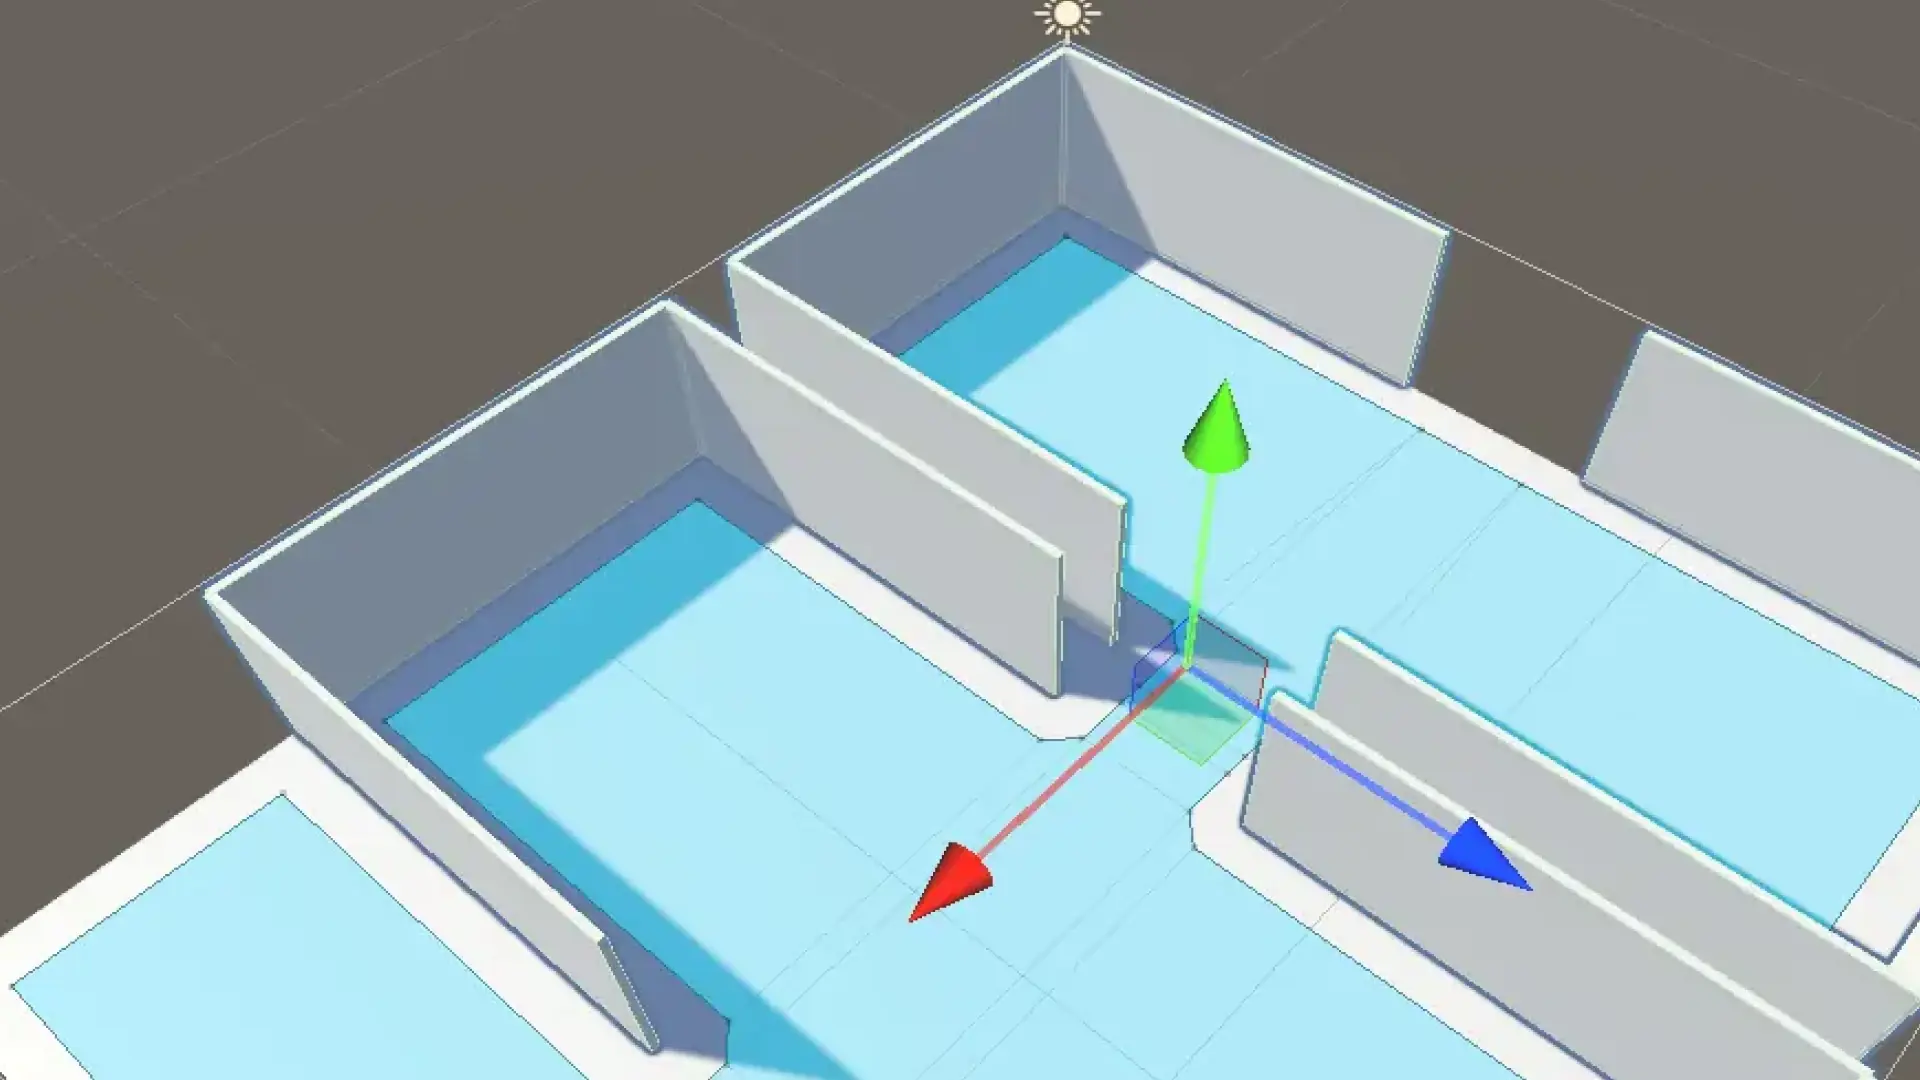
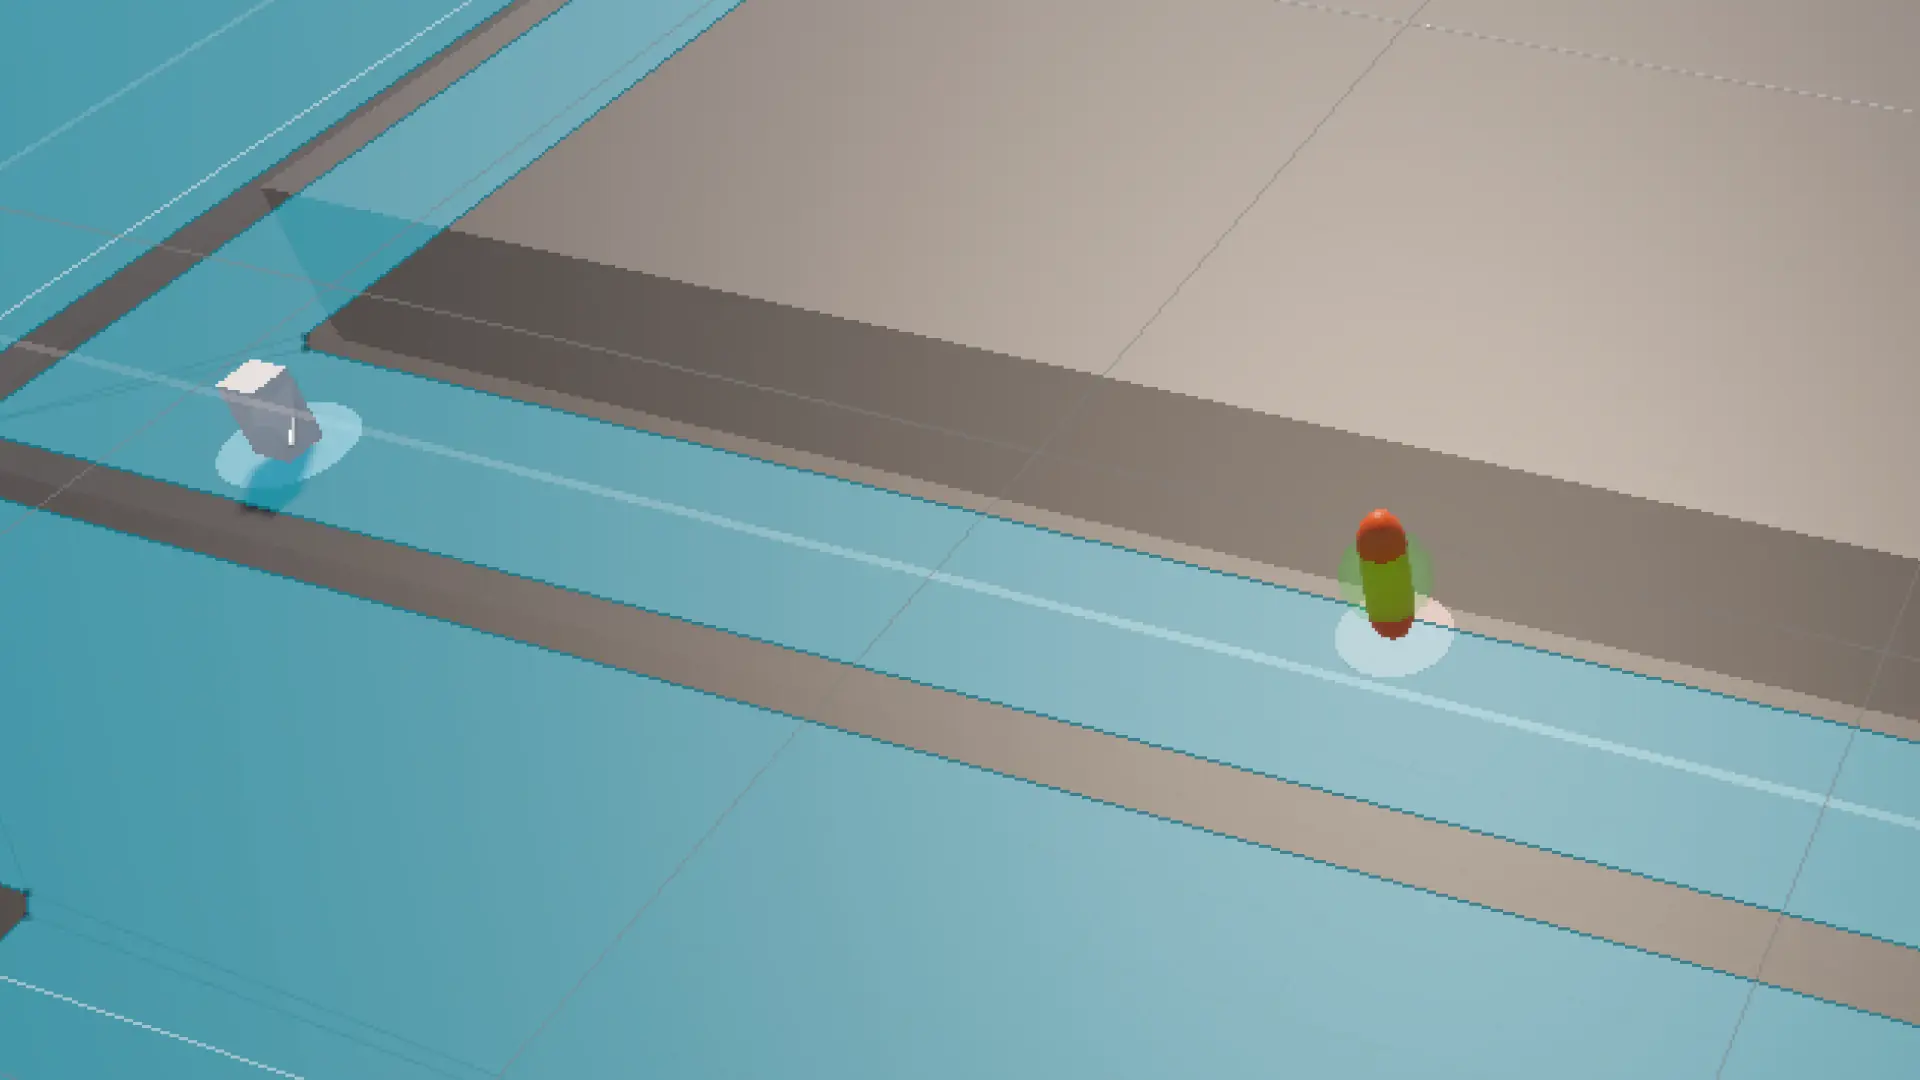
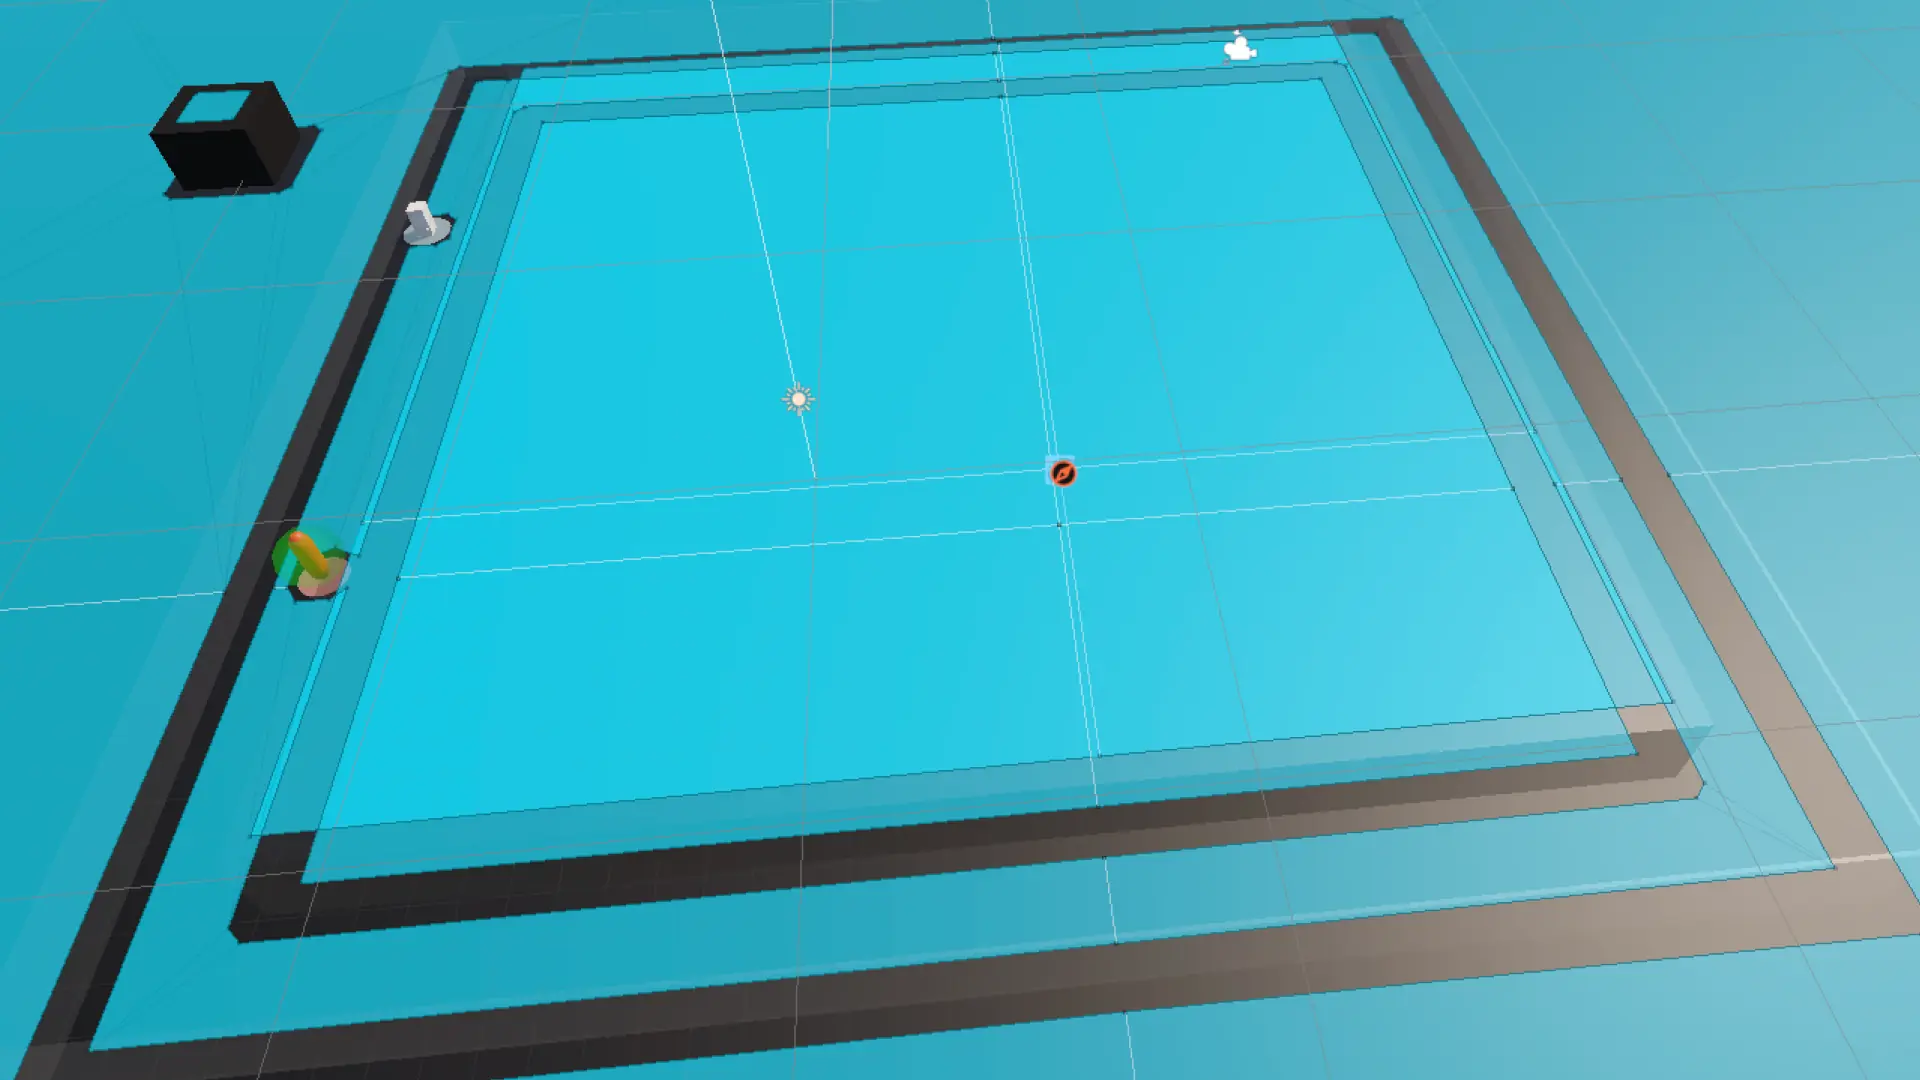
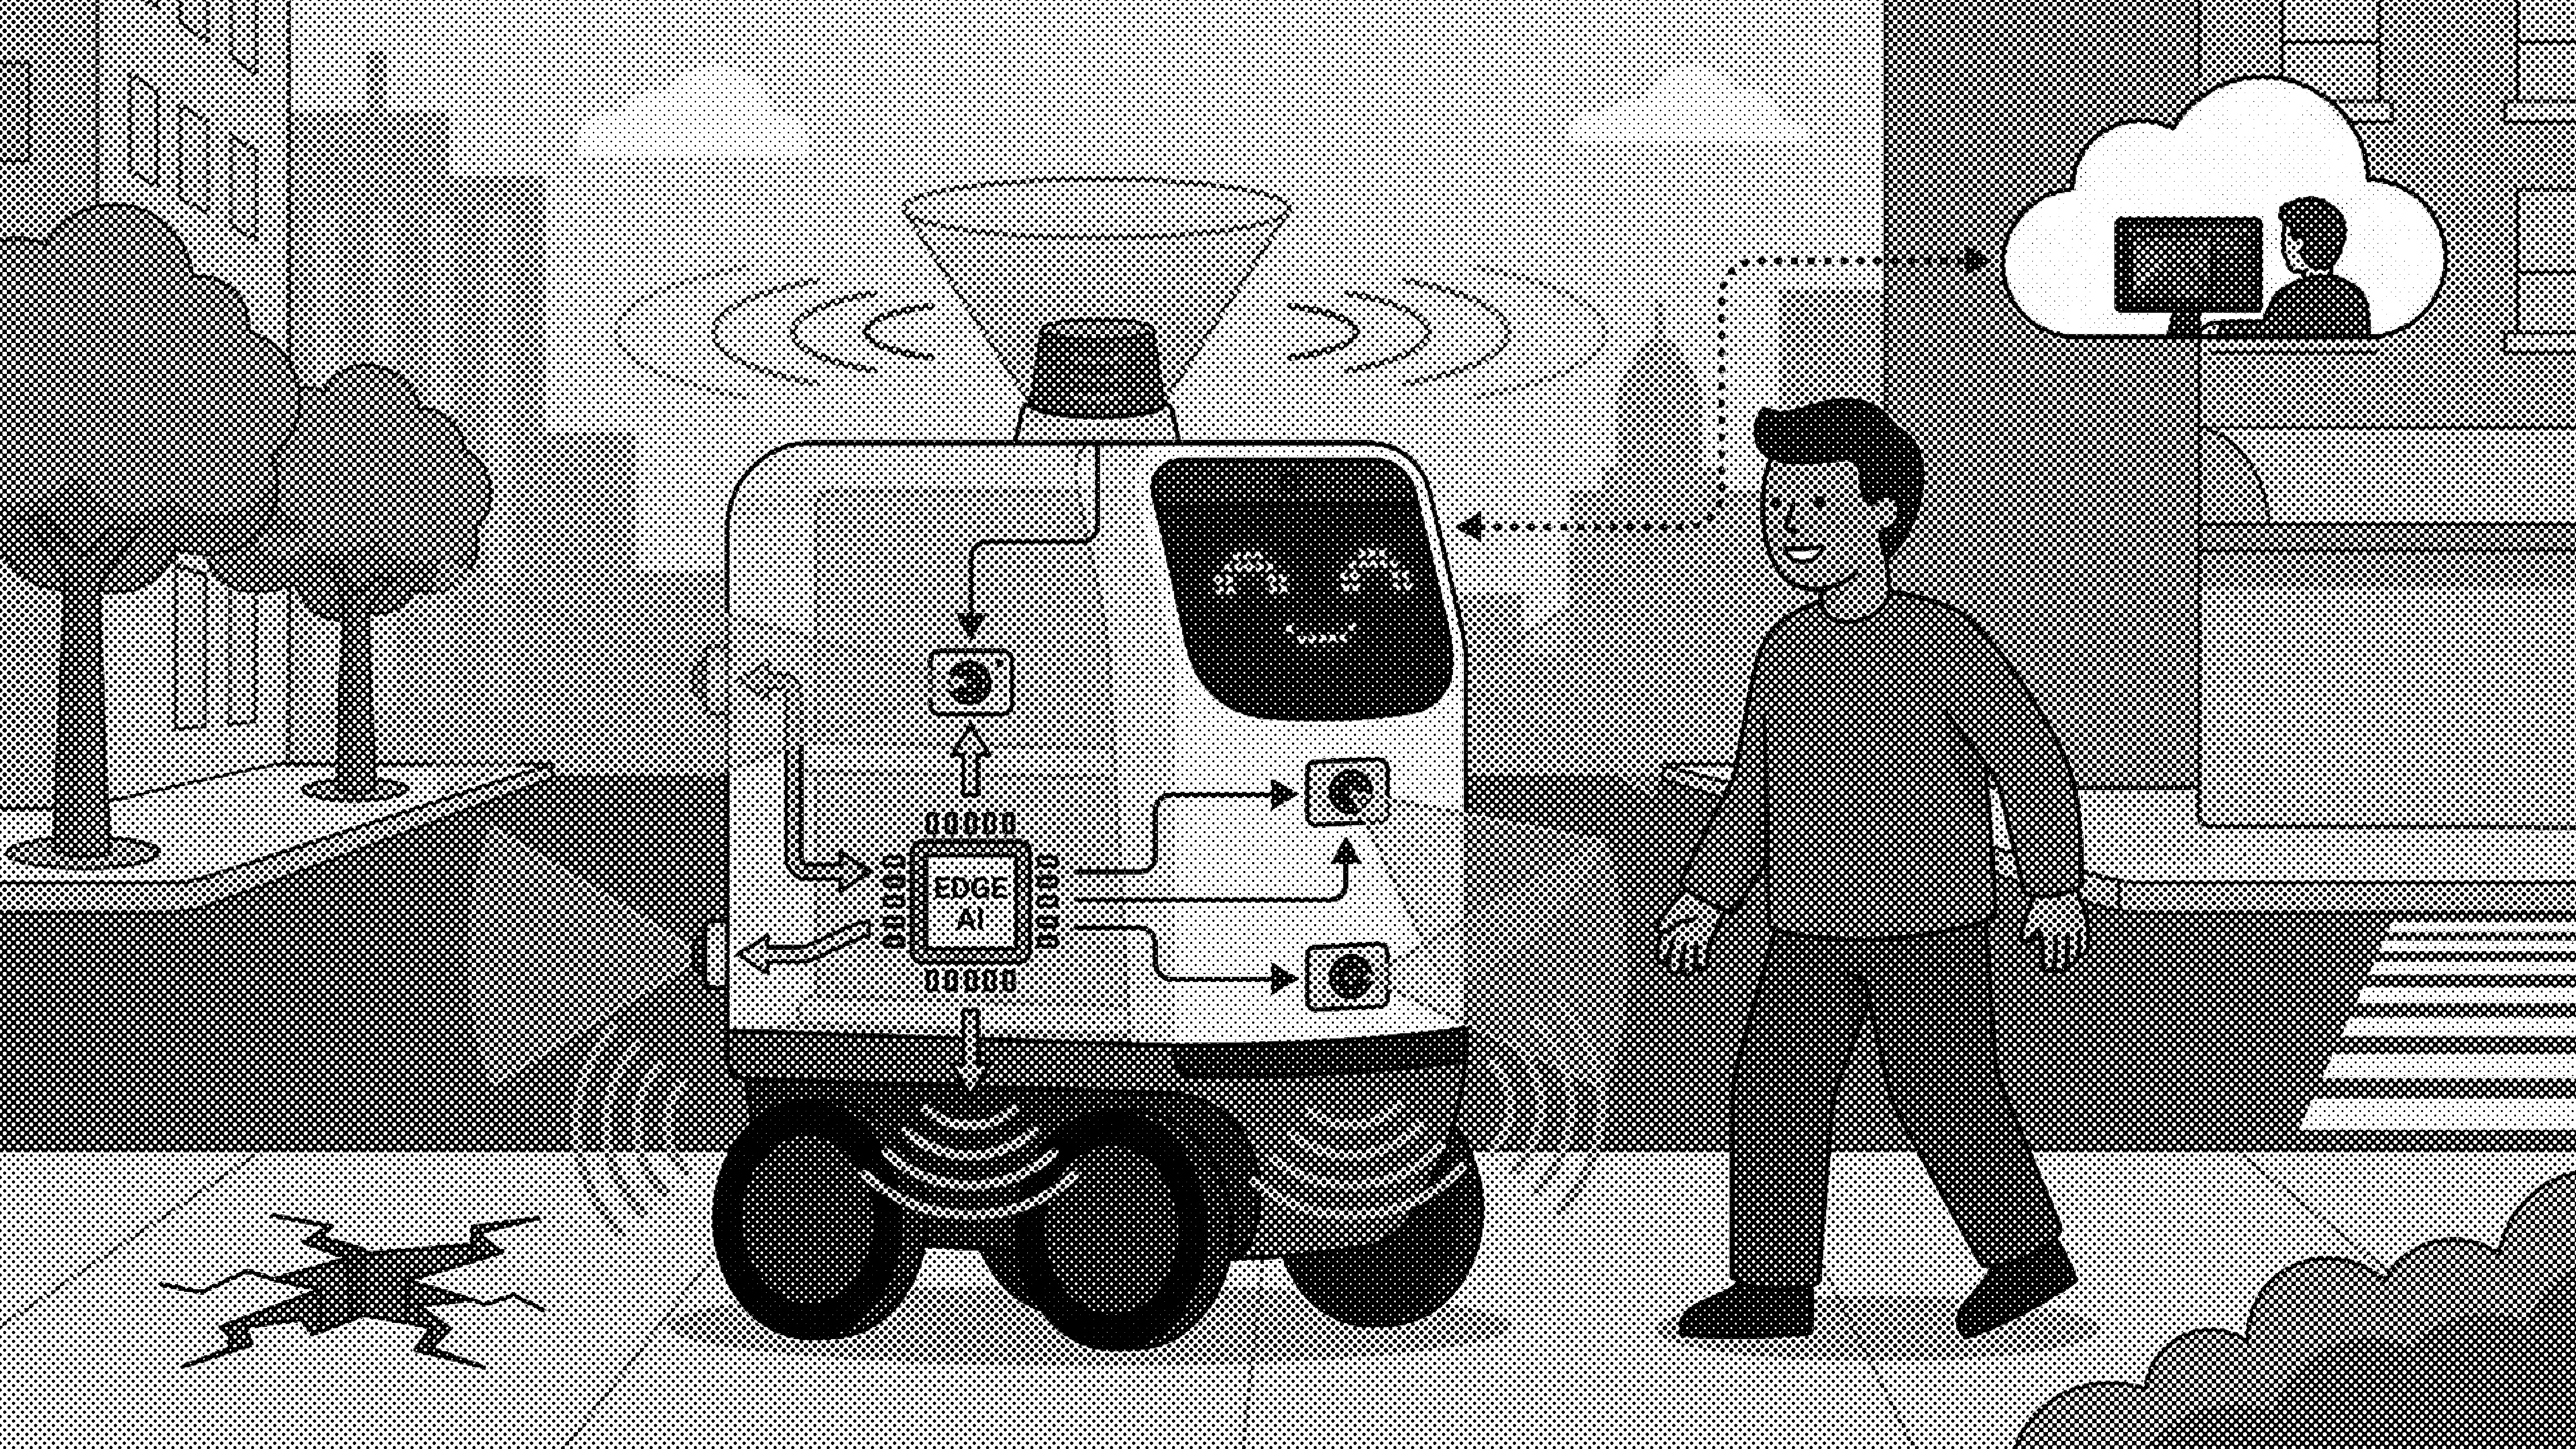
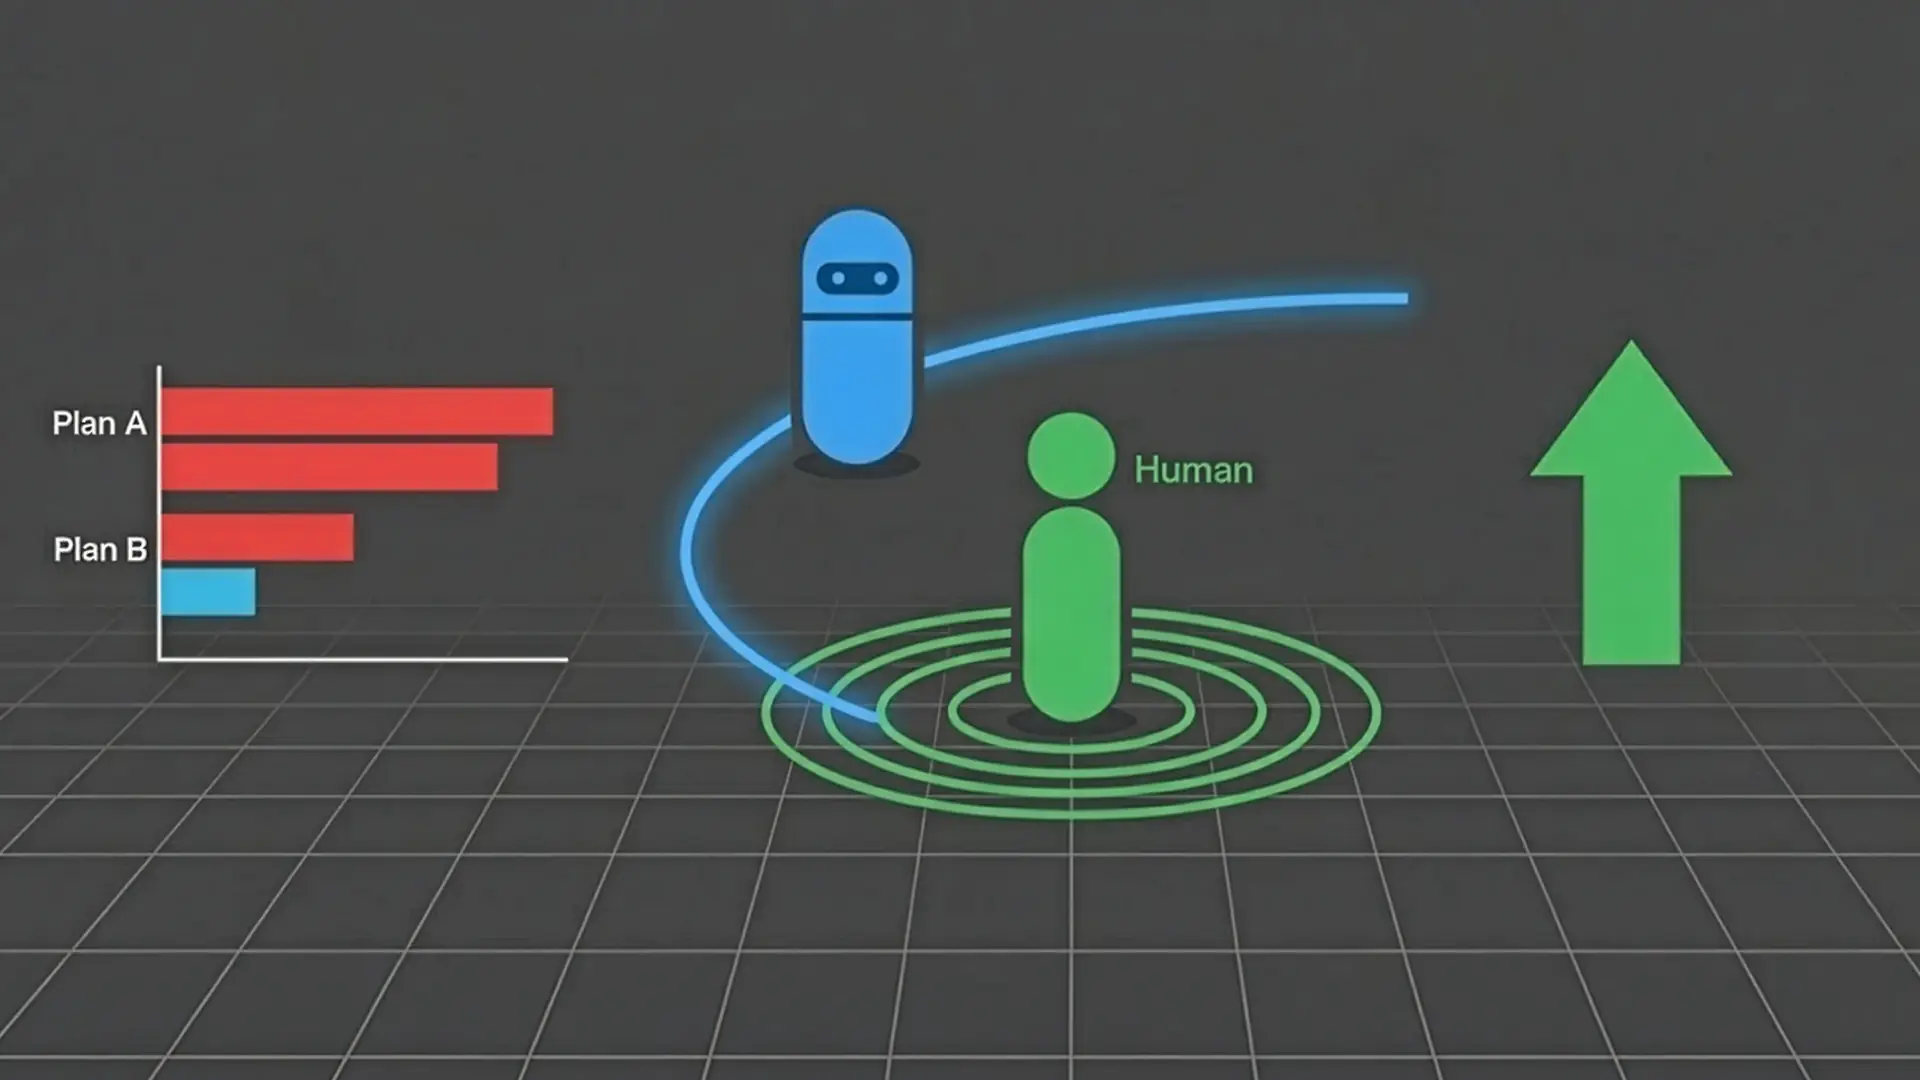
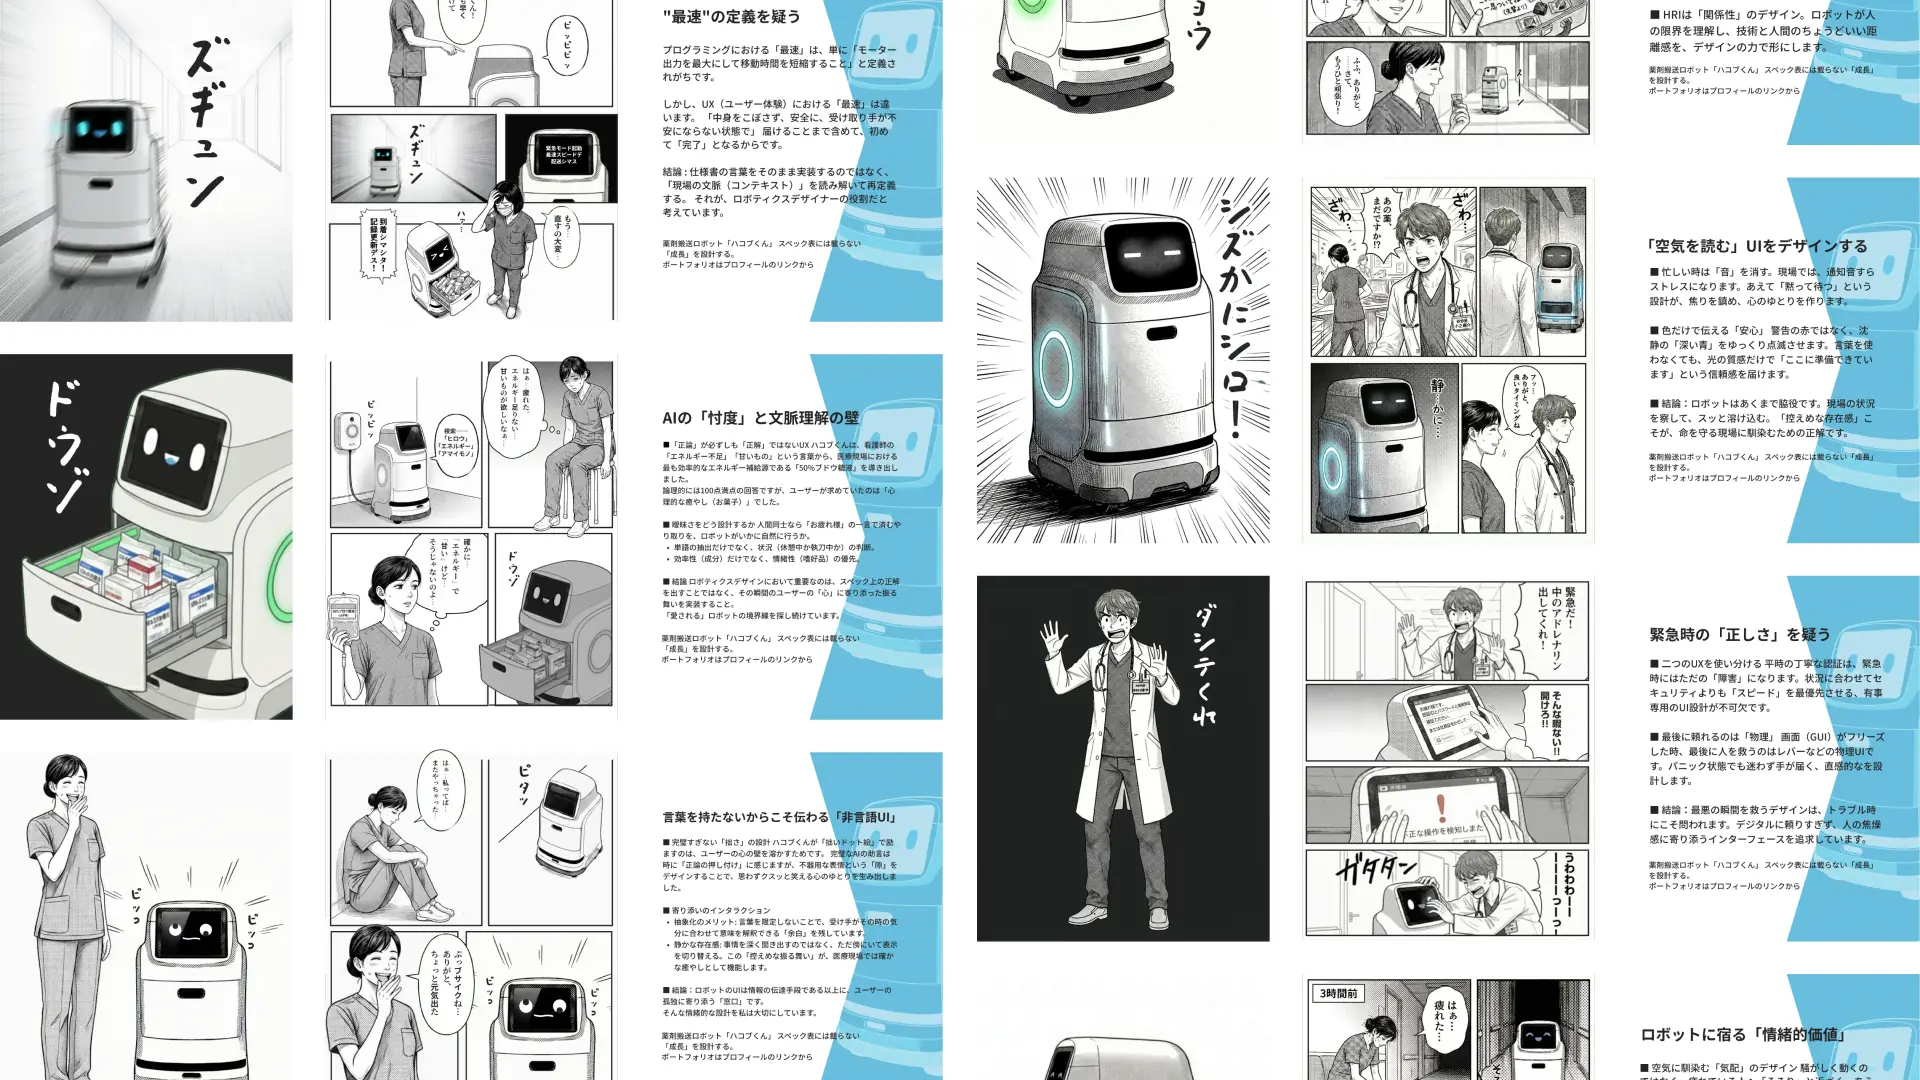
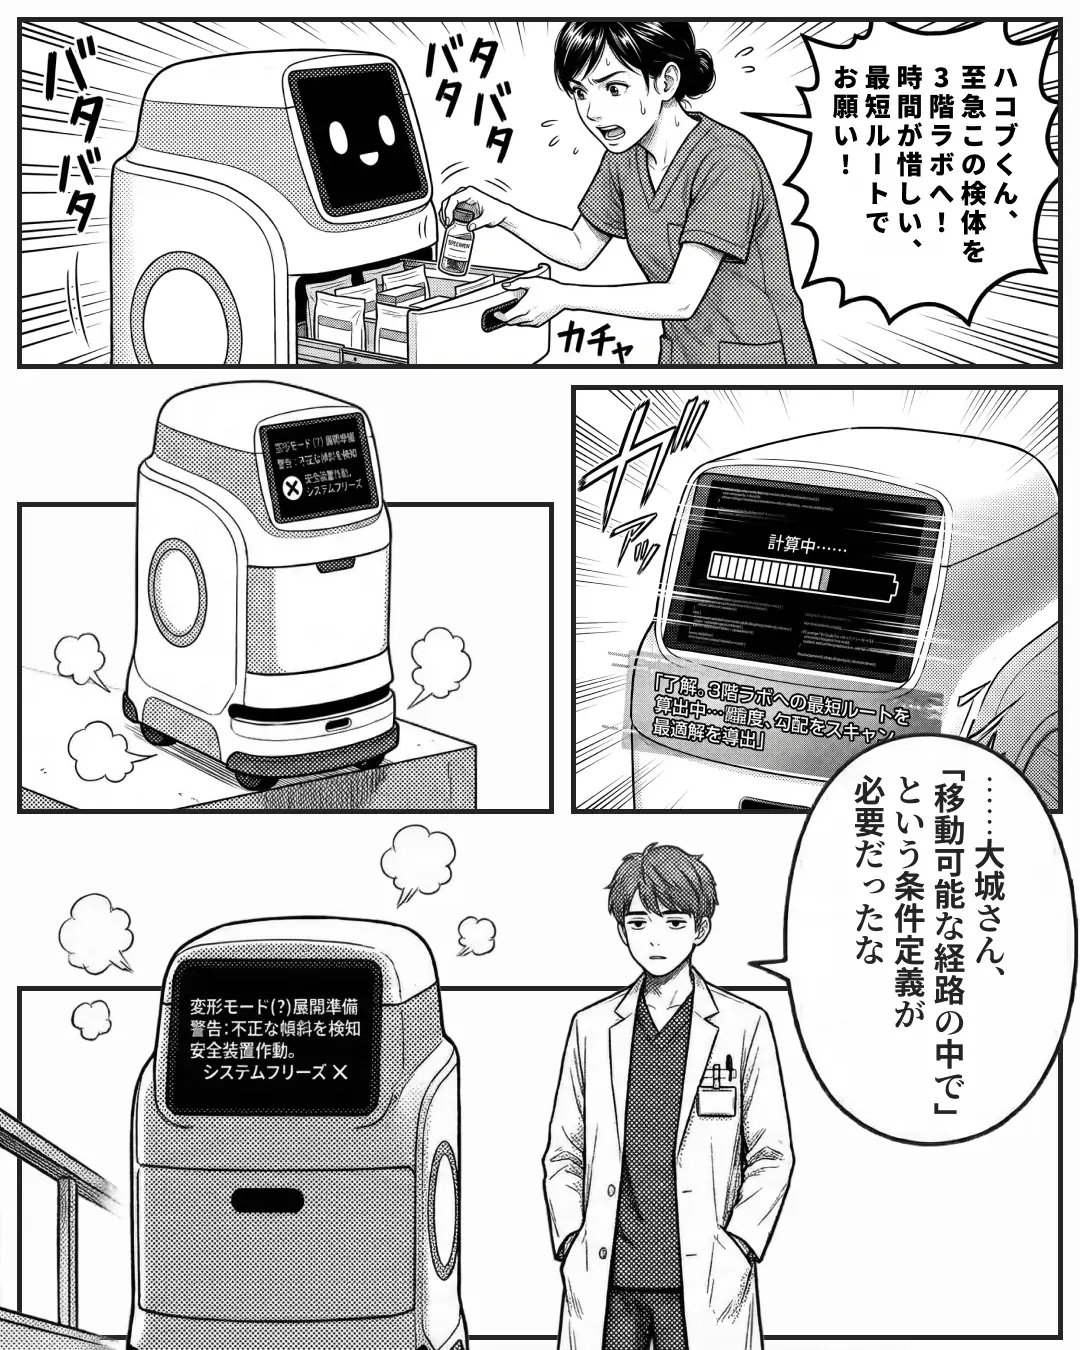
アルゴリズムにおいて「最短経路」は明確な数学的解ですが、物理世界には階段や壁といった「移動不能な障害物」が存在します。今回のハコブくんのフリーズは、純粋な論理に従って点と点を直線で結ぼうとした結果生じました。人間に「最短で」と頼まれたとき、ロボットがその裏にある「移動可能な経路の中で」という前提を理解できなければ、システムは現実の壁に突き当たります。
■ エッジケースが定義する常識の設計
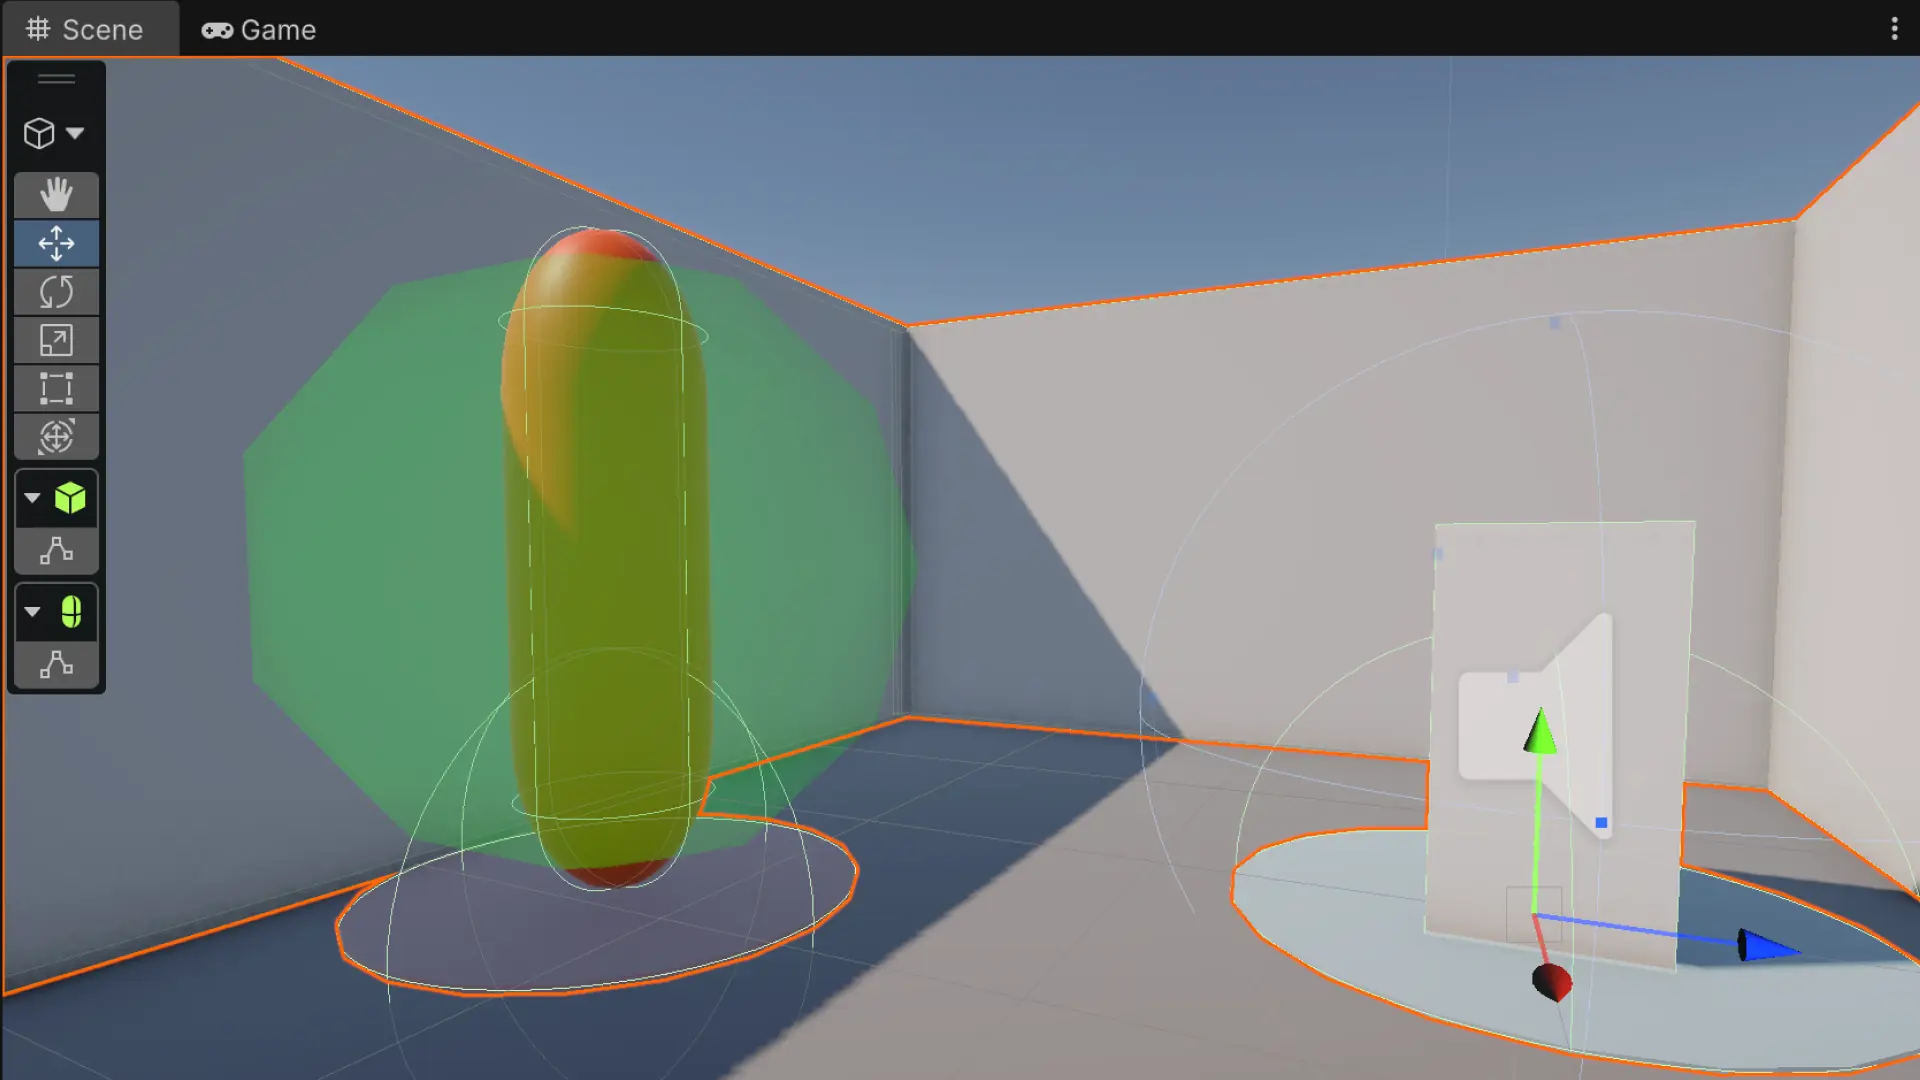
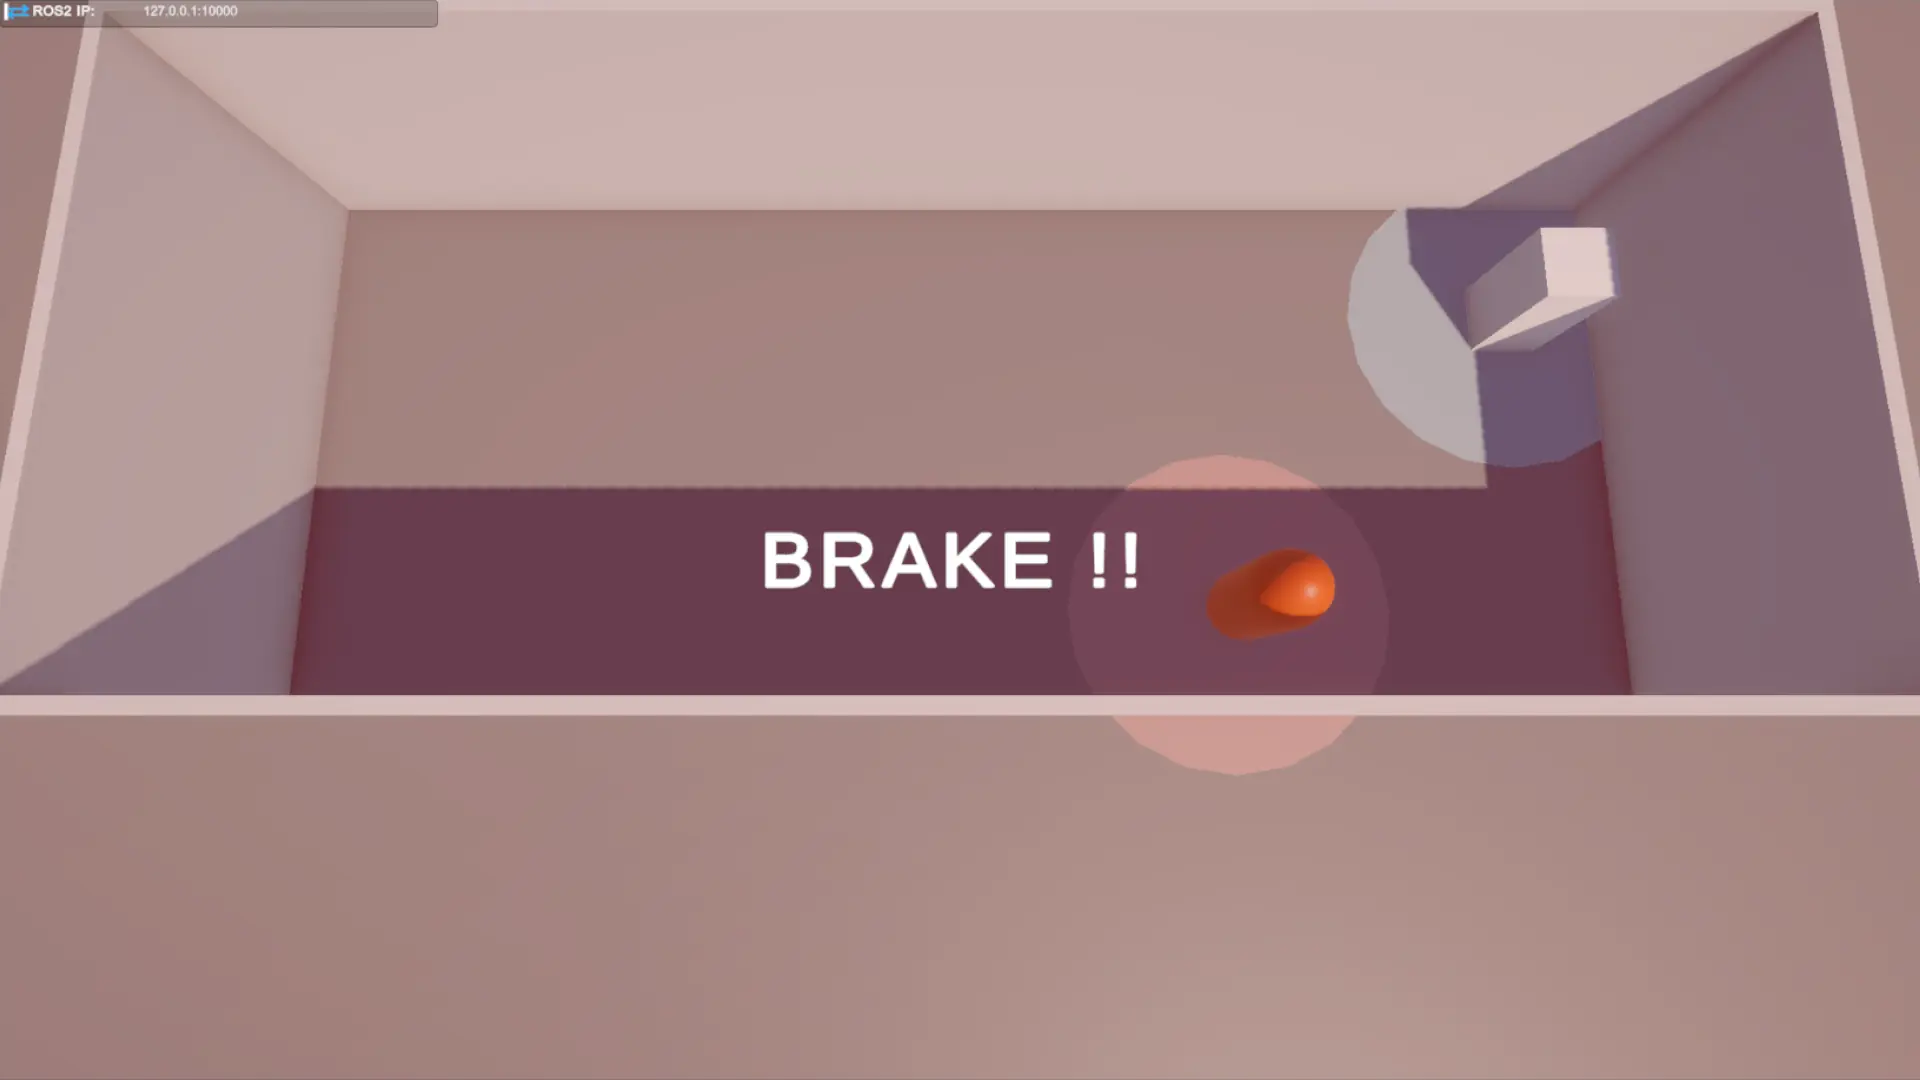
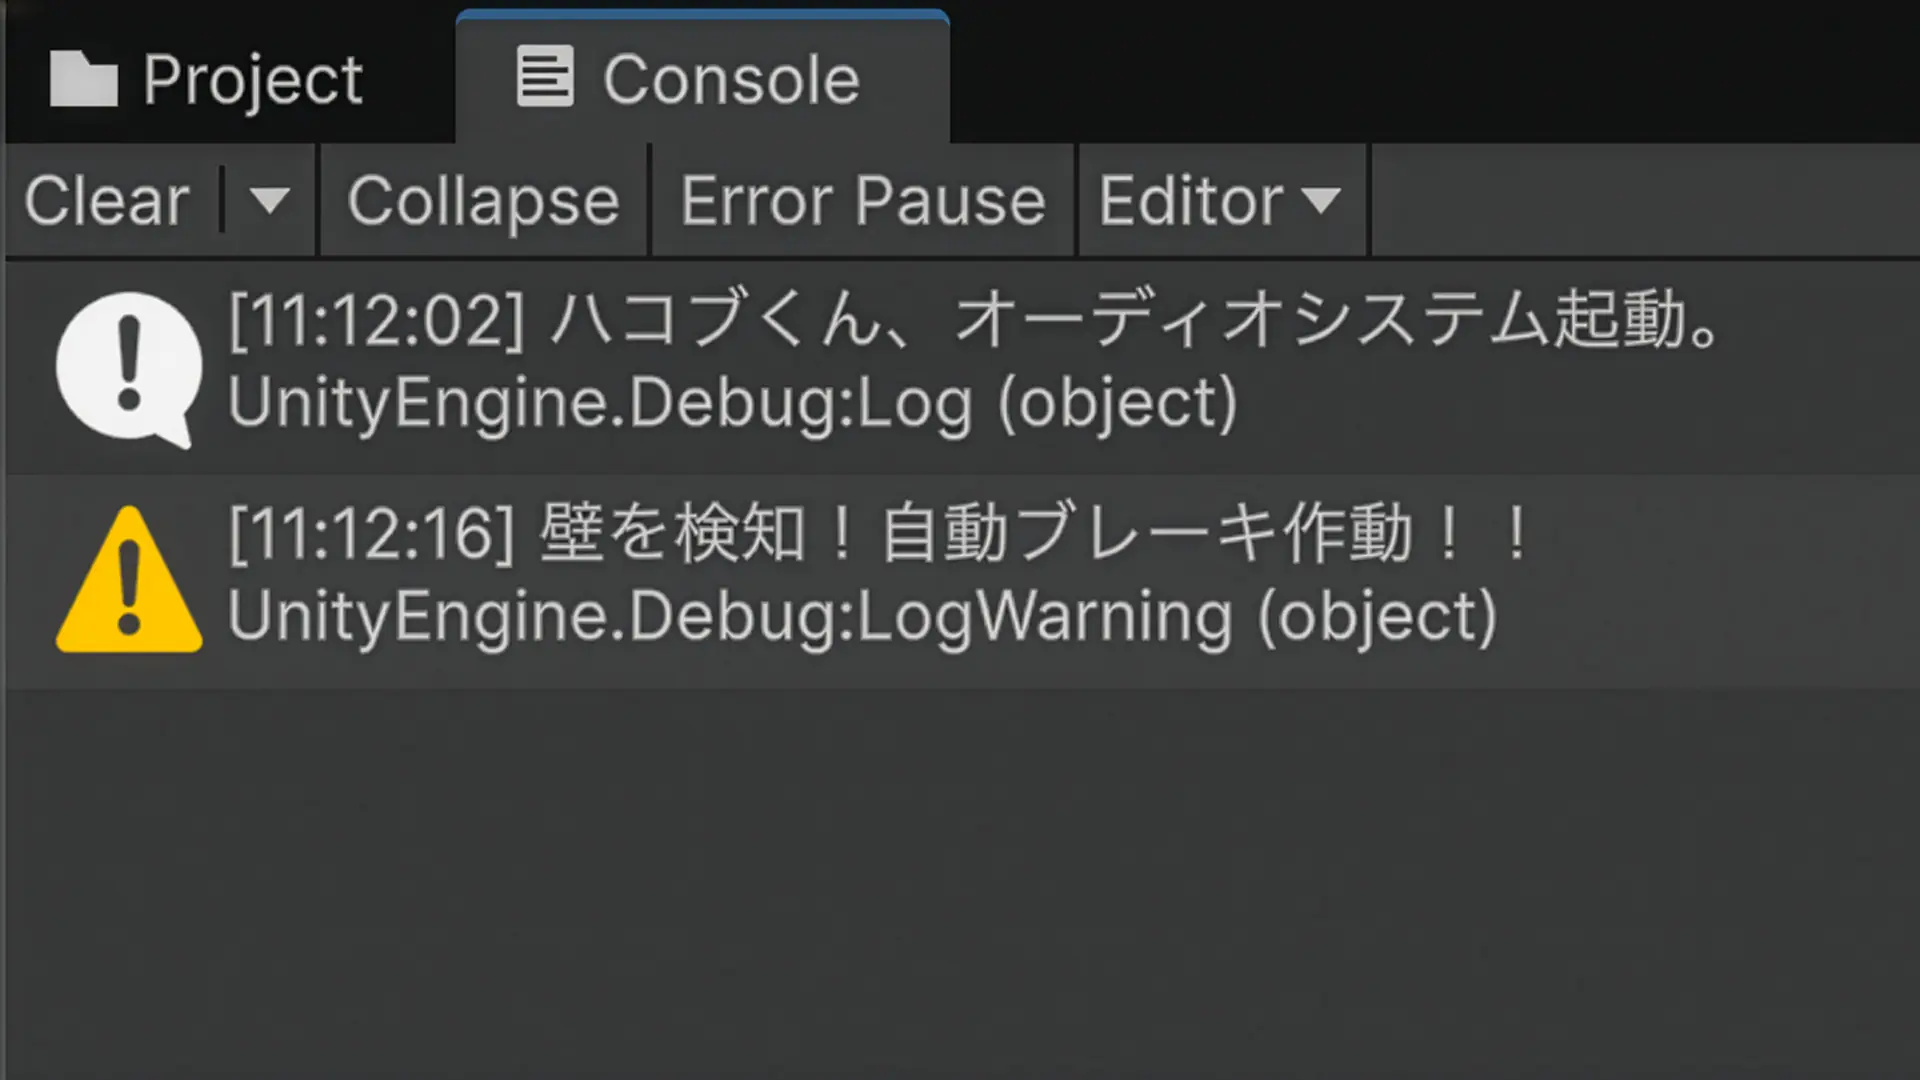
ハコブくんの安全装置が作動したのは、不正な傾斜を検知したためです。これは一見失敗に見えますが、物理的な限界を超えようとする暴走を防ぐための重要なセーフティ設計でもあります。開発者にとって大切なのは、こうしたエッジケース(例外)を事前に想定し、現場の常識をいかに仕様として言語化するかです。医師が指摘した通り、真の効率化は、正確な「条件定義」の上にのみ成り立ちます。
■ 結論:仕様書を埋める前提条件の重み
現場に馴染むロボットに必要なのは、計算速度だけではありません。
人間が言葉にしない「暗黙のルール」をどれだけ汲み取れるかという、文脈の理解です。最短を目指しながらも、階段を回避しエレベーターを待つ。この仕様書には一行で書けない「当たり前」を積み重ねることで、ハコブくんは真に信頼できるプロダクトへと進化していきます。