「強がり」を検知する設計
■ 「機能の正しさ」から「関係性の正しさ」へ
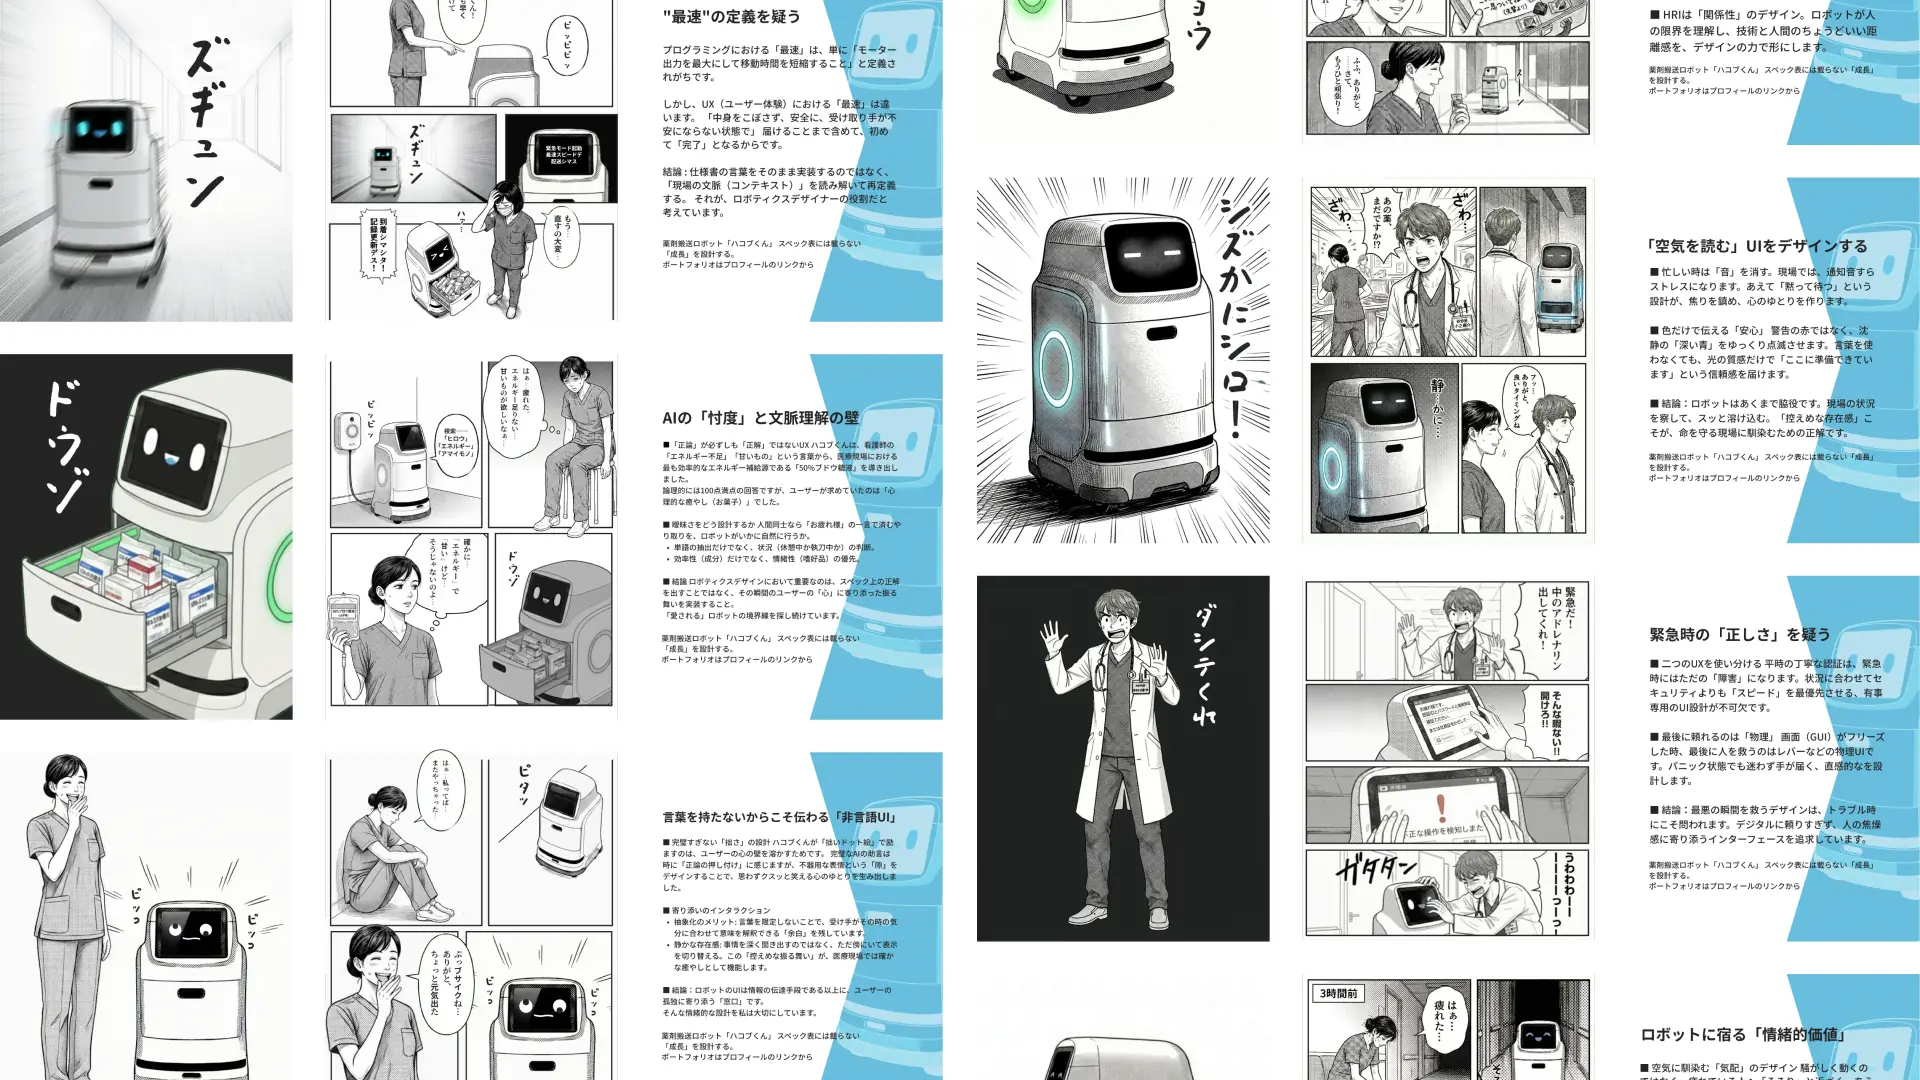
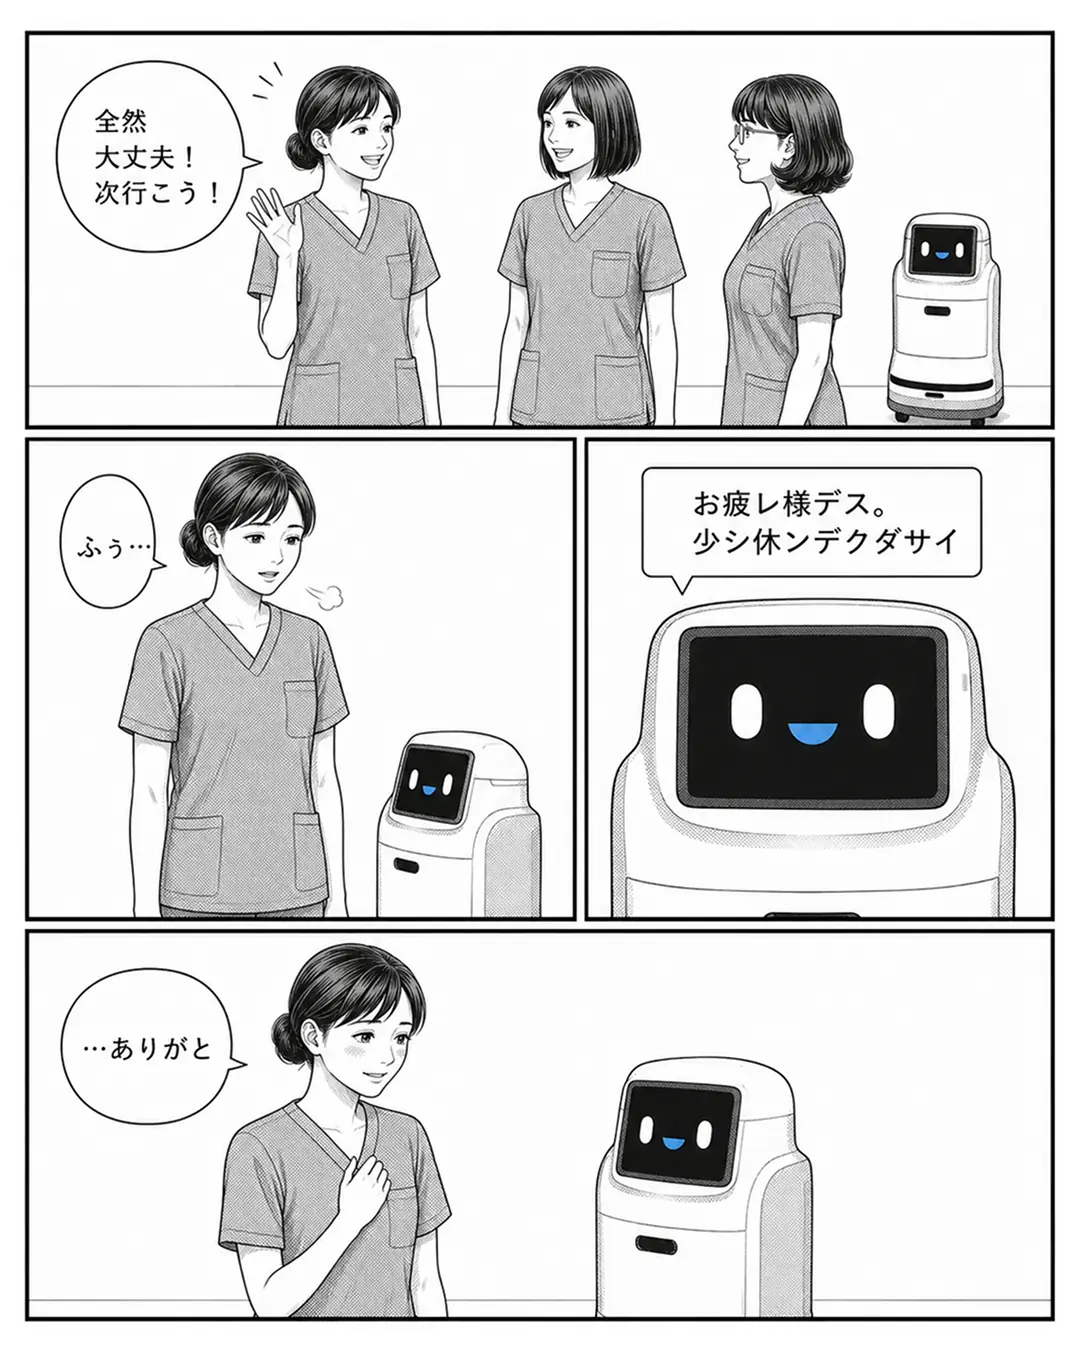
ロボットは通常、人間の「言葉」を額面通りに受け取ります。第1コマで大城さんが見せた「全然大丈夫!」という笑顔の建前。もしハコブくんがタスクの最適化だけを追うならば、即座に次の搬送へと彼女を急かしたはずです。
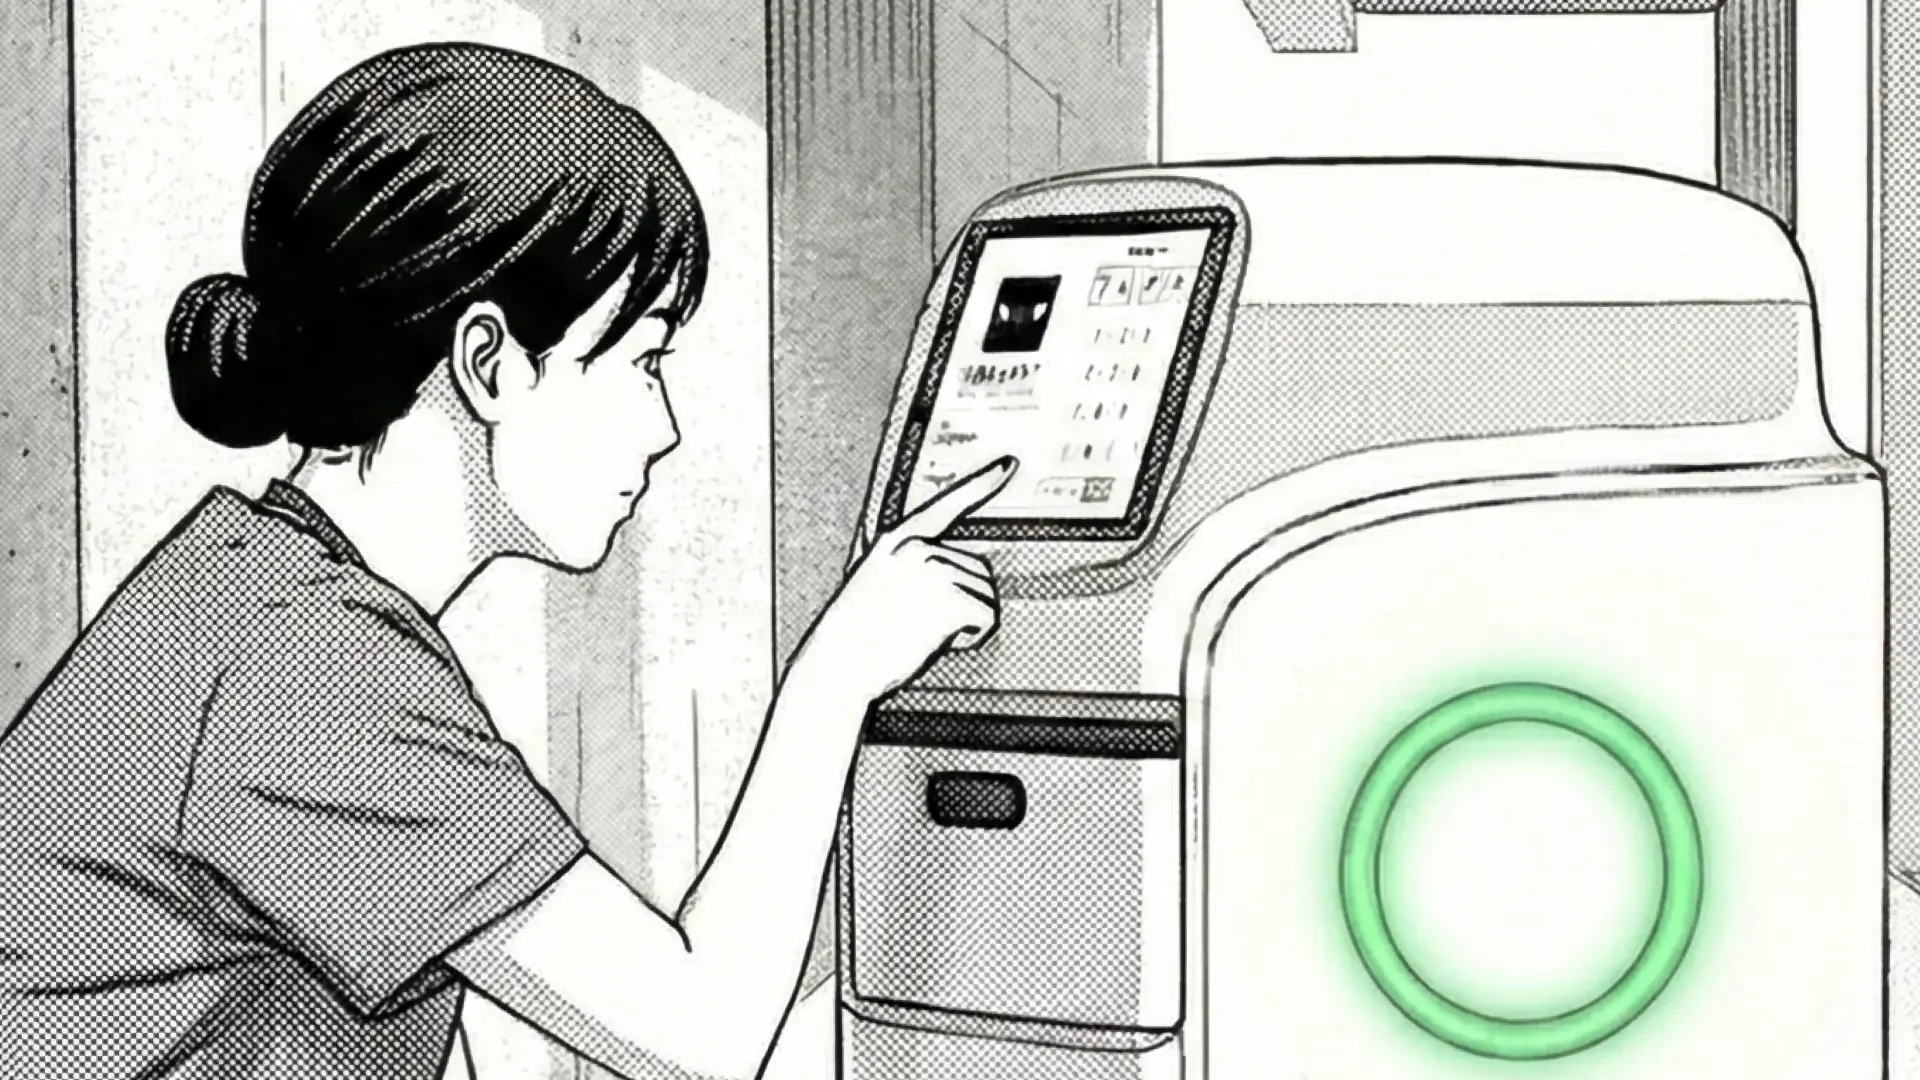
しかし、同僚が去った後の小さな溜息(「ふぅ…」)。ロボットに必要なのは、人間の「建前」の裏にある「本音」を、文脈のギャップから察知する「関係性の解像度」です。
■ 画面表示が持つ「文字の体温」
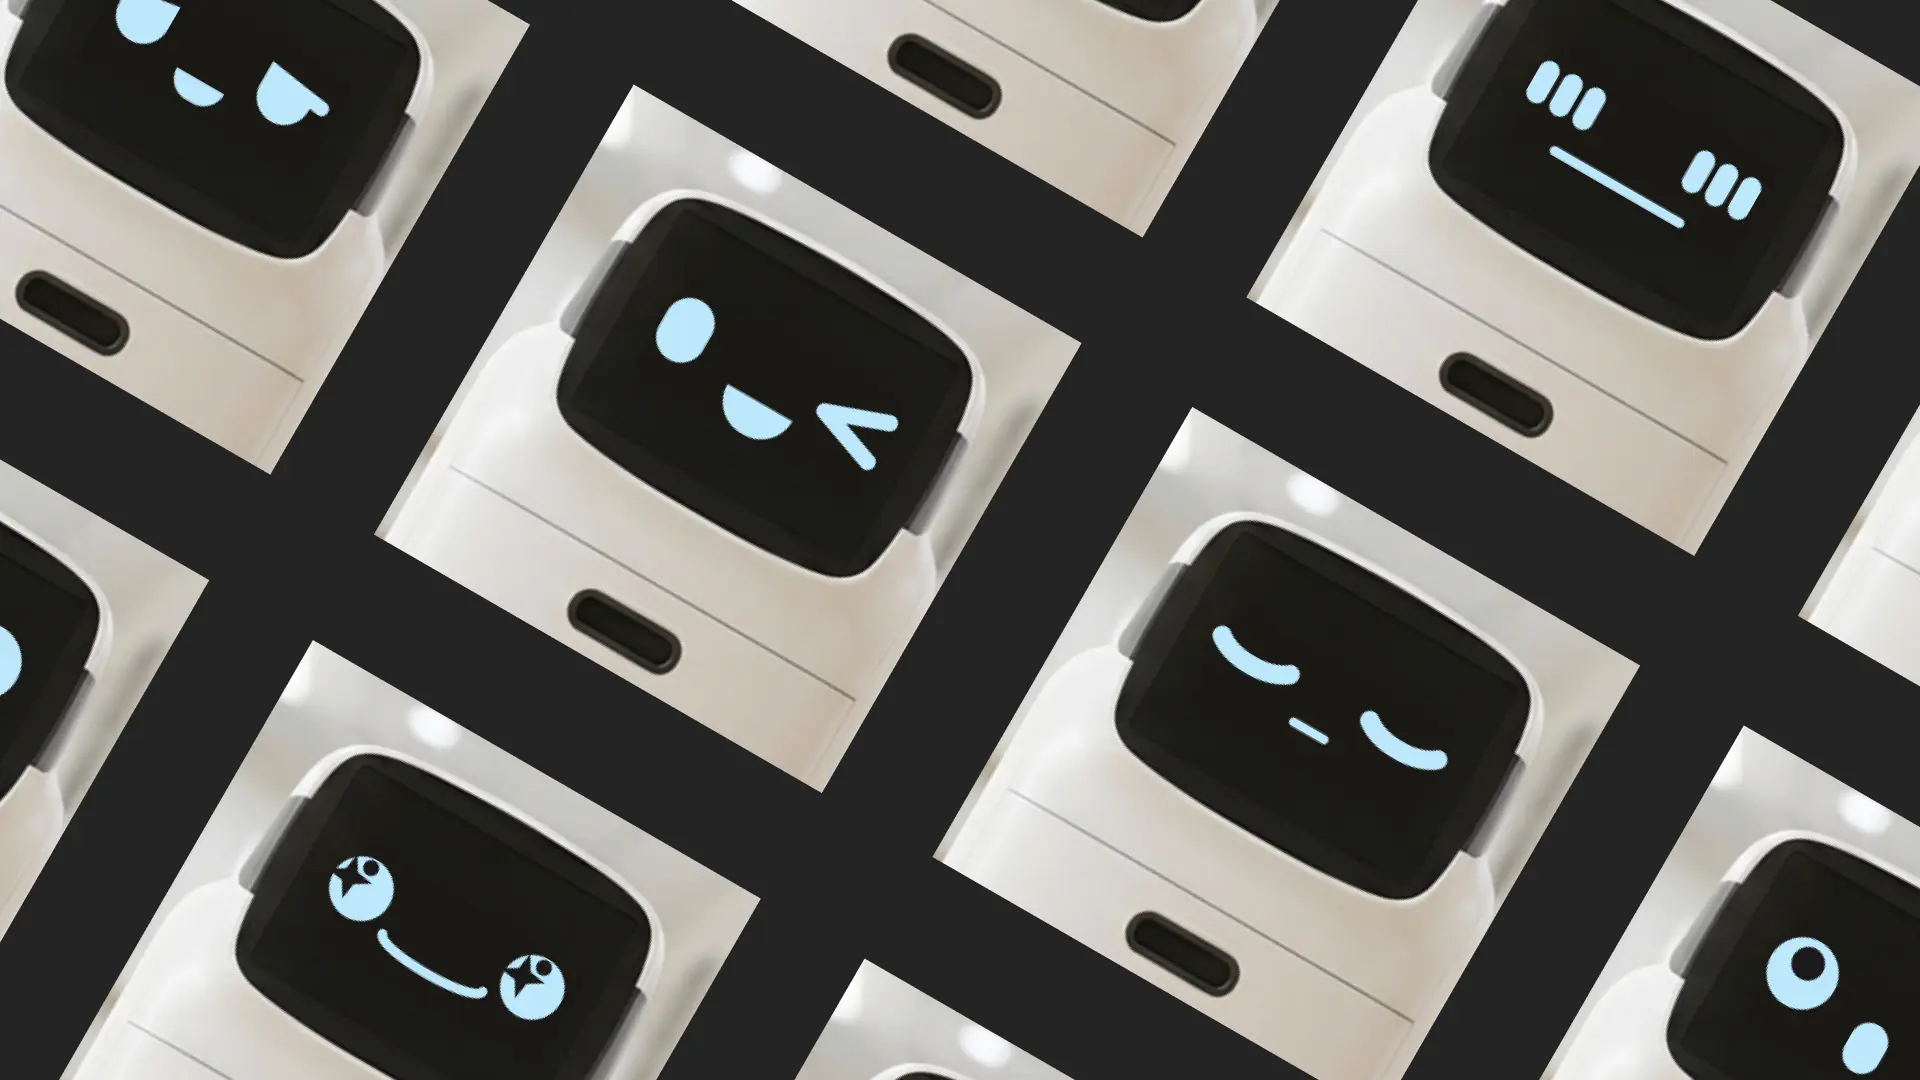
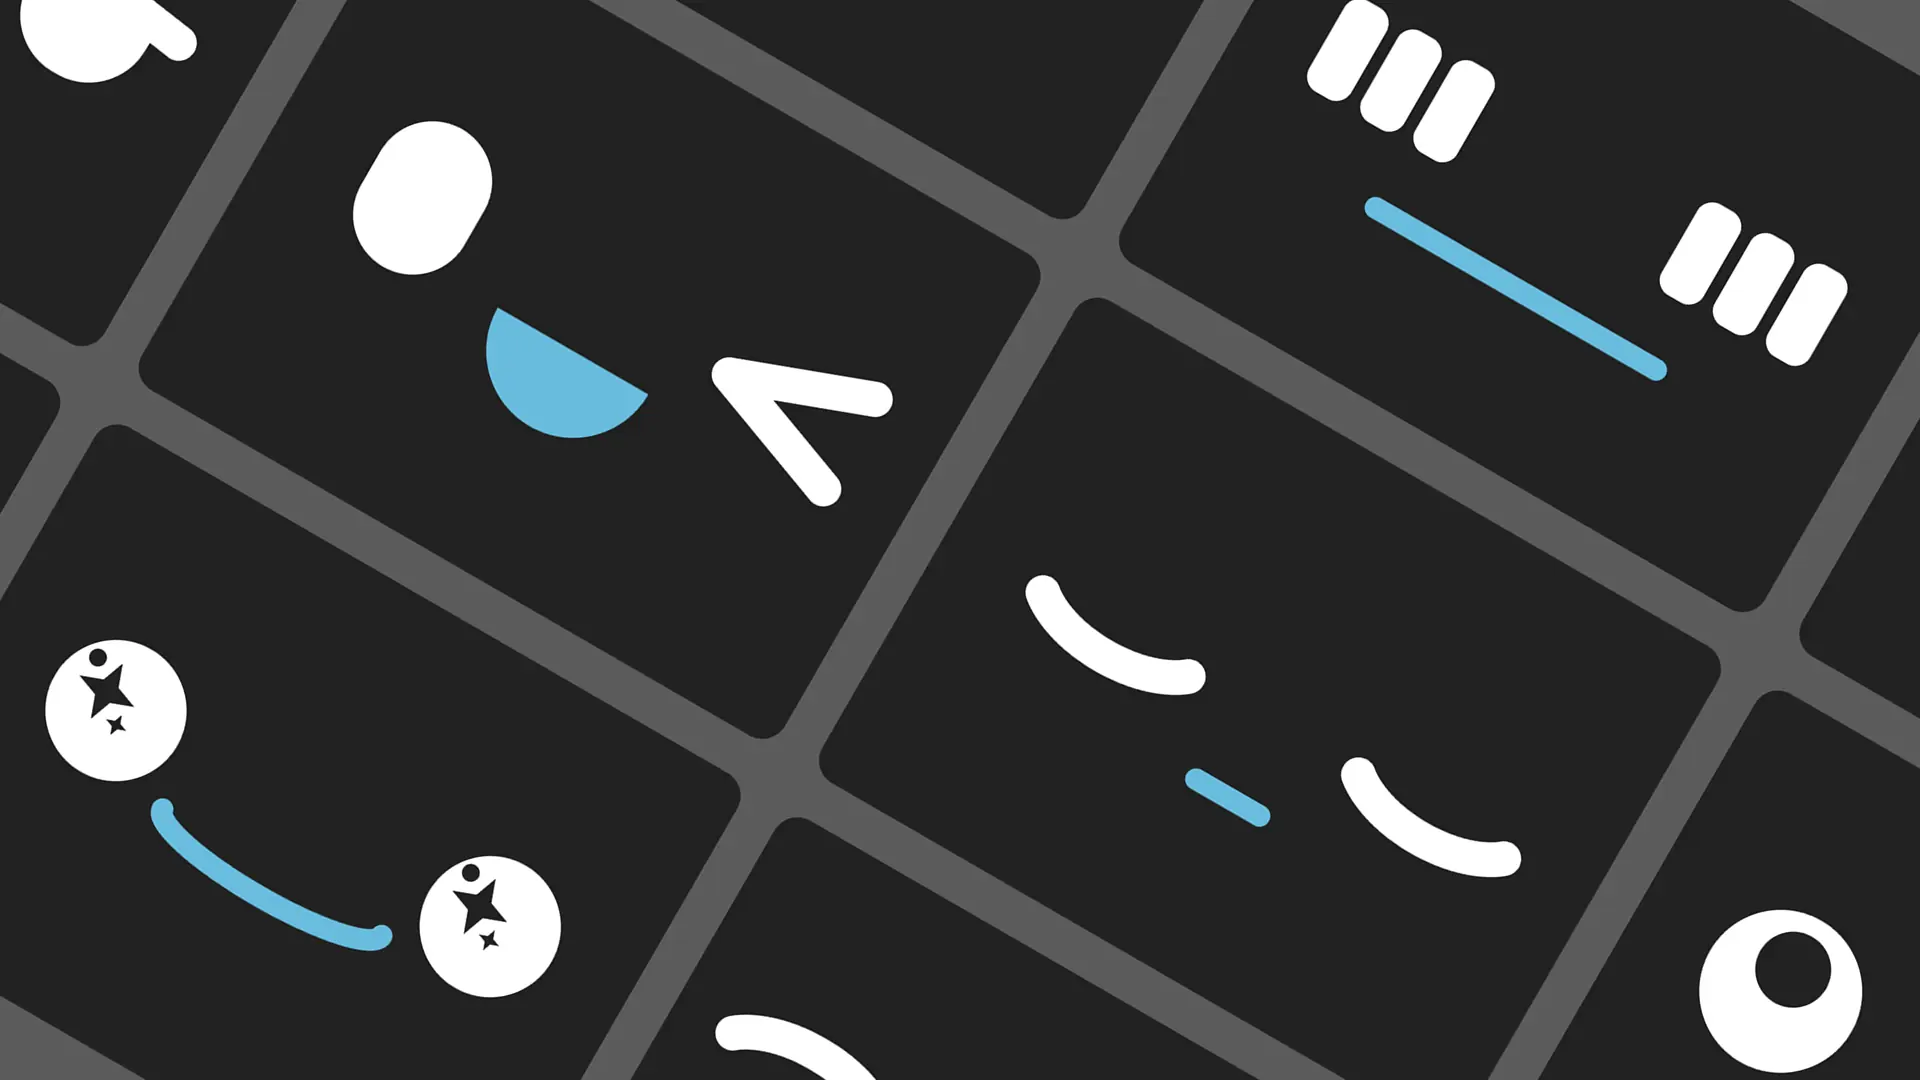
ハコブくんの「少シ休ンデクダサイ」という静かな画面表示は、音声のように周囲に響かせず、「その人だけにそっと見せる」というデリケートなHRI(人ロボットインタラクション)設計に基づいています。
第7話で描いた「音声が空間のノイズになるリスク」を排し、画面表示に絞ったからこそ、大城さんのパーソナルスペースを侵さずに心へ寄り添うことができました。
■ 結論:道具から「現場の相棒」へ
大城さんの「…ありがと」という笑顔は、ハコブくんが単なる「搬送機」から、「自分を気遣ってくれるケアの主体」へと変化した瞬間を物語っています。
効率やスペックの「外側」にあるこの情緒的なアプローチこそが、張り詰めた医療現場に本当の安心をもたらします。仕様書には書けない「余白」の設計が、ロボットに「無機質な体温」を宿すのです。