「再現しないバグ」を現場と捕まえる設計
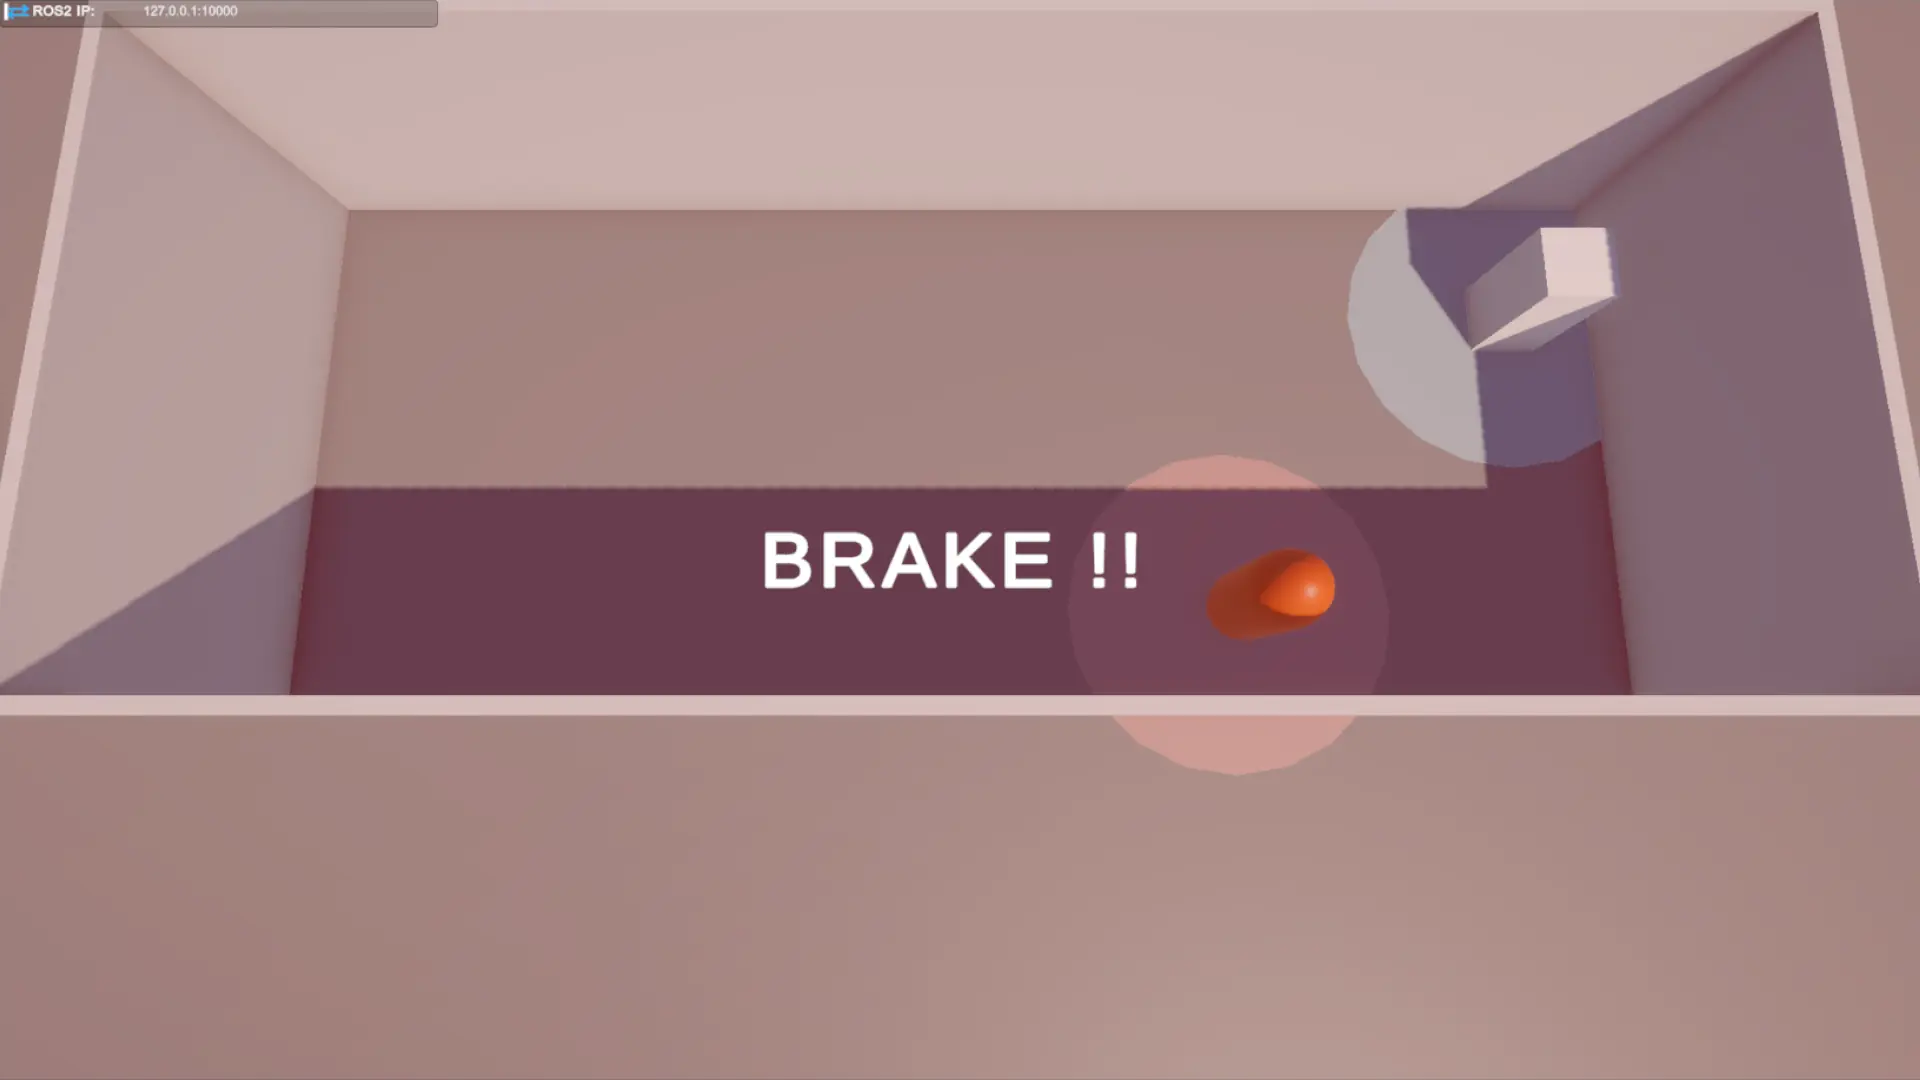
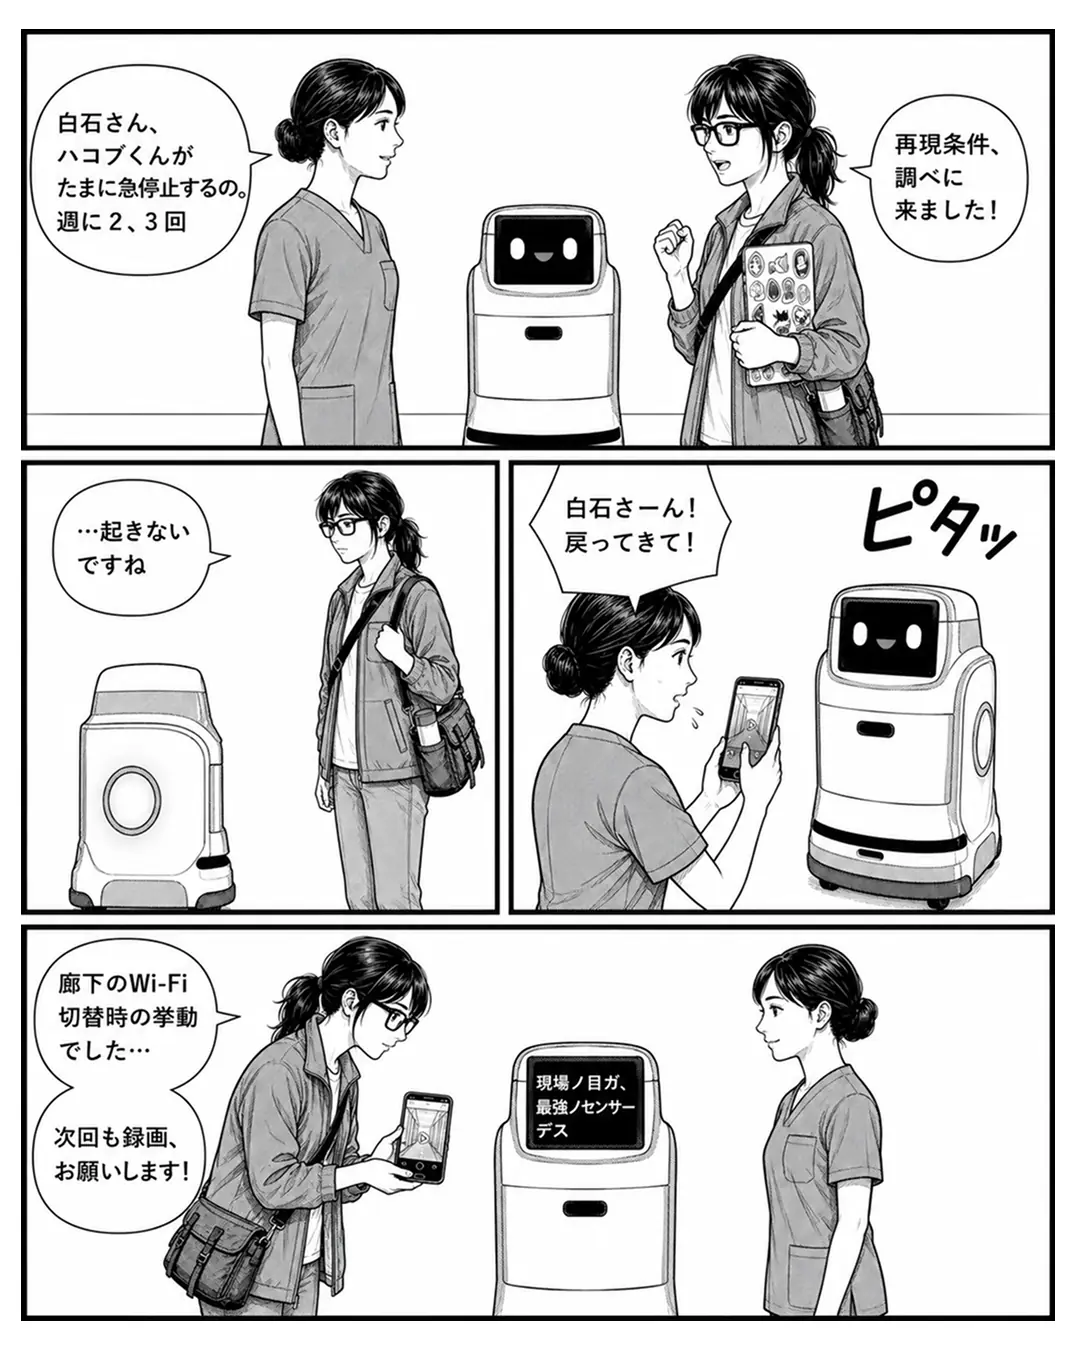
■ 「再現できれば直せる」という前提 「バグは再現できれば直せる」——その信念で白石さんはハコブくんに張り付きましたが、観察した2日間は何も起こらず、病院を出た直後に急停止が起きました。ハイゼンバグです。観測者の存在自体が再現条件(廊下のWi-Fi切替)から外れていた。問いは「ラボでどう再現するか」から「不在時に何が起きているかをどう捕まえるか」へ移ります。
■ 現場を「記録するセンサー」にする 解決したのはデバッガでもログ増設でもなく、大城さんがスマホで撮った一本の動画でした。エンジニアは時々しか現場にいられませんが、現場スタッフは常時そこにいる分散センサーです。鍵は、異常を記録する行為を「特別なこと」にしないこと。気づいた瞬間に撮る——その一手間をゼロに近づける運用フローこそが設計対象です。
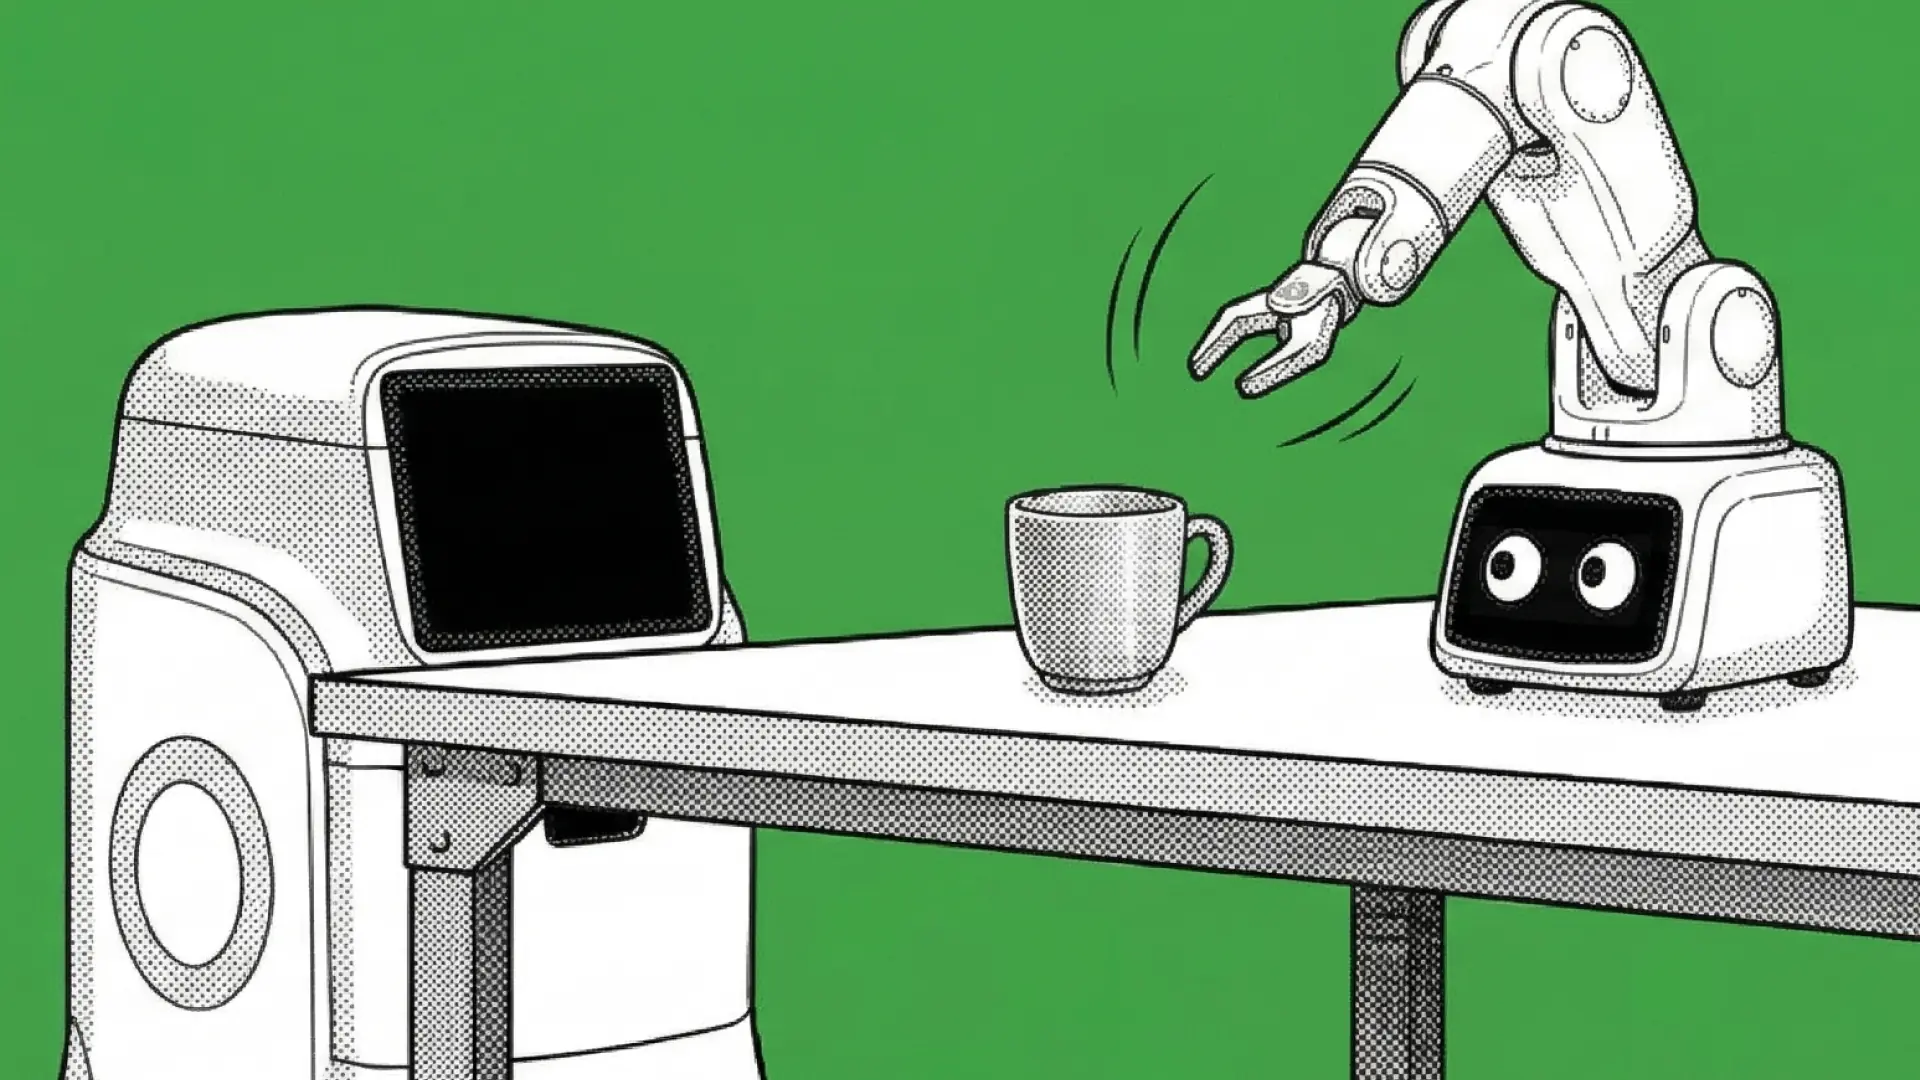
■ 結論:最強のセンサーは機体の外にある 「現場ノ目ガ、最強ノセンサーデス」というハコブくんの画面表示が核心です。再現性の低い実環境の不具合に、最も信頼できるセンサーはロボットに内蔵されていません。24時間そこにいる人間です。大城さんの動画と白石さんの「次回も録画、お願いします!」で、デバッグは一人の作業からエンジニアと現場が共に行う営みへ変わりました。仕様書には書けませんが、それが自然に起きる運用は設計できます。