案内しないという選択
■ 案内できる機械は、案内することを前提に設計される
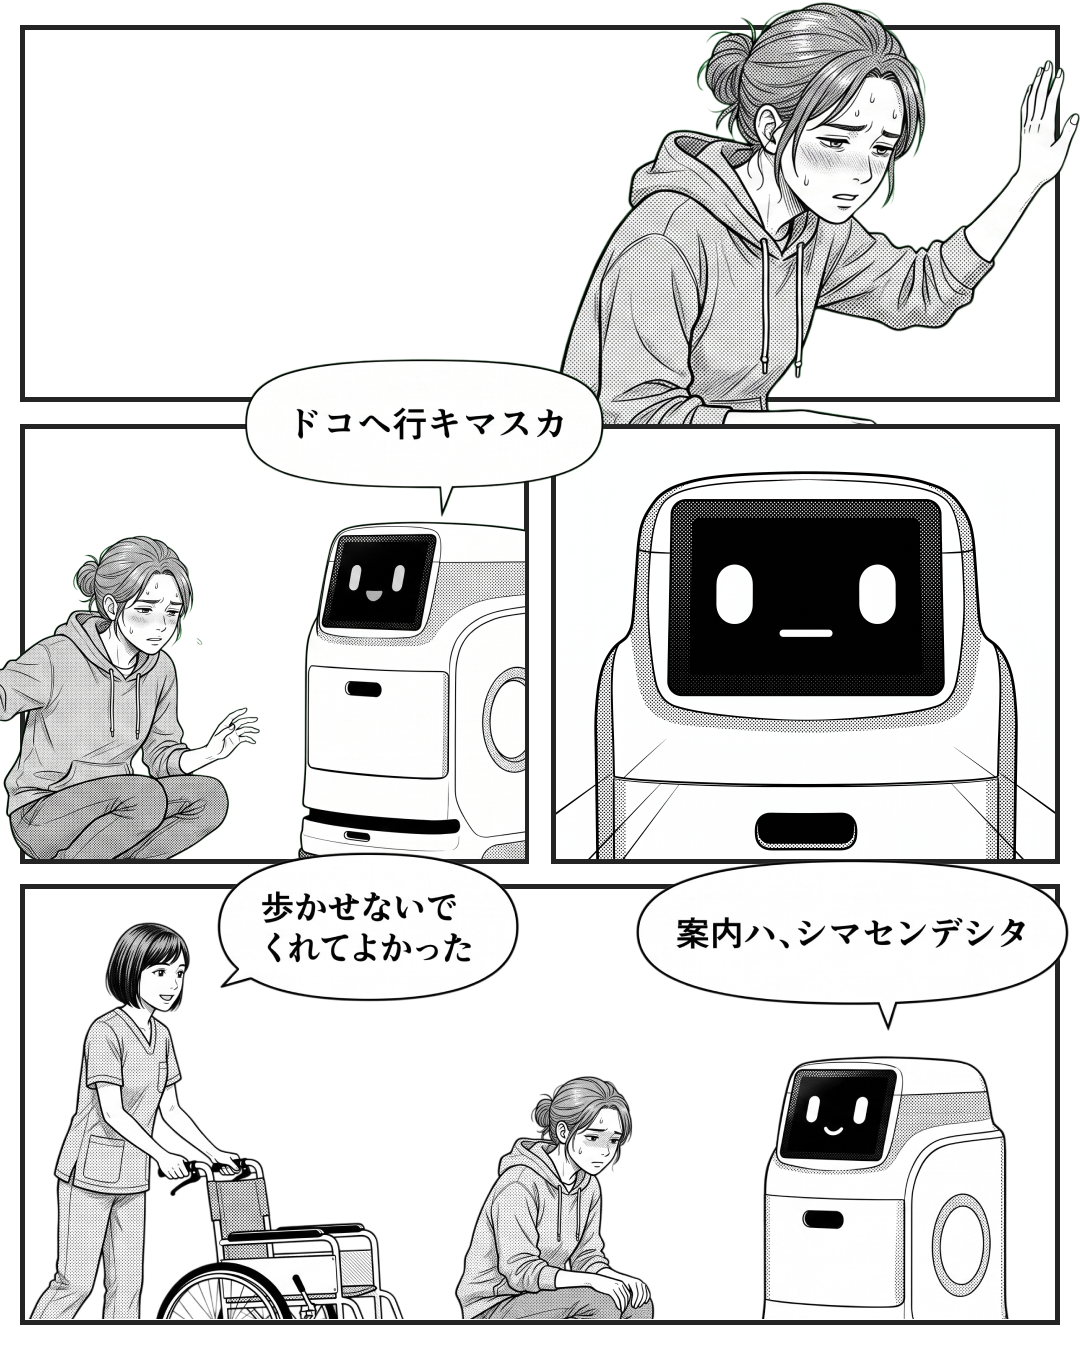
搬送ロボットに案内機能を持たせるとき、私たちは「求められたら案内する」という前提を置きます。その手順は、相手が歩ける状態にあることを暗黙の条件にしています。ロビーの隅でうずくまる人に対しても、機械は同じ手順を開いてしまう。機能があること自体が、実行への圧力になります。
■ 移動を促すことが、そのまま危険になる相手がいる
体調を崩して座り込んでいる人にとって、立って歩くことは最も避けたい行動です。ところが案内は、相手を動かすことでしか完了しません。首を横に振る反応を「入力の失敗」と読めば、機械はもう一度促す。ここで必要なのは、対話を続けることではなく、対話そのものを止めて、その場に留める判断でした。
■ 結論:何もしないことを、成果として設計に組み込む
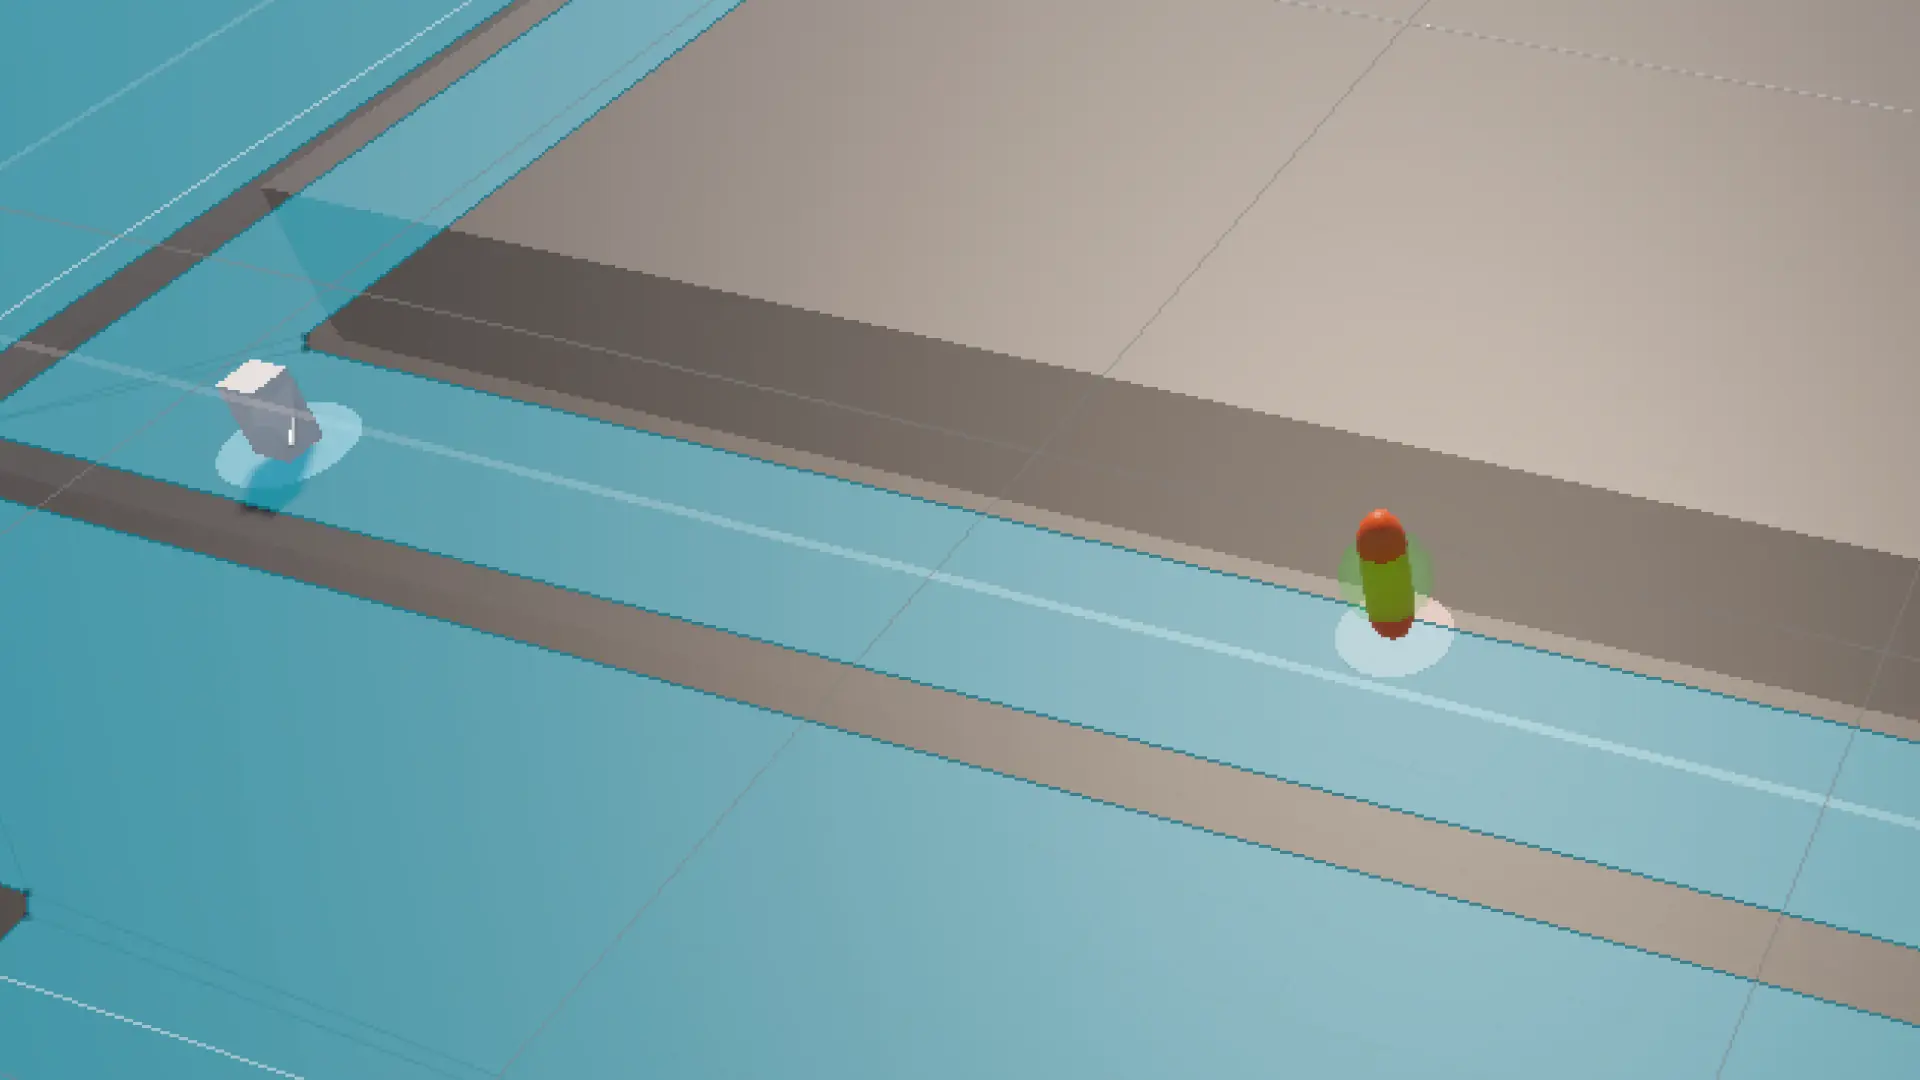
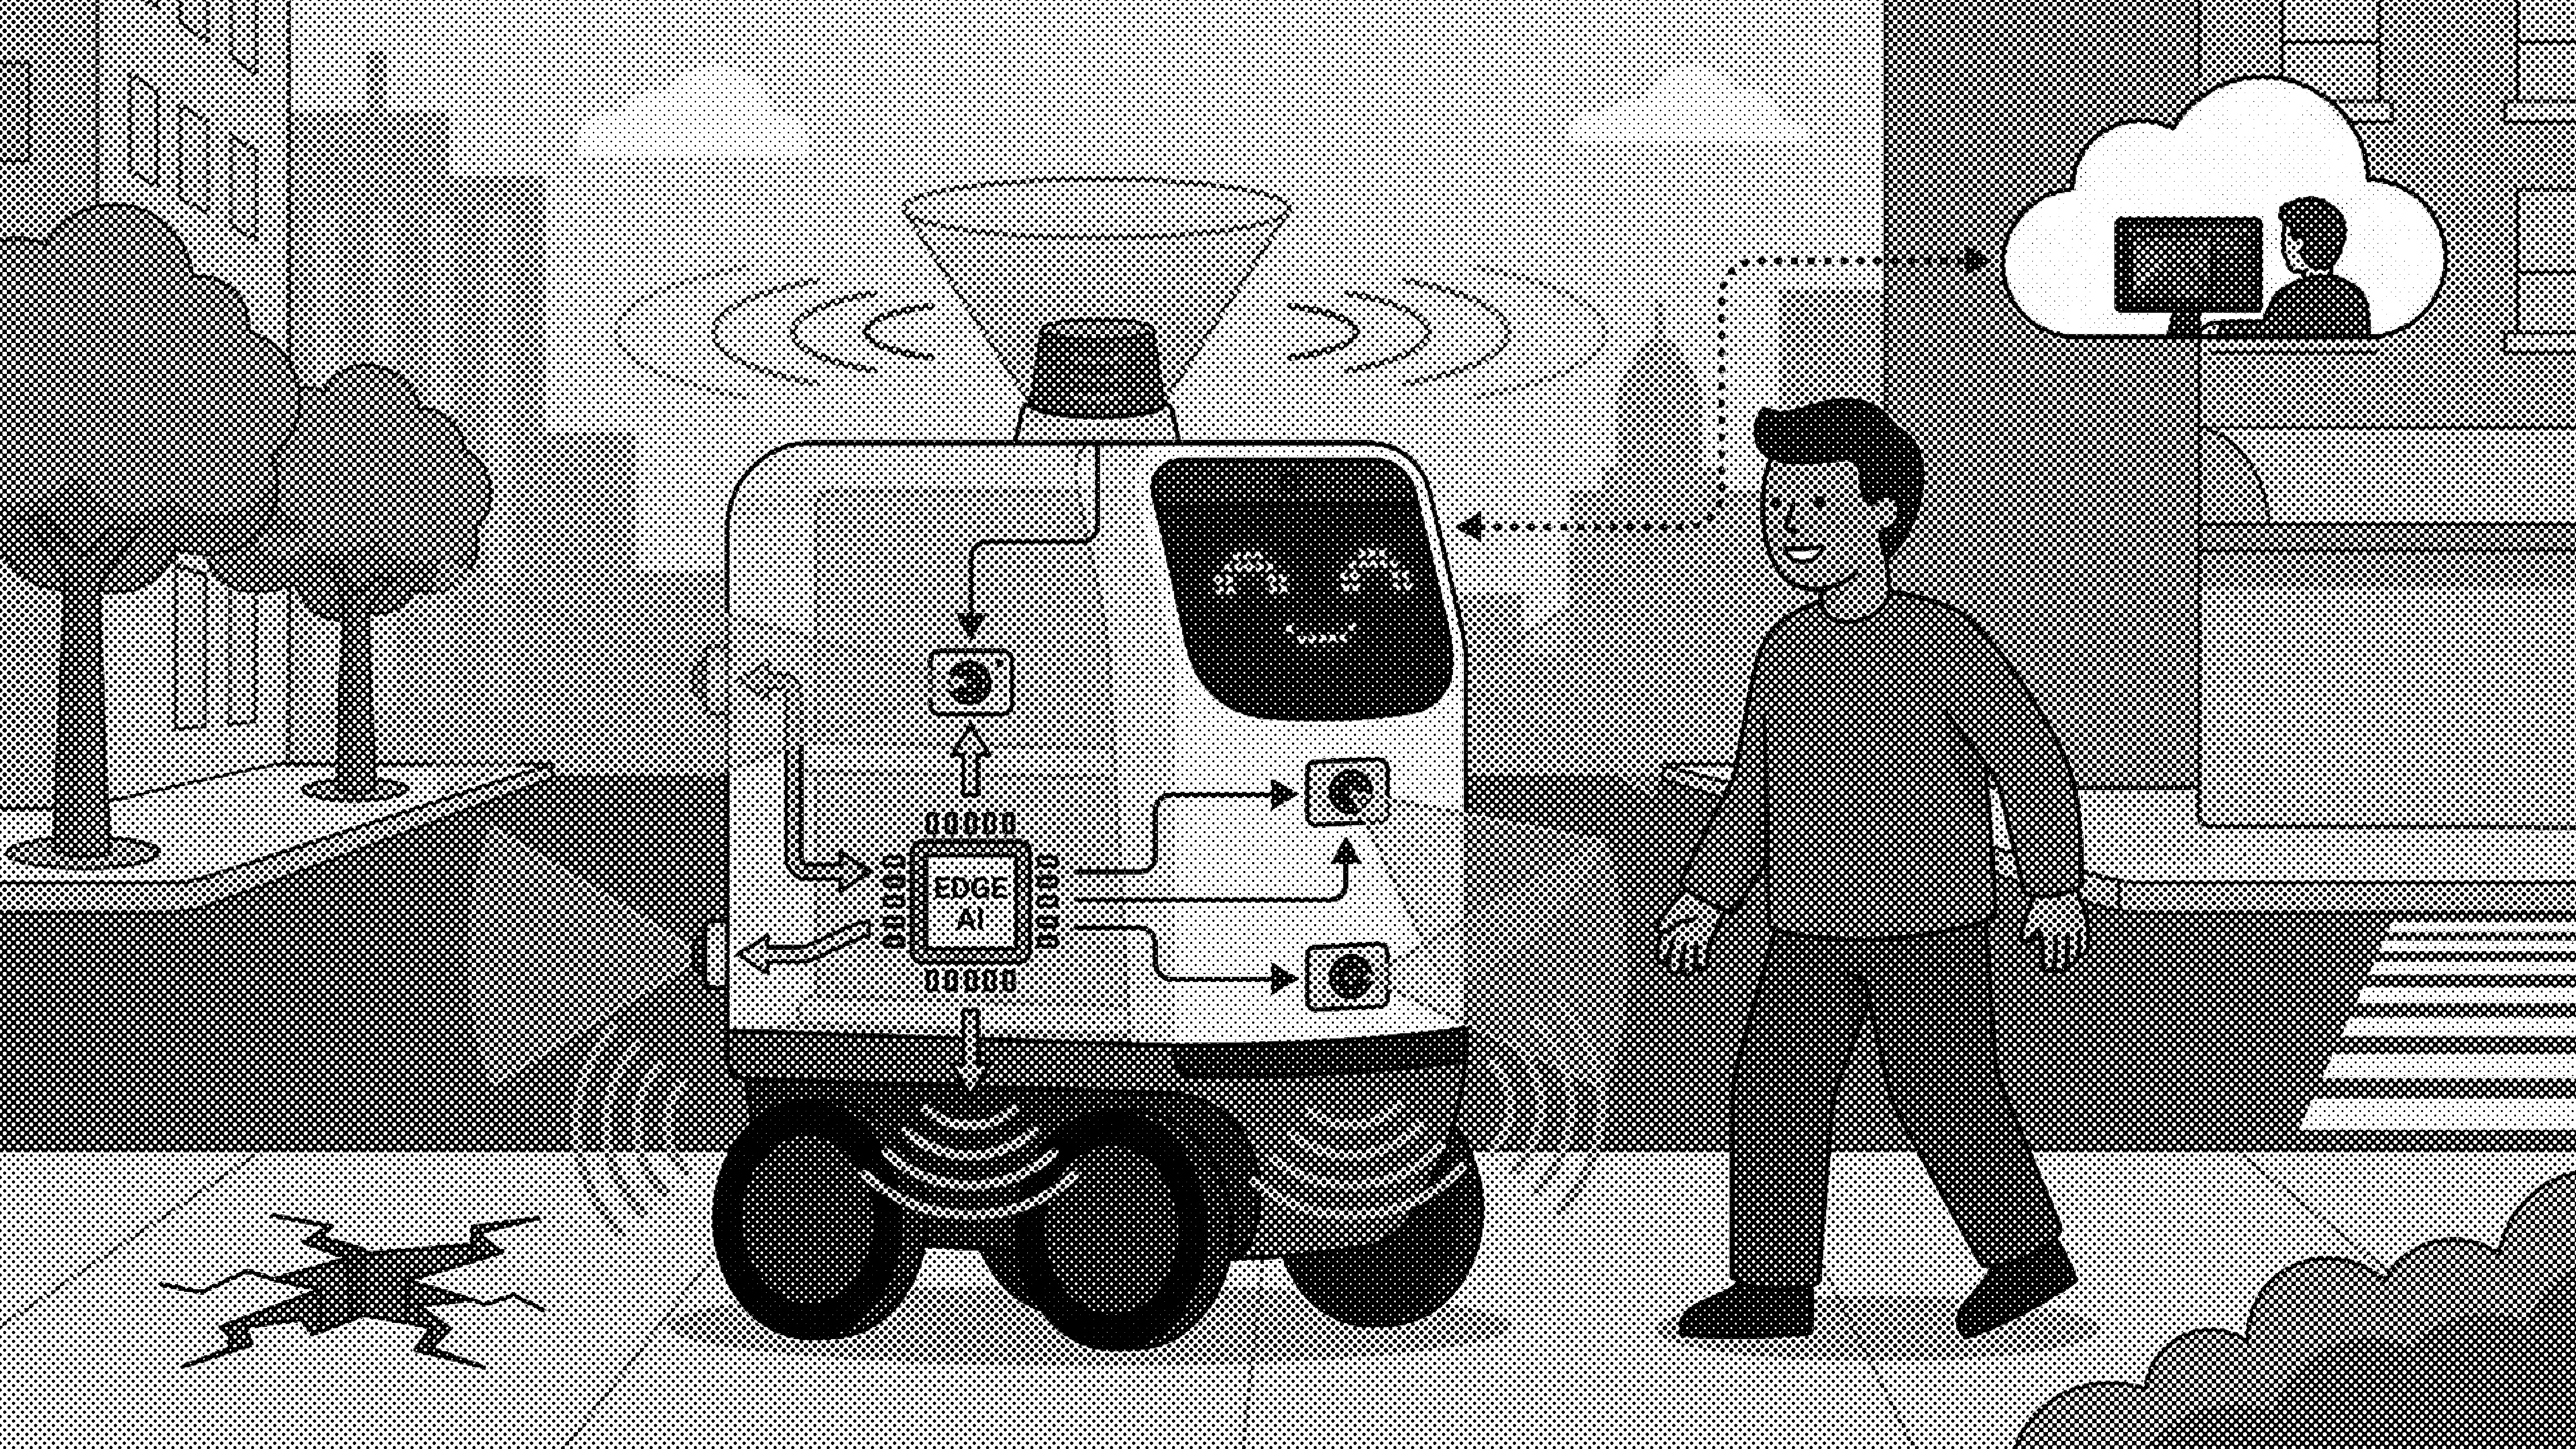
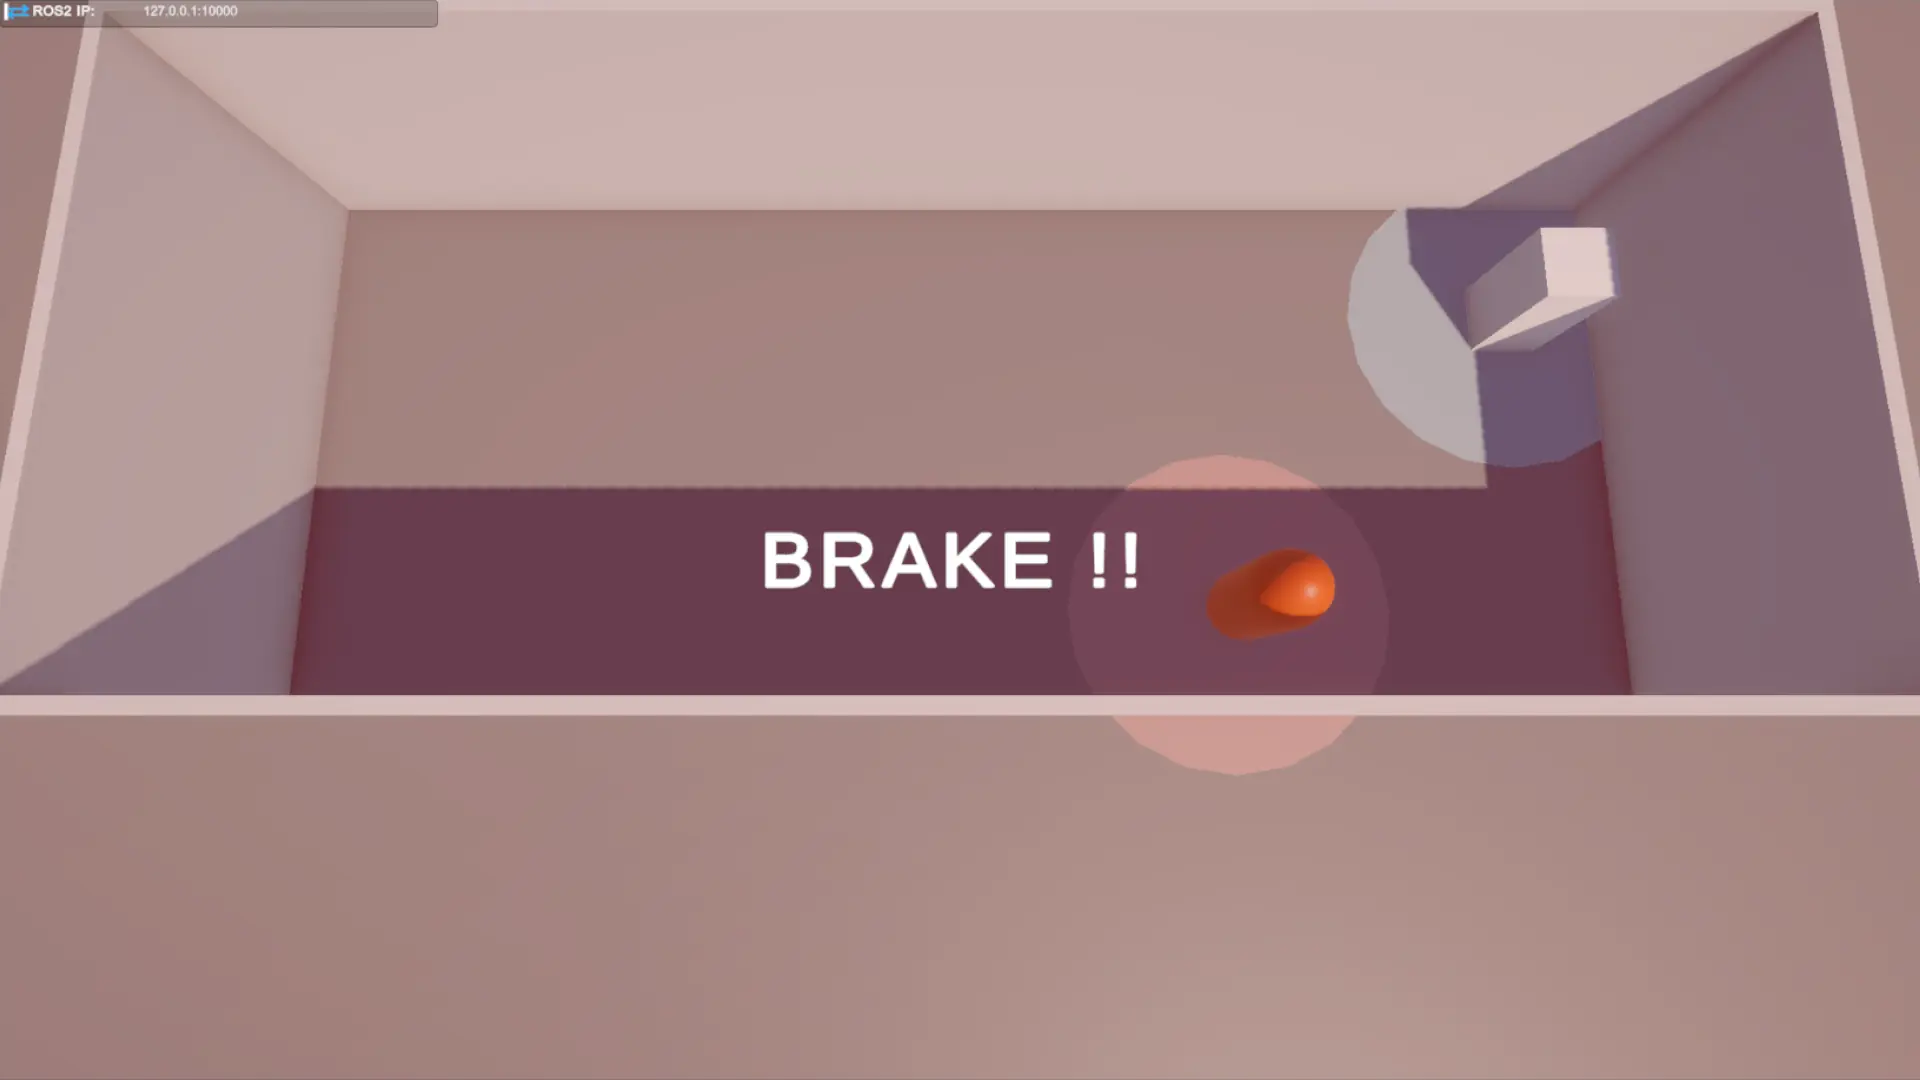
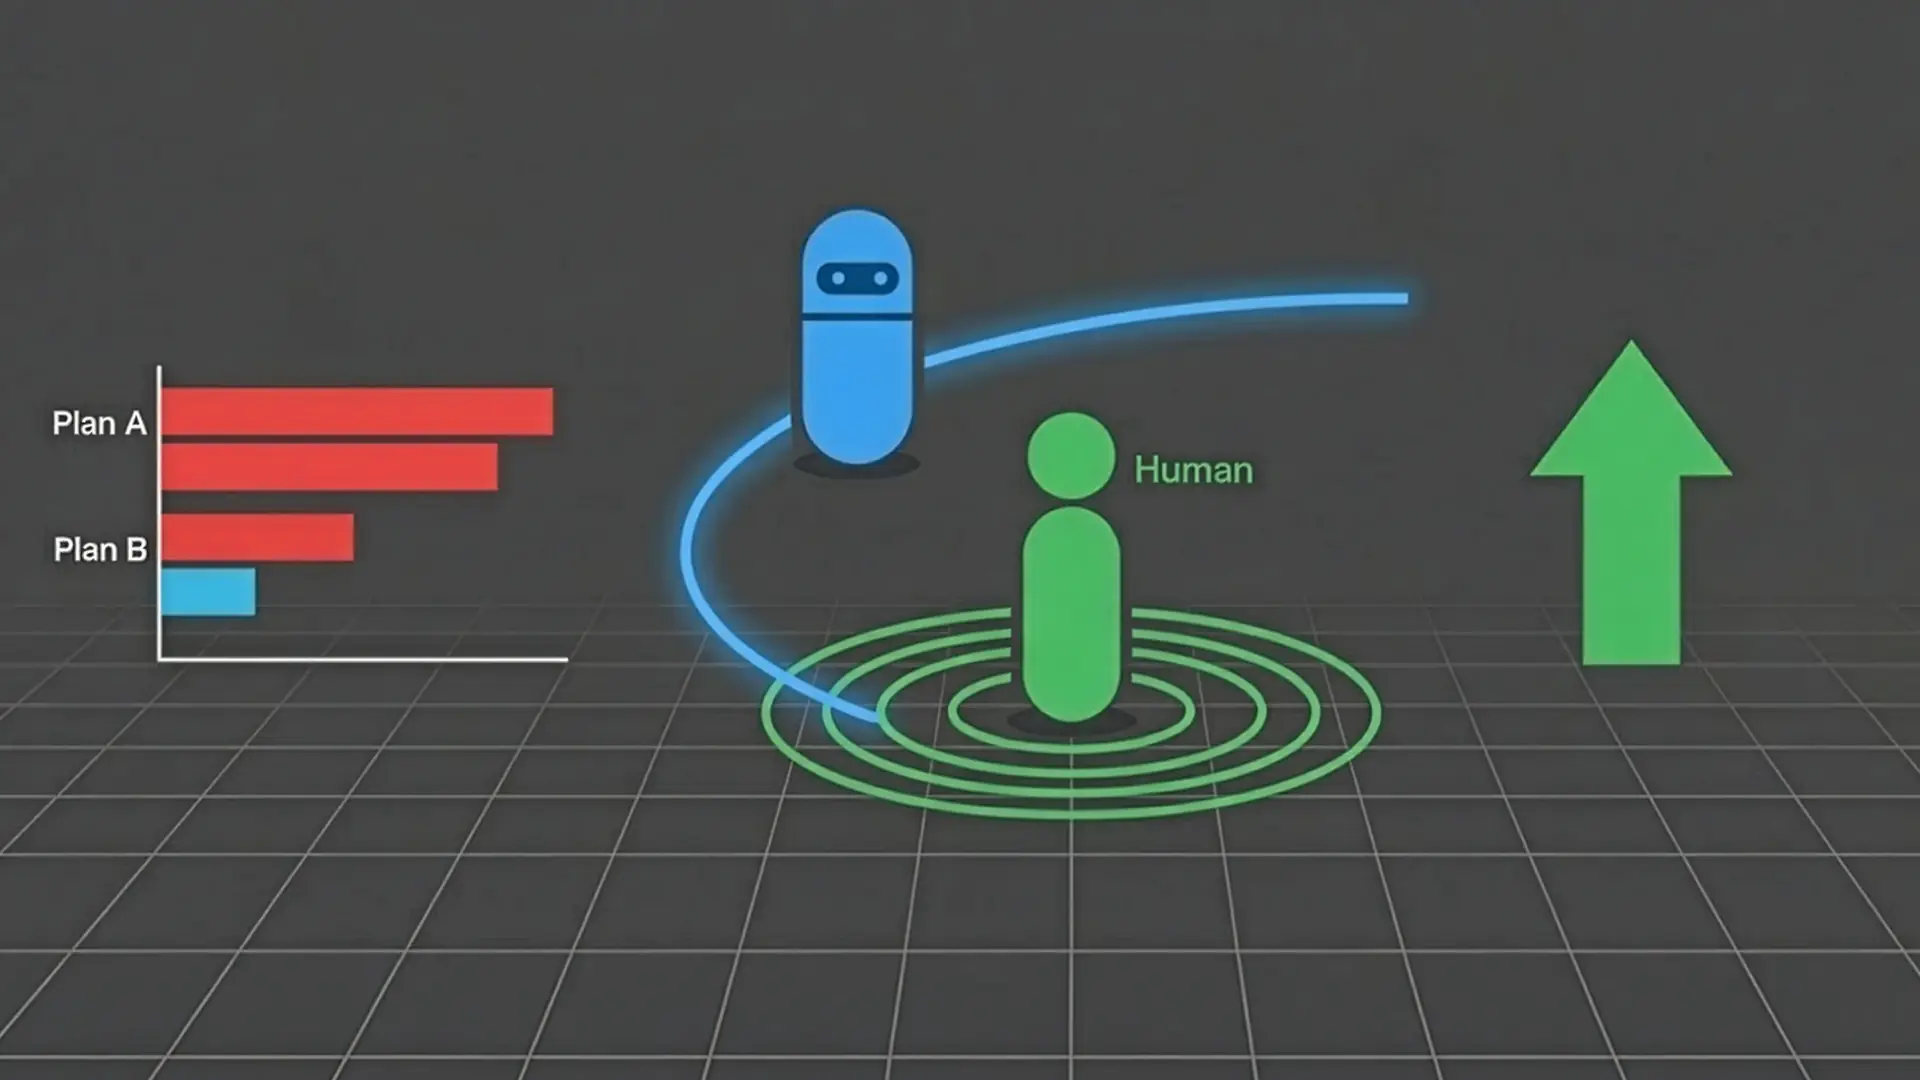
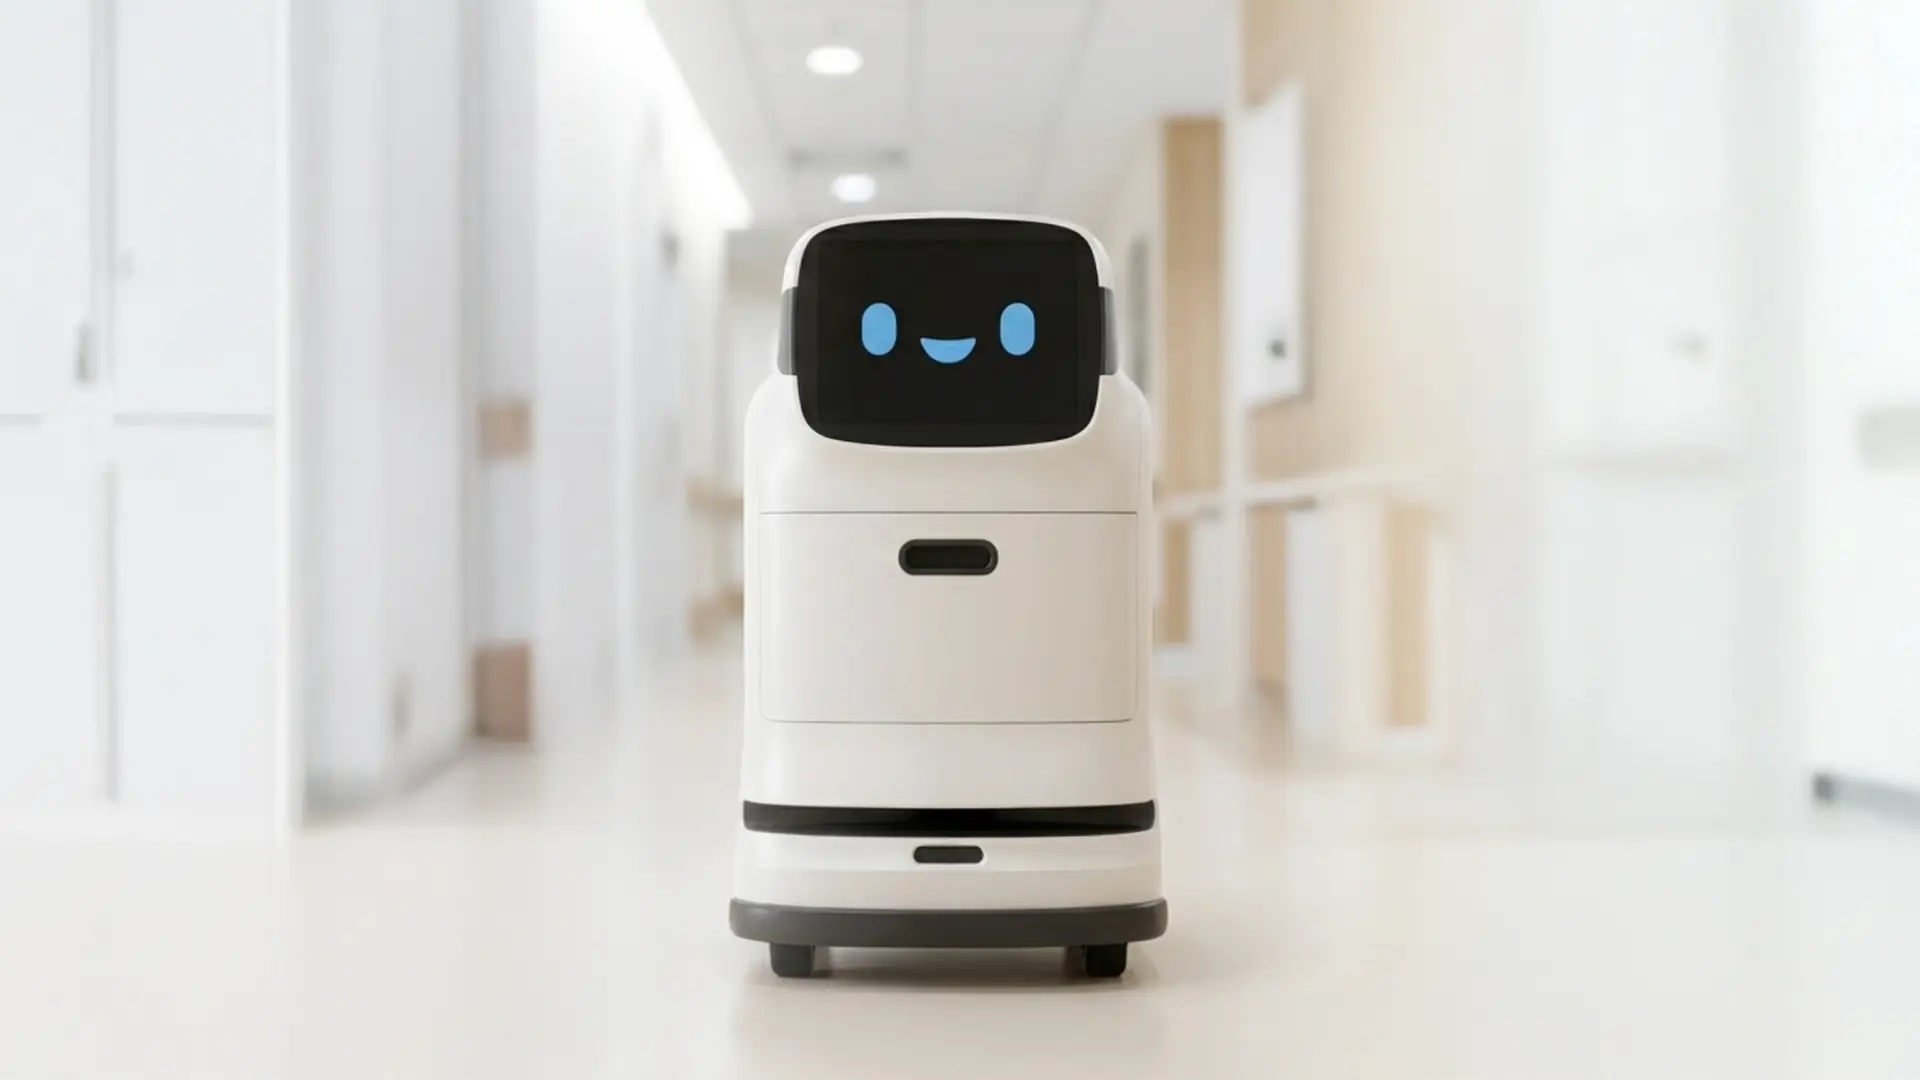
ハコブくんは案内をやめ、声を止め、横に並んで止まりました。人を動かさずに人を呼ぶ——この選択肢が最初から行動候補に入っていなければ、機械は善意のまま相手を歩かせます。非行動は失敗ではなく、条件が揃ったときに選ばれるべき正解のひとつです。
動かせる機械が動かないと決めるとき、そこに設計者の判断が宿る。