「速さ」ではなく「リズム」を合わせる設計
■ 「正しい速度」から「その人の速度」へ
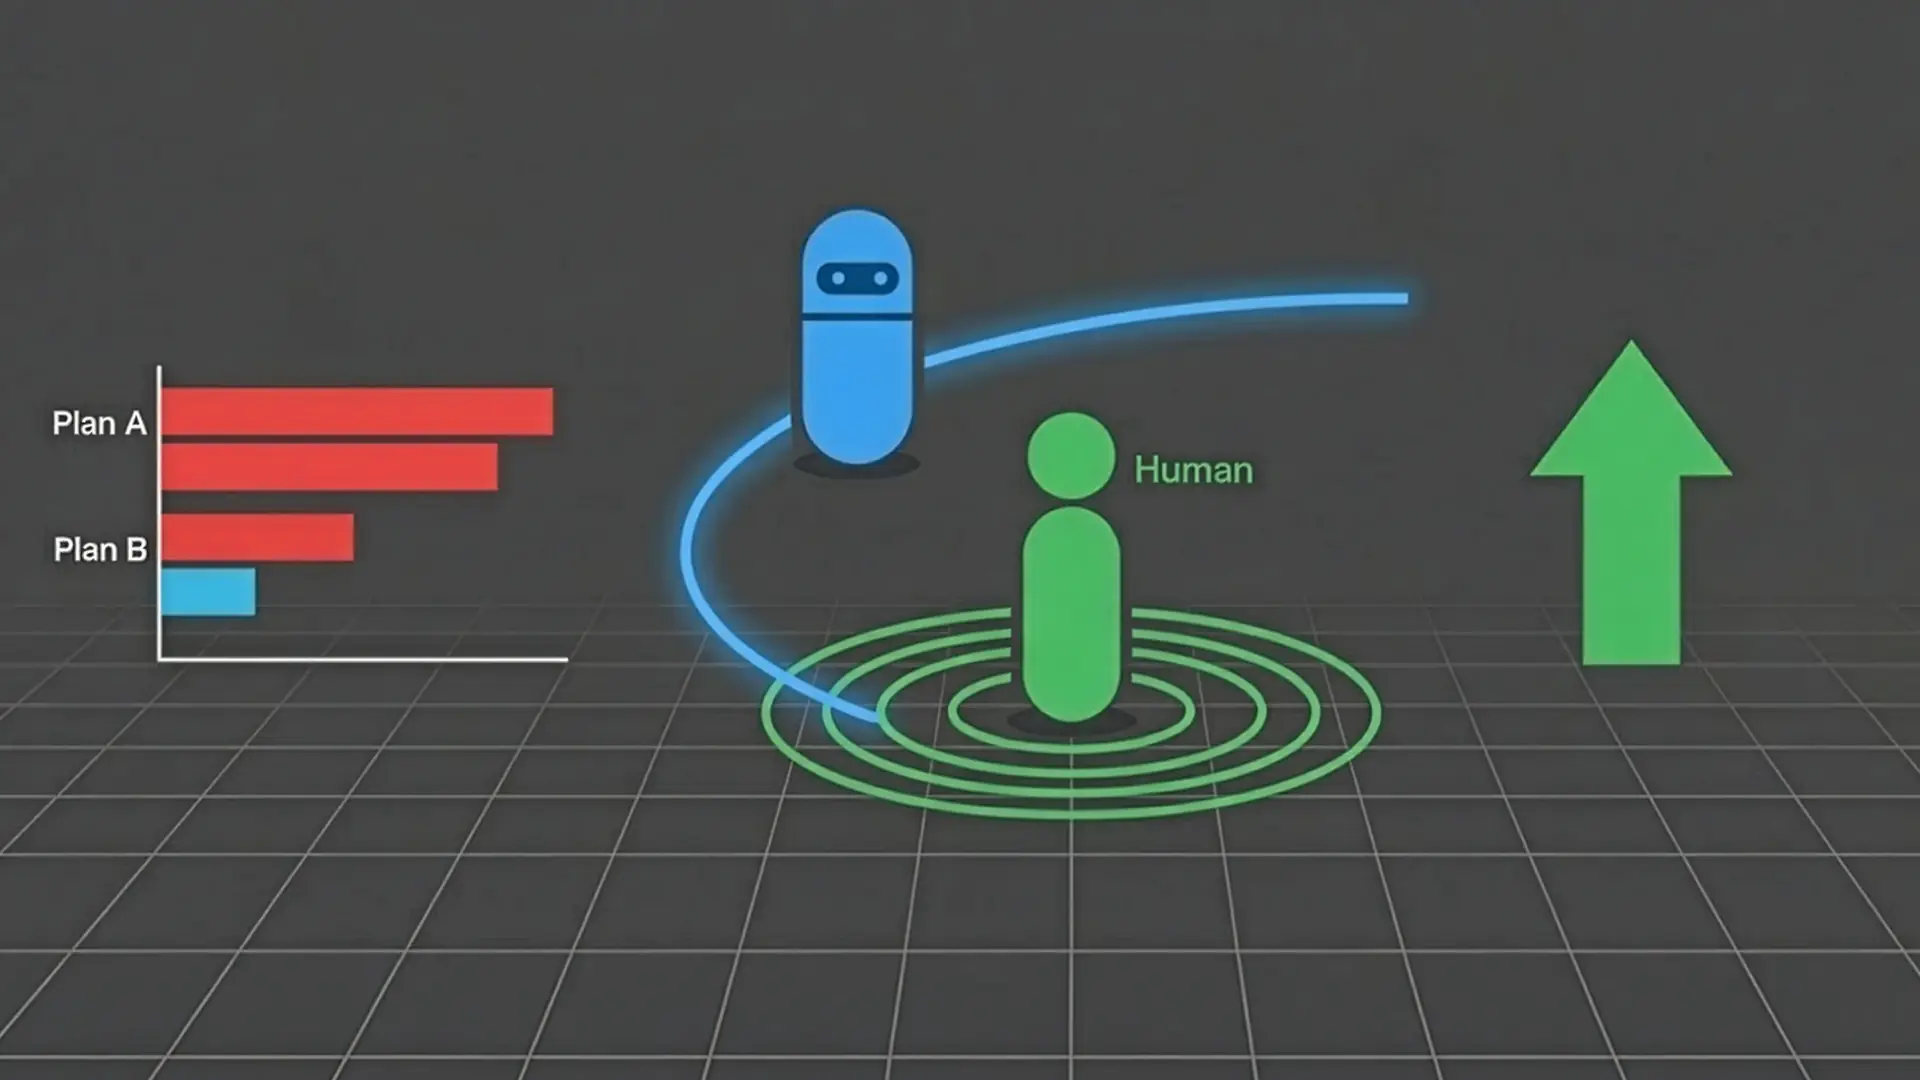
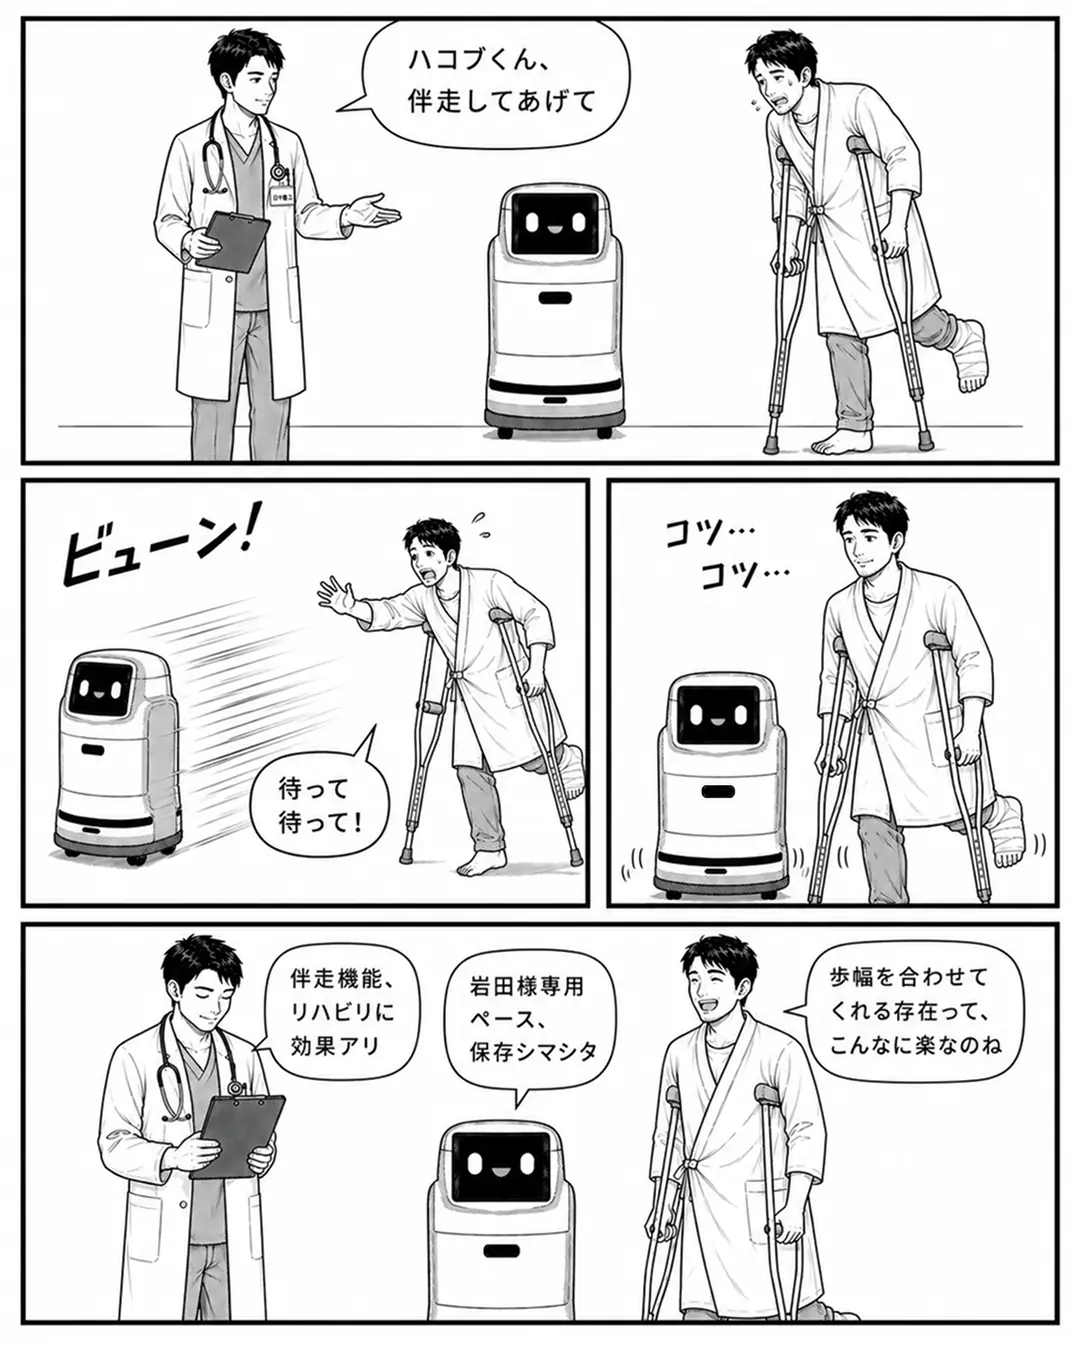
ロボットは通常、最短・最速を最適と考えます。しかし松葉杖でリハビリ中の岩田さんに必要だったのは、速さではなく「合わせてもらえる」という安心でした。速すぎれば置いていかれる不安、遅すぎれば追い越してしまう気まずさ。最適な歩調とは絶対的な数値ではなく、相手の身体と状態に応じて決まる「関係の中の速度」なのです。
■ 数値化されにくい「社会的ペーシング」
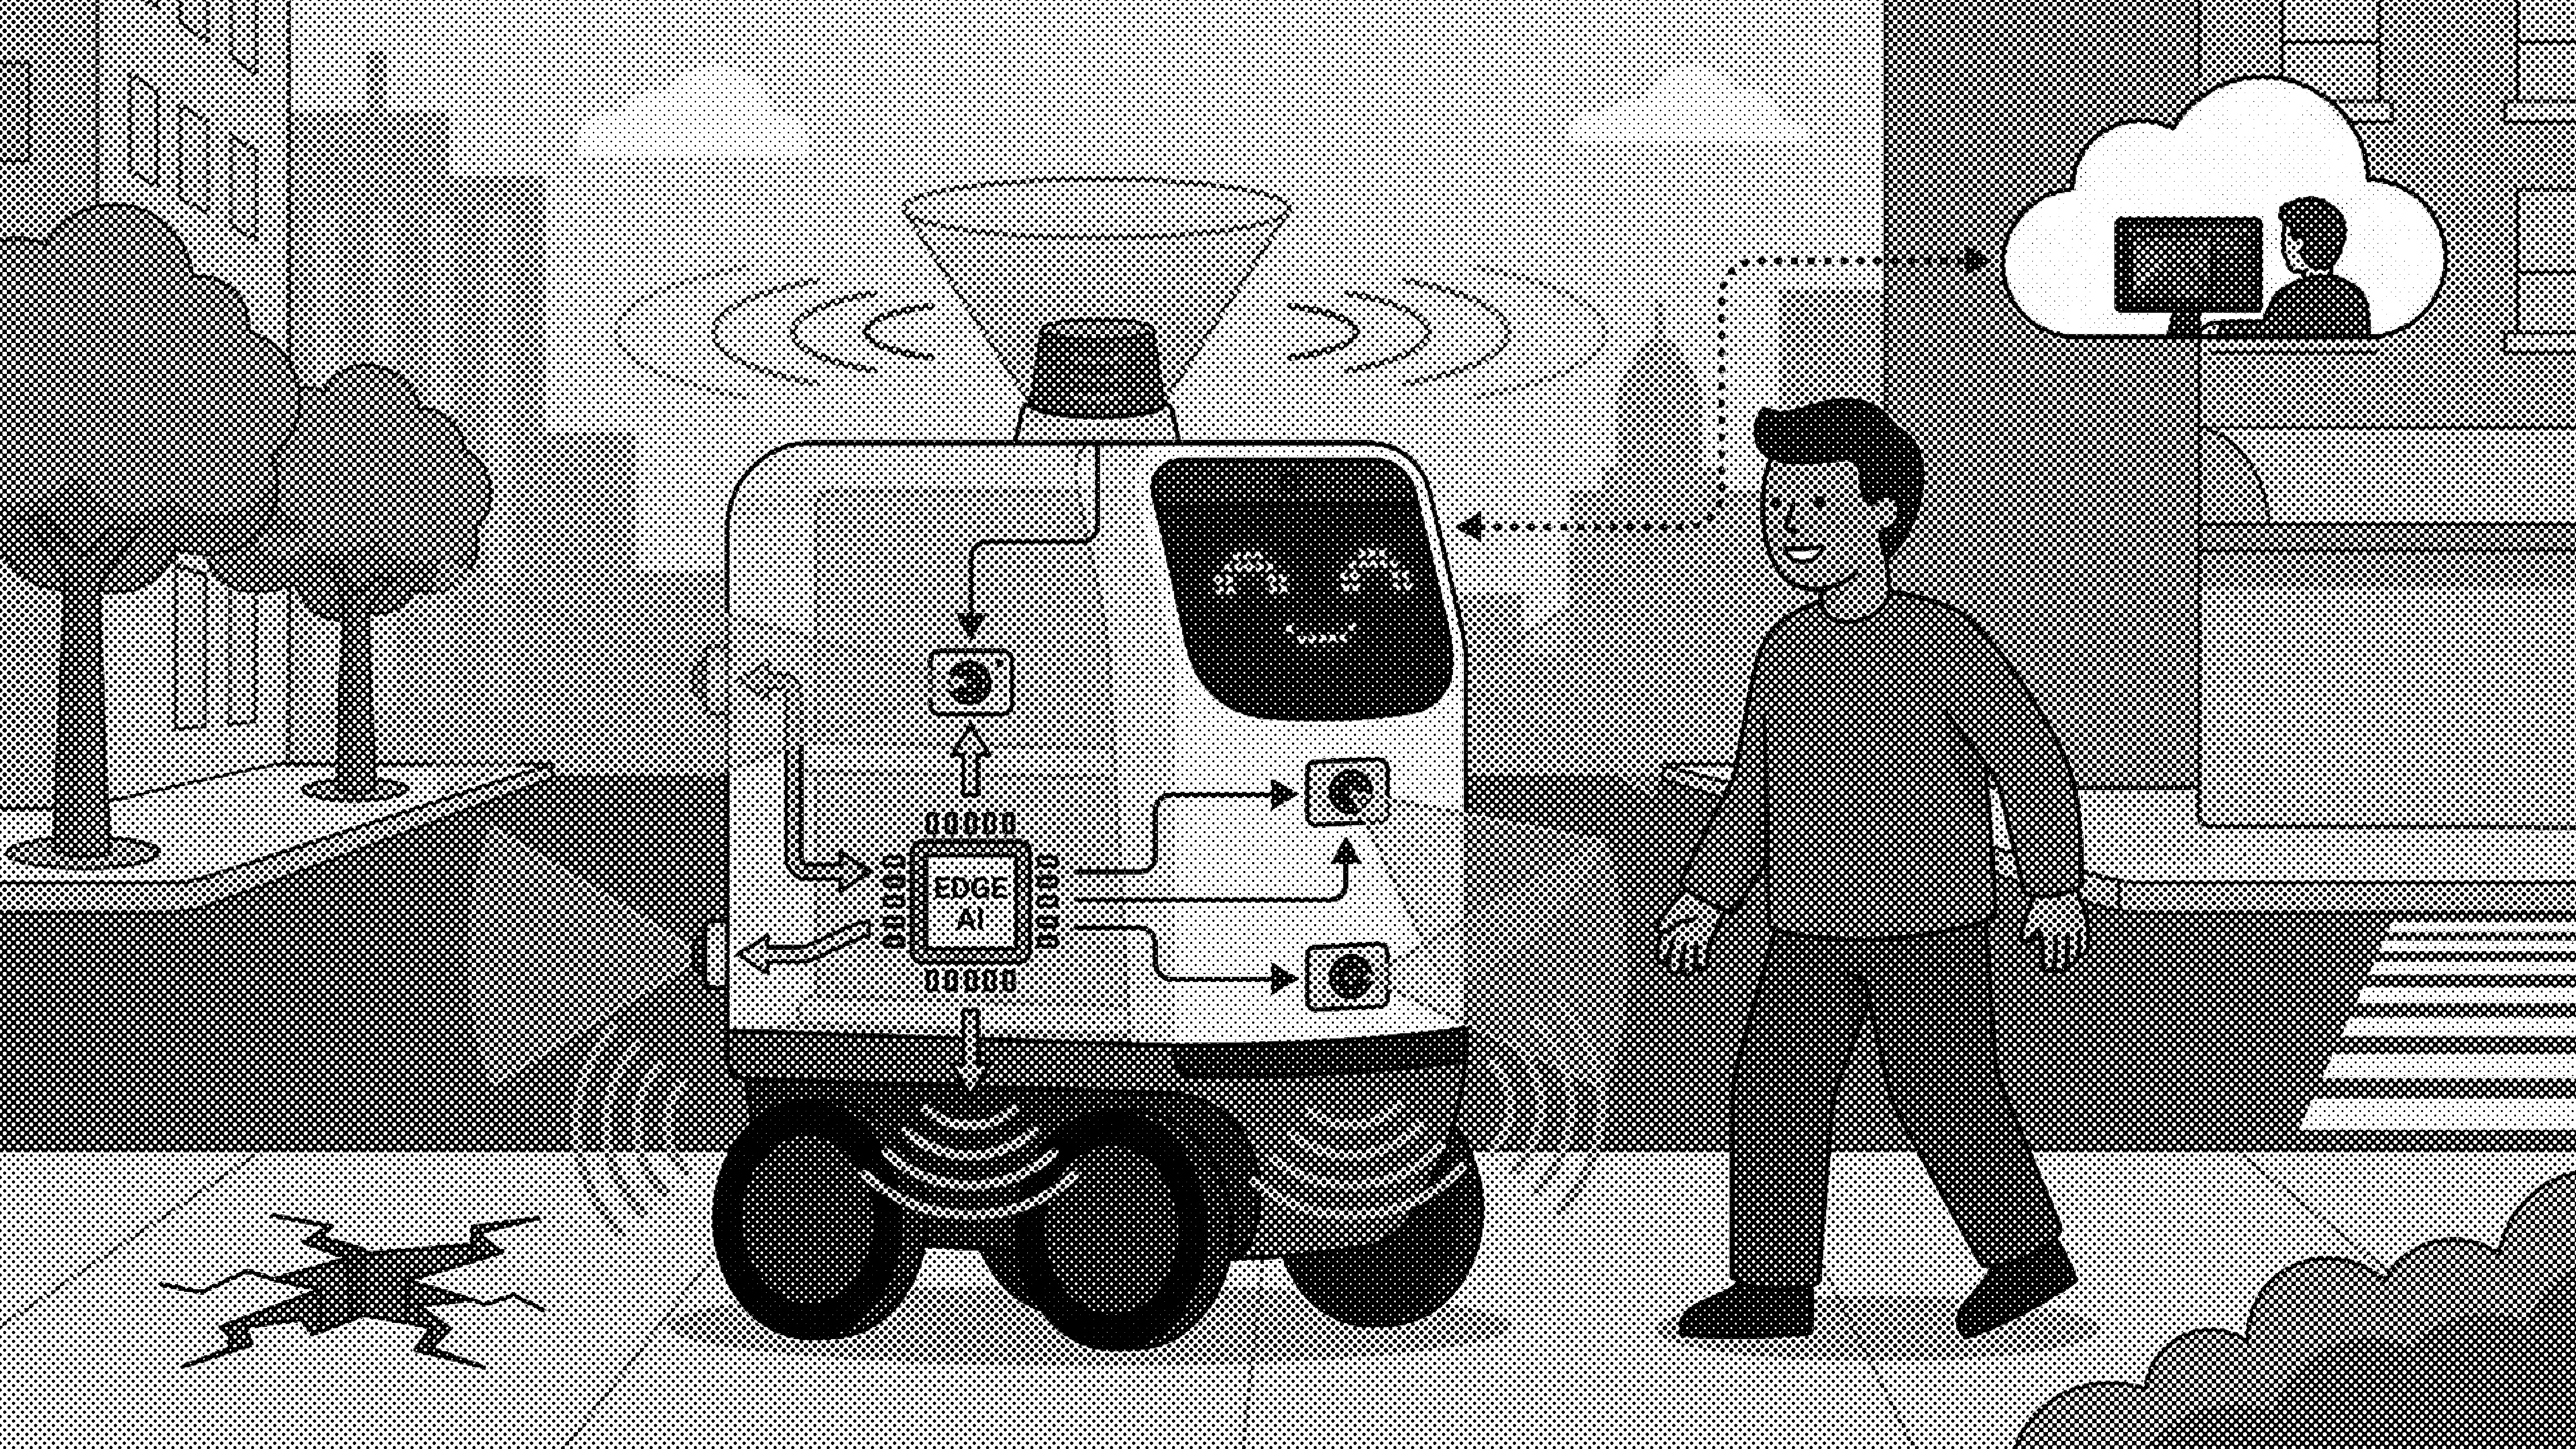
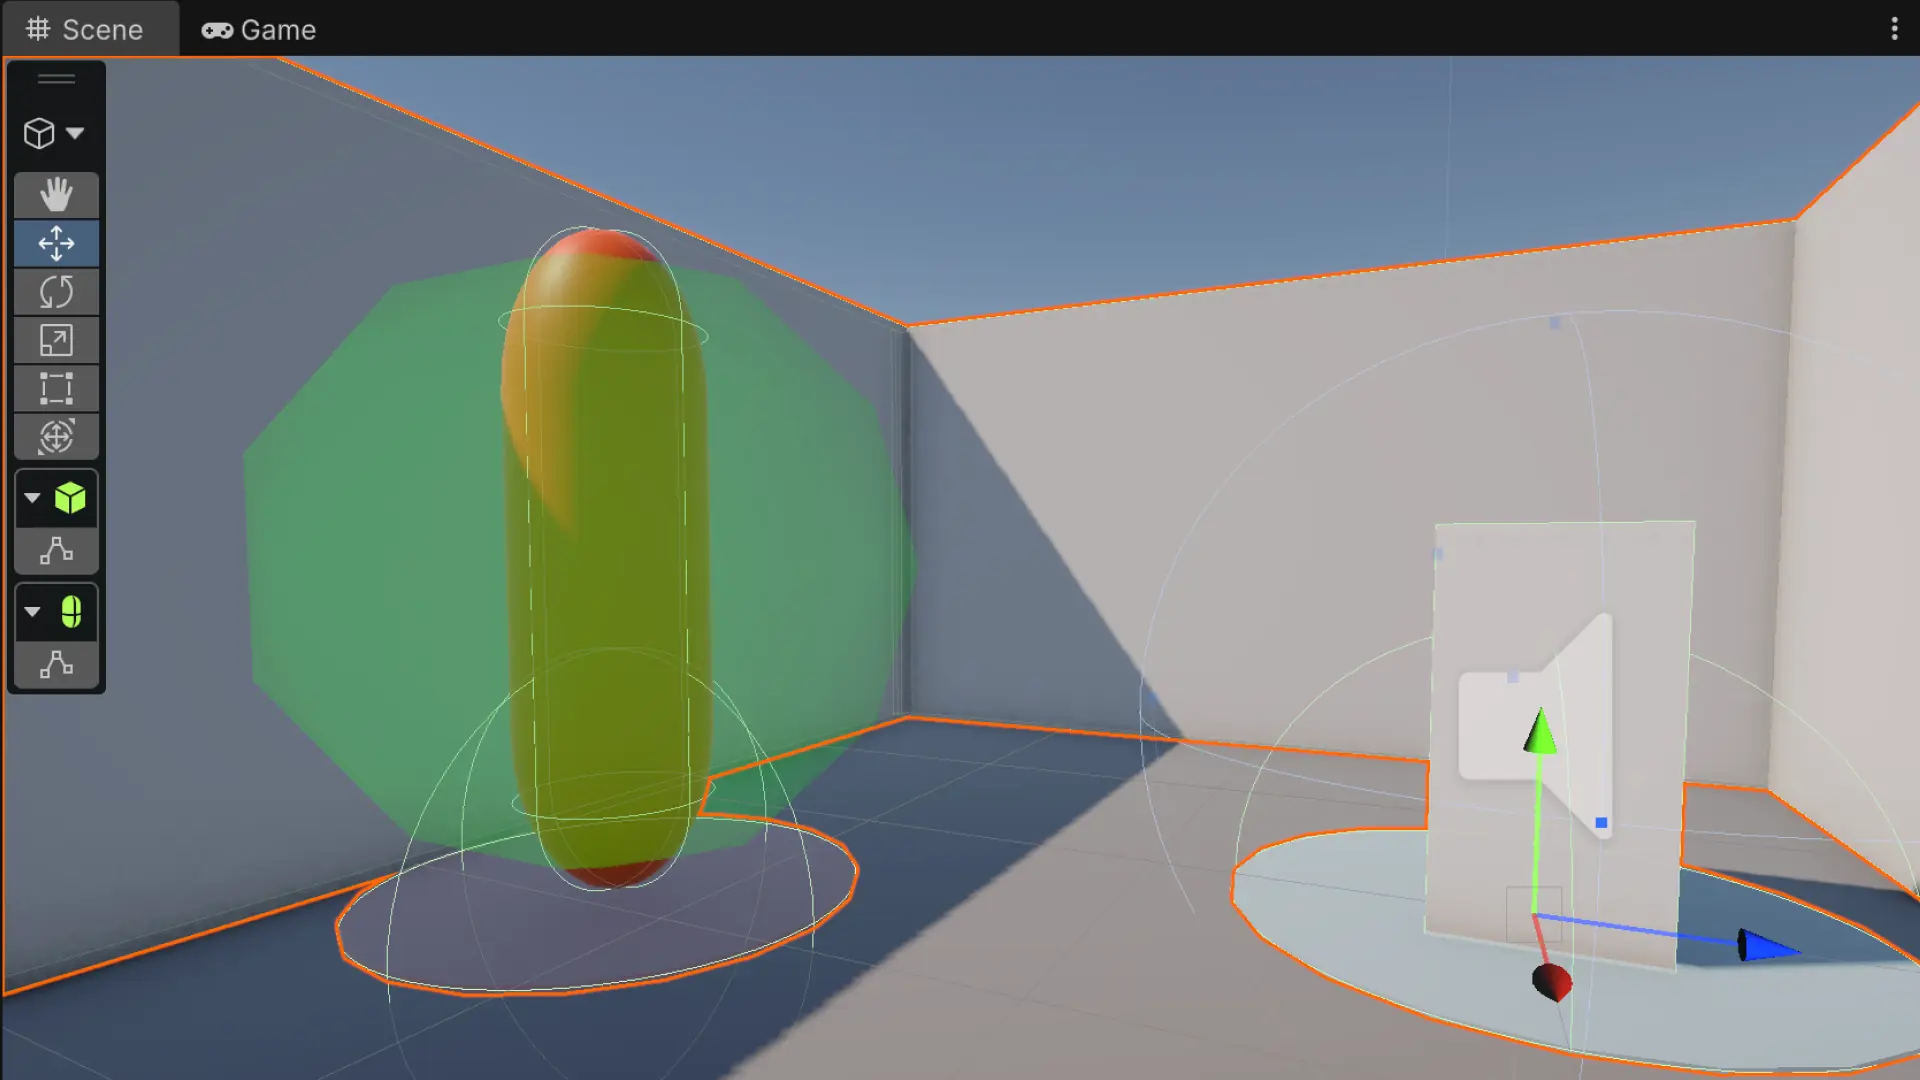
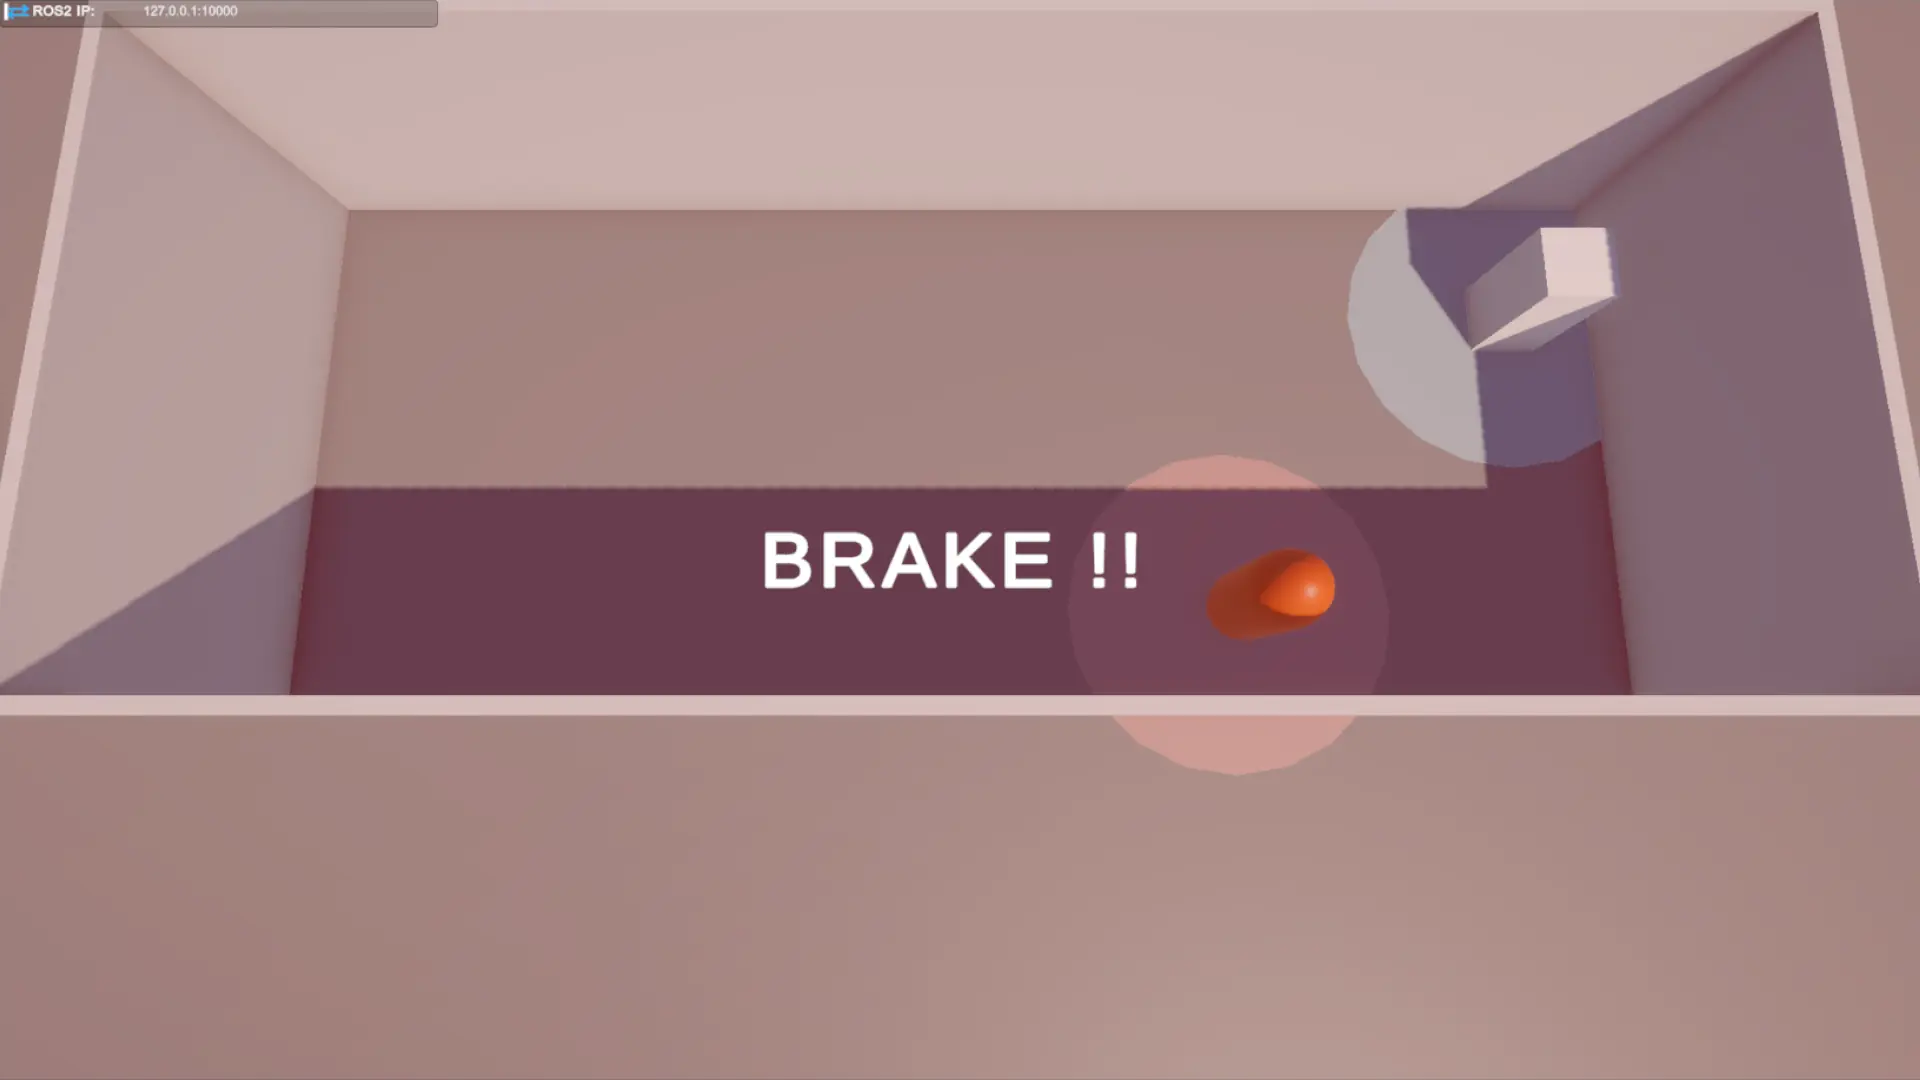
歩幅を合わせる——言葉にすれば単純ですが、松葉杖をつくリズム、接地のタイミング、その日の体調までを含めて同期させることは、リアルタイム協調制御の難所です。仕様書には「秒速◯m」としか書けないこの繊細な調整を、ハコブくんは試行錯誤の末に「岩田さん固有のペース」として学習し、保存しました。汎用の最適解ではなく、一人ひとりに最適化された速度こそが、寄り添いの実体です。
■ 結論:先導する道具から「伴走する存在」へ
「こんなに楽なのね」という岩田さんの一言は、ハコブくんが先を急ぐ「運搬機」から、隣を歩く「伴走者」へと変わった瞬間を物語っています。リハビリの孤独な反復に、歩調を合わせてくれる存在が一つ加わるだけで、苦しさは「共に進む時間」へと変わります。速さを最適化する技術は数多くあります。しかし相手に速さを「譲る」設計こそが、ロボットを「隣に居てよい存在」にするのです。