丁寧さは誰かの手つき
■ ロボットの所作は、人の手つきの複製である
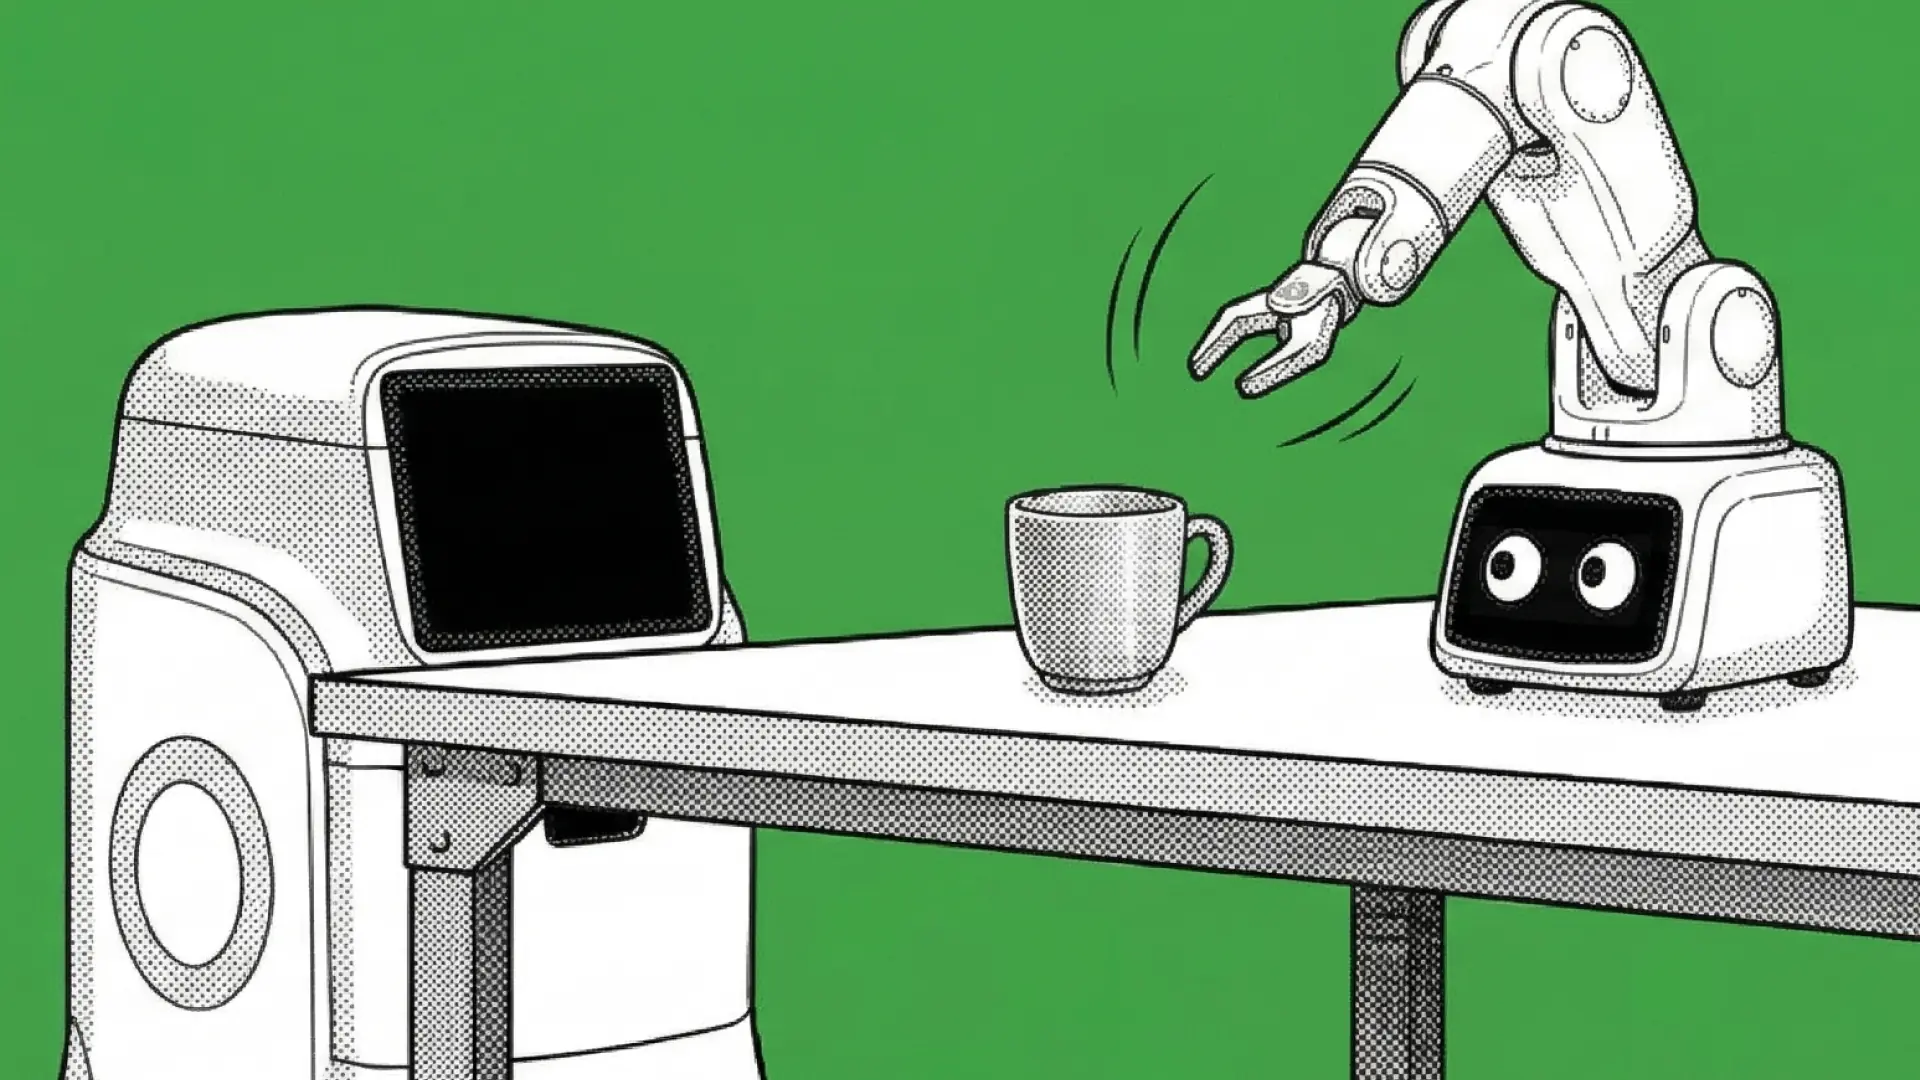
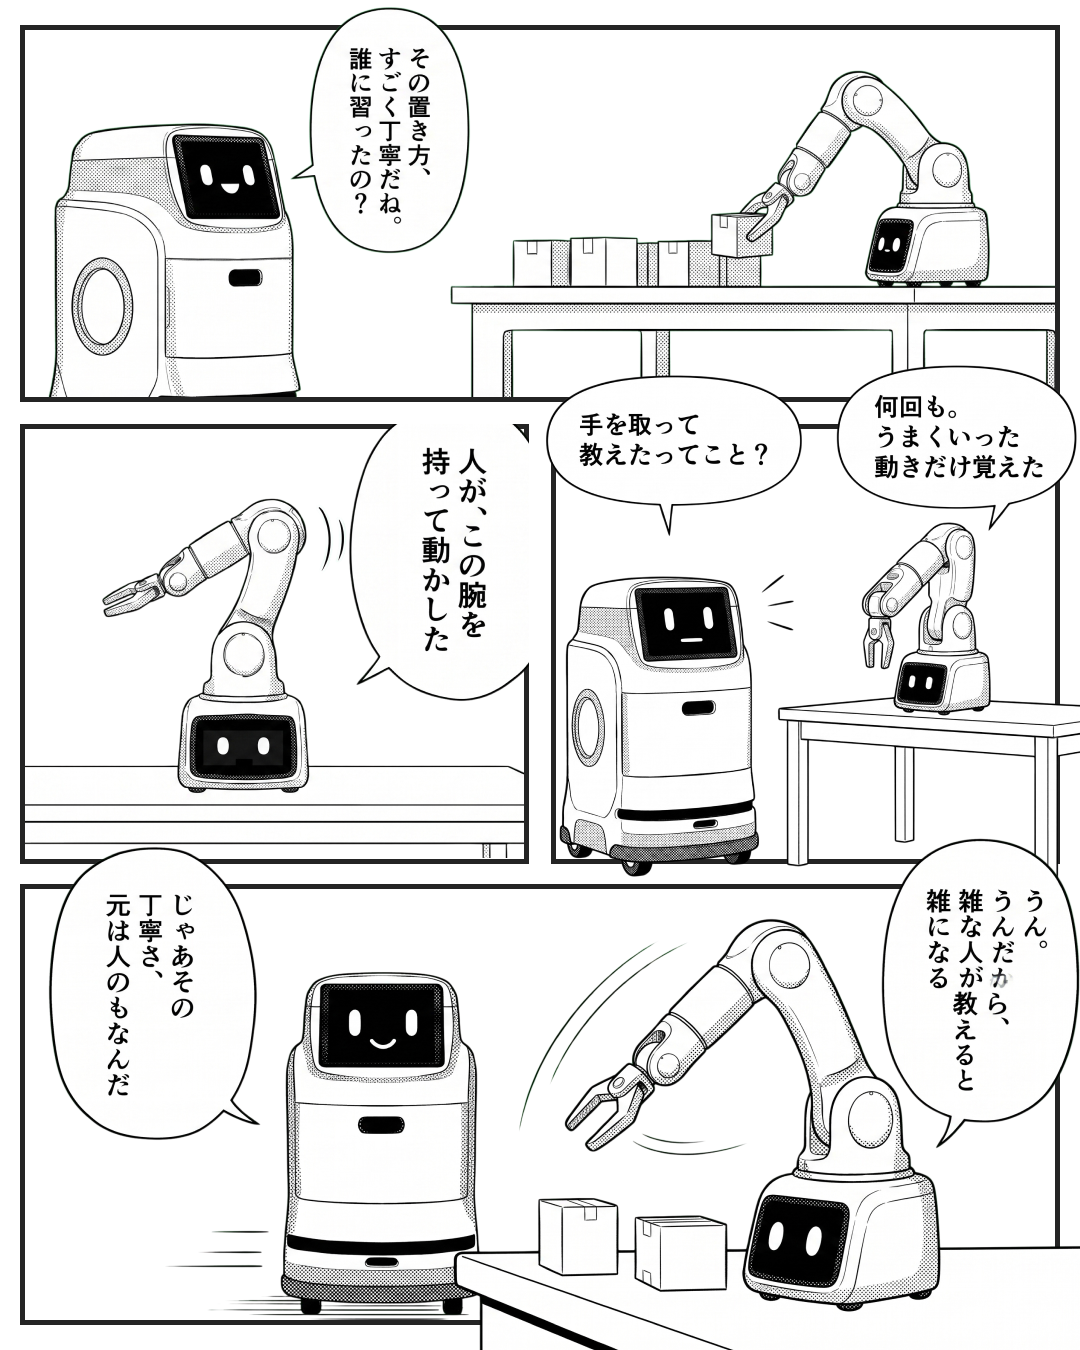
ツカムくんの置き方が丁寧なのは、設計者が丁寧さを定義したからではありません。人がその腕を直接握り、何度も動かして見せたからです。教示による模倣学習において、ロボットは正解の理屈ではなく、成功した軌道そのものを記憶します。所作の質は、教えた人の手つきの質をそのまま写し取ります。
■ 学習データの質とは、教える人の癖の質である
雑な人が教えると雑になる、とツカムくんは言います。これは性能ではなく供給の問題です。丁寧な軌道だけを選んで残せば丁寧になり、急いだ日の乱れた動きが混ざれば、その乱れも一緒に定着します。品質管理の対象は、コードだけでなく、誰がどんな状態で教えたかにまで及びます。
■ 結論:機械の丁寧さは、人から預かったものだ
ハコブくんの気づきは、称賛の宛先を機械から人へ戻します。ロボットが丁寧に見えるとき、その出どころは現場にいた誰かの手つきです。教示の場面は単なるセットアップ作業ではなく、品質そのものを注ぎ込む工程だと捉えるべきでしょう。誰が教えるかを決めることは、何を学ばせるかを決めること。
機械は教えられた通りに丁寧になり、教えられた通りに雑になる。